Tại một nhà máy sản xuất vôi, rôto của máy phân loại tách sản phẩm trong quy trình vôi sống và tôi vôi. Khi rôto mất cân bằng và bắt đầu rung, cả dây chuyền gặp rủi ro. Chúng tôi đã cân bằng nó tại chỗ bằng máy cân bằng cầm tay Balanset-1A trong khoảng một giờ, và dây chuyền trở lại hoạt động bình thường.
Cỗ máy và vấn đề cần giải quyết
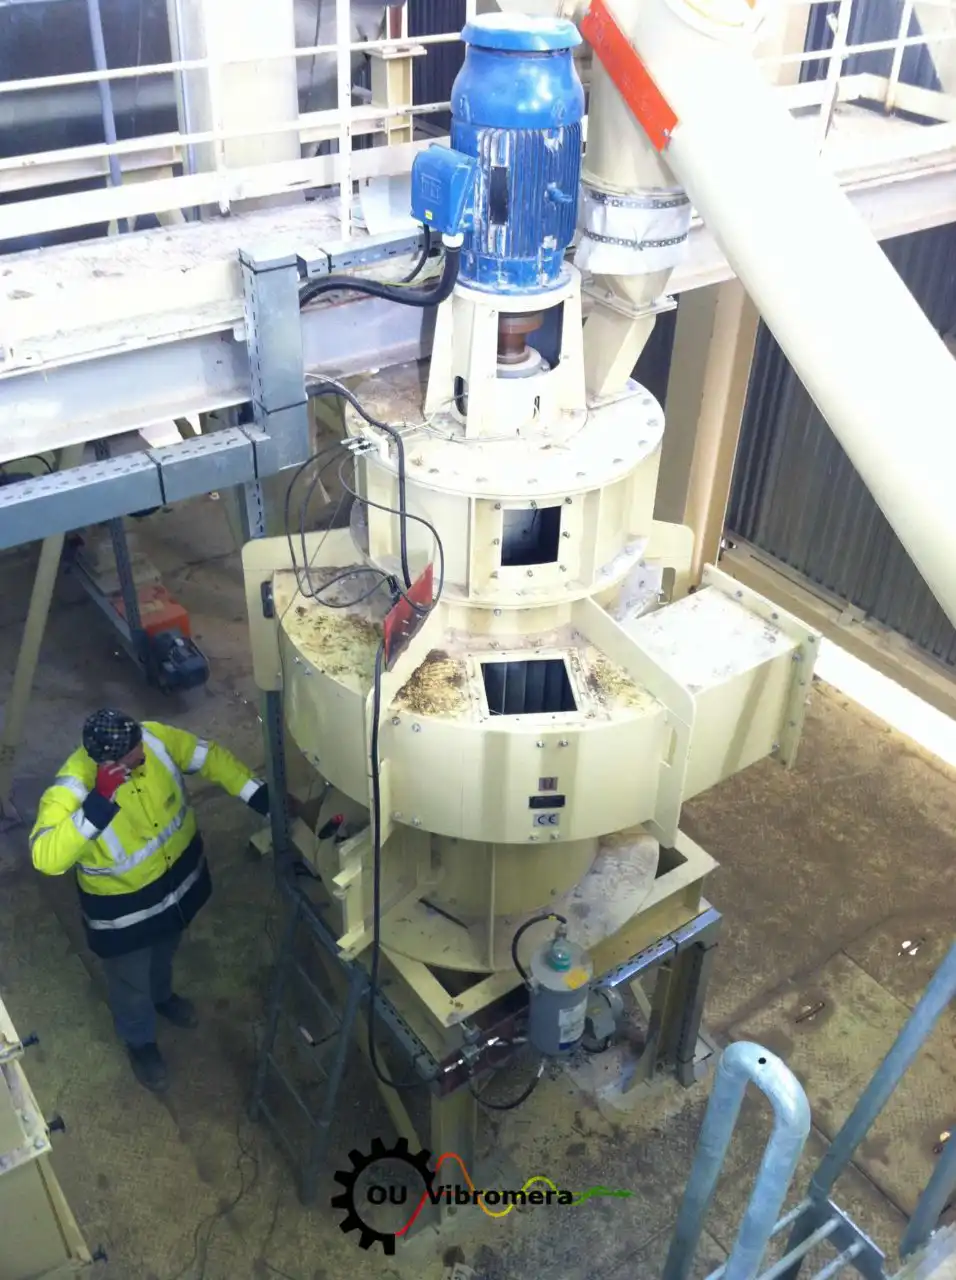
Máy phân loại đặt trên một khung thép trong nhà máy. Động cơ điện nằm ở phía trên và dẫn động rôto trên trục thẳng đứng bên trong vỏ tròn. Rôto bắt đầu có dấu hiệu mất cân bằng: độ rung tăng đến mức đe dọa hoạt động bình thường của dây chuyền vôi.
Nếu để mặc, điều này dẫn đến chậm trễ sản xuất hoặc hỏng hóc cơ khí, vì vậy việc khắc phục phải nhanh. Tháo rôto ra và gửi đến xưởng cân bằng sẽ khiến phải dừng máy lâu, nên rôto được cân bằng ngay tại nơi nó làm việc.
Cách sử dụng Balanset-1A
Công việc được thực hiện tại chỗ, với rôto trong chính ổ trục của nó và ở tốc độ làm việc. Chương trình hướng dẫn bạn qua các lần chạy và tính toán hiệu chỉnh; các kỹ thuật viên lắp cảm biến và cố định các khối lượng.
Cảm biến rung
Trên máy thẳng đứng, "hướng kính" nghĩa là hướng nằm ngang. Cảm biến được đặt trên vỏ cạnh ổ trục, vuông góc với trục, trên kim loại đặc chứ không đặt trên các nắp mỏng.
Máy đo tốc độ laser
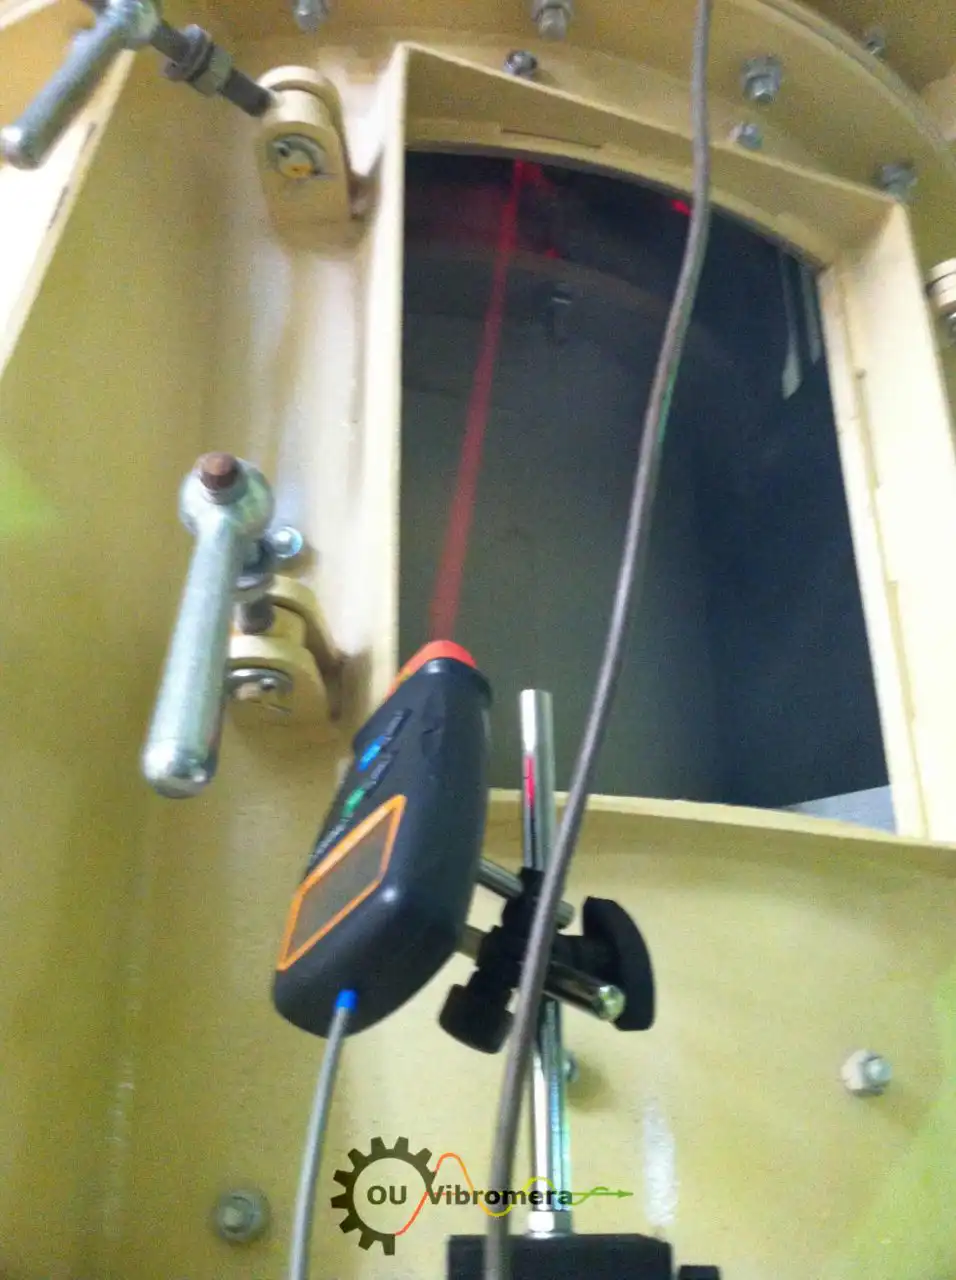
Tốc kế laser trong bộ Balanset-1A được đặt trên chân đế từ và nhìn qua lỗ kiểm tra trên vỏ vào một vạch phản quang trên rôto. Mỗi vòng quay một lần, nó cho biết tốc độ rôto và tham chiếu pha. Không ai chạm vào chân đế cho đến khi xong việc: chương trình tính mọi góc từ vạch này.
Run 0
Máy phân loại chạy ở tốc độ làm việc, và chương trình ghi lại biên độ, pha và tốc độ của dao động ở tần số quay. Dạng sóng và phổ theo thời gian thực cho biết rung có thực sự đến từ mất cân bằng hay không: một đỉnh rõ rệt tại tốc độ rôto.
Lần chạy thử
Một khối lượng thử có khối lượng đã biết được đặt lên rôto tại bán kính đã biết. Nó được chọn theo lực: lực ly tâm khoảng 7 % trọng lượng rôto ở tốc độ làm việc.
Chức năng "First trial weight estimate" trong chương trình hoặc máy tính khối lượng thử của chúng tôi cho biết khối lượng cần dùng. Lần chạy tiếp theo cho thấy rôto phản ứng thế nào với khối lượng đó.
Hiệu chỉnh
Chương trình tính khối lượng hiệu chỉnh theo gam và góc của nó so với vị trí khối lượng thử, theo chiều quay. Khối lượng thử được tháo ra, và khối lượng hiệu chỉnh được gắn tại cùng bán kính.
Lần chạy tinh chỉnh (trim run) và kiểm tra
Một lần chạy cuối xác nhận hiệu quả. Chương trình hiển thị độ rung còn dư và độ mất cân bằng còn dư và, khi đã đặt dung sai theo ISO 21940-11, cho kết quả đạt hoặc không đạt rõ ràng. Nếu cần bổ sung thêm một chút, nó được tính ngay, không cần lần chạy thử mới.
Lời khuyên cho rôto thẳng đứng
- Lắp cảm biến theo phương ngang, vuông góc với trục. Cảm biến đặt ở mặt đầu sẽ đo rung dọc trục, và việc cân bằng sẽ không hiệu quả.
- Giữ nền xung quanh vạch phản quang mờ và tối, và che chắn tốc kế khỏi ánh sáng mạnh: ánh chói tạo ra các vạch giả.
- Không di chuyển vạch, tốc kế hay cảm biến giữa các lần chạy. Chương trình sẽ coi sự dịch chuyển đó là tác động của khối lượng.
kết quả
Toàn bộ công việc mất khoảng một giờ. Hết rung quá mức, rôto của máy phân loại đã được cân bằng, và dây chuyền vôi trở lại hoạt động êm và hiệu quả.
Nhà máy nhận được gì
- Thời gian dừng máy ngắn: khoảng một giờ tại hiện trường, không phải tháo rôto.
- Không phải dừng khẩn cấp và không có hỏng hóc cơ khí do rôto rung gây ra.
- Một bản ghi được lưu: chương trình giữ lại các hệ số ảnh hưởng của rôto, nhờ đó lần cân bằng lại sau này có thể bắt đầu từ chúng và chỉ cần một lần chạy đo.
Về thiết bị
Balanset-1A là máy cân bằng cầm tay hai kênh kiêm máy phân tích rung. Nó xác định độ lớn và vị trí của mất cân bằng, tính toán hiệu chỉnh và kiểm tra kết quả trong một phiên, với rôto nằm trong chính ổ trục của nó. Cùng một bộ này còn dùng làm máy đo rung và máy phân tích phổ.
Thêm ví dụ: bài viết về cân bằng máy ly tâm của chúng tôi và các câu trả lời trong phần hỏi đáp (FAQ) của chúng tôi.

Nikolai Shelkovenko
Nikolai Shelkovenko là kỹ sư phân tích rung động, đồng thời là người sáng lập và tổng giám đốc của Vibromera. Hơn 15 năm qua, ông cân bằng thiết bị quay ngay tại hiện trường chứ không phải trên bàn thử: máy nghiền thực bì, quạt công nghiệp, máy nghiền đá, máy ly tâm, trục và trục chính. Chính từ công việc đó mà các thiết bị Balanset ra đời — chúng được thiết kế như một công cụ mà chuyên gia có thể mang tới tận máy và sử dụng một mình ngay tại chỗ, chứ không phải thiết bị phòng thí nghiệm. Vibromera được thành lập năm 2017 và từ năm 2023 đặt trụ sở tại Porto, Bồ Đào Nha. Toàn bộ việc phát triển, lắp ráp và hỗ trợ dòng Balanset đều diễn ra tại đây. Thiết bị chủ lực là Balanset-1A, máy phân tích cầm tay dùng cho cân bằng một và hai mặt phẳng và cho chẩn đoán rung động. Nikolai trực tiếp tham gia hỗ trợ khách hàng, xử lý các ca cân bằng khó và phát triển phần mềm. Ông làm việc với khách hàng trên toàn thế giới, bằng bất kỳ ngôn ngữ nào.

