← Base de conocimientos Balanset-1A — todos los capítulos
Contenido del paquete (Full Kit)
- Unidad de medición (2 canales de vibración + canal de tacómetro), alimentada por USB desde el portátil
- 2 sensores de vibración (acelerómetros) con imán, cable de 5 m (hasta 10 m bajo pedido)
- Tacómetro láser (sensor óptico) con soporte magnético
- Báscula electrónica (hasta 500 g, incrementos de 0.1 g)
- Cinta reflectante para la marca
- Software en memoria USB
- Estuche de plástico
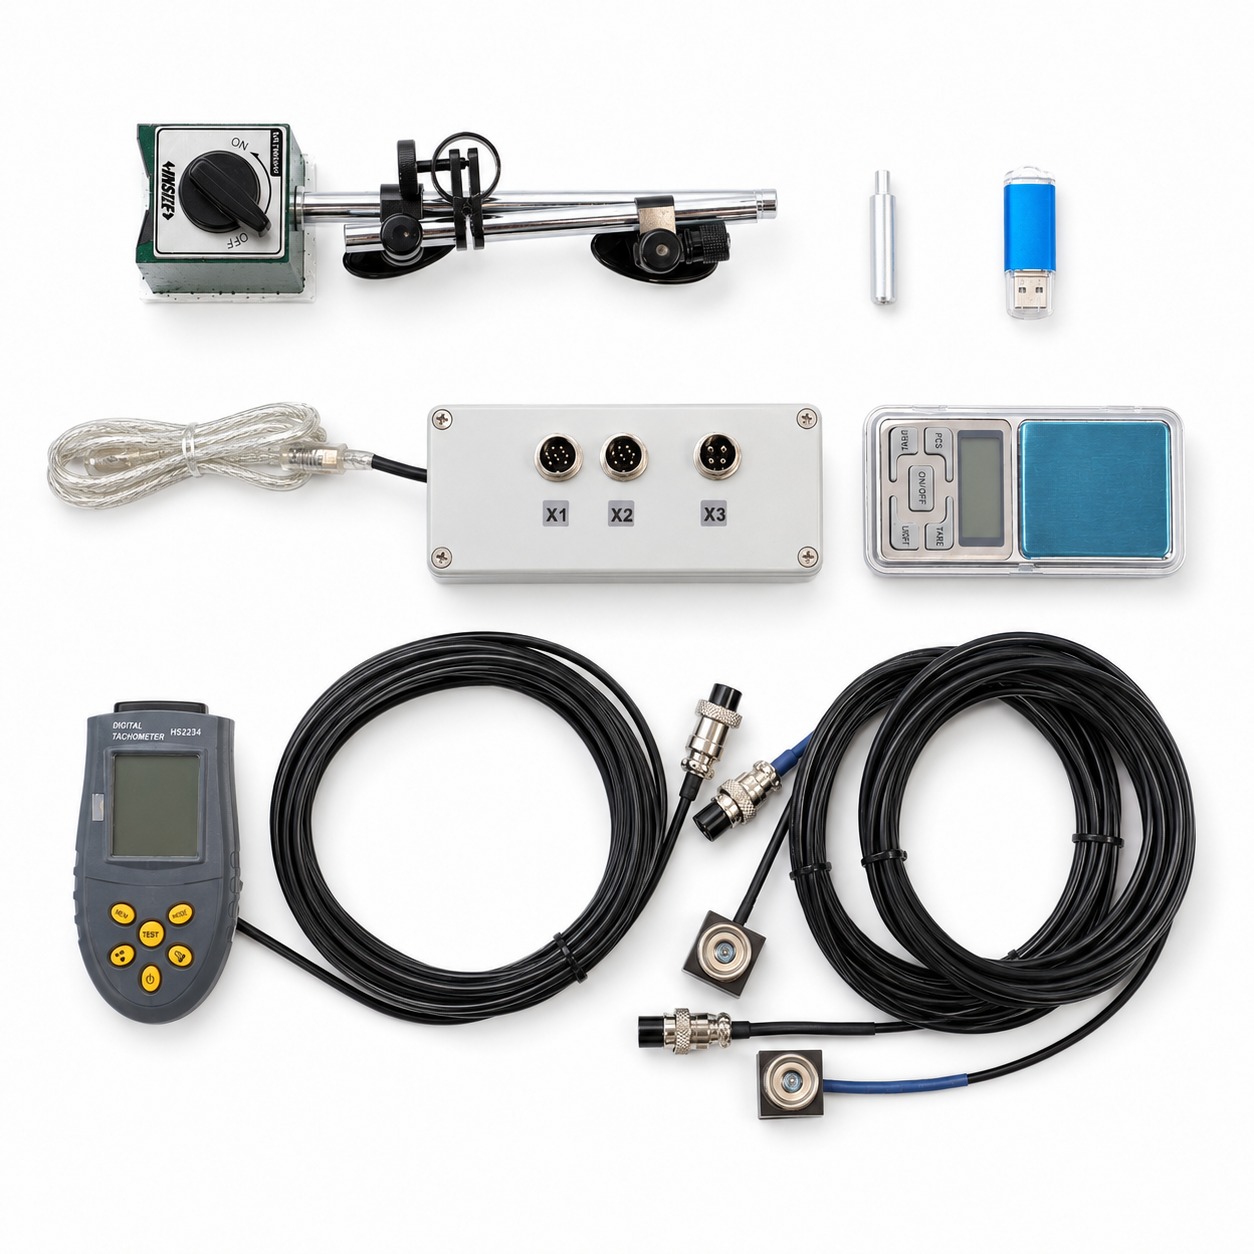
OEM la versión es la misma pero sin el estuche, el soporte magnético ni la báscula. No incluye laptop/tablet.
Especificaciones principales
| Parámetro | Valor |
|---|---|
| Velocidad de vibración (RMS) | 0.02 – 80 mm/s |
| Rango de frecuencia | 5 – 1000 Hz |
| RPM | 100 – 100,000 rpm |
| Precisión de fase | ±1° |
| Planos de balanceo | 1 o 2 |
| Masa del rotor | no limitado por el método (récord real — un rotor de 24,000 kg) |
| PC | Windows 7/8/10/11, puerto USB. Tablets — solo Windows completo (Android/iOS no funcionan) |
Notas prácticas:
- rango práctico de balanceo: aproximadamente 300–60,000 rpm;
- las frecuencias básicas de falla de rodamientos (BPFO/BPFI) pueden verse en el espectro;
- en rotores muy ligeros (decenas de gramos), se logra una resolución de hasta 0.02 mm/s aumentando el número de promedios.
Sensores de vibración
- Tipo — acelerómetros (basados en ADXL335) que entregan velocidad de vibración. Necesitan alimentación de la unidad — de ahí los cables blindados de tres hilos.
- El eje de medición se orienta a lo largo del imán (perpendicular a la superficie de montaje). Monte el sensor de modo que su eje apunte radialmente (a través del eje de rotación), generalmente en horizontal sobre la carcasa del rodamiento. Montarlo “en la cara del extremo” (dirección axial) es un error clásico que impide que el equilibrado converja.
- X1 → plano 1, X2 → plano 2. No intercambie los canales: los sensores invertidos “invierten” los ángulos.
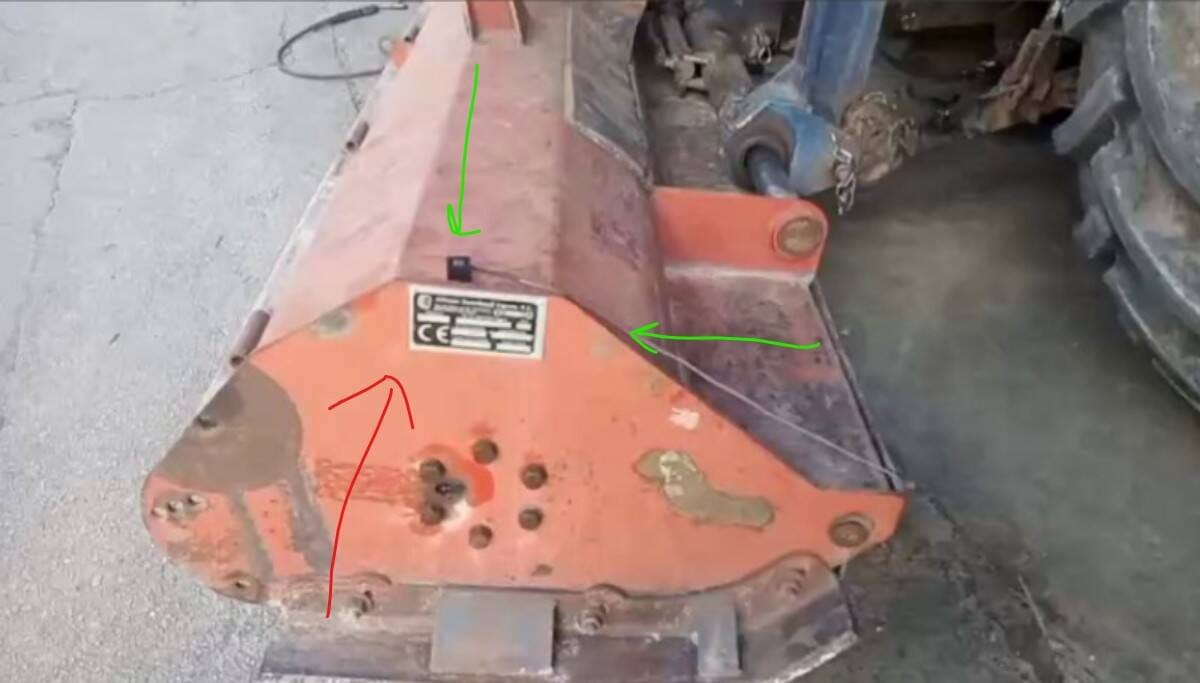
- El cable es el punto débil: un sensor arrastrado hacia el rotor suele tener el cable arrancado. Encamine los cables de modo que no puedan enredarse.
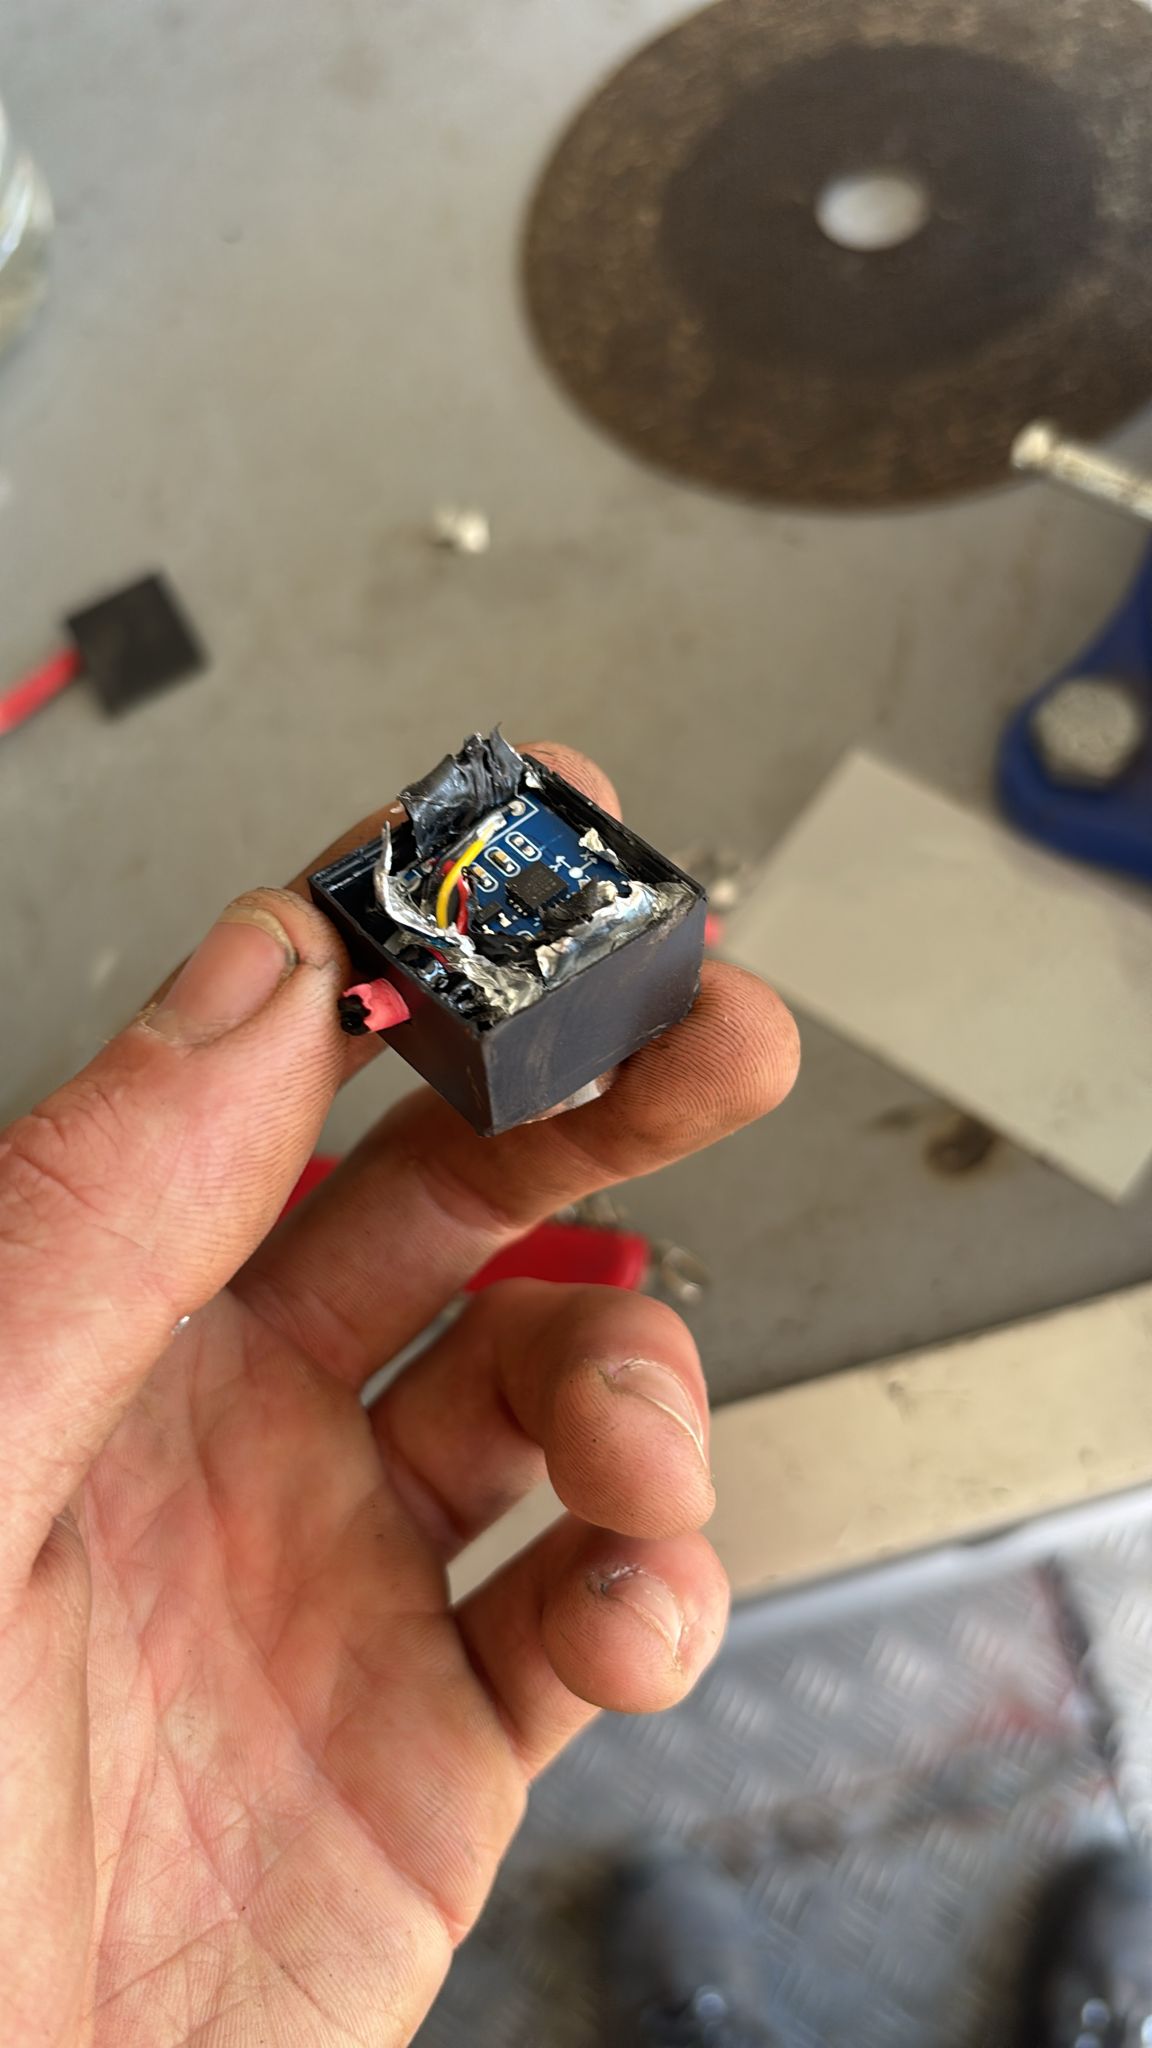
- La vida útil del sensor es de 5 a 7 años o más; no requiere calibración anual.
Tacómetro láser
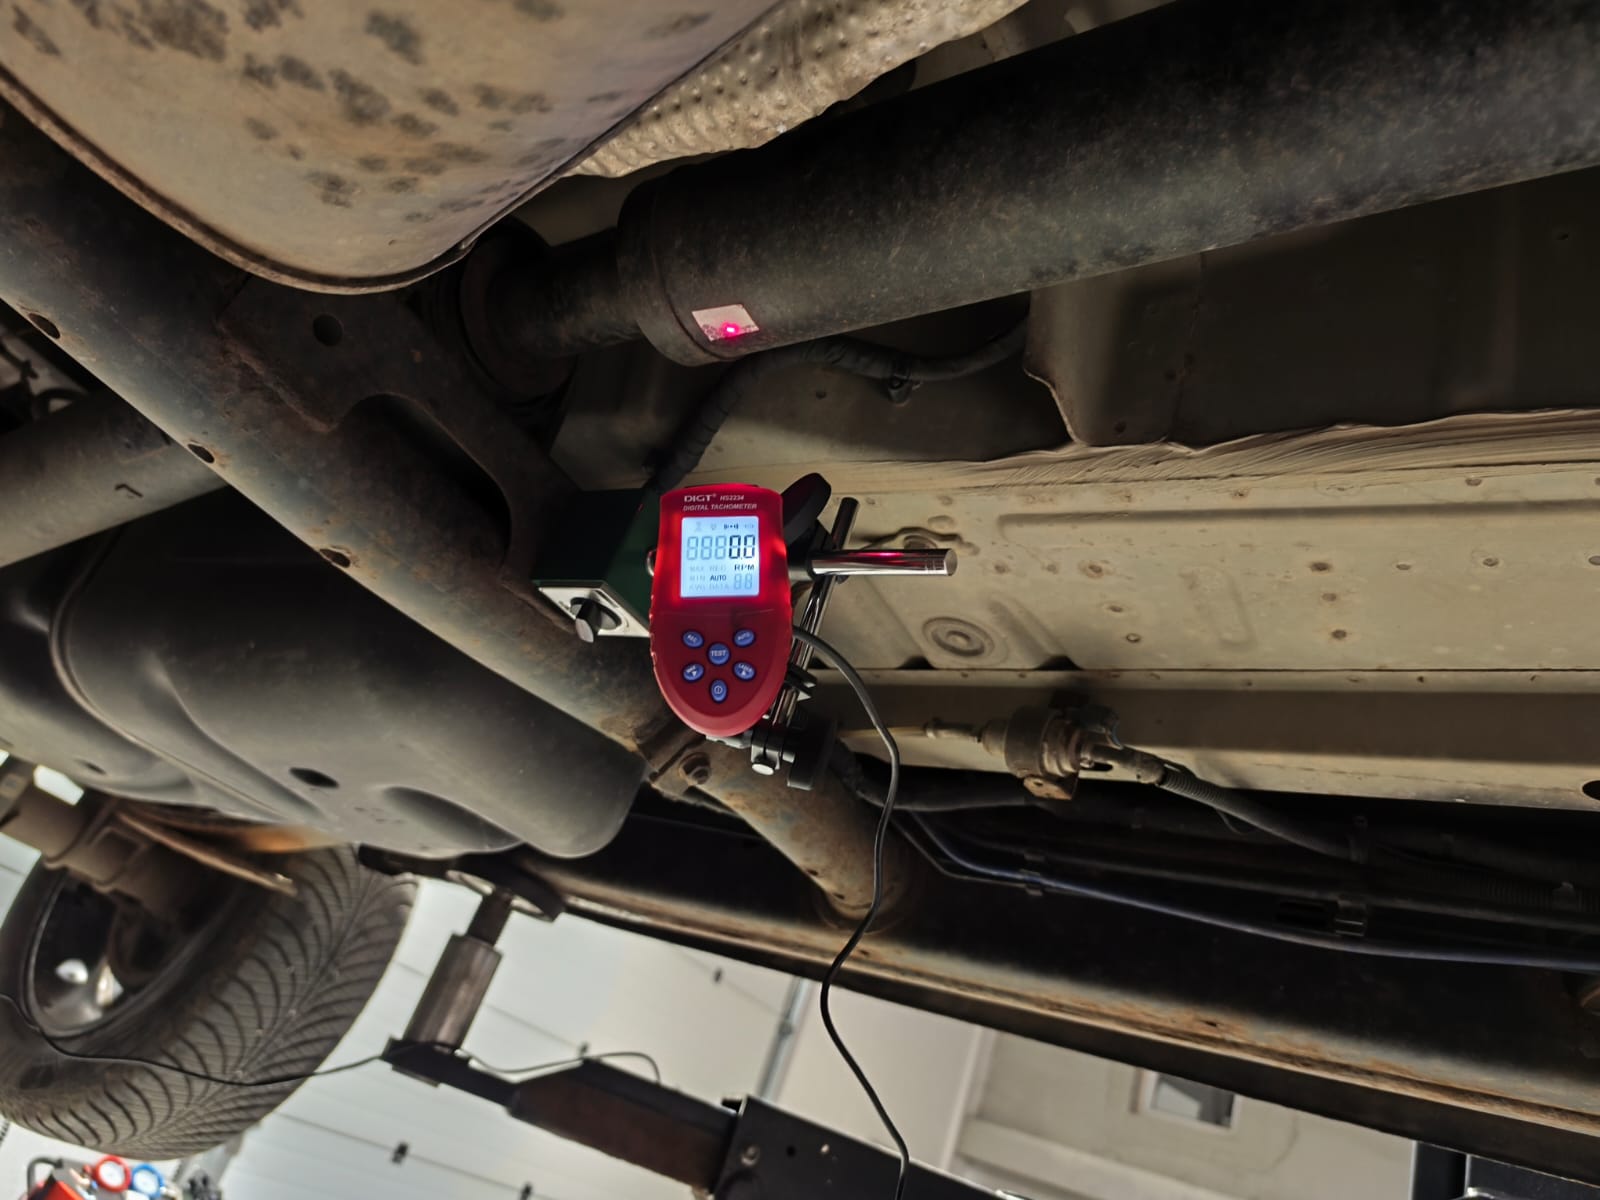
- Se monta en el soporte magnético y apunta hacia una marca reflectante (un trozo de cinta del kit) pegada en el rotor.
- Proporciona al equipo las RPM y el pulso de referencia para la fase. Un pulso por vuelta = una marca.
- Pegue la marca en el cubo/eje, no en una aspa: las aspas brillantes, los orificios de las poleas y las costuras de soldadura provocan disparos falsos (detalles en capítulo 08).
- La parte más frágil del kit — protéjala de caídas y de que el cable sea arrastrado hacia el rotor.
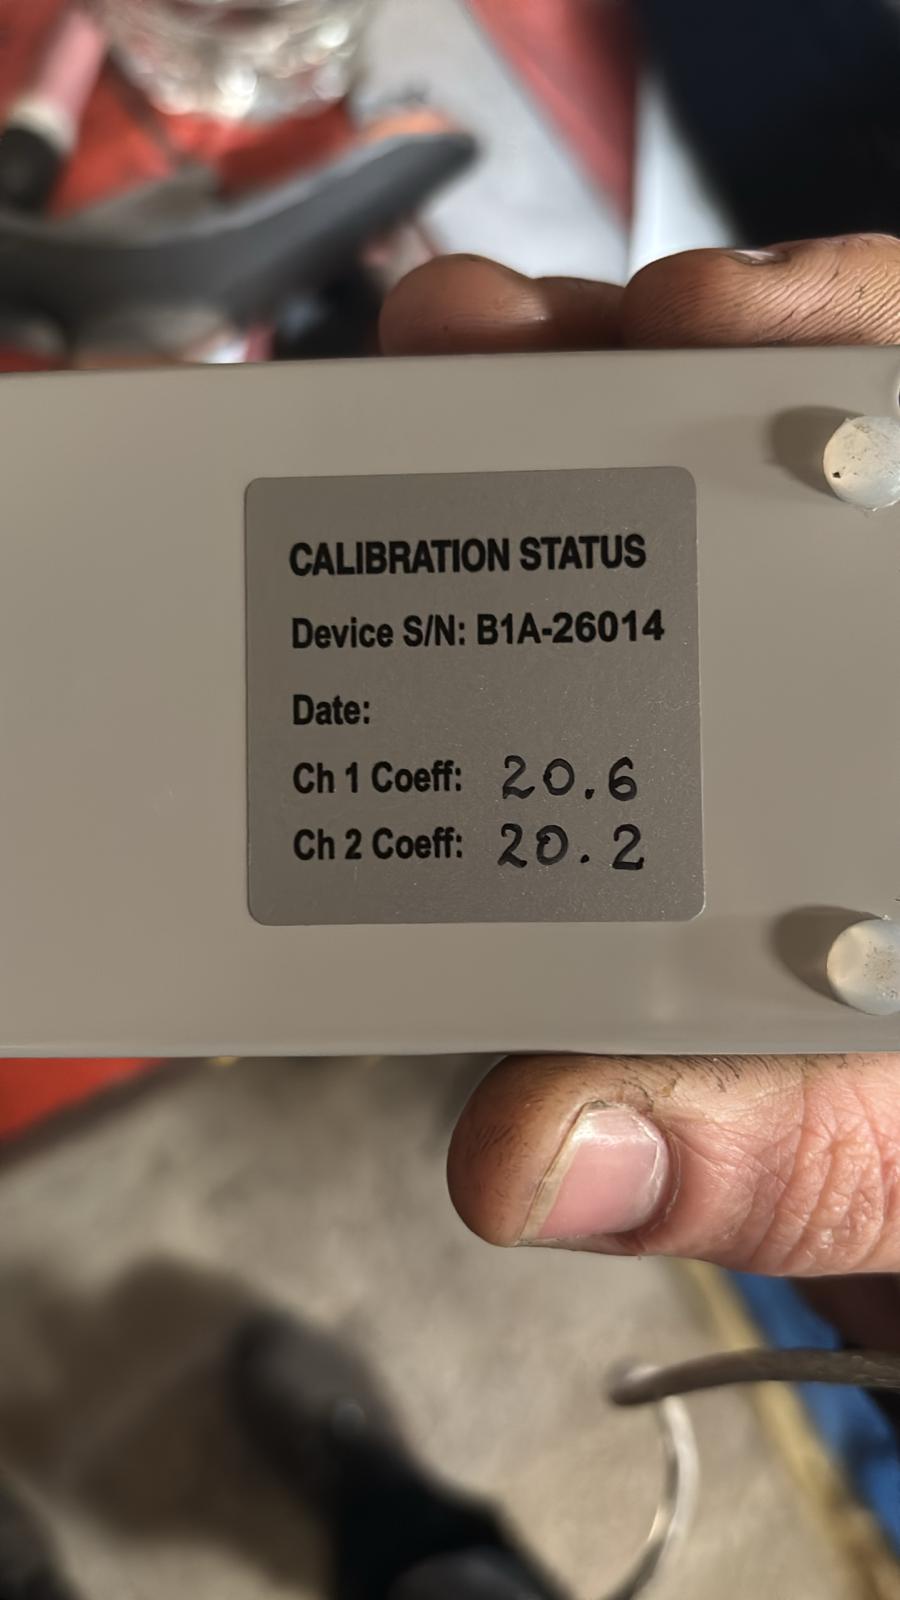
Coeficientes de calibración — ¡no los pierda!
Cada kit tiene sus propios coeficientes de sensibilidad de canal (típicamente valores en el rango de 12–25). Se registran:
- en la etiqueta de la parte inferior de la unidad de medición,
- en la caja,
- en un archivo en la memoria USB de serie (
econfig/ebalan.cfg).
Se ingresan en el software: F4 – Configuración. Después de reinstalar o actualizar el software, los coeficientes deben anotarse de antemano y volver a ingresarse — de lo contrario el equipo mostrará valores de vibración incorrectos. No deseche la caja hasta haber copiado los números.
Conexión — lista de verificación rápida
- Sensor 1 (canal X1) — en el soporte del plano 1; sensor 2 (X2) — en el soporte del plano 2. Eje del sensor radial.
- Tacómetro en el soporte magnético, haz apuntando a la marca, el soporte no debe vibrar.
- Apriete los conectores: una tuerca de conector floja capta zumbido de 50 Hz; un mal contacto hace que un sensor “lea cero”.
- Unidad a la laptop mediante USB. Inicie el software, abra el vibrómetro modo y confirme que las RPM se leen correctamente y que la amplitud y la fase son estables.
Autoprueba rápida del sensor
Si sospecha de un sensor:
- en modo vibrómetro, toque/agite ligeramente el sensor — la lectura debe responder;
- coloque ambos sensores uno junto al otro sobre la misma superficie — las lecturas deben ser similares;
- las lecturas “cero” (0.01) casi siempre indican un cable roto o un contacto de conector flojo, no un sensor dañado.
Distribución de pines del conector del tacómetro X1 (para conexiones caseras)
| Pin | Propósito | Alambre |
|---|---|---|
| 1 | GND | negro |
| 2 | VCC (alimentación) | red |
| 6 | Z-OUT (señal) | marrón |
| 3, 4, 5, 7 | no se usa | — |
El nivel real en el conector es de ~3–5 V. En lugar del tacómetro puede alimentar un pulso de índice de encoder (1 pulso por revolución).

