← Cơ sở tri thức Balanset-1A — tất cả các chương
Nội dung gói (Bộ đầy đủ)
- Đơn vị đo (2 kênh rung động + 1 kênh đo tốc độ), cấp nguồn qua USB từ máy tính xách tay
- 2 cảm biến rung động (gia tốc kế) gắn nam châm, cáp 5 m (có thể đặt hàng dài tới 10 m)
- Máy đo tốc độ laser (cảm biến quang học) kèm đế từ
- Cân điện tử (tới 500 g, bước chia 0,1 g)
- Băng phản quang để đánh dấu
- Phần mềm trên USB
- Hộp nhựa
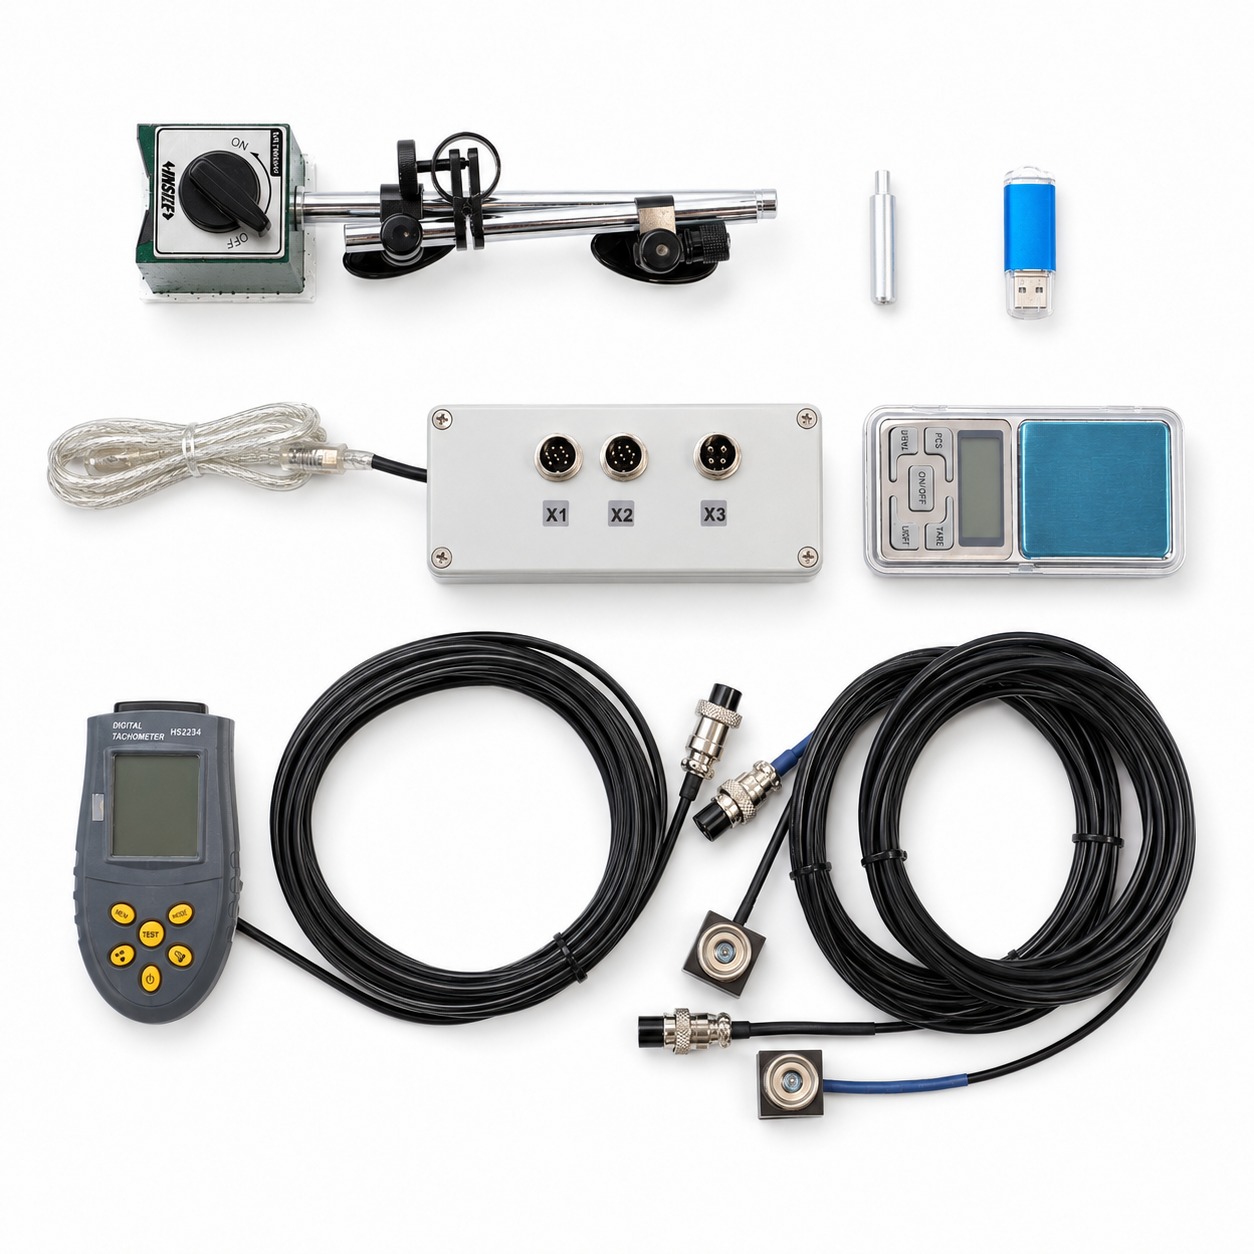
OEM phiên bản giống hệt nhưng không có hộp, đế từ và cân. Máy tính xách tay/máy tính bảng không đi kèm.
Với máy băm cây (mulcher), khối lượng thử và khối lượng hiệu chỉnh thường là 0.5–1 kg, nên cân đến 2 kg rất hữu ích.
Thông số kỹ thuật chính
| Tham số | Giá trị |
|---|---|
| Tốc độ rung (RMS) | 0,02 – 80 mm/giây |
| Dải tần số | 5 – 1000 Hz |
| RPM | 100 – 100,000 rpm |
| Độ chính xác pha | ±1° |
| Mặt phẳng cân bằng | 1 hoặc 2 |
| Khối lượng rôto | không bị giới hạn bởi phương pháp này (kỷ lục thực tế — rô-to 24.000 kg) |
| PC | Windows 7/8/10/11, cổng USB. Máy tính bảng — chỉ dùng được Windows đầy đủ (Android/iOS không hoạt động) |
Lưu ý thực tế:
- dải cân bằng thực tế — khoảng 300–60,000 rpm;
- có thể thấy các tần số lỗi ổ trục cơ bản (BPFO/BPFI) trong phổ;
- với các rôto rất nhẹ (vài chục gam), đạt độ phân giải xuống đến 0.02 mm/s bằng cách tăng số lần lấy trung bình.
Cảm biến rung
- Loại — gia tốc kế (dựa trên ADXL335) cho đầu ra là vận tốc rung động. Chúng cần nguồn điện từ đơn vị đo — do đó cần cáp bọc chống nhiễu 3 dây.
- Trục đo chạy dọc theo nam châm (vuông góc với mặt lắp đặt). Lắp cảm biến sao cho trục của nó hướng theo hướng xuyên tâm (cắt ngang trục quay), thường là theo phương ngang trên vỏ ổ trục. Việc lắp “trên mặt đầu trục” (theo hướng dọc trục) là lỗi kinh điển khiến quá trình cân bằng không hội tụ.
- X1 → mặt phẳng 1, X2 → mặt phẳng 2. Đừng tráo đổi các kênh: cảm biến bị tráo đổi sẽ làm “đảo ngược” góc pha.
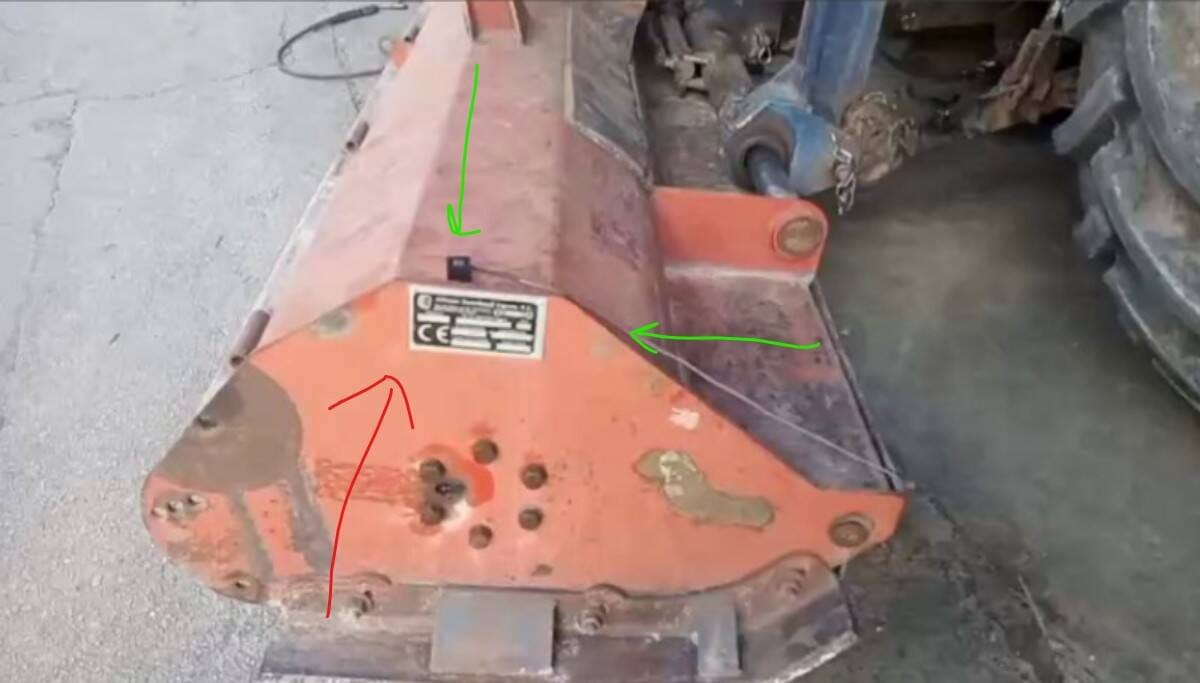
- Dây cáp là điểm yếu nhất: cảm biến bị cuốn vào rô-to thường bị đứt cáp. Hãy đi dây sao cho chúng không thể bị cuốn vào.
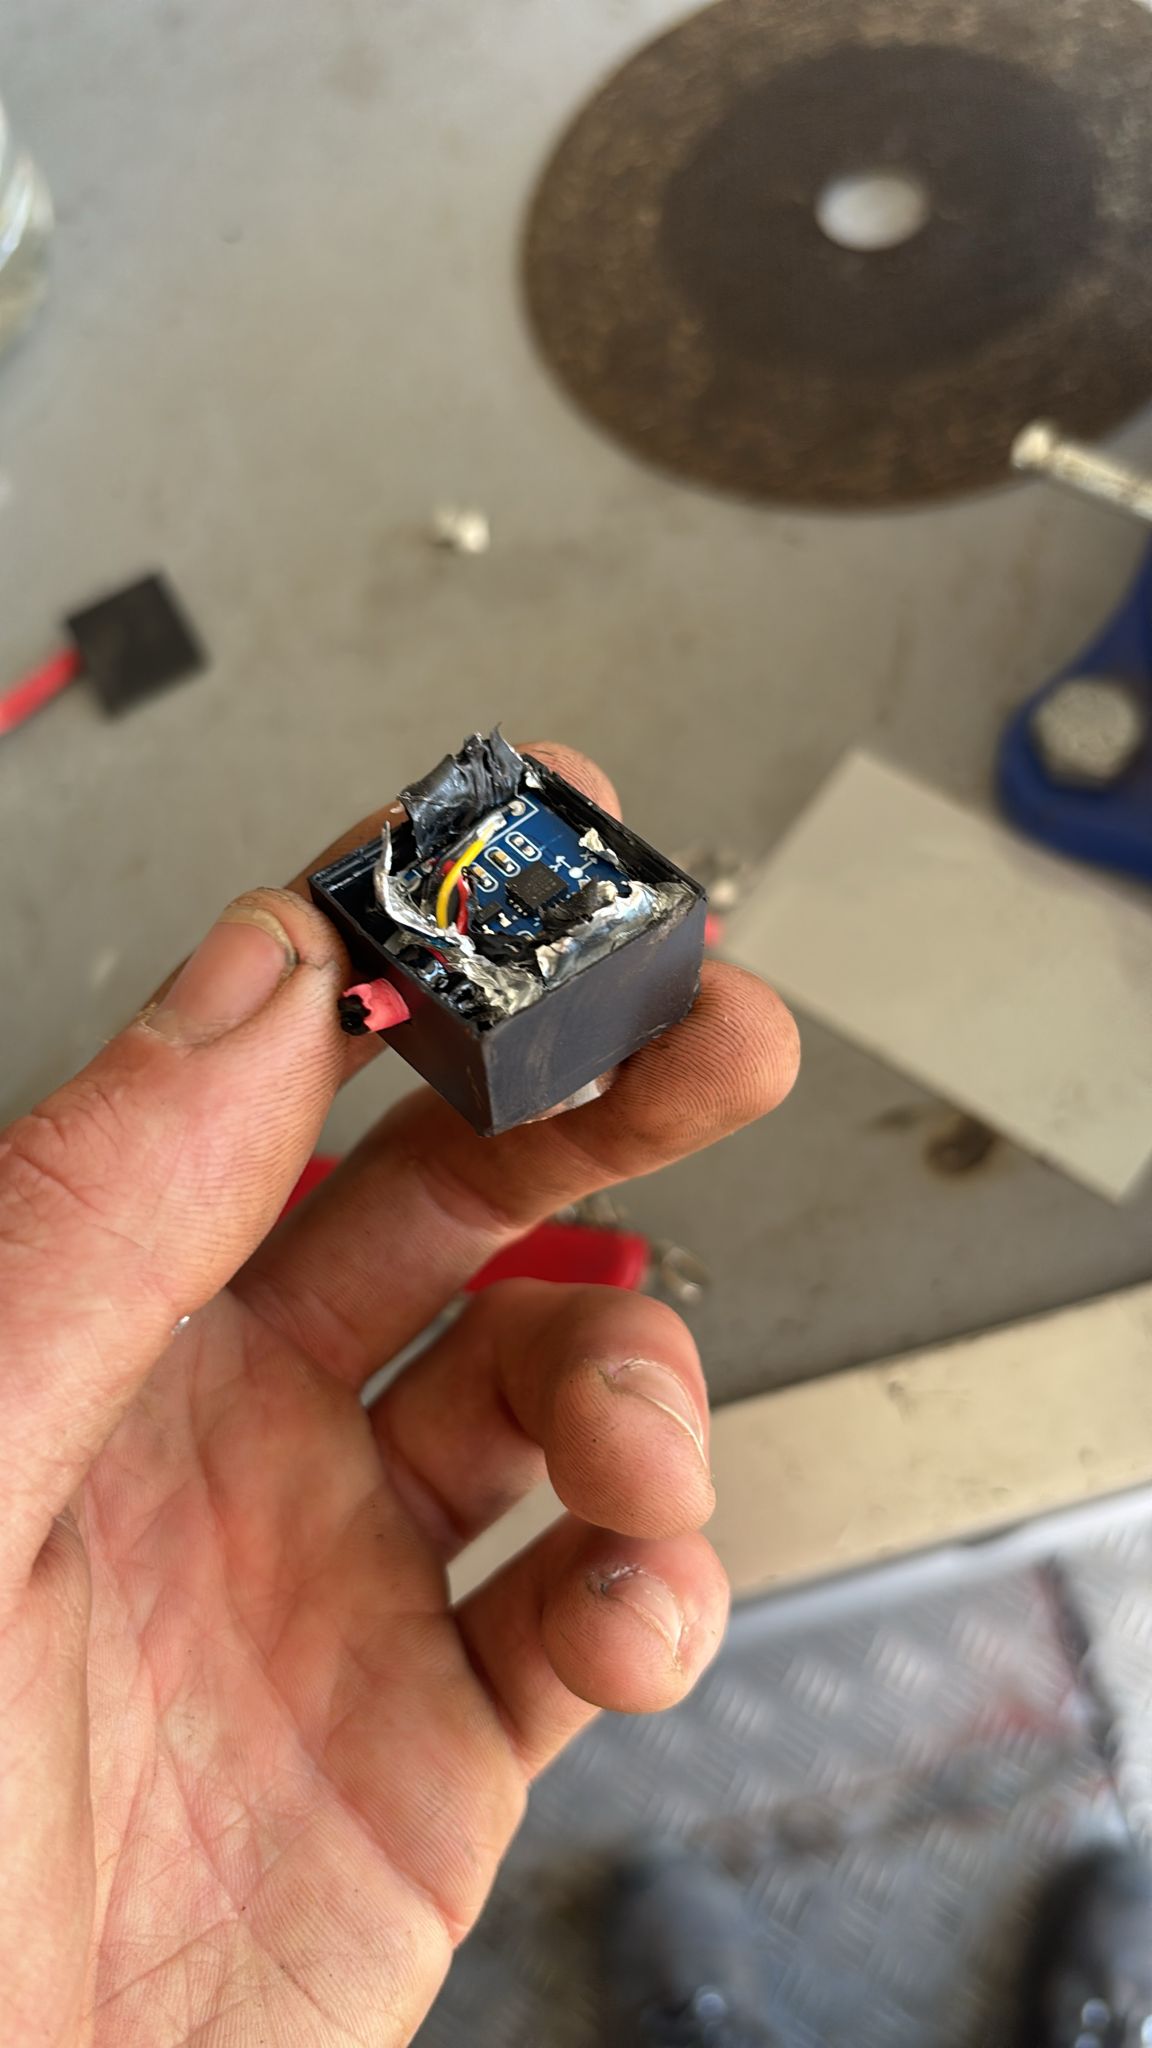
- Tuổi thọ cảm biến là 5–7 năm hoặc hơn; không cần hiệu chuẩn hằng năm.
Máy đo tốc độ laser
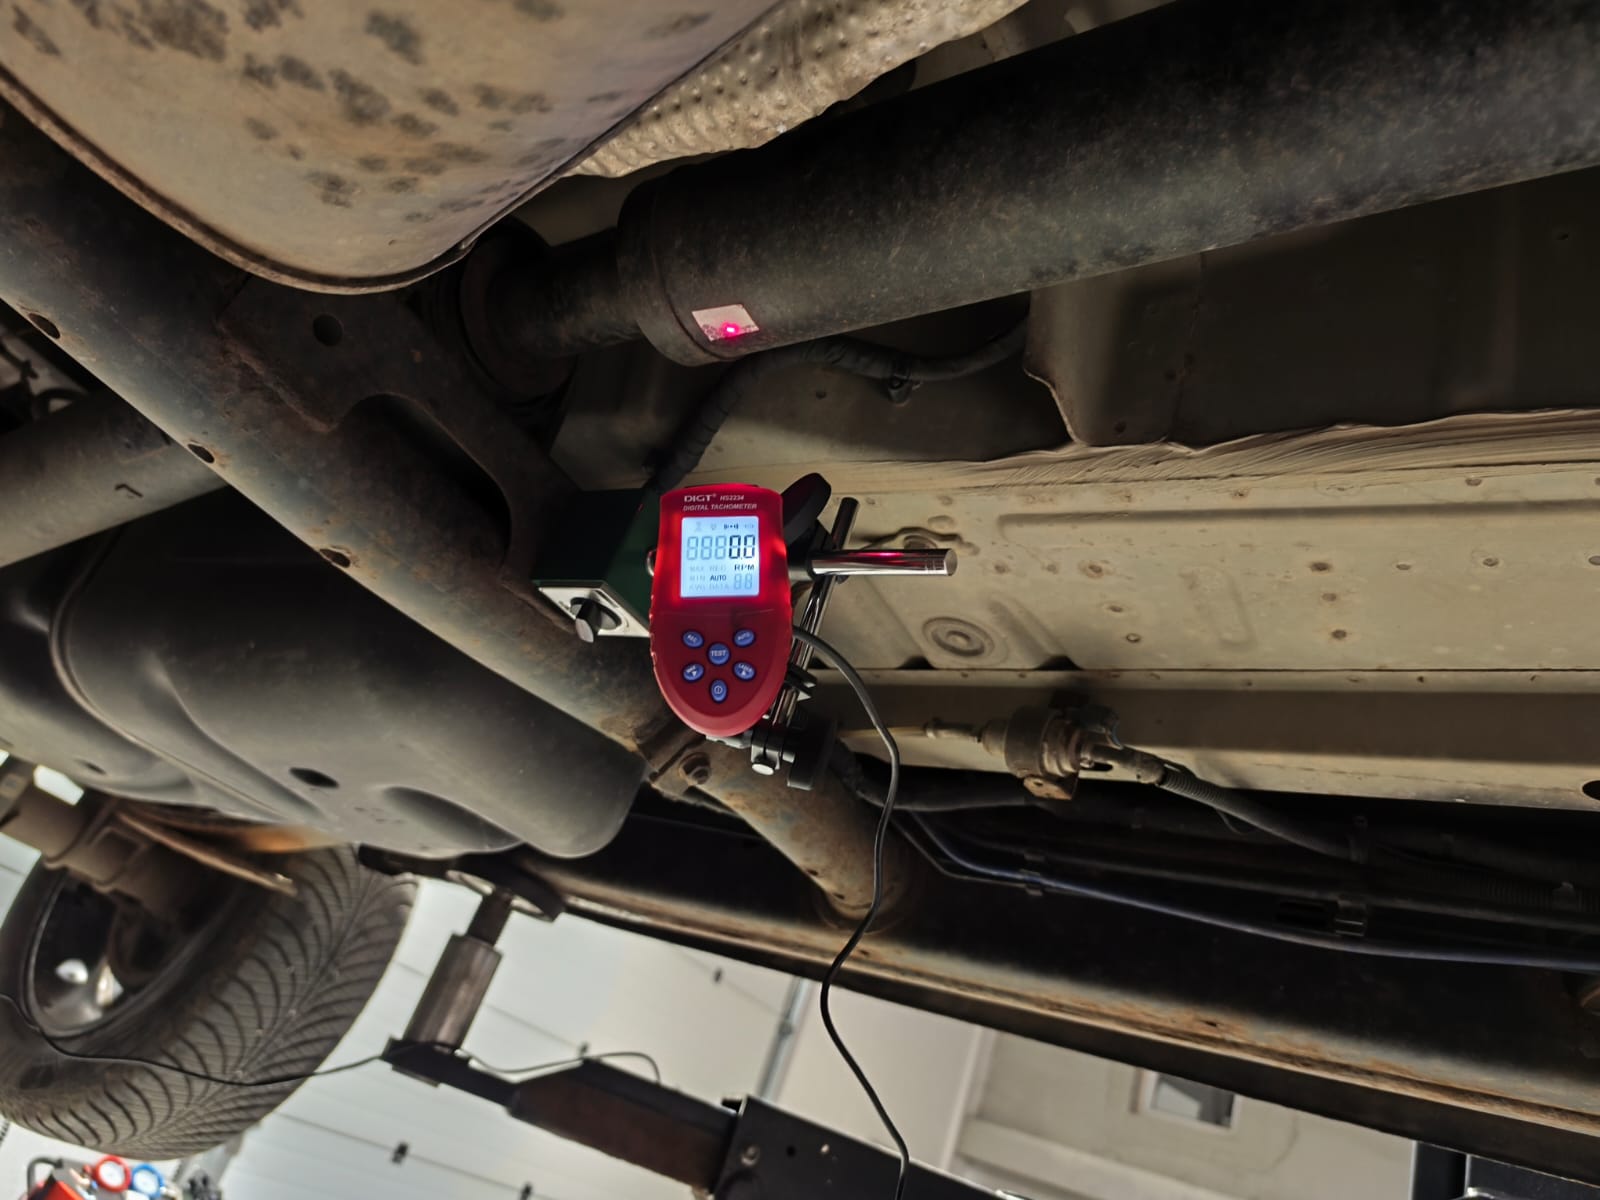
- Được gắn trên đế từ và chiếu tia vào vết phản xạ (một miếng băng dán trong bộ kit) được dán trên rô-to.
- Cung cấp cho thiết bị chỉ số RPM và xung tham chiếu cho pha. Một xung mỗi vòng quay = một dấu.
- Dán dấu lên moay-ơ/trục, không dán lên cánh: cánh bóng, lỗ puli và đường hàn có thể gây kích hoạt giả (chi tiết trong chương 08).
- Đây là bộ phận dễ hỏng nhất trong bộ kit — hãy bảo vệ khỏi va đập và tránh để cáp bị cuốn vào rô-to.
Hệ số hiệu chuẩn — đừng làm mất chúng!
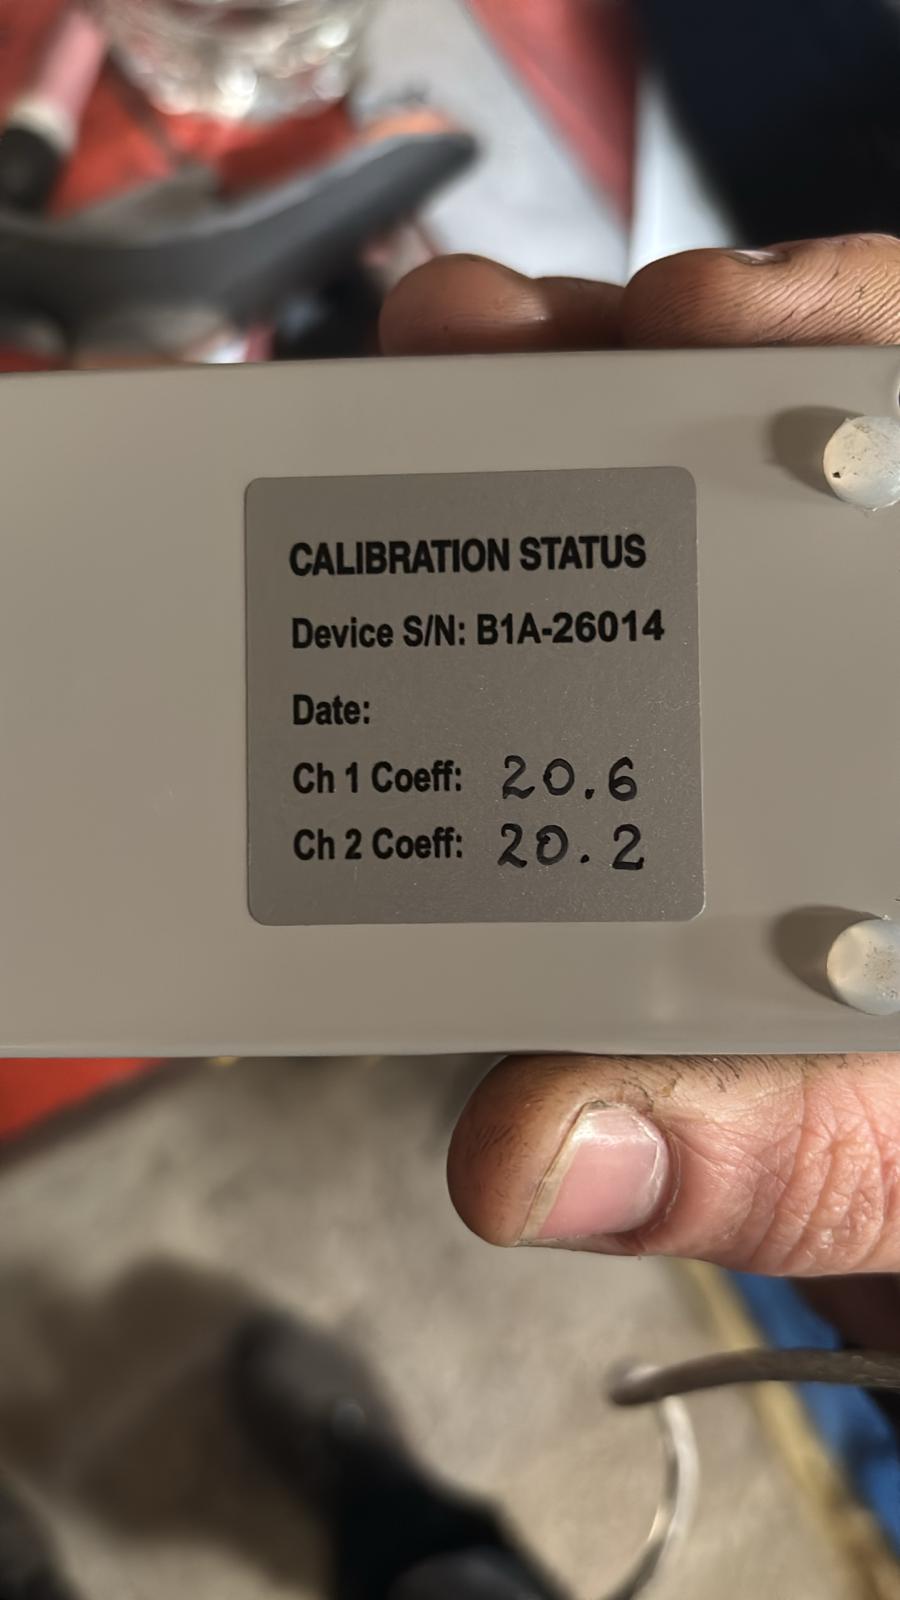
Mỗi bộ kit có hệ số độ nhạy kênh riêng (thường trong khoảng 12–25). Các hệ số này được ghi lại:
- trên nhãn dán ở đáy đơn vị đo,
- trên hộp đựng,
- trong tệp trên USB đi kèm (
econfig/ebalan.cfg).
Chúng được nhập vào trong phần mềm: F4 – Settings. Sau khi cài đặt lại hoặc cập nhật phần mềm, các hệ số phải được ghi lại từ trước và nhập lại — nếu không thiết bị sẽ hiển thị sai giá trị rung động. Đừng vứt hộp đi cho đến khi bạn đã sao chép các con số.
Kết nối — danh sách kiểm tra nhanh
- Cảm biến 1 (kênh X1) — trên giá đỡ mặt phẳng 1; cảm biến 2 (X2) — trên giá đỡ mặt phẳng 2. Trục cảm biến theo hướng xuyên tâm.
- Máy đo tốc độ đặt trên đế từ, tia chiếu đúng vào dấu, đế không được rung.
- Siết chặt các đầu nối: đai ốc đầu nối lỏng sẽ bắt tiếng ù 50 Hz; tiếp xúc kém khiến cảm biến “đọc về 0”.
- Kết nối đơn vị đo với máy tính xách tay qua USB. Khởi động phần mềm, mở máy đo độ rung và xác nhận RPM hiển thị đúng, biên độ và pha ổn định.
Tự kiểm tra nhanh cảm biến
Nếu bạn nghi ngờ một cảm biến:
- ở chế độ đo rung, gõ nhẹ/lắc cảm biến — chỉ số đọc phải phản hồi ngay;
- đặt cả hai cảm biến cạnh nhau trên cùng một bề mặt — chỉ số đọc phải gần bằng nhau;
- chỉ số “0” (0,01) hầu như luôn có nghĩa là dây bị đứt hoặc tiếp xúc đầu nối lỏng, chứ không phải cảm biến hỏng.
Sơ đồ chân đầu nối máy đo tốc độ X1 (cho đấu nối tự làm)
| Chân | Mục đích | Dây điện |
|---|---|---|
| 1 | GND | đen |
| 2 | VCC (nguồn) | đỏ |
| 6 | Z-OUT (tín hiệu) | nâu |
| 3, 4, 5, 7 | không sử dụng | — |
Mức thực tế tại đầu nối là ~3–5 V. Thay cho tachometer, bạn có thể đưa vào xung chỉ mục của encoder (1 xung mỗi vòng quay).

