← Baza znanja Balanset-1A — sva poglavlja
Sadržaj paketa (kompletan set)
- Mjerna jedinica (2 kanala vibracije + kanal tahometra), napajanje preko USB-a sa laptopa
- 2 senzora vibracije (akcelerometra) na magnetima, kabl 5 m (do 10 m po narudžbi)
- Laserski tahometar (optički senzor) sa magnetnim stalkom
- Elektronska vaga (do 500 g, koraci od 0,1 g)
- Reflektujuća traka za oznaku
- Softver na USB stiku
- Plastični transportni kofer
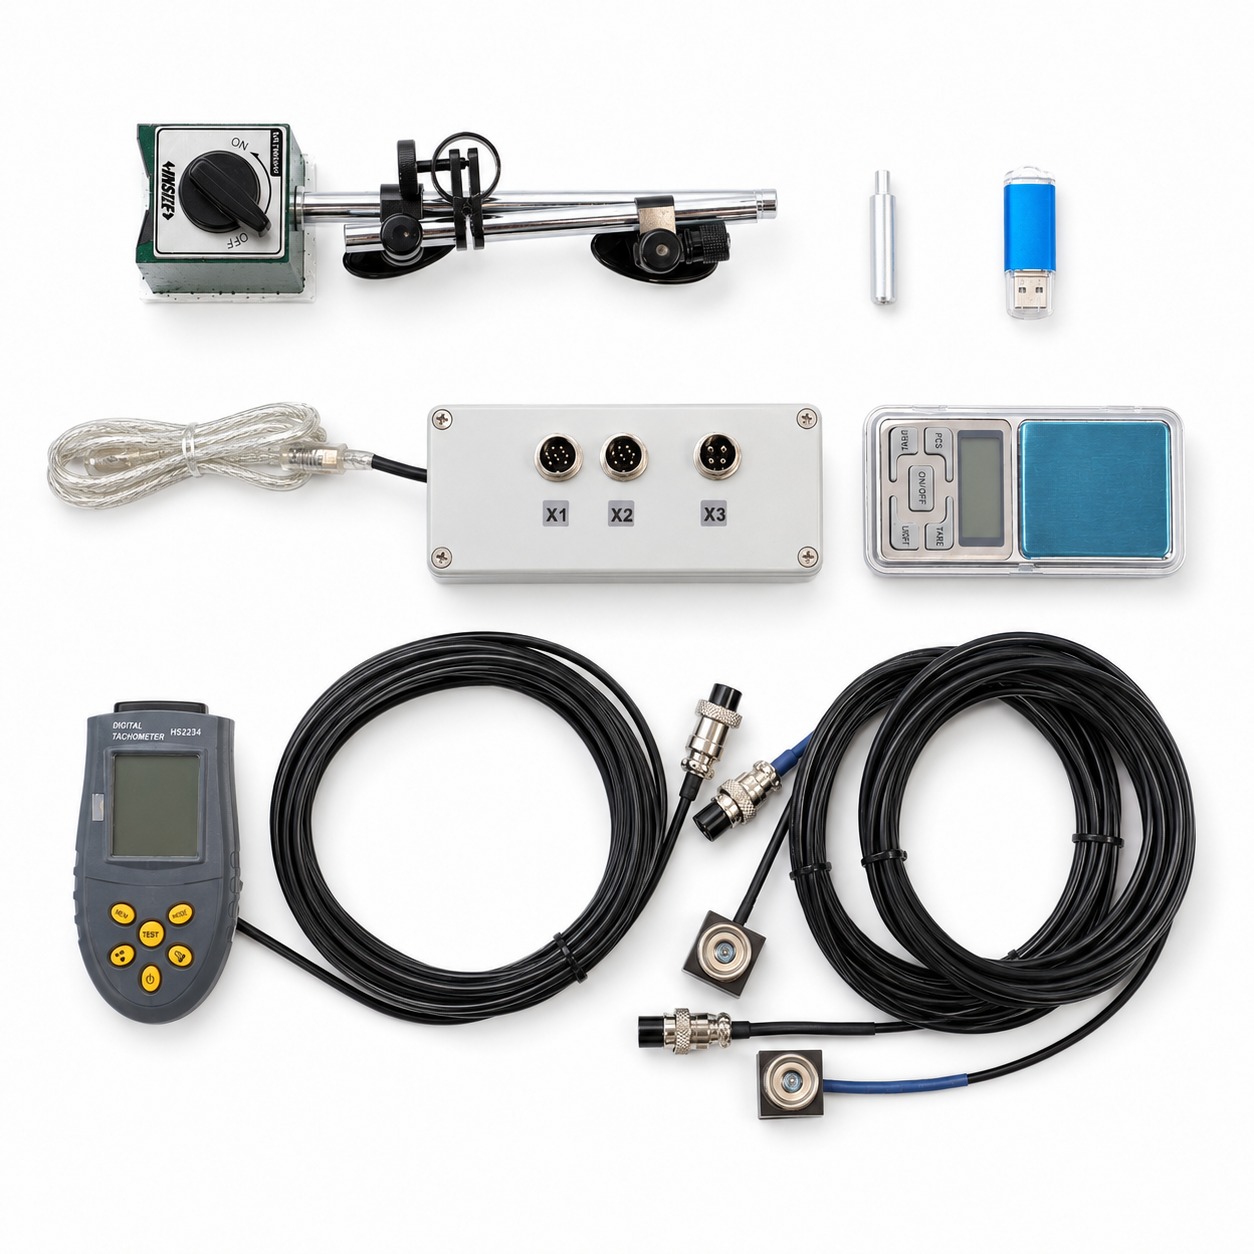
OEM verzija je ista, ali bez kofera, magnetnog stalka i vage. Laptop/tablet nije uključen.
Kod malčera probni i korekcioni utezi često iznose 0.5–1 kg, pa dobro dođu vage do 2 kg.
Osnovne specifikacije
| Parametar | Vrijednost |
|---|---|
| Brzina vibracija (RMS) | 0,02 – 80 mm/s |
| Raspon frekvencije | 5 – 1000 Hz |
| RPM | 100 – 100 000 o/min |
| Preciznost faze | ±1° |
| Ravnine balansiranja | 1 ili 2 |
| Masa rotora | nije ograničena metodom (stvarni rekord — rotor od 24.000 kg) |
| PC | Windows 7/8/10/11, USB port. Tableti — samo puni Windows (Android/iOS neće raditi) |
Praktične napomene:
- praktični raspon balansiranja — oko 300–60,000 rpm;
- osnovne frekvencije oštećenja ležaja (BPFO/BPFI) mogu se vidjeti u spektru;
- za vrlo lake rotore (desetak grama) rezolucija do 0.02 mm/s postiže se povećanjem broja usrednjavanja.
Senzori vibracija
- Tip — akcelerometri (bazirani na ADXL335) koji daju brzinu vibracije. Trebaju napajanje iz uređaja — otud trožilni oklopljeni kablovi.
- Mjerna osa prolazi duž magneta (pod pravim uglom u odnosu na površinu montiranja). Montirajte senzor tako da mu osa pokazuje radijalno (poprečno na osu rotacije), obično horizontalno na kućištu ležaja. Montiranje “na čeonoj površini” (aksijalni pravac) je klasična greška koja onemogućava konvergenciju balansiranja.
- X1 → ravan 1, X2 → ravan 2. Ne zamjenjujte kanale: zamijenjeni senzori “preokreću” uglove.
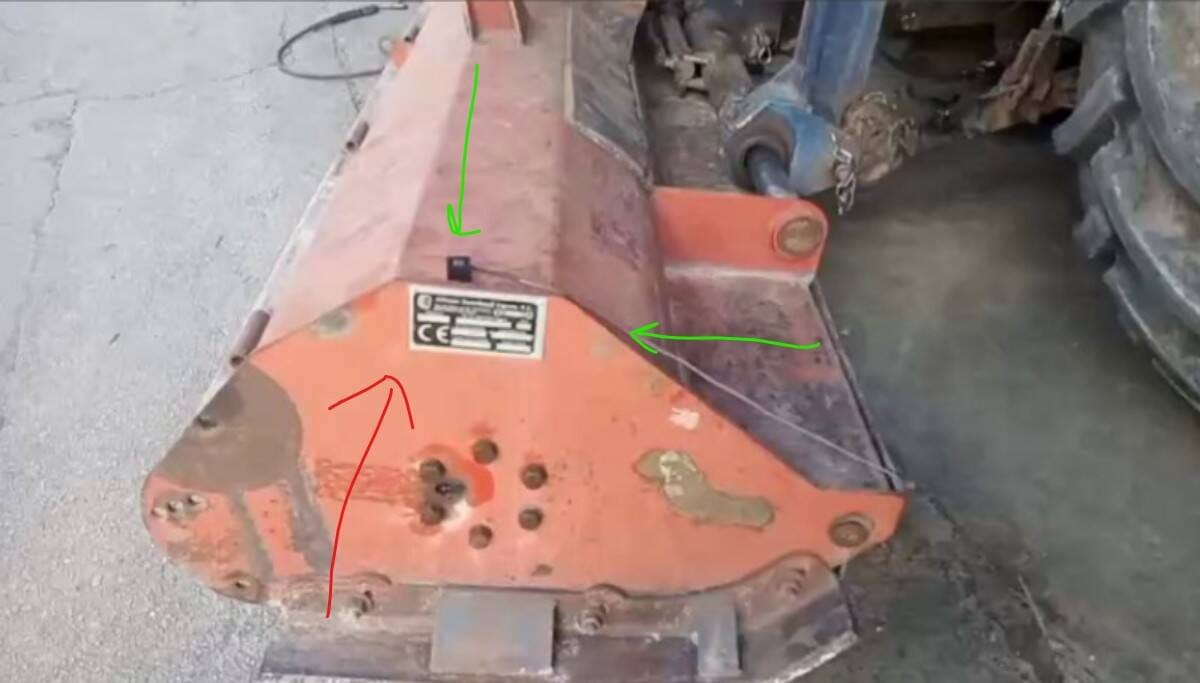
- Kabl je slaba tačka: senzor uvučen u rotor obično ima iščupan kabl. Vodite kablove tako da se ne mogu namotati.
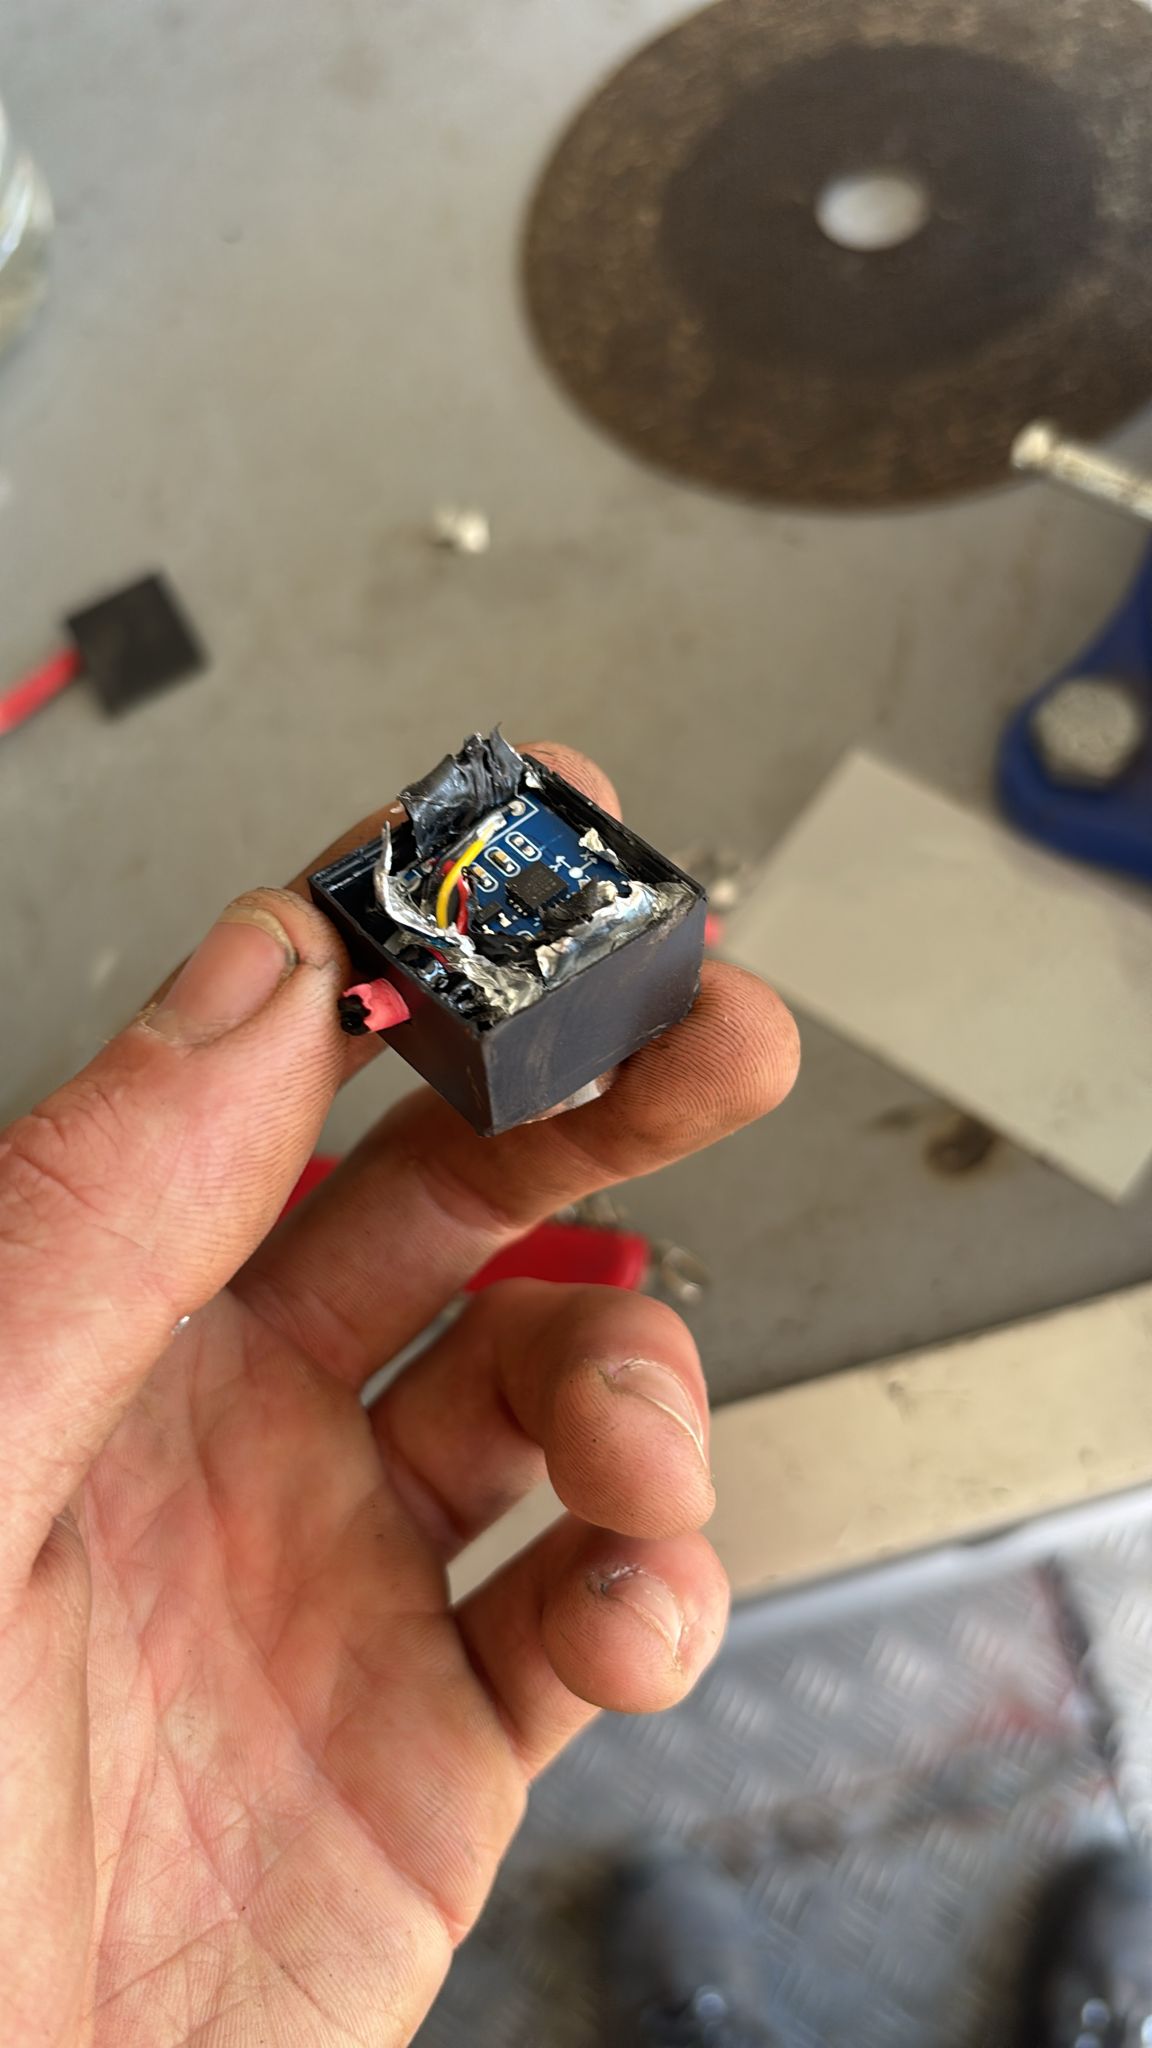
- Vijek trajanja senzora je 5–7 godina ili više; nije potrebna godišnja kalibracija.
Laserski tahometar
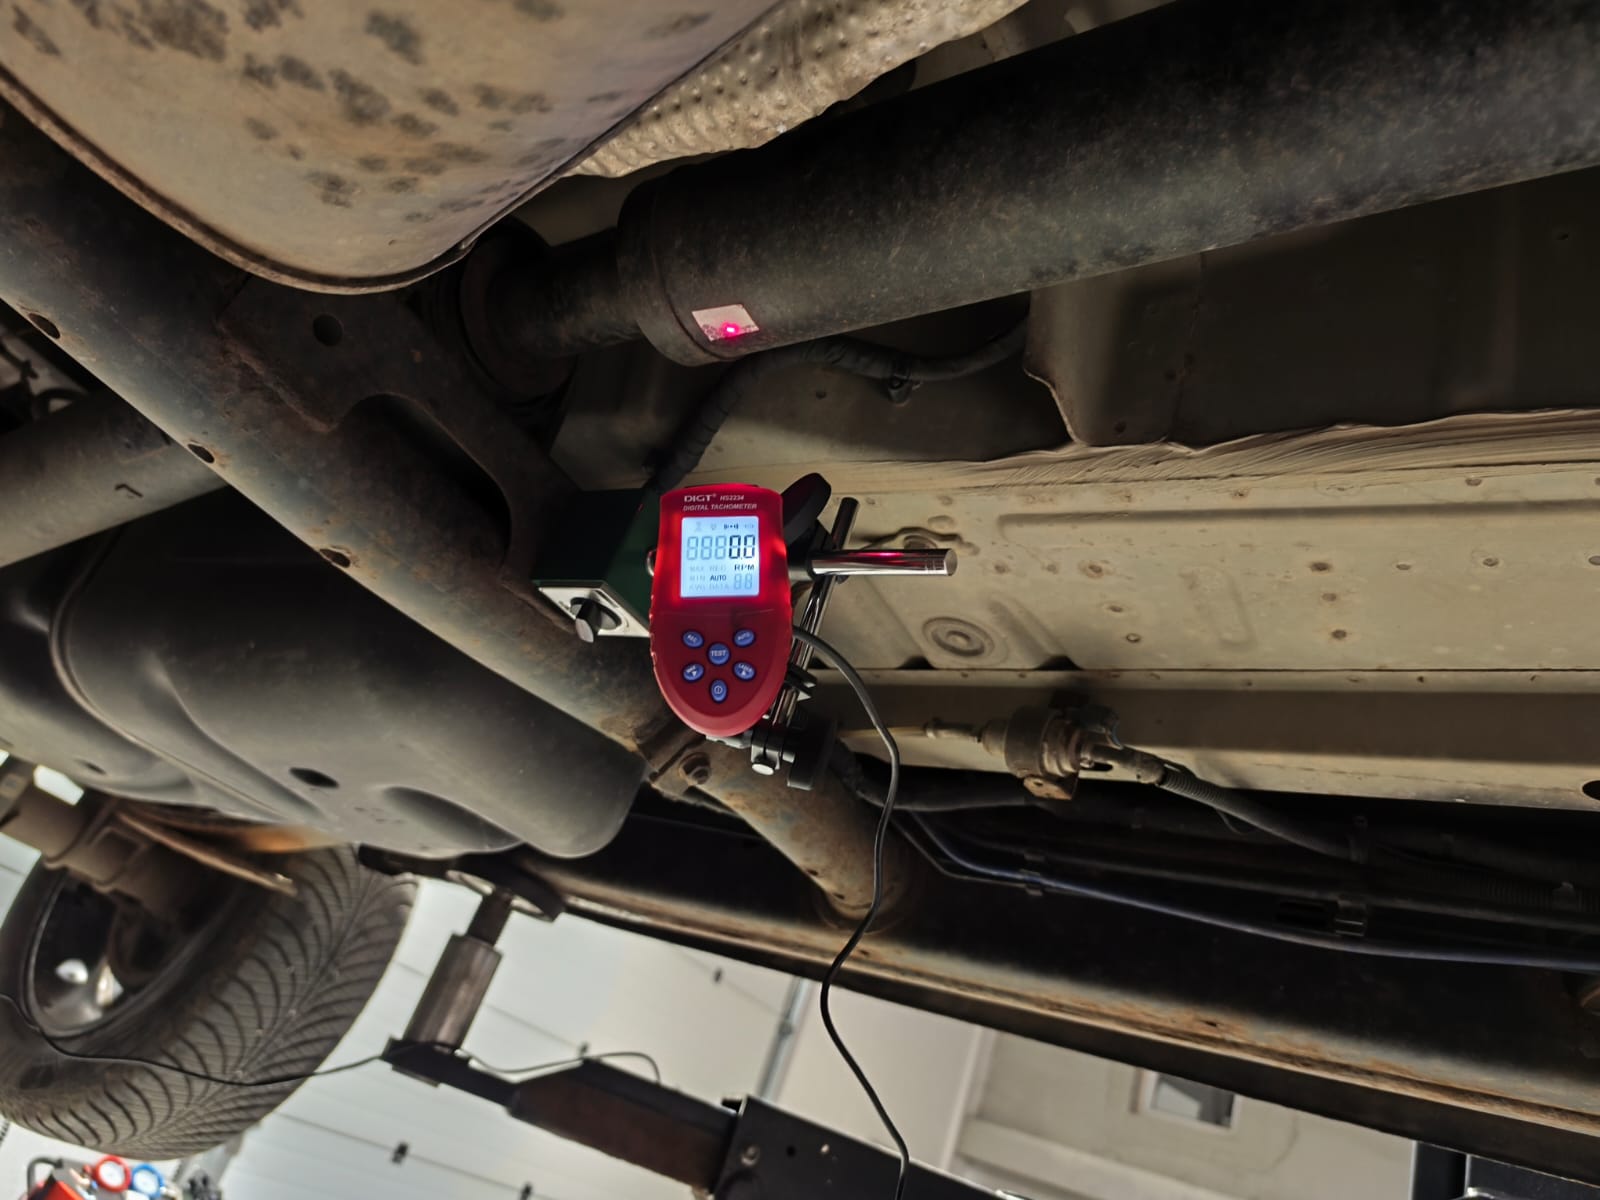
- Montira se na magnetni stalak i svijetli na reflektujući znak (komad trake iz kompleta) zalijepljen na rotor.
- Daje uređaju broj obrtaja i referentni impuls za fazu. Jedan impuls po obrtaju = jedna oznaka.
- Zalijepite oznaku na glavčinu/vratilo, ne na lopaticu: sjajne lopatice, rupe na remenicama i zavareni šavovi izazivaju lažna okidanja (detalji u poglavlju 08).
- Najosjetljiviji dio kompleta — zaštitite ga od padova i od toga da mu kabl bude uvučen u rotor.
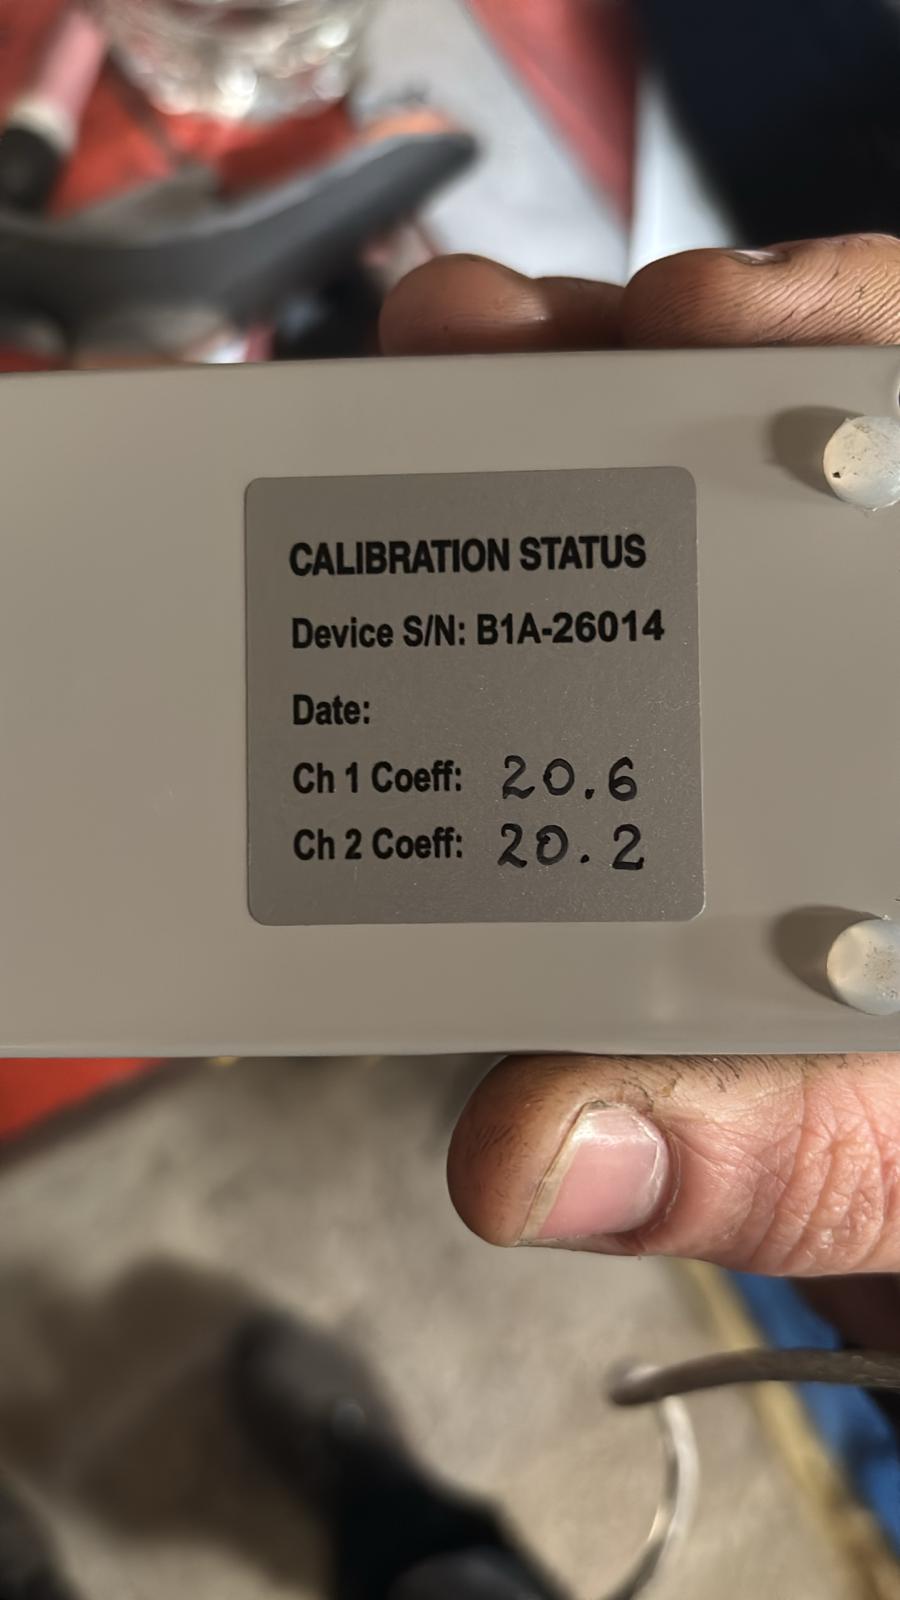
Kalibracioni koeficijenti — ne gubite ih!
Svaki komplet ima svoje koeficijente osjetljivosti kanala (obično vrijednosti u rasponu 12–25). Zapisani su:
- na naljepnici na dnu mjerne jedinice,
- na kutiji,
- u fajlu na standardnom USB stiku (
econfig/ebalan.cfg).
Unesite koeficijente u softver: F4 – Settings. Prije ponovne instalacije ili ažuriranja softvera morate ih zapisati, a nakon toga ponovo unijeti, inače će uređaj pokazivati pogrešne vrijednosti vibracije. Nemojte bacati kutiju dok ne prepišete brojeve.
Povezivanje — brza kontrolna lista
- Senzor 1 (kanal X1) — na osloncu ravni 1; senzor 2 (X2) — na osloncu ravni 2. Osa senzora radijalna.
- Tahometar na magnetnom postolju, zraka usmjerena na oznaku, postolje ne smije vibrirati.
- Zategnite konektore: labava navrtka konektora hvata brum od 50 Hz; loš kontakt čini da senzor “čita nulu”.
- Povežite mjernu jedinicu s laptopom preko USB-a. Pokrenite softver, otvorite režim vibrometra i potvrdite da uređaj pravilno prikazuje broj obrtaja i da su amplituda i faza stabilne.
Brzi samotest senzora
Ako sumnjate na senzor:
- u režimu vibrometra lagano kucnite/protresite senzor — očitavanje mora reagovati;
- stavite oba senzora jedan pored drugog na istu površinu — očitanja trebaju biti bliska;
- “nulta” očitavanja (0.01) skoro uvijek znače prekinutu žicu ili loš kontakt konektora, a ne pokvaren senzor.
Raspored pinova konektora tahometra X1 (za samostalno spajanje)
| Pin | Svrha | Žica |
|---|---|---|
| 1 | GND | crno |
| 2 | VCC (napajanje) | crveno |
| 6 | Z-OUT (signal) | smeđa |
| 3, 4, 5, 7 | ne koristi se | — |
Stvarni nivo na konektoru je ~3–5 V. Umjesto tahometra možete dovesti indeksni impuls enkodera (1 impuls po okretaju).

