← ฐานความรู้ Balanset-1A — ทุกบท
รายการในชุด (ชุดเต็ม)
- ยูนิตวัด (2 ช่องสัญญาณสั่นสะเทือน + ช่องทาโคมิเตอร์) รับไฟจากโน้ตบุ๊กผ่าน USB
- เซ็นเซอร์วัดการสั่นสะเทือน 2 ตัว (แอกเซเลอโรมิเตอร์) แบบแม่เหล็ก สายเคเบิล 5 ม. (สั่งได้ยาวถึง 10 ม.)
- เครื่องวัดรอบแบบเลเซอร์ (เซ็นเซอร์ออปติคัล) พร้อมขาตั้งแม่เหล็ก
- ตาชั่งอิเล็กทรอนิกส์ (สูงสุด 500 กรัม ละเอียด 0.1 กรัม)
- เทปสะท้อนแสงสำหรับทำเครื่องหมาย
- ซอฟต์แวร์บนแฟลชไดรฟ์ USB
- กล่องพลาสติก
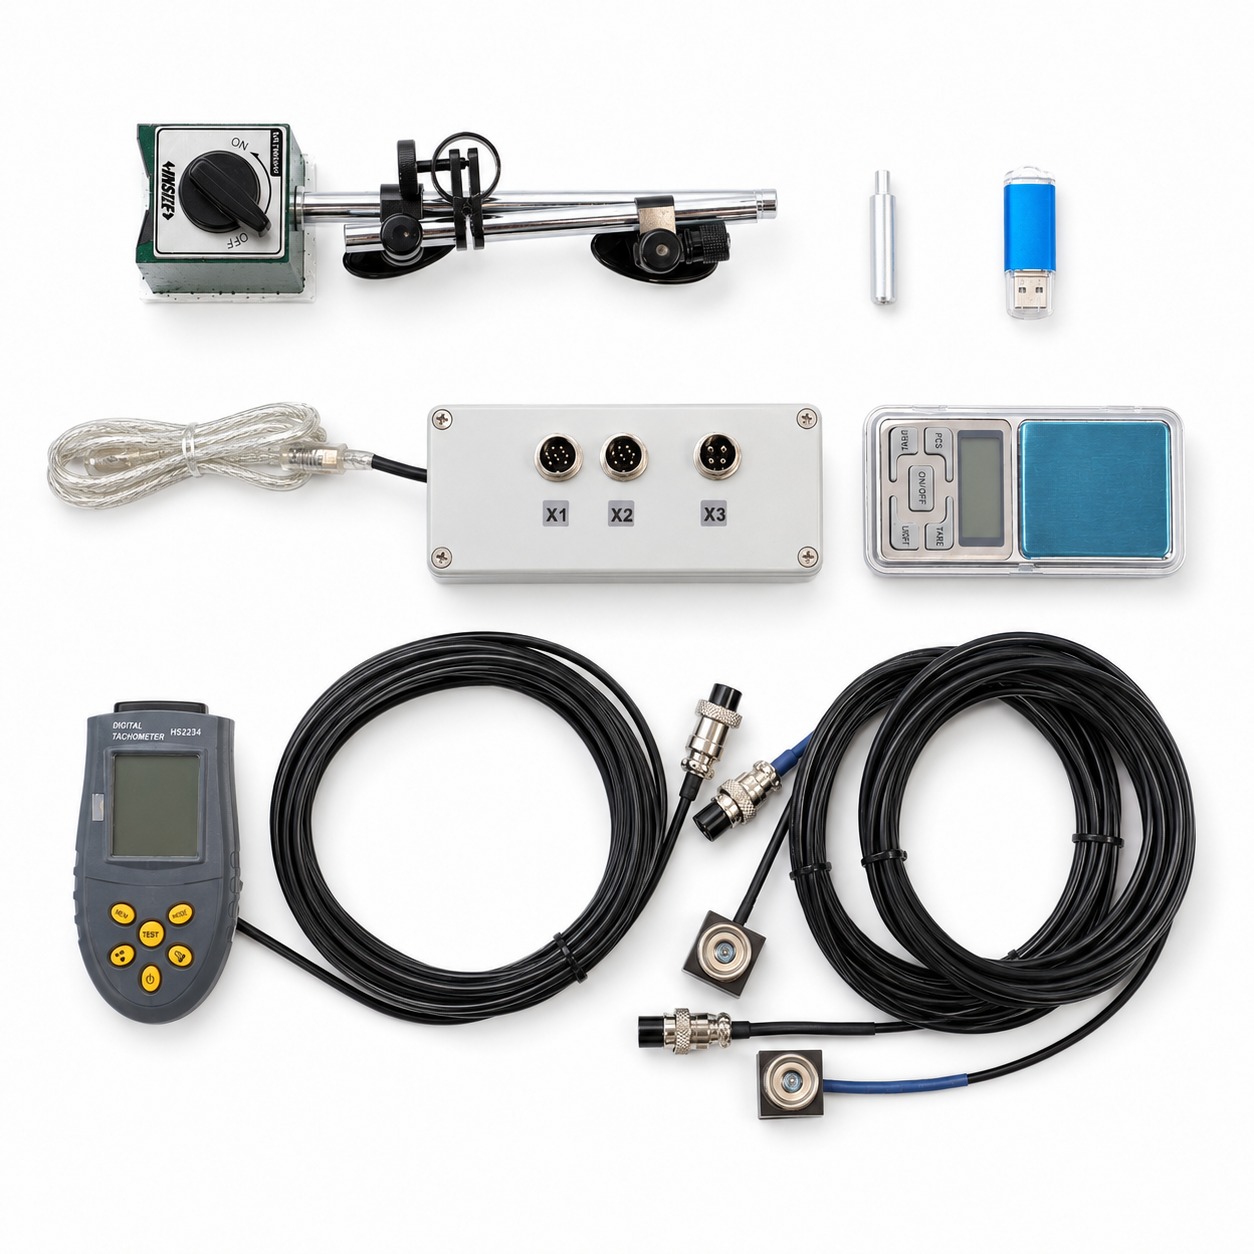
OEM รุ่นเหมือนกันทุกประการ เพียงแต่ไม่มีกล่อง ขาตั้งแม่เหล็ก และตาชั่ง ไม่รวมโน้ตบุ๊ก/แท็บเล็ต
สำหรับเครื่องมัลเชอร์ น้ำหนักทดลองและน้ำหนักแก้ไขมักอยู่ที่ 0.5–1 kg จึงมีประโยชน์ที่จะมีตาชั่งที่วัดได้ถึง 2 kg
ข้อกำหนดทางเทคนิคหลัก
| พารามิเตอร์ | ค่า |
|---|---|
| ความเร็วการสั่นสะเทือน (RMS) | 0.02 – 80 มม./วินาที |
| ช่วงความถี่ | 5 – 1000 Hz |
| รอบต่อนาที | 100 – 100,000 rpm |
| ความแม่นยำของเฟส | ±1° |
| ระนาบการถ่วงสมดุล | 1 หรือ 2 |
| มวลโรเตอร์ | ไม่จำกัดโดยวิธีการนี้ (สถิติสูงสุด — โรเตอร์หนัก 24,000 กก.) |
| PC | Windows 7/8/10/11, พอร์ต USB แท็บเล็ต — ต้องเป็น Windows เต็มรูปแบบเท่านั้น (Android/iOS ใช้งานไม่ได้) |
หมายเหตุการใช้งาน
- ช่วงการถ่วงสมดุลที่ใช้งานได้จริง — ประมาณ 300–60,000 rpm
- ความถี่ข้อบกพร่องพื้นฐานของตลับลูกปืน (BPFO/BPFI) มองเห็นได้ในสเปกตรัม
- สำหรับโรเตอร์น้ำหนักเบามาก (หลายสิบกรัม) จะได้ความละเอียดลงไปถึง 0.02 mm/s โดยเพิ่มจำนวนการเฉลี่ย
เซ็นเซอร์ตรวจจับการสั่นสะเทือน
- ประเภท — แอกเซเลอโรมิเตอร์ (พื้นฐาน ADXL335) ให้ผลลัพธ์เป็นความเร็วการสั่นสะเทือน ต้องรับไฟจากยูนิต จึงต้องใช้สายเคเบิลหุ้มฉนวนสามสาย
- แกนวัด วิ่งไปตามแนวแม่เหล็ก (ตั้งฉากกับหน้าที่ยึดติด) ติดตั้งเซ็นเซอร์ให้แกนของมันชี้ไปใน แนวรัศมี (ตัดขวางกับแกนหมุน) โดยปกติจะติดตั้งในแนวราบบนตัวเรือนแบริ่ง การติดตั้ง «ที่หน้าปลาย» (ตามแนวแกน) เป็นความผิดพลาดคลาสสิกที่ทำให้การถ่วงสมดุลไม่ลู่เข้าสู่ผลลัพธ์
- X1 → ระนาบ 1, X2 → ระนาบ 2 ห้ามสลับช่องสัญญาณ: เซ็นเซอร์ที่สลับกันจะทำให้มุม «กลับด้าน»
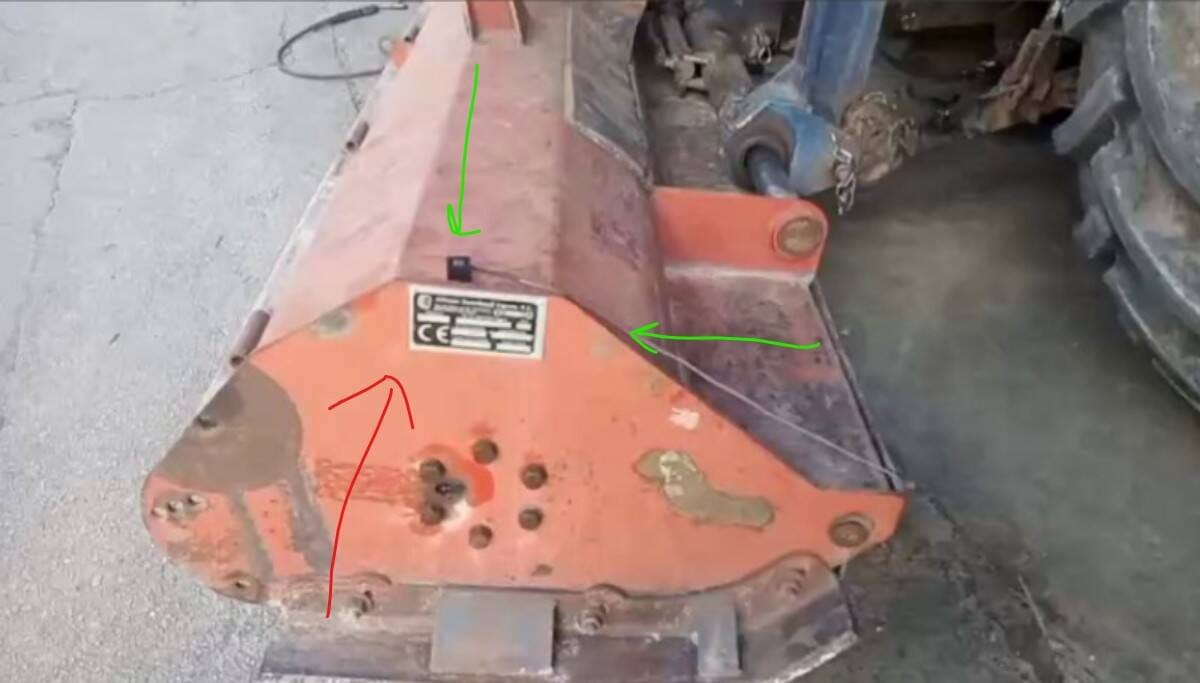
- สายเคเบิลคือจุดอ่อน: เซ็นเซอร์ที่ถูกดึงเข้าไปในโรเตอร์มักมีสายเคเบิลขาดหลุด จัดวางสายเคเบิลให้ไม่พันกัน
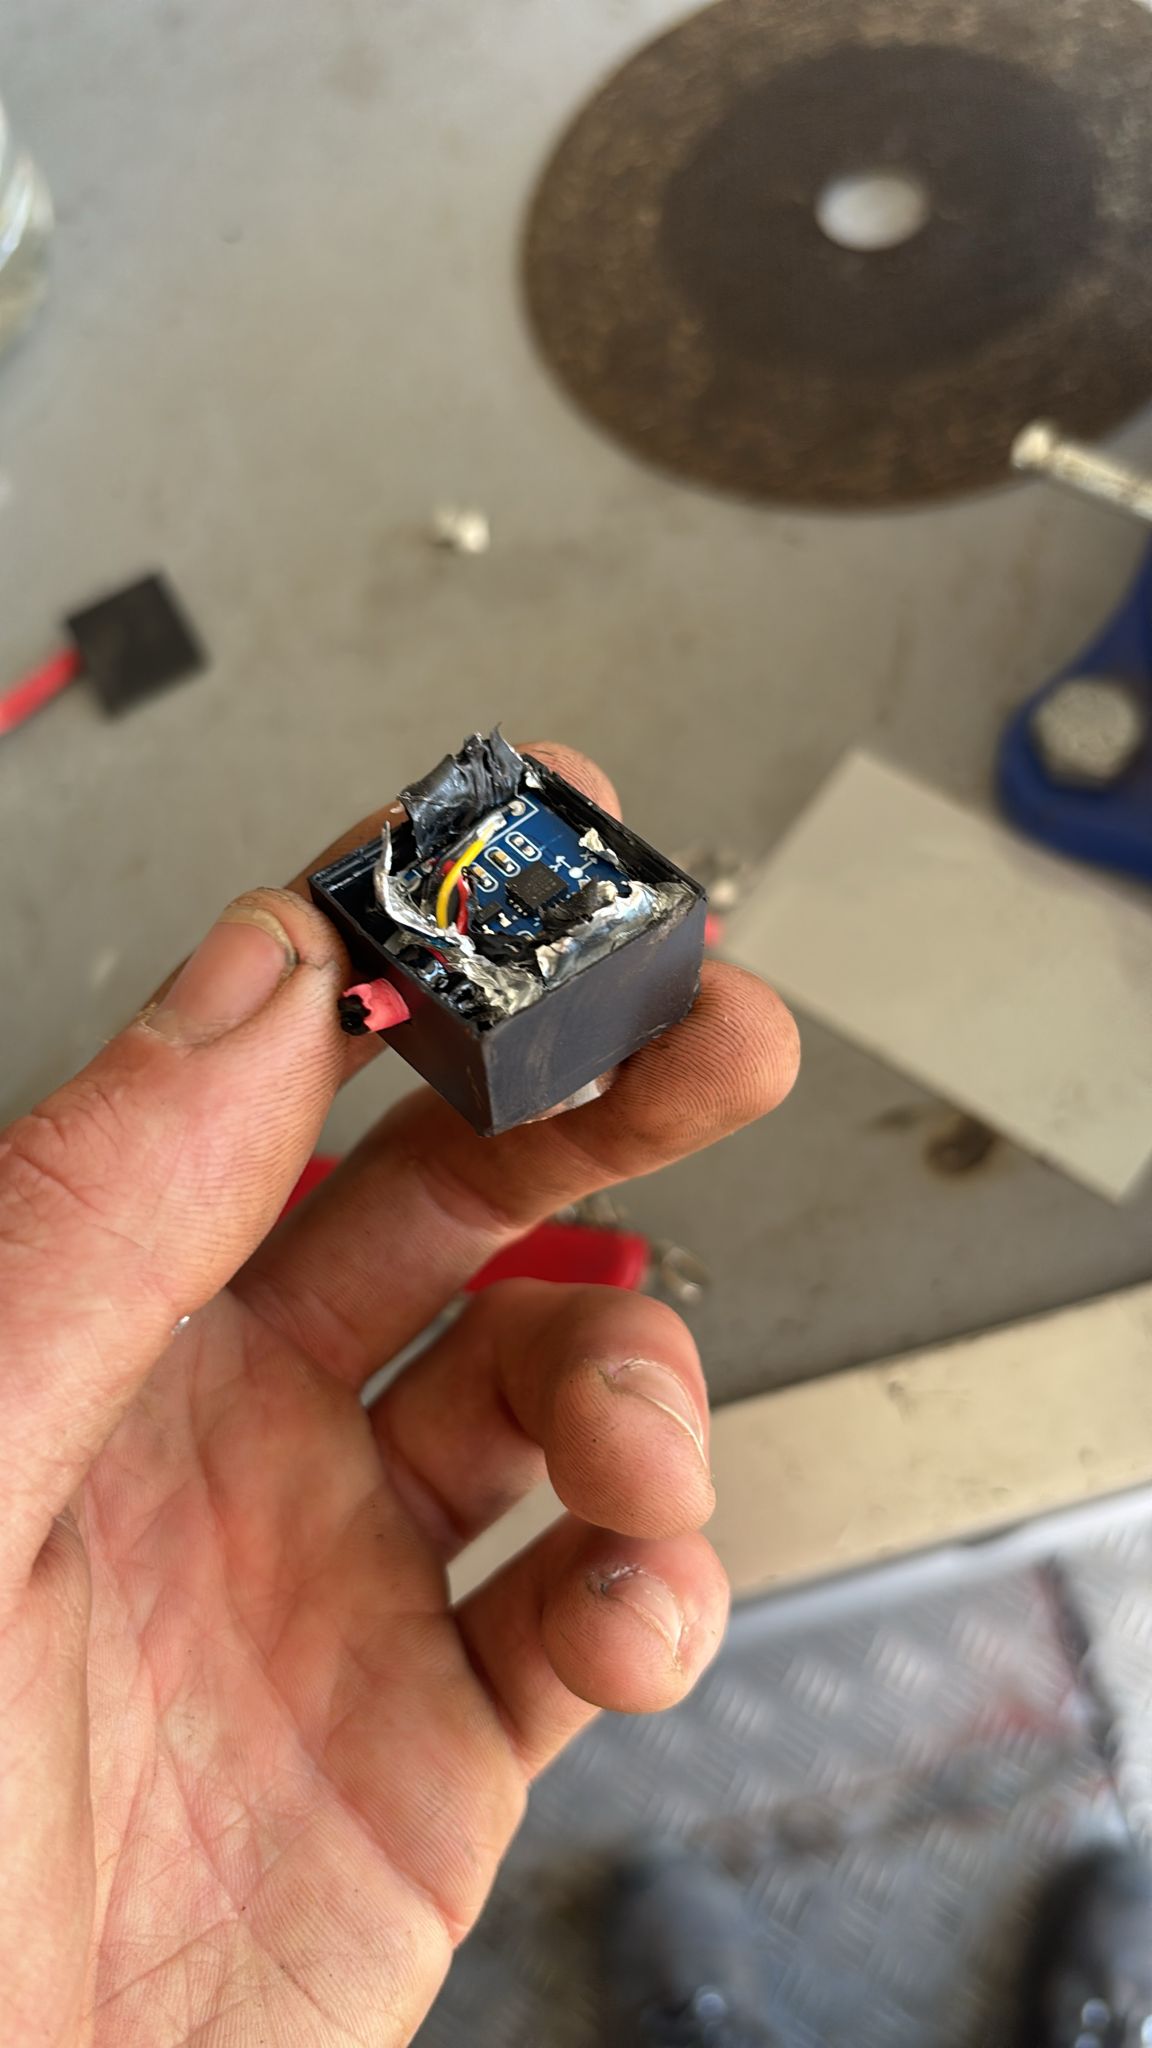
- อายุการใช้งานของเซ็นเซอร์คือ 5–7 ปีขึ้นไป ไม่ต้องสอบเทียบประจำปี
เครื่องวัดรอบแบบเลเซอร์
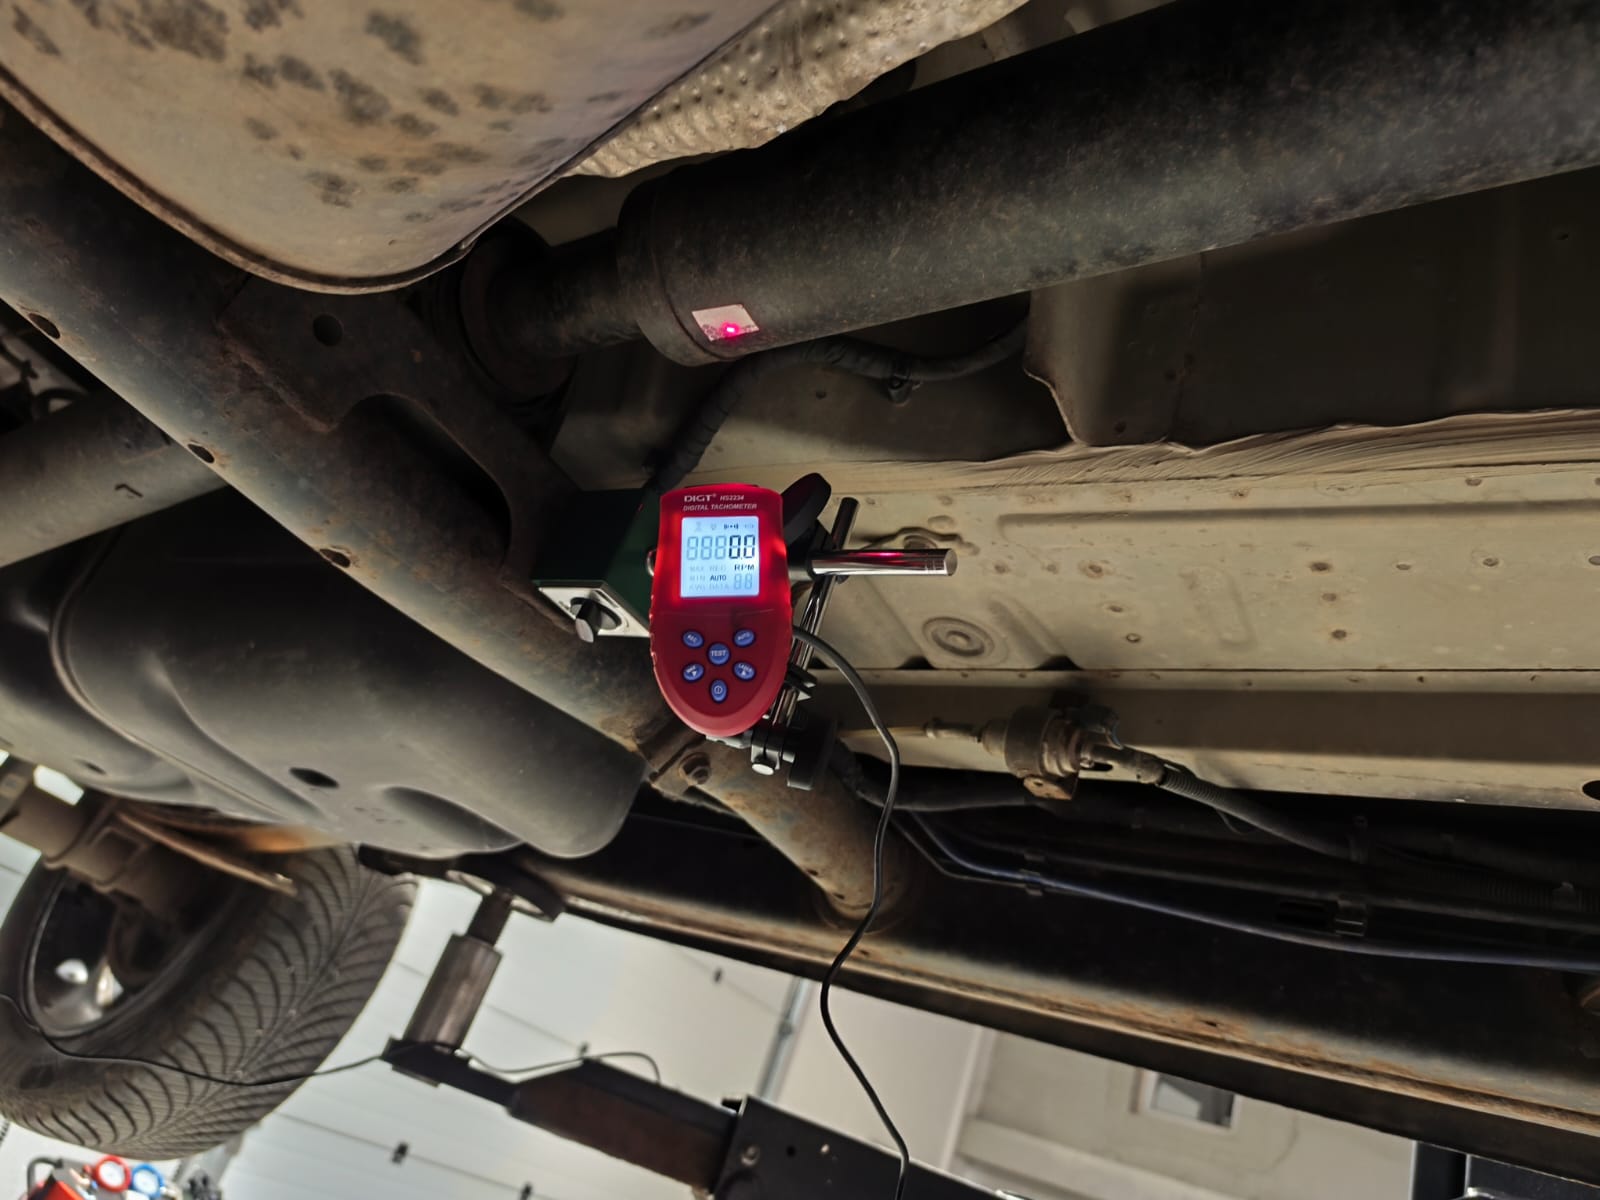
- ติดตั้งบนขาตั้งแม่เหล็กและฉายแสงไปที่ เครื่องหมายสะท้อนแสง (ชิ้นเทปจากชุดอุปกรณ์) ที่ติดบนโรเตอร์
- ให้ค่า RPM และพัลส์อ้างอิงสำหรับเฟสแก่อุปกรณ์ หนึ่งพัลส์ต่อหนึ่งรอบ = หนึ่งเครื่องหมาย
- ติดเครื่องหมายบน ดุมล้อ/เพลา ไม่ใช่บนใบพัด: ใบพัดที่มันวาว รูของรอก และรอยเชื่อมทำให้เกิดการทริกเกอร์ผิดพลาด (รายละเอียดใน บทที่ 08).
- ชิ้นส่วนที่เปราะบางที่สุดของชุดอุปกรณ์ — ป้องกันไม่ให้ตกและป้องกันไม่ให้สายเคเบิลถูกดึงเข้าไปในโรเตอร์
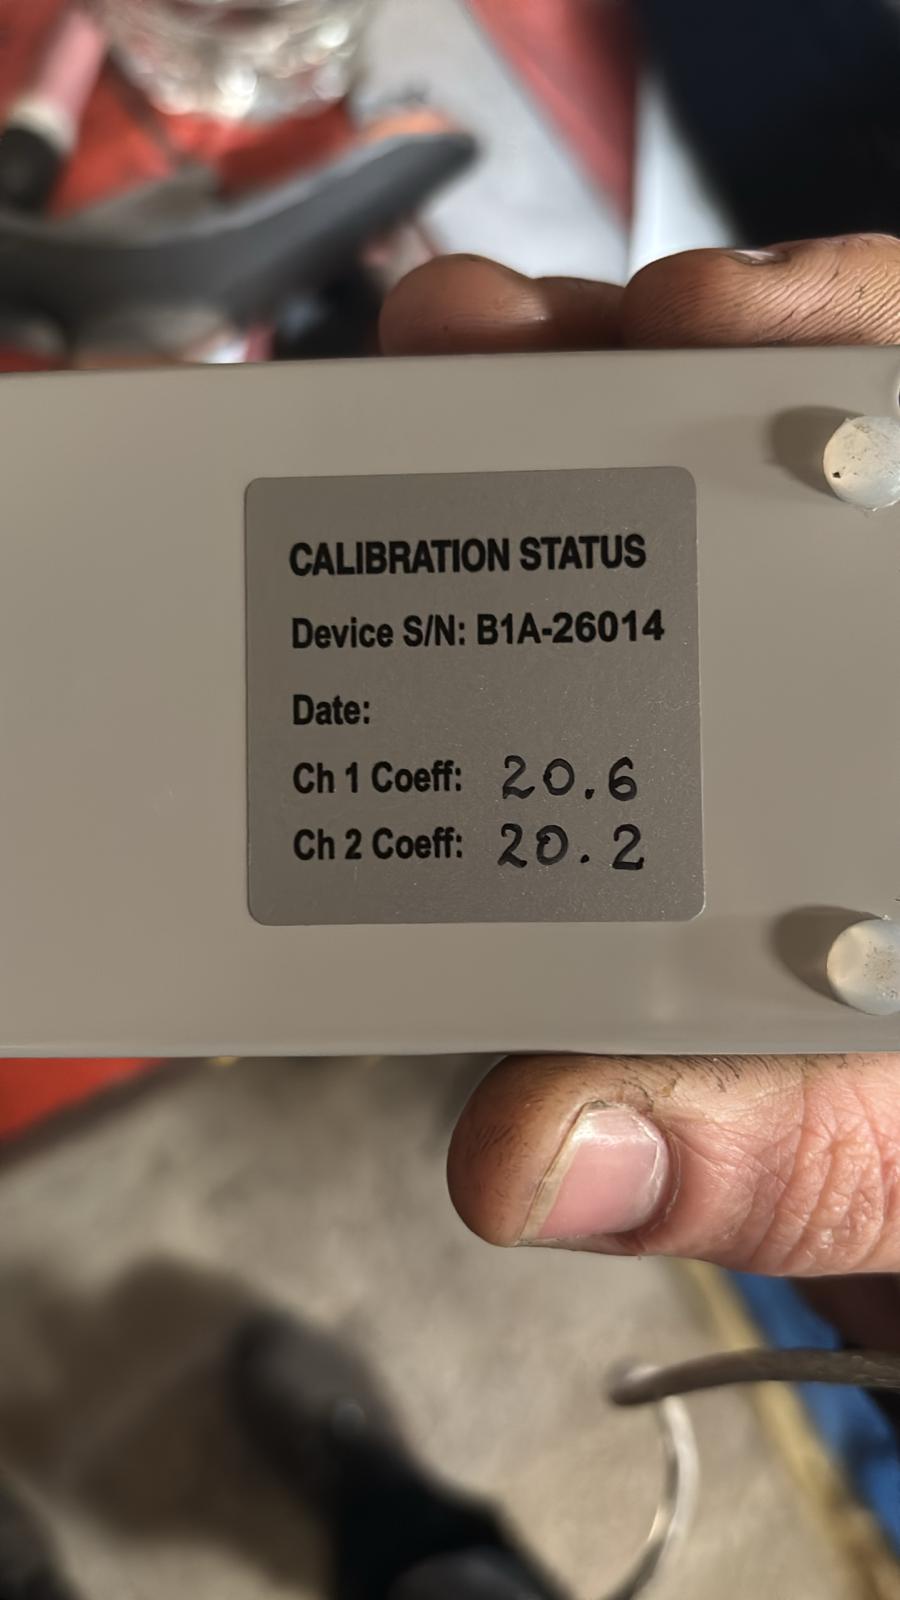
ค่าสัมประสิทธิ์การสอบเทียบ — ห้ามทำหาย!
ชุดอุปกรณ์แต่ละชุดมีค่าสัมประสิทธิ์ความไวของช่องสัญญาณเฉพาะตัว (โดยทั่วไปอยู่ในช่วง 12–25) ค่านี้ถูกบันทึกไว้ที่:
- สติกเกอร์ที่ด้านล่างของยูนิตวัด
- บนกล่อง
- ในไฟล์บนแฟลชไดรฟ์ USB มาตรฐาน (
econfig/ebalan.cfg).
ค่านี้ถูกป้อนเข้าไปในซอฟต์แวร์ที่: F4 – การตั้งค่า หลังติดตั้งซอฟต์แวร์ใหม่หรืออัปเดต ค่าสัมประสิทธิ์จะต้อง ถูกจดไว้ล่วงหน้าและป้อนใหม่ — ไม่เช่นนั้นอุปกรณ์จะแสดงค่าการสั่นสะเทือนผิดพลาด อย่าทิ้งกล่องจนกว่าจะคัดลอกตัวเลขไว้แล้ว
การเชื่อมต่อ — รายการตรวจสอบอย่างย่อ
- เซ็นเซอร์ 1 (ช่อง X1) — บนฐานรองรับระนาบที่ 1; เซ็นเซอร์ 2 (X2) — บนฐานรองรับระนาบที่ 2 แกนเซ็นเซอร์ต้องเป็นแนวรัศมี
- ทาโคมิเตอร์บนขาตั้งแม่เหล็ก ลำแสงตรงเครื่องหมาย ขาตั้งต้องไม่สั่น
- ขันหัวต่อให้แน่น: น็อตหัวต่อที่หลวมจะรับสัญญาณรบกวน 50 เฮิรตซ์; หน้าสัมผัสที่ไม่ดีทำให้เซ็นเซอร์ «แสดงค่าเป็นศูนย์»
- เชื่อมยูนิตเข้ากับโน้ตบุ๊กผ่าน USB เปิดซอฟต์แวร์ เข้าสู่โหมด เครื่องวัดการสั่นสะเทือน และตรวจสอบว่า RPM อ่านค่าถูกต้อง และแอมพลิจูดกับเฟสคงที่
การทดสอบเซ็นเซอร์ด้วยตัวเองอย่างรวดเร็ว
หากคุณสงสัยว่าเซ็นเซอร์มีปัญหา:
- ในโหมดวิบรอมิเตอร์ ให้แตะ/เขย่าเซ็นเซอร์เบา ๆ — ค่าที่อ่านได้ต้องตอบสนอง;
- วางเซ็นเซอร์ทั้งสองตัวเคียงข้างกันบนพื้นผิวเดียวกัน — ค่าที่อ่านได้ควรใกล้เคียงกัน;
- ค่าที่อ่านได้เป็น «ศูนย์» (0.01) เกือบทุกครั้งหมายถึงสายไฟขาดหรือหน้าสัมผัสหัวต่อหลวม ไม่ใช่เซ็นเซอร์เสีย
การจัดขาสัญญาณหัวต่อทาโคมิเตอร์ X1 (สำหรับการต่อแบบ DIY)
| ขา | วัตถุประสงค์ | ลวด |
|---|---|---|
| 1 | GND | ดำ |
| 2 | VCC (ไฟเลี้ยง) | แดง |
| 6 | Z-OUT (สัญญาณ) | น้ำตาล |
| 3, 4, 5, 7 | ไม่ได้ใช้งาน | — |
ระดับจริงที่ขั้วต่อประมาณ 3–5 V แทนเครื่องวัดความเร็วรอบ คุณสามารถป้อนพัลส์ดัชนีของเอนโค้ดเดอร์ (1 พัลส์ต่อรอบ) ได้

