← Balanset-1A Knowledge Base — كل الفصول
محتويات العبوة (المجموعة الكاملة)
- وحدة القياس (قناتا اهتزاز + قناة تاكومتر)، تُغذّى بالطاقة عبر USB من الحاسوب المحمول
- مستشعرا اهتزاز (مقياسا تسارع) على مغناطيسات، بكابل طوله 5 م (حتى 10 م عند الطلب)
- تاكومتر ليزري (مستشعر بصري) مع حامل مغناطيسي
- ميزان إلكتروني (حتى 500 غ، بدقة 0.1 غ)
- شريط عاكس للعلامة
- برنامج على ذاكرة USB
- حقيبة بلاستيكية
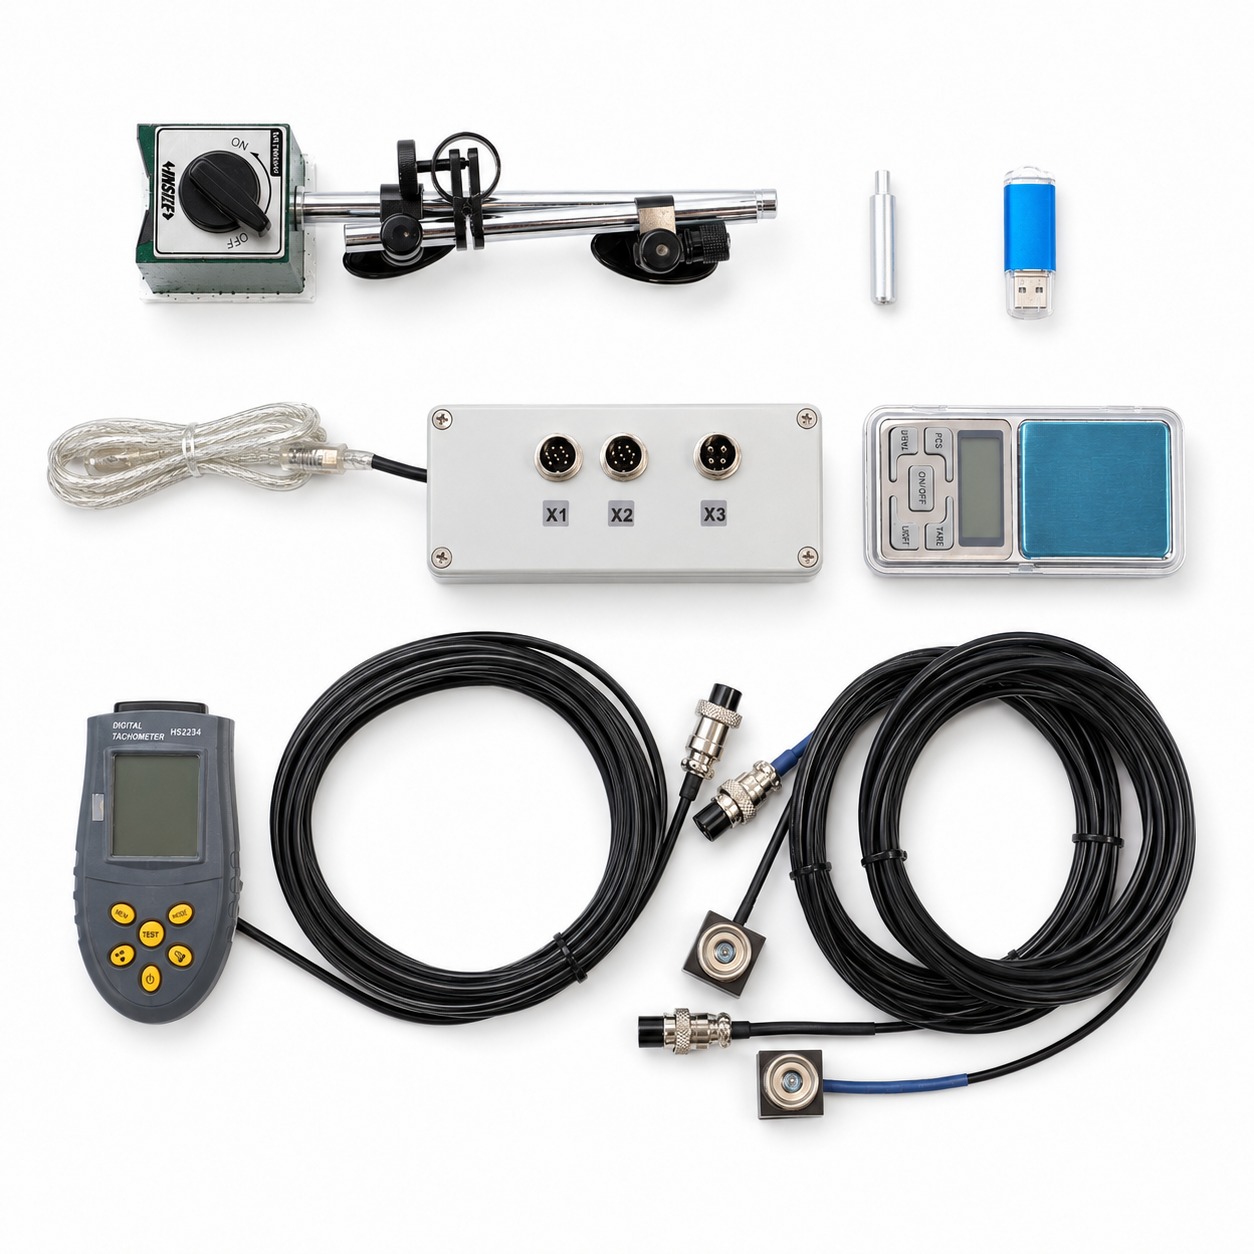
OEM النسخة نفسها لكن بدون الحقيبة والحامل المغناطيسي والميزان. الحاسوب المحمول/اللوحي غير مُضمَّن.
بالنسبة لآلات التقطيع (mulchers) تبلغ الأوزان التجريبية وأوزان التصحيح غالبًا 0.5–1 kg، لذا تفيد موازين تصل إلى 2 kg.
المواصفات الرئيسية
| المعلمة | قيمة |
|---|---|
| سرعة الاهتزاز (RMS) | 0.02 – 80 مم/ث |
| نطاق التردد | 5 – 1000 Hz |
| RPM | 100 – 100,000 rpm |
| دقة الطور | ±1 درجة |
| موازنة الطائرات | 1 أو 2 |
| كتلة الدوار | غير محدودة بالطريقة نفسها (رقم قياسي فعلي — دوّار كتلته 24,000 كجم) |
| حاسوب شخصي | Windows 7/8/10/11، منفذ USB. الأجهزة اللوحية — فقط بنظام Windows الكامل (لا يعمل مع Android/iOS) |
ملاحظات عملية:
- نطاق الموازنة العملي — نحو 300–60,000 rpm؛
- يمكن رؤية ترددات عيوب المحامل الأساسية (BPFO/BPFI) في الطيف؛
- للدوّارات الخفيفة جدًا (عشرات الغرامات) تُبلغ الدقة حتى 0.02 mm/s بزيادة عدد المتوسطات.
أجهزة استشعار الاهتزاز
- النوع — مقاييس تسارع (قائمة على ADXL335) تُخرج سرعة الاهتزاز. تحتاج إلى تغذية كهربائية من الوحدة — ومن هنا الكابلات المحمية ثلاثية الأسلاك.
- يمتد محور القياس على طول المغناطيس (عموديًا على سطح التثبيت). ثبّت المستشعر بحيث يكون محوره موجهًا شعاعيًا (عبر محور الدوران)، عادةً أفقيًا على مبيت المحمل. تثبيت المستشعر “على السطح الطرفي” (بالاتجاه المحوري) خطأ كلاسيكي يمنع تقارب الموازنة.
- X1 ← المستوى 1، X2 ← المستوى 2. لا تُبدّل القناتين: تبديل المستشعرين “يعكس” الزوايا.
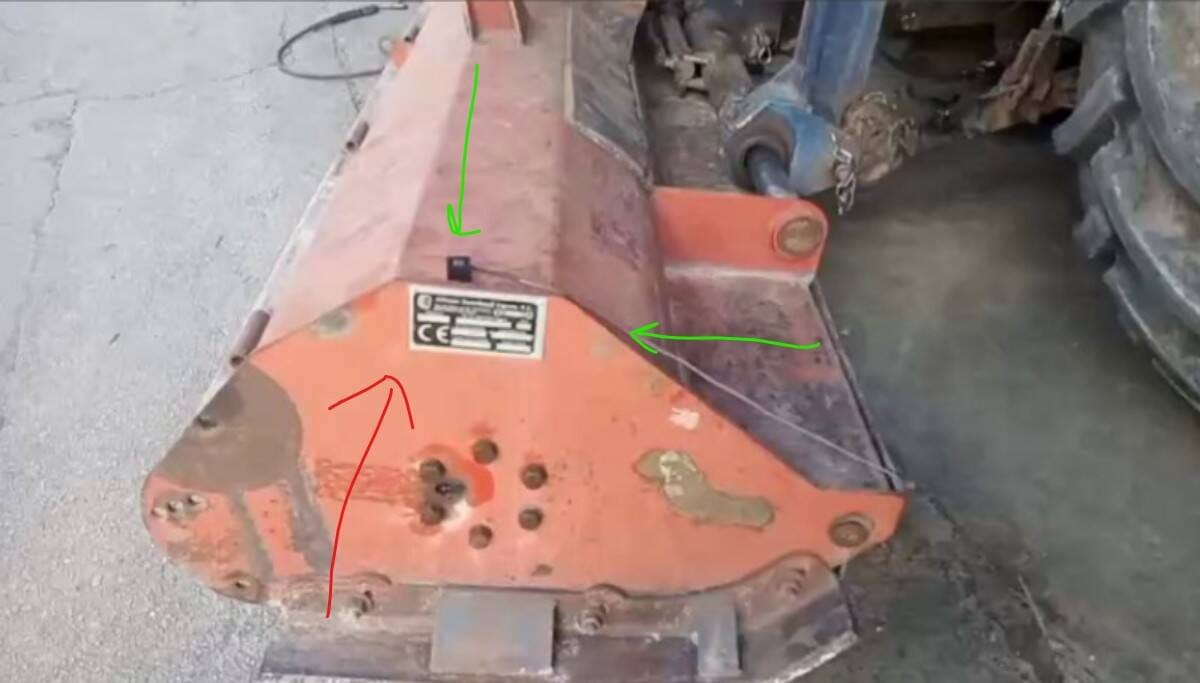
- الكابل هو نقطة الضعف: المستشعر الذي يُسحب إلى داخل الدوّار عادةً ما يُقتلع كابله. مرِّر الكابلات بحيث لا يمكن أن تلتف داخل الدوّار.
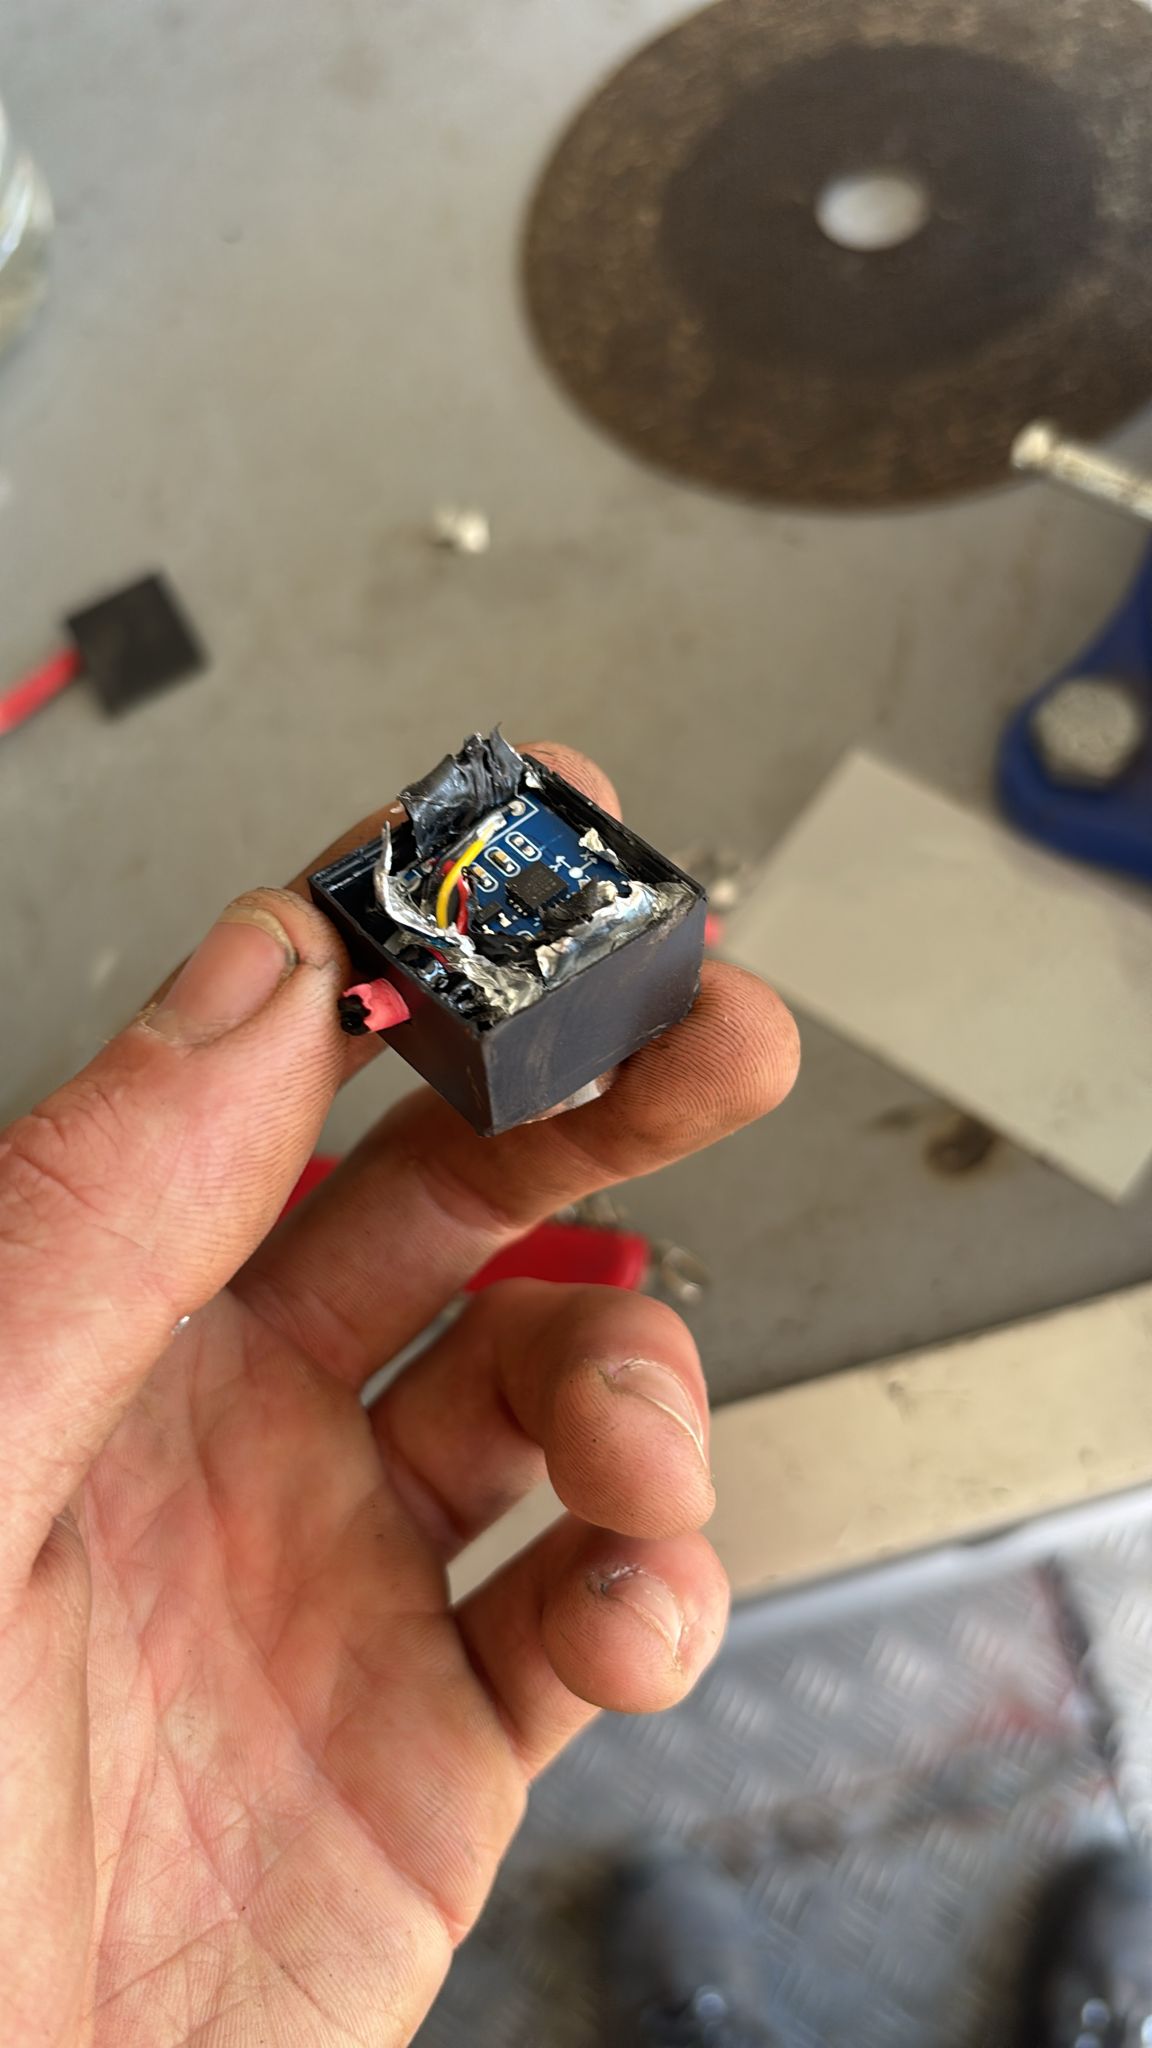
- العمر الافتراضي للمستشعر 5–7 سنوات أو أكثر؛ لا حاجة إلى معايرة سنوية.
مقياس سرعة الدوران بالليزر
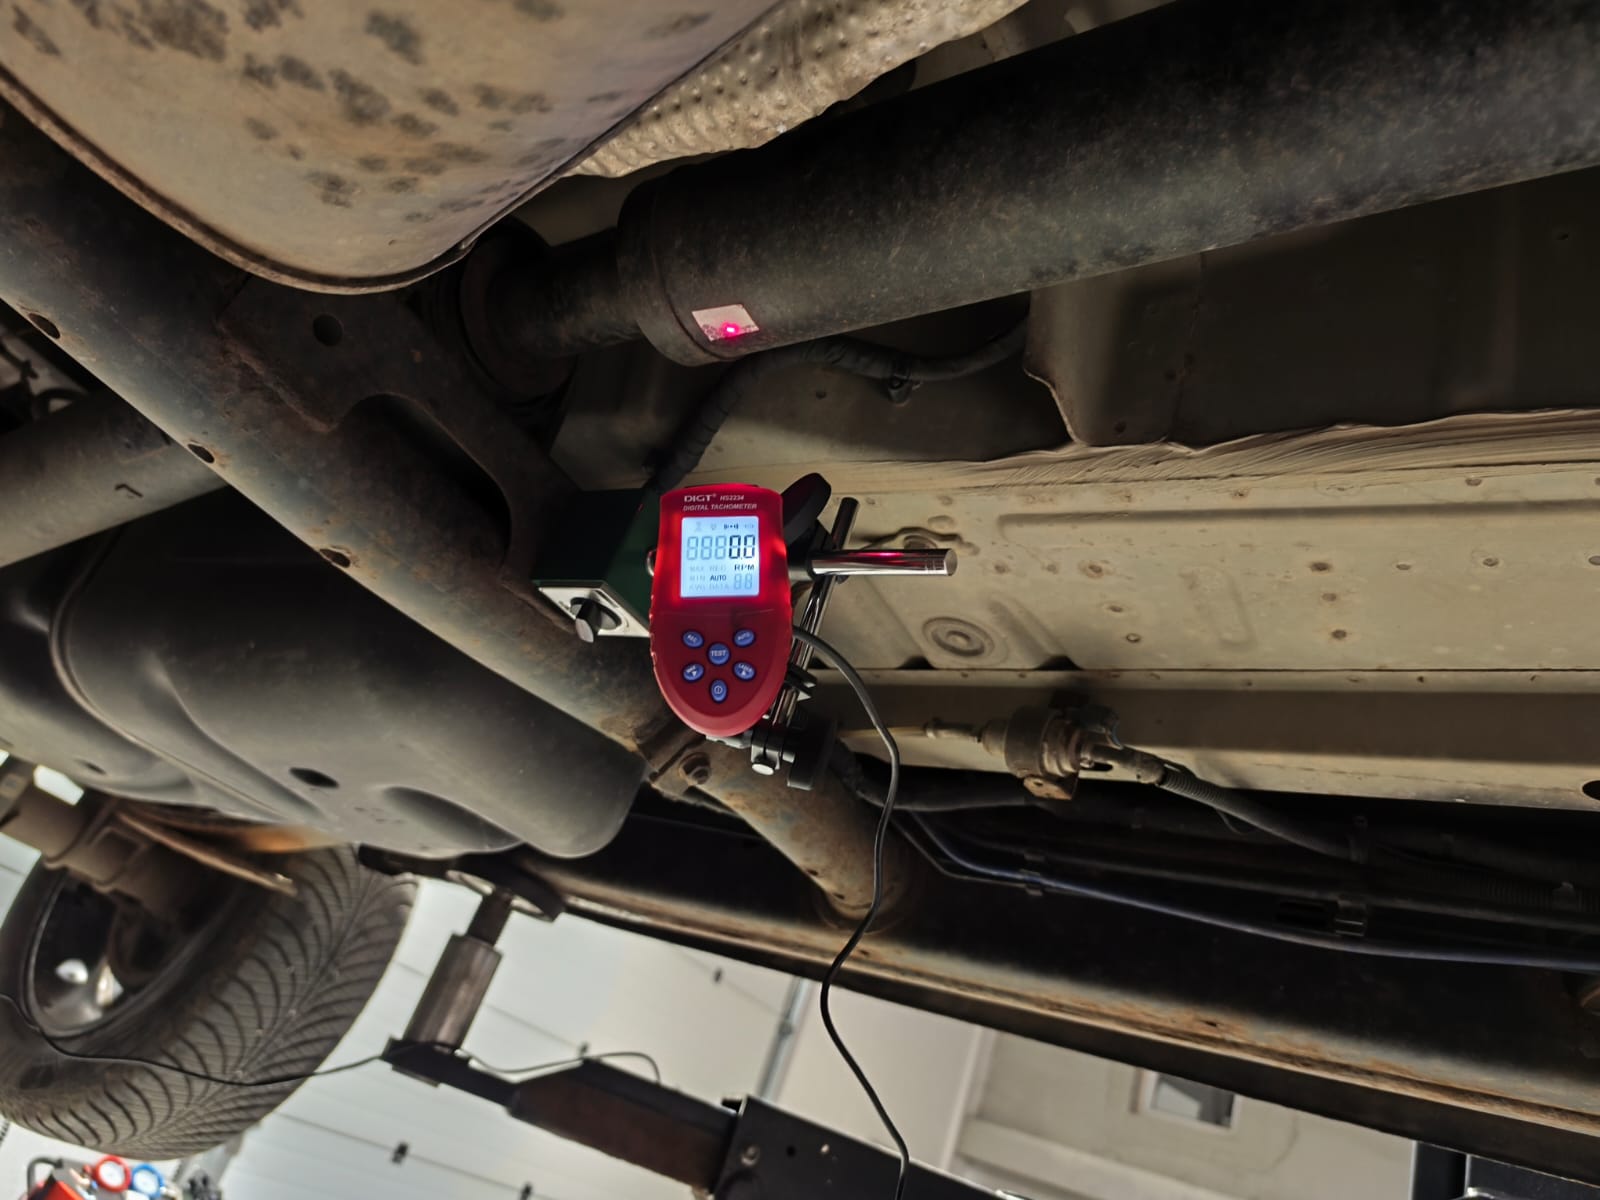
- يُركَّب على الحامل المغناطيسي ويُسلّط شعاعه على علامة عاكسة (قطعة من الشريط ضمن المجموعة) ملصقة على الدوّار.
- يزوّد الجهاز بسرعة الدوران ونبضة المرجع للطور. نبضة واحدة لكل دورة = علامة واحدة.
- الصق العلامة على المحور/العمود، وليس على شفرة: فالشفرات اللامعة وثقوب البكرات ولحامات اللحام تسبب مؤشرات خاطئة (التفاصيل في الفصل 08).
- أكثر أجزاء المجموعة هشاشة — احمِه من السقوط ومن انجرار كابله إلى داخل الدوّار.
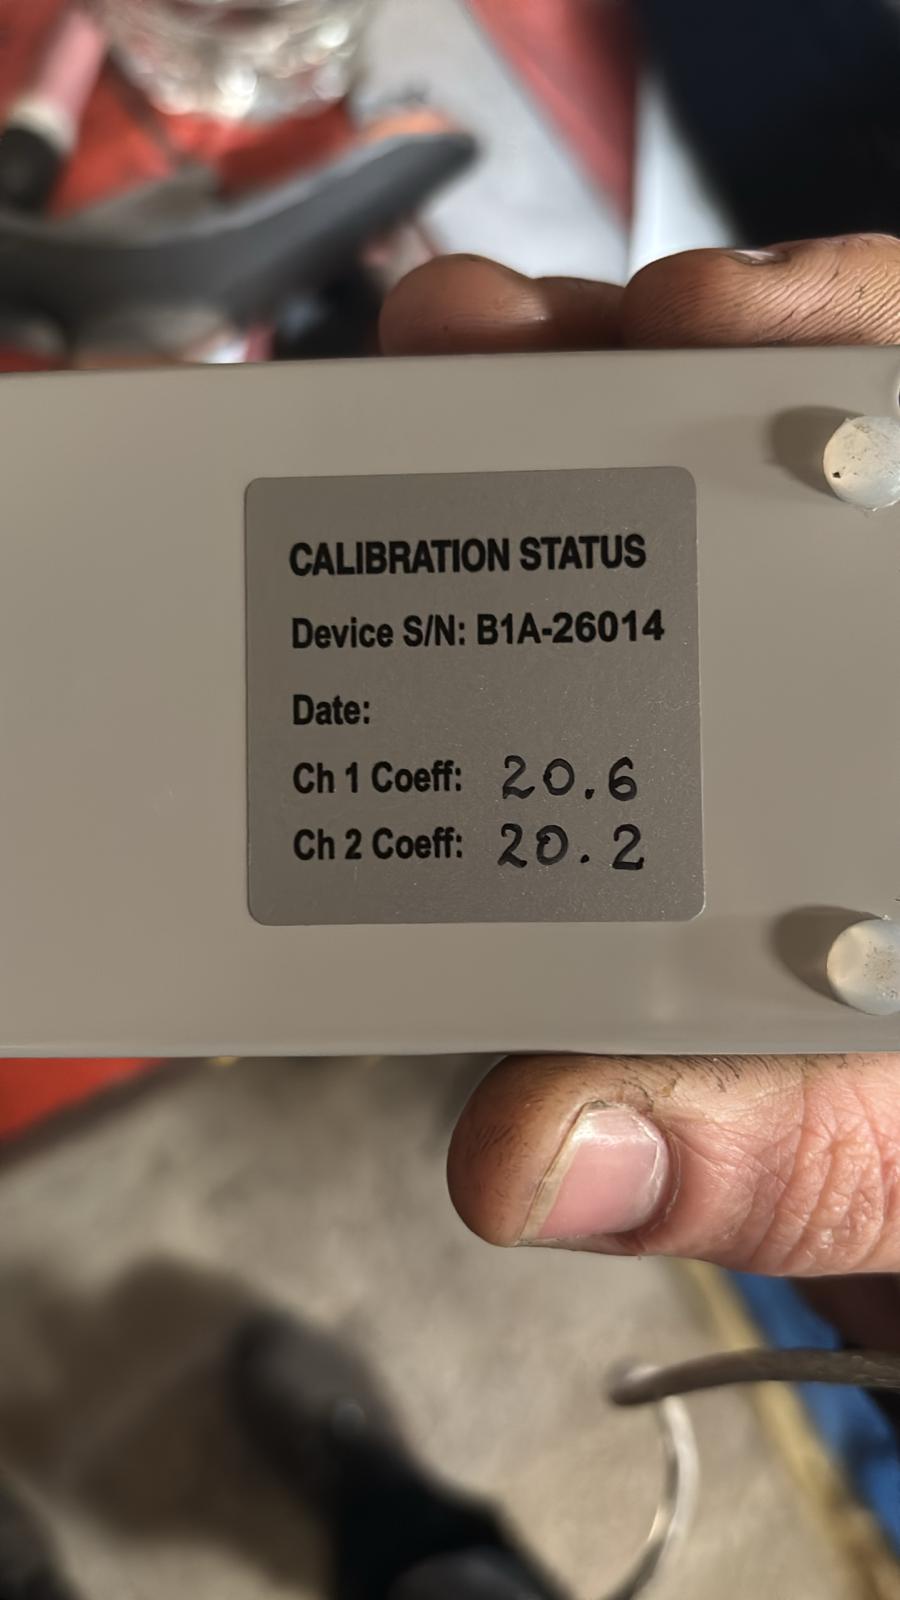
معاملات المعايرة — لا تفقدها!
لكل مجموعة معاملات حساسية قنوات خاصة بها (عادةً قيم بين 12 و25). وهي مسجّلة:
- على الملصق أسفل وحدة القياس،
- على العلبة،
- في ملف على ذاكرة USB القياسية (
econfig/ebalan.cfg).
تُدخَل في البرنامج عبر: F4 – الإعدادات. بعد إعادة تثبيت البرنامج أو تحديثه يجب تدوين المعاملات مسبقًا وإعادة إدخالها — وإلا سيعرض الجهاز قيم اهتزاز خاطئة. لا تتخلص من العلبة قبل أن تنسخ الأرقام.
التوصيل — قائمة تحقق سريعة
- المستشعر 1 (القناة X1) — على دعامة المستوى 1؛ المستشعر 2 (X2) — على دعامة المستوى 2. محور المستشعر شعاعي.
- التاكومتر على الحامل المغناطيسي، والشعاع على العلامة، ويجب ألا يهتز الحامل.
- أحكم ربط الموصلات: صامولة موصل مرتخية تلتقط طنين 50 Hz؛ والتلامس السيئ يجعل المستشعر “يقرأ صفرًا”.
- وصّل الوحدة بالحاسوب المحمول عبر USB. شغّل البرنامج، وافتح وضع مقياس الاهتزاز وتأكد من أن سرعة الدوران تُقرأ بشكل صحيح وأن السعة والطور مستقران.
اختبار ذاتي سريع للمستشعر
إذا اشتبهت في مستشعر:
- في وضع مقياس الاهتزاز اطرق/هزّ المستشعر برفق — يجب أن تستجيب القراءة؛
- ضع كلا المستشعرين جنبًا إلى جنب على السطح نفسه — يجب أن تكون القراءتان متقاربتين؛
- القراءات “الصفرية” (0.01) تعني في الغالب سلكًا مقطوعًا أو تلامس موصل مرتخيًا، وليس مستشعرًا معطوبًا.
مخطط أطراف موصل التاكومتر X1 (للتوصيلات اليدوية)
| الطرف | غاية | سلك |
|---|---|---|
| 1 | GND | أسود |
| 2 | VCC (التغذية) | أحمر |
| 6 | Z-OUT (الإشارة) | بني |
| 3, 4, 5, 7 | غير مستخدم | — |
المستوى الفعلي عند الموصل نحو 3–5 V. وبدلًا من مقياس السرعة يمكن تغذية نبضة فهرس المرمّز (encoder) بنبضة واحدة لكل دورة.

