← Basis Pengetahuan Balanset-1A — semua bab
Isi Paket (Kit Lengkap)
- Unit pengukur (2 saluran getaran + saluran takometer), daya USB dari laptop
- 2 sensor getaran (akselerometer) pada magnet, kabel 5 m (hingga 10 m dapat dipesan)
- Takometer laser (sensor optik) dengan dudukan magnetik
- Timbangan elektronik (hingga 500 g, langkah 0,1 g)
- Pita reflektif untuk tanda
- Perangkat lunak pada USB stick
- Kotak plastik
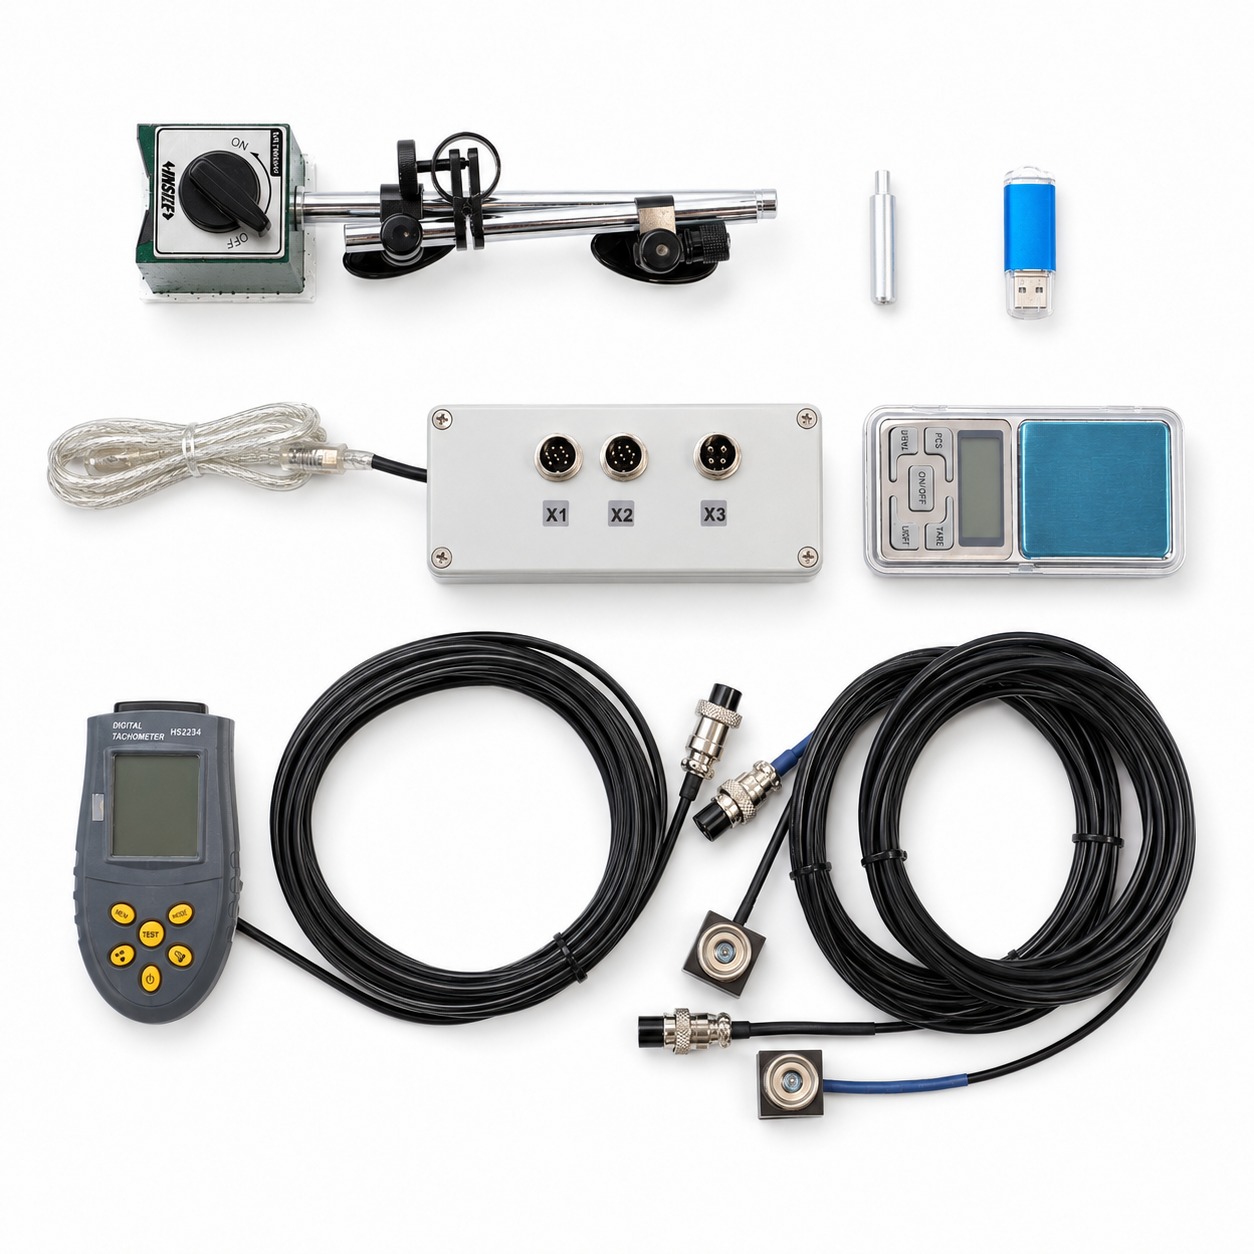
OEM versinya sama, hanya saja tanpa kotak, dudukan magnetik, dan timbangan. Laptop/tablet tidak disertakan.
Spesifikasi utama
| Parameter | Nilai |
|---|---|
| Kecepatan getaran (RMS) | 0,02 – 80 mm/detik |
| Rentang frekuensi | 5 – 1000 Hz |
| RPM | Getaran Tidak Turun: Menemukan Penyebab Sebenarnya |
| Ketepatan fase | ±1° |
| Bidang penyeimbang | 1 atau 2 |
| Massa rotor | tidak dibatasi oleh metode ini (rekor nyata — rotor 24.000 kg) |
| PC | Windows 7/8/10/11, port USB. Tablet — hanya Windows penuh (Android/iOS tidak akan berfungsi) |
Catatan praktis:
- rentang balancing praktis — sekitar 300–60,000 rpm;
- frekuensi cacat bantalan dasar (BPFO/BPFI) dapat dilihat pada spektrum;
- untuk rotor yang sangat ringan (puluhan gram), resolusi hingga 0.02 mm/s dicapai dengan menambah jumlah rata-rata (averaging).
Sensor getaran
- Tipe — akselerometer (berbasis ADXL335) yang menghasilkan kecepatan getaran. Sensor ini membutuhkan daya dari unit — karena itu digunakan kabel berpelindung tiga kawat.
- Sumbu pengukuran mengarah sepanjang magnet (tegak lurus terhadap permukaan pemasangan). Pasang sensor sehingga sumbunya mengarah secara radial (melintang terhadap sumbu rotasi), biasanya horizontal pada rumah bantalan. Memasang sensor “pada permukaan ujung” (arah aksial) adalah kesalahan klasik yang membuat penyeimbangan tidak pernah konvergen.
- X1 → bidang 1, X2 → bidang 2. Jangan menukar saluran: sensor yang tertukar akan “membalik” sudutnya.
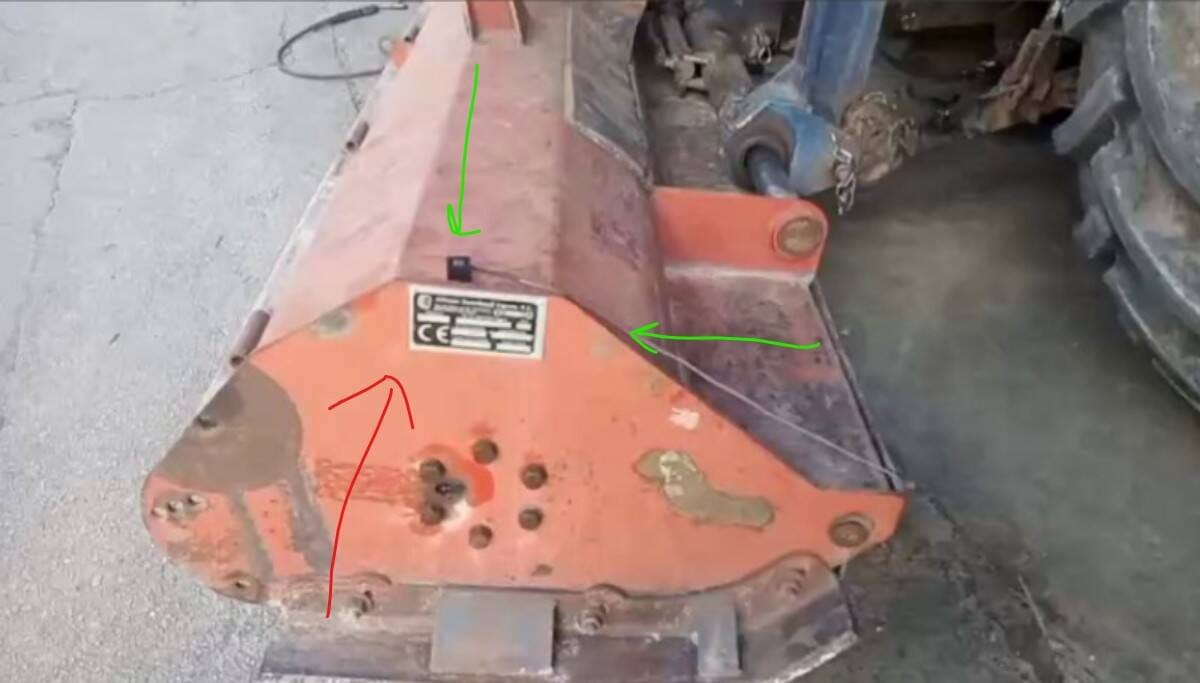
- Kabel adalah titik lemahnya: sensor yang tertarik ke dalam rotor biasanya kabelnya putus tercabut. Atur jalur kabel agar tidak sampai terlilit.
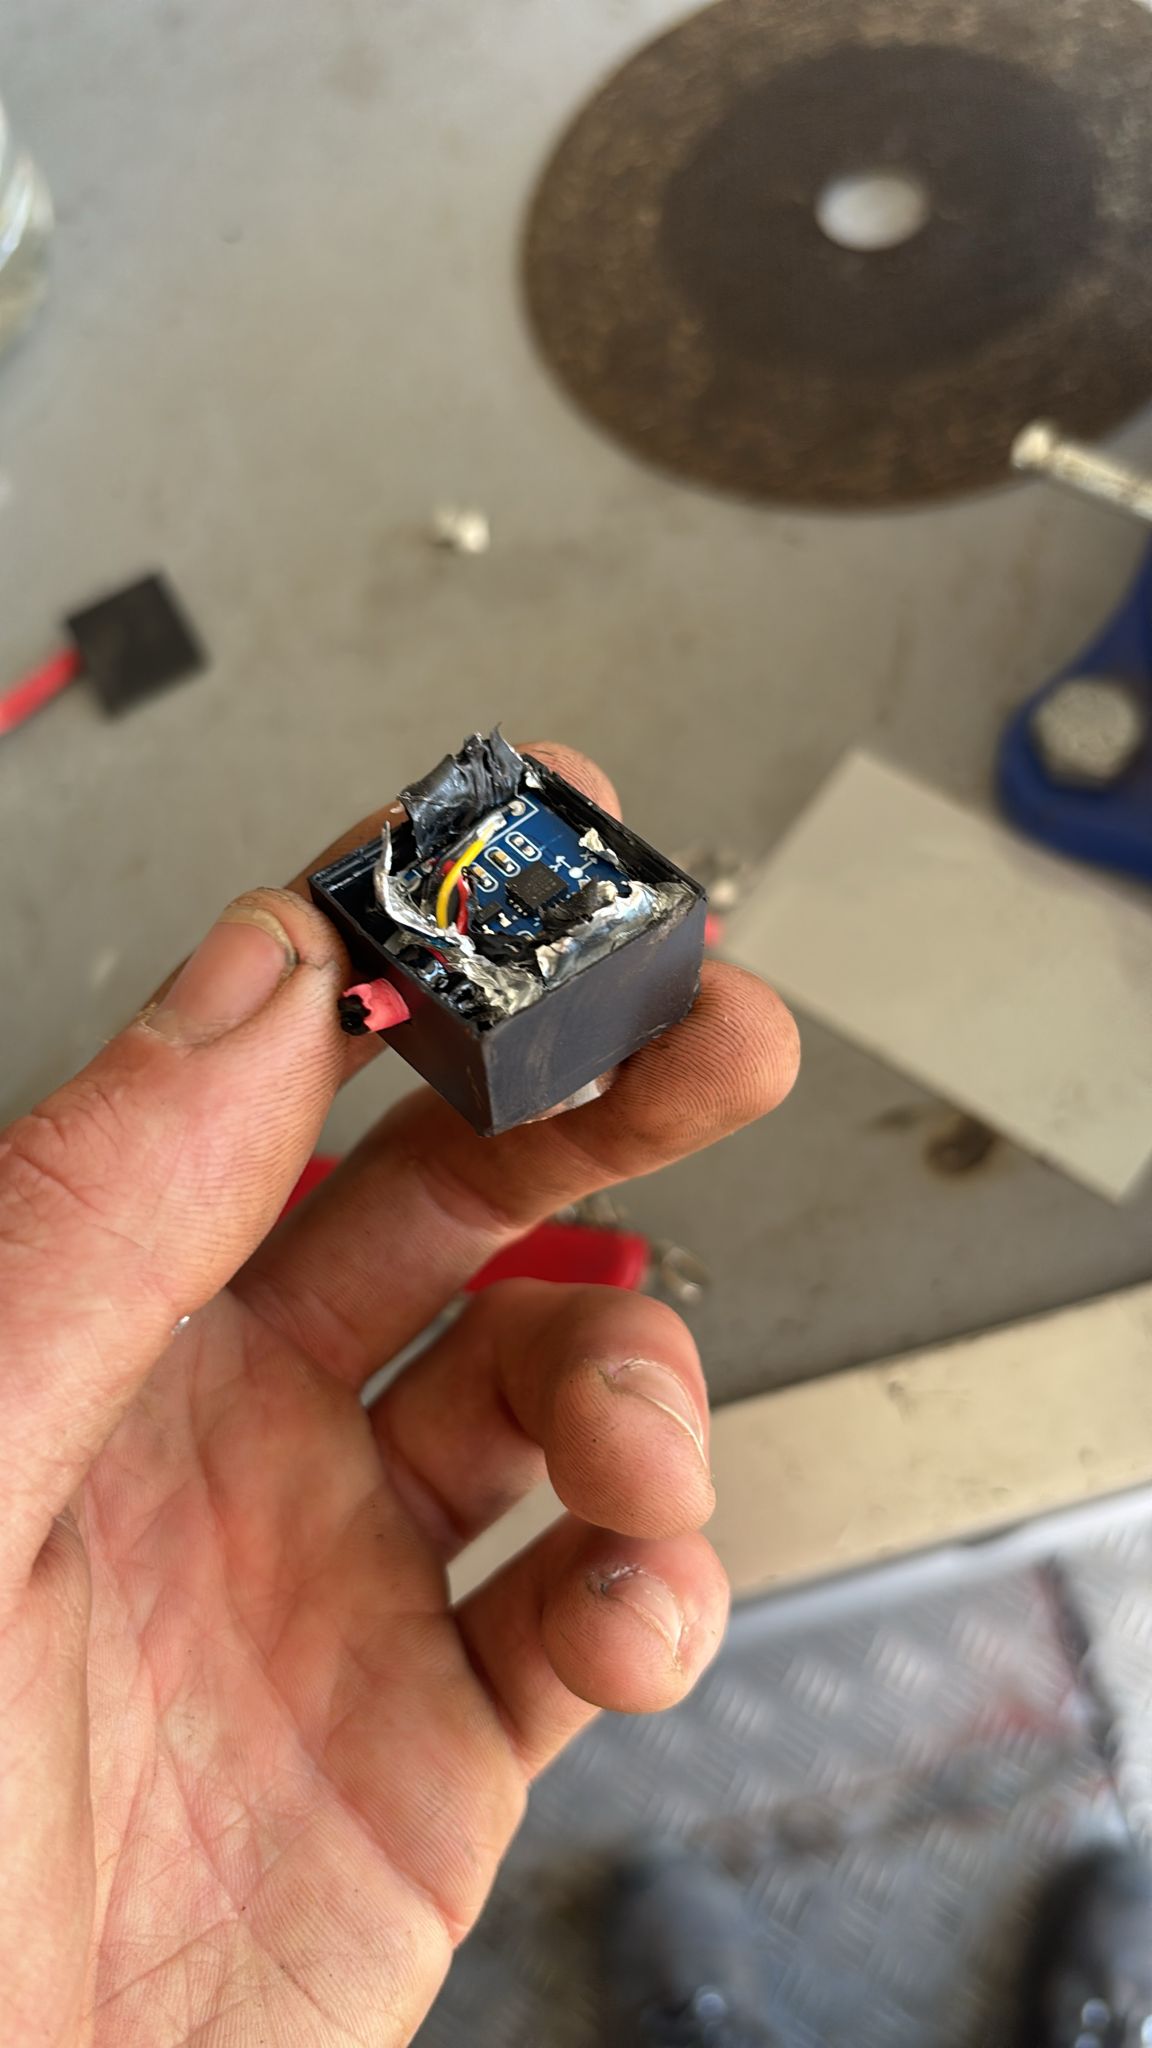
- Masa pakai sensor 5–7 tahun atau lebih; tidak memerlukan kalibrasi tahunan.
Takometer laser
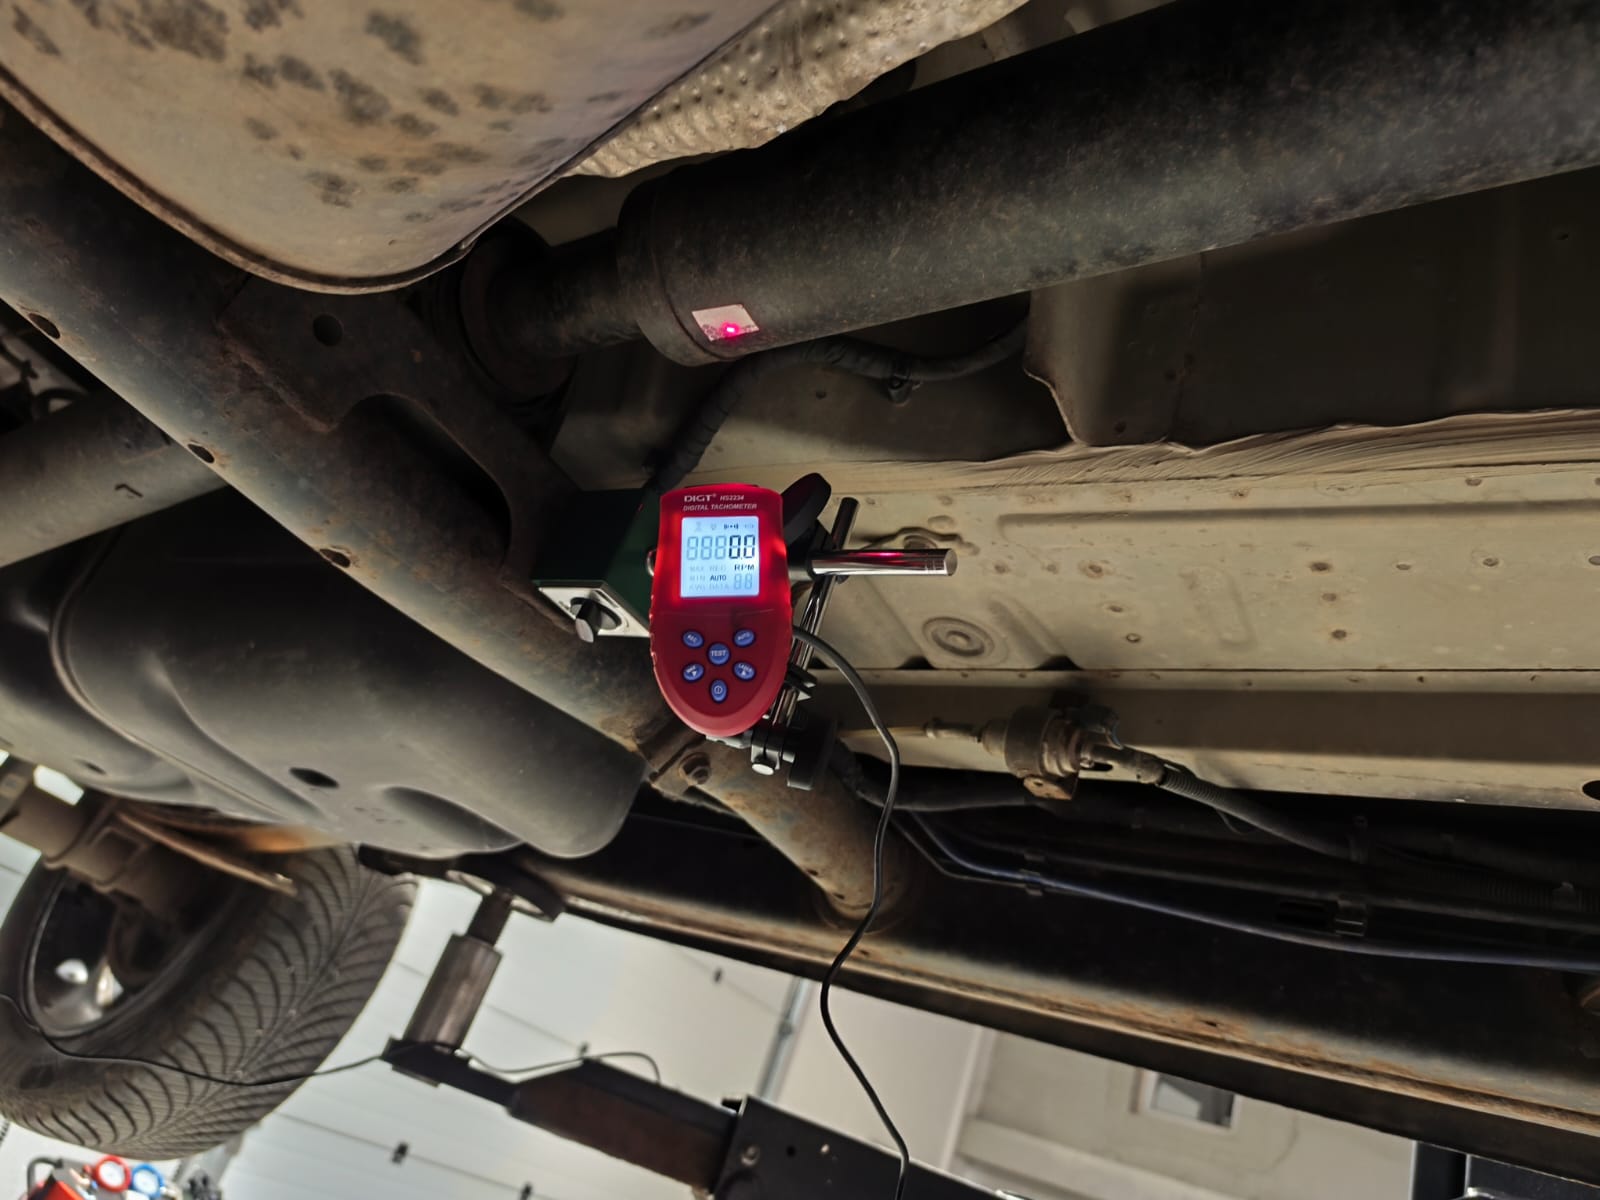
- Dipasang pada dudukan magnetik dan menyorotkan cahaya ke tanda reflektif (sepotong pita dari kit) yang ditempelkan pada rotor.
- Memberikan RPM dan pulsa referensi fase ke perangkat. Satu pulsa per putaran = satu tanda.
- Tempelkan tanda pada hub/poros, bukan pada bilah: bilah yang mengkilap, lubang puli, dan sambungan las dapat menyebabkan pemicu palsu (detail di bab 08).
- Bagian kit yang paling rapuh — lindungi dari benturan/jatuh dan dari kabel yang tertarik ke dalam rotor.
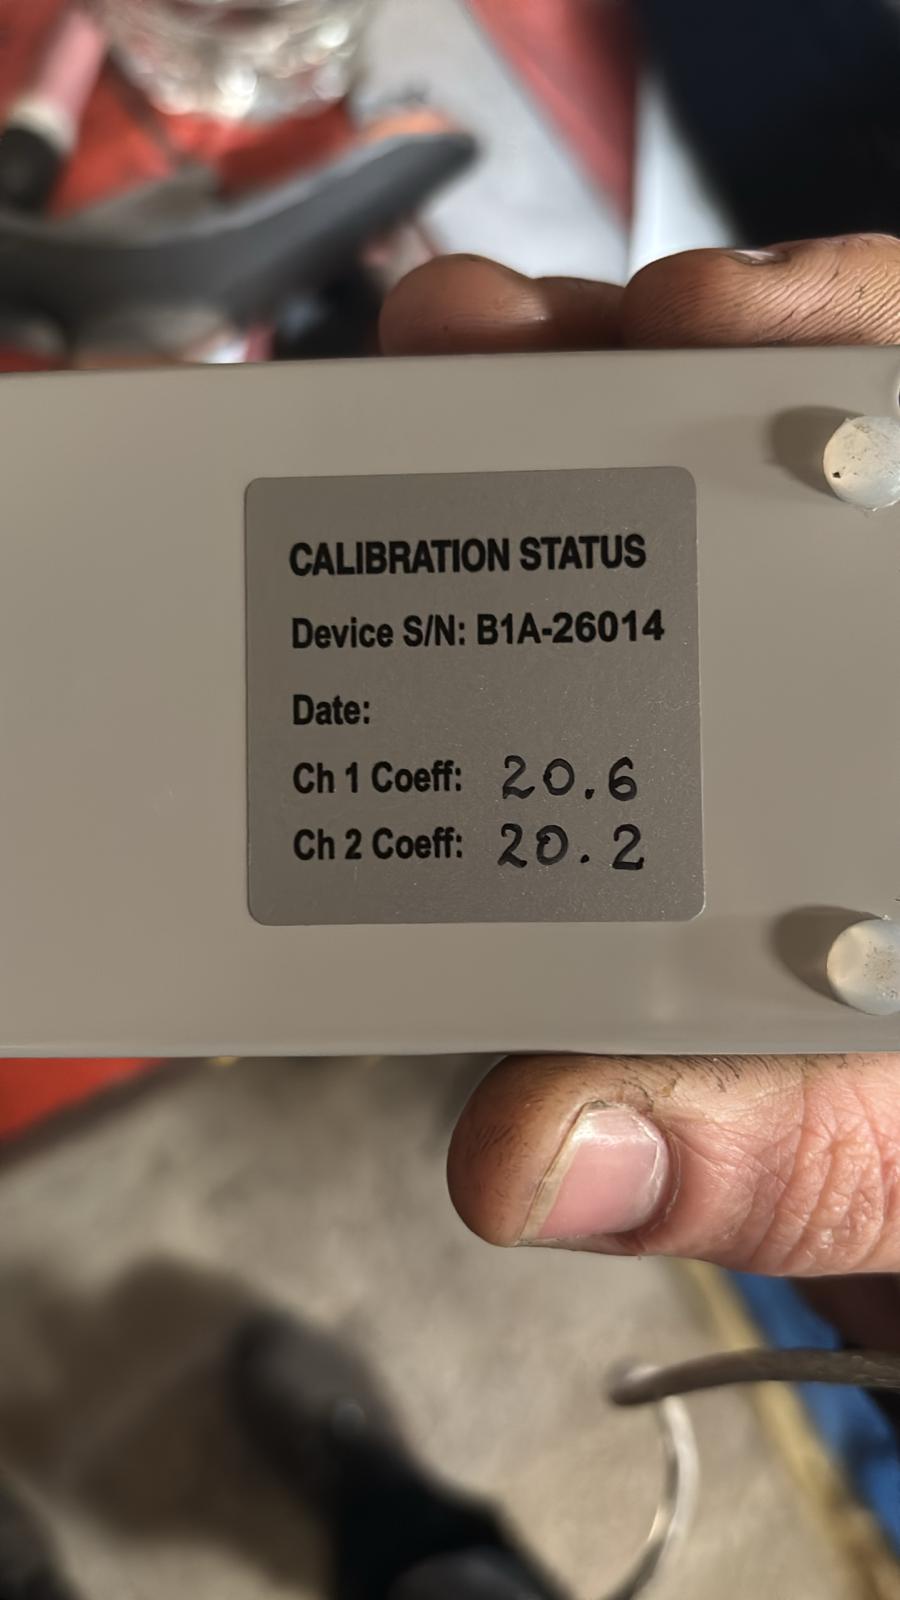
Koefisien kalibrasi — jangan sampai hilang!
Setiap kit memiliki koefisien sensitivitas saluran sendiri (biasanya bernilai 12–25). Koefisien ini tercatat:
- pada stiker di bagian bawah unit pengukur,
- pada kotak kemasan,
- dalam file pada USB stick bawaan (
econfig/ebalan.cfg).
Koefisien ini dimasukkan ke dalam perangkat lunak: F4 – Settings. Setelah menginstal ulang atau memperbarui perangkat lunak, koefisien harus dicatat terlebih dahulu dan dimasukkan kembali — jika tidak, perangkat akan menampilkan nilai getaran yang salah. Jangan buang kotaknya sebelum Anda menyalin angka-angkanya.
Koneksi — daftar periksa cepat
- Sensor 1 (saluran X1) — pada dudukan bidang-1; sensor 2 (X2) — pada dudukan bidang-2. Sumbu sensor radial.
- Takometer pada dudukan magnetik, sinar mengarah ke tanda, dudukan tidak boleh bergetar.
- Kencangkan konektor: mur konektor yang longgar akan menangkap dengung 50 Hz; kontak yang buruk membuat sensor “membaca nol”.
- Hubungkan unit ke laptop via USB. Jalankan perangkat lunak, buka alat pengukur getaran mode dan pastikan RPM terbaca benar serta amplitudo dan fase stabil.
Uji mandiri sensor secara cepat
Jika Anda mencurigai sebuah sensor:
- dalam mode vibrometer, ketuk/goyangkan sensor dengan ringan — pembacaan harus merespons;
- letakkan kedua sensor berdampingan di permukaan yang sama — pembacaannya harus mendekati sama;
- pembacaan “nol” (0,01) hampir selalu berarti kabel putus atau kontak konektor longgar, bukan sensor yang rusak.
Pinout konektor takometer X1 (untuk sambungan DIY)
| Pin | Tujuan | Kawat |
|---|---|---|
| 1 | GND | hitam |
| 2 | VCC (daya) | merah |
| 6 | Z-OUT (sinyal) | cokelat |
| 3, 4, 5, 7 | tidak digunakan | — |
Level aktual pada konektor adalah ~3–5 V. Sebagai pengganti takometer, Anda dapat memberikan pulsa indeks encoder (1 pulsa per putaran).

