Balansiranje rotora: statička i dinamička neuravnoteženost, rezonancija i praktični postupak
Ovaj vodič objašnjava balansiranje rotora za kruti rotori: šta „neuravnoteženost” znači, kako se statička i dinamička neuravnoteženost razlikuju, zašto rezonanca i nelinearnost mogu spriječiti kvalitetan rezultat, i kako se balansiranje obično izvodi u jednoj ili dvije korekcione ravni.







Sadržaj
- Šta je rotor i šta balansiranje koriguje?
- Vrste rotora i vrste neuravnoteženosti
- Vibracije mehanizama: šta balansiranje može a šta ne može ukloniti
- Rezonancija: faktor koji sprečava balansiranje
- Linearni nasuprot nelinearni modeli: kada proračuni prestanu da rade
- Uređaji za balansiranje i balansirajuće mašine
- Balansiranje krutih rotora (praktične napomene)
- Kako se dinamičko balansiranje izvršava (metoda od tri pokretanja)
- Kriterijumi za procenu kvaliteta balansiranja
- Standardi i reference
- Česta pitanja
Šta je rotor i šta balansiranje koriguje?
Rotor je tijelo koje se rotira oko neke ose i držano je svojim ležajnim površinama u osloncima. Ležajne površine rotora prenose opterećenja na oslonce putem kotrljajućih ili kliznih ležajeva. Ležajne površine su površine vratila ili površine koje ih zamjenjuju.
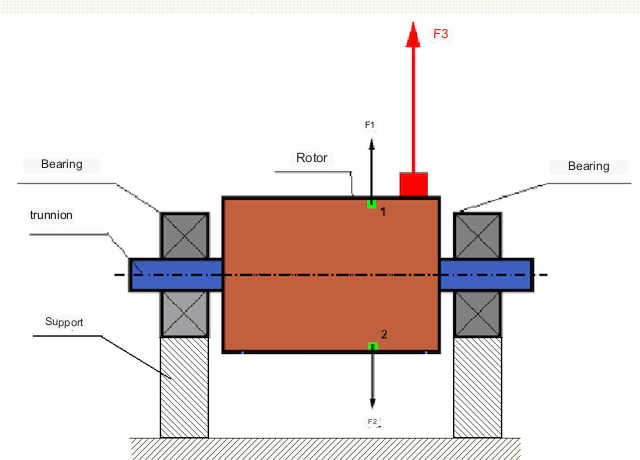
U savršeno uravnoteženom rotoru, njegova masa je raspoređena simetrično oko ose rotacije, tj. svaki element rotora može se upariti s drugim elementom koji se nalazi simetrično oko ose rotacije. U uravnoteženom rotoru, centrifugalna sila koja djeluje na bilo koji element rotora uravnotežena je centrifugalnom silom koja djeluje na simetrični element. Na primjer, centrifugalne sile F1 i F2, jednake po veličini i suprotnog smjera, djeluju na elemente 1 i 2 (označene zelenom bojom na Sl. 1). Ovo je istinito za sve simetrične elemente rotora, pa je ukupna centrifugalna sila koja djeluje na rotor 0 i rotor je uravnotežen.
Ali ako je simetrija rotora narušena (asimetrični element je na Sl. 1 označen crvenom bojom), tada na rotor djeluje neuravnotežena centrifugalna sila F3. Prilikom rotacije, ova sila mijenja pravac zajedno sa rotacijom rotora. Dinamičko opterećenje koje nastaje usljed ove sile prenosi se na ležajeve, što dovodi do ubrzanog trošenja i habanja.
Osim toga, pod uticajem ove sile promjenljivog pravca dolazi do cikličke deformacije nosača i temelja na kojima je rotor učvršćen, tj. javlja se vibracija. Kako bi se eliminisala neuravnoteženost rotora i prateća vibracija, moraju se postaviti balansirne mase kako bi se rotoru vratila simetrija.
Balansiranje rotora je operacija ispravljanja neuravnoteženosti dodavanjem balansirnih masa. Drugim riječima, cilj balansiranja je približiti glavnu centralnu osu inercije rotora što je moguće bliže njegovoj osi rotacije, tako da preostala neuravnoteženost bude unutar propisanih granica.
Zadatak balansiranja je određivanje veličine i položaja (ugla) jedne ili više balansirnih masa.
Vrste rotora i vrste neuravnoteženosti
Taking into account strength of rotor material and magnitude of centrifugal forces acting on it, rotors can be divided into two kinds – rigid rotors and flexible ones.
Kruti rotori se pod djelovanjem centrifugalne sile u radnim režimima deformišu neznatno, pa se uticaj te deformacije u proračunima može zanemariti.
Deformacija fleksibilnih rotora se više ne može zanemariti. Deformacija fleksibilnih rotora komplikuje rješavanje problema balansiranja i zahtijeva primjenu drugih matematičkih modela u odnosu na problem balansiranja krutih rotora. Treba napomenuti da se isti rotor pri niskim brzinama može ponašati kao krut, a pri visokim brzinama — kao fleksibilan. Praktični kriterijum je radna brzina u odnosu na prvu kritičnu (fleksionu) brzinu rotora: rotor se smatra krutim — ISO 21940-11 govori o rotoru s "krutim ponašanjem" — kada radi znatno ispod te brzine, u praksi ispod otprilike 50–70% prve kritične brzine. Iznad toga, rotor se savija u oblik koji se mijenja s brzinom: on je fleksibilan i mora se balansirati modalnim ili višeravanskim metodama (ISO 21940-12). U nastavku ćemo razmatrati samo balansiranje krutih rotora.
U zavisnosti od toga kako su neuravnotežene mase raspoređene duž rotora, ISO 21940-2 razlikuje nekoliko stanja neuravnoteženosti:
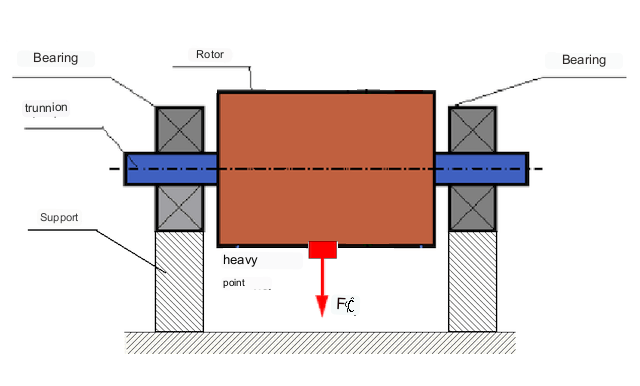
- statička neuravnoteženost — glavna osa inercije je pomjerena paralelno sa osom vratila; može se otkriti bez rotacije, jer se rotor pod dejstvom gravitacije okreće dok teška tačka ne dođe na dno. Jedna korekciona masa u jednoj ravni je uklanja;
- sprežna (momentna) neuravnoteženost — glavna osa inercije siječe osu vratila u centru mase; dvije jednake neuravnoteženosti nalaze se u različitim ravnima i razmaknute su za 180°. Pojavljuje se samo tokom rotacije i zahtijeva dvije korekcione mase u dvije ravni;
- dinamička neuravnoteženost — opšti, stvarni slučaj: kombinacija statičke i sprežne neuravnoteženosti. Glavna osa inercije nije ni paralelna sa osom vratila, niti je siječe. Dvije korekcione ravni su neophodne i dovoljne za kruti rotor.
Stariji termin „momentna neuravnoteženost” sinonim je za sprežnu neuravnoteženost; ne treba je miješati sa dinamičkom neuravnoteženošću, koja je zbir statičke i sprežne komponente. Primjer rotora sa statičkom neuravnoteženošću prikazan je na Sl. 2.
Momentna neuravnoteženost javlja se samo dok se rotor okreće.
Primjer rotora s momentnom neuravnoteženošću prikazan je na Sl. 3.
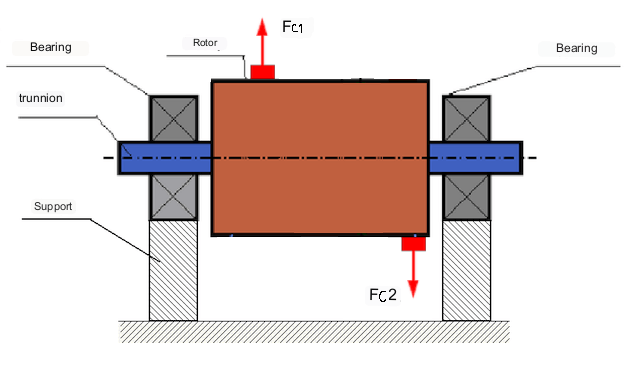
U ovom slučaju, neuravnotežene jednake mase M1 i M2 nalaze se u različitim ravnima — na različitim mjestima po dužini rotora. U statičkom položaju, tj. kada se rotor ne okreće, na rotor djeluje samo gravitacija i mase se međusobno uravnotežuju. U dinamici, kada se rotor okreće, na mase M1 i M2 počinju djelovati centrifugalne sile Fc1 i Fc2. Ove sile su jednake po intenzitetu i suprotnog smjera. Međutim, pošto djeluju na različitim mjestima po dužini vratila i nisu na istoj liniji, ove sile se ne kompenzuju međusobno. Sile Fc1 i Fc2 stvaraju moment koji djeluje na rotor — zato se momentna neuravnoteženost naziva i neuravnoteženost momenta. Shodno tome, na položaje ležajeva djeluju nekompenzovane centrifugalne sile, koje mogu znatno premašiti proračunate vrijednosti i skratiti radni vijek ležajeva.
Pošto se ovaj tip neuravnoteženosti javlja samo tokom obrtanja rotora, ne može se ispraviti u statičkim uslovima balansiranjem "na noževima" ili sličnim metodama. Da bi se otklonila momentna neuravnoteženost, moraju se postaviti dva kompenzaciona utega, koji stvaraju moment jednak po intenzitetu i suprotan po smjeru momentu koji nastaje od masa M1 i M2. Kompenzacione mase ne moraju biti postavljene suprotno i jednake po intenzitetu masama M1 i M2. Glavno je da stvaraju moment koji u potpunosti kompenzuje moment neuravnoteženosti.
Općenito, mase M1 i M2 ne moraju biti jednake, pa dolazi do kombinacije statičke i momentne neuravnoteženosti — upravo taj opšti slučaj ISO 21940-2 naziva dinamičkom neuravnoteženošću. Teorijski je dokazano da su za kruti rotor dovoljna i neophodna dva utega, razmaknuta po dužini rotora, da bi se otklonila njegova neuravnoteženost. Ovi utezi kompenzuju i moment koji nastaje usljed momentne neuravnoteženosti i centrifugalnu silu koja nastaje usljed asimetrije mase u odnosu na osu rotora (statička neuravnoteženost). Momentna neuravnoteženost je obično karakteristična za duge rotore, poput vratila, dok je statička neuravnoteženost karakteristična za uske rotore. Međutim, ako je uski rotor iskošen u odnosu na osu ili deformisan ("osmica"), momentnu neuravnoteženost je teško otkloniti (vidi sliku 4), jer je u tom slučaju teško postaviti korekcione utege koji stvaraju potreban kompenzacioni moment.
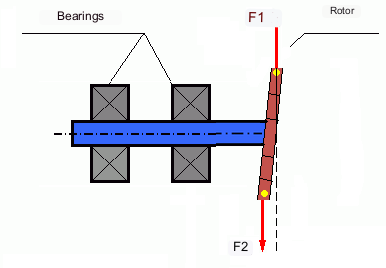
Sile F1 i F2 ne leže na istoj liniji i ne kompenzuju jedna drugu.
Zbog toga što je krak dostupan za stvaranje kompenzacionog momenta mali usljed uskog rotora, mogu biti potrebni veliki korekcioni tegovi. Međutim, to takođe rezultira "induciranom neuravnoteženošću" usljed deformacije uskog rotora centrifugalnim silama korekcionih tegova. (vidi, na primjer, Metodološka uputstva za balansiranje krutih rotora prema GOST 22061-76 — moderni međunarodni ekvivalent je ISO 21940-11, ranije ISO 1940-1 — Odjeljak 10, "Sistem rotor–oslonci").
Ovo je uočljivo na uskim radnim kolima ventilatora, gdje se, osim masene neuravnoteženosti, javlja aerodinamička neuravnoteženost je također prisutna: neravnomjerna geometrija lopatica proizvodi neravnomjerno opterećenje lopatica, a time i neto radijalnu silu. Poput centrifugalne sile korekcionog utega, ova sila raste s kvadratom brzine, ali zavisi i od radne tačke — gustine vazduha, položaja prigušivača, otpora kanala — pa korekcioni uteg balansiran u jednoj radnoj tački neće ostati optimalan u drugoj. Zato se aerodinamička komponenta mora ispraviti obnavljanjem geometrije lopatica, a ne dodavanjem mase.
Elektromagnetne sile kod električne mašine (neuravnotežena magnetna vučna sila usljed ekscentričnog vazdušnog zazora, polomljenih štapova, kratko spojenih limova) ponašaju se opet drugačije: njima upravlja fluks u vazdušnom zazoru, a ne brzina obrtanja, i uglavnom pobuđuju mašinu na dvostrukoj mrežnoj frekvenciji i na bočnim opsezima prolaska polova, a ne na 1×. Pošto djeluju na frekvencijama koje se razlikuju od frekvencije obrtanja, balansiranje ih uopšte ne može kompenzovati. Ukratko, balansiranje uklanja samo pobudu vezanu za masu na 1× — ono ne može eliminisati svaki izvor vibracije u mašini.
Vibracije mehanizama
Vibracija je reakcija konstrukcije mehanizma na djelovanje ciklične pobudne sile. Ova sila može biti različite prirode.
The centrifugal force resulting from the unbalanced rotor is an uncompensated force acting on the “heavy point”. It is this force and the vibration caused by it that can be eliminated by balancing the rotor.
Interaction forces of a “geometrical” nature arising from manufacturing and assembly errors of the mating parts. These forces can, for example, arise as a result of non-roundness of shaft necks, errors in the profiles of teeth in gears, waviness of bearing raceways, misalignment of mating shafts, etc. In the case of non-circularity of the journals the shaft axis will be displaced depending on the angle of rotation of the shaft. Although this vibration also occurs at rotor speed, it is almost impossible to eliminate it by balancing.
Aerodinamičke sile koje proizilaze iz rotacije radnih kola ventilatora i drugih mehanizama sa lopaticama. Hidrodinamičke sile koje proizilaze iz rotacije radnih kola hidrauličnih pumpi, turbina, itd.
Elektromagnetske sile koje proizilaze iz rada električnih mašina, npr. asimetrični namotaji rotora, kratko spojeni namotaji, itd.
Veličina vibracije (npr. njena amplituda Av) ne zavisi samo od pobudne sile Fv koja djeluje na mehanizam kružnom frekvencijom ω, već i od krutosti k mehanizma, njegove mase m, kao i koeficijenta prigušenja C, kao što pokazuje formula (1) ispod.
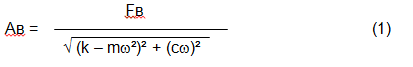
Za mjerenje vibracija i balansiranje mehanizama mogu se koristiti različite vrste senzora, uključujući:
- apsolutni senzori vibracija dizajnirani za mjerenje ubrzanja vibracija (akcelerometri) i senzori brzine vibracija;
- senzori relativne vibracije - vrtložnih struja ili kapacitivni, dizajnirani za mjerenje pomaka vibracije;
- u nekim slučajevima (kada projektna rješenja mehanizma to dopuštaju), senzori sile mogu se također koristiti za procjenu njegove vibracijske opterećenja; posebno se koriste za mjerenje vibracijskog opterećenja nosača tvrdih ležajnih mašina za uravnoteživanje.
Dakle, vibracija je reakcija mašine na djelovanje vanjskih sila. Veličina vibracije zavisi ne samo od veličine sile koja djeluje na mehanizam, već i od krutosti konstrukcije mehanizma. Ista sila može dovesti do različitih vibracija. Kod mašine sa krutim ležajevima, čak i ako su vibracije male, ležajevi mogu biti izloženi značajnim dinamičkim opterećenjima. Zato se pri balansiranju mašina sa krutim ležajevima koriste senzori sile, a ne senzori vibracija (akcelerometri vibracija).
Senzori vibracija se koriste na mehanizmima sa relativno elastičnim nosačima, kada djelovanje neuravnoteženih centrifugalnih sila dovodi do primjetne deformacije nosača i vibracija. Senzori sile se koriste za krute nosače, kada čak i značajne sile uslijed neuravnoteženosti ne dovode do značajnih vibracija.
Rezonanca je faktor koji onemogućava balansiranje
Ranije smo spomenuli da se rotori dijele na krute i fleksibilne. Krutost ili fleksibilnost rotora ne smije se miješati sa krutošću ili pokretljivošću nosača (temelja) na kojima je rotor instaliran. Rotor se smatra krutim kada se njegova deformacija (savijanje) pod djelovanjem centrifugalnih sila može zanemariti. Deformacija fleksibilnog rotora je relativno velika i ne može se zanemariti.
U ovom članku razmatramo samo balansiranje krutih rotora. Kruti (nedeformabilni) rotor može se montirati na krute ili pokretne (elastične) oslonce. Jasno je da je ova krutost/elastičnost oslonaca također relativna, u zavisnosti od brzine rotora i veličine nastalih centrifugalnih sila. Uslovna granica je frekvencija sopstvenih vibracija oslonaca rotora.
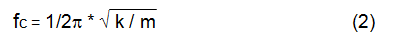
Kod mehaničkih sistema, oblik i frekvencija vlastitih vibracija određeni su masom i elastičnošću elemenata mehaničkog sistema. To znači da je frekvencija vlastitih vibracija unutrašnja karakteristika mehaničkog sistema i ne zavisi od vanjskih sila. Kada se otklone iz ravnotežnog stanja, oslonci teže, zahvaljujući elastičnosti, da se vrate u ravnotežni položaj. Ali zbog inercije masivnog rotora, ovaj proces ima karakter prigušenih oscilacija. Ove vibracije su vlastite vibracije sistema rotor–oslonac. Njihova frekvencija zavisi od odnosa mase rotora i elastičnosti oslonaca, kao što pokazuje formula (2) ispod.
Kada rotor počne da se vrti i kada se frekvencija njegove rotacije približi frekvenciji sopstvenih vibracija, amplituda vibracija naglo raste, što može dovesti do razaranja konstrukcije.
Javlja se pojava mehaničke rezonance. Blizu rezonance odziv se pojačava faktorom kvaliteta Q = 1/(2ζ), tipično 3–17 za mašinske konstrukcije, a vrh može biti uzak: promjena brzine reda veličine nekoliko procenata može promijeniti nivo vibracije nekoliko puta. Preko rezonance fazno kašnjenje se mijenja za 180°, prolazeći kroz 90° na vrhu.
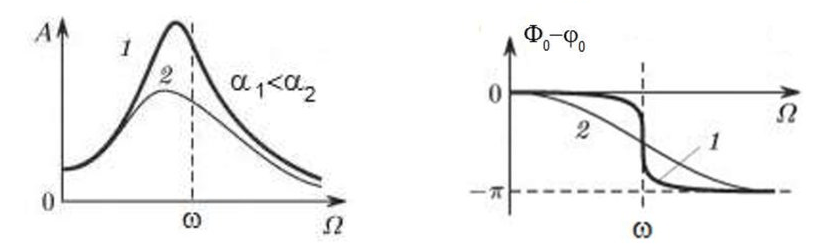
Ako je konstrukcija mehanizma neuspješna i radna frekvencija rotora je blizu frekvencije vlastitih vibracija, rad mehanizma postaje nemoguć zbog nedopustivo visoke vibracije. Balansiranje uobičajenim metodama tada je nemoguće, jer čak i mala promjena brzine drastično mijenja parametre vibracije. Za balansiranje u zoni rezonance koriste se posebne metode koje nisu razmatrane u ovom članku.
Frekvenciju sopstvenih vibracija mehanizma moguće je odrediti tokom ispada (pri isključenju rotacije rotora) ili metodom udara sa naknadnom spektralnom analizom odziva sistema na udar.
Za mehanizme kod kojih je radna frekvencija obrtanja iznad frekvencije rezonance, tj. koji rade u superkritičnom (post-rezonantnom) režimu, oslonci se smatraju pokretnim i za mjerenje se koriste senzori vibracije, uglavnom akcelerometri vibracije, koji mjere ubrzanje konstrukcijskih elemenata. Za mehanizme koji rade u pred-rezonantnom režimu, oslonci se smatraju krutim. U tom slučaju koriste se senzori sile.
Linearni i nelinearni modeli mehaničkog sistema. Nelinearnost je faktor koji onemogućava balansiranje
Pri balansiranju krutih rotora, za proračune balansiranja koriste se matematički modeli zvani linearni modeli. Linearni model znači da je u takvom modelu jedna veličina proporcionalna (linearna) drugoj. Na primjer, ako se nekompenzovana masa na rotoru udvostruči, tada će se i vrijednost vibracije udvostručiti. Za krute rotore može se koristiti linearni model, jer se oni ne deformišu.
Za fleksibilne rotore, linearni model se više ne može koristiti. Za fleksibilni rotor, ako se masa teške tačke poveća tokom rotacije, doći će do dodatne deformacije, a osim mase, povećat će se i poluprečnik položaja teške tačke. Stoga će se za fleksibilni rotor vibracija povećati više nego dvostruko, a uobičajene metode proračuna neće raditi.
Drugi izvor nelinearnosti je promjena krutosti oslonca pri velikim otklonima: pri malim otklonima opterećenje nosi jedan skup konstrukcijskih elemenata, a pri velikim u igru ulaze drugi. Zato se ne mogu balansirati mehanizmi koji nisu učvršćeni na temelju, već su, na primjer, jednostavno postavljeni na pod. Pri značajnim vibracijama sila neuravnoteženosti može odići mehanizam s poda, čime se znatno mijenjaju karakteristike krutosti sistema. Stope motora moraju biti čvrsto pričvršćene, navrtke vijaka moraju biti pritegnute, debljina podložaka mora obezbijediti dovoljnu krutost montaže itd. Ako su ležajevi oštećeni, moguća su značajna neporavnanja vratila i udari, što također rezultira lošom linearnošću i nemogućnošću izvođenja kvalitetnog balansiranja.
Uređaji za balansiranje i balansirajuće mašine
Podsjetimo da je balansiranje proces poravnavanja glavne centralne ose inercije sa osom rotacije rotora.
Ovaj proces se može izvršiti na dva načina.
Prvi metod uključuje obradu rukavaca rotora na način da se osa koja prolazi kroz centre rukavaca poklapa sa glavnom centralnom osom inercije rotora. Takva tehnika se rijetko koristi u praksi i neće biti detaljno obrađena u ovom članku.
Drugi (najčešći) metod podrazumijeva pomjeranje, instaliranje ili uklanjanje korekcijskih tegova na rotoru, koji su postavljeni tako da osa inercije rotora bude što bliže njegovoj osi rotacije.
Pomjeranje, dodavanje ili uklanjanje korekcijskih tegova tokom balansiranja može se izvršiti različitim tehnološkim operacijama uključujući: bušenje, frezanje, navarivanje, zavarivanje, navrtanje ili odvrtanje, lasersko ili elektronsko sagorijevanje, elektrolizu, elektromagnetsko navarivanje, itd.
Proces balansiranja može se izvršiti na dva načina:
- Terensko balansiranje (in situ) — sklopljeni rotor se balansira u svojim vlastitim ležajevima, na svom vlastitom postolju, pri svojoj radnoj brzini, koristeći prenosivi komplet za balansiranje;
- Balansiranje u radionici — rotor se demontira i balansira na namjenskoj mašini za balansiranje.
Za balansiranje rotora u vlastitim ležajevima obično se koriste specijalizovani uređaji za balansiranje (kompleti), koji omogućavaju mjerenje vibracije balansiranog rotora na njegovoj frekvenciji obrtanja u vektorskom obliku, tj. mjerenje i amplitude i faze vibracije. Danas se pomenuti uređaji proizvode na bazi mikroprocesorske tehnologije i, osim mjerenja i analize vibracije, obezbjeđuju automatski proračun parametara korekcionih utega koje treba postaviti na rotor radi kompenzacije njegove neuravnoteženosti.
Ovi uređaji uključuju:
- mjerni i računalni blok na bazi računara ili industrijskog kontrolera;
- dva (ili više) senzora vibracija;
- senzor faznog ugla;
- pribor za montažu senzora na licu mjesta;
- specijalizovani softver, dizajniran za izvršavanje punog ciklusa mjerenja parametara vibracija rotora u jednoj, dvije ili više korekcijskih ravnina.
Dvije vrste balansirnih mašina su trenutno najčešće:
- Mašine s mekim ležajevima (sa savitljivim osloncima);
- Mašine s tvrdim ležajevima (sa krutim osloncima).
Mašine s mekim ležajevima (nadrezonantne) imaju relativno podatljive oslonce, na primjer zasnovane na ravnim oprugama. Frekvencija vlastitih vibracija ovih oslonaca obično je 2-3 puta niža od frekvencije obrtanja balansiranog rotora koji je na njima montiran, pa mašina radi iznad rezonance. Za mjerenje kretanja oslonaca ovih nadrezonantnih mašina obično se koriste senzori vibracije (akcelerometri, senzori brzine vibracije itd.).
Mašine s tvrdim ležajevima (predrezonantne) koriste relativno krute oslonce, čije vlastite frekvencije vibracija treba da budu 2-3 puta veće od frekvencije rotacije rotora koji se balansira, tako da mašina radi ispod rezonance. Za mjerenje dinamičkog opterećenja na osloncima predrezonantne mašine obično se koriste pretvarači sile.
Prednost predrezonantnih (tvrdoležajnih) balansirnih mašina je što se balansiranje na njima može izvoditi pri relativno niskim brzinama rotora (do 400-500 o/min), što znatno pojednostavljuje konstrukciju mašine i njenog temelja te povećava produktivnost i sigurnost balansiranja.
Balansiranje krutih rotora
Važno!
- Balansiranje eliminiše samo vibracije uzrokovane asimetričnom raspodjelom mase rotora u odnosu na njegovu os rotacije. Ostale vrste vibracija se ne eliminišu balansiranjem!
- Tehnički mehanizmi, čiji dizajn osigurava odsustvo rezonanci na radnoj frekvenciji rotacije, pouzdano učvršćeni na temelju, instalirani u ispravne ležajeve, podliježu balansiranju.
- Defektnu mašinu treba popraviti prije balansiranja. U suprotnom, kvalitetno balansiranje nije moguće.
Balansiranje ne zamjenjuje popravku!
Glavni zadatak uravnoteženja je pronaći masu i položaj kompenzacionih utega koji neutrališu centrifugalne sile.
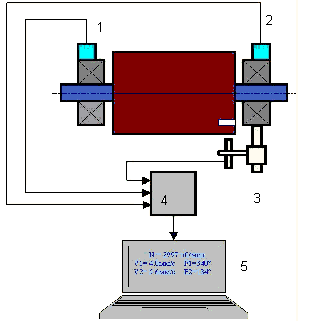
Kao što je gore navedeno, za krute rotore je generalno neophodno i dovoljno instalirati dva kompenzaciona utega. Ovo će eliminisati i statičku i sprežnu komponentu neuravnoteženosti rotora. Opšta šema mjerenja vibracija tokom balansiranja je sljedeća.
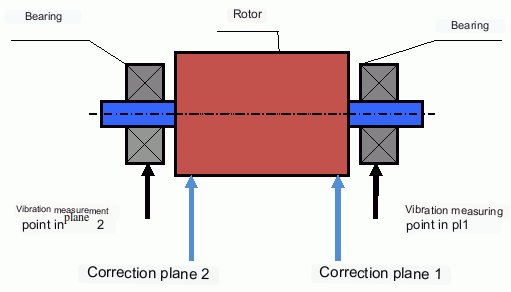
Senzori vibracija se instaliraju na osloncima ležajeva u tačkama 1 i 2. Oznaka obrtaja se pričvršćuje na rotor, obično reflektujućom trakom. Oznaku obrtaja koristi laserski tahometar za određivanje brzine rotora i faze signala vibracija.
Kako se dinamičko balansiranje izvršava (metoda od tri pokretanja)
U većini slučajeva dinamičko balansiranje se izvodi metodom tri pokretanja. Metoda se zasniva na činjenici da se probni tegovi poznate mase redom postavljaju na rotor u ravni 1 i 2, a mase i lokacije balansirnih tegova se izračunavaju na osnovu rezultata promjena parametara vibracije.
Ravan u kojoj se ugrađuje korekcioni uteg naziva se korekcijske ravnine. Ravni korekcije se nalaze na samom rotoru — obično na oba kraja tijela rotora, na diskovima ventilatora ili radnog kola, ili na namjenskim balansirnim prstenovima. Treba ih odabrati što je moguće dalje jedan od drugog duž vratila koliko konstrukcija dozvoljava, tako da umjerena masa proizvede dovoljan korekcioni moment. Ovo nije isto što i mjerne tačke, koji se nalaze na kućištima ležaja (vidi sl. 6).
Pri prvom pokretanju mjeri se početna vibracija (u softveru Balanset ovo je Run 0). Zatim se na rotor, bliže jednom od ležajeva, postavlja probni uteg poznate mase. Izvodi se drugo pokretanje (Run 1) i mjere se parametri vibracije, koji bi trebalo da se promijene usljed postavljanja probnog utega. Zatim se probni uteg u prvoj ravni uklanja i postavlja u drugu ravan. Izvodi se treća probna vožnja (Run 2) i mjere se parametri vibracije. Probni uteg se uklanja, a softver automatski izračunava mase i uglove postavljanja balansirnih utega.
Izračunati korekcioni utezi se zatim postavljaju u svoje ravni i izvodi se provjerna vožnja — u softveru Balanset ovo je Run T (Trim). Preostala vibracija se poredi s tolerancijom. Ako je rezultat i dalje iznad cilja, softver ponovo koristi već određene koeficijente uticaja, pa nisu potrebne nove vožnje s probnim utegom — izračunava se i postavlja samo mala dodatna korekcija fine podešavanja (trim).
Svrha postavljanja probnih utega jeste da se odredi kako sistem reaguje na promjene neuravnoteženosti. Mase i pozicije probnih utega su poznate, pa softver može izračunati takozvane koeficijente uticaja, koji pokazuju kako uvođenje poznate neuravnoteženosti utiče na parametre vibracije. Koeficijenti uticaja su karakteristike samog mehaničkog sistema i zavise od krutosti oslonaca i mase (inercije) sistema rotor-oslonac.
Za isti tip mehanizama istog dizajna koeficijenti uticaja će biti slični. Moguće ih je sačuvati u memoriji računara i koristiti za balansiranje mehanizama istog tipa bez probnih pokretanja, što značajno povećava produktivnost balansiranja. Napomena: masa probnih tegova treba biti odabrana tako da se parametri vibracija primjetno promijene kada se probni tegovi instaliraju. U suprotnom, greška u računanju koeficijenata uticaja raste, a kvalitet balansiranja se pogoršava.
Kao što se može vidjeti sa Sl. 1, centrifugalna sila djeluje u radijalnom pravcu, odnosno okomito na osu rotora. Zbog toga senzori vibracija moraju biti postavljeni tako da njihova osa osjetljivosti takođe bude usmjerena u radijalnom pravcu. Obično je krutost temelja u horizontalnom pravcu manja, pa je vibracija u horizontalnom pravcu veća. Zbog toga, kako bi se povećala osjetljivost, senzore treba postaviti tako da njihova osa osjetljivosti takođe bude usmjerena horizontalno. Iako suštinske razlike nema. Osim vibracije u radijalnom pravcu, mora se pratiti i vibracija u aksijalnom pravcu, duž ose rotacije rotora. Ova vibracija obično nije uzrokovana neuravnoteženošću, već drugim uzrocima, prvenstveno vezanim za nesaosnost vratila povezanih preko spojnice.
Ova vibracija se ne može ukloniti balansiranjem, u tom slučaju je potrebno centriranje (poravnanje). U praksi, takve mašine obično imaju i neuravnoteženost rotora i neporavnanje vratila, što znatno otežava zadatak uklanjanja vibracije. U takvim slučajevima, potrebno je prvo centrirati mašinu, a zatim je balansirati. (Iako se, kod jake momentne (torzione) neuravnoteženosti, vibracija javlja i u aksijalnom smjeru usljed "uvrtanja" konstrukcije temelja.)
Srodni članci (primjeri uravnoteživačkih postolja)
Kriteriji za procenu kvalitete mehanizama balansiranja
Kvaliteta balansiranja rotora (mehanizama) može se ocijeniti na dva načina. Prvi metod uključuje poređenje iznosa preostale neuravnoteženosti utvrđenog tokom procesa balansiranja sa tolerancijom preostale neuravnoteženosti. Ove tolerancije za različite klase rotora navedene su u ISO 21940-11 (ranije ISO 1940-1).
Kako se izračunava tolerancija (ISO 21940-11). Standard propisuje klasu kvaliteta balansiranja G, koja predstavlja proizvod dozvoljene specifične neuravnoteženosti eprema i radna ugaona brzina ω, izražena u mm/s:
- ω = 2π·n / 60 [rad/s], gdje je n radna brzina u rpm;
- eprema = G · 1000 / ω [g·mm/kg] (brojčano jednako µm pomaka centra mase) — ekvivalentno eprema = 9549 · G / n;
- Uprema = eprema · m [g·mm], gdje je m masa rotora u kg.
Riješen primjer. Rotor m = 50 kg, radna brzina n = 3000 rpm, klasa G 6,3 (ventilatori, pumpe, standardni elektromotori): ω = 2π·3000/60 = 314,2 rad/s; eprema = 6.3 · 1000 / 314.2 = 20.1 g·mm/kg (kontrola: 9549 · 6.3 / 3000 ≈ 20.1); Uprema = 20.1 · 50 ≈ 1000 g·mm za cijeli rotor.
Raspodjela tolerancije između dvije ravni. Za rotor čiji centar mase leži između korekcijskih ravnina, ukupna tolerancija se dijeli obrnuto proporcionalno udaljenosti od centra mase do svake ravnine; za simetričan rotor to je jednostavno polovina u svakoj ravnini — oko 500 g·mm po ravnini u gornjem primjeru. Nijednoj ravnini ne bi trebalo dodijeliti više od 70% ili manje od 30% Uprema.
Tipične klase: G 0.4 — žiroskopi, vretena preciznih brusilica · G 1 — vretena brusnih mašina, precizne armature · G 2.5 — turbine, turbogeneratori, pogoni alatnih mašina · G 6.3 — opšte mašinstvo: ventilatori, radna kola pumpi, zamajci, standardni elektromotori · G 16 — kardanska vratila s posebnim zahtjevima, poljoprivredna mehanizacija, drobilice · G 40 — točkovi automobila, pogonska vratila (kardanska vratila) · G 100 — pogoni koljenastog vratila visokobrzinskih dizel motora.
Međutim, usklađenost sa navedenim tolerancijama ne može u potpunosti garantovati operativnu pouzdanost mehanizma, povezanu sa postizanjem minimalnog nivoa njegovih vibracija. Ovo se objašnjava činjenicom da veličina vibracija mehanizma nije određena samo veličinom sile povezane sa preostalim neuravnoteženjem njegovog rotora, već zavisi i od nekoliko drugih parametara, uključujući: krutost k strukturnih elemenata mehanizma, njegovu masu m, faktor prigušenja, kao i frekvenciju rotacije. Stoga, za procjenu dinamičkih kvaliteta mehanizma (uključujući kvalitet njegovog balansiranja) u nizu slučajeva preporučuje se procjena nivoa preostalih vibracija mehanizma, što je regulisano nizom standarda.
Najrasprostranjeniji standard za dopuštene nivoe vibracije industrijskih mašina je ISO 20816-3 (ranije ISO 10816-3). On obuhvata mašine snage iznad 15 kW koje rade pri 120–15.000 rpm, i klasifikuje ih u dvije dimenzije: prema grupi snage (Grupa 1 — iznad 300 kW; Grupa 2 — od 15 do 300 kW) i prema tipu oslonca (kruti ili fleksibilni). Svaka kombinacija ima svoje granice zona A/B, B/C i C/D izražene u mm/s RMS. Mašine izvan ovog obima obrađene su posebnim dijelovima serije (turbinski agregati — ISO 20816-2, hidraulične mašine, klipne mašine, pumpe) ili proizvodnim standardima poput ISO 14694 za industrijske ventilatore.
Za opšte mašine ocjenjivane na nerotirajućim dijelovima, klasičan ISO 10816-1 zone (sada dio ISO 20816-1) daju sljedeće granice brzine vibracija, mm/s RMS:
| Klasa | A/B | B/C | C/D |
|---|---|---|---|
| Klasa I (male mašine, do 15 kW) | 0.71 | 1.80 | 4.50 |
| Klasa II (srednje mašine, 15–75 kW) | 1.12 | 2.80 | 7.10 |
| Klasa III (velike mašine, kruti temelj) | 1.80 | 4.50 | 11.20 |
| Klasa IV (velike mašine, fleksibilni temelj) | 2.80 | 7.10 | 18.00 |
Zona A odgovara vibracijama novih mašina; zona B je prihvatljiva za neograničen dugoročan rad; zona C dozvoljava samo ograničen rad; zona D ukazuje na vibracije dovoljno ozbiljne da izazovu oštećenje.
Standardi i reference
- ISO 21940-11:2016 — Mehaničke vibracije — Balansiranje rotora — Dio 11: Procedure i tolerancije za rotore s krutim ponašanjem. (Zamjenjuje ISO 1940-1, koji je povučen.) Kalkulator G-klasa i tolerancija →
- ISO 21940-2 — Mehaničke vibracije — Balansiranje rotora — Dio 2: Vokabular. (Definicije statičke, momentne, kvazistatičke i dinamičke neuravnoteženosti.)
- ISO 20816-1:2016 — Mehanička vibracija — Mjerenje i procjena vibracija strojeva — Dio 1: Opće smjernice. (Zamjenjuje ISO 10816-1 i ISO 7919-1.) Zone procjene →
- ISO 20816-3:2022 — Mehaničke vibracije — Mjerenje i procjena vibracija mašina — Dio 3: Industrijske mašine sa nazivnom snagom iznad 15 kW i nazivnim brzinama između 120 o/min i 15 000 o/min. (Zamjenjuje ISO 10816-3:2009.)
- ISO 14694:2003 — Industrijski ventilatori — Specifikacije za kvalitet balansiranja i nivoe vibracija.
Česta pitanja
Uklanja li uravnoteživanje sve vibracije?
Ne. Uravnoteživanje uklanja vibracije uzrokovane asimetričnom raspodjelom mase rotora u odnosu na njegovu os rotacije. Vibracije iz neporavnanja, defekta ležajeva, aerodinamičkih/hidrodinamičkih sila, elektromagnetskih sila i ostalih uzroka zahtijevaju zasebnu dijagnostiku i korektivne mjere.
Zašto može uravnoteživanje biti neuspješno blizu rezonancije?
Blizu rezonancije, male promjene brzine mogu uzrokovati velike promjene amplitude vibracije i pomak faze od 180°. U takvim uvjetima rezultati mjerenja postaju nestabilni, i uobičajeni postupci uravnoteživanja mogu ne konvergirati bez posebnih metoda.
Kada vam je potrebno balansiranje u jednoj ravnini naspram balansiranja u dvije ravnine?
Jedna ravan je dovoljno za rotore u obliku diska, gdje je aksijalna dužina rotora mala u poređenju sa prečnikom — kao okvirno pravilo L/D < 0,5 — a radna brzina je znatno ispod prve kritične brzine. Tipični primjeri: brusni disk, radno kolo jednodiskovnog ventilatora, remenica, točak automobila. Takav rotor nosi gotovo čisto statičku neuravnoteženost.
Dvije ravni potrebne su za izdužene rotore (L/D ≥ 0,5), za svaki rotor sa dva ili više radnih kola ili diskova raspoređenih duž vratila, i kad god se faza vibracija na dva ležaja značajno razlikuje — znak sprežne komponente. Krutom rotoru nikada nije potrebno više od dvije ravni.
Ako niste sigurni, izmjerite oba ležaja: ako korekcija u jednoj ravni smanjuje vibraciju na jednom ležaju, a povećava je na drugom, rotor ima sprežnu komponentu i zahtijeva balansiranje u dvije ravni.
Šta treba učiniti prije balansiranja?
Osigurajte da je stroj u dobrom stanju: pouzdano pričvršćenje na temelj, zdravi ležajevi, nema ozbiljnog zrastvanja (allentness), i nema očitih izvora nelinearnosti. Balansiranje nije zamjena za popravku.
Ključne informacije
- Balansiranje otklanja pobudu vezanu uz masu (centrifugalnu); ne rješava neusljeđenost, oštećenje ležajeva ili elektromagnetne/aerodinamičke izvore.
- Rezonancija i nelinearnost mogu učiniti konvencionalno balansiranje neučinkovitim ili nesigurnim.
- Za krute rotore, dvoravansko balansiranje je opšte rješenje za dinamičku neuravnoteženost (kombinaciju statičke + momentne komponente).

Nikolai Shelkovenko
Nikolai Shelkovenko je inženjer analize vibracija te osnivač i izvršni direktor kompanije Vibromera. Više od 15 godina balansira rotacionu opremu na terenu, a ne na ispitnom stolu: malčere, industrijske ventilatore, drobilice, centrifuge, vratila i vretena. Upravo je iz tog rada nastala serija instrumenata Balanset — osmišljeni su kao alat koji stručnjak može ponijeti do mašine i njime raditi sam, na licu mjesta, a ne kao laboratorijska oprema. Vibromera je osnovana 2017. godine, a od 2023. sjedište joj je u Portu u Portugalu. Ovdje se odvijaju razvoj, sklapanje i podrška za liniju Balanset. Vodeći instrument je Balanset-1A, prijenosni analizator za balansiranje u jednoj i dvije ravni te za vibracijsku dijagnostiku. Nikolai lično učestvuje u podršci korisnicima, u rješavanju složenih slučajeva balansiranja i u razvoju softvera. Radi s korisnicima širom svijeta, na bilo kojem jeziku.

