درک عدم تعادل باقیمانده







نامتعادلی باقیمانده مقدار آن است عدم تعادل که در یک باقی میماند روتور بعد از متعادل کردن فرآیند کامل شده است. این مقدار کوچک و عمدی عدم تعادلی است که میتواند در روتور باقی بماند زیرا کاهش آن بیشتر هیچ فایده عملی نخواهد داشت. به عبارت دیگر، عدم تعادل باقیمانده شکست بالانسکردن نیست — این است که هدف متعادلسازی.
۱. تعریف: عدم تعادل باقیمانده چیست؟
هر روتور واقعی دارای مقدار عدم تعادل است. تعادل کامل — محوری که دقیقاً منطبق بر محور شافت است — قابل دستیابی نیست و پیگیری آن از نظر اقتصادی بیفایده است. بنابراین وظیفهٔ بالانسکردن، حذف کامل عدم تعادل نیست، بلکه کاهش آن به سطحی است که در آن لرزش ایجادشده برای ماشین بیضرر باشد. عدم تعادلی که پس از رسیدن به آن سطح باقی میماند، عدم تعادل باقیمانده است.
عدم تعادل باقیمانده به صورت جرم ضربدری شعاع بیان میشود — معمولاً در گرممیلیمتر (g·mm) یا گرمسانتیمتر — زیرا نیروی گریزازمرکز که روتور تجربه میکند به هر دو میزان جرم خارج از مرکز و فاصله آن از محور بستگی دارد. یک لکه سنگین ۱ گرمی در شعاع ۱۰۰ میلیمتر (۱۰۰ گرم·میلیمتر) معادل است، از نظر اثر، با یک لکه سنگین ۲ گرمی در شعاع ۵۰ میلیمتر.
۲. تلورانس بالانسینگ — چقدر مجاز است؟
حداکثر عدم تعادل باقیمانده مجاز توسط تحمل متعادل کننده تعیین شده است. روش پذیرفتهشده بینالمللی از ایزو ۱۹۴۰-۱ نشات میگیرد، اکنون تا ISO 21940-11 ادغام شده است. این استاندارد درجات کیفیت بالانسینگ (درجات G) را تعریف میکند — G6.3، G2.5، G1.0 و غیره — جایی که عدد سرعت مداری مجاز مرکز جرم روتور بر حسب میلیمتر بر ثانیه است.
- عدد G کمتر به معنی تلورانس محکمتر است و عدم تعادل باقیمانده مجاز کمتری است. روتورهای پمپ و فن معمولاً G6.3 هستند؛ دورهای ماشینابزار با دقت بالا نیاز به G1.0 یا بهتر دارند.
- عدم تعادل باقیمانده مجاز با جرم روتور افزایش مییابد و با افزایش سرعت کار کاهش مییابد — روتوری سریع باید بسیار دقیقتر از یک روتور آهسته همجرم بالانس شود.
محاسبه — تبدیل درجه G و سرعت کار به مقدار g·mm مجاز، سپس تقسیم آن بین دو صفحات اصلاحی — به راحتی میتواند با دست اشتباه شود. شما میتوانید آن را فوری با استفاده از محاسبهی عدم توازن باقیمانده (ISO 21940-11) محاسبه کنید، که درجه G و سرعت کار را مستقیماً به g·mm مجاز برای هر صفحه تبدیل میکند.
۳. چرا عدم تعادل باقیمانده همیشه وجود دارد
چندین واقعیت عملی تضمین میکنند که همیشه مقداری عدم تعادل باقی میماند:
- وضوح دستگاه: هر دستگاه بالانسینگ و تحلیلگر میدانی کمترین عدم تعادلی دارد که میتواند قابل اعتماد حل کند.
- خطاهای ابزار و نصب: میلگیرها، شفتها و آداپتورها اختلافمرکزی کوچک خود را وارد میکنند.
- تغییر مونتاژ: کلیدها، اتصالات و سختافزارهای اتصال جرم روتور را کمی جابجا میکنند وقتی ماشین پس از تعادل سازی دوباره مونتاژ میشود.
- تغییر عملیاتی: انبساط حرارتی، فرسایش، ایروژن و تجمع محصول، همگی حالت تعادل روتور را در عملیات تغییر میدهند.
- بازگشت نزولی: کاهش نیمی از نامتعادلی باقیمانده میتواند زمان تعادل سازی را دو برابر کند، بنابراین نقطه معقولی برای توقف وجود دارد.
۴. اندازهگیری و تأیید عدم تعادل باقیمانده
تعادل سازی یک حلقه تکراری است: نامتعادلی فعلی را اندازه بگیرید، یک وزن اصلاحی را اضافه یا حذف کنید، دوباره اندازه بگیرید، و این کار را تکرار کنید تا زمانی که خوانش زیر تلورانس قرار گیرد. یک گزارش تعادل سازی کامل همیشه باید هم نامتعادلی اولیه و هم اولیه نامتعادلی باقیمانده را بیان کند. باقیمانده نابالانسی برای هر صفحه تصحیح — به عنوان مثال، “0.5 g·mm صفحه تصحیح چپ، 0.8 g·mm صفحه تصحیح راست، در حد G2.5 با سرعت 3000 دور در دقیقه.”
در ماشینهای مونتاژ شده، این تأیید بر روی محل کار به جای روی ماشین تعادل سازی انجام میشود. یک دستگاه تحلیلگر سریال و قابل حمل دو کانال مانند Balanset-1A اندازهٔ 1× را اندازهگیری میکند دامنه و فاز قبل و بعد از اصلاح، ضرایب تأثیر روتور را محاسبه میکند، و تأیید میکند که ارتعاش باقیمانده ـ و در نتیجه نامتعادلی باقیمانده ـ در درجه ISO 21940-11 انتخابشده قرار میگیرد. از آنجایی که در بلبرینگهای خود ماشین در سرعت کاری کار میکند، حالت باقیمانده واقعی را که روتور در آن واقعاً کار خواهد کرد، شامل اثرات مونتاژ و حرارتی که ماشین تعادل سازی نمیتواند ببیند، به تصویر میکشد.
5. نامتعادلی باقیمانده در مقابل نامتعادلی اولیه
کمک میکند که این دو اصطلاح را متمایز نگاه دارید. عدم تعادل اولیه نامتعادلی اولیه آنچیزی است که روتور قبل از هرگونه اصلاح دارد ـ اغلب بزرگ و دلیل توجه به ارتعاش در ابتدا است. نامتعادلی باقیمانده آنچه به طور عمد پس از اصلاح باقی میماند، که براساس تحمل تأیید شده است. نسبت بین آنها یک معیار مفید برای ارزیابی میزان کارآیی بالانس است: کاهش نابالانسی یک چرخ از 250 g·mm به 4 g·mm نشاندهنده کاهش بیش از 98٪ و گذر خالص برای اغلب مقیاسهای صنعتی است.
از درجه G تا عددی روی صفحهنمایش
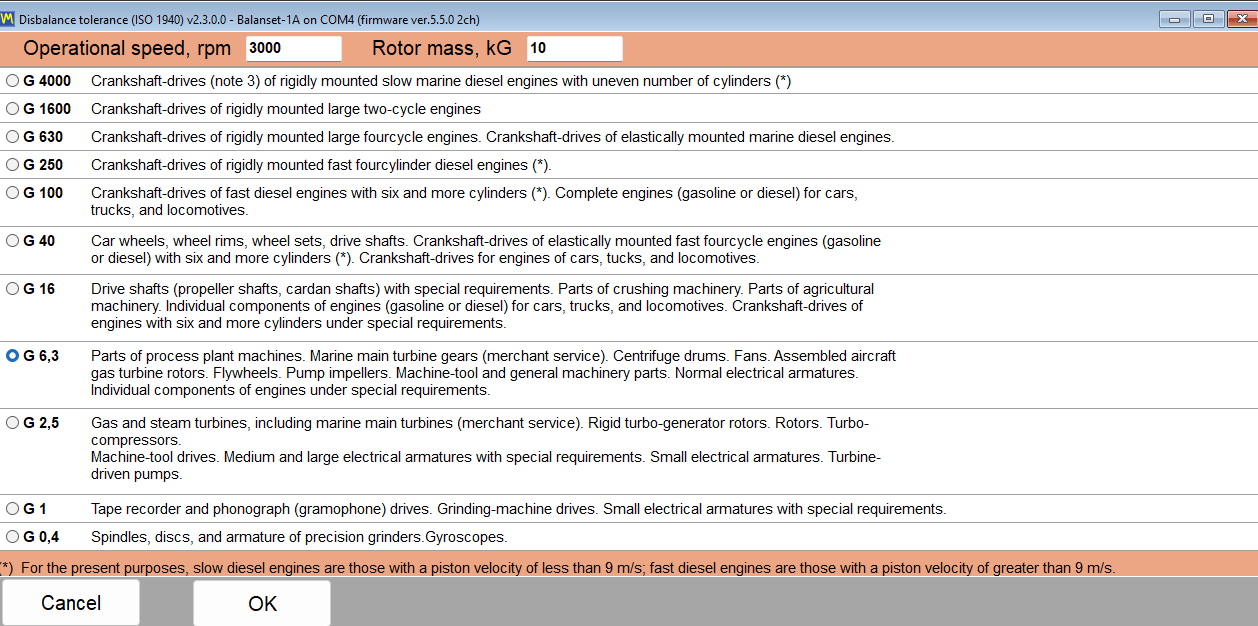
در نرمافزار Balanset، تلورانس بالا از روی یک جدول حفظشده تایپ نمیشود. دکمهٔ «ISO 1940…» کنار فیلد تلورانس کادری را باز میکند که درجههای G را همراه با خانوادههای معمول روتور فهرست میکند؛ یک درجه را انتخاب کنید، سرعت کار و جرم روتور را وارد کنید، و «OK» عدم تعادل باقیمانده مجاز محاسبهشده را مستقیماً به فیلد تلورانس منتقل میکند.
این محاسبه از فرمول استاندارد Uper = 1000 · G · M / (2π · f) بر حسب g·mm است، که در آن G بر حسب mm/s، M بر حسب kg و f فرکانس چرخش بر حسب Hz است — برای G6.3 در 3000 دور بر دقیقه روی یک روتور 10 کیلوگرمی، مقدار تقریباً 200 g·mm به دست میآید. برای یک کار دوصفحهای، تلورانس بهطور مساوی تقسیم میشود، نیمی برای هر صفحهٔ تصحیح؛ با انتخاب واحدهای امپریال، مقدار بر حسب oz·in نمایش داده و بررسی میشود.
پس از اصلاح، برنامه عدم تعادل باقیماندهٔ بهدستآمده را با این تلورانس مقایسه میکند و نتیجه را سبز (در محدوده) یا قرمز (خارج از محدوده) رنگآمیزی میکند؛ تلورانس همراه با رکورد بایگانی ذخیره میشود و در گزارش HTML نیز تکرار میشود، بنابراین نتیجهٔ قبولی/مردودی فراتر از روز انجام کار نیز باقی میماند.