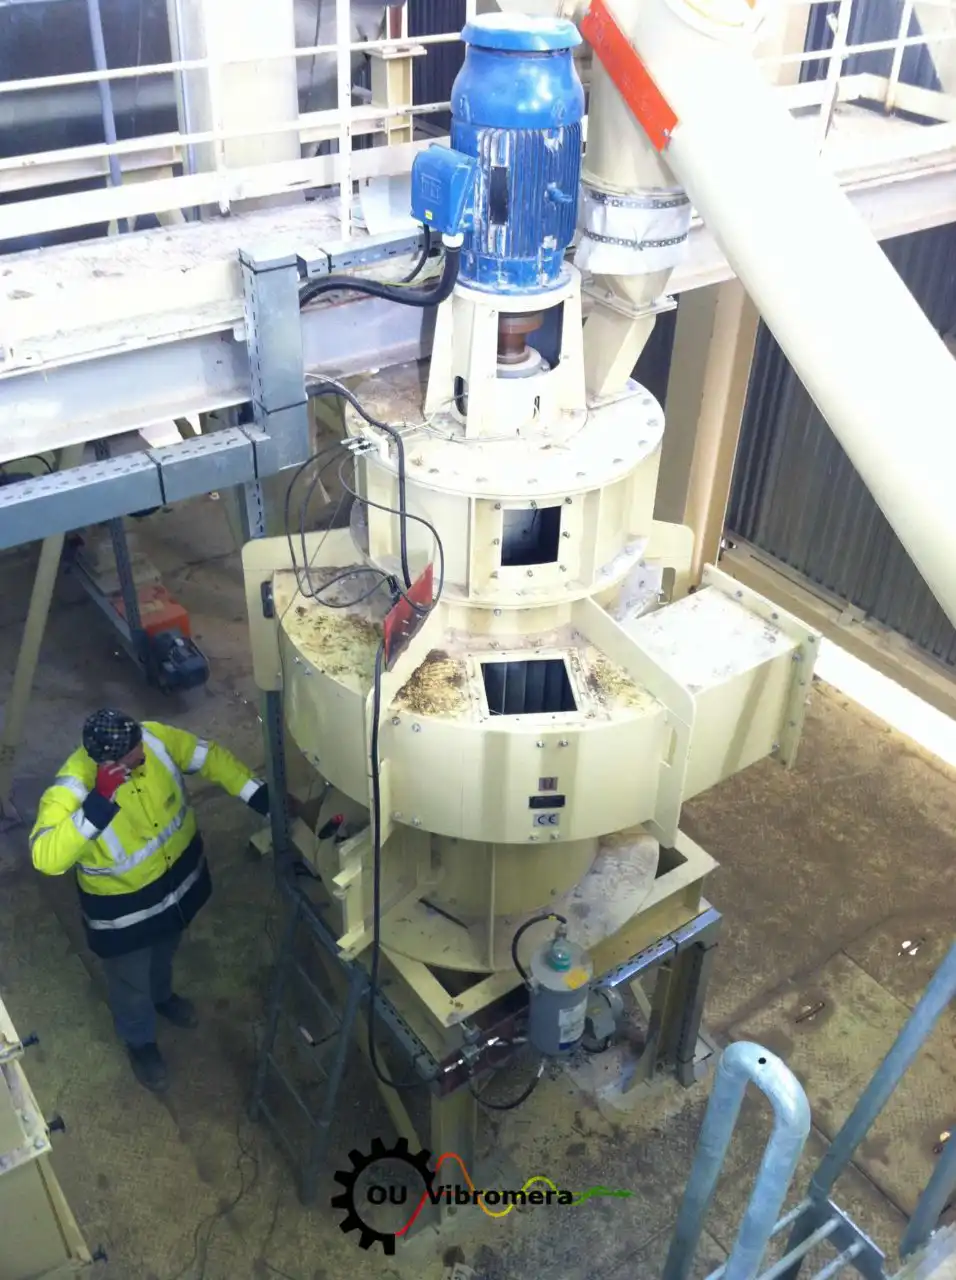
Կրի արտադրության գործարանում սեպարատորի ռոտորը բաժանում է արտադրանքը չհանգած կրի և հանգեցման գործընթացում։ Երբ ռոտորը անհավասարակշռվեց և սկսեց թրթռալ, ամբողջ գիծը վտանգի տակ էր։ Մենք այն հավասարակշռեցինք տեղում շարժական Balanset-1A հավասարակշռիչով մոտ մեկ ժամում, և գիծը վերադարձավ նորմալ աշխատանքի։
Մեքենան և խնդիրը
Սեպարատորը կանգնած է գործարանի ներսում պողպատե շրջանակի վրա։ Նրա էլեկտրաշարժիչը վերևում է և ուղղահայաց լիսեռի վրա պտտեցնում է ռոտորը կլոր իրանի ներսում։ Ռոտորը սկսեց անհավասարակշռության նշաններ ցույց տալ. թրթռումը բարձրացավ այնպիսի մակարդակի, որը սպառնում էր կրի գծի նորմալ աշխատանքին։
Եթե այդպես թողնեն, դա հանգեցնում է արտադրության ուշացումների կամ մեխանիկական խափանման, ուստի շտկումը պետք է արագ լիներ։ Ռոտորը հանելը և հավասարակշռման արհեստանոց ուղարկելը կնշանակեր երկար կանգ, այդ պատճառով ռոտորը հավասարակշռվեց այնտեղ, որտեղ աշխատում է։
Ինչպես օգտագործվեց Balanset-1A-ը
Աշխատանքը կատարվեց տեղում՝ ռոտորը իր սեփական առանցքակալներում և իր աշխատանքային արագությամբ։ Ծրագիրը առաջնորդում է ձեզ անցումների միջով և հաշվում է ուղղումը. տեխնիկները տեղադրում են տվիչները և ամրացնում կշիռները։
Տատանումների զոնդեր
Ուղղահայաց մեքենայի վրա "շառավղային" նշանակում է հորիզոնական։ Տվիչները դրվում են իրանի վրա՝ առանցքակալների մոտ, լիսեռի նկատմամբ ուղիղ անկյան տակ, ամուր մետաղի վրա, այլ ոչ թե բարակ կափարիչների։
Լազերային տախոմետր
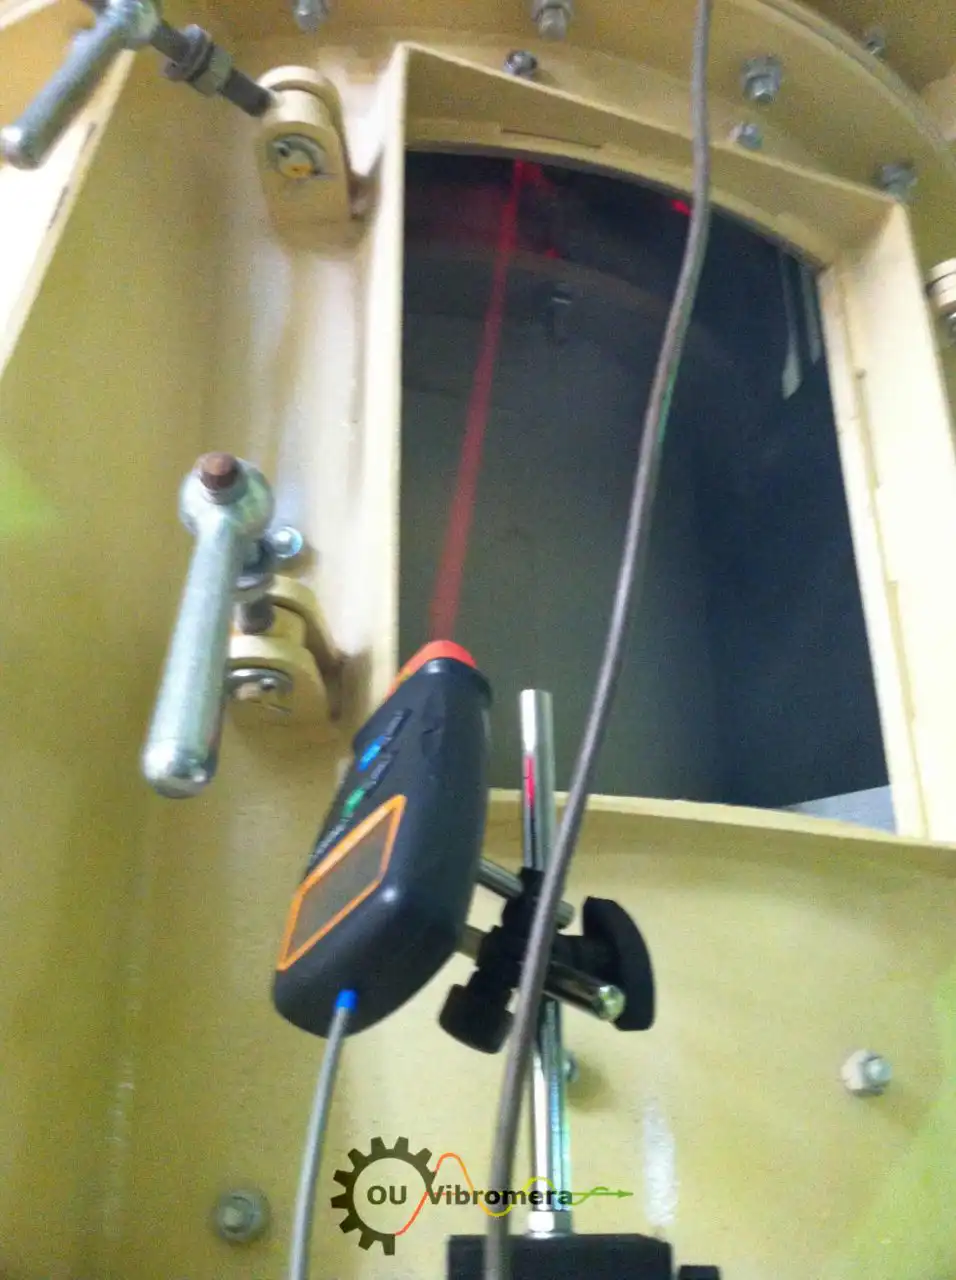
Balanset-1A-ի կոմպլեկտի լազերային տախոմետրը կանգնած է մագնիսական հենակի վրա և իրանի զննման անցքով նայում է ռոտորի անդրադարձող նշանին։ Յուրաքանչյուր պտույտում մեկ անգամ այն տալիս է ռոտորի արագությունը և փուլի հենակետը։ Մինչև աշխատանքի ավարտը ոչ ոք չի դիպչում հենակին. ծրագիրը բոլոր անկյունները հաշվում է այս նշանից։
Run 0
Սեպարատորը աշխատում է աշխատանքային արագությամբ, և ծրագիրը գրանցում է թրթռման ամպլիտուդը, փուլը և արագությունը պտտման հաճախությամբ։ Կենդանի ալիքաձևը և սպեկտրը ցույց են տալիս՝ թրթռումն իրոք անհավասարակշռությունից է, թե ոչ. հստակ գագաթ ռոտորի արագության վրա։
Փորձնական անցում
Ռոտորի վրա հայտնի շառավղով տեղադրվում է հայտնի զանգվածով փորձնական կշիռ։ Այն ընտրվում է ըստ ուժի. աշխատանքային արագությամբ կենտրոնախույս ուժի տեսքով՝ ռոտորի կշռի մոտ 7 %-ը։
Ծրագրի "First trial weight estimate" կամ մեր փորձնական կշռի հաշվիչը տալիս է զանգվածը։ Հաջորդ անցումը ցույց է տալիս, թե ինչպես է ռոտորը արձագանքում կշռին։
Ուղղում
Ծրագիրը հաշվում է ուղղման զանգվածը գրամներով և նրա անկյունը փորձնական կշռի դիրքից՝ պտտման ուղղությամբ։ Փորձնական կշիռը հանվում է, և ուղղիչ կշիռը տեղադրվում է նույն շառավղով։
Ճշգրտող անցում (trim run) և ստուգում
Վերջնական անցումը հաստատում է արդյունքը։ Ծրագիրը ցույց է տալիս մնացորդային թրթռումը և մնացորդային անհավասարակշռությունը, և ISO 21940-11 թույլատրելի շեղումը սահմանելու դեպքում՝ հստակ «անցել է» կամ «չի անցել» արդյունք։ Եթե փոքր հավելում է պետք, այն հաշվվում է անմիջապես՝ առանց նոր փորձնական անցման։
Խորհուրդներ ուղղահայաց ռոտորների համար
- Տվիչները տեղադրեք հորիզոնական, լիսեռի նկատմամբ ուղիղ անկյան տակ։ Ծայրային մակերեսին դրված տվիչը չափում է առանցքային թրթռումը, և հավասարակշռումը չի աշխատի։
- Անդրադարձող նշանի շուրջ ֆոնը պահեք փայլազուրկ և մուգ, իսկ տախոմետրը պաշտպանեք պայծառ լույսից. շողքը կեղծ նշաններ է տալիս։
- Անցումների միջև չշարժեք ո՛չ նշանը, ո՛չ տախոմետրը, ո՛չ տվիչները։ Ծրագիրը տեղաշարժը կընդունի որպես կշռի ազդեցություն։
Արդյունք
Ամբողջ աշխատանքը տևեց մոտ մեկ ժամ։ Չափից ավելի թրթռումը վերացավ, սեպարատորի ռոտորը հավասարակշռվեց, և կրի գիծը վերադարձավ հարթ ու արդյունավետ աշխատանքի։
Ինչ տվեց դա գործարանին
- Կարճ պարապուրդ. տեղում մոտ մեկ ժամ, առանց ռոտորը հանելու։
- Ոչ մի հարկադրված կանգ և ոչ մի մեխանիկական խափանում թրթռացող ռոտորի պատճառով։
- Պահպանված գրառում. ծրագիրը պահում է ռոտորի ազդեցության գործակիցները, այնպես որ հետագա վերահավասարակշռումը կարող է սկսվել դրանցից և պահանջում է միայն մեկ չափման անցում։
Սարքի մասին
Balanset-1A-ը երկուալիք շարժական հավասարակշռիչ և թրթռումների անալիզատոր է։ Այն գտնում է անհավասարակշռության մեծությունն ու դիրքը, հաշվում է ուղղումը և ստուգում արդյունքը մեկ սեանսում՝ ռոտորը իր սեփական առանցքակալներում։ Նույն կոմպլեկտը ծառայում է նաև որպես թրթռաչափ և սպեկտրի անալիզատոր։
Ավելի շատ օրինակներ. մեր կենտրոնախույս սարքերի հավասարակշռման մասին հոդվածը և պատասխանները մեր հաճախ տրվող հարցերում։

Nikolai Shelkovenko
Nikolai Shelkovenko-ն թրթռումների վերլուծության ինժեներ է, ինչպես նաև Vibromera-ի հիմնադիրն ու գործադիր տնօրենը։ Ավելի քան 15 տարի նա հավասարակշռում է պտտվող սարքավորումները տեղում, ոչ թե փորձարկման նստարանին՝ մալչերներ, արդյունաբերական օդափոխիչներ, ջարդիչներ, ցենտրիֆուգներ, լիսեռներ և իլիկներ։ Հենց այս աշխատանքից են ծնվել Balanset սարքերը — դրանք նախագծվել են որպես գործիք, որը մասնագետը կարող է տանել մեքենայի մոտ և օգտագործել ինքնուրույն, տեղում, և ոչ որպես լաբորատոր սարքավորում։ Vibromera-ն հիմնադրվել է 2017 թվականին, իսկ 2023 թվականից գործում է Պորտուգալիայի Պորտու քաղաքում։ Balanset շարքի մշակումը, հավաքումը և աջակցությունը կատարվում են այստեղ։ Առաջատար սարքը Balanset-1A-ն է՝ դյուրակիր անալիզատոր մեկ և երկու հարթությունում հավասարակշռման ու թրթռումների ախտորոշման համար։ Nikolai-ն անձամբ մասնակցում է հաճախորդների աջակցությանը, բարդ հավասարակշռման դեպքերի լուծմանը և ծրագրային ապահովման մշակմանը։ Նա աշխատում է հաճախորդների հետ ամբողջ աշխարհում, ցանկացած լեզվով։

