Յուրաքանչյուր Balanset-1A և Balanset-4A առաքվում է նույն Windows ծրագրով, որը մեկ հավելվածում համատեղում է թրթռաչափ, FFT անալիզատոր և դաշտային հավասարակշռման հաշվիչ: Այն չափում է ընդհանուր RMS-ը mm/s-ով, 1x բաղադրիչը՝ ամպլիտուդով և փազով, պտ/ր-ը, սպեկտրը, ալիքաձևը, լիսեռի ուղեծիրը և run-down-ը, ապա հաշվարկում է ուղղիչ կշիռները 1-ից 4 ուղղիչ հարթությունների համար՝ ձեր սեփական փորձնական անցումների հիման վրա, և ստուգում մնացորդային անհավասարակշռությունը ISO 1940-ի նկատմամբ: Ծրագիրը աշխատում է լոկալ Windows 7-ից մինչև Windows 11-ի վրա, կարդում է սարքը USB COM պորտի միջոցով և չի պահանջում ինտերնետ կապ, ամպային հաշիվ կամ բաժանորդագրություն:
Ինչ է Balanset ծրագրային ապահովումը, և ով է օգտագործում այն
Balanset ծրագիրը մեկ Windows հավելված է, որը կատարում է երկու աշխատանք նույն սարքով և նույն տվիչներով. Այն չափում է մեքենայի տատանումը. ընդհանուր RMS մակարդակ, 1x պտտման բաղադրիչը՝ ամպլիտուդով և ֆազով, RPM, սպեկտր, ազդանշանի ձև, լիսեռի օրբիտ և run-down. Այն նաև կատարում է ռոտորների դինամիկ հավասարակշռում իրենց սեփական առանցքակալներում՝ 1, 2, 3 կամ 4 ուղղման հարթությամբ, հաշվարկելով ուղղիչ կշիռը ձեր սեփական մեքենայի վրա կատարված ձեր սեփական փորձնական անցումներից. Ախտորոշումը և վերանորոգումն այսպիսով տեղի են ունենում մեկ նստաշրջանում, մեքենայի մոտ, առանց տվյալները երկրորդ գործիքի արտահանելու.
Ծրագիրը գրված է սպասարկման և ծառայության ինժեներների համար, ովքեր հավասարակշռում են ռոտորները տեղում. օդափոխիչներ, փչիչներ, մղիչներ, մանրացուցիչներ, պտուտակավոր փոխադրիչներ, ցենտրիֆուգներ, տուրբիններ, հղկող սկավառակներ և փոխանցման լիսեռներ. Ռոտորը մնում է իր սեփական առանցքակալներում և չի ապամոնտաժվում, և մեքենան հավասարակշռվում է իր բնականոն աշխատանքային արագության դեպքում, որը այն վիճակն է, որում այն իրականում աշխատում է.
Սա սովորական լոկալ Windows հավելված է, ոչ թե վեբ ծառայություն: Չկա ամպային ծառայություն, հաշիվ կամ բաժանորդագրություն, և սարքը կարդացվում է USB COM պորտի միջոցով: Դաշտային նոութբուքը՝ առանց որևէ ցանցային կապի, ամբողջական աշխատանքային կազմաձևում է:
Ծրագիրը ներառված է սարքի հետ. Balanset-1A-ն արժե €1,975, Balanset-4A-ն՝ €6,803. Բնութագրերը և պատվիրելը կարող եք գտնել Balanset-1A ապրանքի էջ և Balanset-4A ապրանքի էջ, իսկ վաճառքից առաջ հարցը կարող եք ուղարկել մեզ WhatsApp.
Մեկ ծրագիր, երկու սարք
Նույն ծրագիրը սպասարկում է երկու սարքերը և ճանաչում է, թե որն է միացված: Այն կարդում է ալիքների քանակը միկրոծրագրից և ցույց է տալիս հենց միացված սարքի ալիքները, ուստի ինտերֆեյսը միշտ համապատասխանում է օգտագործվող սարքակազմին:
| Սարք | Տատանումների ալիքներ | Տախո ալիք | Ուղղիչ հարթություններ | Գին |
|---|---|---|---|---|
| Balanset-1A | 2 (Ch-1, Ch-2) | 1 | 2 | €1,975 |
| Balanset-4A | 4 (Ch-1 to Ch-4) | 1 | 4 | €6,803 |
Ուղղման հարթությունների քանակը համապատասխանում է թրթռման ալիքների քանակին: Balanset-1A-ը հավասարակշռում է 1 կամ 2 հարթությունում. երեք և չորս հարթությունների համար օգտագործեք 4-ալիքանի Balanset-4A-ը՝ Modern հավասարակշռման ձևում:
Պահանջվում է 5.5.0 կամ ավելի նոր որոնվածք
Սա պետք է լինի էջի սկզբում, ոչ թե ծանոթագրության մեջ, քանի որ որոշում է՝ ընդհանրապես ծրագիրը կչափի՞: Ծրագրային ապահովման այս տարբերակը չափում է միայն 5.5.0 կամ ավելի նոր firmware-ով: 4.10.x որոնվածում, ինչպես նաև միջանկյալ 5.0.x–5.4.x տարբերակներում, սարքը դեռ հայտնաբերվում է և իր COM պորտը մնում է տեսանելի, բայց չափում չի սկսվում, և միացման տողում գրված է “Firmware not supported on COMx”: Ինքը՝ firmware-ը, թարմացվում է ծրագրից, “Updates” պատուհանից:
Միացում, ստեղնաշար և գունային կոդավորում
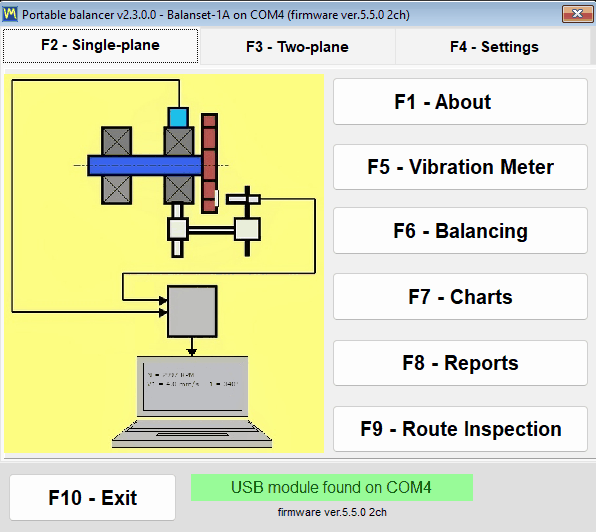
Ծրագրում որևէ տեղ Connect կոճակ չկա: Այն սկանավորում է COM պորտերը մոտավորապես յուրաքանչյուր 1.5 վայրկյանը մեկ և ցանկացած պահի հայտնաբերում սարքը, այդ թվում՝ hot-plug եղանակով, երբ չափման պատուհանն արդեն բաց է: Մոդելը, COM պորտը և firmware-ի տարբերակը ցուցադրվում են պատուհանի վերնագրում, այնպես որ դուք միշտ գիտեք, թե ինչի հետ եք գործ ունեք:
Ամբողջ ծրագիրը կարելի է կառավարել ստեղնաշարից, F1-ից F10, և F12-ը պահպանում է ընթացիկ պատուհանի PNG սքրինշոթը Documents\Bs1A\Screenshots պանակում: Դաշտային նոութբուքի վրա, երբ մեկ ձեռքը մեքենայի վրա է և մկնիկի համար մակերես չկա մոտակայքում, դա տարբերությունն է արդյունքը գրանցելու և կորցնելու միջև:
Ուղիների գունային կոդավորումը հետևողական է յուրաքանչյուր գծապատկերում, աղյուսակում և հաշվետվությունում, ուստի տպագիր արձանագրության մեջ գույնը նշանակում է նույնը, ինչ էկրանին՝
- Ch-1-ը մուգ կարմիր է.
- Ch-2-ը կապույտ է:
- Ch-3-ը կանաչ է.
- Ch-4-ը սաթագույն է:
- Տախոն մանուշակագույն է.
Vibration Meter. կենդանի ցուցմունքներ, ելքային անկում և լիսեռի օրբիտ
Նախքան հավասարակշռիչ լինելը, արտադրանքը աշխատող թրթռաչափ է: Vibration Meter պատուհանը հեռարձակում է բոլոր ալիքները միաժամանակ և պահպանում է արժեքները էկրանին, մինչ դուք տեղափոխում եք սենսորը, փոխում արագությունը կամ սպասում, մինչև մեքենան կայունանա: Յուրաքանչյուր ալիքի համար այն ցուցադրում է չորս թիվ, որտեղ աստղանիշը (*) նշանակում է ալիքի համարը:
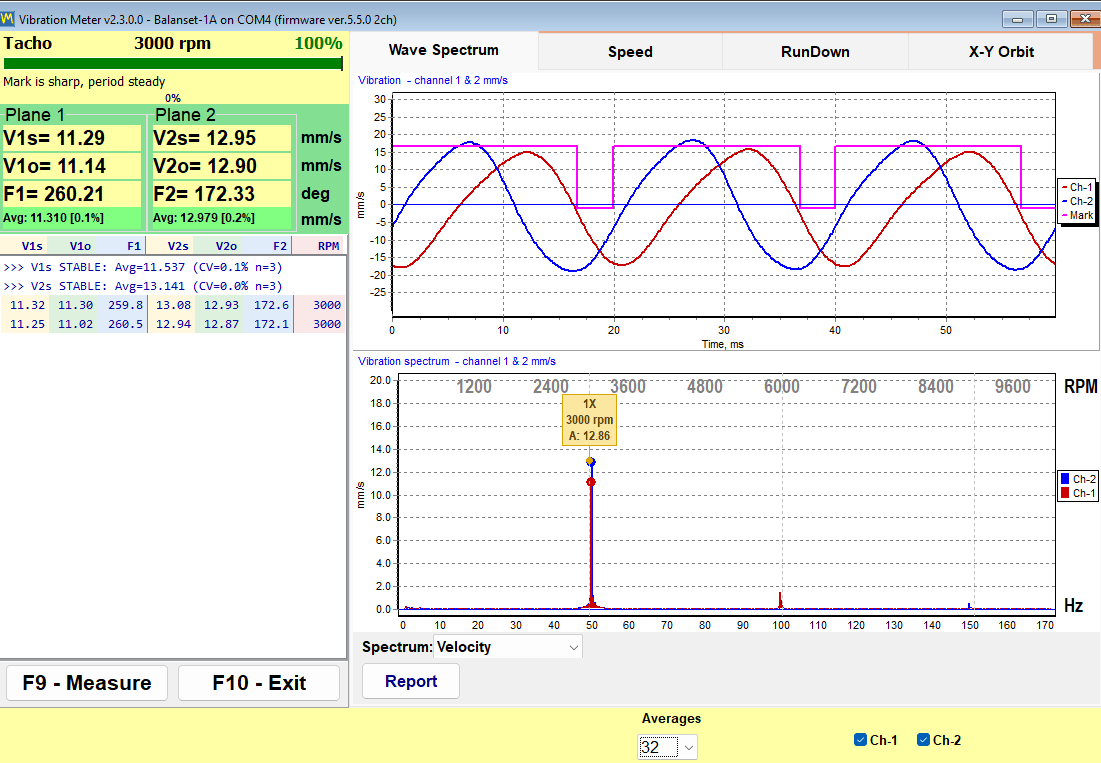
| Ցուցմունք | Ինչ է դա |
|---|---|
| V*s | Ընդհանուր RMS թրթռման արագությունը աշխատանքային շերտում, mm/s-ով: |
| V*o | 1x բաղադրիչը, այսինքն թրթռման այն մասը, որը տեղի է ունենում պտտման հաճախականությամբ, mm/s-ով: |
| F* | Այդ 1x բաղադրիչի փազը, աստիճաններով, հղված տախո նշանին: |
| RPM | Պտտման արագությունը՝ չափված լազերային տախո տվիչով. |
Չափիչի ներսում կան վեց ներդիրներ՝
- “Ալիք” ցույց է տալիս ժամանակային ալիքաձևը։
- “Սպեկտր” ցույց է տալիս FFT սպեկտրը՝ կա՛մ որպես արագություն mm/s-ով, կա՛մ որպես արագացում m/s2-ով։
- “Արագություն” ցույց է տալիս պտտման արագությունը ժամանակի ընթացքում։
- “Run-down” (դանդաղեցում) գրանցում է 1x ամպլիտուդը և փուլը՝ ըստ նվազող RPM-ի ազատ դադարեցման ժամանակ։
- “X-Y Օրբիտա” գծում է լիսեռի հետագիծը երկու ալիքից։
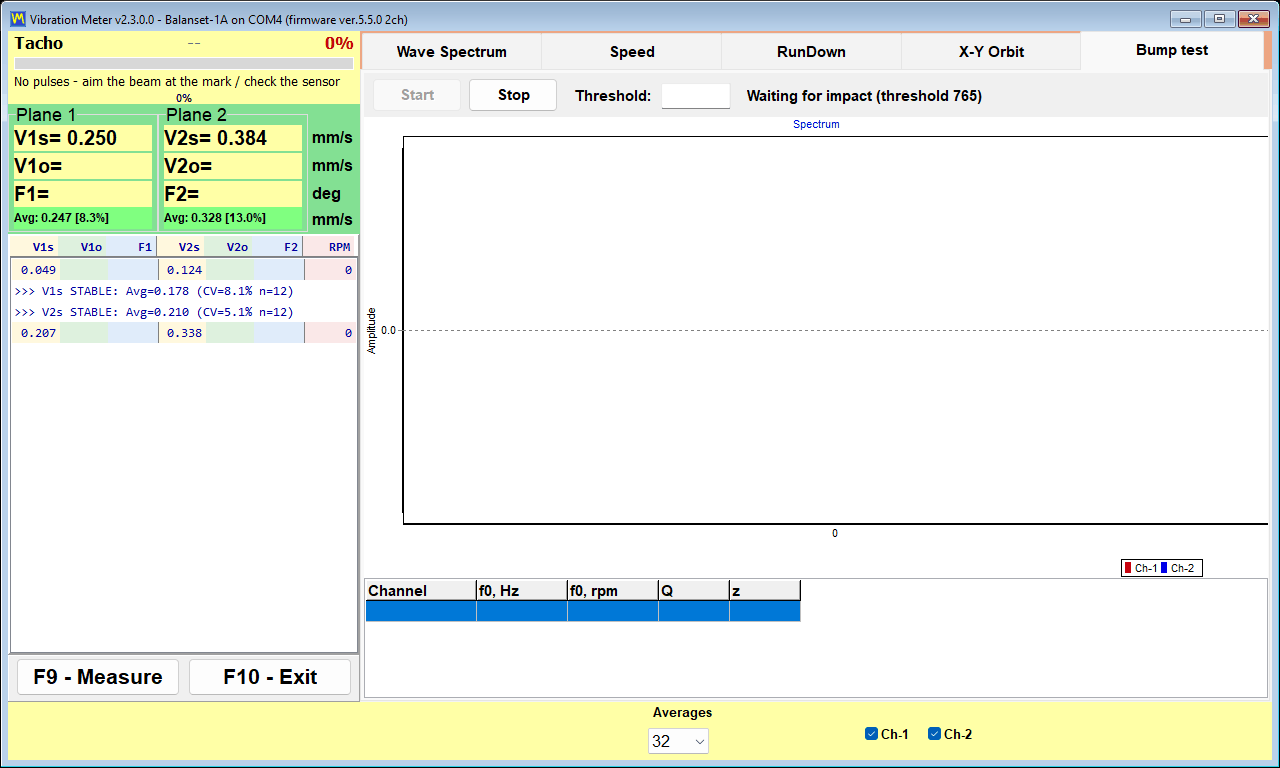
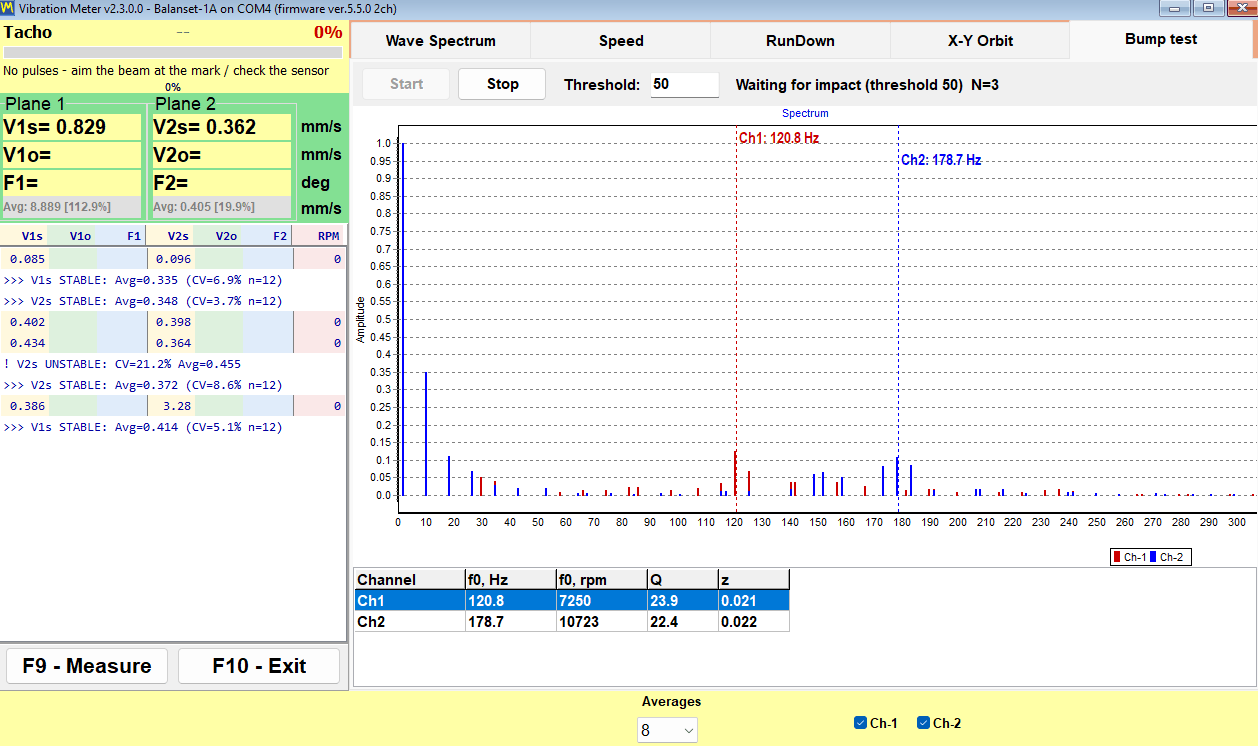
- “Հարվածային թեստը” որոշում է սեփական հաճախականությունները մուրճի հարվածից, փորձարարական է և լռելյայն անջատված է։
Կայունության ինդիկատորը օպերատորին հայտնում է, թե երբ ցուցմունքին կարելի է վստահել. Ծրագիրը հետևում է վերջին արժեքների ցրվածությանը և հայտնում է STABLE, երբ վարիացիայի գործակիցը երկու հաջորդական գնահատումների ընթացքում մնում է 10 տոկոսից ցածր, և UNSTABLE, երբ այն գերազանցում է 20 տոկոսը. 0.005 mm/s-ից ցածր ազդանշանը դիտվում է որպես ազդանշանի բացակայություն, ոչ որպես շատ փոքր ազդանշան. Սա գործնական տարբերությունն է չափում գրանցելու և աղմուկ գրանցելու միջև.
F9-ը սառեցնում է ընթացիկ չափումը, որպեսզի հնարավոր լինի կարդալ այն, համեմատել հաջորդի հետ և տեղադրել հաշվետվության մեջ, մինչ մեքենան դեռ աշխատում է: Գծապատկերները արտահանվում են BMP կամ WMF ձևաչափով, երբ փաստաթուղթը պետք է հավաքվի այլ տեղում:
Run-down. գտեք ռեզոնանսները՝ նախքան հավասարակշռելը
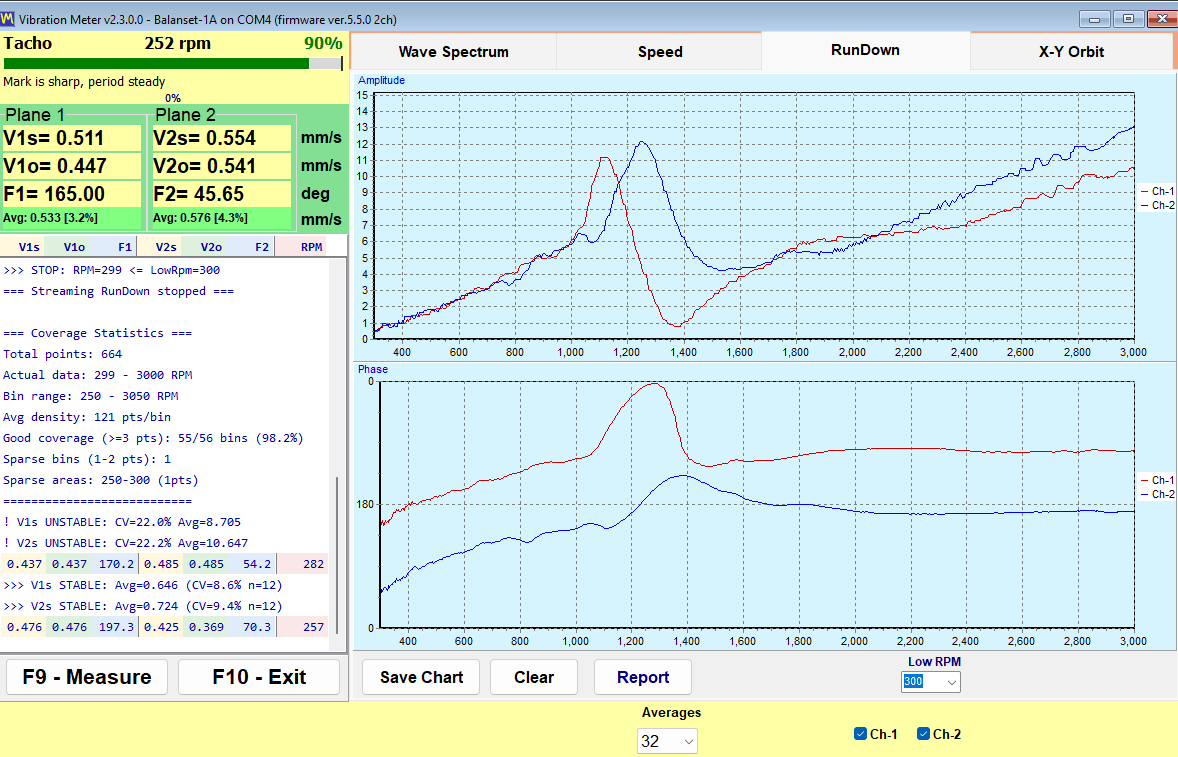
Run-down-ը գրանցվում է ռոտորն արագության հասցնելով, շարժիչն անջատելով և թողնելով, որ այն իներցիայով դանդաղի. Ծրագիրը գրանցում է 1x ամպլիտուդը և ֆազը՝ ընկնող RPM-ի նկատմամբ, և ինքնուրույն կանգնում է «Low RPM» շեմին, որը կարգավորելի է 100-ից 2000-ի սահմաններում և լռելյայն կազմում է 300. Ռեզոնանսը դրսևորվում է որպես ամպլիտուդի գագաթ՝ միասին մոտավորապես 180 աստիճան ֆազային շրջադարձի հետ, և հենց այդ երկու նշանների համադրությունն է, ոչ միայն գագաթը, որ նույնացնում է ռեզոնանսը.
Սա ամբողջ էջի ամենաէժան փորձարկումն է առևտրային իմաստով: Հենարանի ռեզոնանսի մոտ հավասարակշռումը անվստահելի է, քանի որ ամպլիտուդը մեծանում է և փազը շեղվում է, ուստի աշխատանքը, որը մի քանի փորձնական անցումներից հետո չի մերձենում, հաճախ մեքենա է, որն աշխատում է կրիտիկական արագությանը մոտ: Երկու րոպե coast-down աշխատանքից առաջ ասում է ձեզ դա և խնայում է կորցրած անցումները:
X-Y Օրբիտ. լիսեռի շարժման ձևը
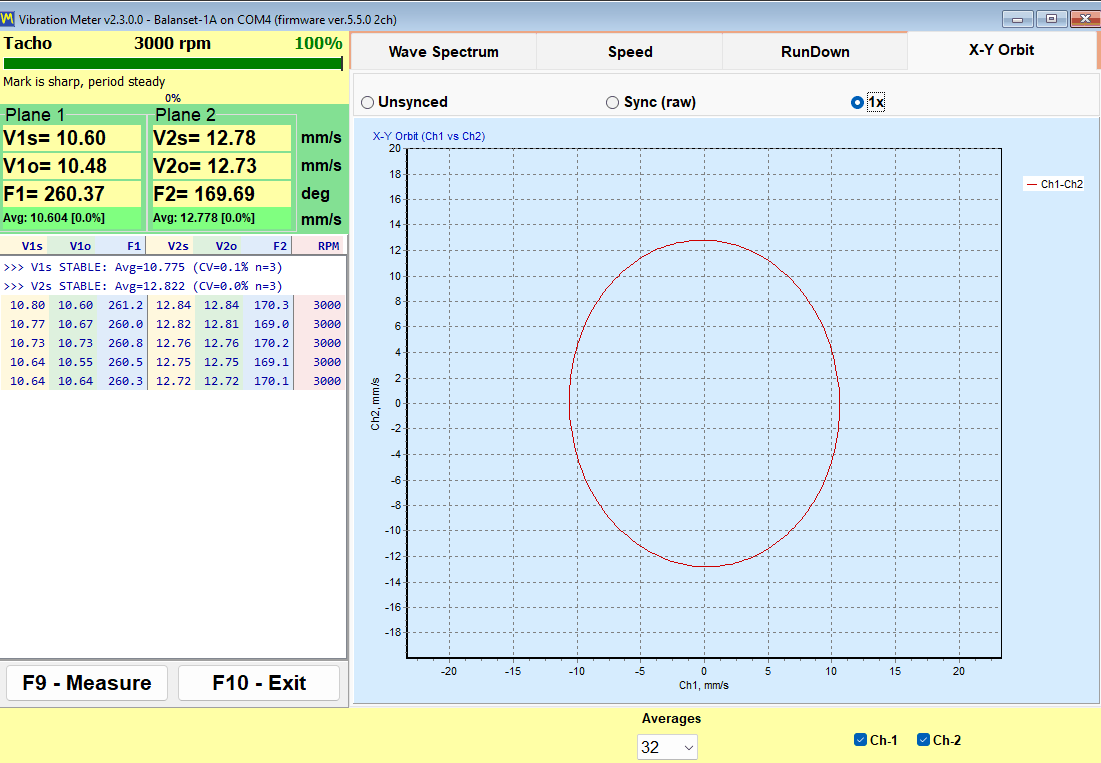
X-Y Orbit-ը գծագրում է լիսեռի հետագիծը երկու ալիքներից՝ 1:1 առանցքային մասշտաբով, ուստի ձևը մասշտաբավորումով չի աղավաղվում. Հասանելի են երեք ռեժիմ. «Unsynced», «Sync (raw)» և «1x». Balanset-4A-ի վրա 3 և 4 ալիքները գծագրում են երկրորդ օրբիտա՝ առաջինի կողքին, ուստի երկու առանցքակալները կարելի է դիտել կողք կողքի նույն պատուհանում.
Ինչ է որոշում տախո նշանը
Առանց արտացոլող նշանի և գործող տախո ազդանշանի, հասանելի են մնում միայն V*s-ը և սպեկտրը. V*o-ն և ֆազը հնարավոր չէ ստանալ, և «Sync (raw)» ու «1x» օրբիտայի ռեժիմները իմաստ չունեն. Ծրագիրը այս վիճակն ազնվորեն անվանում է «No tacho – RMS only» ռեժիմ. Հավասարակշռումն այս ռեժիմում կատարել հնարավոր չէ, քանի որ ուղղման անկյունը կարելի է հաշվարկել միայն ֆազից.
Երբ պտ/ր-ը ցուցադրվում է գծիկներով, տվյալ պահին տախո իմպուլսներ չկան: Ծրագիրը միտումնավոր հրաժարվում է էկրանին թողնել հնացած արագության արժեք, ուստի գծիկները տեղեկատվություն են, ոչ թե խափանում:
Հաշվետվությունները գեներացվում են ուղղակիորեն չափիչից. Ստացիոնար HTML տատանումների չափիչի հաշվետվությունը և առանձին run-down հաշվետվությունը գեներացվում են՝ ընդհանրապես չմտնելով հավասարակշռման աշխատանքային հոսք, ուստի ստուգողական այցելությունը, որը ոչինչ վատ չի հայտնաբերում, միևնույն է ավարտվում փաստաթղթով, որը կարող եք հանձնել.
Անալիզատոր. սպեկտր, ներդաշնակիկներ և տվյալների արտահանում
Անալիզատորը պատասխանում է այն հարցին, որը գալիս է ցանկացած հավասարակշռման աշխատանքից առաջ. սա իսկապես անհավասարակշռությո՞ւն է: Փորձնական անցումները ծախսում են ժամանակ և կանգնեցված մեքենա, և ոչ մի ուղղիչ կշիռ չի ուղղի մաշված առանցքակալը, թուլացած ոտքը կամ սխալ հավասարեցված կցամասը: Անալիզատորը այն տեղն է, որտեղ որոշում եք, արժե՞ սկսել:
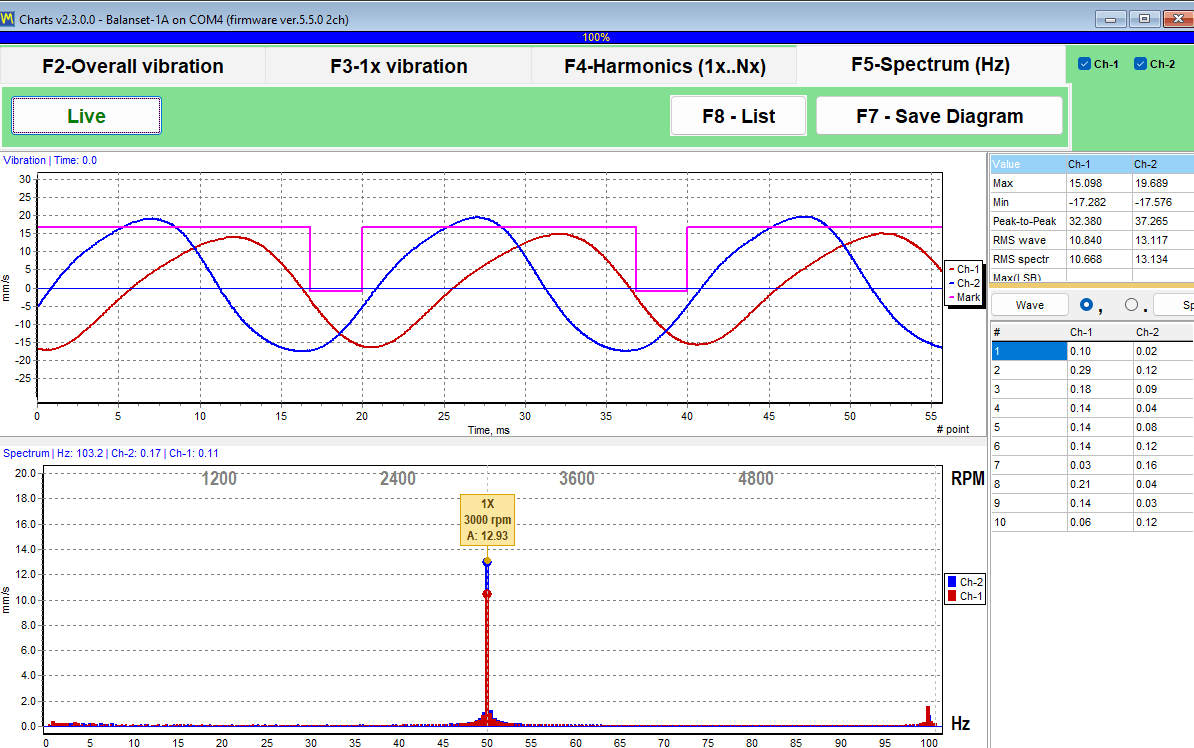
Անալիզատորն ունի չորս ներդիր՝
- “F2 – Ընդհանուր թրթռում” տալիս է յուրաքանչյուր ալիքի լայնաշերտ մակարդակը։
- “F3 – 1x թրթռում” տալիս է պտտման բաղադրիչը՝ ամպլիտուդով և փուլով։
- “F4 – Հարմոնիկներ” թվերով ցուցադրում է 1x-ից 10x հարմոնիկների ամպլիտուդները։
- “F5 – Սպեկտր” ցույց է տալիս ամբողջական FFT սպեկտրը Hz-ով։
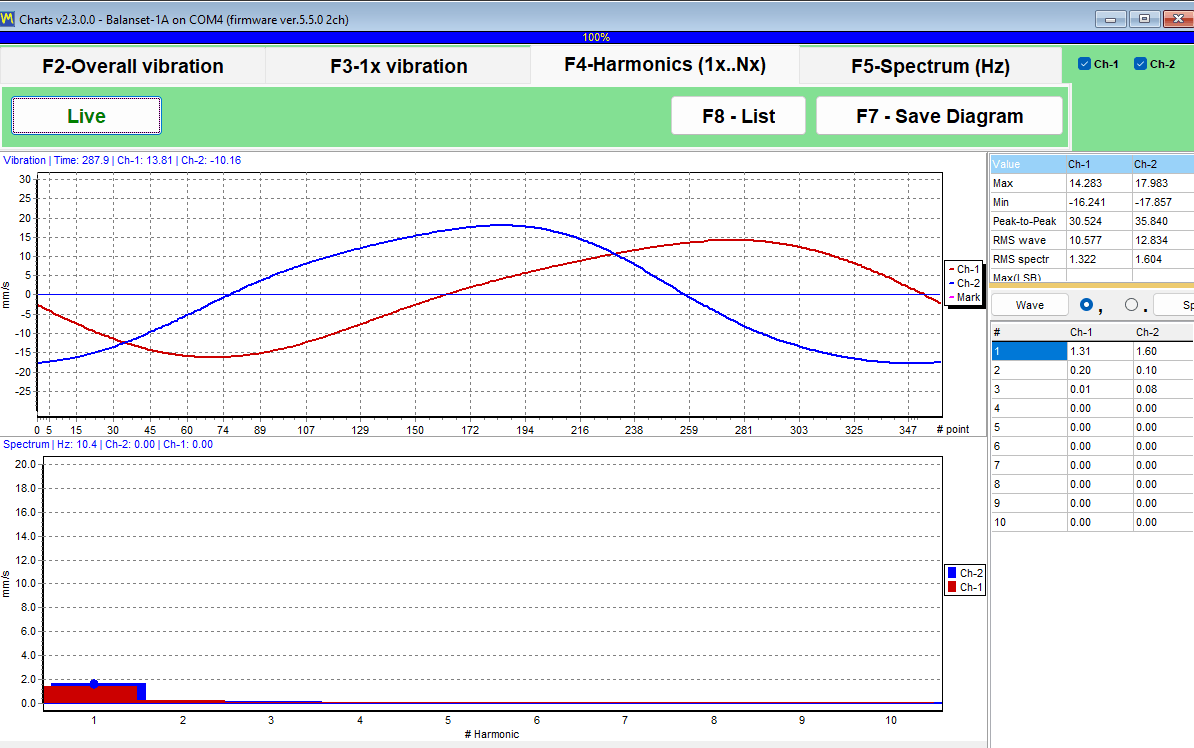
1x-ից 10x ներդաշնակիկները թվարկվում են թվային կերպով, որով ինժեները անհավասարակշռությունը տարբերում է սխալ հավասարեցումից, մեխանիկական թուլացումից և շեղբերի անցման էֆեկտներից: Անհավասարակշռությունը կենտրոնացնում է էներգիան 1x-ում, մինչդեռ մյուս խափանումները դրսևորվում են ավելի բարձր կարգերում: Ծրագիրը տալիս է թվերը, իսկ մեկնաբանությունը մնում է ինժեների մոտ, ինչը ճշգրիտ աշխատանքի ճիշտ բաժանում է:
| Կարգավորում | Հասանելի արժեքներ | Կանխադրված |
|---|---|---|
| Կուտակման երկարություն | 8, 16, 32, 64 կամ 128 պտույտ | 16 պտույտ |
| Ցուցադրել FFT | մինչև 32768 նմուշ | — |
| Միջինացում | էքսպոնենցիալ, 8 կադրի ընթացքում | — |
| RMS պատուհան | ֆիքսված 4096-նմուշանոց պատուհան, հաշվարկվում է ցուցադրվող FFT-ից անկախ | — |
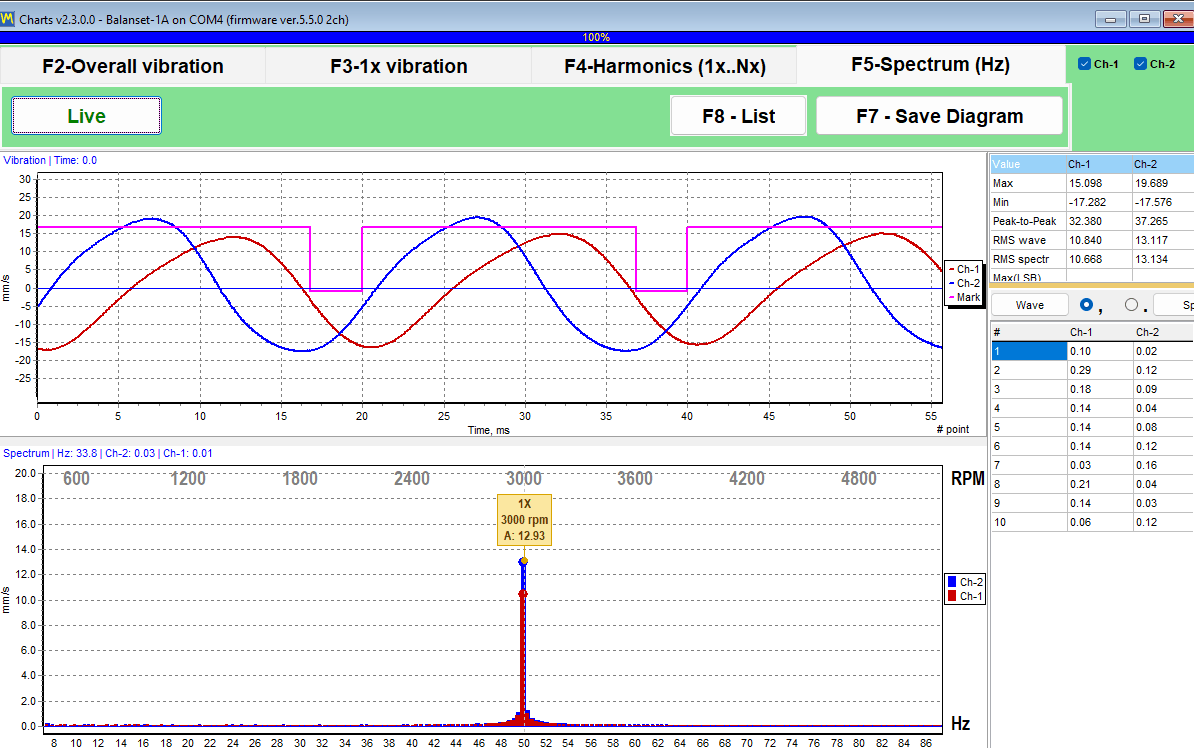
Մկնիկի անիվը մեծացնում է գծապատկերը գագաթի շուրջ, և ճշգրիտ արժեքները տպագրվում են գծապատկերի վերնագրում, այլ ոչ թե թողնվում են ձեզ գնահատելու առանցքի հանդեպ: Ապացույցի և հետագա աշխատանքի համար անալիզատորը արտահանում է և՛ նկարներ, և՛ հում թվեր:
| Ֆայլ | Բովանդակություն |
|---|---|
| JPEG պատկեր | Գծապատկերը ճիշտ այնպես, ինչպես ցուցադրվում է, հաշվետվության կամ էլ. նամակի համար: |
| Garmoniki.txt | Հարմոնիկների աղյուսակը՝ 1x-ից մինչև 10x, կամ F5 էջանիշում՝ սպեկտրը, որպես պարզ տեքստային աղյուսակ: |
Տեքստային ֆայլը բացվում է անմիջապես Excel-ում, ուստի այսօր գրանցված սպեկտրը կարելի է համեմատել վեց ամիս առաջ գրանցվածի հետ ցանկացած գործիքով, որը ձեր ընկերությունն արդեն օգտագործում է:
Մեկ գործառնական նշում, որը խնայում է աջակցության հայտ. Analyzer-ը և Signal Monitor-ը հոսքով ստանում են տվյալներ նույն սարքից նույն COM պորտով: Եթե երկու հոսքային պատուհաններն էլ բաց են մնում, դասական “Run 0”-ը կարող է ձախողվել պորտի սխալով: Փակեք երկուսն էլ և կրկնեք անցումը:
Bump test. սեփական հաճախությունների որոնում (փորձարարական)
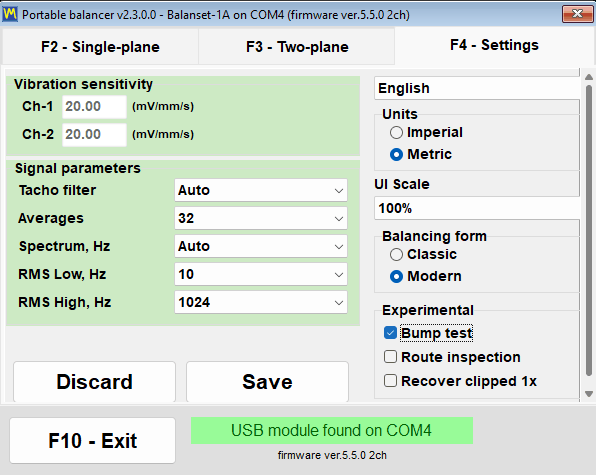
Bump test-ը ձեռնարկում նշված է որպես փորձարարական և լռելյայն անջատված է: Այն միացվում է «F4 – Settings» էջանիշի վրա նշակետով, որից հետո հայտնվում է որպես էջանիշ Vibration Meter-ում: Մենք այն նկարագրում ենք ճիշտ այնպես, ինչպես ձեռնարկը՝ որպես փորձնական շահագործման մեջ գտնվող հնարավորություն:
Հենց փորձարկումն ինքնին պարզ է. Ռոտորը կանգնեցված վիճակում դուք հարվածում եք կառուցվածքին՝ տվիչի կողքին, փափուկ մուրճով. Հենարանը հնչում է իր սեփական հաճախությամբ, ծրագիրը գրանցում է այդ հնչյունը և ըստ ալիքի հայտնում է f0 սեփական հաճախությունը՝ Hz-ով և RPM-ով, Q որակի գործակիցը, և z = 1/(2*Q) մարումը. Վերլուծության շերտը 12-ից 600 Hz է, և արդյունքը միջինացվում է մի քանի ընդունված հարվածների վրա.
Ինչպես է աշխատում գրանցումը՝ թվերով, որոնք կարող եք ստուգել
| Պարամետր | Արժեք |
|---|---|
| Ֆոնային կալիբրում | մոտ 0.25 վրկ մինչև ակտիվացումը |
| Գործարկման շեմ | չափված ֆոնային մակարդակի 8 անգամ |
| Գրանցման պատուհան | մոտ 0.6 վրկ, ներառյալ պատուհանի մոտավորապես մեկ տասերորդը մինչև հարվածը |
| Ակտիվացման ժամանակի սահմանաչափ | 30 վրկ |
| Վերլուծության շերտ | 12–600 Hz |
| Կտրման նշան | բարձրացվում է ADC սանդղակի մոտ 91 տոկոսի մոտ |
Ձեռնարկում նշված ճշտությունը, առանց կլորացման դեպի վեր, կազմում է մոտ գումարած-մինուս 5 տոկոս Q-ի համար, երբ Q-ն 20-ից 100 է, ռեզոնանսների դեպքում 80-ից 400 Հց տիրույթում, մաքուր հարվածի պայմաններում:
Տեխնիկա, և ինչպես կարդալ նախազգուշացումները
- Հարվածեք կառուցվածքին՝ տվիչի կողքին, երբեք ոչ հենց տվիչին.
- Կանգնեցրեք ռոտորը, նախքան որևէ բանի հարվածելը:
- Խուսափեք մուրճի ցատկից առաջացած կրկնակի հարվածից, քանի որ երկրորդ հարվածն ընկնում է գրանցման պատուհանի մեջ.
- (!) նշանը նշանակում է, որ ազդանշանը կտրվել է ADC սանդղակի մոտ 91 տոկոսի մոտ, և արդյունքը մոտավոր է; հարվածեք ավելի մեղմ և կրկնեք:
- «Ստացիոնար տոն» հաղորդագրությունը նշանակում է, որ հարվածի փոխարեն գրանցվել է կայուն տատանում, ուստի այդ գրառումը վավեր bump test չէ.
- Արդյունքների աղյուսակ է մտնում ամենացայտուն գագաթը:
Օգտագործման պատճառը նեղ է և արժեքավոր: Այն ասում է ձեզ՝ արդյոք աշխատանքային արագությունը հենարանի ռեզոնանսին մոտ է, ինչը սովորաբար պատճառ է, թե ինչու հավասարակշռման աշխատանքը չի մերձենում: Run-down-ը գտնում է նույնը, մինչ ռոտորը դանդաղում է; bump test-ը գտնում է դա կանգնեցված մեքենայով, ինչը երբեմն միակ հնարավորությունն է, որ արտադրական գրաֆիկը կտա ձեզ:
Ինչպես է աշխատում հավասարակշռումը. Run 0, փորձնական անցումներ և ճշգրտող անցում
Balanset-ը կատարում է ռոտորների դինամիկ հավասարակշռում իրենց սեփական առանցքակալներում. Ռոտորը մնում է մեքենայի մեջ, իր սեփական հենարանների վրա, և հավասարակշռվում է իր բնականոն աշխատանքային արագության դեպքում. Ոչինչ չի վերցվում մեքենաների տվյալների բազայից. ամեն գրամ և ամեն աստիճան, որ ծրագիրը տպագրում է, բխում է հենց այդ կոնկրետ ռոտորի վրա կատարված չափումներից՝ կարճ և ֆիքսված անցումների հաջորդականության ընթացքում. Հաջորդականությունը նույնական է 1, 2, 3 և 4 ուղղման հարթությունների համար, և նույնական է երկու հավասարակշռման ձևերում.
Երեք փուլ, և ինչ է առաջացնում յուրաքանչյուրը
| Փուլ | Գործարկում | Ինչ է անում օպերատորը | Ինչ է ստանում ծրագիրը |
|---|---|---|---|
| 1. Սկզբնական չափում | Run 0 | Գործարկում է ռոտորը մինչև իր աշխատանքային արագությունը՝ ճիշտ այնպես, ինչպես կա, առանց կշիռներ ավելացնելու. | Սկզբնական թրթռման ամպլիտուդը և 1x բաղադրիչի փազը յուրաքանչյուր հարթությունում: |
| 2. Փորձնական անցումներ | Run 1-ից Run 4, մեկ անցում մեկ ուղղիչ հարթության համար | Կանգնեցնում է ռոտորը, տեղադրում է հայտնի զանգվածով փորձնական կշիռ՝ հայտնի շառավղի և նշված անկյունային դիրքի վրա, կրկին գործարկում է, ապա տեղափոխում է կշիռը հաջորդ հարթություն. | Այս մեքենայի ազդեցության գործակիցները, այսինքն՝ ինչպես է յուրաքանչյուր հարթությունում թրթռումն արձագանքում հայտնի զանգվածին յուրաքանչյուր հարթությունում: |
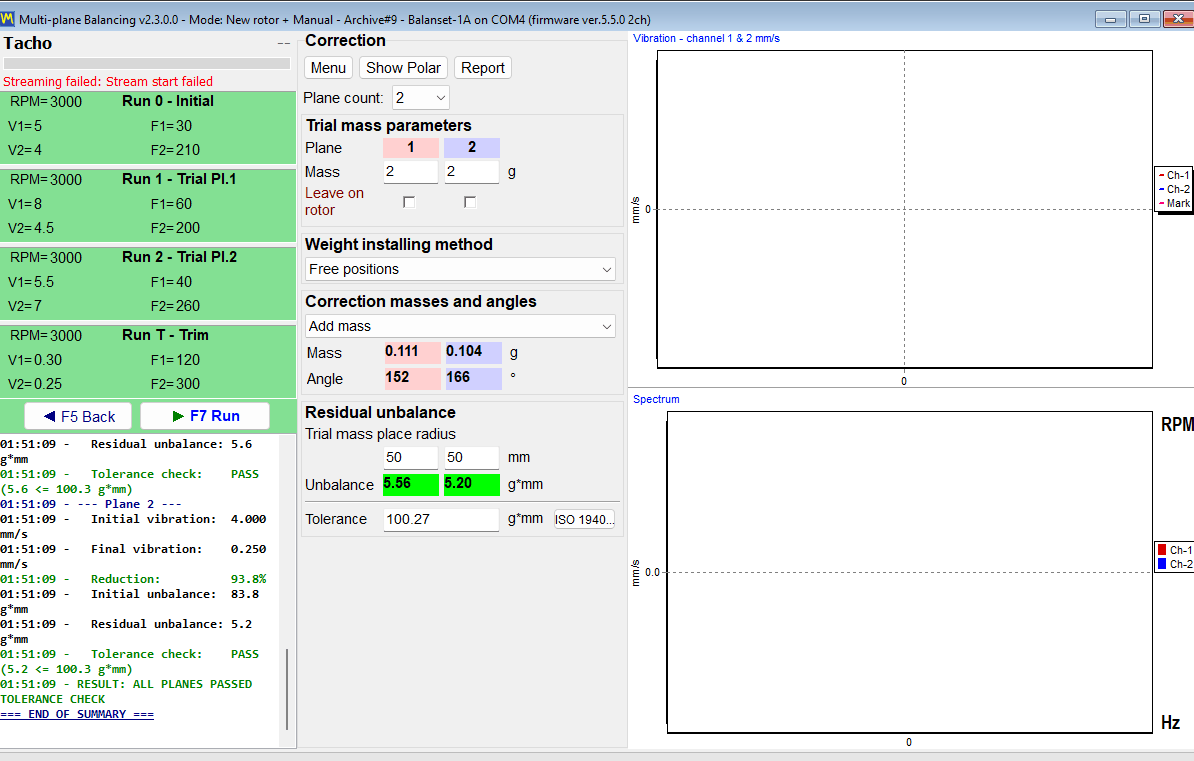
| 3. Ուղղում և ստուգում | Run T (Լրահավասարակշռում) | Տեղադրում է հաշվարկված ուղղիչ կշիռները և կրկին գործարկում ռոտորը. | Մնացորդային թրթռում, մնացորդային անհավասարակշռություն g*mm-ով, և PASS կամ FAIL եզրակացություն հանդուրժողականության նկատմամբ: |
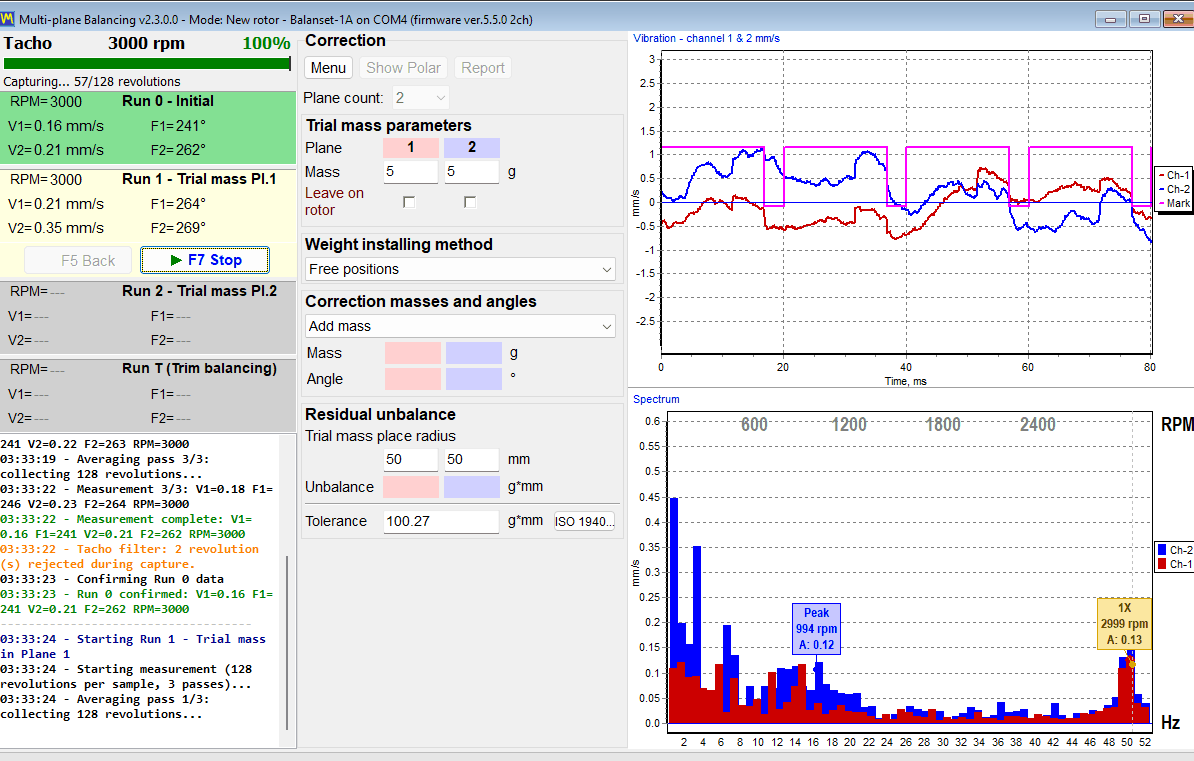
Ամբողջ չափումը կայանում է Run 0-ի և յուրաքանչյուր փորձնական անցման տարբերության մեջ: Այդ փոփոխությունից ծրագիրը հաշվարկում է ձեր առջևի մեքենայի ազդեցության գործակիցները, իսկ գործակիցներից՝ ուղղիչ զանգվածը գրամներով և տեղադրման անկյունը աստիճաններով միաժամանակ բոլոր հարթությունների համար՝ հաշվի առնելով հարթությունների միջև խաչաձև ազդեցությունը:
Ծրագրում ոչ մի տեղ Calculate կոճակ չկա. Հենց որ վերջին փորձնական անցումն ավարտվում է, հաշվարկը սկսվում է ինքնուրույն, և ուղղիչ զանգվածը և անկյունը հայտնվում են հարթության սյունակներում.
Փորձնական կշռի չափորոշում
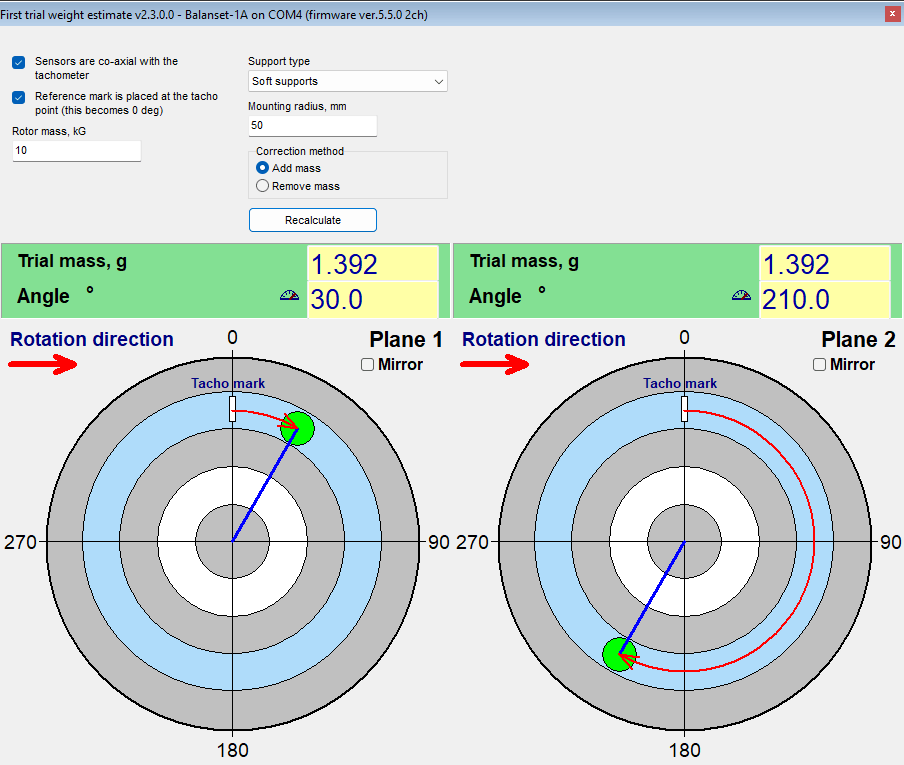
Ընտրեք փորձնական կշիռ փորձարկման արագության և տեղադրման շառավղի համար՝ ռոտորի, առանցքակալների և կշռային ամրակապման թույլատրելի բեռները ստուգելուց հետո։ Ռոտորի զանգվածի ֆիքսված տոկոսը ընդհանուր անվտանգ ընտրության կանոն չէ։ Ծրագրի “Առաջին փորձնական կշռի գնահատականը” առաջարկում է սկզբնական զանգված և անկյուն. ստուգեք այս գնահատականը այդ սահմանաչափերի նկատմամբ, ապա հաստատեք 1× տատանման ամպլիտուդի և/կամ փուլի բավարար փոփոխություն փորձնական անցման ընթացքում։ Հետևեք շահագործման ձեռնարկի փորձնական աշխատարկման ընթացակարգը.
Երբ է փորձնական անցումը հաշվի առնվում, և ինչ անել, երբ դա այդպես չէ
Փորձնական անցումը տեղեկատվական է միայն այն դեպքում, եթե փորձնական կշիռն իրապես խախտել է ռոտորի հավասարակշռությունը: Նպատակն է ամպլիտուդի փոփոխություն առնվազն 20 տոկոսով կամ փազի փոփոխություն առնվազն 30 աստիճանով: Եթե ամպլիտուդը փոխվել է 10 տոկոսից պակաս, իսկ փազը՝ 5 աստիճանից պակաս, անցումը մերժվում է “Trial weight too small. Increase trial weight and repeat Run 1” հաղորդագրությամբ:
- Ավելացրեք փորձնական զանգվածը 1.5-2 անգամ և կրկնեք այդ փորձնական անցումը.
- Եթե փորձնական կշիռը տեղադրվել է անկյան տակ, որը համընկել է սկզբնական թրթռման փազի հետ, տեղաշարժեք այն 90 աստիճանով և կրկնեք անցումը:
Որտեղից է չափվում ուղղման անկյունը
Սա ամբողջ աշխատանքային ընթացքի ամենատարածված օպերատորի սխալն է: Հարթության ուղղիչ անկյունը չափվում է այն կետից, որտեղ տեղադրվել է տվյալ հարթության փորձնական կշիռը, պտտման ուղղությամբ: Այն չի չափվում տախո նշանից: Փորձնական կշռի դիրքը ֆիզիկապես ռոտորի վրա նշելը տևում է մի քանի վայրկյան և ընդմիշտ վերացնում է երկիմաստությունը, այդ թվում՝ նույն մեքենայի ցանկացած կրկնվող աշխատանքի համար:
Ուղղման կշիռը տեղադրեք նույն շառավղով, ինչ տվյալ հարթության փորձնական կշիռը: Շառավիղը միայն լծակի թև է. այն զանգվածը վերածում է անհավասարակշռության՝ գ*մմ-ով և չի փոխում ուղղման զանգվածը գրամներով: Եթե այլ շառավիղ անխուսափելի է, զանգվածը պետք է վերահաշվել ձեռքով՝ հաշվարկված զանգվածը բազմապատկելով փորձնական շառավղով և բաժանելով իրական շառավղի վրա:
Ներկառուցված ստուգումներ հավանական, բայց սխալ պատասխանի դեմ
Անհավասարակշռության ցանկացած հաշվարկ կվերադարձնի թիվ. Ստորև նշված ստուգումների արժեքն այն է, որ դրանք թույլ չեն տալիս ծրագրին վերադարձնել ինքնավստահ թիվ, որը չափումը չի հաստատում.
- Անցումը, որի ցուցումները նախորդ անցումից չեն փոխվել, չի ընդունվում, և ծրագիրը հարցնում է՝ արդյոք փորձնական կշիռն իսկապես տեղադրվել է:
- Ծանրաբեռնված, կտրված ազդանշանը մերժվում է՝ փոխարենը որպես վավեր տվյալ մշակվելու.
- Անցումների միջև շեղված արագությունը հանգեցնում է “RPM changed significantly” նախազգուշացման, քանի որ ազդեցության գործակիցները վավեր են միայն մեկ արագության դեպքում:
- Եթե երկու հարթություններ տալիս են գծայնորեն կախյալ պատասխաններ, հաշվարկը մերժվում է «Failed to calculate influence coefficients» հաղորդագրությամբ՝ փոխարենը լուծում հորինելու. Լուծումն է՝ փոխել փորձնական կշռի զանգվածը կամ անկյունը և կրկնել փորձնական անցումները.
- Մինչև փորձնական զանգվածը մուտքագրվի, արդյունքը կարող է արտահայտվել միայն որպես փորձնական կշռի տոկոս, և միավորների ցուցիչը մնում է “%”-ի, ոչ թե “g”-ի վրա:
Մեկ պայման մնում է օպերատորի վրա՝ արագության ընտրությունը: Հավասարակշռեք աշխատանքային արագությամբ և ոչ թե հենարանի ռեզոնանսի մոտ, քանի որ ռեզոնանսի մոտ ամպլիտուդը ուժեղանում է, իսկ փուլը շեղվում է, ուստի այնտեղ չափված գործակիցները չեն նկարագրում մեքենան իր աշխատանքային արագությամբ:
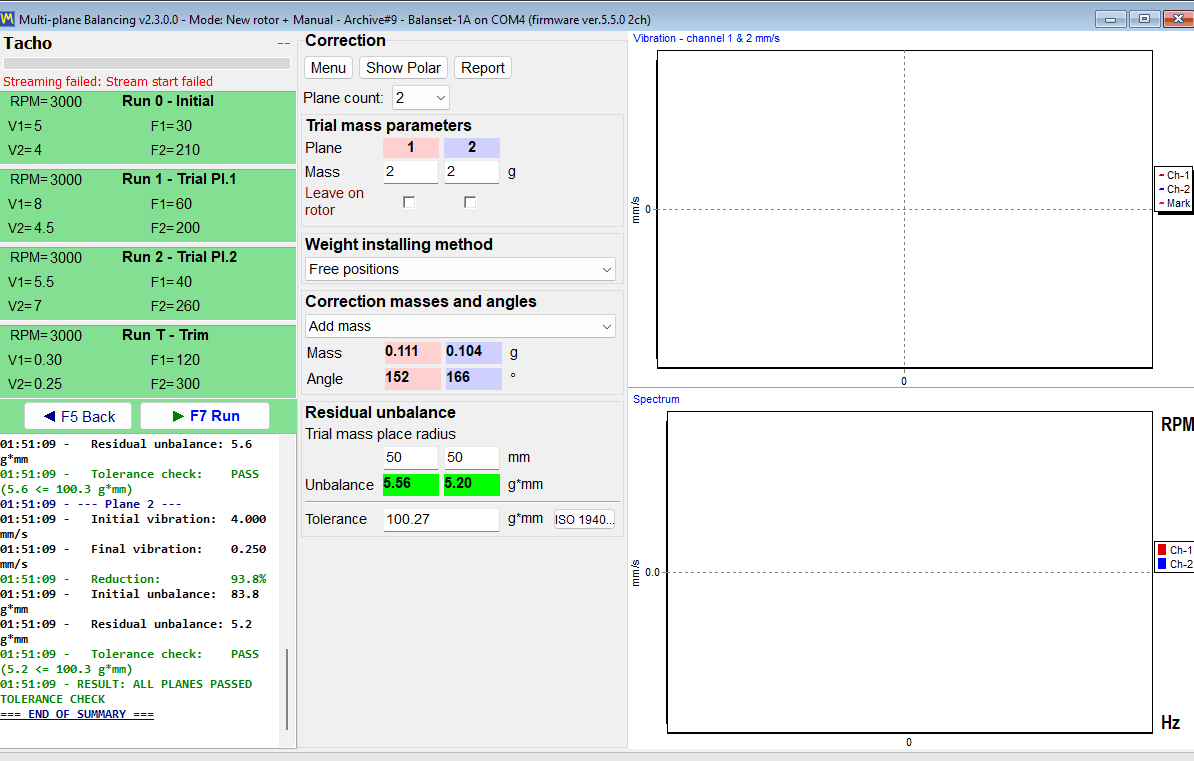
Ճշգրտող անցումը և BALANCING SUMMARY-ն
Run T-ն ստուգում է ուղղումը իրական մեքենայի վրա. Դրանից հետո ծրագիրը մատյանում գրում է «BALANCING SUMMARY» բլոկ, որը պարունակում է տատանումը մինչև և հետո, նվազեցումը տոկոսներով, նախնական և մնացորդային անհավասարակշռությունը, և PASS կամ FAIL եզրակացություն յուրաքանչյուր հարթության համար. Այդ բլոկը նույն տվյալներն են, որոնք մտնում են HTML հավասարակշռման արձանագրության մեջ, ուստի էկրանին ցուցադրվող թիվը և հաճախորդին հանձնվող թիվը նույն թիվն են.
Երկու հավասարակշռման ձև. Classic և Modern (միասնական)
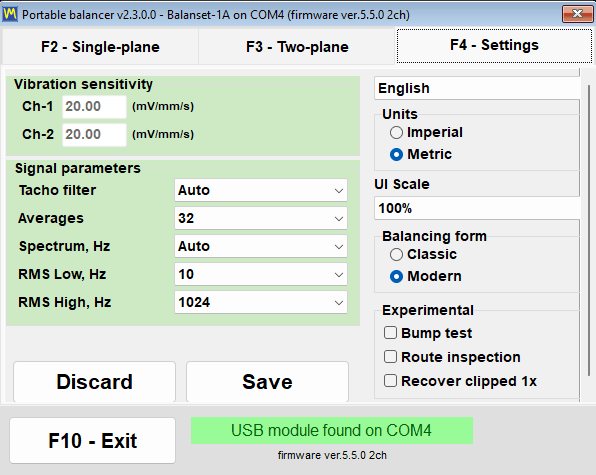
Ծրագիրը առաջարկում է հավասարակշռման նույն մեթոդի երկու տարբեր ինտերֆեյս: Անջատիչը գտնվում է “F4 – Settings” ներդիրում, “Balancing form” խմբում, և ունի երկու արժեք՝ “Classic” և “Modern”: Փոփոխությունն ուժի մեջ է մտնում անմիջապես, առանց Save կոճակ սեղմելու և առանց ծրագիրը վերագործարկելու անհրաժեշտության:
Քանի ուղղման հարթություն եք իրականում ստանում
Սա այն կետն է, որն ամենահեշտն է սխալ հասկանալ, ուստի այն ներկայացվում է առանց երկիմաստության: Ուղղման հարթությունների քանակը համապատասխանում է սարքի թրթռման ալիքների քանակին, իսկ 3 և 4 հարթությունները հավասարակշռվում են Modern ձևում: Balanset-1A-ն ունի 2 թրթռման ալիք և երկու ձևում էլ հավասարակշռում է 1 կամ 2 հարթությունում: Balanset-4A-ն ունի 4 թրթռման ալիք, ուստի հասնում է 3 և 4 հարթությունների, բայց միայն երբ ընտրված է Modern ձևը:
| Սարք | Հավասարակշռման ձև | Հասանելի ուղղիչ հարթություններ |
|---|---|---|
| Balanset-1A, 2 տատանման ալիք | Classic | 1 կամ 2 |
| Balanset-1A, 2 տատանման ալիք | Ժամանակակից | 1 կամ 2 |
| Balanset-4A, 4 տատանման ալիք | Classic | 1 կամ 2 |
| Balanset-4A, 4 տատանման ալիք | Ժամանակակից | 1, 2, 3 կամ 4 |
Հարթությունների քանակն ընտրվում է Run 0-ից առաջ. Դրա փոփոխությունը վերակառուցում է ինտերֆեյսը և ջնջում արդեն կատարված չափումները, ուստի սա որոշում չէ, որը վերանայվում է աշխատանքի կեսին.
Modern ձևը. մեկ պատուհան, անցումների քարտեր, ուղիղ գծապատկերներ
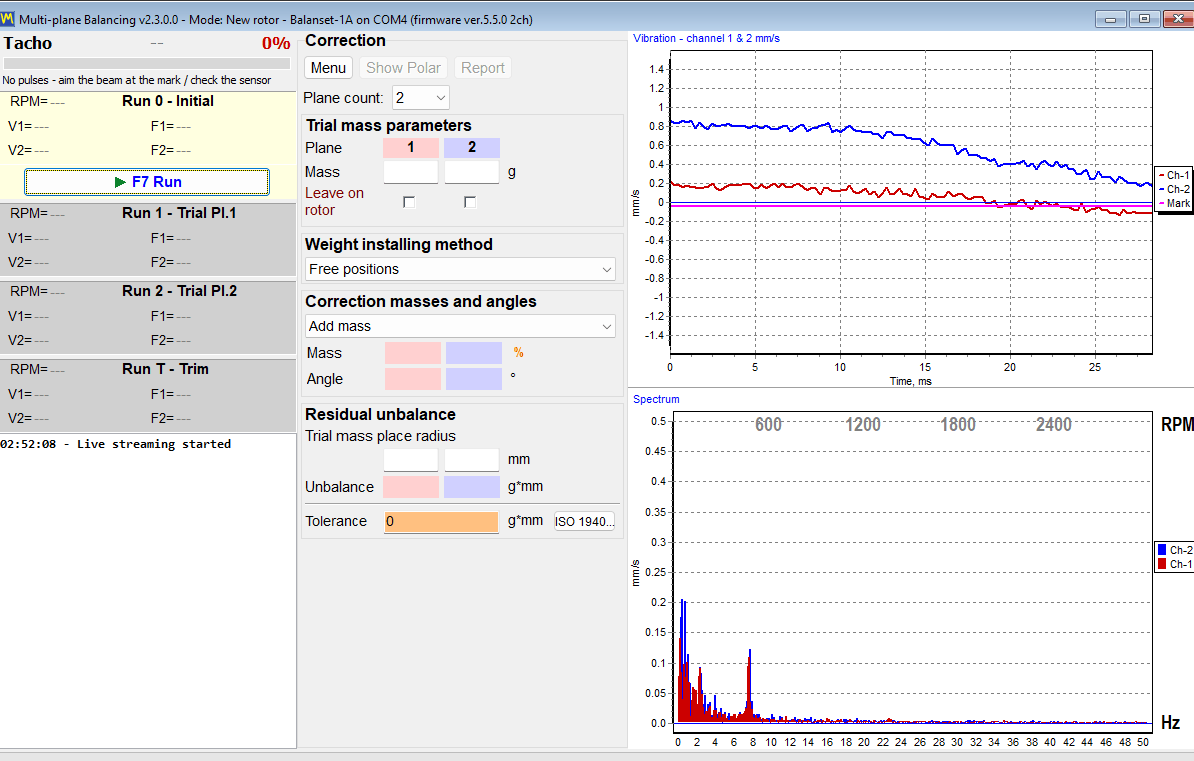
Modern-ը մեկ պատուհան է՝ “Բազմահարթություն հավասարակշռում” անունով։ Յուրաքանչյուր մեկնարկ քարտ է այդ պատուհանում՝ “Run 0 – Սկզբնական”, “Run 1 – Փորձնական զանգված Pl.1” և համարժեք քարտ յուրաքանչյուր հաջորդ հարթության համար, “Run T (Լրահավասարակշռում)” և “Run E – Էքսցենտր.”։ Բոլորը գործարկվում են նույն “F7 Run” կոճակով, որը չափման ընթացքում դառնում է “F7 Stop”։ Ալիքաձևը և սպեկտրը տեսանելի են հենց չափման ժամանակ, ուստի օպերատորը վատ ազդանշանը կարող է նկատել գրանցման ընթացքում, այլ ոչ թե այն ընդունելուց հետո։
Classic ձևը. երկու պատուհան, մեկ կոճակ յուրաքանչյուր անցման համար
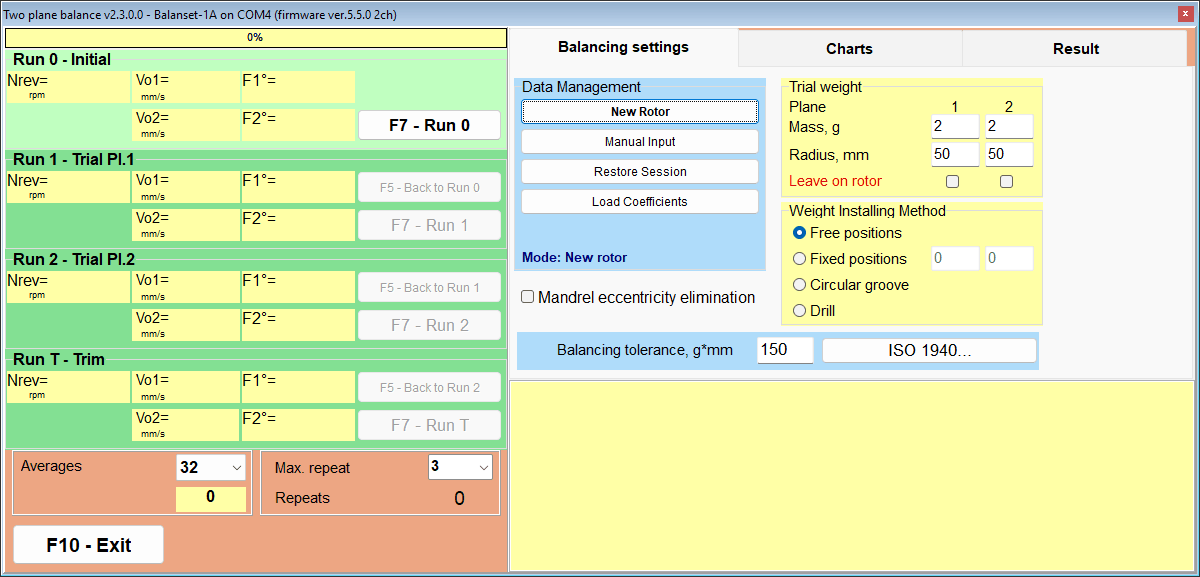
Classic-ը պահպանում է դասավորությունը, որին վաղեմի օգտագործողներն արդեն ծանոթ են՝ երկու առանձին պատուհան, “Single-Plane balancing” և “Two plane balance”: Յուրաքանչյուր անցում ունի իր կոճակը, “F7 – Run 0”, “F7 – Run 1”, “F7 – Run 2”, “F7 – Trim Run” և “F7 – Run ecc.”, և հաշվարկված ուղղումը կարդացվում է “Result” ներդիրում:
Նույն մաթեմատիկան, տարբեր աշխատանքային ընթացք
Երկու ձևերի հիմքում ընկած հաշվարկը նույնն է. Նույն մուտքային տվյալների դեպքում արդյունքն ինքնանույն է, ուստի ընտրությունը դրանց միջև աշխատանքային հոսքի և սովորության հարց է, ոչ թե ճշգրտության.
| Ասպեկտ | Classic | Modern (միասնական) |
|---|---|---|
| Ուղղիչ հարթություններ | 1 և 2 | 1-ից 4, 3-ը և 4-ը՝ Balanset-4A-ի վրա |
| Windows | Երկու՝ “Միահարթություն հավասարակշռում” և “Երկհարթություն հավասարակշռում” | Մեկ՝ “Բազմահարթություն հավասարակշռում” |
| Անցումների կառավարիչներ | Առանձին կոճակ յուրաքանչյուր անցման համար | Մեկնարկի քարտեր, որոնք կառավարվում են մեկ “F7 Run” կոճակով |
| Հաշվարկ | Կարդացվում է “Արդյունք” ներդիրում | Սկսվում է ինքնաբերաբար վերջին փորձնական անցումից հետո |
| Գրաֆիկներ չափման ընթացքում | Charts ներդիրը, փոխարկվում է Run 0-ից հետո | Ազդանշանի ձև և սպեկտր՝ ուղիղ եթերում, անցման ընթացքում |
| Չափման ռեժիմ | “Միջինացումներ”՝ 8-ից 256, լռելյայն՝ 32, և “Առավելագույն կրկնություններ”՝ 1-ից 20, լռելյայն՝ 3 | Նույնը, գումարած Auto (հարմարվողական), կամ Manual (ֆիքսված կրկնություններ) 1, 3, 5, 8, 12 կամ 16 կրկնությամբ, 16, 32, 64, 128 կամ 256 պտույտի ընթացքում |
| Պահպանված գործակիցների բեռնում | “Տվյալների կառավարում”, ապա “Բեռնել գործակիցները” | “Մենյու”, ապա “Բեռնել գործակիցները” |
| Միայն այս ձևով | Ավարտված ուղղման վերահաշվարկը այլ հարթություններում՝ «Change corr. planes»-ով | “Փորձնական զանգվածի առաջին գնահատական”, “Ձեռքով մուտքագրում”, հարմարվող չափում, 3 և 4 հարթություն |
Auto (հարմարվողական) ռեժիմում ծրագիրը երկարացնում է չափումը, մինչև արդյունքը կայունանա, և այդ ընթացքում ցուցադրում է կայունացման ինդիկատոր. Եթե այն հայտնում է «Additional averaging does not improve accuracy», դա մեքենայի, ոչ թե ծրագրի մասին հայտարարություն է. սովորական պատճառներն են թուլացած ամրակապումները, մաշված առանցքակալները կամ անկայուն արագությունը, և ավելի շատ միջինացումը դրանցից ոչ մեկը չի կարող շտկել.
Միայն Classic ձևին բնորոշ վերահաշվարկման գործառույթը պահանջում է մեկ աշխատանքային նշում: «Change corr. planes»-ը սեղմվում է մկնիկով. այդ պատուհանում F5 ստեղնը գործում է որպես Back:
Երկու ձևերն ունեն մեկ ընդհանուր արխիվ: 3 կամ 4 հարթությամբ գրառումները միշտ բացվում են Modern ձևում:
Որտեղ դնել կշիռը. ուղղման մեթոդներ և բևեռային դիագրամներ
Հաշվարկված զանգվածը և անկյունը ընդամենը պատասխանի կեսն են: Մյուս կեսը այն է, թե արդյոք այդ դիրքին հնարավոր է հասնել իրական ռոտորի վրա, ինչի պատճառով ծրագիրը ներառում է քաշի տեղադրման չորս մեթոդ, ընտրվող յուրաքանչյուր հարթության համար “Weight installing method”-ում, և վերահաշվարկում է ուղղումը ամեն մեկի պահանջած ձևին:
| Մեթոդ | Ինչ է թողարկում ծրագիրը | Պայման կամ սահմանաչափ |
|---|---|---|
| Ազատ դիրքեր | Մեկ կշիռ՝ ուղիղ հաշվարկված անկյան տակ. | Ռոտորների համար, որտեղ հասանելի է ցանկացած անկյունային դիրք: |
| Ֆիքսված դիրքեր | Ուղղումը բաշխվում է երկու հարակից համարակալված դիրքերի միջև, օրինակ՝ օդափոխիչի թիակներ կամ առկա անցքեր. | Պահանջվում է առնվազն 3 դիրք: |
| Բոլորակ ակոս | Երեք հավասար կշիռ, տեղակայված մոտավորապես 120 աստիճան հեռավորությամբ. | Մերժվում է “TOO HEAVY for 3-weight groove method!” հաղորդագրությամբ, եթե ուղղումը գերազանցում է տվյալ հարթության փորձնական զանգվածի մեկ երրորդը։ |
| Հորատել | Հորատման խորություն H, անցքերի քանակ N և անկյուն f. | Միշտ փոխարկում է մեթոդը Remove mass-ի: |
Բևեռային դիագրամներ. ստուգում՝ նախքան որևէ բան տեղադրելը
Բևեռային դիագրամը օպերատորի վերջին հայացքն է մեքենային դիպչելուց առաջ։ Կողք կողքի ցուցադրվում է մինչև 4 շրջան՝ ուղղման յուրաքանչյուր հարթության համար մեկական, 20, 40, 60, 80 և 100 տոկոսի օղակներով և պտտման ուղղությունը ցույց տվող սլաքով։ Այն, որ զանգվածը նկարվում է ռոտորի հետ նույն ուղղությամբ պտտվող շրջանի վրա, թույլ է տալիս հայտնաբերել սխալ ուղղությամբ հաշված անկյունը, ինչը լրացուցիչ մեկնարկ պահանջող տիպային սխալն է։
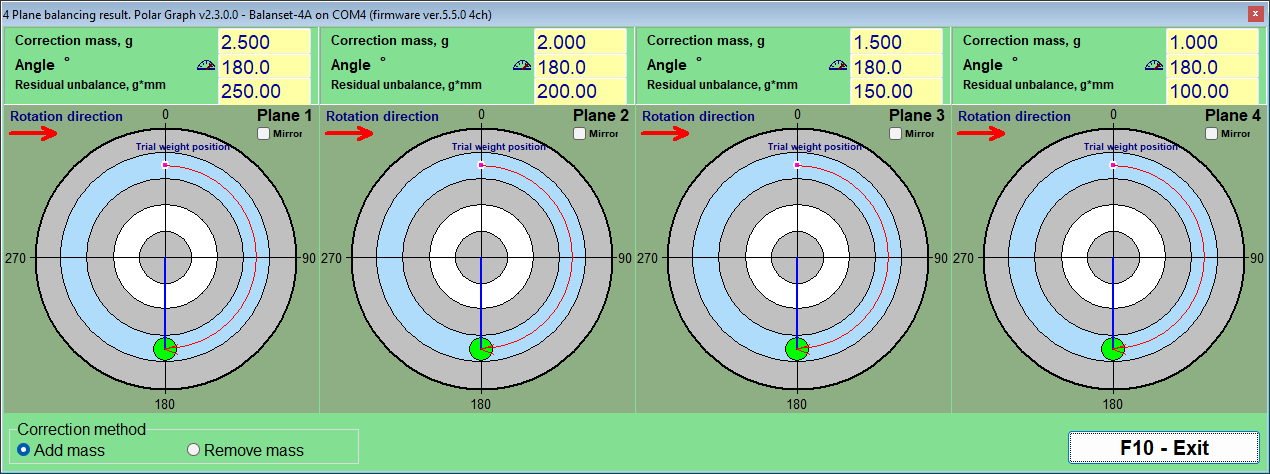
Երկու փոխարկիչ փոխում են, թե ինչպես է արտահայտվում նույն լուծումը: “Add” և “Remove”-ը զանգված-ավելացնող լուծումը վերածում են զանգված-հեռացնող լուծման՝ պտտելով անկյունը 180 աստիճանով նույն զանգվածով, ինչը ցանկալի է, երբ գործնական տարբերակը հղկումն է կամ հորատումը, ոչ թե եռակցումը: “Mirror”-ը փոխարկում է հարթության անկյունային ցուցադրումը, օրինակ ցույց տալով 60 աստիճան 300 աստիճանի փոխարեն, ռոտորների համար, որոնց մուտքն իրականացվում է հակառակ կողմից:
Ֆիքսված դիրքեր. օդափոխիչի թիակներ և առկա անցքեր
Օդափոխիչի, մխոցանիվի կամ ցցերի շրջանով ֆլանջի վրա, կշիռը կարող է դրվել միայն այնտեղ, որտեղ դրա տեղ կա: “Fixed positions”-ում օպերատորը մուտքագրում է, թե քանի դիրք ունի ռոտորը, համարակալված պտտման ուղղությամբ, և ծրագիրը բաժանում է ուղղումը երկու հարակից դիրքերի միջև, որոնք շրջանակում են հաշվարկված անկյունը, տալով զանգված յուրաքանչյուրի համար: Արդյունքն ուղղակիորեն կիրառելի է. երկու թիվ, երկու շեղբ:
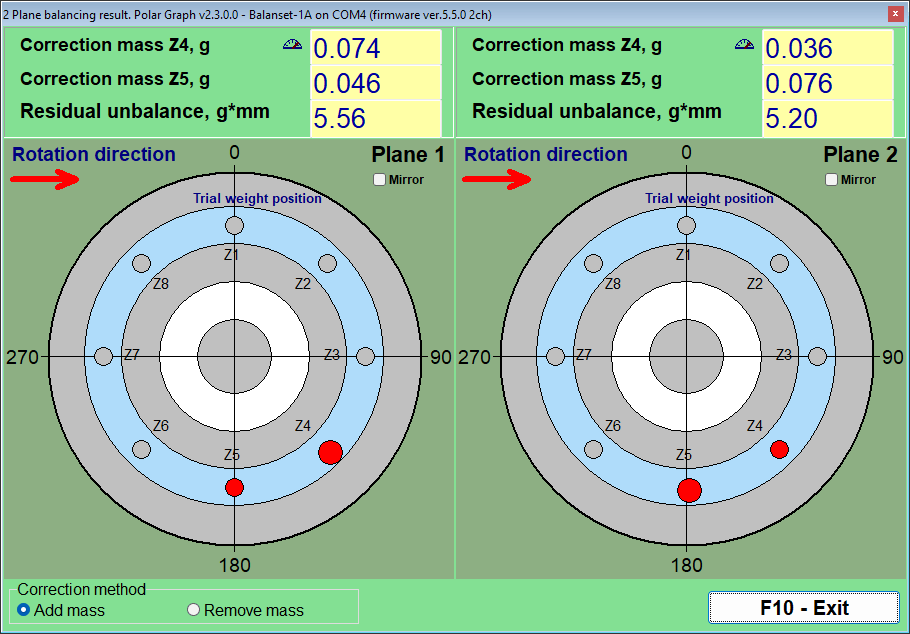
Շրջանաձև ակոս. երեք կշիռ մոտ 120 աստիճանով
Ռոտորները շրջանաձև ակոսով, ինչպիսիք են հղկող սկավառակների առանցքակալների մեծ մասը, ընդունում են ստանդարտ կշիռներ, որոնք սահում են ակոսում. Այստեղ ուղղումն արտահայտվում է որպես երեք հավասար կշիռ՝ մոտավորապես 120 աստիճան հեռավորությամբ, որոնց վեկտորային գումարը հավասար է պահանջվող ուղղմանը. Մեթոդն ունի ներդրված ֆիզիկական սահմանափակում. եթե ուղղումը մեծ է տվյալ հարթության փորձնական զանգվածի մեկ երրորդից, ծրագիրը մերժում է այն՝ «TOO HEAVY for 3-weight groove method!» հաղորդագրությամբ, փոխարենը կշիռներ չառաջարկելով, որոնք չեն տեղավորվի սխեմայի մեջ.
Հորատում. ուղղումը վերածելով անցքերի
Երբ զանգվածը պետք է հեռացվի, այլ ոչ թե ավելացվի, «Drilling – settings» պատուհանի ներկառուցված հաշվիչը ուղղումը վերածում է հորատման H խորության, N անցքերի քանակի և f անկյան. Այն պահանջում է երեք մուտքային տվյալ. հորատող գործիքի տրամագիծը, թույլատրելի առավելագույն հորատման խորությունը և նյութի խտությունը. Drill ընտրելը միշտ մեթոդը փոխարկում է Remove mass-ի.
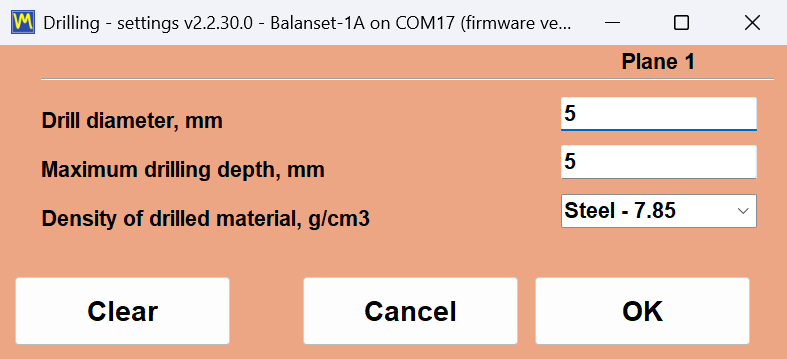
Խտությունները նախապես սահմանված են g/cm3-ով. Պողպատ 7.85, Չուգուն 7.1, Ալյումին 2.7, Պղինձ 8.95, Արույր 8.5, Բրոնզ 8.8 և Տիտան 4.5, և ցանկացած այլ նյութի համար կարելի է մուտքագրել հատուկ արժեք.
Երկու անկեղծ նշում հորատման հաշվիչի մասին: Քանի որ հորատի կոնաձև ծայրը հաշվի է առնվում, ցուցադրվող H-ը կարող է ստացվել մի փոքր ավելի մեծ, քան մուտքագրված առավելագույն խորությունը, ուստի այն միշտ պետք է ստուգվի այն, ինչ մասը մեխանիկորեն դիմանում է, դրա հետ: Եթե խորությունը գերազանցվեր, ուղղումը բաժանվում է մի քանի հարակից անցքերի միջև, և այդ արդյունքը պետք է հաստատվի ճշգրտող անցումով, այլ ոչ թե ենթադրվի:
Խրոցակի էքսցենտրիսիտետ. Run E փոխհատուցումը
Մանդրենի վրա հավասարակշռված ռոտորը կրում է սխալ, որը կապ չունի անհավասարակշռության հետ. հենց մանդրենի ինքնահարվածությունը (runout): Ծրագիրը մշակում է դա հատուկ էքսցենտրիսիտետի անցումով, “Run E – Eccentr.” Modern ձևով և “F7 – Run ecc.” Classic ձևով: Ռոտորը շրջվում է 180 աստիճանով մանդրենի վրա և կրկին չափվում, ինչը առանձնացնում է runout բաղադրիչը իրական անհավասարակշռությունից, այնպես որ ուղղվում է միայն անհավասարակշռությունը:
Երբ հաշվարկված հարթությանը հնարավոր չէ հասնել
Երբեմն ճիշտ ուղղիչ հարթությունը պարզապես գործիքով հասանելի չէ: Classic ձևը կարող է վերահաշվարկել ավարտված երկհարթություն ուղղումը այն հարթություններից, որոնց համար այն հաշվարկվել էր, H1 և H2, երկու այլ հարթությունների, K1 և K2, օգտագործելով ռոտորի երկրաչափությունը: Չորս երկրաչափական սխեմաներ ընդգրկում են նոր հարթությունների սովորական դասավորությունները հների նկատմամբ, և դրանց միջև հեռավորությունները մուտքագրվում են mm-ով նոր շառավիղների հետ միասին: Արդյունքը նույն անհավասարակշռությունն է, արտահայտված որպես կշիռներ, որոնք դուք իրապես կարող եք տեղադրել:
Թույլտվություններ և ստանդարտներ. ISO 1940 և ISO 10816-1
Հավասարակշռման աշխատանքն ավարտված է համարվում միայն այն ժամանակ, երբ ինչ-որ մեկը կարող է թղթի վրա ասել, որ ռոտորը փաստագրված թույլտվության սահմաններում է. Balanset ծրագիրը կիրառում է երկու տարբեր ստանդարտ երկու տարբեր հարցերի համար. ISO 1940-ը պատասխանում է ընդունման հարցին հավասարակշռման աշխատանքի վերջում. արդյոք մնացորդային անհավասարակշռությունը բավականաչափ փոքր է այս տեսակի ռոտորի համար? ISO 10816-1-ը պատասխանում է վիճակի հարցին մոնիտորինգի ընթացքում. արդյոք այս մեքենան աշխատում է A, B, C թե D գոտում? Երկու չափանիշներն էլ ներկառուցված են ծրագրում, և դրանցում օգտագործվող յուրաքանչյուր թիվ տպագրված է ստորև, որպեսզի կարողանաք ստուգել հաշվարկը ձեր սեփական մեքենայի հետ, նախքան որևէ բան գնելը.
ISO 1940. մնացորդային անհավասարակշռությունը ստուգվում է ավտոմատ, հարթություն առ հարթություն
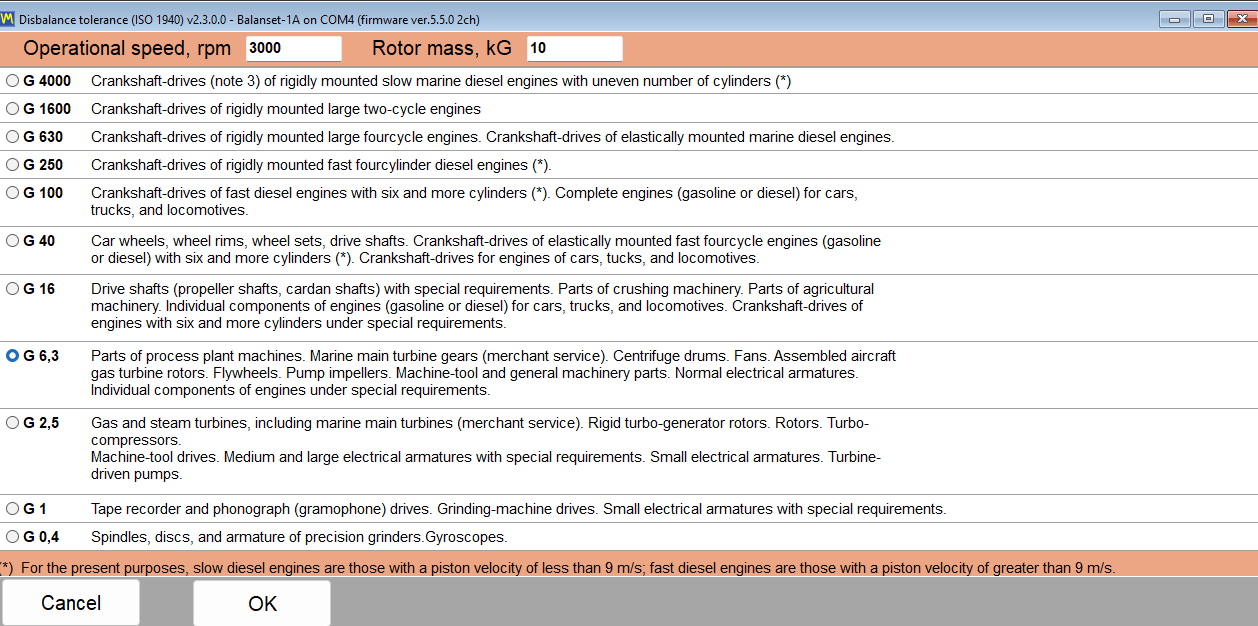
Թույլտվությունը սահմանվում է մեկ անգամ, Run 0-ից առաջ, «ISO 1940…» կոճակով, որը բացում է «Disbalance tolerance (ISO 1940)» պատուհանը. Դուք մուտքագրում եք հավասարակշռման որակի G դասը, ռոտորի զանգվածը և աշխատանքային արագությունը, և ծրագիրը պահում է ստացված թույլատրելի մնացորդային անհավասարակշռությունը՝ նստաշրջանի հետ միասին. Trim անցումից հետո չափված մնացորդային անհավասարակշռությունը համեմատվում է այդ արժեքի հետ. դաշտը կանաչ է լուսավորվում, երբ արդյունքը թույլտվության սահմաններում է, և կարմիր՝ երբ չէ, և ծրագիրը հայտնում է հստակ PASS կամ FAIL յուրաքանչյուր ուղղման հարթության համար. Ոչինչ ձեռքով աղյուսակում փնտրելու կարիք չկա, և ոչինչ կախված չէ օպերատորի «բավականաչափ լավ» հասկացության մասին դատողությունից.
Բանաձևը՝ ամբողջությամբ տպագրված՝ ստուգելու հնարավորության համար
Ծրագիրն օգտագործում է ստանդարտ ISO 1940 արտահայտությունը, և դրա հետևում ոչինչ թաքցված չէ՝
Uperm [g*mm] = 1000 * G * M / (2 * pi * f)
Այստեղ G-ն հավասարակշռման որակի աստիճանն է mm/s-ով, M-ը ռոտորի զանգվածն է kg-ով, իսկ f-ը աշխատանքային արագությունն է Hz-ով, այսինքն՝ RPM-ը բաժանված 60-ի: Ձեռնարկից վերցված օրինակը հեշտ է կրկնել հաշվիչի վրա. G 6.3 աստիճան, 3000 RPM արագություն և 10 kg ռոտորի զանգված տալիս են մոտավորապես 200.5 g*mm թույլատրելի մնացորդային անհավասարակշռություն: Երբ օգտագործվում են երկու ուղղիչ հարթություն, թույլատրելի անհավասարակշռությունը հավասարապես բաժանվում է դրանց միջև, ուստի յուրաքանչյուր հարթություն գնահատվում է Uperm / 2-ի, ոչ թե ամբողջ արժեքի նկատմամբ:
Քանի որ թույլտվությունը բխում է ձեր սեփական երեք մուտքային տվյալներից, էկրանին ցուցադրվող եզրակացությունը վերարտադրելի է յուրաքանչյուրի կողմից, ով կարդում է հաշվետվությունը, ներառյալ ձեր հաճախորդի ստուգողը.
Հավասարակշռման որակի աստիճանի ընտրություն
“Անհավասարակշռության թույլատրելի արժեք (ISO 1940)” պատուհանն առաջարկում է G 4000, G 630-ից մինչև G 100, G 40, G 16, G 6.3, G 2.5, G 1 և G 0.4 դասերը։ Ստորև բերված աղյուսակը կրկնում է այդ պատուհանում ցուցադրվող կիրառման հուշումները, ուստի դասը կարելի է ընտրել նույնիսկ սարքը միացնելուց առաջ։
| Դասակարգ | Սովորական կիրառում |
|---|---|
| G 4000 | Շատ մեծ, դանդաղ պտտվող ծովային դիզելային շարժիչների ծնկավոր լիսեռներ |
| G 630-ից G 100 | Մեծ և բարձր արագության դիզելային շարժիչների ծնկավոր լիսեռներ և ամբողջական շարժիչներ |
| G 40 | Ավտոմեքենայի անիվներ, ֆելգեր և փոխանցման լիսեռներ |
| G 16 | Պտուտակավոր և փոխանցման լիսեռներ, մանրացուցիչների և գյուղատնտեսական մեքենաների մասեր |
| G 6.3 | Օդափոխիչներ, պոմպի մխոցանիվներ և հաստոցային մասեր; սովորական ընդհանուր արդյունաբերական լռելյայն արժեք |
| G 2.5 | Գազային և գոլորշու տուրբիններ, կոշտ տուրբոգեներատորային ռոտորներ |
| G 1 | Հղկման հաստոցի շարժիչներ և փոքր արմատուրաներ |
| G 0.4 | Ճշգրիտ շպինդելներ, սկավառակներ և գիրոսկոպներ |
Օդափոխիչների, փչիչների, պոմպի մխոցանիվների և հաստոցային մասերի վրա դաշտային աշխատանքների մեծ մասի համար G 6.3 աստիճանն է, որ ձեզանից կսպասվի, և հենց դրանից պետք է սկսել, եթե մեքենայի արտադրողը այլ բան չի սահմանում:
ISO 10816-1. մեքենայի դասեր և թրթռման գոտիներ
Մեքենայի վիճակի գնահատումը առանձին հարց է հավասարակշռման աշխատանք ընդունելուց, և ծրագիրն օգտագործում է առանձին ստանդարտ դրա համար. Ընդհանուր տատանումների արագությունը գնահատվում է ISO 10816-1-ի I-ից IV մեքենայի դասերով, նախկինում հրապարակված որպես ISO 2372 դասակարգում, չորս գոտիներով՝ A, B, C և D. Գոտի A-ն նոր շահագործման հանձնված մեքենան է, գոտի B-ն ընդունելի է անսահմանափակ երկարաժամկետ աշխատանքի համար, գոտի C-ն նշանակում է, որ վիճակն ընդունելի է միայն սահմանափակ աշխատանքի համար, և գոտի D-ն նշանակում է, որ տատանումն այնքան լուրջ է, որ կարող է վնաս պատճառել. Շեմերն այստեղ հրապարակված են ամբողջությամբ՝ mm/s-ով.
| Դաս | Մեքենաներ | A/B, mm/s | B/C, mm/s | C/D, mm/s |
|---|---|---|---|---|
| Դաս I | Փոքր մեքենաներ | 0.71 | 1.8 | 4.5 |
| Դաս II | Միջին մեքենաներ | 1.12 | 2.8 | 7.1 |
| Դաս III | Մեծ մեքենաներ կոշտ հիմքի վրա | 1.8 | 4.5 | 11.2 |
| Դաս IV | Մեծ մեքենաներ ճկուն հիմքի վրա | 2.8 | 7.1 | 18.0 |
Արժե անկեղծորեն նշել մեկ կետ, քանի որ թրթռման ստանդարտները հեշտ է աղավաղել շուկայավարական տեքստում: Ծրագիրն օգտագործում է ISO 10816-1-ի մեքենաների դասերի աղյուսակը՝ I-ից IV դասեր: Եթե ձեր ընդունման ընթացակարգը գրված է ISO 10816-3-ի հիման վրա, վերը նշված դասերի շեմերը գործնական սկրինինգային չափանիշ են, այլ ոչ թե այդ փաստաթղթի փոխարինող:
Չափման շերտը թվի հետևում
Տատանումների ինտենսիվության թիվն իմաստ ունի միայն այն դեպքում, եթե հայտնի է հաճախության շերտը, որում այն չափվել է. Ծրագրի լռելյայն վերին սահմանն է RMS High, Hz = 1024, ինչը համապատասխանում է ISO 10816 աղյուսակների հիմքում ընկած սովորական 1 kHz կոնվենցիային. Լռելյայն ստորին սահմանն է RMS Low, Hz = 10. 600 RPM-ից ցածր աշխատող մեքենաների համար ISO 10816-3-ը պահանջում է լայնաշերտ RMS, որը սկսվում է 2 Hz-ից, ուստի այդպիսի մեքենաների վրա ստորին սահմանը պետք է իջեցվի 1 կամ 2 Hz-ի, նախքան ցուցմունքը որևէ գոտու աղյուսակի հետ համեմատելը. Սա կարգավորում է, որը վերահսկում է օպերատորը, և այն փոխում է էկրանին ցուցադրվող թիվը, և հենց դրա համար է այն այստեղ փաստագրված, ոչ թե թաքցված.
Անցյալ աշխատանքները մնում են ստուգելի
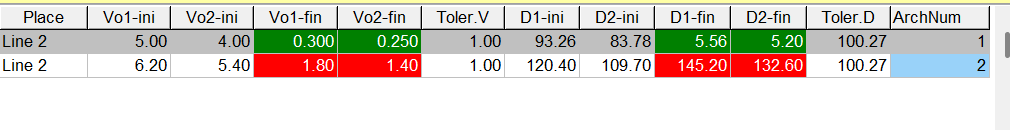
Թույլտվության եզրակացությունը միայն կենդանի ցուցում չէ. Աշխատաշրջանի արխիվի գրառումները գունավորվում են ըստ նրանց մնացորդային անհավասարակշռության՝ պահված թույլտվության նկատմամբ, ուստի նախորդ աշխատանքների ամբողջ ցանկը կարելի է մեկ հայացքով զննել՝ սահմանից դուրս ընկած արդյունքների համար. Սպասարկող ընկերության համար սա տարբերությունն է աշխատանքը կատարած լինելու և մեկ տարի անց այն ապացուցելու հնարավորության միջև.
Նիստի արխիվ, կրկնվող հավասարակշռում առանց փորձնական անցումների, և հաշվետվություններ
Փորձնական անցումները հավասարակշռման աշխատանքի ամենաթանկ մասն են. Դրանցից յուրաքանչյուրը նշանակում է կանգնեցնել ռոտորը, տեղադրել կշիռ, կրկին գործարկել և սպասել կայուն արագության. Աշխատաշրջանի արխիվը գոյություն ունի, որպեսզի այս աշխատանքը վճարվի մեկ անգամ մեքենայի համար, ոչ թե մեկ անգամ յուրաքանչյուր այցելության համար, և որպեսզի հաճախորդին հանձնվող փաստաթղթերը ստեղծվեն ծրագրի կողմից, ոչ թե հետագայում ձեռքով մուտքագրվեն.
Յուրաքանչյուր նիստ արխիվացվում է, դրան աշխատեցրած գործակիցների հետ միասին
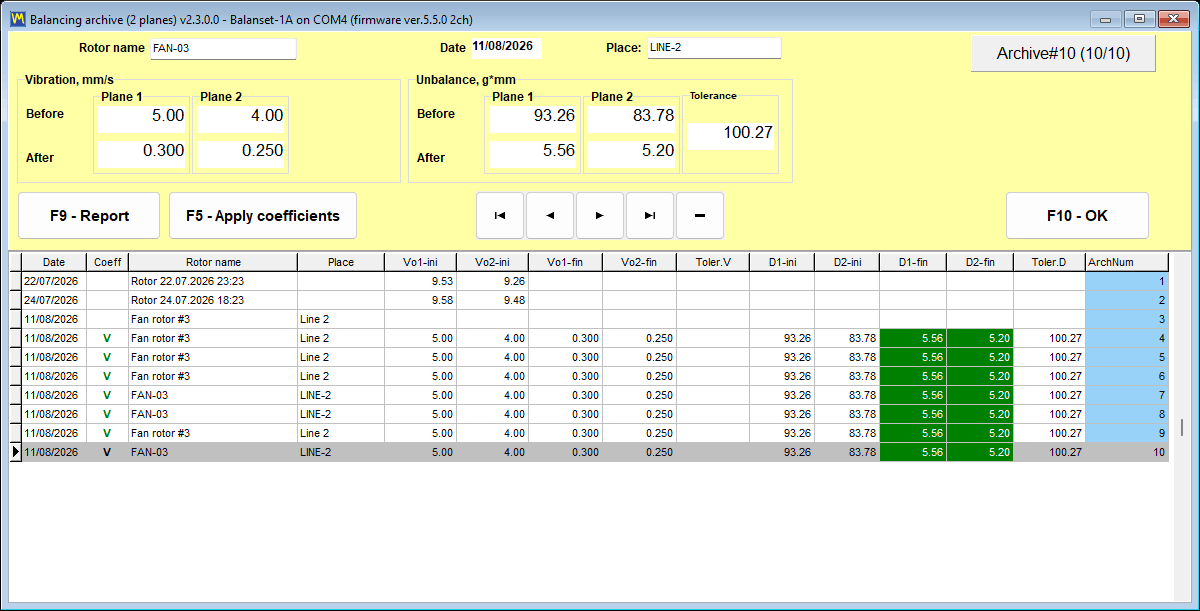
Արխիվի գրառումը ստեղծվում է ավտոմատ. չկա երկխոսություն, որը պետք է հիշել աշխատանքի սկզբում. Չափումների հետ միասին ծրագիրը պահում է այդ մեքենայի համար հաշվարկված ազդեցության գործակիցները, փորձնական զանգվածները, փորձնական զանգվածների շառավիղները, ֆիքսված դիրքերի քանակը և ուժի մեջ եղած թույլտվությունը. Հավասարակշռման պատուհանը փակելիս ծրագիրը հարցնում է ռոտորի անունը և տեղադրման վայրը, որպեսզի գրառումը հետագայում կարելի լինի գտնել մարդու, ոչ թե համարի միջոցով.
Նույն ռոտորը կրկին հավասարակշռելը նոր փորձնական անցումներ չի պահանջում
Սա այն մասն է, որի համար սպասարկող ընկերությունը իրականում վճարում է, և արժե դա ներկայացնել որպես մեխանիզմ, ոչ թե որպես կարգախոս. Ազդեցության գործակիցները նկարագրում են, թե ինչպես է կոնկրետ մեքենան արձագանքում կշռին յուրաքանչյուր հարթությունում. Դրանք պահվելուց հետո նույն ռոտորի կրկնակի աշխատանքը պահանջում է միայն սկզբնական չափում. պահված գործակիցները բեռնվում են, Run 0-ը չափվում է, և ուղղիչ զանգվածներն ու անկյունները անմիջապես հաշվարկվում են. Փորձնական անցումները ընդհանրապես չեն կրկնվում.
Կան երեք եղանակ պահված գործակիցները բեռնելու համար՝
- Modern ձևում՝ “Մենյու”, ապա “Բեռնել գործակիցները”։
- Classic ձևում՝ “Տվյալների կառավարում”, ապա “Բեռնել գործակիցները”։
- Հիմնական պատուհանից՝ F8, ապա ընտրեք գրառում, որը «Coeff» սյունակում ցույց է տալիս կանաչ V, և սեղմեք «F5 – Apply coefficients».
Այդ խոստման հետ պետք է հրապարակվեն երկու վերապահում, քանի որ դրանցից որևէ մեկը անտեսելը տալիս է ինքնավստահ, բայց սխալ արդյունք.
- Արխիվում “F10 – OK”-ը սեսիա չի բեռնում և գործակիցներ չի փոխանցում։ Դա անում է միայն “F5 – Կիրառել գործակիցները”-ը։ Սա արխիվի պատուհանի ամենատարածված թյուրըմբռնումն է։
- Գործակիցները վավեր են միայն նույն մեքենայի և նույն ռոտորի տեսակի համար՝ անփոփոխ տվիչների դիրքերով և անփոփոխ աշխատանքային ռեժիմով. Այդ պատճառով փորձնական կշռի տեղը պետք է ֆիզիկապես նշվի ռոտորի վրա առաջին աշխատանքի ընթացքում, որպեսզի հաջորդ այցելությունը սկսվի նույն երկրաչափությունից.
Կրկնվող աշխատանքի արդյունքը պահվում է որպես նոր արխիվային գրառում: Սկզբնական գրառումը չի փոփոխվում, ուստի մեքենայի պատմությունը մնում է անձեռնմխելի:
Կարգավորման կրկնությունները գրեթե ոչինչ չեն արժենում
Եթե մնացորդային անհավասարակշռությունը դեռ հանդուրժողականությունից բարձր է ճշգրտող անցումից հետո, փորձնական անցումները նույնպես չեն կրկնվում: Գործակիցներն արդեն կան, ուստի ծրագիրը անմիջապես հաշվարկում է լրացուցիչ ուղղումը: Լրացուցիչ կշիռն ավելացվում է առանց արդեն տեղադրված կշիռները հեռացնելու, և ճշգրտող անցումը կրկնվում է: Սա կարելի է կատարել այնքան անգամ, որքան անհրաժեշտ է աշխատանքին, ինչի պատճառով դժվար ռոտորը ծախսում է ժամանակ սկզբնական մուտքագրումների, ոչ թե չափման աշխատանքի վրա:
Հաշվետվություններ, որոնք ծրագիրը գրում է ձեզ համար
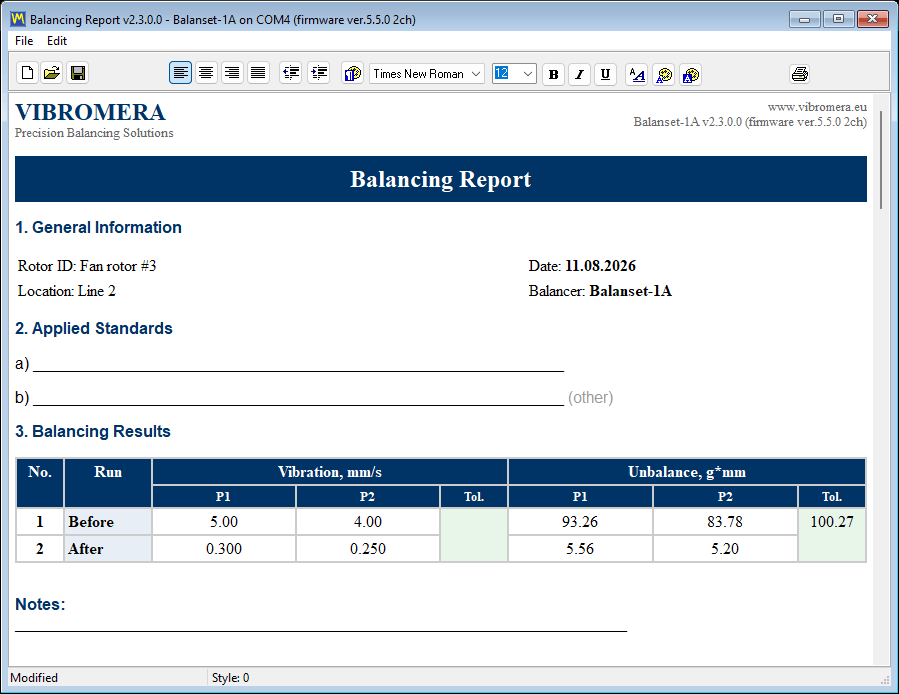
Ինքը՝ ծրագիրը, ստեղծում է երեք HTML փաստաթուղթ, բոլորը UTF-8 կոդավորմամբ և բոլորը բացվող ցանկացած բրաուզերում, ցանկացած օպերացիոն համակարգում, ներառյալ հաճախորդի հեռախոսը՝
protocol11.htm, ավարտված աշխատանքի հավասարակշռման արձանագրությունը:vibrometer_report.htm, թրթռաչափի հաշվետվությունը մեկ չափման նիստի համար:report_YYYY-MM-DD.htm, մարշրուտի հաշվետվությունը մեկ ստուգման օրվա համար:
Հաշվետվությունը փակուղային ֆայլ չէ. Ծրագիրը ներառում է հաշվետվության խմբագրիչ՝ տպագրման նախադիտումով, և նախադիտումը կարելի է խոշորացնել ցանկից 10-ից 200 տոկոսի սահմաններում, կամ մինչև 500 տոկոս՝ արժեքը ձեռքով մուտքագրելով, ինչը կարևոր է, երբ ստուգում եք փոքր թիվ նոութբուքի էկրանին՝ մեքենայի կողքին.
Արտահանման ձևաչափեր և մեկ պահանջ, որը ոչ ոք չի սպասում
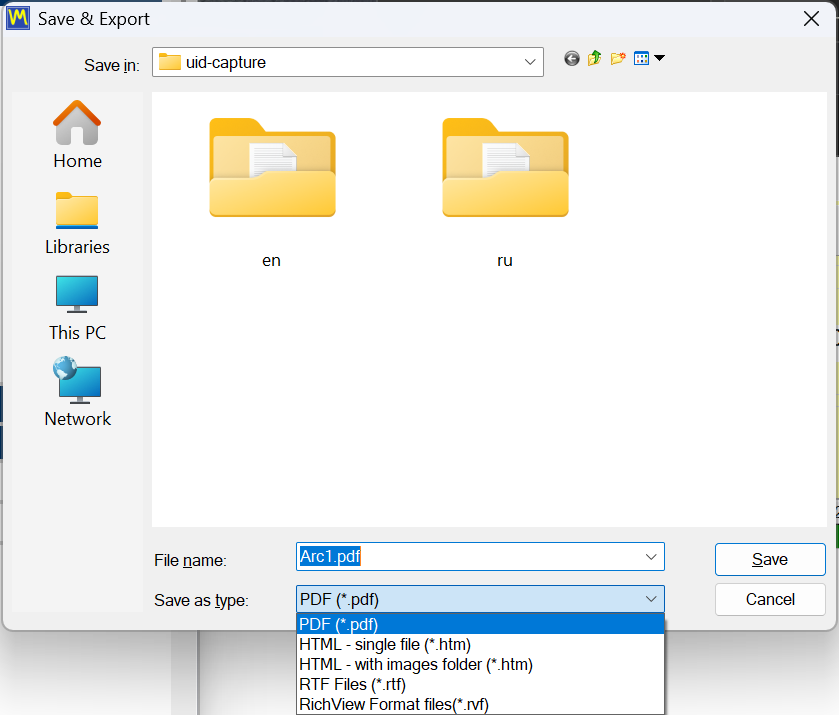
| Ձևաչափ | Բնորոշ կիրառություն |
|---|---|
| Փաստաթուղթը, որն ուղարկվում է հաճախորդին կամ կցվում աշխատանքային պատվերին | |
| HTML, մեկ ֆայլ | Մեկ ինքնուրույն ֆայլ՝ ներկառուցված պատկերներով, հեշտությամբ ուղարկվող էլ. փոստով |
| HTML, նկարների պանակով | Խմբագրելի տարբերակ՝ հրապարակման կամ այլ փաստաթղթի մեջ տեղադրելու համար |
| RTF | Արձանագրության բացումը և խմբագրումը տեքստային խմբագրիչում |
| RVF | Ներկառուցված խմբագրիչի սեփական հարուստ տեքստի ձևաչափը |
Մեկ պահանջ պետք է հստակ ասվի, քանի որ զարմացնում է մարդկանց նոր նոութբուքի վրա. PDF արտահանման համար անհրաժեշտ է առնվազն մեկ Windows տպիչ տեղադրված: Տպիչի դրայվերն օգտագործվում է միայն էջի դասավորությունը հաշվարկելու համար, և ոչինչ իրապես չի տպագրվում: Եթե համակարգիչը բոլորովին տպիչ չունի, միացրեք “Microsoft Print to PDF”-ը Windows-ում, և արտահանումն աշխատելու է:
Ձեր ձևաթուղթը, ձեր լոգոն
Հաշվետվության ձևանմուշները սովորական HTML ֆայլեր են՝ գտնվում bin\ReportTpl\ թղթապանակում և կարող են խմբագրվել այնպես, որ արձանագրությունը կրի ձեր ընկերության բլանկը, լոգոն և կոնտակտային տվյալները. Խմբագրումները պահպանվում են ավտոմատ թարմացումների ժամանակ՝ պահվելով որպես name.user-*.htm ֆայլերից, և կաղապարը փոխող թարմացումից հետո անհատականացումը դրանցից տեղափոխվում է ձեռքով:
Տվյալները ձերն են, և դրանք տեղափոխելի են
Արխիվը և հաշվետվությունները գտնվում են Documents\BalSoft\Bs1A. Դրանք գոյատևում են ծրագրի թարմացումներից և ամբողջական վերատեղադրումից հետո, և տեղափոխվում են այլ համակարգիչ՝ պարզապես պատճենելով այդ թղթապանակը. Չկա տվյալների բազայի սերվեր, որին տեղափոխվել, չկա լիցենզիայի սերվեր, որին կապվել, և չկա cloud հաշիվ, որը պահում է ձեր չափումների պատմությունը.
Route Inspection. ISO 10816-1-ով շրջայցային մոնիտորինգ (փորձարարական)
Route Inspection-ը օգտագործողի ձեռնարկում նշված է որպես փորձարարական և լռելյայն անջատված է: Այն միացվում է «F4 – Settings» էջանիշի վրա նշակետով:
Այն ավելացնում է երկրորդ կյանք նույն սարքակազմի համար. Հավասարակշռման աշխատանքների միջև ընկած ժամանակահատվածում սարքը և նոութբուքը դառնում են շրջայցային տատանումների մոնիտորինգի հավաքածու. դուք հետևում եք գործարանով անցնող սահմանված երթուղուն, չափում եք նույն կետերը նույն ձևով ամեն անգամ և հետևում եք թվերի փոփոխությանը.
Ինչպես է կազմակերպված մարշրուտը
Տվյալների մոդելն ունի երեք մակարդակ, և այն համապատասխանում է այն ձևին, ինչպես իրականում շրջվում է գործարանում.
- A ճանապարհով մեկ շրջայց է, օրինակ՝ արտադրամասը կամ արտադրական գիծը:
- A կետ այդ մարշրուտի մեքենան է:
- A կետ մեկ առանցքակալ է՝ համակցված մեկ առանցքի հետ, ինչը իրապես չափում է սենսորը:
Կետը կարող է պարունակել մինչև 8 առանցքակալ, և յուրաքանչյուր առանցքակալ ունի 3 առանցք. X հորիզոնական, Y ուղղահայաց և Z առանցքային. Դա տալիս է առավելագույնը 24 չափման կետ մեկ մեքենայի վրա, ինչը բավարար է բազմաստիճան պոմպի կամ շարժիչ-օդափոխիչ հանգույցի մի քանի հենարանների համար.
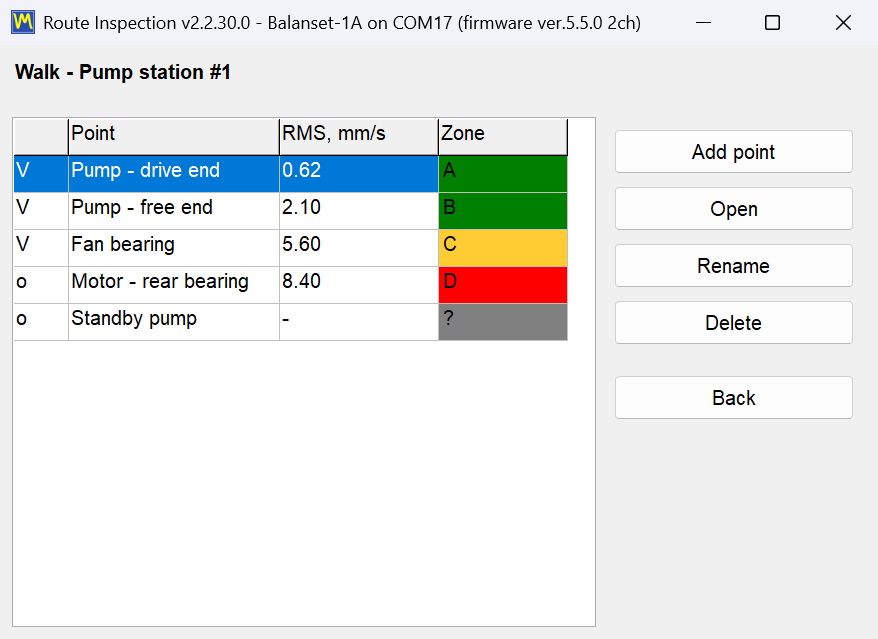
Յուրաքանչյուր կետ գնահատվում է ISO 10816-1-ի նկատմամբ
Յուրաքանչյուր չափված կետ համեմատվում է ISO 10816-1-ի շեմերի հետ՝ ըստ այդ կետին վերագրված մեքենայի դասի, I-ից IV, և գունավորվում է ըստ A, B, C կամ D գոտու. Այդ գույնը շրջայցի ընթացքում մոդուլի իմաստն է. չափված չլինելը տեսողականորեն տարբերվում է առողջ վիճակից, ուստի շրջայցի վերջում ակնհայտ է, թե արդյոք երթուղին ավարտված է, և անմիջապես ակնհայտ է, թե որ մեքենան կարիք ունի ուշադրության, նախքան դուք որևէ գրաֆիկ բացած լինեք.
Միտումներ և կանխատեսում
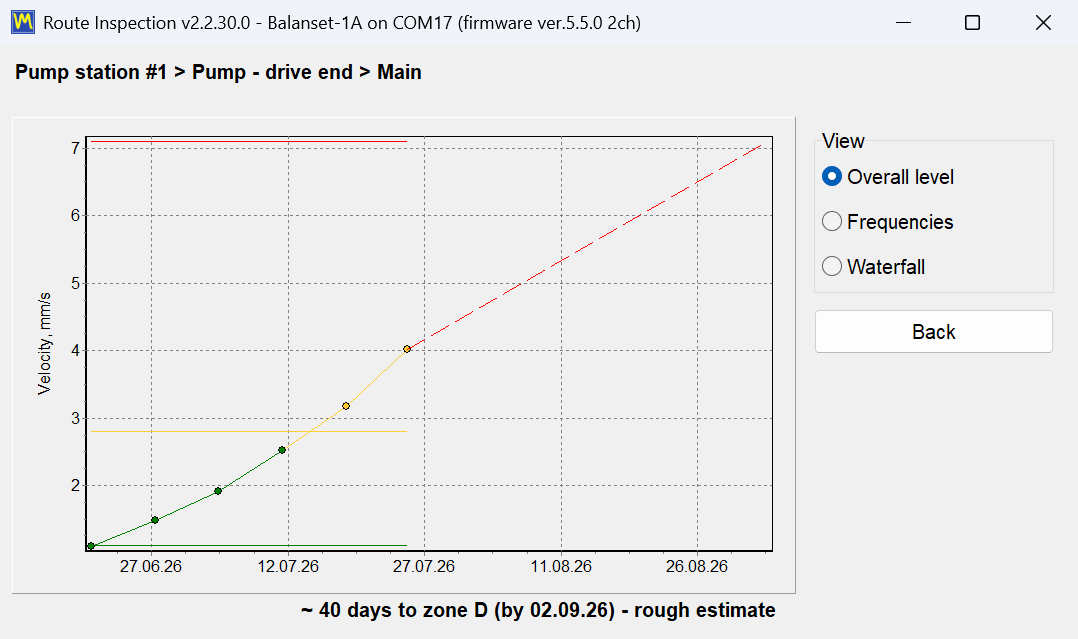
Յուրաքանչյուր կետի համար հասանելի են երեք միտումների տեսք: “Overall level”-ը գծագրում է լայնաշերտ թրթռման արագությունը հաջորդական այցելությունների ընթացքում ISO 10816-1 գոտու սահմանների նկատմամբ: “Frequencies”-ը հետևում է առանձին հաճախականային բաղադրիչներին, որով զարգացող առանցքակալի արատը տարբերվում է անհավասարակշռության դանդաղ աճից: Waterfall տեսքը դասավորում է մինչև 12 ամենավերջին ուղի 1 սպեկտրները, ուստի նոր գագաթը, որը երեք այցելություն առաջ չկար, դառնում է տեսանելի որպես կատարվածք, ոչ թե որպես թիվ:
Ծրագիրը նաև էքստրապոլացիա է կատարում. Օգտագործելով մինչև 6 վերջին այցելությունները, այն հարմարեցնում է ուղիղ գիծ և արդյունքը ձևակերպում է որպես մոտավորապես N օր մինչև X գոտի. Կարևոր է դա ներկայացնել հենց այնպես, ինչպես ձեռնարկն է անում. սա մոտավոր գնահատական է սպասարկման պլանավորման համար, ստացված մի քանի կետերի գծային էքստրապոլացիայով. Սա երաշխավորված մնացորդային կյանք չէ, և ոչ գծայնորեն զարգացող խնդիրը դա չի հարգի. Ազնվորեն օգտագործված, սա երկու մեքենաներից որին առաջինը պլանավորելու որոշման միջոց է.
Ինչ կարող է պարունակել այցելությունը՝ բացի թվերից
Թրթռման ցուցումն ինքնին հաճախ կորցնում է իր իմաստալից համատեքստը: Ուստի յուրաքանչյուր այցելության ժամանակ կարելի է նաև գրանցել ազատ տեքստային նշում, ջերմաստիճանի ցուցում և jpg, png կամ bmp ձևաչափի լուսանկար, որպեսզի թուլացած պաշտպանիչը, յուղի արտահոսքը կամ ժամանակավոր կցամասը փաստաթղթավորվեն այն չափման կողքին, որը դրանք բացատրում է: Մինչև 120 վրկ run-down կարող է նաև գրանցվել մարշրուտի ներսում, ինչը նշանակում է, որ կասկածելի մեքենայի coast-down-ը կարելի է գրանցել շրջայցի ընթացքում, առանց առանձին այցելություն պլանավորելու:
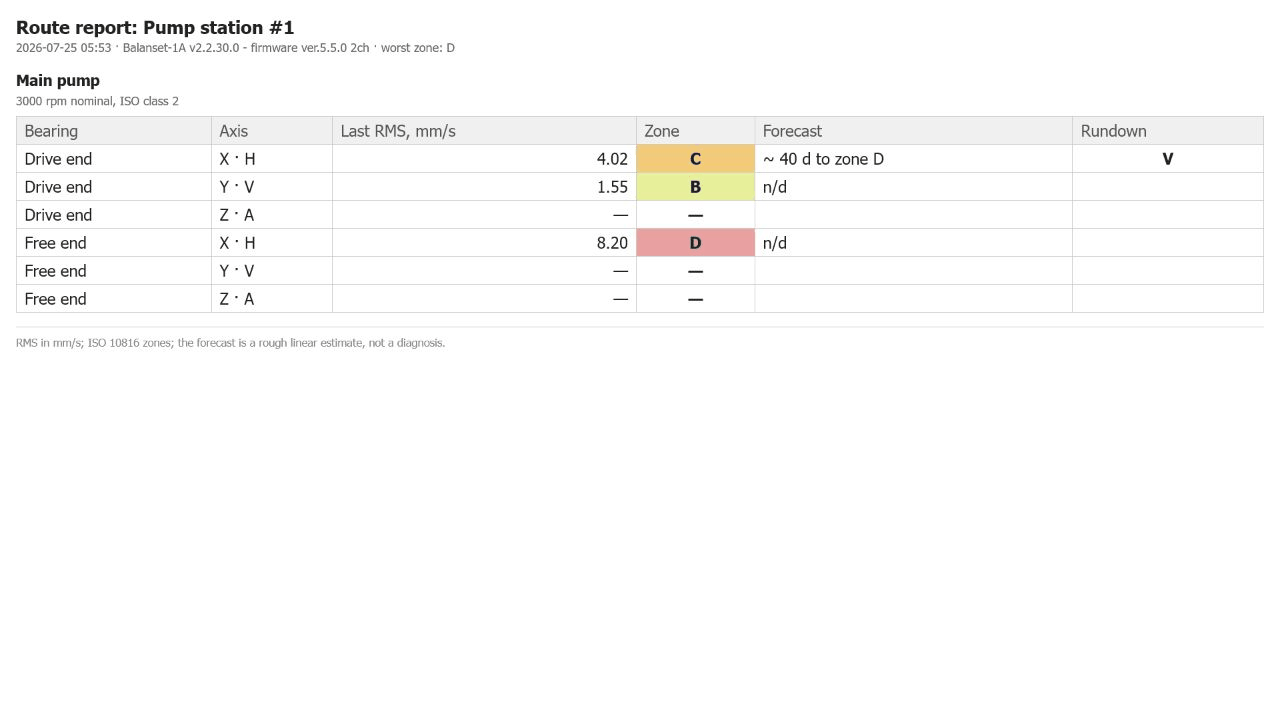
Երթուղու հաշվետվությունը
Մեկ HTML հաշվետվություն ստեղծվում է մեկ ստուգման օրվա համար, անվանված report_YYYY-MM-DD.htm. Սա փաստաթուղթն է, որն ուղարկվում է սպասարկման պլանավորողին կամ հաճախորդին շրջայցի վերջում, և ինչպես մյուս հաշվետվությունները, այն բացվում է ցանկացած բրաուզերում՝ առանց ընթերցողի համակարգչի վրա ծրագիրը տեղադրված լինելու.
Աշխատանքային նշումներ, որոնք արժե իմանալ նախապես
- Եթե ոչ մի COM պորտ ընդունված չէ, չափման կոճակները մոխրագույն չեն դառնում: Փոխարենը դրանք պատասխանում են “Measurement is not available.”, ուստի բացակայող սարքը երևում է որպես մերժում, ոչ թե որպես անջատված միջերես:
- Երթուղու պատուհանի բացումը կանգնեցնում է աշխատող Signal Monitor-ը կամ Run-down-ը. Սարքն ունի մեկ միայն պորտ, և երթուղու մոդուլն այն զբաղեցնում է ամբողջությամբ. Սա սպասված վարքագիծ է, ոչ թե խափանում.
- Կետի վրա առանցքակալների քանակի նվազեցումն արգելափակվում է, եթե անհետացող առանցքակալն արդեն ունի չափման պատմություն: Ծրագիրը պաշտպանում է միտումը, ոչ թե դասավորությունը:
- Երթուղու կամ կետի ջնջումը չի ջնջում տվյալները. Թղթապանակը տեղափոխվում է
Routes\_deleted, այնպես որ դաշտում կատարված ջնջումը կարելի է չեղարկել գրասենյակում.
Տվյալները մնում են ընթեռնելի ծրագրից դուրս
Երթուղու տվյալները պահվում են սովորական ֆայլերում, SI միավորներով, տասնորդական կետով՝ անկախ Windows-ի տարածաշրջանային կարգավորումներից. Այս վերջին մանրամասնությունը թվում է աննշան, բայց այդպես չէ. այն նշանակում է, որ լեզվով, որը օգտագործում է տասնորդական ստորակետ, կարգավորված նոութբուքի վրա գրանցված երթուղին ճիշտ է բացվում ցանկացած այլ մեքենայի վրա, և ֆայլերը կարող են վերլուծվել ձեր սեփական գործիքներով՝ առանց փոխարկիչի.
Կարգավորումներ, միավորներ, լեզուներ և էկրանի մասշտաբավորում
Ամեն ինչ, որ փոխում է, թե ինչպես է ծրագիրը չափում և ինչպես է այն երևում, գտնվում է հիմնական պատուհանի մեկ ներդիրում, “F4 – Settings”: Չկա նախապատվությունների պատուհանների բույնավոր ծառ, որտեղ պետք է փնտրել. սենսորի զգայունությունը, ազդանշանի պարամետրերը, միջերեսի լեզուն, “UI Scale”-ը, “Units” համակարգը, “Balancing form” փոխարկիչը և “Experimental” հատկանիշների վանդակները բոլորը գտնվում են նույն էկրանին, և այնտեղ տեսած արժեքները հենց այն արժեքներն են, որոնք սարքն օգտագործում է հենց հիմա:
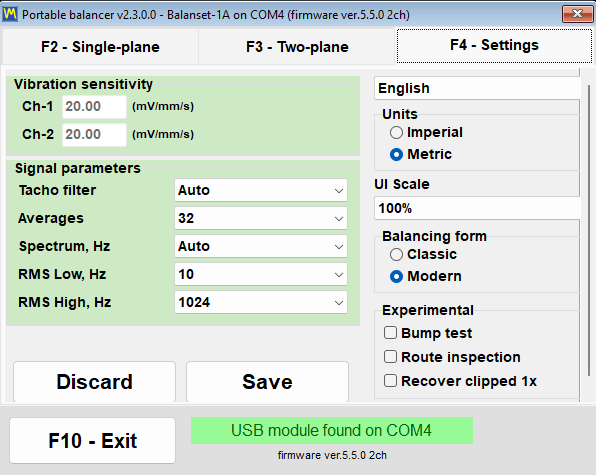
Ներքևի ձախ անկյունում երկու կոճակ վերահսկում են պահպանումը: “Save”-ը գրում է ընթացիկ կարգավորումները Bs1A.cfg կազմաձևման ֆայլում, որպեսզի դրանք դառնան լռելյայն արժեքներ հաջորդ մեկնարկի ժամանակ, իսկ “Discard”-ը չեղարկում է չպահված փոփոխությունները և վերընթերցում է արժեքները այդ ֆայլից: Պարամետրերի մեծ մասը — “Tacho filter”, “Averages”, “Spectrum, Hz”, RMS շերտը և միավորների համակարգը — ուժի մեջ են մտնում հենց փոփոխման պահին, և ավտոմատ գրվում են Bs1A.cfg-ում, երբ ծրագիրը նորմալ ավարտվում է: Լեզուն, “UI Scale”-ը, “Balancing form”-ը և experimental վանդակները գրվում են ֆայլում անմիջապես փոփոխման պահին, ուստի դրանց համար երբեք պետք չէ սեղմել “Save”:
Տվիչի զգայունությունը՝ միտումնավոր արգելափակված
«Vibration sensitivity» խումբը պարունակում է մեկական գործակից յուրաքանչյուր ալիքի համար՝ մՎ/(մմ/վ)-ով, իսկ մատակարարվող արագացուցաչափերի գործարանային արժեքը 20 է: Չորս ալիքանի Balanset-4A-ը ավելացնում է Ch-3 և Ch-4 դաշտերը: Դաշտերը պաշտպանված են պատահական փոփոխություններից. դրանց մեջ ոչինչ չի կարելի մուտքագրել, քանի դեռ չեք սեղմել խմբի վրա և չեք հաստատել «Do you really want to change it?» հարցումը: Հենց այս մեկ հարցն է կանխում այն, որ օպերատորը դաշտային աշխատանքի ընթացքում պատահական ստեղնով լուռ վերաչափարկի ամբողջ սարքը: Այս թվերը փոխեք միայն եթե ձեր տվիչը տարբերվում է ստանդարտից:
Ազդանշանի պարամետրեր
| Պարամետր | Արժեքներ | Կանխադրված | Ինչ է փոխում |
|---|---|---|---|
| “Տախո ֆիլտր” | “Ավտո”, “Նուրբ (1%)”, “Նորմալ (2%)”, “Կոպիտ (5%)”, “Շատ կոպիտ (10%)”, “Խիստ կոպիտ (20%)”, “Անջատված (40%)” | “Auto” | Հարակից պտույտների միջև թույլատրելի արագության շեղումը |
| “Averages” | 8 / 16 / 32 / 64 / 128 / 256 | 32 | Միջինացված FFT սպեկտրների քանակը. ավելին տալիս է ավելի հարթ սպեկտր և ավելի քիչ աղմուկ, բայց ավելի դանդաղ թարմացում |
| “Սպեկտր, Hz” | 100-ից 8000 կամ “Ավտո” | “Auto” | Առավելագույն հաճախությունը, որը ցուցադրվում է սպեկտրում. «Auto»-ն ընտրում է տիրույթը՝ ելնելով պտտման արագությունից |
| “RMS Low, Hz” | 1-ից 10 | 10 | Ընդհանուր թրթռման մակարդակի շերտի ստորին սահմանը |
| “RMS բարձր, Hz” | 1024 / 2048 / 4096 / 8192 | 1024 | RMS շերտի վերին սահմանը; 1024-ը համապատասխանում է ISO 10816-ի 1 kHz կոնվենցիային, ավելի մեծ արժեքները նախատեսված են բարձր արագության մեքենաների համար |
“Ավտո” տախո ֆիլտրը հանդուրժողականությունն ընտրում է հարմարվողաբար. սկսում է 2 տոկոսից և, եթե պտտումը անհավասար է, աստիճանաբար թուլացնում է մինչև 40 տոկոս՝ չափումը նշելով որպես իջեցված ճշգրտությամբ կատարված։ Թրթռաչափի կենդանի հոսքի համար “Ավտո”-ն համապատասխանում է ֆիքսված 20 տոկոսի։ Նախքան այն փոփոխելը արժե իմանալ փոխզիջումը. չափազանց խիստ ֆիլտրը գոտիային փոխանցման կամ թրթռող հենարանի դեպքում պտտման արագությունը լիովին մերժում է, իսկ չափազանց թույլ ֆիլտրը չափումն ընդունում է, բայց նվազեցնում է փուլի ճշգրտությունը։
Մետրիկ և իմպերիալ միավորներ
Չափման համակարգը փոխվում է “Միավորներ” խմբում՝ “Մետրիկ” (լռելյայն) և “Իմպերիալ” միջև։ Փոխարկումը ընդգրկում է ծրագրի մշակած բոլոր մեծությունները՝ թե էկրանին, թե զեկույցներում։
| Քանակ | Մետրային | Իմպերիալ |
|---|---|---|
| Կշռի զանգված | g | oz |
| Շառավիղ և երկարություն | mm | մեջ |
| Անհավասարակշռություն (մոմենտ) | g*mm | oz*in |
| Տատանումների արագություն | մմ/վ | inch/s |
| Ռոտորի զանգված ISO 1940-ի համար | կգ | lb |
| Նյութի խտություն | g/cm3 | oz/in3 |
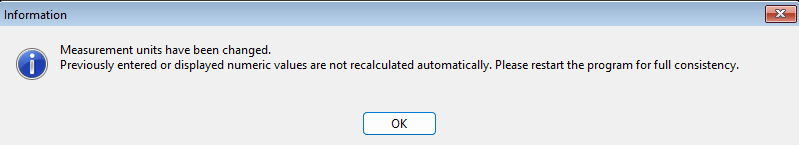
Ներքուստ ծրագիրը միշտ հաշվարկում և պահում է տվյալները SI համակարգով, այսինքն՝ գ, մմ, գ*մմ, մմ/վ և կգ, և փոխարկում է միայն մուտքագրման և ցուցադրման ժամանակ: Հենց այս պատճառով արխիվի գրառումը կամ պահպանված սեանսը չեն խախտվում, երբ գործընկերը բացում է այն մյուս չափման համակարգը ընտրած վիճակում: Փոխարկումից հետո չափման միավորների պիտակները յուրաքանչյուր պատուհանում, գրաֆիկում և հաշվետվությունում թարմացվում են անմիջապես, իսկ ծրագիրը լիարժեք համապատասխանության համար խորհուրդ է տալիս վերագործարկում: Փոքր ուղղման զանգվածները ցուցադրվում են հարմարվող ճշտությամբ՝ մինչև 0.001 գ կամ 0.001 oz, որպեսզի նուրբ կշռաքարի արժեքը չկորչի կլորացման պատճառով:
27 միջերեսի լեզու
Ծրագիրը և դրա ձեռնարկը թարգմանված են 27 լեզուներով. անգլերեն, բուլղարերեն, չեխերեն, դանիերեն, գերմաներեն, էստոներեն, իսպաներեն, ֆրանսերեն, ինդոնեզերեն, իտալերեն, լատվիերեն, լիտվերեն, հունգարերեն, հոլանդերեն, նորվեգերեն, լեհերեն, պորտուգալերեն, պորտուգալերեն (Բրազիլիա), ռումիներեն, ռուսերեն, սլովակերեն, սլովեներեն, ֆիններեն, շվեդերեն, թուրքերեն, ուկրաիներեն և ճապոներեն. Լեզուների ցանկը գտնվում է կարգավորումների ներդիրի վերևի աջ անկյունում.
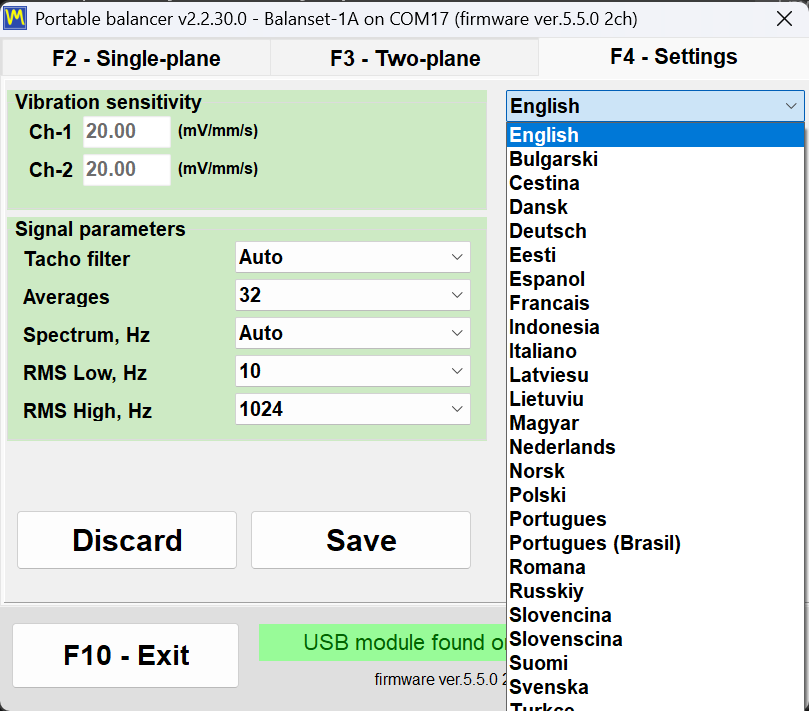
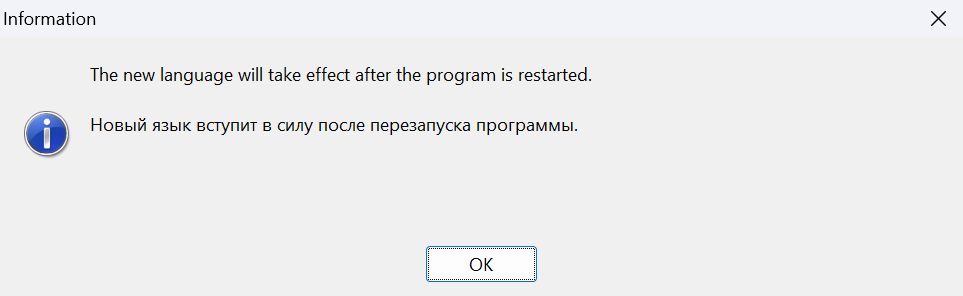
Ցանկում անունները գրված են լատինատառ, ուստի ռուսերենը հայտնվում է որպես «Russkiy», իսկ ճապոներենն առաջարկվում է ռոմաջիով, ինչը նշանակում է, որ դուք միշտ կարող եք գտնել ճանապարհ հետ, նույնիսկ անընթեռնելի լեզվի անցնելուց հետո. Ընտրությունն անմիջապես գրվում է Bs1A.cfg-ում և կիրառվում է ծրագրի վերագործարկումից հետո. «The new language will take effect after the program is restarted.» ծանուցումը միտումնավոր ցուցադրվում է միաժամանակ երկու լեզվով՝ ընթացիկով և հենց նոր ընտրվածով. Ինտերֆեյսի լեզուն նաև վերահսկում է HTML հաշվետվությունների ներսի պիտակները, ուստի հաճախորդին հանձնվող հավասարակշռման արձանագրությունը ելնում է հաճախորդի լեզվով.
UI Scale դաշտային նոութբուքերի համար
«UI Scale»-ը առաջարկում է 100, 125, 150, 175 և 200 տոկոս և կիրառվում է Windows-ի համակարգային DPI մասշտաբի վրա, ուստի տարրերի վերջնական չափը երկուսի համակցությունն է: Լեզվի նման, մասշտաբը ուժի մեջ է մտնում ծրագրի վերագործարկումից հետո: «Vibration Meter» և «Charts» պատուհաններում Maximize կոճակը լրացուցիչ մասշտաբավորում է տառատեսակները, կոճակները, դաշտերն ու գրաֆիկների առանցքները հասանելի էկրանի մակերեսին համապատասխան, իսկ պատուհանը վերականգնելիս վերադառնում է հիմնական մասշտաբը. այս վարքը լռելյայն միացված է և կարող է անջատվել կազմաձևման ֆայլում՝ [UI] բաժնի MaximizeZoom=0 բանալիով: Յուրաքանչյուր պատուհան պահվում է աշխատասեղանի աշխատանքային տարածքի սահմաններում, ուստի 150 և 200 տոկոսի դեպքում երկխոսության պատուհանն այլևս չի մտնում առաջադրանքների գոտու տակ և չի կտրում կոճակների ստորին շարքը, իսկ երբ երկար թարգմանությունը չի տեղավորվում, ծրագիրը ավտոմատ փոքրացնում է պիտակի կամ կոճակի տառատեսակը:
Balancing form-ը և experimental փոխարկիչները
“Հավասարակշռման ձև” խումբը որոշում է, թե որ պատուհանը կբացի “F6 – Հավասարակշռում” կոճակը՝ “Classic” կամ “Modern”։ Ընտրությունը պահպանվում է անմիջապես և կիրառվում է հավասարակշռման պատուհանի հաջորդ բացման ժամանակ՝ առանց վերագործարկման։ Խումբը հայտնվում է միայն այն բանից հետո, երբ ծրագիրը ճանաչել է աջակցվող ծրագրաշարով միացված սարք. մինչ այդ այն թաքնված է, իսկ Bs1A.cfg-ում նախկինում պահպանված արժեքը մնում է ուժի մեջ։
“Փորձարարական” խումբն ունի երեք նշման վանդակ, բոլորը լռելյայն անջատված։ “Հարվածային թեստը” թրթռաչափին ավելացնում է սեփական հաճախականությունների ներդիրը։ “Երթուղու զննում”-ը ավելացնում է “F9 – Երթուղու զննում” կոճակը, և դրա փոխարկումը անմիջապես վերակառուցում է գլխավոր պատուհանը՝ առանց վերագործարկման։ “Recover clipped 1x”-ը փոխում է այն, թե ինչ է տեղի ունենում, երբ թրթռման ազդանշանը դուրս է գալիս սանդղակից. չափումը մերժելու փոխարեն ծրագիրը վերականգնում է պտտման բաղադրիչը ազդանշանի աղավաղումից զերծ հատվածներից՝ իջեցված ճշգրտությամբ, և արդյունքը նշում է որպես մոտավորապես վերականգնված։ “Հարվածային թեստի” նշման վանդակը, ինչպես “Հավասարակշռման ձև” խումբը, ուժի մեջ է մտնում միայն աջակցվող ծրագրաշարով սարքը ճանաչելուց հետո։
Bs1A.cfg. կարգավորումները սովորական տեքստային ֆայլ են
Բոլոր կարգավորումները պահվում են մեկ տեքստային INI ֆայլում, Bs1A.cfg, որը գտնվում է Bs1A.exe-ի կողքին: Ծրագիրը ընդհանրապես չի օգտագործում Windows ռեեստրը: Ֆայլը կարելի է խմբագրել ձեռքով, երբ ծրագիրը փակ է, ինչը ամենապարզ եղանակն է սպասարկման նոութբուքերի ամբողջ ցանցում նույնական կազմաձևում տարածելու համար՝ պատճենեք մեկ ֆայլ: Զգայունության, աղմուկի մակարդակի, նախապատվածությունների և հորատման թվային արժեքները ընդունվում են ինչպես տասնորդական կետով, այնպես էլ տասնորդական ստորակետով, ուստի միջերեսի լեզուն կամ Windows-ի տարածաշրջանային ձևաչափը փոխելը դրանք չի զրոյացնում:
Տեղադրում, համակարգային պահանջներ և որտեղ են պահվում ձեր տվյալները
Balanset ծրագիրը սովորական Windows դեսքթոփ հավելված է. Դուք տեղադրում եք այն մեկ անգամ նոութբուքի վրա, որը կգնա մեքենայի մոտ, և այդ պահից սարքը պարզապես USB սարք է, որը ծրագիրն ինքն է գտնում.
Անհրաժե՞շտ է տեղադրիչ կամ փոխարինող պատճեն: Կապվեք Vibromera աջակցության հետ ձեր սարքի մոդելի հետ՝ ճիշտ ծրագրային տարբերակը հաստատելու համար:
| Պարամետր | Պահանջ |
|---|---|
| Օպերացիոն համակարգ | Windows 7, 8, 10 կամ 11, 32-բիթ կամ 64-բիթ |
| Պորտ | Մեկ ազատ USB պորտ |
| Սկավառակի տարածք | Մոտ 150 MB |
| Էկրան | 1024×768 կամ ավելի բարձր. խորհուրդ է տրվում 1366×768 և ավելի |
| Ադմինիստրատորի իրավունքներ | Պարտադիր չէ |
| Ինտերնետ կապ | Պարտադիր չէ չափման, հավասարակշռման կամ հաշվետվության համար |
Երկու եղանակ տեղադրելու համար
Վիզարդով տեղադրումը երաշխավորված ուղին է այն համակարգչի համար, որի վրա ծրագիրը երբեք չի եղել. Գործարկեք Bs1ASetup.exe-ն և անցեք վիզարդի քայլերով. լռելյայն տեղը ընթացիկ օգտագործողի Documents\BalSoft թղթապանակն է, և ծրագիրը հայտնվում է Bs1A ենթաթղթապանակում՝ տալով Documents\BalSoft\Bs1A\Bs1A.exe. Սարքը տեղադրման ընթացքում միացված լինել պարտադիր չէ. Այդ վիզարդի մեկ հրահանգն արժե երկու անգամ կարդալ. մի մաքրեք «Encoder driver setup» կամ «DB setup» տարբերակները, քանի որ առանց տվյալների բազայի բաղադրիչի աշխատաշրջանի արխիվը չի աշխատի. Վերջում վիզարդը ստեղծում է «Bs1A» դեսքթոփ դյուրանցում և Start մենյուի խումբ, որը պարունակում է ծրագիրը, ձեռնարկը և հղում արտադրողի կայքին.
Ծրագիրը նաև շարժական է: Այն չի դիպչում Windows-ի ռեեստրին, և բոլոր կարգավորումները գտնվում են կատարվող ֆայլի կողքին՝ Bs1A.cfg-ում, ուստի ամբողջ հավելվածը կարելի է բացել ցանկացած հարմար թղթապանակում և գործարկել այնտեղից, այդ թվում՝ սարքի հետ տեղափոխվող USB կրիչից: Կան երկու վերապահում: Մի բացեք այն Program Files-ում, քանի որ այնտեղ կարգավորումներ գրելը պահանջում է ադմինիստրատորի իրավունքներ: Եվ եթե համակարգչի վրա երբևէ չի տեղադրվել տեղադրման մոգը, գործարկեք այն այդ մեքենայի վրա մեկ անգամ, քանի որ այն տեղադրում է տվյալների բազայի բաղադրիչը և սարքի դրայվերը. դրանից հետո կարող եք թարմացնել ցանկացած եղանակով:
Առաջին անցումը
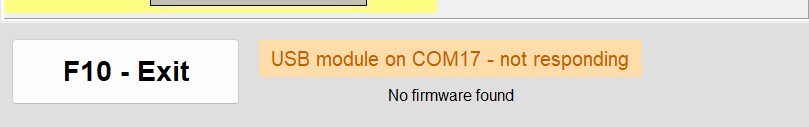
Գործարկեք Bs1A.exe-ն, և հիմնական պատուհանը բացվում է ծրագրի տարբերակով վերնագրի տողում: Պատուհանի ներքևում գտնվող միացման կարգավիճակի տողն անմիջապես ասում է ձեզ, թե երեք իրավիճակներից որում եք գտնվում. “USB module found on”՝ COM պորտի համարով, նշանակում է, որ սարքը պատրաստ է, “USB module not connected”-ը նշանակում է, որ այն չի հայտնաբերվել, և “Firmware not supported on COM…”-ը կարմիրով նշանակում է, որ սարքը պատասխանել է, բայց իր որոնվածն ավելի հին է, քան 5.5.0-ն: Ծրագիրը երբեք չի բացվում երկու անգամ — կրկին գործարկելը պարզապես բերում է առկա պատուհանը առաջին պլան և վերականգնում է այն, եթե ծալված էր — քանի որ երկու օրինակ կմրցեին նույն COM պորտի համար:
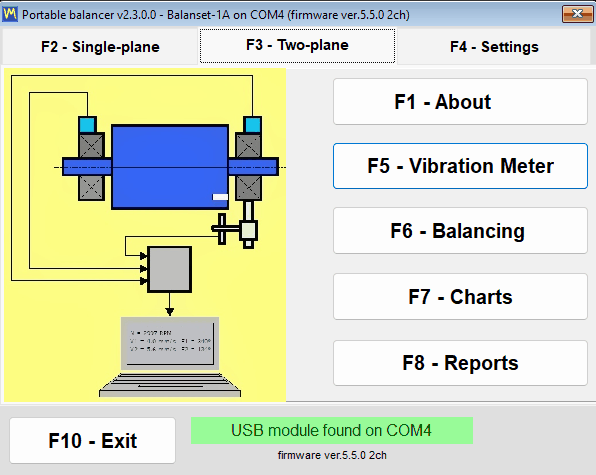
Դուք կարող եք տեղադրել և ուսումնասիրել ծրագիրը, նախքան սարքակազմը ընդհանրապես կժամանի. Առանց միացված սարքի հիմնական պատուհանը դեռ բացվում է և մնում ամբողջովին օգտագործելի — չկան արգելափակող երկխոսություններ — և կարգավիճակի տողը պարզապես հայտնում է, որ ոչինչ չի հայտնաբերվել. Ձեր լեզուն ընտրելը սովորաբար առաջին բանն է, որ պետք է անել տեղադրումից հետո. ընտրեք այն «F4 – Settings» ներդիրում, ապա փակեք ծրագիրը «F10 – Exit»-ով և կրկին գործարկեք.
Որտեղ են ֆայլերը
| Ի՞նչ | Որտեղ | Նշում |
|---|---|---|
| Կարգավորումներ | Bs1A.cfg-ը՝ Bs1A.exe-ի կողքին | Պարզ INI տեքստ; լեզուն և մասշտաբը գրվում են հենց փոփոխման պահին |
| Աշխատաշրջանի արխիվ և հաշվետվություններ | Documents\BalSoft\Bs1A | Միշտ ընթացիկ օգտվողի Documents թղթապանակում՝ անկախ այն բանից, թե որտեղ է տեղադրված հենց ծրագիրը |
| Աշխատանքի մատյաններ | Logs պանակը՝ Bs1A.exe-ի կողքին | bs1a.log և bs1a.1.log-ից bs1a.5.log, յուրաքանչյուր ֆայլ՝ առավելագույնը 5 MB, ընդհանուրը՝ 5 ֆայլ |
| Հաշվետվության ձևանմուշներ | ReportTpl թղթապանակը՝ Bs1A.exe-ի կողքին | Խմբագրելի, ուստի արձանագրությունը կարող է կրել ձեր սեփական ձևաթուղթը |
| Պատուհանի սքրինշոթեր | Documents\Bs1A\Screenshots | Գրանցվում է F12 ստեղնով՝ որպես PNG ֆայլեր |
Քանի որ արխիվը միտումնավոր պահվում է օգտագործողի Documents պանակում, այլ ոչ թե գործարկվող ֆայլի կողքին, այն գոյատևում է ծրագրի թարմացումներից և նույնիսկ ամբողջական վերատեղադրումից, և նոր տարբերակի առաջին գործարկման ժամանակ ծրագիրը հին տեղակայքում գտնված արխիվը պատճենում է Documents\BalSoft\Bs1A, առանց սկզբնականը ջնջելու: Տեխնիկին այլ նոութբուքի փոխադրելը, հետևաբար, նշանակում է երկու պանակ պատճենել. ծրագրի պանակը, որը կրում է Bs1A.cfg-ը և ձեր հաշվետվության ձևանմուշները, և Documents\BalSoft\Bs1A-ն, որը կրում է ձեր երբևէ գրանցած յուրաքանչյուր հավասարակշռման նիստը: Ոչինչ ապաակտիվացնելու, փոխանցելու կամ վերալիցենզավորելու կարիք չկա:
Սարքի միացում և firmware 5.5.0 պահանջը
Միացրեք տատանումների տվիչները պատյանի վրա նշված Ch-1-ից Ch-4 ալիքի միակցիչներին — երկուսը Balanset-1A-ի վրա, չորսը Balanset-4A-ի վրա — և լազերային տախոն Tacho միակցիչին. Պատյանի ավելի հին տարբերակների վրա նույն մուտքերը նշված են X1 և X2 որպես տատանում, և X3 որպես տախոմետր, ուստի մի զարմացեք, եթե ձեր սարքի պիտակները տարբերվում են. Տեղադրեք տատանումների տվիչները հավասարակշռվող ռոտորի առանցքակալի հենարանների վրա, ամրացրեք արտացոլող նշանը ռոտորի վրա և միացրեք USB մոդուլը համակարգչին USB մալուխով. Հերթականությունը խիստ չէ, քանի որ սարքը ճանաչվում է ցանկացած պահի, ներառյալ, երբ ծրագիրն արդեն աշխատում է.
Մեկ մանրամասն ավելի շատ աջակցության զանգեր է առաջացնում, քան որևէ այլ. տախոմետրը սնուցվում է սարքից իր սեփական մալուխով և մարտկոց չի պահանջում, ուստի մարտկոցի խցիկի կափարիչը բացելու պատճառ չկա: Այն միացնելուց հետո սեղմեք ON, ապա AUTO սենսորի վրա, և լազերային ճառագայթը պետք է վառվի:
«Connect» կոճակ չկա
Ծրագիրն ինքն է սկանավորում COM պորտերը, մոտավորապես ամեն 1.5 վայրկյանը մեկ, գտնում է սարքը և հարցում ուղարկում իր որոնվածին: Հայտնաբերված պորտը հիշվում է, ուստի հաջորդ մեկնարկը միանում է ավելի արագ: Այլ ծրագրի կողմից բռնված պորտը սկանավորումը չի կանգնեցնում — մնացած պորտերը շարունակում են ստուգվել, և զբաղված պորտը կրկին փորձվում է հաջորդ ցիկլում — և հարևան պորտի վրա գտնվող օտար Arduino տախտակը ևս չի արգելափակում որոնումը: Windows 10-ում և Windows 11-ում COM պորտի դրայվերն ինքնաբերաբար տեղադրվում է; Device Manager-ում սարքը հայտնվում է որպես COM պորտ՝ “Arduino Due” անունով: USB կարգավիճակի տողի վրա սեղմելը հարկադրում է անմիջական որոնում, ապա սպասելու հաջորդ ցիկլին:
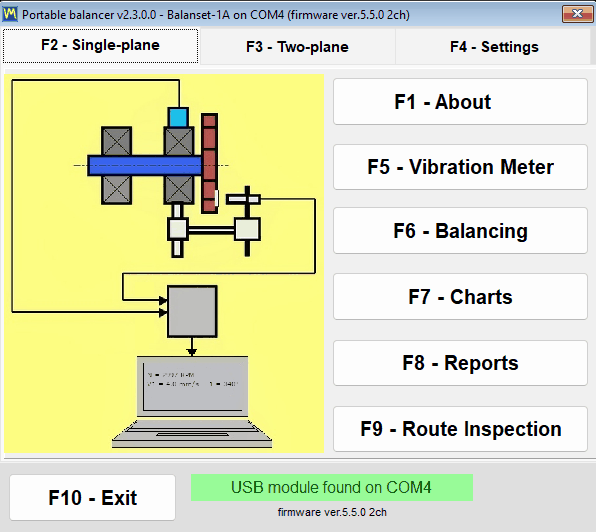
| Կարգավիճակի տողի տեքստ | Գույն | Ինչ է դա նշանակում |
|---|---|---|
| “USB module found on” (USB մոդուլը գտնվել է) և պորտի համարը | Կանաչ | Սարքը միացված է և պատասխանում է |
| “USB մոդուլը միացված չէ” | Թարթող դեղին-նարնջագույն | Սարքը չի հայտնաբերվել, և ֆոնային որոնումն ընթացքի մեջ է |
| “USB module disconnected” (USB մոդուլն անջատվել է) | Նարնջագույն | Մալուխը հանվել է, և ծրագիրը սպասում է սարքի վերադարձին |
| “USB module on COM4 – not responding” (USB մոդուլը COM4-ում չի արձագանքում) | Նարնջագույն | COM պորտը գոյություն ունի, բայց որոնվածը չի պատասխանում, սովորաբար այն պատճառով, որ մեկ այլ ծրագիր բռնել է պորտը |
| “Firmware not supported on COM4” (COM4-ում ծրագրաշարը չի աջակցվում) | Նարնջագույն, կարմիր տեքստով | Սարքը պատասխանում է, բայց դրա որոնվածքը 5.5.0-ից ցածր է, և չափումները արգելափակված են |
Մոդելը, պորտը և որոնվածը միշտ էկրանին են
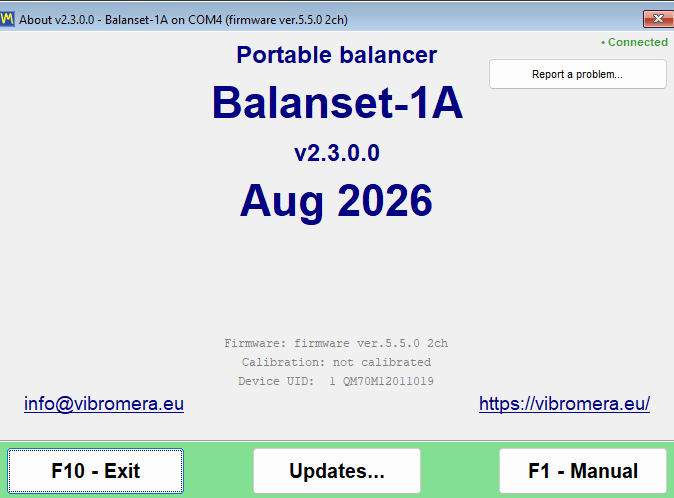
Կարգավիճակի տողի կողքին ծրագիրը տպում է սարքի միկրոծրագիրը firmware ver.5.5.0 2ch ձևի տողով: Թիվը սարքի ներսում գտնվող ծրագրի տարբերակն է, իսկ 2ch կամ 4ch-ը ալիքների քանակն է, որից ծրագիրը գիտի՝ արդյոք ցույց տա Ch-3 և Ch-4 և քանի ուղղման հարթություն առաջարկի: Նույն երեք փաստը՝ մոդելը, COM պորտը և միկրոծրագիրը, կրկնվում են յուրաքանչյուր պատուհանի վերնագրի տողում, օրինակ՝ Balanset-1A on COM4 (firmware ver.5.5.0 2ch), ուստի աշխատանքի ընթացքում արված էկրանի նկարը միշտ կրում է իր ծագման տվյալները: «F1 – About» պատուհանը ավելացնում է սարքի սերիական համարը, որը ցուցադրվում է որպես Device UID:
Պահանջվում է 5.5.0 կամ ավելի նոր որոնվածք
Ծրագրի այս տարբերակը չափում է միայն 5.5.0 և ավելի նոր որոնվածքով սարքով. Ավելի հին որոնվածքը չի աջակցվում, և դա նշանակում է և՛ հին 4.10.x շարքը, և՛ միջանկյալ 5.0.x-ից 5.4.x տարբերակները — երեկ 5.2.0 որոնվածքով չափած սարքը մերժվում է, մինչև թարմացվի. Մերժումը հստակ է, ոչ լուռ. Սարքը դեռ ճանաչվում է, և դրա COM պորտը միտումնավոր մնում է հատկացված դրան, քանի որ ներկառուցված թարմացնողին անհրաժեշտ է այդ պորտը. Կարգավիճակի տողը դառնում է նարնջագույն՝ կարմիր «Firmware not supported on COMx» տեքստով, դրա տակ որոնվածքի տարբերակը ցուցադրվում է կարմիրով, և պորտի ու որոնվածքի տարբերակի յուրաքանչյուր զույգի համար մեկ անգամ ծրագիրը հարցնում է «Update the device firmware now?». Պատասխանեք «Yes», և բացվում է «Updates» պատուհանը. Մինչև որոնվածքի թարմացումը, ռեժիմի կոճակները դեռ աշխատում են, և պատուհանները դեռ բացվում են, բայց Vibration Meter-ում և Analyzer-ում կենդանի հոսքերը չեն սկսվում, և հավասարակշռման անցումն ընդունվում չէ.
Մեկ հետևանք պետք է հստակ ասվի, քանի որ ազդում է տվյալների վրա, որոնք դուք արդեն կարող եք ունենալ. 5.x-ից ավելի հին որոնվածով ստեղծված արխիվային գրառումները այս տարբերակով այլևս չեն կարող ճիշտ կարդալ: Ֆայլերն անձեռնմխելի են, բայց մակարդակները ցուցադրվում են 16 անգամ ավելի փոքր և տարբեր հաճախականային սանդղակով, ուստի նման գրառումը չպետք է դիտվի որպես չափում: Կրկին չափեք մեքենան ընթացիկ որոնվածով, կամ բացեք հին գրառումը ծրագրի ավելի հին տարբերակով:
Որոնվածքի թարմացումը ծրագրից
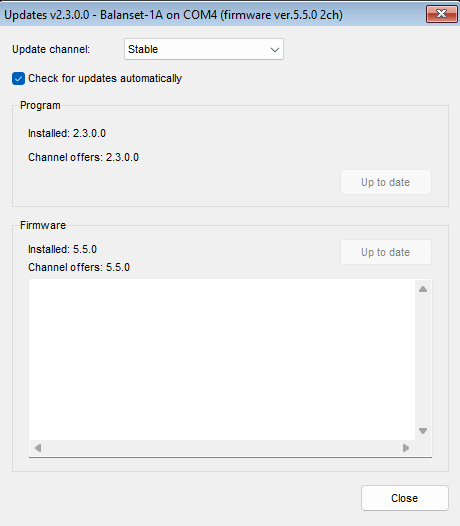
Որոնվածը թարմացվում է հավելվածի ներսից, առանց երրորդ կողմի ֆլեշավորման գործիքի. բացեք “F1 – About”, սեղմեք “Updates…”, և օգտագործեք “Firmware” բլոկը: Ծրագիրը ներբեռնում է ընտրված ալիքի build-ը, ստուգում է դրա checksum-ը և ֆլեշում է սարքը; ամբողջ գործողությունը տևում է 15-ից 30 վայրկյան, և կոճակի տակի լոգային դաշտը ցույց է տալիս ընթացքը որպես “Downloading… NN%”, որին հաջորդում են flasher-ի հաղորդագրությունները: Մի անջատեք սարքը, մինչ այն աշխատում է: Երբ ավարտվում է, հայտնվում է “Firmware updated successfully.”, և կապն ինքնաբերաբար վերականգնվում է — մալուխը հանելու կամ ծրագիրը վերագործարկելու կարիք չկա, քանի որ սարքը վերահայտնաբերվում է անմիջապես, և նոր տարբերակը հայտնվում է բոլոր բաց պատուհանների վերնագրերում: Ալիքների քանակը վերընթերցվում է միևնույն ժամանակ, քանի որ որոնվածի թարմացումը կարող է փոխել այն: Եթե նախորդ փորձն ընդհատվել է, և սարքը մնացել է bootloader-ում, պատուհանը ճանաչում է այդ վիճակը և հայտնում “Bootloader detected (no firmware)”, և կրկին ֆլեշելը ստանդարտ վերականգնման ուղին է:
Մալուխի կորուստը վթար չէ
USB մալուխը աշխատանքի կեսին հանելը մշակվում է առանց արգելափակող երկխոսությունների. Կարգավիճակի տողը փոխվում է «USB module disconnected»-ի, ընթացիկ չափումը մաքուր կերպով ավարտվում է և նստաշրջանի մատյանում գրում է «ERROR: USB cable disconnected. Check USB connection.», և չափման պատուհանում հայտնվում է կարմիր «USB disconnected» մակագրություն. Ֆոնային որոնումը շարունակում է աշխատել, ուստի մալուխը հետ միացնելը ինքնուրույն վերականգնում է կապը, և Vibration Meter-ում կամ Analyzer-ում աշխատող կենդանի հոսքը ինքնուրույն վերսկսվում է՝ առանց պատուհանը կրկին բացելու. Միայն չավարտված F9 գրանցումը պետք է կրկին սկսվի.
Ծրագրի թարմացումներ և աջակցություն
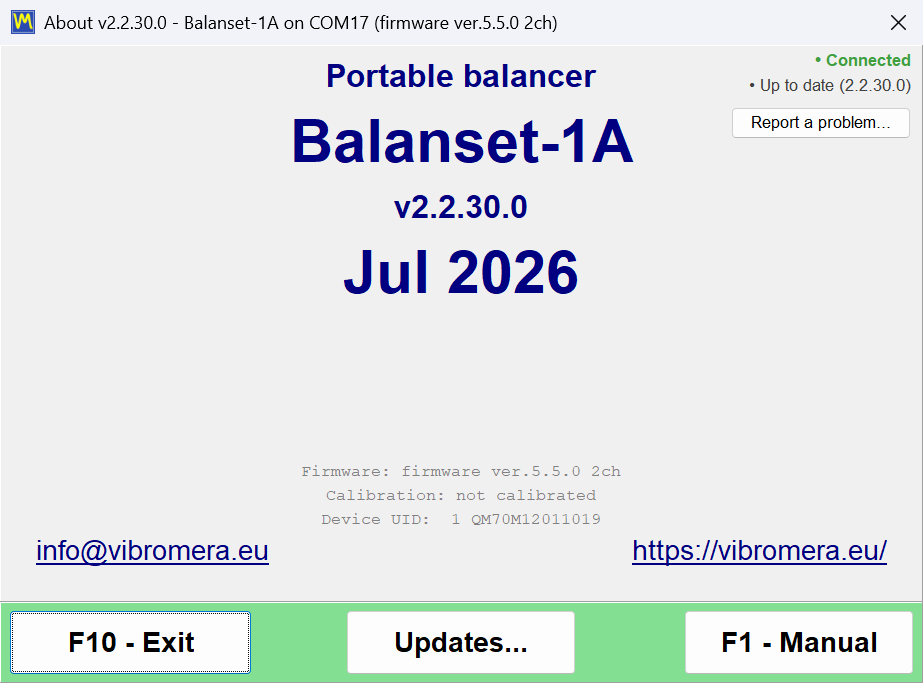
Ծրագիրը կարող է ինքն իրեն արդիացված պահել, և ասում է ձեզ, թե ինչ է անում: Այն ստուգում է նոր տարբերակների առկայությունը updates.vibromera.com սերվերում՝ միայն HTTPS կապով, ֆոնային ռեժիմով մեկնարկի ժամանակ և կրկին, երբ բացում եք “About” պատուհանը, և արդյունքը քեշվում է 24 ժամ, որպեսզի սերվերը կրկնակի չկանչվի: Երբ ձեր ալիքում գոյություն ունի ավելի նոր տարբերակ, “New version available” հղումը հայտնվում է հիմնական պատուհանի ներքևի աջ անկյունում; երբ թարմացում չկա, այդ անկյունը պարզապես դատարկ է: Ինքնաստուգումն ամբողջությամբ կարելի է անջատել “Check for updates automatically” վանդակով “Updates” պատուհանում, և անջատված վիճակում ծրագիրն ընդհանրապես կապ չի հաստատում սերվերի հետ:
| Տող “Ծրագրի մասին” պատուհանում | Նշանակություն |
|---|---|
| “Միացված է” կամ “Օֆլայն” | Արդյոք թարմացումների սերվերը հասանելի է; մինչ ստուգումն ընթանում է, ցուցադրվում է “Checking server…” |
| “Հասանելի է թարմացում՝ X.Y.Z” | Գոյություն ունի նոր տարբերակ; կտտացրեք տողին՝ տեղադրման պատուհանը բացելու համար |
| “Թարմ տարբերակ է” | Ամենավերջին տարբերակը տեղադրված է; կտտացնելը կրկնում է ստուգումն անմիջապես՝ շրջանցելով 24-ժամյա քեշը |
| “Թարմացման ստուգումը ձախողվեց” | Սերվերն անհասանելի է; հուշում-պատուհանը բացատրում է պատճառը, և կտտացումը կրկին փորձում է |
Թարմացման տեղադրում
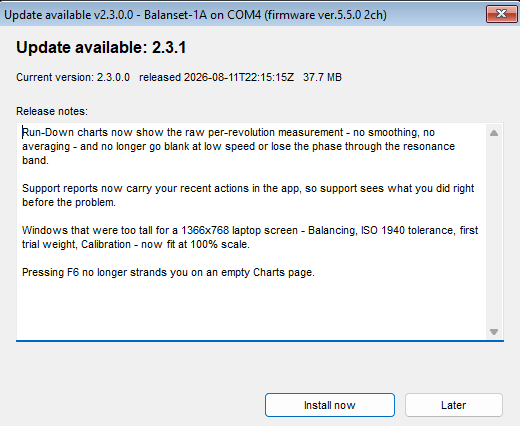
Հղման վրա սեղմելը բացում է “Հասանելի է թարմացում” պատուհանը, որտեղ ցուցադրվում են նոր տարբերակի համարը, “Ընթացիկ տարբերակը”, թողարկման ամսաթիվը, ներբեռնման չափը և թողարկման նշումները։ “Տեղադրել հիմա” կոճակը սկսում է գործընթացը, իսկ “Հետո”-ն հետաձգում է այն։ Ծրագիրը ներբեռնում է փաթեթը, SHA-256 ստուգիչ գումարով ստուգում նրա ամբողջականությունը, փակվում է և տեղադրումը հանձնում BsUpdater.exe օգնական ծրագրին, որը աշխատանքի ընթացքում հայտնում է իր փուլը և ֆայլերի կենդանի հաշվիչը, օրինակ՝ “Extracting… 1234 / 3288”։ Այնուհետև օգնականը փոխարինում է ֆայլերը և գործարկում նոր տարբերակը, որը ցուցադրում է կարճ ծանուցում տեղադրված տարբերակի մասին։ Եթե ներբեռնումը ձախողվում է, պատուհանը շարունակում է արձագանքել և ցուցադրում “Download failed:” պատճառով, որպեսզի կարողանաք վերացնել պատճառը և կրկնել։
Թարմացումը ձեր տվյալներին չի դիպչում: Bs1A.cfg-ի կարգավորումները պահպանվում են, հավասարակշռման արխիվը պահպանվում է, քանի որ գտնվում է օգտագործողի Documents թղթապանակում, իսկ ձեր փոփոխած հաշվետվության կաղապարները պահվում են նորերի կողքին name.user-*.htm ձևի անուններով, և թարմացումից հետո ծրագիրը թվարկում է դրանք: Ընկերության բլանկը այդ պահպանված ֆայլերից նոր կաղապար է տեղափոխվում ձեռքով:
Հետադարձ վերականգնումը նույնպես ներկառուցված է: Ինչ-որ բան փոխարինելուց առաջ օգնականը պահպանում է նախորդ տարբերակի պահուստային պատճենը bin\updates պանակում: Հոսանքի ընդհատումով ընդհատված թարմացումն ավարտվում կամ մաքրվում է հաջորդ գործարկման ժամանակ, և որպես վերջին միջոց bin\BsUpdater.exe-ն կարելի է ձեռքով գործարկել՝ նախորդ տարբերակը վերականգնելու համար: Կարող եք նաև միտումնավոր հետ գնալ ցանկացած պահի “Roll back” կոճակով “Updates” պատուհանում, որը հաստատում է խնդրում, նախքան գործելը: Windows-ը հաստատում UAC խնդրում է միայն այն դեպքում, երբ տեղադրման պանակը ընթացիկ օգտագործողի կողմից գրելի չէ, օրինակ՝ Program Files; տեղափոխելի տեղադրումը կամ Documents-ի տակ գտնվողը թարմացվում է առանց որևէ խնդրի: Եվ եթե ձեզ պատահի ծրագիրը գործարկել, մինչ օգնականն աշխատում է, մեկնարկը մերժվում է “Update in progress” վերնագրով պատուհանով — դա նորմալ է, և հաջորդ մեկնարկը դա աննորմալ ավարտ չի համարում:
Թարմացման ալիքներ
| Ալիք | Ինչ է առաջարկում |
|---|---|
| “Stable” | Փորձարկված տարբերակներ; լռելյայն և արտադրական աշխատանքի համար խորհուրդ տրվող ընտրություն |
| “Latest” | Ամենավերջին պաշտոնական թողարկումը |
| “Փորձարարական” | Preview build-եր, ուղղակի նախազգուշացումով, որ դրանք կարող են անկայուն լինել |
| “Legacy” | Ամրագրված հին ծրագրի տարբերակ ավելի հին սարքավորման համար; որոնվածի բլոկը ցույց է տալիս “No build on this channel” |
Խնդրի մասին հայտնում՝ ծրագրի ներսից
Աջակցությունը էլ. հասցե չէ, որի համար պետք է հիշողությունից նկարագրություն կազմեք: Բացեք “F1 – About”, սեղմեք “Report a problem…”, և “Send report to Vibromera support” պատուհանն ինքն է հավաքում տեխնիկական համատեքստը ձեզ համար: Ավելացրեք մեկնաբանություն “Comment (optional):” դաշտում, կցեք էկրանի պատկերներ “Attach screenshots…”-ով PNG, JPG, BMP կամ GIF ձևաչափով՝ ընդհանուր առմամբ մինչև 25 ՄԲ, և որոշեք “Attach full log (bs1a.log + rotated)” վանդակի վերաբերյալ: Սովորական հաղորդման համար այդ վանդակը լռելյայն միացված է, և արժե թողնել այն, քանի որ լոգը հենց այն է, ինչը կրճատում է ախտորոշումը; ձախողված թարմացման վերաբերյալ բողոքի համար այն, ըստ էության, պարտադիր է, քանի որ միայն այդ արխիվն է պարունակում թարմացման օգնականի սեփական լոգը: Ցանկացած պատուհանի արագ սքրինշոթը մեկ ստեղնի հեռավորության վրա է. F12-ը գրում է PNG Documents\Bs1A\Screenshots պանակում:
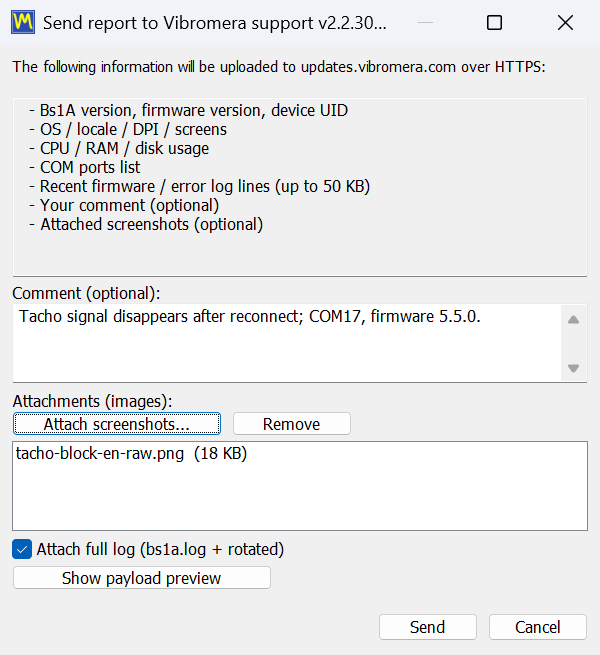
Եթե նախորդ նիստն ավարտվել է աննորմալ կերպով, հաջորդ մեկնարկն առաջարկում է ուղարկել հաղորդում՝ արդեն լրացված սպասարկման մեկնաբանությամբ, և նման վթարային հաղորդման համար լրիվ լոգի վանդակը լռելյայն անջատված է, որպեսզի դուք որոշեք: Անավարտ հավասարակշռման աշխատանքը չի կորչում այս ընթացքում, քանի որ նիստն ավտոմատ պահվում է յուրաքանչյուր քայլում, և ծրագիրն առաջարկում է վերականգնել այն: Եթե սերվերին հասնել հնարավոր չէ, ծրագիրն առաջարկում է հաղորդումը պահել որպես support-report ֆայլ, որի անվան մեջ ժամանիշ կա, և բացում է Explorer-ը այդ ֆայլի մոտ, որպեսզի կարողանաք ուղարկել այն ցանկացած այլ ձևով: Վաճառքից առաջ և համատեղելիության հարցերը կարող են նաև ուղղակիորեն ուղարկվել մարդուն WhatsApp-ով, հասցեով https://wa.me/37258364849.
Աշխատանք օֆլայն, և ինչ է դուրս գալիս ձեր համակարգչից
Balanset ծրագրային ապահովումը լոկալ Windows ծրագիր է, որը հաղորդակցվում է USB սարքի հետ: Դրա հետևում ամպային ծառայություն չկա, ստեղծելու հաշիվ չկա, հասնելու լիցենզիայի սերվեր չկա, և վերականգնելու բաժանորդագրություն չկա: Թրթռման չափումը, հավասարակշռման աշխատանքի կատարումը, ուղղիչ կշիռների հաշվարկը, արդյունքի ստուգումը ISO 1940-ի նկատմամբ և HTML արձանագրության ստեղծումը — բոլորը տեղի են ունենում ձեր առջևի նոութբուքի վրա, և յուրաքանչյուրը դրանցից աշխատում է ցանցի մալուխը հանված և Wi-Fi-ն անջատված վիճակում: Սա նշանակալի է այն վայրերում, ուր այս սարքերն իրապես գնում են՝ նավի շարժիչային բաժանմունք, հանք, ցեմենտի գործարան, թղթի ֆաբրիկա, օբյեկտ, որտեղ քաղաքականությունն ընդհանրապես արգելում է օտար նոութբուք միացնել գործարանի ցանցին:
Ինտերնետ երբևէ օգտագործում է միայն երկու բան, և երկուսն էլ ընտրովի են, և երկուսն էլ գնում են updates.vibromera.com հասցեին՝ միայն HTTPS-ով. Առաջինը թարմացումների ստուգումն է, որը կարելի է անջատել «Check for updates automatically»-ով, որից հետո ծրագիրը դադարում է սերվերի հետ կապվել. Երկրորդը աջակցության հաշվետվությունն է, որն ուղարկվում է միայն, երբ դուք ինքներդ սեղմում եք «Send», և որը պահանջում է ծրագրի հետ տեղադրված մուտքի թոքեն ֆայլ. Ֆոնում ոչինչ չի փոխանցվում այս երկու ուղիներից բացի.
Երբ դուք իրապես ուղարկում եք support հաղորդում, դրա պարունակությունը առեղծված չէ: Պատուհանը թվարկում է դրանք, և “Show payload preview” կոճակը ցույց է տալիս ուղարկելուց առաջ ճշգրիտ բեռը. ծրագրի տարբերակը, որոնվածի տարբերակը և սարքի UID-ը; համակարգային տեղեկատվություն, ինչպիսիք են օպերացիոն համակարգը, լեզուն, DPI-ն, էկրանները, պրոցեսորը, հիշողությունը և սկավառակի ծանրաբեռնվածությունը, և COM պորտերի ցանկը; մինչև 50 ԿԲ վերջին ախտորոշիչ լոգային տողեր, ներառյալ ձեր վերջին գործողությունները հավելվածում; ձեր մեկնաբանությունը; և ձեր կցած ֆայլերը: Ձեռնարկն ուղղակիորեն ասում է սահմանը, ինչպես և մենք. նիստի ֆայլերը և չափման արդյունքները հաղորդման մեջ չեն ներառվում: Ձեր հաճախորդների մեքենաները, ռոտորի անունները, թրթռման մակարդակները և հավասարակշռման արձանագրությունները մնում են ձեր սկավառակի վրա, եթե դուք ինքներդ չեք ընտրում կցել դրանք:
Նույն սկզբունքն անցնում է ծրագրի պահպանման եղանակի միջով. Կարգավորումները ընթեռնելի INI ֆայլ են, ոչ թե ռեեստրի բանալիներ. Արխիվը և հաշվետվությունները սովորական ֆայլեր են Documents\BalSoft\Bs1A-ում, որոնք կարող եք պահուստավորել, պատճենել այլ համակարգչի կամ հանձնել հաճախորդին. Հաշվետվությունները UTF-8 HTML են, որոնք բացվում են ցանկացած բրաուզերում՝ ցանկացած օպերացիոն համակարգում. Route Inspection ֆայլերը սովորական ֆայլեր են, գրված SI միավորներով՝ տասնորդական կետով, անկախ Windows-ի տարածաշրջանային ձևաչափից, ուստի գերմանական նոութբուքի վրա գրանցված երթուղին ճիշտ է կարդացվում թուրքականի վրա. Ձեր և ձեր սեփական չափումների միջև սեփականատիրական տարա չկա.
Ձեռք բերեք սարքը — ծրագրային ապահովումը ներառված է
Երկու հավաքածուներն էլ առաքվում են այս նույն ծրագրով և դրա թարմացումներով. Ոչ բաժանորդագրություն, ոչ մեկ-տեղանոց լիցենզիա, ոչ cloud հաշիվ. Երկամյա երաշխիք, DHL / UPS առաքում ողջ աշխարհով.
Balanset-1A — €1,975Balanset-4A, 4 channels — €6,803Հարցրեք ինժեներին (WhatsApp)
Հաճախ տրվող հարցեր
Ծրագիրը վաճառվու՞մ է առանձին, թե ներառված է սարքի հետ:
Ծրագրային ապահովումը հավաքածուի մասն է և առանձին չի վաճառվում: Balanset-1A-ն արժե EUR 1,975, իսկ Balanset-4A-ն արժե EUR 6,803, և երկուսն էլ ներառում են նույն Windows ծրագիրը, գումարած արտադրողի թարմացումների սերվերից թարմացումները: Ոչ մի բաժանորդագրություն և ոչ մի մեկ-տեղանի լիցենզիա վերականգնման կարիք չկա:
Ո՞ր սարքի որոնվածքն է պահանջում ծրագրի այս տարբերակը:
Firmware 5.5.0 կամ ավելի նոր: 4.10.x որոնվածում և միջանկյալ 5.0.x–5.4.x տարբերակներում սարքը դեռ հայտնաբերվում է և իր COM պորտը մնում է տեսանելի, բայց չափում չի սկսվում և հավասարակշռման նիստերը մերժվում են: Կարգավիճակի տողում ցուցադրվում է Firmware not supported on COMx, և որոնվածը կարող է թարմացվել ծրագրի ներսից 15–30 վայրկյանում:
Կարո՞ղ է ծրագիրը հավասարակշռել 3 կամ 4 ուղղման հարթությամբ:
Այո, 4-ալիքանի Balanset-4A-ով և F4 – Settings էջանիշում Balancing form-ը Modern դրված վիճակում: Ուղղման հարթությունների քանակը համապատասխանում է թրթռման ալիքների քանակին, իսկ 2-ալիքանի Balanset-1A-ը հավասարակշռում է 1 կամ 2 հարթությունում: Classic ձևը երկու դեպքում էլ աջակցում է 1 և 2 հարթություն:
Ծրագրին անհրաժե՞շտ է ինտերնետ կապ կամ cloud հաշիվ:
Ոչ: Սա սովորական լոկալ Windows ծրագիր է, որը կարդում է սարքը USB COM պորտի միջոցով, և ամբողջ չափումը, հաշվարկը, արխիվացումը և հաշվետվությունների ստեղծումը աշխատում են ամբողջությամբ օֆլայն, առանց գրանցման: Ինտերնետ կապն օգտագործվում է միայն երկու ընտրովի բանի համար՝ ծրագրի թարմացումների ստուգում HTTPS-ով, և ցանկության դեպքում՝ աջակցության հաշվետվության ուղարկում:
Որ լեզուներն է աջակցում ինտերֆեյսը?
Միջերեսը և օգտագործողի ձեռնարկը հասանելի են 27 լեզվով, ընտրված F4 – Settings ներդիրի լեզուների ցանկից: Լեզուն փոխելը պահանջում է ծրագրի վերագործարկում: Միավորների նշանները, ինչպիսիք են g, g*mm, mm/s և RPM, և ստանդարտների նշանակումները, ինչպիսին է ISO 1940-ը, մնում են իրենց ստանդարտ ձևով յուրաքանչյուր լեզվում:
Ինչ է ներառված հավաքածուում՝ բացի ծրագրից?
Balanset-1A կամ Balanset-4A USB մոդուլը, մեկ թրթռման փոխարկիչ (արագացումաչափ) յուրաքանչյուր թրթռման ալիքի համար, լազերային օպտիկական tacho արագության սենսոր, USB մալուխը և սենսորների մալուխները, օգտագործողի ձեռնարկը և Balanset ծրագիրը: Tacho սենսորը սնուցվում է իր մալուխի միջոցով սարքից, հետևաբար այն մարտկոց չի պահանջում:
Երբ կրկին հավասարակշռում եմ նույն ռոտորը, պե՞տք է կրկնեմ փորձնական անցումները:
Ոչ. Ազդեցության գործակիցները ավտոմատ կերպով պահվում են արխիվում, և F5 – Apply coefficients-ով, կամ հավասարակշռման պատուհանում Load Coefficients-ով դրանք բեռնելը վերադարձնում է գործակիցները, փորձնական զանգվածները, շառավիղները, ֆիքսված դիրքերի քանակը և թույլտվությունը. Այնուհետև չափվում է միայն Run 0-ը, և ուղղումն անմիջապես հաշվարկվում է. Պահված գործակիցները վավեր են նույն մեքենայի և ռոտորի տեսակի համար՝ անփոփոխ տվիչների դիրքերով և աշխատանքային ռեժիմով, ուստի նշեք փորձնական կշռի տեղը ռոտորի վրա առաջին աշխատանքի ընթացքում.
Ինչպիսի՞ն են համակարգչի պահանջները, և պե՞տք են ինձ ադմինիստրատորի իրավունքներ:
Windows 7, 8, 10 կամ 11, 32-բիթանոց կամ 64-բիթանոց, մեկ ազատ USB պորտ, մոտ 150 ՄԲ ազատ սկավառակի տարածք, և առնվազն 1024×768 էկրան, 1366×768 կամ ավելի բարձրը խորհուրդ է տրվում: Տեղադրումը ադմինիստրատորի իրավունքներ չի պահանջում, և տեղափոխելի պատճենը կարելի է պարզապես հանել, քանի դեռ այն Program Files-ում չէ: Կարգավորումները պահվում են Bs1A.cfg ֆայլում, ոչ թե Windows ռեեստրում:
Route Inspection-ը և Bump test-ը պատրա՞ստ են արտադրական օգտագործման:
Երկուսն էլ ձեռնարկում նշված են որպես փորձարարական և լռելյայն անջատված են. դրանք միացվում են F4 – Settings էջանիշում: Դրանք օգտագործելի և փաստաթղթավորված են, սակայն պետք է դիտարկել որպես փորձնական շահագործման մեջ գտնվող հնարավորություններ: Route Inspection-ի կանխատեսումը մասնավորապես վերջին մի քանի այցերի ուղիղ գծային էքստրապոլյացիա է և ձեռնարկում նկարագրվում է որպես մոտավոր գնահատական սպասարկման պլանավորման համար, այլ ոչ թե խափանման երաշխավորված ժամկետ:
Ի՞նչ ձևաչափերով կարող եմ արտահանել հաշվետվությունը, և ինչու՞ է PDF արտահանումը ձախողվում որոշ մեքենաների վրա:
Հաշվետվությունները արտահանվում են PDF, HTML (մեկ ֆայլով), HTML (նկարների պանակով), RTF և RVF ձևաչափերով, և HTML ֆայլերը UTF-8 կոդավորմամբ են, ուստի բացվում են ցանկացած բրաուզերում, ցանկացած համակարգում: PDF արտահանման համար անհրաժեշտ է առնվազն մեկ Windows տպիչ տեղադրված, քանի որ տպիչի դրայվերն օգտագործվում է միայն էջի դասավորությունը հաշվարկելու համար; բոլորովին տպիչ չունեցող համակարգում միացրեք Microsoft Print to PDF-ը, և արտահանումն աշխատելու է: