ایک نیا صنعتی پلانٹ پیداوار شروع کرنے کی تیاری کر رہا تھا، اور لائن کے مسلسل کام میں جانے سے پہلے اس کے ہتھوڑا کرشر کے روٹر کا توازن ضروری تھا۔ ہم نے کام موقع پر، کرشر کے اپنے بیئرنگز میں، پورٹیبل بیلنسر Balanset-1A اور ایک لیپ ٹاپ کے ساتھ کیا۔ یہ صفحہ مشین، آلے کے ساتھ ہمارا ہر قدم، اور پلانٹ کو ملنے والا نتیجہ دکھاتا ہے۔
مشین اور کام
کرشر ایک ہتھوڑا مل ہے۔ جھولتے ہتھوڑوں کی قطاریں فولادی ڈسکس کے درمیان پنوں پر لٹکی ہیں، اور پورا روٹر AC-Motoren کی موٹر سے کپلنگ کے ذریعے براہِ راست چلتا ہے۔ نیم پلیٹ پر 50 Hz پر 55 kW اور 2970 rpm درج ہے، اس لیے روٹر تقریباً 3000 rpm پر گھومتا ہے۔
اس رفتار پر روٹر پر کمیت کی معمولی سی غلطی بھی بیئرنگز، فریم اور بنیاد پر ایک بڑی گھومتی قوت بن جاتی ہے؛ قوت رفتار کے مربع کے ساتھ بڑھتی ہے۔ پلانٹ ہموار آغاز چاہتا تھا۔ غیر متوازن روٹر غیر مؤثر طریقے سے چلتا ہے، میکانکی مسائل پیدا کرتا ہے اور کمیشننگ کے فوراً بعد پیداوار میں خلل ڈال سکتا ہے۔ اسی لیے روٹر کا توازن پلانٹ کے آغاز سے پہلے کیا گیا، پہلی خرابی کے بعد نہیں۔


ہم نے Balanset-1A کیسے استعمال کیا، قدم بہ قدم
Balanset-1A روٹر کو اس کے اپنے بیئرنگز میں اس کی کام کی رفتار پر ناپتا ہے۔ پروگرام آپ کو رنز سے گزارتا ہے اور اصلاح خود شمار کرتا ہے؛ موقع پر موجود شخص سینسر لگاتا ہے اور وزن جماتا ہے۔
سینسر اور ٹیکومیٹر
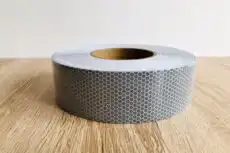
ارتعاشی سینسر بیئرنگ ہاؤسنگز پر، سختی سے شعاعی سمت میں، شافٹ کے زاویۂ قائمہ پر، اور ٹھوس دھات پر لگائے جاتے ہیں، گارڈز یا کورز پر نہیں۔ شافٹ پر منعکس کرنے والی ٹیپ کی ایک پٹی فیز کا حوالہ ہے: لیزر ٹیکومیٹر اسے ہر چکر میں ایک بار پڑھتا ہے۔ اب سے نہ سینسر اور نہ ٹیپ ہلنی چاہیے، کیونکہ پروگرام ہر زاویہ اسی نشان سے گنتا ہے۔
Run 0: ابتدائی ارتعاش
کرشر کو ہتھوڑے لگا کر چلایا جاتا ہے اور کام کی رفتار تک لایا جاتا ہے۔ F7 کا ایک دباؤ گردشی تعدد پر ارتعاش کا ایمپلی ٹیوڈ، فیز اور رفتار ریکارڈ کر لیتا ہے۔ یہ عدم توازن کی "پہلے" والی تصویر ہے۔
آزمائشی وزن اور Run 1
مشین بند اور اسٹارٹ ہونے سے محفوظ (لاک آؤٹ) ہونے پر، معلوم کمیت کا ایک آزمائشی وزن روٹر پر معلوم رداس پر جمایا جاتا ہے اور اس کی پوزیشن پر نشان لگایا جاتا ہے۔ کمیت قوت کے لحاظ سے چنی جاتی ہے: کام کی رفتار پر اس کی مرکز گریز قوت روٹر کے وزن کا تقریباً 7 % ہونی چاہیے (5–10 % ایک معقول دائرہ ہے)۔
پروگرام میں "First trial weight estimate" یا ہمارا مفت آزمائشی وزن کیلکولیٹر روٹر کی دی گئی کمیت، رداس اور رفتار کے لیے عدد بتاتا ہے۔
پھر روٹر دوبارہ چلتا ہے۔ اگر آزمائشی وزن ارتعاش کو بہت کم بدلے تو پروگرام رن قبول نہیں کرتا اور زیادہ بھاری وزن مانگتا ہے۔
حساب کتاب
Run 0 اور Run 1 کے فرق سے پروگرام اثراتی ضرائب شمار کرتا ہے اور اصلاح دکھاتا ہے: گرام میں کمیت اور زاویہ، جو آزمائشی وزن کی پوزیشن سے گردش کی سمت میں گنا جاتا ہے۔ پولر ڈایاگرام دکھاتا ہے کہ وزن کہاں لگے گا۔
وزن کی اصلاح
آزمائشی وزن اتار لیا جاتا ہے، اور اصلاحی وزن اسی رداس پر اور بتائے گئے زاویے پر جمایا جاتا ہے۔ رداس اہم ہے: شمار کی گئی کمیت صرف اسی رداس پر درست ہے جہاں آزمائشی وزن لگا تھا۔
ٹرم رن
اسی رفتار پر ایک اور رن بقایا ارتعاش اور بقایا عدم توازن دکھاتا ہے۔ ISO 21940-11 کی رواداری مقرر ہونے پر پروگرام نتیجے کو سبز یا سرخ نشان زد کرتا ہے۔ اگر کچھ اور اصلاح درکار ہو تو وہ اضافہ فوراً شمار کر دیتا ہے؛ نئے آزمائشی رن کی ضرورت نہیں۔

Balanset-1A کے مینوئل سے کرشر کے لیے جانچیں
- صرف ہتھوڑے لگے ہونے پر توازن کریں۔ ان کے بغیر عدم توازن ہتھوڑے لگاتے ہی واپس آ جاتا ہے۔
- جھولتے ہتھوڑے رنز کے درمیان نئی پوزیشن میں بیٹھ سکتے ہیں۔ اسٹاپ/اسٹارٹ ٹیسٹ، یعنی دو رن بغیر کچھ بدلے، دکھاتا ہے کہ ریڈنگز دہرائی جاتی ہیں یا نہیں۔
- گردشی تعدد پر چھوٹے جزو کے ساتھ بہت سارے ہارمونکس عموماً ڈرائیو کے مسئلے کی نشاندہی کرتے ہیں، عدم توازن کی نہیں۔ وزن بڑھانے سے پہلے کپلنگ سمیت ڈرائیو چین کو جانچیں۔
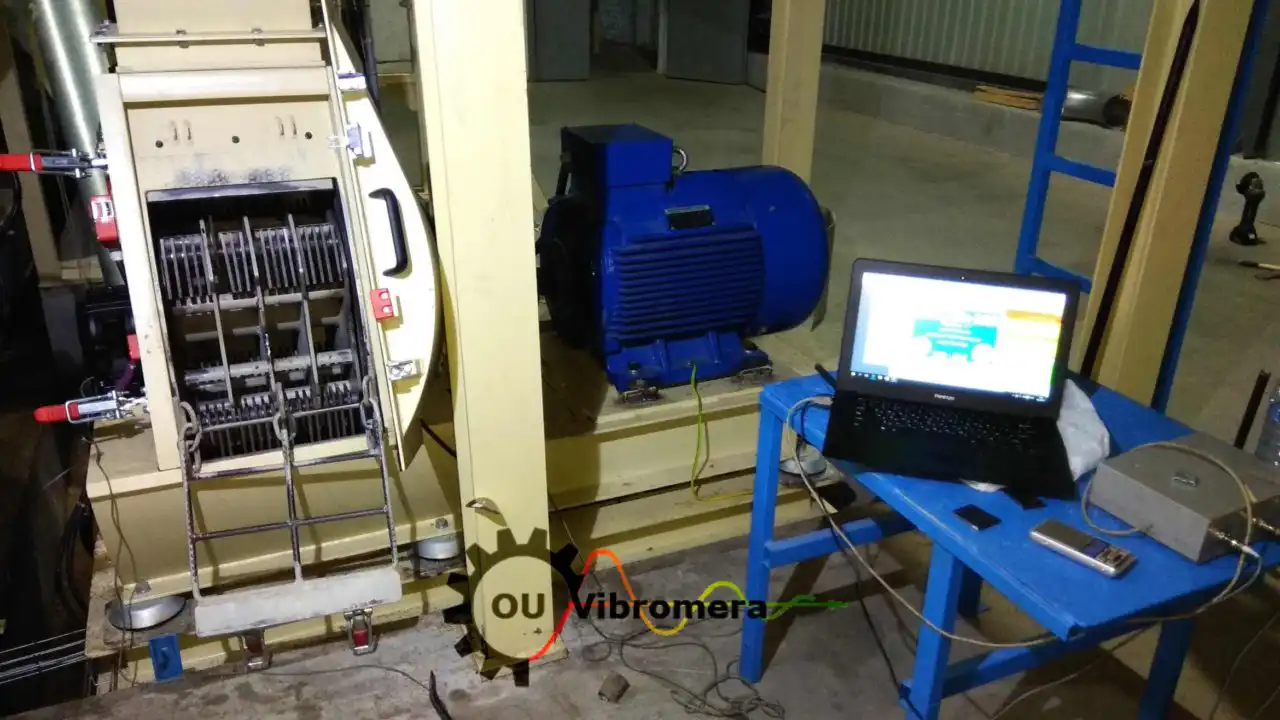
نتیجہ
اصلاح کے بعد ہم نے کرشر دوبارہ چلایا اور اسے آپریٹنگ معیارات کے مطابق جانچا۔ ارتعاش نمایاں طور پر کم تھا، روٹر معیارات پر پورا اترا، اور کرشر پیداوار کے پہلے دن سے مسلسل آپریشن کے لیے منظور ہو گیا۔
ٹرم رن کے بعد پروگرام کیا ریکارڈ کرتا ہے
- پہلے اور بعد کا ارتعاش، اور فیصد میں کمی۔
- ابتدائی اور بقایا عدم توازن g·mm میں، ISO 21940-11 کی رواداری کے مقابلے میں جانچا گیا: پاس یا فیل۔
- تیار HTML رپورٹ اور روٹر کا آرکائیو ریکارڈ، جس میں اگلے توازن کے لیے اثراتی ضرائب محفوظ ہیں۔
پلانٹ کو کیا ملا
- کرشر پیداوار میں متوازن حالت میں گیا، بیئرنگ کی پہلی خرابی کے بعد متوازن کیے جانے کے بجائے۔
- کام موقع پر، مشین کے اپنے بیئرنگز میں کیا گیا: روٹر نہ اتارا گیا اور نہ بیلنسنگ ورکشاپ بھیجا گیا۔
- واپس آنے کے لیے ایک ریکارڈ: محفوظ سیشن اسی روٹر کی آئندہ جانچوں کا نقطۂ آغاز ہے۔
آلے کے بارے میں
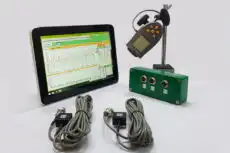
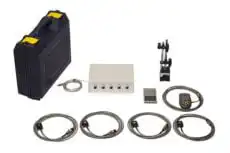
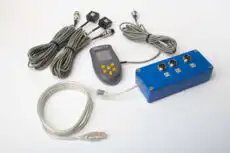
Balanset-1A دو چینل والا پورٹیبل بیلنسر اور ارتعاشی تجزیہ کار ہے۔ یہ روٹرز کو ان کے اپنے بیئرنگز میں ایک یا دو مستویوں میں متوازن کرتا ہے، اور وہی کٹ وائبریشن میٹر اور اسپیکٹرم اینالائزر کے طور پر بھی کام کرتی ہے۔ کرشر، پنکھا، سیپریٹر یا ملچر کا توازن اسی طریقۂ کار سے کیا جاتا ہے جو اس صفحے پر ہے۔

Nikolai Shelkovenko
Nikolai Shelkovenko ارتعاشی تجزیے کے انجینئر اور Vibromera کے بانی و چیف ایگزیکٹو ہیں۔ 15 سال سے زیادہ عرصے سے وہ گھومنے والے آلات کو ٹیسٹ بینچ کے بجائے موقع پر بیلنس کرتے آ رہے ہیں: ملچر، صنعتی پنکھے، کرشر، سینٹری فیوج، شافٹ اور اسپنڈل۔ Balanset آلات اسی کام سے وجود میں آئے — انہیں ایسے آلے کے طور پر ڈیزائن کیا گیا جسے ماہر مشین تک ساتھ لے جا کر موقع پر تنہا استعمال کر سکے، نہ کہ لیبارٹری کے سامان کے طور پر۔ Vibromera 2017 میں قائم ہوئی اور 2023 سے پرتگال کے شہر پورٹو میں واقع ہے۔ Balanset سیریز کی تیاری، اسمبلی اور معاونت سب یہیں ہوتی ہے۔ نمایاں آلہ Balanset-1A ہے، ایک پورٹیبل اینالائزر جو ایک اور دو پلین بیلنسنگ اور ارتعاشی تشخیص کے لیے ہے۔ Nikolai ذاتی طور پر کسٹمر سپورٹ، مشکل بیلنسنگ کیسز کے حل اور سافٹ ویئر کی تیاری میں شریک رہتے ہیں۔ وہ دنیا بھر کے گاہکوں کے ساتھ، کسی بھی زبان میں کام کرتے ہیں۔

