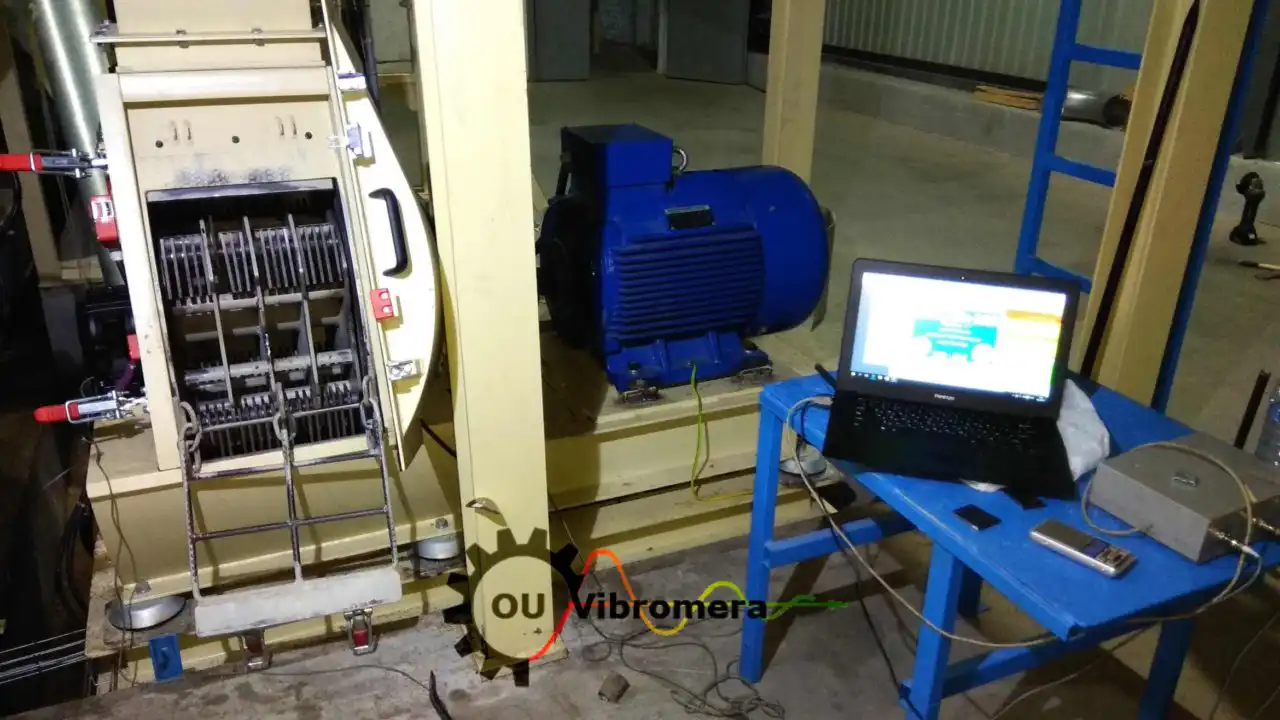
Et nyt industrianlæg gjorde klar til at starte produktionen, og rotoren i dets hammerknuser skulle afbalanceres, før linjen gik over i kontinuerlig drift. Vi udførte arbejdet på stedet, i knuserens egne lejer, med den bærbare afbalanceringsenhed Balanset-1A og en bærbar computer. Denne side viser maskinen, hvert trin, vi tog med instrumentet, og hvad anlægget fik ud af det.
Maskinen og opgaven
Knuseren er en hammermølle. Rækker af svingende hamre hænger på tappe mellem stålskiver, og hele rotoren drives direkte via en kobling af en AC-Motoren-motor. Typepladen angiver 55 kW og 2970 rpm ved 50 Hz, så rotoren drejer med næsten 3000 rpm.
Ved den hastighed bliver selv en lille massefejl på rotoren til en stor roterende kraft på lejerne, stellet og fundamentet; kraften vokser med kvadratet på hastigheden. Anlægget ønskede en problemfri opstart. En ubalanceret rotor kører ineffektivt, giver mekaniske problemer og kan forstyrre produktionen kort efter idriftsættelsen. Derfor blev rotoren afbalanceret, før anlægget startede, og ikke efter det første sammenbrud.


Sådan brugte vi Balanset-1A, trin for trin
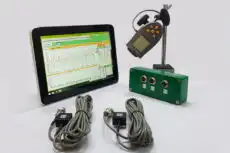
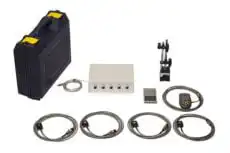
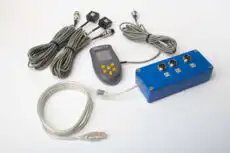
Balanset-1A måler rotoren i dens egne lejer ved dens driftshastighed. Programmet fører dig gennem kørslerne og beregner selv korrektionen; personen på stedet monterer sensorerne og fastgør vægtene.
Sensorer og tachometer
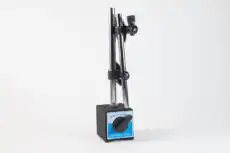
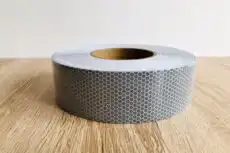
Vibrationssensorerne placeres på lejehusene, strengt radialt, vinkelret på akslen og på massivt metal, ikke på afskærmninger eller dæksler. En strimmel reflekterende tape på akslen er fasereferencen: laser-tachometeret aflæser den én gang pr. omdrejning. Fra nu af må hverken sensorerne eller tapen flyttes, fordi programmet tæller hver vinkel fra dette mærke.
Run 0: den indledende vibration
Knuseren startes med hamrene monteret og bringes op på driftshastighed. Ét tryk på F7 registrerer vibrationens amplitude, fase og hastighed ved omdrejningsfrekvensen. Dette er "før"-billedet af ubalancen.
Prøvevægt og Run 1
Med maskinen stoppet og låst ude fastgøres en prøvevægt med kendt masse på rotoren ved en kendt radius, og dens position markeres. Massen vælges ud fra kraften: ved driftshastighed skal dens centrifugalkraft være cirka 7 % af rotorens vægt (5–10 % er et fornuftigt interval).
"First trial weight estimate" i programmet eller vores gratis prøvevægtberegner giver tallet for en given rotormasse, radius og hastighed.
Derefter kører rotoren igen. Hvis prøvevægten ændrer vibrationen for lidt, accepterer programmet ikke kørslen og beder om en tungere vægt.
Beregning
Ud fra forskellen mellem Run 0 og Run 1 beregner programmet påvirkningskoefficienterne og viser korrektionen: massen i gram og vinklen, regnet fra prøvevægtens position i rotationsretningen. Polardiagrammet viser, hvor vægten skal sidde.
Korrektionsvægt
Prøvevægten tages af, og korrektionsvægten fastgøres ved samme radius og den angivne vinkel. Radius er vigtig: den beregnede masse gælder kun ved den radius, hvor prøvevægten sad.
Trimkørsel
Endnu en kørsel ved samme hastighed viser restvibrationen og restubalancen. Med en tolerance efter ISO 21940-11 indstillet markerer programmet resultatet grønt eller rødt. Hvis der er brug for lidt mere korrektion, beregner det tillægget med det samme; en ny prøvekørsel er ikke nødvendig.

Kontroller for knusere fra Balanset-1A-manualen
- Afbalancer kun med hamrene monteret. Uden dem vender ubalancen tilbage, så snart de monteres.
- Svingende hamre kan sætte sig i en ny position mellem kørslerne. En stop/start-test, to kørsler hvor intet er ændret, viser, om aflæsningerne gentages.
- Mange harmoniske med en lille komponent ved omdrejningsfrekvensen betyder som regel et drevproblem, ikke ubalance. Kontroller drivlinjen, herunder koblingen, før du tilføjer vægt.
Resultat
Efter korrektionen kørte vi knuseren igen og kontrollerede den mod driftsstandarderne. Vibrationen var betydeligt lavere, rotoren opfyldte standarderne, og knuseren blev frigivet til kontinuerlig drift fra den første produktionsdag.
Hvad programmet registrerer efter trimkørslen
- Vibration før og efter samt reduktionen i procent.
- Indledende ubalance og restubalance i g·mm, kontrolleret mod tolerancen i ISO 21940-11: bestået eller ikke bestået.
- En færdig HTML-rapport og en arkivpost for rotoren, med påvirkningskoefficienterne gemt til næste afbalancering.
Hvad det gav værket
- Knuseren gik i produktion afbalanceret i stedet for at blive afbalanceret efter den første lejefejl.
- Arbejdet blev udført på stedet, i maskinens egne lejer: rotoren blev hverken taget ud eller sendt til et afbalanceringsværksted.
- En registrering at vende tilbage til: den gemte session er udgangspunktet for fremtidige kontroller af den samme rotor.
Om instrumentet
Balanset-1A er en tokanals bærbar afbalanceringsenhed og vibrationsanalysator. Den afbalancerer rotorer i ét eller to planer i deres egne lejer, og det samme sæt fungerer som vibrationsmåler og spektrumanalysator. En knuser, en ventilator, en separator eller en mulcher afbalanceres med samme procedure som på denne side.

Nikolai Shelkovenko
Nikolai Shelkovenko er vibrationsanalyseingeniør samt stifter og direktør for Vibromera. I mere end 15 år har han afbalanceret roterende udstyr i marken frem for på en prøvebænk: flismaskiner, industriventilatorer, knusere, centrifuger, aksler og spindler. Det er dette arbejde, Balanset-instrumenterne er vokset ud af — de blev udviklet som et værktøj, en specialist kan tage med hen til maskinen og bruge alene på stedet, ikke som laboratorieudstyr. Vibromera blev grundlagt i 2017 og har siden 2023 haft base i Porto i Portugal. Udvikling, montage og support af Balanset-serien foregår her. Flagskibet er Balanset-1A, en bærbar analysator til afbalancering i ét og to planer og til vibrationsdiagnostik. Nikolai deltager personligt i kundesupporten, i arbejdet med vanskelige afbalanceringsopgaver og i udviklingen af softwaren. Han arbejder med kunder over hele verden, på ethvert sprog.

