โรงงานอุตสาหกรรมแห่งใหม่กำลังเตรียมเริ่มการผลิต และโรเตอร์ของเครื่องบดแบบค้อนต้องได้รับการถ่วงสมดุลก่อนที่สายการผลิตจะเข้าสู่การทำงานต่อเนื่อง เราทำงานนี้ในที่ติดตั้ง ในตลับลูกปืนของเครื่องบดเอง ด้วยเครื่องถ่วงสมดุลแบบพกพา Balanset-1A และแล็ปท็อป หน้านี้แสดงเครื่องจักร ทุกขั้นตอนที่เราทำด้วยเครื่องมือ และสิ่งที่โรงงานได้รับ
เครื่องจักรและงาน
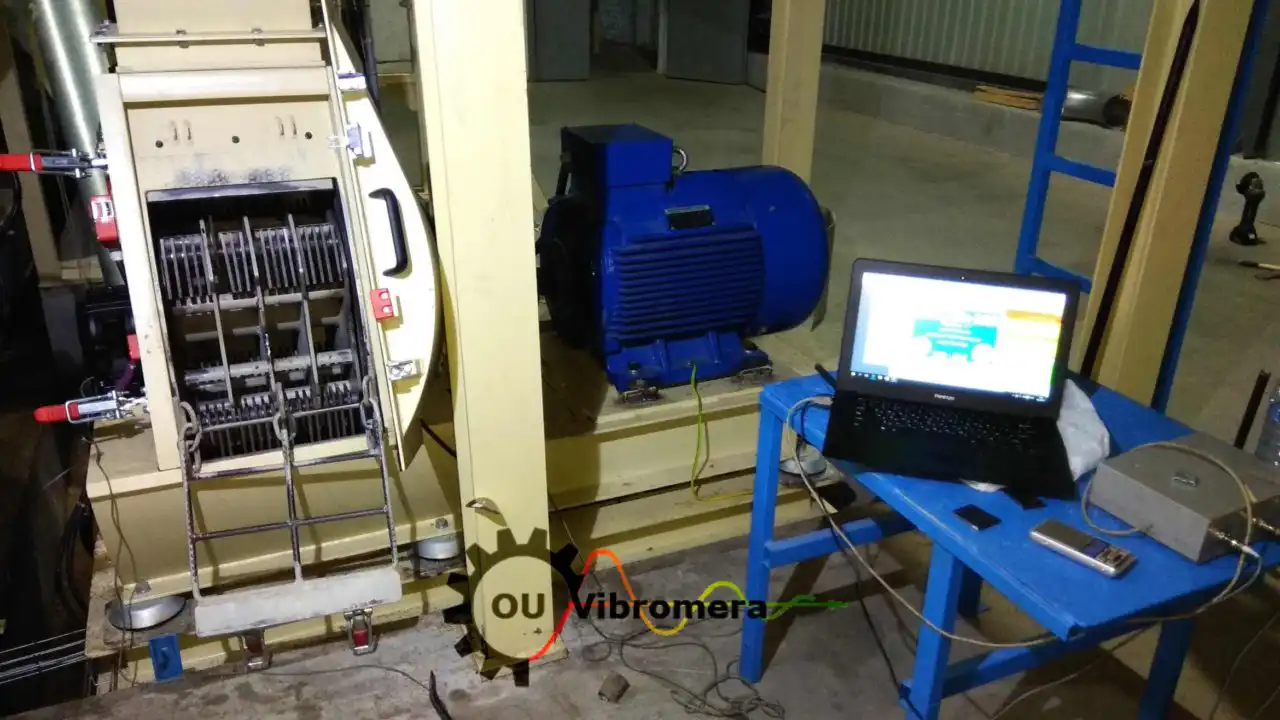
เครื่องบดเป็นเครื่องบดแบบค้อน ค้อนแกว่งเป็นแถวห้อยอยู่บนสลักระหว่างจานเหล็ก และโรเตอร์ทั้งชุดถูกขับโดยตรงผ่านคัปปลิงโดยมอเตอร์ AC-Motoren แผ่นป้ายชื่อระบุ 55 kW และ 2970 rpm ที่ 50 Hz ดังนั้นโรเตอร์หมุนที่เกือบ 3000 rpm
ที่ความเร็วรอบนั้น แม้ความคลาดเคลื่อนของมวลบนโรเตอร์เพียงเล็กน้อยก็กลายเป็นแรงหมุนขนาดใหญ่ที่กระทำต่อตลับลูกปืน โครงเครื่อง และฐานราก แรงนี้เพิ่มขึ้นตามกำลังสองของความเร็วรอบ โรงงานต้องการการเริ่มเดินเครื่องที่ราบรื่น โรเตอร์ที่ไม่สมดุลทำงานอย่างไม่มีประสิทธิภาพ ก่อให้เกิดปัญหาทางกล และอาจรบกวนการผลิตไม่นานหลังการเดินเครื่อง นั่นคือเหตุผลที่โรเตอร์ได้รับการถ่วงสมดุลก่อนที่โรงงานจะเริ่มเดินเครื่อง ไม่ใช่หลังจากความเสียหายครั้งแรก


วิธีที่เราใช้ Balanset-1A ทีละขั้นตอน
Balanset-1A วัดโรเตอร์ในตลับลูกปืนของตัวเองที่ความเร็วรอบทำงาน โปรแกรมนำทางคุณตลอดการรันและคำนวณการแก้ไขเอง ส่วนผู้ปฏิบัติงานหน้างานติดตั้งเซนเซอร์และยึดน้ำหนัก
เซนเซอร์และทาโคมิเตอร์
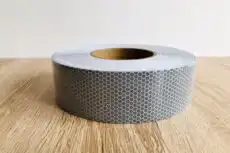
เซนเซอร์วัดการสั่นสะเทือนติดบนเรือนตลับลูกปืน ในแนวรัศมีอย่างเคร่งครัด ทำมุมฉากกับเพลา และบนโลหะที่แข็งแรง ไม่ใช่บนการ์ดหรือฝาครอบ แถบเทปสะท้อนแสงบนเพลาคือสัญญาณอ้างอิงเฟส: เลเซอร์ทาโคมิเตอร์อ่านทุกหนึ่งรอบ จากนี้ไปห้ามขยับทั้งเซนเซอร์และเทป เพราะโปรแกรมนับทุกมุมจากเครื่องหมายนั้น
Run 0: การสั่นสะเทือนเริ่มต้น
สตาร์ทเครื่องบดโดยติดตั้งค้อนไว้ และเร่งให้ถึงความเร็วรอบทำงาน การกด F7 หนึ่งครั้งบันทึกแอมพลิจูด เฟส และความเร็วของการสั่นสะเทือนที่ความถี่การหมุน นี่คือภาพ "ก่อน" ของความไม่สมดุล
น้ำหนักทดลองและ Run 1
เมื่อเครื่องหยุดและล็อกเอาต์ (lockout) แล้ว ให้ยึดน้ำหนักทดลองที่มีมวลทราบค่าเข้ากับโรเตอร์ที่รัศมีที่ทราบค่า และทำเครื่องหมายตำแหน่ง มวลเลือกตามแรง: ที่ความเร็วรอบทำงาน แรงเหวี่ยงหนีศูนย์กลางของมันควรอยู่ที่ประมาณ 7 % ของน้ำหนักโรเตอร์ (ช่วง 5–10 % ถือว่าเหมาะสม)
"First trial weight estimate" ในโปรแกรม หรือเครื่องคำนวณน้ำหนักทดลองฟรีของเรา จะให้ค่าสำหรับมวลโรเตอร์ รัศมี และความเร็วรอบที่กำหนด
จากนั้นโรเตอร์ทำงานอีกครั้ง หากน้ำหนักทดลองเปลี่ยนการสั่นสะเทือนน้อยเกินไป โปรแกรมจะไม่ยอมรับการรันนั้นและขอให้ใช้น้ำหนักที่หนักขึ้น
การคำนวณ
จากความแตกต่างระหว่าง Run 0 และ Run 1 โปรแกรมคำนวณสัมประสิทธิ์อิทธิพลและแสดงการแก้ไข: มวลเป็นกรัมและมุมที่นับจากตำแหน่งน้ำหนักทดลองตามทิศทางการหมุน แผนภาพเชิงขั้วแสดงว่าต้องวางน้ำหนักที่ไหน
น้ำหนักแก้ไข
ถอดน้ำหนักทดลองออก และยึดน้ำหนักแก้ไขที่รัศมีเดียวกันและที่มุมที่ระบุ รัศมีสำคัญ: มวลที่คำนวณได้ใช้ได้เฉพาะที่รัศมีที่น้ำหนักทดลองเคยอยู่
รอบปรับละเอียด
การรันอีกหนึ่งครั้งที่ความเร็วรอบเดิมแสดงการสั่นสะเทือนคงเหลือและความไม่สมดุลคงเหลือ เมื่อกำหนดค่าพิกัดตาม ISO 21940-11 ไว้ โปรแกรมจะทำเครื่องหมายผลลัพธ์เป็นสีเขียวหรือสีแดง หากต้องการแก้ไขเพิ่มอีกเล็กน้อย โปรแกรมจะคำนวณส่วนที่เพิ่มให้ทันที ไม่ต้องรันทดลองใหม่

การตรวจสอบเครื่องบดจากคู่มือ Balanset-1A
- ถ่วงสมดุลเมื่อติดตั้งค้อนครบเท่านั้น ถ้าไม่มีค้อน ความไม่สมดุลจะกลับมาทันทีที่ติดตั้ง
- ค้อนแกว่งอาจเปลี่ยนไปอยู่ตำแหน่งใหม่ระหว่างการรัน การทดสอบหยุด/สตาร์ท คือการรันสองครั้งโดยไม่เปลี่ยนอะไรเลย แสดงว่าค่าที่อ่านซ้ำกันหรือไม่
- ฮาร์มอนิกจำนวนมากที่มีองค์ประกอบเล็กน้อยที่ความถี่การหมุน มักบ่งชี้ถึงปัญหาที่ระบบขับเคลื่อน ไม่ใช่ความไม่สมดุล ตรวจสอบห่วงโซ่การขับเคลื่อน รวมถึงคัปปลิง ก่อนเพิ่มน้ำหนัก
ผลลัพธ์
หลังการแก้ไข เรารันเครื่องบดอีกครั้งและตรวจสอบกับมาตรฐานการทำงาน การสั่นสะเทือนลดลงอย่างมีนัยสำคัญ โรเตอร์ผ่านมาตรฐาน และเครื่องบดได้รับอนุญาตให้ทำงานต่อเนื่องตั้งแต่วันแรกของการผลิต
สิ่งที่โปรแกรมบันทึกหลังการทำ trim run
- การสั่นสะเทือนก่อนและหลัง และการลดลงเป็นเปอร์เซ็นต์
- ความไม่สมดุลเริ่มต้นและคงเหลือเป็น g·mm ตรวจสอบกับค่าพิกัดตาม ISO 21940-11: ผ่านหรือไม่ผ่าน
- รายงาน HTML ที่พร้อมใช้ และบันทึกในที่เก็บถาวรของโรเตอร์ พร้อมสัมประสิทธิ์อิทธิพลที่บันทึกไว้สำหรับการถ่วงสมดุลครั้งถัดไป
สิ่งที่โรงงานได้รับ
- เครื่องบดเข้าสู่การผลิตโดยได้รับการถ่วงสมดุลแล้ว แทนที่จะถ่วงสมดุลหลังตลับลูกปืนเสียครั้งแรก
- งานนี้ทำในที่ติดตั้ง ในตลับลูกปืนของเครื่องจักรเอง: ไม่ต้องถอดโรเตอร์ออกหรือส่งไปร้านถ่วงสมดุล
- บันทึกที่ย้อนกลับมาดูได้: เซสชันที่บันทึกไว้เป็นจุดเริ่มต้นสำหรับการตรวจสอบโรเตอร์ตัวเดียวกันในอนาคต
เกี่ยวกับเครื่องมือ
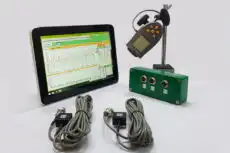
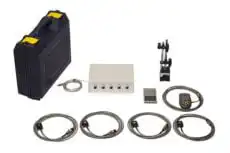
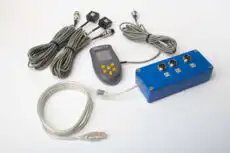
Balanset-1A เป็นเครื่องถ่วงสมดุลแบบพกพาสองช่องสัญญาณและเครื่องวิเคราะห์การสั่นสะเทือน ถ่วงสมดุลโรเตอร์ในหนึ่งหรือสองระนาบในตลับลูกปืนของตัวเอง และชุดเดียวกันนี้ทำงานเป็นเครื่องวัดการสั่นสะเทือนและเครื่องวิเคราะห์สเปกตรัมได้ด้วย เครื่องบด พัดลม เครื่องแยก หรือมัลเชอร์ ถ่วงสมดุลด้วยขั้นตอนเดียวกับในหน้านี้

Nikolai Shelkovenko
Nikolai Shelkovenko เป็นวิศวกรวิเคราะห์การสั่นสะเทือน และเป็นผู้ก่อตั้งและประธานเจ้าหน้าที่บริหารของ Vibromera กว่า 15 ปีที่เขาถ่วงสมดุลเครื่องจักรหมุนในภาคสนามแทนที่จะทำบนแท่นทดสอบ ได้แก่ มุลเชอร์ พัดลมอุตสาหกรรม เครื่องบด เครื่องหมุนเหวี่ยง เพลา และสปินเดิล งานนี้เองที่ทำให้เกิดเครื่องมือ Balanset — ออกแบบมาให้เป็นเครื่องมือที่ผู้เชี่ยวชาญสามารถถือไปยังเครื่องจักรและใช้งานได้ด้วยตัวคนเดียวหน้างาน ไม่ใช่อุปกรณ์สำหรับห้องปฏิบัติการ Vibromera ก่อตั้งขึ้นในปี 2017 และตั้งฐานอยู่ที่เมืองปอร์ตู ประเทศโปรตุเกส ตั้งแต่ปี 2023 การพัฒนา การประกอบ และการสนับสนุนผลิตภัณฑ์ตระกูล Balanset ทั้งหมดเกิดขึ้นที่นี่ เครื่องมือเรือธงคือ Balanset-1A เครื่องวิเคราะห์แบบพกพาสำหรับการถ่วงสมดุลหนึ่งระนาบและสองระนาบ และสำหรับการวินิจฉัยการสั่นสะเทือน Nikolai มีส่วนร่วมด้วยตนเองในการสนับสนุนลูกค้า ในการแก้ไขงานถ่วงสมดุลที่ยาก และในการพัฒนาซอฟต์แวร์ เขาทำงานกับลูกค้าทั่วโลกในทุกภาษา

