Hiểu về biểu đồ quỹ đạo trục trong phân tích rung động







quỹ đạo trục là một biểu đồ hiển thị đường đi được trục quay vẽ ra bởi tâm hình học của nó trong một hoặc nhiều vòng quay. Đó là một chế độ xem hai chiều về chuyển động của trục trong khe hở ổ trục, như thể bạn đang nhìn thẳng xuống đầu trục. Chẩn đoán mạnh mẽ này được tạo ra bằng cách gắn một cặp cảm biến không tiếp xúc đầu dò tiệm cận cách nhau 90 độ — thường trong cấu hình X-Y — và vẽ các tín hiệu dịch chuyển đồng thời của chúng so với nhau thay vì so với thời gian.
1. Tại sao Biểu đồ Quỹ đạo Lại Hữu ích
Một biểu đồ tiêu chuẩn dạng sóng thời gian hoặc Phổ FFT cho thấy rung động theo một hướng duy nhất. Biểu đồ quỹ đạo kết hợp hai hướng vuông góc để cung cấp một bức tranh hoàn chỉnh về chuyển động động học của trục, cho phép những người phân tích hình dung hình dạng và hướng thực tế của chuyển động thay vì suy luận nó. Chiều thứ tư đó cung cấp những manh mối vô cùng quý báu để chẩn đoán một loạt các lỗi, đó là lý do tại sao quỹ đạo là nền tảng của động học cánh quạt phân tích — đặc biệt là đối với máy móc tốc độ cao, quan trọng được trang bị với vòi chứa chất lỏng ổ trục, chẳng hạn như turbine, máy nén và máy phát điện lớn.
Vì các cảm biến đo độ dịch chuyển trực tiếp so với ổ trục, quỹ đạo cũng cho thấy trục nằm ở đâu trong khoảng trống của nó, không chỉ là nó chuyển động bao xa — thông tin mà cảm biến gia tốc đơn giản là không thể cung cấp. Thêm một máy đo tốc độ quay hoặc Keyphasor dấu đánh dấu mỗi vòng quay lên quỹ đạo, cố định pha và làm cho hướng tiền di rõ ràng.
2. Cách Diễn giải Hình dạng Quỹ đạo
Hình dạng, kích thước và hướng của quỹ đạo là những chỉ số trực tiếp về lực tác động lên rotor. Một nhà phân tích lành nghề có thể chẩn đoán tình trạng của máy chỉ bằng cách quan sát hình dạng quỹ đạo.
Quỹ đạo tròn hoặc hình elip
Một quỹ đạo tròn hoặc hình elip đơn giản, có tâm ở ổ trục, thường chỉ ra một rotor hoạt động tốt được thống trị bởi một tần số duy nhất — thường là mất cân bằng. Quỹ đạo sẽ tròn nếu độ cứng hỗ trợ của ổ trục giống nhau ở cả hai hướng (đẳng hướng) và hình elip nếu độ cứng khác nhau theo chiều ngang và chiều dọc (hướng không đều), điều này rất phổ biến trong thực tế vì hầu hết các máy móc cứng hơn theo chiều dọc so với chiều ngang.
Quỹ đạo méo mó, hình số 8 hoặc hình quả chuối
Khi quỹ đạo bị biến dạng từ một hình elip đơn giản, nhiều tần số đang ảnh hưởng đến chuyển động của trục:
- “quả chuối” hoặc hốc mắt hình lưỡi liềm thường được liên kết với sự không thẳng hàng, nơi cả tần số 1× và 2× đều có mặt.
- hình số 8 là một dấu hiệu điển hình của một thành phần 2× mạnh mẽ, một chỉ báo sách giáo khoa về sai lệch trục. Một hình chữ số 8 với một vòng lặp bên trong thường gợi ý một điều kiện nghiêm trọng hơn hoặc sự hiện diện của một lần cọ xát.
Quỹ đạo có góc gấp hoặc góc nhọn
Những thay đổi đột ngột về hướng, các điểm phẳng hoặc "vết gấp" trên quỹ đạo là bằng chứng mạnh mẽ về cọ xát rôto-stato. Chúng cho thấy rằng chuyển động của trục đang bị hạn chế tạm thời khi nó tiếp xúc với một thành phần cố định như một vòng bi, một phớt (làm kín), hoặc vỏ máy.
Quỹ đạo cực kỳ bất thường
Một quỹ đạo không ổn định, bất thường, hoặc có vẻ đầy “nhiễu” có thể báo hiệu sự hư hại cơ học nghiêm trọng sự lỏng lẻo, tính không ổn định do chất lỏng gây ra như xoáy dầu hoặc lắc (whip), hoặc điều kiện dòng chảy hỗn loạn trong máy bơm hoặc máy nén.
3. Hướng Tiến Động: Tiến hay Lùi
Hướng mà quỹ đạo được vẽ, tương đối với hướng quay của trục, chính nó là một yếu tố chẩn đoán quan trọng:
- Quay tiến: quỹ đạo được vẽ theo cùng hướng với quay của trục. Đây là hành vi bình thường cho các lực như mất cân bằng.
- Tiền chuyển động: quỹ đạo được vẽ ngược lại với quay của trục. Đây là một điều kiện bất thường và có thể chỉ ra một vết nứt trục, xước rub nghiêm trọng, hoặc một số loại tính không ổn định do chất lỏng gây ra.
Phân biệt hai loại này yêu cầu dấu hiệu pha một lần mỗi vòng quay; nếu không có nó quỹ đạo cho thấy hình dạng nhưng không phải là cảm giác mà nó được di chuyển, và sự phân biệt chẩn đoán bị mất.
4. Quỹ đạo trong Chẩn đoán Thực địa
Cảm biến gần cực cố định cung cấp cho một hệ thống giám sát là cách sách giáo khoa để nắm bắt một quỹ đạo trên các máy lớn quan trọng, nhưng nguyên tắc cơ bản — hai tín hiệu dịch chuyển vuông góc được vẽ biểu đồ so với nhau với tham chiếu pha — cũng có sẵn cho kỹ sư thực địa. Một công cụ hai kênh di động như Balanset-1A đo biên độ đồng bộ và pha trên hai mặt phẳng cùng một lúc, vì vậy khi một quỹ đạo hoặc phổ đã xác nhận rằng mất cân bằng là lực chiếm ưu thế, cùng một thiết lập mang thẳng qua đến cân bằng tại hiện trường và xác minh trạng thái được sửa chữa. Khi quỹ đạo thay vào đó tiết lộ sai căn chỉnh, xước rub, hoặc tính không ổn định, phát hiện đó chuyển hướng công việc hướng tới căn chỉnh hoặc sửa chữa cơ học chứ không phải cân bằng.
Quỹ đạo chuyển vị so với quỹ đạo vận tốc
Hai phép đo này không giống nhau, và sự khác biệt quyết định bạn có thể kết luận gì từ hình ảnh. Một cặp đầu đo tiệm cận đo trục sự dịch chuyển so với ổ đỡ, nên đồ thị là bản đồ thực về vị trí ngõng trục nằm trong khe hở của nó, và phần DC của cùng tín hiệu cho ra đường tâm trục. Một máy phân tích hai kênh cầm tay với gia tốc kế kẹp trên vỏ ổ đỡ vẽ hai vận tốc các kênh so với nhau, tính bằng mm/s: điều bạn thấy là chuyển động của vỏ máy, không phải vị trí của trục.
Điều không thay đổi khi thay đổi đầu đo là hình học. Hình dạng, hướng và chiều tuế sai được quyết định bởi kiểu lực tác động lên rôto chứ không phải bởi cảm biến, nên các dạng quen thuộc vẫn xuất hiện — một hình elip mượt khi thành phần 1× chiếm ưu thế, hình lưỡi liềm hoặc hình số 8 khi có thành phần 2× mạnh, các cạnh bị làm phẳng và các chỗ gãy khi có ma sát cọ xát. Điều không được giữ lại là vị trí tuyệt đối: quỹ đạo vận tốc (orbit) không thể cho biết còn lại bao nhiêu khe hở, và không thể quy đổi thành micromet chuyển vị của trục. Hãy dùng nó ngoài hiện trường để xác định họ hư hỏng; dùng đầu đo tiệm cận khi câu hỏi là trục đang thực sự nằm ở đâu.
Orbit tồn tại ở đâu trong phần mềm Balanset
Trên Balanset-1A, orbit là một tab của cửa sổ đo rung, mở bằng phím F5 từ cửa sổ chính; cửa sổ này yêu cầu firmware thiết bị 5.5.0 trở lên. Tab “X-Y Orbit” vẽ kênh 1 trên một trục so với kênh 2 trên trục kia theo tỷ lệ trục 1:1, nên một hình tròn trên màn hình thực sự là hình tròn chứ không phải hiệu ứng do trục không đều gây ra. Trên Balanset-4A bốn kênh, một orbit thứ hai cho kênh 3 và 4 được vẽ bên dưới orbit đầu tiên.
Một công tắc phía trên biểu đồ quyết định thứ được vẽ:
| Bậc | Cái gì được vẽ | Khi nào đây là khung nhìn đúng |
|---|---|---|
| Unsynced | Quỹ đạo thô, không có mốc tham chiếu vòng quay | Không có tacho, hoặc bạn muốn xem mọi thứ tín hiệu chứa |
| Sync (raw) | Các vòng quay gần nhất chồng lên nhau, căn theo vạch tacho | Đánh giá độ lặp lại — một hình khép kín ổn định nghĩa là chuyển động lặp lại qua từng vòng quay |
| 1× | Chỉ riêng thành phần quay: một hình elip sạch khớp với các số đọc V·o và F | Xác nhận vectơ mất cân bằng trước khi cân bằng |
Không có vạch tacho, hai chế độ đồng bộ hóa không có gì để đồng bộ với nhau, chương trình nói rõ điều đó trong tiêu đề biểu đồ, và “Unsynced” trở thành khung nhìn trung thực duy nhất. Đây là hình thức thực tế của luận điểm nêu ở mục 3: không có mốc tham chiếu mỗi vòng quay, không có chiều tuế sai.
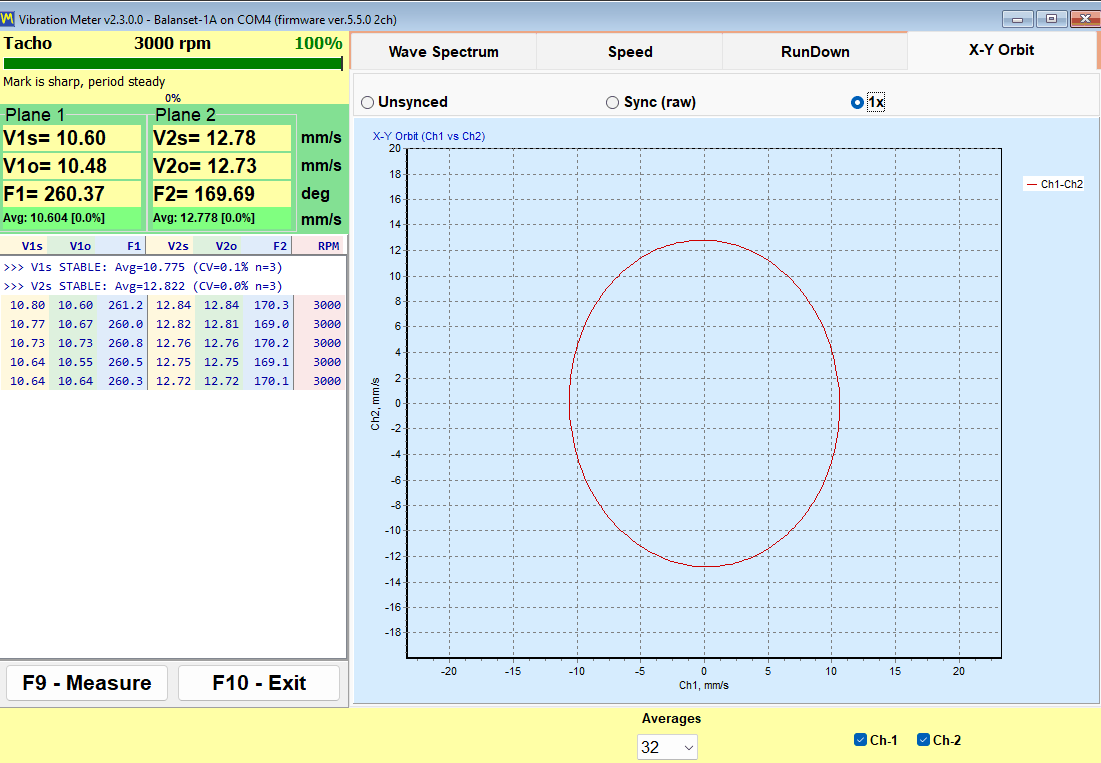
Đọc các con số bên cạnh quỹ đạo
Các ô bên cạnh biểu đồ mang ba giá trị cho mỗi mặt phẳng đo, và cùng nhau chúng là cách kiểm tra nhanh nhất trước khi bạn bắt đầu diễn giải hình dạng:
- V·s — vận tốc RMS dải rộng trên toàn dải làm việc, tính bằng mm/s.
- V·o — chỉ riêng thành phần 1×, ở tần số quay, tính bằng mm/s.
- F — cái pha của thành phần 1× đó, tính bằng độ.
Thành phần quay là một phần của tổng theo cấu trúc, nên V·o không bao giờ có thể vượt V·s, và tỷ lệ giữa chúng dự đoán hình dạng quỹ đạo trước khi bạn nhìn vào nó. Khi V·o gần bằng V·s, gần như toàn bộ năng lượng nằm ở 1×, quỹ đạo thu gọn thành một hình elip sạch, và mất cân bằng là lực chiếm ưu thế. Khi V·o rõ ràng nhỏ hơn, phần chênh lệch là hài và nhiễu dải rộng — và chính phần dư đó làm bẻ cong hình elip thành các hình lưỡi liềm, số 8 và các chỗ gãy đã mô tả ở mục 2. Một quỹ đạo méo nặng đi kèm V·o ≈ V·s là điều mâu thuẫn, và thiết bị đo là điều đầu tiên cần kiểm tra.
Dưới mỗi mặt phẳng là một thanh ổn định: màu xám khi số đọc còn đang trôi, xanh lá khi hệ số biến thiên của mười hai giá trị dòng gần nhất xuống dưới 10%, cam khi độ phân tán vượt quá 20%. Một quỹ đạo chụp khi thanh đó đang màu cam không phải là một chẩn đoán — đó là bức ảnh của một máy chưa ổn định.
Xác nhận hình dạng đối chiếu với phổ
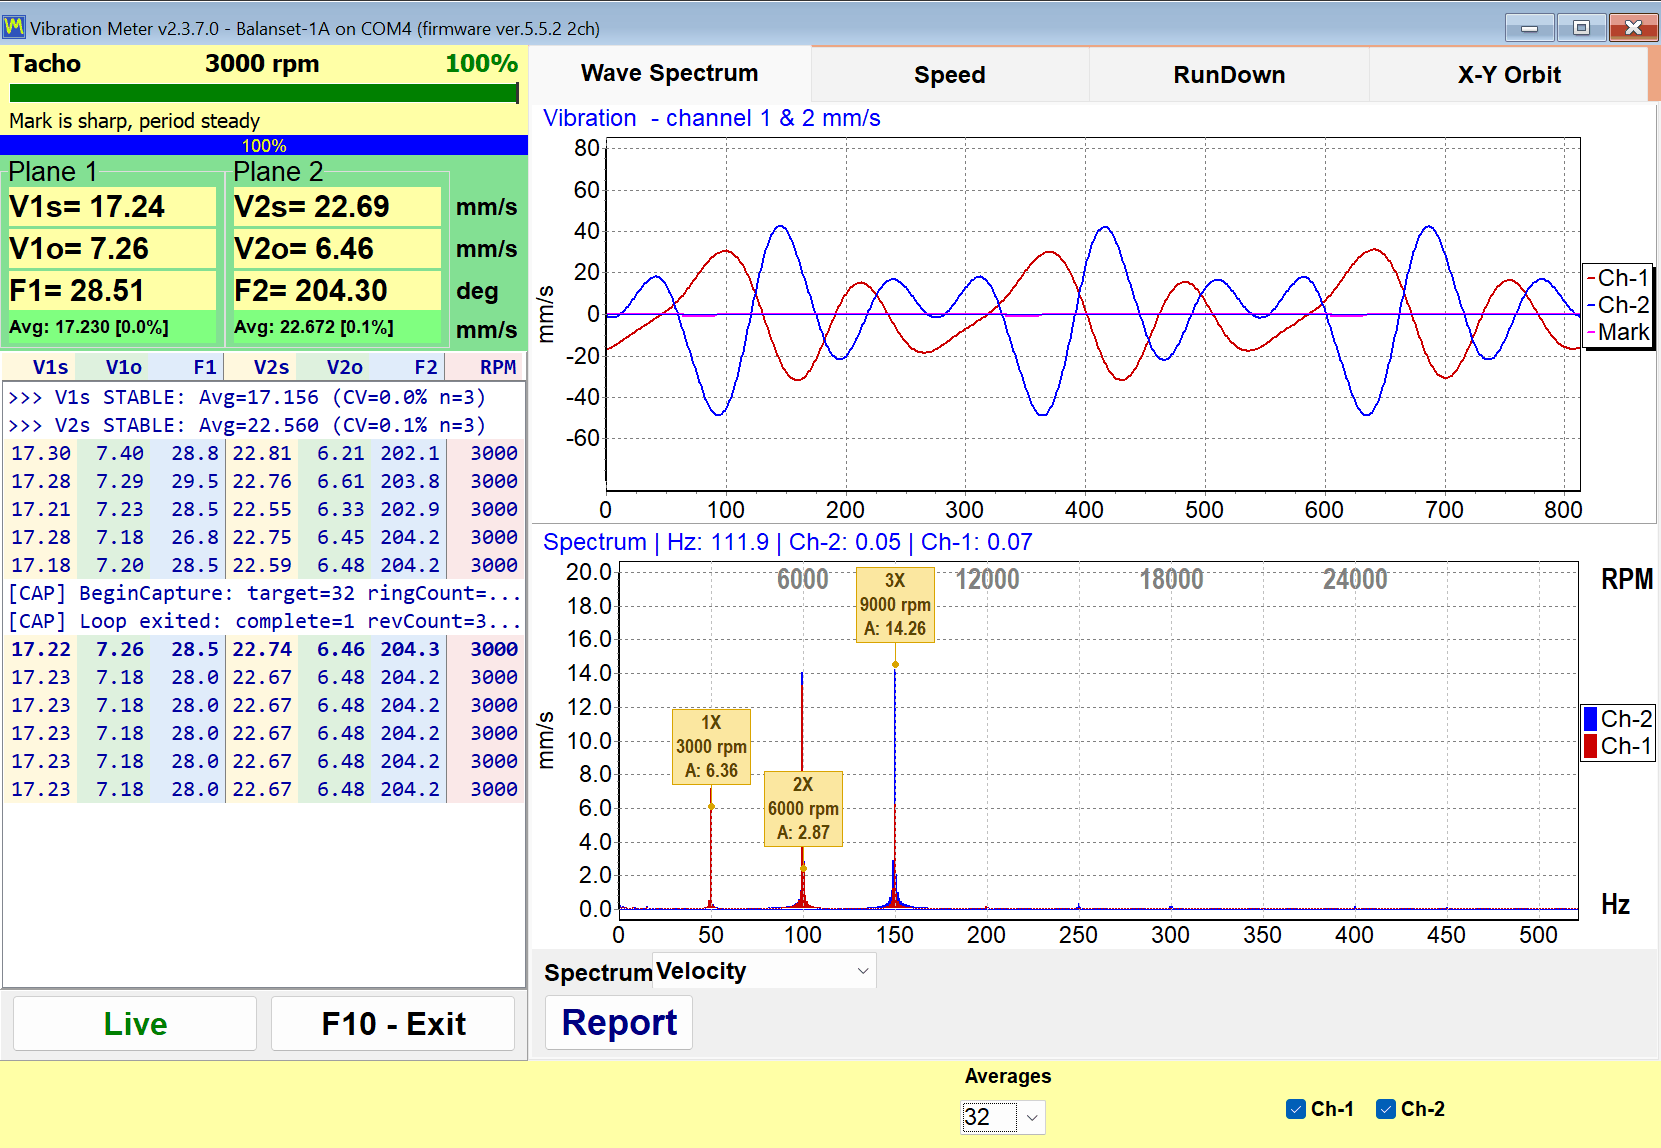
Quỹ đạo (orbit) cho biết có gì đó đang làm méo hình elip; phổ (spectrum) cho biết bậc hài nào là thủ phạm. Tab “Phổ dạng sóng” (Wave Spectrum) của cùng cửa sổ hiển thị dạng sóng ở trên và phổ vận tốc ở dưới, với các đường dẫn nét đứt đặt tại đúng bội số của tốc độ quay đo được chứ không phải tại vạch cao gần nhất — nên một đỉnh lệch khỏi vạch dẫn hoàn toàn không phải là hài của tốc độ trục, mà thuộc về ổ bi, ăn khớp bánh răng hoặc tần số cánh (blade pass). Một thành phần 2× nổi trội đi kèm quỹ đạo hình lưỡi liềm hoặc số 8 cho thấy sự không thẳng hàng; một đỉnh giữa 0,43× và 0,48× dưới một quỹ đạo không ổn định, trôi dạt là dấu hiệu của xoáy dầu; nội dung dải rộng cùng các cạnh quỹ đạo bị làm phẳng cho thấy cọ xát.
Bộ chọn bên dưới biểu đồ chuyển đổi phổ giữa vận tốc và gia tốc. Vận tốc là trục nên dùng khi suy luận về quỹ đạo, vì bản thân quỹ đạo được vẽ từ các kênh vận tốc.
Theo dõi quỹ đạo qua một cộng hưởng
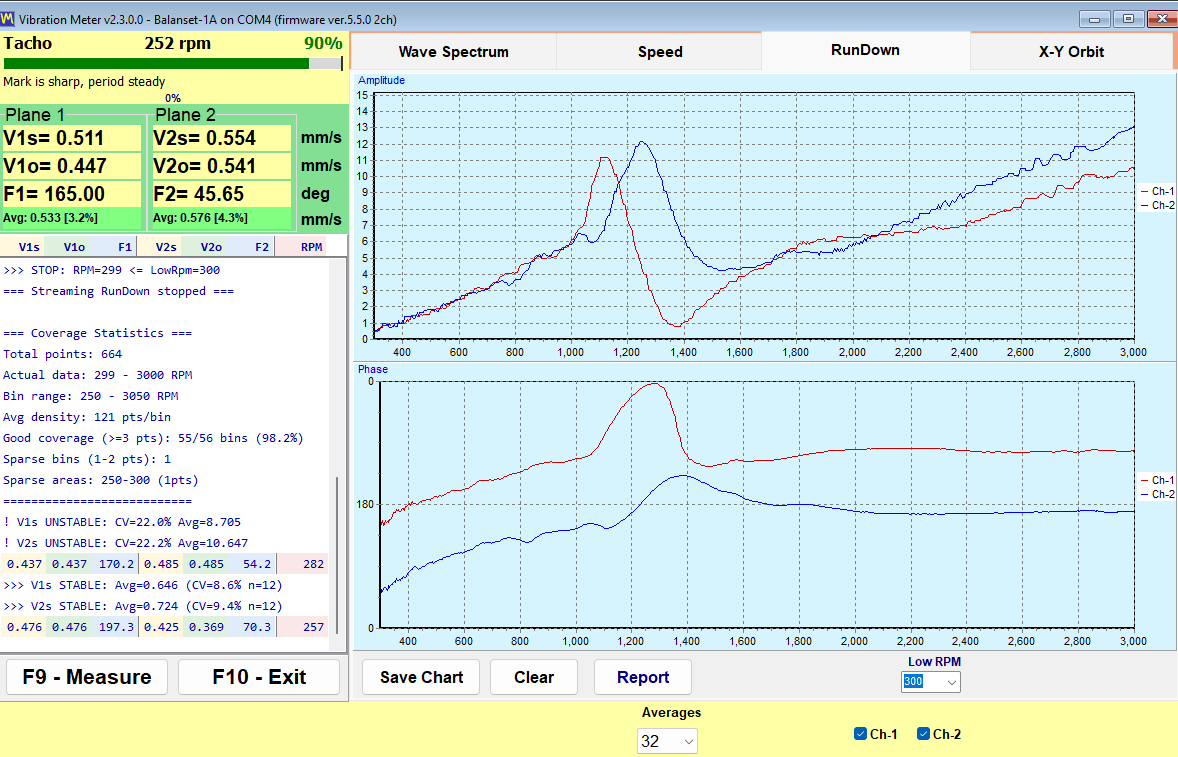
Quỹ đạo (orbit) là một ảnh chụp tại một tốc độ, và hình dạng có thể thay đổi hoàn toàn chỉ sau vài trăm RPM. Tab “Run-down” ghi lại toàn bộ quá trình giảm tốc thay vì vậy: biên độ và pha của thành phần 1× được ghi theo tốc độ đang giảm, mỗi vòng quay một giá trị thô, không làm mượt, cho đến ngưỡng dừng có thể đặt bất kỳ đâu từ 100 đến 2000 RPM, mặc định 300. Một cộng hưởng tự báo hiệu bằng một đỉnh biên độ đi kèm khoảng 180° xoay pha — cùng tốc độ tới hạn mà một Biểu đồ Campbell dự đoán nơi một đường kích thích cắt qua đường cong tần số tự nhiên. Báo cáo run-down đầy đủ giữ lại quỹ đạo X-Y chụp ở tốc độ làm việc bên cạnh các đường cong đó, để hình dạng và bản đồ cộng hưởng nằm trong cùng một tài liệu.
5. Biểu đồ Quỹ đạo Hiển thị Cái gì
Tóm lại, một biểu đồ quỹ đạo duy nhất cung cấp rất nhiều thông tin trong một cái nhìn:
- Biên độ rung động chung của trục.
- – Hình dạng chuyển động của trục, giúp xác định loại lỗi.
- Hướng tiến động, tiến hay lùi.
- Vị trí trung bình của trục trong khoảng hở vòng bi — nó đường tâm trục.
Được phân tích kết hợp với phổ FFT và dạng sóng thời gian, quỹ đạo cho phép một nhà phân tích đạt được một chẩn đoán của hành vi động học của máy — kết hợp "mức độ bao nhiêu," "hình dạng như thế nào," và "hướng nào" thành một bức tranh quyết định duy nhất.

