ทำความเข้าใจเกี่ยวกับพล็อตวงโคจรของเพลาในการวิเคราะห์การสั่นสะเทือน







วงโคจรเพลา เป็นแผนภาพที่แสดงเส้นทางที่ติดตามโดยจุดศูนย์กลางทางเรขาคณิต (geometric centre) ของเพลา (shaft) หมุนเวียนในช่วงหนึ่งหรือมากกว่าหนึ่งรอบ เป็นมุมมองสองมิติของการเคลื่อนไหวของเพลาภายใน ระยะห่างของตลับลูกปืน โดยปราศจากการติดต่อ (non-contact) หัววัดระยะใกล้ ห่างจากกัน 90 องศา — โดยทั่วไปในรูปแบบ X-Y — และเขียนสัญญาณการกระจัด (displacement) ของพวกมันพร้อมกันเทียบกับกันและกัน แทนที่จะเทียบกับเวลา
1. เหตุใดแผนภาพ Orbit จึงมีประโยชน์มากเช่นนี้
วงโคจรมาตรฐาน รูปคลื่นเวลา หรือ สเปกตรัม FFT แสดง การสั่นสะเทือน ในทิศทางเดียว แผนภาพ Orbit รวมสองทิศทางตั้งฉากกันเพื่อให้ภาพที่สมบูรณ์ของการเคลื่อนไหวแบบไดนามิก (dynamic motion) ของเพลา ช่วยให้ผู้วิเคราะห์สามารถเห็นภาพรูปร่างและทิศทางของการเคลื่อนไหวที่แท้จริง แทนที่จะอนุมาน มิติพิเศษนี้ให้เบาะแสที่มีค่าอย่างไม่มีค่าสำหรับการวินิจฉัยความผิดพลาดที่หลากหลาย ซึ่งเป็นเหตุผลว่าทำไม orbit จึงเป็นรากฐานของ พลศาสตร์โรเตอร์ วิเคราะห์ — โดยเฉพาะสำหรับเครื่องจักรความเร็วสูงที่ปลอดภัยขึ้น พร้อมด้วยแบริ่งที่ใช้น้ำมัน ตลับลูกปืนแบบเจอร์นัล เช่น เทอร์ไบน คอมเพรสเซอร์ และเครื่องกำเนิดไฟฟ้าขนาดใหญ่
เนื่องจากเซ็นเซอร์วัดการเคลื่อนที่โดยตรงในแบริ่ง วงโคจรจึงแสดงให้เห็นด้วยว่าเพลาอยู่ที่ใดภายในช่องว่างของมัน ไม่ใช่แค่ว่ามันเคลื่อนที่ไปไกลแค่ไหน — ข้อมูลที่ มาตรความเร่ง ไม่สามารถให้ได้เลย การเพิ่ม เครื่องวัดความเร็วรอบ หรือ คีย์เฟเซอร์ ทำการประทับแต่ละรอบของการหมุนลงบนวงโคจร โดยยึดมัน เฟส และทำให้ทิศทางการหมุนตัวชัดเจนไม่คลุมเครือ
2. วิธีการตีความรูปร่างวงโคจร
รูปร่าง ขนาด และทิศทางของวงโคจรเป็นตัวบ่งชี้โดยตรงถึงแรงที่กระทำต่อโรเตอร์ นักวิเคราะห์ผู้เชี่ยวชาญสามารถวินิจฉัยสภาพของเครื่องจักรได้ง่ายๆ เพียงดูจากรูปร่างของวงโคจร
วงโคจรแบบวงกลมหรือวงรี
วงโคจรวงกลมหรือรูปวงรีแบบง่ายๆ ที่อยู่กึ่งกลางแบริ่ง โดยทั่วไปบ่งชี้ถึงโรเตอร์ที่ประพฤติตัวดีซึ่งครอบงำด้วยความถี่เดียว — ส่วนใหญ่เป็น ความไม่สมดุล วงโคจรจะเป็นวงกลมหากความแข็งของการรองรับแบริ่งเท่ากันทั้งสองทิศทาง (ไอโซทรอปิก) และเป็นรูปวงรีหากความแข็งแตกต่างกันในแนวนอนและแนวตั้ง (แอนไอโซทรอปิก) ซึ่งพบได้บ่อยมากในทางปฏิบัติเพราะว่าเครื่องจักรส่วนใหญ่แข็งกว่าในแนวตั้งกว่าแนวนอน
วงโคจรบิดเบี้ยว รูปเลข 8 หรือรูปกล้วย
เมื่อวงโคจรบิดเบี้ยวจากวงรีแบบง่าย ความถี่หลายความถี่จะส่งผลต่อการเคลื่อนที่ของเพลา:
- โคจรแบบ “กล้วย” หรือรูปจันทร์เสี้ยว มักเกี่ยวข้องกับ การจัดตำแหน่งที่ไม่ถูกต้อง โดยมีความถี่ทั้ง 1× และ 2× ปรากฏอยู่
- รูปทรงเลข 8 เป็นสัญญาณทั่วไปของส่วนประกอบ 2× ที่รุนแรง ซึ่งเป็นตัวชี้วัดตำรายของความไม่ตรงแกนของเพลา รูปหลาย 8 ที่มีห่วงภายในบ่อยครั้งแสดงให้เห็นถึงสภาวะที่รุนแรงมากขึ้นหรือการปรากฏตัวของการสัมผัส
วงโคจรที่มีมุมหักงอหรือมุมแหลม
การเปลี่ยนแปลงทิศทางที่คมชัด จุดแบน หรือ "จุดหักเห" ในวงโคจรเป็นหลักฐานที่ชัดเจนของ การเสียดสีระหว่างโรเตอร์กับสเตเตอร์ แสดงให้เห็นว่าการเคลื่อนที่ของเพลาถูกจำกัดในชั่วขณะขณะที่สัมผัสกับส่วนประกอบที่อยู่นิ่ง เช่น แบริ่ง ซีล หรือซ่อมแซมเครื่องจักร
วงโคจรที่มีความไม่สม่ำเสมอสูง
วงโคจรที่ไม่ปกติ ไม่เสถียร หรือดูเต็มไปด้วย "สัญญาณรบกวน" สามารถบ่งบอกถึงปัญหาเชิงกล ความหลวม ความไม่เสถียรที่เกิดจากของเหลว เช่น กระแสน้ำวนน้ำมัน หรือ การสะบัด หรือสภาวะการไหลแบบปั่นป่วนในปั๊มหรือคอมเพรสเซอร์
3. ทิศทางของการหมุนตัว: ไปข้างหน้าเทียบกับข้างหลัง
ทิศทางที่วงโคจรถูกลากออกมา เทียบกับทิศทางการหมุนของเพลา นั้นเป็นปัจจัยการวินิจฉัยที่สำคัญโดยตัวมันเอง:
- การโคจรไปข้างหน้า: วงโคจรลากไปในทิศทางเดียวกับการหมุนของเพลา นี่คือพฤติกรรมปกติสำหรับแรงเช่นความไม่สมดุล
- การหมุนตัวแบบย้อนกลับ: วงโคจรเคลื่อนที่ตรงข้ามกับการหมุนของเพลา นี่เป็นสภาวะผิดปกติและอาจบ่งบอกถึง รอยแตกของเพลา การสึกหรอที่รุนแรง หรือสถานการณ์ความไม่เสถียรที่เกิดจากของไหลบางประเภท
การจำแนกสองสภาวะนี้ต้องใช้เครื่องหมายเฟสที่ครบรอบการหมุนหนึ่งครั้ง โดยปราศจากเครื่องหมายนี้ วงโคจรจะแสดงรูปร่าง แต่ไม่แสดงทิศทางการเคลื่อนที่ และการแยกแยะทางการวินิจฉัยจึงสูญหาย
4. วงโคจรในการวินิจฉัยภาคสนาม
สัญญาณวัดตำแหน่งแบบถาวรที่ติดตั้งอยู่ถาวรพร้อมระบบการตรวจสอบเป็นวิธีตำราเรียนในการบันทึกวงโคจรบนเครื่องจักรขนาดใหญ่ที่มีความเสี่ยง แต่หลักการพื้นฐาน — สัญญาณการกระจัดสองแกนตั้งฉากกันถูกวาดเทียบกับสัญญาณอ้างอิงเฟส — สามารถเข้าถึงได้เท่ากันโดยวิศวกรสนาม เครื่องมือแบบพกพาสองช่องเช่น Balanset-1A วัดแอมพลิจูดและเฟสแบบซิงโครนัสบนสองระนาบการแก้ไขพร้อมกัน ดังนั้นเมื่อวงโคจรหรือสเปกตรัมยืนยันแล้วว่า ความไม่สมดุล เป็นแรงเด่น ระบบเดียวกันนี้สามารถนำไปยังการ การถ่วงสมดุลภาคสนาม และการยืนยันของสภาวะที่แก้ไข เมื่อวงโคจรแสดงการจัดตำแหน่งที่ไม่ถูกต้อง การสึกหรอ หรือความไม่เสถียรแทน การค้นพบนั้นจะเปลี่ยนทิศทางของงานไปยังการจัดตำแหน่งหรือการซ่อมแซมทางกลมากกว่าการสมดุล
การกระจัดของวงโคจร เทียบกับ วงโคจรความเร็ว
ทั้งสองไม่ใช่การวัดแบบเดียวกัน และความแตกต่างนี้เป็นตัวกำหนดว่าคุณสามารถสรุปอะไรได้จากภาพ คู่ของหัววัดระยะใกล้จะอ่านค่าการกระจัดของเพลา การกระจัด เทียบกับตลับลูกปืน ดังนั้นพล็อตจึงเป็นแผนที่ที่แท้จริงว่าเพลาอยู่ตำแหน่งใดภายในระยะห่างของมัน และส่วนสัญญาณไฟตรง (DC) ของสัญญาณเดียวกันนั้นให้ค่า แกนศูนย์กลางของเพลาเครื่องวิเคราะห์แบบพกพาสองช่องสัญญาณที่มีมาตรความเร่งยึดติดกับตัวเรือนตลับลูกปืนจะพล็อตสอง ความเร็ว ช่องสัญญาณเทียบกันเอง หน่วยเป็น มม./วินาที สิ่งที่คุณเห็นคือการเคลื่อนที่ของตัวเรือน ไม่ใช่ตำแหน่งของเพลา
สิ่งที่ยังคงอยู่แม้เปลี่ยนตัวแปลงสัญญาณคือรูปทรงเรขาคณิต รูปร่าง ทิศทาง และทิศทางการโคจรถูกกำหนดโดยรูปแบบของแรงที่กระทำต่อโรเตอร์ ไม่ใช่โดยเซนเซอร์ ดังนั้นกลุ่มรูปแบบที่คุ้นเคยจึงยังคงปรากฏ — วงรีเรียบเมื่อ 1× ครอบงำ วงเสี้ยวหรือเลข 8 เมื่อมีองค์ประกอบ 2× ที่แข็งแกร่ง ด้านแบนและมุมหักเมื่อมีการเสียดสีเกิดขึ้น สิ่งที่ไม่คงอยู่คือตำแหน่งสัมบูรณ์: วงโคจรความเร็วไม่สามารถบอกได้ว่าเหลือระยะห่างเท่าใด และไม่สามารถปรับสเกลใหม่เป็นไมโครเมตรของการเคลื่อนที่ของเพลาได้ ใช้มันในภาคสนามเพื่อระบุกลุ่มของความผิดพลาด แต่ให้ใช้หัววัดระยะใกล้เมื่อคำถามคือเพลากำลังทำงานอยู่ที่ตำแหน่งใดจริง ๆ
วงโคจรอยู่ตรงไหนในซอฟต์แวร์ Balanset
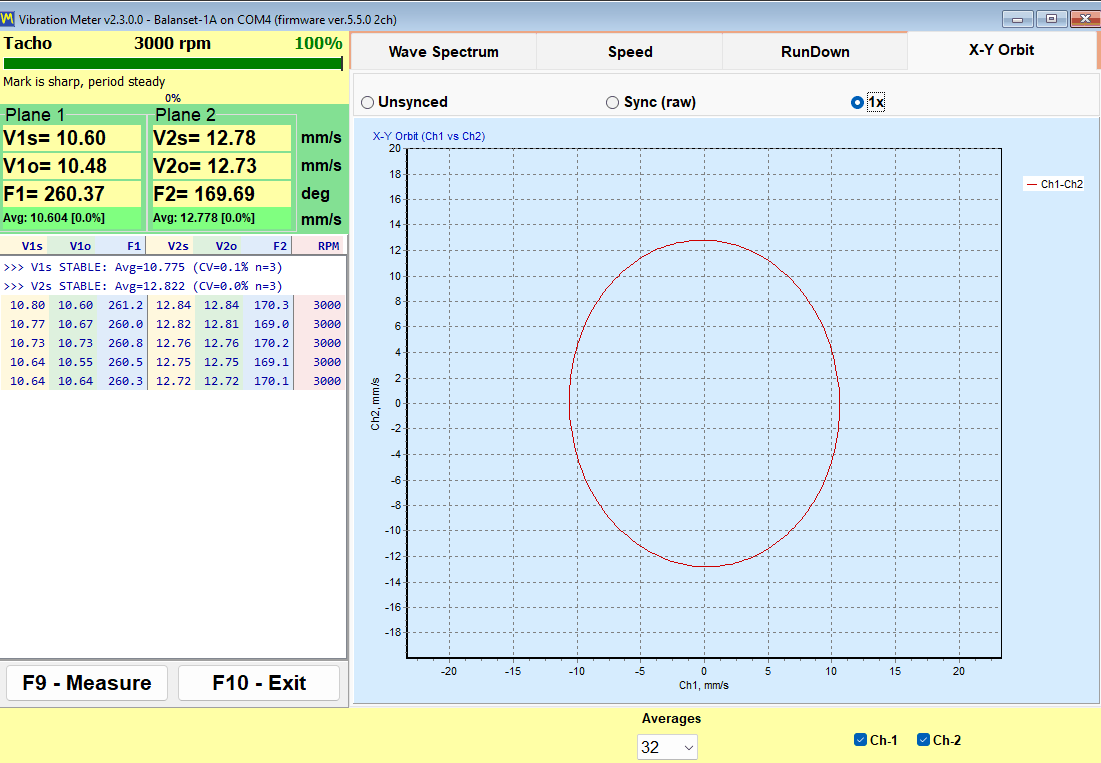
บน Balanset-1A วงโคจรเป็นแท็บหนึ่งในหน้าต่างเครื่องวัดการสั่นสะเทือน เปิดได้ด้วยปุ่ม F5 จากหน้าต่างหลัก โดยหน้าต่างนี้ต้องการเฟิร์มแวร์อุปกรณ์รุ่น 5.5.0 ขึ้นไป แท็บ “X-Y Orbit” จะพล็อตช่องสัญญาณ 1 บนแกนหนึ่งเทียบกับช่องสัญญาณ 2 บนอีกแกนหนึ่งที่สเกลแกน 1:1 ดังนั้นวงกลมบนหน้าจอจึงเป็นวงกลมจริง ๆ ไม่ใช่สิ่งแปลกปลอมจากแกนที่ไม่เท่ากัน บน Balanset-4A ที่มีสี่ช่องสัญญาณ จะมีวงโคจรที่สองสำหรับช่องสัญญาณ 3 และ 4 วาดอยู่ใต้วงโคจรแรก
สวิตช์เหนือกราฟจะกำหนดว่าจะวาดอะไร:
| โหมด | สิ่งที่ถูกพล็อต | เมื่อใดจึงเป็นมุมมองที่ถูกต้อง |
|---|---|---|
| Unsynced | วิถีการเคลื่อนที่ดิบ โดยไม่มีการอ้างอิงรอบการหมุน | ไม่มีเครื่องวัดความเร็วรอบให้ใช้งาน หรือคุณต้องการเห็นทุกสิ่งที่มีอยู่ในสัญญาณ |
| Sync (raw) | รอบการหมุนล่าสุดที่ซ้อนทับกัน จัดแนวตรงกับเครื่องหมายของเครื่องวัดความเร็วรอบ | การตัดสินความสามารถในการทำซ้ำ — รูปทรงที่มั่นคงและปิดสนิทหมายความว่าการเคลื่อนที่ซ้ำรูปแบบเดิมทุกรอบ |
| 1× | องค์ประกอบการหมุนเพียงอย่างเดียว: วงรีที่สะอาดซึ่งสอดคล้องกับค่า V·o และ F ที่อ่านได้ | การยืนยันเวกเตอร์ความไม่สมดุลก่อนการถ่วงสมดุล |
หากไม่มีเครื่องหมายจากเครื่องวัดความเร็วรอบ โหมดซิงโครไนซ์ทั้งสองจะไม่มีสิ่งใดให้ซิงโครไนซ์ด้วย โปรแกรมจะระบุเช่นนั้นในหัวข้อกราฟ และ “Unsynced” จะกลายเป็นมุมมองเดียวที่ตรงกับความเป็นจริง นี่คือรูปแบบเชิงปฏิบัติของประเด็นที่กล่าวไว้ในส่วนที่ 3: หากไม่มีการอ้างอิงหนึ่งครั้งต่อการหมุนหนึ่งรอบ ก็จะไม่มีทิศทางการโคจร
การอ่านตัวเลขข้างวงโคจร
กระเบื้องข้างกราฟแสดงค่าสามค่าต่อระนาบการวัด และเมื่อรวมกันแล้วเป็นการตรวจสอบความสมเหตุสมผลที่รวดเร็วที่สุดก่อนเริ่มตีความรูปร่าง:
- V·s — ความเร็ว RMS แบบแบนด์กว้างตลอดย่านความถี่ทำงาน หน่วยเป็น มม./วินาที
- V·o — องค์ประกอบ 1× เพียงอย่างเดียว ที่ความถี่การหมุน หน่วยเป็น มม./วินาที
- F — บท เฟส ของค่าองค์ประกอบ 1× นั้น หน่วยเป็นองศา
องค์ประกอบการหมุนเป็นส่วนหนึ่งของค่ารวมโดยธรรมชาติของโครงสร้าง ดังนั้น V·o จึงไม่มีทางเกิน V·s ได้ และอัตราส่วนระหว่างค่าทั้งสองจะทำนายรูปร่างวงโคจรได้ก่อนที่คุณจะมอง เมื่อ V·o ใกล้เคียงกับ V·s พลังงานเกือบทั้งหมดอยู่ที่ 1× วงโคจรจะยุบตัวเป็นวงรีที่สะอาด และ ความไม่สมดุล คือแรงที่ครอบงำ เมื่อ V·o เล็กกว่าอย่างชัดเจน ความแตกต่างนั้นคือฮาร์มอนิกและสัญญาณรบกวนแบบแบนด์กว้าง — และเศษที่เหลือนี้เองที่ทำให้วงรีบิดเป็นรูปเสี้ยว เลข 8 และมุมหัก ตามที่อธิบายไว้ในส่วนที่ 2 วงโคจรที่บิดเบี้ยวอย่างรุนแรงในขณะที่ V·o ≈ V·s เป็นข้อขัดแย้งในตัวเอง และเครื่องมือวัดคือสิ่งแรกที่ควรตรวจสอบ
ใต้แต่ละระนาบมีแถบแสดงเสถียรภาพ: สีเทาขณะที่ค่ายังคงเลื่อนไหล สีเขียวเมื่อค่าสัมประสิทธิ์ความแปรปรวนของค่าที่สตรีมมาสิบสองค่าล่าสุดต่ำกว่า 10% สีส้มเมื่อค่ากระจายเกิน 20% วงโคจรที่บันทึกขณะที่แถบเป็นสีส้มนั้นไม่ใช่การวินิจฉัย — แต่เป็นเพียงภาพถ่ายของเครื่องจักรที่ยังไม่นิ่ง
การยืนยันรูปร่างเทียบกับสเปกตรัม
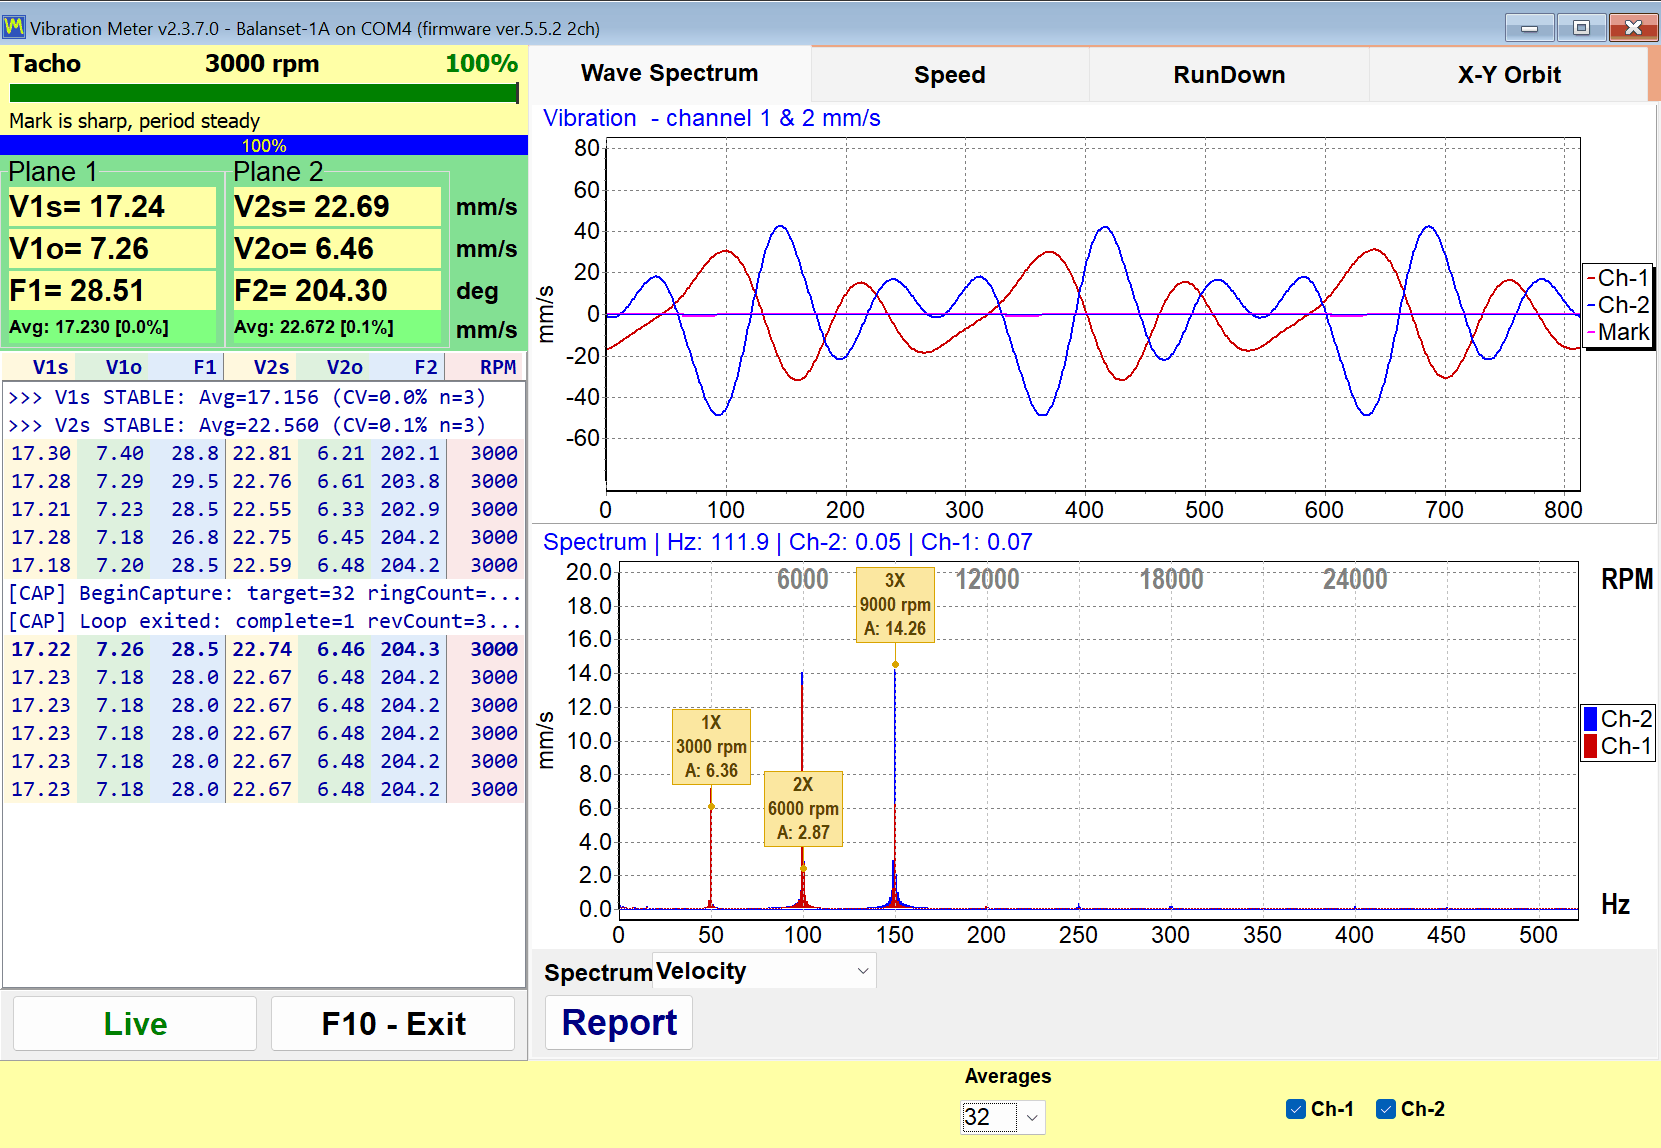
วงโคจรบอกคุณว่ามีบางสิ่งกำลังบิดเบือนวงรี ส่วนสเปกตรัมบอกคุณว่าลำดับใดเป็นสาเหตุ แท็บ “Wave Spectrum” ของหน้าต่างเดียวกันแสดงรูปคลื่นด้านบนและสเปกตรัมความเร็วด้านล่าง พร้อมเส้นไกด์แบบเส้นประที่วางไว้ตรงจุดที่เป็นผลคูณแท้จริงของความเร็วการหมุนที่วัดได้ แทนที่จะเป็นแท่งที่สูงที่สุดที่ใกล้ที่สุด ดังนั้นจุดสูงสุดที่พลาดเครื่องหมายของมันจึงไม่ใช่ฮาร์มอนิกของความเร็วเพลาเลย แต่เป็นของตลับลูกปืน การขบกันของเฟือง หรือการผ่านของใบพัดแทน องค์ประกอบ 2× ที่โดดเด่นข้างวงโคจรรูปเสี้ยวหรือเลข 8 ชี้ไปที่ การจัดตำแหน่งที่ไม่ถูกต้องส่วนจุดสูงสุดระหว่าง 0.43× ถึง 0.48× ภายใต้วงโคจรที่เลื่อนไหลไม่เสถียรคือลายเซ็นของ กระแสน้ำวนน้ำมันเนื้อหาแบบแบนด์กว้างพร้อมด้านวงโคจรที่แบนราบชี้ไปที่ การเสียดสี.
ตัวเลือกใต้กราฟสลับสเปกตรัมระหว่างความเร็วและความเร่ง ความเร็วคือแกนที่ควรใช้เมื่อพิจารณาวงโคจร เพราะวงโคจรเองก็ถูกวาดจากช่องสัญญาณความเร็ว
การเฝ้าดูวงโคจรผ่านช่วงเรโซแนนซ์
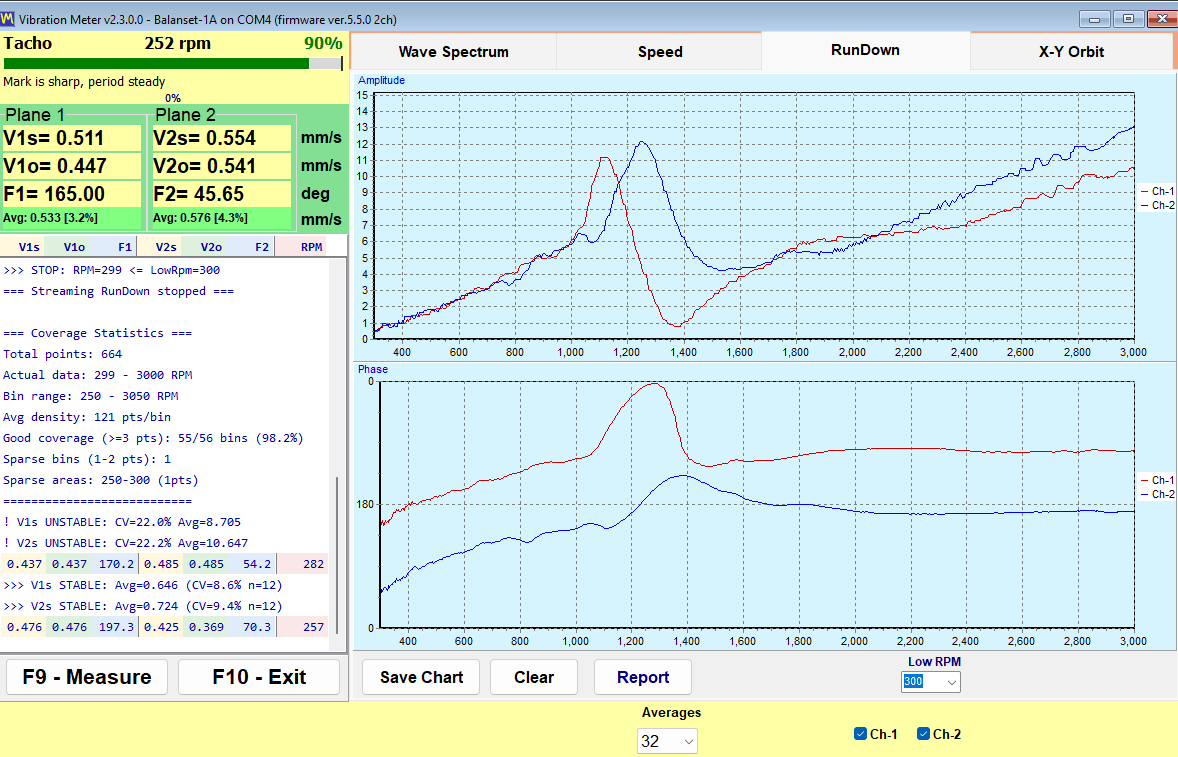
วงโคจรคือภาพรวมที่ความเร็วเดียว และรูปร่างสามารถเปลี่ยนไปโดยสิ้นเชิงในอีกไม่กี่ร้อยรอบต่อนาทีถัดไป แท็บ “Run-down” จะบันทึกการชะลอความเร็วทั้งหมดแทน: แอมพลิจูดและเฟส 1× จะถูกบันทึกเทียบกับความเร็วที่ลดลง หนึ่งค่าดิบต่อหนึ่งรอบการหมุนโดยไม่มีการปรับเรียบ ลงไปจนถึงเกณฑ์หยุดที่สามารถตั้งค่าได้ระหว่าง 100 ถึง 2000 รอบต่อนาที และค่าเริ่มต้นคือ 300 เรโซแนนซ์จะประกาศตัวเองด้วยจุดสูงสุดของแอมพลิจูดพร้อมกับการหมุนเฟสประมาณ 180° — ความเร็ววิกฤตเดียวกันกับที่ แผนภาพแคมป์เบลล์ ทำนายตำแหน่งที่เส้นกระตุ้นตัดกับเส้นโค้งความถี่ธรรมชาติ รายงานการชะลอความเร็วฉบับเต็มจะเก็บวงโคจร X-Y ที่บันทึกไว้ที่ความเร็วทำงานไว้ควบคู่กับเส้นโค้งเหล่านั้น ดังนั้นรูปร่างและแผนที่เรโซแนนซ์จึงอยู่ในเอกสารเดียวกัน
5. สิ่งที่พล็อตวงโคจรแสดง
โดยสรุป พล็อตวงโคจรเดียวให้ข้อมูลจำนวนมากในทันที:
- แอมพลิจูดรวมของการสั่นของเพลา
- – รูปร่างการเคลื่อนที่ของเพลา ซึ่งช่วยระบุประเภทของความผิดพลาด
- ทิศทางของการโคจรไปข้างหน้าหรือถอยหลัง
- ตำแหน่งเฉลี่ยของเพลาภายในช่องว่างเบาริ่ง — แกนศูนย์กลางของเพลา.
เมื่อวิเคราะห์ร่วมกับสเปกตรัม FFT และรูปคลื่นเวลา วงโคจรอนุญาตให้นักวิเคราะห์ได้ผลลัพธ์ที่เชื่อถือได้สูงและมีรายละเอียด การวินิจฉัย ของพฤติกรรมพลวัตของเครื่องจักร — รวม “จำนวนเท่าใด,” “รูปร่างใด,” และ “ทิศทางใด” เข้าไว้ในภาพที่ชี้ขาดเดียว

