ISO 10816-3:工業機器振動限值
ISO 10816-3:2009 實用摘要,適用於轉速 120 至 15 000 r/min、功率 15 kW 以上工業機組的現場振動檢查:振動速度與位移均方根值評估區域 A 至 D、兩個機器組別、兩種支撐類別、變化準則,以及 ALARM 與 TRIP 設定指引。
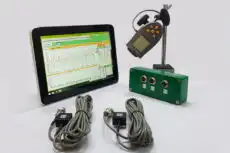
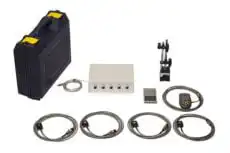
Balanset-1A 等攜帶式儀器可在軸承座上量測寬頻振動速度均方根值;其預設頻帶 10 Hz 至約 1 kHz 與本標準對大多數機器所用的頻帶一致。讀值需由您自行對照下列表格,因為 Balanset 軟體不會自動判定 ISO 10816-3 區域。
快速參考:振動嚴重度限值
ISO 10816-3:2009 附錄 A 的區域邊界:表 A.1 適用第 1 組,表 A.2 適用第 2 組。所有數值均為寬頻均方根值,於機器穩定運轉時在軸承座或軸承台上沿徑向量測。
頻帶:10–1000 Hz;轉速低於 600 r/min 的機器為 2–1000 Hz。請先確定機器組別與支撐類別,再查出區域。
評估準則 — 振動速度均方根值(mm/s)
工業機器 ISO 10816-3 區域邊界值
| 機器組別 | 區域 A / B | 區域 B / C | 區域 C / D |
|---|---|---|---|
| 第 1 組 — 剛性 300 kW 以上(至 50 MW)或 H ≥ 315 mm 的電機;剛性支撐 | 2.3 | 4.5 | 7.1 |
| 第 2 組 — 剛性 ★ 15 kW 以上至 300 kW 或 160 ≤ H < 315 mm 的電機;剛性支撐 | 1.4 | 2.8 | 4.5 |
| 第 1 組 — 柔性 300 kW 以上(至 50 MW)或 H ≥ 315 mm 的電機;柔性支撐 | 3.5 | 7.1 | 11.0 |
| 第 2 組 — 柔性 15 kW 以上至 300 kW 或 160 ≤ H < 315 mm 的電機;柔性支撐 | 2.3 | 4.5 | 7.1 |
限值適用於任何軸承、軸承台或軸承座上的徑向讀值,而軸向讀值僅適用於止推軸承。機器須處於穩定運轉狀態,轉速為額定轉速或在允許轉速範圍內;轉速或負載變化期間的讀值不以此判定。對特定機器或特殊支撐,製造商與客戶可協議其他數值。
剛投入運轉的機器通常所呈現的振動水準。
通常可接受無限制長期運轉。
通常判定為不適合長期連續運轉。一般而言,機器可在有限時間內繼續運轉,直到適合進行矯正作業的時機。
此水準的振動通常被視為嚴重到足以損壞機器。
位移均方根值(µm)
附錄 A 在速度邊界旁同時列出位移邊界。若兩種物理量都有量測,以較嚴格的區域為準。
| 機器組別 | 區域 A / B | 區域 B / C | 區域 C / D |
|---|---|---|---|
| 第 1 組 — 剛性 | 29 | 57 | 90 |
| 第 2 組 — 剛性 ★ | 22 | 45 | 71 |
| 第 1 組 — 柔性 | 45 | 90 | 140 |
| 第 2 組 — 柔性 | 37 | 71 | 113 |
位移對低速機器最為重要:當每轉一次的成分占主導時,看似適中的速度仍可能代表過大的位移。對這類機器,評估應同時使用速度與位移。
英制單位 — 振動速度均方根值(in/s)
供使用英制量測系統地區參考的等效數值(1 mm/s ≈ 0.03937 in/s)
| 機器組別 | 區域 A / B | 區域 B / C | 區域 C / D |
|---|---|---|---|
| 第 1 組 — 剛性 | 0.091 | 0.177 | 0.280 |
| 第 2 組 — 剛性 ★ | 0.055 | 0.110 | 0.177 |
| 第 1 組 — 柔性 | 0.138 | 0.280 | 0.433 |
| 第 2 組 — 柔性 | 0.091 | 0.177 | 0.280 |
⚡ 振動區域計算器
選擇機器組別與支撐類別,輸入讀值,即可依 ISO 10816-3:2009 取得區域、變化檢查結果與 ALARM/TRIP 設定指引。
剛性:最低自然頻率至少為激振頻率的 1.25 倍。柔性:其他所有情況。
不確定支撐類別?請檢查
區域邊界視覺比較
各區域的比例寬度顯示柔性安裝及較大型機器的限值如何放寬。
每一段標示其上邊界,單位為 mm/s RMS;刻度上限為 15 mm/s。
什麼是 ISO 10816-3?
ISO 10816-3 是 ISO 10816 系列的第 3 部分,用於評估在非旋轉部件上量測的機器振動。第 1 部分規定一般方法;第 3 部分將其具體化為現場量測、功率 15 kW 以上、額定轉速 120 至 15 000 r/min 之工業機組的評估準則。本頁介紹第二版 ISO 10816-3:2009,由 ISO 技術委員會 TC 108 第 SC 2 分組委員會制定。
2009 年版取代了 1998 年的第一版。主要變更是將泵浦排除在範圍之外,因為迴轉動力式泵浦已有專屬的部分 ISO 10816-7。
振動以兩種方式判定:依其大小(準則 I,區域 A 至 D),以及依其相對於既定參考值的變化量(準則 II)。附錄 A 以寬頻速度與位移均方根值列出區域邊界,並依兩個機器組別及剛性與柔性支撐分別給出。
基本原則: ISO 10816-1
適用範圍與適用性
使用表格前請先確認適用範圍:限值僅適用於下列機器類型,並須在現場穩定運轉條件下量測。
涵蓋的機器
額定功率 15 kW 以上、運轉轉速 120 至 15 000 r/min 的機組,即:
- 50 MW 以下的蒸汽渦輪機;
- 轉速低於 1 500 或高於 3 600 r/min 的較大型蒸汽渦輪機組(50 MW 以上),此類轉速不在 ISO 10816-2 範圍內;
- 迴轉式壓縮機;
- 3 MW 以下的工業用燃氣渦輪機;
- 發電機;
- 各類電動機;
- 鼓風機與風機。
對於風機,這些準則一般僅適用於 300 kW 以上或非柔性支撐的機組。其他風機,例如輕型鈑金結構的風機,需由供應商與買方依過往運轉經驗協議限值。
風機平衡與振動要求: ISO 14694
排除的機器
ISO 10816-3:2009 不適用於:
- 陸上 50 MW 以上、轉速 1 500、1 800、3 000 或 3 600 r/min 的大型蒸汽渦輪發電機組(ISO 10816-2);
- 額定功率 3 MW 以上的燃氣渦輪機組(ISO 10816-4);
- 發電廠及抽水站的水力機組(ISO 10816-5);
- 與往復式機械連接的機器(ISO 10816-6);
- 迴轉動力式泵浦,包括葉輪直接裝在電動機軸上或與其剛性固定的機組(ISO 10816-7);
- 容積式迴轉壓縮機,例如螺旋式壓縮機;
- 活塞式(往復式)壓縮機與泵浦;
- 潛水式電動泵浦機組;
- 風力發電機。
僅考慮源自機組本身的振動,不考慮由外部傳入的振動。裝有齒輪箱或滾動軸承的機器包含在內,但評估這些齒輪或軸承的狀態不屬於本標準範圍。相同準則可用於驗收試驗與運轉監測,無論為連續量測或定期量測。
功率範圍
15 kW 以上的機組。電機的組別依軸中心高判定;較小的機器不在本部分範圍內。
轉速範圍
額定運轉轉速 120 至 15 000 r/min。讀值須在此範圍內的穩定運轉狀態下量測。
量測位置
軸承、軸承台或軸承座:外露且通常可接觸、能反映軸承座振動且無局部共振的位置。若無法接觸軸承座,應盡可能靠近其量測。
量測參數
主要物理量為寬頻振動速度均方根值(mm/s);預期有低頻成分時,另加量位移(µm)。頻帶為 10–1000 Hz,轉速低於 600 r/min 時為 2–1000 Hz,儀器應符合 ISO 2954。
RMS 的含義: 振動速度均方根值
機器分類:兩個組別與兩種支撐類型
ISO 10816-3 依機器類型、額定功率或軸中心高,以及支撐的柔性對機器分類。機器分為兩個組別;任一組別的機器均可為水平、垂直或傾斜軸,並可為剛性或柔性安裝。
| 組別 | 額定功率 | 電機 | 典型設計 | 限值 |
|---|---|---|---|---|
| 1 | 300 kW 以上(表 A.1 標示至 50 MW) | 軸中心高 H ≥ 315 mm | 通常為滑動軸承;轉速涵蓋整個 120–15 000 r/min 範圍 | 表 A.1 |
| 2 ★ | 15 kW 以上,不超過 300 kW | 軸中心高 160 mm ≤ H < 315 mm | 通常為滾動軸承;轉速高於 600 r/min | 表 A.2 |
軸中心高 H 依 ISO 496 定義為在出廠狀態的機器上量得之軸中心線至機器本身安裝面的距離。對於無底腳、底腳加高或垂直安裝的機器,採用相同機座之水平底腳安裝型的軸中心高;若機座未知,則取機器直徑的一半。
如何判定支撐類別
支撐類別是動態特性,與基礎材料或質量無關。在某一量測方向上,當機器與支撐整體的第一階自然頻率比主要激振頻率(多數情況下即運轉轉速)高出至少 25% 時,支撐視為剛性;其他所有情況均視為柔性。
同一安裝可能在一個方向為剛性,在另一方向為柔性。橡膠或彈簧支座、混凝土基座或鋼架本身都不能決定分類。應使用量測或計算得到的自然頻率及相應的運轉激振。
典型情況:大型與中型電動機(尤其是低速電動機)通常為剛性支撐,而 10 MW 以上的渦輪發電機與壓縮機,以及立式機組,通常為柔性支撐。
若圖面與計算無法確定,本標準允許以試驗判定支撐類別。實務上常用敲擊試驗,或於升速、降速過程量測,以找出最低自然頻率。
背景: 自然頻率
實際應用指引
相同準則用於新機或修復機器的驗收試驗,也用於運轉中機器的監測;不同之處在於結果的用途。
新設備/修復設備的驗收試驗
區域邊界僅為指引,並非現成的驗收規範:驗收值由機器供應商與買方協商。作為參考,這些邊界有助於排除明顯缺陷及不切實際的要求。某些機器有理由採用不同(較高或較低)的限值;此時製造商應說明理由,若允許較大振動,並應證明不會危及機器。
運轉中設備的監測
運轉中需回答兩個問題:目前的振動大小落在哪個區域(準則 I),以及是否有顯著變化(準則 II)。區域 A 與 B 表示長期運轉無需擔憂,區域 C 需在下一個適當時機進行矯正作業,區域 D 表示振動嚴重到足以損壞機器。區域描述嚴重程度,但無法指出原因。
準則 II 將讀值與先前在相同感測器位置與方向、大致相同運轉條件下建立的參考值比較。變化(上升或下降)超過區域 B 上邊界的 25% 即視為顯著,若為突然發生更是如此,即使尚未達到區域 C,也應展開診斷調查。25% 為參考值;依特定機器的經驗可採用其他數值。
範例:剛性支撐的第 2 組機器,區域 B 上邊界為 2.8 mm/s,因此超過 0.7 mm/s 的變化即為顯著。一台多年以 1.0 mm/s 運轉、目前讀值為 2.2 mm/s 的電動機仍在區域 B,但 1.2 mm/s 的上升已需要檢查。
量測程序
讀值通常在每個軸承蓋或軸承台上、沿兩個互相垂直的徑向方向量測。水平機器通常為垂直與水平方向。立式或傾斜機器中,兩個方向之一必須是讀值最大的方向,通常沿彈性主軸方向。感測器可位於軸承座周圍任何角度,所用位置與方向必須記錄。
評估時,取每個量測平面兩個讀值中較大者,與區域邊界比較。僅在已知單一感測器足以充分反映振動大小時,才可每個平面只使用一個感測器,因為它未必指向最大值方向。
承受徑向負載的軸承通常不監測軸向振動。軸向振動主要在定期檢測或診斷時量測,因為某些故障在此方向更明顯,且區域邊界僅在止推軸承上適用於軸向讀值。
應在轉子與主軸承達到正常穩定運轉溫度後量測,機器須在規定條件下運轉,例如額定轉速與負載、電壓、流量與壓力。若運轉中轉速或負載會變動,應在機器長時間運轉的每一種條件下量測,並採用最大值。
若讀值超過驗收值且懷疑有背景振動,應在機器停機時重複量測。若停機時的振動超過運轉值的 25%,可能需要降低外部影響,或將其分離,例如透過頻譜分析。
儀器應符合 ISO 2954,量測寬頻均方根值,且在不小於 10–1000 Hz 的範圍內具有平坦響應;轉速約 600 r/min 以下的機器需擴展至 2 Hz。感測器的安裝方式不得扭曲讀值,並注意溫度變化、磁場與聲場、電源變動、電纜長度及感測器方位。
現場實務,非 ISO 10816-3 內容:在診斷時比較各方向有助於縮小可能原因的範圍。
| 方向 | 縮寫 | 常見檢出缺陷 |
|---|---|---|
| 水平(垂直於軸) | H | 不平衡、鬆動、軸承磨損 |
| 垂直 | V | 不平衡、結構共振 |
| 軸向(平行於軸) | A | 不對中、軸彎曲、止推軸承故障 |
ISO 10816-3 評估寬頻振動,不考慮個別頻率成分或相位。這通常足以用於驗收試驗與例行監測,但只能顯示發生了變化,無法說明原因。個別成分的振幅與相位對長期狀態監測與診斷很有價值,但其準則不在本標準範圍內。
找出原因: 頻譜分析
實作範例
使用 ISO 10816-3 區域準則的逐步評估。
機器: 電動機,75 kW,軸中心高 280 mm
支撐: 混凝土基礎;在量測方向上,最低自然頻率遠高於運轉頻率的 1.25 倍,因此為剛性支撐
分類: 第 2 組(160 mm ≤ H < 315 mm 的電機),剛性支撐
量測振動: 驅動端軸承座水平方向 3.5 mm/s RMS:兩個徑向讀值中較大者
第 2 組邊界: A/B = 1.4 mm/s · B/C = 2.8 mm/s · C/D = 4.5 mm/s
3.5 mm/s 介於 B/C 邊界(2.8)與 C/D 邊界(4.5)之間。此振動水準下電動機不應長期連續運轉,但通常可在規劃矯正作業期間繼續運轉一段有限時間。應以頻譜分析檢查的典型原因為不平衡、不對中及初期軸承磨損。
機器: 離心風機,驅動功率 500 kW,1480 r/min;超過 300 kW,因此適用本部分的風機準則
支撐: 彈簧隔振器上的鋼架;在量測方向上,最低自然頻率低於運轉頻率的 1.25 倍,因此為柔性支撐
分類: 第 1 組(300 kW 以上),柔性支撐
量測振動: 2.0 mm/s RMS,驅動端軸承兩個徑向讀值中較大者
第 1 組柔性支撐邊界: A/B = 3.5 mm/s · B/C = 7.1 mm/s · C/D = 11.0 mm/s
2.0 mm/s 低於 3.5 mm/s 的 A/B 邊界,屬於新投入運轉機器的典型水準。風機能否通過驗收,仍取決於供應商與客戶協議的數值。
機器: 電動機,45 kW,軸中心高 225 mm
支撐: 橡膠支座;在量測方向上,最低自然頻率低於運轉頻率的 1.25 倍,因此為柔性支撐
分類: 第 2 組,柔性支撐
基準振動值: 3.0 mm/s RMS(6 個月前建立)
目前振動值: 6.8 mm/s RMS
第 2 組柔性支撐邊界: A/B = 2.3 mm/s · B/C = 4.5 mm/s · C/D = 7.1 mm/s
6.8 mm/s 介於 4.5 與 7.1 mm/s 之間,因此振動大小位於區域 C。3.8 mm/s 的上升遠高於 1.125 mm/s 的參考值(4.5 mm/s B/C 邊界的 25%),因此依準則 II 亦須展開診斷調查。以 3.0 mm/s 的基準值計算,建議的 ALARM 應為 4.125 mm/s。
關鍵概念與最佳實務
是指引,不是合約
區域邊界為參考值。驗收限值由供應商與客戶協議決定,ALARM 與 TRIP 設定則取決於機器的基準值與設計。
支撐類別很重要
同一讀值在第 1 組與第 2 組、剛性與柔性支撐下可能落在不同區域。查表前請先針對每個方向判定機器組別與支撐類別。
留意變化
穩定運轉於 2.5 mm/s 的機器,比從 1.0 突增至 2.5 mm/s 的機器更不令人擔憂。對剛性支撐的第 2 組機器,依準則 II,任何超過 0.7 mm/s 的變化都視為顯著。
是篩檢,不是診斷
本標準評估整體寬頻振動:它顯示問題存在,但無法指出是什麼問題。若要找出根本原因,請使用振動分析儀進行頻譜分析、時域波形分析與相位量測。
運轉限值:ALARM 與 TRIP
針對長期運轉,ISO 10816-3 描述兩種運轉限值。ALARM 警告振動已達設定值或已發生顯著變化;調查原因期間,機器通常可繼續運轉。TRIP 表示超過此水準繼續運轉可能損壞機器;一旦超過,應立即降低振動或停機。不同量測位置與方向的限值可以不同。
設定 ALARM
ALARM 相對於該機器在該位置與方向的穩態基準值設定:基準值加上區域 B 上邊界的 25%。ALARM 通常應不高於該邊界的 125%,若基準值較低,則可能低於區域 C。沒有基準值的新機器,可依類似機器的經驗或協議的驗收值開始設定;取得穩定基準值後再調整,並在基準值改變時(例如大修後)再次調整。
設定 TRIP
TRIP 限值取決於機器的機械完整性與設計,因此通常對設計類似的機器相同,且與基準值無關。本標準未給出固定的 TRIP 數值。TRIP 通常位於區域 C 或 D,且應不高於區域 C 上邊界的 125%。
設定值上限,mm/s RMS
由速度邊界推導:B/C 的 25% 與 125%,C/D 的 125%
| 機器組別 | 顯著變化 | ALARM 上限 | TRIP 上限 |
|---|---|---|---|
| 第 1 組 — 剛性 | 1.125 | 5.625 | 8.875 |
| 第 2 組 — 剛性 ★ | 0.700 | 3.500 | 5.625 |
| 第 1 組 — 柔性 | 1.775 | 8.875 | 13.750 |
| 第 2 組 — 柔性 | 1.125 | 5.625 | 8.875 |
範例:剛性支撐的第 2 組機器,基準值 1.2 mm/s,ALARM 為 1.2 + 0.7 = 1.9 mm/s,遠低於 3.5 mm/s 的上限,TRIP 則不高於 5.625 mm/s。
建立參考值: 振動基準值
與其他標準的關係
ISO 10816-3 的一般指引依據 ISO 10816-1,振動嚴重度量測儀器的要求依據 ISO 2954,軸中心高依據 ISO 496。本部分排除的機器由本系列其他部分涵蓋:ISO 10816-2(陸上發電廠的大型蒸汽渦輪機與發電機)、ISO 10816-4(燃氣渦輪機組)、ISO 10816-5(水力發電廠與抽水站)、ISO 10816-6(往復式機械)及 ISO 10816-7(迴轉動力式泵浦)。
軸承座準則可輔以依 ISO 7919-3 量測的軸振動。軸承座振動與軸振動之間沒有簡單的換算關係,因此兩者必須分別量測;若兩套準則得出不同評估結果,以較嚴格者為準。ISO 其後已廢止 2009 年版,其修訂版為 ISO 20816-3:2022。
相關頁面: ISO 7919-1 · ISO 20816-3
常見問題
軸中心高至少 160 mm 但小於 315 mm 的電機屬於第 2 組。剛性支撐時,其 A/B、B/C 與 C/D 邊界為 1.4、2.8 與 4.5 mm/s RMS(22、45 與 71 µm);柔性支撐時為 2.3、4.5 與 7.1 mm/s(37、71 與 113 µm)。
此區分屬於動態特性,且須對每個量測方向分別判定。當機器與支撐整體的最低自然頻率比主要激振頻率高出至少 25% 時,支撐為剛性;其他情況一律為柔性。基礎材料或是否裝有隔振器,本身並不能決定支撐類別。
ISO 已將 ISO 10816-3:2009 列為廢止,其修訂版為 ISO 20816-3:2022。本頁介紹的是 2009 年版。
不可以。ISO 10816-3 涵蓋 15 kW 以上的機組,較小的機器不在其範圍內。對這類機器,請依製造商的限值或其他適用準則,並以安裝後記錄的基準值追蹤振動變化。
不適用。2009 年版已將泵浦排除在範圍之外。迴轉動力式泵浦(包括整合電動機的設計)由 ISO 10816-7 規範,往復式泵浦及潛水式電動泵浦則被排除。
ALARM 設定為穩態基準值加上區域 B 上邊界的 25%,通常不高於該邊界的 125%。TRIP 取決於機器設計,通常位於區域 C 或 D,且應不高於區域 C 上邊界的 125%。
不作為例行量測。評估以每個軸承的兩個徑向方向為基礎。軸向讀值主要用於定期檢測與診斷,且區域限值僅在止推軸承上適用於軸向讀值。
ISO 官方標準
本頁所介紹文件的目錄條目: iso.org 上的 ISO 10816-3:2009
本頁為以我們自己的文字撰寫的獨立摘要,僅供教育用途。本頁未轉載標準原文;規範性要求請以官方文件為準。
← 返回術語表索引
