Balanset-1A · Vibromera · 轉子現場動平衡
使用 Balanset-1A 進行現場動平衡:逐步操作完整指南
快速指南的擴充版本。它補充了簡版說明中省略的內容:尼古拉在客服對話中反覆向客戶講解的技巧與規則(約 650 則支援對話),以及來自 官方軟體手冊 (涵蓋 2.2.x 和 2.3.x 兩個版本)。編寫時力求盡可能全面且淺顯易懂:你可以像讀教科書一樣從頭讀到尾,也可以像查參考手冊一樣按章節查閱。
一半法則
不會出錯的角度基準
約 40 個問題及其解決方法
典型設備
ISO 1940 · ISO 10816/20816
核心要點——決定一切的八條規則
只要記住這些要點,大多數平衡工作都會成功
根據尼古拉的經驗,50–90% 的「平衡不了」案例其實出在軸承、裂紋或共振——而不是不平衡本身。拆下皮帶,用撬棍從兩個方向搖晃軸,檢查焊縫,鎖緊螺栓。哪怕是極輕微的軸承間隙,也會讓平衡完全失效。
切勿一次性裝上儀器計算出的全部質量。先裝一半(接近平衡的轉子則裝三分之一),做一次微調運行,觀察反應。實際機器是非線性的——裝上全部質量往往會過度補償,使角度翻轉 180°。
校正配重的角度是從該平面試重安裝的位置起,沿轉子旋轉方向測量。而不是從反光標記起算!這是新手最常犯的頭號錯誤。每個平面都有各自的零點。
一次有效的試重運行應使 1× 振幅改變 20–30%,或相位改變 20–30°。變化再小,儀器就沒有足夠的依據——計算結果會是垃圾數據:加大配重並重複測量。變化超過兩倍同樣不好。
平衡之前,先打開振動測量儀(F5)觀察:幅值與相位必須重複穩定(離散度不超過 10–15%,相位不超過 10°)。讀數「漂移」是共振或機械問題的徵兆:此時不要進行平衡。
轉速僅變化 100–200 rpm 振動就急劇跳升、相位翻轉約 180°、校正配重「繞著圈打轉」——這就是共振。可以用降速曲線(run-down plot)或敲擊測試(bump test)找到它,然後在曲線平坦的「高原」區域、留出 20–30% 的轉速餘量進行平衡。
轉速、感測器位置、轉速表與標記的位置、皮帶張力——每次運行都必須完全一致。只要有任何一項發生了改變(哪怕只是焊接後剛度變了),都要從 Run 0 以及各次試重。
微調(Trim)迭代永無止境——儀器總會建議再加一個小配重。參考基準:現場實測低於約 5 mm/s 已屬良好結果;低於 2 mm/s,硬幣就能立起來。狀況良好的機器通常 4–5 次運行即可完成平衡;如果做了很多次仍無結果,就該去查找機械原因了。
運作原理——用大白話講清楚理論
五分鐘的理論知識,足以解釋整個流程中的每一個「怪現象」
什麼是不平衡
理想的轉子質量分佈均勻,其重心恰好落在旋轉軸線上。實際轉子總會有一個「重點」:堆焊、磨損、積垢、製造誤差。轉子旋轉時,這部分多餘的質量會把轉子拉向自己的一側——每轉一圈一次。結果就是恰好在轉動頻率上的振動:這被稱為 1× 分量 (「one-x」),或 每轉一圈出現一次的振動。平衡工作的任務就是加上(或拆除)一個配重,以抵消重點的影響。
n ——轉速,rpm。範例:1,500 rpm → 1× = 25 Hz。不平衡產生的力隨 平方 與轉速的關係:在 3,000 rpm 下,同一個重點所引起的晃動要比 1,500 rpm 下劇烈四倍。
螢幕上的三個數值:V1s、V1o 和 F1
| 讀數 | 說明 | 用途說明 |
|---|---|---|
| V1s / V2s ——整體振動 | 整個頻段範圍內的總振動水準(RMS),單位 mm/s。它把所有因素都一起計算在內:不平衡、軸承、對中不良、皮帶、干擾。 | 評估機器的整體狀況,並與 ISO 10816/20816 的限值進行比較。 |
| V1o / V2o ——1× 分量 | 恰好在轉子轉動頻率上的振動,單位 mm/s。這正是不平衡所產生的振動。 | 平衡的關鍵參數:儀器根據 1× 分量的幅值與相位來計算配重。 |
| F1 / F2 ——1× 相位 | 振動向量相對於轉速表所偵測到的反光標記的角度。 | 告訴你 其中 是重點在拉動,而不僅僅是 每次事件撞擊的力道有多強. |
最關鍵的快速判斷:比較 Vo 與 Vs。 1× 分量在物理上不可能大於整體振動。如果 Vo ≈ Vs,那麼絕大部分振動來自不平衡,平衡是有幫助的。如果 Vo 明顯小於 Vs(例如 V1s = 12 mm/s 但 V1o = 1 mm/s),那麼晃動的並不是轉子:能量都在諧波與雜訊中(軸承、對中不良、間隙),在找到真正原因之前,做平衡毫無意義。檢查 頻譜.
影響係數法——為什麼需要做試重運行
儀器對你的機器一無所知:既不知道轉子質量,也不知道軸承支座的剛度,更不知道皮帶與機架的影響。因此僅憑初始振動是無法計算出配重的。整個流程的設計思路就是向機器「提問」:
- Run 0 ——在不安裝任何配重的情況下,測量初始振動向量(幅值與相位)。
- Run 1 ——安裝一個 試重 已知質量、裝在已知位置,然後測量 向量發生了怎樣的變化。這就是「提問」:系統會回答它對配重有多敏感、相位向哪個方向偏移。這個答案被稱為 影響係數.
- 剩下的就是純粹的算術:只要知道對已知配重的響應,儀器就能計算出需要多大的配重、裝在什麼角度,才能完全抵消初始向量。
為什麼「一次到位」行不通——非線性
儀器的計算假設系統是線性的:質量加倍,振動也隨之加倍變化。實際機器是非線性的:間隙、支座柔度、摩擦、氣動效應。用尼古拉的話直白地說:加了 100 g,振動上升 10 mm/s;再加 100 g,按計算應該是 +20,但實際卻是 +34 或 +14。儀器畫出的是直線,而現實是曲線。
由此可得出兩個實際結論:
- 「一半法則」:安裝計算質量的 1/2,並做一次微調運行來檢查。如果振動剛好下降了一半,說明系統是線性的——可以繼續加上剩餘部分。如果「偏離」了,就按分數步進調整(詳情見 「Balancing」 章節)。
- 平衡是一個反覆迭代的過程,而不是一次精準命中。出現兩到三次微調運行是正常現象,並不代表出了問題。
兩種標準——原因與結果
平衡涉及兩組不同的量,而它們經常被混淆:
- g·mm 與 G 等級(ISO 1940 / ISO 21940-11) — 這 原因:轉子本身究竟存在多少多餘質量、位於多大半徑處。這是轉子自身的固有屬性,與它安裝在何處無關。
- mm/s(ISO 10816 / ISO 20816) — 這 效應:機器晃動的劇烈程度。它取決於支座、基礎與共振情況。
在現場工作時使用 mm/s;而在平衡機上、或標準要求出具帶 G 等級的報告時,則需要用到 g·mm。軟體內建有 ISO 1940 公差計算器 ——見 「微調運行與結果評估」 區段對應的視窗中。
準備工作:安全與機械檢查
半小時的檢查,能省下一整天的平衡作業
安全
在安裝感測器或配重之前,先停止機器,並確保它不會意外啟動。 手動操作的所有步驟,都只能在機器完全停止時進行。
- 不要站在轉子的旋轉平面內 在運行過程中——鬆脫的配重恰好會朝那個方向飛出。轉速超過 2,000 rpm 時,也要把放筆記型電腦的桌子移到安全區域之外。
- 安裝配重時要確保在運行轉速下絕對不會脫落:「飛出的配重就是實實在在的拋射物。」用磁鐵作配重在運行轉速下總會飛脫。
- 轉子與皮帶傳動的標準護罩應保持原位;工具要遠離旋轉部件。
- 對存在裂紋、葉片損壞或明顯偏擺的轉子,不要進行平衡——請先維修。
- 不要在機器行為不穩定或進入共振的轉速下運行。
- 不要把轉速表放在風機進氣氣流附近——曾發生過被吸入葉輪的案例。
機器檢查:診斷流程順序
平衡只能消除不平衡本身。其他一切——裂紋、軸承間隙、緊固件鬆動、對中不良、共振——它都無法修復,反而常常會被它掩蓋。一個經過驗證的排查順序: 1) 軸承 → 2) 裂紋 → 3) 螺栓 → 4) 共振.
機器停機狀態下的檢查清單
0 / 10
「用耳朵聽、用手摸」的診斷方法——值得學習
- 仔細聆聽機器的聲音。 在升速和降速過程中沿各部件走動聆聽:哐噹聲、敲擊聲或摩擦聲能比任何儀器更精確地指出問題部件。在降速過程中,要捕捉聲音消失的那一瞬間。
- 用手, 檢查每一處緊固件與蓋板:凡是有異響的地方,就是鬆動的地方。
- 電氣性質,還是機械性質? 在運行中切斷電源:電磁振動會瞬間消失,機械振動則會隨轉速逐漸衰減。50/100 Hz 的峰值(使用變頻器時則是 300 Hz)屬於電氣性質,並非不平衡。
- 同一機架上的兩個轉子 以相同轉速運行的部件無法同時進行平衡——儀器無法區分各自的貢獻。請拆下皮帶,一次只處理一個。
- 離轉子越遠,振動反而越大 (梯子、駕駛室或後視鏡在晃動,而軸承支座卻很平靜)——這是鬆動結構件的共振,並非不平衡:把感測器直接裝在晃動的部件上,找出其頻率。
裝置、連接與軟體
通道、轉速表、韌體、設定——這些都是進行第一次測量前需要準備好的
套件內容與通道
- Balanset-1A:USB 主機、兩個 振動感測器 (加速度計), 雷射測速儀, 反光膠帶, 磁性支架、量秤、手提箱。整套套件均由筆記型電腦的 USB 連接埠供電——完全不需要電池。
- 感測器 1 → 接頭 Ch-1(舊版機殼上為 X1)→ 平面 1;感測器 2 → Ch-2(X2)→ 平面 2。 單平面平衡使用通道 1。轉速表要插入 Tacho 連接埠(X3)。每個通道各自獨立校準——請勿混用。
- 通道顏色在整套軟體中保持一致:Ch-1——深紅色,Ch-2——藍色,轉速表——紫色。
轉速表需要連按三次才能開機
ON → AUTO → LASER。 未按下 LASER 時,光束較暗,讀取標記時會出現漏讀。轉速表內沒有電池——它是透過電纜供電的;請勿打開電池艙蓋,也不要打開外殼。轉子旋轉時,轉速表螢幕應顯示以 rpm 為單位的轉速。
連接到電腦
- 把感測器和轉速表連接到主機上,再把主機連接到電腦的 USB 連接埠。連接順序沒有嚴格要求:軟體隨時都能自行找到裝置。
- 啟動軟體並等待 綠色狀態列 位於主視窗底部: 在 COMx 上找到 USB 模組。裝置會在系統中顯示為一個「Arduino Due」COM 連接埠。
- 黃色指示線閃爍表示尚未找到裝置(仍在搜尋中);橘色表示電纜未插好,或連接埠被其他程式佔用。點擊狀態列本身就會立即觸發一次重新連線。
- 如果工作階段中電纜被拔掉,只需重新插回即可:連線與即時數據流會自行恢復,但被中斷的那次測量需要重新進行。
軟體:各版本,以及介面的兩個「世代」
- 1.71/1.72 這一系列 ——這是老一套經典做法。就目前而言,我們建議更新到 2.x 版本:穩定版已經發布,並且帶有降速曲線功能。
- 2.x 系列版本 ——一個重寫的核心:連續數據流、降速(coast-down)曲線、敲擊測試、軌跡圖、自適應測量、自動更新、工作階段還原。目前的 2.3.x 版本需要裝置韌體 5.5.0+ ——舊版韌體下測量會被阻擋,軟體本身會提示更新韌體(需 15–30 秒,過程中請勿拔下電纜)。
- 注意:不同世代的快捷鍵並不相同! 在新版中:F6——平衡,F7——圖表,F8——報告。在舊版中:F6——報告,F7——平衡,F8——圖表。請以按鈕上的標籤為準——按鍵功能一律直接印在按鈕上。
- 平衡介面有兩種版本—— Classic (平面 1 與平面 2 各自獨立視窗)以及 現代 (一個視窗中同時顯示運行卡片與即時信號)。可在以下位置選取: F4 – 設定 → 平衡表單。計算原理相同——哪種方式更方便就用哪種。
校準係數——切勿遺失!
每台裝置都有各自獨立的通道校準係數(通常是 16–25 範圍內的數字)。這些係數會重複記錄在 標籤位於裝置底部與包裝箱上,以及套件中 USB 隨身碟裡的一個檔案。重新安裝或更新舊版軟體時,必須把它們保留下來( F4 – 設定 → 振動靈敏度 分頁);在新版 5.x 韌體中,這些係數儲存在裝置本身內,可在更新後保留。係數只影響 mm/s 絕對讀數——即使係數不準確,平衡計算本身依然會收斂,但對照振動限值進行的評估則會出現偏差。
能在現場救急的小細節
- 工作階段還原。 軟體會自動儲存每一個平衡步驟。發生當機或意外關閉後,在還原提示中選擇「Yes」,所有運行記錄都會恢復。 選單 → Restore Session 按鈕也可以手動操作。請注意: 新轉子 會永久刪除已儲存的工作階段。
- COM 連接埠錯誤 / PurgeComm Error 22 Windows 11 更新後出現的問題已是眾所周知:把軟體更新到 2.x 版本(此問題只在該版本中修復)、拔下再重新插上電纜,必要時還原工作階段。
- 安裝: 使用安裝精靈時不要取消勾選資料庫元件與驅動程式;Windows 會要求重新啟動——在安裝完全結束前不要同意重啟;不要把程式資料夾放在 OneDrive 中;遇到 SmartScreen 攔截時,透過「更多資訊 → 仍要執行」繼續安裝。
- 來自變頻器(VFD)的干擾: 電纜上的鐵氧體磁環(首先是通往電機的輸出電纜),感測器接頭上鎖緊的耦合螺母(屏蔽層要靠它們導通——鬆動的螺母會拾取 50 Hz 干擾),並讓筆記型電腦用電池供電運行。不過變頻器(VFD)本身還是有用的:它是平滑改變轉速、避開共振的便捷方式。
- F12 在任何視窗中都能把螢幕截圖儲存到 Documents\Bs1A\Screenshots 資料夾:方便用於報告以及向支援團隊提問。要把報告發送給支援團隊,請使用 F1 – 關於 → 回報問題… (附上螢幕截圖與完整日誌)。
- 備品: 轉速表是最脆弱的部件,因此建議隨身攜帶備用件;感測器幾乎不會損壞;薄弱環節在於電纜與接頭。
裝置規格(簡要)
| 振動速度 (RMS) | 0.02–80 mm/s |
| 工作頻段 | 5–1,000 Hz(5–550 Hz 振幅誤差 ≤10%,550–1,000 Hz 最多 20%) |
| 轉速 | 100–100,000 rpm(實際平衡範圍約 300 至約 60,000 rpm) |
| 相位精度 | ±1° |
| 感測器 | MEMS 加速度計 ±3g,灌封處理;電纜長 4–5 m(可訂製 10–15 m) |
| 轉速計 | 雷射,工作距離 10–500 mm |
| 功率 | 透過筆記型電腦的 USB 連接埠供電,整套套件 |
| 作業系統 | Windows 7–11(不支援 macOS/Android);軟體不需要授權或訂閱,更新免費 |
嚴重的軸承缺陷在頻譜中清晰可見。
安裝振動感測器
半數「平衡不了」的機器,只要正確安裝感測器就能解決問題
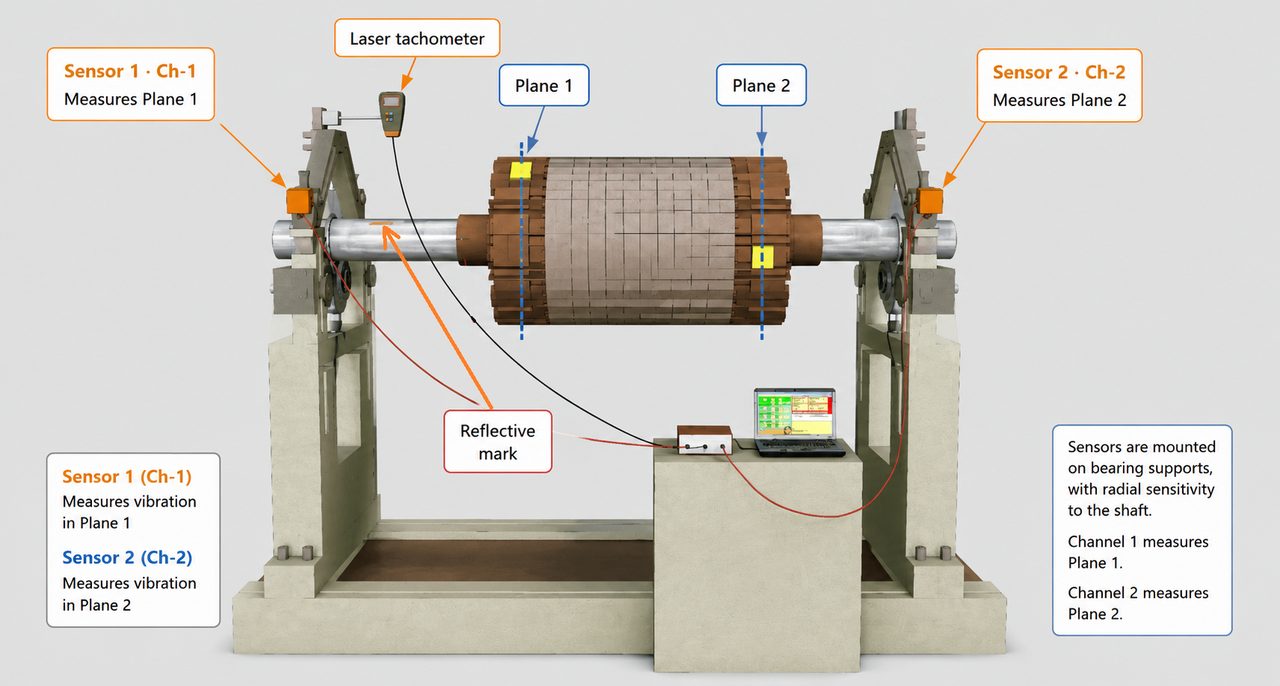
安裝位置與方式
- 嚴格沿徑向 ——垂直於旋轉軸;測量軸線穿過磁鐵。 絕對不要裝在機器的端面上:這是軸向振動,平衡「不會起作用」。真實案例:一台碎草機在感測器裝在端面時「怎麼都平衡不了」,出現過兩次;把感測器移到頂部後——立刻降到 5 和 7 mm/s,安靜下來。「有時候問題就出在最基本的地方。」
- 只能裝在剛性、堅固的部件上,並盡量靠近軸承 ——軸承支座、機架、靠近加強筋的位置。不要裝在鬆動的蓋板上,不要裝在薄鐵護罩上,也不要裝在被墊片或橡膠隔開的部件上。如果信號「毛躁」、不像正弦波,或整體振動遠高於 1× 分量,說明感測器裝在了一個自身在運動的部件上——請重新安裝位置。
- 在剛性安裝的機器上 (機座、基礎)垂直方向的剛度往往非常高,訊號會被「淹沒」——請把感測器裝在 水平方向:機器在該方向上的柔度更大。在軟性/彈簧支座上,要把感測器裝在頂部。改變感測器朝向是避開共振的合理方法,但這樣做之後整個流程要重新開始。
- 僅透過磁鐵接觸,覆蓋整個接觸面:感測器的側面不得接觸機殼。不要把平面磁鐵吸附在圓柱面上——那樣只有一個接觸點,感測器會晃動。磁鐵下方有 M4 螺紋:在不方便的位置,可用螺柱或轉接件安裝;在鋁製機殼上(磁鐵吸不住)可用長束線帶纏繞固定,或用 M4 螺栓。
- 不要裝在彈簧元件上 平衡台架的(彈簧):彈簧會發生形變並使訊號失真。感測器應裝在支座的可動部分上,並盡量靠近軸承。
- 電纜:切勿拉扯電纜來移動感測器,佈線時要確保電纜不會被捲入轉子(這是套件損壞最常見的原因)。鎖緊接頭上的「鐘形」耦合螺母:屏蔽層要靠它們導通,鬆動的螺母會拾取 50 Hz 市電干擾。
- 在感測器已安裝的狀態下焊接 是允許的——讓感測器留在原位,但將其與儀器斷開,並把焊機的接地夾夾在焊縫旁的轉子上,使焊接電流不會流經電子元件。
感測器與通道的快速檢查
- 打開振動測量儀並 用手搖晃感測器:圖表上應該出現一個幅值約 30–100 mm/s 的正弦波。穩定停留在 0.0X mm/s 屬於雜訊底線:說明感測器、電纜或接頭已經失效。
- 透過交換法定位故障:先在儀器接頭處交換感測器,再在機器上交換。如果「零點」跟著感測器走,說明問題出在感測器或電纜上;如果零點留在原通道,說明問題出在接頭或儀器通道上。
轉速表與反光標記
標記就是相位基準:任何干擾它的因素都會干擾計算結果
整個流程期間,不要觸碰轉速表或標記。 標記就是相位零點。如果反光膠帶在多次測量之間被移動,或轉速表的位置被改變,儀器就會把這種偏移誤判為試重的效果,從而錯誤地計算出配重。這是一個真實案例:一位客戶在流程進行到一半時挪動了標記,結果「弄壞」了計算結果。
標記
- 單一 圓周上的標記,寬度 10–20 mm(轉速較高時要更寬:在 14,000+ rpm 下,轉速表會漏讀較窄的標記)。套件中附帶的白色反光膠帶效果最好。
- 標記周圍的背景必須是消光且深色的。 用黑色記號筆把光亮的軸塗黑,或用消光膠帶包覆,否則轉速表會把反光當成標記來計數。
- 該貼在哪裡: 裝在輪轂或軸上——裝在嚴格按轉子轉速旋轉的部件上。不要裝在葉片上(否則儀器會看到全部四片葉片)。如果轉子在減速箱後方,標記應貼在轉子本身上,而不是輸入軸上。
轉速表
- 開機: ON → AUTO → LASER;與標記的距離為 10–500 mm(通常為 20–50 cm);如有反光,可將光束傾斜約 45° 對準表面。
- 轉速讀數比實際值高出 2–3 倍? 雷射看到了「多餘的標記」:反光點、螺栓、孔洞、焊縫、油漬。診斷很簡單:8695 / 2856 ≈ 3,說明存在三個「標記」。打磨或遮蓋反光點,改變角度與距離。
- 陽光與強光會使光電元件失靈 ——即使沒有直射陽光也是如此。症狀:你走近轉速表(擋住了光線)它就正常工作;你一走開它就停止。解決方法:想辦法遮光——一塊紙板、一隻手、一塊布、一把傘都行。「沒有什麼比一塊普通紙板更管用了。」
- 「12 點或 6 點方向」小技巧: 如果掛在拖拉機液壓系統上的農具在緩慢下沉,就把光束對準圓周的最高點或最低點——當農具下沉時,雷射會直接看不到標記(這一點很明顯),而不是在你不知不覺間讓相位偏移。
- 「轉速表故障」——即使轉速讀數本身是正確的 ——對於轉速「浮動」的機器(皮帶傳動、農業機械)而言,轉速表濾波設定過於嚴格。標準解決方法:設定 轉速計不均勻度 = 200 (舊版本)或放寬 轉速計濾波器 在 F4 – 設定 (新版本中為 Auto/Fine 1%…Rough 20%)。但如果可以的話,最好先排除不穩定的根本原因,而不是放寬濾波設定。
- 高於約 45,000–60,000 rpm 膠帶開始脫落,並自身引入了不平衡——這時請改用霍爾感測器(可連接到儀器上)。
- 沒有機器時檢查轉速表:把光束對準一個通電的白熾燈:正常裝置在 50 Hz 市電下讀數約為 6,000 rpm,在 60 Hz 市電下約為 7,200 rpm(燈絲以市電頻率的兩倍在閃爍)。
平衡前準備:振動測量儀、頻譜、共振
決定平衡是否可行的三項檢查
檢查一。在振動測量儀中花一分鐘:穩定性
- 打開振動測量儀: F5 – 振動計。把機器升到運行轉速。
- 觀察一分鐘。讀數必須 重複:幅值離散度在 10–15% 以內,相位在 10° 以內。新版本中,數值下方的彩色狀態條會有所幫助:綠色 穩定 表示可以測量,橘色 不穩定 表示無法測量。
- 如果讀數的「漂移」超過這個範圍,那現在還不到平衡的時候:原因可能是共振、轉速不穩或機械問題。儀器會把隨機波動誤判為試重的效果,計算結果就會是一堆垃圾數據。
- 如果讀數不穩定,可以增加平均次數(Averages:預設為 32,不穩定時可設為 64–128),但請記住:平均只是掩蓋症狀,並不能消除根本原因。
檢查二。Vo 與 Vs 的比較,以及頻譜
比較 V1o 與 V1s(見 理論)。如果 1× 分量只佔整體振動的一小部分,請打開分析儀(F7 – 圖表,舊版中為 F8)並查看頻譜:
| 頻譜所呈現的內容 | 代表意義 |
|---|---|
| 恰好在 1× 處出現一個主導峰值 | 很可能是不平衡——在檢查完機械狀況後,就可以進行平衡。 |
| 在 2× 處出現明顯峰值 | 對中不良、聯軸器、彎曲的軸、幾何形狀問題。平衡無法解決這些問題。 |
| 一片諧波「森林」:2×、3×、4×…… | 緊固件鬆動、間隙、部件相互接觸。先把所有連接都鎖緊,並修復這些問題。 |
| 峰值出現在 50/100 Hz(使用變頻器時為 300 Hz),而不是運行轉速的整數倍 | 屬於電氣/干擾性質,而非機械性質。測試方法:切斷電源——電氣振動會瞬間消失。 |
| 一個底部寬闊、呈「暈開」狀的峰值 | 轉速不穩,或附近存在共振。 |
| 轉速改變時峰值位置保持不變 | 結構共振。如果峰值隨轉速一起移動,說明是某個旋轉部件(皮帶輪、皮帶、內部軸):把雷射轉速表對準可疑部件,比較兩者的頻率。 |
檢查三。共振
共振是指運行轉速與結構的固有頻率重合的情況。在共振點及其附近(轉速的 ±20–30%)平衡是不可能的:讀數會跳動、相位會翻轉,儀器會不斷要求在轉子「整整一圈」上都加配重。
- 徵兆: 轉速僅改變 100–200 rpm,振動就會成倍變化(5 mm/s 變成 15 mm/s);經過峰值時相位會翻轉約 180°;結構對一些小事(一塊布、一根支撐頂桿)反應十分劇烈。
- 降速(coast-down)曲線 是尋找它的主要工具:振動測量儀 → 降速 分頁 → 把轉子升到運行轉速 → F9 → 關閉驅動並讓其自由降速。程式會繪製幅值與相位相對於轉速的曲線:共振 = 峰值加相位翻轉。應在遠離峰值的「高原」區域進行平衡。
- 撞擊測試 適用於無法直接升速通過共振點的機器:在機器停止的狀態下,啟用 撞擊測試 分頁(核取方塊位於 F4 – 設定 → 實驗性),按下 Start,並用橡膠槌敲擊(或透過木塊用鐵鎚敲擊——切勿直接用裸鋼敲擊) 緊鄰 感測器所在的位置,而不是感測器本身。頻譜峰值即為固有頻率;換算小技巧:1 Hz = 60 rpm。
- 階梯式掃頻: 從最低轉速開始,以 50–100 rpm 為步進逐級升高,每個轉速點保持半分鐘並測量 3–4 次——一張幅值與相位的表格就能顯示出危險區域,以及可安全平衡的「谷底」區域。
- 如何避開共振: 改變運行轉速(有時只需偏移 200–300 rpm 就夠了);改變剛度——加裝加強筋、角撐、支撐頂桿(一個經典案例:一台風機連續 9 天都平衡不了;用千斤頂頂住風機外殼後立刻就平衡成功了);改變感測器的測量方向。任何改動之後,都要重新開始整個流程。
該用什麼轉速進行平衡
- 在運行轉速下 ——機器實際工作時的轉速。「理論上剛性轉子可以在低速下完成平衡,但理論上理論和實踐沒有區別,而實踐上卻有」:務必在運行轉速下驗證結果。
- 不要選擇「晃動最劇烈」的那個轉速 ——在共振點上晃動最劇烈,而恰恰是在這一點上無法進行平衡。
- 振動超過 30–50 mm/s? 分兩階段平衡:先在最低轉速(500–900 rpm)下做一次粗平衡,然後在運行轉速下再完整做一遍整個流程。振動很劇烈時,機殼會「像果凍一樣變形」,影響係數也會發生漂移。
- 如果機器有三段轉速設定,請從最低的一段開始。
平衡:平面、試重、運行次數
完整流程——從選擇模式到安裝校正配重
單平面還是雙平面
- L/D < 0.5 — 單平面 (尼古拉出於謹慎,把上限定為 1/3)。圓盤、皮帶輪或窄葉輪的表現就像「薄餅」一樣:單一質量就已足夠。
- L/D ≥ 0.5——雙平面。 在較長的轉子上,兩端可能會朝相反方向偏拉(偶不平衡)——單一配重無法解決這個問題。
- 即使是窄轉子,只要運行轉速達到 2,800–3,000+ rpm,或需要達到 G 2.5 或更高等級,也應使用兩個平面。
- 現場需要留意的一個徵兆:你在一個平面上做了平衡,但第二個軸承支座處的振動仍然居高不下——這時應改用兩平面。
- 代價是:單一平面需要 3 次運行(Run 0 → Run 1 → 微調運行),雙平面需要 4 次(Run 2 已加裝)。
- 平衡完成後的一個提示:如果兩個平面的配重角度一致,說明是靜不平衡;如果配重在不同平面分別落在 0° 和 180°,則以偶不平衡為主。
試重:質量與位置
- 粗略質量估算——試重的離心力應為轉子重量的一小部分(內建估算以約 7% 為目標)。 只有一個判定標準:試重運行後,1× 分量的幅值必須變化 20–30% 或使相位變化 20–30° (讀數「漂移」——變化 50% 或更多,但不超過兩倍)。如果變化更小,就把配重加大 1.5–2 倍並重複運行。程式本身會拒絕過於微弱的響應: 試重太小.
- 配重過重同樣有害 ——這會把系統推向非線性狀態,是很危險的做法。實際案例:一台破碎機在振動低於 1 mm/s 時,客戶焊上了 3–4 kg 配重——振動反而急劇惡化;後來發現 1 kg 才是最理想的。轉子越接近平衡,它對每一克的變化就越敏感。
- 該裝在哪裡:只要方便安裝的位置都可以。 該點就成為所在平面的角度零點。在兩個平面中,配重不必位於同一條直線上。用粉筆或記號筆標記該位置——經過多次運行後很容易搞混。
- 試重是被移動,而不是新增加的:之後 Run 1 它會被拆下並移到平面 2,用於 Run 2。切勿同時安裝兩個平面的試重——儀器將無法區分各平面的貢獻。而且 務必在安裝校正配重之前先拆除試重 ——人們總是忘記這一步。如果無法拆除(已焊死)——請勾選 Leave on rotor(保留在轉子上) 計算時就會將其納入考量。
- 稱量試重,並精確輸入其質量 ——為數不多必須精確的數值之一。安裝半徑則可以大致輸入(見下文)。
依機器類型劃分的典型試重質量(源自現場經驗)
| 機器 | 典型試重 |
|---|---|
| 小型風機 | ~10 g |
| 風機,900–1,500 rpm | 40–80 g |
| 大型風機 | ~100 g |
| 秸稈粉碎機/聯合收割機的排出加速器 | 50–100 g |
| 割草機 | 200–400 g |
| 粉碎機 | 400–500 g |
| 林業碎木機、大型破碎機 | 500–700 g |
| 轉子約 1.7 噸的破碎機 | ~1 kg |
| 重型滾筒 | 800–1,000 g |
| 小型渦輪機、主軸 | 3–50 g |
這些是來自實務經驗的參考數值,並非硬性規則:真正的判斷依據是 20–30% 這一標準。程式內建有 第一次試重的估算值 視窗——根據 Run 0 的數據估算質量與「輕」側位置(這需要感測器與轉速表對準同一條線)。
關於半徑:它並不會影響配重的計算結果。 不需要它也能計算出校正質量與角度;半徑只是用來以 g·mm 顯示殘餘不平衡量,並以克為單位顯示結果。如果不確定精確值——請輸入一個大概的數值,但務必要輸入:半徑留空(或從未輸入試重質量)時,結果會以試重的百分比顯示,這常常讓初學者感到困惑。100 g 試重的 150% = 150 g。唯一的規則: 以與試重相同的半徑安裝校正配重;如果半徑不同——請自行重新計算:質量 × (試重半徑 / 新半徑)。沿轉子軸向移動配重是可以的——不會影響角度。
程式中的操作流程(新版介面;步驟與經典介面相同)
- 準備工作。 Tab F2 – 單平面 或 F3 – 雙平面 → F6 – 平衡 (舊版中為 F7)。在第一次運行前選擇平面數量,輸入試重質量(質量,g)與半徑(半徑,mm)分別對應每個平面;請留意單位指示:應顯示「g」,而不是橘色的「%」。
- Run 0 ——初始測量。 把轉子升到運行轉速,等待轉速表信號穩定後再按下 F7 執行。此卡片會記錄幅值、相位與轉速。停止機器。
- Run 1 ——平面 1 的試重。 安裝已稱重的試重(其位置即為平面 1 的 0°),以相同轉速運行機器,按下 F7 執行。檢查響應(20–30%)。停止機器,拆下配重(除非 Leave on rotor(保留在轉子上) 已勾選)。
- Run 2 ——平面 2 的試重 (僅限雙平面)。與之前相同:在平面 2 安裝配重、運行、測量、拆除。
- 計算過程是自動完成的 在最後一次試重運行之後:平面欄位會顯示質量(g)與角度(°),以及動作提示——加配重或拆配重。打開 顯示極座標圖 ——極座標圖會顯示配重位置,並用箭頭標示旋轉方向。
- 安裝校正配重 ——遵循下面的「一半法則」,並從該平面試重的安裝位置起,沿旋轉方向、以相同半徑測量角度。
- Run T ——微調運行。 啟動機器並按下 F7 執行。程式會顯示殘餘振動與不平衡量,並與公差進行比較(綠色——在公差範圍內,紅色——超出範圍)。接下來是微調迭代(詳見章節 「微調運行與結果評估」).
F5 返回 按鈕可撤銷上一步操作; 選單 → New Rotor 是完全重置(同時也會刪除自動儲存的工作階段!)。程式能自動捕捉的錯誤包括:試重過小、讀數沒有變化(「你真的裝上配重了嗎?」)、感測器過載(削波)、各次運行之間轉速不穩定。
「一半法則」——最主要的現場技巧。 假設儀器計算出的結果是 240 g、135°。不要一次性全裝上去:
1) 安裝 一半 (120 g)裝在計算出的角度上,並做一次微調運行。
2) 振動大約下降了一半,角度沒有「偏移」——說明系統是線性的:加上剩餘部分即可完成。
3) 下降或偏移的幅度比預期多或少,或角度發生了偏移——繼續按分數步進(每次新計算值的 1/3、1/4),每次運行後讓儀器重新計算。
4) 振動已經接近零——按三分之一步進:接近零點時系統會格外敏感。
原因:在非線性機器上安裝全部計算質量會導致過度補償——振動幅值不變,但相位卻翻轉了約 180°,初學者就會開始「原地打轉」。如果安裝配重後角度翻轉了 180°——說明你補償過頭了:拆掉一半。
測量角度——這是最容易出錯的環節
- 0° 即為該平面試重所在的位置。 不是反光標記,不是最後安裝的配重,也不是附近的劃線。每個平面都有自己獨立的零點。
- 角度是沿轉子的旋轉方向測量的。
- 如何測量角度: 最準確的方法是按弧長計算:長度 = π × D × (角度/360),沿旋轉方向從零點用捲尺量出。也可以用手機上的量角器 App,或憑目測按 45–90° 分區估算,就像切披薩一樣。±5° 的誤差並不關鍵;對農業機械來說,各次測量之間 ±15–30° 也屬正常。
- 「拆除配重」這個動作 是同一種校正方式,只是位置移動了 180°(在重點側鑽孔或打磨)。兩個平面必須採用同一種方法。鑽孔之前,最好先用一個臨時配重在對面驗證一下計算結果。
- 所有微調運行也都沿用同一個零點——因此請把試重位置永久標記出來。
校正配重:使用什麼材料、如何固定
焊接、螺栓、夾具——以及焊縫本身的質量
焊接——主要方法
- 先做點焊,最後再完整焊接。 至少在 3–4 個位置點焊配重,焊縫長度 1 cm 以上——這對微調運行來說已經足夠。只有在結果確認之後才進行完整焊接,然後再做一次微調運行:焊接會增加質量。
- 一道焊縫重約 30–100 g,若焊接量較大,甚至可達 300–400 g。一個實用技巧:在最後一步,先安裝比計算值少 50–100 g 的配重「為焊接留出餘量」,完全焊好之後如有需要可用角磨機稍微磨掉一點,或在對面加一個小配重。
- 材質: 低碳軟鋼(高碳鋼在受衝擊時會開裂),以及適用於衝擊載荷的焊條。隨身攜帶會很方便:20×20 mm 方鋼、寬體(擋泥板型)墊圈(最高約 100 g)、大螺母。再帶上一台量程 2 kg 的秤——碎草機用的配重有時會超過一公斤。
- 如果有東西會壓過配重(皮帶、滾輪),配重就不能凸出外徑之外。
無需焊接
- 刀片安裝螺栓上的墊圈(聯合收割機)——完全不需要焊接;風機葉輪背板上鋁鉚釘上的墊圈。
- 傳動軸上用管夾加螺紋鎖固膠;葉片上用夾具——只能用帶鋸齒的彈簧鋼夾(普通的會飛脫)。
- 黏貼式汽車輪胎配重塊——僅限用於 內側 輪緣表面(離心力會把它們壓緊而不是甩脫),再纏上膠帶。對於小型零件,熱縮套管與加強型(纖維)膠帶也很有幫助。
- 不要用磁鐵充當配重 ——在運行轉速下,它們肯定會飛脫。
關於配重數量的常識
- 不要拆除舊的或原廠配重 ——儀器會自動把它們考慮在內(它們已經「內建」在初始向量之中)。只有在物理上實在沒有位置再裝新配重時,才需要拆掉它們。
- 轉子最終「像刺蝟一樣渾身是配重」也沒關係——重要的是振動消失了。加一個新配重比移動一個舊配重要容易得多。
- 大型機器上算出的小配重可以忽略:「一根卡住的樹枝也就 10 g 重。」對於重型轉子,低於約 50 g 的配重沒有意義。
程式中的特殊安裝方式:Fixed positions(固定位置)、Circular groove(環形槽)、Drill(鑽孔)
- 固定位置 ——適用於葉輪與位置固定的轉子(葉片、螺栓):輸入位置數量,程式會把校正量分配到最近的兩個位置上(Z1/Z2 行會顯示位置編號與質量)。在極座標圖上檢查這種分配結果。
- 圓形溝槽 ——三個等質量配重安裝在環形槽內(砂輪的 T 型槽):程式會計算出各自的角度,使合成向量等於所需的校正量。
- Drill(鑽孔)/Remove mass(拆除配重) ——鑽孔去重平衡:輸入鑽頭直徑、最大深度和材料密度——程式會計算出深度、角度(重點側 = 與配重安裝角度相差 180°)以及孔數。
- 校正方式(加配重/拆配重)在所有平面中必須保持一致。
微調運行與結果評估
微調運行、何時該停止,以及什麼才算「合格」
精細微調(微調迭代)
- 微調運行結束後, 不需要再做新的試重運行 ——影響係數已經是已知的。程式會計算出一個附加配重;按照「一半法則」安裝它 不必拆除已經安裝好的配重,然後重複微調運行。通常 2–3 次迭代就足夠了。
- 觀察變化趨勢。 如果振動持續下降,哪怕只降低一點點——就繼續。如果反而升高了——就停下來:不要繼續堆加配重,去找出原因(角度?機械問題?共振?)。將每次運行結果與 Run 0 記錄在日誌中:有時最佳結果出現在中間某一步——你可以回退到那個配重配置。
- 微調階段就其本質而言永無止境 ——儀器總會建議再加一個小配重。何時停止由你自己根據公差來決定。越接近零點,計算出的質量與角度就越「飄忽」——接近零點時只剩下雜訊;在低振動時出現的測量離散警告是正常現象,並非故障。
- 狀況良好的機器通常 4–5 次運行即可完成平衡。 第一次就命中「零」通常只會在實驗室台架上發生。但如果你已經做了很多次運行卻毫無結果——這本身就是一個診斷信號:去尋找機械方面的原因。
- 重複性檢查:拆下配重——振動應恢復到初始水準。如果沒有恢復——說明機器內部有東西在移動(內部有沙子、榔頭鬆動、軸承在座內打滑);也就是不具備重複性。
三種不同的「公差」——切勿混淆
| 評估的是什麼 | 參數 | 標準 |
|---|---|---|
| 程式中顯示的平衡結果 | 殘餘 1× 振動與殘餘不平衡量 | 你可以設定目標數值(程式內建的 ISO 1940 計算器) |
| 機器的整體狀況 | 整體振動 VΣ, mm/s RMS | ISO 10816 / 20816——在軸承座上進行的測量 |
| 轉子平衡品質 | 殘餘不平衡量,單位 g·mm/kg,平衡品質等級 G | ISO 1940-1 / ISO 21940-11 |
程式中的“within tolerance”訊息指的是殘餘 1×;整體振動依 ISO 的評估與平衡品質等級 G 需另行評定。若為合約報告,請記錄標準、其版本、量測點、頻帶和運轉模式。
整體振動的大致區間劃分
軸承座上的寬頻振動,mm/s RMS(沿用 ISO 10816-1 的分類;僅供參考,而非定論——支承類型會改變限值):
B——可接受長期運行
C——受限,需排除原因
D——不可接受
| 機器分組 | 區域 A | 區域 B | 區域 C | 區域 D |
|---|---|---|---|---|
| I 級——15 kW 以下的小型機器 | ≤ 0.71 | 0.71–1.80 | 1.80–4.50 | > 4.50 |
| II 級——15–75 kW 的中型機器 | ≤ 1.12 | 1.12–2.80 | 2.80–7.10 | > 7.10 |
| III 級——大型機器,剛性基礎 | ≤ 1.80 | 1.80–4.50 | 4.50–11.20 | > 11.20 |
| IV 級——大型機器,柔性基礎 | ≤ 2.80 | 2.80–7.10 | 7.10–18.00 | > 18.00 |
尼古拉的現場經驗法則: 低於約 5 mm/s 屬於良好結果;對於採用軟支座的農業機械,可接受到約 7;低於 2 mm/s——「硬幣立得住」(順帶一提,這也是向客戶展示成果的最佳方式——也是最好的宣傳素材:「震動 → 配重 → 安靜 → 硬幣」)。對於裝在輕機架上的重型轉子,要壓低到 1 mm/s 以下。風機有自己單獨的標準,即 ISO 14694。
程式中的 ISO 1940 公差
- 在平衡視窗中,點擊 ISO 1940… (在舊版本中—— 計算).
- 輸入轉子質量(kg)與運行轉速;選擇等級: G 6.3 ——風機、葉輪、傳動軸、農業轉子(通用工業首選); G 2.5 ——高速與精密機械; G 16 ——粗放型農業設備與破碎機。舉例感受一下量級:一個 80 kg 的轉子在 3,000 rpm 下——每平面 G 6.3 ≈ 800 g·mm,G 16 ≈ 2,000 g·mm。
- 點擊「OK」——公差值就會被輸入到 公差 欄位。微調運轉後,程式會顯示 PASS/FAIL。
當以下所有條件都成立時,即表示平衡已完成:
0 / 6
重新平衡、存檔與報告
第二次為同一轉子做平衡時,只需一次測量即可完成
已儲存的影響係數
影響係數——某台特定機器的「性格」——會由系統自動儲存到存檔中 Balanset 軟體 每次平衡作業都會自動記錄。對同一轉子(或同型號轉子)重新平衡時,不需要再做試重運行:
- 打開存檔: F8 – 報告 (舊版中為 F6),在其中選擇帶有勾選標記的紀錄 係數 欄,然後按下 F5 – 套用係數 (必須是 F5——「OK」按鈕不會載入係數!)。或者從平衡表單中: 選單 → Load Coefficients.
- 僅執行 Run 0 ——校正結果會立即計算出來。
- 安裝配重並做一次微調運行。 角度是從原始平衡流程中的試重位置開始測量的 ——這正是你應該把它永久標記在轉子上的原因。
係數只有在一切都沒有改變時才有效:同一台機器、同樣的感測器位置與朝向、同樣的轉速、同樣的剛度。更換了軸承、重新焊接了機架、移動了感測器——係數就已過時,需要重新完成整個流程。批量平衡同一型號的轉子時,將試重安裝在反光標記的同一位置——這樣每台的零點基準就能保持一致。
存檔與報告
- 每一次平衡作業都會自動寫入存檔(關閉視窗時系統會詢問轉子名稱)。存檔位於 Documents\BalSoft\Bs1A 並且在更新後仍會保留;要移到另一台電腦,只需複製這個資料夾即可。
- 報告:該 報告 平衡視窗中的按鈕,或從存檔中(F9 – 報告)。匯出格式——PDF、HTML、RTF;ReportTpl 資料夾中的範本可依你的公司品牌自訂。
- 振動測量儀與降速曲線報告——透過 報告 位於對應的振動測量儀分頁中的按鈕:方便附加到「前/後」缺陷對比報告中。
疑難排解:常見問題與解決方法
症狀 → 需要檢查什麼。搜尋會過濾本章節中的所有表格
平衡結果無法收斂
| 症狀 | 原因及應對方法 |
|---|---|
| 儀器一直要求「繞著整個圓周」加配重,而且要求的配重越來越大 | 共振或軸承間隙(非線性)。改變轉速或剛度,檢查機械狀況。否則「轉子最終會被配重完全裝滿」。 |
| 加裝配重對振動完全沒有影響 | 振動過大——可能是共振所致:降低轉速,分兩階段平衡(先在低速下做粗平衡,再在運行轉速下平衡)。否則就是軸承損壞或存在裂紋。 |
| 安裝配重之後角度翻轉了約 180° | 過度補償:配重超過了最佳值。拆掉一半,重新做一次微調運行。 |
| 計算出的配重質量出現不合理的跳動(500 g → 200 g → 1.5 kg) | 軸承間隙。請停機並檢查軸承配合情況。 |
| 計算出的配重質量異常龐大(中型轉子上竟達數公斤) | 操作流程有誤(角度?是否已拆下試重?),或結果是以試重質量的百分比而非以克為單位顯示。 |
| 配重異常小,但振動卻很大 | 檢查 1× 分量、整體振動與頻譜——問題可能並非不平衡。或者感測器裝錯了位置(端面、「晃動」的部件):重新安裝感測器並從頭開始。 |
| 結果以百分比而非克數顯示 | 沒有輸入試重質量(或半徑)。請輸入它——結果就會重新換算成克數;100 g 試重的 150% = 150 g。 |
| 拆下配重後——振動並未恢復到初始數值 | 內部有東西在移動:轉子內的沙子/水、鬆動的錘子、在座內打滑的軸承。不具備重複性——平衡就無法進行。 |
| 振動在運行過程中逐漸升高 | 持續穩定上升——說明有東西正在移動(軸承在座內、輪子在軸上);呈波浪式變化——說明是兩個振源之間的拍頻。檢查軸承是否發熱。 |
| 相位會自行漂移(在同一次測量內偏移 ±10° 甚至更多) | 軸承間隙。較少見的情況——熱漂移:可比較機器冷機與熱機時的差異。 |
| 一個平面收斂了,另一個卻沒有 | 局限於第二個軸承支座一側的局部問題:軸承、共振、鬆動。請專門檢查該支座。 |
| 平衡結果堪稱完美,機器卻依然在晃動 | 看頻譜:振動源並非轉子本身(動力輸出軸、皮帶、相鄰設備、電氣原因)。V1o 很小而 V1s 很大——平衡本來就幫不上忙。 |
| 重新裝配之後,不平衡量急劇增大 | 該零件可以裝配在兩個位置(相差旋轉 180°),拆裝之後若裝反了方向——重點就會跑到相反的一側。拆卸之前,請用衝點或記號筆標記各零件的相對位置。 |
| 接近零振動時出現「測量偏差 >30%」錯誤 | 這是正常現象:越接近零點,幅值與相位讀數就越不穩定。這是提示你該停止的訊號,而不是故障。 |
轉速表與轉速(RPM)
| 症狀 | 原因及應對方法 |
|---|---|
| 轉速讀數比實際值高出 2–3 倍 | 雷射看到了「多餘的標記」:反光點、螺栓、孔洞、焊縫。用讀數除以實際轉速——就能知道究竟有多少個「標記」。打磨掉這些反光點/貼上膠帶遮蓋,改變光束角度。 |
| 顯示出了轉速,但程式卻提示「Tachometer failure」 | 轉速不均勻(皮帶傳動、農業機械):放寬濾波設定——舊版中的 Tacho unevenness = 200,或新版 F4 設定中的 Tacho filter。轉速較高時——把標記加寬。 |
| 破折號「— RPM」,代表無轉速讀數 | 開機順序 ON → AUTO → LASER(不按 LASER 光束會較暗);標記是否已貼好?距離是否在 10–500 mm 之間?轉速表螢幕應顯示轉速(rpm)。 |
| 戶外/強烈日光下無法讀取轉速(在車間內可正常工作) | 強烈日光會使轉速表失靈。設法遮光:一塊紙板、你的手、一把傘都可以。判斷依據:用身體擋住光線它就開始正常工作。 |
| 轉速「凍結」不變 | 與儀器的通訊已中斷,或標記未貼好。請檢查 USB 狀態列和標記情況。 |
| 轉速表「開不了機」,你正在找電池 | 裡面沒有電池——它是透過電纜供電的。請勿打開外殼。測試方法:用通電的白熾燈照射 → 約 6,000 rpm(50 Hz 市電)或 7,200 rpm(60 Hz)。 |
感測器與通道
| 症狀 | 原因及應對方法 |
|---|---|
| 機器明明在晃動,某通道讀數卻是 0.0X mm/s | 電線/接頭斷路:搖晃感測器(應能看到 30–100 mm/s 的正弦波),在接頭處與機器上交換感測器——「零點」要嘛跟著感測器走,要嘛留在原通道上。 |
| 頻譜中恰好在 50 Hz 處出現峰值 | 干擾來源:接頭上的耦合螺母鬆動(屏蔽層要靠它導通),或附近有變頻器。鎖緊螺母,在電纜上加裝鐵氧體磁環,讓筆記型電腦用電池供電運行。 |
| 信號「毛躁」,不像正弦波;Vs 遠大於 Vo | 感測器裝在了「晃動」的部件上(護罩、蓋板),或裝在了端面上——請移到剛性支座上,並沿徑向安裝。或者問題根本不是不平衡——請查看頻譜。 |
| 機器放在混凝土地面上時,讀數會「漂移」 | 與地面之間的微小衝擊:把機器放在減震墊上,或固定在混凝土上;感測器水平放置,並加大試重。 |
軟體與通訊
| 症狀 | 原因及應對方法 |
|---|---|
| COM 連接埠錯誤,PurgeComm Error 22 | Windows 11 更新後的一個已知問題:把程式更新到 2.x 版本(此問題只在該版本中修復)、拔下再重新插上電纜、還原工作階段(Restore Session)。 |
| 「USB module not connected」(黃色指示線) | 電纜、換一個 USB 連接埠、驅動程式(裝置管理員中應顯示一個「Arduino Due」COM 連接埠)。點擊狀態列——會立即重試連線。 |
| 「無回應」/連接埠存在,但沒有通訊 | 連接埠被其他程式佔用(第二個副本、終端機)——請將其關閉;或拔下再重新插上電纜。 |
| 「Firmware not supported」——測量功能被鎖定 | 2.3.x 版程式需要 5.5.0 以上韌體:請接受更新提示(需 15–30 秒,過程中請勿觸碰電纜)。 |
| 電腦與儀器的連線時斷時續;儀器在受到撞擊後「失聯」 | 內部的電路板之間可能鬆脫了:拆下 4 顆外殼螺絲,重新插好內部的接頭。有時罪魁禍首就是 USB 電纜本身。 |
| 作業進行到一半時程式當機/筆記型電腦重新啟動 | 重新打開平衡視窗,並在還原提示中選擇「Yes」——所有運行記錄都會恢復(最多可回溯 7 天)。 |
| 重新啟動後設定沒有被儲存 | F4 設定會在您按下 Save 或正常結束時寫入。如果仍無法儲存——請以系統管理員身分執行程式。 |
| 存檔功能無法使用(便攜式安裝) | 缺少資料庫元件:請重新執行一次安裝程式,並保持勾選「DB setup」與驅動程式。請勿把程式安裝到 OneDrive 資料夾中。 |
| 無法輸入帶小數點的質量數值 | 小數點分隔符(點/逗號)取決於 Windows 地區設定:輸入整數克數,或更改地區設定。此問題已在 2.x 版本中修復。 |
| 懷疑「儀器算錯了」 | 合理性檢查:裝上一個已知配重並觀察其響應——變化應成比例且可重複。你也可以在同一台機器上同時比較兩台儀器的結果。 |
程式提示訊息
| 留言 | 含義及應對方法 |
|---|---|
| 試重太小 | 響應幅值變化小於約 10%、相位變化小於約 5–10°:把試重加大 1.5–2 倍,或改變它的位置(可能剛好落在了一個「節點」上),然後重複運行。 |
| 測量結果與上一次運行相比毫無變化 | 讀數沒有變化:你是否真的安裝/移動了試重?請檢查後重試。 |
| 偵測到訊號削波(ADC 飽和) | 感測器過載:降低轉速/試重質量;或啟用實驗性的「Recover clipped 1x」削波修復功能(結果僅為近似值)。 |
| 影響係數計算失敗 | 兩個平面的響應呈線性相關:請改變試重的質量或角度,重新進行試重運行。 |
| 增加平均次數並不能提升精確度 | 精度已經到達「高原期」——這是機械問題的徵兆(間隙、轉速不穩)。你可以接受目前的結果,但仍值得找出根本原因。 |
| 轉速發生了明顯變化 | 各次運行之間轉速發生了變化(或轉速表觸發了兩次)。所有運行必須採用相同轉速。 |
| 對三配重槽式方法來說太重了! | 無法用三個各佔試重質量 1/3 的配重來湊出所需校正量:請改用 Free positions(自由位置)功能,或先降低不平衡量。 |
| 無轉速計 – 僅RMS | 沒有轉速表信號時,只能取得整體振動:沒有反光標記就無法計算出 1× 分量的幅值與相位。 |
典型機型:各自的特點與陷阱
源自對約 1000 台機器的實務經驗:每種類型該檢查什麼、該預期什麼
- 對它們進行平衡 抬離地面 (農具懸空自由狀態)以及 在裝有刀片/錘子的狀態下:如果沒有它們,一旦重新裝上,不平衡就會立刻復現。
- 成對更換相對位置的錘子(新舊錘子質量差最多可達 100 g),或整套更換;如果只能局部更換,要讓剩餘的錘子對稱排列。
- 對嘎嘎作響的前簾暫時點焊或夾緊,把機架頂緊在機殼上——存在間隙的鉸鏈會發生共振並干擾測量。
- 林業碎木機最主要的問題部位是軸承;旋轉式割草機則主要是彎曲的長軸。自由擺動的錘子在旋轉時會被離心力向外拉出,並不會造成干擾。
- 對於齒輪驅動的轉子,請把標記直接貼在轉子軸本身上(需拆下側蓋)。
- 不要在不同的碎草機之間套用相同的影響係數——每次都要重新完成整個流程。
- 若有多個滾筒以不同轉速運行,需依次逐一平衡;先後順序由頻譜中最高的峰值決定。
- 同一機架上有兩個以相同轉速運行的轉子——拆下皮帶,一次只平衡一個。
- 秸稈粉碎機是最棘手的設備;在排出加速器上,可在刀片螺栓上使用 50–100 g 墊圈,並從最低轉速級開始。
- 如果駕駛室/梯子/後視鏡在晃動,而轉子卻很平靜——這是鬆動部件的共振:把感測器直接裝在該部件上,峰值頻率就會指向來源(通常是螺栓)。
- 滾筒在平衡機上已被平衡到 G 6.3 之後,收割機通常仍會晃動——在原位、在其自身軸承上進行補充平衡是很常見的做法。
- 一個老生常談的問題——風機外殼(蝸殼)與機架的共振:用千斤頂支撐或加裝加強筋,可以解決這類「平衡不了」的情況。
- 支座:固定在混凝土上的錨栓,或彈簧減震器——而不是「隨意放在地上」。
- 濾網堵塞 = 氣動振動(負壓會把機殼「吸入」):清潔可以消除平衡無法消除的殘餘振動。
- 皮帶傳動:先單獨運行電機,不裝皮帶。
- 把配重裝在氣流較弱的位置(通常是葉輪背板處),否則會發出嘯叫聲。
- 如果 1× 分量很小,但整體振動很大——最常見的原因是軸承問題,而不是不平衡。
- 僅在裝上錘子的情況下適用。可擺動的錘子(打擊棒)在各次運行之間會落定到新的位置——請用「停止/啟動」測試來檢查。
- 1× 分量很小,卻有一大片諧波「森林」——沿傳動鏈逐段排查:拆下皮帶並聆聽;曾有真實案例,罪魁禍首是一個「用手根本摸不出來」的損壞聯軸器。
- 組合式轉子(多圓盤)——分階段進行:先逐片圓盤,再整體組裝後。
- 振動的原因最常見的是萬向節十字軸磨損:先維修,再平衡。軸向間隙可以接受,徑向間隙則不行。
- 配重——若不便焊接,可使用帶螺紋鎖固膠的管夾。
- 帶有中間支承軸承、置於支架上的傳動軸,已屬於三平面作業:對於 3–4 個平面,請使用 Balanset-4。
- 帶夾頭的心軸——通常為單一平面(不平衡主要來自夾頭);感測器裝在側面,水平放置。
- 剛性機座會「吃掉」訊號:提高轉速(力隨轉速的平方增長)、水平方向測量、將平均次數設為 64、用已知配重做一次靈敏度測試。
- 心軸偏擺可透過 180° 法消除: 偏心度/Run E 模式——先測量,把轉子在心軸上轉動 180° 後再測量一次;程式會扣除心軸自身的貢獻量。
- CNC 主軸可以直接在機床上、以最高 18,000–24,000 rpm 的轉速完成平衡;可達到高達 G 1 的等級。
自製平衡台架(簡述)
- 軟支承(高於共振頻率) ——彈簧支座:固有頻率為運行轉速的 2–3 倍以下,且台架用手就能搖動。標準的 Balanset-1A 感測器即可適用。平衡轉速應接近轉子的實際運行轉速。
- 硬支承(低於共振頻率) ——固有頻率為工作轉速的 2–3 倍以上;需要力感測器。適用於在彈簧上起轉有危險的重型軸。在硬支承支架上可以低速進行平衡。
- 一個典型的錯誤——「越剛性越好」:他們把台架夾死在一張笨重的桌子上,卻不明白為什麼平衡不了。軟支承台架需要有一定的自由活動空間。
- 讓電子系統已損壞的舊平衡機重獲新生:把 Balanset 用作全新的測量系統——這是常見的做法。
參考
快捷鍵、簡明術語表、程式的實用功能
主視窗快捷鍵
F6–F8 的功能分配在不同世代的程式中並不相同!可靠的判斷依據是按鈕上的標籤:按鍵功能一律直接印在按鈕上。灰色按鈕 = 該按鍵無作用。
| 按鍵 | 新版本(2.3.x) | 舊版本(2.2.x 與 1.7x) |
|---|---|---|
| F1 | 關於本軟體(版本、更新、支援) | 關於 |
| F2 / F3 | 分頁:單平面/雙平面 | 同一 |
| F4 | Settings——程式設定 | 同一 |
| F5 | Vibration Meter——振動測量儀視窗 | 同一 |
| F6 | Balancing——平衡視窗 | Reports——存檔 |
| F7 | Charts——分析儀 | Balancing——平衡視窗 |
| F8 | Reports——存檔 | Charts——分析儀 |
| F9 | 路線巡檢(若已啟用) | 同一 |
| F10 | 結束 | 同一 |
| F12 | 目前作用中視窗的螢幕截圖(適用於任何程式視窗) | |
在平衡視窗中:F7——執行當前步驟,F5——回退一步,F10/Esc——關閉。在振動測量儀與分析儀中:F9——測量/停止/即時。
人們常常忽略的程式功能
- 降速 (降速曲線)以及 撞擊測試 ——尋找共振(詳見章節 6).
- 第一次試重的估算值 ——根據 Run 0 數據估算出第一個試重的質量與所在側。
- Fixed positions(固定位置)/Circular groove(環形槽)/Drill(鑽孔) ——在葉片上安裝配重、在環形槽內使用三個配重、鑽孔去重平衡(詳見章節 8).
- 手動輸入 ——手動輸入幅值與相位(用於從另一台儀器或舊工作階段轉移數據)。
- 更改校正平面 ——如果無法安裝在計算出的平面上,則需要把配重重新換算到其他平面。
- 鏡像 在極座標圖上——即「從機器另一側看」的視角。
- 計算器:ISO 1940 公差、試重質量;可自訂品牌範本的報告;無限量存檔;程式可以安裝在任意數量的電腦上——不需要授權,不需要訂閱。
簡明術語表
| 1× 分量(每轉一圈出現一次的振動) | 轉子轉動頻率上的振動。這正是不平衡所產生的振動,也是平衡計算唯一的依據。 |
| 相位 | 振動向量相對於轉速表標記的角度。它本身並不等同於「重點的位置」——只有透過一次試重運行才能對其進行解讀。 |
| 影響係數 | 某台具體機器對已知配重的響應:每 1 g 會使讀數改變多少 mm/s,以及朝哪個相位方向改變。透過一次試重運行確定,並且只有在條件保持不變時才有效。 |
| Run 0 / Run 1 / Run 2 / Run T | 初始運行 → 平面 1 試重運行 → 平面 2 試重運行 → 微調(檢查)運行。 |
| 靜不平衡/偶不平衡 | 重點會使整個轉子偏移/轉子兩端會朝相反方向偏拉。前者可以在單一平面內校正,後者則只能在兩個平面內校正。 |
| 共振 | 運行轉速與結構固有頻率重合的現象:幅值出現峰值,加上約 180° 的相位翻轉。在共振點上是無法進行平衡的。 |
| 平衡品質等級 G(ISO 1940) | 轉子殘餘不平衡量的限值:G 6.3——一般工業用途,G 2.5——精密用途,G 16——粗放型農業機械。 |
| A–D 區(ISO 10816) | 機器整體振動的評級:A——優良,B——可接受,C——受限,D——不可接受。 |
| 軟腳 | 沒有平貼在基座上的支座:機器會「呼吸」晃動,剛度不一致,讀數會發生漂移。 |
平衡作業紀錄表
可以現場手寫填寫,或列印出來(選單中的「Print」按鈕)。程式本身也會透過 Report 按鈕產生自己的報告——這份表格用作現場工作紀錄很方便
物體
平衡前的檢查
量測模式
初始運轉(第 0 次運轉)
試重
校正配重(實際已安裝的)
微調運行(Run T)
接下來可以怎麼做
Balanset-1A 其餘的文件與工具
- Balanset-1A 套件 ——箱內配件、價格與交付方式。
- 操作手冊 ——本指南所依據的官方軟體手冊。
- Windows平衡軟體 ——振動測量儀、單平面與雙平面平衡、頻譜、報告。
- 平衡理論 ——靜不平衡與偶不平衡、G 等級,以及數字背後的計算公式。
- 殘餘不平衡計算器 與 振動速度限值 ——把 ISO 1940-1 與 ISO 10816/20816 整合在同一畫面中。
- 快速解答 與 完整知識庫 ——支援團隊最常被問到的問題。
- 平衡卻無法降低振動的情況 ——對中不良、鬆動、共振與軸承缺陷。
- 技術論壇 與 直接支座 ——把你的頻譜與照片發過來,就能得到答覆。