Ülerippuvate rootorite mõistmine







Üks ülerippuv rootor — mida nimetatakse ka konsool- või konsoolrootoriks — on rootor konfiguratsioon, kus pöörlev mass ulatub väljapoole väljaspool toetavate laagrite peal, mitte nende vahel. Rootor toetub vaid ühelt poolt, kusjuures töötav element (tiivik, ventilaatoriratas, lihvketas jne) ulatub laagritoest välja nagu hüppelaud oma kinnitusest. Selline paigutus on tööstusseadmetes äärmiselt levinud ja sellega kaasneb rida iseloomulikke tasakaalustamine probleeme, sest konsoolgeomeetria võimendab iga tasakaalustamatus üleulatuva osa mõju kaudu. Selle võimenduse mõistmine – ja oskus sellega toime tulla – on võtmeks, mis tagab üleulatuva osaga masinate sujuva ja usaldusväärse töö.
1. Tüüpilised näited üleulatuvate rootorite kohta
Kantileverkonstruktsioonid on tööstuses ja kaubanduses laialt levinud. Sama kantileverpõhimõte on levinud väga erinevate masinate puhul:
HVAC ja tööstuslikud ventilaatorid
- Mootori võllidelt välja ulatuvad tsentrifugaalventilaatorite tiivikud.
- Mootori otsakannetele paigaldatud telgjahutusventilaatorid.
- Alusele paigaldatud tööstusventilaatorid – ventilaatoritega seotud teemadest sageli käsitletav ventilaatori defektid.
Pumbad
- Üheastmeliste tsentrifugaalpumpade tiivikud.
- Lühikese ühendusega pumbad, mille tiivik ulatub otse mootori laagrist välja.
Tööpingid
- Lihvketad vabalt rippuvatel spindlitel.
- Freesid ja tööriistahoidikud.
- Treipatroonid.
Jõuülekanne
- Mootori võllidele paigaldatud rihmarattad ja rihmarattakomplektid.
- Hammasrattad pikendatud võllidel.
- Ahelatähed.
Töötlemisseadmed
- Segistite segamiselemed ja tiivikud.
- Turbiini labad turbiini võllidel.
2. Miks just eenduv konstruktsioon?
Hoolimata tasakaalustamisega seotud väljakutsetest pakuvad üleulatuvaid rootoreid märkimisväärseid praktilisi eeliseid – just seetõttu eelistavad konstruktorid neid jätkuvalt:
1. Ligipääsetavus
Tööelementi on lihtne kontrollida, hooldada ja vahetada, ilma et oleks vaja kogu masinat lahti monteerida või laagrite tööd häirida.
2. Lihtsus ja hind
Ühe laagritoe eemaldamine vähendab mehaanilist keerukust, detailide arvu ja tootmiskulusid.
3. Ruumitõhusus
Kompaktne paigutus võtab vähem telgsuunalist ruumi kui laagritevaheline konstruktsioon.
4. Lihtne paigaldus
Komponente saab sageli paigaldada otse standardsetele mootorivõllidele või olemasolevatele masinatele ilma kohandatud ühendusseadisteta.
5. Protsessi nõuded
Mõningates rakendustes – näiteks pumbad, segistid, keemiline töötlemine – on töötava elemendi paigutamine ühele küljele vajalik, et jõuda protsessivedelikuni või materjalini.
3. Unikaalsed tasakaalustamisülesanded
Üleulatuvad rootorid on oma olemuselt tasakaalustamatuse suhtes tundlikumad kui laagritevahelised konstruktsioonid, ja sellele on mitu kaalukat põhjust:
1. Momendi võimendamine
Üleulatuva rootori mis tahes tasakaalutus tekitab mitte ainult tsentrifugaaljõud aga ka (paar) pöördemomenti laagrite suhtes. Mida kaugemal mass laagritest asub, seda suurem on pöördemoment, mistõttu isegi väike tasakaalutus võimendub. See tuleneb otseselt võimendustõuke põhimõttest: Jõud × vahemaa = pöördemoment. See on ka põhjus, miks raskelt üleulatuva tiiviku puhul võib petlikult tagasihoidlikult näiv koormuskoht tekitada murettekitavaid laagrikoormusi — ja tasakaalustamatuse põhjustatud tsentrifugaaljõu kalkulaator aitab hästi mõista selle jõu ruutkeskmise kasvutempo.
2. Suured kandevõimed
Kantileverkonstruktsioon tekitab laagritele suuri radiaal- ja väänemomendi koormusi, eriti rotori lähedal asuvale laagrile. Tasakaalutus suurendab neid koormusi ja kiireneb laagri kulumine.
3. Võlli painutamine ja läbipaine
Väljaspoole ulatuv võll on painde koormuse all ning isegi väike tasakaalutus võib põhjustada märkimisväärset läbipainet väljaspoole ulatuvas otsas – eriti suurematel pöörlemiskiirustel või pikema väljaspoole ulatuva osa puhul. Seda ei tohi segi ajada tõelise defektiga, mida tuntakse nime all võlli kaar – nende eristamine on osa diagnostikast.
4. Siduri ja kiiluefektid
Paljud eenduvad rootorid on kinnitatud mootori võllile kiilude, kinnituskruvide või ühendusmuhvide abil. Need ühendused võivad tekitada või muuta tasakaalustamatust ning mis tahes lõtvus halvendab vibratsiooni märkimisväärselt.
5. Paigaldustundlikkus
Ebaõige paigaldamine – kui detail ei ole võllile täielikult paigutatud, on paigaldatud viltu või kinnitusdetailid on lahti – avaldab ulatuvale rootorile palju märkimisväärsemat mõju kui laagrite vahel paigutatud konstruktsioonile, osaliselt seetõttu, et sellised vead põhjustavad ekstsentrilisus täpselt selles punktis, kus võimendav jõud on kõige pikem.
4. Väljapoole ulatuvate rootorite tasakaalustamisega seotud aspektid
Ühetasandiline tavaliselt piisav
Enamik üleulatuvaid rootoreid on telje suunas suhteliselt lühikesed ja neid saab tõhusalt tasakaalustada ühe tasapinna tasakaalustamine. See parandustasand asub tavaliselt rootoril endal, kõige kergemini ligipääsetavas kohas.
Staatiline vs dünaamiline tasakaal
- Staatiline tasakaal: viib rootori raskuskeskme pöördeteljele. Kettakujuliste vabalt riputatud rootorite puhul piisab sageli staatilisest tasakaalustamisest.
- Dünaamiline balanseerimine: Pikemate üleulatuvate või märkimisväärse aksiaalse paksusega rootorite puhul võib olla vajalik dünaamiline tasakaalustamine kahes tasapinnas, et vältida paari tasakaalutus.
Üleulatuva kauguse olulisus
Mida suurem on väljasulgu pikkus – vahemaa lähimast laagrist rootori massikeskmeni –, seda olulisemaks muutub tasakaalustamise kvaliteet. Üldiselt kehtib järgmine reegel, mida väljendatakse väljasulgu pikkuse L ja rootori läbimõõdu D suhtega:
- Lühike tiib (L/D < 0,3): vähem tundlik; kehtivad standardse kaalu lubatud hälbed.
- Mõõdukas üleulatus (0,3 < L/D < 0,7): tundlikum; kaaluge rangemate tolerantside kasutamist.
- Pikk ulatus (L/D > 0,7): väga tundlik; nõuab hoolikat tasakaalustamist ja võib vajada täielikku dünaamilist (kahe tasandi) tasakaalustamist.
Siin on L üleulatuva osa pikkus ja D rootori läbimõõt.
5. Parimad tavad väljapoole ulatuva rootori tasakaalustamisel
1. Lõpliku paigaldatud konfiguratsiooni tasakaalustamine, kui see on võimalik
Väljapoole ulatuvad rootorid on eriti tundlikud paigaldusviisi suhtes, seega kõige täpsema tulemuse annab välitasakaalustamine kus rootor on paigaldatud oma teljele lõplikus töökorralduses. Kahekanaliline kaasaskantav süsteem, nagu näiteks Balanset-1A sobib selleks hästi: see mõõdab 1× vibratsioon amplituud ja faas laagris arvutab mõjukoefitsiendid ja toimib masina enda laagrites töökäigul – seega võetakse tasakaalustamisel arvesse kõik need kokkupaneku-, paigaldus- ja soojusmõjud, mille suhtes väljaspoole ulatuvad rootorid on nii tundlikud, ning neid ei jäeta tasakaalustusseadmes arvesse võtmata.
2. Kontrollige kindlat kinnitust
Enne tasakaalustamist veenduge, et:
- Kõik kinnitusdetailid (poldid, kruvid, võtmed) on korralikult pingutatud
- Rootor on võllile täielikult istunud ilma vahedeta
- Kõik kiiluaugud on õigesti paigaldatud ilma liigse lõtkuta
- Rootor on võlliga risti (mitte väändunud ega nurga all)
3. Kasutage sobivat korrigeerimisraadiust
Asukoht paranduskaalud nii suurel raadiusel kui võimalik, tavaliselt välisläbimõõdu lähedal. See maksimeerib iga korrigeerimisgrammi mõju, mistõttu piisab ka väiksematest kaalulisanditest. A proovikaalu kalkulaator aitab valida esimese katsekaalu mõistlikult vastavalt rootori massile ja pöörlemiskiirusele.
4. Kontrollige viskumist
Mõõtke võlli viskumine enne tasakaalustamist. Liigne kõikumine – eksentrisus, vappumine või painutatud võll – takistab head tasakaalustamist ja tuleb esmalt kõrvaldada.
5. Arvestage vibratsiooni mõõtmisel momentide mõjudega
Kui mõõdate vibratsiooni ühepoolse kinnitusega seadmel, tehke mõõtmised nii ajamipoolsel kui ka mitte-ajamipoolsel laagril, kui need on juurdepääsetavad. Ühepoolse massi poolt tekitatud pöördemomendi tõttu võib vibratsioonimuster neis kahes kohas märkimisväärselt erineda.
6. Kasutage rangemaid tolerantse
Võimenduse mõju tõttu tasub kaaluda ühe määramist G-klass rangemad kui samaväärse vahelaagritega rootori puhul – näiteks G 2,5 asemel G 6,3 kriitiliste rakenduste korral. Vastav lubatud jääkebalanss on kergesti leitav, kasutades jääk-ebasümmeetria arvutaja (ISO 21940-11).
6. Tüüpilised probleemid ja lahendused
Probleem: Vibratsioon naaseb pärast tasakaalustamist
Võimalikud põhjused:
- Lahtised kinnitusdetailid tulid töötamise ajal lahti
- Paigast nihkunud või maha kukkunud korrigeerimiskaalud.
- Materjali kuhjumine või erosioon, mis muutis tasakaalu.
- Termiline paisumine mis põhjustas nihkumise.
Lahendused: Kasutage keermelukustusvahendeid, keevitage või kinnitage püsivalt korrektsioonraskused ning koostage regulaarne kontrolligraafik.
Probleem: Ei suuda saavutada vastuvõetavat tasakaalu
Võimalikud põhjused:
- Võlli kõikumine või võlli kõverdumine.
- Laagri kulumine või liiga suur lõtk.
- Struktuurne resonants töökiirusel.
- Rotori vale paigaldus (kallutatud, pole täielikult paigas).
Lahendused: Enne tasakaalustamist tuleb lahendada mehaanilised probleemid – kontrollida võlli sirgust, vahetada kulunud laagrid ja veenduda, et seadmed on õigesti paigaldatud.
7. Uute seadmete projekteerimise põhimõtted
Üleulatuvate rootoritega seadmete projekteerimisel:
- Vähenda üleulatuva osa pikkust: hoidke üleulatuva osa pikkus võimalikult lühikesena.
- Võlli jäikustamine: kasutage suurema läbimõõduga võlle, et vältida painumist.
- Kasutage vastupidavaid laagrid: Määrake laagrid, millel on piisav radiaalne ja momentkoormus
- Tagada tasakaalustamisvõime: konstruktsioon, mis võimaldab tasakaalustuskettide lisamist või eemaldamist korrigeerimistasanditel või hõlpsasti juurdepääsetavates kohtades.
- Kaaluge eelnevat tasakaalustamist: tasakaalustage rootorielement võimaluse korral enne paigaldamist, soovitavalt tasakaalustusmasin.
- Määrake sobivad tolerantsid: Ära liialt täpsusta, aga pea meeles, et üleulatuvate konstruktsioonide puhul on vaja head tasakaalu.
8. Tööstusharu standardid ja juhised
Üleulatuvatel rootoritel puudub omaette tasakaalustamisstandard; nende suhtes kehtivad üldised tasakaalustamisstandardid, millele lisanduvad mõned erimärkused:
- ISO 21940-11: kaasaegne standard (mis hõlmab endist standardit ISO 1940-1), mis sisaldab G-klassi valiku juhiseid, mida kohaldatakse väljapoole ulatuvate rootorite suhtes.
- API 610 (tsentrifugaalpumbad): Määrab ülerippuvate pumba tiivikute tasakaalu kvaliteedi
- ANSI/AGMA standardid: Annab juhiseid ülerippuvate hammasrataste ja rihmarataste tasakaalustamiseks
Üldine põhimõte on kasutada standardseid tasakaalustamisastmeid, tunnistades samas, et üleulatuva konstruktsiooni puhul on sageli kasulik kasutada ühe astme võrra rangemat seadet, et kompenseerida võimendavat mõju – väike korrigeerimine tasakaalustustolerants mis tasub end mitmekordselt ära oma pika eluea ja töökindluse poolest.
9. Töö konsoolse rootoriga Balanset-1A abil
Kaasaskantava tasakaalustaja ja vibratsioonianalüsaatori Balanset-1A kaks vibratsioonikanalit näitavad korraga mõlemat laagrit ja annavad 1× amplituudi ja faasi, mida on vaja rootori tasakaalustamiseks omades laagrites.
- Paigaldage seisatud ja lukustatud masinal andur X1 radiaalselt konsoolse elemendi kõrval olevale laagrile ja andur X2 kaugemale laagrile, samas suunas. Kleepige peegeldusmärk rummule või võllile, mitte labale. Suunake tahhomeeter märgile anduritega samas joones; ärge kunagi vaadake selle laserkiirde.
- Käivita töökiirusel ja ava vibratsioonimõõtja (F5). Jälgi V1o/F1 ja V2o/F2 minuti jooksul: amplituudid peaksid kordumisel ühtima 10–15 % piires ja faasid 10° piires. Ujuvad näidud viitavad resonantsile, ebastabiilsele kiirusele või mehaanilisele rikkele; konsoolse rootori korral kontrolli kõigepealt selle istet võllil.
- Võrrelge V1o väärtust V1s-iga ja V2o väärtust V2s-iga. Kui 1× komponent on üldtasemele lähedane, domineerib ebabalanss. Kui see on palju väiksem, vaadake spektrit: tugev 2× tipp viitab nihkele (misalignment), siduri probleemile või kõverale võllile; harmooniliste rida viitab lõtvusele kiilu, kinnituskruvide või poltide juures.
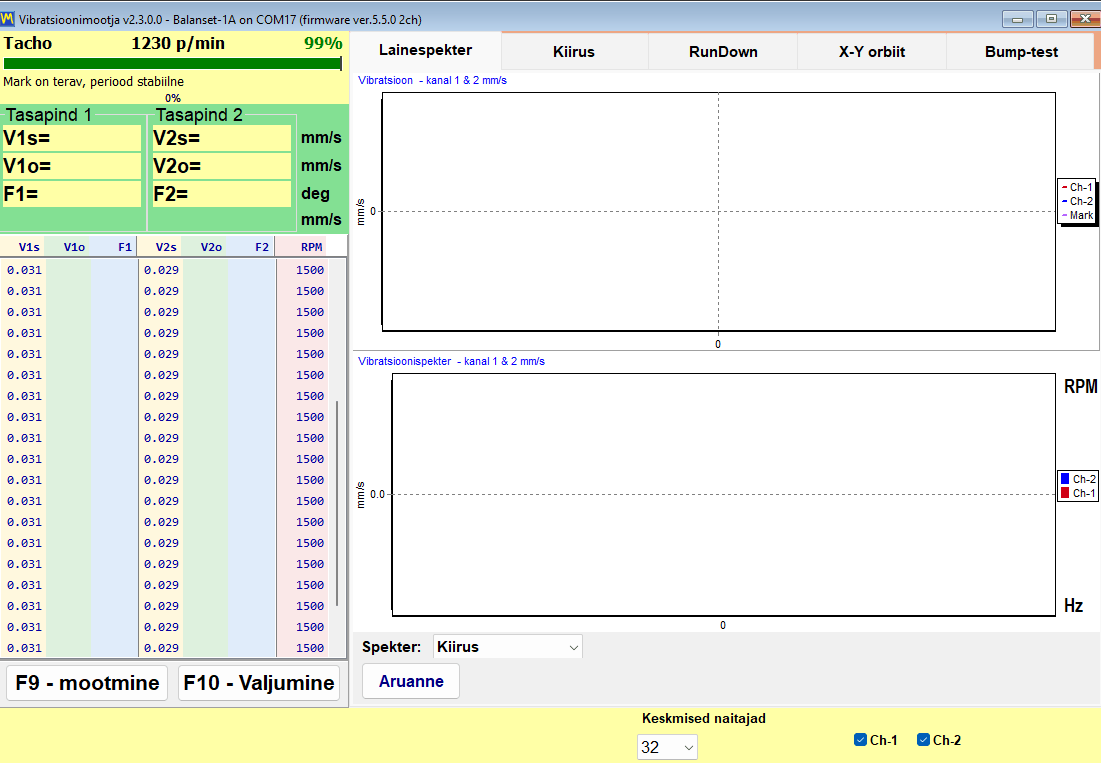
- Salvestage väljajooks (coast-down) vahekaardil RunDown. Amplituuditipp koos ligikaudu 180° faasimuutusega töökiiruse lähedal on resonants; hoidke tasakaalustuskiirus sellest eemal.
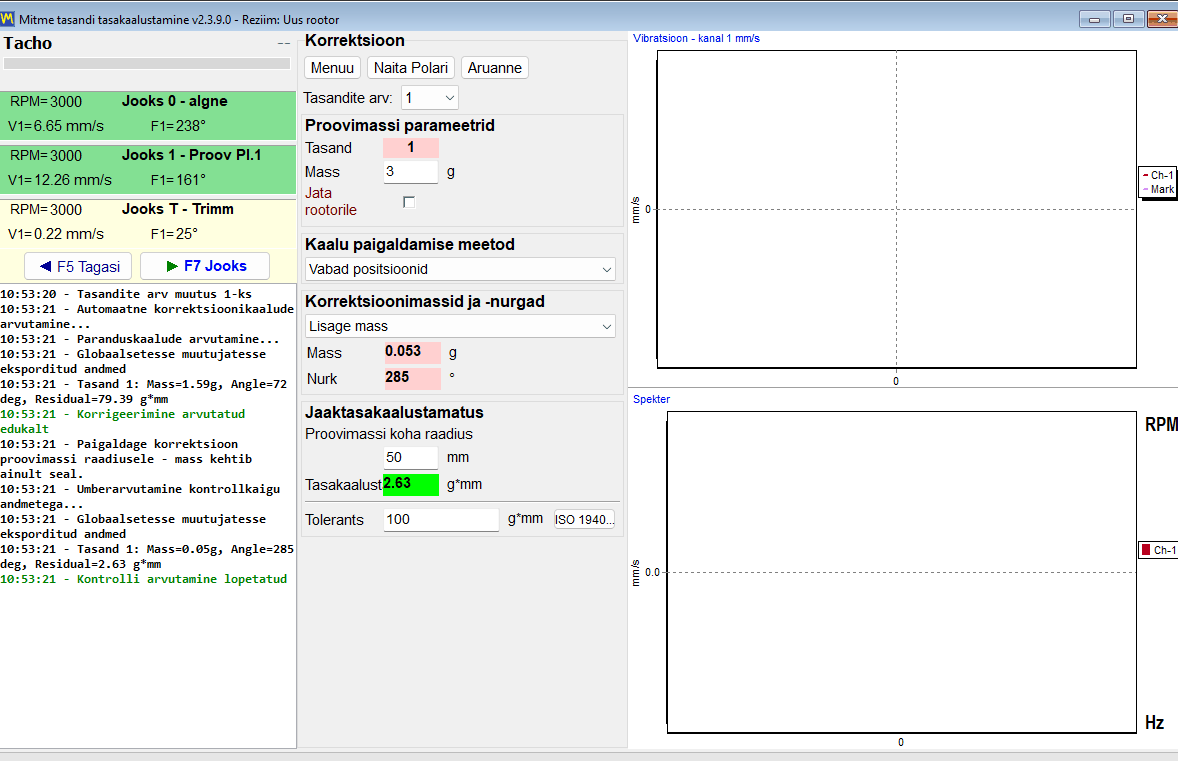
- Tasakaalustage esmalt ühes tasandis (F2 – Single-plane, seejärel F6 – Balancing), korrektsioonitasandiga rootoril võimalikult suurel praktilisel raadiusel. Seadke enne Run 0 ISO 21940-11 tolerants; pärast Run 0 pakub ühtse vormi Menu → First trial weight estimate esimese katsemassi ja nurga.
- Lugege pärast viimistluskäivitust (trim run) vibratsioonimõõturis mõlemat laagrit uuesti. Kui lähem laager on langenud, kuid kaugem laager jääb kõrgeks, on tõenäoliselt alles jäänud paarikomponent (couple); lülituge F3 vahekaardil kahetasandilisele tasakaalustamisele.