Förstå överhängda rotorer







En överhängd rotor — även kallad konsolrotor — är en rotor konfiguration där den roterande massan sträcker sig utåt utöver de stödjande lagren snarare än att sitta mellan dem. Rotorn stöds på en sida, med det verksamma elementet (ett löphjul, fläkthjul, slipskiva och liknande) utskjutande bortom lagerstödet som en hoppbrygga från sitt fäste. Denna konstruktion är mycket vanlig i industriell utrustning och medför en särskild uppsättning av balansering utmaningar, eftersom konsolgeometrin förstärker effekten av all obalans genom hävstångsverkan av överhänget. Att förstå den förstärkningen — och hur man arbetar med den — är nyckeln till att hålla maskiner med överhängande rotorer jämna och tillförlitliga.
1. Vanliga exempel på överhängande rotorer
Överhängande konstruktioner är vanliga inom industriella och kommersiella tillämpningar. Samma konsolprincip återfinns i mycket olika maskiner:
VVS- och industrifläktar
- Centrifugalfläktimpellrar som sträcker sig ut från motoraxlar.
- Axiella kylningsfläktar monterade på motorns ändsköldar.
- Pedestalmonterade industriella fläktar — ett vanligt ämne för fläktrelaterade defekter hos fläktar.
Pumpar
- Impeller för centrifugalpumpar med en steg.
- Direktkopplade pumpar, där impellern sträcker sig direkt från motorlagret.
Verktygsmaskiner
- Slipskivor på överhängande spindlar.
- Fräsar och verktygshållare.
- Svarvpatroner.
Kraftöverföring
- Remskivor och block monterade på motoraxlar.
- Kugghjul på förlängda axlar.
- Kedjesprockar.
Bearbetningsutrustning
- Mixerrotorer och impeller.
- Turbinskovlar på turbinaxlar.
2. Varför en överhängande konstruktion?
Trots balanseringsutmaningarna erbjuder överhängande rotorer betydande praktiska fördelar — vilket är precis varför konstruktörer fortsätter att välja dem:
1. Tillgänglighet
Det arbetande elementet är lätt att komma åt för inspektion, underhåll och utbyte utan att demontera hela maskinen eller störa lagren.
2. Enkelhet och kostnad
Att eliminera ett lagerstöd minskar mekanisk komplexitet, antal delar och tillverkningskostnader.
3. Rymdeffektivitet
Den kompakta utformningen kräver mindre axialutrymme än en konstruktion med lager på båda sidor.
4. Enkel montering
Komponenter kan ofta monteras direkt på vanliga motoraxlar eller befintliga maskiner utan anpassade kopplingsarrangemang.
5. Processkrav
I vissa tillämpningar — pumpar, blandare, kemisk bearbetning — är det nödvändigt att ha det arbetande elementet på en sida för att nå processfluiden eller materialet.
3. Unika balanseringsutmaningar
Överhängande rotorer är i sig mer känsliga för obalans än konstruktioner med lager på båda sidor, av flera förstärkande skäl:
1. Momentförstärkning
All obalans i en överhängande rotor skapar inte bara en centrifugalkraft utan även ett moment (ett par) kring lagerlagret. Ju längre massan sitter från lagren, desto större blir det momentet, så även en liten obalans förstärks. Detta följer direkt av hävarmsprincipen: Kraft × Avstånd = Moment. Det är också därför en tung utskjutande impeller kan generera alarmerande lagerlaster från en till synes blygsam tyngdpunkt — och en kalkylator för centrifugalkraft från obalans gör det enkelt att uppskatta kraften som växer med kvadraten av varvtalet.
2. Höga lagerbelastningar
Den utskjutande konfigurationen påför lagren höga radiella laster och momentlaster, i synnerhet det lager som sitter närmast rotorn. Obalans förvärrar dessa laster och accelererar slitage på lager.
3. Axelböjning och nedböjning
Den utskjutande axeln utsätts för böjning, och även en liten obalans kan ge upphov till betydande utböjning vid det utskjutande ändstycket — i synnerhet vid högre varvtal eller med ett längre utskjut. Att skilja detta från en verklig axelböjning är en del av diagnostikarbetet.
4. Kopplings- och kilspårseffekter
Många utskjutande rotorer monteras på motoraxlar med kilspår, ställskruvar eller kopplingar. Dessa förbindningar kan introducera eller förändra obalansförhållandet, och varje glapp försämrar vibrationen dramatiskt.
5. Känslighet för installation
Felaktig montering — inte helt ansatt på axeln, snedvriden eller med lösa fästelement — har en betydligt mer uttalad effekt på en utskjutande rotor än på en konstruktion med lager på båda sidor, delvis eftersom sådana fel introducerar excentricitet precis vid den punkt där hävararmen är som längst.
4. Balanseringsöverväganden för utskjutande rotorer
Enkelplan vanligtvis tillräckligt
De flesta utskjutande rotorer är relativt korta i axialriktningen och kan balanseras effektivt med balansering i ett plan. Den korrigeringsplan sitter normalt på själva rotorn, på den mest tillgängliga platsen.
Statisk vs. dynamisk balans
- Statisk balansering: placerar rotorns masscentrum på rotationsaxeln. För skivformade utskjutande rotorer är statisk balansering ofta tillräcklig.
- Dynamisk balansering: För längre överhängda rotorer eller de med betydande axiell tjocklek kan dynamisk balansering i två plan vara nödvändig för att eliminera parobalans.
Överhängsavstånd spelar roll
Ju större utskjutningsavståndet är — avståndet från närmaste lager till rotorns masscentrum — desto viktigare blir balanseringskvaliteten. Som en allmän tumregel, uttryckt genom förhållandet mellan utskjutningslängden L och rotordiametern D:
- Kort överhäng (L/D < 0,3): mindre känslig; standardtoleranser för balansering tillämpas.
- Måttligt utskjut (0,3 < L/D < 0,7): mer känslig; överväg snävare toleranser.
- Långt utskjut (L/D > 0,7): mycket känslig; kräver noggrann balansering och kan behöva en fullständig dynamisk (tvåplans) balansering.
Här är L utskjutningslängden och D är rotordiametern.
5. Bästa praxis för balansering av utskjutande rotorer
1. Balans i slutlig installerad konfiguration när det är möjligt
Utskjutande rotorer är särskilt känsliga för hur de monteras, och det mest tillförlitliga resultatet erhålls från fältbalansering med rotorn monterad på sin egen axel i sin slutliga driftskonfiguration. Ett bärbart tvåkanalssystem som Balanset-1A lämpar sig väl för detta: det mäter 1× vibration amplitud och fas vid lagret, beräknar influenskoefficienter, och arbetar i maskinens egna lager vid driftshastighet — så att montage-, installations- och värmepåverkan som utskjutande rotorer är så känsliga för alla fångas upp i balanseringen och inte bortses ifrån på en balanseringsmaskin.
2. Kontrollera säker montering
Innan balansering, se till att:
- Alla monteringsfästen (skruvar, bultar, nycklar) är ordentligt åtdragna
- Rotorn sitter helt på axeln utan några mellanrum
- Alla kilspår är korrekt monterade utan för stort spelrum
- Rotorn är vinkelrät mot axeln (inte spänd eller vinklad)
3. Använd lämplig korrigeringsradie
Plats korrigeringsvikter så långt ut som praktiskt möjligt, typiskt nära ytterkantens diameter. Detta maximerar effekten av varje gram korrigering, så att mindre viktadditioner räcker. En provviktskalkylator hjälper till att dimensionera den första provvikten på ett förnuftigt sätt utifrån rotorns massa och hastighet.
4. Kontrollera kast
Mät axeln kast före balansering. Överdrivet kast — excentricitet, gung eller en böjd axel — förhindrar en god balansering och måste åtgärdas först.
5. Beakta momenteffekter vid vibrationsmätning
När vibrationer mäts på en utskjutande installation, ta avläsningar vid både drivänds- och icke-drivändslager där det är åtkomligt. På grund av det moment som skapas av den utskjutande massan kan vibrationsmönstret skilja sig markant mellan de två positionerna.
6. Använd snävare toleranser
På grund av förstärkningseffekterna, överväg att specificera en G-klass snävare än vad du skulle kräva för en motsvarande rotor med lagren på ömse sidor — till exempel G 2,5 i stället för G 6,3 för kritiska tillämpningar. Motsvarande tillåten restoobalans hittas enkelt med en beräkningsverktyg för restobalans (ISO 21940-11).
6. Vanliga problem och lösningar
Problem: Vibrationer återkommer efter balansering
Möjliga orsaker:
- Lösa monteringsdetaljer har lossnat under drift
- Korrigeringsvikter som förskjutits eller lossnat.
- Materialupplagrings- eller erosionsproblem som förändrade balanstillståndet.
- Termisk expansion som orsakade förskjutning.
Lösningar: Använd gänglåsningsmedel, svetsa eller fäst korrektionsvikter permanent, upprätta ett regelbundet inspektionsschema.
Problem: Kan inte uppnå acceptabel balans
Möjliga orsaker:
- Axelrundkörning eller böjd axel.
- Kullagerslitage eller överdriven spelning.
- Strukturell resonans vid driftshastighet.
- Dålig rotormontage (snett, inte fullt ihopsatt).
Lösningar: åtgärda de mekaniska problemen innan balansering — kontrollera axelns rakhet, byt ut slitna lager och verifiera korrekt montering.
7. Konstruktionsöverväganden för ny utrustning
Vid konstruktion av utrustning med frihängande rotorer:
- Minimera överhäng: håll utskjutsavståndet så kort som praktiskt möjligt.
- Styvare axel: använd axlar med större diameter för att motstå böjning.
- Använd robusta lager: Specificera lager med tillräcklig radiell och momentlastkapacitet
- Tillhandahåll balanseringsmöjlighet: utforma korrigeringsplan eller åtkomliga platser för att lägga till eller ta bort balanseringsvikter.
- Överväg förbalansering: balansera rotorelementet före installation där så är möjligt, helst på en balanseringsmaskin.
- Ange lämpliga toleranser: Överspecificera inte, men kom ihåg att överhängande konstruktioner behöver god balans
8. Branschstandarder och riktlinjer
Konsolrotorer saknar en egen balanseringsstandard; de omfattas av de allmänna balanseringsstandarderna, med några särskilda anmärkningar:
- ISO 21940-11: den moderna standarden (som infogar den tidigare ISO 1940-1) som tillhandahåller vägledning för val av G-klass tillämplig på konsolrotorer.
- API 610 (centrifugalpumpar): Anger balanskvalitet för frihängande pumphjul
- ANSI/AGMA-standarder: Ge vägledning för balansering av frihjul och remskivor
Den allmänna principen är att tillämpa standardens balanseringsklasser och samtidigt beakta att konsolkonfigurationer ofta drar nytta av en klass strängare för att motverka förstärkningseffekterna — en liten justering av balanseringstolerans som lönar sig många gånger om i lagerlivslängd och driftsäkerhet.
9. Arbeta med en överhängande rotor med Balanset-1A
De två vibrationskanalerna i den bärbara balanseringsutrustningen och vibrationsanalysatorn Balanset-1A visar båda lagren samtidigt och ger den 1×-amplitud och fas som behövs för att balansera rotorn i sina egna lager.
- Med maskinen stillastående och låst och spärrad: montera givare X1 radiellt på lagret närmast det överhängande elementet och givare X2 på det bortre lagret, i samma riktning. Fäst det reflekterande märket på navet eller axeln, inte på ett blad. Rikta takometern mot märket i linje med givarna; titta aldrig in i laserstrålen.
- Kör på driftvarvtal och öppna vibrationsmätaren (F5). Följ V1o/F1 och V2o/F2 i en minut: amplituderna ska upprepas inom 10–15 % och faserna inom 10°. Vandrande värden tyder på resonans, ostadigt varvtal eller ett mekaniskt fel; på en överhängande rotor ska du först kontrollera passningen på axeln.
- Jämför V1o med V1s och V2o med V2s. Om 1×-komponenten ligger nära totalnivån dominerar obalans. Om den är mycket mindre, kontrollera spektrumet: en stark 2×-topp tyder på felinriktning, kopplingsproblem eller böjd axel; en serie övertoner tyder på lösheter vid kilen, ställskruvarna eller bultarna.
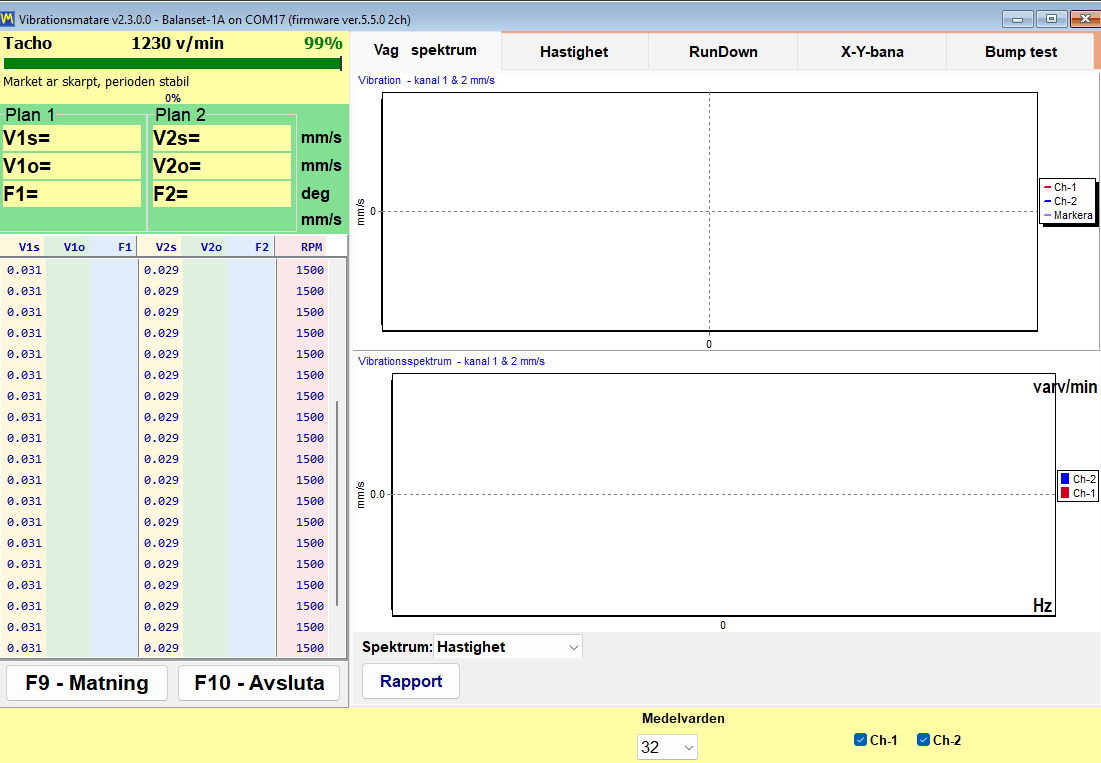
- Registrera en utrullning (coast-down) på fliken RunDown. En amplitudtopp med en fasändring på cirka 180° nära driftvarvtalet är en resonans; håll balanseringsvarvtalet borta från den.
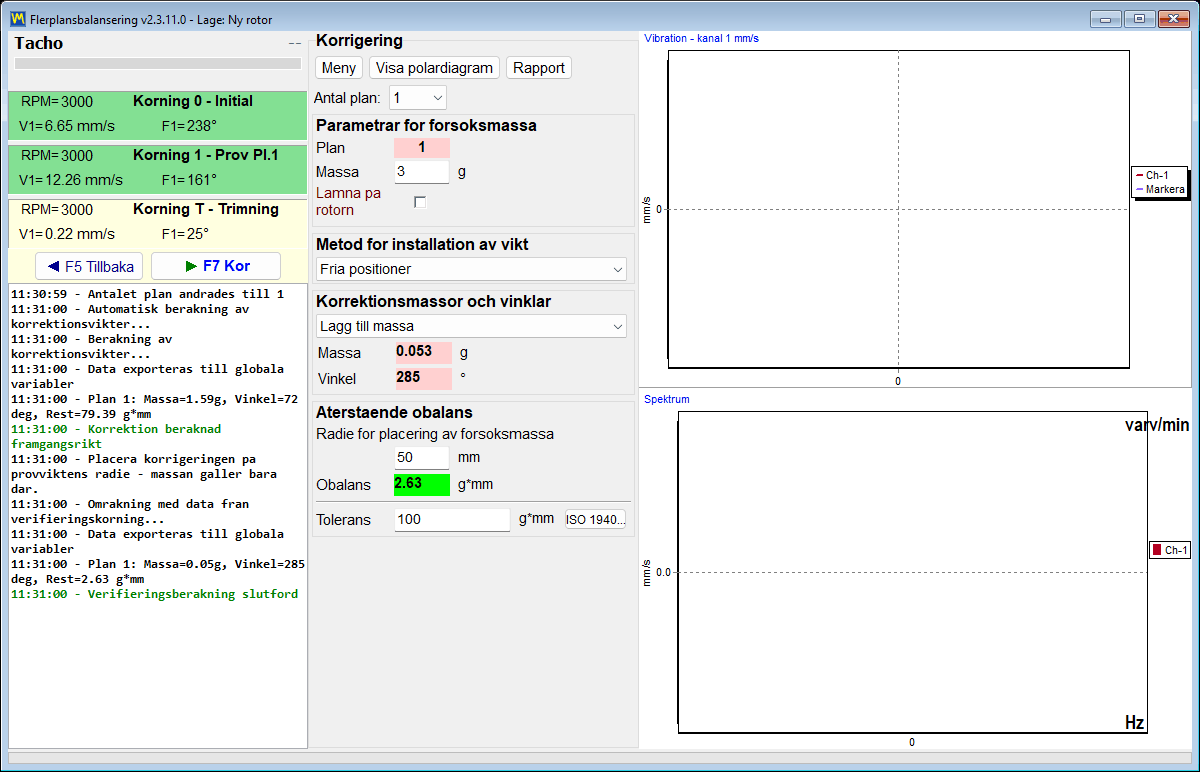
- Balansera först i ett plan (F2 – Single-plane, sedan F6 – Balancing), med korrektionsplanet på rotorn vid största praktiskt möjliga radie. Ställ in en toleranskvalitet enligt ISO 21940-11 före Run 0; efter Run 0 föreslår Menu → First trial weight estimate i det enhetliga formuläret första provvikt och vinkel.
- Efter trimkörningen, läs av båda lagren igen i vibrationsmätaren. Om det närmaste lagret har sjunkit men det bortre fortfarande är högt finns sannolikt en kraftparskomponent kvar; växla till tvåplansbalansering på fliken F3.