Pehme jala mõistmine







Pehme jalg on tavaline olukord pöörlevate masinate puhul, kus üks või mitu masina kinnitusjalga ei saa täielikku ja tasapinnalist kontakti alusplaadi või vundamendiga, mille külge need on kinnitatud. Kui kinnituspoldid pingutatakse, on masina raam või korpus sunnitud painduma ja deformeeruma, et kohanduda ebatasasele paigalduspinnale. See moonutus tekitab märkimisväärseid sisepingeid ja need pinged on üllatavalt paljude töökindlusprobleemide varjatud algpõhjuseks - kõrgendatud vibratsioon, enneaegne laagririke ja suutmatus hoida täpne joondamine nende hulgas.
Lihtne võrdlus on nelja jalaga tool, mis kõigub, sest üks jalg on veidi lühike. Kui keegi sellele istub, väändub tooli raam, kuni kõik neli jalga puudutavad põrandat. Pehme jalaga masin kannatab täpselt sellise raami moonutuse all iga kord, kui see maha pingutatakse - ainult et “tool” on täppiskonstruktsioon, mille laagrite puurid ja võllid peavad jääma millimeetri murdosa täpsusega õigeks.
1. Neli tüüpi pehme jalga
Pehmetel jalgadel on neli tunnustatud vormi ja selle tuvastamine, milline neist teil on, määrab, kuidas seda parandada:
- Paralleelne pehme jalg: kõige tavalisem tüüp, mille puhul üks jalg on lihtsalt lühem kui teised, jättes jala ja alusplaadi vahele lameda, paralleelse õhuvahe. Seda parandatakse mõõdetud paksusega seibide lisamisega.
- Nurgeline pehme jalg: tekib siis, kui jalg on kõverdunud või alusplaat on kaldu, nii et jalg toetub nurga all. Poldi pingutamine sunnib jalga aluse vastu sirguma, vedrutades raami. Vajalik on kiilukujuline seib või ümbertöötlemine, mitte lame seibipakk.
- Pehme (indutseeritud) pehme jalg: põhjustatud liigsest korrosioonist, kinnijäänud prahist, värvist või liiga paljudest seibidest (rohkem kui neli või viis) jala all. Poldi pingutamisel surutakse kokkusurutav materjal kokku, tekitades vetruva pehme jala. Lahendus on pinna puhastamine ja seibipaki koondamine.
- Välise jõuga pehme jalg: tekib välisjõududest — torustiku pingest, kaablikanalist või konstruktsioonilisest toestusest —, mis tõmbavad või suruvad raami ja tõstavad ühe jala aluselt lahti. Ükski seibimine ei paranda seda; häiriv väline koormus tuleb leevendada (see on tihedalt seotud torupingest tingitud moonutusega).
2. Miks pehme jalg on suur probleem
Raami moonutamine, mida põhjustab pehme jalg, on dokumenteeritud paljude masinate rikete algpõhjus:
- Suurem vibratsioon: sisemised pinged ja moonutused tekitavad eelkoormatud seisundi, mis võib vibratsiooni järsult tõsta, ilmnedes sageli töökiirus (1×) ja selle harmoonilised (2×, 3× jne.) - mistõttu on lihtne eksida, kui tegemist on tasakaalustamatus või joondusveaga. Moonutatud raam võib samuti vähendada konstruktsiooni jäikust omasageduse suunas raami resonants, mis raskendab probleemi.
- Kohanemisraskused: täpne joondamine on võimatu, kui jalg on pehme. Kuna poldid pingutatakse ja lõdvendatakse joondamise käigus, nihkub raam ettearvamatult, mistõttu mõõtmistulemused ei kordu. Pehme jala korrigeerimine on täpse joondamise kohustuslik eeltingimus. - iga joondamistöö peaks algama pehmete jalgade kontrollimisega.
- Laagri ja tihendi rike: korpuse moonutus moonutab laagriavasid, tekitades laagritele ebaühtlase koormuse ja põhjustades enneaegset laagri kulumine ja riket. Samuti võib see tihendid avada, põhjustades lekkeid ja hõõrdemustreid, mis on seotud tihendi defektidega.
- Võlli ja siduri pinge: moonutus põhjustab laagrite sisemise paigutusvea, mis võib võlli painutada (sunnitud võlli kaar) ja ülekoormata haakeseadme, kiirendades siduri defektid.
Pehme jalg on sageli seotud ka üldise mehaaniline lõtvus ja jalgade lõtvus, seega kontrollitakse põhjaliku uurimise käigus kõiki kolme koos, mitte ei käsitleta neid eraldi.
3. Kuidas tuvastada ja parandada pehmet jalga
Pehme jalg leitakse ja fikseeritakse tavaliselt täppisjoonduse käigus, kasutades selleks mõõteriistu või laservõlli-suunamise süsteemi. Tööprotsess on kolmeastmeline:
- Esialgne kontroll: kui kõik poldid on lõdvendatud, libistage iga jala alla tunnetusmõõtur, et leida kõik ilmsed tühimikud. See kiire läbimine paljastab sageli kõige hullemad rikkumised enne, kui instrumendid on isegi üles seatud.
- Süstemaatiline mõõtmine: täpse tulemuse saamiseks paigaldage igale jalale mõõtekell (või lasersüsteemi soft-foot-rutiin). Nullige näidik pingutatud poldiga, seejärel lõdvendage seda üht polti ja vaadake, kui palju jalg üles vedrutab. Liikumine, mis on suurem kui umbes 0,05 mm (0,002 in), viitab tavaliselt korrigeerimist vajavale pehmele jalale. Lõdvendage korraga ainult üht polti, et eraldada iga jala panus.
- Parandus: lisage pehme jala alla kvaliteetsed, eelnevalt lõigatud roostevabast terasest seibid, et täita mõõdetud vahe, ja kontrollige seejärel uuesti. Korrake seda kõigi jalgade puhul, kuni ükskõik millise poldi lõdvendamine tekitab tolerantsi piires liikumise. Hoidke seibide arv väike — liiga paljude seibide virnastamine tekitab lihtsalt uuesti vetruva pehme jala.
Kalkulaatorid, mis tööd kiirendavad
Kaks tasuta tööriista muudavad need mõõtmised tegevuseks: pehme jala kalkulaator aitab kvantifitseerida raami moonutust teie indikaatorinäitude põhjal, ja vahekihtide paksuse kalkulaator teisendab mõõdetud vahe täpseks paigaldatavaks alusplaadipaketiks. Kui jalad on lamedad, saab võlli joondamise tolerantsi kalkulaator seab realistlikud nihke- ja nurgapiirid järgnevaks joondamiseks.
4. Pehme jalg vibratsioonidiagnostikas
Kuna pehme jalg imiteerib spektri tasakaalustamatust ja ebakõla - tugev 1× koos harmoonikatega - on see klassikaline lõks ettevaatamatule analüütikule. Märgatav on see, et sümptom muutub, kui jalapolt lahti keerata: kui 1× vibratsioon langeb märgatavalt, kui üks polt lahti lastakse, siis raami moonutus (mitte raske punkt või painutatud võll) on seotud. Praktiline kinnitus on amplituudi ja faasi jäädvustamine kaasaskantava kahe kanaliga vibratsiooni analüsaator nagu näiteks Balanset-1A iga laagri juures, seejärel lõdvendage kordamööda iga jalapoldi ja vaadake, kuidas 1× vektor nihkub; jalg, mis kiigutab faasi või kukutab amplituudi, on pehme. Pehme jala vabastamine tagab, et mis tahes tasakaalustamis- või joondamistöö pärast seda mõõdab rootori tegelikku seisundit, mitte ei jälgi fantoomi, mille on tekitanud moonutatud raam ja kahjustatud aluse jäikus.
5. Pehme jala kontrollimine Balanset-1A abil
Balanset-1A abil näete, kas jalgade seisukord muudab laagrite vibratsiooni ja kas korrektuur on vibratsiooni tegelikult vähendanud.
- Seisva ja lukustatud masina juures paigalda kaks andurit kahtlaste jalgade lähimatele laagrikorpustele ning seadista tahhomeeter helkurmärgi peale. Hoia neid kõigi käivituste ajal täpselt samades kohtades.
- Käivita masin tavakiirusel, hoia eemale ja ava vibratsioonimõõtja aken (F5). Oota rohelise STABLE-riba ilmumist, seejärel vajuta F9, et külmutada võrdlusmõõtmine: üldtase V1s/V2s, 1× amplituud V1o/V2o ja 1× faas F1/F2.
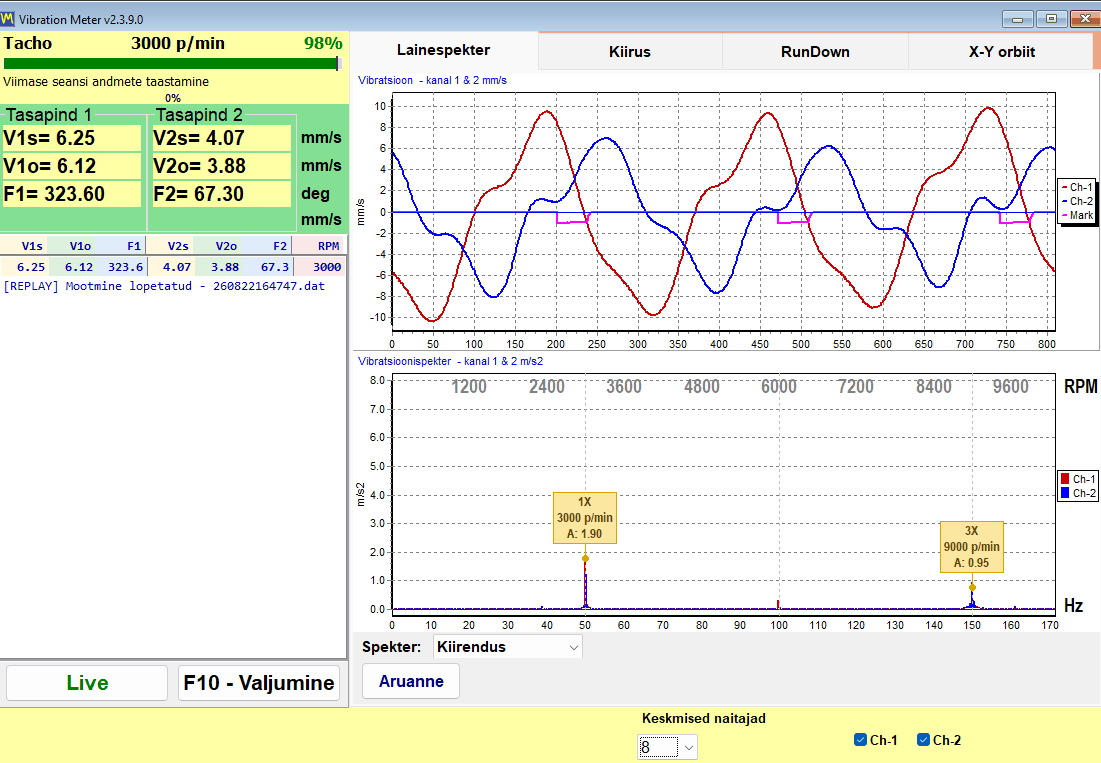
- Lugege vahekaardil Wave Spectrum tippe katkendjoonega märgitud 1×, 2× ja 3× juhtjoonte juures. Kui Vo on Vs-ile lähedane, on vibratsioon valdavalt 1×; kui Vo on Vs-ist selgelt väiksem, asub suur osa vibratsioonist harmoonilistes, mis on omane nõrgale jalale (soft foot), lõtvusele ja nihkele (misalignment). Enne esimest jala muutmist tehke spektril paremklõps ja valige "Y axis: Manual...", et kõik hilisemad mõõtmised oleksid joonistatud samal skaalal.
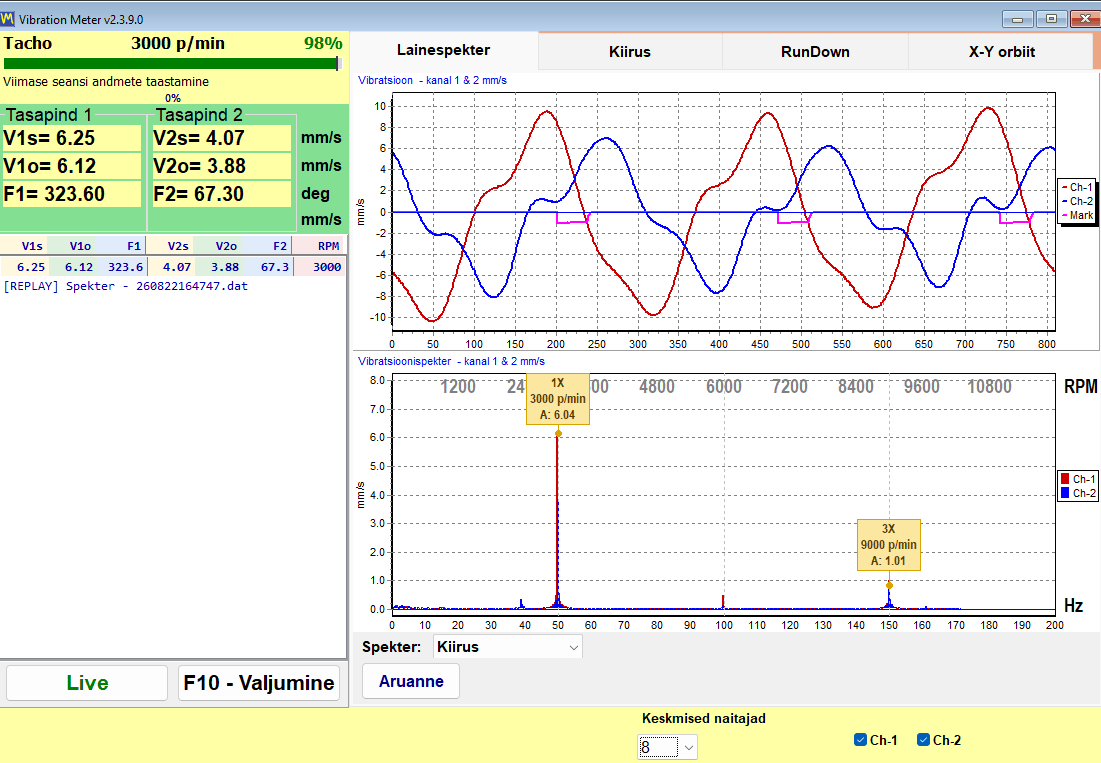
- Peata ja lukusta masin iga muudatuse jaoks: üks lõdvendatud jalapolt või parandatud vaheplaatide pakk koos nõuetekohase pingutusmomendiga kõigi poltide juures. Käivita uuesti samal kiirusel ja vajuta uuesti F9.
- Võrdle. Tavaline käivituste vaheline hajuvus on kuni 10–15 % amplituudis ja umbes 10° faasis; ühe jala muutmise järel selgelt suurem muutus osutab just sellele jalale. Vahelehel Trend koos märgitud valikuga "Show 1x (Vo)" kuvatakse kõik salvestatud mõõtmised aja jooksul, nii et enne ja pärast on ühel diagrammil.
Tasakaalusta alles pärast jalgade parandamist ja siis, kui korduvmõõtmised ühtivad. Kui jalgade tasasuse korral jääb 1× kõrgeks, salvesta väljajooksu mõõtmine vahelehel RunDown: amplituudi tipp koos ligikaudu 180° faasipöördega viitab resonantsile ning rootorit ei tohi sellel kiirusel tasakaalustada.

