Forstå myk fot







Myk fot er en vanlig tilstand i roterende maskineri der en eller flere av maskinens monteringsføtter ikke har full, flat kontakt med bunnplaten eller fundamentet de er boltet fast til. Når boltene strammes til, tvinges maskinens ramme eller hus til å bøye seg og forvrenge seg for å tilpasse seg den ujevne monteringsflaten. Denne forvrengningen fører til betydelige indre spenninger, og disse spenningene er den skjulte årsaken til en overraskende rekke pålitelighetsproblemer - forhøyede vibrasjon, for tidlig lagersvikt og manglende evne til å holde en presis justering blant dem.
En enkel analogi er en stol med fire ben som gynger fordi det ene benet er litt kort. Når noen setter seg på den, vrir stolens ramme seg helt til alle fire bena berører gulvet. En maskin med myke føtter utsettes for akkurat denne typen rammeforvrengning hver eneste gang den boltes fast - bortsett fra at “stolen” er en presisjonsenhet der lagerboringer og aksel må være nøyaktige på brøkdeler av en millimeter.
1. De fire typene myk fot
Myk fot finnes i fire anerkjente former, og det er viktig å identifisere hvilken av dem du har for å finne ut hvordan du kan løse problemet:
- Parallell myk fot: den vanligste typen, der den ene foten rett og slett er kortere enn de andre, slik at det oppstår en flat, parallell luftspalte mellom foten og bunnplaten. Dette korrigeres ved å legge til mellomlegg av den målte tykkelsen.
- Vinkelformet, myk fot: oppstår når en fot er bøyd, eller bunnplaten er skrå, slik at foten lander i en vinkel. Når bolten strammes, tvinges foten til å bøye seg flatt mot sokkelen, slik at rammen fjærer. Det er en konisk mellomleggsplate eller etterbearbeiding som trengs, ikke en flat stabel.
- Squishy (indusert) myk fot: forårsaket av for mye korrosjon, fastklemt rusk, maling eller for mange mellomlegg (mer enn fire eller fem) under en fot. Når bolten strammes, presses det komprimerbare materialet sammen, noe som gir en svampaktig, myk fot. Løsningen er å rengjøre overflaten og konsolidere mellomleggspakken.
- Myk fot med ekstern kraft: skapes av krefter utenfra - rørstrekk, rørledning eller strukturell avstivning - som trekker eller skyver på rammen og løfter en fot fra underlaget. Dette kan ikke løses med noen form for avlastning; den ytre belastningen må fjernes (dette er nært beslektet med forvrengning forårsaket av rørstrekk).
2. Hvorfor myk fot er et stort problem
Forvrengningen av rammen som myk fot forårsaker, er en dokumentert årsak til en rekke maskinfeil:
- Økt vibrasjon: de indre spenningene og forvrengningen skaper en forspent tilstand som kan øke vibrasjonene kraftig, noe som ofte viser seg ved driftshastighet (1×) og dens harmoniske (2×, 3× og så videre) - noe som gjør det lett å forveksle med ubalanse eller feiljustering. Den forvrengte rammen kan også senke konstruksjonens stivhet mot en rammeresonans, noe som forsterker problemet.
- Vanskeligheter med tilpasning: presisjonsjustering er umulig så lenge det finnes en myk fot. Når boltene strammes og løsnes under innrettingsprosessen, forskyver rammen seg uforutsigbart, slik at målingene ikke vil gjenta seg. Korrigering av myk fot er en obligatorisk forutsetning for presisjonsjustering - hver justeringsjobb bør begynne med en mykfotkontroll.
- Feil på lager og tetning: forvrengning av foringsrøret forvrenger lagerboringene, noe som gir ujevne belastninger på lagrene og fører til for tidlig slitasje på lager og feil. Det kan også trekke opp tetninger og forårsake lekkasjer og friksjonsmønstre som er forbundet med tetningsfeil.
- Aksel- og koblingsspenning: forvrengningen forårsaker innvendig feiljustering av lagrene, noe som kan bøye akselen (en tvungen skaftbue) og overbelaster koblingen, noe som akselererer koblingsfeil.
Myk fot er også ofte sammenfiltret med generell mekanisk løshet og løshet i sokkelen, En grundig undersøkelse sjekker derfor alle tre sammen i stedet for å behandle dem hver for seg.
3. Hvordan oppdage og korrigere myk fot
Den myke foten blir vanligvis funnet og fikset under en presisjonsjustering ved hjelp av måleinstrumenter eller et laserbasert system for akseljustering. Arbeidsflyten består av tre trinn:
- Første sjekk: Når alle bolter er løsnet, skyver du en følelære under hver fot for å finne eventuelle hull. Denne raske gjennomgangen avslører ofte de verste synderne før instrumentene i det hele tatt er satt opp.
- Systematisk måling: for å få et presist resultat, monterer du en indikator (eller lasersystemets softfoot-rutine) ved hver fot. Nullstill indikatoren med bolten strammet, løsne deretter den ene bolten og les av hvor mye foten fjærer opp. En bevegelse som er større enn ca. 0,05 mm (0,002 in), indikerer vanligvis en myk fot som må korrigeres. Løsne bare én bolt om gangen, slik at du kan isolere hver fots bidrag.
- Korreksjon: legg til forhåndskuttede mellomlegg av rustfritt stål av høy kvalitet under den myke foten for å fylle det målte gapet, og kontroller deretter på nytt. Gjenta dette for alle føttene til det å løsne en enkelt bolt gir bevegelse innenfor toleransen. Hold antallet mellomlegg på et lavt nivå - for mange mellomlegg skaper bare en myk fot.
Kalkulatorer som gjør jobben raskere
To gratis verktøy gjør disse målingene til handling: en kalkulator for myk fot hjelper deg med å kvantifisere rammeforvrengningen fra indikatoravlesningene, og en Kalkulator for mellomleggstykkelse konverterer det målte gapet til den nøyaktige mellomleggspakken som skal installeres. Når føttene er flate, kan en Kalkulator for toleranse ved akselinnretting angi realistiske grenser for forskyvning og vinkling for innrettingen som følger.
4. Myk fot i vibrasjonsdiagnostikk
Fordi myk fot etterligner ubalanse og feiljustering i spekteret - en sterk 1× med overtoner - er det en klassisk felle for den uforsiktige analytikeren. Det som avslører det, er at symptomet endrer seg når en fotbolt løsnes: Hvis 1×-vibrasjonen synker merkbart når en bolt løsnes, er rammeforvrengning (ikke et tungt punkt eller en bøyd aksel) implisert. En praktisk bekreftelse er å registrere amplitude og fase med en bærbar tokanals vibrasjonsanalysator som for eksempel Balanset-1A ved hvert lager, løsne deretter hver fotbolt i tur og orden og se hvordan 1×-vektoren forskyver seg; en fot som svinger fasen eller kollapser amplituden, er den myke. Ved å fjerne den myke foten først sikrer du at alt balanserings- eller justeringsarbeid etterpå måler den sanne rotortilstanden i stedet for å jakte på et fantom som er skapt av en forvrengt ramme og en svekket fundamentets stivhet.
5. Kontroll av soft foot med Balanset-1A
Med Balanset-1A ser du om fotens tilstand endrer vibrasjonen ved lagrene, og om korreksjonen faktisk har redusert den.
- Med maskinen stoppet og sikret mot start monterer du de to sensorene på lagerhusene nærmest de mistenkte føttene, og setter opp turtelleren mot det reflekterende merket. Behold nøyaktig de samme posisjonene for hver kjøring.
- Kjør maskinen med normalt turtall, hold avstand, og åpne vinduet Vibration Meter (F5). Vent på den grønne STABLE-linjen, og trykk deretter F9 for å fryse en referansemåling: totalnivå V1s/V2s, 1×-amplitude V1o/V2o og 1×-fase F1/F2.
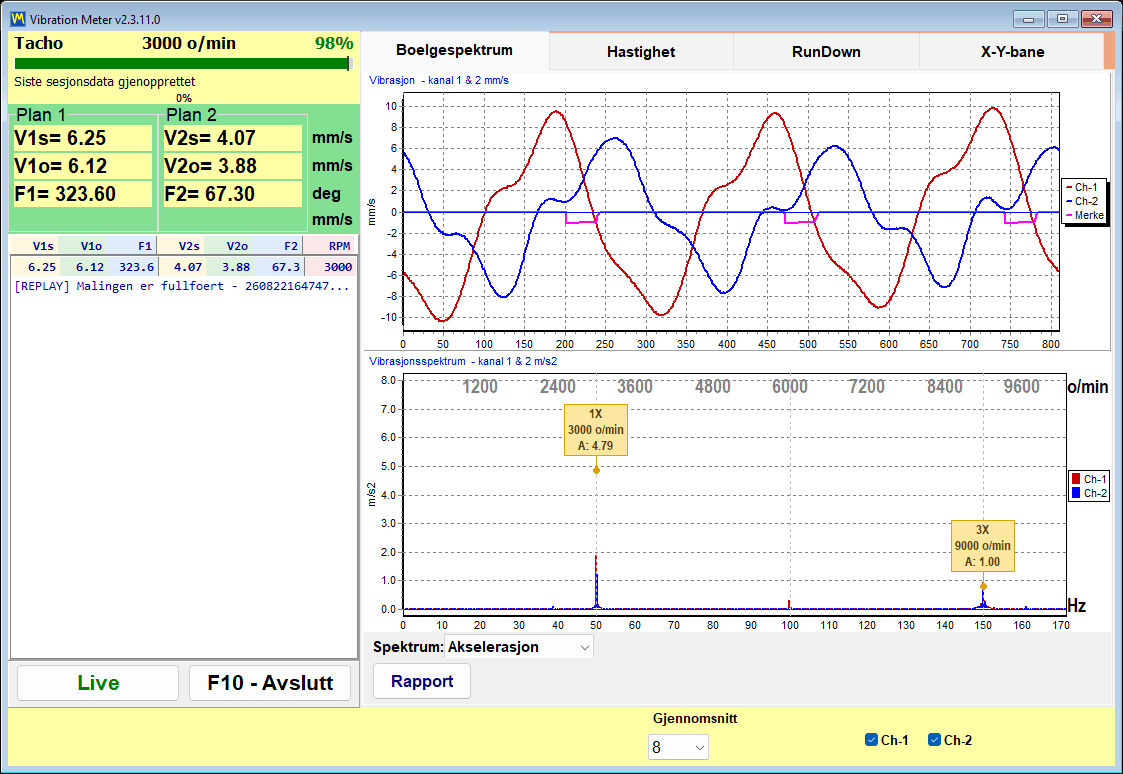
- Les toppene ved de stiplede 1×-, 2×- og 3×-hjelpelinjene på fanen Wave Spectrum. Hvis Vo ligger nær Vs, er vibrasjonen hovedsakelig 1×; hvis Vo ligger godt under Vs, ligger mye av den i harmoniske komponenter, et mønster som er felles for myk fot (soft foot), løse forbindelser og skjevhet i akslingsinnrettingen (misalignment). Før første endring av foten høyreklikker du på spekteret og velger «Y axis: Manual...», slik at alle senere målinger tegnes i samme skala.
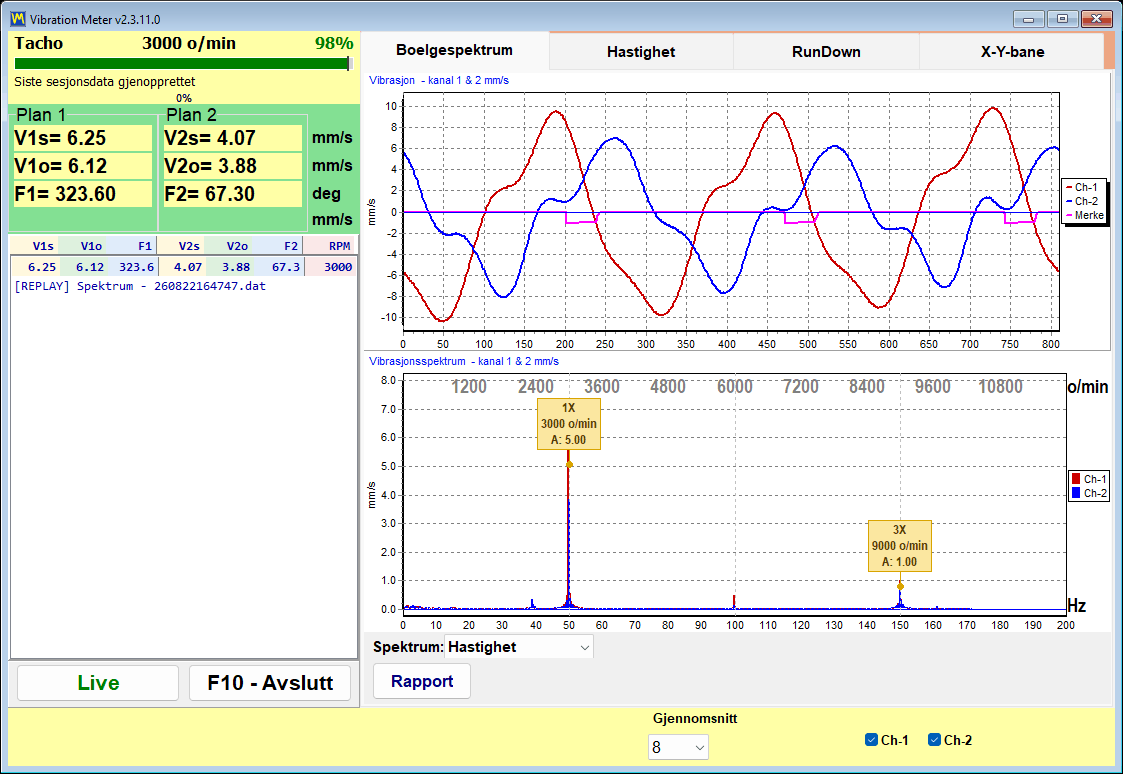
- Stopp og sikre maskinen mot start for hver endring: én fotbolt løsnet, eller en korrigert shimspakke med alle bolter strammet til moment. Start på nytt med samme turtall og trykk F9 igjen.
- Sammenlign. Normal spredning mellom kjøringer er opptil 10–15 % i amplitude og omtrent 10° i fase; en tydelig større endring etter en enkelt fotendring peker på den foten. Fanen Trend med «Show 1x (Vo)» huket av plotter alle loggførte målinger mot tid, slik at før og etter ligger i samme diagram.
Balanser først etter at føttene er korrigert og gjentatte målinger stemmer overens. Hvis det gjenstår høy 1× med flate føtter, registrer en utløpskjøring (coast-down) på fanen RunDown: en amplitudetopp sammen med en faserotasjon på omtrent 180° tyder på resonans, og rotoren skal ikke balanseres ved det turtallet.

