Förstå mjukfot







Mjukfot är ett vanligt tillstånd i roterande maskiner där en eller flera av maskinens monteringsfötter inte gör full, plan kontakt med basplattan eller fundamentet de är bultade till. När fasthållningsbultarna dras åt tvingas maskinens ram eller hölje att böja sig och vrida sig för att anpassa sig till den ojämna monteringsytan. Den förvrängningen orsakar betydande inre spänningar, och dessa spänningar är den dolda grundorsaken till ett förvånansvärt brett spektrum av driftsproblem — förhöjd vibration, för tidigt lagerhaveri och oförmågan att hålla en exakt uppriktning bland dem.
En enkel analogi är en fyrbent stol som gungar för att ett ben är något kortare. När någon sätter sig på den vrider sig stolens ram tills alla fyra ben vidrör golvet. En maskin med ett mjukfotsproblem lider av exakt denna typ av ramförvrängning varje gång den bultas ned — förutom att “stolen” är en precisionskonstruktion vars lagerborrningar och axel måste hålla sig sanna inom bråkdelar av en millimeter.
1. De fyra typerna av mjukfot
Mjukfot förekommer i fyra erkända former, och att identifiera vilken du har avgör hur du åtgärdar den:
- Parallell mjuk fot: den vanligaste typen, där en fot helt enkelt är kortare än de övriga, vilket lämnar ett plant, parallellt luftgap mellan foten och basplattan. Den åtgärdas genom att lägga till shims med den uppmätta tjockleken.
- Vinkelmässig mjuk fot: uppstår när en fot är böjd, eller basplattan är lutad, så att foten tar mark i vinkel. Att dra åt bulten tvingar foten att böja sig plant mot basen, vilket fjädrar ramen. En konisk shim eller ombearbetning krävs, inte ett plant shimspacket.
- Mjuk fot vid böjning (inducerad): orsakas av kraftig korrosion, intrapad smuts, färg eller för många shims (mer än fyra eller fem) under en fot. När bulten dras åt komprimeras det kompressibla materialet och ger en svampig mjukfot. Boten är att rengöra ytan och konsolidera shimpaketet.
- Mjuk fot från yttre kraft: skapas av yttre krafter — rörtryck, kabelrör eller strukturella stödben — som drar eller trycker på ramen och lyfter en fot från basen. Ingen mängd shimning löser det; den störande yttre lasten måste avlastas (detta är nära relaterat till förvrängning orsakad av rörtryck).
2. Varför mjuk fot är ett allvarligt problem
Den ramdeformation som mjuk fot orsakar är en dokumenterad grundorsak till ett flertal maskinfel:
- Ökad vibration: de inre spänningarna och deformationen skapar ett förspänt tillstånd som kraftigt kan öka vibrationer, vilket ofta visar sig vid driftshastighet (1×) och dess övertoner (2×, 3× och så vidare) — vilket gör det lätt att förväxla med obalans eller felinriktning. Den deformerade ramen kan också sänka strukturens styvhet mot en ramresonans, vilket förvärrar problemet.
- Justeringssvårigheter: precisionsriktning är omöjlig så länge mjuk fot föreligger. När bultarna dras åt och lossas under riktningsprocessen förskjuts ramen oförutsägbart, vilket innebär att mätvärdena inte är repeterbara. Att åtgärda mjuk fot är en obligatorisk förutsättning för precisionsriktning — varje riktningsjobb bör börja med en kontroll av mjuk fot.
- Fel på lager och tätningar: deformation av höljet deformerar lagerborningarna, vilket belastar lagren ojämnt och driver på för tidig slitage på lager och haveri. Det kan också dra upp tätningar, vilket orsakar läckage och de friktionsmönster som förknippas med tätningsskador.
- Axel- och kopplingsbelastning: deformationen orsakar intern felinriktning av lagren, vilket kan böja axeln (en tvingad axelböjning) och överbelasta kopplingen, vilket accelererar kopplingsfel.
Mjuk fot är också ofta sammanflätad med allmänt mekaniskt glapp och lös sockel, så en grundlig undersökning kontrollerar alla tre tillsammans snarare än att behandla dem var för sig.
3. Hur man detekterar och åtgärdar mjuk fot
Mjuk fot hittas och åtgärdas normalt under ett precisionsriktningsjobb, med hjälp av mätklockor eller ett laserjustering av axel system. Arbetsflödet består av tre steg:
- Inledande kontroll: med alla bultar lossade, för in ett bladmått under varje fot för att hitta uppenbara glapp. Denna snabba kontroll avslöjar ofta de värsta problemen redan innan mätinstrumenten ens har ställts upp.
- Systematisk mätning: för ett exakt resultat, montera en mätklocka (eller lasersystemets mjukfotsrutin) vid varje fot. Nollställ mätklockan med bulten åtdragen, lossa sedan just den bulten och avläs hur långt foten fjädrar upp. En rörelse på mer än cirka 0,05 mm (0,002 tum) indikerar vanligtvis en mjukfot som behöver åtgärdas. Lossa bara en bult i taget så att du isolerar varje fots bidrag.
- Korrektion: lägg högkvalitativa, förskurna rostfria stålshims under mjukfoten för att fylla det uppmätta glappet och kontrollera sedan på nytt. Upprepa för alla fötter tills lossning av en enskild bult ger en rörelse inom toleransen. Håll antalet shims lågt — alltför många staplade shims skapar helt enkelt en ny mjukfot.
Kalkylatorer som påskyndar arbetet
Två kostnadsfria verktyg omvandlar dessa mätningar till åtgärder: en mjuk fot-kalkylator hjälper till att kvantifiera ramdeformationen utifrån dina mätklocksavläsningar, och en Beräkningsverktyg för mellanläggstjocklek omvandlar det uppmätta glappet till exakt rätt shimpaket att installera. När fötterna är plana sätter en kalkylator för justeringstolerans för axlar realistiska gränser för offset och vinkelfellinjering för den inriktning som följer.
4. Mjukfot i vibrationsdiagnostik
Eftersom mjukfot efterliknar obalans och felinriktning i spektrumet — ett starkt 1× med övertoner — är det en klassisk fälla för den ovane analytikern. Det typiska kännetecknet är att symptomet förändras när en fotbult lossas: om 1×-vibrationen sjunker märkbart när en bult frigörs är det ramdeformation (inte en tung punkt eller en böjd axel) som är orsaken. En praktisk bekräftelse är att mäta amplitud och fas med en bärbar tvåkanalig vibrationsanalysator som till exempel Balanset-1A vid varje lager, och sedan lossa varje fotbult i tur och ordning och se hur 1×-vektorn förskjuts; en fot som vrider fasen eller kollapsar amplituden är den mjuka. Att åtgärda mjukfoten först säkerställer att allt efterföljande balanserings- eller inriktningsarbete mäter rotorns verkliga tillstånd i stället för att jaga ett spöke skapat av en deformerad ram och en försämring av fundamentets styvhet.
5. Kontroll av mjuk fot (soft foot) med Balanset-1A
Med Balanset-1A ser du om fötternas skick påverkar vibrationerna vid lagren och om åtgärden faktiskt har sänkt dem.
- Med maskinen stoppad och spärrad monterar du de två givarna på de lagerhus som sitter närmast de misstänkta fötterna och riggar varvtalsgivaren mot den reflekterande markeringen. Behåll exakt samma placeringar vid varje körning.
- Kör maskinen på normalt varvtal, håll dig på avstånd och öppna fönstret Vibration Meter (F5). Vänta tills den gröna STABLE-stapeln visas och tryck sedan på F9 för att frysa en referensmätning: totalnivå V1s/V2s, 1×-amplitud V1o/V2o och 1×-fas F1/F2.
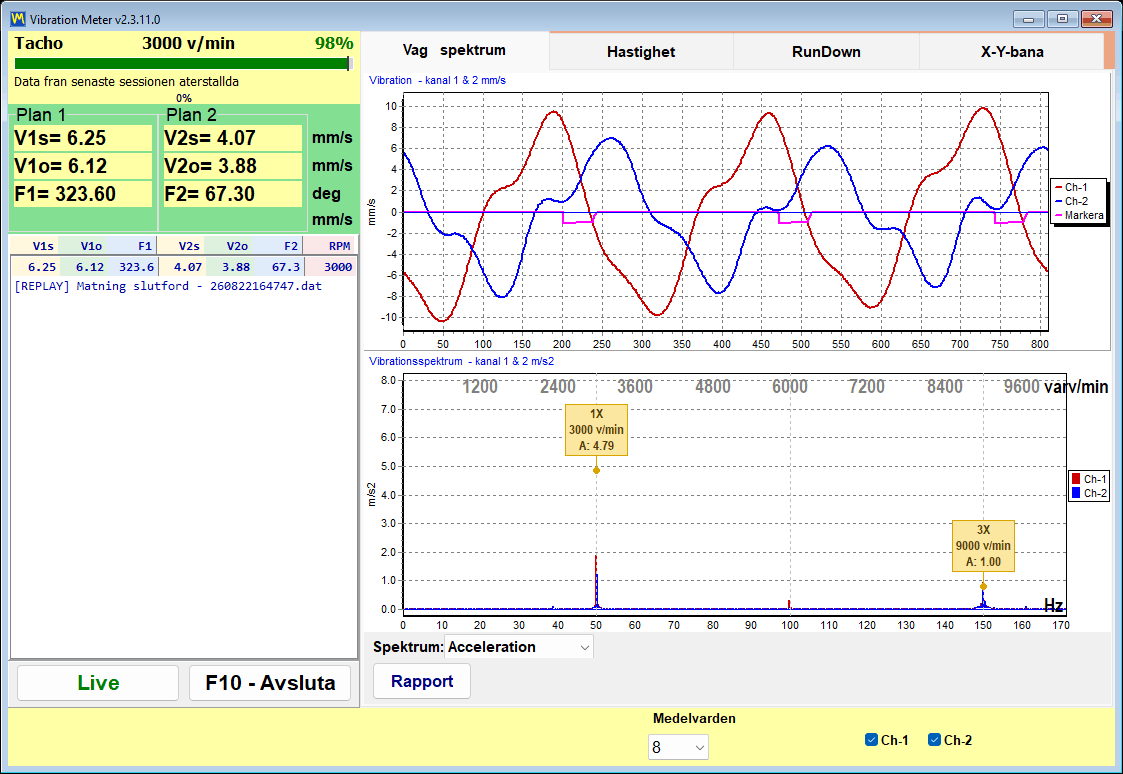
- Läs av topparna vid de streckade 1×-, 2×- och 3×-hjälplinjerna på fliken Wave Spectrum. Om Vo ligger nära Vs är vibrationen främst 1×; om Vo ligger klart under Vs finns en stor del i övertonerna, ett mönster som är gemensamt för mjuk fot (soft foot), lösheter och felinriktning. Innan du ändrar något vid fötterna: högerklicka på spektrumet och välj "Y axis: Manual..." så att alla senare mätningar ritas i samma skala.
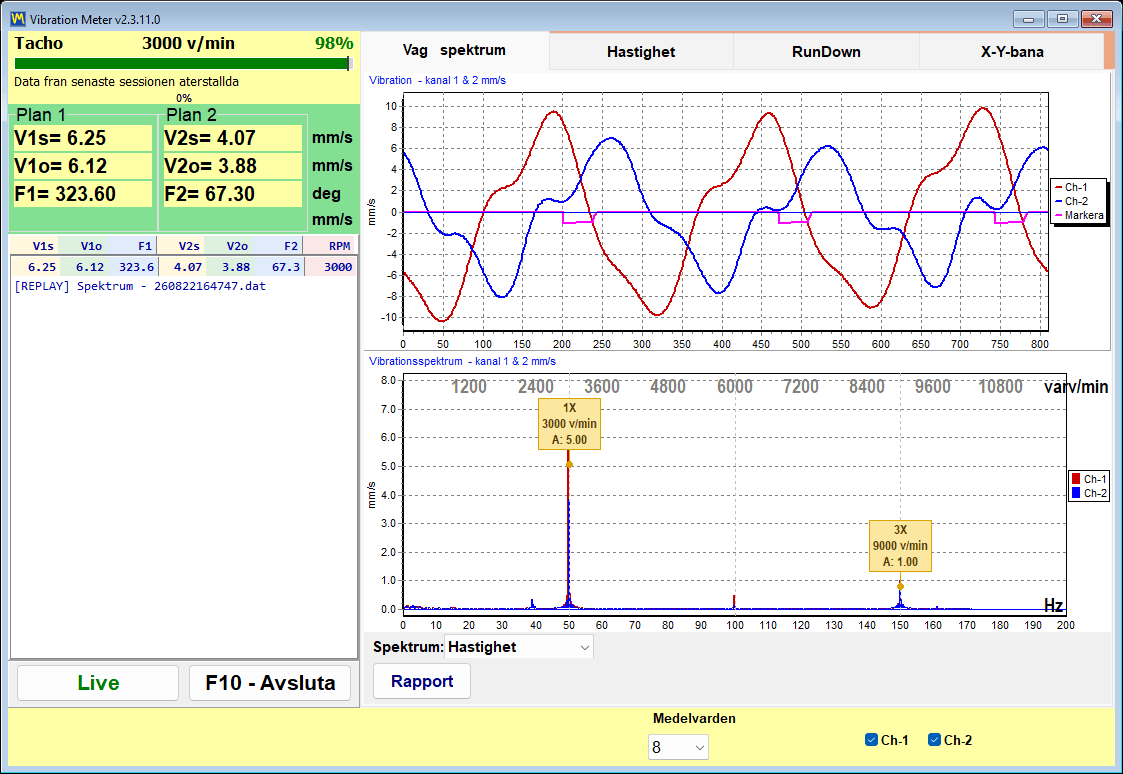
- Stoppa och spärra maskinen inför varje ändring: en fotbult lossad eller ett korrigerat shimspaket med alla bultar åtdragna till moment. Starta om på samma varvtal och tryck på F9 igen.
- Jämför. Normal spridning mellan körningar är upp till 10–15 % i amplitud och cirka 10° i fas; en tydligt större förändring efter ändring av en enda fot pekar ut just den foten. Fliken Trend med "Show 1x (Vo)" ikryssad ritar upp varje loggad mätning mot tiden, så att före och efter hamnar i samma diagram.
Balansera först när fötterna är åtgärdade och upprepade mätningar stämmer överens. Om en hög 1× kvarstår trots plana fötter, registrera en utrullning (coast-down) på fliken RunDown: en amplitudtopp tillsammans med en fasvridning på cirka 180° tyder på resonans, och rotorn bör inte balanseras vid det varvtalet.

