آشنایی با بیماری پای نرم







پای نرم شرایطی رایج در ماشینهای دوار است که در آن یک یا بیشتر از پایههای نصب ماشین نتوانند تماس کامل و مسطح با پایه یا بنیادی که به آنها پیچ شدهاند، ایجاد کنند. هنگامی که پیچهای نگهدارنده محکم میشوند، قاب یا بدنه ماشین مجبور میشود خم شود و تحریف پیدا کند تا با سطح نصب نابرابر سازگار شود. این تحریف تنشهای داخلی قابلتوجهی ایجاد میکند، و این تنشها ریشه پنهان علت حیرتانگیز برای طیف وسیعی از مشکلات قابلیت اطمینان هستند — ارتعاش افزایشیافته لرزش، شکست پیشین یاتاقان، و ناتوانی در حفظ تراز دقیق همترازی در میان آنها.
یک تشبیه ساده یک صندلی چهارپایه است که به دلیل کوتاهتر بودن یک پایه تکان میخورد. هنگامی که کسی روی آن بنشیند، قاب صندلی میپیچد تا تمام چهار پایه زمین را لمس کنند. یک ماشین با شرایط soft foot دقیقاً این نوع تحریف قاب را هر بار که محکمتر میشود تجربه میکند — با این تفاوت که "صندلی" یک مونتاژ دقیق است که سوراخهای یاتاقان و شفت آن باید در داخل کسری میلیمتر درست بمانند.
1. چهار نوع Soft Foot
Soft foot به چهار شکل شناختهشده میآید، و تشخیص کدام یک دارید نحوه رفع آن را تعیین میکند:
- Soft foot موازی: رایجترین نوع، که در آن یک پایه سادهتر از بقیه کوتاهتر است و یک شکاف هوایی مسطح و موازی بین پایه و پایهی نصب باقی میماند. این از طریق افزودن شیمهای با ضخامت اندازهگیریشده اصلاح میشود.
- Soft foot زاویهای: زمانی رخ میدهد که یک پایه خم شود، یا پایهی نصب شیبدار باشد، بطوریکه پایه در یک زاویه ایستادگی داشته باشد. محکم کردن پیچ، پایه را مجبور میکند که به صورت صاف در برابر پایه خم شود و قاب را فشار دهد. یک شیم مخروطی یا تجدید ماشینکاری مورد نیاز است، نه یک پشته صاف.
- Soft foot اسفنجی (القایی): ناشی از خوردگی بیشازحد، حطام گیرافتاده، رنگ، یا خیلی زیاد شیم (بیشتر از چهار یا پنج) زیر یک پایه. هنگامی که پیچ محکم میشود، مواد قابلانعطاف فشرده میشوند و soft foot اسفنجی ایجاد میکنند. درمان آن تمیز کردن سطح و تجمیع بسته شیم است.
- Soft foot ناشی از نیروی خارجی: توسط نیروهای خارجی — کشش لوله، کانال، یا تقویتکنندگی ساختاری — که بر قاب بکشند یا فشار دهند و یک پایه را از پایه بلند کنند، ایجاد میشود. هیچ میزان شیمگذاری آن را اصلاح نمیکند؛ بار خارجی مزاحم باید تخفیف یابد (این به تنگی مرتبط با تحریف ناشی از کشش لوله است).
2. چرا Soft Foot یک مشکل بزرگ است
تحریف قاب که soft foot ایجاد میکند، ریشه اثباتشدهای برای بسیاری از خرابیهای ماشین است:
- افزایش ارتعاش: تنشهای داخلی و تحریف یک شرایط پیشبار را ایجاد میکند که میتواند ارتعاش را به شدت افزایش دهد، که اغلب در سرعت کارکرد (۱×) و هارمونیک ها (۲×، ۳×، و غیره) — که میتواند به اشتباه با عدم تعادل یا عدم همراستایی اشتباه شود. قاب تحریفشده میتواند سختی ساختار را در جهت یک تشدید قاب کاهش دهد، و مسئله را تشدید میکند.
- مشکلات همراستایی: همراستایی دقیق تا زمانی که پای نرم وجود داشته باشد غیرممکن است. همانطور که پیچها در طول فرآیند همراستایی سفت و شل میشوند، قاب به طور غیرقابلپیشبینی جابهجا میشود، بنابراین خوانشها تکرار نخواهند شد. اصلاح پای نرم شرطی اجباری برای همراستایی دقیق است — هر کار همراستایی باید با بررسی پای نرم آغاز شود.
- خرابی بلبرینگ و واشر: تحریف پوسته، سوراخ بلبرینگ را تحریف میکند، و بارهای نامتوازن را روی بلبرینگها اعمال میکند و موجب ایجاد ناپایداری زودهنگام سایش یاتاقان و شکست میشود. همچنین میتواند مهرها را باز کند، و نشتیها و الگوهای اصطکاک مرتبط با نقصهای نشست.
- تنش شافت و میل انتقال: تحریف باعث عدم همراستایی داخلی بلبرینگها میشود، که میتواند شافت را خمیده کند (یک کمان شفت) و میل انتقال را بیشبار کند، شتاب میدهد نقایص اتصال.
پای نرم اغلب با شلشدگی مکانیکی و شلی پایه گره خورده است، بنابراین یک تحقیق کامل هر سه را با هم بررسی میکند تا اینکه جداگانه رفتار شود.
۳. نحوه تشخیص و اصلاح پای نرم
پای نرم معمولاً در طول کار همراستایی دقیق یافت و اصلاح میشود، با استفاده از شاخصهای صفحهای یا سیستم همراستایی شافت لیزری سیستم. گردش کار دارای سه مرحله است:
- بررسی اولیه: با تمام پیچها شلشده، یک خطکش فولادی را زیر هر پا بکشید تا شکافهای واضحی را پیدا کنید. این گذر سریع اغلب بدترین موارد را پیش از آنکه ابزارها حتی تنظیم شوند برملا میکند.
- اندازهگیری نظاممند: برای نتیجهای دقیق، یک ساعت اندیکاتور (یا روال soft-foot در سیستم لیزری) را روی هر پایه نصب کنید. اندیکاتور را در حالی که پیچ محکم است صفر کنید، سپس همان پیچ را شل کنید و ببینید پایه چهقدر بالا میپرد. جابهجایی بیش از حدود 0.05 mm (0.002 in) معمولاً نشاندهنده soft foot است که نیاز به اصلاح دارد. در هر بار فقط یک پیچ را شل کنید تا سهم هر پایه را بهطور مجزا مشخص کنید.
- اصلاحیه: برای پر کردن فاصله اندازهگیریشده، شیمهای استنلساستیل باکیفیت و ازپیشبریدهشده را زیر soft foot اضافه کنید، سپس دوباره بررسی کنید. این کار را برای همه پایهها تکرار کنید تا شل کردن هر پیچِ منفرد تنها جابهجایی در محدوده مجاز ایجاد کند. تعداد شیمها را کم نگه دارید — انباشتن شیمهای زیاد فقط دوباره یک soft foot نرم و فشردهپذیر ایجاد میکند.
ماشینحسابهایی که کار را سریعتر میکنند
دو ابزار رایگان این اندازهگیریها را به اقدام عملی تبدیل میکنند: یک ماشینحساب soft foot به کمّیسازی اعوجاج فریم از روی قرائتهای اندیکاتور کمک میکند، و یک ماشینحساب ضخامت واشر فاصله اندازهگیریشده را به بسته دقیق شیم موردنیاز برای نصب تبدیل میکند. وقتی پایهها همسطح شدند، یک ماشینحساب تلرانس همراستاسازی شفت حدود واقعبینانهای برای افست و زاویهداریِ همراستاسازی بعدی تعیین میکند.
4. Soft Foot در عیبیابی ارتعاشی
چون soft foot در طیف از نامیزانی و ناهمراستایی تقلید میکند — یعنی 1× قوی همراه با هارمونیکها — یک تله کلاسیک برای تحلیلگر ناآگاه است. نشانه گویا این است که با شل شدن پیچ یک پایه، علامت تغییر میکند: اگر ارتعاش 1× با آزاد کردن یک پیچ بهطور محسوسی کاهش یابد، اعوجاج فریم (نه یک نقطه سنگین یا یک میل خمیده) دخیل است. یک تأیید عملی این است که دامنه و فاز را با یک آنالیزور ارتعاش چون Balanset-1A دوکاناله پرتابل در هر یاتاقان ثبت کنید، سپس هر پیچ پایه را بهنوبت شل کنید و ببینید بردار 1× چگونه جابهجا میشود؛ پایهای که فاز را میچرخاند یا دامنه را فرو میریزد، همان پایه نرم است. رفع soft foot در ابتدا تضمین میکند که هر کار بالانس یا همراستاسازی بعدی، وضعیت واقعی روتور را اندازه میگیرد و بهدنبال یک عیب موهوم ناشی از فریم اعوجاجیافته و یک سختی پایه.
۵. بررسی پایه نرم (Soft Foot) با Balanset-1A
با Balanset-1A میتوانید ببینید آیا وضعیت پایهها (پایههای نصب) ارتعاش یاتاقانها را تغییر میدهد و آیا اصلاح انجامشده واقعاً آن را کاهش داده است.
- در حالی که ماشین متوقف و قفلشده (lockout) است، دو حسگر را روی محفظه یاتاقانهای نزدیکترین پایههای مشکوک نصب کنید و تاکومتر را روی نشانه بازتابنده تنظیم کنید. برای همه اجراها حسگرها را دقیقاً در همان محلها نگه دارید.
- ماشین را با سرعت عادی راهاندازی کنید، از آن فاصله بگیرید و پنجره Vibration Meter را (F5) باز کنید. منتظر نوار سبز STABLE بمانید، سپس F9 را بزنید تا مبنای مقایسه ثبت شود: سطح کلی V1s/V2s، دامنه مؤلفه 1× یعنی V1o/V2o و فاز 1× یعنی F1/F2.
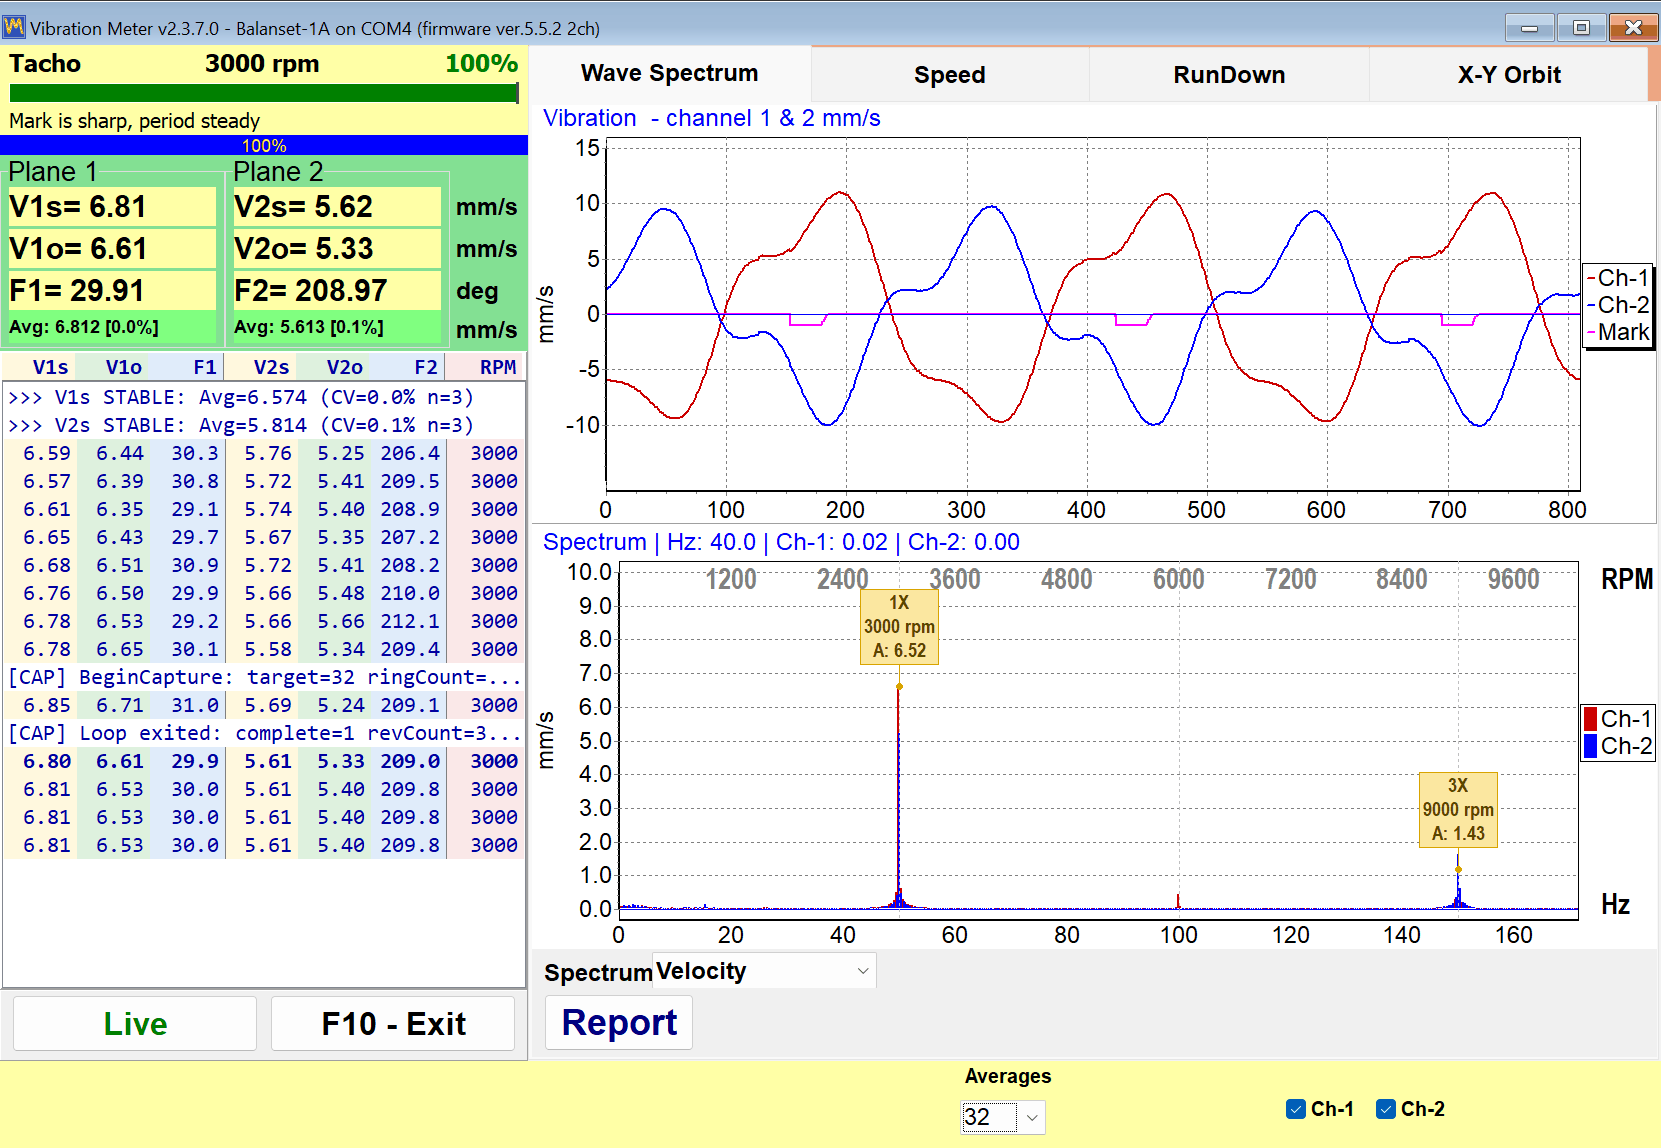
- در زبانه Wave Spectrum، قلهها را روی خطوط راهنمای خطچین 1×، 2× و 3× بخوانید. اگر Vo به Vs نزدیک باشد، ارتعاش عمدتاً 1× است؛ اگر Vo بهطور محسوس کمتر از Vs باشد، بخش زیادی از آن در هارمونیکها قرار دارد، الگویی که در soft foot (پایه نرم)، شلی و ناهممحوری مشترک است. پیش از نخستین تغییر پایه، روی طیف راستکلیک کنید و «Y axis: Manual...» را انتخاب کنید تا همه قرائتهای بعدی با همان مقیاس رسم شوند.
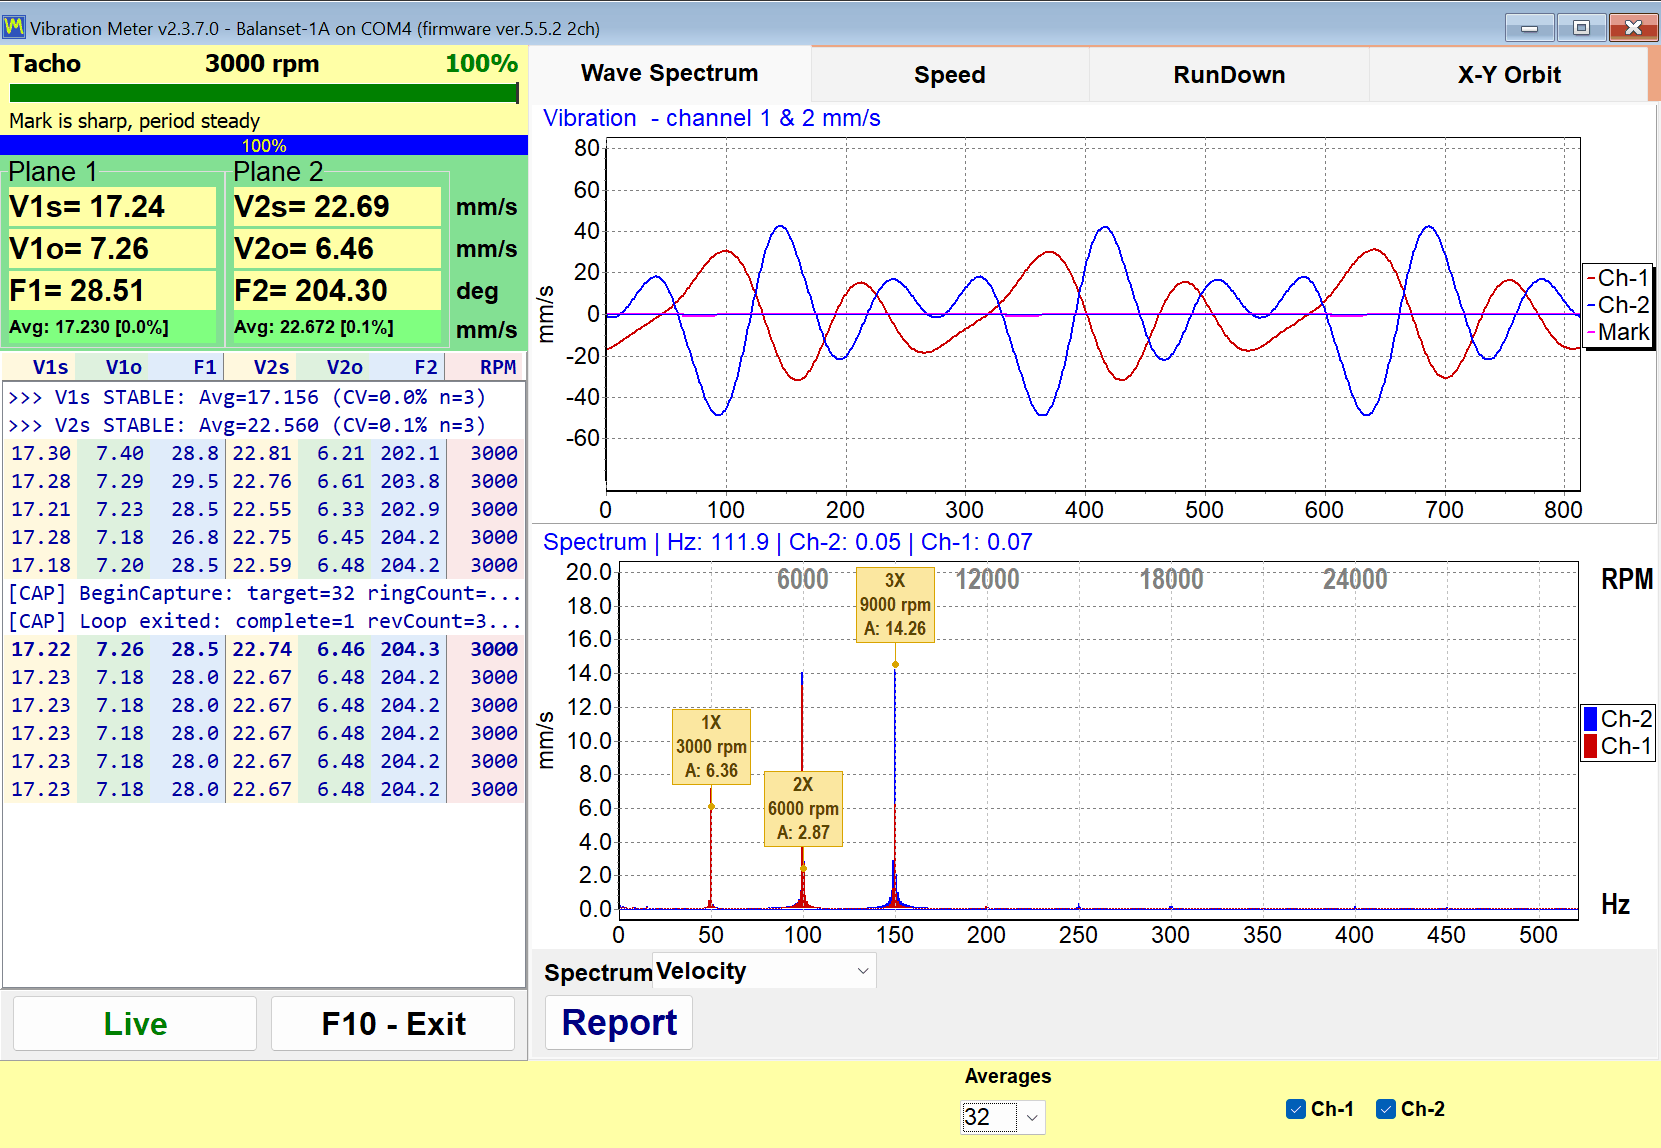
- برای هر تغییر، ماشین را متوقف و قفل کنید: یک پیچ پایه را شل کنید، یا مجموعه شیم اصلاحشده را با همه پیچها در گشتاور مشخص ببندید. ماشین را با همان سرعت دوباره راهاندازی کنید و دوباره F9 را بزنید.
- مقایسه کنید. پراکندگی عادی بین اجراها تا ۱۰ تا ۱۵ درصد در دامنه و حدود ۱۰ درجه در فاز است؛ تغییر آشکارا بزرگتر پس از تغییر یک پایه، به همان پایه اشاره دارد. زبانه Trend با فعال بودن «Show 1x (Vo)» همه قرائتهای ثبتشده را بر حسب زمان رسم میکند، بنابراین قبل و بعد روی یک نمودار قرار میگیرند.
فقط پس از اصلاح پایهها و همخوانی قرائتهای تکراری بالانس کنید. اگر با پایههای تراز هنوز 1× بالا باقی ماند، در زبانه RunDown یک ثبت coast-down انجام دهید: قله دامنه همراه با چرخش فاز حدود ۱۸۰ درجه نشانه رزونانس است و روتور نباید در آن سرعت بالانس شود.

