ओवरहंग रोटर के समझल







एक ओवरहंग रोटर — जेकरा के कैंटीलिवर भा कैंटीलिवर्ड रोटर भी कहल जाला — एगो रोटर कॉन्फिगरेशन हऽ जेह में घूमे वाला मास बाहर के ओर बढ़ल रहेला आगे सपोर्टिंग बेयरिंग सभ से, बजाय एह के कि ऊ इनहन के बीच में बइठल होखे। रोटर सिर्फ एक ओर से सपोर्टेड रहेला, जेह में वर्किंग एलिमेंट (इंपेलर, फैन व्हील, ग्राइंडिंग व्हील वगैरह) बेयरिंग सपोर्ट से एह तरह बाहर निकलल रहेला जइसे डाइविंग बोर्ड अपना माउंट से। ई अरेंजमेंट औद्योगिक उपकरण सभ में बहुत आम बा, आ ई एगो अलग किसिम के बैलेंसिंग चुनौती पेश करेला, काहे कि कैंटीलिवर ज्यामिति किसी भी अनबैलेंस के प्रभाव के ओवरहंग के लीवरेज से बढ़ा देला। ई एम्प्लिफिकेशन के समझल — आ एकरा साथे कइसे काम कइल जाव — ओवरहंग मशीन सभ के स्मूथ आ भरोसेमंद बनवले रखे के कुंजी हऽ।
1. ओवरहंग रोटर के आम उदाहरण
ओवरहंग डिजाइन औद्योगिक आ व्यावसायिक अनुप्रयोग सभ में व्यापक रूप से इस्तेमाल होला। इहिजा कैंटीलिवर लॉजिक बहुत अलग-अलग मशीन सभ में देखे के मिलेला:
HVAC आ औद्योगिक पंखा
- मोटर शाफ्ट से निकलल सेंट्रीफ्यूगल ब्लोअर इंपेलर।
- मोटर एंड बेल पर लागल एक्सियल कूलिंग फैन।
- पेडेस्टल पर लागल औद्योगिक फैन — फैन से जुड़ल फैन डिफेक्ट.
पंप
- सिंगल-स्टेज सेंट्रीफ्यूगल पंप इंपेलर।
- क्लोज-कपल्ड पंप, जहाँ इंपेलर सीधे मोटर बेयरिंग से निकलेला।
मशीन टूल
- ओवरहंग स्पिंडल पर लागल ग्राइंडिंग व्हील।
- मिलिंग कटर आ टूल होल्डर।
- लेथ चक।
पावर ट्रांसमिशन
- मोटर शाफ्ट पर लागल पुली आ शीव।
- बढ़ावल शाफ्ट पर लागल गियर व्हील।
- चेन स्प्रॉकेट।
प्रोसेसिंग उपकरण
- मिक्सर एजिटेटर आ इंपेलर।
- टर्बाइन शाफ्ट पर लागल टर्बाइन ब्लेड।
2. ओवरहंग डिजाइन काहे?
बैलेंसिंग के चुनौती के बावजूद, ओवरहंग रोटर कई गो व्यावहारिक फायदा देला — जेकरा चलते डिजाइनर लोग एकरा के बार-बार चुनेला:
1. सुगमता
वर्किंग एलिमेंट तक जांच, रखरखाव आ बदलाव खातिर पहुंच आसान होला, बिना पूरा मशीन खोल्ले भा बेयरिंग सभ के छेड़ले।
2. सरलता आ लागत
एगो बेयरिंग सपोर्ट के हटा देला से यांत्रिक जटिलता, पुर्जा के संख्या, आ निर्माण लागत घट जाला।
3. जगह के दक्षता
कॉम्पैक्ट अरेंजमेंट के बीच-बेयरिंग वाला डिजाइन के तुलना में कम एक्सियल जगह चाहीं।
4. आसान माउंटिंग
कंपोनेंट सभ के अक्सर स्टैंडर्ड मोटर शाफ्ट भा मौजूदा मशीनरी पर सीधे बिना कस्टम कपलिंग अरेंजमेंट के लगावल जा सकेला।
5. प्रक्रिया के जरूरत
कुछ अनुप्रयोग सभ में — पंप, मिक्सर, केमिकल प्रोसेसिंग — प्रोसेस फ्लूइड भा मटेरियल तक पहुंचे खातिर वर्किंग एलिमेंट के सिर्फ एक ओर होखल जरूरी बा।
3. अनोखा बैलेंसिंग चुनौती
ओवरहंग रोटर स्वाभाविक रूप से बीच-बेयरिंग डिजाइन के तुलना में अनबैलेंस के प्रति ज्यादा संवेदनशील होला, कई गो एक-दूसरा के मजबूत करे वाला कारण से:
1. मोमेंट एम्प्लीफिकेशन
ओवरहंग रोटर में कवनो अनबैलेंस सिर्फ एगो केन्द्रापसारक बल (सेंट्रीफ्यूगल फोर्स) ही नईखे बनावेला, बलुक बेयरिंग सपोर्ट के चारो ओर एगो मोमेंट (एगो कपल) भी बनावेला। मास बेयरिंग सभ से जतना दूर रही, ऊ मोमेंट ओतना बड़हन होई, त एगो छोट अनबैलेंस भी बढ़ जाला। ई सीधे लीवर-आर्म सिद्धांत से निकलेला: फोर्स × डिस्टेंस = मोमेंट। एहू खातिर एगो भारी ओवरहंग इंपेलर एगो देखे में छोट हैवी स्पॉट से चौंकावे वाला बेयरिंग लोड पैदा क सकेला — आ एगो असंतुलन-से-अपकेंद्री बल (सेंट्रीफ्यूगल फोर्स) कैलकुलेटर ओह फोर्स के स्पीड-स्क्वायर्ड वृद्धि के समझल आसान बना देला।
2. उच्च बेयरिंग लोड
कैंटीलिवर कॉन्फिगरेशन बेयरिंग सभ पर ऊंच रेडियल आ मोमेंट लोड डाले ला, खासकर ऊ बेयरिंग पर जे रोटर के सबसे नजदीक बा। अनबैलेंस ई लोड सभ के आउर बढ़ा देला आ तेज करेला बेयरिंग घिसाई.
3. शाफ्ट के मुड़ाव आ विक्षेपण
कैंटीलिवर वाला शाफ्ट में झुकाव (बेंडिंग) के समस्या रहेला, आ एगो छोट अनबैलेंस भी ओवरहंग वाला सिरा पर काफी विक्षेपण (डिफ्लेक्शन) पैदा क सकेला — खासकर ऊंच स्पीड पर भा लमहर ओवरहंग के साथे। एकरा के असली शाफ्ट बो (शाफ्ट के झुकाव) से अलगा पहचानल डायग्नोस्टिक काम के हिस्सा हऽ।
4. कपलिंग आ की-वे के प्रभाव
बहुत सारा ओवरहंग रोटर मोटर शाफ्ट पर की, सेट स्क्रू, भा कपलिंग के जरिये लागल रहेला। ई कनेक्शन सभ अनबैलेंस के स्थिति के पैदा क सकेला भा बदल सकेला, आ कवनो ढिलाई वाइब्रेशन के काफी बढ़ा देला।
5. इंस्टॉलेशन के प्रति संवेदनशीलता
गलत माउंटिंग — शाफ्ट पर पूरा तरह ना बइठल, कोण पर टेढ़ भइल, भा ढीला फास्नर — के प्रभाव बीच-बेयरिंग डिजाइन के तुलना में ओवरहंग रोटर पर बहुते ज्यादा पड़ेला, ई से भी कि अइसन गलती एक्सेंट्रिसिटी ओइजन ठीक ओह बिंदु पर पैदा करेला जहाँ लीवर आर्म सबसे लमहर बा।
4. ओवरहंग रोटर खातिर बैलेंसिंग के विचार
आमतौर पर सिंगल-प्लेन पर्याप्त बा
ज्यादातर ओवरहंग रोटर एक्सियल दिशा में अपेक्षाकृत छोट होला आ एकरा के प्रभावी ढंग से बैलेंस कइल जा सकेला सिंगल-प्लेन बैलेंसिंग। करेक्शन प्लेन सामान्य रूप से रोटर पर ही, सबसे सुलभ जगह पर होला।
स्टैटिक बनाम डायनामिक बैलेंस
- स्टैटिक बैलेंस: रोटर के द्रव्यमान के केंद्र के घूर्णन अक्ष पर ले आवेला। डिस्क के आकार वाला ओवरहंग रोटर सभ खातिर, स्टैटिक बैलेंस अक्सर पर्याप्त होला।
- डायनामिक बैलेंस: लमहर ओवरहंग रोटर सभ खातिर, भा जिनहन में काफी एक्सियल मोटाई बा, दू-प्लेन डायनामिक बैलेंसिंग जरूरी हो सकेला ताकि खतम कइल जा सके कपल अनबैलेंस.
ओवरहंग दूरी के महत्व बा
ओवरहैंग दूरी जतना जादा होई — यानी सबसे लगे के बेयरिंग से रोटर के केंद्र द्रव्यमान (centre of mass) तक के दूरी — बैलेंस क्वालिटी ओतने जादा महत्वपूर्ण हो जाला। एगो सामान्य नियम के रूप में, एकरा के ओवरहैंग लंबाई L आ रोटर व्यास D के अनुपात से बतावल जाला:
- छोट ओवरहैंग (L/D < 0.3): कम संवेदनशील; मानक बैलेंस टॉलरेंस लागू होला।
- मध्यम ओवरहैंग (0.3 < L/D < 0.7): जादा संवेदनशील; कड़ा टॉलरेंस पर विचार करीं।
- लंबा ओवरहैंग (L/D > 0.7): बहुत संवेदनशील; सावधानीपूर्वक बैलेंसिंग के जरूरत होला आ पूरा डायनामिक (टू-प्लेन) बैलेंस के भी जरूरत पड़ सकेला।
इहाँ L ओवरहैंग लंबाई ह आ D रोटर व्यास ह।
5. ओवरहैंग रोटर बैलेंसिंग खातिर सर्वोत्तम अभ्यास
1. जहाँ तक संभव होखे, अंतिम इंस्टॉल्ड कॉन्फिगरेशन में बैलेंस करीं
ओवरहैंग रोटर खासतौर पर एह बात के प्रति संवेदनशील होलें कि उनकर माउंटिंग कइसे कइल गइल बा, एहसे सबसे सटीक परिणाम मिलेला फील्ड बैलेंसिंग रोटर के अपना शाफ्ट पर, ओकर अंतिम ऑपरेटिंग कॉन्फिगरेशन में इंस्टॉल कइला के बाद। एगो पोर्टेबल टू-चैनल सिस्टम जइसे कि Balanset-1A एह काम खातिर एकदम उपयुक्त बा: ई बेयरिंग पर 1× वाइब्रेशन आयाम अउर फेज़ मापेला, फेर गणना करेला प्रभाव गुणांक , आ मशीन के अपना बेयरिंग में ऑपरेटिंग स्पीड पर काम करेला — जेकरा से एसेंबली, माउंटिंग, आ थर्मल प्रभाव, जेकरा के प्रति ओवरहैंग रोटर एतना संवेदनशील होलें, ऊ सब बैलेंस में शामिल हो जालें, बैलेंसिंग मशीन पर मान लिहल ना जालें।
2. सुरक्षित माउंटिंग के जांच करीं
बैलेंसिंग से पहिले, सुनिश्चित करीं:
- सगरी माउंटिंग फास्टनर (सेट स्क्रू, बोल्ट, की) ठीक से कस्सल बा।
- रोटर शाफ्ट पर बिना कवनो गैप के पूरा तरह से बइठल बा।
- कवनो कीवे बिना जादा क्लियरेंस के ठीक से फिट कइल बा।
- रोटर शाफ्ट के लंबवत (perpendicular) बा, टेढ़ा या झुकल नइखे।
3. उचित करेक्शन रेडियस के इस्तेमाल करीं
स्थान करेक्शन वेट जतना व्यावहारिक होखे ओतना बड़ रेडियस पर, आमतौर पर बाहरी व्यास के लगे। एहसे हर ग्राम करेक्शन के असर बढ़ जाला, जेकरा से छोट वजन जोड़ल से भी काम बन जाला। एगो ट्रायल-वेट कैलकुलेटर रोटर के द्रव्यमान आ स्पीड खातिर पहिला टेस्ट वेट के आकार समझदारी से तय करे में मदद करेला।
4. रन-आउट के जांच करीं
शाफ्ट के मापल रन-आउट बैलेंसिंग से पहिले। जादा रन-आउट — विलक्षणता (eccentricity), डगमगाहट, या टेढ़ शाफ्ट — अच्छा बैलेंस के रोक देला आ एकरा के पहिले सही करे के पड़ेला।
5. वाइब्रेशन मापन में मोमेंट प्रभाव पर विचार करीं
ओवरहैंग इंस्टॉलेशन पर वाइब्रेशन नापत समय, जहाँ पहुँच संभव होखे ओहिजा ड्राइव-एंड आ नॉन-ड्राइव-एंड दुनो बेयरिंग पर रीडिंग लीं। ओवरहैंग द्रव्यमान से बने वाला मोमेंट के कारण, दुनो जगह के वाइब्रेशन पैटर्न में काफी अंतर हो सकेला।
6. सख्त सहनशीलता (टॉलरेंस) के इस्तेमाल करीं
एम्प्लीफिकेशन प्रभाव के कारण, एगो G-ग्रेड बराबर बिटवीन-बेयरिंग रोटर के तुलना में एक ग्रेड कड़ा तय करे पर विचार करीं — जइसे कि क्रिटिकल एप्लिकेशन खातिर G 6.3 के बजाय G 2.5। संबंधित अनुमत अवशिष्ट अनबैलेंस (residual unbalance) आसानी से एगो अवशिष्ट-अनबैलेंस कैलकुलेटर (ISO 21940-11) से पतल जा सकेला.
6. सामान्य समस्या आ समाधान
समस्या: बैलेंसिंग के बाद वाइब्रेशन फिर से आ जाला
संभावित कारण:
- ऑपरेशन के दौरान ढीला हो गइल माउंटिंग हार्डवेयर।
- करेक्शन वेट जे खिसक गइल या गिर गइल।
- मैटेरियल जमाव या क्षरण जेकरा से बैलेंस स्थिति बदल गइल।
- थर्मल ग्रोथ जेकरा से खिसकाव भइल।
समाधान: थ्रेड-लॉकिंग कंपाउंड इस्तेमाल करीं, करेक्शन वेट के वेल्ड करीं या स्थायी रूप से जोड़ीं, आ नियमित निरीक्षण के कार्यक्रम बनाईं।
समस्या: स्वीकार्य बैलेंस हासिल ना हो पावल
संभावित कारण:
- शाफ्ट रन-आउट या टेढ़ शाफ्ट।
- बेयरिंग घिसाव या जादा क्लियरेंस।
- संरचनात्मक अनुनाद ऑपरेटिंग स्पीड पर।
- खराब रोटर माउंटिंग (टेढ़ा, पूरा तरह से ना बइठल)।
समाधान: बैलेंसिंग से पहिले मैकेनिकल समस्या के हल करीं — शाफ्ट के सीधापन जांचीं, घिसल बेयरिंग बदलीं, आ ठीक माउंटिंग सुनिश्चित करीं।
7. नया उपकरण खातिर डिजाइन संबंधी विचार
ओवरहंग रोटर वाला उपकरण के डिजाइन करत घरी:
- ओवरहैंग कम से कम करीं: ओवरहैंग दूरी के जतना व्यावहारिक होखे ओतना छोट राखीं।
- शाफ्ट के मजबूत बनाईं: झुकाव के प्रतिरोध खातिर बड़ व्यास वाला शाफ्ट इस्तेमाल करीं।
- मजबूत बेयरिंग इस्तेमाल करीं: पर्याप्त रेडियल आ मोमेंट लोड क्षमता वाला बेयरिंग तय करीं।
- बैलेंस क्षमता उपलब्ध कराईं: करेक्शन वेट जोड़े या हटावे खातिर करेक्शन प्लेन या सुगम पहुँच वाला स्थान के डिजाइन में शामिल करीं।
- प्री-बैलेंसिंग पर विचार करीं: जहाँ संभव होखे, इंस्टॉलेशन से पहिले रोटर एलिमेंट के बैलेंस करीं, आदर्श रूप से एगो बैलेंसिंग मशीन.
- उचित सहनशीलता (tolerance) निर्दिष्ट करीं: जरूरत से जादे निर्दिष्ट झन करीं, बाकी ई मानीं कि ओवरहंग डिजाइन के बढ़िया बैलेंस के जरूरत होला।
8. उद्योग मानक अउर दिशानिर्देश
ओवरहंग रोटर सभ के अपना कवनो अलग बैलेंसिंग मानक नइखे; इनके सामान्य बैलेंसिंग मानक सभ के तहत कवर कइल जाला, कुछ खास टिप्पणी के साथ:
- ISO 21940-11: आधुनिक मानक (जवना में पुरान ISO 1940-1 शामिल बा) जे ओवरहंग रोटर पर लागू होखे वाला G-ग्रेड चयन के मार्गदर्शन देला।
- API 610 (सेंट्रीफ्यूगल पंप): ओवरहंग पंप इम्पेलर सभ खातिर बैलेंस क्वालिटी निर्दिष्ट करेला।
- ANSI/AGMA मानक: ओवरहंग गियर अउर पुली के बैलेंसिंग खातिर मार्गदर्शन देला।
सामान्य सिद्धांत ई बा कि मानक बैलेंस ग्रेड लागू कइल जाव अउर ई मानल जाव कि ओवरहंग कॉन्फिगरेशन में अक्सर एम्प्लिफिकेशन असर के भरपाई खातिर एक ग्रेड जादे कड़ा राखल फायदेमंद होला — एगो छोट समायोजन बैलेंसिंग टॉलरेंस जवन बेयरिंग लाइफ अउर विश्वसनीयता में कई गुना फायदा देला।
9. Balanset-1A से ओवरहंग (overhung) रोटर पर काम
Balanset-1A पोर्टेबल बैलेंसर आ कंपन एनालाइजर के दूनो कंपन चैनल एके साथ दूनो बेयरिंग देखावेलें, आ रोटर के ओकरे बेयरिंग में संतुलित करे खातिर जरूरी 1× आयाम आ फेज देवेलें।
- मशीन बंद आ लॉक-आउट कइके सेंसर X1 के ओवरहंग वाला तत्व के बगल के बेयरिंग पर रेडियल दिशा में लगाईं, आ सेंसर X2 के दूर वाला बेयरिंग पर ओही दिशा में लगाईं। परावर्तक निशान हब भा शाफ्ट पर चिपकाईं, ब्लेड पर ना। टैकोमीटर के निशान पर सेंसर के सीध में रखीं; ओकर लेजर किरण में कबहूँ मत देखीं।
- चालू गति पर चलाईं आ वाइब्रेशन मीटर (F5) खोलीं। एक मिनट V1o/F1 आ V2o/F2 देखीं: आयाम 10–15 % के भीतर आ फेज 10° के भीतर दोहरे के चाहीं। रीडिंग भटकल त अनुनाद, अस्थिर गति भा यांत्रिक खराबी के संकेत ह; ओवरहंग रोटर पर पहिले शाफ्ट पर ओकर फिटिंग जाँचीं।
- V1o के V1s से आ V2o के V2s से तुलना करीं। अगर 1× घटक कुल स्तर के नजदीक बा, त असंतुलन हावी बा। अगर उ बहुत छोट बा, त स्पेक्ट्रम जाँचीं: मजबूत 2× पीक मिसअलाइनमेंट, कपलिंग के समस्या भा मुड़ल शाफ्ट के इशारा करेला; हार्मोनिक के श्रृंखला कीलक (की), सेट स्क्रू भा बोल्ट पर ढीलापन के इशारा करेला।
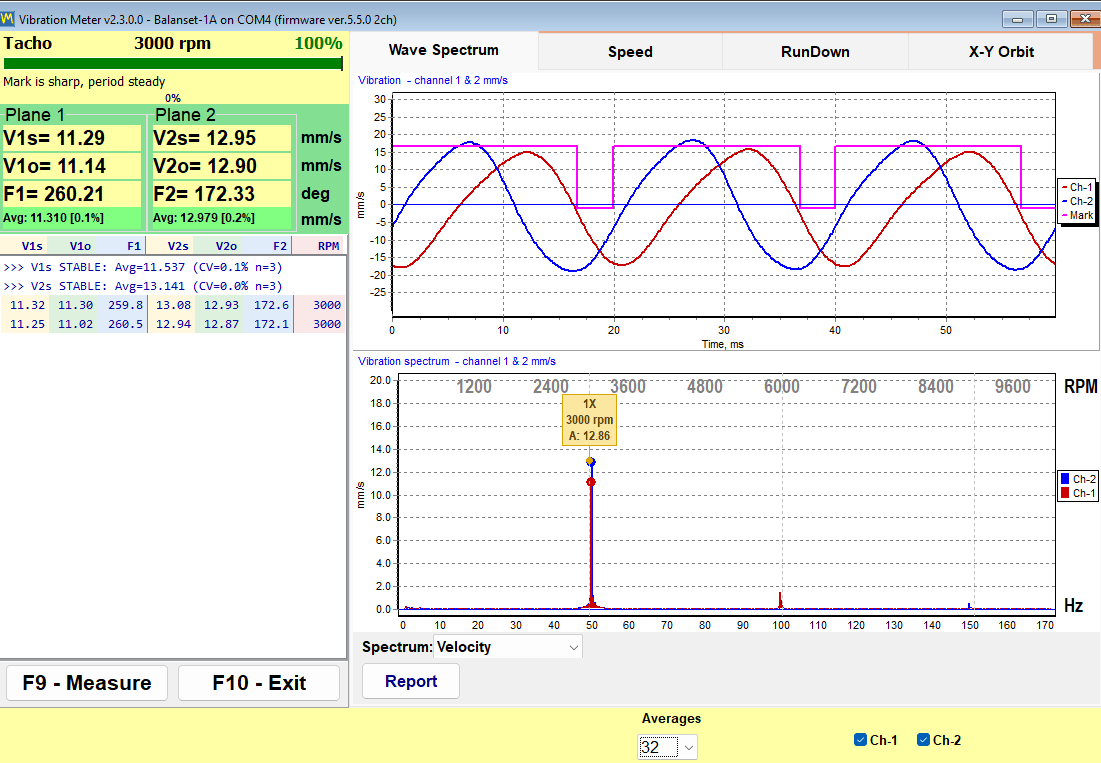
- RunDown टैब पर कोस्ट-डाउन रिकॉर्ड करीं। कामकाजी गति के नजदीक जहाँ आयाम में पीक आवे आ फेज करीब 180° बदल जाव, उ अनुनाद (रेजोनेंस) ह; संतुलन के गति ओकरा से दूर रखीं।
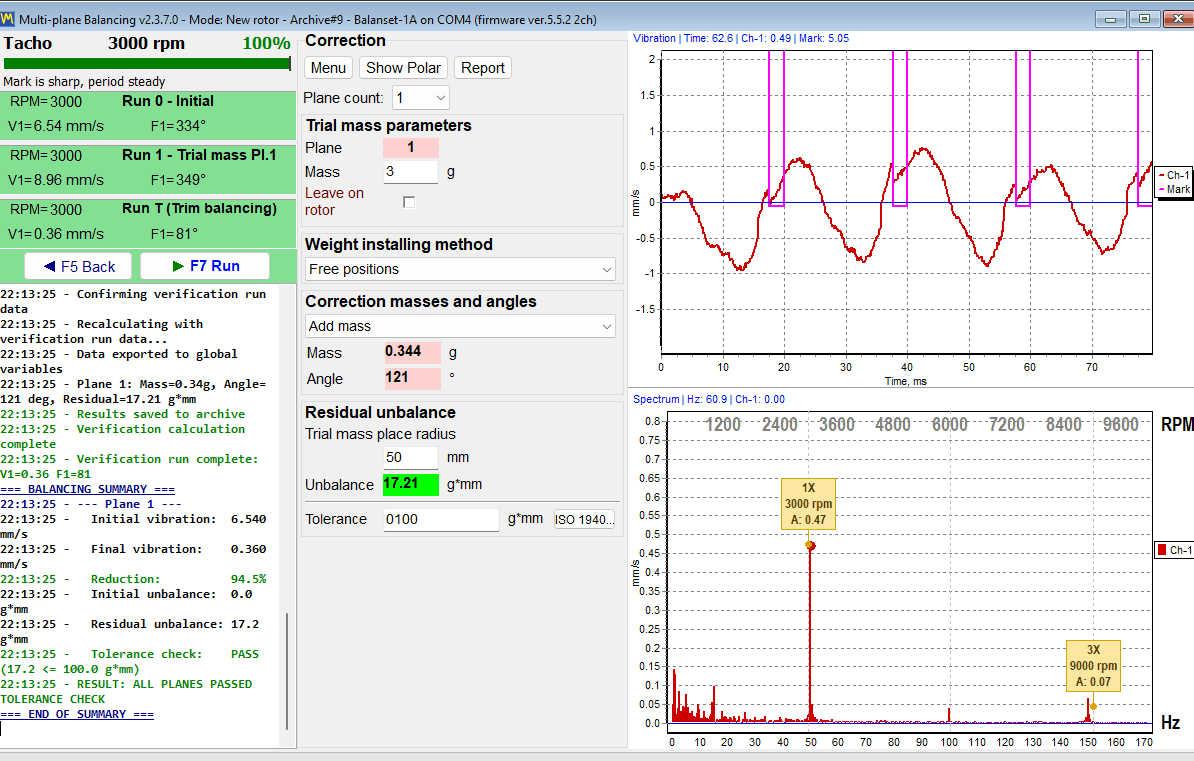
- पहिले एक तल में संतुलन करीं (F2 – Single-plane, फेर F6 – Balancing), सुधार तल के रोटर पर व्यावहारिक रूप से सबसे बड़ त्रिज्या पर रखके। Run 0 से पहिले ISO 21940-11 सहनशीलता तय करीं; Run 0 के बाद एकीकृत रूप के Menu → First trial weight estimate पहिला ट्रायल वेट के द्रव्यमान आ कोण सुझावेला।
- ट्रिम रन के बाद कंपन मीटर में दूनो बेयरिंग फेर से पढ़ीं। अगर नजदीक वाला बेयरिंग नीचे आ गइल बा बाकिर दूर वाला ऊँच रह गइल बा, त शायद कपल घटक बाकी बा; F3 टैब पर दू-तल संतुलन पर चल जाईं।