すべての Balanset-1A と Balanset-4A には同じ Windows プログラムが付属しており、振動計、FFT アナライザ、現場バランシング計算機を一つのアプリケーションにまとめています。全体 RMS(mm/s)、振幅と位相を伴う 1x 成分、RPM、スペクトル、波形、X-Y オービット、振動トレンド、惰性走行を測定し、お客様ご自身の試し運転に基づいて 1~4 面の修正重りを計算し、残留アンバランスを ISO 21940-11 に照らして確認します。プログラムは Windows 7 から Windows 11 上でローカルに動作し、USB COM ポート経由で計測器を読み取り、測定、バランシング、レポート作成にインターネット接続やクラウドアカウントは不要です。このページでは、25 章のユーザーマニュアルに記載されているとおり、プログラムバージョン 2.3.7 と計測器ファームウェア 5.5.2 について説明します。
Balansetソフトウェアとは何か、誰が使うのか
Balanset プログラムは単一の Windows アプリケーションで、同じ計測器と同じセンサーを使って二つの作業を行います。一つは機械振動の測定で、全体 RMS レベル、振幅と位相を伴う回転 1x 成分、RPM、スペクトル、波形、X-Y オービット、トレンド、惰性走行を扱います。もう一つは、ロータを自身の軸受に載せたままで行う動的バランシングで、1、2、3、4 面の修正面について、お客様の機械でお客様自身が行った試し運転から修正重りを計算します。そのため、診断と修理を、データを別のツールへ書き出すことなく、機械のそばで一回の作業で行えます。
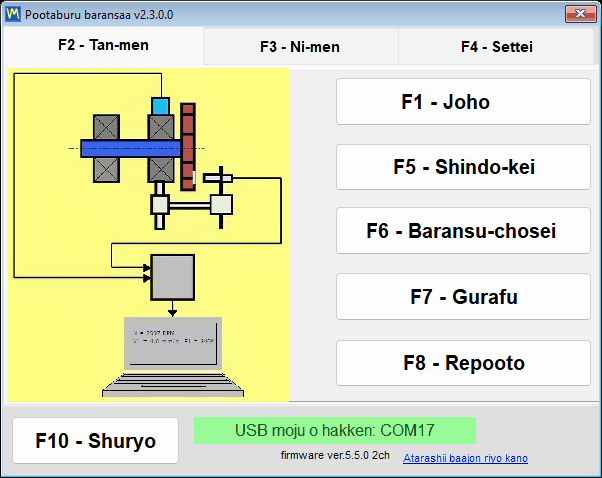
本プログラムは、現場でロータのバランシングを行う保全・サービスエンジニア向けに作られています。対象には送風機、ブロワー、羽根車、破砕機、オーガー、遠心分離機、タービン、研削砥石、駆動軸などが含まれます。ロータは軸受から取り外されることなくそのままの状態で、実際に稼働する条件である通常運転速度でバランシングが行われます。
ローカルで動作する通常の Windows アプリケーションであり、Web サービスではありません。背後にクラウドサービスはなく、計測器は USB COM ポート経由で読み取られ、測定、バランシング、アーカイブ、レポート作成にいかなるアカウントも不要です。ネットワークに一切接続されていない現場用ノートパソコンだけで、完全な作業環境になります。インターネットを使用するのは、プログラムとファームウェアの更新、一部の更新で必要となる Vibromera アカウントへのプログラムの紐付け、そしてお客様が送信を選んだ場合のサポートレポートのみです。
ソフトウェアは計測器に付属しています。Balanset-1Aは€1,975、Balanset-4Aは€6,803です。仕様および注文については Balanset-1A製品ページ そして Balanset-4A製品ページ、また、購入前のご質問は下記までお送りいただけます WhatsApp.
1つのプログラム、2つの計測器
同じプログラムが両方の機器に対応し、接続されている機器を自動的に認識します。ファームウェアからチャンネル数を読み取り、接続された機器のチャンネルだけを表示するため、インターフェースは常に使用中のハードウェアと一致します。
| 機器 | 振動チャンネル | タコチャンネル | 修正面 | 価格 |
|---|---|---|---|---|
| Balanset-1A | 2 (Ch-1, Ch-2) | 1 | 2 | €1,975 |
| Balanset-4A | 4 (Ch-1~Ch-4) | 1 | 4 | €6,803 |
修正面の数は振動チャンネルの数に対応します。Balanset-1Aは1面または2面でバランシングを行います。3面・4面の場合は、4チャンネルのBalanset-4AをModernバランシングフォームで使用します。
ファームウェア5.5.0以降が必要です
この情報を脚注ではなくページの冒頭に記載しているのは、これがプログラムがそもそも測定できるかどうかを左右するためです。このバージョンのソフトウェアは、計測器のファームウェアが5.5.0以降の場合にのみ測定を行います。ファームウェア4.10.x、および中間バージョンの5.0.xから5.4.xでは、デバイスは検出されCOMポートも表示されますが、測定は開始されず、接続行には“Firmware not supported on COMx”と表示されます。ファームウェア自体は、プログラム内の“Updates”ウィンドウから更新します。
接続、キーボード操作、カラーコーディング
本プログラムには接続ボタンはどこにもありません。約1.5秒ごとにCOMポートをスキャンし、測定ウィンドウがすでに開いている状態でのホットプラグを含め、いつでも計測器を検出します。機種名、COMポート、ファームウェアバージョンはウィンドウタイトルに表示されるため、どの機器と通信しているかは常に把握できます。
プログラム全体を F1 から F10 のキーボード操作で扱うことができ、F12 を押すとアクティブなウィンドウの PNG スクリーンショットが Documents\Bs1A\Screenshots に保存されます。Documents が利用できない場合は Bs1A.exe の隣の Screenshots フォルダに保存され、ファイル名はウィンドウ名、日付、時刻から付けられます。極座標図を開いている間は、F12 で極座標図が保存されます。片手を機械に添え、近くにマウスを置く場所もない現場用ノートパソコンでは、これが結果を記録できるか失うかの分かれ目になります。
チャンネルのカラーコーディングはすべてのチャート、表、レポートで統一されているため、印刷されたプロトコル上の色は画面上の色と同じ意味を持ちます:
- Ch-1は暗赤色です。
- Ch-2は青色です。
- Ch-3は緑色です。
- Ch-4は琥珀色です。
- タコはマゼンタ色です。
Vibration Meter: リアルタイム測定値、惰性走行、X-Y オービット
バランサである前に、この製品は実用的な振動計です。Vibration Meter ウィンドウはすべてのチャンネルを同時にストリーミングし、センサーを動かしたり、速度を変えたり、機械が安定するのを待ったりしている間も、値を画面に保持します。各チャンネルには専用のタイルに三つの数値が表示され(アスタリスクはチャンネル番号を表します)、回転速度は全チャンネル共通で黄色の Tacho 行に、パーセントで示されるタコ信号品質インジケータとともに一度だけ表示されます。Settings で “Vibration evaluation standard” を選択すると、全体値は ISO 20816-3 または ISO 10816-1 のゾーンで色分けされ、ゾーンが数値の後ろに付加されます。例: “V1s= 2.66 – Zone B”。
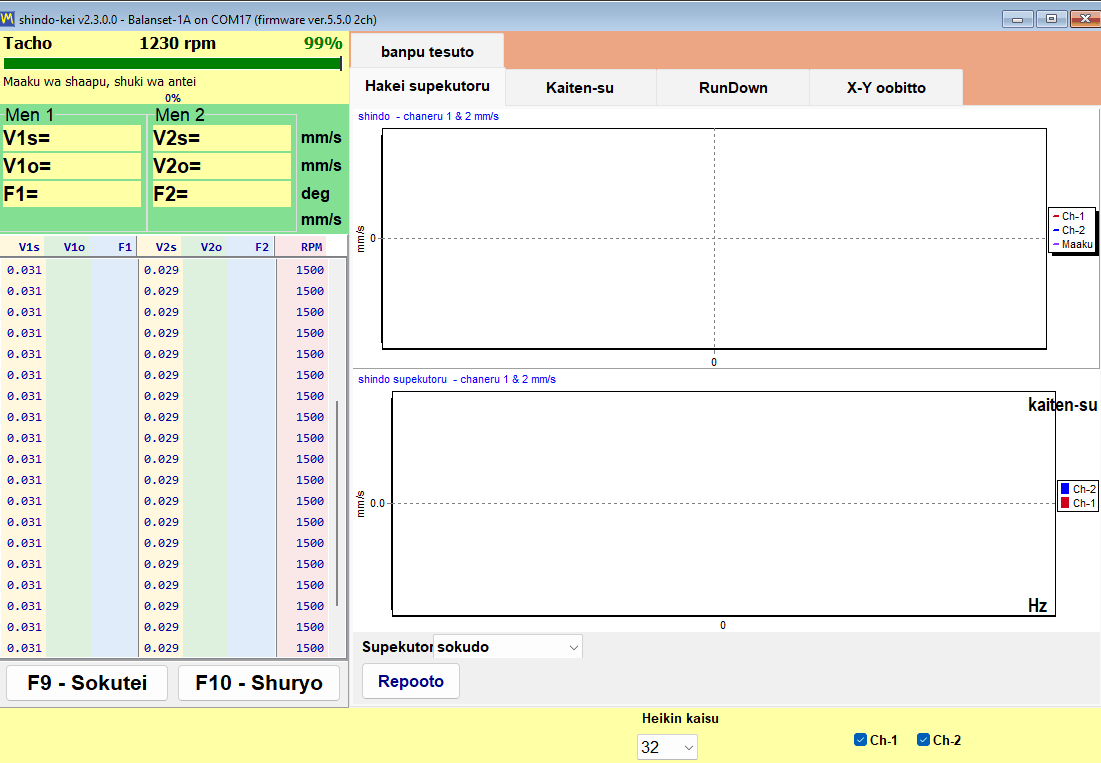
| 表示値 | 内容 |
|---|---|
| V*s | 作業帯域における全体RMS振動速度(mm/s)。 |
| V*o | 1x成分、すなわち回転周波数で発生する振動成分(mm/s)。 |
| F* | その1x成分の位相(度)、タコマークを基準とします。 |
| 回転数 | レーザータコセンサーで測定された回転速度で、全チャンネル共通の Tacho 行に、タコ信号品質インジケータ(%)とともに表示されます。 |
メーターには6つのタブがあります:
- “Wave Spectrum” は時間波形と FFT スペクトルを並べて表示し、スペクトルは速度(mm/s)または加速度(m/s2)で表示できます。
- “Speed” は、一回転ごとのタコマーク間隔と、回転周波数でフィルタしたチャンネルごとの波形を表示します。
- “RunDown” は、惰性走行中に回転数が低下するのに対する 1x の振幅と位相を記録します。
- “X-Y Orbit” は、二つのチャンネルから軸受ハウジングのオービットを描画します。
- “Trend” は、各チャンネルの RMS 振動を時間に対してプロットし、CSV ファイルとして保存します。
- “Bump test” はハンマー打撃から固有振動数を求めます。実験的機能で、デフォルトではオフであり、計測器が識別された後にのみ表示されます。
安定性インジケータは、測定値を信頼できるタイミングをオペレータに知らせます。プログラムは直近 12 個の値(ストリームの約 1.2 秒分)のばらつきを監視し、変動係数が連続する二回の評価で 10% 未満にとどまると STABLE を、すでに安定している信号のばらつきが 20% を超えると UNSTABLE を表示します。センサーの移動や速度の変更など、平均値が 50% を超えて跳ねた場合は、カウントが最初からやり直されます。0.005 mm/s 未満の信号は、非常に小さい信号ではなく、信号なしとして扱われます。実用上の測定下限は、1x 成分で約 0.05 mm/s(同期平均化によりセンサーノイズから抽出されます)、広帯域値で約 0.2 mm/s です。上限はセンサーの 3 g レンジで決まり、速度とともに低下し、おおよそ 200,000 を RPM で割った値になります(3,000 rpm で約 66 mm/s)。これが、測定値を書き留めることとノイズを書き留めることの実用上の違いです。
F9 は、設定された回転数分のデータを収集する測定を開始します。“Auto” モードでは 1x ベクトルが落ち着いた時点で自動的に停止し、その後、機械が稼働したままでも結果を読み取り、次の測定と比較し、レポートに取り込めるよう、結果を画面に保持します。“Live” ボタンでライブストリームに戻ります。惰性走行のグラフは “Save Chart” で BMP または WMF に、トレンドは、文書を別の場所で作成する必要がある場合に “Save CSV” でセミコロン区切りの CSV ファイルにエクスポートできます。
惰性走行: バランシング前に共振点を見つける
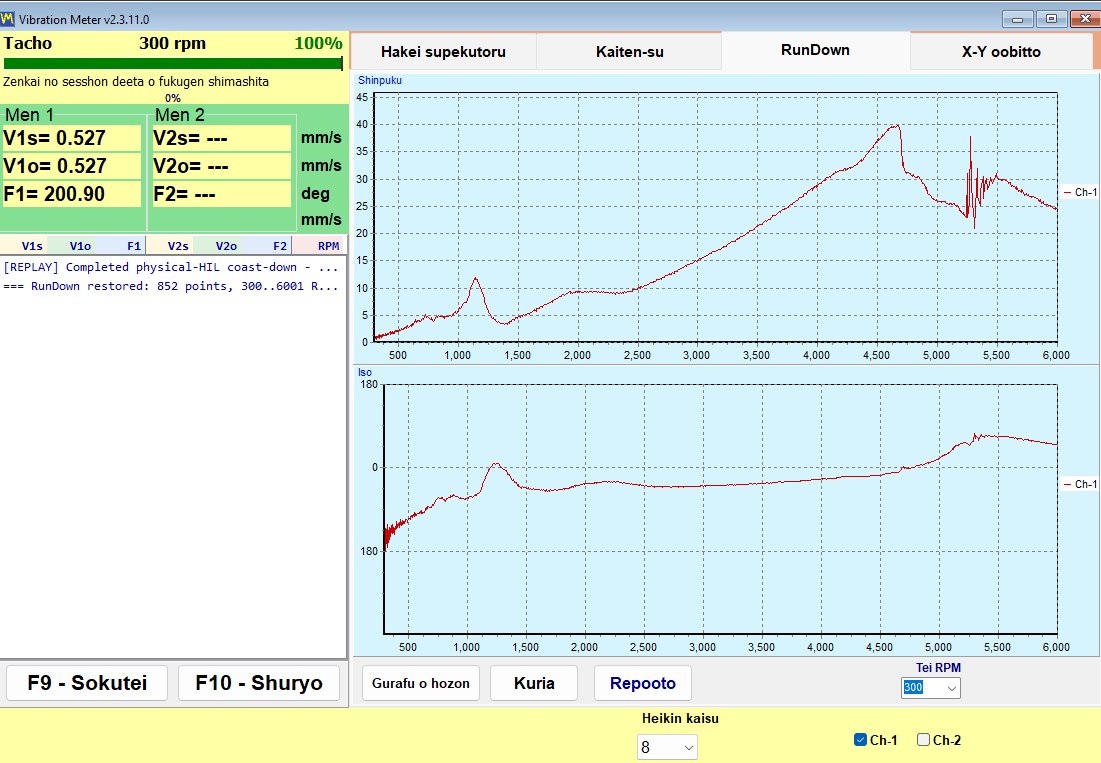
惰性走行は、ロータを回転速度まで上げてから駆動を切り、惰性で回転を落とすことで記録されます。本プログラムは低下していくRPMに対する1x振幅と位相を記録し、“Low RPM”しきい値(100から2000の範囲で調整可能、デフォルトは300)に達すると自動的に停止します。共振は、振幅のピークとおよそ180度の位相反転が同時に現れることで判定され、共振を特定するのはピーク単独ではなく、この2つの兆候が揃うことです。
これは、このページで紹介する検査の中で商業的に最も安価なものです。支持系の共振付近でのバランシングは、振幅が増幅され位相がふらつくため信頼性が低く、何度か試し運転を行っても収束しない場合、それは多くの場合、危険速度に近い状態で運転している機械であることを示しています。作業前のわずか2分の惰性走行でそれが分かり、無駄な運転を省くことができます。
X-Y Orbit: 軸受ハウジングの動きの形状
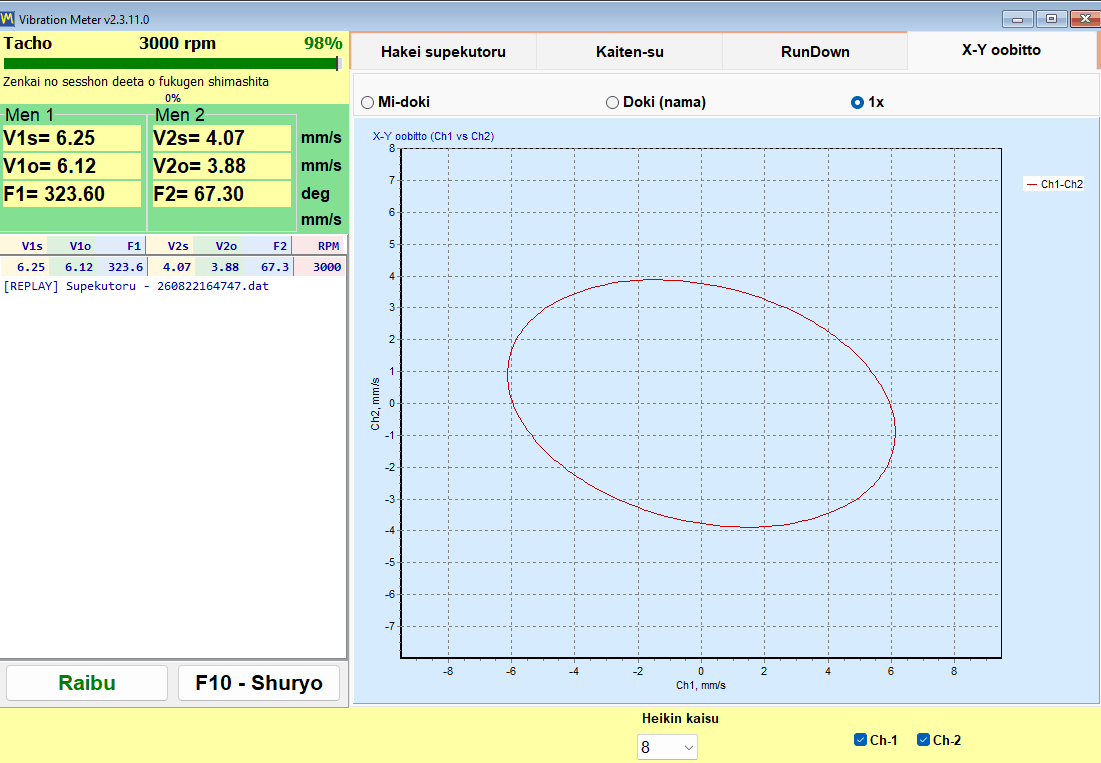
X-Y Orbit は、チャンネル 1 の信号をチャンネル 2 の信号に対して 1:1 の軸スケールでプロットするため、形状はスケーリングによって歪みません。センサーはハウジングに取り付けられ、振動速度を測定するため、これは軸の軌跡ではなく軸受ハウジングのオービットです。ハウジングの軌跡として読み取れるのは、両方のセンサーが同じ軸受上で互いに 90 度の位置にある場合のみで、センサーが別々の軸受にある場合は、二つのチャンネルの振幅比と位相比しか示しません。モードは三つあり、“Unsynced”、“Sync (raw)”、“1x” から選べ、選択は記憶されます。Balanset-4A では、チャンネル 3 と 4 による二つ目のオービットが最初のオービットの下に追加されるため、同じウィンドウで二つの軸受を監視できます。
タコマークが何を左右するか
反射マークとタコ信号が機能していない状態では、V*sとスペクトルのみが利用可能です。V*oと位相は取得不可能となり、“Sync (raw)”および“1x”のオービットモードは意味をなさなくなります。本プログラムはこの状態を正直に“No tacho – RMS only”モードと表示します。この状態ではバランシングを行うことはできません。修正角度は位相からしか計算できないためです。
RPMがダッシュで表示される場合、その時点でタコパルスが検出されていないことを意味します。本プログラムは古い速度値を画面に表示したままにすることをあえて拒否する設計であるため、このダッシュ表示は不具合ではなく情報です。
レポートは計測器から直接出力されます。定常状態の HTML 振動計レポートと惰性走行レポートは、バランシングのワークフローに入ることなく生成されるため、異常が見つからなかった点検訪問でも、お渡しできる文書を残して終えることができます。どちらもセッションの同じ vibrometer_report.htm に書き込まれるため、両方が必要な場合は、二つ目を作成する前に一つ目をエクスポートしてください。
Analyzer: スペクトル、高調波、データエクスポート
Analyzerは、あらゆるバランシング作業の前に生じる問いに答えます。これは本当にアンバランスなのか、という問いです。試し運転には時間と機械の停止が伴い、摩耗した軸受、緩んだ据え付け脚、あるいはミスアライメントしたカップリングは、どれだけ修正重りを加えても直りません。作業を始める価値があるかどうかを判断する場が、このAnalyzerです。
メインウィンドウから “F7 – Charts” で開くアナライザには、四つのタブがあります。
- “F2 – Overall vibration”タブは、チャンネルごとの広帯域レベルを表示します。
- “F3 – 1x vibration”タブは、振幅と位相を伴う回転成分を表示します。
- “F4 – Harmonics (1x..Nx)” は、1x から 10x までの高調波の振幅を棒グラフで表示し、横の表に数値として一覧表示します。
- “F5 – Spectrum (Hz)” は、高調波マーカーとピークの吹き出し付きで、完全な FFT スペクトルを Hz で表示します。周波数範囲は自動的に選択されます。
1xから10xまでの高調波が数値で一覧表示されることで、エンジニアはアンバランスをミスアライメント、機械的な緩み、羽根通過の影響から切り分けることができます。アンバランスは1xにエネルギーが集中するのに対し、その他の不具合はより高次の成分に現れます。本プログラムが提供するのは数値までであり、解釈はエンジニアに委ねられます。これはまさに適切な役割分担と言えます。
| 設定 | 設定可能な値 | デフォルト |
|---|---|---|
| “Revolutions”(F2 タブ。他のタブでは長さは自動的に選択されます) | 8、16、32、64、または128回転 | 16回転 |
| 表示FFT | 最大32768サンプル | — |
| 平均化 | 指数平均、8フレームにわたる | — |
| RMSウィンドウ | 固定4096サンプルウィンドウ、表示FFTとは独立して計算 | — |
マウスホイールでピーク付近を中心にチャートをズームでき、正確な値は軸から目分量で読み取る必要がなく、チャートタイトルに表示されます。証拠として、また今後の作業のために、Analyzerは画像と生データの両方をエクスポートします。
| ファイル | 目次 |
|---|---|
| JPEG 画像(“F7 – Save Diagram”) | 表示されているとおりのグラフで、レポートやメールに使用できます。F4 と F5 のタブでは、波形と、スペクトルまたは高調波の二つのファイルが保存されます。 |
| Garmoniki.txt (“F8 – List”) | 1x から 10x までの高調波テーブル、または F5 タブではすべてのスペクトル線を、プログラムの隣にある出力フォルダにタブ区切りのテキスト表として書き出したものです。 |
列はタブで区切られ、“,” / “.” の切り替えで小数点記号を設定できるため、表をそのまま Excel に貼り付けられ、今日記録したスペクトルを、半年前に記録したものと、貴社がすでに使用しているどのツールでも比較できます。アナライザ自体には CSV エクスポートがありません。測定値を時系列で記録するには、Vibration Meter の “Trend” タブを使用してください。“F4 – Settings” タブの “Averages” 設定は、アナライザには影響しません。
サポートへの問い合わせを減らせる運用上の注意点が一つあります。Analyzer と Vibration Meter は、同じ計測器から同じ COM ポート経由でストリーミングします。両方のストリーミングウィンドウを開いたままにすると、通常の “Run 0” がポートエラーで失敗することがあります。両方を閉じてから、測定をやり直してください。
Bump test: 固有振動数の特定(実験的機能)
打撃試験(Bump test)はマニュアルで実験的機能とされており、既定では無効です。“F4 – Settings”タブのチェックボックスで有効にすると、Vibration Meterのタブとして表示されます。ここではマニュアルの記載どおり、試用段階の機能としてご紹介します。
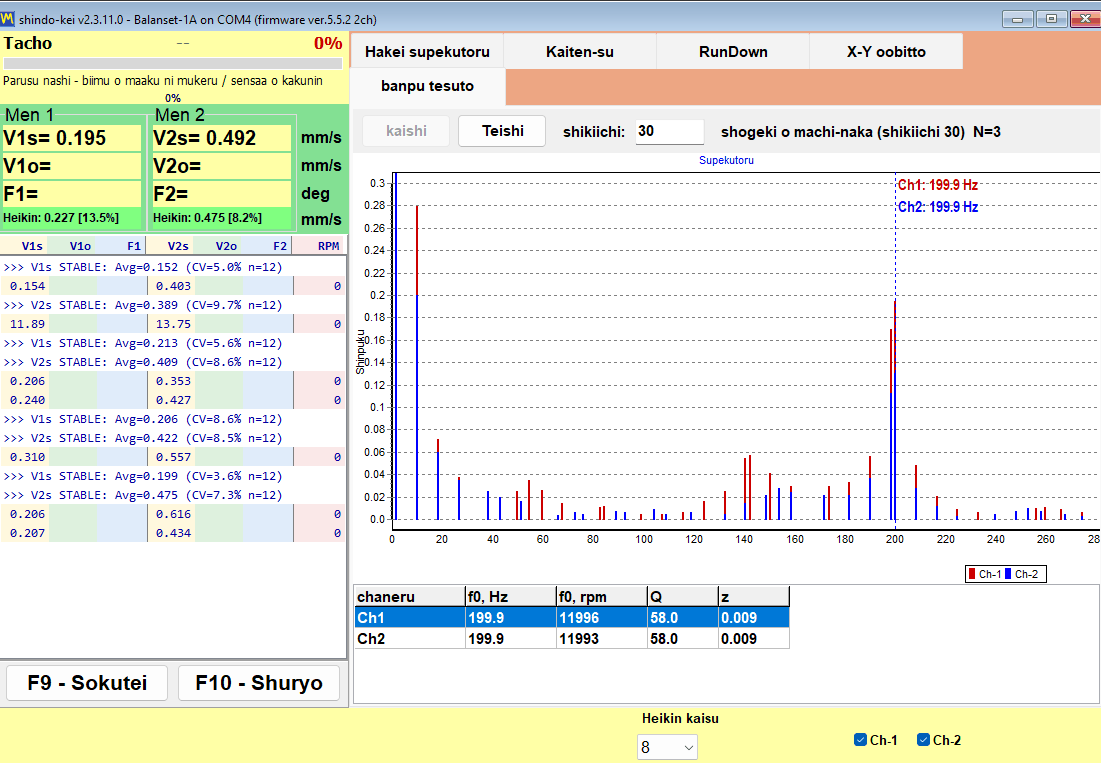
テスト自体は簡単です。ロータを停止した状態で、センサーの隣の構造物をソフトハンマーで叩くか、センサーを保持している柔軟な部材を弾きます。支持部がそれ自身の固有振動数で鳴動し、プログラムがその鳴動を取り込んで、チャンネルごとに、固有振動数 f0(Hz と RPM)、品質係数 Q、減衰 z = 1/(2*Q) を報告します。解析帯域は 2.5~600 Hz、報告される最低の固有振動数は約 3 Hz で、結果は受け付けられたすべての打撃の正規化スペクトルの平均であるため、強い打撃と弱い打撃は同じ重みで扱われます。
キャプチャの仕組み、検証可能な数値で
| パラメータ | 値 |
|---|---|
| バックグラウンドキャリブレーション | 約 0.25 秒、続いてアーム前に約 0.5 秒のプリトリガバッファの充填 |
| トリガーしきい値 | 測定された背景レベルの 8 倍で、かつ信号の急激な跳ね上がりを伴う場合。そのため、稼働中のロータの滑らかな振動ではキャプチャが起動しません |
| キャプチャウィンドウ | 少なくとも 4 秒。3~10 Hz の遅いリングダウンでも収まり、結果は約 5 秒後に得られます。ウィンドウのおよそ十分の一は打撃の前に位置します |
| アーミングタイムアウト | 30 s |
| 解析帯域 | 2.5~600 Hz、報告される最低の f0 は約 3 Hz |
| クリッピングフラグ | ADCスケールの約91パーセントで発生 |
マニュアルに記載された精度は、数値を丸めずにそのまま引用すると、Qが20~100、共振周波数が80~400 Hz、適切な打撃を行った場合に、Qで約±5パーセントです。
テクニックと警告の読み方
- センサーの隣接部分を打撃し、センサー自体は決して打撃しないでください。
- 打撃の前にロータを停止してください。稼働中の機械でもバンプテストは可能です(回転の定常音がフィルタで除去されるため)が、きれいな減衰が得られたほうが、f0 と Q はより正確になります。
- ハンマーの跳ね返りによる二重打撃は、2回目の衝撃が取り込みウィンドウ内に入ってしまうため避けてください。
- (!) マーカーは、信号がADCスケールの約91パーセントでクリップされたことを示し、結果は近似値であることを意味します。より弱く打撃してやり直してください。
- 定常音のメッセージは、衝撃ではなく持続的な振動が記録されたことを意味し、その記録は有効なバンプテストとはみなされません。
- 最も顕著なピークが結果の表に入ります。
これを使用する理由は限定的ですが重要です。運転速度が支持系の共振に近いかどうかを示してくれます。これは、バランシング作業が収束しない典型的な原因です。惰性走行はロータが減速している間に同じことを見つけ出しますが、バンプテストは機械が停止している状態で見つけ出すため、生産スケジュール上それが唯一の機会となる場合があります。
バランシングの仕組み: Run 0、試し運転、そしてtrim run
Balansetは、ロータをその軸受に取り付けたまま動的バランシングを行います。ロータは機械内に、自身の支持部の上に置かれたまま、通常の運転速度でバランシングされます。データベースの機種情報は一切使用されません。プログラムが表示するすべてのグラムと角度は、その特定のロータについて、短く固定された一連の運転中に行われた測定から導き出されます。この手順は、修正面が1、2、3、4面のいずれでも同一であり、どちらのバランシング形式でも同一です。
3つの段階と、それぞれが生み出すもの
| 段階 | 測定 | オペレーターが行うこと | プログラムが取得するもの |
|---|---|---|---|
| 1. 初期測定 | Run 0 | ロータを、重りを追加せずにそのままの状態で運転速度まで上げます。 | 各面における振動振幅の初期値と、1x成分の位相。 |
| 2. 試し運転 | Run 1からRun 4まで、修正面ごとに1回の運転 | ロータを停止し、既知の質量の試し重りを、既知の半径とマークされた角度位置に取り付けて再び昇速運転し、その後、重りを取り外して次の面の重りを取り付けます。あるいは、計算で考慮されるよう “Leave trial weight on rotor” にチェックを入れて、そのまま残します。試し重りを二つの面に同時に取り付けることはありません。 | この機械の影響係数、すなわち各面における既知の質量に対して各面の振動がどのように応答するかを示す値。 |
| 3. 修正と確認 | Run T(トリムバランシング) | 計算された修正重りを取り付け、ロータをもう一度運転します。 | 残留振動、g*mm単位での残留アンバランス、および許容値に対するPASSまたはFAILの判定。 |
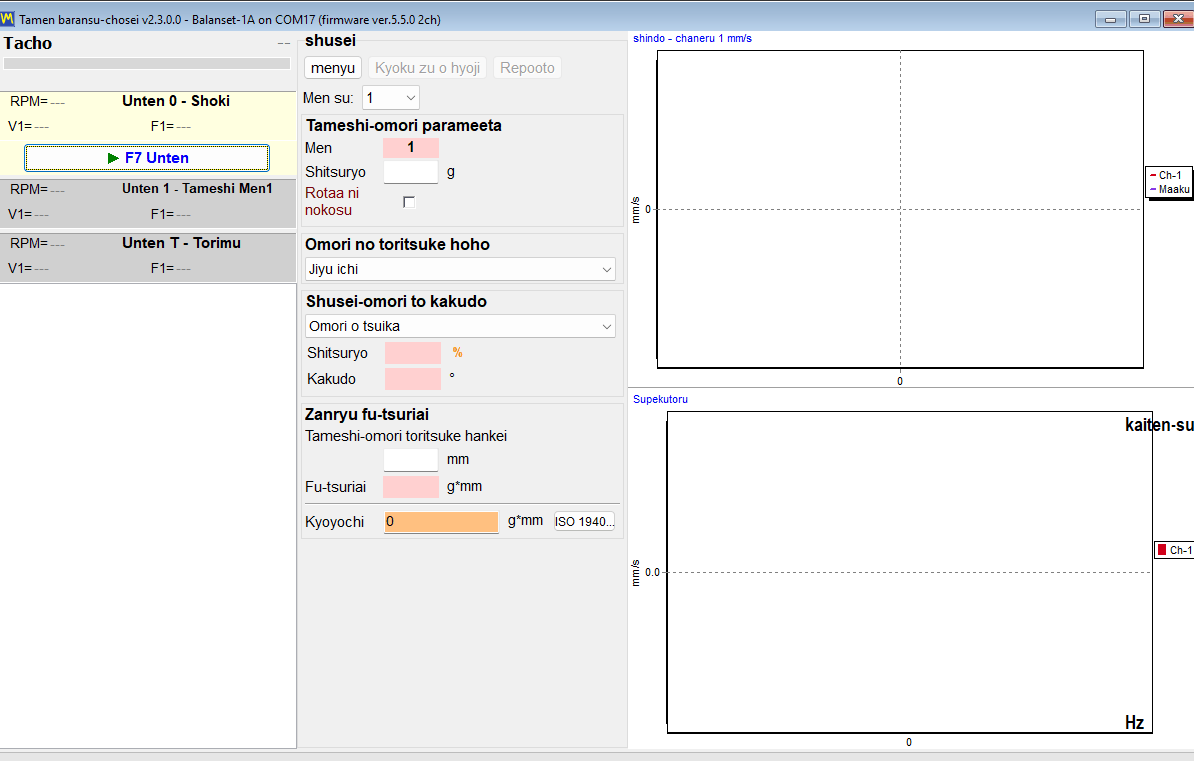
測定全体は、Run 0と各試し運転との差の中にあります。この変化から、プログラムは目の前にある機械の影響係数を計算し、その係数から、面間の相互影響を考慮しながら、すべての面について同時に修正質量(グラム)と取り付け角度(度)を計算します。
バランシング作業に独立した Calculate の手順はありません。最後の試し運転が終了すると同時に計算が自動的に始まり、ログに “Auto-calculating correction weights…” に続いて “Correction calculated successfully” と表示され、修正質量と角度が各面の列に現れます。Classic ウィンドウでは、結果は “Result” タブで確認します。
試し重りのサイズ決定
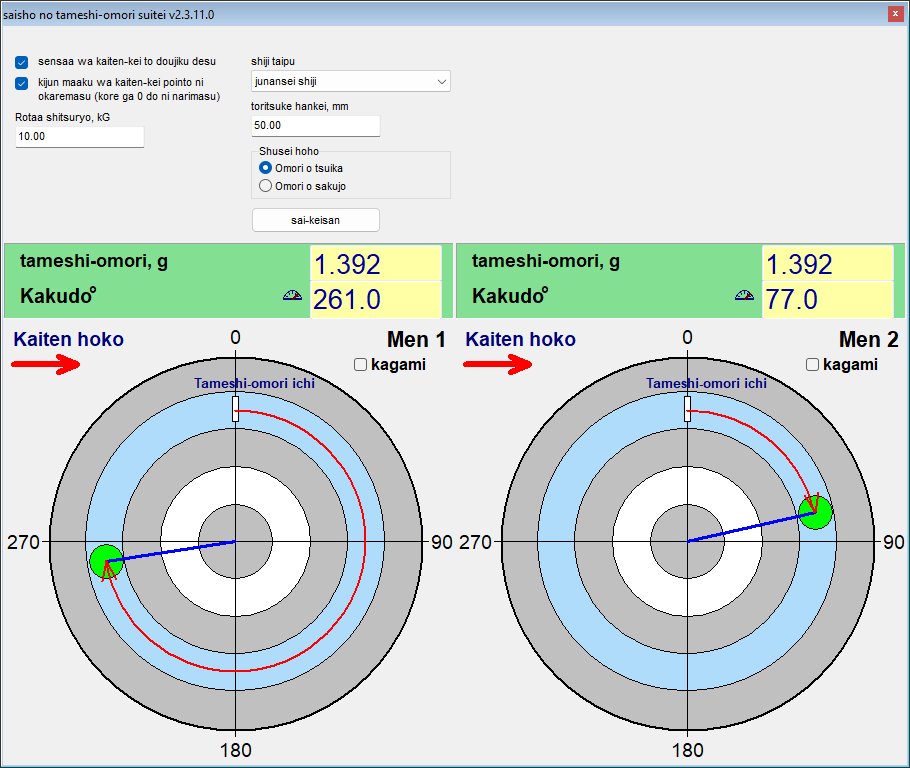
試し重りの大きさは、ロータ質量の固定割合ではなく、遠心力で決めてください。マニュアルが出発点とするのは、遠心力がロータ重量の約 7% となる重りで、5~10% までが許容されます: m = 0.07 * M * g / (r * w^2)。ここで M はロータ質量(kg)、r は取り付け半径(m)、g = 9.81 m/s^2、w = 2 * pi * n / 60(n は回転数 rpm)です。質量 10 kg のロータで、半径 50 mm、3,000 rpm の場合、約 1.4 g になります。重すぎる重りは、系を非線形領域に押し込むため有害かつ危険です。取り付ける前に、ロータ、軸受、重りの取り付け部の許容荷重を確認してください。Modern フォームでは、Run 0 の後に “Menu” から “First trial weight estimate” を選ぶと、ロータ質量、支持の種類(柔軟または剛性)、取り付け半径からこの計算が行われ、センサーがタコメータと同軸に取り付けられていれば、タコマークを基準とした取り付け角度も提案されます。これはロータの正しい半分側に収めることを目的とした推定値です。推定値がどうであれ、決め手となる基準は試し運転での応答です。同じ規則は、次のツールとしても利用できます。 試し錘計算機, そして 操作マニュアル は、試し運転の手順を順を追って説明しています。
試し運転が有効となる条件と、無効な場合の対処法
試し運転は、試し重りが実際にロータに変化を与えた場合にのみ有益です。目標は、振幅で少なくとも 20% の変化、または位相で少なくとも 30 度の変化です。振幅の変化が約 10% 未満で、同時に位相の変化が約 5~10 度未満の場合、その運転は “Trial weight too small. Increase trial weight and repeat Run 1” というメッセージとともに却下されます(運転番号は面に対応します)。大きさは増えずにベクトルが回転しただけの場合も、有効な試し運転として扱われ、プログラムは応答の上限をチェックしません。
- より重い試し重りを取り付けて、その試し運転を繰り返してください。軽すぎる重りでは、信頼できない影響係数しか得られません。
- 振動がまったく変化しなかった場合、重りが小さすぎたか、節の位置に取り付けられたことになります。運転をやり直すまで計算は実行されません。試し重りの角度は計算に影響しません。
修正角度がどこから測定されるか
これはワークフロー全体の中で最も一般的なオペレーターのミスです。ある面の修正角度は、その面の試し重りが取り付けられた地点を基準に、回転方向に測定されます。タコマークを基準に測定されるのではありません。試し重りの位置をロータに物理的にマークしておくことは数秒で済み、同じ機械での再作業を含めて、この曖昧さを完全に取り除きます。
修正錘は、その面の試し錘と同じ半径に取り付けてください。半径は単なるてこの腕の長さで、質量をg*mm単位の不釣合いに換算するものであり、グラム単位の修正質量そのものは変わりません。やむを得ず別の半径にする場合は、質量を手計算で再計算する必要があります。計算された質量に試し半径を掛け、実際の半径で割ります。
もっともらしいが誤った答えに対する組み込みチェック
どのようなアンバランス計算でも、何らかの数値は返されます。以下のチェックの価値は、測定結果が裏付けない自信ありげな数値をプログラムが返すことを防ぐ点にあります。
- Modern フォームでは、読み取り値が前回の運転と一致する運転は受け付けられません。プログラムは “Measurement is unchanged from the previous run.” と報告します。これは通常、試し重りが取り付けられていないか、移動されていないことを意味します。
- 過負荷でクリップされた信号は、有効なデータとして処理されるのではなく、拒否されます。
- 速度が Run 0 と 40% を超えて異なると、“WARNING: RPM changed significantly!” が表示され、両方の運転の速度と、考えられる原因(タコの二重トリガ、または実際の速度変化)が示されます。運転は保持されますが、結果が信頼できない可能性があるため、Run 0 の速度で繰り返してください。偏差が 15% を超えると、影響係数は単一の速度でのみ有効であるため、ログにオレンジ色の線でマークされます。
- 二つの面が線形従属の応答を示す場合、計算は解をでっち上げることなく “Failed to calculate influence coefficients” で拒否されます。試し重りの角度はこれに影響しません。各試し重りがそれぞれの面にあったか、各センサーがそれぞれのチャンネルに接続されて信号を出しているかを確認してください。試し重りで振動がほとんど変化しなかった場合は、より重いものを使用してください。幅の狭いロータで修正面が近接している場合は、一つの面でバランシングしてください。その後、試し運転を繰り返し、前回の結果を再利用しないでください。
- グラム単位の結果には試し質量が必須です。Modern フォームでは、いずれかの面で試し質量が未入力の間、単位インジケータに太字のオレンジ色の “%” が表示され、この状態では計算が拒否されて、空の欄が赤でハイライトされます。入力するにつれて “g”(または “oz”)に切り替わります。Classic ウィンドウでは、質量が入力されるまで結果は試し重りに対する百分率で表示され、入力されるとすぐに、計算後であってもグラムに再計算されます。
オペレーターに委ねられる条件がひとつあります。回転速度の選択です。バランシングは運転速度で行い、支持部の共振付近は避けてください。共振付近では振幅が増幅されて位相がずれるため、そこで測定した係数は、機械の実際の運転速度での挙動を表さないからです。
トリム運転とBALANCING SUMMARY
Run Tは、実機上で修正を検証します。その後、プログラムはログに“BALANCING SUMMARY”ブロックを書き込みます。これには、修正前後の振動、パーセントでの低減率、初期および残留アンバランス、各面のPASSまたはFAIL判定が含まれます。このブロックは、HTMLバランシングプロトコルに記載されるものと同じデータであるため、画面に表示される数値と顧客に渡される数値は同一です。
2つのバランシングフォーム: ClassicとModern(統合型)
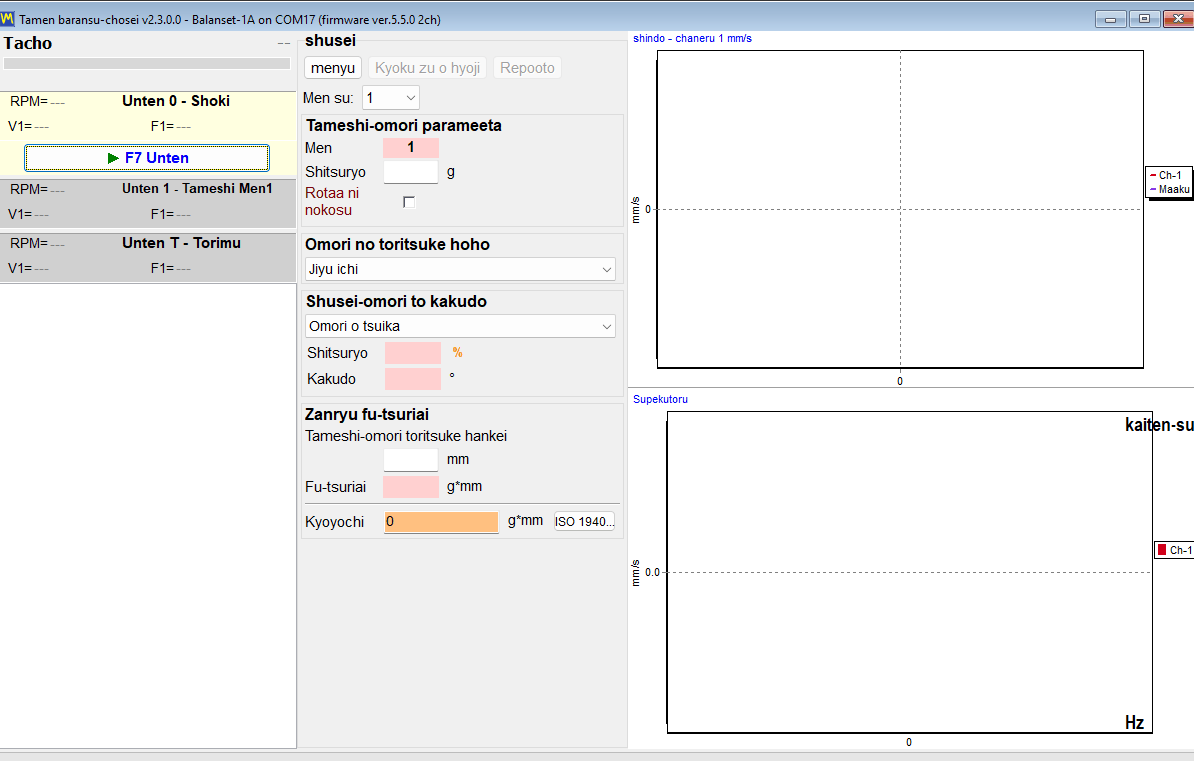
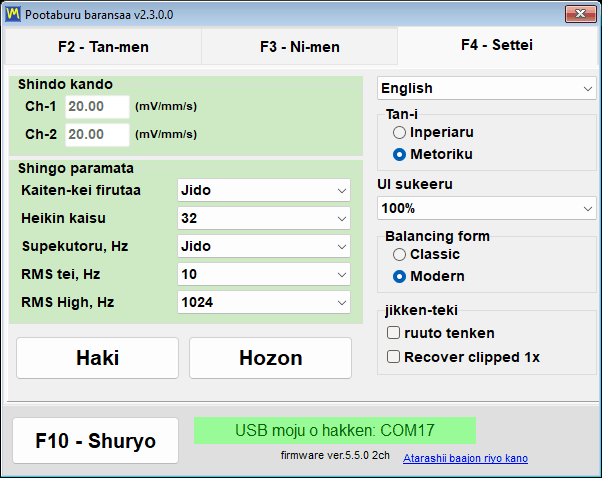
プログラムは、同じバランシング方式に対して2種類の異なるインターフェースを提供します。切り替えは“F4 – Settings”タブの“Balancing form”グループにあり、値は“Classic”と“Modern”の2つです。これは即座に反映され、保存ボタンを押す必要もプログラムの再起動も必要ありません。
実際に得られる修正面の数
ここは最も誤解されやすい点ですので、あいまいさなく明記します。修正面の数は機器の振動チャンネル数に対応し、3面・4面のバランシングはModernフォームで行います。Balanset-1Aは振動チャンネルが2つあり、どちらのフォームでも1面または2面でバランシングできます。Balanset-4Aは振動チャンネルが4つあるため3面・4面まで対応しますが、Modernフォームを選択した場合に限ります。
| 機器 | バランシング用紙 | 利用可能な修正面 |
|---|---|---|
| Balanset-1A、振動チャンネル2つ | Classic | 1または2 |
| Balanset-1A、振動チャンネル2つ | モダン | 1または2 |
| Balanset-4A、振動チャンネル4つ | Classic | 1または2 |
| Balanset-4A、振動チャンネル4つ | モダン | 1、2、3、または4 |
面数はRun 0より前に選択します。これを変更するとインターフェースが再構築され、すでに取得した測定値は消去されるため、作業の途中で見直すようなものではありません。
Modernフォーム:1つのウィンドウ、運転カード、ライブチャート
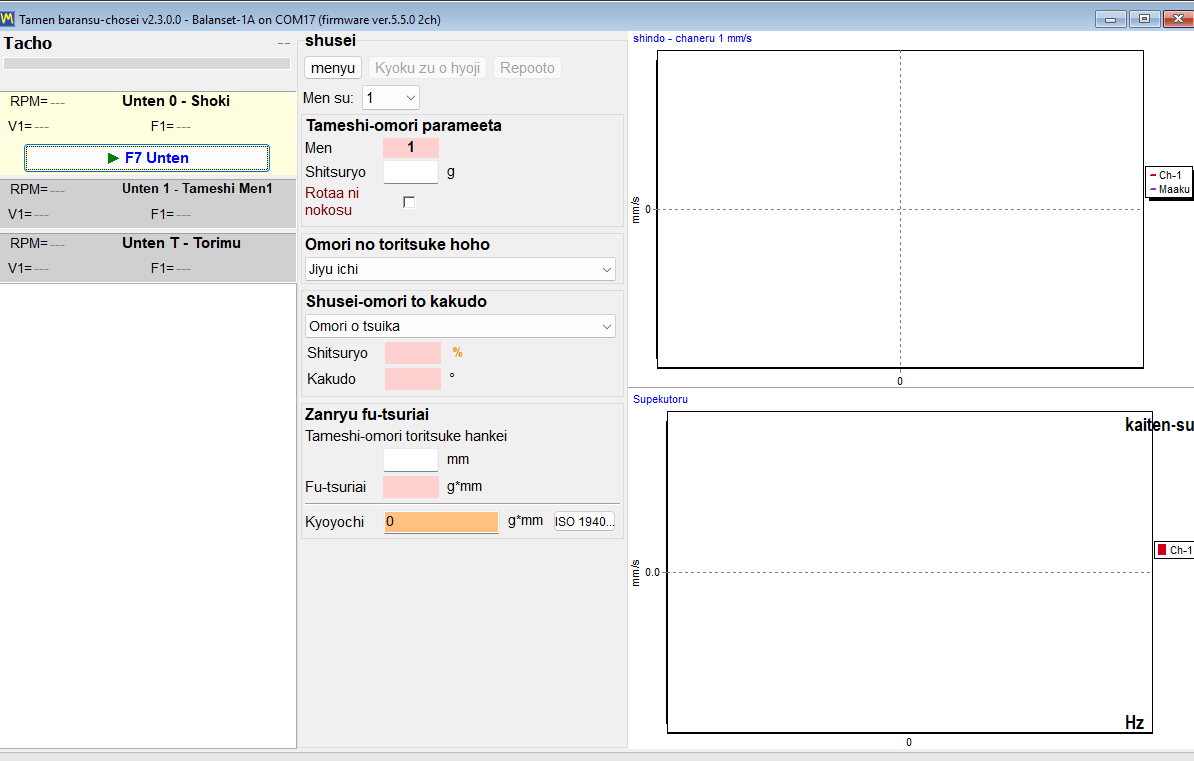
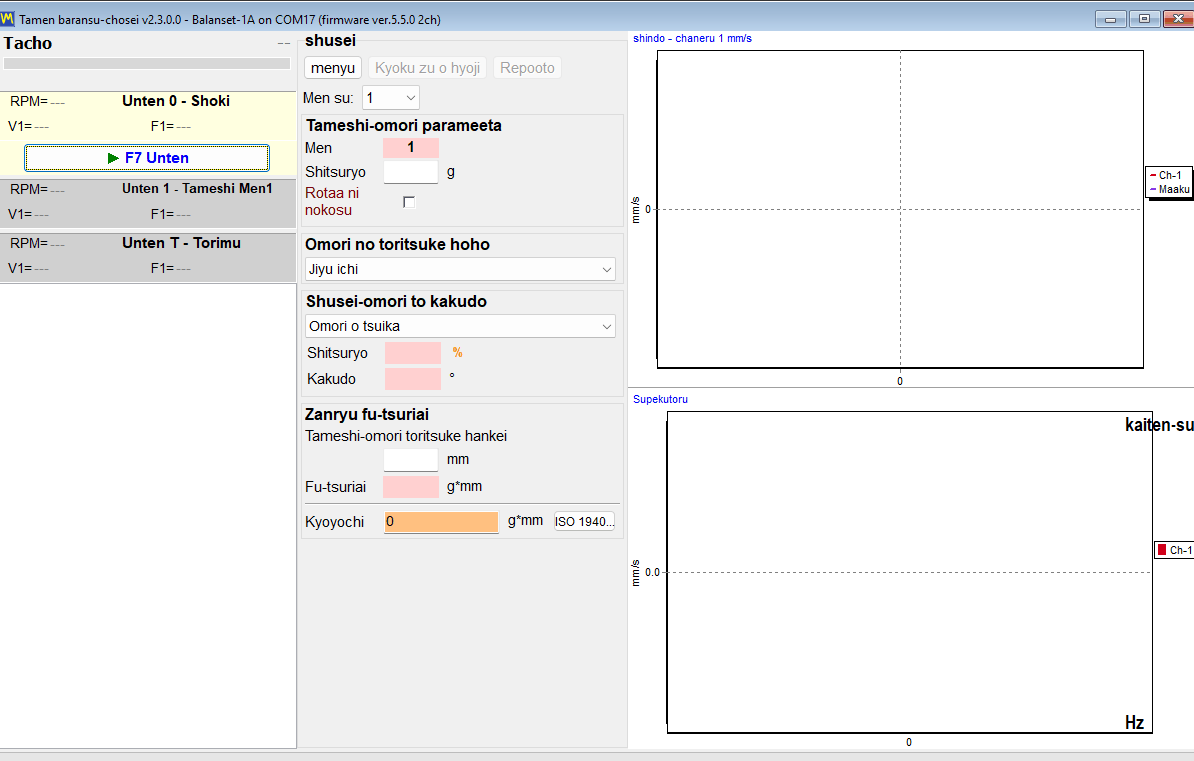
Modern は “Multi-plane Balancing” という単一のウィンドウです。すべての運転はそのウィンドウ内のカードで、“0 – Initial”、“1 – Trial Pl.1” と、以降の各面に対応するカード、“T – Trim”、そしてマンドレル補正が有効な場合は “E – Eccentr.” があります。すべて同じ “F7 Run” ボタンで開始され、測定の実行中は “F7 Stop” に変わります。波形とスペクトルは測定中にそのまま見られるため、オペレータは悪い信号を、受け付けた後ではなく記録している最中に確認できます。
Classicフォーム:2つのウィンドウ、運転ごとに1つのボタン
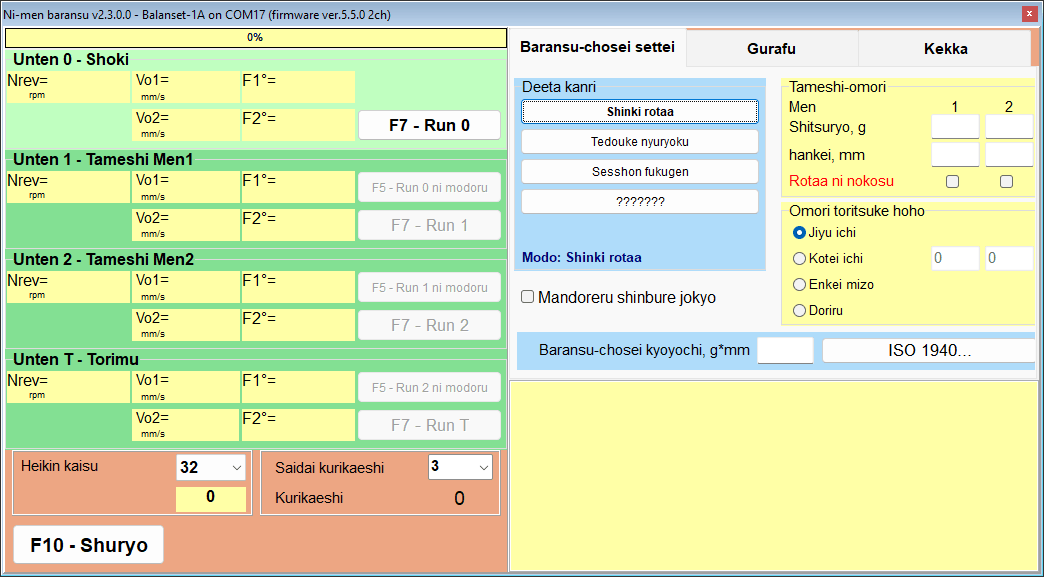
Classic は、長年のユーザーになじみのあるレイアウトを維持しており、“Single-Plane balancing” と “Two plane balance” の二つの独立したウィンドウがあります。各運転には専用のボタン、“F7 – Run 0”、“F7 – Run 1”、“F7 – Run 2”、“F7 – Run T”、そしてマンドレル補正が有効な場合は “F7 – Run Ecc” があります。この手順では F7 キーでは押せないため、マウスでクリックします。計算された修正は “Result” タブで確認します。
同じ数学、異なるワークフロー
両フォームの背後にある計算は同一です。同じ入力データであれば結果は同一となるため、どちらを選ぶかはワークフローと慣れの問題であり、精度の問題ではありません。
| 側面 | Classic | Modern(統合) |
|---|---|---|
| 修正面 | 1面および2面 | 1から4まで、3と4はBalanset-4Aのみ |
| ウィンドウ | 2つ:“Single-Plane balancing”と“Two plane balance” | 1つ:“Multi-plane Balancing” |
| 運転コントロール | 運転ごとに専用ボタン | 1つの“F7 Run”ボタンで操作する運転カード |
| 計算 | “Result”タブで確認 | 最後の試し運転の後に自動的に開始 |
| 測定中のチャート | Chartsタブ、Run 0の後に切り替え | 運転中はリアルタイムで波形とスペクトルを表示 |
| 測定モード | “Averages”: “Auto” または 8~256 回転、“Max. repeat”: 1~20(デフォルト 3)。どちらも “F4 – Settings” タブにあります | “Menu” から “Measurement mode” で選択します。“Manual (fixed repeats)”(デフォルト)では、“Revolutions” 16、32、64、128、256(デフォルト 128)に対して “Repeats per run” を 1、3、5、8、12、16(デフォルト 3)から選択し、または “Auto (adaptive)” を選びます。選択は設定に記憶されます |
| 保存済み係数の読み込み | “Data Management”の後に“Load Coefficients” | “Menu”の後に“Load Coefficients” |
| このフォームのみ | “Change corr. planes”を使用して完了した修正を他の面に再計算 | “First trial weight estimate”、“Auto (adaptive)” 測定、運転中のライブ波形とスペクトル、3 面および 4 面 |
“Auto (adaptive)” モードでは、結果が落ち着くまでプログラムが回転数を積算し続けます。進捗はアクティブな運転カードの色付きの塗りつぶしで示され、運転が終了すると、回転数と到達した不確かさ(SE/V)がログに書き込まれます。“Additional averaging does not improve accuracy.” と表示された場合は、状況に応じて解釈してください。振動レベルが顕著なときは、機械的な問題、つまりがた、軸受、不安定な速度のサインであり、平均化を増やしても改善できません。残留振動が非常に小さいときは、代わりに、ばらつきは機械の故障ではなく測定ノイズであるとダイアログが説明します。結果をそのまま受け入れることも、測定を破棄することもできます。
Classic固有の再計算機能について、操作上の注意点がひとつあります。“Change corr. planes”はマウスでクリックします。そのウィンドウでは、F5キーが「戻る」として動作します。
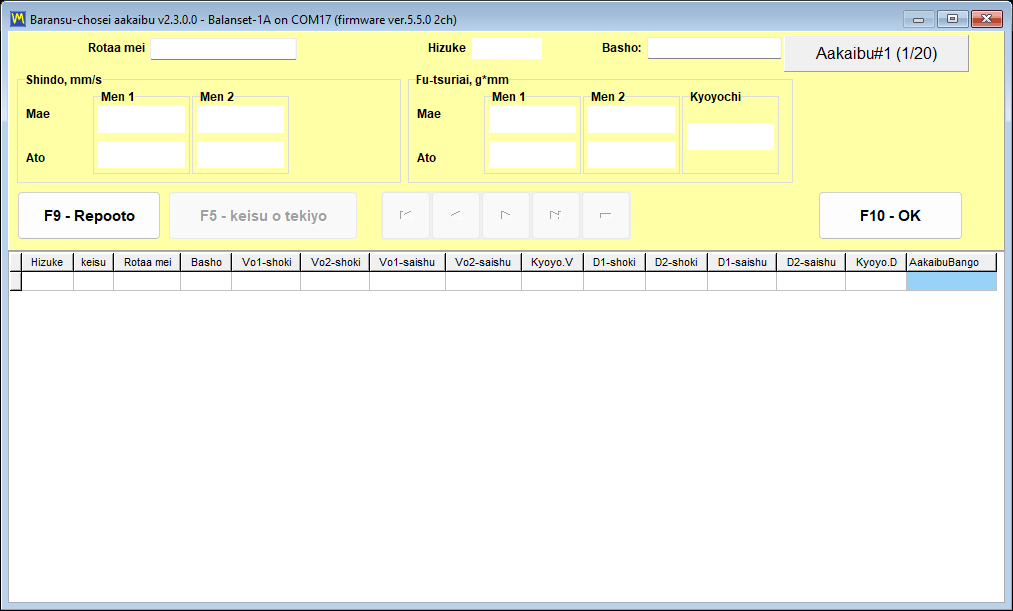
二つのフォームは一つのアーカイブを共有します。F8 で開くアーカイブウィンドウには 1 面および 2 面の記録のみが一覧表示され、Settings で選択されているフォームで開きます。3 面および 4 面の作業の係数は、Modern フォームの内部から “Menu” に続いて “Load Coefficients” で読み込みます。
重りをどこに取り付けるか: 修正方法と極座標図
算出された質量と角度は、答えの半分にすぎません。もう半分は、その位置が実際のロータで到達可能かどうかです。そのためプログラムには、“Weight installing method” で選択する四つの重り取り付け方法があり、それぞれが必要とする形に修正を再計算します。“Add mass” と “Remove mass” のスイッチと同様に、この方法はすべての修正面に一度に適用されます。つまり、ある面ではドリル加工し、別の面では重りを追加することはできません。
| 方法 | プログラムが出力するもの | 条件または制限 |
|---|---|---|
| フリーポジション | 計算された角度に正確に、1つの重り。 | 任意の角度位置に到達可能なロータの場合。 |
| 固定ポジション | ファンブレードや既存の穴など、隣接する2つの番号付き位置の間で修正を分割します。 | 少なくとも3つの測定位置が必要です。 |
| 円形の溝 | 各面の試し質量の三分の一に相当する等質量の重りが三つ。一つは修正角度に、二つは計算された角度に取り付け、それらのベクトル和が修正と等しくなるようにします。 | 修正が三分の一の質量を超える場合は、“TOO HEAVY for 3-weight groove method!” として拒否されます。 |
| Drill | 穴あけ深さH、穴数N、角度f。 | 常にRemove massへ切り替えます。 |
極座標図:何かを取り付ける前のチェック
極座標図は、機械に触れる前にオペレーターが最後に確認する画面です。修正面ごとに最大4つの円が並べて表示され、20、40、60、80、100パーセントのリングと回転方向を示す矢印が描かれます。ロータと同じ方向に回転する円の上に重りが描かれているのを見ることで、逆方向に数えられた角度に気づくことができます。これは余分な運転を招く典型的な失敗パターンです。
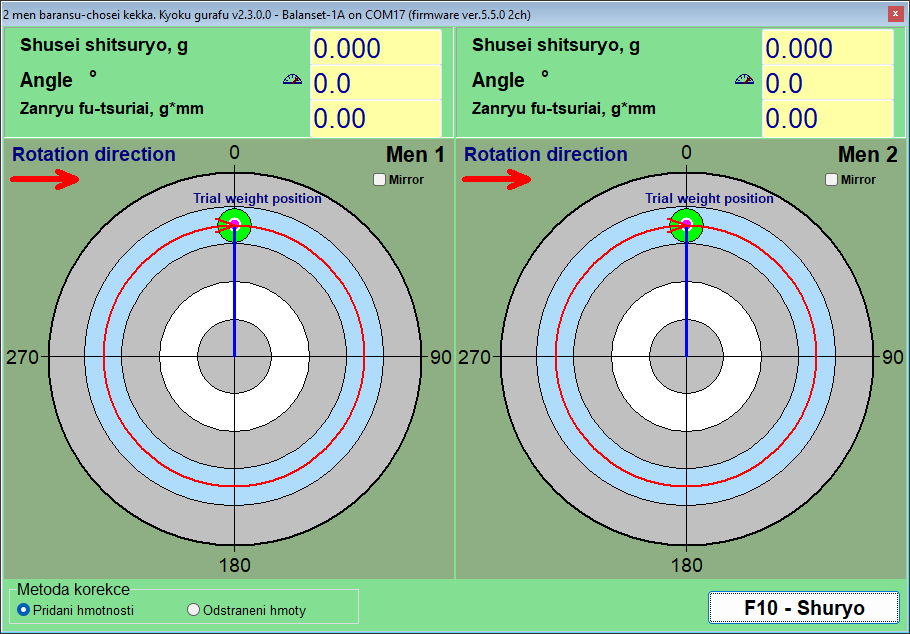
二つのスイッチで、同じ解の表現方法が変わります。“Correction method” グループの “Add mass” と “Remove mass” は、質量を付加する解を質量を除去する解に変換します。表示される角度はすでに 180 度回転されているので、さらに 180 度を自分で加えないでください。質量は変わらないため、溶接ではなく研削やドリル加工が現実的な選択肢である場合に適しています。この選択はすべての面に一度に適用され、バランシングフォームと同期されます。常に質量を除去する “Drill” と、常に質量を付加する “Circular groove” では、スイッチはロックされます。面ごとのチェックボックスである “Mirror” は、物理的に反対側から見るロータに合わせて図を反転します。60 度のマーカーはそれまで 300 度だった位置に移り、回転矢印は反転しますが、データパネルの数値の角度は変わりません。
Fixed positions:ファンブレードと既存の穴
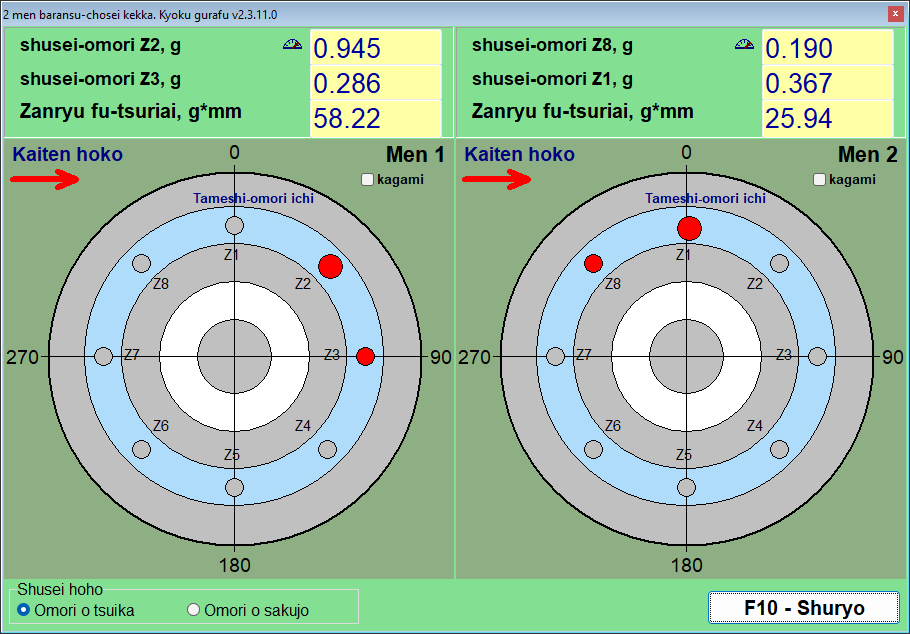
ファン、羽根車、またはボルトサークルのあるフランジでは、重りは取り付けられる場所にしか付けられません。“Fixed positions” では、オペレータがロータにある位置の数を Modern フォームの “Blades” 欄に入力します。プログラムはそれらが円周上に等間隔にあるものとして扱うため、このモードは実際にそうなっているロータにのみ適合します。試し重りは位置のいずれかに取り付けられ、それが位置 1 と数えられ、番号は回転方向に沿って増えていきます。プログラムは、算出された角度を挟む隣り合う二つの位置に修正を分割し、それぞれの質量を示します。結果はそのまま実行できます。数値二つ、羽根二枚です。
Circular groove: スロット内の等質量の重り三つ
研削砥石のアーバの多くのように円形の溝があるロータには、溝内を滑る標準の重りを使用します。ここでは修正は、その面の試し質量の三分の一ずつの等質量の重り三つで表現され、一つは修正角度に、二つは算出された角度に配置されて、それらのベクトル和が必要な修正と等しくなります。Run 0 の前は、三つの重りの影響が打ち消し合うよう 120 度ずつ均等に配置され、その面の試し運転の前には、三つすべてが試し重りの位置に一緒に置かれます。“3-Weight Balancing” ウィンドウには、これらの配置が段階的に表示されます。この方法には物理的な限界が組み込まれています。修正がその面の試し質量の三分の一より大きい場合、プログラムは方式に収まらない重りを提案する代わりに “TOO HEAVY for 3-weight groove method!” として拒否し、また、二つの重りが互いに 20 度未満に近づいた場合は、位置を物理的に確認するよう求めます。
Drill:修正を穴あけに変換
質量を付加するのではなく除去する必要がある場合は、“Drilling – settings” ウィンドウの内蔵計算機が、修正をドリル深さ H、穴数 N、角度 f に変換します。入力は三つ必要で、ドリル径、許容される最大ドリル深さ、材料の密度です。Drill を選ぶと常に方法が Remove mass に切り替わり、表示される角度はすでに重い側のドリル加工位置、つまり重りを付ける位置から 180 度の位置なので、180 度を自分で加えないでください。
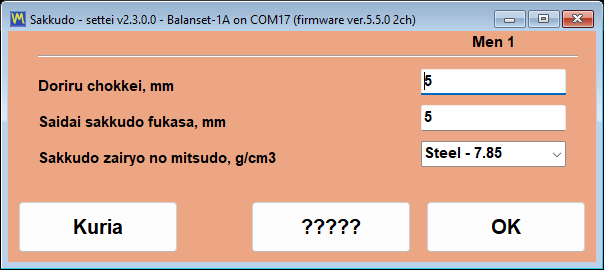
密度はg/cm3単位でSteel 7.85、Cast iron 7.1、Aluminum 2.7、Copper 8.95、Brass 8.5、Bronze 8.8、Titanium 4.5があらかじめ設定されており、その他の材料についてはカスタム値を入力できます。
ドリル計算機についての正直な注意が二つあります。H は、ドリルの円錐の頂点まで測った各穴の深さで、先端角 120 度を前提としているため、最大深さには、肉厚や隣の穴も含めた部品の実際の機械的限界を入力してください。質量全体にそれより深い穴が必要な場合は、修正が複数の穴に分割され、いずれもその限界より深くなりません。穴は互いに隣り合わせに配置し、結果は想定のままにせず、トリム運転で確認してください。
マンドレル偏心:Run E補正
マンドレル上でバランシングされたロータには、アンバランスとは無関係の誤差、つまりマンドレル自体の振れが含まれます。プログラムは、Run 0 の前に有効にする専用の偏心運転でこれを処理します。Modern フォームでは “Menu” に続いて “Eccentricity” を選ぶと “E – Eccentr.” カードが追加され、Classic では “Mandrel eccentricity elimination” チェックボックスで “Run E – Eccentricity” カードと “F7 – Run Ecc” ボタンが追加されます。Run 0 の後、マンドレルとそのタコマークをそのままにして、ロータをマンドレル上で 180 度回転させ、再び測定します。プログラムは振れベクトルを計算して以降のすべての測定から差し引くため、真のアンバランスだけが修正され、作業はロータを元に戻すことなく Run 1 から続行されます。回転後に振動がほとんど変化しなかった場合は、“WARNING: It appears the rotor was NOT rotated 180 degrees between Run 0 and Run E!” と警告し、補正をスキップするかどうかを尋ねます。
計算された面に到達できない場合
正しい修正面が、工具で単純に到達できない場合があります。Classicフォームでは、計算に使用された面H1とH2から、ロータの幾何学的形状を用いて、別の2つの面K1とK2へと、完了した2面修正を再計算できます。4つの幾何学的パターンが、新しい面と元の面との一般的な配置関係をカバーしており、それらの間の距離はmm単位で新しい半径とともに入力します。結果は、実際に取り付け可能な重りとして表現された、同じアンバランスです。
許容値と規格: ISO 21940-11、ISO 20816-3、ISO 10816-1
バランシング作業が完了するのは、ロータが文書化された許容値の範囲内にあることを、書面で誰かが言える状態になったときです。Balanset ソフトウェアは、問いに応じて異なる規格を適用します。従来の ISO 1940-1 の現行版である ISO 21940-11 は、バランシング作業の最後の受入れの問いに答えます。つまり、残留アンバランスはこの種類のロータにとって十分小さいか、ということです。ISO 20816-3 と ISO 10816-1 は状態の問いに答えます。この機械はゾーン A、B、C、D のどこで運転されているか、ということです。これらの基準はすべてプログラムに組み込まれており、それらが使用する数値はすべて以下に示してあるため、購入前にご自身の機械で計算を確認できます。
ISO 21940-11: 残留アンバランスは面ごとに自動的にチェックされます
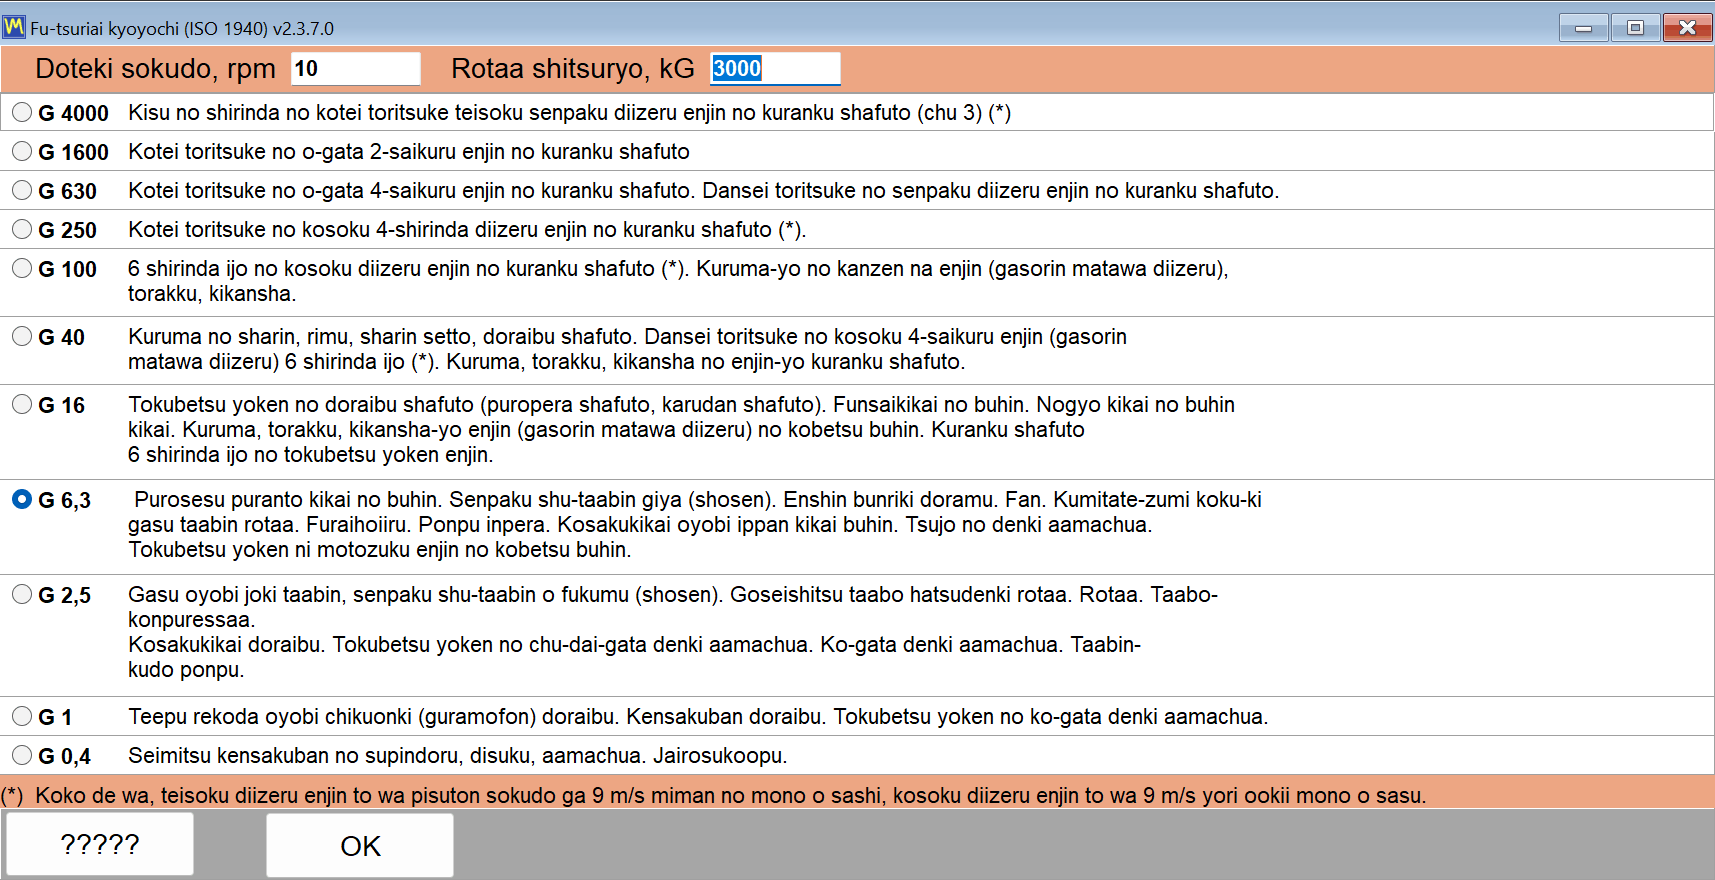
許容値は “Disbalance tolerance (ISO 21940-11)” ウィンドウで計算されます。このウィンドウは、許容値欄の横にある “Calculator…” ボタンで開きます。Modern フォームでは “Residual unbalance” ブロックに、Classic ウィンドウでは “Balancing settings” タブと “Result” タブの両方にあります。バランス品質等級 G を選択し、運転速度とロータ質量を入力して “OK” を押すと、許容残留アンバランスが許容値欄に転記され、そこからセッションとともに保存されて HTML レポートに印刷されます。Run 0 の前でも、修正がすでに計算された後でも設定できます。トリム運転の後、測定された残留アンバランスがこの値と比較されます。結果が許容値内なら欄は緑に、そうでなければ赤にハイライトされ、プログラムは修正面ごとに明示的な PASS または FAIL を表示します。表を手で調べる必要はなく、“十分に良い” が何を意味するかというオペレータの判断にも依存しません。
検証できるよう、完全な形で示す計算式
プログラムは標準の ISO 21940-11 の式を使用しており、その背後に隠されたものは何もありません。
Uperm [g*mm] = 1000 * G * M / (2 * pi * f)
ここで G はバランス品質等級(mm/s)、M はロータ質量(kg)、f は運転速度(Hz、すなわち RPM を 60 で割った値)です。マニュアルの計算例は電卓で簡単に再現できます。等級 G 6.3、速度 3000 RPM、ロータ質量 10 kg の場合、許容残留アンバランスは約 200.5 g*mm になります。修正面が複数ある場合、プログラムは許容値を均等に分割するため、“Tolerance” 欄には、一つの面では Uperm / N が入ります。二つの面では Uperm / 2、Balanset-4A の Modern フォームでは Uperm / 3 または Uperm / 4 です。この分割は、質量中心が修正面のほぼ中間にあるロータに適しています。非対称またはオーバーハングしたロータでは、ISO 21940-11 は質量中心の位置に応じて許容値を配分するため、配分を手計算し、面ごとの値を “Tolerance” 欄にご自身で入力してください。ヤード・ポンド法では、許容値は oz*in で表示およびチェックされます。
許容値はご自身が入力した3つの値から導き出されるため、画面上の判定結果は、お客様の検査担当者を含め、レポートを読む誰もが再現できます。
バランス品質等級の選択
“Disbalance tolerance (ISO 21940-11)” ウィンドウには、G 4000 から G 0.4 までの等級が用意されています。下の表にはマニュアルに記載された適用のヒントを再掲しており、計測器を接続する前でも等級を選択できます。
| グレード | 代表的な用途 |
|---|---|
| G 4000 | 非常に大型で低速運転の船舶用ディーゼルエンジンのクランクシャフト |
| G 1600 から G 100 | 大型かつ高速のディーゼルエンジンのクランクシャフト、および完成エンジン |
| G 40 | 自動車のホイール、リムおよびドライブシャフト |
| G 16 | プロペラシャフトおよびドライブシャフト、破砕機や農業機械の部品 |
| G 6.3 | ファン、ポンプの羽根車、工作機械部品、電動機ロータ。一般産業分野で通常用いられる標準 |
| G 2.5 | ガスタービンおよび蒸気タービン、剛性ターボ発電機ロータ、工作機械の駆動部、特別な要求のある電動機ロータ |
| G 1 | 研削盤の駆動部、特別な要求のある小型電動機ロータ |
| G 0.4 | 精密研削盤の主軸、ディスク、電機子、およびジャイロスコープ |
ファン、送風機、ポンプ羽根車、工作機械部品を対象とする現場作業の大半では、G 6.3 が求められるグレードであり、機械メーカーが別途指定しない限り、まずこのグレードから始めることになります。
ISO 10816-1:機械クラスと振動ゾーン
機械の状態の評価はバランシング作業の受入れとは別の問題であり、プログラムはそのために別の規格を用います。“F4 – Settings” タブの “Vibration evaluation standard” リストでは、デフォルトの “Off”、剛性または柔軟な支持上の機械グループ 1 と 2 を持つ ISO 20816-3、そして、以前は ISO 2372 として公表されていた分類である機械クラス I~IV と四つのゾーン A、B、C、D を持つ ISO 10816-1 を選択できます。Route Inspection がすべてのスポットを評価するのも ISO 10816-1 の表であり、その閾値をここに再掲します。ゾーン A は新たに据え付けた機械、ゾーン B は制限なく長期運転できる状態、ゾーン C は限定的な運転のみ許容される状態、ゾーン D は振動が損傷を引き起こすほど激しい状態を意味します。閾値は mm/s 単位ですべてここに掲載しています。
| クラス | 機械 | A/B, mm/s | B/C, mm/s | C/D, mm/s |
|---|---|---|---|---|
| クラスI | 小型機械 | 0.71 | 1.8 | 4.5 |
| クラスII | 中型機械 | 1.12 | 2.8 | 7.1 |
| クラスIII | 剛性基礎上の大型機械 | 1.8 | 4.5 | 11.2 |
| クラスIV | 柔性基礎上の大型機械 | 2.8 | 7.1 | 18.0 |
明確に述べておく価値のある正直な点が一つあります。振動規格は、マーケティング文書ではぼかされやすいからです。プログラムには二つの評価表があります。ISO 10816-1 の機械クラス表(クラス I~IV)と、剛性または柔軟な支持上のグループ 1 とグループ 2 の機械に対する ISO 20816-3 のゾーン A~D です。どちらも “F4 – Settings” タブの “Vibration evaluation standard” として選択でき、デフォルトは “Off” です。選択すると、Vibration Meter とバランシングウィンドウの全体振動 Vs がゾーンごとに色分けされます。トリム運転の後は、“T – Trim” カードにも面ごとの Vs とそのゾーンが表示されます。例: “Vs1: 2.66 – Zone B”。Route Inspection は、すべてのスポットを ISO 10816-1 に照らして評価します。ISO 20816 の他の部や、ファン用の ISO 14694 に基づく特定の機械種別の限界値は、プログラムでは計算されません。
数値の背後にある測定帯域
振動のシビアリティの数値は、それが測定された周波数帯域がわかって初めて意味を持ちます。プログラムのデフォルトの上限は RMS High, Hz = 1024 で、デフォルトの下限 RMS Low, Hz = 10 と合わせて、標準的な ISO 10816 / ISO 20816 の 10~1000 Hz の帯域になります。600 RPM 未満で運転する機械では、回転周波数が 10 Hz を下回ります。タコ信号がある限り、プログラム自身がそのようなロータの帯域の下端を回転周波数の半分まで下げるため、1x 成分は Vs の内側にとどまります。タコメータがない場合は設定値が適用されるため、低速の機械では、読み取り値をいずれかのゾーン表と比較する前に、下限を手動で 1 または 2 Hz まで下げてください。この設定は画面上の数値を変えますが、1x 成分にもバランシングにも影響しません。だからこそ、埋もれさせず、ここに記載しています。
過去の作業は検証可能な状態で残ります
許容値の判定は、ライブ表示だけではありません。セッションアーカイブでは、許容値を持つすべての記録の残留振動と残留アンバランスのセルが、許容値内なら緑に、超過なら赤にハイライトされるため、過去の作業の一覧全体から、限界を外れた結果を一目で見つけられます。サービス会社にとって、これは作業を行ったことと、一年後にそれを証明できることの違いです。
セッションアーカイブ、試し運転なしでの再バランシング、そしてレポート
試し運転は、バランシング作業の中でもコストのかかる部分です。試し運転を1回行うたびに、ロータを停止し、重りを取り付け、再始動して安定速度になるまで待つ必要があります。セッションアーカイブが存在するのは、この作業の代償を訪問のたびにではなく機械ごとに1回だけ支払えばよいようにするため、そして顧客に渡す書類が後から手入力で作成されるのではなく、プログラムによって作成されるようにするためです。
すべてのセッションは、それを機能させた係数とともにアーカイブされます
アーカイブ記録は自動的に書き込まれます。作業開始時に思い出すべきダイアログはありません。測定値とともに、プログラムはその機械について計算した影響係数、試し質量、試し質量の半径、固定位置の数、およびその時点で有効だった許容値を保存します。記録は最初の試し運転の後に作成されます。バランシングウィンドウを閉じる際に記録がまだ名前を持たない場合、終了確認は “Rotor name” と “Place” の欄を持つ “Save to archive” カードに変わり、記録を番号ではなく人間が見つけられるようにします。空のままにした名前は、“Rotor 12.06.2026 14:05” のような自動名になり、Modern フォームでは、“Menu” に続いて “Rotor name…” でいつでも名前を設定できます。
プログラムが自ら出す警告で、最初の作業の前に知っておく価値のあるものが一つあります。Documents フォルダが OneDrive などのクラウドサービスで同期されている場合、クラウド同期によってプログラムがフリーズしたりアーカイブデータベースが破損したりすることがあるため、BalSoft フォルダをクラウド同期の対象から外すか、このデバイス上に常に保持するよう設定してください。
同じロータを再度バランシングする際に、新たな試し運転は必要ありません
これはサービス会社が実際に対価を得ている部分であり、スローガンではなく仕組みとして説明する価値があります。影響係数は、その特定の機械が各修正面での重りに対してどのように応答するかを表します。いったん保存されれば、同じロータに対する再作業では最初の測定だけで済みます。保存された係数が読み込まれ、Run 0 が測定され、修正重りの質量と角度が即座に計算されます。試し運転はまったく繰り返されません。
保存された係数を読み込む方法は3つあります。
- Modern form では、“Menu” から “Load Coefficients” を選択します。
- Classic form では、“Data Management” から “Load Coefficients” を選択します。
- メインウィンドウから 1 面または 2 面の記録の場合は F8 を押し、“Coeff” 列に緑色の V が表示されている記録を選択して “F5 – Apply coefficients” を押します。3 面および 4 面の記録は、同じ面数に設定した Modern フォームから開きます。
この約束には2つの注意点を明記しておく必要があります。どちらか一方でも無視すると、自信満々ながら誤った結果が得られることになるからです。
- アーカイブでは、“F10 – OK” を押してもセッションは読み込まれず、係数も転送されません。それを行うのは “F5 – Apply coefficients” だけです。これはアーカイブウィンドウに関して最もよくある誤解です。
- 係数が有効なのは、同じ機械と同じロータ種別で、センサーとタコメータの配置が変わらず、反射マークが同じ位置にあり、運転モードが変わらない場合に限られます。そのため、最初の作業の際に試し重りの位置をロータに物理的にマークしておくと、次回の訪問を同じ幾何条件から開始できます。
再作業の結果は新しいアーカイブ記録として保存されます。元の記録は変更されないため、機械の履歴はそのまま保たれます。
トリム運転の反復にはほとんどコストがかかりません
トリム運転の後も残留アンバランスが許容値を超えている場合でも、試し運転が繰り返されることはありません。係数はすでに存在しているため、プログラムは追加の修正をただちに計算します。すでに取り付けられている重りを外すことなく追加の重りが取り付けられ、トリム運転が繰り返されます。これは作業に必要な回数だけ行うことができるため、難しいロータでは測定作業ではなく起動の繰り返しに時間がかかることになります。
プログラムが自動作成するレポート
ソフトウェア自体が生成する HTML ドキュメントは3種類あり、いずれも UTF-8 でエンコードされ、顧客の携帯電話を含め、どのオペレーティングシステム上のどのブラウザでも開くことができます。
protocol11.htm、完了した作業のバランシングプロトコルです。vibrometer_report.htm、測定セッションの Vibration Meter レポートです。report_YYYY-MM-DD.htm、1日分の点検のルートレポートです。
レポートは、それで終わりのファイルではありません。プログラムには印刷プレビュー機能付きのレポートエディタが搭載されており、プレビューはリストから10~200パーセントの範囲でズームでき、数値を手入力すれば最大500パーセントまで拡大できます。これは、機械のそばでノートパソコンの画面上の小さな数字を確認する際に重要になります。
エクスポート形式と、誰も予想しない唯一の要件
| 形式 | 典型的な用途 |
|---|---|
| 顧客に送付する、または作業指示書に添付する文書 | |
| HTML、単一ファイル | 画像が埋め込まれた単一の自己完結型ファイルで、メール送信が容易 |
| 画像フォルダ付き HTML | 公開用や他の文書への貼り付け用に編集可能なバージョン |
| RTF | ワープロソフトでプロトコルを開いて編集する |
| RVF | 内蔵エディタのネイティブなリッチテキスト形式 |
1つの要件ははっきり述べておく必要があります。新品のノートパソコンで作業する人を驚かせることが多いからです。PDF エクスポートには、少なくとも1台の Windows プリンタがインストールされている必要があります。プリンタドライバはページレイアウトの計算にのみ使用され、実際に印刷が行われることはありません。プリンタがまったくないコンピュータの場合は、Windows で “Microsoft Print to PDF” を有効にすれば、エクスポートが機能するようになります。

あなたのレターヘッド、あなたのロゴ
レポートテンプレートは ReportTpl フォルダ(Bs1A.exe の隣)内にある通常の HTML ファイルであり、編集することで、プロトコルに貴社のレターヘッド、ロゴ、連絡先を反映させることができます。編集内容は自動更新後も保持されます。変更されたテンプレートは name.user-YYYYMMDD-HHMMSS.htm という名前に変更されてから、新しい工場出荷時のファイルが書き込まれます。プログラムは更新後に、保存されたファイルを一度だけ一覧表示するので、カスタマイズは手作業で新しいテンプレートに引き継ぎます。Bs1ASetup.exe による再インストールではこの確認は行われず、テンプレートは工場出荷時のものに置き換えられるため、再インストールの前にテンプレートを別の場所へコピーしてください。
許容値が ISO 計算機から得られた場合、プロトコルの “Applied Standards” セクションは自動的に入力されます。内容は、ISO 21940-11:2016(旧 ISO 1940-1)、バランス品質等級 G、ロータ質量、最高使用速度、許容残留アンバランスの合計、およびそれを許容値の対象面に配分した値です。結果セクションには、面ごとの推奨修正重りが質量と角度で、試し運転の後と確認運転の後の両方について一覧表示されます。
データはあなたのものであり、持ち運び可能です
アーカイブとレポートは Documents\BalSoft\Bs1Aに保存されます。プログラムの更新や完全な再インストールを経ても保持され、別のコンピュータへは、そこにウィザードでプログラムをインストールし、両方のマシンでプログラムを閉じ、その場所からデータベースフォルダと名前が Arc で始まるすべてのフォルダをコピーすることで移行できます。Arc フォルダ内の完成した HTML レポートは、単独で自由に移動できます。移行すべきデータベースサーバーも、連絡すべきライセンスサーバーも、測定履歴を保持するクラウドアカウントもありません。
Route Inspection: ISO 10816-1に基づく巡回監視(実験的機能)
Route Inspectionはユーザーマニュアルで実験的機能とされており、既定では無効です。“F4 – Settings”タブのチェックボックスで有効にします。
このモジュールが加えるのは、同じハードウェアに与えられる第二の役割です。バランシング作業の合間に、この機器とノートパソコンは、プラント内を巡回する振動モニタリングセットとして機能します。あらかじめ定められたルートに沿って、毎回同じ方法で同じ測定点を測定し、数値の推移を確認します。
ルートの構成方法
データモデルは3つの階層から構成されており、実際にプラントを巡回する順序に対応しています。
- A route は、たとえば作業場や生産ラインなど、1回分の巡回を表します。
- A ポイント は、そのルート上にある1台の機械です。
- A スポット は、1つの軸受と1つの軸を組み合わせたものであり、センサーが実際に測定する対象です。
1つのポイントには最大8つの軸受を含めることができ、各軸受には X(水平)、Y(垂直)、Z(軸方向)の3つの軸があります。これにより、1台の機械につき最大24の測定スポットが得られ、多段ポンプや複数の支持を持つモーターとファンのセットにも十分対応できます。
すべてのスポットは ISO 10816-1 に照らして評価されます
測定された各スポットは、そのポイントに割り当てた機械クラス(クラス I から IV)に基づく ISO 10816-1 のしきい値と比較され、ゾーン A、B、C、D のいずれかで色分けされます。この色分けこそが巡回中のこのモジュールの要点です。未測定のポイントは正常なポイントと視覚的に区別されるため、巡回の終わりにルートが完了したかどうかが一目で分かり、チャートを1つも開かないうちに、どの機械に注意が必要かがすぐに分かります。
トレンドと予測
各スポットについて3種類のトレンド表示が利用できます。“Overall level” は、広帯域振動速度を訪問ごとに ISO 10816-1 のゾーン境界と対比してプロットします。“Frequencies” は個々の周波数成分を追跡するもので、これにより進行中の軸受故障を、緩やかに進むアンバランスの増加と区別できます。ウォーターフォール表示は、直近最大12回分のチャンネル1のスペクトルを重ねて表示するため、3回前の訪問には存在しなかった新しいピークが、単なる数値ではなく尾根状の盛り上がりとして視覚的に確認できます。
プログラムは推定も行います。直近最大6回分の訪問データを用いて直線をあてはめ、結果をゾーン X まで約 N 日という形で示します。これはマニュアルどおり正確に説明することが重要です。これはごく少数の点による線形外挿から得られる、保守計画のための大まかな見積もりであり、残存寿命を保証するものではありません。非線形に進行する故障はこの予測に従いません。誠実に使えば、これは2台の機械のどちらを先にスケジュールするかを判断するための手段です。
訪問時に数値以外に記録できること
振動の読み取り値だけでは、それを意味あるものにしていた文脈が失われてしまうことがよくあります。そのため各訪問では、自由記述のメモ、温度測定値、および jpg、png、bmp 形式の写真も記録できます。これにより、緩んだガードや油漏れ、仮設のカップリングといった説明事項を、それを裏付ける測定値のそばに記録できます。最大120秒までの惰性走行測定もルート内で記録できるため、疑わしい機械の惰性走行を、別途訪問を予定することなく巡回中に取得できます。
ルートレポート
検査日ごとに1つの HTML レポートが作成され、その名前は report_YYYY-MM-DD.htmです。これは、巡回の終わりに保守計画担当者や顧客に渡される文書であり、他のレポートと同様、読み手のコンピュータにソフトウェアがインストールされていなくても、どのブラウザでも開くことができます。
事前に知っておく価値のある運用上の注意点
- COM ポートが認識されていない場合でも、測定ボタンはグレーアウトされません。代わりに “Measurement is not available.” と応答するため、機器が接続されていない状態は、無効化されたインターフェースというより、拒否されたように見えます。
- ルートウィンドウを開くと、実行中の Signal Monitor または Run-down は停止します。この機器にはポートが1つしかなく、ルートモジュールがそれを占有するためです。これは想定された動作であり、不具合ではありません。
- ポイントの軸受数を減らそうとしても、削除対象となる軸受にすでに測定履歴がある場合はブロックされます。プログラムはレイアウトよりもトレンドの保護を優先します。
- ルートやポイントを削除しても、データは消去されません。フォルダは
Routes\_deletedに移動されるため、現場で行った削除は、オフィスに戻ってから元に戻すことができます。
データはプログラムの外でも読み取り可能な状態を保ちます
ルートデータは、Windows の地域設定にかかわらず、SI 単位でかつ小数点(ピリオド)を用いたプレーンなファイルとして保存されます。この最後の点は些細に聞こえるかもしれませんが、実はそうではありません。つまり、小数点をコンマで表記する言語向けに設定されたノートパソコンで記録されたルートでも、他のどのマシンでも正しく開くことができ、コンバータなしで自前のツールでファイルを解析できるということです。
設定、単位、言語、画面スケーリング
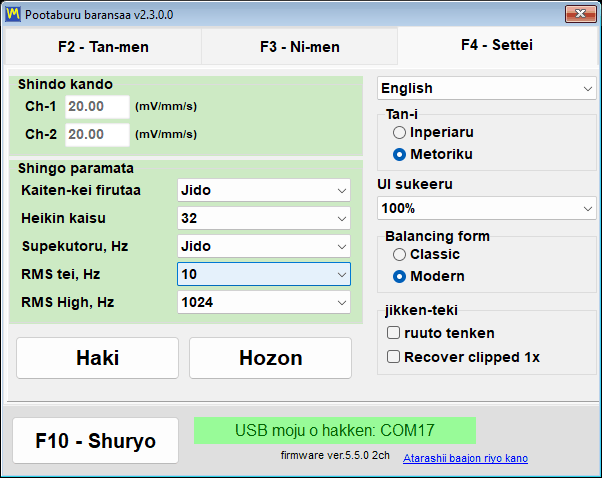
プログラムの測定方法や表示方法を変更する項目はすべて、メインウィンドウの1つのタブ、“F4 – Settings” にまとまっています。あちこち探し回る必要のある入れ子状の設定ダイアログツリーは存在しません。センサー感度、信号パラメータ、インターフェース言語、“UI Scale”、“Units” システム、“Balancing form” スイッチ、“Experimental” 機能のチェックボックスがすべて同じ画面にあり、そこに表示されている値が、現在機器が使用している値です。
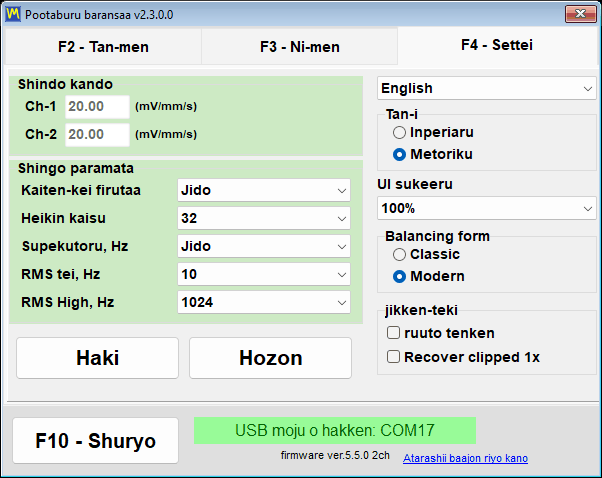
左下の2つのボタンが保存の挙動を制御します。“Save” は現在の設定を Bs1A.cfg 設定ファイルに書き込み、次回起動時の既定値とします。“Discard” は未保存の変更を取り消し、そのファイルから値を再読み込みします。“Tacho filter”、“Averages”、“Spectrum, Hz”、RMS 帯域、単位系といったほとんどのパラメータは、変更した瞬間に反映され、プログラムが正常終了する際に自動的に Bs1A.cfg に書き込まれます。言語、“UI Scale”、“Balancing form”、実験的機能のチェックボックスは、変更するとただちにファイルに書き込まれるため、これらについては “Save” を押す必要はありません。
センサー感度は意図的にロックされています
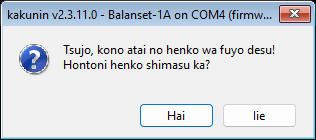
“Vibration sensitivity” グループには、チャンネルごとに mV/(mm/s) 単位の係数が一つあります。デフォルト値は 20 ですが、校正済みの計測器は、接続時にチャンネルごとの係数をこれらの欄に書き込みます。すべての計測器は、センサーとセットで校正されており、値は 20 から大きく異なることがあるためです。四チャンネルの Balanset-4A には、Ch-3 と Ch-4 の欄が追加されます。これらの欄は誤編集から保護されており、グループをクリックして “Do you really want to change it?” のプロンプトを確認するまで何も入力できません。この質問が一つあるだけで、現場作業の最中に、誤ったキー入力でオペレータが計測器全体を知らないうちに再校正してしまうことを防げます。誤った係数は mm/s のすべての読み取り値を比例して変化させますが、すべての運転が同じセンサーで測定されるため、算出される修正質量と角度にはほとんど影響しません。センサーが標準のものと異なる場合にのみこれらの数値を変更してください。保存時に計測器が接続されている場合、プログラムは “Write the new sensor coefficients to the device?” と尋ね、“Yes” を選ぶと計測器自体に保存された校正が上書きされます。
信号パラメータ
| パラメータ | 値 | デフォルト | 変更される内容 |
|---|---|---|---|
| “タコフィルタ” | “自動”, “精細 (1%)”, “標準 (2%)”, “粗い (5%)”, “非常に粗い (10%)”, “ラフ (20%)”, “オフ (40%)” | “Auto” | 隣接する回転間で許容される速度変動 |
| “Averages” | “Auto” / 8 / 16 / 32 / 64 / 128 / 256 | “Auto” | Vibration Meter と Classic バランシングウィンドウで、一回の測定に平均化される回転数です。多いほど結果が安定してノイズが減りますが、測定時間は長くなります。“Auto” は回転数を自動で選びます |
| “Max. repeat” | 1 / 3 / 4 / 8 / 10 / 15 / 20 | 3 | Classic の単一面ウィンドウおよび二面ウィンドウで、各運転が行う測定の回数です。それらのベクトルは平均されて運転結果になり、大きなばらつきはセッションログに報告されます |
| “スペクトル, Hz” | 100 から 8000、または “Auto” | “Auto” | スペクトルに表示される最大周波数。“Auto” は回転速度に応じて範囲を自動選択します |
| “RMS Low, Hz” | 1 から 10 | 10 | 全体振動レベル帯域の下限です。ライブのタコ信号がある場合、低速のロータでは、プログラム自身がこれを回転周波数の半分まで下げます |
| “RMS 高域, Hz” | 1024 / 2048 / 4096 / 8192 | 1024 | RMS 帯域の上限です。下限 10 Hz との組み合わせで、1024 は標準の ISO 10816 / ISO 20816 の 10~1000 Hz の帯域となり、より大きな値は帯域をスペクトルの上端に向けて広げます |
| “Vibration evaluation standard” | “Off”、ISO 20816-3(グループ 1 または 2、剛性または柔軟な支持)、ISO 10816-1(クラス I~IV) | “Off” | 選択した規格のゾーンに従って全体振動 Vs を色分けします: A は緑、B は黄、C はオレンジ、D は赤 |
“Auto” タコフィルタは許容範囲を適応的に選択します。最初は2パーセントから始まり、回転が不安定な場合は段階的に最大40パーセントまで緩和され、その際は測定精度が低下した状態で取得されたことが表示されます。Vibration Meter のライブストリームでは、“Auto” は固定の20パーセントに相当します。このトレードオフは、触る前に知っておく価値があります。フィルタが厳しすぎると、ベルト駆動や振動する支持構造では回転速度がまったく取得できなくなり、逆に緩すぎると測定は受け入れられますが位相精度が低下します。
“Auto” 平均化は、最も正確な結果が得られる回転数を選びます。Vibration Meter の測定は、少なくとも 16、最大でも 256 回転の範囲で、1x ベクトルが落ち着いた時点で停止します。8 回転が得られた後は約 20 秒で停止します。回転数をあらかじめ決める必要がある Classic バランシングウィンドウでは、現在の速度で約 4 秒間に収まる回転数が採用されます。Modern バランシングフォームでは、この欄は使用されません。測定時間は独自の “Measurement mode” が決めるためです。
“Vibration evaluation standard” リストは、このタブで最も新しい項目です。選択した規格のゾーンに従い、Vibration Meter と両方のバランシングフォームの全体振動 Vs を色分けします。規格は、剛性または柔軟な支持上のグループ 1 またはグループ 2 の機械に対する ISO 20816-3、あるいは機械クラス I~IV に対する ISO 10816-1 のいずれかで、色は A が緑、B が黄、C がオレンジ、D が赤です。デフォルトの “Off” は評価を無効にします。選択は即座に反映され、他の信号パラメータとともに Bs1A.cfg に書き込まれます。数値の背後にある RMS 帯域は、F4 タブのここでのみ設定します。
メートル法とヤードポンド法の単位
単位系は “Units” グループで、“Metric”(既定値)と “Imperial” の間で切り替えます。この切り替えは、画面上でもレポート上でも、プログラムが扱うすべての物理量に適用されます。
| 数量 | メトリック | Imperial |
|---|---|---|
| 重量・質量 | g | オンス |
| 半径と長さ | mm | で |
| 不釣り合い(モーメント) | g*mm | oz*in |
| 振動速度 | mm/s | inch/s |
| ISO 21940-11 用のロータ質量 | kg | ポンド |
| 材料密度 | g/cm3 | oz/in3 |
プログラムは内部では常に SI 単位、すなわち g、mm、g*mm、mm/s、kg で計算およびデータ保存を行い、変換は入力時と表示時にのみ行います。このため、同僚が別の単位系を選択した状態でアーカイブ記録や保存済みセッションを開いても破損しません。切り替え後は、すべてのウィンドウ、グラフ、レポートの単位ラベルが即座に更新されます。Modern バランシングフォームでは、すでに入力・表示されている数値も変換されるため、2 oz は 56.7 g になります。Classic ウィンドウは画面上の既存の数値を再計算せず、Classic フォームが選択されているか Classic ウィンドウが開いている場合、プログラムはこの旨を警告して再起動を勧めます。そのため、Classic の作業を始める前に単位を選んでください。小さな修正質量は、0.001 g または 0.001 oz までの適応精度で表示されるため、細かい重りの値が丸めで失われることはありません。
27のインターフェース言語
プログラムとそのマニュアルは、英語、ブルガリア語、チェコ語、デンマーク語、ドイツ語、エストニア語、スペイン語、フランス語、インドネシア語、イタリア語、ラトビア語、リトアニア語、ハンガリー語、オランダ語、ノルウェー語、ポーランド語、ポルトガル語、ポルトガル語(ブラジル)、ルーマニア語、ロシア語、スロバキア語、スロベニア語、フィンランド語、スウェーデン語、トルコ語、ウクライナ語、日本語の27言語に翻訳されています。言語一覧は設定タブの右上にあります。
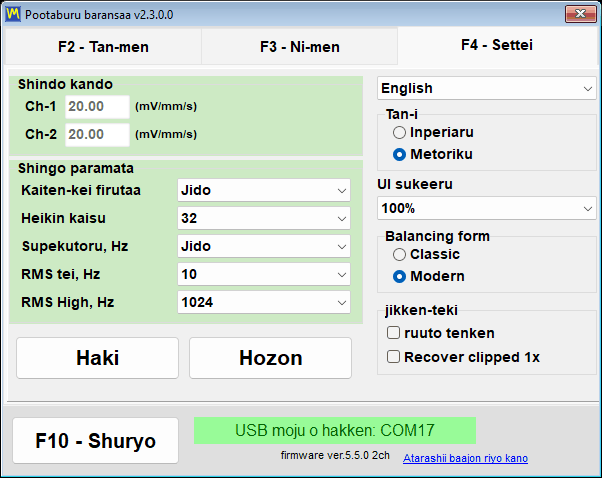
リストの名称はラテン文字で書かれており、ロシア語は “Russkiy”、日本語は “Nihongo” と表示されます。そのため、読めない言語に切り替えた後でも、必ず元に戻る道が見つかります。選択はただちに Bs1A.cfg に書き込まれ、プログラムの再起動後に適用されます。“The new language will take effect after the program is restarted.” という通知は、現在の言語と選択したばかりの言語の二つの言語で同時に表示されるようになっています。インターフェース言語は HTML レポート内のラベルも制御するため、顧客に渡すバランシングプロトコルは顧客の言語で出力されます。
現場用ノートパソコン向けのUI Scale
“UI Scale” には 100、125、150、175、200% があり、Windows のシステム DPI スケールの上に重ねて適用されるため、要素の最終的な大きさは二つの組み合わせで決まります。言語と同様に、スケールもプログラムの再起動後に反映されます。“Vibration Meter”、“Charts”、バランシング、“Balancing archive” の各ウィンドウでは、最大化ボタンによってフォント、ボタン、欄、グラフ軸も利用可能な画面領域に合わせて拡大され、ウィンドウを元に戻すと基本スケールに戻ります。この動作はデフォルトで有効で、設定ファイルの [UI] セクションにキー MaximizeZoom=0 を指定するとオフにできます。すべてのウィンドウはデスクトップの作業領域内に収められるため、150% や 200% でもダイアログがタスクバーの背後に隠れたり、最下段のボタン行が切れたりすることはなく、長い翻訳が収まらない場合、プログラムはラベルやボタンのフォントを自動的に縮小します。小さな画面で大きなスケールにした場合の許容値計算機のように、縦に収まらない固定レイアウトのダイアログは、切り取られる代わりに縮小スケールで表示されます。
Balancing formと実験的スイッチ
“Balancing form”グループは、“F6 – Balancing”ボタンで開くウィンドウが“Classic”か“Modern”かを決定します。この選択内容は即座に保存され、次にバランシングウィンドウを開いたときに適用されます(再起動は不要です)。このグループ自体は、対応ファームウェアを搭載した接続デバイスをプログラムが識別した後にのみ表示され、それまでは非表示のままで、Bs1A.cfgに以前保存された値が引き続き有効です。
“Experimental” グループには三つのチェックボックスがあり、すべてデフォルトでオフです。“Bump test” は、固有振動数のタブを Vibration Meter に追加します。“Route inspection” は “F9 – Route Inspection” ボタンを追加し、切り替えると再起動なしですぐにメインウィンドウが再構築されます。“Recover clipped 1x” は、振動信号がスケールを超えた場合の動作を変えます。測定を拒否する代わりに、プログラムは信号の歪みのない部分から回転成分を再構成し、精度は低下しますが、結果を近似的に再構成されたものとして表示します。“Bump test” チェックボックスは、“Balancing form” グループと同様に、対応ファームウェアを持つデバイスが識別されるまでまったく表示されません。保存された設定は再起動後も維持されますが、タブが Vibration Meter に現れるのはデバイスが識別された時点のみで、チェックボックスをオフにするとタブが削除され、実行中のテストも停止します。
Bs1A.cfg:設定はプレーンテキストファイル
すべての設定は、単一のテキスト INI ファイル Bs1A.cfg に保存されます。このファイルは Bs1A.exe の隣にあり、そのフォルダが書き込み不可の場合は %LOCALAPPDATA%\BalSoft\Bs1A にあります。プログラムは Windows レジストリをまったく使用しません。ファイルはプログラムを閉じている間であれば手作業で編集でき、これはサービス用ノートパソコンの集団に同一の設定を展開する最も簡単な方法です。つまり、ファイルを一つコピーするだけです。感度、ノイズフロア、プリセット、ドリル加工の数値は、小数点でも小数コンマでも受け付けられるため、インターフェース言語や Windows の地域形式を変更してもリセットされません。
インストール、システム要件、データの保存場所
Balansetソフトウェアは、ごく普通のWindowsデスクトップアプリケーションです。機械の現場に持ち込むノートパソコンに一度インストールすれば、以降は装置は単なるUSBデバイスとして、プログラムが自動的に検出します。
プログラムはキットの USB ドライブに収録されており、Bs1ASetup.exe インストーラまたはアーカイブとしてダウンロードすることもできます。再入手が必要ですか? Vibromeraサポートにお問い合わせください お使いの機器モデルとともにお知らせいただければ、適切なソフトウェアバージョンを確認いたします。
| パラメータ | 要件 |
|---|---|
| オペレーティングシステム | Windows 7、8、10、または 11、32 ビットまたは 64 ビット。64 ビットの Windows 10 または 11 を推奨 |
| プロセッサとメモリ | デュアルコアプロセッサと 1 GB の RAM。2 GB を推奨 |
| ポート | 空き USB ポートが一つ。計測器、そのセンサー、タコメータはすべてこのポートから給電されます |
| ディスク容量 | 約150 MB |
| ディスプレイ | インターフェース倍率 100% で 1280×1024。125% 以上では、バランシングウィンドウに比例してより多くのピクセルが必要です |
| 管理者権限 | プログラム自体には不要で、ユーザー自身のフォルダにインストールされます。ウィザードが実行する計測器ドライバとデータベースコンポーネント(BDE)のインストーラが、要求する場合があります |
| インターネット接続 | 測定、バランシング、レポート作成には不要です。更新、Vibromera アカウントへの紐付け、サポートへのレポート送信に必要です |
2通りのインストール方法
ウィザードによるインストールは、プログラムをまだ使ったことのないコンピュータで推奨される方法です。Bs1ASetup.exe を実行してウィザードを進めてください。デフォルトの場所は現在のユーザーの Documents\BalSoft フォルダで、プログラムは Bs1A サブフォルダに置かれ、Documents\BalSoft\Bs1A\Bs1A.exe となります。インストール中に計測器を接続しておく必要はありません。このウィザードでは、一つのステップを二度読む価値があります。最後に、計測器ドライバのインストーラ、続いてデータベースコンポーネント(BDE)のセットアップが自動的に一つずつ実行され、Windows がそれぞれについて管理者権限を求める場合があります。両方を最後まで完了させ、キャンセルしないでください。データベースコンポーネントがないと、セッションアーカイブが動作しないためです。その後、ウィザードは、チェックボックスを外していない限り、“Bs1A” のデスクトップショートカットと、プログラム、“Manual”、メーカーの Web サイトへのリンク、アンインストーラを含む “Bs1A” のスタートメニューグループを作成します。
プログラムはポータブルでもあります。Windows レジストリには触れず、すべての設定は実行ファイルの隣の Bs1A.cfg にあるため、アプリケーション全体を任意の便利なフォルダに展開してそこから実行できます。計測器と一緒に持ち運ぶ USB メモリからでも同様です。注意点が二つあります。Program Files には展開しないほうがよいでしょう。管理者権限がないとそこには何も書き込めないため、プログラムは設定とログを代わりに %LOCALAPPDATA%\BalSoft\Bs1A に保存することになり、更新には管理者の承認が必要になる場合があります。また、そのコンピュータでウィザードによるインストールを一度も行ったことがない場合は、そのマシンでウィザードを一度実行してください。データベースコンポーネント(BDE)と計測器ドライバをインストールするのはウィザードだけで、これらがないとセッションアーカイブが動作しないためです。その後は、どの方法でも更新できます。
初回起動
Bs1A.exeを起動すると、タイトルバーにプログラムのバージョンが表示されたメインウィンドウが開きます。ウィンドウ下部の接続ステータス行は、次の3つの状況のうちどれに該当するかを即座に示します。“USB module found on”とCOMポート番号が表示されていれば装置は準備完了、“USB module not connected”は装置が見つからなかったことを意味し、赤字の“Firmware not supported on COM…”は装置は応答したもののファームウェアが5.5.0より古いことを意味します。プログラムは二重に起動することはありません — 再度起動しても、既存のウィンドウが前面に表示され、最小化されていた場合は元に戻されるだけです — これは2つのインスタンスが同じCOMポートを奪い合うことになるためです。
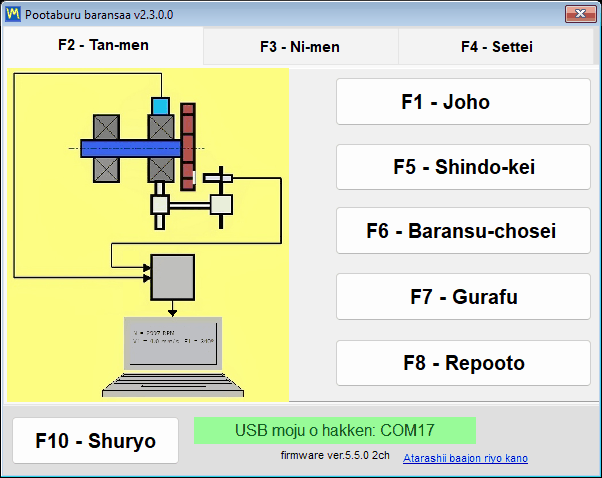
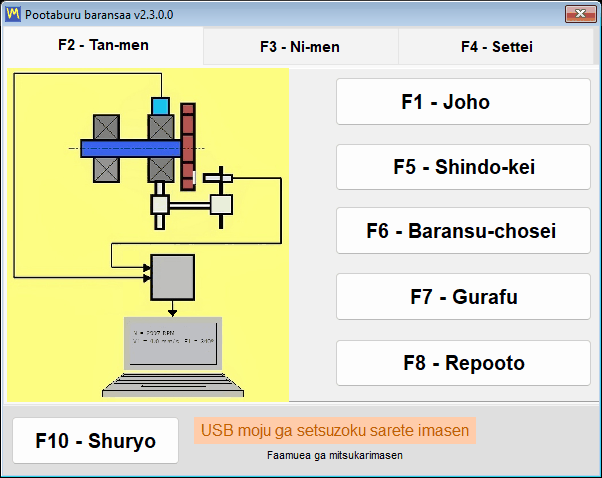
ハードウェアが届く前でも、プログラムをインストールして操作を試すことができます。装置を接続していなくてもメインウィンドウは開き、完全に操作可能な状態を保ちます — ブロッキングダイアログは表示されません — ステータス行は単に何も見つからなかったことを報告するだけです。インストール後にまず行うのは通常、言語の選択です。“F4 – Settings”タブで言語を選び、“F10 – Exit”でプログラムを閉じてから再度起動してください。
ファイルの保存場所
| 項目 | ここで、 | 注 |
|---|---|---|
| 設定 | Bs1A.cfg(Bs1A.exeと同じ場所) | プレーンな INI テキストです。言語、倍率、“Balancing form” の選択、“Experimental” のチェックボックスは変更した時点で書き込まれ、その他は “Save” を押したときと通常終了時に書き込まれます。プログラムフォルダが書き込み不可の場合、設定、ログ、ダウンロードした更新は %LOCALAPPDATA%\BalSoft\Bs1A に保存されます |
| セッションアーカイブとレポート | Documents\BalSoft\Bs1A | プログラム自体のインストール場所にかかわらず、常に現在のユーザーのDocumentsフォルダ内 |
| 動作ログ | Bs1A.exeと同じ場所にあるlogsフォルダ | bs1a.logおよびbs1a.1.logからbs1a.5.log。1ファイルあたり5 MB、最大5ファイルまで |
| レポートテンプレート | Bs1A.exeと同じ場所にあるReportTplフォルダ | 編集可能で、プロトコルに自社のレターヘッドを入れることができます |
| ウィンドウのスクリーンショット | Documents\Bs1A\Screenshots | F12キーによりPNGファイルとして保存されます |
アーカイブは、実行ファイルの隣ではなく、意図的にユーザーの Documents フォルダに保存されるため、プログラムの更新や完全な再インストールを経ても保持されます。プログラムが別のフォルダにインストールされていて、以前のバージョンのアーカイブが Bs1A.exe の隣に残っている場合、プログラムは、Documents\BalSoft\Bs1A にまだアーカイブがなければ、初回起動時にそれを一度だけコピーし、元のファイルは削除しません。担当者を別のノートパソコンに移す場合は、そこにウィザードでプログラムをインストールします。計測器ドライバとデータベースコンポーネントは、フォルダをコピーしても移せないためです。そのうえで、両方のコンピュータでプログラムを閉じた状態で、プログラムフォルダから Bs1A.cfg とレポートテンプレートを、Documents\BalSoft\Bs1A からアーカイブ、データベースフォルダ、名前が Arc で始まるすべてのフォルダを、新しいコンピュータの同じ場所にコピーします。無効化、移管、再ライセンスの必要はありません。
計測器の接続と、ファームウェア5.5.0の要件
振動センサーは、ケースに表示されたCh-1からCh-4のチャンネルコネクタに接続します — Balanset-1Aでは2つ、Balanset-4Aでは4つです — また、レーザータコメータはTachoコネクタに接続します。ケースの旧リビジョンでは、同じ入力がX1・X2(振動用)とX3(タコメータ用)と表示されているため、お使いの機器のラベルが異なっていても驚かないでください。振動センサーは、バランシング対象のロータの軸受サポートに取り付け、ロータに反射マークを貼り付け、USBモジュールをUSBケーブルでコンピュータに接続します。装置はいつでも認識されるため、この順序を厳密に守る必要はなく、プログラムがすでに動作している最中でも接続できます。
どの問題よりもサポートへの問い合わせが多くなる細かな点が一つあります。タコメータは自身のケーブルを通じて計測器から給電され、電池は不要なので、電池ボックスのカバーを開ける理由はありません。接続後、ON を押し、次に AUTO を押してレーザービームを点灯させ、最後に LASER を押してビームを明るくし、マークが確実に読み取られるようにします。LASER を押さないとビームは暗く、回転が欠落して読み取られることがあります。タコメータをマークに近づけるほど、読み取りは確実になります。通常は 20~50 cm、良好な条件で約 500 mm までです。ビームを直接のぞき込まないでください。
接続ボタンは存在しません
プログラムは COM ポートをおよそ 1.5 秒ごとに自動でスキャンし、デバイスを見つけて、そのファームウェアを問い合わせます。見つかったポートは記憶されるため、次回の起動ではより速く接続されます。他のプログラムが開いているポートがあってもスキャンは止まらず、残りのポートはチェックされ、使用中のポートは後のサイクルで再試行されます。隣のポートにある他社の Arduino ボードも検索を妨げません。COM ポートドライバはセットアップウィザードによってインストールされ、これにより、計測器はデバイスマネージャーで “Arduino Due” という名前の COM ポートとして表示されます。USB ステータス行をクリックすると、次のサイクルを待たずにただちに検索が実行されます。
| ステータス行のテキスト | 色 | 意味 |
|---|---|---|
| “USB module found on”+ポート番号 | 緑 | 装置が接続され、応答している状態 |
| “USBモジュールが接続されていません” | 黄橙色の点滅 | 装置が見つからず、バックグラウンドで検索が実行されている状態 |
| “USBモジュールが切断されました” | 赤文字のオレンジ色 | ケーブルが抜かれたばかりです。その後、デバイスが戻るまで、行は点滅する “USB module not connected” に変わります |
| “COM4のUSBモジュールが応答しません” | オレンジ | COMポートは存在するが、通常は他のプログラムがポートを占有しているためファームウェアが応答しない状態 |
| “COM4のファームウェアはサポートされていません” | 赤文字のオレンジ色 | 装置は応答するが、そのファームウェアが5.5.0未満であるため測定がブロックされている状態 |
モデル、ポート、ファームウェアは常に画面に表示されます
ステータス行の隣に、プログラムは firmware ver.5.5.0 2ch のような行でデバイスのファームウェアを表示します。数字は計測器内部のプログラムのバージョンで、2ch または 4ch はチャンネル数です。これにより、ソフトウェアは Ch-3 と Ch-4 を表示するかどうか、いくつの修正面を提供するかを判断します。同じ三つの事実、すなわち機種、COM ポート、ファームウェアは、すべてのウィンドウのタイトルバーにも繰り返し表示されます。例: Balanset-1A on COM4 (firmware ver.5.5.2 2ch)。したがって、作業中に撮ったスクリーンショットには必ず出所情報が含まれます。“F1 – About” ウィンドウには、プログラムのバージョン(現在は 2.3.7.0)、Device UID として表示されるデバイス識別子、校正日、工場で計測器に書き込まれたチャンネルごとの感度係数が追加されます。デバイス識別子は、チップに焼き込まれた番号であり、計測器のラベルに印刷されたシリアル番号ではありません。
ファームウェア5.5.0以降が必要です
このバージョンのプログラムは、デバイスのファームウェアが 5.5.0 以降の場合にのみ測定を行います。古いファームウェアはサポートされず、これは旧 4.10.x 系列と、中間の 5.0.x から 5.4.x のバージョンの両方を意味します。昨日までファームウェア 5.2.0 で測定できていた計測器でも、更新されるまで拒否されます。拒否は黙って行われるのではなく、明示的です。デバイスは引き続き識別され、内蔵アップデータがそのポートを必要とするため、COM ポートは意図的にそのデバイスに割り当てられたままになります。ステータス行はオレンジ色になり、赤い文字で “Firmware not supported on COMx” と表示され、その下のファームウェアバージョンは赤で表示されます。そして、ポートとファームウェアバージョンの組ごとに一度、またプログラムを再起動した後にも、“Update the device firmware now?” と尋ねます。“Yes” と答えると “Updates” ウィンドウが開きます。“No” と答えた場合は、後で “F1 – About” から “Updates…” で自分で開いてください。ファームウェアが更新されるまで、モードボタンは動作し、ウィンドウも開きますが、Vibration Meter と Analyzer のライブストリームは開始されず、バランシングの運転は受け付けられません。
一つの帰結をはっきりと述べておく必要があります。すでにお持ちのデータに影響するからです。5.x より前のファームウェアで作成されたアーカイブ記録は、このバージョンでは正しく読み取れなくなります。ファイルは損なわれていませんが、レベルが 16 倍小さく、異なる周波数スケールで表示されるため、そのような記録を測定値として扱ってはいけません。現行ファームウェアで機械を再測定するか、プログラムバージョン 2.3.0 より前のもので古い記録を開いてください。5.x ファームウェアで作成された記録は影響を受けず、プログラムは古い記録について警告を出しません。
プログラムからのファームウェア更新
ファームウェアは、サードパーティの書き込みユーティリティなしで、アプリケーション内から更新します。“F1 – About” を開き、“Updates…” を押して、“Firmware” ブロックを使用します。工場校正は失われません。プログラムは書き込み前に感度係数のコピーを保存し、書き込み後に書き戻します。プログラムは選択したチャンネル向けのビルドをダウンロードし、チェックサムを検証して、デバイスに書き込みます。操作全体は 15~30 秒かかり、ボタンの下のログ欄には進捗が “Downloading… NN%” として表示され、続いてフラッシャのメッセージが表示されます。実行中はデバイスを切り離さないでください。完了すると “Firmware updated successfully.” と表示され、リンクは自動的に復元されます。デバイスはただちに再識別され、新しいバージョンが開いているすべてのウィンドウのタイトルに表示されるため、ケーブルを抜き差ししたり、プログラムを再起動したりする必要はありません。ファームウェアの更新でチャンネル数が変わる可能性があるため、チャンネル数も同時に再読み込みされます。以前の試行が中断されてデバイスがブートローダで止まっている場合、ウィンドウはその状態を認識して “Bootloader detected (no firmware)” と報告し、再度書き込むことが標準の復旧手順です。
ケーブルが外れてもクラッシュにはなりません
作業中にUSBケーブルを抜いても、ブロッキングダイアログなしで処理されます。ステータス行は“USB module disconnected”に変わり、進行中の測定はきれいに終了して、セッションログに“ERROR: USB cable disconnected. Check USB connection.”と書き込まれ、測定ウィンドウには赤字で“USB disconnected”というキャプションが表示されます。バックグラウンドの検索は継続して実行されているため、ケーブルを差し直すだけで接続は自動的に復元され、Vibration MeterやAnalyzerで実行中だったライブストリームも、ウィンドウを開き直すことなく自動的に再開します。未完了のF9キャプチャのみ、やり直す必要があります。
プログラムの更新とサポート
プログラムは自身を最新に保つことができ、その動作を知らせます。updates.vibromera.com サーバーで新しいバージョンを、HTTPS のみの接続で、起動時にバックグラウンドで、また “About” ウィンドウを開いたときにも確認します。結果は 24 時間キャッシュされるため、サーバーが繰り返し呼び出されることはありません。お使いのチャンネルに新しいバージョンがあると、メインウィンドウの右下隅に “New version available” リンクが表示され、更新がない場合、その隅は何も表示されません。自動チェックは、“Updates” ウィンドウの “Check for updates automatically” チェックボックスで完全に無効にできます。オフにすると、リンクとインジケータ行は表示されず、プログラムがサーバーに接続するのは、ユーザー自身が “About” または “Updates” ウィンドウを開いたときだけになります。“About” ウィンドウからのチェックとインストールでは、サーバーにサービス情報が送信されます。プログラムとヘルパーのバージョン、Windows のバージョン、インターフェース言語、デバイスの機種、そしてこのインストールのランダムな識別子です。
| “About”内の行 | 意味 |
|---|---|
| “Connected”または“Offline” | 更新サーバーに到達できるかどうか。チェック実行中は“Checking server…”と表示されます |
| “アップデートがあります: X.Y.Z” | 新しいバージョンが存在します。行をクリックするとインストールウィンドウが開きます |
| “最新の状態です” | 最新バージョンがインストール済みです。クリックすると24時間キャッシュを無視して即座に再チェックします |
| “アップデートの確認に失敗しました” | サーバーに到達できません。理由はツールチップで説明され、クリックすると再試行します |
| “Link to account…” または “Linked as …” | このプログラムのコピーが Vibromera アカウントに紐付けられているかどうか。詳細は下記 |
アップデートのインストール
リンクをクリックすると “Update available” ウィンドウが開き、新しいバージョン番号、“Current version”、リリース日、ダウンロードサイズ、リリースノートが表示されます。“Install now” で処理が始まり、“Later” で先送りされます。プログラムはパッケージをダウンロードし、SHA-256 チェックサムで整合性を検証し、自身を終了して、インストールを BsUpdater.exe ヘルパーに引き渡します。ヘルパーは動作中、フェーズと、“Extracting… 1234 / 3288” のようなライブのファイルカウンタを表示します。その後ヘルパーはファイルを置き換えて新しいバージョンを起動し、新バージョンはインストールされたバージョンについて短い通知を表示します。ダウンロードに失敗した場合、ウィンドウは開いたままで、理由とともに “Download failed” または “Update verification failed” と表示され、現在のバージョンはインストールされたまま残るので、原因を解消してからもう一度 “Install now” を押せます。
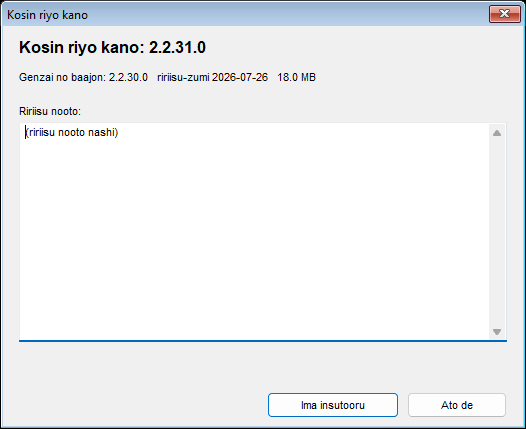
アップデートでお客様のデータが変更されることはありません。Bs1A.cfgの設定は保持され、バランシングのアーカイブはユーザーのDocumentsフォルダーにあるため保持されます。また、変更済みのレポートテンプレートは、name.user-*.htmの形式の名前で新しいテンプレートと並べて保存され、アップデート後にプログラムが一覧表示します。社用のレターヘッドは、それらの保存ファイルから新しいテンプレートへ手作業で引き継ぎます。
ロールバックも組み込まれています。何かを置き換える前に、ヘルパーは以前のバージョンのバックアップを、プログラムフォルダの updates サブフォルダ(デフォルトのインストールでは Documents\BalSoft\Bs1A)に保存します。ヘルパーが更新をインストールできない場合、そのウィンドウには “Could not update” または “Could not update – changes rolled back” と表示され、現在のバージョンは引き続き動作します。停電で中断された更新は、次回の起動時に完了するか、クリーンアップされ、最後の手段として、プログラムフォルダの BsUpdater.exe を手動で実行して以前のバージョンを復元できます。また、“Updates” ウィンドウの “Roll back” ボタンで、いつでも意図的に前のバージョンへ戻すことができ、実行前に確認が求められます。Windows が UAC の確認を求めるのは、Program Files のように、インストール先ディレクトリが現在のユーザーによって書き込めない場合だけです。ポータブルインストールや Documents 配下へのインストールは、プロンプトなしで更新されます。また、ヘルパーが動作している間にプログラムを起動すると、起動は拒否され、“Update in progress” というタイトルのウィンドウが表示されますが、これは正常であり、次回の起動でも異常終了とは見なされません。
アップデートチャンネル
| チャンネル | 提供内容 |
|---|---|
| “Stable” | 検証済みバージョン。既定値であり、本番作業に推奨される選択肢 |
| “Latest” | 最新の正式リリース |
| “試験的” | プレビュービルド。不安定な可能性があると明示的に警告されます |
| “Legacy” | 古いハードウェア向けに固定された古いプログラムバージョン。このチャンネルにはファームウェアがないため、ファームウェアブロックには “No build on this channel” と表示されます |
“Updates” ウィンドウの “Program” ブロックには “Installed: X.Y.Z” と “Channel offers: X.Y.Z” が表示され、そのボタンは状況に応じて変わります。チャンネルのほうが新しい場合は “Update”、古い場合は “Roll back”、チャンネルのバージョンとちょうど同じものがインストールされている場合は “Up to date” です。“Firmware” ブロックも、接続された計測器に対して同様に動作します。
プログラムの Vibromera アカウントへの紐付け
更新サーバーは、一部の更新を、Vibromera アカウントに紐付けられたプログラムのコピーにのみ配信します。紐付けの状態は、“About” ウィンドウと “Updates” ウィンドウの左下隅に表示されます。“Link to account…” はこのコピーが紐付けられていないこと、アカウントのメールアドレスを伴う “Linked as …” は紐付けが有効であること、“Account link was revoked – enter a new code” はサーバーが紐付けを無効にしたことを意味します。新しいバージョンが紐付け後にのみ利用できる場合、プログラムは通常の案内の代わりにそのことを表示します。“About” ウィンドウには “Update available after linking: X.Y.Z”、“Program” ブロックには “Link account…” ボタンが表示されます。紐付けは一分で済みます。リンク行をクリックし、“Link to Vibromera account” ウィンドウに表示されたページアドレスを開き、Vibromera アカウントにサインインして、6 桁のペアリングコードを “Pairing code:” 欄にコピーし、“Link” を押します。その後、プログラムはただちにもう一度更新を確認します。更新にサブスクリプションが必要な場合、“About” ウィンドウに “Update requires a subscription” と表示され、“Program” ブロックには、このバージョンの更新にはアクティブなサブスクリプションが必要である旨の説明が表示され、更新ボタンは表示されません。測定、バランシング、アーカイブ、レポート作成が紐付けに依存することはありません。
プログラム内からの問題報告
サポートは、記憶を頼りに説明文を作成してメールアドレスに送るようなものではありません。“F1 – About” を開いて “Report a problem…” を押すと、“Send report to Vibromera support” ウィンドウが技術的な状況を自動的に収集します。“Comment (optional):” 欄にコメントを追加できます。レポートにはお客様の連絡先情報が含まれないため、返信が必要な場合は、メールアドレスまたは電話番号をそこに記入してください。“Attach screenshots…” で、PNG、JPG、BMP、GIF 形式のスクリーンキャプチャを合計 25 MB まで添付でき、“Attach full log (bs1a.log + rotated)” を使うかどうかも選べます。通常のレポートでは、このチェックボックスはデフォルトでオンで、ログが診断を早めるため、オンのままにしておく価値があります。更新の失敗に関する報告では、そのアーカイブにだけ更新ヘルパー自身のログが含まれるため、事実上必須です。任意のウィンドウのスクリーンショットは、キー一つですぐに撮れます。F12 を押すと、PNG が Documents\Bs1A\Screenshots に書き込まれます。
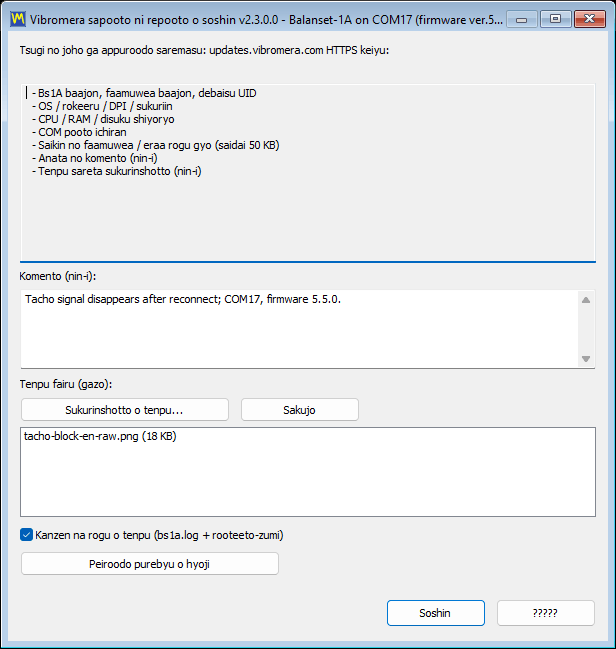
前回のセッションが異常終了した場合、次回の起動時に “The previous session ended unexpectedly. Send a report to the developer?” と尋ねられ、サービス用のコメントがあらかじめ入力された同じダイアログが開きます。ここでも全ログのチェックボックスはオンで、クラッシュ前に何が起きたかがログに示されるため、オンのままにしておく価値があります。未完了のバランシング作業は、その間も失われません。セッションはすべてのステップで自動保存され、プログラムが復元を提案するからです。サーバーに接続できない場合、プログラムは support-report-YYYYMMDD-HHMMSS.json ファイルとしてレポートを保存することを提案し、そのファイルの場所でエクスプローラーを開くので、他の経路、たとえば “About” ウィンドウに表示されているメールアドレスなどで送信できます。販売前や互換性に関するご質問は、WhatsApp で担当者に直接お送りいただくこともできます。宛先は https://wa.me/37258364849.
オフラインでの使用と、PCから外部に送信される情報
Balanset ソフトウェアは、USB デバイスと通信するローカルの Windows プログラムです。背後にクラウドサービスはなく、作業を始める前に接続が必要なライセンスサーバーもありません。振動の測定、バランシング作業の実行、修正重りの計算、ISO 21940-11 に照らした結果の確認、HTML プロトコルの作成は、すべて目の前のノートパソコンで行われ、そのいずれも、ネットワークケーブルを抜き、Wi-Fi をオフにした状態で動作します。このことは、これらの計測器が実際に使われる場所で重要になります。船のエンジンルーム、鉱山、セメント工場、製紙工場、外部のノートパソコンをプラントのネットワークに接続することをそもそも方針で禁じている現場などです。
インターネットを使用するのは三つの場合だけで、いずれも任意で、いずれも HTTPS のみで updates.vibromera.com に送られます。一つ目は更新チェックです。“Check for updates automatically” でオフにでき、その後は、ユーザー自身が “About” または “Updates” ウィンドウを開いたときにのみプログラムがサーバーに接続します。“About” ウィンドウからのチェックとインストールが送るのは、プログラムとヘルパーのバージョン、Windows のバージョン、インターフェース言語、デバイスの機種、ランダムなインストール識別子だけで、それ以上は送りません。二つ目は、ペアリングコードによるプログラムの Vibromera アカウントへの紐付けで、一部の更新で必要となり、ユーザー自身が開始します。三つ目はサポートレポートで、“Send” を押したときにのみ送信され、プログラムと一緒にインストールされるアクセストークンファイルが必要です。これらの経路以外で、バックグラウンドで送信されるものはありません。
サポートレポートを送信する場合でも、その内容は謎ではありません。ウィンドウに内容が一覧表示され、“Show payload preview” ボタンで、何かが送信される前に正確なペイロードを確認できます。内容は、プログラムのバージョン、ファームウェアのバージョン、デバイス UID、ヘルパーのバージョン、デバイスの機種、ランダムなインストール識別子、システム情報(オペレーティングシステム、言語、DPI、ディスプレイ、プロセッサ、メモリ、ディスク負荷、COM ポートの一覧、プログラムのパス、コンピュータ名と Windows ユーザー名の最初の二文字のみ)、アプリケーション内での最近の操作を含む最近の診断ログ行(最大 50 KB)、お客様のコメント、そして添付したファイルです。マニュアルは境界を明示しており、私たちも同様です。セッションファイルと測定結果は、レポートに含まれません。お客様の機械、ロータ名、振動レベル、バランシングプロトコルは、ご自身で添付しない限り、ディスク上に残ります。
同じ原則が、プログラムがデータを保存する方法全体にも貫かれています。設定はレジストリキーではなく、読める形式のINIファイルです。アーカイブとレポートはDocuments\BalSoft\Bs1A内の普通のファイルであり、バックアップしたり、別のコンピュータにコピーしたり、クライアントに渡したりできます。レポートはUTF-8のHTMLで、どのオペレーティングシステムのどんなブラウザでも開けます。Route Inspectionのファイルは、Windowsの地域設定にかかわらず小数点付きのSI単位で書かれたプレーンなファイルであるため、ドイツ語のノートパソコンで記録したルートも、トルコ語のノートパソコンで正しく読み込めます。ユーザーと自分自身の測定データとの間に、独自形式の壁は一切ありません。
装置を入手 — ソフトウェアも同梱
どちらのキットにも、この同じプログラムが付属します。ライセンスは台数単位ではなく、測定、バランシング、レポート作成にアカウントは不要で、Vibromera アカウントがあると一部の更新が利用できます。保証期間は二年間で、DHL / UPS による世界各地への配送に対応します。
Balanset-1A — €1,975Balanset-4A、4チャンネル — €6,803エンジニアに質問する(WhatsApp)
マニュアル: 現場ガイドと仕様を含む 25 章
プログラムバージョン 2.3.7 に付属するユーザーマニュアルは 25 章に拡充され、インターフェースと同じ 27 言語で提供されます。第 1 章から第 18 章は、このページで説明するすべてのウィンドウとモードを扱います。クイックスタート、インストール、接続、Vibration Meter、Analyzer、バンプテスト、二つのバランシングフォーム、極座標図、アーカイブ、レポート、Route Inspection、設定と ISO 21940-11 許容値計算機、更新とサポート、トラブルシューティング、ホットキーです。プログラムはマニュアルをインターフェース言語で開き、Classic または Modern フォームがすでに選択された状態になり、“About” ウィンドウから Field Guide へのリンクがあります。
第 19 章から第 24 章は新しい Field Guide で、数百件のサポート対応と約千台の機械での実地経験から導き出されています。内容は、大半の作業を決定する規則と安全規則、センサーと反射マークを置いてよい場所と置いてはいけない場所、どのような修正重りを使いどのように取り付けるか、マルチャー、収穫機、ファン、破砕機、ドライブシャフト、主軸それぞれの特徴、印刷可能なバランシング記録シート、そして運転前の三つの可否チェックを含む平易な理論です。プログラムは初回起動時に最初の章を案内し、“About” ウィンドウから “Field balancing guide” へのリンクを提供します。その規則のうち二つは、ここで繰り返す価値があります。ゼロ度は反射マークではなく試し重りであること、そして実際には “バランスが取れない” ケースの大半は、アンバランスではなく軸受、き裂、共振が原因であることです。
第 25 章は、計測器とプログラムの技術仕様です。キットが作業に適合するかを決める数値を以下に繰り返し掲載します。値が条件に依存する場合、マニュアルはその依存先を示しています。
| パラメータ | 値 |
|---|---|
| 振動チャンネルと修正面 | Balanset-1A: 2 チャンネル、1 面または 2 面。Balanset-4A: 4 チャンネル、1~4 面。どちらもタコメータチャンネルは一つ |
| 測定量 | 振動速度、mm/s RMS または in/s。広帯域値 Vs と、位相を伴う 1x 成分 Vo。Vo と位相にはタコ信号が必要 |
| 広帯域値 Vs の帯域 | デフォルトは 10~1024 Hz。下限は 1~10 Hz、上限は 1024~8192 Hz |
| 測定限界 | 下限は、1x 成分で約 0.05 mm/s、広帯域で約 0.2 mm/s。上限はおよそ 200,000 を RPM で割った値で、たとえば 3,000 rpm で約 66 mm/s |
| 再現性と精度 | 安定したロータで約 ±0.05 mm/s。絶対精度は ±3% 以上にはならず、これは 159.2 Hz における工場基準の不確かさです。位相の再現性は約 ±2 度、強い信号では約 0.5 度 |
| 回転速度 | プログラムは 50~150,000 RPM を受け付けます。付属のレーザータコメータと貼り付けた反射マークでは、実際には約 45,000 RPM までで、それを超えるとテープが剥がれます |
| スペクトラム | 二チャンネルで最大 6750 Hz、四チャンネルで最大 3000 Hz。分解能はそれぞれ 0.41 Hz と 0.18 Hz。最大 16,384 ライン |
| 最小測定長 | ロータ 8 回転。“Auto” または固定の 8~256 回転 |
| 振動センサー | アナログ MEMS 加速度センサー、±3 g、3 dB 点での帯域幅 550 Hz、マグネットの下に M4 ねじを備えた取り外し可能なマグネットベース。ケーブルは 5 m、ご要望により 10 m |
| タコメーター | レーザー式、一回転につき反射マークが一つ、計測器から給電。作業距離は通常 20~50 cm |
| 電源とインターフェース | ユニット、センサー、タコメータ用にコンピュータの USB ポートから 5 V。USB CDC 仮想 COM ポート |
| 動作条件 | メーカー申告で -10~+50 °C。正式な気候条件または防塵防水の等級はなく、常時濡れる環境、水没する環境、爆発性環境には適しません |
| キット | 約 4 kg。Full キットのケースは 35 × 45 × 15 cm |
| 工場校正 | 159.2 Hz、10 mm/s RMS の基準加振器に対して ±3%。チャンネルごとの係数は計測器内部に保存され、ラベルに印刷され、“F1 – About” に表示されます。センサーは計測器とセットで校正されています。チャンネルや計測器の間で入れ替えないでください |
| ロータータイプ | 使用速度範囲内で剛性であること。柔軟ロータのモーダルバランシングはサポートされていません |
この計測器は、認証された法定計量の測定器ではなく、検定証明書は発行されません。計量特性の正式な確認が作業に必要な場合は、認定校正機関を通じて手配する必要があります。校正間隔は定められておらず、ファームウェアを更新しても校正は失われません。プログラムは書き込み前にコピーを保存し、書き込み後に書き戻します。
よくある質問
ソフトウェアは別売りですか、それとも計測器に付属していますか?
ソフトウェアはキットの一部であり、単独では販売されません。Balanset-1A は EUR 1,975、Balanset-4A は EUR 6,803 で、どちらにも同じ Windows プログラムと、ベンダーの更新サーバーからの更新が含まれます。台数単位のライセンスはありません。一部の更新は Vibromera アカウントに紐付けられたコピーにのみ配信され、一部はアクティブなサブスクリプションを必要としますが、プログラム自体はどちらの場合も測定とバランシングを続けます。
このバージョンのソフトウェアは、どの計測器ファームウェアを必要としますか?
ファームウェア5.5.0以降が必要です。ファームウェア4.10.x、および中間バージョンの5.0.xから5.4.xでは、計測器は検出されCOMポートも表示されたままですが、測定は開始されず、バランシング測定は拒否されます。ステータス行には Firmware not supported on COMx と表示され、ファームウェアはプログラム内から15~30秒で更新できます。
ソフトウェアは3面または4面での修正バランシングに対応していますか?
はい、可能です。4チャンネルのBalanset-4Aを使用し、F4 – SettingsタブのBalancingフォームをModernに設定した場合です。修正面の数は振動チャンネルの数に対応するため、2チャンネルのBalanset-1Aは1面または2面でバランシングを行います。Classicフォームは、どちらの場合も1面・2面に対応します。
ソフトウェアの使用にインターネット接続やクラウドアカウントは必要ですか?
いいえ。USB COM ポート経由で計測器を読み取る通常のローカル Windows プログラムであり、測定、計算、アーカイブ、レポート作成のすべてが、登録なしで完全にオフラインで動作します。インターネット接続を使用するのは、次の三つの任意の用途だけです。HTTPS によるプログラムおよびファームウェアの更新の確認とインストール、一部の更新で必要となる、ペアリングコードによるプログラムと Vibromera アカウントの紐付け、そして任意で行うサポートレポートの送信です。
インターフェースはどの言語に対応していますか?
インターフェースとユーザーマニュアルは 27 言語で提供され、F4 – Settings タブの言語リストから選択します。言語の変更にはプログラムの再起動が必要です。g、g*mm、mm/s、RPM などの単位記号や ISO 21940-11 などの規格名は、どの言語でも標準の形のまま表記されます。
ソフトウェア以外にキットには何が含まれていますか?
キットには二つのバージョンがあり、どちらでもバランシングが可能です。どちらにも、Balanset-1A または Balanset-4A の測定ユニット、チャンネルごとに一つの振動センサー(5 m ケーブル付き)、5 m ケーブル付きのレーザータコメータ、マーク用の反射テープ、USB ケーブル、プログラムとマニュアルを収めた USB ドライブが含まれます。10 m ケーブルはご要望に応じて用意できます。Full キットにはさらに、タコメータ用のマグネットスタンド、重りを計量するデジタルスケール、堅牢なキャリングケースが付属します。OEM キットは保護ボックスに入っており、分解能 0.1 g のスケールと、タコメータを保持する手段はお客様でご用意いただく必要があります。コンピュータはどちらのキットにも含まれません。タコメータは計測器からケーブル経由で給電されるため、電池は不要です。
同じロータを再度バランシングする場合、試し運転をやり直す必要はありますか?
いいえ。影響係数は自動的にアーカイブに保存され、F5 – Apply coefficients、またはバランシングウィンドウ内の Load Coefficients で読み込むと、係数、試し質量、半径、固定位置の数、許容値が復元されます。その後は Run 0 だけを測定すればよく、修正はただちに計算されます。保存された係数が有効なのは、同じ機械と同じロータ種別で、センサーとタコメータの配置が変わらず、反射マークが同じ位置にあり、運転モードが同じ場合に限られるため、最初の作業の際に試し重りの位置をロータにマークしておいてください。
PCの動作要件は何ですか、また管理者権限は必要ですか?
Windows 7、8、10、または 11 の 32 ビットまたは 64 ビット(64 ビットの Windows 10 または 11 を推奨)、1 GB の RAM を搭載したデュアルコアプロセッサ(2 GB を推奨)、空き USB ポート一つ、約 150 MB の空きディスク容量、そしてインターフェース倍率 100% で 1280×1024 の画面。プログラム自体はユーザー自身のフォルダに管理者権限なしでインストールされ、ポータブルコピーは、Program Files に置かない限り、そのまま展開できます。ウィザードが実行する計測器ドライバとデータベースコンポーネントのインストーラだけが、管理者権限を要求する場合があります。設定は Windows レジストリではなく Bs1A.cfg ファイルに保存されます。
Route InspectionとBump testは実運用に対応していますか?
どちらもマニュアルで実験的機能とされており、既定では無効です。F4 – Settingsタブで有効にします。使用でき、ドキュメントも整っていますが、試用段階の機能として扱ってください。特にRoute Inspectionの予測は、直近数回の巡回に基づく直線外挿であり、マニュアルでは保全計画のための大まかな目安とされています。故障までの時間を保証するものではありません。
レポートはどの形式でエクスポートできますか、また一部のPCでPDFエクスポートが失敗するのはなぜですか?
レポートはPDF、単一ファイルのHTML、画像フォルダ付きのHTML、RTF、RVFの各形式にエクスポートできます。HTMLファイルはUTF-8であるため、どのシステムのどのブラウザでも開けます。PDFエクスポートには、ページレイアウトの計算にプリンタードライバーを使用するため、少なくとも1台のWindowsプリンターがインストールされている必要があります。プリンターが全くないPCでは、Microsoft Print to PDFを有効にすればエクスポートが機能します。

