Iga Balanset-1A ja Balanset-4A tarnitakse sama Windowsi programmiga, mis on ühes rakenduses vibratsioonimõõtur, FFT-analüsaator ja kohapealse tasakaalustamise kalkulaator. See mõõdab üldist RMS-i ühikus mm/s, 1x komponenti koos amplituudi ja faasiga, RPM-i, spektrit, lainekuju, X-Y orbiiti, vibratsioonitrendi ja väljajooksu, seejärel arvutab teie enda proovikäikude põhjal korrektsioonimassid 1 kuni 4 korrektsioonitasandile ja kontrollib jääktasakaalustamatust standardi ISO 21940-11 järgi. Programm töötab lokaalselt Windows 7-st Windows 11-ni, loeb instrumenti USB COM-pordi kaudu ega vaja mõõtmiseks, tasakaalustamiseks ja aruandluseks internetiühendust ega pilvekontot. See leht kirjeldab programmi versiooni 2.3.7 koos instrumendi püsivaraga 5.5.2, nagu on dokumenteeritud 25-peatükilises kasutusjuhendis.
Mis on Balanset-tarkvara ja kes seda kasutab
Balanset programm on üks Windowsi rakendus, mis täidab kahte ülesannet sama instrumendi ja samade anduritega. See mõõdab masina vibratsiooni: üldist RMS-taset, pöörlemise 1x komponenti koos amplituudi ja faasiga, RPM-i, spektrit, lainekuju, X-Y orbiiti, trendi ja väljajooksu. Samuti teostab see rootorite dünaamilist tasakaalustamist nende enda laagrites 1, 2, 3 või 4 korrektsioonitasandil, arvutades korrektsioonimassi teie enda proovikäikude põhjal teie enda masinal. Diagnostika ja remont toimuvad seega ühes seansis, masina juures, ilma andmeid teise tööriista eksportimata.
Programm on kirjutatud hooldus- ja teenindusinseneridele, kes tasakaalustavad rootoreid kohapeal: ventilaatoritele, puhuritele, tööratastele, purustitele, tigudele, tsentrifuugidele, turbiinidele, lihvketastele ja ajamivõllidele. Rootor jääb oma laagritesse ega võeta lahti ning masinat tasakaalustatakse selle tavapärasel töökiirusel, mis on tingimus, milles see tegelikult töötab.
See on tavaline kohalik Windowsi rakendus, mitte veebiteenus. Selle taga ei ole pilveteenust: instrumenti loetakse USB COM-pordi kaudu ning mõõtmine, tasakaalustamine, arhiveerimine ja aruandlus ei vaja mingit kontot. Täiesti võrguühenduseta välitöösülearvuti on täielik töökorras seadistus. Internetti kasutatakse ainult programmi- ja püsivarauuenduste jaoks, programmi sidumiseks Vibromera kontoga, mida mõned uuendused nõuavad, ning toeraporti jaoks, mille saatmise ise valite.
Tarkvara kuulub instrumendi komplekti. Balanset-1A maksab €1,975 ja Balanset-4A maksab €6,803. Spetsifikatsioonid ja tellimine on toodud lehel Balanset-1A tootelehekülg ja Balanset-4A tootelehekülg, ja müügieelse küsimuse võite meile saata WhatsApp.
Üks programm, kaks instrumenti
Sama programm teenindab mõlemat instrumenti ja tunneb ära, kumb on ühendatud. See loeb püsivarast kanalite arvu ja näitab täpselt ühendatud instrumendi kanaleid, nii et liides vastab alati kasutatavale riistvarale.
| Pill | Vibratsioonikanalid | Tahhomeetri kanal | Korrektsioonitasandid | Hind |
|---|---|---|---|---|
| Balanset-1A | 2 (Ch-1, Ch-2) | 1 | 2 | €1,975 |
| Balanset-4A | 4 (Ch-1 kuni Ch-4) | 1 | 4 | €6,803 |
Korrigeerimistasandite arv sõltub vibratsioonikanalite arvust. Balanset-1A tasakaalustab 1 või 2 tasandil; kolme ja nelja tasandi jaoks kasutage 4-kanalist Balanset-4A seadet Modern tasakaalustusvormis.
Nõutav on püsivara 5.5.0 või uuem
See kuulub lehe algusesse, mitte allmärkusesse, sest see otsustab, kas programm üldse mõõdab. See tarkvaraversioon mõõdab ainult instrumendi püsivaraga 5.5.0 või uuem. Püsivaraga 4.10.x ja vaheversioonidega 5.0.x kuni 5.4.x tuvastatakse seade endiselt ja selle COM-port on endiselt nähtav, kuid mõõtmist ei käivitu ja ühenduse rida näitab “Firmware not supported on COMx”. Püsivara ennast uuendatakse programmist, aknast “Updates”.
Ühendus, klaviatuur ja värvikoodid
Programmis pole kusagil ühtegi ühenduse nuppu. See skannib COM-porte umbes iga 1,5 sekundi järel ja tuvastab instrumendi igal hetkel, sealhulgas kuumühendamisel (hot-plug) ajal, mil mõõtmisaken on juba avatud. Mudel, COM-port ja püsivaraversioon on näidatud akna pealkirjas, nii et te teate alati, millega tegemist on.
Kogu programmi saab juhtida klaviatuurilt, F1 kuni F10, ning F12 salvestab aktiivse akna PNG-ekraanipildi kausta Documents\Bs1A\Screenshots või, kui Documents pole saadaval, kausta Screenshots faili Bs1A.exe kõrval, nimetades selle akna, kuupäeva ja kellaaja järgi; polaardiagrammi ollessa avatud salvestab F12 polaardiagrammi. Välitöösülearvutil, kus üks käsi on masinal ja läheduses pole hiire jaoks pinda, on see vahe tulemuse salvestamise ja kaotamise vahel.
Kanalite värvikoodid on ühtsed kõigil diagrammidel, tabelites ja aruannetes, nii et värv trükitud protokollis tähendab sama, mis ekraanil:
- Ch-1 on tumepunane.
- Ch-2 on sinine.
- Ch-3 on roheline.
- Ch-4 on merevaigukollane.
- Tahhomeeter on magenta.
Vibratsioonimõõtur: reaalajas näidud, väljajooks ja X-Y orbiit
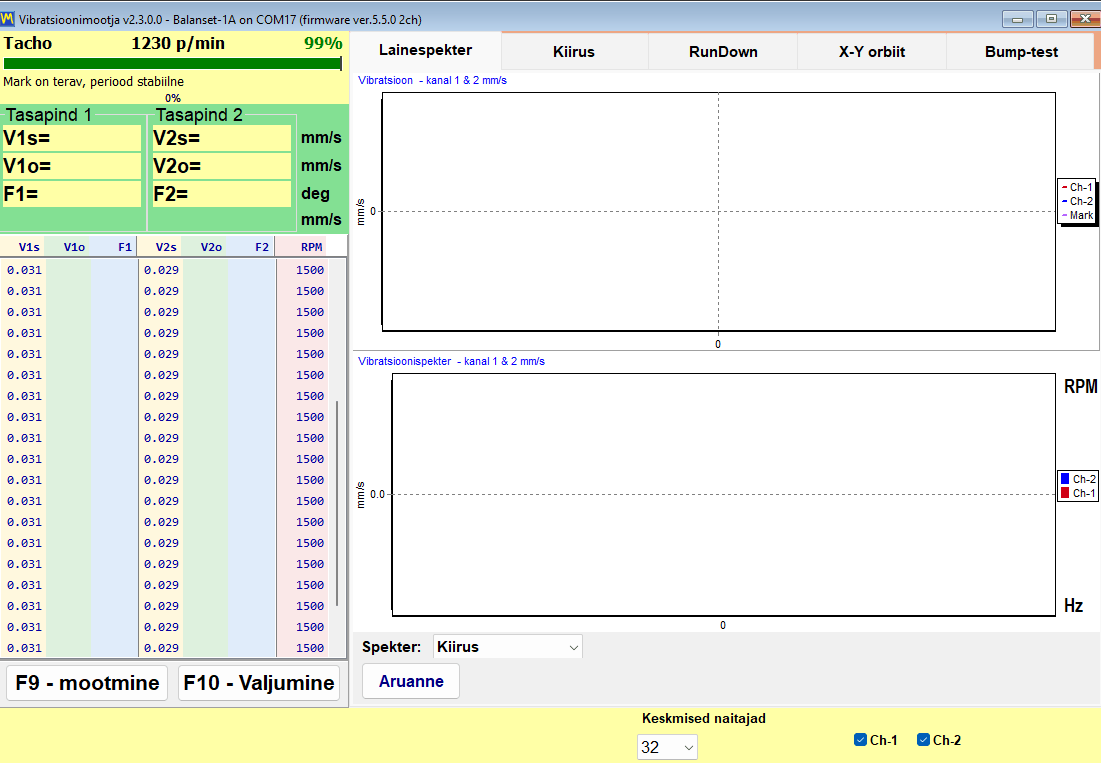
Enne kui see on tasakaalustaja, on toode töötav vibratsioonimõõtur. Vibratsioonimõõturi aken voogedastab kõiki kanaleid korraga ja hoiab väärtused ekraanil, kui te andurit liigutate, kiirust muudate või masina stabiliseerumist ootate. Iga kanali kohta näitab see kolme arvu oma paanil, kus tärn tähistab kanali numbrit, ning pöörlemiskiirust näidatakse üks kord kõigi kanalite jaoks kollases Tacho reas koos tahhosignaali kvaliteedi indikaatoriga protsentides. Kui seadetes on valitud “Vibration evaluation standard”, värvitakse üldväärtus standardi ISO 20816-3 või ISO 10816-1 tsooni järgi ning tsoon lisatakse arvule, näiteks “V1s= 2,66 – Zone B”.
| Näit | Mis see on |
|---|---|
| V*s | Üldine RMS-vibratsioonikiirus töösagedusribas, mm/s. |
| V*o | 1x komponent, see tähendab pöörlemissagedusel esineva vibratsiooni osa, mm/s. |
| F* | Selle 1x komponendi faas kraadides, võrreldes tahhomeetri märgisega. |
| RPM | Laser-tahhoanduriga mõõdetud pöörlemiskiirus, mida näidatakse Tacho real kõigi kanalite jaoks koos tahhosignaali kvaliteedi indikaatoriga protsentides. |
Mõõturi sees on kuus vahekaarti:
- “Wave Spectrum” näitab ajalainekuju ja FFT-spektrit koos, spektrit kas kiirusena ühikutes mm/s või kiirendusena ühikutes m/s2.
- “Speed” näitab tahhomärkide vahelisi intervalle igal pöördel ning kanalite kaupa pöörlemissagedusel filtreeritud lainekuju.
- “RunDown” salvestab 1x amplituudi ja faasi languseva pöörlemiskiiruse (RPM) suhtes väljajooksu ajal.
- “X-Y Orbit” joonistab laagrikorpuse orbiidi kahe kanali põhjal.
- “Trend” kujutab iga kanali RMS-vibratsiooni ajas ja salvestab selle CSV-failina.
- “Bump test” leiab omasagedused haamrilöögist; see on eksperimentaalne, vaikimisi välja lülitatud ja ilmub alles pärast instrumendi tuvastamist.
Stabiilsusindikaator ütleb operaatorile, millal näitu võib usaldada. Programm jälgib viimase 12 väärtuse hajuvust, umbes 1,2 s voogu, ning teatab STABLE, kui variatsioonikoefitsient jääb kahel järjestikusel hindamisel alla 10 protsendi, ja UNSTABLE, kui juba stabiilse signaali hajuvus tõuseb üle 20 protsendi; keskväärtuse hüpe rohkem kui 50 protsenti, näiteks liigutatud anduri või muutunud kiiruse tõttu, alustab lugemist otsast peale. Signaali alla 0,005 mm/s käsitletakse mitte-signaalina, mitte väga väikese signaalina. Praktiline alumine mõõtepiir on umbes 0,05 mm/s 1x komponendi jaoks, mille sünkroonne keskmistamine anduri mürast eraldab, ja umbes 0,2 mm/s laiaribalise väärtuse jaoks; ülempiiri määrab anduri 3 g ulatus ja see langeb kiirusega, ligikaudu kui 200 000 jagatud RPM-iga, umbes 66 mm/s juures 3000 rpm. See ongi praktiline vahe mõõtmise üleskirjutamise ja müra üleskirjutamise vahel.
F9 alustab mõõtmist, mis kogub seatud arvu pöördeid või režiimis “Auto” peatub ise, kui 1x vektorid on stabiliseerunud, ning hoiab seejärel tulemust ekraanil, et seda saaks lugeda, järgmisega võrrelda ja aruandesse paigutada, kui masin veel töötab; nupp “Live” tagastab reaalajas voo. Väljajooksu graafikud eksporditakse BMP- või WMF-vormingus käsuga “Save Chart” ja trend eksporditakse semikooloniga eraldatud CSV-failina käsuga “Save CSV”, kui dokument tuleb kokku panna mujal.
Väljajooks: leia resonantsid enne tasakaalustamist
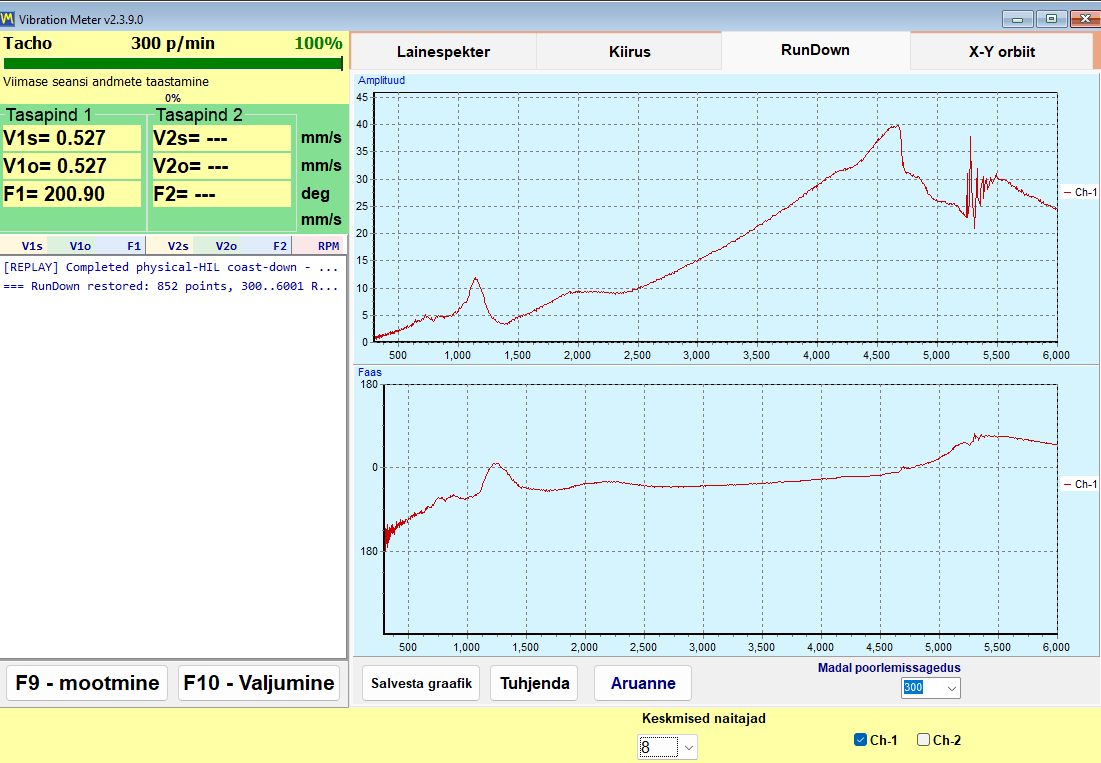
Väljajooks salvestatakse, kiirendades rootori töökiirusele, lülitades ajami välja ja lastes sel vabalt seiskuda. Programm salvestab 1x amplituudi ja faasi languseva pöörlemiskiiruse (RPM) suhtes ning peatub ise künnisel “Low RPM”, mis on reguleeritav vahemikus 100 kuni 2000 ja vaikimisi 300. Resonants avaldub amplituudi tipuna koos umbes 180-kraadise faasipöördega, ja just see kahe tunnuse koosesinemine, mitte tipp üksi, tuvastab resonantsi.
See on kogu lehe odavaim test kommertsmõttes. Tasakaalustamine tugiresonantsi lähedal on ebausaldusväärne, sest amplituud võimendub ja faas triivib, nii et töö, mis mitme proovikäigu järel ei koondu, on sageli masin, mis töötab kriitilise kiiruse lähedal. Kaks minutit väljajooksu enne tööd ütleb teile seda ja hoiab ära raisatud käigud.
X-Y Orbit: laagrikorpuse liikumise kuju
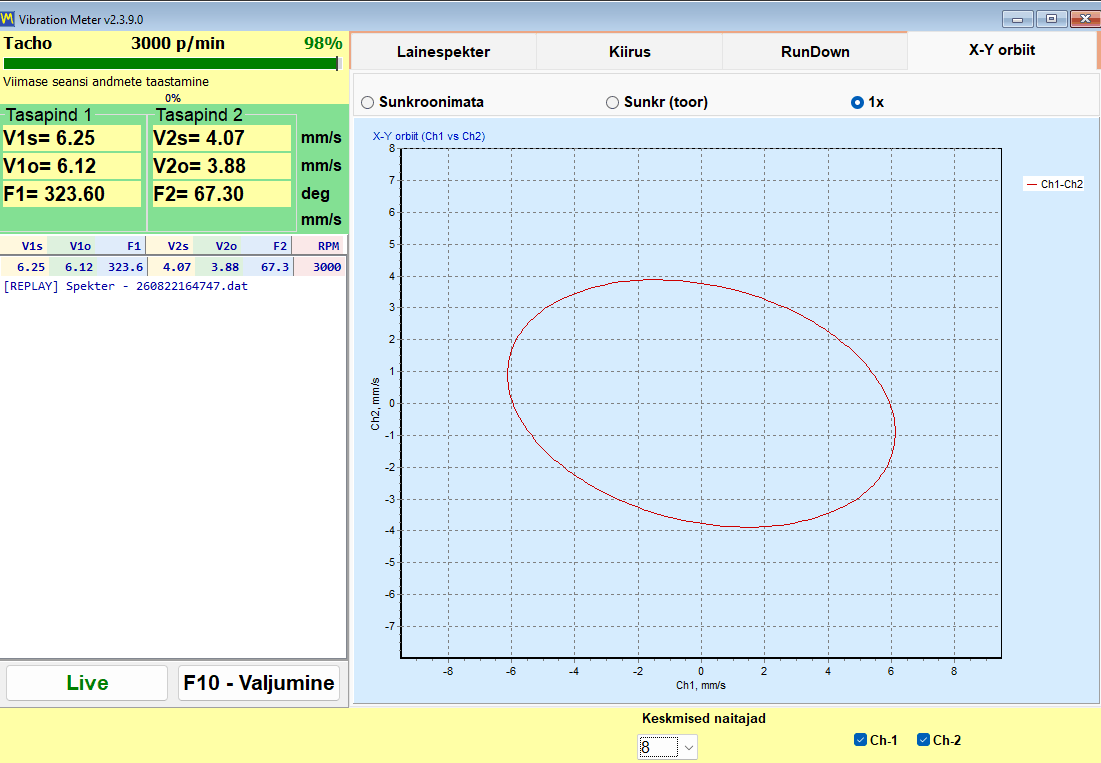
X-Y Orbit kujutab kanali 1 signaali kanali 2 signaali suhtes telgede skaalal 1:1, nii et skaleerimine kuju ei moonuta. Kuna andurid asuvad korpusel ja mõõdavad vibratsioonikiirust, on see laagrikorpuse orbiit, mitte võlli trajektoor: seda võib lugeda selle korpuse teena ainult siis, kui mõlemad andurid asuvad samal laagril üksteise suhtes 90 kraadi nurga all, ning kui andurid on eri laagritel, näitab see ainult kahe kanali amplituudide ja faaside suhet. Saadaval on kolm režiimi: “Unsynced”, “Sync (raw)” ja “1x”, ning valik jäetakse meelde. Balanset-4A puhul lisatakse esimese alla teine orbiit kanalitest 3 ja 4, nii et kahte laagrit saab jälgida samas aknas.
Mida tahhomeetri märgis otsustab
Ilma peegeldava märgise ja töötava tahhosignaalita on saadaval ainult V*s ja spekter. V*o ja faasi ei ole võimalik saada, ning “Sync (raw)” ja “1x” orbiidirežiimidel puudub tähendus. Programm nimetab seda olekut ausalt režiimiks “No tacho – RMS only”. Tasakaalustamist ei saa selles teostada, sest korrektsiooninurka saab arvutada ainult faasist.
Kui RPM kuvatakse kriipsudena, ei ole sel hetkel tahhoimpulsse. Programm keeldub teadlikult jätmast ekraanile aegunud kiirusväärtust, nii et kriipsud on informatsioon, mitte viga.
Aruanded tulevad otse mõõturist. Statsionaarse režiimi HTML-vibratsioonimõõturi aruanne ja väljajooksu aruanne koostatakse üldse tasakaalustamise töövoogu sisenemata, nii et ka kontrollkülastus, mis midagi viga ei leia, lõpeb dokumendiga, mille saate üle anda; mõlemad kirjutatakse seansi samasse faili vibrometer_report.htm, seega eksportige esimene enne teise koostamist, kui vajate mõlemat.
Analüsaator: spekter, harmoonikud ja andmete eksport
Analüsaator vastab küsimusele, mis tuleb enne iga tasakaalustustööd: kas tegemist on tõepoolest tasakaalustamatusega? Proovikäigud võtavad aega ja nõuavad masina seiskamist, ning ükski kogus korrektsioonimassi ei paranda kulunud laagrit, lõtket masinajalga ega valesti joondatud sidurit. Analüsaator on koht, kus otsustate, kas tasub alustada.
Analüsaator, mida avatakse peaaknast käsuga “F7 – Charts”, sisaldab nelja vahekaarti:
- “F2 – Overall vibration” annab laiaribalise taseme kanali kohta.
- “F3 – 1x vibration” annab pöörlemiskomponendi koos amplituudi ja faasiga.
- “F4 – Harmonics (1x..Nx)” näitab harmoonikute 1x kuni 10x amplituude tulpdiagrammina ja loetleb need arvudena külgtabelis.
- “F5 – Spectrum (Hz)” näitab kogu FFT-spektrit Hz-des koos harmoonikute markerite ja tippude viidetega; sagedusvahemik valitakse automaatselt.
Harmoonikud 1x kuni 10x on loetletud arvuliselt, mis on viis, kuidas insener eristab tasakaalustamatust joondamatusest, mehaanilisest lõtkusest ja laba läbimise efektidest. Tasakaalustamatus koondab energia 1x juurde, samas kui teised rikked avalduvad kõrgemates järkudes. Programm pakub arve ning tõlgendamine jääb inseneri kanda, mis on täpselt õige tööjaotus.
| Seadistamine | Võimalikud väärtused | Vaikeväärtus |
|---|---|---|
| “Revolutions” (vahekaart F2; teistel vahekaartidel valitakse pikkus automaatselt) | 8, 16, 32, 64 või 128 pööret | 16 pööret |
| Kuvatav FFT | kuni 32768 näidist | — |
| Keskmistamine | eksponentsiaalne, üle 8 kaadri | — |
| RMS-aken | fikseeritud 4096-näidiline aken, arvutatud sõltumatult kuvatavast FFT-st | — |
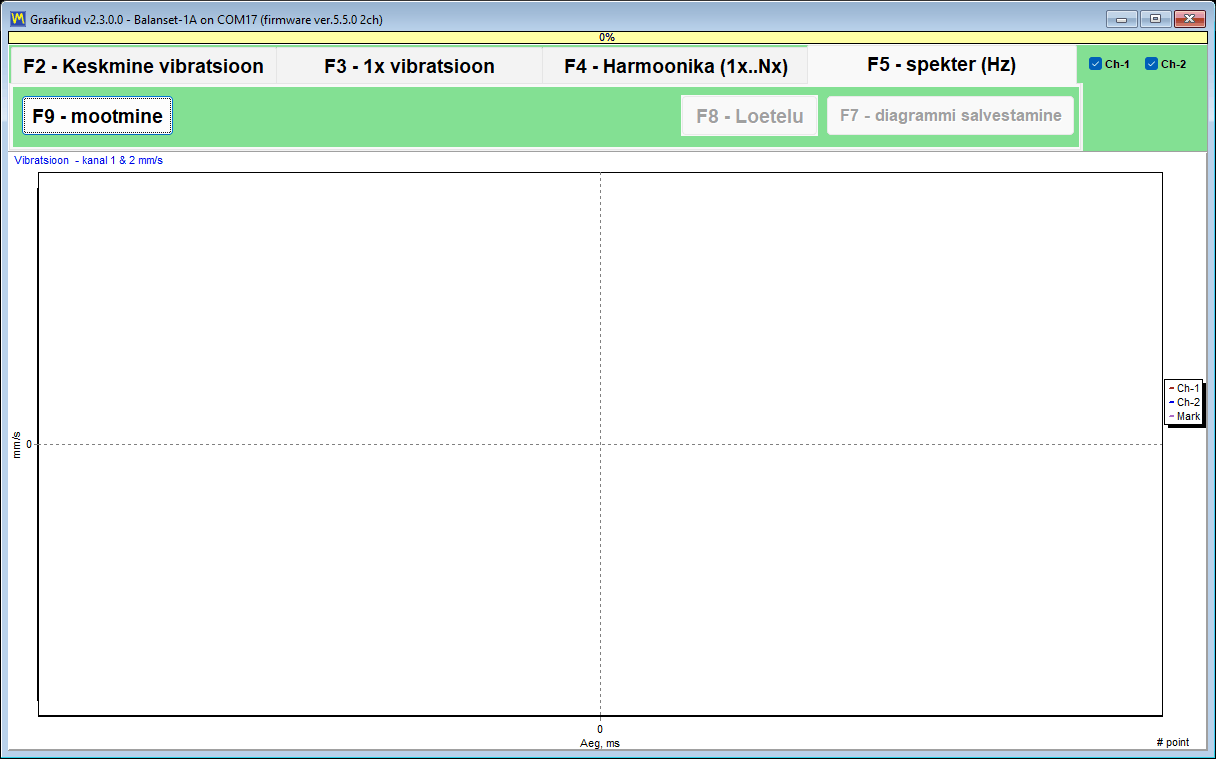
Hiireratas suumib diagrammi tipu ümber ning täpsed väärtused on trükitud diagrammi pealkirja, selle asemel et need peaksite telje järgi hindama. Tõendusmaterjaliks ja edasiseks tööks ekspordib analüsaator nii pilte kui ka toorarve.
| Fail | Sisukord |
|---|---|
| JPEG-pilt (“F7 – Save Diagram”) | Diagrammid sellisena, nagu need on kuvatud, aruande või e-kirja jaoks; vahekaartidel F4 ja F5 salvestatakse kaks faili, lainekuju ning spekter või harmoonikud. |
| Garmoniki.txt (“F8 – List”) | Harmoonikute tabel 1x kuni 10x või vahekaardil F5 iga spektrijoon tabeldusmärkidega eraldatud tekstitabelina, mis kirjutatakse väljundkausta programmi kõrval. |
Veerud on eraldatud tabeldusmärkidega ja lüliti “,” / “.” määrab kümnendkoha eraldaja, nii et tabeli saab otse Excelisse kleepida ning täna salvestatud spektrit saab võrrelda kuus kuud tagasi salvestatuga ükskõik millises tööriistas, mida teie ettevõte juba kasutab. Analüsaatoril endal CSV-eksporti ei ole; mõõtmiste logimiseks ajas kasutage Vibration Meteri vahekaarti “Trend”. Seade “Averages” vahekaardil “F4 – Settings” analüsaatorit ei mõjuta.
Üks töömärkus, mis hoiab ära tugipöördumise: analüsaator ja vibratsioonimõõtur voogedastavad samast instrumendist sama COM-pordi kaudu. Kui mõlemad voogedastusaknad jäetakse avatuks, võib klassikaline “Run 0” ebaõnnestuda pordiveaga. Sulgege mõlemad ja korrake käiku.
Bump test: omasageduste leidmine (eksperimentaalne)
Bump test on kasutusjuhendis märgitud eksperimentaalseks ja on vaikimisi välja lülitatud. See lülitatakse sisse märkeruuduga vahekaardil “F4 – Settings”, misjärel ilmub see vahekaardina Vibration Meter aknas. Kirjeldame seda siin täpselt nii, nagu juhend, — katsekasutuses olev funktsioon.
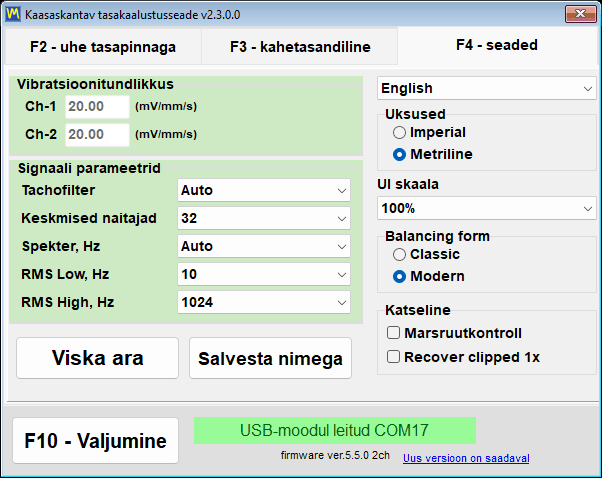
Test ise on lihtne. Kui rootor on seisatud, lööte konstruktsiooni anduri kõrval pehme haamriga või tõmbate lahti anduri kandvat painduvat osa. Tugi heliseb oma omasagedusel, programm jäädvustab selle järelhelina ning teatab kanalite kaupa omasageduse f0 ühikutes Hz ja RPM, kvaliteeditegurit Q ning sumbuvust z = 1/(2*Q). Analüüsiriba on 2,5 kuni 600 Hz, madalaim teatatav omasagedus on umbes 3 Hz ning tulemus on kõigi aktsepteeritud löökide normaliseeritud spektrite keskmine, nii et tugev ja nõrk löök on võrdse kaaluga.
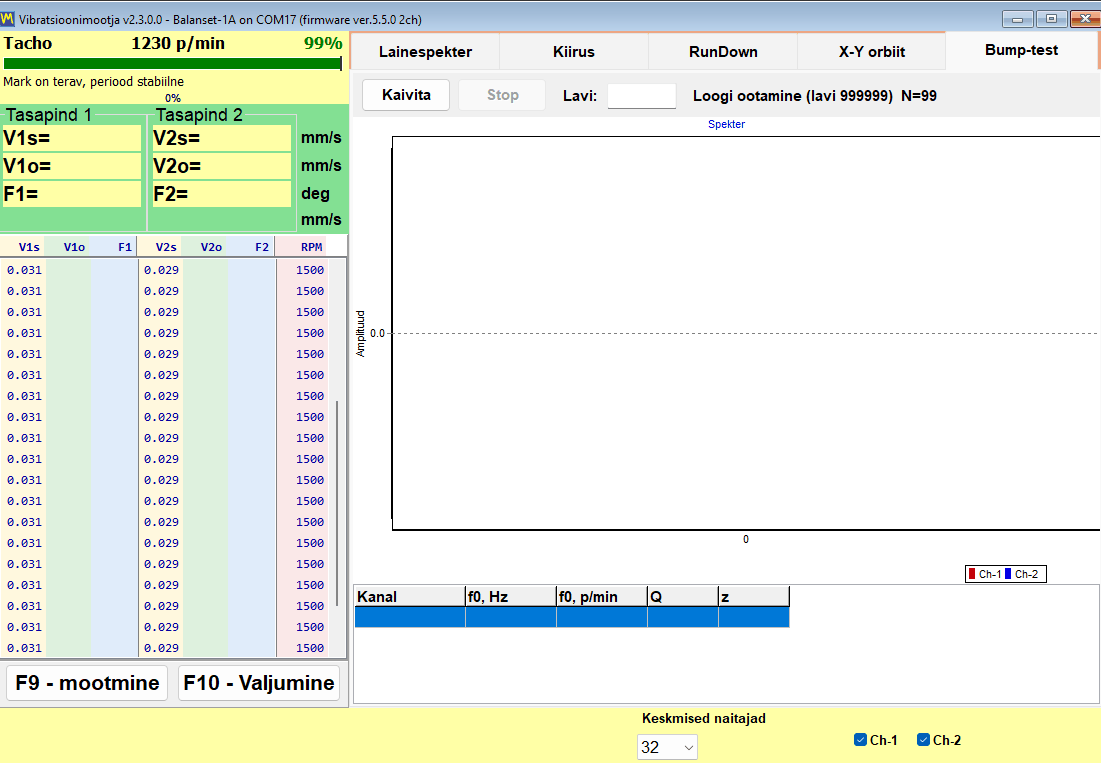
Kuidas jäädvustamine töötab, arvudes, mida saate kontrollida
| Parameeter | Väärtus |
|---|---|
| Taustkalibreerimine | umbes 0,25 s, millele järgneb umbes 0,5 s päästikueelse puhvri täitmist, enne valmisseadmist |
| Käivituslävi | 8 korda mõõdetud taustatase koos signaali järsu hüppega, nii et töötava rootori sujuv vibratsioon jäädvustust ei käivita |
| Jäädvustusaken | vähemalt 4 s, et ka aeglane 3 kuni 10 Hz järelvõnkumine ära mahuks, tulemus umbes 5 s pärast; umbes kümnendik aknast jääb enne lööki |
| Käivitumise ajapiirang | 30 s |
| Analüüsiriba | 2,5 kuni 600 Hz, madalaim teatatav f0 umbes 3 Hz |
| Piiramise märgis | tõuseb ADC skaala ligikaudu 91 protsendi juures |
Juhendis väidetud täpsus, ümardamata ja ilma ülespoole kaunistamata, on umbes pluss-miinus 5 protsenti Q väärtusel, kui Q on vahemikus 20 kuni 100, resonantsidel vahemikus 80 kuni 400 Hz ja puhta löögi korral.
Tehnika ja hoiatuste lugemine
- Lööge konstruktsiooni anduri kõrval, mitte kunagi andurit ennast.
- Peatage rootor enne lööki: löögikatse töötaval masinal on võimalik, sest pöörlemise püsiv toon filtreeritakse välja, kuid puhas sumbumine annab täpsema f0 ja Q.
- Vältige haamri põrkest tingitud topeltlööki, sest teine löök jääb mõõtmisakna sisse.
- Märgis (!) tähendab, et signaal piirati ADC skaala umbes 91 protsendi juures ja tulemus on ligikaudne; lööge pehmemalt ja korrake.
- Püsiva tooni teade tähendab, et löögi asemel salvestati püsiv võnkumine, mistõttu see salvestus ei kvalifitseeru kehtivaks Bump testiks.
- Tulemustabelisse jõuab kõige selgemini väljendunud tipp.
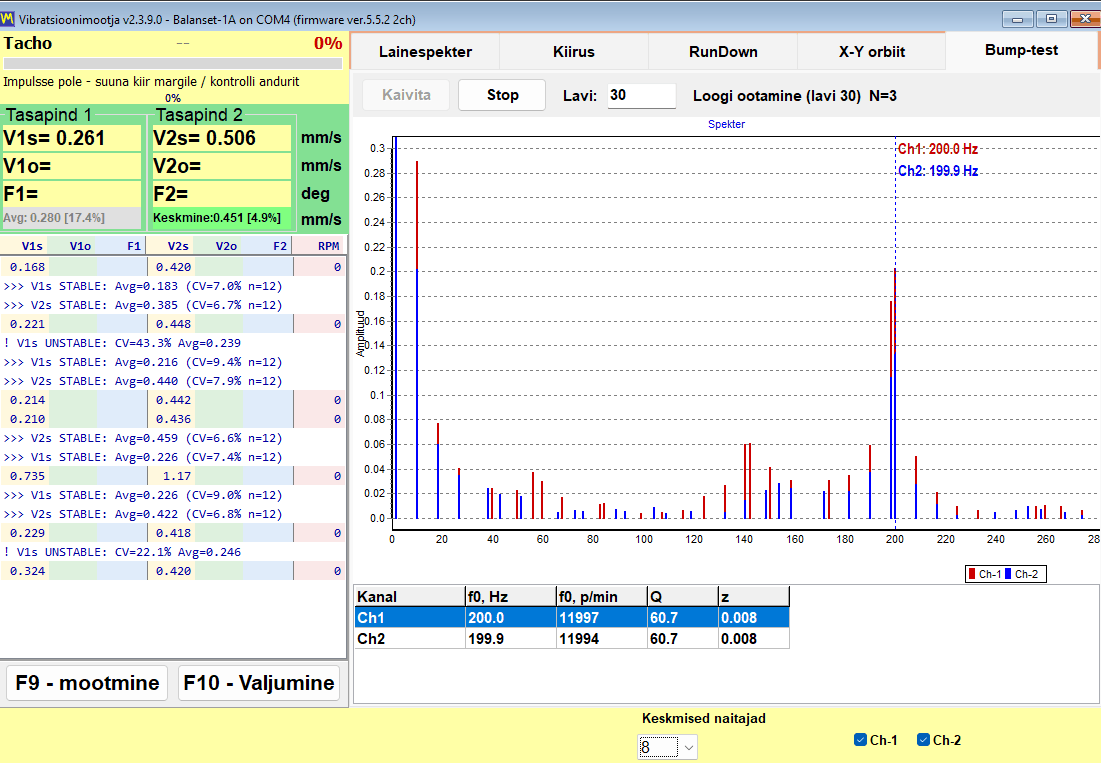
Selle kasutamise põhjus on kitsas, kuid väärtuslik. See näitab, kas töökiirus on lähedal toe resonantsile, mis on tavaline põhjus, miks tasakaalustustöö ei koondu. Väljajooksu mõõtmine leiab sama asja rootori seiskumise ajal; Bump test leiab selle masina seisates, mis on mõnikord ainus võimalus, mille tootmisgraafik annab.
Kuidas tasakaalustamine töötab: Run 0, proovikäigud ja trim run
Balanset teostab rootorite dünaamilist tasakaalustamist nende endi laagrites. Rootor jääb masinasse, oma tugedele, ja tasakaalustatakse selle tavapärasel töökiirusel. Midagi ei võeta masinate andmebaasist: iga gramm ja iga kraad, mille programm väljastab, tuletatakse mõõtmistest, mis on tehtud sellel konkreetsel rootoril lühikese ja fikseeritud käikude jada käigus. Jada on identne 1, 2, 3 ja 4 korrektsioonitasandi korral ning identne mõlemas tasakaalustamise vormis.
Kolm etappi ja mida igaüks neist annab
| Etapp | Käivitus | Mida operaator teeb | Mida programm saab |
|---|---|---|---|
| 1. Algmõõtmine | Run 0 | Käivitab rootori täpselt sellisena, nagu see on, ilma lisamassideta, kuni selle töökiiruseni. | Iga tasandi algne vibratsiooniamplituud ja 1x komponendi faas. |
| 2. Proovikäigud | Run 1 kuni Run 4, üks käik iga korrektsioonitasandi kohta | Peatab rootori, paigaldab teadaoleva massiga proovimassi teadaoleval raadiusel ja märgistatud nurkpositsioonile, kiirendab uuesti tööpööreteni, seejärel eemaldab selle ja paigaldab järgmise tasandi massi või jätab selle paigale, kui märkeruut “Leave trial weight on rotor” on märgitud, et arvutus seda arvestaks. Proovimasse ei paigaldata kunagi korraga kahte tasandisse. | Selle masina mõjutegurid, see tähendab, kuidas vibratsioon igas tasandis reageerib teadaolevale massile igas tasandis. |
| 3. Korrektsioon ja kontroll | Käivitus T (trimmtasakaalustus) | Paigaldab arvutatud korrektsioonimassid ja käivitab rootori veel kord. | Jääkvibratsioon, jääktasakaalustamatus g*mm, ning PASS või FAIL otsus vastavalt lubatud hälbele. |
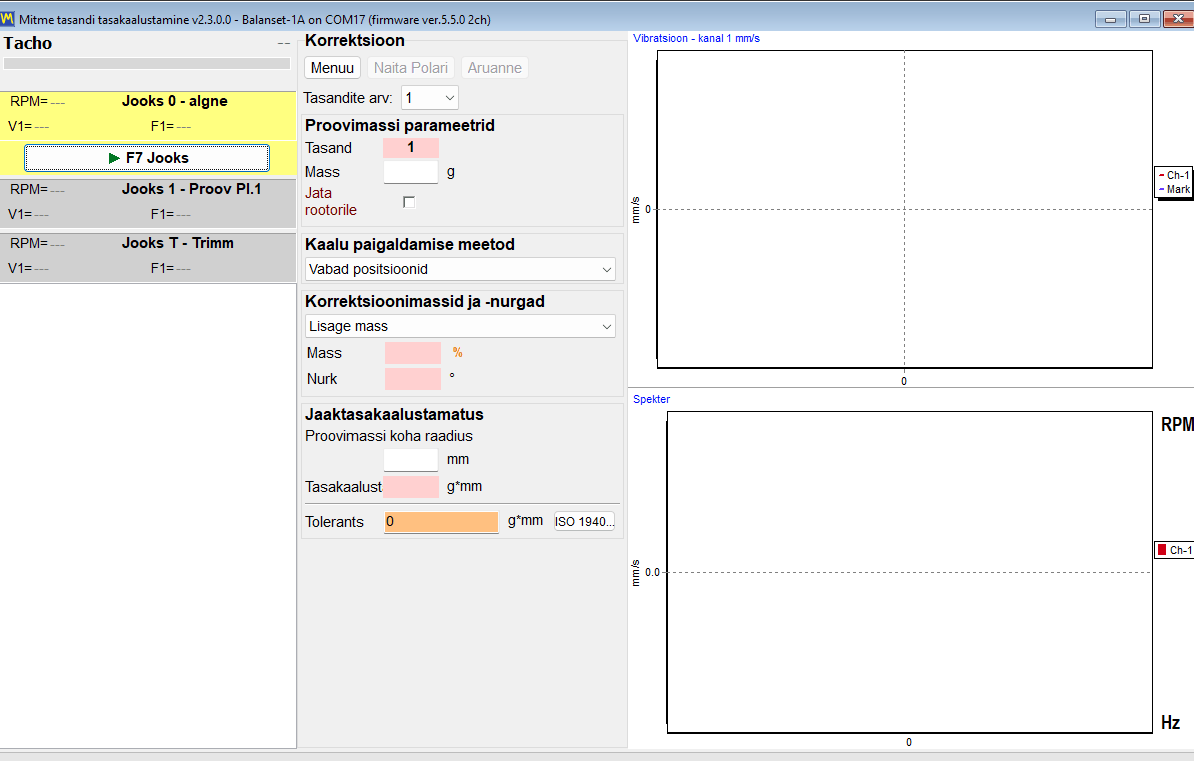
Kogu mõõtmine peitub erinevuses Run 0 ja iga proovikäigu vahel. Sellest muutusest arvutab programm teie ees oleva masina mõjutegurid ning nende tegurite põhjal arvutab see korrektsioonimassi grammides ja paigaldusnurga kraadides korraga kõigi tasandite jaoks, võttes arvesse tasandite vahelist ristmõju.
Tasakaalustustöös ei ole eraldi sammu Calculate. Niipea kui viimane proovikäik lõpeb, algab arvutus iseenesest, logisse ilmub “Auto-calculating correction weights…” ja seejärel “Correction calculated successfully”, ning korrektsioonimass ja nurk ilmuvad tasandi veergudesse. Classic akendes loetakse tulemus vahekaardilt “Result”.
Proovimassi suuruse valimine
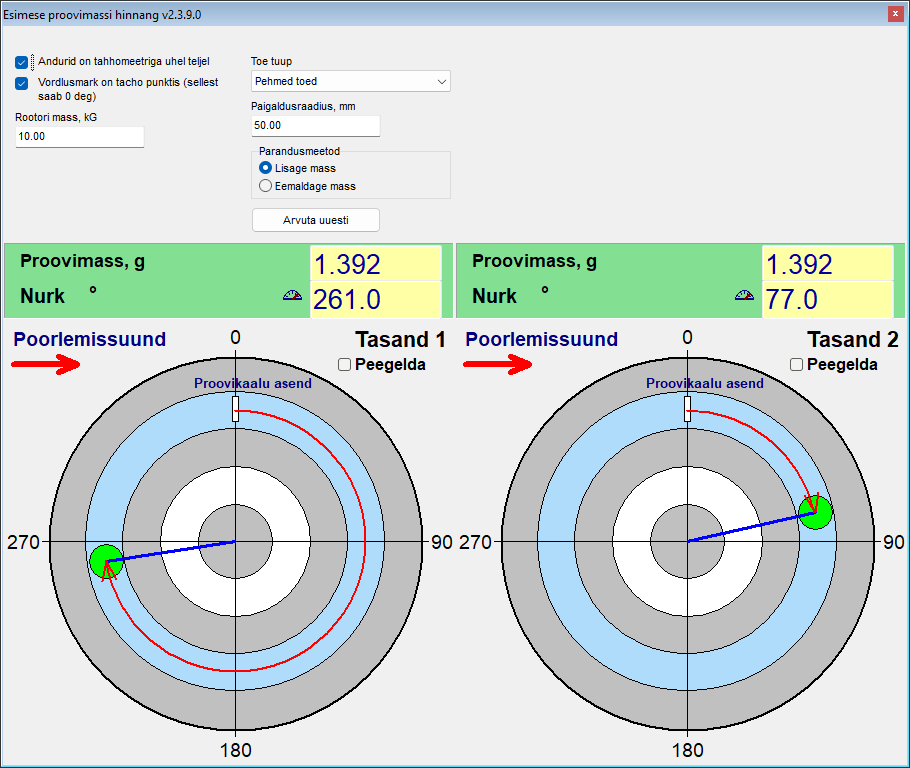
Valige proovimass selle tsentrifugaaljõu järgi, mitte rootori massi kindla osa järgi. Käsiraamatu lähtepunkt on mass, mille tsentrifugaaljõud on umbes 7 protsenti rootori kaalust, vastuvõetav on 5 kuni 10 protsenti: m = 0,07 * M * g / (r * w^2), kus M on rootori mass kg, r paigaldusraadius m, g = 9,81 m/s^2 ja w = 2 * pi * n / 60 kiiruse n jaoks pööretes minutis. 10 kg rootor 50 mm raadiusel ja 3000 rpm juures annab umbes 1,4 g. Liiga raske mass on kahjulik ja ohtlik, sest see viib süsteemi mittelineaarsusse, seega kontrollige enne mis tahes paigaldamist rootori, laagrite ja massi kinnituse lubatud koormusi. Modern formis teeb seda arvutust teie eest pärast Run 0 “Menu” ja seejärel “First trial weight estimate”, lähtudes rootori massist, toe tüübist (pehme või jäik) ja paigaldusraadiusest, ning pakub ka paigaldusnurga tahhomärgist, kui andurid on paigaldatud tahhomeetriga koaksiaalselt; see on hinnang, mille ülesanne on sattuda rootori õigele poolele. Olenemata hinnangust on otsustav kriteerium reaktsioon proovikäigul. Sama reegel on saadaval ka tööriistana proovikaalu kalkulaator, ja kasutusjuhend kirjeldab proovikäigu protseduuri samm-sammult.
Millal proovikäik loeb ja mida teha, kui see ei loe
Proovikäik on informatiivne ainult siis, kui proovimass rootorit tegelikult häiris. Siht on amplituudi muutus vähemalt 20 protsenti või faasi muutus vähemalt 30 kraadi. Kui amplituud muutus vähem kui umbes 10 protsenti ja samal ajal faas vähem kui umbes 5 kuni 10 kraadi, lükatakse käik tagasi teatega “Trial weight too small. Increase trial weight and repeat Run 1”, kus käigu number järgneb tasandile. Vektor, mis lihtsalt pöördus, kuid ei kasvanud, loetakse siiski kehtivaks proovikäiguks ning programm ei kontrolli reaktsiooni ülempiiri.
- Paigaldage raskem proovimass ja korrake seda proovikäiku: liiga kerge mass annab ebausaldusväärsed mõjutegurid.
- Kui vibratsioon ei muutunud üldse, oli mass liiga väike või sattus sõlmpunkti; arvutust ei tehta enne, kui käik on korratud. Proovimassi nurk arvutust ei mõjuta.
Kust mõõdetakse korrektsiooninurka
See on kogu töövoo kõige levinum operaatori viga. Tasandi korrektsiooninurk mõõdetakse punktist, kuhu selle tasandi proovimass paigaldati, pöörlemissuunas. Seda ei mõõdeta tahhomärgist. Proovimassi asukoha füüsiline märkimine rootorile võtab paar sekundit ja kõrvaldab mitmetähenduslikkuse jäädavalt, sealhulgas iga kordustöö puhul samal masinal.
Paigaldage korrigeeriv kaal sama raadiuse peale, kus on selle tasandi proovikaal. Raadius on vaid õlg: see teisendab massi tasakaalustamatuseks ühikutes g*mm ega muuda korrigeeriva massi väärtust grammides. Kui teistsugust raadiust ei ole võimalik vältida, tuleb mass käsitsi ümber arvutada: arvutatud mass korrutatakse proovikaalu raadiusega ja jagatakse tegeliku raadiusega.
Sisseehitatud kontrollid usutava, kuid vale vastuse vastu
Iga tasakaalustamatuse arvutus tagastab arvu. Allolevate kontrollide väärtus seisneb selles, et need takistavad programmil tagastamast kindlat arvu, mida mõõtmine ei toeta.
- Modern formis ei aktsepteerita käiku, mille näidud ühtivad eelmise käiguga: programm teatab “Measurement is unchanged from the previous run.”, mis tavaliselt tähendab, et proovimassi ei paigaldatud või seda ei liigutatud.
- Ülekoormatud, piiratud signaal lükatakse tagasi, selle asemel et seda kehtiva andmena töödelda.
- Kiirus, mis erineb Run 0 omast rohkem kui 40 protsenti, annab teate “WARNING: RPM changed significantly!”, näidates mõlema käigu kiirusi ja tõenäolisi põhjuseid, tahhomeetri topeltkäivitust või kiiruse tegelikku muutust; käik säilitatakse, kuid tulemus võib olla ebausaldusväärne, seega korrake seda Run 0 kiirusel. Kõrvalekallet üle 15 protsendi tähistab logis oranž joon, sest mõjutegurid kehtivad ainult ühel kiirusel.
- Kui kaks tasandit annavad lineaarselt sõltuvad reaktsioonid, keeldutakse arvutusest teatega “Failed to calculate influence coefficients”, selle asemel et lahendust välja mõelda. Proovimassi nurk seda ei mõjuta. Kontrollige, et iga proovimass oli oma tasandil ning et iga andur on ühendatud oma kanaliga ja annab signaali; kui proovimass vibratsiooni vaevu muutis, kasutage raskemat; kui korrektsioonitasandid asuvad kitsal rootoril lähestikku, tasakaalustage ühel tasandil. Seejärel korrake proovikäike ja ärge kasutage eelmist tulemust uuesti.
- Grammides tulemuse saamiseks on proovimass kohustuslik. Modern formis näitab ühikuindikaator rasvases oranžis kirjas “%”, kuni mõnel tasandil proovimass puudub, ning selles olekus arvutusest keeldutakse, tühi väli on esile tõstetud punasega; see lülitub väärtusele “g” (või “oz”), kui te sisestate. Classic aknad näitavad tulemust proovimassi protsendina, kuni mass on sisestatud, ja arvutavad selle grammidesse ümber niipea, kui see on sisestatud, isegi pärast arvutust.
Üks tingimus jääb operaatori kanda: pöörlemiskiiruse valik. Tasakaalustage töökiirusel, mitte toe resonantsi lähedal, sest resonantsi lähedal amplituud võimendub ja faas triivib, mistõttu seal mõõdetud koefitsiendid ei kirjelda masinat selle töökiirusel.
Kontrollkäik ja BALANCING SUMMARY
Run T kontrollib korrektsiooni reaalsel masinal. Pärast seda kirjutab programm logisse plokki “BALANCING SUMMARY”, mis sisaldab vibratsiooni enne ja pärast, vähenemist protsentides, algset ja jääktasakaalustamatust ning PASS või FAIL otsust iga tasandi kohta. See plokk on sama andmestik, mis läheb HTML tasakaalustamisprotokolli, nii et ekraanil näidatav number ja kliendile antav number on sama number.
Kaks tasakaalustamise vormi: Classic ja Modern (ühtne)
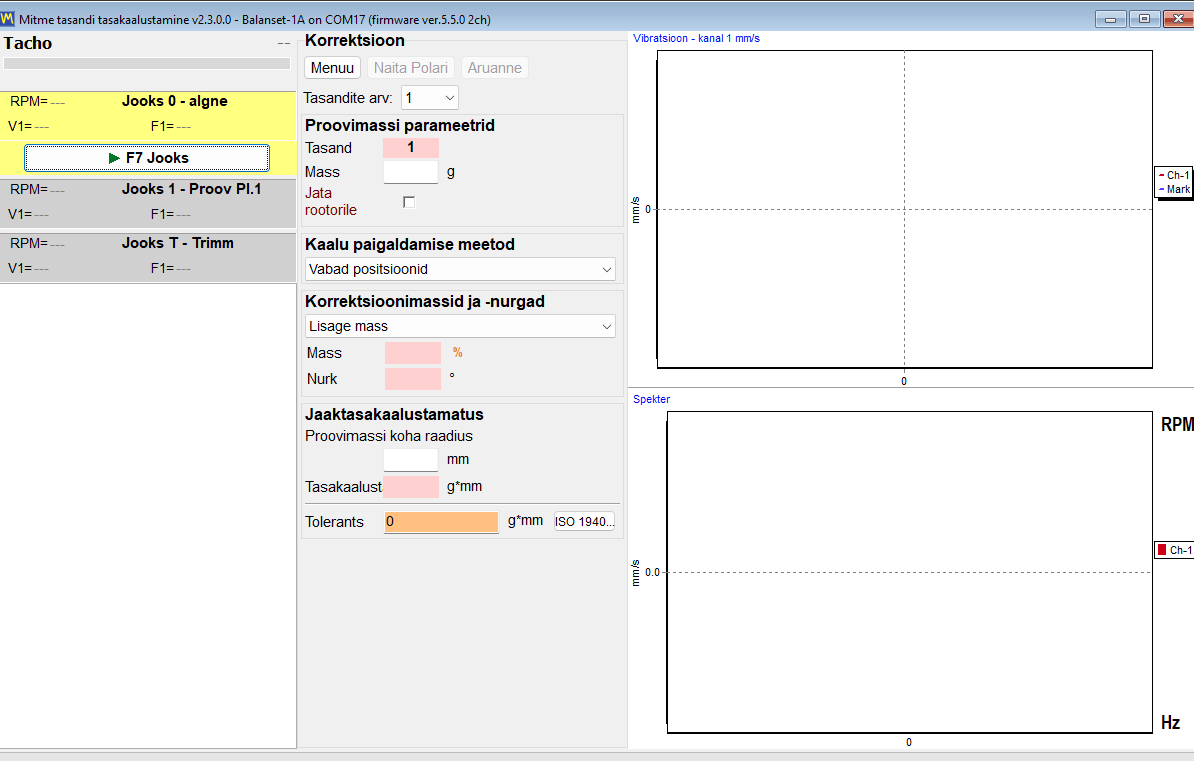
Programm pakub samale tasakaalustamismeetodile kahte erinevat liidest. Lüliti asub vahekaardil “F4 – Settings”, rühmas “Balancing form”, ja sellel on kaks väärtust: “Classic” ja “Modern”. See rakendub kohe, ilma et peaks vajutama nuppu Save või programmi taaskäivitama.
Mitu korrektsioonitasandit te tegelikult saate
See on koht, kus kõige lihtsam eksida, seetõttu on see siin öeldud üheselt. Korrigeerimistasandite arv järgib instrumendi vibratsioonikanalite arvu ning 3 ja 4 tasandit tasakaalustatakse Modern vormis. Balanset-1A-l on 2 vibratsioonikanalit ja see tasakaalustab 1 või 2 tasandil mõlemas vormis. Balanset-4A-l on 4 vibratsioonikanalit, seega jõuab see 3 ja 4 tasandini, kuid ainult siis, kui on valitud Modern vorm.
| Pill | Tasakaalustamisvorm | Saadaolevad korrektsioonitasandid |
|---|---|---|
| Balanset-1A, 2 vibratsioonikanalit | Classic | 1 või 2 |
| Balanset-1A, 2 vibratsioonikanalit | Kaasaegne | 1 või 2 |
| Balanset-4A, 4 vibratsioonikanalit | Classic | 1 või 2 |
| Balanset-4A, 4 vibratsioonikanalit | Kaasaegne | 1, 2, 3 või 4 |
Tasandite arv valitakse enne Run 0. Selle muutmine ehitab liidese uuesti üles ja kustutab juba tehtud mõõtmised, seega ei ole see midagi, mida poole töö pealt ümber mõelda.
Modern form: üks aken, käigukaardid, reaalajas graafikud
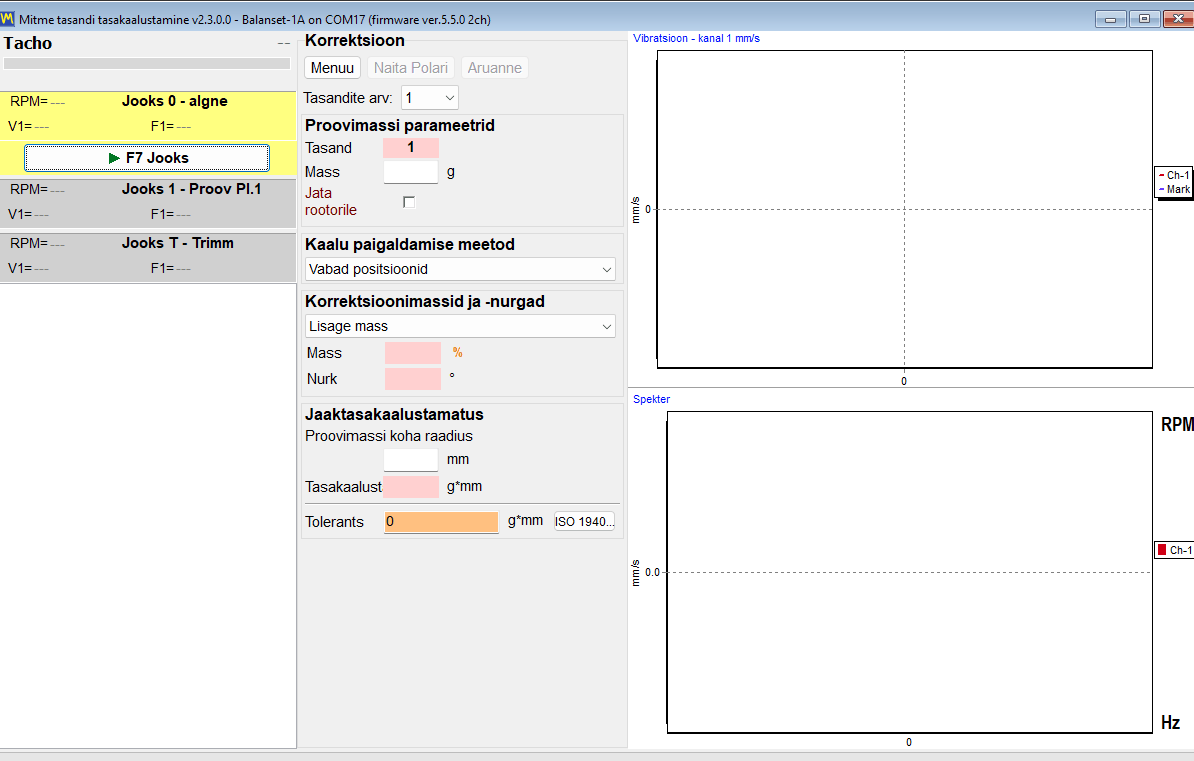
Modern on üksainus aken nimega “Multi-plane Balancing”. Iga käik on selles aknas kaart: “0 – Initial”, “1 – Trial Pl.1” ja vastav kaart iga järgneva tasandi jaoks, “T – Trim” ning, kui mandreli kompensatsioon on lubatud, “E – Eccentr.”. Kõik need käivitatakse sama nupuga “F7 Run”, mis muutub mõõtmise ajaks nupuks “F7 Stop”. Lainekuju ja spekter on nähtavad mõõtmise ajal endal, nii et operaator näeb halba signaali selle salvestamise ajal, mitte pärast selle vastuvõtmist.
Classic form: kaks akent, üks nupp käigu kohta
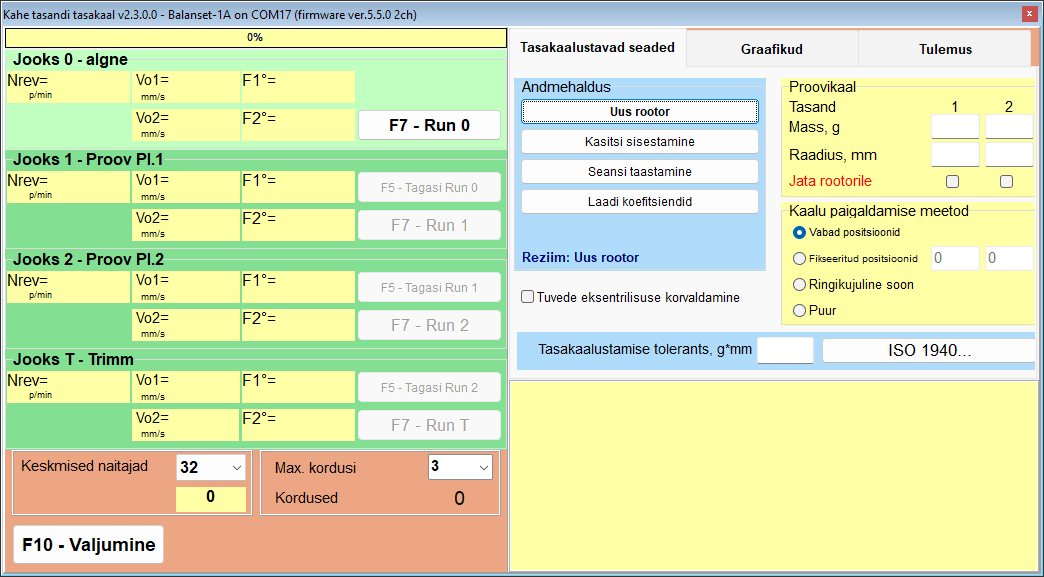
Classic säilitab paigutuse, mida pikaaegsed kasutajad juba tunnevad: kaks eraldi akent, “Single-Plane balancing” ja “Two plane balance”. Igal käigul on oma nupp, “F7 – Run 0”, “F7 – Run 1”, “F7 – Run 2”, “F7 – Run T” ning, kui mandreli kompensatsioon on lubatud, “F7 – Run Ecc”, millel klõpsatakse hiirega, sest F7-klahv seda nuppu selles sammus ei vajuta, ning arvutatud korrektsioon loetakse vahekaardilt “Result”.
Sama matemaatika, erinev töövoog
Mõlema vormi taga olev arvutus on sama. Samade sisendandmetega on tulemus identne, seega on valik nende vahel töövoo ja harjumuse, mitte täpsuse küsimus.
| Aspekt | Classic | Modern (ühtne) |
|---|---|---|
| Korrektsioonitasandid | 1 ja 2 | 1 kuni 4, 3 ja 4 Balanset-4A-l |
| Aknad | Kaks: “Single-Plane balancing” ja “Two plane balance” | Üks: “Multi-plane Balancing” |
| Käigu juhtelemendid | Eraldi nupp iga käigu kohta | Käigukaardid, mida juhib üks nupp “F7 Run” |
| Arvutus | Loetav vahekaardilt “Result” | Käivitub automaatselt pärast viimast proovikäiku |
| Graafikud mõõtmise ajal | Vahekaart Charts, millele lülitutakse pärast Run 0 | Lainevorm ja spekter reaalajas käigu ajal |
| Mõõterežiim | “Averages”, “Auto” või 8 kuni 256 pööret, ning “Max. repeat” vahemikus 1 kuni 20, vaikimisi 3, mõlemad vahekaardil “F4 – Settings” | Valitakse käsuga “Menu” ja seejärel “Measurement mode”: “Manual (fixed repeats)”, vaikimisi, kus “Repeats per run” on 1, 3, 5, 8, 12 või 16 (vaikimisi 3) üle “Revolutions” 16, 32, 64, 128 või 256 (vaikimisi 128), või “Auto (adaptive)”; valik jäetakse konfiguratsioonis meelde |
| Salvestatud tegurite laadimine | “Data Management” seejärel “Load Coefficients” | “Menu” seejärel “Load Coefficients” |
| Ainult selles vormis | Valminud korrektsiooni ümberarvutamine teistele tasanditele funktsiooniga “Change corr. planes” | “First trial weight estimate”, “Auto (adaptive)” mõõtmine, reaalajas lainekuju ja spekter käigu ajal, 3 ja 4 tasandit |
Režiimis “Auto (adaptive)” jätkab programm pöörete kogumist, kuni tulemus stabiliseerub; edenemist näidatakse aktiivse käigukaardi värvilise täitena ning pöörete arv ja saavutatud määramatus (SE/V) kirjutatakse logisse käigu lõppedes. Kui see teatab “Additional averaging does not improve accuracy.”, lugege seda kontekstis: märgatava vibratsioonitaseme korral on see märk mehaanilisest probleemist, kinnituste lõtvusest, laagritest või ebastabiilsest kiirusest, mida täiendav keskmistamine parandada ei saa; väga madala jäävibratsiooni korral selgitab dialoog selle asemel, et hajuvus on mõõtemüra, mitte masina rike. Võite tulemuse sellisena aktsepteerida või mõõtmise tühistada.
Ainult Classic vormile omane ümberarvutusfunktsioon vajab üht kasutusmärkust. “Change corr. planes” klõpsatakse hiirega; selles aknas toimib klahv F5 tagasi-klahvina.
Kaks vormi jagavad ühte arhiivi. Klahviga F8 avatav arhiiviaken loetleb ainult 1- ja 2-tasandilised kirjed ning avab selle vormi, mis on seadetes valitud; 3- ja 4-tasandiliste tööde koefitsiendid laaditakse Modern vormi seest käsuga “Menu” ja seejärel “Load Coefficients”.
Kuhu mass paigutada: korrektsioonimeetodid ja polaardiagrammid
Arvutatud mass ja nurk on ainult pool vastusest. Teine pool on see, kas seda positsiooni saab tegelikul rootoril saavutada, mistõttu programmis on neli massi paigaldusmeetodit, mida valitakse väljal “Weight installing method”, ning mis arvutab korrektsiooni ümber igaühe jaoks vajalikku vormi. Nagu lüliti “Add mass” ja “Remove mass”, kehtib meetod kõigile korrektsioonitasanditele korraga: ühel tasandil ei saa puurida ja teisel massi lisada.
| Meetod | Mida programm väljastab | Tingimus või piirang |
|---|---|---|
| Vabad positsioonid | Üks mass, täpselt arvutatud nurga all. | Rootoritele, kus on võimalik saavutada mistahes nurkpositsiooni. |
| Fikseeritud positsioonid | Korrektsioon jagatud kahe kõrvuti asuva nummerdatud positsiooni vahel, näiteks ventilaatori labad või olemasolevad augud. | Vaja on vähemalt 3 asendit. |
| Ringikujuline soon | Kolm võrdse massiga massi, igaüks kolmandik selle tasandi proovimassist: üks korrektsiooninurga all ja kaks arvutatud nurkade all, nii et nende vektorsumma võrdub korrektsiooniga. | Keeldutakse teatega “TOO HEAVY for 3-weight groove method!”, kui korrektsioon ületab selle ühe kolmandiku massi. |
| Drill | Puurimissügavus H, avade arv N ja nurk f. | Lülitab meetodi alati massi eemaldamisele. |
Polaardiagrammid: kontroll enne mistahes paigaldamist
Polaardiagramm on operaatori viimane pilguheit enne masina puudutamist. Kõrvuti kuvatakse kuni 4 ringi, üks iga korrektsioonitasandi kohta, rõngastega 20, 40, 60, 80 ja 100 protsendi juures ning noolega, mis näitab pöörlemissuunda. Massi nägemine joonistatuna ringil, mis pöörleb samas suunas nagu rootor, on see, mis paljastab valesti loetud nurga — see on rikkerežiim, mis maksab lisakäigu.
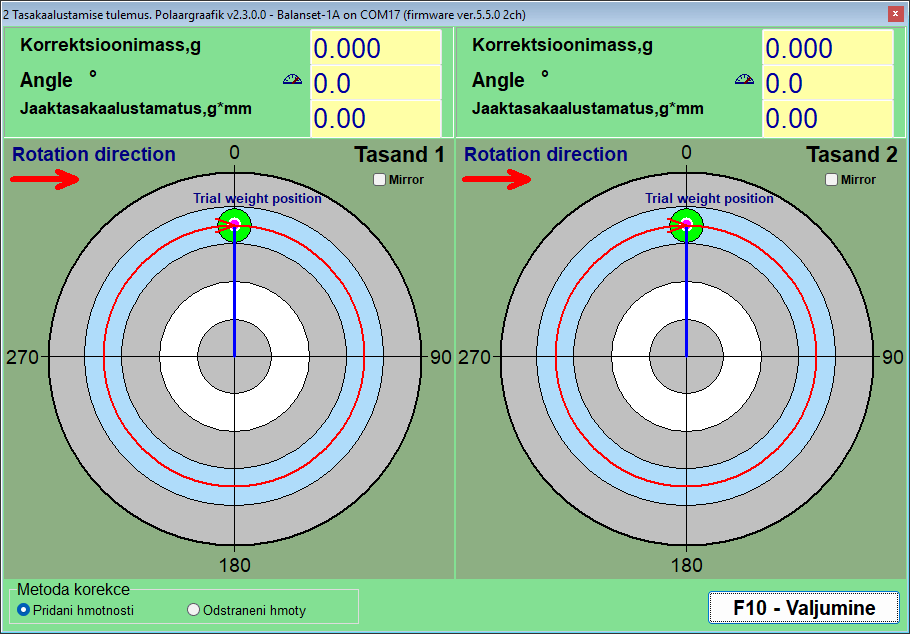
Kaks lülitit muudavad seda, kuidas sama lahendust väljendatakse. “Add mass” ja “Remove mass” rühmas “Correction method” teisendavad massi lisamise lahenduse massi eemaldamise lahenduseks: kuvatav nurk on juba 180 kraadi võrra pööratud, seega ärge lisage veel 180 ise, ja mass jääb samaks, mis on see, mida soovite, kui praktiline võimalus on lihvimine või puurimine, mitte keevitamine. Valik kehtib korraga kõigile tasanditele ja on sünkroniseeritud tasakaalustamisvormiga; valikuga “Drill”, mis alati eemaldab massi, ja “Circular groove”, mis alati lisab selle, on lüliti lukustatud. “Mirror”, märkeruut iga tasandi kohta, peegeldab joonist rootoritele, mida füüsiliselt vaadatakse teiselt küljelt: 60 kraadi juures olev marker liigub sinna, kus varem oli 300 kraadi, ja pöörlemisnool pöördub ümber, samas kui andmepaneelil olev arvuline nurk ei muutu.
Fixed positions: ventilaatori labad ja olemasolevad augud
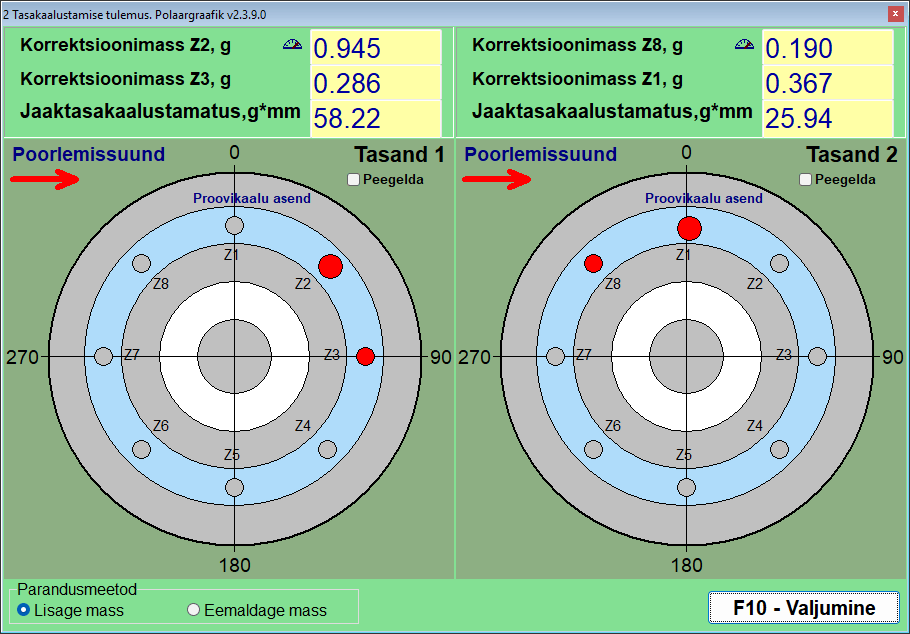
Ventilaatoril, tööratta või poltringiga äärikul saab mass minna ainult sinna, kus on selleks koht. Režiimis “Fixed positions” sisestab operaator, mitu positsiooni rootoril on, Modern vormi väljale “Blades”; programm käsitleb neid ümbermõõdu ümber ühtlaselt paigutatuna, seega sobib režiim ainult rootoritele, kus need tõesti nii on. Proovimass läheb ühele positsioonidest, mis loetakse positsiooniks 1, numbrid jätkuvad pöörlemissuunas ning programm jagab korrektsiooni kahe naabruses oleva positsiooni vahel, mis ümbritsevad arvutatud nurka, andes kummalegi massi. Tulemus on otse teostatav: kaks arvu, kaks laba.
Circular groove: kolm võrdset massi soones
Ringikujulise soonega rootoritele, näiteks paljudele lihvketaste võllidele, kasutatakse standardmasse, mis liiguvad soones. Siin väljendatakse korrektsiooni kolme võrdse massina, igaüks kolmandik tasandi proovimassist, üks korrektsiooninurga all ja kaks arvutatud nurkade all, nii et nende vektorsumma võrdub nõutava korrektsiooniga. Enne Run 0 on kolm massi laotatud ühtlaselt 120 kraadi intervalliga, et nende mõjud tühistuksid, ning enne tasandi proovikäiku asuvad kõik kolm koos proovimassi positsioonil; aken “3-Weight Balancing” näitab neid paigutusi samm-sammult. Meetodil on sisseehitatud füüsiline piir: kui korrektsioon on suurem kui kolmandik selle tasandi proovimassist, keeldub programm sellest teatega “TOO HEAVY for 3-weight groove method!”, selle asemel et pakkuda masse, mis skeemi ei mahuks, ning kui kaks massi satuvad üksteisele lähemale kui 20 kraadi, palub see positsioone füüsiliselt kontrollida.
Drill: korrektsiooni teisendamine aukudeks
Kui massi tuleb eemaldada, mitte lisada, teisendab aknas “Drilling – settings” olev sisseehitatud kalkulaator korrektsiooni puurimissügavuseks H, aukude arvuks N ja nurgaks f. See vajab kolme sisendit: puuri läbimõõtu, maksimaalset lubatud puurimissügavust ja materjali tihedust. Valik Drill lülitab meetodi alati režiimile Remove mass ning selle trükitud nurk on juba puurimiskoht raskel küljel, 180 kraadi sealt, kuhu mass läheks, seega ärge lisage ise 180 kraadi.
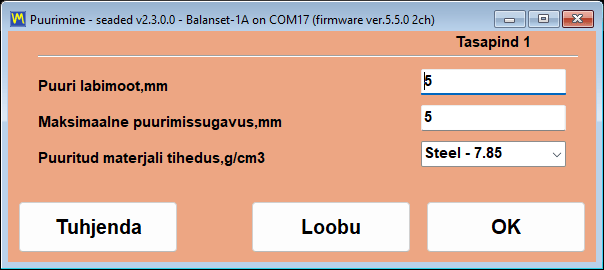
Tihedused on eelseadistatud g/cm3 väärtusena: Teras 7,85, Malm 7,1, Alumiinium 2,7, Vask 8,95, Messing 8,5, Pronks 8,8 ja Titaan 4,5, ning muu materjali jaoks saab sisestada kohandatud väärtuse.
Kaks ausat märkust puurimiskalkulaatori kohta. H on iga augu sügavus mõõdetuna puuri koonuse tipuni, eeldades 120-kraadist tippnurka, seega sisestage maksimaalne sügavus detaili tegeliku mehaanilise piirina, seina paksus ja naabraugud kaasa arvatud. Kui kogu mass nõuaks sügavamat auku, jagatakse korrektsioon mitme augu vahel, millest ükski pole sügavam kui see piir; paigutage need teineteise kõrvale ja kinnitage tulemus trimmikäiguga, mitte ärge eeldage seda.
Mandrelli ekstsentrilisus: Run E kompensatsioon
Mandrelil tasakaalustatud rootoril on viga, millel pole tasakaalustamatusega mingit pistmist: mandreli enda pöörlemisviskumine. Programm käsitleb seda spetsiaalse ekstsentrilisuskäiguga, mis lubatakse enne Run 0: Modern formis käsuga “Menu” ja seejärel “Eccentricity”, mis lisab kaardi “E – Eccentr.”, ning Classicus märkeruuduga “Mandrel eccentricity elimination”, mis lisab kaardi “Run E – Eccentricity” koos nupuga “F7 – Run Ecc”. Pärast Run 0 pööratakse rootor mandrelil 180 kraadi, jättes mandreli ja selle tahhomärgi samaks, ning mõõdetakse uuesti; programm arvutab viskumisvektori ja lahutab selle kõigist järgnevatest mõõtmistest, nii et parandatakse ainult tegelikku tasakaalustamatust ning töö jätkub Run 1-st ilma rootorit tagasi pööramata. Kui vibratsioon pärast pööramist vaevu muutus, hoiatab see teatega “WARNING: It appears the rotor was NOT rotated 180 degrees between Run 0 and Run E!” ja küsib, kas kompensatsioon vahele jätta.
Kui arvutatud tasandini ei pääse
Mõnikord ei ole õige korrektsioonitasand tööriistaga lihtsalt ligipääsetav. Classic form saab arvutada valminud kahetasandilise korrektsiooni ümber tasanditelt, mille jaoks see arvutati, H1 ja H2, kahele teisele tasandile, K1 ja K2, kasutades rootori geomeetriat. Neli geomeetriaskeemi katavad tavapärased uute tasandite paigutused vanade tasandite suhtes ning nendevahelised kaugused sisestatakse mm-des koos uute raadiustega. Tulemus on sama tasakaalustamatus, väljendatuna massidena, mida saab tegelikult paigaldada.
Tolerantsid ja standardid: ISO 21940-11, ISO 20816-3 ja ISO 10816-1
Tasakaalustustöö on lõpetatud alles siis, kui keegi saab paberil kinnitada, et rootor jääb dokumenteeritud hälbe piiresse. Balanset tarkvara rakendab erinevatele küsimustele erinevaid standardeid. ISO 21940-11, endise standardi ISO 1940-1 praegune väljaanne, vastab vastuvõtuküsimusele tasakaalustustöö lõpus: kas jääktasakaalustamatus on selle rootoritüübi jaoks piisavalt väike? ISO 20816-3 ja ISO 10816-1 vastavad seisundiküsimusele: kas see masin töötab tsoonis A, B, C või D? Kõik need kriteeriumid on programmi sisse ehitatud ning iga nende poolt kasutatav arv on allpool trükitud, et saaksite arvutuskäiku oma masina põhjal kontrollida enne, kui midagi ostate.
ISO 21940-11: jääktasakaalustamatust kontrollitakse automaatselt, tasand tasandi haaval
Hälve arvutatakse aknas “Disbalance tolerance (ISO 21940-11)”, mis avatakse hälbevälja kõrval oleva nupuga “Calculator…”: Modern formis asub see plokis “Residual unbalance”, Classic akendes nii vahekaardil “Balancing settings” kui ka vahekaardil “Result”. Valite tasakaalustuskvaliteedi klassi G, sisestate töökiiruse ja rootori massi ning “OK” kannab lubatud jääktasakaalustamatuse hälbeväljale, kust see salvestatakse seansiga ja trükitakse HTML-aruandesse; selle saab seada enne Run 0 või pärast seda, kui korrektsioon on juba arvutatud. Pärast trimmikäiku võrreldakse mõõdetud jääktasakaalustamatust selle väärtusega: väli tõstetakse esile roheliselt, kui tulemus on hälbe piires, ja punaselt, kui ei ole, ning programm annab iga korrektsioonitasandi kohta selge PASS või FAIL. Midagi ei pea käsitsi tabelist otsima ja miski ei sõltu operaatori hinnangust selle kohta, mida tähendab “piisavalt hea”.
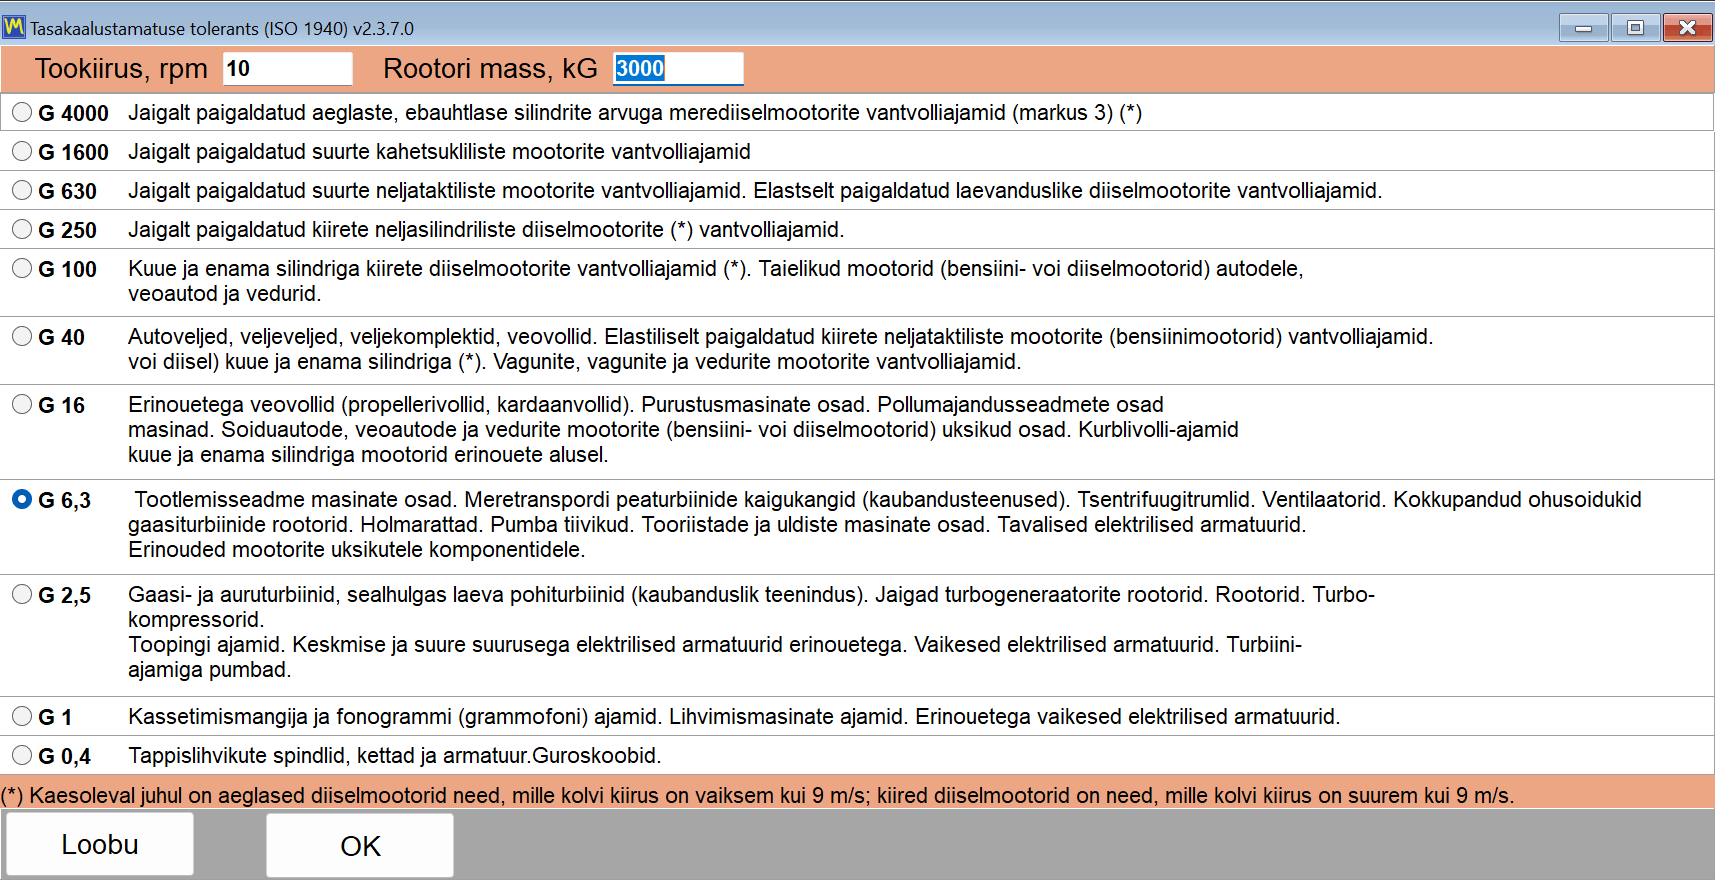
Valem, toodud täies mahus, et seda saaks kontrollida
Programm kasutab standardi ISO 21940-11 standardavaldist ja selle taga pole midagi peidetud:
Uperm [g*mm] = 1000 * G * M / (2 * pi * f)
Siin on G tasakaalustuskvaliteedi klass ühikutes mm/s, M on rootori mass kg ja f on töökiirus Hz, see tähendab RPM jagatud 60-ga. Käsiraamatu näidet on kalkulaatoril lihtne korrata: klass G 6.3, kiirus 3000 RPM ja rootori mass 10 kg annavad lubatud jääktasakaalustamatuse umbes 200,5 g*mm. Mitme korrektsioonitasandi korral jagab programm hälbe ühtlaselt, nii et väli “Tolerance” saab Uperm / N ühe tasandi jaoks: Uperm / 2 kahe tasandi jaoks ning Uperm / 3 või Uperm / 4 Modern formis Balanset-4A puhul. See jaotus sobib rootorile, mille massikese asub umbes korrektsioonitasandite keskel; asümmeetrilise või konsoolrootori korral jaotab ISO 21940-11 hälbe massikeskme asukoha järgi, seega arvutage osad käsitsi ja sisestage tasandi väärtus ise väljale “Tolerance”. Imperiaalsüsteemis kuvatakse ja kontrollitakse hälvet ühikutes oz*in.
Kuna hälve tuletatakse teie enda kolmest sisendist, on ekraanil kuvatav otsus korratav igaühele, kes raportit loeb, sealhulgas teie kliendi inspektorile.
Tasakaalustuskvaliteedi klassi valimine
Aken “Disbalance tolerance (ISO 21940-11)” pakub klasse G 4000 kuni G 0.4. Allolev tabel kordab käsiraamatus toodud rakendusjuhiseid, nii et klassi saab valida juba enne instrumendi ühendamist.
| Hinne | Tüüpiline rakendus |
|---|---|
| G 4000 | Väga suurte, aeglaselt töötavate laevade diiselmootorite väntvõllid |
| G 1600 kuni G 100 | Suurte ja kiirkäiguliste diiselmootorite väntvõllid ning komplektsed mootorid |
| G 40 | Autode rattad, veljed ja veovõllid |
| G 16 | Propelleri- ja veovõllid, purustite ja põllumajandusmasinate osad |
| G 6.3 | Ventilaatorid, pumpade töörattad, tööpinkide osad ja elektrimootorite rootorid; tavapärane üldtööstuse vaikeväärtus |
| G 2.5 | Gaasi- ja auruturbiinid, jäigad turbogeneraatori rootorid, tööpinkide ajamid ja erinõuetega elektrimootorite rootorid |
| G 1 | Lihvimismasinate ajamid ja erinõuetega väikesed elektrimootorite rootorid |
| G 0.4 | Täppislihvijate spindlid, kettad ja ankrud ning güroskoobid |
Enamiku ventilaatorite, puhurite, pumpade töörataste ja tööpingikomponentide välitööde puhul eeldatakse klassi G 6.3, ja sellest tulebki alustada, kui masina tootja ei ole määranud teisiti.
ISO 10816-1: masinaklassid ja vibratsioonitsoonid
Masina seisundi hindamine on tasakaalustustöö vastuvõtmisest eraldi küsimus ja programm kasutab selle jaoks eraldi standardeid. Vahekaardi “F4 – Settings” loend “Vibration evaluation standard” pakub “Off”, vaikimisi, ISO 20816-3 masinagruppidega 1 ja 2 jäigal või painduval alusel ning ISO 10816-1 masinaklassidega I kuni IV, klassifikatsioon, mida varem avaldati nimega ISO 2372, nelja tsooniga A, B, C ja D. ISO 10816-1 tabel on ka see, mille vastu Route Inspection hindab iga mõõtekohta, ning selle lävendid on siin reprodutseeritud. Tsoon A on äsja kasutusele võetud masin, tsoon B on vastuvõetav piiranguteta pikaajaliseks kasutamiseks, tsoon C tähendab, et seisund on vastuvõetav ainult piiratud kasutuseks, ja tsoon D tähendab, et vibratsioon on piisavalt tugev kahjustuste tekitamiseks. Lävendid on siin täielikult avaldatud ühikutes mm/s.
| Klass | Masinad | A/B, mm/s | B/C, mm/s | C/D, mm/s |
|---|---|---|---|---|
| I klass | Väikesed masinad | 0.71 | 1.8 | 4.5 |
| II klass | Keskmise suurusega masinad | 1.12 | 2.8 | 7.1 |
| III klass | Suured masinad jäigal vundamendil | 1.8 | 4.5 | 11.2 |
| IV klass | Suured masinad elastsel vundamendil | 2.8 | 7.1 | 18.0 |
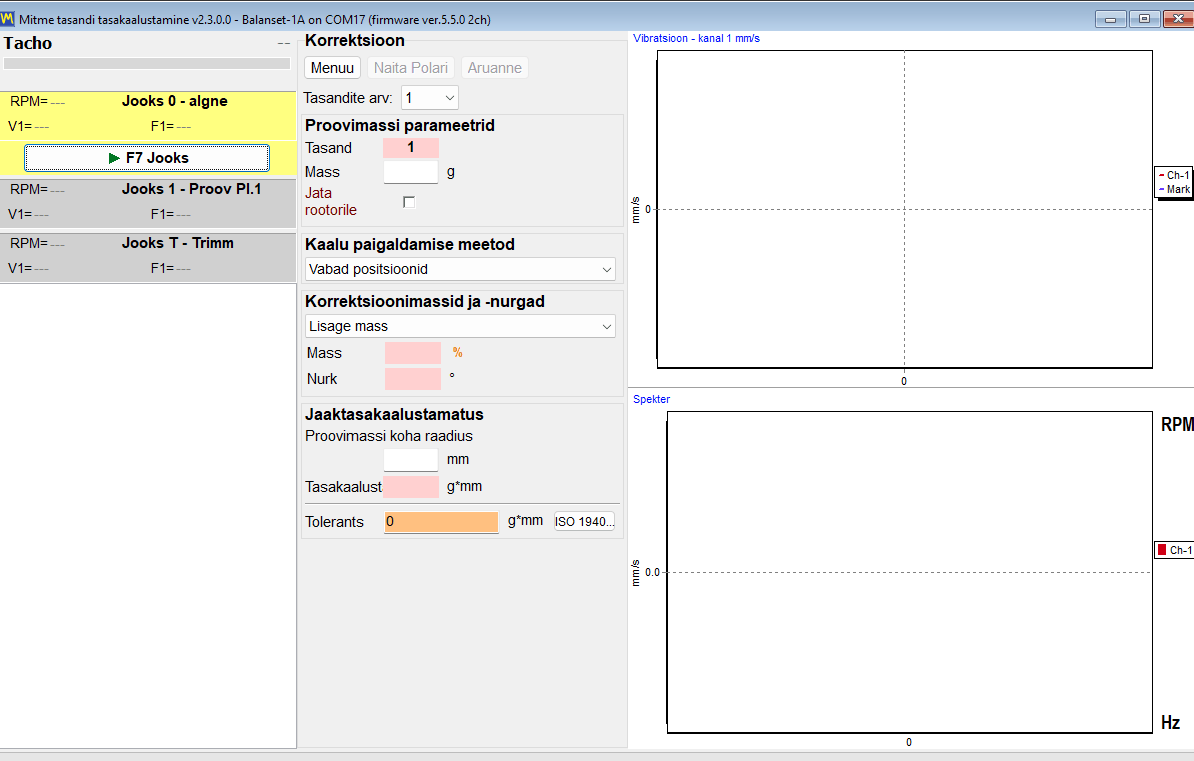
Ühte ausat märkust tasub selgelt öelda, sest vibratsioonistandardeid on turunduse tekstis kerge udustada. Programmil on kaks hindamistabelit: ISO 10816-1 masinaklasside tabel, klassid I kuni IV, ja ISO 20816-3 tsoonid A kuni D masinagruppidele 1 ja 2 jäigal või painduval alusel. Kumbagi võib valida valikuks “Vibration evaluation standard” vahekaardil “F4 – Settings”, vaikimisi on see “Off”, ning üldvibratsioon Vs Vibration Meteris ja tasakaalustamisakendes värvitakse siis tsooni järgi; pärast trimmikäiku näitab kaart “T – Trim” ka Vs tasandi kohta koos tsooniga, näiteks “Vs1: 2.66 – Zone B”. Route Inspection hindab iga mõõtekohta standardi ISO 10816-1 järgi. Piirväärtusi konkreetsete masinatüüpide jaoks teistest ISO 20816 osadest või ISO 14694 ventilaatorite jaoks programm ei arvuta.
Mõõteriba numbri taga
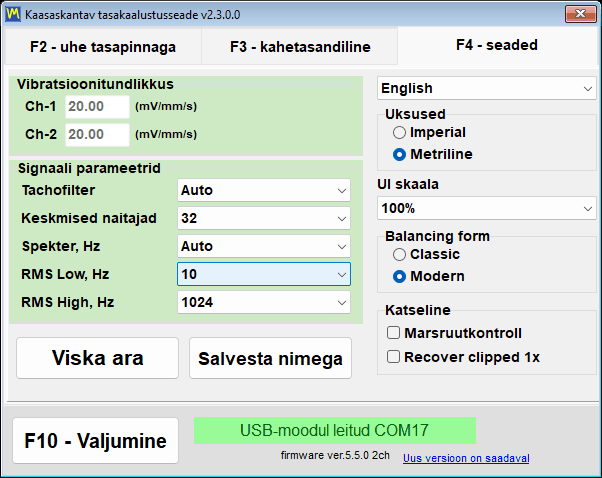
Vibratsiooni tugevuse näitaja on tähenduslik ainult siis, kui on teada sagedusriba, milles see mõõdeti. Programmi vaikimisi ülempiir on RMS High, Hz = 1024, mis koos vaikimisi alampiiriga RMS Low, Hz = 10 annab standardse ISO 10816 / ISO 20816 riba 10 kuni 1000 Hz. Masinal, mis töötab alla 600 RPM, jääb pöörlemissagedus alla 10 Hz; kuni tahhosignaal on olemas, langetab programm ise sellise rootori riba põhja pooleni pöörlemissagedusest, nii et 1x komponent jääb Vs sisse. Ilma tahhomeetrita kehtib seadete väärtus, seega langetage aeglasel masinal alampiir käsitsi 1 või 2 Hz-ni enne, kui näitu mõne tsoonitabeliga võrreldakse. Seade muudab ekraanil kuvatavat arvu, kuid ei mõjuta ei 1x komponenti ega tasakaalustamist, just seetõttu on see siin dokumenteeritud, mitte maetud.
Varasemad tööd jäävad kontrollitavaks
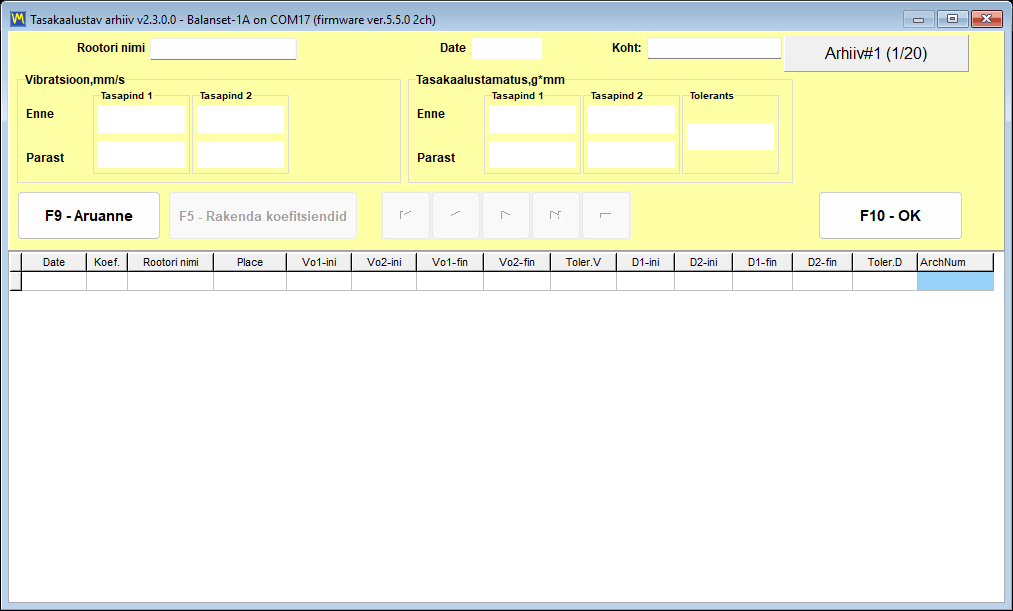
Hälbeotsus ei ole ainult reaalajas näit. Seansiarhiivis tõstetakse iga hälbega kirje jääkvibratsiooni ja jääktasakaalustamatuse lahtrid esile roheliselt, kui need on hälbe piires, ja punaselt, kui ületatud, nii et kogu varasemate tööde nimekirja saab ühe pilguga üle vaadata piirist välja jäänud tulemuste suhtes. Teenindusettevõttele on see vahe töö tegemise ja selle aasta pärast tõestada suutmise vahel.
Seansiarhiiv, kordustasakaalustamine ilma proovikäikudeta ja aruanded
Prooviringid on tasakaalustustöö kulukas osa. Iga selline ring tähendab rootori seiskamist, massi kinnitamist, uuesti käivitamist ja stabiilse kiiruse ootamist. Seansiarhiiv on olemas selleks, et selle töö eest makstaks üks kord masina, mitte iga külastuse kohta, ning et kliendile antav dokumentatsioon oleks koostatud programmi, mitte trükitud hiljem käsitsi.
Iga seanss arhiveeritakse koos koefitsientidega, mis selle toimima panid
Arhiivikirje kirjutatakse automaatselt; töö alguses pole dialoogi, mida meeles pidada. Koos mõõtmistega salvestab programm selle masina jaoks arvutatud mõjutegurid, proovimassid, proovimasside raadiused, fikseeritud positsioonide arvu ja kehtinud hälbe. Kirje luuakse pärast esimest proovikäiku. Kui tasakaalustamisaken suletakse ja kirjel pole veel nime, muutub sulgemiskinnitus kaardiks “Save to archive” väljadega “Rotor name” ja “Place”, et kirje oleks hiljem leitav inimese, mitte numbri järgi; tühjaks jäetud nimi muutub automaatseks, näiteks “Rotor 12.06.2026 14:05”, ning Modern formis saab nime seada ka igal ajal käsuga “Menu” ja seejärel “Rotor name…”.
Üks hoiatus, mille programm annab ise, tasub enne esimest tööd teada: kui kausta Documents sünkroonib pilveteenus, näiteks OneDrive, võib pilvesünkroonimine programmi külmutada ja arhiivi andmebaasi kahjustada, seega viige kaust BalSoft pilvesünkroonimisest välja või märkige see alati sellel seadmel hoitavaks.
Sama rootori uuesti tasakaalustamine ei nõua uusi prooviringe
Just selle eest teenindusettevõte tegelikult maksab, ja seda tasub kirjeldada mehhanismina, mitte loosungina. Mõjutegurid kirjeldavad, kuidas konkreetne masin reageerib igas tasandis paiknevale massile. Kui need on salvestatud, vajab sama rootori kordustöö ainult esialgset mõõtmist: salvestatud koefitsiendid laaditakse, mõõdetakse Run 0 ning korrektsioonimassid ja -nurgad arvutatakse kohe. Prooviringe üldse ei korrata.
Salvestatud koefitsientide laadimiseks on kolm võimalust:
- Modern form vormis “Menu” ja seejärel “Load Coefficients”.
- Classic form vormis “Data Management” ja seejärel “Load Coefficients”.
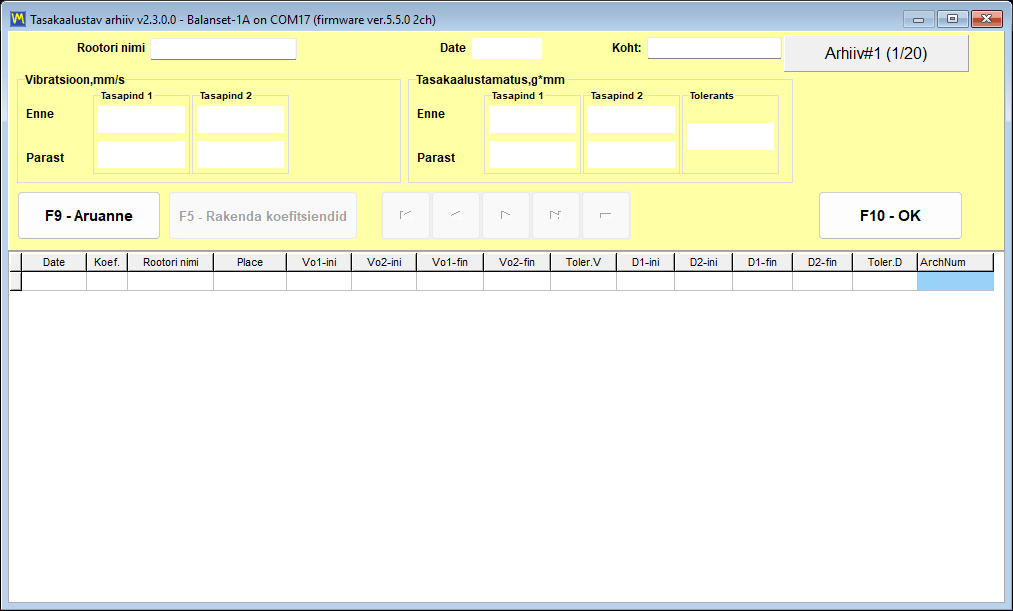
- Peaaknast F8 1- või 2-tasandilise kirje jaoks, seejärel valige kirje, mis näitab veerus “Coeff” rohelist V, ja vajutage “F5 – Apply coefficients”; 3- ja 4-tasandilisi kirjeid saab Modern vormist, mis on seatud samale tasandite arvule.
Selle lubadusega koos tuleb avaldada kaks reservatsiooni, sest kummagi eiramine annab kindla, kuid vale tulemuse.
- Arhiivis ei laadi “F10 – OK” seanssi ega kanna üle ühtegi koefitsienti. Seda teeb ainult “F5 – Apply coefficients”. See on arhiiviakna kõige levinum väärarusaam.
- Koefitsiendid kehtivad ainult sama masina ja sama rootoritüübi korral, kui anduri ja tahhomeetri paigutus on muutumatu, peegeldav märk samas kohas ja töörežiim muutumatu. Seetõttu tuleks proovimassi asukoht esimese töö ajal rootoril füüsiliselt märgistada, et järgmine külastus algaks samast geomeetriast.
Kordustöö tulemus salvestatakse uue arhiivikirjena. Algset kirjet ei muudeta, seega jääb masina ajalugu terveks.
Kontrollkäikude kordamine ei maksa peaaegu midagi
Kui jääktasakaalustamatus on pärast kontrollkäiku endiselt lubatud hälbest suurem, ei korrata ka prooviringe. Koefitsiendid on juba olemas, seega arvutab programm täiendava korrektsiooni kohe. Lisamass lisatakse ilma juba kinnitatud masse eemaldamata ning kontrollkäik korratakse. Seda saab teha nii mitu korda, kui töö vajab, mistõttu kulub keeruka rootori puhul aeg pigem käivituskordadele kui mõõtmistööle.
Aruanded, mida programm teie eest koostab
Tarkvara koostab ise kolm HTML-dokumenti, kõik kodeeritud UTF-8 vormingus ja kõik avatavad mis tahes brauseris mis tahes operatsioonisüsteemis, sealhulgas kliendi telefonis:
protocol11.htm, lõpetatud töö tasakaalustusprotokoll.vibrometer_report.htm, mõõteseansi vibromeetri aruanne.report_YYYY-MM-DD.htm, ühe kontrollipäeva marsruudiaruanne.
Aruanne ei ole ummiktee fail. Programmis on aruande redaktor koos prindieelvaatega ning eelvaadet saab loendist suurendada 10-lt 200 protsendini või käsitsi väärtuse sisestades kuni 500 protsendini, mis on oluline väikese numbri kontrollimisel sülearvuti ekraanil masina kõrval.
Eksportvormingud ja üks nõue, mida keegi ei oota
| Vorming | Tüüpiline kasutusviis |
|---|---|
| PDF-fail | Kliendile saadetav või töökorraldusele lisatav dokument |
| HTML, üksikfail | Üks iseseisev fail, kuhu on pildid sisse põimitud, e-kirjaga hõlpsasti saadetav |
| HTML koos pildikaustaga | Redigeeritav versioon avaldamiseks või teise dokumenti kleepimiseks |
| RTF | Protokolli avamine ja redigeerimine tekstitöötlusprogrammis |
| RVF | Sisseehitatud redaktori enda rikastekstivorming |
Üks nõue tuleb selgelt välja öelda, sest see üllatab uuel sülearvutil inimesi: PDF-i eksportimiseks peab olema paigaldatud vähemalt üks Windowsi printer. Printeridraiverit kasutatakse ainult lehekülje küljenduse arvutamiseks, tegelikult midagi ei prindita. Kui arvutis pole ühtki printerit, lubage Windowsis “Microsoft Print to PDF” ja eksportimine hakkab töötama.

Teie oma kirjaplank, teie oma logo
Aruande mallid on tavalised HTML-failid kaustas ReportTpl , kaust Bs1A.exe kõrval, ning neid saab redigeerida nii, et protokoll kannaks teie ettevõtte kirjaplanki, logo ja kontaktandmeid. Muudatused säilivad automaatsete uuenduste vältel: muudetud mall nimetatakse ümber kujule name.user-YYYYMMDD-HHMMSS.htm enne uue tehasefaili kirjutamist, programm loetleb säilitatud failid pärast uuendust ühe korra ning kohandus kantakse uude malli käsitsi üle. Paigaldamine uuesti käsuga Bs1ASetup.exe seda kontrolli ei tee ja asendab mallid tehasemallidega, seega kopeerige oma mallid enne uuestipaigaldamist mujale.
Kui hälve tuli ISO kalkulaatorist, täidab protokoll oma jaotise “Applied Standards” automaatselt: ISO 21940-11:2016, endine ISO 1940-1, tasakaalustuskvaliteedi klass G, rootori mass, maksimaalne töökiirus, kogu lubatud jääktasakaalustamatus ja selle jaotus hälbetasanditele. Tulemuste jaotis loetleb soovitatavad korrektsioonimassid tasandi kohta massi ja nurgana, nii pärast proovikäike kui ka pärast kontrollkäiku.
Andmed on teie omad ja need on teisaldatavad
Arhiiv ja aruanded asuvad kaustas Documents\BalSoft\Bs1A. Need püsivad programmi uuenduste ja täieliku uuesti paigaldamise üle ning liiguvad teise arvutisse, kui programm paigaldatakse sinna viisardiga, suletakse mõlemal masinal ning sellest asukohast kopeeritakse andmebaasi kaust ja iga kaust, mille nimi algab Arc; valmis HTML-aruandeid Arc kaustades saab vabalt eraldi teisaldada. Pole andmebaasiserverit, mida migreerida, pole litsentsiserverit, millega ühendust võtta, ega pilvekontot, mis hoiaks teie mõõtmisajalugu.
Route Inspection: ringkäigupõhine seire standardi ISO 10816-1 järgi (eksperimentaalne)
Route Inspection on kasutusjuhendis märgitud eksperimentaalseks ja on vaikimisi välja lülitatud. See lülitatakse sisse märkeruuduga vahekaardil “F4 – Settings”.
See annab samale riistvarale teise elu. Tasakaalustustööde vahepealsel ajal muutuvad seade ja sülearvuti ringkäigu vibratsiooniseire komplektiks: liigute läbi määratud marsruudi tehase territooriumil, mõõdate samu punkte iga kord samal viisil ja jälgite numbrite muutumist.
Kuidas marsruut on üles ehitatud
Andmemudelil on kolm taset ja see kajastab seda, kuidas tehast tegelikult läbitakse:
- A marsruut on üks ringkäik, näiteks töökoda või tootmisliin.
- A punkt on marsruudil asuv masin.
- A koht on üks laager koos ühe teljega, mida andur tegelikult mõõdab.
Punkt võib sisaldada kuni 8 laagrit ja igal laagril on 3 telge: X horisontaalne, Y vertikaalne ja Z aksiaalne. See tähendab, et ühel masinal on kuni 24 mõõtekohta, mis on piisav mitmeastmelise pumba või mitme toega mootori-ventilaatori komplekti jaoks.
Iga kohta hinnatakse ISO 10816-1 alusel
Iga mõõdetud kohta võrreldakse ISO 10816-1 piirväärtustega selle masinaklassi jaoks, mille te sellele punktile määrasite, klassid I kuni IV, ja see värvitakse tsooni A, B, C või D järgi. See värv ongi mooduli mõte ringkäigu ajal: mõõtmata punkt erineb visuaalselt tervest punktist, nii et ringi lõpus on kohe selge, kas marsruut sai läbitud, ja kohe selge, milline masin vajab tähelepanu, ilma et oleks vaja avada ühtki graafikut.
Trendid ja prognoos
Iga koha jaoks on saadaval kolm trendivaadet. “Overall level” kuvab laiaribalise vibratsioonikiiruse graafikuna järjestikuste külastuste lõikes ISO 10816-1 tsoonipiiride suhtes. “Frequencies” jälgib üksikuid sageduskomponente, mille abil eristub arenev laagririke aeglasest tasakaalustamatuse kasvust. Kaskaadvaade virnastab kuni 12 viimast 1. kanali spektrit, nii et uus tipp, mida kolm külastust tagasi ei olnud, muutub nähtavaks harjana, mitte üksiku arvuna.
Programm teeb ka ekstrapolatsiooni. Kasutades kuni 6 viimast külastust, sobitab see sirgjoone ning väljendab tulemust kujul umbes N päeva tsoonini X. Oluline on esitada see täpselt nii, nagu kasutusjuhend seda teeb: tegemist on hooldusplaneerimise jaoks tehtud ligikaudse hinnanguga, mis saadakse käputäie punktide lineaarse ekstrapoleerimisega. See ei ole garanteeritud jääkeluiga ja mittelineaarselt arenev rike ei allu sellele. Ausalt kasutatuna on see viis otsustada, kumba kahest masinast esmajärjekorras hooldusgraafikusse panna.
Mida külastus peale numbrite veel kaasa kannab
Vibratsiooninäit iseenesest kaotab sageli konteksti, mis selle tähenduslikuks tegi. Seetõttu saab iga külastuse juurde salvestada ka vabateksti märkuse, temperatuurinäidu ja foto jpg, png või bmp vormingus, nii et lahtine kaitsekate, õlileke või ajutine liide dokumenteeritakse koos mõõtmisega, mida see selgitab. Marsruudi sees saab salvestada ka kuni 120 s seiskumiskäigu, mis tähendab, et kahtlase masina seiskumiskäigu saab jäädvustada ringkäigu ajal, selle asemel et see eraldi külastusena planeerida.
Marsruudiaruanne
Iga kontrollipäeva kohta koostatakse üks HTML-aruanne nimega report_YYYY-MM-DD.htm. See on dokument, mis läheb ringi lõpus hooldusplaneerija või kliendi kätte, ja nagu teisedki aruanded, avaneb see mis tahes brauseris ilma, et lugeja arvutisse peaks olema tarkvara paigaldatud.
Tööalased märkused, mida tasub eelnevalt teada
- Kui ühtegi COM-porti pole aktsepteeritud, ei ole mõõtmisnupud halliks muudetud. Selle asemel vastavad need “Measurement is not available.”, nii et puuduv seade näib pigem keeldumisena kui välja lülitatud liidesena.
- Marsruudiakna avamine peatab töötava Signal Monitori või Run-downi. Seadmel on ainult üks port ja marsruudimoodul võtab selle üle. See on oodatud käitumine, mitte viga.
- Laagrite arvu vähendamine punktil on blokeeritud, kui kaduma minev laager omab juba mõõtmisajalugu. Programm kaitseb trendi, mitte paigutust.
- Marsruudi või punkti kustutamine ei kustuta andmeid. Kaust liigutatakse asukohta
Routes\_deleted, nii et välitingimustes tehtud kustutamise saab kontoris tagasi võtta.
Andmed jäävad programmist väljaspool loetavaks
Marsruudiandmed salvestatakse tavaliste failidena, SI-ühikutes, kümnendpunktiga, sõltumata Windowsi regionaalseadetest. See viimane detail kõlab tühiselt, kuid see ei ole tühine: see tähendab, et marsruut, mis on salvestatud sülearvutis, mille keeleseade kasutab kümnendkoma, avaneb korrektselt igal teisel masinal ja faile saab parsida teie enda tööriistadega ilma teisendajata.
Seaded, ühikud, keeled ja ekraani skaleerimine
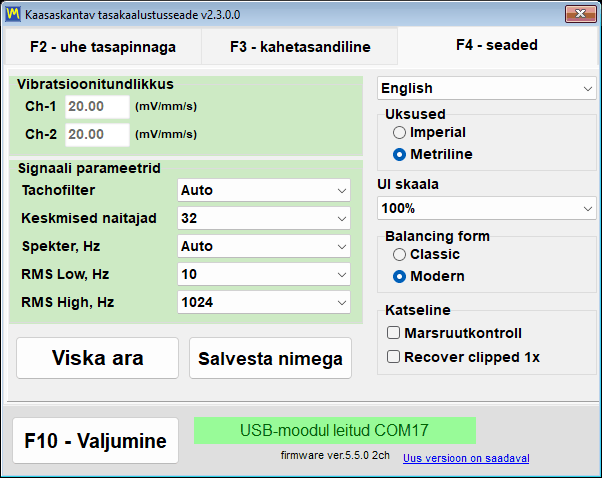
Kõik, mis muudab seda, kuidas programm mõõdab ja kuidas see välja näeb, asub peaakna ühel vahekaardil, “F4 – Settings”. Seal ei ole pesastatud eelistuste dialoogide puud, mida läbi otsida: anduri tundlikkus, signaaliparameetrid, kasutajaliidese keel, “UI Scale”, “Units” süsteem, “Balancing form” lüliti ja “Experimental” funktsioonide märkeruudud on kõik samal ekraanil, ja seal nähtavad väärtused on need, mida seade praegu kasutab.
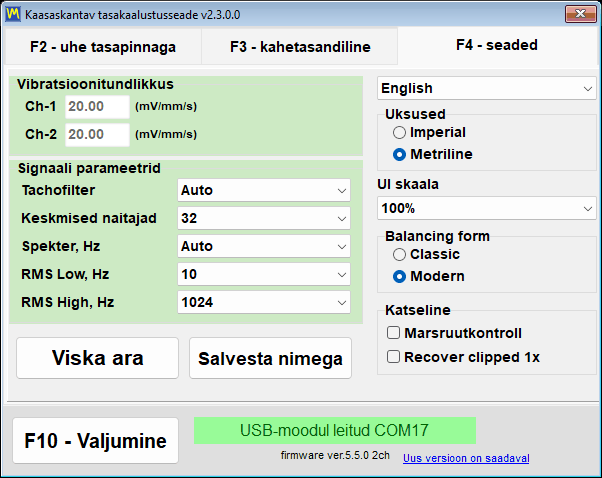
Kaks nuppu vasakus alanurgas juhivad püsivust. “Save” kirjutab praegused seaded konfiguratsioonifaili Bs1A.cfg, nii et need saavad järgmisel käivitusel vaikeväärtusteks, ja “Discard” tühistab salvestamata muudatused ning loeb väärtused uuesti sellest failist. Enamik parameetreid — “Tacho filter”, “Averages”, “Spectrum, Hz”, RMS-riba ja mõõtühikute süsteem — rakenduvad kohe, kui te neid muudate, ja need kirjutatakse faili Bs1A.cfg automaatselt, kui programm normaalselt suletakse. Keel, “UI Scale”, “Balancing form” ja eksperimentaalsed märkeruudud kirjutatakse faili kohe muutmisel, nii et nende jaoks ei pea kunagi vajutama “Save”.
Anduri tundlikkus, meelega lukustatud
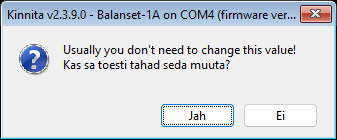
Rühm “Vibration sensitivity” sisaldab ühte koefitsienti kanali kohta ühikus mV/(mm/s). Vaikeväärtus on 20, kuid kalibreeritud instrument kirjutab ühendamisel nendele väljadele oma kanalikoefitsiendid, sest iga instrument kalibreeritakse komplektina koos anduritega ja väärtused võivad 20-st märgatavalt erineda. Neljakanaliline Balanset-4A lisab väljad Ch-3 ja Ch-4. Väljad on kaitstud juhuslike muudatuste eest: neisse ei saa midagi sisestada enne, kui klõpsate rühmal ja kinnitate küsimuse “Do you really want to change it?”. Just see üks küsimus takistab operaatoril kogu instrumendi vaikimisi ümberkalibreerimist ekslikust klahvivajutusest keset välitööd. Vale koefitsient skaleerib kõiki mm/s näite võrdeliselt, kuid sellel pole praktiliselt mingit mõju arvutatud korrektsioonimassidele ja nurkadele, sest kõik käigud mõõdetakse sama anduriga. Muutke neid arve ainult siis, kui teie andur erineb standardsest; kui salvestamisel on instrument ühendatud, küsib programm “Write the new sensor coefficients to the device?” ja “Yes” kirjutab üle instrumendi enda salvestatud kalibreeringu.
Signaaliparameetrid
| Parameeter | Väärtused | Vaikeväärtus | Mida see muudab |
|---|---|---|---|
| “Tahhofilter” | “Automaatne”, “Peen (1%)”, “Tavaline (2%)”, “Jäme (5%)”, “Väga jäme (10%)”, “Kare (20%)”, “Väljas (40%)” | “Auto” | Lubatud kiiruse erinevus külgnevate pöörete vahel |
| “Averages” | “Auto” / 8 / 16 / 32 / 64 / 128 / 256 | “Auto” | Mitu pööret keskmistatakse üheks mõõtmiseks aknas Vibration Meter ja Classic tasakaalustamisakendes; rohkem tähendab stabiilsemat tulemust ja vähem müra, kuid pikemat mõõtmist. “Auto” valib arvu ise |
| “Max. repeat” | 1 / 3 / 4 / 8 / 10 / 15 / 20 | 3 | Mitu mõõtmist teeb iga käik Classic ühe- ja kahetasandilistes akendes; nende vektorid keskmistatakse käigu tulemuseks ning suur hajuvus teatatakse seansilogis |
| “Spekter, Hz” | 100 kuni 8000, või “Auto” | “Auto” | Spektril kuvatav maksimaalne sagedus; “Auto” valib vahemiku pöörlemiskiiruse põhjal |
| “RMS Low, Hz” | 1 kuni 10 | 10 | Üldvibratsiooni tasemeriba alumine piir; reaalajas tahhosignaali korral langetab programm selle aeglasel rootoril ise pooleni pöörlemissagedusest |
| “RMS ülemine, Hz” | 1024 / 2048 / 4096 / 8192 | 1024 | RMS-riba ülemine piir; koos alampiiriga 10 Hz annab 1024 standardse ISO 10816 / ISO 20816 riba 10 kuni 1000 Hz, suuremad väärtused laiendavad seda spektri ülaosa suunas |
| “Vibration evaluation standard” | “Off”, ISO 20816-3 (grupp 1 või 2, jäik või painduv alus), ISO 10816-1 (klass I kuni IV) | “Off” | Värvib üldvibratsiooni Vs valitud standardi tsoonide järgi: A roheline, B kollane, C oranž, D punane |
“Auto” tahhofilter valib oma lubatud hälbe adaptiivselt: see algab 2 protsendist ja, kui pöörlemine on ebaühtlane, leevendub sammude kaupa kuni 40 protsendini, märkides samal ajal mõõtmise vähendatud täpsusega tehtuks. Vibration Meter otsevoo puhul vastab “Auto” fikseeritud 20 protsendile. Seda kompromissi tasub teada enne, kui seda muudate: liiga range filter kaotab rihmajami või vibreeriva toe puhul pöörlemiskiiruse täielikult, ja liiga lõtv filter aktsepteerib mõõtmise, kuid vähendab faasitäpsust.
“Auto” keskmistamine valib pöörete arvu kõige täpsema tulemuse jaoks: Vibration Meteri mõõtmine peatub niipea, kui 1x vektor on stabiliseerunud, pärast vähemalt 16 ja kuni 256 pööret või umbes 20 sekundi pärast, kui 8 pööret on koos; Classic tasakaalustamisakendes, kus arv peab olema ette teada, võtab see pöörded, mis mahuvad praegusel kiirusel umbes 4 sekundi sisse. Modern tasakaalustamisvorm seda välja ei kasuta, sest selle enda “Measurement mode” otsustab, kui kaua mõõdetakse.
Loend “Vibration evaluation standard” on vahekaardi uusim kirje. See värvib üldvibratsiooni Vs Vibration Meteris ja mõlemas tasakaalustamisvormis valitud standardi tsooni järgi, kas ISO 20816-3 grupi 1 või grupi 2 masinatele jäigal või painduval alusel või ISO 10816-1 masinaklassidele I kuni IV: A roheline, B kollane, C oranž, D punane. “Off”, vaikimisi, keelab hindamise. Valik rakendub kohe ja kirjutatakse faili Bs1A.cfg koos teiste signaaliparameetritega, ning arvu taga olev RMS-riba seatakse ainult siin, vahekaardil F4.
Meetermõõdustik ja inglise mõõdustik
Mõõtühikute süsteemi vahetatakse rühmas “Units”, valikute “Metric” (vaikeväärtus) ja “Imperial” vahel. Lüliti hõlmab iga suurust, mida programm käsitleb, nii ekraanil kui ka aruannetes.
| Kogus | Meetriline | Inglise mõõdustik |
|---|---|---|
| Kaal/mass | g | oz |
| Raadius ja pikkus | mm | sisse |
| Tasakaalustamatus (moment) | g*mm | oz*in |
| Vibratsioonikiirus | mm/s | inch/s |
| Rootori mass standardi ISO 21940-11 jaoks | kg | lb |
| Materjali tihedus | g/cm3 | oz/in3 |
Sisemiselt arvutab ja salvestab programm andmeid alati SI-süsteemis, see tähendab ühikutes g, mm, g*mm, mm/s ja kg, ning teisendab need ainult sisestamisel ja kuvamisel. Seetõttu ei lähe arhiivikirje ega salvestatud seanss katki, kui kolleeg avab selle teise valitud ühikusüsteemiga. Pärast vahetamist uuenevad ühikute nimetused igas aknas, diagrammil ja aruandes koheselt. Modern tasakaalustamisvorm teisendab ka juba sisestatud ja kuvatud arvud, nii et 2 oz muutub 56,7 g-ks; Classic aknad juba ekraanil olevaid arve ümber ei arvuta ning kui Classic vorm on valitud või Classic aken on avatud, hoiatab programm selle eest ja soovitab taaskäivitamist, seega valige ühikud enne Classic töö alustamist. Väikesed korrektsioonimassid kuvatakse adaptiivse täpsusega kuni 0,001 g või 0,001 oz, nii et peene massi väärtus ei kao ümardamisse.
27 kasutajaliidese keelt
Programm ja selle käsiraamat on tõlgitud 27 keelde: inglise, bulgaaria, tšehhi, taani, saksa, eesti, hispaania, prantsuse, indoneesia, itaalia, läti, leedu, ungari, hollandi, norra, poola, portugali, portugali (Brasiilia), rumeenia, vene, slovaki, sloveenia, soome, rootsi, türgi, ukraina ja jaapani keel. Keelte loend asub seadete vahekaardi paremas ülanurgas.
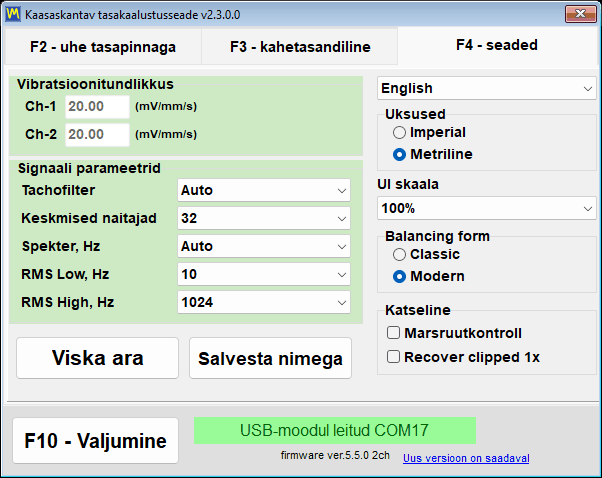
Loendis olevad nimed on kirjutatud ladina tähestikus, nii et vene keel kuvatakse kui “Russkiy” ja jaapani keel kui “Nihongo”, mis tähendab, et leiate alati tee tagasi ka pärast lülitumist keelele, mida te ei oska lugeda. Valik kirjutatakse kohe faili Bs1A.cfg ja rakendub pärast programmi taaskäivitamist; teade “The new language will take effect after the program is restarted.” kuvatakse meelega kahes keeles korraga, praeguses keeles ja äsja valitud keeles. Liidese keel määrab ka siltide keele HTML-aruannetes, nii et kliendile üle antud tasakaalustusprotokoll tuleb kliendi keeles.
UI Scale välitöödel kasutatavatele sülearvutitele
“UI Scale” pakub 100, 125, 150, 175 ja 200 protsenti ning seda rakendatakse Windowsi süsteemse DPI-skaala peale, nii et elementide lõplik suurus on nende kahe kombinatsioon. Nagu keelegi, rakendub ka skaala alles pärast programmi taaskäivitamist. Akendes “Vibration Meter”, “Charts”, tasakaalustamisakendes ja “Balancing archive” suurendab maksimeerimisnupp lisaks fonte, nuppe, välju ja diagrammide telgi kasutatavale ekraaniosale ning akna taastamisel naaseb baasskaala; see käitumine on vaikimisi sisse lülitatud ja selle saab konfiguratsioonifailis välja lülitada võtmega MaximizeZoom=0 jaotises [UI]. Iga aken hoitakse töölaua tööpiirkonna sees, nii et 150 ja 200 protsendi korral ei jookse dialoog enam tegumiriba taha ega lõika alumist nupurida, ning programm vähendab sildi või nupu fonti automaatselt, kui pikk tõlge ei mahu. Fikseeritud paigutusega dialoog, mis ei mahuks vertikaalselt, näiteks hälbekalkulaator suurel skaalal väikesel ekraanil, kuvatakse selle asemel vähendatud skaalal, mitte ei lõigata ära.
Balancing form ja eksperimentaalsed lülitid
Rühm “Balancing form” määrab, millise akna avab nupp “F6 – Balancing”, kas “Classic” või “Modern”. Valik salvestatakse koheselt ja rakendub järgmisel tasakaalustamise akna avamisel, ilma taaskäivituseta. Rühm ise ilmub alles pärast seda, kui programm on tuvastanud ühendatud seadme koos toetatud püsivaraga; seni jääb see peidetuks ning kehtib varem faili Bs1A.cfg salvestatud väärtus.
Rühm “Experimental” sisaldab kolme märkeruutu, mis kõik on vaikimisi välja lülitatud. “Bump test” lisab aknasse Vibration Meter omasageduse vahekaardi. “Route inspection” lisab nupu “F9 – Route Inspection” ning selle sisse-välja lülitamine ehitab peaakna kohe ilma taaskäivituseta uuesti üles. “Recover clipped 1x” muudab seda, mis juhtub, kui vibratsioonisignaal läheb skaalast välja: mõõtmise tagasilükkamise asemel taastab programm pöörlemiskomponendi signaali moonutamata osadest vähendatud täpsusega ning märgib tulemuse ligikaudselt taastatuks. Märkeruutu “Bump test” ei näidata, nagu ka rühma “Balancing form”, üldse enne, kui on tuvastatud toetatud püsivaraga seade; salvestatud seadistus jääb taaskäivitamisel alles, kuid vahekaart ilmub aknasse Vibration Meter alles seadme tuvastamise hetkel ning märkeruudu tühjendamine eemaldab vahekaardi ja peatab käimasoleva testi.
Bs1A.cfg: seaded on lihttekstifail
Kõik seaded hoitakse ühes tekstilises INI-failis Bs1A.cfg, mis asub faili Bs1A.exe kõrval või kaustas %LOCALAPPDATA%\BalSoft\Bs1A, kui see kaust ei ole kirjutatav. Programm ei kasuta Windowsi registrit üldse. Faili saab käsitsi redigeerida, kui programm on suletud, mis on lihtsaim viis identse konfiguratsiooni levitamiseks teenindussülearvutite parki: kopeerige üks fail. Tundlikkuse, mürapõhja, eelseadete ja puurimise arvväärtusi aktsepteeritakse nii kümnendpunkti kui ka kümnendkomaga, nii et liidese keele või Windowsi regionaalvormingu muutmine neid ei lähtesta.
Paigaldamine, süsteeminõuded ja kus teie andmeid hoitakse
Balanset tarkvara on tavaline Windowsi töölauarakendus. Paigaldate selle üks kord sülearvutisse, mis läheb masina juurde, ja sellest hetkest on seade lihtsalt USB-seade, mille programm leiab ise.
Programm tarnitakse komplektis USB-mälupulgal ning seda saab alla laadida ka installerina Bs1ASetup.exe või arhiivina. Vajate asenduskoopiat? Võtke ühendust Vibromera toega koos teie seadme mudeliga, et kinnitada sobiv tarkvaraversioon.
| Parameeter | Nõue |
|---|---|
| Operatsioonisüsteem | Windows 7, 8, 10 või 11, 32- või 64-bitine; soovitatav on 64-bitine Windows 10 või 11 |
| Protsessor ja mälu | Kahetuumaline protsessor ja 1 GB RAM; soovitatav 2 GB |
| Port | Üks vaba USB-port; instrument, selle andurid ja tahhomeeter saavad kõik sealt toite |
| Kettaruum | Umbes 150 MB |
| Ekraan | 1280×1024 liidese skaalal 100 protsenti; 125 protsendi ja kõrgema korral vajab tasakaalustamisaken proportsionaalselt rohkem piksleid |
| Administraatoriõigused | Programmi enda jaoks ei nõuta, see paigaldub kasutaja enda kausta; viisardi käivitatavad instrumendi draiveri ja andmebaasikomponendi (BDE) installerid võivad neid küsida |
| Interneti-ühendus | Ei nõuta mõõtmiseks, tasakaalustamiseks ega aruandluseks; vajalik uuenduste, Vibromera kontoga sidumise ja toele raporti saatmise jaoks |
Kaks paigaldusviisi
Viisardiga paigaldamine on soovitatav tee arvutis, kus programmi pole kunagi olnud. Käivitage Bs1ASetup.exe ja järgige viisardi samme; vaikeasukoht on praeguse kasutaja kaust Documents\BalSoft ning programm paigutatakse alamkausta Bs1A, mis annab Documents\BalSoft\Bs1A\Bs1A.exe. Instrument ei pea paigaldamise ajal ühendatud olema. Üht viisardi sammu tasub lugeda kaks korda: lõpus käivitab see automaatselt instrumendi draiveri installeri ja seejärel andmebaasikomponendi (BDE) seadistuse, ükshaaval, ning Windows võib kummagi jaoks küsida administraatori luba; laske mõlemal lõpule jõuda ja ärge tühistage, sest ilma andmebaasikomponendita seansiarhiiv ei tööta. Seejärel loob viisard töölauale otsetee “Bs1A”, kui te pole seda märkeruutu tühjendanud, ning menüüsse Start rühma “Bs1A”, mis sisaldab programmi, “Manual”, linki tootja veebisaidile ja eemaldajat.
Programm on ka teisaldatav. See ei puuduta Windowsi registrit ja kõik selle seaded asuvad failis Bs1A.cfg käivitatava faili kõrval, nii et kogu rakenduse saab lahti pakkida suvalisse sobivasse kausta ja sealt käivitada — sealhulgas USB-pulgalt, mis instrumendiga kaasas käib. Kehtib kaks reservatsiooni. Parem on seda mitte lahti pakkida kausta Program Files: administraatoriõiguste puudumisel ei saa sinna midagi kirjutada, mistõttu hoiaks programm oma seaded ja logid selle asemel kaustas %LOCALAPPDATA%\BalSoft\Bs1A ning uuendus võib vajada administraatori kinnitust. Ja kui arvutis pole kunagi viisardiga paigaldatud, käivitage viisard sellel masinal üks kord, sest ainult see paigaldab andmebaasikomponendi (BDE) ja instrumendi draiveri, ilma milleta seansiarhiiv ei tööta; pärast seda saab uuendada mis tahes meetodil.
Esimene käivitus
Käivitage Bs1A.exe ja peaaken avaneb, tiitliribal on kirjas programmi versioon. Akna allosas olev ühenduse olekurida ütleb teile kohe, millises kolmest olukorrast te olete: “USB module found on” koos COM-pordi numbriga tähendab, et seade on valmis, “USB module not connected” tähendab, et seda ei leitud, ja punane “Firmware not supported on COM…” tähendab, et seade vastas, kuid selle püsivara on vanem kui 5.5.0. Programm ei ava kunagi ennast kaks korda — uuesti käivitamine lihtsalt toob olemasoleva akna esiplaanile ja taastab selle, kui see oli minimeeritud — sest kaks eksemplari võistleksid sama COM-pordi pärast.
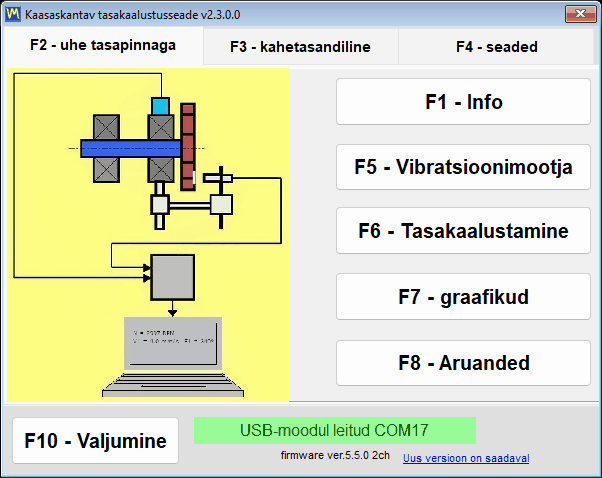
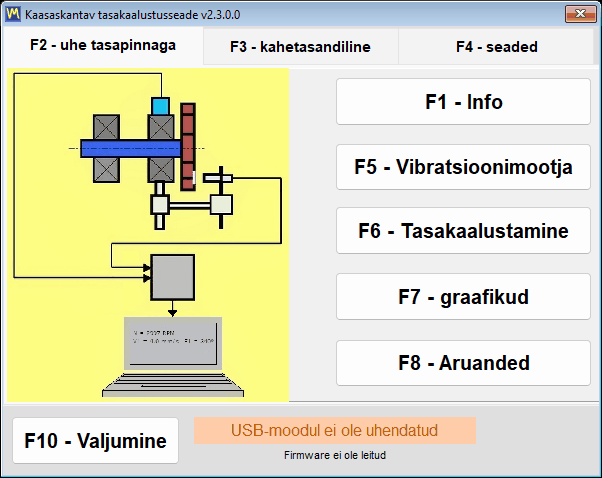
Programmi saab paigaldada ja uurida juba enne riistvara kohalejõudmist. Kui seadet pole ühendatud, avaneb peaaken siiski ja jääb täielikult kasutatavaks — blokeerivaid dialooge pole — ning olekurida teatab lihtsalt, et midagi ei leitud. Keele valimine on tavaliselt esimene tegevus pärast paigaldamist: valige see vahekaardil “F4 – Settings”, seejärel sulgege programm nupuga “F10 – Exit” ja käivitage see uuesti.
Kus failid asuvad
| Mis | Kus | Märkus |
|---|---|---|
| Seaded | Bs1A.cfg, faili Bs1A.exe kõrval | Lihtne INI-tekst; keel, skaala, valik “Balancing form” ja märkeruudud “Experimental” kirjutatakse hetkel, kui neid muudetakse, ülejäänud käsuga “Save” ja tavalisel väljumisel. Kui programmikaust ei ole kirjutatav, lähevad seaded, logid ja allalaaditud uuendused kausta %LOCALAPPDATA%\BalSoft\Bs1A |
| Seansiarhiiv ja aruanded | Documents\BalSoft\Bs1A | Alati praeguse kasutaja kaustas Documents, olenemata sellest, kuhu programm ise on paigaldatud |
| Töölogid | Kaust logs faili Bs1A.exe kõrval | bs1a.log ning bs1a.1.log kuni bs1a.5.log, piiratud 5 MB-ga faili kohta ja 5 failiga |
| Aruande mallid | Kaust ReportTpl faili Bs1A.exe kõrval | Redigeeritav, nii et protokollil saab olla teie enda ettevõtte plank |
| Akna ekraanipildid | Documents\Bs1A\Screenshots | Kirjutatakse F12-klahviga PNG-failidena |
Kuna arhiiv hoitakse meelega kasutaja kaustas Documents, mitte käivitatava faili kõrval, jääb see alles programmi uuenduste ja isegi täieliku uuesti paigaldamise korral; kui programm on paigaldatud mõnda teise kausta ja Bs1A.exe kõrvale on jäänud varasema versiooni arhiiv, kopeerib programm selle esimesel käivitamisel ühe korra kausta Documents\BalSoft\Bs1A, tingimusel et seal veel arhiivi pole, originaali kustutamata. Tehniku üleviimine teise sülearvutisse tähendab programmi paigaldamist sinna viisardiga, sest instrumendi draiverit ja andmebaasikomponenti ei saa kaustu kopeerides üle kanda, ning seejärel, kui programm on mõlemas arvutis suletud, failide Bs1A.cfg ja teie aruandemallide kopeerimist programmikaustast ning arhiivi, andmebaasi kausta ja iga kausta, mille nimi algab Arc, kopeerimist kaustast Documents\BalSoft\Bs1A uue arvuti samadesse kohtadesse. Midagi pole vaja deaktiveerida, üle kanda ega uuesti litsentsida.
Instrumendi ühendamine ja püsivara 5.5.0 nõue
Ühendage vibratsiooniandurid korpusel märgistatud kanalipistikutega Ch-1 kuni Ch-4 — kaks neist Balanset-1A puhul, neli Balanset-4A puhul — ja laser-taho ühendage pistikuga Tacho. Korpuse vanematel versioonidel on samad sisendid märgistatud kui X1 ja X2 vibratsiooni jaoks ning X3 tahhomeetri jaoks, seega ärge imestage, kui teie seadme sildid erinevad. Paigaldage vibratsiooniandurid tasakaalustatava rootori laagritugedele, kleepige rootorile peegeldav märk ja ühendage USB-moodul USB-kaabliga arvutiga. Järjekord ei ole range, sest seade tuvastatakse igal hetkel, ka siis, kui programm juba töötab.
Üks detail põhjustab rohkem tugikõnesid kui ükski teine: tahhomeeter saab toite oma kaabli kaudu instrumendist ega vaja patareisid, seega pole mingit põhjust patareipesa kaant avada. Pärast ühendamist vajutage ON, seejärel AUTO, mis süütab laserkiire, ja lõpuks LASER, mis muudab kiire heledamaks, et märki loetaks usaldusväärselt; kui LASER on vajutamata, on kiir hämar ja pöördeid võidakse lugeda aukudega. Mida lähemal on tahhomeeter märgile, seda usaldusväärsem on näit: tavaliselt 20 kuni 50 cm, headel tingimustel kuni umbes 500 mm. Ärge vaadake kiirde.
Nuppu Connect ei ole
Programm skaneerib COM-porte ise, umbes iga 1,5 sekundi järel, leiab seadme ja pärib selle püsivara. Leitud port jäetakse meelde, nii et järgmine käivitus ühendub kiiremini. Teise programmi poolt avatuna hoitav port ei peata skannimist — ülejäänud porte kontrollitakse ikka ja hõivatud porti proovitakse hilisemas tsüklis uuesti — ning naaberpordil olev võõras Arduino plaat ei blokeeri otsingut samuti. COM-pordi draiveri paigaldab seadistusviisard; sellega kuvatakse instrument Seadmehalduris COM-pordina nimega “Arduino Due”. USB olekurea klõpsamine sunnib otsingu kohe käivituma, mitte ei oota järgmist tsüklit.
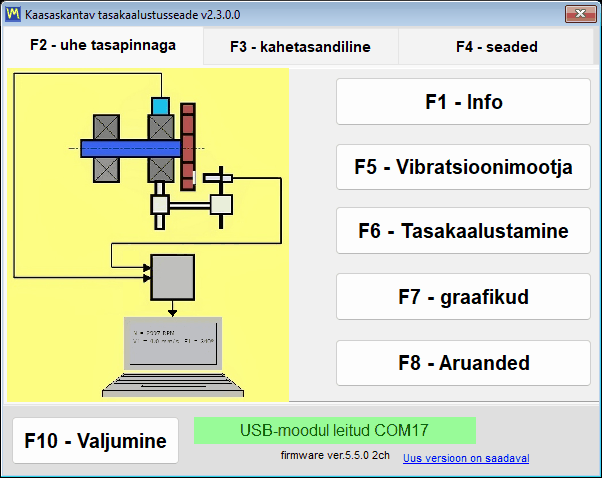
| Olekurea tekst | Värv | Mida see tähendab |
|---|---|---|
| “USB module found on” koos pordi numbriga | Roheline | Seade on ühendatud ja vastab |
| “USB-moodul pole ühendatud” | Vilkuv kollakas-oranž | Seadet ei leitud ja taustal käib otsing |
| “USB-moodul on lahti ühendatud” | Oranž punase tekstiga | Kaabel on just välja tõmmatud; rida muutub seejärel vilkuvaks “USB module not connected”, kuni seade tagasi pöördub |
| “USB-moodul pordis COM4 – ei vasta” | Oranž | COM-port on olemas, kuid püsivara ei vasta, tavaliselt seetõttu, et teine programm hoiab porti hõivatuna |
| “Püsivara pordis COM4 ei ole toetatud” | Oranž punase tekstiga | Seade vastab, kuid selle püsivara on alla 5.5.0 ja mõõtmised on blokeeritud |
Mudel, port ja püsivara on alati ekraanil
Olekurea kõrval kuvab programm seadme püsivara reana, näiteks firmware ver.5.5.0 2ch. Number on seadme sees oleva programmi versioon ning 2ch või 4ch on kanalite arv, mille järgi tarkvara teab, kas näidata Ch-3 ja Ch-4 ning mitut korrektsioonitasandit pakkuda. Samad kolm fakti — mudel, COM-port ja püsivara — korduvad iga akna tiitliribal, näiteks Balanset-1A on COM4 (firmware ver.5.5.2 2ch), nii et töö ajal tehtud ekraanipildil on alati kaasas oma päritolu. Aken “F1 – About” lisab programmi versiooni, praegu 2.3.7.0, seadme identifikaatori, mis kuvatakse kui Device UID ja mis on kiibi sisse põletatud number, mitte instrumendi sildile trükitud seerianumber, kalibreerimiskuupäeva ning tehases instrumenti kirjutatud kanalite kaupa tundlikkuskoefitsiendid.
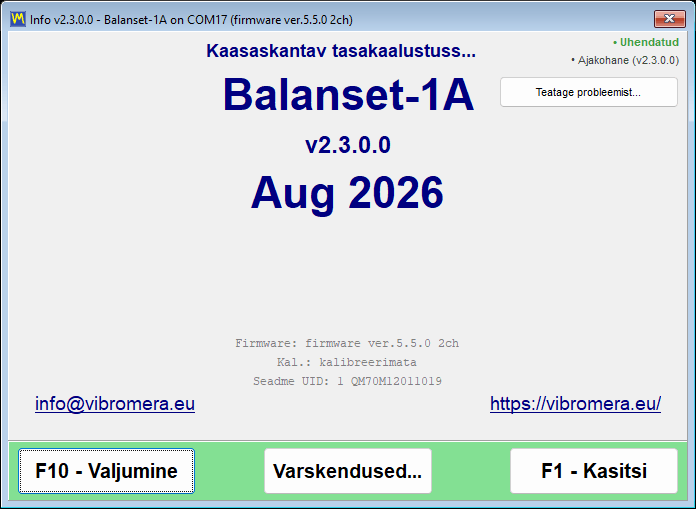
Nõutav on püsivara 5.5.0 või uuem
See programmiversioon mõõdab ainult seadme püsivaraga 5.5.0 ja uuemaga. Vanemat püsivara ei toetata, ning see hõlmab nii vana 4.10.x seeriat kui ka vaheversioone 5.0.x kuni 5.4.x — seade, mis mõõtis eile püsivaraga 5.2.0, lükatakse tagasi, kuni see on uuendatud. Tagasilükkamine on selgesõnaline, mitte vaikiv. Seade tuvastatakse ikkagi ja selle COM-port jäetakse teadlikult sellele määratuks, sest sisseehitatud uuendaja vajab seda porti. Olekurida muutub oranžiks koos punase tekstiga “Firmware not supported on COMx”, selle all olev püsivaraversioon kuvatakse punasena ning iga pordi ja püsivaraversiooni paari kohta ühe korra, ja uuesti pärast programmi taaskäivitamist, küsib see “Update the device firmware now?”. Vastake “Yes” ja avaneb aken “Updates”; kui vastasite “No”, avage see ise hiljem aknast “F1 – About” nupuga “Updates…”. Kuni püsivara pole uuendatud, režiiminupud töötavad endiselt ja aknad avanevad, kuid reaalajas vood aknas Vibration Meter ja Analyzer ei käivitu ning tasakaalustamiskäiku ei aktsepteerita.
Üks tagajärg tuleb öelda selgelt, sest see mõjutab andmeid, mis teil võivad juba olla: enne 5.x püsivara tehtud arhiivikirjeid ei saa see versioon enam õigesti lugeda. Failid on terved, kuid tasemeid kuvatakse 16 korda liiga väikestena ja teisel sageduskaalal, seega ei tohi sellist kirjet käsitleda mõõtmisena. Mõõtke masin uuesti praeguse püsivaraga või avage vana kirje programmiversiooniga, mis on varasem kui 2.3.0; 5.x püsivaraga tehtud kirjeid see ei mõjuta ning programm vanade kirjete kohta hoiatust ei anna.
Püsivara uuendamine programmist
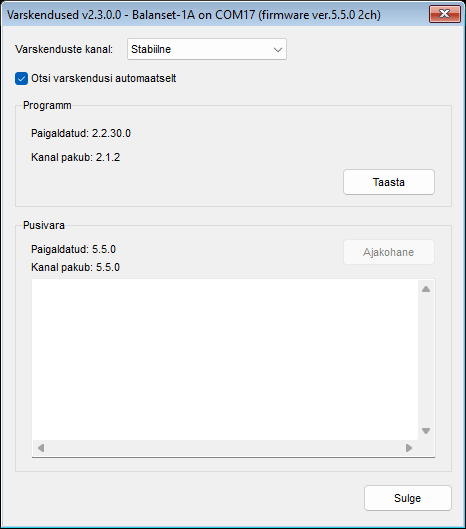
Püsivara uuendatakse rakenduse seest, ilma kolmanda osapoole vilkurtarkvarata: avage “F1 – About”, vajutage “Updates…” ja kasutage plokki “Firmware”. Tehasekalibreering ei lähe kaotsi: programm salvestab enne vilkumist tundlikkuskoefitsientide koopia ja kirjutab selle pärast tagasi. Programm laadib alla valitud kanali versiooni, kontrollib selle kontrollsummat ja vilgutab seadme; kogu toiming võtab aega 15 kuni 30 sekundit ning nupu all olev logiväli näitab edenemist kujul “Downloading… NN%”, millele järgnevad vilkuri teated. Ärge ühendage seadet töö ajal lahti. Kui see lõpeb, ilmub “Firmware updated successfully.” ja ühendus taastatakse automaatselt — kaablit pole vaja välja tõmmata ega programmi taaskäivitada, sest seade tuvastatakse kohe uuesti ja uus versioon ilmub kõigi avatud akende tiitlitesse. Kanalite arv loetakse samal ajal uuesti, kuna püsivara uuendus võib seda muuta. Kui eelmine katse katkestati ja seade jäi alglaaduri (bootloader) sisse kinni, tunneb aken selle oleku ära ja teatab “Bootloader detected (no firmware)”, ning selle uuesti vilgutamine on standardne taastetee.
Kaabli kaotamine ei põhjusta krahhi
USB-kaabli väljatõmbamine töö keskel lahendatakse ilma blokeerivate dialoogideta. Olekurida muutub kujule “USB module disconnected”, pooleliolev mõõtmine lõpetatakse korrektselt ning seansilogisse kirjutatakse “ERROR: USB cable disconnected. Check USB connection.”, ning mõõtmisaknas ilmub punane pealdis “USB disconnected”. Taustaotsing jätkub, nii et kaabli tagasiühendamine taastab ühenduse iseenesest, ning Vibration Meter või Analyzer aknas töötanud reaalajavoog käivitub uuesti automaatselt ilma akent uuesti avamata. Ainult lõpetamata F9 salvestus tuleb uuesti käivitada.
Programmi uuendused ja tugi
Programm suudab end ise ajakohasena hoida ja teavitab teid sellest, mida ta teeb. See kontrollib uute versioonide olemasolu serveris updates.vibromera.com ainult HTTPS-ühenduse kaudu, taustal käivitamisel ja uuesti siis, kui avate akna “About”, ning tulemus jäetakse vahemällu 24 tunniks, et serverit korduvalt ei kutsutaks. Kui teie kanalis on saadaval uuem versioon, ilmub peaakna paremasse alanurka link “New version available”; kui uuendust pole, jääb see nurk lihtsalt tühjaks. Automaatse kontrolli saab täielikult välja lülitada märkeruuduga “Check for updates automatically” aknas “Updates”; kui see on välja lülitatud, link ja indikaatorirea ei kuvata ning programm võtab serveriga ühendust ainult siis, kui avate ise akna “About” või “Updates”. Kontroll aknast “About” ja paigaldamine saadavad serverile teenindusteavet: programmi ja abiprogrammi versioonid, Windowsi versiooni, liidese keele, seadme mudeli ja selle paigalduse juhusliku identifikaatori.
| Rida aknas “About” | Tähendus |
|---|---|
| “Connected” või “Offline” | Kas uuendusserver on kättesaadav; kontrolli käigus näitab see “Checking server…” |
| “Saadaval on uuendus: X.Y.Z” | Uus versioon on olemas; klõpsake real, et avada paigaldusaken |
| “Ajakohane” | Uusim versioon on paigaldatud; klõpsamine kordab kontrolli koheselt, mööda minnes 24-tunnisest vahemälust |
| “Uuenduse kontroll ebaõnnestus” | Server ei ole kättesaadav; kohtspikker selgitab põhjust ja klõps proovib uuesti |
| “Link to account…” või “Linked as …” | Kas see programmi koopia on seotud Vibromera kontoga, vt allpool |
Uuenduse paigaldamine
Lingil klõpsamine avab akna “Update available”, mis näitab uue versiooni numbrit, väärtust “Current version”, väljalaskekuupäeva, allalaadimise suurust ja väljalaskemärkmeid. “Install now” alustab protsessi ja “Later” lükkab selle edasi. Programm laadib paketi alla, kontrollib selle terviklikkust SHA-256 kontrollsummaga, sulgeb end ise ja annab paigaldamise üle abiprogrammile BsUpdater.exe, mis töö käigus teatab oma faasist ja reaalajas faililoendurist, näiteks “Extracting… 1234 / 3288”. Abiprogramm asendab seejärel failid ja käivitab uue versiooni, mis näitab lühikest teadet paigaldatud versiooni kohta. Kui allalaadimine ebaõnnestub, jääb aken avatuks ja näitab põhjusega “Download failed” või “Update verification failed”, teie praegune versioon jääb paigaldatuks ning võite põhjuse kõrvaldada ja uuesti vajutada “Install now”.
Uuendus ei puuduta teie andmeid. Failis Bs1A.cfg olevad seaded säilivad, tasakaalustusarhiiv säilib, sest see asub kasutaja kaustas Documents, ja teie muudetud aruandemallid salvestatakse uute kõrvale nimedega kujul name.user-*.htm ning programm loetleb need pärast uuendust. Ettevõtte kirjablankett kantakse neist salvestatud failidest uude malli käsitsi üle.
Ka tagasipööramine on sisse ehitatud. Enne millegi asendamist salvestab abiprogramm eelmise versiooni varukoopia programmikausta alamkausta updates, vaikepaigalduse korral Documents\BalSoft\Bs1A. Kui abiprogramm ei suuda uuendust paigaldada, ütleb selle aken “Could not update” või “Could not update – changes rolled back” ning praegune versioon jätkab töötamist. Voolukatkestuse tõttu katkenud uuendus kas viiakse lõpuni või koristatakse ära järgmisel käivitusel ning viimase abinõuna saab eelmise versiooni taastamiseks käsitsi käivitada programmikaustast faili BsUpdater.exe. Samuti saate igal ajal teadlikult sammu tagasi astuda nupuga “Roll back” aknas “Updates”, mis küsib enne tegutsemist kinnitust. Windows küsib UAC kinnitust ainult siis, kui paigalduskaust pole praegusele kasutajale kirjutatav, näiteks Program Files; portatiivne paigaldus või paigaldus kausta Documents uuendub ilma küsimata. Ja kui juhtute programmi käivitama, kui abiprogramm töötab, lükatakse käivitus tagasi aknaga pealkirjaga “Update in progress” — see on normaalne ja järgmine käivitus ei käsitle seda ebanormaalse lõpetamisena.
Uuenduskanalid
| Kanal | Mida see pakub |
|---|---|
| “Stable” | Testitud versioonid; vaikimisi ja soovitatav valik tootmistöö jaoks |
| “Latest” | Kõige uuem ametlik väljalase |
| “Eksperimentaalne” | Eelvaate versioonid, koos selgesõnalise hoiatusega, et need võivad olla ebastabiilsed |
| “Legacy” | Kinnistatud vanem programmiversioon vanemale riistvarale; kanal ei sisalda püsivara, seega näitab püsivara plokk “No build on this channel” |
Akna “Updates” plokk “Program” näitab “Installed: X.Y.Z” ja “Channel offers: X.Y.Z” ning selle nupp järgib olukorda: “Update”, kui kanalis on uuem versioon, “Roll back”, kui seal on vanem, “Up to date”, kui paigaldatud on täpselt kanali versioon. Plokk “Firmware” töötab samamoodi ühendatud instrumendi jaoks.
Programmi sidumine Vibromera kontoga
Uuendusserver edastab mõned uuendused ainult programmi koopiatele, mis on seotud Vibromera kontoga. Sidumise olek kuvatakse aknas “About” ja akna “Updates” vasakus alanurgas: “Link to account…” tähendab, et see koopia pole seotud, “Linked as …” koos konto e-posti aadressiga tähendab, et sidumine on aktiivne, ja “Account link was revoked – enter a new code” tähendab, et server on selle keelanud. Kui uuem versioon on saadaval alles pärast sidumist, ütleb programm seda tavapärase pakkumise asemel, kuvades aknas “About” “Update available after linking: X.Y.Z” ning ploki “Program” nuppu “Link account…”. Sidumine võtab minuti: klõpsake sidumisrida, avage aknas “Link to Vibromera account” näidatud lehe aadress, logige sisse oma Vibromera kontole, kopeerige 6-kohaline sidumiskood välja “Pairing code:” ja vajutage “Link”; programm kontrollib seejärel kohe uuesti uuendusi. Kui uuendus nõuab tellimust, näitab aken “About” teadet “Update requires a subscription” ning ploki “Program” selgitus ütleb, et selle versiooni uuendused nõuavad aktiivset tellimust, uuendusnuppu pole. Mõõtmine, tasakaalustamine, arhiveerimine ja aruandlus ei sõltu sidumisest kunagi.
Probleemist teatamine programmi seest
Tugi ei ole e-posti aadress, kuhu peate kirjelduse mälu järgi kokku panema. Avage “F1 – About”, vajutage “Report a problem…” ja aken “Send report to Vibromera support” kogub tehnilise konteksti teie eest. Lisate kommentaari väljale “Comment (optional):” ja kuna aruanne ei sisalda teie kontaktandmeid, kirjutage sinna oma e-post või telefoninumber, kui ootate vastust; lisate ekraanipildid nupuga “Attach screenshots…” formaadis PNG, JPG, BMP või GIF kokku kuni 25 MB ning otsustate valiku “Attach full log (bs1a.log + rotated)” üle. Tavalise aruande puhul on see märkeruut vaikimisi sisse lülitatud ja seda tasub sisse jätta, sest logi lühendab diagnoosimist; ebaõnnestunud uuenduse kaebuse korral on see praktiliselt kohustuslik, kuna ainult see arhiiv sisaldab uuendusabiprogrammi enda logi. Kiire ekraanipilt mis tahes aknast on ühe klahvi kaugusel: F12 kirjutab PNG kausta Documents\Bs1A\Screenshots.
Kui eelmine seanss lõppes ebanormaalselt, küsib järgmine käivitus “The previous session ended unexpectedly. Send a report to the developer?” ja avab sama dialoogi juba täidetud teeninduskommentaariga; täislogi märkeruut on siin samuti sisse lülitatud ja seda tasub sisse jätta, sest logi näitab, mis enne krahhi juhtus. Pooleliolev tasakaalustamistöö ei lähe seejuures kaduma, sest seanss salvestatakse automaatselt igal sammul ja programm pakub selle taastamist. Kui serverit ei õnnestu tabada, pakub programm raporti salvestamist failina support-report-YYYYMMDD-HHMMSS.json ja avab Exploreri selle faili juures, nii et selle saab saata mis tahes muu tee kaudu, näiteks aknas “About” näidatud e-posti aadressil. Müügieelseid ja ühilduvusküsimusi saab esitada ka otse inimesele WhatsAppi kaudu, aadressil https://wa.me/37258364849.
Töötamine võrguühenduseta ja mis teie arvutist välja läheb
Balanset tarkvara on kohalik Windowsi programm, mis suhtleb USB-seadmega. Selle taga ei ole pilveteenust ega litsentsiserverit, millega peaks enne töö alustamist ühenduse võtma. Vibratsiooni mõõtmine, tasakaalustustöö läbiviimine, korrektsioonimasside arvutamine, tulemuse kontrollimine standardi ISO 21940-11 järgi ja HTML-protokolli koostamine toimuvad kõik teie ees oleval sülearvutil ning igaüks neist töötab ka siis, kui võrgukaabel on lahti ühendatud ja Wi-Fi välja lülitatud. See on oluline kohtades, kus need instrumendid tegelikult käivad: laeva masinaruumis, kaevanduses, tsemenditehases, paberivabrikus, objektil, kus poliitika keelab võõra sülearvuti ühendamise tehase võrku üldse.
Internetti kasutab ainult kolm asja, kõik need valikulised ja kõik suunduvad serverisse updates.vibromera.com ainult HTTPS-i kaudu. Esimene on uuenduste kontroll, mille saab välja lülitada valikuga “Check for updates automatically”, mille järel võtab programm serveriga ühendust ainult siis, kui avate ise akna “About” või “Updates”; aknast “About” tehtud kontroll ja paigaldamine kannavad programmi ja abiprogrammi versioone, Windowsi versiooni, liidese keelt, seadme mudelit ja juhuslikku paigalduse identifikaatorit, mitte midagi enamat. Teine on programmi sidumine Vibromera kontoga sidumiskoodiga, mida mõned uuendused nõuavad ja mille algatate ise. Kolmas on toeraport, mis saadetakse ainult siis, kui vajutate “Send”, ja mis nõuab programmiga kaasa paigaldatud juurdepääsutõendi faili. Taustal ei edastata nendest teedest kaugemale midagi.
Kui te toeraporti saadate, ei ole selle sisu mõistatus. Aken loetleb need ja nupp “Show payload preview” näitab täpset sisu enne, kui midagi saadetakse: programmi versioon, püsivara versioon ja seadme UID koos abiprogrammi versiooni, seadme mudeli ja juhusliku paigalduse identifikaatoriga; süsteemiteave, näiteks operatsioonisüsteem, keel, DPI, kuvarid, protsessor, mälu- ja kettakoormus, COM-portide loend, programmi tee ning ainult arvuti nime ja Windowsi kasutajanime kaks esimest tähte; kuni 50 KB hiljutisi diagnostikalogi ridu, sealhulgas teie hiljutised toimingud rakenduses; teie kommentaar; ja lisatud failid. Käsiraamat sätestab piiri selgesõnaliselt ja nii teeme ka meie: seansifailid ja mõõtmistulemused ei kuulu aruandesse. Teie klientide masinad, rootorite nimed, vibratsioonitasemed ja tasakaalustusprotokollid jäävad teie kettale, kui te ei otsusta neid lisada.
Sama põhimõte läbib ka viisi, kuidas programm asju talletab. Seaded on loetav INI-fail, mitte registrivõtmed. Arhiiv ja aruanded on tavalised failid kaustas Documents\BalSoft\Bs1A, mida saab varundada, teise arvutisse kopeerida või kliendile üle anda. Aruanded on UTF-8 HTML, mis avaneb mis tahes brauseris mis tahes operatsioonisüsteemis. Route Inspection failid on lihtfailid, mis on kirjutatud SI-ühikutes kümnendpunktiga, olenemata Windowsi regionaalvormingust, nii et Saksa sülearvutil salvestatud marsruut loetakse õigesti ka Türgi sülearvutil. Teie ja teie enda mõõtmiste vahel ei ole proprietaarset konteinerit.
Hankige seade — tarkvara on kaasas
Mõlemad komplektid tarnitakse koos selle sama programmiga. Kasutajapõhist litsentsi pole ja mõõtmiseks, tasakaalustamiseks ja aruandluseks pole kontot vaja; Vibromera konto avab mõned uuendused. Kaheaastane garantii, ülemaailmne DHL / UPS-tarne.
Balanset-1A — €1,975Balanset-4A, 4 kanalit — €6,803Küsi insenerilt (WhatsApp)
Kasutusjuhend: 25 peatükki, sealhulgas välijuhend ja spetsifikatsioonid
Programmiversiooniga 2.3.7 kaasas olev kasutusjuhend on kasvanud 25 peatükini, samas 27 keeles nagu liides. Peatükid 1 kuni 18 hõlmavad kõiki sellel lehel kirjeldatud aknaid ja režiime: kiirstart, paigaldus, ühendamine, vibratsioonimõõtur, analüsaator, löögikatse, kaks tasakaalustamisvormi, polaardiagrammid, arhiiv, aruanded, Route Inspection, seaded ja ISO 21940-11 hälbekalkulaator, uuendused ja tugi, tõrkeotsing ja kiirklahvid. Programm avab käsiraamatu liidese keeles, juba valitud Classic või Modern vormiga, ning aknast “About” on link välijuhendile.
Peatükid 19 kuni 24 on uus välijuhend, mis on tislatud mitmesajast tugivestlusest ja kogemusest umbes tuhande masinaga: reeglid, mis otsustavad enamiku töödest, ja ohutusreeglid, kuhu andurid ja peegeldav märk tohivad ja ei tohi minna, milliseid korrektsioonimasse kasutada ja kuidas neid kinnitada, multšerite, koristusmasinate, ventilaatorite, purustite, kardaanvõllide ja spindlite eripärad, prinditav tasakaalustuskirje leht ning teooria lihtsas keeles koos kolme sobib / ei sobi kontrolliga enne käiku. Programm pakub esmakäivitusel selle esimest peatükki ning aknast “About” on link “Field balancing guide”. Kaks selle reeglit tasub siin üle korrata: null kraadi on proovimass, mitte peegeldav märk, ning praktikas on enamik juhtumeid “ei lähe tasakaalu” laagrid, praod või resonants, mitte tasakaalustamatus.
Peatükk 25 on instrumendi ja programmi tehniline spetsifikatsioon. Arvud, mis otsustavad, kas komplekt töö jaoks sobib, on allpool kordatud; kui väärtus sõltub tingimustest, ütleb käsiraamat, millest see sõltub.
| Parameeter | Väärtus |
|---|---|
| Vibratsioonikanalid ja korrektsioonitasandid | Balanset-1A: 2 kanalit, 1 või 2 tasandit. Balanset-4A: 4 kanalit, 1 kuni 4 tasandit. Mõlemal üks tahhomeetri kanal |
| Mõõdetud kogus | Vibratsioonikiirus, mm/s RMS või in/s: laiaribaline väärtus Vs ja 1x komponent Vo faasiga; Vo ja faas nõuavad tahhosignaali |
| Laiaribalise väärtuse Vs riba | Vaikimisi 10 kuni 1024 Hz; alampiir 1 kuni 10 Hz, ülempiir 1024 kuni 8192 Hz |
| Mõõtepiirid | Alumises otsas umbes 0,05 mm/s 1x komponendis ja umbes 0,2 mm/s laiaribaliselt; ülemises otsas ligikaudu 200 000 jagatud RPM-iga, näiteks umbes 66 mm/s 3000 rpm juures |
| Korratavus ja täpsus | Umbes pluss-miinus 0,05 mm/s püsival rootoril; absoluutne täpsus mitte parem kui pluss-miinus 3 protsenti, tehasereferentsi määramatus sagedusel 159,2 Hz. Faasi korratavus umbes pluss-miinus 2 kraadi, tugeval signaalil umbes 0,5 kraadi |
| Pöörlemiskiirus | Programm aktsepteerib 50 kuni 150 000 RPM; kaasasoleva laser-tahhomeetri ja kleebitud peegeldava märgiga praktikas umbes 45 000 RPM, millest kõrgemal teip lahti rebitakse |
| Spekter | Kuni 6750 Hz kahe kanaliga, kuni 3000 Hz nelja kanaliga; lahutus vastavalt 0,41 Hz ja 0,18 Hz; kuni 16 384 joont |
| Minimaalne mõõtmispikkus | 8 rootori pööret; “Auto” või fikseeritud 8 kuni 256 pööret |
| Vibratsiooniandurid | Analoog-MEMS-kiirendusandurid, pluss-miinus 3 g, ribalaius 550 Hz 3 dB punktis, eemaldataval magnetalusel M4 keermega magneti all; 5 m kaablid, 10 m soovi korral |
| Tahhomeetrid | Laser, üks peegeldav märk pöörde kohta, toide instrumendist; töökaugus tavaliselt 20 kuni 50 cm |
| Toide ja liides | 5 V arvuti USB-pordist seadmele, andurite ja tahhomeetri jaoks; USB CDC virtuaalne COM-port |
| Kasutustingimused | Miinus 10 kuni pluss 50 kraadi C tootja deklareeritud andmetel; ametlik kliima- või kaitseklass puudub, ei sobi pidevalt märgadesse, uputatud või plahvatusohtlikesse keskkondadesse |
| Komplekt | Umbes 4 kg; Full-komplekti kohver 35 × 45 × 15 cm |
| Tehasekalibreering | Võrdlusvibraatori vastu sagedusel 159,2 Hz ja 10 mm/s RMS, pluss-miinus 3 protsenti; kanalikoefitsiendid on salvestatud instrumendi sisse, trükitud selle sildile ja kuvatud aknas “F1 – About”. Andurid kalibreeritakse instrumendiga komplektina: ärge vahetage neid kanalite ega instrumentide vahel |
| Rotoritüüp | Jäik oma töökiirusvahemikus; painduvate rootorite modaalne tasakaalustamine ei ole toetatud |
Instrument ei ole sertifitseeritud seadusliku metroloogia mõõtevahend ja selle kohta ei väljastata verifitseerimistunnistust; kui teie töö nõuab metroloogiliste omaduste ametlikku kinnitust, tuleb see korraldada akrediteeritud kalibreerimislaboris. Kalibreerimisintervalli ei ole ette nähtud ning püsivara uuendus kalibreeringut ei kaota: programm salvestab enne vilkumist koopia ja kirjutab selle pärast tagasi.
Korduma kippuvad küsimused
Kas tarkvara müüakse eraldi või kuulub see instrumendi komplekti?
Tarkvara kuulub komplekti ega müüda eraldi. Balanset-1A maksab 1975 EUR ja Balanset-4A maksab 6803 EUR ning mõlemad sisaldavad sama Windowsi programmi koos tootja uuendusserveri uuendustega. Kasutajapõhist litsentsi pole. Mõned uuendused edastatakse ainult Vibromera kontoga seotud koopiatele ja mõned nõuavad aktiivset tellimust; programm ise jätkab mõõtmist ja tasakaalustamist mõlemal juhul.
Millist instrumendi püsivara see tarkvaraversioon nõuab?
Püsivara 5.5.0 või uuem. Püsivaraga 4.10.x ja vaheversioonidega 5.0.x kuni 5.4.x tuvastatakse instrument endiselt ja selle COM-port jääb nähtavaks, kuid mõõtmist ei käivitu ja tasakaalustamise käigud lükatakse tagasi. Olekurida kuvab Firmware not supported on COMx ja püsivara saab programmi seest uuendada 15 kuni 30 sekundiga.
Kas tarkvara suudab tasakaalustada 3 või 4 korrektsioonitasandis?
Jah, 4-kanalilise Balanset-4A ja vahekaardil F4 – Settings seatud tasakaalustusvormiga Modern. Korrigeerimistasandite arv järgib vibratsioonikanalite arvu ning 2-kanaliline Balanset-1A tasakaalustab 1 või 2 tasandil. Classic vorm toetab mõlemal juhul 1 ja 2 tasandit.
Kas tarkvara vajab internetiühendust või pilvekontot?
Ei. See on tavaline kohalik Windowsi programm, mis loeb instrumenti USB COM-pordi kaudu, ning kogu mõõtmine, arvutamine, arhiveerimine ja aruandlus töötab täielikult ilma internetita ja registreerimiseta. Internetiühendust kasutatakse ainult kolmeks valikuliseks toiminguks: programmi- ja püsivarauuenduste kontrollimiseks ja paigaldamiseks HTTPS-i kaudu, programmi sidumiseks Vibromera kontoga sidumiskoodi abil, mida mõned uuendused nõuavad, ning toeraporti saatmiseks, kui te seda soovite.
Milliseid keeli kasutajaliides toetab?
Liides ja kasutusjuhend on saadaval 27 keeles, mida valitakse vahekaardi F4 – Settings keelte loendist. Keele muutmine nõuab programmi taaskäivitamist. Ühikusümbolid, nagu g, g*mm, mm/s ja RPM, ning standardtähised, nagu ISO 21940-11, jäävad igas keeles oma standardkujule.
Mis kuulub komplekti lisaks tarkvarale?
Komplekti on kaks versiooni ja tasakaalustamine toimib mõlemaga. Mõlemad sisaldavad mõõteseadet Balanset-1A või Balanset-4A, ühte vibratsiooniandurit kanali kohta 5 m kaabliga, laser-tahhomeetrit 5 m kaabliga, peegeldavat teipi märgi jaoks, USB-kaablit ning USB-mälupulka programmi ja kasutusjuhendiga; 10 m kaablid on saadaval soovi korral. Full-komplekt lisab tahhomeetri magnetstatiivi, digikaalu masside kaalumiseks ja jäiga transpordikohvri, OEM-komplekt aga tuleb kaitsekarbis ning vajab teie enda kaalu 0,1 g lahutusega ja teie enda viisi tahhomeetri kinnitamiseks. Arvuti ei kuulu kummagi komplekti. Tahhomeeter saab toite oma kaabli kaudu instrumendist, seega ei vaja see patareisid.
Kas sama rootori uuesti tasakaalustamisel tuleb proovikäigud korrata?
Ei. Mõjutegurid salvestatakse arhiivi automaatselt ning nende laadimine käsuga F5 – Apply coefficients või tasakaalustamisaknas käsuga Load Coefficients toob tagasi koefitsiendid, proovimassid, raadiused, fikseeritud positsioonide arvu ja hälbe. Seejärel mõõdetakse ainult Run 0 ja korrektsioon arvutatakse kohe. Salvestatud koefitsiendid kehtivad sama masina ja rootoritüübi korral, kui anduri ja tahhomeetri paigutus on muutumatu, peegeldav märk samas kohas ja töörežiim sama, seega märgistage proovimassi asukoht rootoril esimese töö ajal.
Millised on arvuti nõuded ja kas ma vajan administraatoriõigusi?
Windows 7, 8, 10 või 11, 32- või 64-bitine, soovitatav 64-bitine Windows 10 või 11, kahetuumaline protsessor 1 GB RAM-iga (soovitatav 2 GB), üks vaba USB-port, umbes 150 MB vaba kettaruumi ja ekraan 1280×1024 liidese skaalal 100 protsenti. Programm ise paigaldub kasutaja enda kausta ilma administraatoriõigusteta ja portatiivse koopia saab lihtsalt lahti pakkida, kui seda ei paigutata kausta Program Files; ainult viisardi käivitatavad instrumendi draiveri ja andmebaasikomponendi installerid võivad administraatoriõigusi küsida. Seaded hoitakse failis Bs1A.cfg, mitte Windowsi registris.
Kas Route Inspection ja Bump test on valmis tootmises kasutamiseks?
Mõlemad on kasutusjuhendis märgitud eksperimentaalseks ja vaikimisi välja lülitatud; need lülitatakse sisse vahekaardil F4 – Settings. Neid saab kasutada ja need on dokumenteeritud, kuid neid tuleks käsitleda katsekasutuses olevate funktsioonidena. Eriti Route Inspection prognoos on sirgjooneline ekstrapolatsioon viimaste visiitide põhjal ning juhendis kirjeldatakse seda kui jämedat hinnangut hooldusplaneerimiseks, mitte garanteeritud rikkeni jäänud aega.
Millistes vormingutes saan aruande eksportida ja miks PDF-eksport mõnel arvutil ebaõnnestub?
Aruanded eksporditakse PDF-i, HTML-i ühe failina, HTML-i koos pildikaustaga, RTF-i ja RVF-i vormingus, ning HTML-failid on UTF-8, nii et need avanevad mis tahes brauseris mis tahes süsteemis. PDF-eksport vajab vähemalt ühte installitud Windowsi printerit, kuna printeridraiverit kasutatakse ainult lehe paigutuse arvutamiseks; arvutis, kus printerit üldse pole, lülitage sisse Microsoft Print to PDF ja eksport töötab.

