Cada Balanset-1A y Balanset-4A se suministra con el mismo programa de Windows, que reúne en una sola aplicación un medidor de vibraciones, un analizador FFT y una calculadora de equilibrado in situ. Mide el RMS global en mm/s, la componente 1x con amplitud y fase, las RPM, el espectro, la forma de onda, la órbita X-Y, la tendencia de vibración y la desaceleración libre, y después calcula las masas de corrección para 1 a 4 planos de corrección a partir de sus propias pasadas de prueba y comprueba el desequilibrio residual según ISO 21940-11. El programa se ejecuta localmente en Windows 7 hasta Windows 11, lee el instrumento a través de un puerto COM USB y no necesita conexión a internet ni cuenta en la nube para medir, equilibrar e informar. Esta página describe la versión 2.3.7 del programa con el firmware 5.5.2 del instrumento, tal como se documenta en el manual de usuario de 25 capítulos.
Qué es el software Balanset y quién lo utiliza
El programa Balanset es una única aplicación de Windows que realiza dos tareas con el mismo instrumento y los mismos sensores. Mide la vibración de la máquina: nivel RMS global, componente rotacional 1x con amplitud y fase, RPM, espectro, forma de onda, órbita X-Y, tendencia y desaceleración libre. También realiza el equilibrado dinámico de rotores en sus propios cojinetes, en 1, 2, 3 o 4 planos de corrección, calculando la masa de corrección a partir de sus propias pasadas de prueba en su propia máquina. Por ello, el diagnóstico y la reparación se realizan en una sola sesión, junto a la máquina, sin exportar datos a una segunda herramienta.
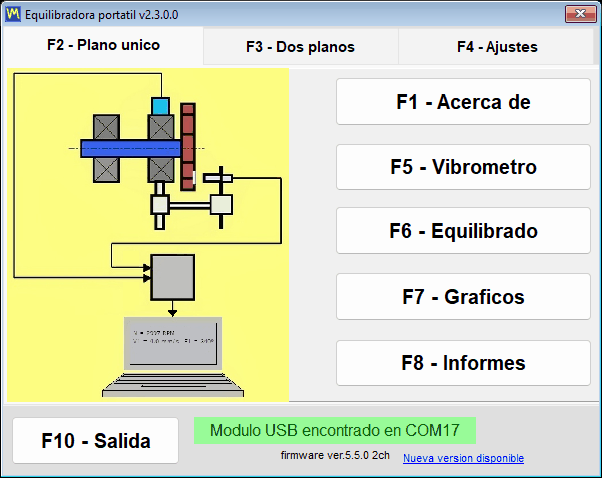
El programa está diseñado para ingenieros de mantenimiento y servicio técnico que equilibran rotores in situ: ventiladores, sopladores, rodetes, trituradoras, sinfines, centrífugas, turbinas, muelas abrasivas y ejes de transmisión. El rotor permanece en sus propios cojinetes y no se desmonta, y la máquina se equilibra a su velocidad normal de funcionamiento, que es la condición en la que realmente trabaja.
Es una aplicación de Windows local corriente, no un servicio web. Detrás no hay ningún servicio en la nube: el instrumento se lee a través de un puerto COM USB, y medir, equilibrar, archivar e informar no requieren ninguna cuenta de ningún tipo. Un portátil de campo sin ninguna conexión de red constituye una configuración de trabajo completa. Internet se utiliza únicamente para las actualizaciones del programa y del firmware, para vincular el programa a una cuenta de Vibromera, algo que exigen algunas actualizaciones, y para un informe de soporte que usted decida enviar.
El software se incluye con el instrumento. Balanset-1A cuesta €1,975 y Balanset-4A cuesta €6,803. Las especificaciones y el pedido están en la página de producto del Balanset-1A y el página del producto Balanset-4A, y puede enviarnos una consulta previa a la venta a través de WhatsApp.
Un programa, dos instrumentos
El mismo programa sirve para ambos instrumentos y reconoce cuál está conectado. Lee el número de canales del firmware y muestra exactamente los canales del instrumento conectado, de modo que la interfaz siempre se corresponde con el equipo en uso.
| Instrumento | Canales de vibración | Canal del tacómetro | Planos de corrección | Precio |
|---|---|---|---|---|
| Balanset-1A | 2 (Ch-1, Ch-2) | 1 | 2 | €1,975 |
| Balanset-4A | 4 (Ch-1 a Ch-4) | 1 | 4 | €6,803 |
El número de planos de corrección depende del número de canales de vibración. El Balanset-1A equilibra en 1 o 2 planos; para tres y cuatro planos, utilice el Balanset-4A de 4 canales en el formulario de equilibrado Modern.
Se requiere el firmware 5.5.0 o posterior
Esto debe figurar al principio de la página y no en una nota al pie, porque determina si el programa podrá medir o no. Esta versión del software solo mide con el firmware 5.5.0 o posterior del instrumento. Con el firmware 4.10.x, y con las versiones intermedias 5.0.x a 5.4.x, el dispositivo se sigue detectando y su puerto COM sigue siendo visible, pero no se iniciará ninguna medición y la línea de conexión muestra “Firmware not supported on COMx”. El propio firmware se actualiza desde el programa, desde la ventana “Updates”.
Conexión, teclado y codificación por colores
No existe ningún botón Connect en el programa. Explora los puertos COM aproximadamente cada 1,5 segundos y detecta el instrumento en cualquier momento, incluida la conexión en caliente mientras ya hay una ventana de medición abierta. El modelo, el puerto COM y la versión de firmware se muestran en el título de la ventana, de modo que siempre sabe con qué está trabajando.
Todo el programa puede manejarse desde el teclado, de F1 a F10, y F12 guarda una captura de pantalla PNG de la ventana activa en Documents\Bs1A\Screenshots, o en una carpeta Screenshots junto a Bs1A.exe cuando Documents no está disponible, con un nombre basado en la ventana, la fecha y la hora; mientras hay un diagrama polar abierto, F12 guarda el diagrama polar. En un portátil de campo, con una mano en la máquina y sin ninguna superficie para el ratón cerca, esa es la diferencia entre registrar un resultado y perderlo.
La codificación por colores de los canales es coherente en todos los gráficos, tablas e informes, de modo que un color en un protocolo impreso significa lo mismo que en pantalla:
- Ch-1 es rojo oscuro.
- Ch-2 es azul.
- Ch-3 es verde.
- Ch-4 es ámbar.
- El tacómetro es magenta.
Vibration Meter: lecturas en vivo, desaceleración libre y órbita X-Y
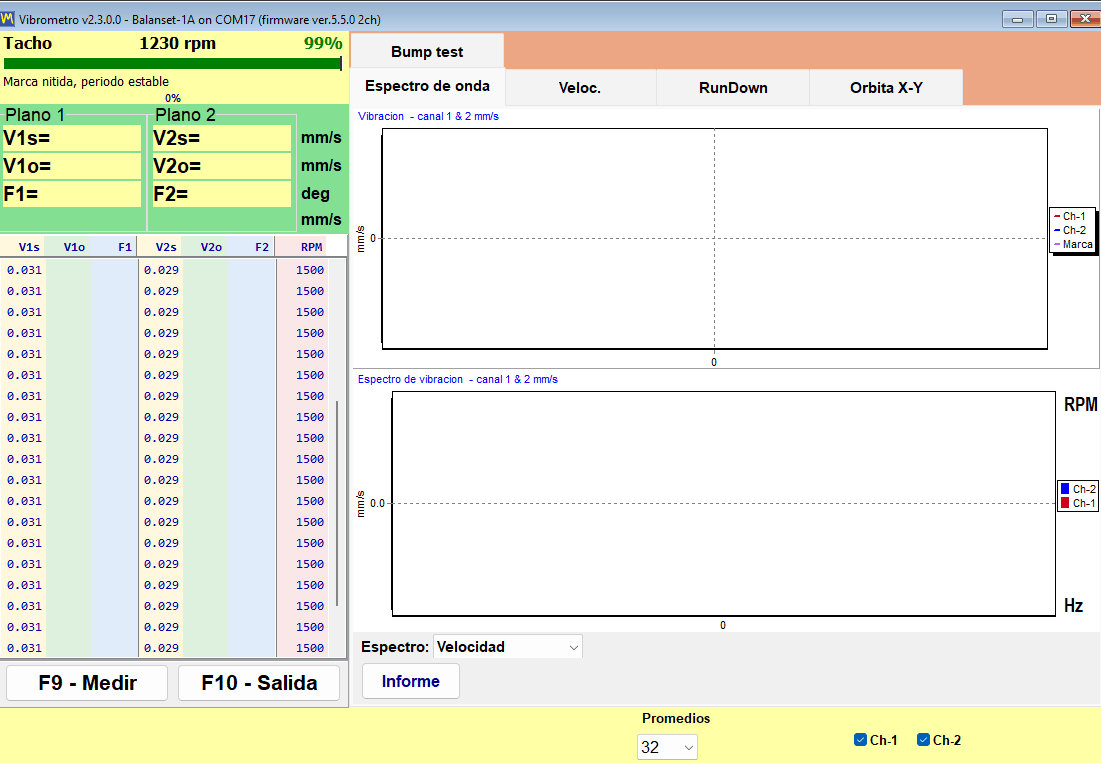
Antes de ser un equilibrador, el producto es un medidor de vibraciones en pleno funcionamiento. La ventana Vibration Meter transmite todos los canales a la vez y mantiene los valores en pantalla mientras usted mueve un sensor, cambia la velocidad o espera a que una máquina se estabilice. Para cada canal muestra tres valores en su propio recuadro, donde el asterisco representa el número de canal, y la velocidad de rotación se muestra una sola vez para todos los canales en la línea amarilla Tacho, junto con un indicador de calidad de la señal del tacómetro en porcentaje. Si en Settings se selecciona una “Vibration evaluation standard”, el valor global se colorea según su zona de ISO 20816-3 o ISO 10816-1 y la zona se añade al número, por ejemplo “V1s= 2,66 – Zone B”.
| Lectura | Qué es |
|---|---|
| V*s | Velocidad de vibración RMS global en la banda de trabajo, en mm/s. |
| V*o | La componente 1x, es decir, la parte de la vibración que se produce a la frecuencia de rotación, en mm/s. |
| F* | La fase de dicha componente 1x, en grados, referenciada a la marca del tacómetro. |
| RPM | Velocidad de rotación medida por el sensor tacométrico láser, mostrada en la línea Tacho para todos los canales junto con un indicador de calidad de la señal del tacómetro en porcentaje. |
Dentro del medidor hay seis pestañas:
- “Wave Spectrum” muestra la forma de onda temporal y el espectro FFT conjuntamente, el espectro como velocidad en mm/s o como aceleración en m/s2.
- “Speed” muestra los intervalos entre marcas del tacómetro en cada revolución y la forma de onda de cada canal filtrada a la frecuencia de rotación.
- “RunDown” registra la amplitud y la fase de la componente 1x frente a las RPM decrecientes durante una desaceleración libre.
- “X-Y Orbit” traza la órbita del soporte del cojinete a partir de dos canales.
- “Trend” representa la vibración RMS de cada canal en función del tiempo y la guarda como archivo CSV.
- “Bump test” determina las frecuencias naturales a partir de un golpe de martillo; es experimental, está desactivado de forma predeterminada y solo aparece una vez identificado el instrumento.
Un indicador de estabilidad indica al operador cuándo se puede confiar en una lectura. El programa vigila la dispersión de los últimos 12 valores, unos 1,2 s de flujo, e informa STABLE cuando el coeficiente de variación se mantiene por debajo del 10 por ciento en dos evaluaciones consecutivas, y UNSTABLE cuando la dispersión de una señal ya estable supera el 20 por ciento; un salto de la media de más del 50 por ciento, como el provocado por un sensor movido o un cambio de velocidad, reinicia el recuento. Una señal por debajo de 0,005 mm/s se trata como ausencia de señal y no como una señal muy pequeña. El límite inferior práctico de medición es de aproximadamente 0,05 mm/s para la componente 1x, que el promediado síncrono extrae del ruido del sensor, y de aproximadamente 0,2 mm/s para el valor de banda ancha; el límite superior lo fija el rango de 3 g del sensor y disminuye con la velocidad, aproximadamente como 200.000 dividido entre las RPM, unos 66 mm/s a 3000 rpm. Esta es la diferencia práctica entre anotar una medición y anotar ruido.
F9 inicia una medición que recoge el número de revoluciones establecido o, en el modo “Auto”, se detiene por sí sola cuando los vectores 1x se han estabilizado, y a continuación mantiene el resultado en pantalla para poder leerlo, compararlo con el siguiente e incluirlo en un informe mientras la máquina sigue en funcionamiento; el botón “Live” vuelve al flujo en vivo. Los gráficos de desaceleración libre se exportan a BMP o WMF con “Save Chart”, y la tendencia se exporta a un archivo CSV separado por punto y coma con “Save CSV” cuando hay que montar un documento en otro lugar.
Desaceleración libre: localice las resonancias antes de equilibrar
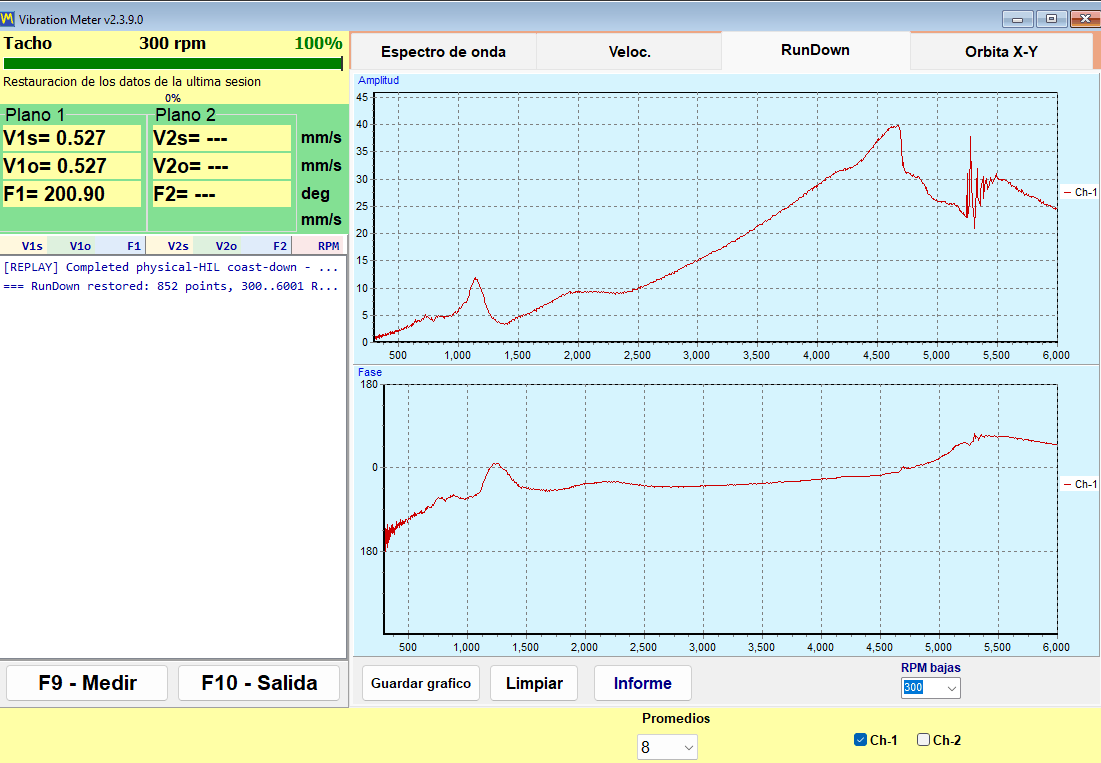
Una desaceleración libre se registra llevando el rotor hasta la velocidad de trabajo, desconectando el accionamiento y dejando que decelere por inercia. El programa registra la amplitud y la fase de 1x frente a las RPM decrecientes y se detiene automáticamente en el umbral “Low RPM”, que es ajustable de 100 a 2000 y cuyo valor predeterminado es 300. Una resonancia se manifiesta como un pico de amplitud junto con una inversión de fase de aproximadamente 180 grados, y es ese par de indicios en conjunto, no el pico por sí solo, lo que identifica una resonancia.
Esta es la prueba más económica de toda la página en términos comerciales. El equilibrado cerca de una resonancia de apoyo no es fiable, porque la amplitud se amplifica y la fase se desvía, de modo que un trabajo que se resiste a converger tras varias pasadas de prueba suele deberse a una máquina que funciona cerca de una velocidad crítica. Dos minutos de desaceleración libre antes del trabajo se lo indican y evitan pasadas desperdiciadas.
X-Y Orbit: la forma del movimiento del soporte del cojinete
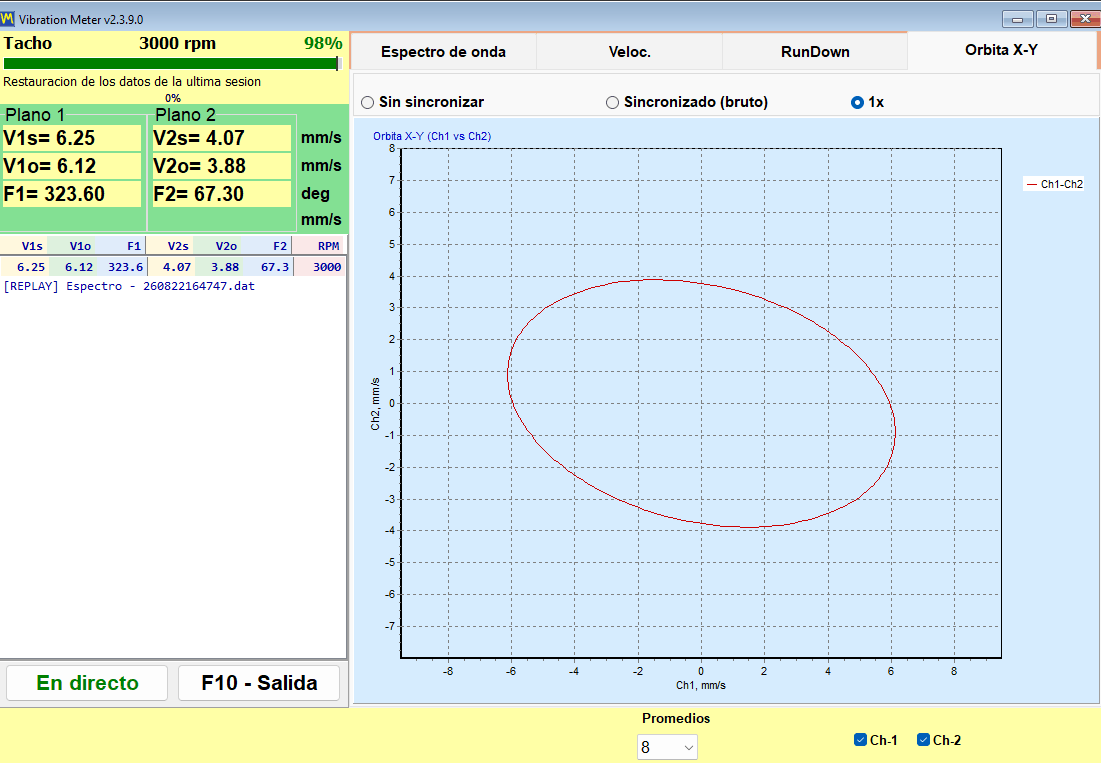
X-Y Orbit representa la señal del canal 1 frente a la señal del canal 2 con una escala de ejes 1:1, de modo que la forma no queda distorsionada por el escalado. Como los sensores están situados en el soporte y miden velocidad de vibración, se trata de una órbita del soporte del cojinete, no de la trayectoria del eje: solo puede interpretarse como la trayectoria de dicho soporte cuando ambos sensores están en el mismo cojinete formando 90 grados entre sí, y con los sensores en cojinetes distintos únicamente muestra la relación de amplitudes y fases de los dos canales. Hay tres modos disponibles: “Unsynced”, “Sync (raw)” y “1x”, y la elección se recuerda. En el Balanset-4A se añade una segunda órbita con los canales 3 y 4 debajo de la primera, de modo que pueden observarse dos cojinetes en la misma ventana.
Qué determina la marca del tacómetro
Sin una marca reflectante y una señal de tacómetro en funcionamiento, solo quedan disponibles V*s y el espectro. V*o y la fase resultan imposibles de obtener, y los modos de órbita “Sync (raw)” y “1x” carecen de sentido. El programa denomina honestamente este estado como el modo “No tacho – RMS only”. El equilibrado no puede realizarse en este modo, porque un ángulo de corrección solo puede calcularse a partir de la fase.
Cuando las RPM se muestran como guiones, es que en ese momento no hay pulsos de tacómetro. El programa se niega deliberadamente a dejar en pantalla un valor de velocidad obsoleto, de modo que los guiones son información y no un fallo.
Los informes salen directamente del medidor. Se generan un informe HTML del medidor de vibraciones en régimen estacionario y un informe de desaceleración libre sin entrar en absoluto en el flujo de trabajo de equilibrado, de modo que una visita de inspección que no encuentra nada anómalo termina igualmente con un documento que se puede entregar; ambos se escriben en el mismo vibrometer_report.htm de la sesión, así que exporte el primero antes de generar el segundo si necesita los dos.
Analyzer: espectro, armónicos y exportación de datos
El Analizador responde a la pregunta que precede a cualquier trabajo de equilibrado: ¿se trata realmente de un desequilibrio? Las pasadas de prueba cuestan tiempo y una máquina parada, y ninguna cantidad de peso de corrección solucionará un cojinete desgastado, una pata floja o un acoplamiento desalineado. El analizador es donde se decide si merece la pena empezar.
El analizador, que se abre con “F7 – Charts” desde la ventana principal, tiene cuatro pestañas:
- “F2 – Overall vibration” proporciona el nivel de banda ancha por canal.
- “F3 – 1x vibration” proporciona la componente rotacional con amplitud y fase.
- “F4 – Harmonics (1x..Nx)” muestra las amplitudes de los armónicos de 1x a 10x como gráfico de barras y las enumera como números en la tabla lateral.
- “F5 – Spectrum (Hz)” muestra el espectro FFT completo en Hz con marcadores de armónicos y llamadas a los picos; el rango de frecuencias se elige automáticamente.
Los armónicos de 1x a 10x se enumeran numéricamente, que es como un ingeniero distingue el desequilibrio de la desalineación, la holgura mecánica y los efectos de paso de álabe. El desequilibrio concentra la energía en 1x, mientras que los demás fallos se manifiestan en los órdenes superiores. El programa proporciona los números y la interpretación queda en manos del ingeniero, que es exactamente la división del trabajo correcta.
| Configuración | Valores disponibles | Predeterminado |
|---|---|---|
| “Revolutions” (pestaña F2; en las demás pestañas la longitud se elige automáticamente) | 8, 16, 32, 64 o 128 revoluciones | 16 revoluciones |
| FFT de visualización | hasta 32768 muestras | — |
| Promedio | exponencial, sobre 8 tramas | — |
| Ventana RMS | una ventana fija de 4096 muestras, calculada independientemente de la FFT de visualización | — |
La rueda del ratón amplía el gráfico alrededor de un pico, y los valores exactos se imprimen en el título del gráfico en lugar de dejar que el usuario los estime a partir del eje. Para disponer de evidencia y para trabajos posteriores, el analizador exporta tanto imágenes como datos numéricos en bruto.
| Archivo | Contenido |
|---|---|
| Imagen JPEG (“F7 – Save Diagram”) | Los gráficos tal como se muestran, para un informe o un correo electrónico; en las pestañas F4 y F5 se guardan dos archivos, la forma de onda y el espectro o los armónicos. |
| Garmoniki.txt (“F8 – List”) | La tabla de armónicos de 1x a 10x o, en la pestaña F5, todas las líneas del espectro, como tabla de texto separada por tabuladores escrita en la carpeta de salida junto al programa. |
Las columnas están separadas por tabuladores y un conmutador “,” / “.” establece el separador decimal, de modo que la tabla se pega directamente en Excel y un espectro registrado hoy puede compararse con uno registrado hace seis meses en la herramienta que su empresa ya utilice. El propio analizador no tiene exportación a CSV; para registrar mediciones a lo largo del tiempo, utilice la pestaña “Trend” del Vibration Meter. El ajuste “Averages” de la pestaña “F4 – Settings” no afecta al analizador.
Una nota operativa que evita un ticket de soporte: el Analizador y el Vibration Meter transmiten datos desde el mismo instrumento a través del mismo puerto COM. Si se dejan abiertas ambas ventanas de transmisión, un “Run 0” clásico puede fallar con un error de puerto. Cierre ambas y repita la pasada.
Bump test: determinación de frecuencias naturales (experimental)
El manual marca la prueba de impacto (Bump test) como experimental y viene desactivada por defecto. Se activa con una casilla en la pestaña “F4 – Settings”, tras lo cual aparece como una pestaña en el Vibration Meter. La describimos aquí exactamente como lo hace el manual, como una función en fase de prueba.
La prueba en sí es sencilla. Con el rotor parado, usted golpea la estructura junto al sensor con un martillo blando, o pulsa una pieza flexible que lleva el sensor. El apoyo resuena a su propia frecuencia natural, el programa captura esa resonancia y notifica por canal la frecuencia natural f0 en Hz y en RPM, el factor de calidad Q y el amortiguamiento z = 1/(2*Q). La banda de análisis es de 2,5 a 600 Hz, la frecuencia natural más baja notificada es de unos 3 Hz, y el resultado es el promedio de los espectros normalizados de todos los golpes aceptados, de modo que un golpe fuerte y uno débil tienen el mismo peso.
Cómo funciona la captura, en cifras que puede comprobar
| Parámetro | Valor |
|---|---|
| Calibración de fondo | unos 0,25 s, seguidos de unos 0,5 s de llenado del búfer de pre-disparo, antes del armado |
| Umbral de disparo | 8 veces el nivel de fondo medido, combinado con un salto brusco de la señal, de modo que la vibración suave de un rotor en marcha no active una captura |
| Ventana de captura | al menos 4 s, para que quepa incluso una caída lenta de 3 a 10 Hz, con un resultado tras unos 5 s; aproximadamente una décima parte de la ventana queda antes del golpe |
| Tiempo de espera para el armado | 30 s |
| Banda de análisis | 2,5 a 600 Hz, f0 mínima notificada de unos 3 Hz |
| Indicador de recorte | se activa aproximadamente al 91 por ciento de la escala del ADC |
La precisión indicada en el manual, citada sin redondear al alza, es de aproximadamente más o menos 5 por ciento en Q, para Q entre 20 y 100, en resonancias entre 80 y 400 Hz, con un golpe limpio.
Técnica, y cómo interpretar los avisos
- Golpee la estructura junto al sensor, y nunca el sensor en sí.
- Detenga el rotor antes de golpear: una prueba de impacto en una máquina en marcha es posible porque el tono estable de la rotación se filtra, pero una caída limpia proporciona f0 y Q más precisos.
- Evite un doble golpe causado por el rebote del martillo, porque el segundo impacto cae dentro de la ventana de captura.
- Un indicador (!) significa que la señal se recortó aproximadamente al 91 por ciento de la escala del ADC y que el resultado es aproximado; golpee con más suavidad y repita.
- Un mensaje de tono sostenido significa que se registró una oscilación continua en lugar de un impacto, por lo que ese registro no es una prueba de impacto válida.
- El pico más pronunciado pasa a la tabla de resultados.
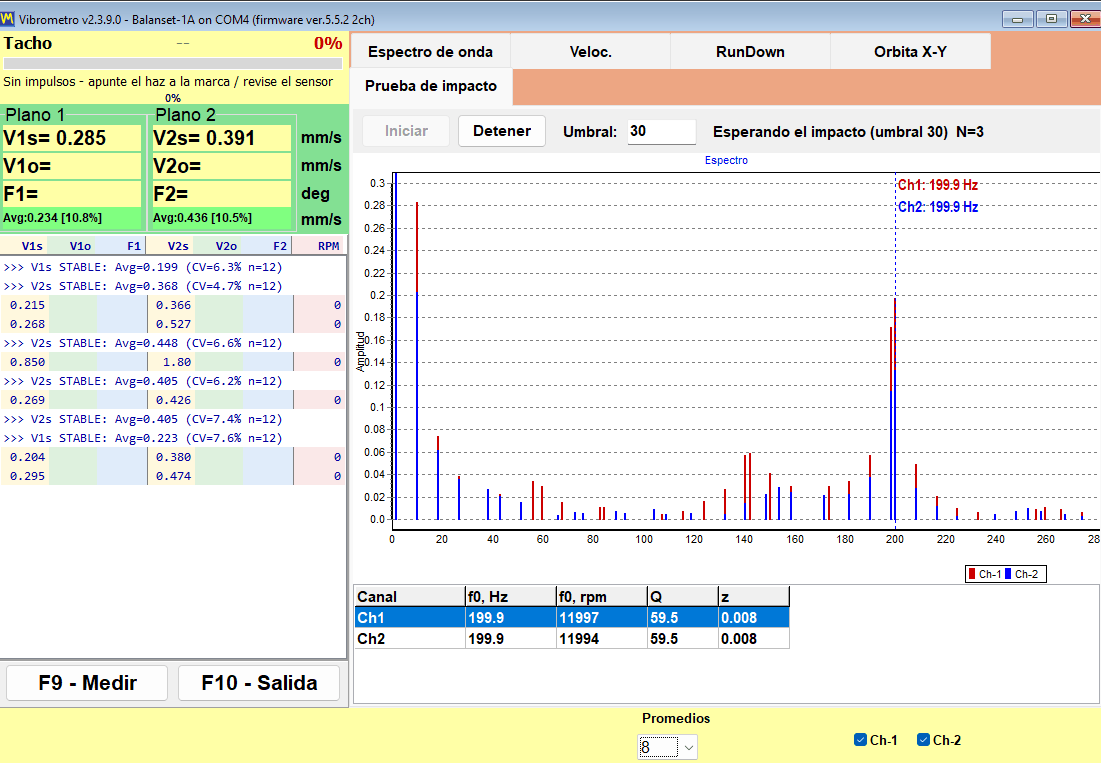
El motivo para usarla es concreto y valioso. Indica si la velocidad de funcionamiento se encuentra cerca de una resonancia de apoyo, que es la razón habitual por la que un trabajo de equilibrado se resiste a converger. Una desaceleración libre detecta lo mismo mientras el rotor está frenando; una prueba de impacto lo detecta con la máquina detenida, lo cual a veces es la única oportunidad que ofrece un programa de producción.
Cómo funciona el equilibrado: Run 0, las pasadas de prueba y el trim run
Balanset realiza el equilibrado dinámico de rotores en sus propios cojinetes. El rotor permanece en la máquina, sobre sus propios apoyos, y se equilibra a su velocidad de funcionamiento normal. No se toma nada de una base de datos de máquinas: cada gramo y cada grado que imprime el programa se deriva de mediciones realizadas en ese rotor concreto durante una secuencia corta y fija de pasadas. La secuencia es idéntica para 1, 2, 3 y 4 planos de corrección, e idéntica en ambas formas de equilibrado.
Tres etapas, y qué produce cada una
| Etapa | Medición | Qué hace el operador | Qué obtiene el programa |
|---|---|---|---|
| 1. Medición inicial | Run 0 | Lleva el rotor hasta su velocidad de funcionamiento tal como está, sin añadir pesos. | La amplitud de vibración inicial y la fase de la componente 1x en cada plano. |
| 2. Carreras de prueba | De Run 1 a Run 4, una carrera por plano de corrección | Detiene el rotor, monta una masa de prueba de valor conocido en un radio conocido y en una posición angular marcada, vuelve a arrancar, la retira y coloca la masa del siguiente plano, o la deja colocada con “Leave trial weight on rotor” marcado para que el cálculo la tenga en cuenta. Nunca se instalan masas de prueba en dos planos a la vez. | Los coeficientes de influencia de esta máquina, es decir, cómo responde la vibración de cada plano a una masa conocida en cada plano. |
| 3. Corrección y verificación | Run T (equilibrado de ajuste) | Instala los pesos de corrección calculados y pone en marcha el rotor una vez más. | La vibración residual, el desequilibrio residual en g*mm y un veredicto PASS o FAIL respecto a la tolerancia. |
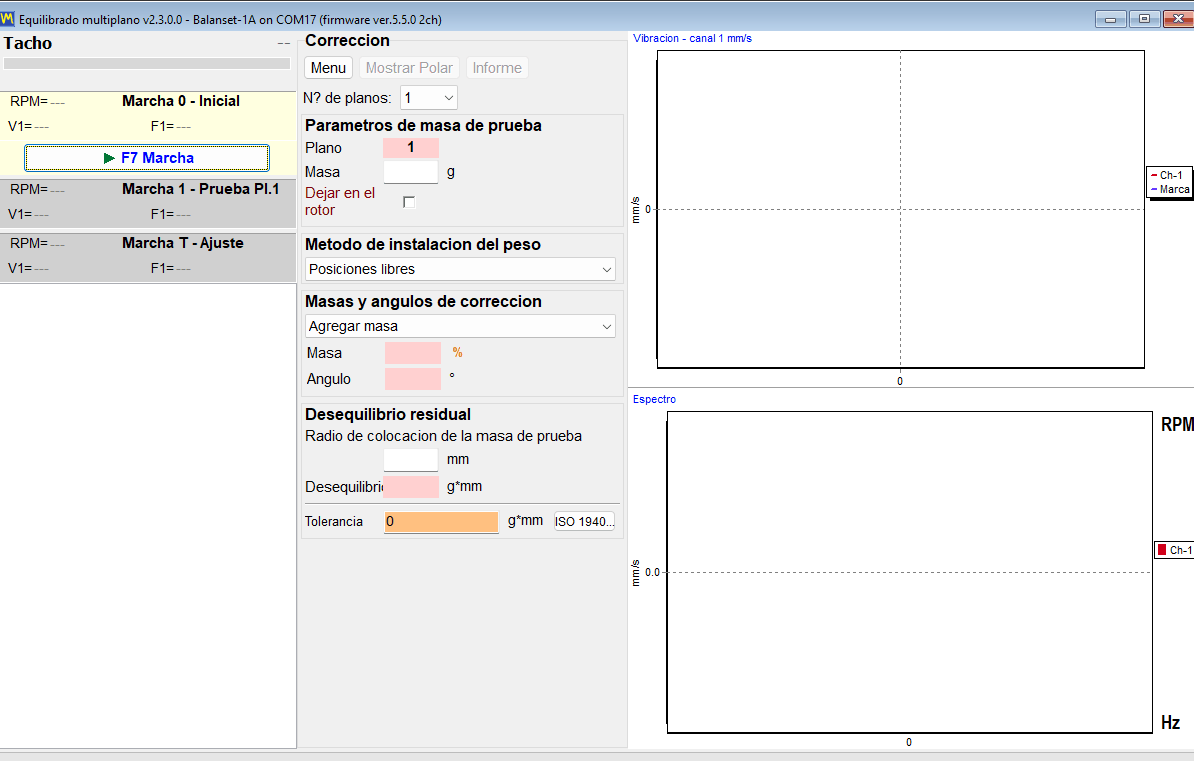
Toda la medición reside en la diferencia entre Run 0 y cada carrera de prueba. A partir de ese cambio, el programa calcula los coeficientes de influencia de la máquina que tiene delante y, a partir de los coeficientes, calcula la masa de corrección en gramos y el ángulo de instalación en grados para todos los planos a la vez, teniendo en cuenta el efecto cruzado entre planos.
No existe un paso Calculate independiente en un trabajo de equilibrado. En cuanto termina la última pasada de prueba, el cálculo se inicia por sí solo, el registro indica “Auto-calculating correction weights…” y después “Correction calculated successfully”, y la masa y el ángulo de corrección aparecen en las columnas de los planos. En las ventanas Classic, el resultado se lee en la pestaña “Result”.
Dimensionamiento del peso de prueba
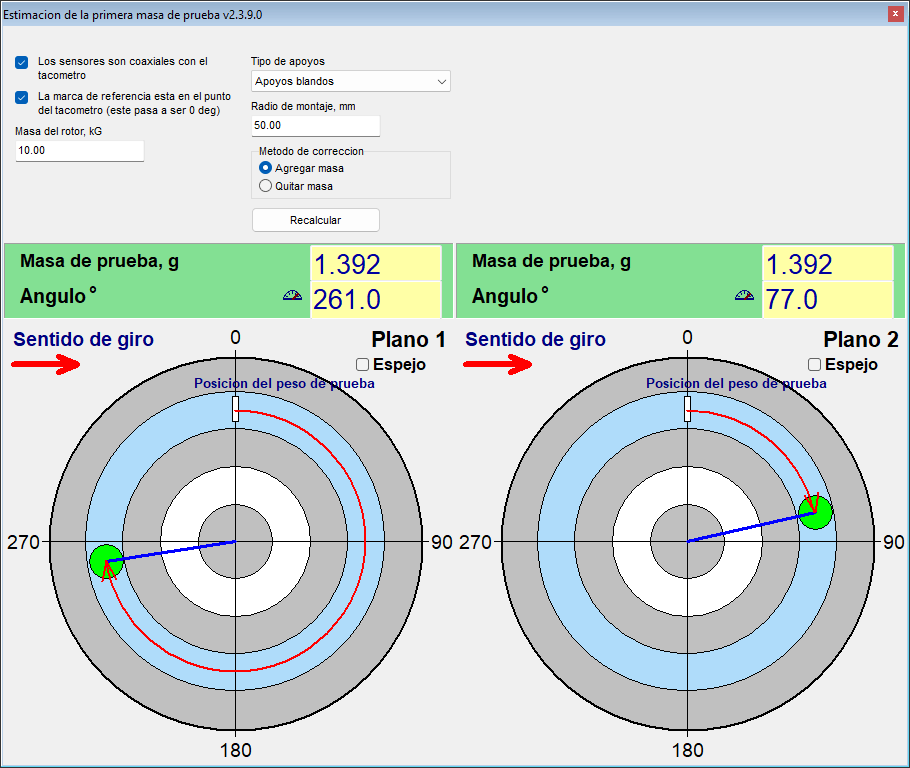
Dimensione la masa de prueba por su fuerza centrífuga, no por una fracción fija de la masa del rotor. El punto de partida del manual es una masa cuya fuerza centrífuga sea de aproximadamente el 7 por ciento del peso del rotor, siendo aceptable del 5 al 10 por ciento: m = 0,07 * M * g / (r * w^2), donde M es la masa del rotor en kg, r el radio de montaje en m, g = 9,81 m/s^2 y w = 2 * pi * n / 60 para una velocidad n en rpm. Un rotor de 10 kg con un radio de 50 mm y 3000 rpm da aproximadamente 1,4 g. Una masa demasiado pesada es perjudicial y peligrosa, porque lleva el sistema a la no linealidad, así que compruebe las cargas admisibles del rotor, de los cojinetes y de la fijación de la masa antes de montar nada. En la forma Modern, “Menu” y después “First trial weight estimate” realiza este cálculo por usted después de Run 0, a partir de la masa del rotor, el tipo de apoyo, blando o rígido, y el radio de montaje, y además propone el ángulo de instalación a partir de la marca del tacómetro siempre que los sensores estén montados coaxialmente con el tacómetro; es una estimación cuyo cometido es caer en la mitad correcta del rotor. Sea cual sea la estimación, el criterio decisivo es la respuesta en la pasada de prueba. La misma regla está disponible como la calculadora de masa de prueba, y las manual de instrucciones describe el procedimiento de las pasadas de prueba paso a paso.
Cuándo cuenta una carrera de prueba y qué hacer cuando no cuenta
Una pasada de prueba solo es informativa si la masa de prueba realmente perturbó el rotor. El objetivo es un cambio de al menos el 20 por ciento en la amplitud o de al menos 30 grados en la fase. Si la amplitud cambió menos de aproximadamente el 10 por ciento y, al mismo tiempo, la fase menos de aproximadamente 5 a 10 grados, la pasada se rechaza con el mensaje “Trial weight too small. Increase trial weight and repeat Run 1”, donde el número de pasada sigue al plano. Un vector que simplemente giró sin crecer sigue contando como una pasada de prueba válida, y el programa no comprueba un límite superior de la respuesta.
- Monte una masa de prueba más pesada y repita esa pasada de prueba: una masa demasiado ligera produce coeficientes de influencia poco fiables.
- Si la vibración no cambió en absoluto, la masa era demasiado pequeña o quedó en un nodo; el cálculo no se realiza hasta que se repite la pasada. El ángulo de la masa de prueba no afecta al cálculo.
Desde dónde se mide el ángulo de corrección
Este es el error del operador más común en todo el flujo de trabajo. El ángulo de corrección de un plano se mide desde el punto en el que se instaló el peso de prueba de ese plano, en el sentido de rotación. No se mide desde la marca del tacómetro. Marcar físicamente en el rotor la posición del peso de prueba lleva solo unos segundos y elimina la ambigüedad de forma definitiva, también para cualquier trabajo repetido en la misma máquina.
Instale la masa de corrección en el mismo radio que la masa de prueba de ese plano. El radio es solo un brazo de palanca: convierte la masa en desequilibrio en g*mm y no modifica la masa de corrección en gramos. Si es inevitable usar un radio distinto, la masa debe recalcularse a mano como la masa calculada multiplicada por el radio de la masa de prueba y dividida por el radio real.
Comprobaciones integradas frente a un resultado plausible pero erróneo
Cualquier cálculo de desequilibrio devolverá un número. El valor de las comprobaciones siguientes es que impiden que el programa devuelva un número seguro que la medición no respalda.
- En la forma Modern no se acepta una pasada cuyas lecturas coinciden con las de la pasada anterior: el programa notifica “Measurement is unchanged from the previous run.”, lo que normalmente significa que la masa de prueba no se instaló o no se movió.
- Una señal sobrecargada y recortada se rechaza en lugar de procesarse como datos válidos.
- Una velocidad que difiere de la de Run 0 en más del 40 por ciento genera “WARNING: RPM changed significantly!”, mostrando las velocidades de ambas pasadas y las causas probables, doble disparo del tacómetro o un cambio real de velocidad; la pasada se conserva, pero el resultado puede no ser fiable, así que repítala a la velocidad de Run 0. Una desviación superior al 15 por ciento se marca con una línea naranja en el registro, porque los coeficientes de influencia solo son válidos a una velocidad.
- Si dos planos producen respuestas linealmente dependientes, el cálculo se rechaza con “Failed to calculate influence coefficients” en lugar de inventar una solución. El ángulo de la masa de prueba no influye en esto. Compruebe que cada masa de prueba estaba en su propio plano y que cada sensor está conectado a su propio canal y proporciona señal; si la masa de prueba apenas cambió la vibración, utilice una más pesada; si los planos de corrección están próximos entre sí en un rotor estrecho, equilibre en un solo plano. Después repita las pasadas de prueba y no reutilice el resultado anterior.
- Para obtener un resultado en gramos es obligatorio introducir una masa de prueba. En la forma Modern, el indicador de unidades muestra un “%” naranja en negrita mientras falte la masa de prueba en cualquier plano, y en ese estado el cálculo se rechaza, con el campo vacío resaltado en rojo; cambia a “g” (o “oz”) a medida que usted escribe. Las ventanas Classic muestran el resultado como un porcentaje de la masa de prueba hasta que se introduce la masa, y lo recalculan en gramos en cuanto se introduce, incluso después del cálculo.
Hay una condición que depende del operario: la elección de la velocidad. Equilibre a la velocidad de funcionamiento y no cerca de una resonancia del soporte, porque cerca de una resonancia la amplitud se amplifica y la fase se desplaza, de modo que los coeficientes medidos allí no describen la máquina a su velocidad de trabajo.
La carrera de verificación y el BALANCING SUMMARY
Run T verifica la corrección en la máquina real. A continuación, el programa escribe en el registro un bloque “BALANCING SUMMARY” que contiene la vibración antes y después, la reducción en porcentaje, el desequilibrio inicial y el residual, y un veredicto PASS o FAIL para cada plano. Ese bloque son los mismos datos que se incluyen en el protocolo de equilibrado en HTML, de modo que el número que se muestra en pantalla y el número que se entrega al cliente son el mismo número.
Dos formas de equilibrado: Classic y Modern (unificada)
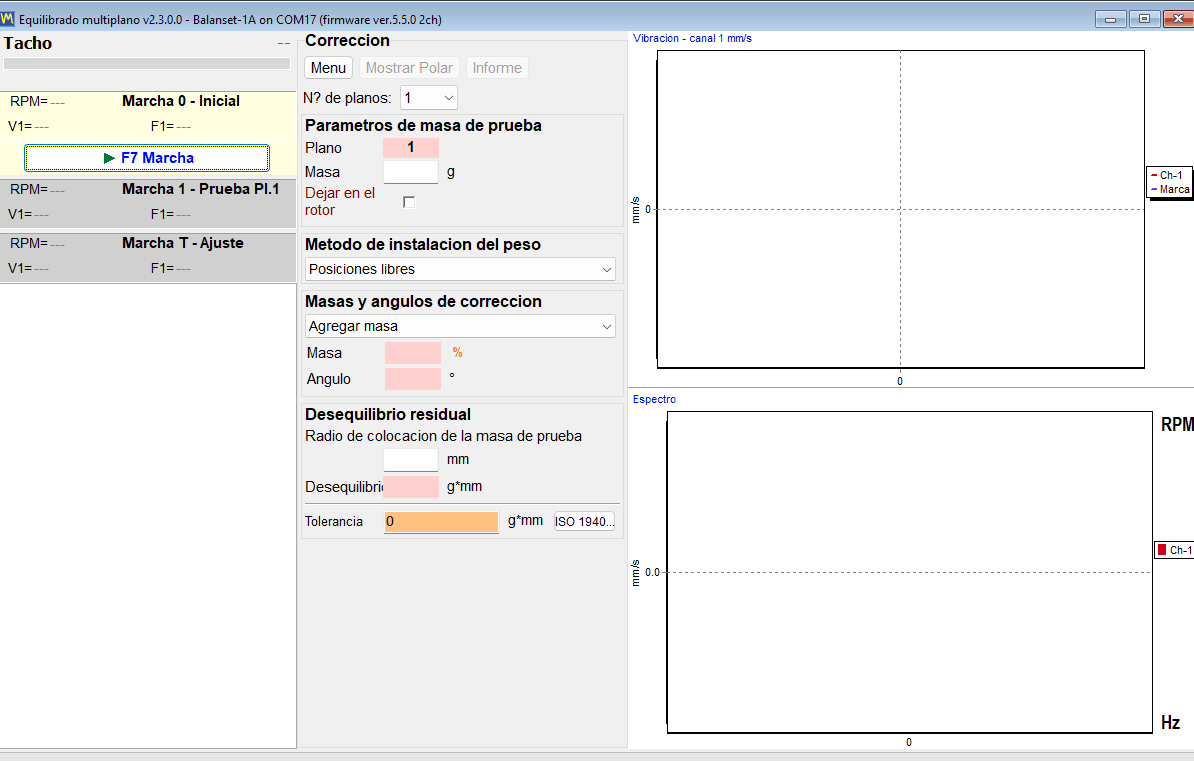
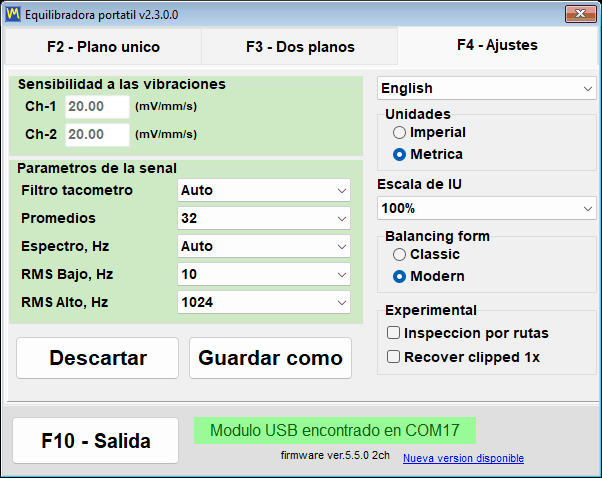
El programa ofrece dos interfaces diferentes para el mismo método de equilibrado. El interruptor se encuentra en la pestaña “F4 – Settings”, en el grupo “Balancing form”, y tiene dos valores: “Classic” y “Modern”. Surte efecto de inmediato, sin necesidad de pulsar ningún botón Save ni reiniciar el programa.
Cuántos planos de corrección se obtienen en la práctica
Este es el punto que más fácilmente se malinterpreta, por lo que se expone aquí sin ambigüedad. El número de planos de corrección depende del número de canales de vibración del instrumento, y los equilibrados de 3 y 4 planos se realizan en el formulario Modern. El Balanset-1A tiene 2 canales de vibración y equilibra en 1 o 2 planos en cualquiera de los dos formularios. El Balanset-4A tiene 4 canales de vibración, por lo que alcanza 3 y 4 planos, pero solo cuando se selecciona el formulario Modern.
| Instrumento | Formulario de equilibrado | Planos de corrección disponibles |
|---|---|---|
| Balanset-1A, 2 canales de vibración | Classic | 1 o 2 |
| Balanset-1A, 2 canales de vibración | Moderno | 1 o 2 |
| Balanset-4A, 4 canales de vibración | Classic | 1 o 2 |
| Balanset-4A, 4 canales de vibración | Moderno | 1, 2, 3 o 4 |
El número de planos se elige antes de Run 0. Cambiarlo reconstruye la interfaz y borra las mediciones ya realizadas, por lo que no es algo que deba reconsiderarse a mitad de un trabajo.
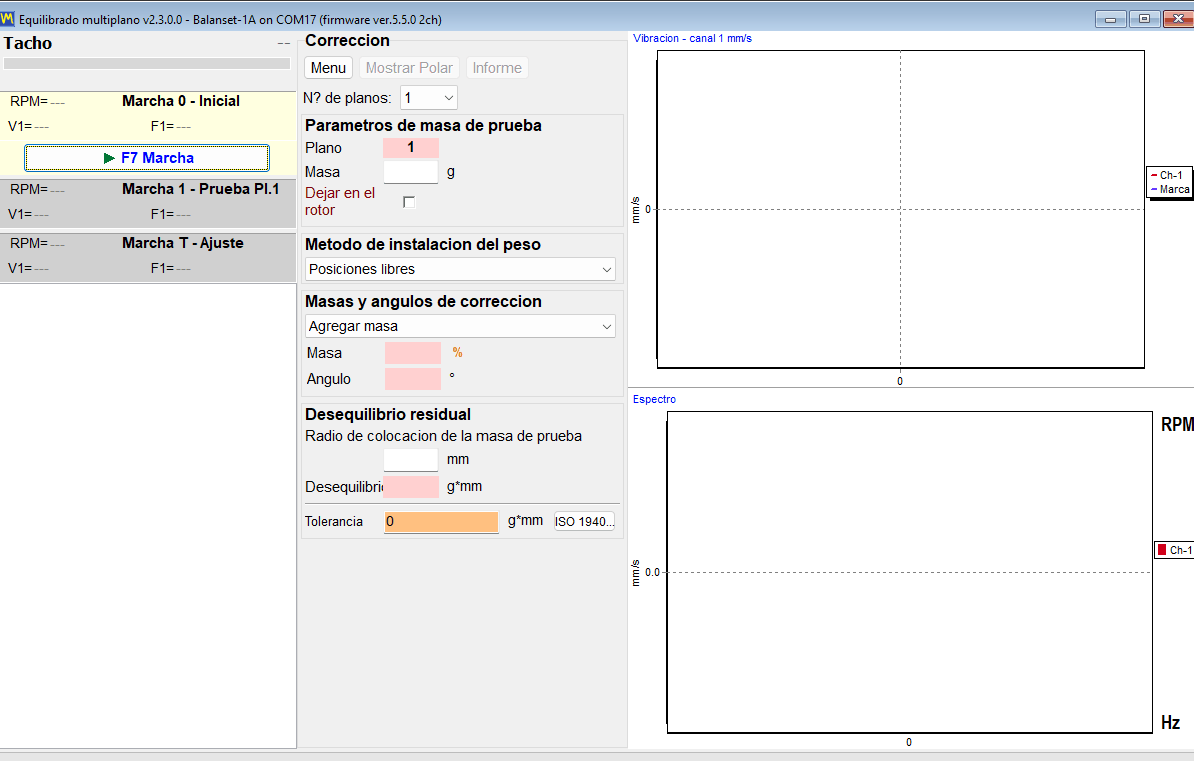
El modo Modern: una sola ventana, tarjetas de carrera, gráficos en tiempo real
Modern es una única ventana denominada “Multi-plane Balancing”. Cada pasada es una tarjeta de esa ventana: “0 – Initial”, “1 – Trial Pl.1” y la tarjeta equivalente para cada plano adicional, “T – Trim” y, cuando se activa la compensación del mandril, “E – Eccentr.”. Todas se inician con el mismo botón “F7 Run”, que pasa a ser “F7 Stop” mientras se realiza una medición. La forma de onda y el espectro son visibles durante la propia medición, de modo que un operador puede ver una mala señal mientras se registra y no después de haberla aceptado.
El modo Classic: dos ventanas, un botón por carrera
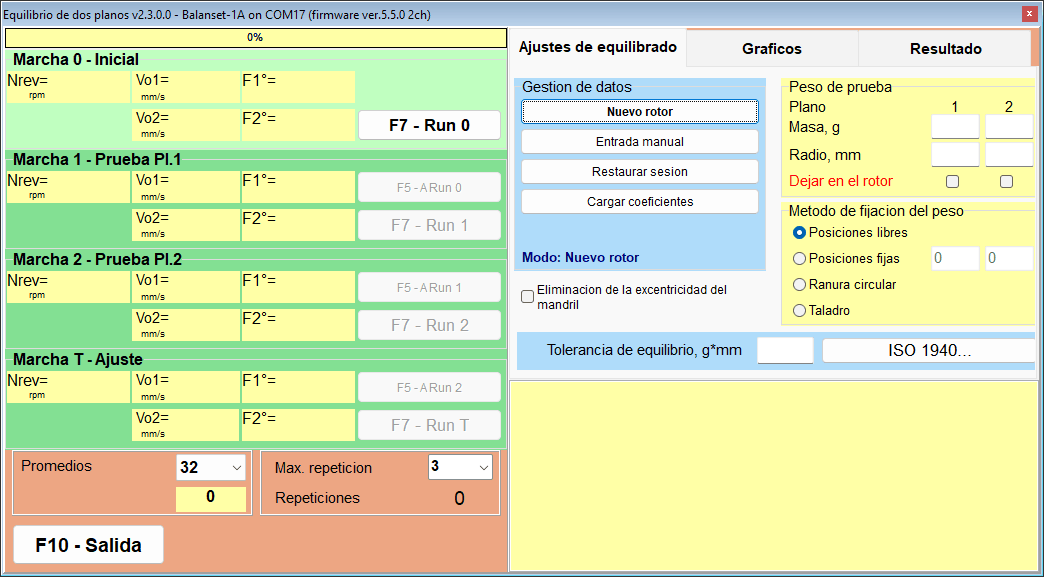
Classic conserva la disposición que los usuarios veteranos ya conocen: dos ventanas independientes, “Single-Plane balancing” y “Two plane balance”. Cada pasada tiene su propio botón, “F7 – Run 0”, “F7 – Run 1”, “F7 – Run 2”, “F7 – Run T” y, con la compensación del mandril activada, “F7 – Run Ecc”, en el que se hace clic con el ratón porque la tecla F7 no lo pulsa en ese paso, y la corrección calculada se lee en la pestaña “Result”.
Las mismas matemáticas, un flujo de trabajo distinto
El cálculo que hay detrás de ambos modos es el mismo. Con los mismos datos de entrada, el resultado es idéntico, por lo que elegir entre ellos es una cuestión de flujo de trabajo y costumbre, no de precisión.
| Aspecto | Classic | Modern (unificado) |
|---|---|---|
| Planos de corrección | 1 y 2 | De 1 a 4, con 3 y 4 en Balanset-4A |
| Ventanas | Dos: “Single-Plane balancing” y “Two plane balance” | Una: “Multi-plane Balancing” |
| Controles de carrera | Un botón independiente por carrera | Tarjetas de carrera controladas por un único botón “F7 Run” |
| Cálculo | Se lee en la pestaña “Result” | Se inicia automáticamente después de la última carrera de prueba |
| Gráficos durante la medición | Pestaña Charts, a la que se pasa después de Run 0 | Forma de onda y espectro en directo durante la carrera |
| Modo de medición | “Averages”, “Auto” u 8 a 256 revoluciones, y “Max. repeat” de 1 a 20, 3 de forma predeterminada, ambos en la pestaña “F4 – Settings” | Se elige en “Menu” y después “Measurement mode”: “Manual (fixed repeats)”, el predeterminado, con “Repeats per run” 1, 3, 5, 8, 12 o 16 (3 de forma predeterminada) sobre “Revolutions” 16, 32, 64, 128 o 256 (128 de forma predeterminada), o “Auto (adaptive)”; la elección se recuerda en la configuración |
| Carga de coeficientes guardados | “Data Management” y después “Load Coefficients” | “Menu” y después “Load Coefficients” |
| Solo en este modo | Recalcular una corrección finalizada a otros planos con “Change corr. planes” | “First trial weight estimate”, medición “Auto (adaptive)”, forma de onda y espectro en vivo durante la pasada, planos 3 y 4 |
En el modo “Auto (adaptive)” el programa sigue acumulando revoluciones hasta que el resultado se estabiliza; el progreso se muestra como el relleno de color de la tarjeta de pasada activa, y el número de revoluciones y la incertidumbre alcanzada (SE/V) se escriben en el registro cuando termina la pasada. Si notifica “Additional averaging does not improve accuracy.”, léalo en su contexto: con un nivel de vibración apreciable es señal de un problema mecánico, holgura, rodamientos o una velocidad inestable, que un mayor promediado no puede reparar; con una vibración residual muy baja, el cuadro de diálogo explica en cambio que la dispersión es ruido de medición, no un fallo de la máquina. Puede aceptar el resultado tal como está o descartar la medición.
La función de recálculo exclusiva de Classic merece una nota de uso. “Change corr. planes” se pulsa con el ratón; en esa ventana la tecla F5 actúa como Atrás.
Las dos formas comparten un mismo archivo. La ventana de archivo que se abre con F8 enumera solo registros de 1 y 2 planos y se abre en la forma que esté seleccionada en Settings; los coeficientes de los trabajos de 3 y 4 planos se cargan desde la forma Modern con “Menu” y después “Load Coefficients”.
Dónde colocar el peso: métodos de corrección y diagramas polares
Una masa y un ángulo calculados son solo la mitad de una respuesta. La otra mitad es si esa posición es accesible en el rotor real, y por eso el programa incorpora cuatro métodos de instalación de la masa, que se seleccionan en “Weight installing method”, y recalcula la corrección en la forma que necesita cada uno. Al igual que el conmutador “Add mass” y “Remove mass”, el método se aplica a todos los planos de corrección a la vez: no se puede taladrar en un plano y añadir una masa en otro.
| Método | Lo que muestra el programa | Condición o límite |
|---|---|---|
| Posiciones libres | Un peso, exactamente en el ángulo calculado. | Para rotores en los que se puede alcanzar cualquier posición angular. |
| Posiciones fijas | La corrección repartida entre dos posiciones numeradas adyacentes, como álabes de ventilador u orificios existentes. | Se requieren al menos 3 posiciones. |
| Ranura circular | Tres masas iguales, cada una de un tercio de la masa de prueba de ese plano: una en el ángulo de corrección y dos en ángulos calculados, de modo que su suma vectorial sea igual a la corrección. | Se rechaza con “TOO HEAVY for 3-weight groove method!” si la corrección supera esa masa de un tercio. |
| Drill | Profundidad de taladrado H, número de orificios N y ángulo f. | Cambia siempre el método a Remove mass. |
Diagramas polares: la comprobación antes de montar nada
El diagrama polar es la última comprobación del operador antes de tocar la máquina. Se muestran hasta 4 círculos uno junto a otro, uno por cada plano de corrección, con anillos al 20, 40, 60, 80 y 100 por ciento y una flecha que indica el sentido de giro. Ver el peso dibujado en un círculo que gira en el mismo sentido que el rotor es lo que permite detectar un ángulo contado en el sentido equivocado, que es el fallo que cuesta una pasada adicional.
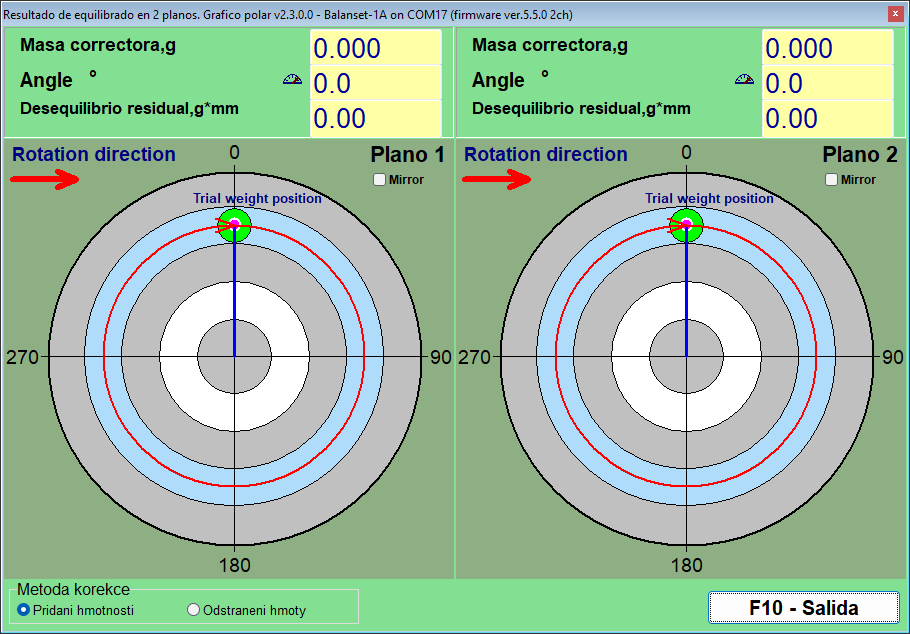
Dos conmutadores cambian la forma en que se expresa la misma solución. “Add mass” y “Remove mass” en el grupo “Correction method” convierten una solución de adición de masa en una de eliminación de masa: el ángulo mostrado ya está girado 180 grados, así que no añada otros 180 usted mismo, y la masa sigue siendo la misma, que es lo que se desea cuando la opción práctica es esmerilar o taladrar en lugar de soldar. La elección se aplica a todos los planos a la vez y está sincronizada con la forma de equilibrado; con “Drill”, que siempre elimina masa, y “Circular groove”, que siempre la añade, el conmutador queda bloqueado. “Mirror”, una casilla por plano, refleja el dibujo en el caso de rotores que se ven físicamente desde el otro lado: el marcador de 60 grados pasa a donde antes estaba 300 grados y la flecha de rotación se invierte, mientras que el ángulo numérico del panel de datos no cambia.
Fixed positions: álabes de ventilador y orificios existentes
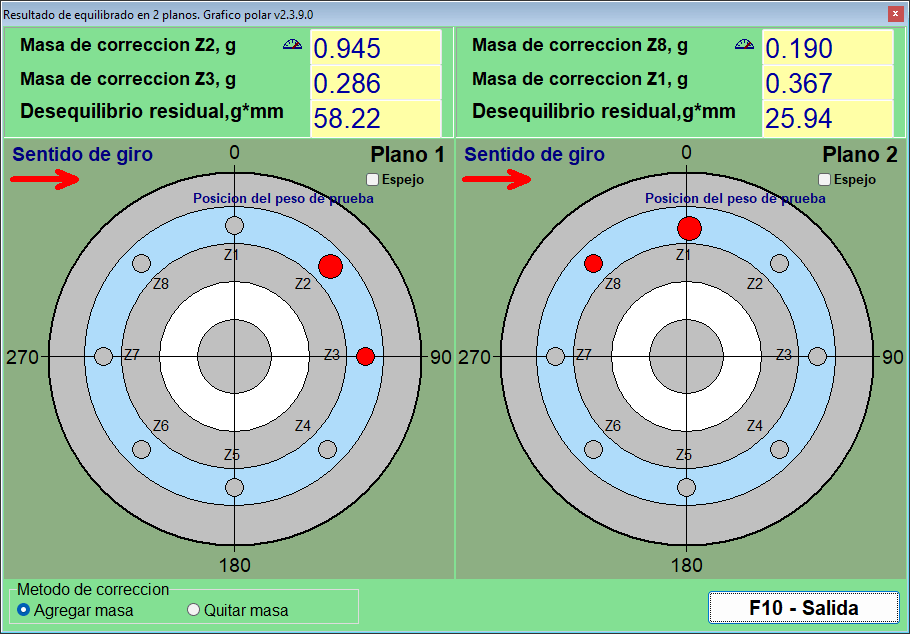
En un ventilador, un rodete o una brida con un círculo de pernos, una masa solo puede colocarse donde haya un lugar donde ponerla. En “Fixed positions” el operador introduce cuántas posiciones tiene el rotor, en el campo “Blades” de la forma Modern; el programa las trata como equiespaciadas alrededor de la circunferencia, de modo que el modo solo encaja en rotores en los que realmente lo estén. La masa de prueba se coloca en una de las posiciones, que cuenta como la posición 1, la numeración continúa en el sentido de giro, y el programa reparte la corrección entre las dos posiciones adyacentes que delimitan el ángulo calculado, dando una masa para cada una. El resultado es directamente ejecutable: dos números, dos álabes.
Ranura circular (Circular groove): tres masas iguales en la ranura
Los rotores con una ranura circular, como muchos mandriles de muelas abrasivas, admiten masas estándar que se deslizan por la ranura. Aquí la corrección se expresa como tres masas iguales, cada una de un tercio de la masa de prueba del plano, una colocada en el ángulo de corrección y dos en ángulos calculados, de modo que su suma vectorial sea igual a la corrección requerida. Antes de Run 0 las tres masas se distribuyen uniformemente a 120 grados para que sus efectos se anulen, y antes de la pasada de prueba del plano las tres se sitúan juntas en la posición de la masa de prueba; la ventana “3-Weight Balancing” muestra estas colocaciones paso a paso. El método lleva incorporado un límite físico: si la corrección es mayor que un tercio de la masa de prueba de ese plano, el programa la rechaza con “TOO HEAVY for 3-weight groove method!” en lugar de proponer masas que no encajarían en el esquema, y si dos de las masas quedan a menos de 20 grados entre sí, le pide que verifique las posiciones físicamente.
Drill: convertir una corrección en orificios
Cuando hay que eliminar masa en lugar de añadirla, la calculadora integrada en la ventana “Drilling – settings” convierte la corrección en la profundidad de taladrado H, el número de agujeros N y el ángulo f. Necesita tres datos de entrada: el diámetro de la broca, la profundidad máxima de taladrado permitida y la densidad del material. Al elegir Drill, el método pasa siempre a Remove mass, y el ángulo que imprime ya es el punto de taladrado en el lado pesado, a 180 grados de donde iría una masa, así que no añada usted 180 grados.
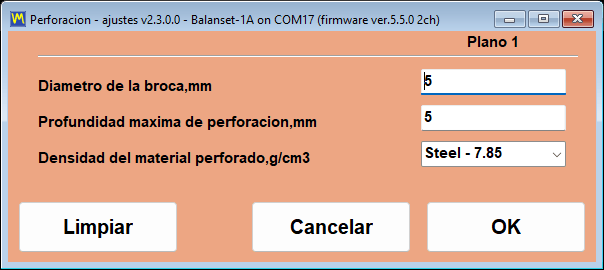
Las densidades están preestablecidas en g/cm3 para acero 7.85, hierro fundido 7.1, aluminio 2.7, cobre 8.95, latón 8.5, bronce 8.8 y titanio 4.5, y se puede introducir un valor personalizado para cualquier otro material.
Dos notas honestas sobre la calculadora de taladrado. H es la profundidad de cada agujero medida hasta el vértice del cono de la broca, suponiendo un ángulo de punta de 120 grados, así que introduzca la profundidad máxima como el límite mecánico real de la pieza, incluidos el espesor de pared y los agujeros vecinos. Si toda la masa requiriera un agujero más profundo, la corrección se reparte en varios agujeros, ninguno más profundo que ese límite; colóquelos uno junto a otro y confirme el resultado con un trim run en lugar de darlo por supuesto.
Excentricidad del mandril: la compensación Run E
Un rotor equilibrado sobre un mandril lleva un error que no tiene nada que ver con el desequilibrio: la excentricidad de giro (runout) del propio mandril. El programa lo trata con una pasada de excentricidad específica, que se activa antes de Run 0: en la forma Modern con “Menu” y después “Eccentricity”, lo que añade una tarjeta “E – Eccentr.”, y en Classic con la casilla “Mandrel eccentricity elimination”, que añade la tarjeta “Run E – Eccentricity” con su botón “F7 – Run Ecc”. Tras Run 0 se gira el rotor 180 grados sobre el mandril, dejando el mandril y su marca del tacómetro como estaban, y se mide de nuevo; el programa calcula el vector de excentricidad de giro y lo resta de todas las mediciones posteriores, de modo que solo se corrige el desequilibrio verdadero y el trabajo continúa desde Run 1 sin volver a girar el rotor. Si la vibración apenas cambió tras el giro, avisa con “WARNING: It appears the rotor was NOT rotated 180 degrees between Run 0 and Run E!” y pregunta si se omite la compensación.
Cuando no se puede acceder al plano calculado
A veces el plano de corrección correcto simplemente no es accesible con una herramienta. El formulario Classic puede recalcular una corrección de dos planos ya finalizada, desde los planos para los que se calculó, H1 y H2, a otros dos planos, K1 y K2, utilizando la geometría del rotor. Cuatro esquemas geométricos cubren las disposiciones habituales de los nuevos planos respecto a los antiguos, y las distancias entre ellos se introducen en mm junto con los nuevos radios. El resultado es el mismo desequilibrio expresado como pesos que realmente se pueden instalar.
Tolerancias y normas: ISO 21940-11, ISO 20816-3 e ISO 10816-1
Un trabajo de equilibrado solo está terminado cuando alguien puede afirmar, por escrito, que el rotor está dentro de una tolerancia documentada. El software Balanset aplica normas distintas a preguntas distintas. ISO 21940-11, la edición vigente de la antigua ISO 1940-1, responde a la pregunta de aceptación al final de un trabajo de equilibrado: ¿es el desequilibrio residual lo bastante pequeño para este tipo de rotor? ISO 20816-3 e ISO 10816-1 responden a la pregunta de estado: ¿funciona esta máquina en la zona A, B, C o D? Todos estos criterios están integrados en el programa, y todos los números que utilizan se imprimen más abajo para que pueda comprobar la aritmética con su propia máquina antes de comprar nada.
ISO 21940-11: el desequilibrio residual se comprueba automáticamente, plano por plano
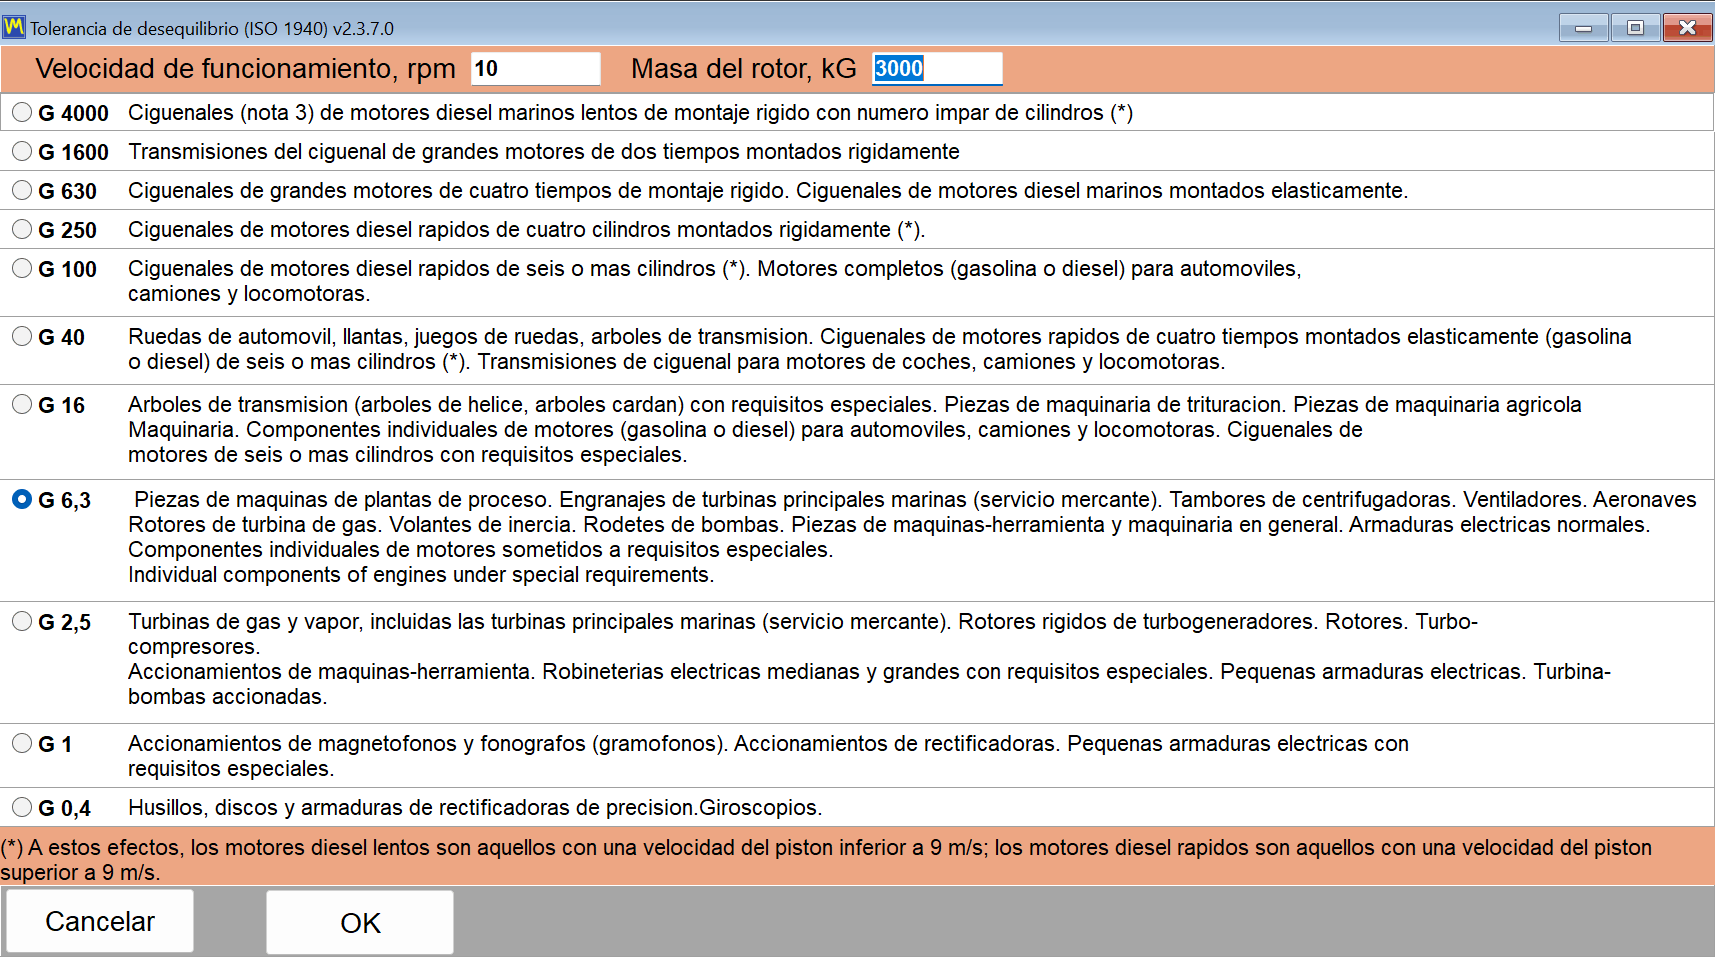
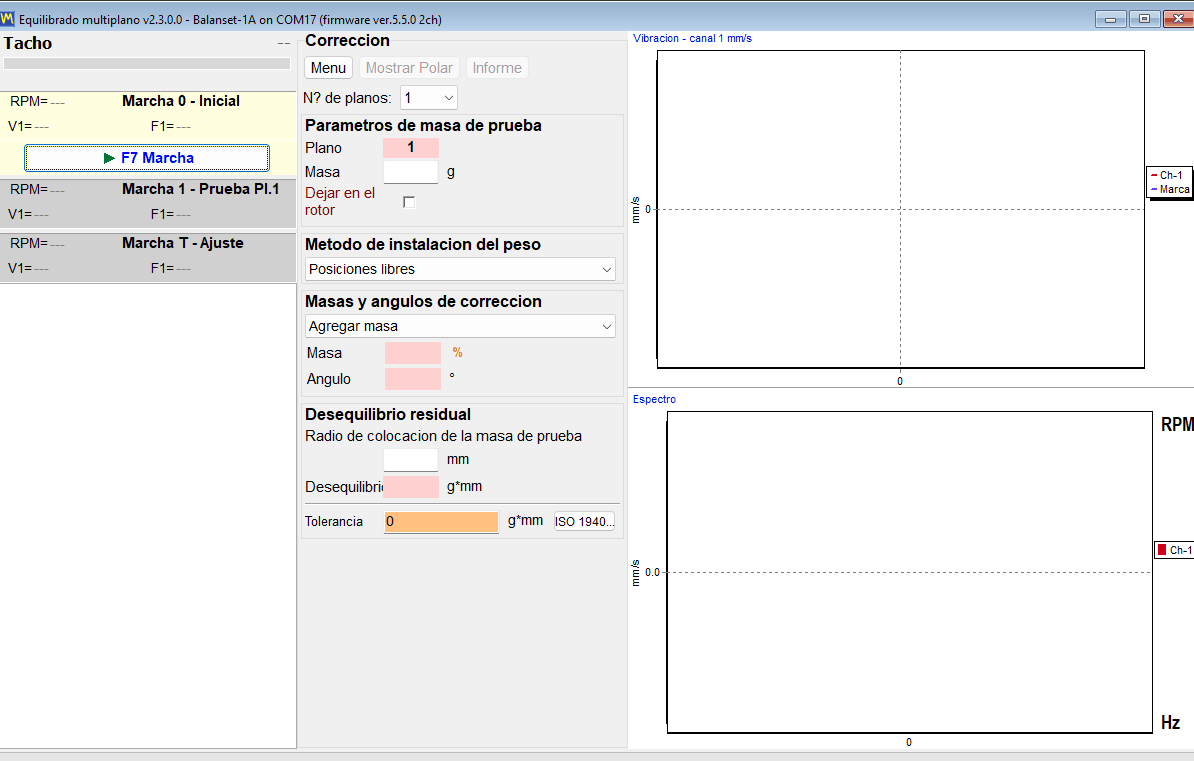
La tolerancia se calcula en la ventana “Disbalance tolerance (ISO 21940-11)”, que se abre con el botón “Calculator…” situado junto al campo de tolerancia: en la forma Modern se encuentra en el bloque “Residual unbalance”, y en las ventanas Classic tanto en la pestaña “Balancing settings” como en la pestaña “Result”. Usted selecciona el grado de calidad de equilibrado G, introduce la velocidad de funcionamiento y la masa del rotor, y “OK” transfiere el desequilibrio residual admisible al campo de tolerancia, desde donde se almacena con la sesión y se imprime en el informe HTML; puede establecerse antes de Run 0 o después de haber calculado ya la corrección. Tras el trim run, el desequilibrio residual medido se compara con ese valor: el campo se resalta en verde cuando el resultado está dentro de la tolerancia y en rojo cuando no lo está, y el programa indica un PASS o FAIL explícito para cada plano de corrección. No hay que consultar nada en una tabla a mano, y nada depende del juicio del operador sobre lo que significa “suficientemente bueno”.
La fórmula, indicada en su totalidad para que pueda verificarse
El programa utiliza la expresión estándar de ISO 21940-11, y no hay nada oculto tras ella:
Uperm [g*mm] = 1000 * G * M / (2 * pi * f)
Aquí G es el grado de calidad de equilibrado en mm/s, M es la masa del rotor en kg, y f es la velocidad de funcionamiento en Hz, es decir, las RPM divididas entre 60. El ejemplo resuelto del manual es fácil de repetir con una calculadora: grado G 6.3, una velocidad de 3000 RPM y una masa de rotor de 10 kg dan un desequilibrio residual admisible de unos 200,5 g*mm. Con varios planos de corrección, el programa reparte la tolerancia a partes iguales, de modo que el campo “Tolerance” recibe Uperm / N para un plano: Uperm / 2 para dos planos, y Uperm / 3 o Uperm / 4 en la forma Modern en un Balanset-4A. Ese reparto es adecuado para un rotor cuyo centro de masa se encuentra aproximadamente a medio camino entre los planos de corrección; para un rotor asimétrico o en voladizo, ISO 21940-11 asigna la tolerancia según la posición del centro de masa, así que calcule las partes a mano y escriba usted mismo el valor por plano en el campo “Tolerance”. En el sistema Imperial la tolerancia se muestra y se comprueba en oz*in.
Dado que la tolerancia se deriva de esos tres datos que usted mismo introduce, el veredicto que aparece en pantalla puede reproducirlo cualquiera que lea el informe, incluido el inspector de su cliente.
Elección del grado de calidad de equilibrado
La ventana “Disbalance tolerance (ISO 21940-11)” ofrece los grados desde G 4000 hasta G 0.4. La siguiente tabla repite las indicaciones de aplicación que da el manual, de modo que el grado se pueda elegir incluso antes de conectar el instrumento.
| Grado | Aplicación típica |
|---|---|
| G 4000 | Cigüeñales de motores diésel marinos muy grandes y de giro lento |
| G 1600 a G 100 | Cigüeñales de motores diésel grandes y de alta velocidad, y motores completos |
| G 40 | Ruedas de automóvil, llantas y árboles de transmisión |
| G 16 | Ejes de hélice y de transmisión, piezas de trituradoras y maquinaria agrícola |
| G 6.3 | Ventiladores, rodetes de bomba, piezas de máquinas herramienta y rotores de motores eléctricos; el valor predeterminado industrial general habitual |
| G 2.5 | Turbinas de gas y de vapor, rotores rígidos de turbogeneradores, accionamientos de máquinas herramienta y rotores de motores eléctricos con requisitos especiales |
| G 1 | Accionamientos de rectificadoras y rotores pequeños de motores eléctricos con requisitos especiales |
| G 0.4 | Husillos, discos e inducidos de rectificadoras de precisión, y giroscopios |
Para la mayoría de los trabajos de campo en ventiladores, sopladores, rodetes de bomba y componentes de máquinas herramienta, G 6.3 es el grado que se esperará de usted, y es el que debe tomarse como punto de partida salvo que el fabricante de la máquina indique otra cosa.
ISO 10816-1: clases de máquina y zonas de vibración
Evaluar el estado de una máquina es una cuestión distinta de aceptar un trabajo de equilibrado, y el programa utiliza normas distintas para ello. La lista “Vibration evaluation standard” de la pestaña “F4 – Settings” ofrece “Off”, el valor predeterminado, ISO 20816-3 con sus grupos de máquinas 1 y 2 sobre soportes rígidos o flexibles, e ISO 10816-1 con las clases de máquina I a IV, la clasificación publicada anteriormente como ISO 2372, con las cuatro zonas A, B, C y D. La tabla de ISO 10816-1 es también aquella con la que Route Inspection puntúa cada punto de medición, y sus umbrales se reproducen aquí. La zona A es una máquina recién puesta en servicio, la zona B es aceptable para un funcionamiento prolongado sin restricciones, la zona C significa que el estado solo es aceptable para un funcionamiento limitado, y la zona D significa que la vibración es lo bastante severa como para causar daños. Los umbrales se publican aquí íntegros, en mm/s.
| Clase | Máquinas | A/B, mm/s | B/C, mm/s | C/D, mm/s |
|---|---|---|---|---|
| Clase I | Máquinas pequeñas | 0.71 | 1.8 | 4.5 |
| Clase II | Máquinas medianas | 1.12 | 2.8 | 7.1 |
| Clase III | Máquinas grandes sobre cimentación rígida | 1.8 | 4.5 | 11.2 |
| Clase IV | Máquinas grandes sobre cimentación flexible | 2.8 | 7.1 | 18.0 |
Conviene exponer con claridad una cuestión de honestidad, porque las normas de vibración se difuminan fácilmente en los textos de marketing. El programa incorpora dos tablas de evaluación: la tabla de clases de máquina de ISO 10816-1, clases I a IV, y las zonas A a D de ISO 20816-3 para máquinas del Grupo 1 y del Grupo 2 sobre soporte rígido o flexible. Cualquiera de ellas puede seleccionarse como “Vibration evaluation standard” en la pestaña “F4 – Settings”, está en “Off” de forma predeterminada, y la vibración global Vs en el Vibration Meter y en las ventanas de equilibrado se colorea entonces por zonas; tras el trim run, la tarjeta “T – Trim” muestra además Vs por plano con su zona, por ejemplo “Vs1: 2.66 – Zone B”. Route Inspection puntúa cada punto de medición según ISO 10816-1. El programa no calcula los límites para tipos concretos de máquina de otras partes de ISO 20816 ni de ISO 14694 para ventiladores.
La banda de medición que hay detrás de la cifra
Una cifra de severidad de vibración solo tiene significado si se conoce la banda de frecuencias en la que se midió. El límite superior predeterminado del programa es RMS High, Hz = 1024, que junto con el límite inferior predeterminado RMS Low, Hz = 10 da la banda estándar de ISO 10816 / ISO 20816 de 10 a 1000 Hz. En una máquina que funciona por debajo de 600 RPM, la frecuencia de rotación queda por debajo de 10 Hz; mientras haya señal del tacómetro, el propio programa baja el extremo inferior de la banda para ese rotor hasta la mitad de la frecuencia de rotación, de modo que la componente 1x permanezca dentro de Vs. Sin tacómetro se aplica el valor de los ajustes, así que en una máquina lenta reduzca a mano el límite inferior a 1 o 2 Hz antes de comparar la lectura con cualquier tabla de zonas. El ajuste cambia el número en pantalla pero no afecta ni a la componente 1x ni al equilibrado, que es precisamente la razón por la que se documenta aquí y no se esconde.
Los trabajos pasados siguen siendo auditables
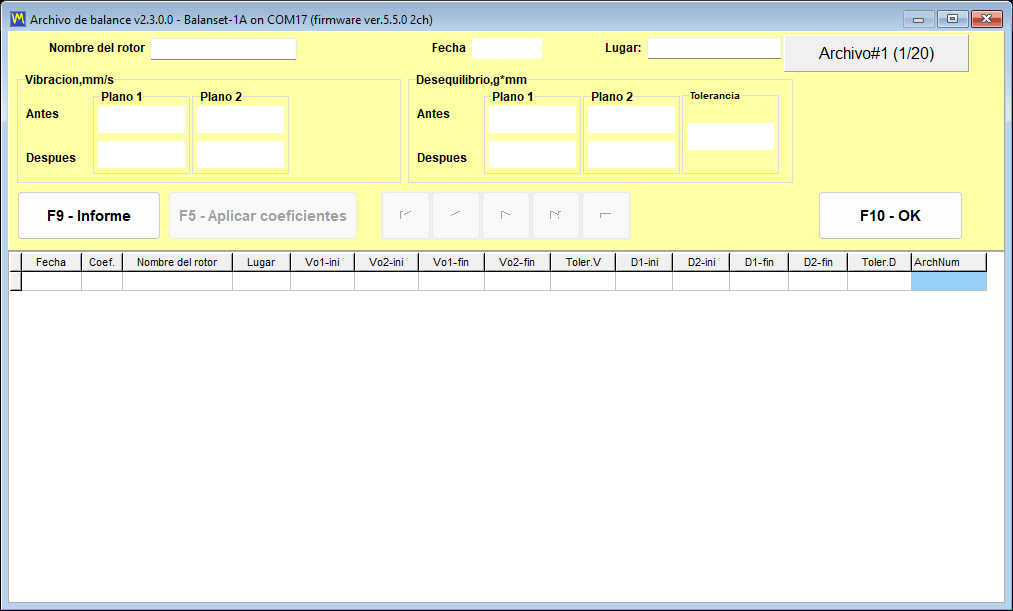
El veredicto de tolerancia no es solo una indicación en tiempo real. En el archivo de sesiones, las celdas de vibración residual y de desequilibrio residual de cada registro que tiene una tolerancia se resaltan en verde cuando están dentro de la tolerancia y en rojo cuando la superan, de modo que se puede repasar de un vistazo toda una lista de trabajos anteriores en busca de resultados que quedaron fuera del límite. Para una empresa de servicios, esta es la diferencia entre haber hecho el trabajo y poder demostrarlo un año después.
Archivo de sesiones, equilibrado repetido sin pasadas de prueba, e informes
Las pasadas de prueba son la parte cara de un trabajo de equilibrado. Cada una de ellas implica detener el rotor, instalar un peso, volver a arrancar y esperar a que la velocidad se estabilice. El archivo de sesiones existe para que este trabajo se pague una sola vez por máquina, en lugar de una vez por visita, y para que la documentación entregada al cliente la genere el programa en lugar de redactarse a mano después.
Cada sesión se archiva, junto con los coeficientes que la hicieron posible
Un registro de archivo se escribe automáticamente; no hay que recordar ningún cuadro de diálogo al inicio del trabajo. Junto con las mediciones, el programa almacena los coeficientes de influencia que calculó para esa máquina, las masas de prueba, los radios de las masas de prueba, el número de posiciones fijas y la tolerancia vigente. El registro se crea después de la primera pasada de prueba. Cuando se cierra la ventana de equilibrado y el registro todavía no tiene nombre, la confirmación de cierre se convierte en una tarjeta “Save to archive” con los campos “Rotor name” y “Place”, para que una persona, y no un número, pueda volver a encontrar el registro; un nombre dejado vacío se convierte en uno automático como “Rotor 12.06.2026 14:05”, y en la forma Modern el nombre también puede establecerse en cualquier momento con “Menu” y después “Rotor name…”.
Conviene conocer, antes del primer trabajo, una advertencia que el programa emite por sí solo: si la carpeta Documents está sincronizada por un servicio en la nube como OneDrive, la sincronización en la nube puede bloquear el programa y dañar la base de datos del archivo, así que saque la carpeta BalSoft de la sincronización en la nube o márquela para que se conserve siempre en este dispositivo.
Volver a equilibrar el mismo rotor no requiere nuevas pasadas de prueba
Esta es la parte que realmente paga una empresa de servicios, y merece explicarse como un mecanismo y no como un eslogan. Los coeficientes de influencia describen cómo responde esa máquina en concreto a un peso en cada plano. Una vez almacenados, un trabajo repetido en el mismo rotor solo necesita la medición inicial: se cargan los coeficientes guardados, se mide Run 0, y las masas y ángulos de corrección se calculan de inmediato. Las pasadas de prueba no se repiten en absoluto.
Hay tres formas de cargar los coeficientes almacenados:
- En el formulario Modern, “Menu” y después “Load Coefficients”.
- En el formulario Classic, “Data Management” y después “Load Coefficients”.
- Desde la ventana principal, F8 para un registro de 1 o 2 planos; después seleccione un registro que muestre una V verde en la columna “Coeff” y pulse “F5 – Apply coefficients”; a los registros de 3 y 4 planos se accede desde la forma Modern configurada con el mismo número de planos.
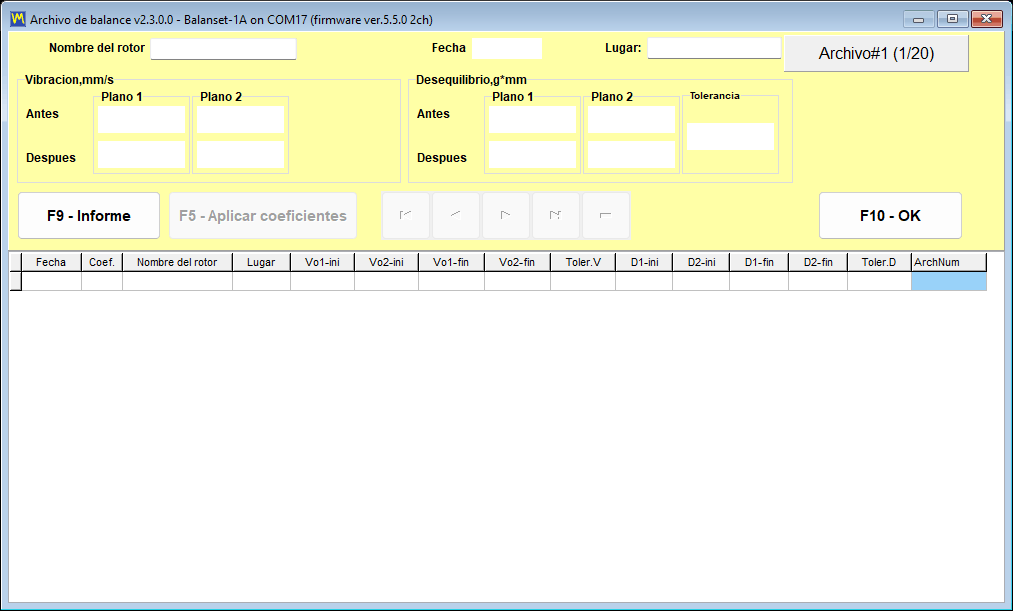
Esta promesa debe ir acompañada de dos advertencias, porque ignorar cualquiera de ellas produce un resultado seguro pero erróneo.
- En el archivo, “F10 – OK” no carga una sesión ni transfiere ningún coeficiente. Solo “F5 – Apply coefficients” hace eso. Este es el malentendido más habitual sobre la ventana de archivo.
- Los coeficientes solo son válidos para la misma máquina y el mismo tipo de rotor, con la colocación del sensor y del tacómetro sin cambios, la marca reflectante en el mismo lugar y el mismo modo de funcionamiento. Por ello, la ubicación de la masa de prueba debe marcarse físicamente en el rotor durante el primer trabajo, de modo que la siguiente visita parta de la misma geometría.
El resultado de un trabajo repetido se guarda como un nuevo registro de archivo. El registro original no se modifica, por lo que el historial de la máquina permanece intacto.
Iteraciones de verificación casi gratuitas
Si el desequilibrio residual sigue por encima de la tolerancia después de la pasada de verificación, tampoco se repiten las pasadas de prueba. Los coeficientes ya existen, por lo que el programa calcula de inmediato la corrección adicional. El peso adicional se añade sin retirar los pesos ya colocados, y se repite la pasada de verificación. Esto puede hacerse tantas veces como requiera el trabajo, razón por la cual un rotor difícil consume tiempo en arranques y no en trabajo de medición.
Los informes que el programa genera por usted
El propio software genera tres documentos HTML, todos codificados en UTF-8 y que se pueden abrir en cualquier navegador y en cualquier sistema operativo, incluido el teléfono de un cliente:
protocol11.htm, el protocolo de equilibrado de un trabajo completado.vibrometer_report.htm, el informe del medidor de vibraciones de una sesión de medición.report_YYYY-MM-DD.htm, el informe de ruta de un día de inspección.
Un informe no es un archivo sin salida. El programa incluye un editor de informes con vista previa de impresión, y la vista previa puede ampliarse del 10 al 200 por ciento desde la lista, o hasta el 500 por ciento introduciendo el valor manualmente, lo cual importa al comprobar un número pequeño en la pantalla de un portátil junto a una máquina.
Formatos de exportación, y el único requisito que nadie espera
| Formato | Uso típico |
|---|---|
| El documento que se envía a un cliente o se adjunta a una orden de trabajo | |
| HTML, archivo único | Un único archivo autocontenido con las imágenes incrustadas, fácil de enviar por correo electrónico |
| HTML con una carpeta de imágenes | Versión editable para publicar o para pegar en otro documento |
| RTF | Abrir y editar el protocolo en un procesador de textos |
| RVF | Formato de texto enriquecido nativo del editor integrado |
Hay un requisito que conviene explicar sin rodeos, porque sorprende a quienes trabajan con un portátil recién instalado: la exportación a PDF necesita que haya instalada al menos una impresora de Windows. El controlador de la impresora se utiliza solo para calcular el diseño de la página, y en realidad no se imprime nada. Si el equipo no tiene ninguna impresora, active “Microsoft Print to PDF” en Windows y la exportación funcionará.

Su membrete, su logotipo
Las plantillas de los informes son archivos HTML corrientes situados en el ReportTpl carpeta situada junto a Bs1A.exe y pueden editarse para que el protocolo lleve el membrete, el logotipo y los datos de contacto de su empresa. Las modificaciones se conservan en las actualizaciones automáticas: una plantilla modificada se renombra como name.user-YYYYMMDD-HHMMSS.htm antes de escribir el nuevo archivo de fábrica, el programa enumera una vez los archivos conservados tras la actualización, y la personalización se traslada a mano a la nueva plantilla. La reinstalación con Bs1ASetup.exe no realiza esta comprobación y sustituye las plantillas por las de fábrica, así que copie sus plantillas a otro lugar antes de reinstalar.
Cuando la tolerancia procede de la calculadora ISO, el protocolo rellena automáticamente su sección “Applied Standards”: ISO 21940-11:2016, anteriormente ISO 1940-1, el grado de calidad de equilibrado G, la masa del rotor, la velocidad máxima de servicio, el desequilibrio residual admisible total y su reparto entre los planos de tolerancia. La sección de resultados enumera las masas de corrección recomendadas por plano como masa y ángulo, tanto después de las pasadas de prueba como después de la pasada de verificación.
Los datos son suyos y son portátiles
El archivo y los informes se encuentran en Documents\BalSoft\Bs1A. Sobreviven a las actualizaciones del programa y a una reinstalación completa, y se trasladan a otro ordenador instalando allí el programa con el asistente, cerrándolo en ambos equipos y copiando la carpeta de la base de datos y todas las carpetas cuyo nombre empiece por Arc desde esa ubicación; los informes HTML terminados de las carpetas Arc pueden moverse libremente por su cuenta. No hay ningún servidor de base de datos que migrar, ningún servidor de licencias al que conectarse ni ninguna cuenta en la nube que conserve su historial de mediciones.
Route Inspection: monitorización itinerante conforme a la norma ISO 10816-1 (experimental)
El manual de usuario marca Route Inspection como experimental y viene desactivada por defecto. Se activa con una casilla en la pestaña “F4 – Settings”.
Lo que aporta es una segunda vida para el mismo hardware. Entre trabajos de equilibrado, el instrumento y el portátil se convierten en un equipo de monitorización de vibraciones por ronda: usted sigue una ruta definida por la planta, mide los mismos puntos de la misma manera cada vez y observa cómo evolucionan los valores.
Cómo se organiza una ruta
El modelo de datos tiene tres niveles, y se corresponde con la forma en que realmente se recorre una planta:
- A ruta es una ronda, por ejemplo un taller o una línea de producción.
- A punto es una máquina de esa ruta.
- A ubicación es un rodamiento combinado con un eje, que es lo que realmente mide el sensor.
Un punto puede contener hasta 8 rodamientos, y cada rodamiento tiene 3 ejes: X horizontal, Y vertical y Z axial. Esto da un máximo de 24 ubicaciones de medición en una sola máquina, lo cual es suficiente para una bomba multietapa o un conjunto de motor y ventilador con varios apoyos.
Cada ubicación se evalúa según la norma ISO 10816-1
Cada ubicación medida se compara con los umbrales de la norma ISO 10816-1 para la clase de máquina asignada a ese punto, clases I a IV, y se colorea según la zona A, B, C o D. Ese color es la razón de ser del módulo durante una ronda: un punto sin medir se distingue visualmente de uno saludable, por lo que al final de la ronda resulta evidente si la ruta se ha completado, y resulta evidente de inmediato qué máquina necesita atención antes incluso de haber abierto un solo gráfico.
Tendencias y la previsión
Hay tres vistas de tendencia disponibles para cada ubicación. “Overall level” representa la velocidad de vibración de banda ancha en visitas sucesivas frente a los límites de zona de la norma ISO 10816-1. “Frequencies” hace un seguimiento de componentes de frecuencia individuales, que es como un fallo de rodamiento en desarrollo se distingue de un aumento lento del desequilibrio. La vista en cascada apila hasta los 12 espectros más recientes del canal 1, de modo que un nuevo pico que no estaba presente tres visitas atrás se hace visible como una cresta en lugar de como un número.
El programa también extrapola. Utilizando hasta las 6 visitas más recientes, ajusta una línea recta y expresa el resultado como aproximadamente N días hasta la zona X. Es importante presentarlo exactamente como lo hace el manual: es una estimación aproximada para la planificación del mantenimiento, obtenida mediante extrapolación lineal de un puñado de puntos. No es una vida útil restante garantizada, y un fallo que se desarrolle de forma no lineal no la respetará. Utilizada con honestidad, es una forma de decidir cuál de dos máquinas programar primero.
Qué puede incluir una visita además de números
Una lectura de vibración aislada a menudo pierde el contexto que la hacía significativa. Por ello, cada visita también puede registrar una nota de texto libre, una lectura de temperatura y una fotografía en formato jpg, png o bmp, de modo que la protección suelta, la fuga de aceite o el acoplamiento temporal queden documentados junto a la medición que los explica. También se puede registrar dentro de la ruta un run-down de hasta 120 s, lo que permite capturar durante la ronda la deceleración de una máquina sospechosa en lugar de programarla como una visita aparte.
El informe de ruta
Se genera un informe HTML por cada día de inspección, denominado report_YYYY-MM-DD.htm. Es el documento que se entrega al planificador de mantenimiento o al cliente al final de la ronda y, como los demás informes, se abre en cualquier navegador sin necesidad de tener el software instalado en el ordenador del lector.
Notas operativas que conviene conocer de antemano
- Si no se ha aceptado ningún puerto COM, los botones de medición no aparecen atenuados. En su lugar, responden “Measurement is not available.”, de modo que la ausencia de un instrumento se percibe como un rechazo y no como una interfaz desactivada.
- Abrir una ventana de ruta detiene un Signal Monitor o un Run-down en curso. El instrumento tiene un único puerto, y el módulo de ruta lo toma. Este es el comportamiento esperado, no un fallo.
- Reducir el número de rodamientos de un punto se bloquea si el rodamiento que desaparecería ya tiene historial de mediciones. El programa protege la tendencia antes que el diseño.
- Eliminar una ruta o un punto no borra los datos. La carpeta se traslada a
Routes\_deleted, de modo que una eliminación realizada en campo se puede deshacer de vuelta en la oficina.
Los datos siguen siendo legibles fuera del programa
Los datos de ruta se almacenan en archivos de texto plano, en unidades del SI, con punto decimal independientemente de la configuración regional de Windows. Ese último detalle parece trivial, pero no lo es: significa que una ruta registrada en un portátil configurado para un idioma que usa coma decimal se abre correctamente en cualquier otro equipo, y que sus propias herramientas pueden analizar los archivos sin necesidad de un conversor.
Ajustes, unidades, idiomas y escalado de pantalla
Todo lo que cambia la forma en que el programa mide y su aspecto se encuentra en una sola pestaña de la ventana principal, “F4 – Settings”. No hay un árbol anidado de cuadros de diálogo de preferencias donde buscar: la sensibilidad del sensor, los parámetros de la señal, el idioma de la interfaz, “UI Scale”, el sistema “Units”, el interruptor “Balancing form” y las casillas de las funciones “Experimental” están todos en la misma pantalla, y los valores que ve allí son los que el instrumento está usando en ese momento.
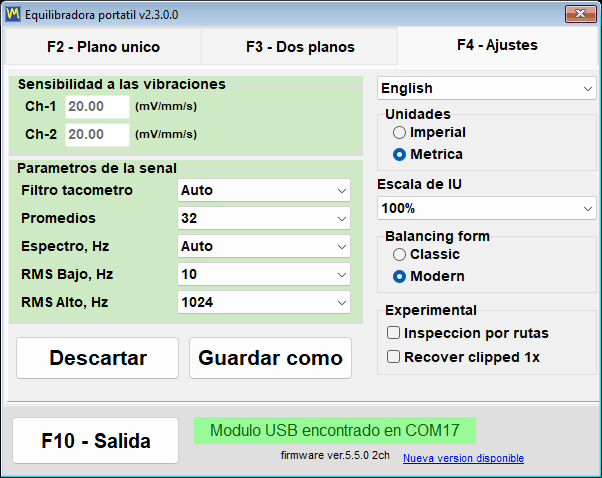
Dos botones situados en la parte inferior izquierda controlan la persistencia. “Save” escribe la configuración actual en el archivo de configuración Bs1A.cfg para que se conviertan en los valores predeterminados en el siguiente inicio, y “Discard” cancela los cambios no guardados y vuelve a leer los valores de ese archivo. La mayoría de los parámetros — “Tacho filter”, “Averages”, “Spectrum, Hz”, la banda RMS y el sistema de unidades — surten efecto en el momento en que los cambia, y se escriben automáticamente en Bs1A.cfg cuando el programa se cierra con normalidad. El idioma, “UI Scale”, “Balancing form” y las casillas de las funciones experimentales se escriben en el archivo inmediatamente al cambiarlos, por lo que en esos casos nunca es necesario pulsar “Save”.
Sensibilidad del sensor, bloqueada a propósito
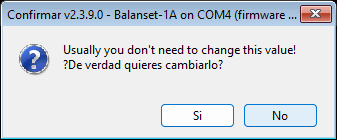
El grupo “Vibration sensitivity” contiene un coeficiente por canal en mV/(mm/s). El valor predeterminado es 20, pero un instrumento calibrado escribe en estos campos sus propios coeficientes por canal cuando se conecta, porque cada instrumento se calibra como un conjunto con sus sensores y los valores pueden diferir notablemente de 20. Un Balanset-4A de cuatro canales añade los campos Ch-3 y Ch-4. Los campos están protegidos contra ediciones accidentales: no se puede escribir nada en ellos hasta que se hace clic en el grupo y se confirma el aviso “Do you really want to change it?”. Esa única pregunta es lo que impide que un operador recalibre silenciosamente todo el instrumento con una pulsación accidental en mitad de un trabajo de campo. Un coeficiente erróneo escala proporcionalmente todas las lecturas en mm/s, pero prácticamente no afecta a las masas y los ángulos de corrección calculados, porque todas las pasadas se miden con el mismo sensor. Cambie estos números solo si su sensor difiere del estándar; si hay un instrumento conectado cuando los guarda, el programa pregunta “Write the new sensor coefficients to the device?”, y “Yes” sobrescribe la calibración almacenada en el propio instrumento.
Parámetros de la señal
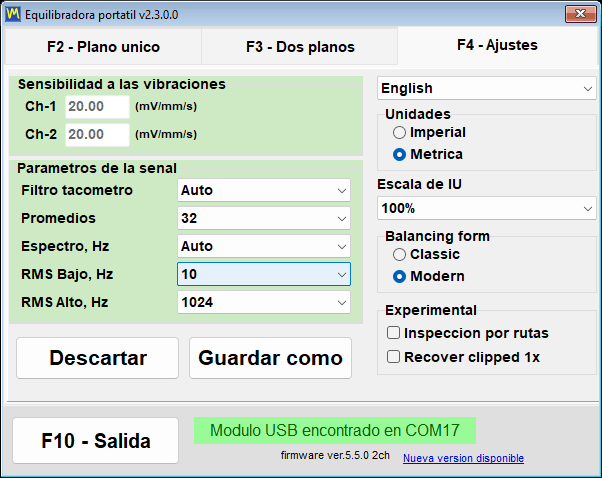
| Parámetro | Valores | Predeterminado | Qué cambia |
|---|---|---|---|
| “Filtro del tacómetro” | “Auto”, “Fino (1%)”, “Normal (2%)”, “Grueso (5%)”, “Muy grueso (10%)”, “Burdo (20%)”, “Desactivado (40%)” | “Auto” | La variación de velocidad admisible entre revoluciones adyacentes |
| “Averages” | “Auto” / 8 / 16 / 32 / 64 / 128 / 256 | “Auto” | Cuántas revoluciones se promedian en una medición en el Vibration Meter y en las ventanas de equilibrado Classic; más significa un resultado más estable y menos ruido, pero una medición más larga. “Auto” elige el número por sí mismo |
| “Max. repeat” | 1 / 3 / 4 / 8 / 10 / 15 / 20 | 3 | Cuántas mediciones realiza cada pasada de las ventanas Classic de uno y de dos planos; sus vectores se promedian en el resultado de la pasada y una dispersión grande se notifica en el registro de la sesión |
| “Espectro, Hz” | 100 a 8000, o “Auto” | “Auto” | La frecuencia máxima mostrada en el espectro; “Auto” selecciona el rango a partir de la velocidad de rotación |
| “RMS Low, Hz” | 1 a 10 | 10 | El límite inferior de la banda del nivel global de vibración; con una señal de tacómetro en vivo, el propio programa lo baja a la mitad de la frecuencia de rotación en un rotor lento |
| “RMS alta, Hz” | 1024 / 2048 / 4096 / 8192 | 1024 | El límite superior de la banda RMS; con el límite inferior de 10 Hz, 1024 da la banda estándar de ISO 10816 / ISO 20816 de 10 a 1000 Hz, y los valores mayores amplían la banda hacia el extremo superior del espectro |
| “Vibration evaluation standard” | “Off”, ISO 20816-3 (Grupo 1 o 2, soporte rígido o flexible), ISO 10816-1 (Clase I a IV) | “Off” | Colorea la vibración global Vs según las zonas de la norma seleccionada: A verde, B amarillo, C naranja, D rojo |
El filtro de tacómetro “Auto” ajusta su tolerancia de forma adaptativa: comienza en el 2 por ciento y, si la rotación es irregular, se relaja en pasos de hasta el 40 por ciento, marcando la medición como tomada con precisión reducida. Para el flujo en vivo del Vibration Meter, “Auto” corresponde a un valor fijo del 20 por ciento. Vale la pena conocer esta relación de compromiso antes de modificarla: un filtro demasiado estricto descarta por completo la velocidad de rotación en una transmisión por correa o un soporte vibrante, y un filtro demasiado laxo acepta la medición pero reduce la precisión de fase.
El promediado “Auto” elige el número de revoluciones para obtener el resultado más preciso: una medición del Vibration Meter se detiene en cuanto el vector 1x se ha estabilizado, tras al menos 16 y como máximo 256 revoluciones, o tras unos 20 segundos una vez reunidas 8 revoluciones; en las ventanas de equilibrado Classic, donde el número debe conocerse de antemano, toma las revoluciones que caben en unos 4 segundos a la velocidad actual. La forma de equilibrado Modern no utiliza este campo, porque es su propio “Measurement mode” el que decide cuánto tiempo mide.
La lista “Vibration evaluation standard” es la entrada más reciente de la pestaña. Colorea la vibración global Vs en el Vibration Meter y en ambas formas de equilibrado según la zona de la norma seleccionada, ya sea ISO 20816-3 para máquinas del Grupo 1 o del Grupo 2 sobre soporte rígido o flexible, o ISO 10816-1 para las clases de máquina I a IV: A verde, B amarillo, C naranja, D rojo. “Off”, el valor predeterminado, desactiva la evaluación. La elección se aplica de inmediato y se escribe en Bs1A.cfg junto con los demás parámetros de la señal, y la banda RMS que hay detrás del número se establece únicamente aquí, en la pestaña F4.
Unidades métricas e imperiales
El sistema de unidades se cambia en el grupo “Units”, entre “Metric” (la opción predeterminada) e “Imperial”. El cambio abarca todas las magnitudes que gestiona el programa, tanto en pantalla como en los informes.
| Cantidad | Métrico | Imperial |
|---|---|---|
| Masa del peso | g | oz |
| Radio y longitud | mm | en |
| Desequilibrio (momento) | g*mm | oz*in |
| Velocidad de vibración | mm/s | inch/s |
| Masa del rotor para ISO 21940-11 | kg | libra |
| Densidad del material | g/cm3 | oz/in3 |
Internamente, el programa siempre calcula y almacena los datos en SI, es decir, en g, mm, g*mm, mm/s y kg, y solo convierte en la entrada y en la visualización. Por eso un registro de archivo o una sesión guardada no se corrompe cuando un colega lo abre con el otro sistema de unidades seleccionado. Tras el cambio, las etiquetas de unidades de todas las ventanas, gráficos e informes se actualizan de inmediato. La forma de equilibrado Modern también convierte los números ya introducidos y mostrados, de modo que 2 oz pasan a ser 56,7 g; las ventanas Classic no recalculan los números que ya están en pantalla, y si está seleccionada la forma Classic o hay abierta una ventana Classic, el programa avisa de ello y recomienda reiniciar, así que elija las unidades antes de empezar un trabajo Classic. Las masas de corrección pequeñas se muestran con precisión adaptativa hasta 0,001 g, o 0,001 oz, de modo que el valor de una masa fina no se pierde por redondeo.
27 idiomas de interfaz
El programa y su manual están traducidos a 27 idiomas: inglés, búlgaro, checo, danés, alemán, estonio, español, francés, indonesio, italiano, letón, lituano, húngaro, neerlandés, noruego, polaco, portugués, portugués (Brasil), rumano, ruso, eslovaco, esloveno, finlandés, sueco, turco, ucraniano y japonés. La lista de idiomas se encuentra en la esquina superior derecha de la pestaña de configuración.
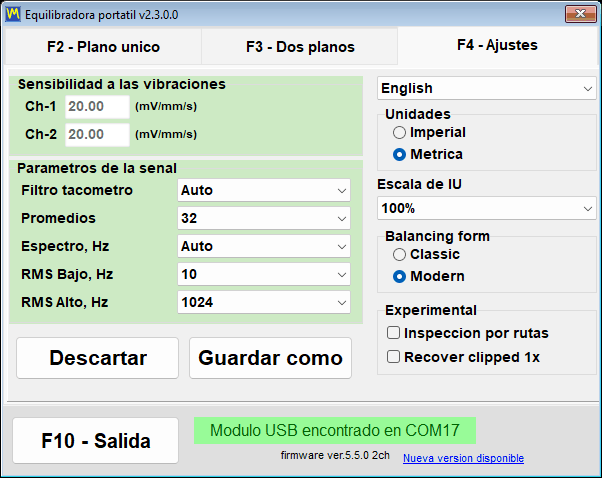
Los nombres de la lista están escritos en alfabeto latino, de modo que el ruso aparece como “Russkiy” y el japonés como “Nihongo”, lo que significa que siempre puede encontrar el camino de vuelta incluso después de cambiar a un idioma que no sabe leer. La elección se escribe de inmediato en Bs1A.cfg y se aplica después de reiniciar el programa; el aviso “The new language will take effect after the program is restarted.” se muestra deliberadamente en dos idiomas a la vez, el actual y el que acaba de seleccionar. El idioma de la interfaz también controla las etiquetas de los informes HTML, de modo que un protocolo de equilibrado entregado a un cliente sale en el idioma del cliente.
UI Scale para portátiles de campo
“UI Scale” ofrece 100, 125, 150, 175 y 200 por ciento, y se aplica además de la escala DPI del sistema Windows, de modo que el tamaño final de los elementos es la combinación de ambas. Igual que el idioma, la escala surte efecto tras reiniciar el programa. En las ventanas “Vibration Meter”, “Charts”, de equilibrado y “Balancing archive”, el botón Maximizar escala además las fuentes, los botones, los campos y los ejes de los gráficos al área de pantalla disponible, y al restaurar la ventana se recupera la escala base; este comportamiento está activado de forma predeterminada y puede desactivarse en el archivo de configuración con la clave MaximizeZoom=0 en la sección [UI]. Todas las ventanas se mantienen dentro del área de trabajo del escritorio, de modo que al 150 y al 200 por ciento un cuadro de diálogo ya no queda detrás de la barra de tareas ni recorta su fila inferior de botones, y el programa reduce automáticamente la fuente de una etiqueta o de un botón cuando una traducción larga no cabe. Un cuadro de diálogo de diseño fijo que no cabría en vertical, como la calculadora de tolerancia a una escala grande en una pantalla pequeña, se muestra a una escala reducida en lugar de recortarse.
Balancing form y los interruptores experimentales
El grupo “Balancing form” determina qué ventana abre el botón “F6 – Balancing”, “Classic” o “Modern”. La elección se guarda de inmediato y se aplica la próxima vez que se abre la ventana de equilibrado, sin necesidad de reiniciar. El grupo en sí solo aparece después de que el programa haya identificado un dispositivo conectado con firmware compatible; hasta entonces permanece oculto, mientras el valor guardado anteriormente en Bs1A.cfg sigue vigente.
El grupo “Experimental” incluye tres casillas, todas desactivadas de forma predeterminada. “Bump test” añade al Vibration Meter la pestaña de frecuencia natural. “Route inspection” añade el botón “F9 – Route Inspection”, y al activarla se reconstruye la ventana principal de inmediato sin reiniciar. “Recover clipped 1x” cambia lo que ocurre cuando la señal de vibración se sale de escala: en lugar de rechazar la medición, el programa reconstruye la componente de rotación a partir de las partes no distorsionadas de la señal, con una precisión reducida, y marca el resultado como reconstruido de forma aproximada. La casilla “Bump test”, al igual que el grupo “Balancing form”, no se muestra en absoluto hasta que se ha identificado un dispositivo con firmware compatible; el ajuste guardado sobrevive a un reinicio, pero la pestaña aparece en el Vibration Meter solo en el momento en que se identifica el dispositivo, y al desmarcar la casilla se elimina la pestaña y se detiene cualquier prueba en curso.
Bs1A.cfg: los ajustes son un archivo de texto sin formato
Todos los ajustes se almacenan en un único archivo INI de texto, Bs1A.cfg, que se encuentra junto a Bs1A.exe, o en %LOCALAPPDATA%\BalSoft\Bs1A cuando esa carpeta no es escribible. El programa no utiliza el registro de Windows en absoluto. El archivo puede editarse a mano con el programa cerrado, que es la forma más sencilla de desplegar una configuración idéntica en una flota de portátiles de servicio: copiar un solo archivo. Los valores numéricos de sensibilidad, umbral de ruido, preajustes y taladrado se aceptan con punto decimal o con coma decimal, de modo que cambiar el idioma de la interfaz o el formato regional de Windows no los restablece.
Instalación, requisitos del sistema y dónde se guardan sus datos
El software Balanset es una aplicación de escritorio de Windows convencional. Se instala una sola vez en el portátil que se llevará junto a la máquina, y a partir de ese momento el instrumento no es más que un dispositivo USB que el programa encuentra por sí solo.
El programa se suministra en la unidad USB del kit y también puede descargarse como instalador Bs1ASetup.exe o como archivo comprimido. ¿Necesita una copia de repuesto? Contactar con el soporte de Vibromera con el modelo de su instrumento para confirmar la versión de software adecuada.
| Parámetro | Requisito |
|---|---|
| Sistema operativo | Windows 7, 8, 10 u 11, de 32 o 64 bits; se recomienda Windows 10 u 11 de 64 bits |
| Procesador y memoria | Un procesador de doble núcleo y 1 GB de RAM; se recomiendan 2 GB |
| Puerto | Un puerto USB libre; el instrumento, sus sensores y el tacómetro se alimentan todos desde él |
| Espacio en disco | Unos 150 MB |
| Pantalla | 1280×1024 con una escala de interfaz del 100 por ciento; al 125 por ciento y por encima, la ventana de equilibrado necesita proporcionalmente más píxeles |
| Derechos de administrador | No es necesario para el programa en sí, que se instala en la carpeta propia del usuario; los instaladores del controlador del instrumento y del componente de base de datos (BDE) que ejecuta el asistente pueden solicitarlos |
| Conexión a Internet | No es necesaria para medir, equilibrar o generar informes; se necesita para las actualizaciones, para vincular una cuenta de Vibromera y para enviar un informe al soporte |
Dos formas de instalación
La instalación con el asistente es la vía recomendada en un ordenador que nunca ha tenido el programa. Ejecute Bs1ASetup.exe y recorra el asistente; la ubicación predeterminada es la carpeta Documents\BalSoft del usuario actual, y el programa se instala en la subcarpeta Bs1A, lo que da Documents\BalSoft\Bs1A\Bs1A.exe. No es necesario que el instrumento esté conectado durante la instalación. Un paso de ese asistente merece leerse dos veces: al final ejecuta automáticamente el instalador del controlador del instrumento y después la instalación del componente de base de datos (BDE), una tras otra, y Windows puede pedir permiso de administrador para cada una; deje que terminen ambas y no las cancele, porque sin el componente de base de datos el archivo de sesiones no funcionará. A continuación el asistente crea un acceso directo “Bs1A” en el escritorio, salvo que haya desmarcado esa casilla, y un grupo “Bs1A” en el menú Inicio que contiene el programa, el “Manual”, un enlace al sitio web del fabricante y el desinstalador.
El programa también es portátil. No toca el registro de Windows, y todos sus ajustes residen en Bs1A.cfg junto al ejecutable, de modo que toda la aplicación puede descomprimirse en cualquier carpeta cómoda y ejecutarse desde allí — incluso desde una memoria USB que viaja con el instrumento. Se aplican dos salvedades. Es mejor no descomprimirlo en Program Files: sin derechos de administrador no se puede escribir nada allí, por lo que el programa guardaría sus ajustes y registros en %LOCALAPPDATA%\BalSoft\Bs1A, y una actualización podría necesitar la aprobación del administrador. Y si el ordenador nunca ha tenido la instalación con el asistente, ejecute el asistente una vez en ese equipo, porque solo él instala el componente de base de datos (BDE) y el controlador del instrumento, sin los cuales el archivo de sesiones no funciona; después puede actualizar por cualquier método.
Primera ejecución
Inicie Bs1A.exe y se abrirá la ventana principal con la versión del programa en la barra de título. La línea de estado de conexión, en la parte inferior de la ventana, indica de inmediato en cuál de las tres situaciones se encuentra: “USB module found on” con el número de puerto COM significa que el instrumento está listo, “USB module not connected” significa que no se encontró, y “Firmware not supported on COM…” en rojo significa que el instrumento respondió pero su firmware es anterior a 5.5.0. El programa nunca se abre dos veces —al iniciarlo de nuevo simplemente se trae al frente la ventana existente y se restaura si estaba minimizada— porque dos instancias competirían por el mismo puerto COM.
Puede instalar y explorar el programa antes de que llegue el hardware. Sin ningún instrumento conectado, la ventana principal se abre igualmente y permanece totalmente utilizable —no hay cuadros de diálogo bloqueantes— y la línea de estado simplemente indica que no se encontró nada. Elegir el idioma suele ser lo primero que se hace tras la instalación: selecciónelo en la pestaña “F4 – Settings”, luego cierre el programa con “F10 – Exit” y vuelva a iniciarlo.
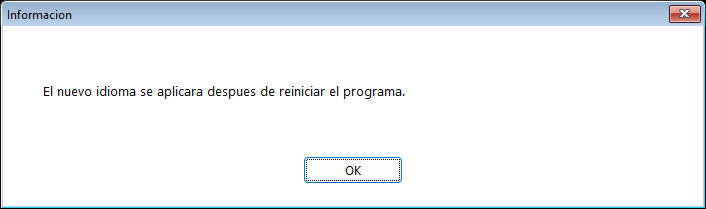
Dónde están los archivos
| Qué | Dónde | Nota |
|---|---|---|
| Configuración | Bs1A.cfg, junto a Bs1A.exe | Texto INI sin formato; el idioma, la escala, la elección de “Balancing form” y las casillas “Experimental” se escriben en el momento en que cambian, y el resto con “Save” y al cerrar normalmente. Si la carpeta del programa no es escribible, los ajustes, los registros y las actualizaciones descargadas van a %LOCALAPPDATA%\BalSoft\Bs1A |
| Archivo de sesiones e informes | Documents\BalSoft\Bs1A | Siempre en la carpeta Documents del usuario actual, independientemente de dónde esté instalado el propio programa |
| Registros de funcionamiento | La carpeta logs junto a Bs1A.exe | bs1a.log más bs1a.1.log a bs1a.5.log, con un límite de 5 MB por archivo y 5 archivos |
| Plantillas de informes | La carpeta ReportTpl junto a Bs1A.exe | Editable, de modo que el protocolo puede llevar su propio membrete |
| Capturas de pantalla de la ventana | Documents\Bs1A\Screenshots | Escritas por la tecla F12 como archivos PNG |
Como el archivo se guarda deliberadamente en la carpeta Documents del usuario y no junto al ejecutable, sobrevive a las actualizaciones del programa e incluso a una reinstalación completa; si el programa está instalado en otra carpeta y queda un archivo de una versión anterior junto a Bs1A.exe, el programa lo copia una vez en Documents\BalSoft\Bs1A en el primer inicio, siempre que allí todavía no haya archivo, sin eliminar el original. Trasladar a un técnico a otro portátil significa instalar allí el programa con el asistente, porque el controlador del instrumento y el componente de base de datos no pueden trasladarse copiando carpetas, y después, con el programa cerrado en ambos ordenadores, copiar Bs1A.cfg y sus plantillas de informes desde la carpeta del programa, y el archivo, la carpeta de la base de datos y todas las carpetas cuyo nombre empiece por Arc, desde Documents\BalSoft\Bs1A a los mismos lugares del nuevo ordenador. No hay nada que desactivar, transferir ni volver a licenciar.
Conexión del instrumento, y el requisito de firmware 5.5.0
Conecte los sensores de vibración a los conectores de canal Ch-1 a Ch-4 marcados en la carcasa — dos de ellos en un Balanset-1A, cuatro en un Balanset-4A — y el tacómetro láser al conector Tacho. En revisiones más antiguas de la carcasa, las mismas entradas están marcadas como X1 y X2 para la vibración y X3 para el tacómetro, así que no se sorprenda si las etiquetas de su unidad son diferentes. Monte los sensores de vibración en los soportes de rodamiento del rotor que se va a equilibrar, pegue una marca reflectante en el rotor y conecte el módulo USB al ordenador con el cable USB. El orden no es estricto, ya que el dispositivo se detecta en cualquier momento, incluso mientras el programa ya está en ejecución.
Un detalle provoca más llamadas de soporte que ningún otro: el tacómetro se alimenta a través de su propio cable desde el instrumento y no necesita pilas, por lo que no hay motivo para abrir la tapa del compartimento de pilas. Después de conectarlo, pulse ON, después AUTO, que enciende el haz láser, y por último LASER, que aumenta el brillo del haz para que la marca se lea de forma fiable; si no se pulsa LASER, el haz es tenue y las revoluciones pueden leerse con interrupciones. Cuanto más cerca esté el tacómetro de la marca, más fiable es la lectura: normalmente de 20 a 50 cm, hasta unos 500 mm en buenas condiciones. No mire al haz.
No hay botón Connect
El programa explora los puertos COM por sí solo, aproximadamente cada 1,5 segundos, encuentra el dispositivo y consulta su firmware. El puerto encontrado se recuerda, de modo que el siguiente inicio se conecta más rápido. Un puerto que mantiene abierto otro programa no detiene la exploración — los demás puertos se siguen comprobando y el ocupado se vuelve a probar en un ciclo posterior — y una placa Arduino ajena en un puerto vecino tampoco bloquea la búsqueda. El controlador del puerto COM lo instala el asistente de instalación; con él, el instrumento aparece en el Administrador de dispositivos como un puerto COM llamado “Arduino Due”. Hacer clic en la línea de estado USB fuerza una búsqueda inmediata en lugar de esperar al siguiente ciclo.
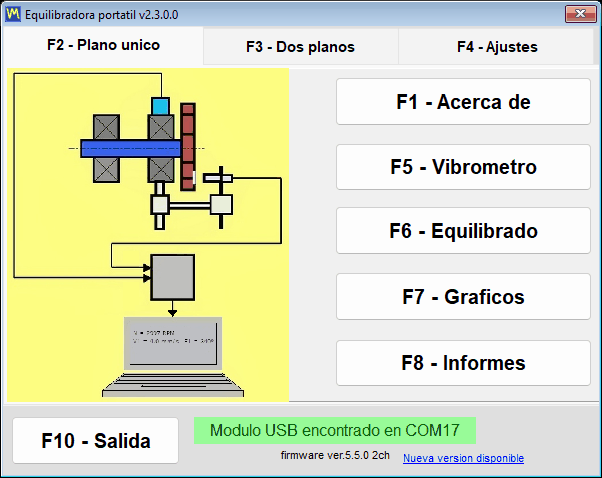
| Texto de la línea de estado | Color | Qué significa |
|---|---|---|
| “USB module found on” más el número de puerto | Verde | El dispositivo está conectado y respondiendo |
| “Módulo USB no conectado” | Amarillo-anaranjado parpadeante | El dispositivo no se encuentra y hay una búsqueda en segundo plano en curso |
| “Módulo USB desconectado” | Naranja con texto en rojo | El cable acaba de desconectarse; la línea cambia después al “USB module not connected” parpadeante hasta que el dispositivo vuelve |
| “Módulo USB en COM4 – no responde” | Naranja | El puerto COM existe, pero el firmware no responde, normalmente porque otro programa mantiene el puerto ocupado |
| “Firmware no compatible en COM4” | Naranja con texto en rojo | El dispositivo responde, pero su firmware es anterior a la versión 5.5.0 y las mediciones están bloqueadas |
El modelo, el puerto y el firmware están siempre en pantalla
Junto a la línea de estado, el programa imprime el firmware del dispositivo como una línea del tipo firmware ver.5.5.0 2ch. El número es la versión del programa que hay dentro del instrumento, y 2ch o 4ch es el número de canales, que es como el software sabe si debe mostrar Ch-3 y Ch-4 y cuántos planos de corrección ofrecer. Estos mismos tres datos — modelo, puerto COM y firmware — se repiten en la barra de título de cada ventana, por ejemplo Balanset-1A on COM4 (firmware ver.5.5.2 2ch), de modo que una captura de pantalla tomada durante un trabajo siempre lleva consigo su propia procedencia. La ventana “F1 – About” añade la versión del programa, actualmente 2.3.7.0, el identificador del dispositivo mostrado como Device UID, que es el número grabado en el chip y no el número de serie impreso en la etiqueta del instrumento, la fecha de calibración y los coeficientes de sensibilidad por canal escritos en el instrumento en fábrica.
Se requiere el firmware 5.5.0 o posterior
Esta versión del programa mide únicamente con firmware de dispositivo 5.5.0 y posterior. No se admite firmware anterior, y eso incluye tanto la antigua línea 4.10.x como las versiones intermedias 5.0.x a 5.4.x — un instrumento que ayer medía con el firmware 5.2.0 es rechazado hasta que se actualice. El rechazo es explícito y no silencioso. El dispositivo sigue identificándose y su puerto COM se mantiene asignado deliberadamente, porque el actualizador integrado necesita ese puerto. La línea de estado se vuelve naranja con el texto rojo “Firmware not supported on COMx”, la versión de firmware que aparece debajo se muestra en rojo y, una vez por cada par de puerto y versión de firmware, y de nuevo tras reiniciar el programa, pregunta “Update the device firmware now?”. Responda “Yes” y se abre la ventana “Updates”; si respondió “No”, ábrala usted mismo más tarde desde “F1 – About” con “Updates…”. Hasta que se actualice el firmware, los botones de modo siguen funcionando y las ventanas siguen abriéndose, pero los flujos en vivo del Vibration Meter y del Analyzer no se inician y no se acepta ninguna pasada de equilibrado.
Hay una consecuencia que debe exponerse con claridad, porque afecta a datos que quizá ya posea: los registros de archivo hechos con firmware anterior a la serie 5.x ya no pueden leerse correctamente con esta versión. Los archivos están intactos, pero los niveles se muestran 16 veces más pequeños y en una escala de frecuencia distinta, por lo que ese registro no debe tratarse como una medición. Vuelva a medir la máquina con el firmware actual, o abra el registro antiguo con una versión del programa anterior a la 2.3.0; los registros hechos con firmware 5.x no se ven afectados, y el programa no da ninguna advertencia sobre los antiguos.
Actualización del firmware desde el programa
El firmware se actualiza desde dentro de la aplicación, sin ninguna utilidad de grabación de terceros: abra “F1 – About”, pulse “Updates…” y utilice el bloque “Firmware”. La calibración de fábrica no se pierde: el programa guarda una copia de los coeficientes de sensibilidad antes de grabar el firmware y los vuelve a escribir después. El programa descarga la compilación del canal seleccionado, verifica su suma de comprobación y graba el dispositivo; toda la operación dura de 15 a 30 segundos, y el campo de registro situado bajo el botón muestra el progreso como “Downloading… NN%” seguido de los mensajes del programador. No desconecte el dispositivo mientras se ejecuta. Cuando termina, aparece “Firmware updated successfully.” y el enlace se restablece automáticamente — no es necesario desenchufar el cable ni reiniciar el programa, porque el dispositivo se vuelve a identificar de inmediato y la nueva versión aparece en los títulos de todas las ventanas abiertas. El número de canales se vuelve a leer al mismo tiempo, ya que una actualización de firmware puede cambiarlo. Si un intento anterior se interrumpió y el dispositivo ha quedado atascado en el cargador de arranque, la ventana reconoce ese estado e informa “Bootloader detected (no firmware)”, y volver a grabarlo es la vía de recuperación estándar.
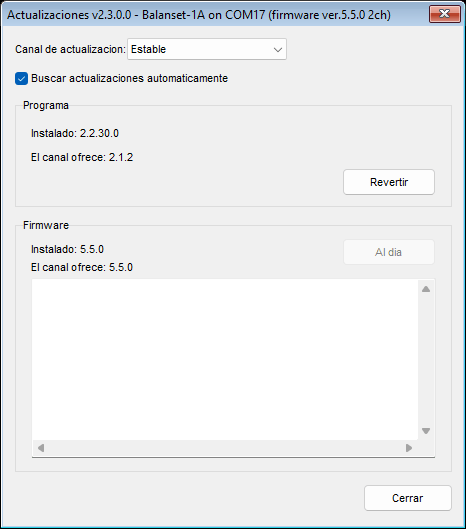
Perder el cable no es un fallo del programa
Desconectar el cable USB en mitad de un trabajo se gestiona sin cuadros de diálogo bloqueantes. La línea de estado cambia a “USB module disconnected”, una medición en curso finaliza limpiamente y escribe “ERROR: USB cable disconnected. Check USB connection.” en el registro de la sesión, y aparece un rótulo rojo “USB disconnected” en la ventana de medición. La búsqueda en segundo plano sigue en marcha, de modo que volver a conectar el cable restablece la conexión por sí sola, y un flujo en directo que estuviera en marcha en el Vibration Meter o en el Analyzer se reinicia automáticamente sin necesidad de volver a abrir la ventana. Solo una captura F9 sin terminar debe volver a iniciarse.
Actualizaciones del programa y soporte
El programa puede mantenerse actualizado por sí mismo, y le informa de lo que está haciendo. Comprueba si hay versiones nuevas en el servidor updates.vibromera.com mediante una conexión exclusivamente HTTPS, en segundo plano al iniciarse y de nuevo cuando abre la ventana “About”, y el resultado se guarda en caché durante 24 horas para no llamar repetidamente al servidor. Cuando existe una versión más reciente en su canal, aparece un enlace “New version available” en la esquina inferior derecha de la ventana principal; cuando no hay actualización, esa esquina simplemente está vacía. La comprobación automática puede desactivarse por completo con la casilla “Check for updates automatically” de la ventana “Updates”; con ella desactivada no se muestran ni el enlace ni la línea indicadora, y el programa solo contacta con el servidor cuando usted mismo abre la ventana “About” o “Updates”. Una comprobación desde la ventana “About” y una instalación envían al servidor información de servicio: las versiones del programa y del programa auxiliar, la versión de Windows, el idioma de la interfaz, el modelo del dispositivo y un identificador aleatorio de esta instalación.
| Línea en “About” | Significado |
|---|---|
| “Conectado” o “Sin conexión” | Si el servidor de actualizaciones está accesible; mientras se realiza la comprobación se muestra “Checking server…” |
| “Actualización disponible: X.Y.Z” | Existe una versión nueva; haga clic en la línea para abrir la ventana de instalación |
| “Actualizado” | La última versión ya está instalada; al hacer clic se repite la comprobación de inmediato, sin tener en cuenta la caché de 24 horas |
| “Error al comprobar actualizaciones” | El servidor no está accesible; la información sobre herramientas explica el motivo y un clic reintenta la comprobación |
| “Link to account…” o “Linked as …” | Si esta copia del programa está vinculada a una cuenta de Vibromera, véase más abajo |
Instalación de una actualización
Al hacer clic en el enlace se abre la ventana “Update available”, que muestra el número de la nueva versión, la “Current version”, la fecha de publicación, el tamaño de la descarga y las notas de la versión. “Install now” inicia el proceso y “Later” lo aplaza. El programa descarga el paquete, verifica su integridad con una suma de comprobación SHA-256, se cierra y entrega la instalación al programa auxiliar BsUpdater.exe, que informa de su fase y de un contador de archivos en vivo como “Extracting… 1234 / 3288” mientras trabaja. A continuación el programa auxiliar sustituye los archivos y lanza la nueva versión, que muestra una breve notificación sobre la versión instalada. Si falla una descarga, la ventana permanece abierta y muestra “Download failed” o “Update verification failed” con el motivo, su versión actual sigue instalada, y puede corregir la causa y pulsar de nuevo “Install now”.
Una actualización no afecta a sus datos. Los ajustes de Bs1A.cfg se conservan, el archivo de equilibrado se conserva porque reside en la carpeta Documentos del usuario, y las plantillas de informe que haya modificado se guardan junto a las nuevas con nombres de la forma name.user-*.htm, y el programa las enumera tras la actualización. El membrete de una empresa se traslada a mano desde esos archivos guardados a la nueva plantilla.
La reversión también está integrada. Antes de sustituir nada, el programa auxiliar guarda una copia de seguridad de la versión anterior en la subcarpeta updates de la carpeta del programa, Documents\BalSoft\Bs1A con la instalación predeterminada. Si el programa auxiliar no puede instalar la actualización, su ventana dice “Could not update” o “Could not update – changes rolled back” y la versión actual sigue funcionando. Una actualización interrumpida por un corte de corriente se termina o se limpia en el siguiente inicio y, como último recurso, puede ejecutarse manualmente BsUpdater.exe desde la carpeta del programa para restaurar la versión anterior. También puede retroceder deliberadamente en cualquier momento con el botón “Roll back” de la ventana “Updates”, que pide confirmación antes de actuar. Windows solicita la confirmación de UAC solo cuando el usuario actual no puede escribir en el directorio de instalación, como Program Files; una instalación portátil o una dentro de Documents se actualiza sin ningún aviso. Y si inicia el programa mientras el programa auxiliar está en ejecución, el inicio es rechazado con una ventana titulada “Update in progress” — eso es normal, y el siguiente inicio no lo trata como una terminación anómala.
Canales de actualización
| Canal | Qué ofrece |
|---|---|
| “Stable” | Versiones probadas; la opción predeterminada y recomendada para trabajo en producción |
| “Latest” | La versión oficial más reciente |
| “Experimental” | Compilaciones preliminares, con una advertencia explícita de que pueden ser inestables |
| “Legacy” | Una versión antigua fijada del programa para hardware más antiguo; el canal no incluye firmware, por lo que el bloque de firmware muestra “No build on this channel” |
El bloque “Program” de la ventana “Updates” muestra “Installed: X.Y.Z” y “Channel offers: X.Y.Z”, y su botón se adapta a la situación: “Update” cuando el canal tiene una versión más reciente, “Roll back” cuando tiene una más antigua, “Up to date” cuando está instalada exactamente la versión del canal. El bloque “Firmware” funciona del mismo modo para el instrumento conectado.
Vinculación del programa a una cuenta de Vibromera
El servidor de actualizaciones entrega algunas actualizaciones solo a las copias del programa que están vinculadas a una cuenta de Vibromera. El estado de la vinculación se muestra en la ventana “About” y en la esquina inferior izquierda de la ventana “Updates”: “Link to account…” significa que esta copia no está vinculada, “Linked as …” con el correo electrónico de la cuenta significa que la vinculación está activa, y “Account link was revoked – enter a new code” significa que el servidor la ha desactivado. Cuando hay una versión más reciente disponible solo después de vincular, el programa lo indica en lugar de la oferta habitual, con “Update available after linking: X.Y.Z” en la ventana “About” y un botón “Link account…” en el bloque “Program”. Vincular lleva un minuto: haga clic en la línea del enlace, abra la dirección de página que se muestra en la ventana “Link to Vibromera account”, inicie sesión en su cuenta de Vibromera, copie el código de emparejamiento de 6 dígitos en el campo “Pairing code:” y pulse “Link”; el programa vuelve entonces a comprobar las actualizaciones de inmediato. Si una actualización requiere una suscripción, la ventana “About” muestra “Update requires a subscription” y el bloque “Program” explica que las actualizaciones de esta versión requieren una suscripción activa, sin botón de actualización. Medir, equilibrar, archivar e informar nunca dependen de la vinculación.
Notificación de un problema desde dentro del programa
El soporte no es una dirección de correo electrónico en la que haya que redactar una descripción de memoria. Abra “F1 – About”, pulse “Report a problem…” y la ventana “Send report to Vibromera support” recoge por usted el contexto técnico. Usted añade un comentario en el campo “Comment (optional):” y, como el informe no lleva ningún dato de contacto suyo, escriba allí su correo electrónico o su teléfono si espera una respuesta; adjunte capturas de pantalla con “Attach screenshots…” en PNG, JPG, BMP o GIF hasta 25 MB en total, y decida sobre “Attach full log (bs1a.log + rotated)”. En un informe ordinario esa casilla está activada de forma predeterminada y conviene dejarla así, porque el registro es lo que acorta el diagnóstico; en una reclamación sobre una actualización fallida es prácticamente obligatoria, ya que solo ese archivo contiene el registro propio del programa auxiliar de actualización. Una captura rápida de cualquier ventana está a una tecla de distancia: F12 escribe un PNG en Documents\Bs1A\Screenshots.
Si la sesión anterior terminó de forma anómala, el siguiente inicio pregunta “The previous session ended unexpectedly. Send a report to the developer?” y abre el mismo cuadro de diálogo con un comentario de servicio ya rellenado; la casilla de registro completo también está activada aquí, y conviene dejarla así porque el registro muestra lo que ocurrió antes del fallo. Un trabajo de equilibrado sin terminar no se pierde mientras tanto, porque la sesión se guarda automáticamente en cada paso y el programa ofrece restaurarla. Si no se puede contactar con el servidor, el programa ofrece guardar el informe como un archivo support-report-YYYYMMDD-HHMMSS.json y abre el Explorador en ese archivo, de modo que pueda enviarse por cualquier otra vía, por ejemplo a la dirección de correo electrónico que se muestra en la ventana “About”. Las consultas previas a la venta y de compatibilidad también pueden ir directamente a una persona por WhatsApp, en https://wa.me/37258364849.
Trabajo sin conexión, y qué información sale de su equipo
El software Balanset es un programa de Windows local que se comunica con un dispositivo USB. Detrás no hay ningún servicio en la nube ni ningún servidor de licencias al que acceder antes de poder trabajar. Medir la vibración, realizar un trabajo de equilibrado, calcular las masas de corrección, comprobar el resultado según ISO 21940-11 y generar el protocolo HTML ocurren en el portátil que tiene delante, y todo ello funciona con el cable de red desenchufado y el Wi-Fi apagado. Esto importa en los lugares a los que realmente van estos instrumentos: la sala de máquinas de un barco, una mina, una cementera, una fábrica de papel, un emplazamiento donde la política de seguridad prohíbe por completo conectar un portátil ajeno a la red de la planta.
Solo hay tres cosas que usan alguna vez internet, todas ellas opcionales y todas dirigidas a updates.vibromera.com exclusivamente por HTTPS. La primera es la comprobación de actualizaciones, que puede desactivarse con “Check for updates automatically”, tras lo cual el programa solo contacta con el servidor cuando usted mismo abre la ventana “About” o “Updates”; una comprobación hecha desde la ventana “About” y una instalación incluyen las versiones del programa y del programa auxiliar, la versión de Windows, el idioma de la interfaz, el modelo del dispositivo y un identificador aleatorio de la instalación, nada más. La segunda es vincular el programa a una cuenta de Vibromera con un código de emparejamiento, algo que exigen algunas actualizaciones y que usted mismo inicia. La tercera es un informe de soporte, que solo se envía cuando usted pulsa “Send” y que requiere el archivo del token de acceso instalado con el programa. No se transmite nada en segundo plano más allá de estas vías.
Cuando envía un informe de soporte, su contenido no es un misterio. La ventana lo enumera, y el botón “Show payload preview” muestra la carga útil exacta antes de enviar nada: la versión del programa, la versión del firmware y el UID del dispositivo, junto con la versión del programa auxiliar, el modelo del dispositivo y el identificador aleatorio de la instalación; información del sistema como el sistema operativo, el idioma, los DPI, las pantallas, el procesador, la memoria y la carga del disco, la lista de puertos COM, la ruta del programa y solo las dos primeras letras del nombre del equipo y del nombre de usuario de Windows; hasta 50 KB de líneas recientes del registro de diagnóstico, incluidas sus acciones recientes en la aplicación; su comentario; y los archivos que haya adjuntado. El manual establece explícitamente el límite, y nosotros también: los archivos de sesión y los resultados de medición no se incluyen en el informe. Las máquinas de sus clientes, los nombres de los rotores, los niveles de vibración y los protocolos de equilibrado permanecen en su disco a menos que usted decida adjuntarlos.
El mismo principio rige la forma en que el programa almacena la información. La configuración es un archivo INI legible en lugar de claves de registro. El archivo y los informes son archivos ordinarios en Documents\BalSoft\Bs1A que puede respaldar, copiar a otro ordenador o entregar a un cliente. Los informes son HTML en UTF-8 que se abren en cualquier navegador y cualquier sistema operativo. Los archivos de Route Inspection son archivos de texto plano escritos en unidades SI con punto decimal, independientemente de la configuración regional de Windows, de modo que una ruta registrada en un portátil alemán se lee correctamente en uno turco. No hay ningún contenedor propietario entre usted y sus propias mediciones.
Adquiera el instrumento — el software está incluido
Ambos kits se suministran con este mismo programa. Sin licencia por puesto y sin necesidad de cuenta para medir, equilibrar e informar; una cuenta de Vibromera desbloquea algunas actualizaciones. Garantía de dos años, envío mundial con DHL / UPS.
Balanset-1A — 1.975 €Balanset-4A, 4 canales — €6,803Pregúntale a un ingeniero (WhatsApp)
El manual: 25 capítulos, con una guía de campo y las especificaciones
El manual de usuario suministrado con la versión 2.3.7 del programa ha crecido hasta 25 capítulos, en los mismos 27 idiomas que la interfaz. Los capítulos 1 a 18 cubren todas las ventanas y modos descritos en esta página: inicio rápido, instalación, conexión, el Vibration Meter, el Analyzer, la prueba de impacto, las dos formas de equilibrado, los diagramas polares, el archivo, los informes, Route Inspection, los ajustes y la calculadora de tolerancia de ISO 21940-11, las actualizaciones y el soporte, la resolución de problemas y las teclas rápidas. El programa abre el manual en el idioma de la interfaz, con la forma Classic o Modern ya seleccionada, y enlaza con la Guía de campo desde la ventana “About”.
Los capítulos 19 a 24 son una nueva Guía de campo, destilada de varios cientos de conversaciones de soporte y de la experiencia práctica con unas mil máquinas: las reglas que deciden la mayoría de los trabajos y las reglas de seguridad, dónde pueden y dónde no pueden ir los sensores y la marca reflectante, qué masas de corrección usar y cómo fijarlas, las particularidades de las trituradoras forestales (mulchers), las cosechadoras, los ventiladores, las machacadoras, los ejes de transmisión y los husillos, una hoja de registro de equilibrado imprimible, y la teoría en términos sencillos con las tres comprobaciones de ir/no ir antes de una pasada. El programa ofrece su primer capítulo en el primer inicio y enlaza con la “Field balancing guide” desde la ventana “About”. Dos de sus reglas merece la pena repetirlas aquí: cero grados es la masa de prueba, no la marca reflectante, y en la práctica la mayoría de los casos de “no se deja equilibrar” se deben a rodamientos, grietas o resonancia y no a desequilibrio.
El capítulo 25 es la especificación técnica del instrumento y del programa. Las cifras que deciden si el kit sirve para un trabajo se repiten a continuación; cuando un valor depende de las condiciones, el manual indica de qué depende.
| Parámetro | Valor |
|---|---|
| Canales de vibración y planos de corrección | Balanset-1A: 2 canales, 1 o 2 planos. Balanset-4A: 4 canales, 1 a 4 planos. Un canal de tacómetro en ambos |
| Cantidad medida | Velocidad de vibración, mm/s RMS o in/s: el valor de banda ancha Vs y la componente 1x Vo con fase; Vo y la fase requieren una señal de tacómetro |
| Banda del valor de banda ancha Vs | 10 a 1024 Hz de forma predeterminada; límite inferior de 1 a 10 Hz, límite superior de 1024 a 8192 Hz |
| Límites de medición | Unos 0,05 mm/s en la componente 1x y unos 0,2 mm/s en banda ancha en el extremo inferior; en el superior, aproximadamente 200.000 dividido entre las RPM, por ejemplo unos 66 mm/s a 3000 rpm |
| Repetibilidad y precisión | Aproximadamente más o menos 0,05 mm/s en un rotor estable; precisión absoluta no mejor que más o menos el 3 por ciento, la incertidumbre de la referencia de fábrica a 159,2 Hz. Repetibilidad de fase de aproximadamente más o menos 2 grados, unos 0,5 grados con una señal fuerte |
| Velocidad de rotación | De 50 a 150.000 RPM aceptadas por el programa; con el tacómetro láser suministrado y una marca reflectante adhesiva, unas 45.000 RPM en la práctica, por encima de las cuales la cinta se arranca |
| Espectro | Hasta 6750 Hz con dos canales, hasta 3000 Hz con cuatro; resolución de 0,41 Hz y 0,18 Hz respectivamente; hasta 16.384 líneas |
| Longitud mínima de medición | 8 revoluciones del rotor; “Auto” o de 8 a 256 revoluciones fijas |
| Sensores de vibración | Acelerómetros MEMS analógicos, más o menos 3 g, ancho de banda de 550 Hz a 3 dB, sobre una base magnética desmontable con rosca M4 bajo el imán; cables de 5 m, de 10 m bajo pedido |
| Tacómetro | Láser, una marca reflectante por revolución, alimentado desde el instrumento; distancia de trabajo normalmente de 20 a 50 cm |
| Alimentación e interfaz | 5 V desde el puerto USB del ordenador para la unidad, los sensores y el tacómetro; puerto COM virtual USB CDC |
| Condiciones de funcionamiento | De menos 10 a más 50 grados C según lo declarado por el fabricante; sin clasificación climática ni de protección formal, no apto para entornos permanentemente húmedos, sumergidos ni explosivos |
| Kit | Unos 4 kg; maletín del Full kit de 35 por 45 por 15 cm |
| Calibración de fábrica | Frente a un vibrador de referencia a 159,2 Hz y 10 mm/s RMS, más o menos el 3 por ciento; los coeficientes por canal se almacenan dentro del instrumento, se imprimen en su etiqueta y se muestran en “F1 – About”. Los sensores se calibran con el instrumento como un conjunto: no los intercambie entre canales ni entre instrumentos |
| Tipo de rotor | Rígido dentro de su rango de velocidades de servicio; no se admite el equilibrado modal de rotores flexibles |
El instrumento no es un dispositivo de medida certificado de metrología legal y no se emite ningún certificado de verificación para él; si su trabajo requiere una confirmación formal de las características metrológicas, debe gestionarse con un laboratorio de calibración acreditado. No se prescribe ningún intervalo de recalibración, y una actualización de firmware no hace perder la calibración: el programa guarda una copia antes de grabar y la vuelve a escribir después.
Preguntas más frecuentes
¿Se vende el software por separado, o va incluido con el instrumento?
El software forma parte del kit y no se vende por separado. El Balanset-1A cuesta 1.975 EUR y el Balanset-4A cuesta 6.803 EUR, y ambos incluyen el mismo programa de Windows más las actualizaciones desde el servidor de actualizaciones del proveedor. No hay licencia por puesto. Algunas actualizaciones se entregan solo a copias vinculadas a una cuenta de Vibromera, y algunas requieren una suscripción activa; el propio programa sigue midiendo y equilibrando en cualquier caso.
¿Qué firmware del instrumento requiere esta versión del software?
Firmware 5.5.0 o posterior. Con el firmware 4.10.x y con las versiones intermedias 5.0.x a 5.4.x, el instrumento sigue detectándose y su puerto COM permanece visible, pero no se iniciará ninguna medición y las pasadas de equilibrado se rechazan. La línea de estado muestra Firmware not supported on COMx, y el firmware se puede actualizar desde dentro del programa en 15 a 30 segundos.
¿Puede el software equilibrar en 3 o 4 planos de corrección?
Sí, con el Balanset-4A de 4 canales y el formulario Balancing de la pestaña F4 – Settings establecido en Modern. El número de planos de corrección depende del número de canales de vibración, y el Balanset-1A de 2 canales equilibra en 1 o 2 planos. El formulario Classic admite 1 y 2 planos en ambos casos.
¿Necesita el software conexión a internet o una cuenta en la nube?
No. Es un programa de Windows local corriente que lee el instrumento a través de un puerto COM USB, y toda la medición, el cálculo, el archivado y la generación de informes funcionan totalmente sin conexión, sin necesidad de registro. La conexión a internet se utiliza únicamente para tres cosas opcionales: comprobar e instalar las actualizaciones del programa y del firmware mediante HTTPS, vincular el programa a una cuenta de Vibromera con un código de emparejamiento, algo que exigen algunas actualizaciones, y enviar un informe de soporte si así lo desea.
¿Qué idiomas admite la interfaz?
La interfaz y el manual de usuario están disponibles en 27 idiomas, que se seleccionan en la lista de idiomas de la pestaña F4 – Settings. Cambiar el idioma requiere reiniciar el programa. Los símbolos de unidades como g, g*mm, mm/s y RPM, y las designaciones normalizadas como ISO 21940-11, mantienen su forma estándar en todos los idiomas.
¿Qué incluye el kit además del software?
Existen dos versiones del kit, y el equilibrado funciona con cualquiera de ellas. Ambas incluyen la unidad de medición Balanset-1A o Balanset-4A, un sensor de vibración por canal con cable de 5 m, el tacómetro láser con cable de 5 m, cinta reflectante para la marca, el cable USB y una unidad USB con el programa y el manual; hay cables de 10 m disponibles bajo pedido. El kit Full añade un soporte magnético para el tacómetro, una balanza digital para pesar las masas y un maletín rígido de transporte, mientras que el kit OEM se entrega en una caja protectora y requiere que usted disponga de su propia balanza con resolución de 0,1 g y de su propio medio para sujetar el tacómetro. Un ordenador no forma parte de ninguno de los dos kits. El tacómetro se alimenta a través de su cable desde el instrumento, por lo que no necesita pilas.
Si vuelvo a equilibrar el mismo rotor, ¿tengo que repetir las pasadas de prueba?
No. Los coeficientes de influencia se guardan automáticamente en el archivo, y al cargarlos con F5 – Apply coefficients, o con Load Coefficients dentro de la ventana de equilibrado, se recuperan los coeficientes, las masas de prueba, los radios, el número de posiciones fijas y la tolerancia. Entonces solo se mide Run 0 y la corrección se calcula de inmediato. Los coeficientes guardados son válidos para la misma máquina y el mismo tipo de rotor con la colocación del sensor y del tacómetro sin cambios, la marca reflectante en el mismo lugar y el mismo modo de funcionamiento, así que marque en el rotor la ubicación de la masa de prueba durante el primer trabajo.
¿Cuáles son los requisitos del PC, y necesito derechos de administrador?
Windows 7, 8, 10 u 11 de 32 o 64 bits, recomendándose Windows 10 u 11 de 64 bits, un procesador de doble núcleo con 1 GB de RAM (se recomiendan 2 GB), un puerto USB libre, unos 150 MB de espacio libre en disco y una pantalla de 1280×1024 con la escala de interfaz al 100 por ciento. El programa en sí se instala en la carpeta propia del usuario sin derechos de administrador, y una copia portátil puede simplemente descomprimirse, siempre que no se coloque en Program Files; solo los instaladores del controlador del instrumento y del componente de base de datos que ejecuta el asistente pueden solicitarlos. Los ajustes se guardan en un archivo Bs1A.cfg y no en el registro de Windows.
¿Están Route Inspection y Bump test listos para su uso en producción?
El manual marca ambas como experimentales y vienen desactivadas por defecto; se activan en la pestaña F4 – Settings. Son utilizables y están documentadas, pero deben considerarse funciones en funcionamiento de prueba. En particular, la previsión de Route Inspection es una extrapolación lineal sobre las últimas visitas y el manual la describe como una estimación aproximada para la planificación del mantenimiento, no como un tiempo garantizado hasta el fallo.
¿En qué formatos puedo exportar un informe, y por qué falla la exportación a PDF en algunos equipos?
Los informes se exportan a PDF, HTML como archivo único, HTML con una carpeta de imágenes, RTF y RVF, y los archivos HTML son UTF-8, por lo que se abren en cualquier navegador y en cualquier sistema. La exportación a PDF necesita al menos una impresora de Windows instalada, porque el controlador de la impresora se utiliza únicamente para calcular el diseño de la página; en un equipo sin ninguna impresora, active Microsoft Print to PDF y la exportación funcionará.

