Todo Balanset-1A e Balanset-4A é fornecido com o mesmo programa Windows, que reúne em uma única aplicação um medidor de vibração, um analisador FFT e uma calculadora de balanceamento em campo. Ele mede o RMS global em mm/s, a componente 1x com amplitude e fase, o RPM, o espectro, a forma de onda, a órbita X-Y, a tendência de vibração e o run-down, e depois calcula os pesos de correção para 1 a 4 planos de correção a partir das suas próprias corridas de teste e verifica o desequilíbrio residual conforme a ISO 21940-11. O programa roda localmente do Windows 7 ao Windows 11, lê o instrumento por uma porta USB COM e não precisa de conexão com a internet nem de conta na nuvem para medir, balancear e gerar relatórios. Esta página descreve a versão 2.3.7 do programa com o firmware 5.5.2 do instrumento, conforme documentada no manual do usuário de 25 capítulos.
O que é o software Balanset e quem o utiliza
O programa Balanset é uma única aplicação Windows que realiza duas tarefas com o mesmo instrumento e os mesmos sensores. Ele mede a vibração da máquina: nível RMS global, componente rotacional 1x com amplitude e fase, RPM, espectro, forma de onda, órbita X-Y, tendência e run-down. Também executa o balanceamento dinâmico de rotores nos seus próprios rolamentos, em 1, 2, 3 ou 4 planos de correção, calculando o peso de correção a partir das suas próprias corridas de teste na sua própria máquina. Assim, o diagnóstico e o reparo acontecem em uma única sessão, junto à máquina, sem exportar dados para uma segunda ferramenta.
O programa foi concebido para engenheiros de manutenção e assistência que balanceiam rotores no local: ventiladores, sopradores, impulsores, trituradores, roscas sem-fim, centrífugas, turbinas, rodas de retificação e eixos de transmissão. O rotor permanece nos seus próprios rolamentos e não é desmontado, e a máquina é balanceada à sua velocidade de funcionamento normal, que é a condição em que efetivamente opera.
É uma aplicação Windows local comum, não um serviço web. Não há nenhum serviço na nuvem por trás dela: o instrumento é lido por uma porta USB COM, e medir, balancear, arquivar e gerar relatórios não exigem conta de nenhum tipo. Um notebook de campo sem nenhuma conexão de rede já é uma configuração de trabalho completa. A internet é usada apenas para atualizações do programa e do firmware, para vincular o programa a uma conta Vibromera, o que algumas atualizações exigem, e para um relatório de suporte que você decidir enviar.
O software está incluído com o instrumento. O Balanset-1A custa €1,975 e o Balanset-4A custa €6,803. As especificações e a encomenda estão disponíveis na página do produto Balanset-1A e o página de produto do Balanset-4A, e uma questão pré-venda pode ser-nos enviada através de WhatsApp.
Um programa, dois instrumentos
O mesmo programa atende os dois instrumentos e reconhece qual deles está conectado. Ele lê o número de canais a partir do firmware e exibe exatamente os canais do instrumento conectado, de modo que a interface sempre corresponde ao hardware em uso.
| Instrumento | Canais de vibração | Canal do tacómetro | Planos de correção | Preço |
|---|---|---|---|---|
| Balanset-1A | 2 (Ch-1, Ch-2) | 1 | 2 | €1,975 |
| Balanset-4A | 4 (Ch-1 a Ch-4) | 1 | 4 | €6,803 |
O número de planos de correção acompanha o número de canais de vibração. O Balanset-1A balanceia em 1 ou 2 planos; para três e quatro planos, use o Balanset-4A de 4 canais no formulário de balanceamento Modern.
É necessário firmware 5.5.0 ou mais recente
Esta informação está no topo da página, e não numa nota de rodapé, porque determina se o programa vai medir ou não. Esta versão do software só mede com firmware do instrumento 5.5.0 ou mais recente. No firmware 4.10.x, e nas versões intermediárias 5.0.x a 5.4.x, o dispositivo continua a ser detectado e a sua porta COM continua visível, mas nenhuma medição é iniciada e a linha de conexão mostra “Firmware not supported on COMx”. O próprio firmware é atualizado a partir do programa, na janela “Updates”.
Conexão, teclado e código de cores
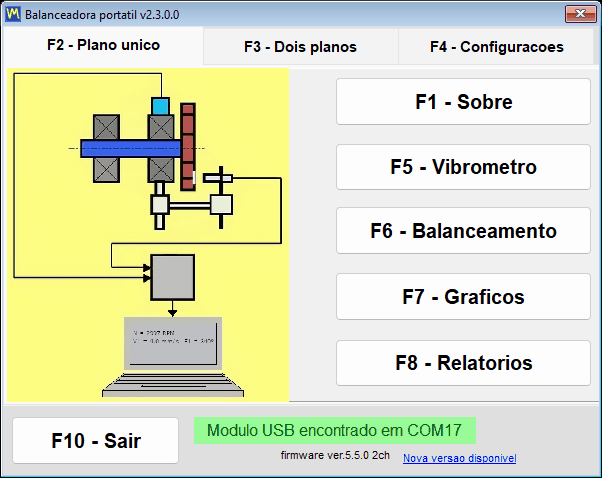
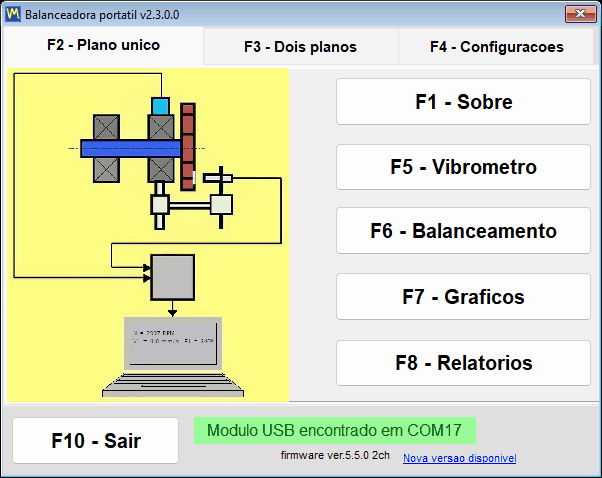
Não existe qualquer botão Connect em nenhum ponto do programa. O programa examina as portas COM cerca de a cada 1,5 segundos e detecta o instrumento em qualquer momento, incluindo a conexão a quente (hot-plug) com uma janela de medição já aberta. O modelo, a porta COM e a versão do firmware são apresentados no título da janela, pelo que sabe sempre com que dispositivo está comunicando.
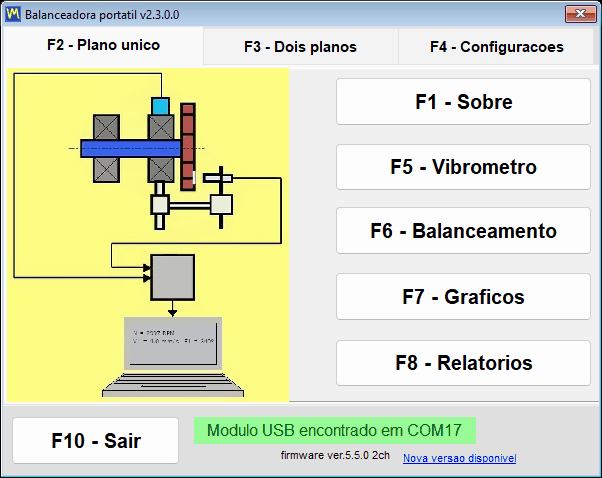
O programa inteiro pode ser operado pelo teclado, de F1 a F10, e a tecla F12 salva uma captura de tela em PNG da janela ativa em Documents\Bs1A\Screenshots, ou em uma pasta Screenshots junto ao Bs1A.exe quando Documents não está disponível, com o nome composto pela janela, pela data e pela hora; enquanto um diagrama polar está aberto, F12 salva o diagrama polar. Em um notebook de campo, com uma mão na máquina e sem nenhuma superfície para o mouse por perto, essa é a diferença entre registrar um resultado e perdê-lo.
O código de cores dos canais é consistente em todos os gráficos, tabelas e relatórios, pelo que uma cor num protocolo impresso significa o mesmo que na tela:
- O Ch-1 é vermelho-escuro.
- O Ch-2 é azul.
- O Ch-3 é verde.
- O Ch-4 é âmbar.
- O tacómetro é magenta.
Vibration Meter: leituras em tempo real, run-down e órbita X-Y
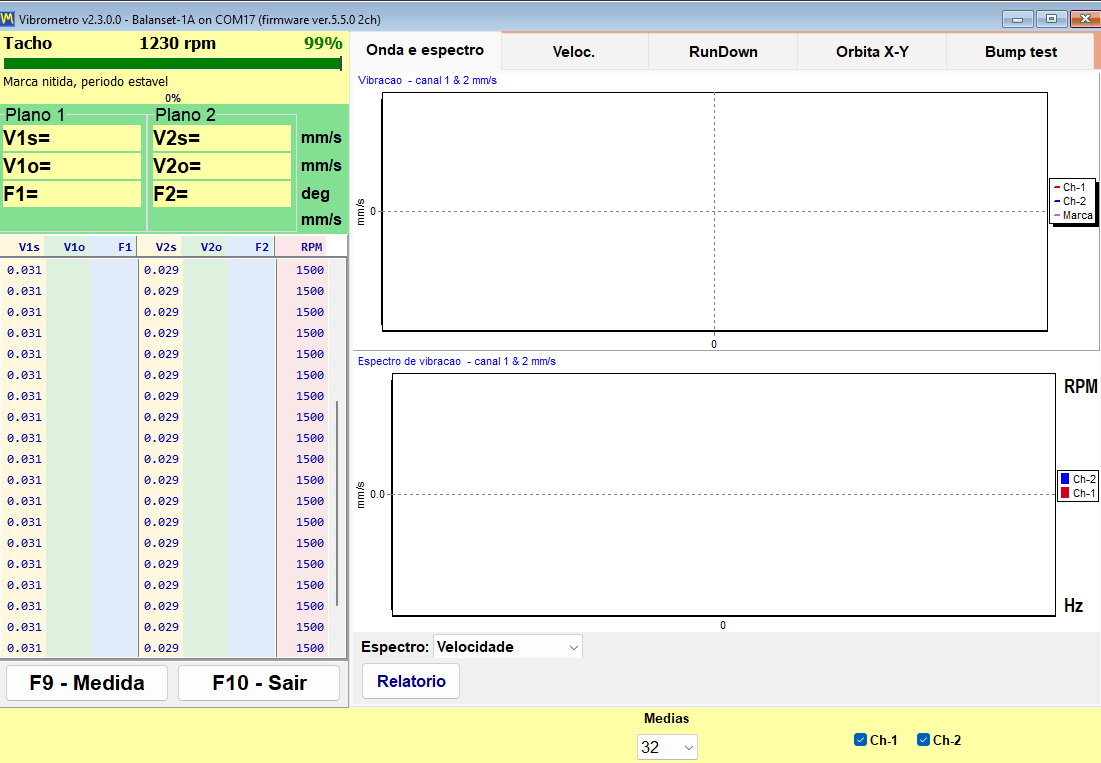
Antes de ser um balanceador, o produto é um medidor de vibração funcional. A janela Vibration Meter transmite todos os canais ao mesmo tempo e mantém os valores na tela enquanto você move um sensor, muda a velocidade ou espera a máquina se estabilizar. Para cada canal, mostra três valores em um quadro próprio, em que o asterisco representa o número do canal, e a velocidade de rotação é exibida uma única vez para todos os canais na linha amarela Tacho, junto com um indicador de qualidade do sinal do tacômetro em porcentagem. Se um “Vibration evaluation standard” estiver selecionado em Settings, o valor global é colorido segundo a zona da ISO 20816-3 ou da ISO 10816-1 e a zona é acrescentada ao número, por exemplo “V1s= 2,66 – Zone B”.
| Leitura | O que representa |
|---|---|
| V*s | Velocidade de vibração RMS global na banda de trabalho, em mm/s. |
| V*o | A componente 1x, ou seja, a parte da vibração que ocorre à frequência de rotação, em mm/s. |
| F* | A fase dessa componente 1x, em graus, referenciada à marca do tacômetro. |
| RPM | Velocidade de rotação medida pelo sensor tacométrico a laser, exibida na linha Tacho para todos os canais, junto com um indicador de qualidade do sinal do tacômetro em porcentagem. |
Seis separadores estão disponíveis no medidor:
- “Wave Spectrum” mostra a forma de onda no tempo e o espectro FFT juntos, o espectro em velocidade (mm/s) ou em aceleração (m/s2).
- “Speed” mostra os intervalos entre as marcas do tacômetro a cada rotação e a forma de onda de cada canal filtrada na frequência de rotação.
- “RunDown” registra a amplitude e a fase 1x em função da queda de RPM durante uma desaceleração livre.
- “X-Y Orbit” desenha a órbita da caixa do rolamento a partir de dois canais.
- “Trend” traça o valor RMS da vibração de cada canal ao longo do tempo e o salva como arquivo CSV.
- “Bump test” encontra frequências naturais a partir de um golpe de martelo; é experimental, vem desativado por padrão e só aparece depois que o instrumento é identificado.
Um indicador de estabilidade informa ao operador quando uma leitura é confiável. O programa observa a dispersão dos últimos 12 valores, cerca de 1,2 s de fluxo, e indica STABLE quando o coeficiente de variação permanece abaixo de 10 por cento em duas avaliações consecutivas, e UNSTABLE quando a dispersão de um sinal já estável ultrapassa 20 por cento; um salto da média superior a 50 por cento, como um sensor movido ou uma velocidade alterada, reinicia a contagem. Um sinal abaixo de 0,005 mm/s é tratado como ausência de sinal, e não como um sinal muito pequeno. O limite prático inferior de medição é de cerca de 0,05 mm/s para a componente 1x, que a média síncrona extrai do ruído do sensor, e de cerca de 0,2 mm/s para o valor de banda larga; o limite superior é definido pela faixa de 3 g do sensor e diminui com a velocidade, aproximadamente como 200.000 dividido pelo RPM, cerca de 66 mm/s a 3000 rpm. Esta é a diferença prática entre registrar uma medição e registrar ruído.
F9 inicia uma medição que coleta o número de rotações definido, ou, no modo “Auto”, para por conta própria quando os vetores 1x se estabilizam, e em seguida mantém o resultado na tela para que possa ser lido, comparado com o seguinte e incluído em um relatório enquanto a máquina ainda está em funcionamento; o botão “Live” volta ao fluxo em tempo real. Os gráficos de run-down são exportados para BMP ou WMF com “Save Chart”, e a tendência é exportada para um arquivo CSV separado por ponto e vírgula com “Save CSV” quando é preciso montar um documento em outro lugar.
Run-down: encontrar as ressonâncias antes de balancear
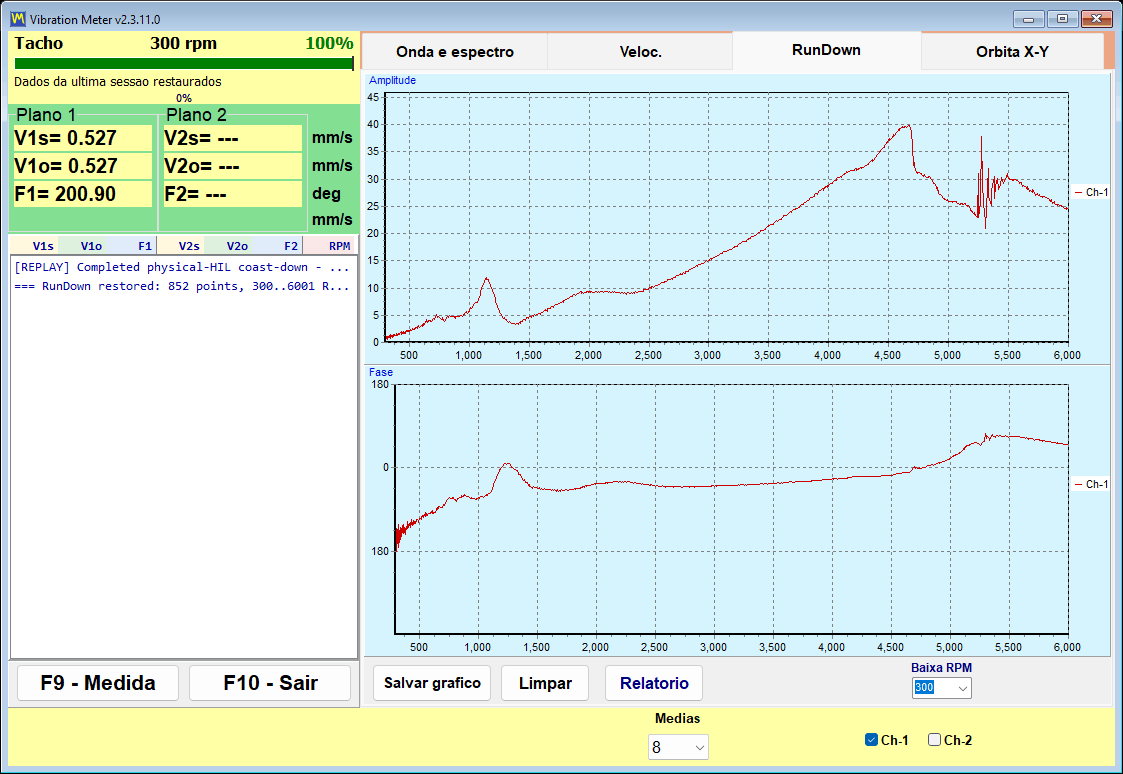
Um run-down é registrado levando o rotor até à velocidade de funcionamento, desligando o acionamento e deixando-o desacelerar livremente. O programa registra a amplitude e a fase 1x em função da queda de RPM e para automaticamente no limiar “Low RPM”, que é ajustável entre 100 e 2000 e assume por padrão o valor 300. Uma ressonância manifesta-se como um pico de amplitude acompanhado por uma inversão de fase de cerca de 180 graus, e é esse par de sinais em conjunto, e não o pico isolado, que identifica uma ressonância.
Este é, em termos comerciais, o ensaio mais barato de toda a página. Balancear perto de uma ressonância de apoio é pouco fiável, porque a amplitude é amplificada e a fase oscila, pelo que um trabalho que se recusa a convergir após várias corridas de teste é, muitas vezes, uma máquina a funcionar perto de uma velocidade crítica. Dois minutos de run-down antes do trabalho revelam isso, e evitam corridas desperdiçadas.
X-Y Orbit: a forma do movimento da caixa do rolamento
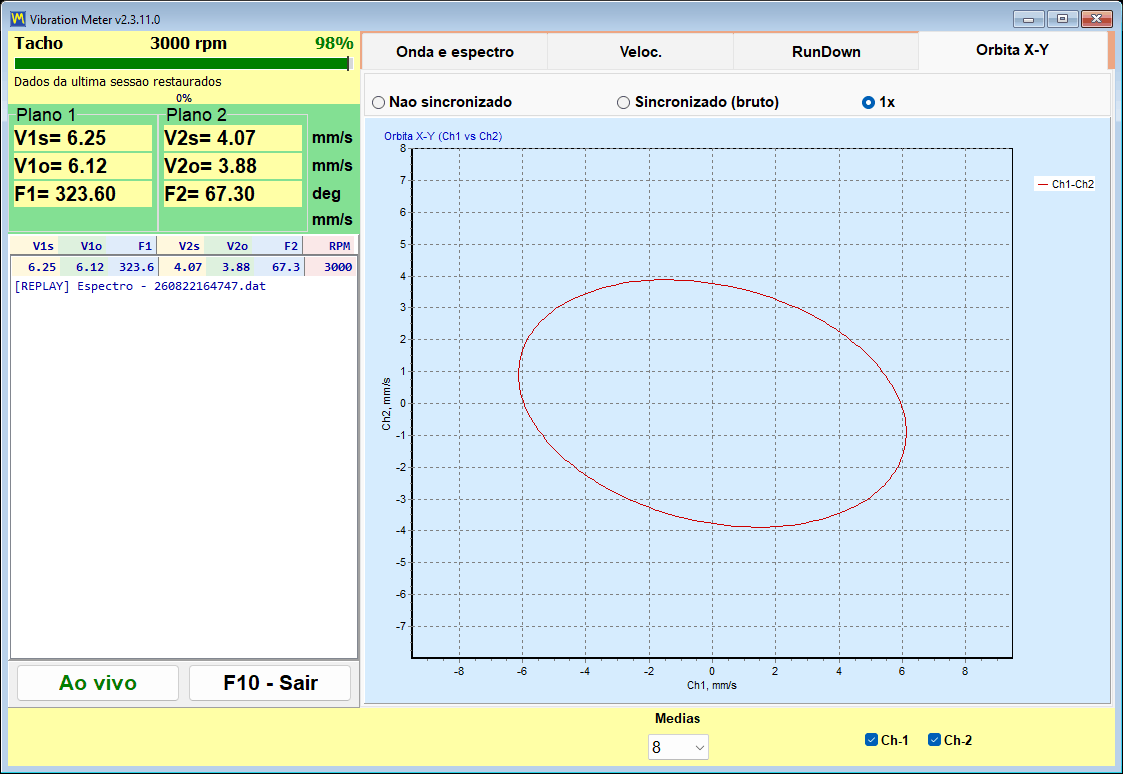
X-Y Orbit traça o sinal do canal 1 contra o sinal do canal 2 em uma escala de eixos 1:1, de modo que a forma não é distorcida pela escala. Como os sensores ficam na caixa e medem velocidade de vibração, esta é uma órbita da caixa do rolamento, e não a trajetória do eixo: ela só pode ser lida como o percurso dessa caixa quando os dois sensores estão no mesmo rolamento, a 90 graus um do outro, e com os sensores em rolamentos diferentes ela mostra apenas a razão entre as amplitudes e as fases dos dois canais. Há três modos disponíveis: “Unsynced”, “Sync (raw)” e “1x”, e a escolha é memorizada. No Balanset-4A, uma segunda órbita dos canais 3 e 4 é adicionada abaixo da primeira, de modo que dois rolamentos podem ser observados na mesma janela.
O que a marca do tacômetro determina
Sem uma marca refletora e um sinal de tacômetro funcional, apenas o V*s e o espectro permanecem disponíveis. O V*o e a fase são impossíveis de obter, e os modos de órbita “Sync (raw)” e “1x” deixam de ter significado. O programa identifica honestamente este estado como o modo “No tacho – RMS only”. O balanceamento não pode ser efetuado nesse estado, porque um ângulo de correção só pode ser calculado a partir da fase.
Quando o RPM é apresentado como traços, não há impulsos de tacômetro nesse momento. O programa recusa-se deliberadamente a deixar um valor de velocidade desatualizado na tela, pelo que os traços são informação, e não uma avaria.
Os relatórios saem direto do medidor. Um relatório HTML de vibração em regime estacionário e um relatório de run-down são gerados sem entrar no fluxo de balanceamento, de modo que uma visita de inspeção que não encontra nada de errado ainda termina com um documento que você pode entregar; ambos são gravados no mesmo vibrometer_report.htm da sessão, portanto exporte o primeiro antes de gerar o segundo se precisar dos dois.
Analyzer: espectro, harmónicas e exportação de dados
O Analyzer responde à pergunta que antecede qualquer trabalho de balanceamento: trata-se realmente de desequilíbrio? As corridas de teste custam tempo e uma máquina parada, e nenhuma quantidade de peso de correção resolverá um rolamento desgastado, um pé solto ou um acoplamento desalinhado. É no analisador que se decide se vale a pena começar.
O analisador, aberto com “F7 – Charts” na janela principal, tem quatro abas:
- “F2 – Overall vibration” indica o nível de banda larga por canal.
- “F3 – 1x vibration” indica a componente rotacional com amplitude e fase.
- “F4 – Harmonics (1x..Nx)” mostra as amplitudes das harmônicas de 1x a 10x em um gráfico de barras e as lista como números na tabela lateral.
- “F5 – Spectrum (Hz)” mostra o espectro FFT completo em Hz com marcadores de harmônicas e indicações de picos; a faixa de frequência é escolhida automaticamente.
As harmônicas de 1x a 10x são apresentadas numericamente, o que é a forma como um engenheiro distingue o desequilíbrio do desalinhamento, da folga mecânica e dos efeitos de passagem de pás. O desequilíbrio concentra a energia em 1x, enquanto as outras falhas se manifestam nas ordens superiores. O programa fornece os números, e a interpretação permanece a cargo do engenheiro, o que é exatamente a divisão de trabalho correta.
| Configuração | Valores disponíveis | Predefinição |
|---|---|---|
| “Revolutions” (aba F2; nas outras abas, o comprimento é escolhido automaticamente) | 8, 16, 32, 64 ou 128 rotações | 16 rotações |
| FFT de visualização | até 32768 amostras | — |
| Média | exponencial, ao longo de 8 quadros | — |
| Janela RMS | uma janela fixa de 4096 amostras, calculada independentemente da FFT de visualização | — |
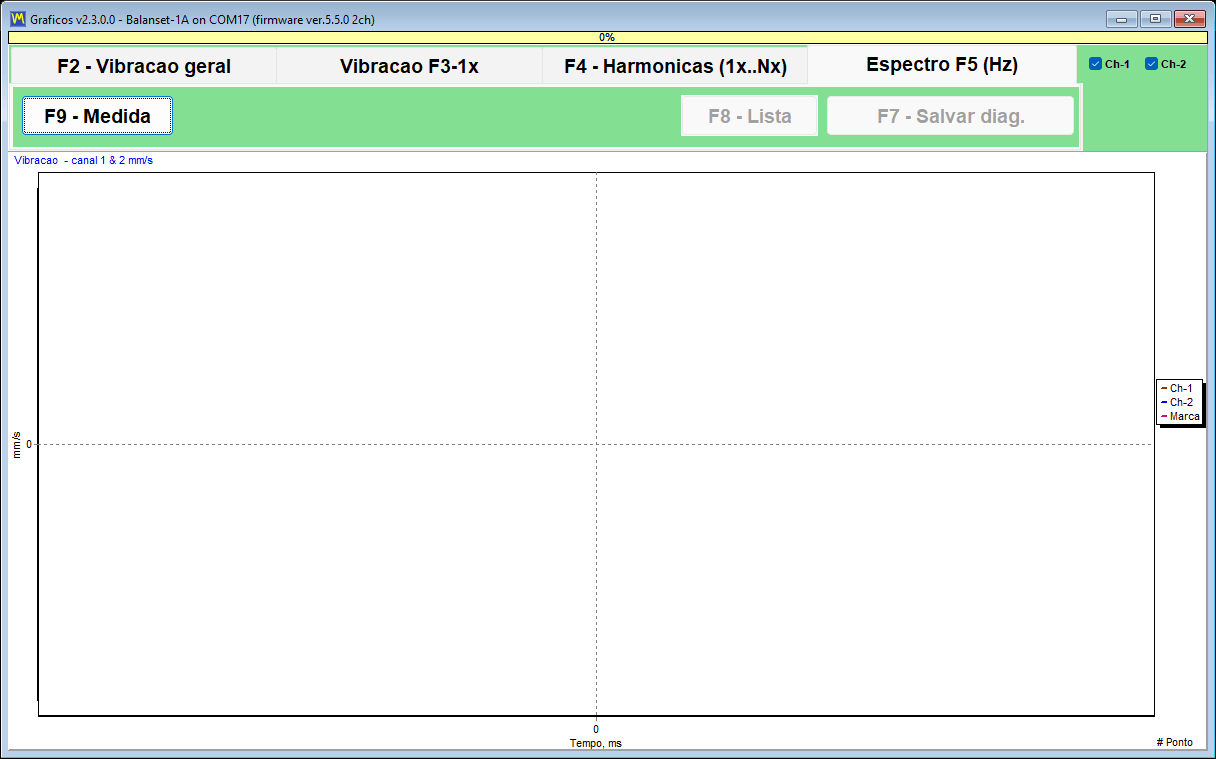
A roda do mouse amplia o gráfico em torno de um pico, e os valores exatos são indicados no título do gráfico, em vez de terem de ser estimados a partir do eixo. Para fins de evidência e de trabalho posterior, o analisador exporta tanto imagens como valores numéricos brutos.
| Arquivo | Sumário |
|---|---|
| Imagem JPEG (“F7 – Save Diagram”) | Os gráficos como exibidos, para um relatório ou um e-mail; nas abas F4 e F5 são salvos dois arquivos, a forma de onda e o espectro ou as harmônicas. |
| Garmoniki.txt (“F8 – List”) | A tabela de harmônicas de 1x a 10x ou, na aba F5, todas as linhas do espectro, como uma tabela de texto separada por tabulações, gravada na pasta de saída junto ao programa. |
As colunas são separadas por tabulações e uma chave “,” / “.” define o separador decimal, de modo que a tabela pode ser colada diretamente no Excel e um espectro registrado hoje pode ser comparado com um registrado há seis meses, em qualquer ferramenta que a sua empresa já use. O próprio analisador não tem exportação para CSV; para registrar medições ao longo do tempo, use a aba “Trend” do Vibration Meter. A configuração “Averages” na aba “F4 – Settings” não afeta o analisador.
Uma observação operacional que evita um chamado de suporte: o Analyzer e o Vibration Meter transmitem dados do mesmo instrumento pela mesma porta COM. Se as duas janelas de transmissão forem deixadas abertas, um “Run 0” clássico pode falhar com um erro de porta. Feche as duas e repita a corrida.
Bump test: deteção de frequências naturais (experimental)
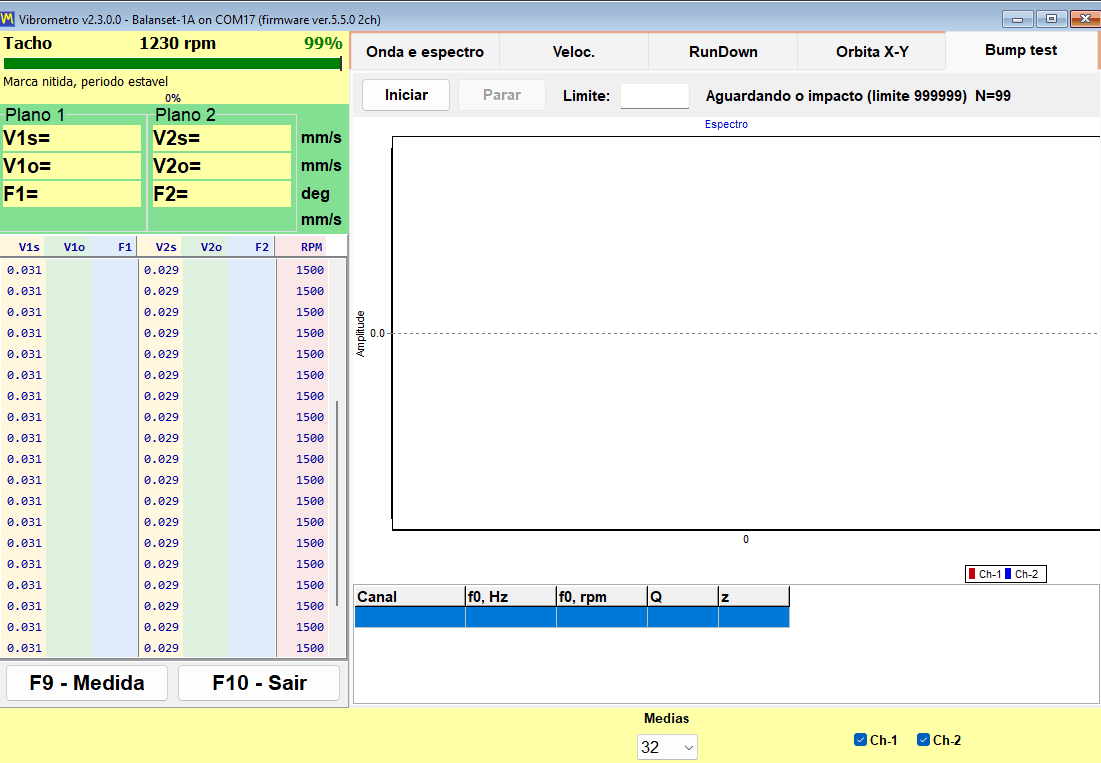
O Bump test é marcado como experimental no manual e vem desativado por padrão. Ele é ativado por uma caixa de seleção na aba “F4 – Settings”, após o que aparece como uma aba no Vibration Meter. Descrevemos aqui exatamente como o manual, como um recurso em fase de testes.
O ensaio em si é simples. Com o rotor parado, você bate na estrutura ao lado do sensor com um martelo macio, ou tange uma peça flexível que sustenta o sensor. O apoio ressoa na sua própria frequência natural, o programa capta essa vibração e informa, por canal, a frequência natural f0 em Hz e em RPM, o fator de qualidade Q e o amortecimento z = 1/(2*Q). A faixa de análise é de 2,5 a 600 Hz, a menor frequência natural informada é de cerca de 3 Hz, e o resultado é a média dos espectros normalizados de todos os golpes aceitos, de modo que um golpe forte e um fraco têm o mesmo peso.
Como funciona a captura, em números que pode verificar
| Parâmetro | Valor |
|---|---|
| Calibração do ruído de fundo | cerca de 0,25 s, seguidos de cerca de 0,5 s de preenchimento do buffer de pré-disparo, antes da ativação |
| Limiar de disparo | 8 vezes o nível de fundo medido, combinado com um salto brusco do sinal, de modo que a vibração suave de um rotor em funcionamento não dispare uma captura |
| Janela de captura | pelo menos 4 s, para que até um decaimento lento de 3 a 10 Hz caiba, com resultado após cerca de 5 s; aproximadamente um décimo da janela fica antes do golpe |
| Tempo limite de ativação | 30 s |
| Banda de análise | 2,5 a 600 Hz, menor f0 informada de cerca de 3 Hz |
| Indicador de saturação | ativado a cerca de 91 por cento da escala do ADC |
A precisão declarada pelo manual, citada sem arredondamento para cima, é de cerca de mais ou menos 5 por cento em Q, para Q entre 20 e 100, em ressonâncias entre 80 e 400 Hz, com um impacto limpo.
Técnica e como interpretar os avisos
- Bata na estrutura junto ao sensor e nunca no próprio sensor.
- Pare o rotor antes de bater: fazer um bump test com a máquina em funcionamento é possível porque o tom constante da rotação é filtrado, mas um decaimento limpo dá f0 e Q mais precisos.
- Evite um duplo impacto causado pelo ressalto do martelo, porque o segundo impacto cai dentro da janela de captura.
- Um marcador (!) significa que o sinal ficou saturado a cerca de 91 por cento da escala do ADC e o resultado é aproximado; bata com menos força e repita.
- Uma mensagem de tom contínuo significa que foi registrada uma oscilação sustentada em vez de um impacto, pelo que esse registro não é um teste de impacto válido.
- O pico mais pronunciado entra na tabela de resultados.
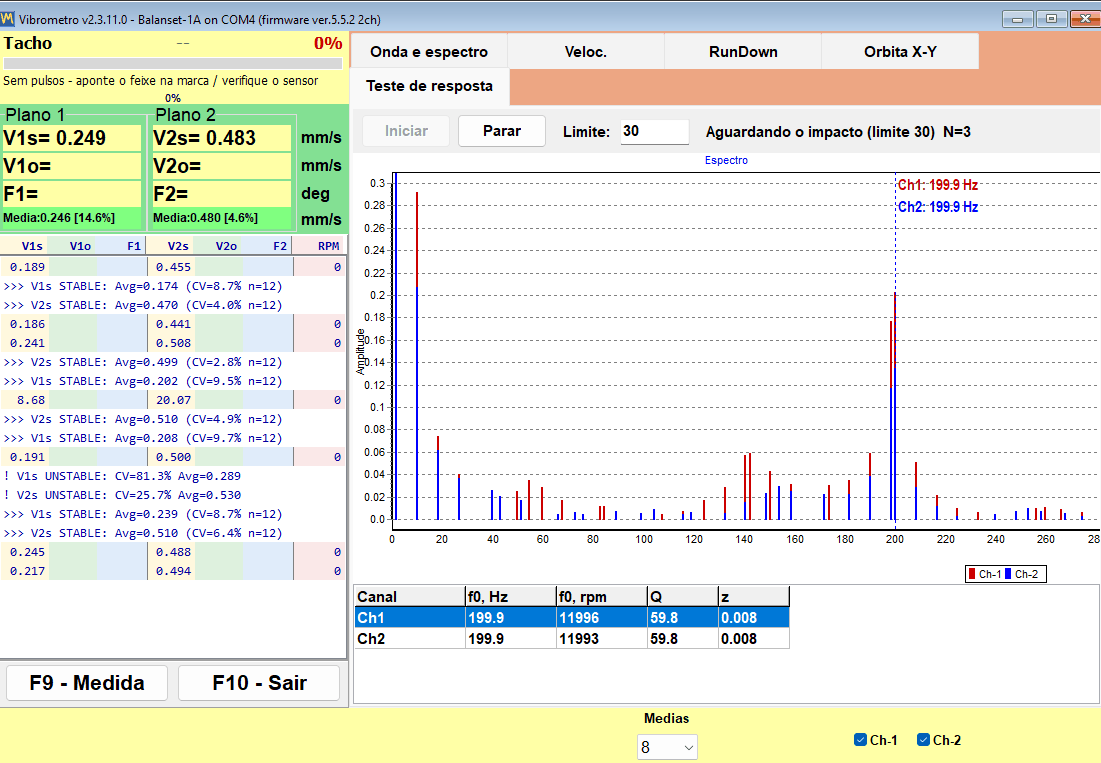
A razão para o utilizar é específica e valiosa. Indica se a velocidade de funcionamento se encontra próxima de uma ressonância do suporte, que é o motivo habitual pelo qual um trabalho de balanceamento se recusa a convergir. Um ensaio de desaceleração (run-down) revela o mesmo enquanto o rotor está perdendo velocidade; um teste de impacto revela-o com a máquina parada, o que por vezes é a única oportunidade que um plano de produção lhe vai dar.
Como funciona o balanceamento: Run 0, corridas de teste e a corrida de verificação
O Balanset efetua o balanceamento dinâmico de rotores nos seus próprios rolamentos. O rotor permanece na máquina, sobre os seus próprios apoios, e é balanceado à sua velocidade de funcionamento normal. Nada é retirado de uma base de dados de máquinas: cada grama e cada grau que o programa apresenta resulta de medições efetuadas nesse rotor específico, ao longo de uma sequência curta e fixa de ensaios. A sequência é idêntica para 1, 2, 3 e 4 planos de correção, e idêntica em ambas as formas de balanceamento.
Três etapas, e o que cada uma produz
| Etapa | Rodada | O que o operador faz | O que o programa obtém |
|---|---|---|---|
| 1. Medição inicial | Run 0 | Leva o rotor até à sua velocidade de funcionamento exatamente como está, sem adicionar pesos. | A amplitude de vibração inicial e a fase da componente 1x em cada plano. |
| 2. Ensaios de teste | Run 1 a Run 4, um ensaio por plano de correção | Para o rotor, instala um peso de teste de massa conhecida em um raio conhecido e em uma posição angular marcada, volta a acelerar, depois o remove e instala o peso do plano seguinte, ou o deixa no lugar com “Leave trial weight on rotor” marcado, para que o cálculo o leve em conta. Os pesos de teste nunca são instalados em dois planos ao mesmo tempo. | Os coeficientes de influência desta máquina, ou seja, o modo como a vibração em cada plano responde a uma massa conhecida em cada plano. |
| 3. Correção e verificação | Run T (balanceamento de ajuste fino) | Instala os pesos de correção calculados e volta a colocar o rotor em funcionamento. | Vibração residual, desequilíbrio residual em g*mm, e um veredito de PASS ou FAIL relativamente à tolerância. |
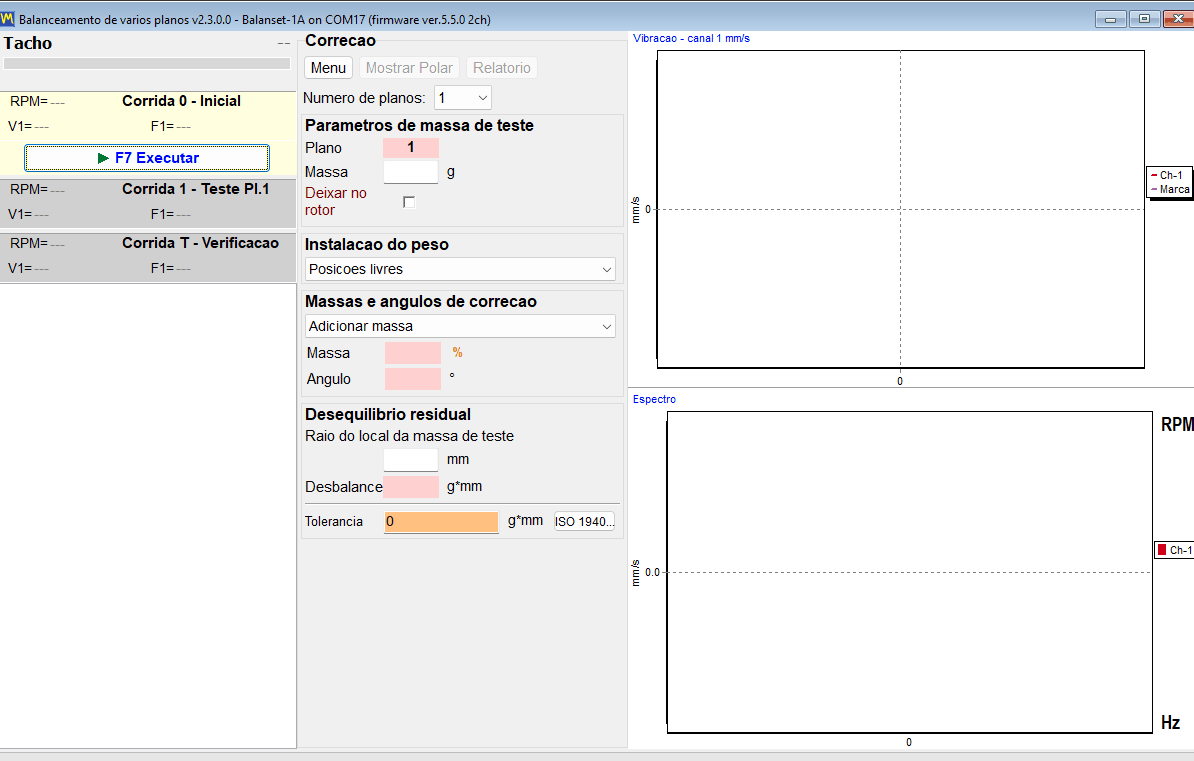
Toda a medição reside na diferença entre Run 0 e cada ensaio de teste. A partir dessa alteração, o programa calcula os coeficientes de influência da máquina que tem à sua frente e, a partir dos coeficientes, calcula a massa de correção em gramas e o ângulo de instalação em graus para todos os planos em simultâneo, tendo em conta o efeito cruzado entre planos.
Não há uma etapa Calculate separada em um trabalho de balanceamento. Assim que a última corrida de teste termina, o cálculo começa sozinho, o registro mostra “Auto-calculating correction weights…” e depois “Correction calculated successfully”, e a massa e o ângulo de correção aparecem nas colunas dos planos. Nas janelas Classic, o resultado é lido na aba “Result”.
Dimensionamento do peso de teste
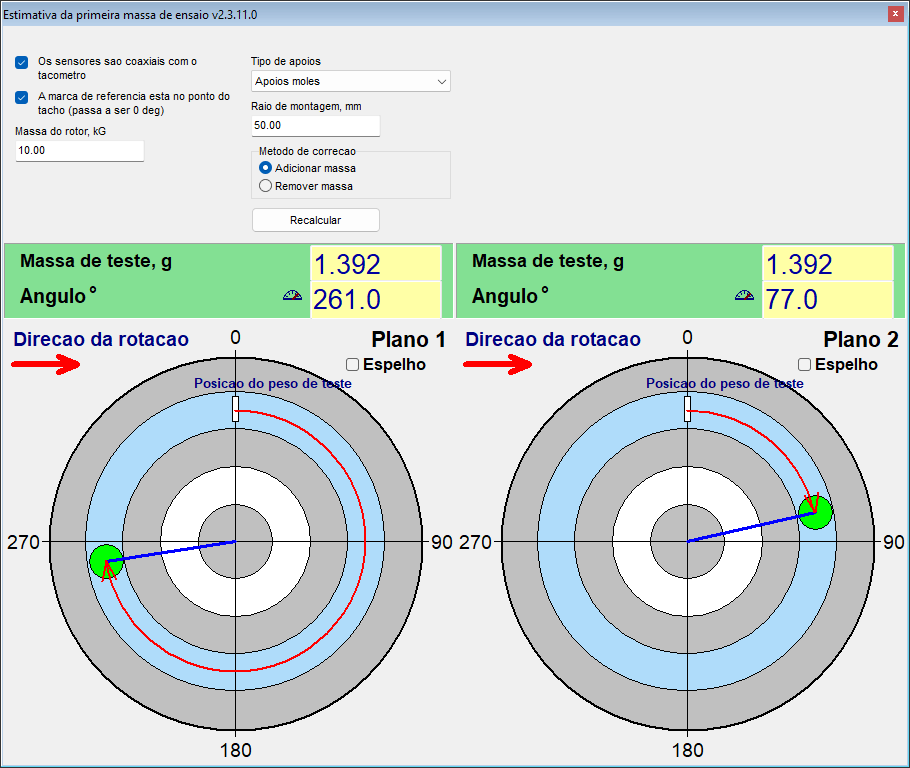
Dimensione o peso de teste pela sua força centrífuga, e não por uma fração fixa da massa do rotor. O ponto de partida do manual é um peso cuja força centrífuga seja de cerca de 7 por cento do peso do rotor, sendo aceitável de 5 a 10 por cento: m = 0,07 * M * g / (r * w^2), em que M é a massa do rotor em kg, r o raio de montagem em m, g = 9,81 m/s^2 e w = 2 * pi * n / 60 para uma velocidade n em rpm. Um rotor de 10 kg com raio de 50 mm a 3.000 rpm resulta em cerca de 1,4 g. Um peso excessivo é prejudicial e perigoso, porque leva o sistema à não linearidade; por isso, verifique as cargas admissíveis do rotor, dos rolamentos e da fixação do peso antes de instalar qualquer coisa. Na forma Modern, “Menu” e depois “First trial weight estimate” faz esse cálculo para você depois de Run 0, a partir da massa do rotor, do tipo de apoio, flexível ou rígido, e do raio de montagem, e também propõe o ângulo de instalação a partir da marca do tacômetro, desde que os sensores estejam montados de forma coaxial com o tacômetro; é uma estimativa cuja função é cair na metade correta do rotor. Seja qual for a estimativa, o critério decisivo é a resposta na corrida de teste. A mesma regra está disponível como a calculadora de massa de teste, e as manual de operação descreve o procedimento da corrida de teste passo a passo.
Quando um ensaio de teste é válido e o que fazer quando não é
Uma corrida de teste só é informativa se o peso de teste realmente perturbou o rotor. A meta é uma variação de pelo menos 20 por cento na amplitude ou de pelo menos 30 graus na fase. Se a amplitude variou menos de cerca de 10 por cento e, ao mesmo tempo, a fase menos de cerca de 5 a 10 graus, a corrida é rejeitada com a mensagem “Trial weight too small. Increase trial weight and repeat Run 1”, em que o número da corrida acompanha o plano. Um vetor que apenas girou sem crescer ainda conta como uma corrida de teste válida, e o programa não verifica um limite superior para a resposta.
- Instale um peso de teste mais pesado e repita essa corrida de teste: um peso leve demais gera coeficientes de influência pouco confiáveis.
- Se a vibração não mudou em nada, o peso era pequeno demais ou ficou em um nó; o cálculo não é executado até que a corrida seja repetida. O ângulo do peso de teste não afeta o cálculo.
A partir de onde é medido o ângulo de correção
Este é o erro de operador mais comum em todo o fluxo de trabalho. O ângulo de correção de um plano é medido a partir do ponto onde foi instalado o peso de teste desse plano, no sentido de rotação. Não é medido a partir da marca do tacômetro. Marcar fisicamente no rotor a posição do peso de teste demora alguns segundos e elimina a ambiguidade definitivamente, inclusive para qualquer trabalho repetido na mesma máquina.
Instale a massa de correção no mesmo raio da massa de teste daquele plano. O raio é apenas um braço de alavanca: ele converte massa em desbalanceamento em g*mm e não altera a massa de correção em gramas. Se for inevitável usar um raio diferente, a massa deve ser recalculada manualmente como a massa calculada multiplicada pelo raio de teste e dividida pelo raio real.
Verificações incorporadas contra uma resposta plausível mas incorreta
Qualquer cálculo de desequilíbrio devolve um número. O valor das verificações seguintes está em impedir que o programa devolva um número aparentemente fiável que a medição não sustenta.
- Na forma Modern, uma corrida cujas leituras coincidem com as da corrida anterior não é aceita: o programa informa “Measurement is unchanged from the previous run.”, o que geralmente significa que o peso de teste não foi instalado ou não foi movido.
- Um sinal sobrecarregado e saturado é rejeitado em vez de ser processado como dados válidos.
- Uma velocidade que difere da de Run 0 em mais de 40 por cento gera “WARNING: RPM changed significantly!”, mostrando as velocidades das duas corridas e as causas prováveis, disparo duplo do tacômetro ou uma mudança real de velocidade; a corrida é mantida, mas o resultado pode ser pouco confiável, portanto repita-a na velocidade de Run 0. Um desvio acima de 15 por cento é marcado por uma linha laranja no registro, porque os coeficientes de influência só são válidos em uma única velocidade.
- Se dois planos produzem respostas linearmente dependentes, o cálculo é recusado com “Failed to calculate influence coefficients” em vez de inventar uma solução. O ângulo do peso de teste não afeta isso. Verifique se cada peso de teste ficou no seu próprio plano e se cada sensor está conectado ao seu próprio canal e fornece sinal; se o peso de teste mal alterou a vibração, use um mais pesado; se os planos de correção estão próximos em um rotor estreito, balanceie em um único plano. Depois repita as corridas de teste e não reutilize o resultado anterior.
- Uma massa de teste é obrigatória para um resultado em gramas. Na forma Modern, o indicador de unidade mostra um “%” laranja em negrito enquanto a massa de teste está faltando em qualquer plano, e o cálculo é recusado nesse estado, com o campo vazio destacado em vermelho; ele passa para “g” (ou “oz”) à medida que você digita. As janelas Classic mostram o resultado como porcentagem do peso de teste até a massa ser informada, e o recalculam em gramas assim que ela é informada, mesmo depois do cálculo.
Uma condição fica a cargo do operador: a escolha da rotação. Balanceie na rotação de operação e não perto de uma ressonância dos apoios, pois perto da ressonância a amplitude é amplificada e a fase se desloca, de modo que os coeficientes medidos ali não descrevem a máquina em sua rotação de trabalho.
O trim run e o BALANCING SUMMARY
O Run T verifica a correção na máquina real. Após este, o programa escreve no registro um bloco “BALANCING SUMMARY” contendo a vibração antes e depois, a redução em porcentagem, o desequilíbrio inicial e o residual, e um veredito de PASS ou FAIL para cada plano. Esse bloco corresponde aos mesmos dados que constam do protocolo de balanceamento em HTML, pelo que o número apresentado na tela e o número entregue ao cliente são o mesmo número.
Dois formulários de balanceamento: Classic e Modern (unificado)
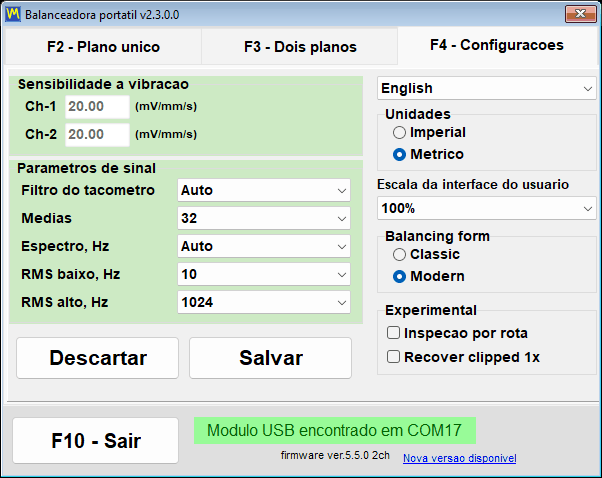
O programa oferece duas interfaces diferentes para o mesmo método de balanceamento. O seletor encontra-se na aba “F4 – Settings”, no grupo “Balancing form”, e tem dois valores: “Classic” e “Modern”. Tem efeito imediato, sem necessidade de pressionar um botão Save nem de reiniciar o programa.
Quantos planos de correção se obtêm efetivamente
Este é o ponto mais fácil de interpretar mal, por isso é enunciado aqui sem ambiguidade. O número de planos de correção acompanha o número de canais de vibração do instrumento, e 3 e 4 planos são balanceados no formulário Modern. O Balanset-1A tem 2 canais de vibração e balanceia em 1 ou 2 planos em qualquer um dos formulários. O Balanset-4A tem 4 canais de vibração, portanto alcança 3 e 4 planos, mas somente quando o formulário Modern está selecionado.
| Instrumento | Forma de balanceamento | Planos de correção disponíveis |
|---|---|---|
| Balanset-1A, 2 canais de vibração | Classic | 1 ou 2 |
| Balanset-1A, 2 canais de vibração | Software | 1 ou 2 |
| Balanset-4A, 4 canais de vibração | Classic | 1 ou 2 |
| Balanset-4A, 4 canais de vibração | Software | 1, 2, 3 ou 4 |
O número de planos é escolhido antes de Run 0. Alterá-lo reconstrói a interface e apaga as medições já efetuadas, pelo que não é algo a reconsiderar a meio de um trabalho.
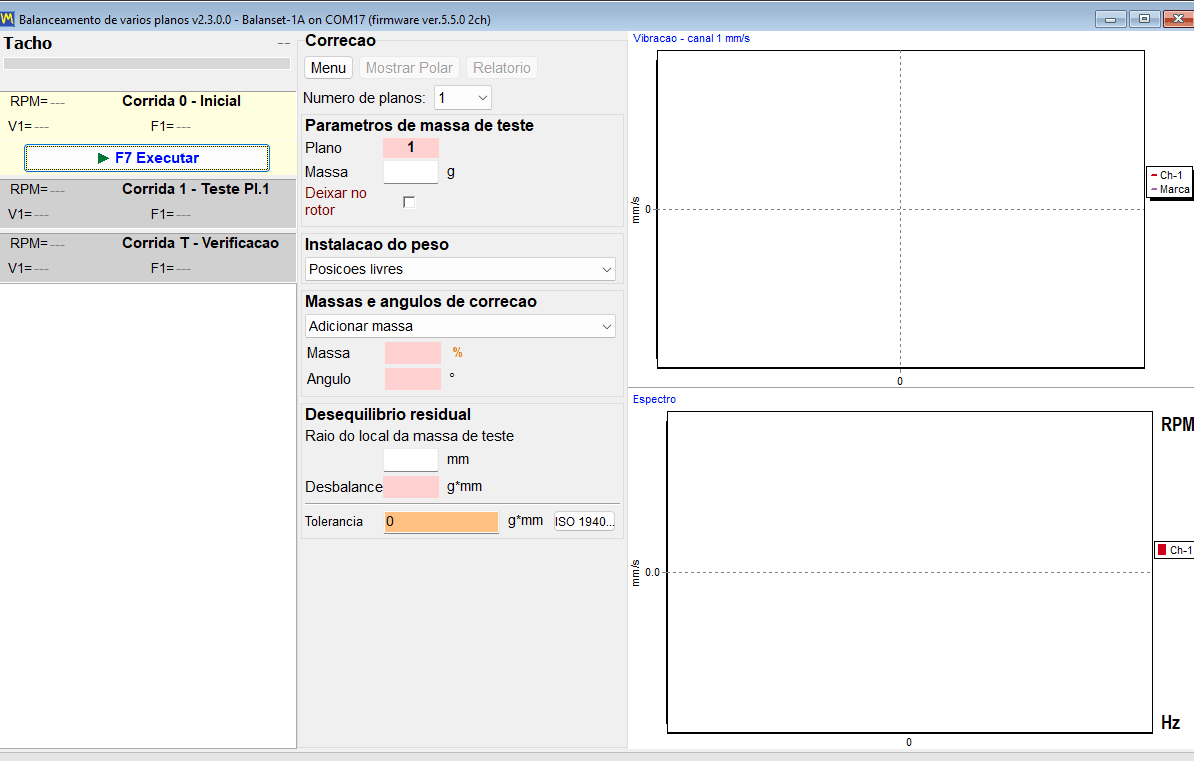
A forma Modern: uma janela, cartões de ensaio, gráficos em tempo real
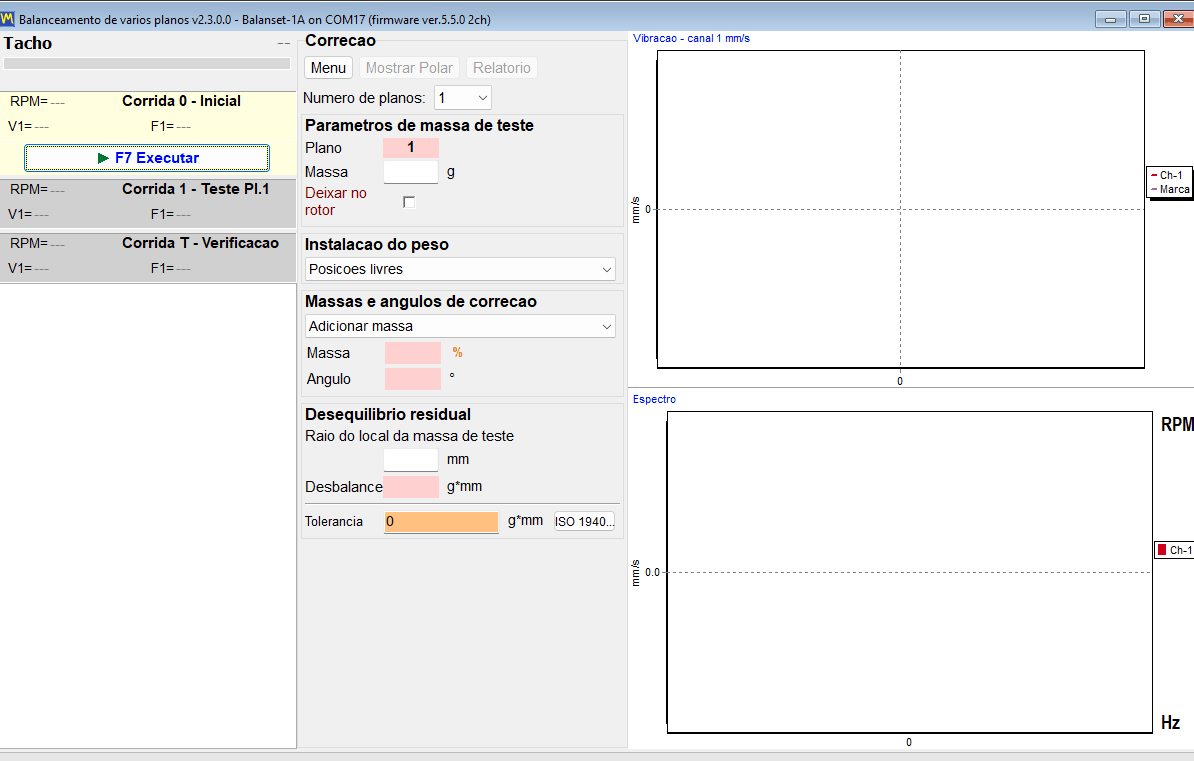
Modern é uma janela única chamada “Multi-plane Balancing”. Cada corrida é um cartão nessa janela: “0 – Initial”, “1 – Trial Pl.1” e o cartão equivalente para cada plano adicional, “T – Trim” e, quando a compensação do mandril está ativada, “E – Eccentr.”. Todos são iniciados com o mesmo botão “F7 Run”, que passa a “F7 Stop” enquanto uma medição está em andamento. A forma de onda e o espectro ficam visíveis durante a própria medição, de modo que o operador pode ver um sinal ruim enquanto ele está sendo registrado, e não depois de aceito.
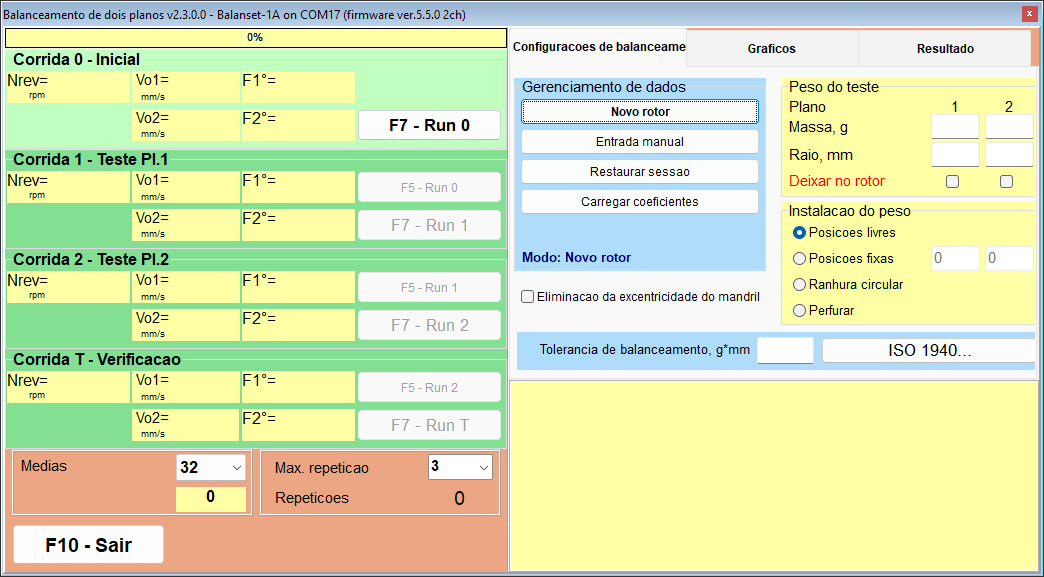
A forma Classic: duas janelas, um botão por ensaio
Classic mantém o layout que os usuários antigos já conhecem: duas janelas separadas, “Single-Plane balancing” e “Two plane balance”. Cada corrida tem o seu próprio botão, “F7 – Run 0”, “F7 – Run 1”, “F7 – Run 2”, “F7 – Run T” e, com a compensação do mandril ativada, “F7 – Run Ecc”, que é clicado com o mouse porque a tecla F7 não o aciona nessa etapa, e a correção calculada é lida na aba “Result”.
A mesma matemática, fluxo de trabalho diferente
O cálculo subjacente a ambas as formas é o mesmo. Com os mesmos dados de entrada, o resultado é idêntico, pelo que a escolha entre elas é uma questão de fluxo de trabalho e hábito, e não de precisão.
| Aspecto | Classic | Modern (unificada) |
|---|---|---|
| Planos de correção | 1 e 2 | 1 a 4, com 3 e 4 no Balanset-4A |
| Janelas | Duas: “Single-Plane balancing” e “Two plane balance” | Uma: “Multi-plane Balancing” |
| Controlos de ensaio | Um botão separado por ensaio | Cartões de ensaio geridos por um único botão “F7 Run” |
| Cálculo | Consultado na aba “Result” | Inicia automaticamente após o último ensaio de teste |
| Gráficos durante a medição | Aba Charts, ativada após Run 0 | Forma de onda e espectro em tempo real durante o ensaio |
| Modo de medição | “Averages”, “Auto” ou 8 a 256 rotações, e “Max. repeat” de 1 a 20, padrão 3, ambos na aba “F4 – Settings” | Escolhido em “Menu” e depois “Measurement mode”: “Manual (fixed repeats)”, o padrão, com “Repeats per run” 1, 3, 5, 8, 12 ou 16 (padrão 3) sobre “Revolutions” 16, 32, 64, 128 ou 256 (padrão 128), ou “Auto (adaptive)”; a escolha é memorizada na configuração |
| Carregamento de coeficientes salvos | “Data Management” e depois “Load Coefficients” | “Menu” e depois “Load Coefficients” |
| Apenas nesta forma | Recalcular uma correção concluída para outros planos com “Change corr. planes” | “First trial weight estimate”, medição “Auto (adaptive)”, forma de onda e espectro em tempo real durante a corrida, 3 e 4 planos |
No modo “Auto (adaptive)”, o programa continua acumulando rotações até o resultado se estabilizar; o progresso é mostrado como o preenchimento colorido do cartão da corrida ativa, e o número de rotações e a incerteza alcançada (SE/V) são gravados no registro quando a corrida termina. Se for exibido “Additional averaging does not improve accuracy.”, leia-o no contexto: com um nível de vibração apreciável, é sinal de um problema mecânico, folga, rolamentos ou velocidade instável, que mais médias não conseguem corrigir; com uma vibração residual muito baixa, a caixa de diálogo explica, em vez disso, que a dispersão é ruído de medição, e não uma falha da máquina. Você pode aceitar o resultado como está ou descartar a medição.
A função de recálculo exclusiva do Classic merece uma observação operacional. “Change corr. planes” é acionado com o mouse; nessa janela, a tecla F5 funciona como Voltar.
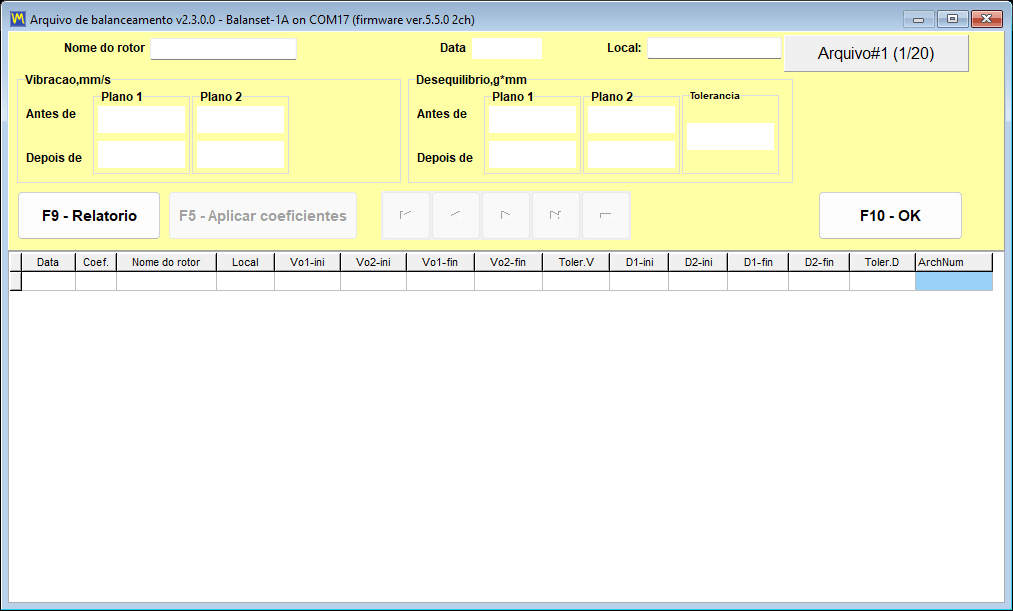
As duas formas compartilham um único arquivo. A janela do arquivo, aberta com F8, lista apenas registros de 1 e 2 planos e abre a forma selecionada em Settings; os coeficientes dos trabalhos de 3 e 4 planos são carregados de dentro da forma Modern com “Menu” e depois “Load Coefficients”.
Onde colocar o peso: métodos de correção e diagramas polares
Uma massa e um ângulo calculados são apenas metade da resposta. A outra metade é saber se essa posição pode ser alcançada no rotor real, razão pela qual o programa dispõe de quatro métodos de instalação do peso, selecionados em “Weight installing method”, e recalcula a correção para a forma que cada um exige. Assim como a chave “Add mass” e “Remove mass”, o método vale para todos os planos de correção ao mesmo tempo: não é possível furar em um plano e adicionar um peso em outro.
| Método | O que o programa produz | Condição ou limite |
|---|---|---|
| Posições livres | Um peso, exatamente no ângulo calculado. | Para rotores em que qualquer posição angular pode ser alcançada. |
| Posições fixas | A correção repartida entre duas posições numeradas adjacentes, como pás de ventilador ou furos existentes. | São necessárias pelo menos 3 posições. |
| Ranhura circular | Três pesos de massa igual, cada um com um terço da massa de teste desse plano: um no ângulo de correção e dois em ângulos calculados, de modo que a soma vetorial deles seja igual à correção. | Recusado com “TOO HEAVY for 3-weight groove method!” se a correção exceder esse um terço da massa. |
| Drill | Profundidade de furação H, número de furos N e ângulo f. | Muda sempre o método para Remove mass. |
Diagramas polares: a verificação antes de instalar qualquer coisa
O diagrama polar é o último olhar do operador antes de tocar na máquina. São apresentados até 4 círculos lado a lado, um por plano de correção, com anéis a 20, 40, 60, 80 e 100 por cento e uma seta a indicar o sentido de rotação. Ver o peso desenhado num círculo que roda no mesmo sentido do rotor é o que permite detectar um ângulo contado no sentido errado, que é o tipo de falha que custa um ensaio extra.
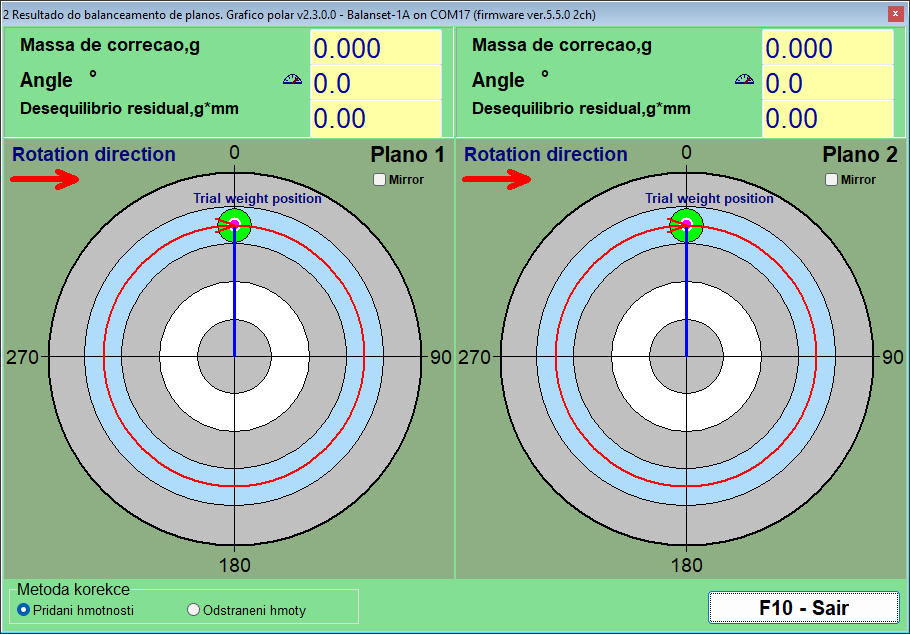
Duas chaves alteram a forma como a mesma solução é expressa. “Add mass” e “Remove mass” no grupo “Correction method” convertem uma solução de adição de massa em uma solução de remoção de massa: o ângulo exibido já está girado 180 graus, portanto não some outros 180 por conta própria, e a massa permanece a mesma, o que é útil quando a opção prática é retificar ou furar em vez de soldar. A escolha vale para todos os planos ao mesmo tempo e é sincronizada com a forma de balanceamento; com “Drill”, que sempre remove massa, e “Circular groove”, que sempre adiciona, a chave fica bloqueada. “Mirror”, uma caixa de seleção por plano, espelha o desenho para rotores que são vistos fisicamente pelo outro lado: o marcador em 60 graus passa para onde antes estavam 300 graus e a seta de rotação se inverte, enquanto o ângulo numérico no painel de dados não muda.
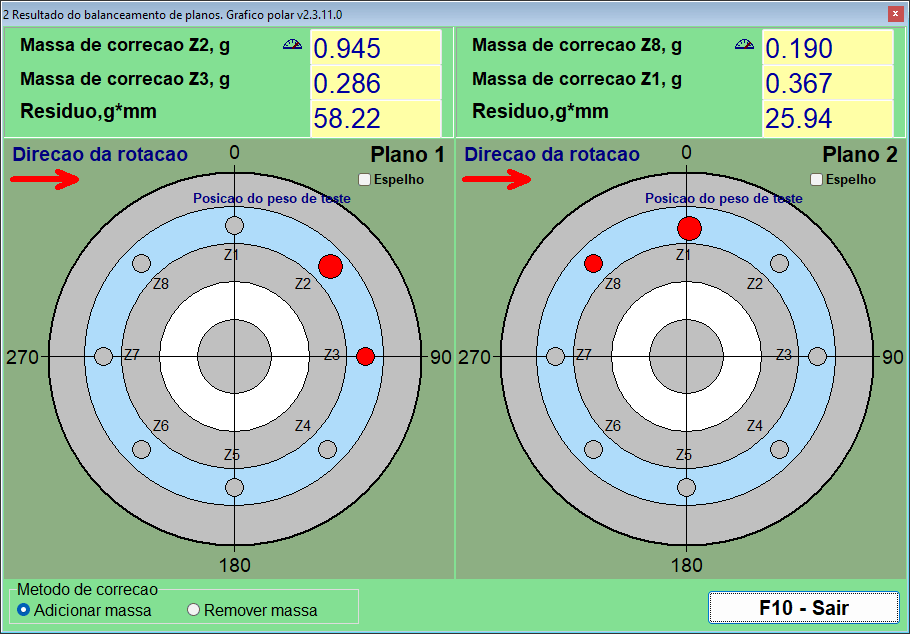
Fixed positions: pás de ventilador e furos existentes
Em um ventilador, um impulsor ou uma flange com círculo de furos, um peso só pode ser colocado onde houver lugar para ele. Em “Fixed positions”, o operador informa quantas posições o rotor tem, no campo “Blades” da forma Modern; o programa as trata como igualmente espaçadas ao redor da circunferência, de modo que o modo só serve para rotores em que isso é realmente verdade. O peso de teste vai em uma das posições, que conta como posição 1, a numeração segue no sentido de rotação, e o programa divide a correção entre as duas posições adjacentes que delimitam o ângulo calculado, indicando uma massa para cada uma. O resultado é diretamente executável: dois números, duas pás.
Circular groove: três pesos iguais na ranhura
Rotores com ranhura circular (circular groove), como muitos mandris de rebolos, recebem pesos padrão que deslizam na ranhura. Aqui a correção é expressa como três pesos de massa igual, cada um com um terço da massa de teste do plano, um colocado no ângulo de correção e dois em ângulos calculados, de modo que a soma vetorial deles seja igual à correção necessária. Antes de Run 0, os três pesos ficam espalhados uniformemente a 120 graus, para que seus efeitos se anulem, e antes da corrida de teste do plano os três ficam juntos na posição do peso de teste; a janela “3-Weight Balancing” mostra essas posições passo a passo. O método tem um limite físico embutido: se a correção for maior que um terço da massa de teste desse plano, o programa a recusa com “TOO HEAVY for 3-weight groove method!” em vez de propor pesos que não caberiam no esquema, e se dois dos pesos ficarem a menos de 20 graus um do outro, pede que você verifique as posições fisicamente.
Drill: transformar uma correção em furos
Quando é preciso remover massa em vez de adicioná-la, a calculadora integrada na janela “Drilling – settings” converte a correção na profundidade de furação H, no número de furos N e no ângulo f. Ela precisa de três dados: o diâmetro da broca, a profundidade máxima de furação permitida e a densidade do material. Escolher Drill sempre muda o método para Remove mass, e o ângulo que ela imprime já é o ponto de furação no lado pesado, 180 graus de onde um peso seria colocado, portanto não some 180 graus por conta própria.
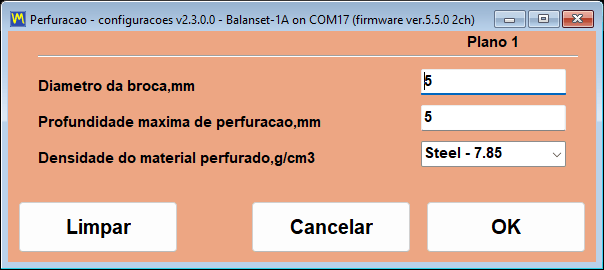
As densidades estão predefinidas em g/cm3 para Aço 7.85, Ferro fundido 7.1, Alumínio 2.7, Cobre 8.95, Latão 8.5, Bronze 8.8 e Titânio 4.5, podendo introduzir-se um valor personalizado para qualquer outro material.
Duas observações honestas sobre a calculadora de furação. H é a profundidade de cada furo medida até o vértice do cone da broca, supondo um ângulo de ponta de 120 graus; portanto, informe a profundidade máxima como o limite mecânico real da peça, incluindo a espessura da parede e os furos vizinhos. Se a massa total exigisse um furo mais profundo, a correção é dividida em vários furos, nenhum deles mais profundo que esse limite; coloque-os lado a lado e confirme o resultado com uma corrida de verificação em vez de presumi-lo.
Excentricidade do mandril: a compensação Run E
Um rotor balanceado em um mandril carrega um erro que nada tem a ver com desequilíbrio: o runout do próprio mandril. O programa trata isso com uma corrida de excentricidade dedicada, ativada antes de Run 0: na forma Modern com “Menu” e depois “Eccentricity”, que adiciona um cartão “E – Eccentr.”, e no Classic com a caixa de seleção “Mandrel eccentricity elimination”, que adiciona o cartão “Run E – Eccentricity” com o seu botão “F7 – Run Ecc”. Depois de Run 0, o rotor é girado 180 graus no mandril, com o mandril e a sua marca do tacômetro mantidos como estavam, e medido novamente; o programa calcula o vetor de runout e o subtrai de todas as medições seguintes, de modo que apenas o desequilíbrio verdadeiro é corrigido e o trabalho continua a partir de Run 1 sem girar o rotor de volta. Se a vibração mal mudou após o giro, ele avisa “WARNING: It appears the rotor was NOT rotated 180 degrees between Run 0 and Run E!” e pergunta se deve pular a compensação.
Quando o plano calculado não pode ser alcançado
Por vezes, o plano de correção correto simplesmente não é acessível com uma ferramenta. A forma Classic pode recalcular uma correção de dois planos já concluída, a partir dos planos para os quais foi calculada, H1 e H2, para dois outros planos, K1 e K2, utilizando a geometria do rotor. Quatro esquemas geométricos cobrem as disposições habituais dos novos planos em relação aos antigos, e as distâncias entre eles são introduzidas em mm juntamente com os novos raios. O resultado é o mesmo desequilíbrio expresso como pesos que pode efetivamente instalar.
Tolerâncias e normas: ISO 21940-11, ISO 20816-3 e ISO 10816-1
Um trabalho de balanceamento só termina quando alguém pode afirmar, por escrito, que o rotor está dentro de uma tolerância documentada. O software Balanset aplica normas diferentes a perguntas diferentes. A ISO 21940-11, a edição atual da antiga ISO 1940-1, responde à pergunta de aceitação no fim de um trabalho de balanceamento: o desequilíbrio residual é pequeno o bastante para este tipo de rotor? A ISO 20816-3 e a ISO 10816-1 respondem à pergunta de condição: esta máquina está operando na zona A, B, C ou D? Todos esses critérios estão incorporados ao programa, e todos os números usados por eles são apresentados a seguir, para que você possa conferir a aritmética na sua própria máquina antes de comprar qualquer coisa.
ISO 21940-11: o desequilíbrio residual é verificado automaticamente, plano a plano
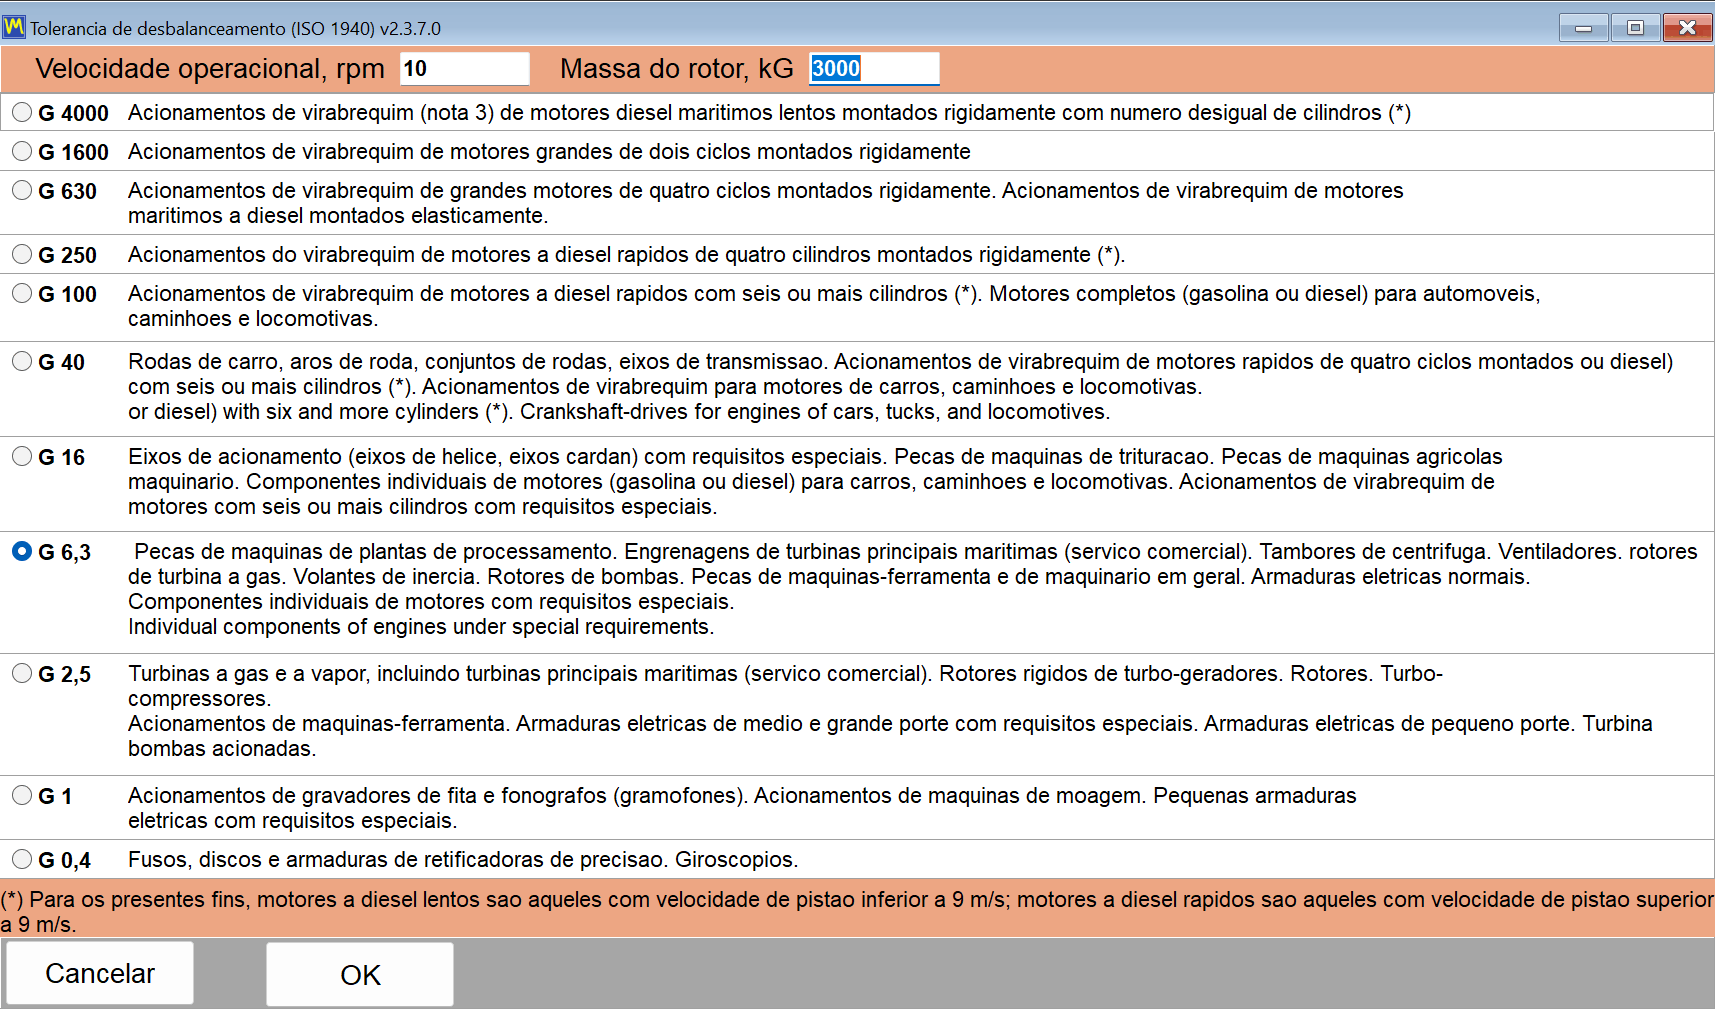
A tolerância é calculada na janela “Disbalance tolerance (ISO 21940-11)”, aberta com o botão “Calculator…” ao lado do campo de tolerância: na forma Modern ela fica no bloco “Residual unbalance”, nas janelas Classic tanto na aba “Balancing settings” quanto na aba “Result”. Você seleciona o grau de qualidade de balanceamento G, informa a velocidade de operação e a massa do rotor, e “OK” transfere o desequilíbrio residual admissível para o campo de tolerância, de onde ele é armazenado com a sessão e impresso no relatório HTML; pode ser definido antes de Run 0 ou depois de a correção já ter sido calculada. Após a corrida de verificação, o desequilíbrio residual medido é comparado com esse valor: o campo é destacado em verde quando o resultado está dentro da tolerância e em vermelho quando não está, e o programa indica um PASS ou FAIL explícito para cada plano de correção. Nada precisa ser consultado manualmente em tabelas, e nada depende do julgamento do operador sobre o que significa “suficientemente bom”.
A fórmula, apresentada na íntegra para que possa ser verificada
O programa usa a expressão padrão da ISO 21940-11, e não há nada escondido por trás dela:
Uperm [g*mm] = 1000 * G * M / (2 * pi * f)
Aqui G é o grau de qualidade de balanceamento em mm/s, M é a massa do rotor em kg e f é a velocidade de operação em Hz, ou seja, RPM dividido por 60. O exemplo resolvido do manual é fácil de repetir em uma calculadora: grau G 6.3, velocidade de 3000 RPM e massa do rotor de 10 kg resultam em um desequilíbrio residual admissível de cerca de 200,5 g*mm. Com vários planos de correção, o programa divide a tolerância igualmente, de modo que o campo “Tolerance” recebe Uperm / N para um plano: Uperm / 2 para dois planos, e Uperm / 3 ou Uperm / 4 na forma Modern em um Balanset-4A. Essa divisão serve para um rotor cujo centro de massa está aproximadamente no meio entre os planos de correção; para um rotor assimétrico ou em balanço, a ISO 21940-11 aloca a tolerância conforme a posição do centro de massa, portanto calcule as parcelas manualmente e digite você mesmo o valor por plano no campo “Tolerance”. No sistema imperial, a tolerância é exibida e verificada em oz*in.
Como a tolerância é derivada dos seus próprios três dados de entrada, o veredito apresentado na tela é reprodutível por qualquer pessoa que leia o relatório, incluindo o inspetor do seu cliente.
Escolha do grau de qualidade de balanceamento
A janela “Disbalance tolerance (ISO 21940-11)” oferece os graus de G 4000 até G 0.4. A tabela abaixo repete as indicações de aplicação dadas no manual, de modo que o grau possa ser escolhido antes mesmo de o instrumento ser conectado.
| Grau | Aplicação típica |
|---|---|
| G 4000 | Cambotas de motores diesel marítimos muito grandes e de rotação lenta |
| G 1600 a G 100 | Cambotas de motores diesel grandes e de alta velocidade, e motores completos |
| G 40 | Rodas de automóvel, jantes e eixos de transmissão |
| G 16 | Eixos de hélice e de transmissão, peças de britadores e máquinas agrícolas |
| G 6.3 | Ventiladores, rotores de bombas, peças de máquinas-ferramenta e rotores de motores elétricos; o padrão industrial geral habitual |
| G 2.5 | Turbinas a gás e a vapor, rotores rígidos de turbogeradores, acionamentos de máquinas-ferramenta e rotores de motores elétricos com requisitos especiais |
| G 1 | Acionamentos de retificadoras e pequenos rotores de motores elétricos com requisitos especiais |
| G 0.4 | Fusos, discos e induzidos de retificadoras de precisão, e giroscópios |
Para a maior parte do trabalho de campo em ventiladores, sopradores, rotores de bombas e componentes de máquinas-ferramentas, o grau G 6.3 é o que será exigido, sendo o ponto de partida, salvo indicação em contrário do fabricante da máquina.
ISO 10816-1: classes de máquinas e zonas de vibração
Avaliar a condição de uma máquina é uma questão separada de aceitar um trabalho de balanceamento, e o programa usa normas separadas para isso. A lista “Vibration evaluation standard” na aba “F4 – Settings” oferece “Off”, o padrão, a ISO 20816-3 com seus grupos de máquinas 1 e 2 em suportes rígidos ou flexíveis, e a ISO 10816-1 com as classes de máquinas I a IV, a classificação antes publicada como ISO 2372, com as quatro zonas A, B, C e D. A tabela da ISO 10816-1 é também aquela com a qual o Route Inspection avalia cada local, e seus limiares são reproduzidos aqui. A zona A é uma máquina recém-comissionada, a zona B é aceitável para operação contínua sem restrições, a zona C significa que a condição só é aceitável para operação limitada, e a zona D significa que a vibração é severa o suficiente para causar danos. Os limiares são publicados aqui na íntegra, em mm/s.
| Classe | Máquinas | A/B, mm/s | B/C, mm/s | C/D, mm/s |
|---|---|---|---|---|
| Classe I | Máquinas pequenas | 0.71 | 1.8 | 4.5 |
| Classe II | Máquinas médias | 1.12 | 2.8 | 7.1 |
| Classe III | Máquinas grandes sobre fundação rígida | 1.8 | 4.5 | 11.2 |
| Classe IV | Máquinas grandes sobre fundação flexível | 2.8 | 7.1 | 18.0 |
Um ponto de honestidade vale ser dito com clareza, porque as normas de vibração são fáceis de borrar em texto de marketing. O programa traz duas tabelas de avaliação: a tabela de classes de máquinas da ISO 10816-1, classes I a IV, e as zonas A a D da ISO 20816-3 para máquinas do Grupo 1 e do Grupo 2 em suporte rígido ou flexível. Qualquer uma delas pode ser selecionada como “Vibration evaluation standard” na aba “F4 – Settings”, o padrão é “Off”, e a vibração global Vs no Vibration Meter e nas janelas de balanceamento passa então a ser colorida por zona; depois da corrida de verificação, o cartão “T – Trim” também mostra Vs por plano com a sua zona, por exemplo “Vs1: 2.66 – Zone B”. O Route Inspection avalia cada local segundo a ISO 10816-1. Os limites para tipos específicos de máquinas de outras partes da ISO 20816 ou da ISO 14694 para ventiladores não são calculados pelo programa.
A banda de medição por detrás do número
Um valor de severidade de vibração só tem significado se a banda de frequência em que foi medido for conhecida. O limite superior padrão no programa é RMS High, Hz = 1024, que, junto com o limite inferior padrão RMS Low, Hz = 10, dá a banda padrão ISO 10816 / ISO 20816 de 10 a 1000 Hz. Em uma máquina que gira abaixo de 600 RPM, a frequência de rotação fica abaixo de 10 Hz; enquanto houver sinal do tacômetro, o próprio programa reduz o limite inferior da banda desse rotor para metade da frequência de rotação, de modo que a componente 1x permaneça dentro de Vs. Sem tacômetro, vale o valor das configurações; portanto, em uma máquina lenta, reduza manualmente o limite inferior para 1 ou 2 Hz antes de comparar a leitura com qualquer tabela de zonas. A configuração muda o número na tela, mas não afeta nem a componente 1x nem o balanceamento, e é exatamente por isso que está documentada aqui e não escondida.
Os trabalhos anteriores permanecem auditáveis
O veredito de tolerância não é apenas uma indicação ao vivo. No arquivo de sessões, as células de vibração residual e de desequilíbrio residual de todo registro que tem tolerância são destacadas em verde quando dentro da tolerância e em vermelho quando excedida, de modo que uma lista inteira de trabalhos anteriores pode ser examinada de relance em busca de resultados que ficaram fora do limite. Para uma empresa de serviços, esta é a diferença entre ter feito o trabalho e conseguir prová-lo um ano depois.
Arquivo de sessões, repetição do balanceamento sem corridas de teste, e relatórios
As corridas de teste são a parte cara de um trabalho de balanceamento. Cada uma delas implica parar o rotor, montar um peso, arrancar novamente e aguardar uma velocidade estável. O arquivo de sessões existe para que este trabalho seja pago uma vez por máquina, em vez de uma vez por visita, e para que a documentação entregue ao cliente seja produzida pelo programa, em vez de escrita posteriormente.
Cada sessão é arquivada, com os coeficientes que a fizeram funcionar
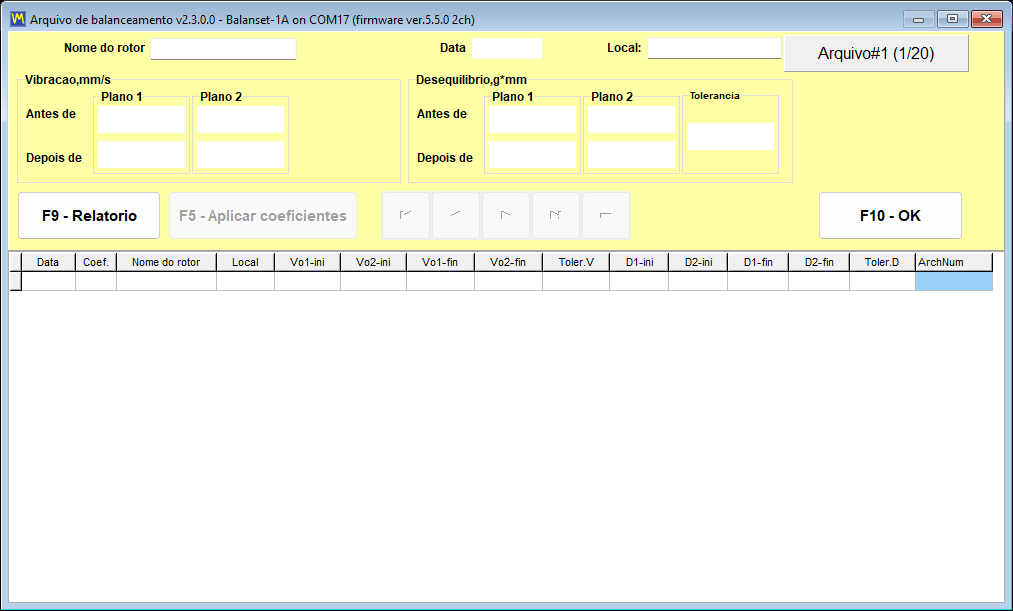
Um registro de arquivo é gravado automaticamente; não há caixa de diálogo a lembrar no início do trabalho. Junto com as medições, o programa armazena os coeficientes de influência que calculou para essa máquina, as massas de teste, os raios das massas de teste, o número de posições fixas e a tolerância que estava em vigor. O registro é criado após a primeira corrida de teste. Quando a janela de balanceamento é fechada e o registro ainda não tem nome, a confirmação de fechamento se transforma em um cartão “Save to archive” com os campos “Rotor name” e “Place”, de modo que o registro possa ser encontrado de novo por uma pessoa, e não por um número; um nome deixado em branco torna-se um nome automático como “Rotor 12.06.2026 14:05”, e na forma Modern o nome também pode ser definido a qualquer momento com “Menu” e depois “Rotor name…”.
Um aviso que o programa dá por conta própria vale ser conhecido antes do primeiro trabalho: se a pasta Documents for sincronizada por um serviço na nuvem, como o OneDrive, a sincronização pode travar o programa e danificar o banco de dados do arquivo; portanto, mova a pasta BalSoft para fora da sincronização na nuvem ou marque-a como sempre mantida neste dispositivo.
Voltar a balancear o mesmo rotor não exige novas corridas de teste
Esta é a parte que uma empresa de serviços paga efetivamente, e vale a pena descrevê-la como um mecanismo, e não como um slogan. Os coeficientes de influência descrevem a forma como essa máquina em particular responde a um peso em cada plano. Uma vez armazenados, um trabalho repetido no mesmo rotor só necessita da medição inicial: os coeficientes salvos são carregados, a Run 0 é medida, e as massas e ângulos de correção são calculados de imediato. As corridas de teste não são repetidas de todo.
Existem três formas de carregar coeficientes armazenados:
- No formulário Modern, “Menu” e depois “Load Coefficients”.
- No formulário Classic, “Data Management” e depois “Load Coefficients”.
- Na janela principal, F8 para um registro de 1 ou 2 planos, depois selecione um registro que mostre um V verde na coluna “Coeff” e pressione “F5 – Apply coefficients”; os registros de 3 e 4 planos são acessados a partir da forma Modern configurada com o mesmo número de planos.
Duas ressalvas têm de ser publicadas junto dessa promessa, porque ignorar qualquer uma delas produz um resultado confiante mas errado.
- No arquivo, “F10 – OK” não carrega uma sessão nem transfere quaisquer coeficientes. Só “F5 – Apply coefficients” o faz. Este é o mal-entendido mais comum da janela de arquivo.
- Os coeficientes só são válidos para a mesma máquina e o mesmo tipo de rotor, com a posição dos sensores e do tacômetro inalterada, a marca refletiva no mesmo lugar e o modo de funcionamento inalterado. Por isso, a localização do peso de teste deve ser marcada fisicamente no rotor durante o primeiro trabalho, para que a visita seguinte parta da mesma geometria.
O resultado de um trabalho repetido é salvo como um novo registro de arquivo. O registro original não é modificado, pelo que o histórico da máquina permanece intacto.
As iterações de verificação custam quase nada
Se o desequilíbrio residual continuar acima da tolerância após a corrida de verificação, as corridas de teste também não são repetidas. Os coeficientes já existem, pelo que o programa calcula de imediato a correção adicional. O peso extra é adicionado sem remover os pesos já montados, e a corrida de verificação é repetida. Isto pode ser feito tantas vezes quantas o trabalho exigir, razão pela qual um rotor difícil consome tempo em arranques, e não em trabalho de medição.
Relatórios que o programa escreve para si
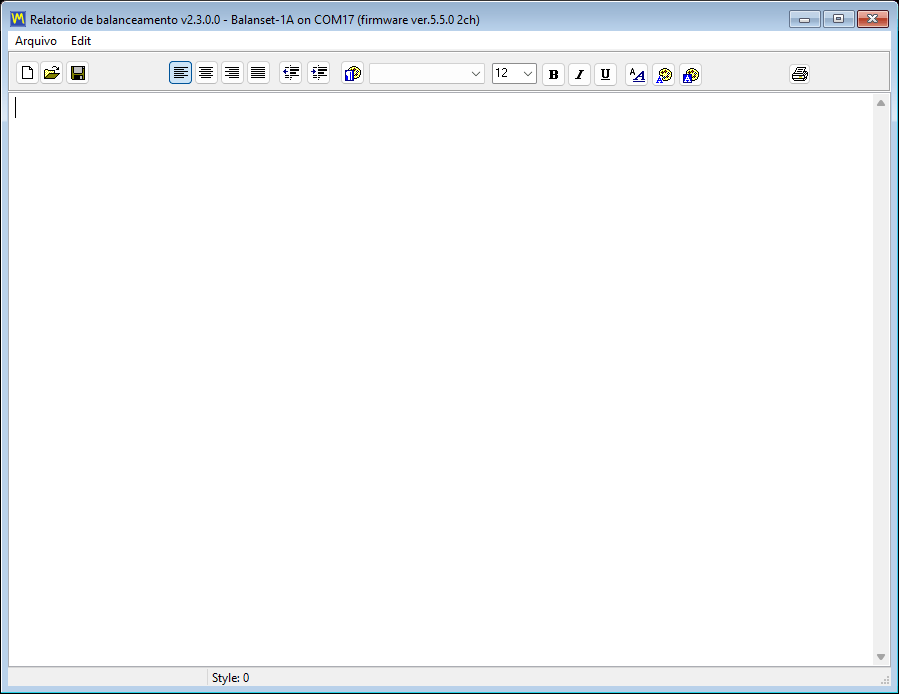
Três documentos HTML são produzidos pelo próprio software, todos codificados em UTF-8 e todos passíveis de ser abertos em qualquer navegador, em qualquer sistema operativo, incluindo o celular de um cliente:
protocol11.htm, o protocolo de balanceamento de um trabalho concluído.vibrometer_report.htm, o relatório do medidor de vibração de uma sessão de medição.report_YYYY-MM-DD.htm, o relatório de rota de um dia de inspeção.
Um relatório não é um arquivo sem saída. O programa inclui um editor de relatórios com pré-visualização de impressão, e a pré-visualização pode ser ampliada de 10 a 200 por cento a partir da lista, ou até 500 por cento inserindo o valor manualmente, o que é importante ao verificar um número pequeno numa tela de notebook junto de uma máquina.
Formatos de exportação, e o único requisito que ninguém espera
| Formato | Uso típico |
|---|---|
| O documento enviado a um cliente ou anexado a uma ordem de trabalho | |
| HTML, arquivo único | Um arquivo autônomo com as imagens incorporadas, fácil de enviar por e-mail |
| HTML com uma pasta de imagens | Versão editável para publicação ou para colar noutro documento |
| RTF | Abrir e editar o protocolo num processador de texto |
| RVF | Formato de texto enriquecido nativo do editor incorporado |
Um requisito tem de ser afirmado claramente, porque surpreende as pessoas num notebook novo: a exportação para PDF requer que esteja instalada pelo menos uma impressora do Windows. O driver da impressora é utilizado apenas para calcular o esquema da página, e nada é efetivamente impresso. Se o computador não tiver impressora nenhuma, ative “Microsoft Print to PDF” no Windows e a exportação funcionará.

O seu papel timbrado, o seu logotipo
Os modelos de relatório são arquivos HTML comuns na ReportTpl pasta junto ao Bs1A.exe e podem ser editados para que o protocolo traga o papel timbrado, o logotipo e os dados de contato da sua empresa. As edições são preservadas nas atualizações automáticas: um modelo modificado é renomeado para name.user-YYYYMMDD-HHMMSS.htm antes de o novo arquivo de fábrica ser gravado, o programa lista os arquivos preservados uma vez após a atualização, e a personalização é transferida manualmente para o novo modelo. A reinstalação com Bs1ASetup.exe não faz essa verificação e substitui os modelos pelos de fábrica; portanto, copie os seus modelos para outro lugar antes de reinstalar.
Quando a tolerância veio da calculadora ISO, o protocolo preenche automaticamente a sua seção “Applied Standards”: ISO 21940-11:2016, antes ISO 1940-1, o grau de qualidade de balanceamento G, a massa do rotor, a velocidade máxima de serviço, o desequilíbrio residual admissível total e a sua alocação aos planos de tolerância. A seção de resultados lista os pesos de correção recomendados por plano como massa e ângulo, tanto após as corridas de teste quanto após a corrida de verificação.
Os dados são seus e são portáteis
O arquivo e os relatórios encontram-se em Documents\BalSoft\Bs1A. Eles sobrevivem às atualizações do programa e a uma reinstalação completa, e passam para outro computador instalando o programa lá com o assistente, fechando-o nas duas máquinas e copiando a pasta do banco de dados e todas as pastas cujo nome começa com Arc desse local; os relatórios HTML prontos nas pastas Arc podem ser movidos livremente por conta própria. Não há servidor de banco de dados para migrar, nenhum servidor de licenças para contatar e nenhuma conta na nuvem guardando o seu histórico de medições.
Route Inspection: monitorização em ronda segundo a ISO 10816-1 (experimental)
O Route Inspection é marcado como experimental no manual do usuário e vem desativado por padrão. Ele é ativado por uma caixa de seleção na aba “F4 – Settings”.
O que acrescenta é uma segunda vida para o mesmo hardware. Entre trabalhos de balanceamento, o instrumento e o notebook transformam-se num conjunto de monitoramento de vibração em ronda: segue-se uma rota definida através da fábrica, medem-se os mesmos pontos da mesma forma sempre, e observa-se a evolução dos números.
Como é organizada uma rota
O modelo de dados tem três níveis, e corresponde à forma como a fábrica é efetivamente percorrida:
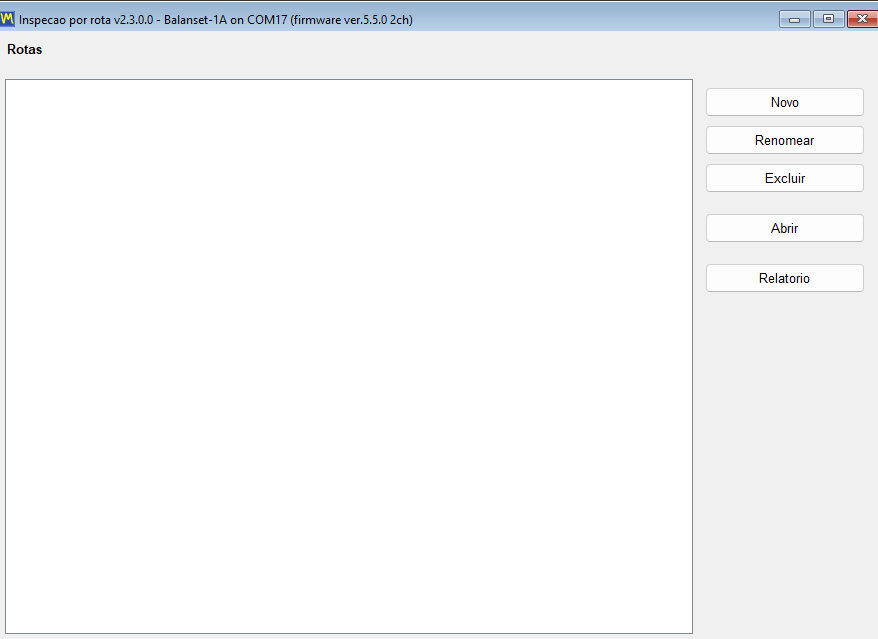
- A rota é uma ronda, por exemplo uma oficina ou uma linha de produção.
- A ponto é uma máquina nessa rota.
- A local é um rolamento combinado com um eixo, que é o que o sensor efetivamente mede.
Um ponto pode conter até 8 rolamentos, e cada rolamento tem 3 eixos: X horizontal, Y vertical e Z axial. Isso dá um máximo de 24 locais de medição numa única máquina, o que é suficiente para uma bomba multiestágio ou um conjunto de motor e ventilador com vários apoios.
Cada local é avaliado segundo a ISO 10816-1
Cada local medido é comparado com os limiares da ISO 10816-1 para a classe de máquina atribuída a esse ponto, classes I a IV, e é colorido de acordo com a zona A, B, C ou D. Essa cor é o objetivo do módulo durante uma ronda: um ponto não medido é visualmente distinto de um ponto saudável, pelo que é evidente, no final da ronda, se a rota foi concluída, e é evidente de imediato qual a máquina que precisa de atenção antes sequer de se abrir um único gráfico.
Tendências e a previsão
Estão disponíveis três vistas de tendência para cada local. “Overall level” representa graficamente a velocidade de vibração de banda larga ao longo de visitas sucessivas, em comparação com os limites de zona da ISO 10816-1. “Frequencies” acompanha componentes de frequência individuais, que é a forma como uma avaria de rolamento em desenvolvimento se distingue de uma subida lenta do desequilíbrio. A vista em cascata (waterfall) sobrepõe até aos 12 espectros mais recentes do canal 1, de modo que um novo pico que não estava lá há três visitas se torna visível como uma crista, em vez de como um número.
O programa também extrapola. Utilizando até às 6 visitas mais recentes, ajusta uma linha reta e expressa o resultado como aproximadamente N dias até à zona X. É importante apresentar isto exatamente como o manual faz: trata-se de uma estimativa aproximada para o planejamento da manutenção, produzida por extrapolação linear de um punhado de pontos. Não é uma vida útil restante garantida, e uma avaria que se desenvolva de forma não linear não a respeitará. Usada com honestidade, é uma forma de decidir qual de duas máquinas agendar primeiro.
O que uma visita pode registrar além de números
Uma leitura de vibração isolada perde muitas vezes o contexto que lhe dava significado. Cada visita pode, por isso, também registrar uma nota de texto livre, uma leitura de temperatura e uma fotografia em formato jpg, png ou bmp, para que a proteção solta, a fuga de óleo ou o acoplamento temporário sejam documentados junto da medição que os explica. Um run-down de até 120 s também pode ser registrado dentro da rota, o que significa que a desaceleração livre de uma máquina suspeita pode ser captada durante a ronda, em vez de ser agendada como uma visita separada.
O relatório de rota
É produzido um relatório HTML por dia de inspeção, com o nome report_YYYY-MM-DD.htm. É o documento que é entregue ao responsável pela manutenção ou ao cliente no final da ronda e, tal como os outros relatórios, abre em qualquer navegador sem que o software esteja instalado no computador do leitor.
Notas operacionais que vale a pena conhecer com antecedência
- Se nenhuma porta COM tiver sido aceita, os botões de medição não ficam acinzentados. Em vez disso, respondem “Measurement is not available.”, pelo que um instrumento em falta parece uma recusa, e não uma interface desativada.
- Abrir uma janela de rota interrompe um Signal Monitor ou Run-down em execução. O instrumento tem uma única porta, e o módulo de rota assume o seu controle. Este é um comportamento esperado, e não uma falha.
- Reduzir o número de rolamentos num ponto é bloqueado se o rolamento que desapareceria já tiver histórico de medições. O programa protege a tendência, e não o esquema.
- Eliminar uma rota ou um ponto não apaga os dados. A pasta é movida para
Routes\_deleted, pelo que uma eliminação feita em campo pode ser desfeita mais tarde no escritório.
Os dados permanecem legíveis fora do programa
Os dados de rota são armazenados em arquivos simples, em unidades SI, com ponto decimal, independentemente das definições regionais do Windows. Este último pormenor parece trivial, mas não é: significa que uma rota registrada num notebook configurado para um idioma que utiliza vírgula decimal abre corretamente em qualquer outra máquina, e os arquivos podem ser processados pelas suas próprias ferramentas sem um conversor.
Configurações, unidades, idiomas e escala da tela
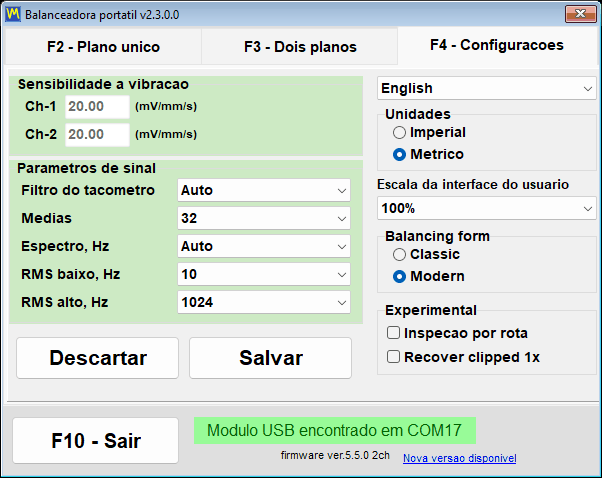
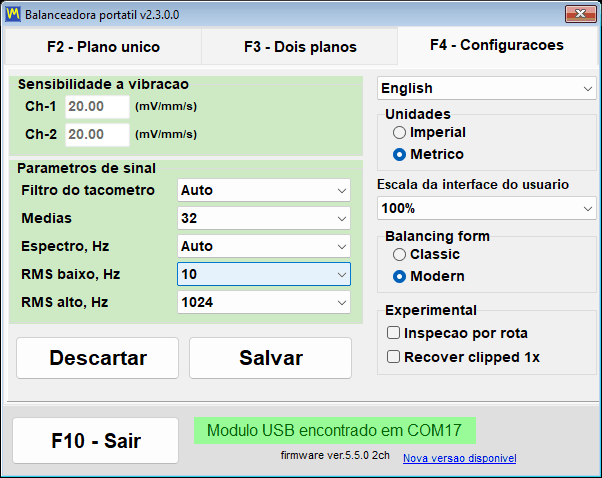
Tudo o que altera a forma como o programa mede e o seu aspecto encontra-se numa única aba da janela principal, “F4 – Settings”. Não existe nenhuma árvore aninhada de caixas de diálogo de preferências para percorrer: a sensibilidade dos sensores, os parâmetros do sinal, o idioma da interface, “UI Scale”, o sistema “Units”, o interruptor “Balancing form” e as caixas de verificação de funcionalidades “Experimental” estão todos na mesma tela, e os valores que aí vê são os valores que o instrumento está utilizando neste momento.
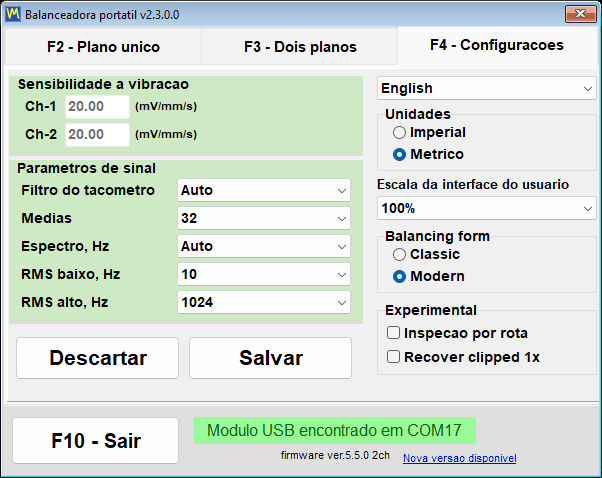
Dois botões no canto inferior esquerdo controlam a persistência. “Save” grava as definições atuais no arquivo de configuração Bs1A.cfg, para que se tornem os padrões na próxima inicialização, e “Discard” cancela as alterações não guardadas e volta a ler os valores desse arquivo. A maioria dos parâmetros — “Tacho filter”, “Averages”, “Spectrum, Hz”, a banda RMS e o sistema de unidades — entram em vigor no momento em que são alterados, e são escritos no Bs1A.cfg automaticamente quando o programa é encerrado normalmente. O idioma, “UI Scale”, “Balancing form” e as caixas de verificação experimentais são escritos no arquivo imediatamente após a alteração, pelo que, para esses, nunca é necessário pressionar “Save”.
Sensibilidade do sensor, bloqueada de propósito
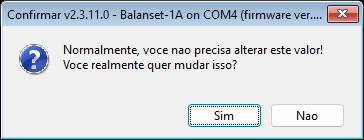
O grupo “Vibration sensitivity” contém um coeficiente por canal em mV/(mm/s). O valor padrão é 20, mas um instrumento calibrado grava os seus próprios coeficientes por canal nesses campos ao se conectar, porque cada instrumento é calibrado como um conjunto com os seus sensores e os valores podem diferir sensivelmente de 20. Um Balanset-4A de quatro canais acrescenta os campos Ch-3 e Ch-4. Os campos são protegidos contra edições acidentais: nada pode ser digitado neles até você clicar no grupo e confirmar a pergunta “Do you really want to change it?”. Essa única pergunta é o que impede um operador de recalibrar o instrumento inteiro em silêncio com uma tecla errada no meio de um trabalho de campo. Um coeficiente errado escala proporcionalmente todas as leituras em mm/s, mas praticamente não tem efeito sobre as massas e os ângulos de correção calculados, porque todas as corridas são medidas pelo mesmo sensor. Altere esses números somente se o seu sensor for diferente do padrão; se um instrumento estiver conectado quando você os salvar, o programa pergunta “Write the new sensor coefficients to the device?”, e “Yes” sobrescreve a calibração armazenada no próprio instrumento.
Parâmetros do sinal
| Parâmetro | Valores | Predefinição | O que altera |
|---|---|---|---|
| “Filtro do tacômetro” | “Auto”, “Fino (1%)”, “Normal (2%)”, “Grosso (5%)”, “Muito grosso (10%)”, “Bruto (20%)”, “Desligado (40%)” | “Auto” | A variação de velocidade permitida entre rotações adjacentes |
| “Averages” | “Auto” / 8 / 16 / 32 / 64 / 128 / 256 | “Auto” | Quantas rotações têm a média calculada em uma medição no Vibration Meter e nas janelas de balanceamento Classic; mais significa um resultado mais estável e menos ruído, mas uma medição mais longa. “Auto” escolhe o número por conta própria |
| “Max. repeat” | 1 / 3 / 4 / 8 / 10 / 15 / 20 | 3 | Quantas medições cada corrida das janelas Classic de um e de dois planos faz; os vetores delas têm a média calculada para o resultado da corrida, e uma dispersão grande é informada no registro da sessão |
| “Espectro, Hz” | 100 a 8000, ou “Auto” | “Auto” | A frequência máxima apresentada no espectro; “Auto” escolhe o intervalo a partir da velocidade de rotação |
| “RMS Low, Hz” | 1 a 10 | 10 | O limite inferior da banda do nível de vibração global; com um sinal de tacômetro ativo, o próprio programa o reduz para metade da frequência de rotação em um rotor lento |
| “RMS alto, Hz” | 1024 / 2048 / 4096 / 8192 | 1024 | O limite superior da banda RMS; com o limite inferior de 10 Hz, 1024 dá a banda padrão ISO 10816 / ISO 20816 de 10 a 1000 Hz, e valores maiores a ampliam em direção ao topo do espectro |
| “Vibration evaluation standard” | “Off”, ISO 20816-3 (Grupo 1 ou 2, suporte rígido ou flexível), ISO 10816-1 (Classe I a IV) | “Off” | Colore a vibração global Vs pelas zonas da norma selecionada: A verde, B amarelo, C laranja, D vermelho |
O filtro de taco “Auto” escolhe a sua tolerância de forma adaptativa: começa em 2 por cento e, se a rotação for irregular, relaxa em etapas até 40 por cento, assinalando a medição como obtida com precisão reduzida. Para o fluxo em tempo real no Vibration Meter, “Auto” corresponde a um valor fixo de 20 por cento. Vale a pena conhecer este compromisso antes de o alterar: um filtro demasiado rigoroso descarta por completo a velocidade de rotação num acionamento por correia ou num apoio vibrante, e um filtro demasiado permissivo aceita a medição, mas reduz a precisão de fase.
O modo de média “Auto” escolhe o número de rotações para o resultado mais preciso: uma medição do Vibration Meter para assim que o vetor 1x se estabiliza, após no mínimo 16 e no máximo 256 rotações, ou após cerca de 20 segundos quando 8 rotações já foram coletadas; nas janelas de balanceamento Classic, onde o número precisa ser conhecido de antemão, ele usa as rotações que cabem em cerca de 4 segundos na velocidade atual. A forma de balanceamento Modern não usa este campo, porque o seu próprio “Measurement mode” decide por quanto tempo ela mede.
A lista “Vibration evaluation standard” é a entrada mais nova da aba. Ela colore a vibração global Vs no Vibration Meter e nas duas formas de balanceamento pela zona da norma selecionada, seja a ISO 20816-3 para máquinas do Grupo 1 ou do Grupo 2 em suporte rígido ou flexível, seja a ISO 10816-1 para as classes de máquinas I a IV: A verde, B amarelo, C laranja, D vermelho. “Off”, o padrão, desativa a avaliação. A escolha vale imediatamente e é gravada no Bs1A.cfg junto com os demais parâmetros do sinal, e a banda RMS por trás do número é definida somente aqui, na aba F4.
Unidades métricas e imperiais
O sistema de unidades é alternado no grupo “Units”, entre “Metric” (o padrão) e “Imperial”. A alternância abrange todas as grandezas que o programa gere, tanto na tela como nos relatórios.
| Quantidade | Métrica | Imperial |
|---|---|---|
| Massa dos pesos | g | oz |
| Raio e comprimento | mm | em |
| Desequilíbrio (momento) | g*mm | oz*in |
| Velocidade de vibração | mm/s | inch/s |
| Massa do rotor para a ISO 21940-11 | kg | lb |
| Densidade do material | g/cm3 | oz/in3 |
Internamente, o programa sempre calcula e armazena os dados em SI, ou seja, em g, mm, g*mm, mm/s e kg, e converte apenas na entrada e na exibição. Por isso, um registro de arquivo ou uma sessão salva não se corrompe quando um colega o abre com o outro sistema de unidades selecionado. Depois da troca, os rótulos de unidades em todas as janelas, gráficos e relatórios são atualizados imediatamente. A forma de balanceamento Modern também converte os números já digitados e exibidos, de modo que 2 oz viram 56,7 g; as janelas Classic não recalculam os números que já estão na tela, e se a forma Classic estiver selecionada ou uma janela Classic estiver aberta, o programa avisa sobre isso e recomenda reiniciar; portanto, escolha as unidades antes de começar um trabalho Classic. Massas de correção pequenas são exibidas com precisão adaptativa até 0,001 g, ou 0,001 oz, para que o valor de um peso fino não se perca no arredondamento.
27 idiomas de interface
O programa e o respectivo manual estão traduzidos em 27 idiomas: Inglês, Búlgaro, Tcheco, Dinamarquês, Alemão, Estônio, Espanhol, Francês, Indonésio, Italiano, Letão, Lituano, Húngaro, Neerlandês, Norueguês, Polonês, Português, Português (Brasil), Romeno, Russo, Eslovaco, Esloveno, Finlandês, Sueco, Turco, Ucraniano e Japonês. A lista de idiomas encontra-se no canto superior direito da aba de definições.
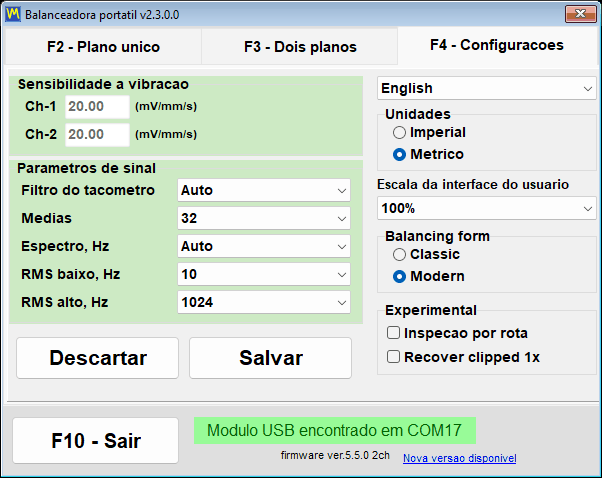
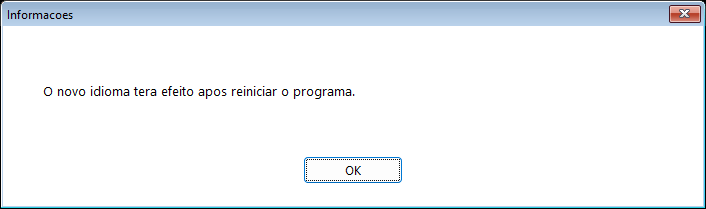
Os nomes na lista são escritos em alfabeto latino, de modo que o russo aparece como “Russkiy” e o japonês como “Nihongo”, o que significa que você sempre consegue encontrar o caminho de volta, mesmo depois de mudar para um idioma que não sabe ler. A escolha é gravada no Bs1A.cfg imediatamente e vale depois que o programa é reiniciado; o aviso “The new language will take effect after the program is restarted.” é mostrado de propósito em dois idiomas ao mesmo tempo, o atual e o que você acabou de selecionar. O idioma da interface também controla os rótulos dentro dos relatórios HTML, de modo que um protocolo de balanceamento entregue a um cliente sai no idioma do cliente.
UI Scale para notebooks de campo
“UI Scale” oferece 100, 125, 150, 175 e 200 por cento, e é aplicada sobre a escala de DPI do sistema Windows, de modo que o tamanho final dos elementos é a combinação das duas. Como o idioma, a escala só tem efeito depois que o programa é reiniciado. Nas janelas “Vibration Meter”, “Charts”, de balanceamento e “Balancing archive”, o botão Maximizar também escala fontes, botões, campos e eixos dos gráficos para a área de tela disponível, e restaurar a janela devolve a escala base; esse comportamento vem ativado por padrão e pode ser desativado no arquivo de configuração com a chave MaximizeZoom=0 na seção [UI]. Toda janela é mantida dentro da área de trabalho da tela, de modo que, em 150 e 200 por cento, uma caixa de diálogo deixa de ficar atrás da barra de tarefas ou de cortar a sua última linha de botões, e o programa reduz automaticamente a fonte de um rótulo ou botão quando uma tradução longa não cabe. Uma caixa de diálogo de layout fixo que não caberia na vertical, como a calculadora de tolerância em uma escala grande em uma tela pequena, é exibida em escala reduzida em vez de ser cortada.
Balancing form e as opções experimentais
O grupo “Balancing form” determina qual a janela que o botão “F6 – Balancing” abre, “Classic” ou “Modern”. A escolha é guardada de imediato e aplica-se da próxima vez que a janela de balanceamento for aberta, sem necessidade de reiniciar. O próprio grupo só aparece depois de o programa identificar um dispositivo ligado com firmware suportado; até lá, permanece oculto, enquanto o valor previamente guardado no Bs1A.cfg continua em vigor.
O grupo “Experimental” tem três caixas de seleção, todas desativadas por padrão. “Bump test” adiciona ao Vibration Meter a aba de frequência natural. “Route inspection” adiciona o botão “F9 – Route Inspection”, e ativá-lo ou desativá-lo reconstrói a janela principal na hora, sem reiniciar. “Recover clipped 1x” muda o que acontece quando o sinal de vibração sai da escala: em vez de rejeitar a medição, o programa reconstrói a componente rotacional a partir das partes não distorcidas do sinal, com precisão reduzida, e marca o resultado como reconstruído de forma aproximada. A caixa de seleção “Bump test”, assim como o grupo “Balancing form”, não é exibida até que um dispositivo com firmware suportado tenha sido identificado; a configuração salva sobrevive a uma reinicialização, mas a aba só aparece no Vibration Meter no momento em que o dispositivo é identificado, e desmarcar a caixa remove a aba e interrompe qualquer teste em andamento.
Bs1A.cfg: as definições são um arquivo de texto simples
Todas as configurações são armazenadas em um único arquivo de texto INI, Bs1A.cfg, que fica junto ao Bs1A.exe, ou em %LOCALAPPDATA%\BalSoft\Bs1A quando essa pasta não é gravável. O programa não usa o registro do Windows. O arquivo pode ser editado manualmente enquanto o programa está fechado, que é a maneira mais simples de distribuir uma configuração idêntica por uma frota de notebooks de assistência: copiar um arquivo. Os valores numéricos de sensibilidade, nível de ruído, predefinições e furação são aceitos com ponto decimal ou vírgula decimal, de modo que mudar o idioma da interface ou o formato regional do Windows não os redefine.
Instalação, requisitos do sistema e onde os seus dados são guardados
O software Balanset é uma aplicação de área de trabalho comum do Windows. Instala-se uma vez no notebook que vai até à máquina e, a partir daí, o instrumento é apenas um dispositivo USB que o programa encontra por si só.
O programa vem no pen drive do kit e também pode ser baixado como instalador Bs1ASetup.exe ou como arquivo compactado. Precisa de uma cópia de reposição? Entre em contato com o suporte da Vibromera com o modelo do seu instrumento para confirmar a versão de software apropriada.
| Parâmetro | Requisito |
|---|---|
| Sistema operativo | Windows 7, 8, 10 ou 11, de 32 ou 64 bits; Windows 10 ou 11 de 64 bits é recomendado |
| Processador e memória | Um processador de dois núcleos e 1 GB de RAM; 2 GB recomendados |
| Porta | Uma porta USB livre; o instrumento, seus sensores e o tacômetro são todos alimentados por ela |
| Espaço em disco | Cerca de 150 MB |
| Tela | 1280×1024 em escala de interface de 100 por cento; a partir de 125 por cento, a janela de balanceamento precisa de proporcionalmente mais pixels |
| Direitos de administrador | Não são necessários para o programa em si, que é instalado na pasta do próprio usuário; os instaladores do driver do instrumento e do componente de banco de dados (BDE) executados pelo assistente podem solicitá-los |
| Ligação à Internet | Não é necessária para medir, balancear ou gerar relatórios; é necessária para atualizações, para vincular a uma conta Vibromera e para enviar um relatório ao suporte |
Duas formas de instalar
A instalação com o assistente é o caminho recomendado em um computador que nunca teve o programa. Execute Bs1ASetup.exe e avance pelo assistente; o local padrão é a pasta Documents\BalSoft do usuário atual, e o programa vai para a subpasta Bs1A, resultando em Documents\BalSoft\Bs1A\Bs1A.exe. O instrumento não precisa estar conectado durante a instalação. Um passo desse assistente merece ser lido duas vezes: ao final, ele executa automaticamente o instalador do driver do instrumento e depois a configuração do componente de banco de dados (BDE), um após o outro, e o Windows pode pedir permissão de administrador para cada um; deixe os dois terminarem e não os cancele, pois sem o componente de banco de dados o arquivo de sessões não funciona. Em seguida, o assistente cria um atalho “Bs1A” na área de trabalho, a menos que você desmarque essa caixa, e um grupo “Bs1A” no menu Iniciar contendo o programa, o “Manual”, um link para o site do fabricante e o desinstalador.
O programa também é portátil. Ele não toca no registro do Windows, e todas as suas configurações ficam em Bs1A.cfg junto ao executável, de modo que a aplicação inteira pode ser descompactada em qualquer pasta conveniente e executada de lá — inclusive de um pen drive que viaja com o instrumento. Duas ressalvas se aplicam. É melhor não descompactá-lo em Program Files: sem direitos de administrador nada pode ser gravado ali, de modo que o programa guardaria suas configurações e registros em %LOCALAPPDATA%\BalSoft\Bs1A, e uma atualização pode exigir aprovação de administrador. E se o computador nunca teve a instalação com o assistente, execute o assistente uma vez nessa máquina, pois só ele instala o componente de banco de dados (BDE) e o driver do instrumento, sem os quais o arquivo de sessões não funciona; depois disso você pode atualizar por qualquer método.
Primeira execução
Inicie o Bs1A.exe e a janela principal abre com a versão do programa na barra de título. A linha de estado da ligação, na parte inferior da janela, informa de imediato em qual das três situações se encontra: “USB module found on” com o número da porta COM significa que o instrumento está pronto, “USB module not connected” significa que não foi encontrado, e “Firmware not supported on COM…” em vermelho significa que o instrumento respondeu, mas o seu firmware é anterior a 5.5.0. O programa nunca abre duas vezes — executá-lo novamente traz simplesmente a janela existente para primeiro plano e restaura-a se estiver minimizada — porque duas instâncias estariam disputando a mesma porta COM.
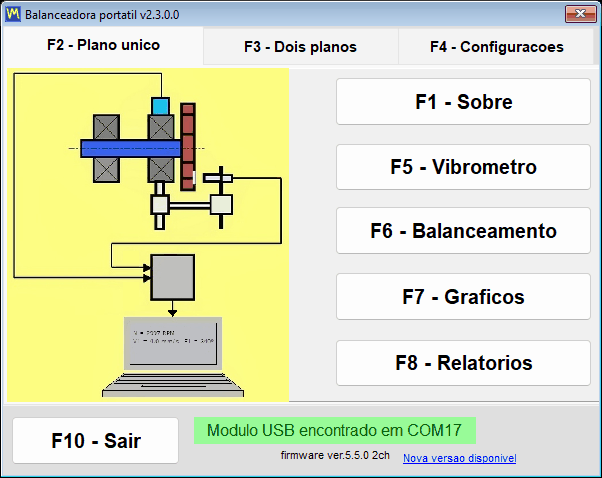
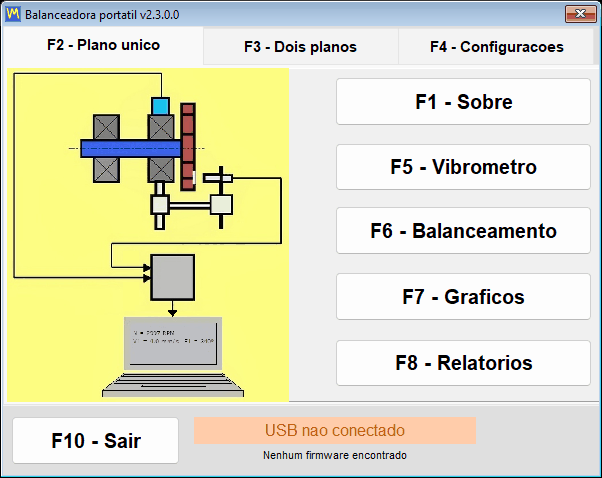
Pode instalar e explorar o programa antes mesmo de o equipamento chegar. Sem nenhum instrumento ligado, a janela principal continua a abrir e mantém-se totalmente utilizável — não há caixas de diálogo bloqueantes — e a linha de estado limita-se a informar que nada foi encontrado. Escolher o idioma é normalmente a primeira coisa a fazer depois da instalação: selecione-o na aba “F4 – Settings”, feche depois o programa com “F10 – Exit” e volte a iniciá-lo.
Onde ficam os arquivos
| O quê | Onde | Nota |
|---|---|---|
| Configurações | Bs1A.cfg, junto ao Bs1A.exe | Texto INI simples; idioma, escala, a escolha de “Balancing form” e as caixas de seleção “Experimental” são gravados no momento em que mudam, e o restante em “Save” e em uma saída normal. Se a pasta do programa não for gravável, as configurações, os registros e as atualizações baixadas vão para %LOCALAPPDATA%\BalSoft\Bs1A |
| Arquivo de sessões e relatórios | Documents\BalSoft\Bs1A | Sempre na pasta Documents do usuário atual, independentemente do local onde o próprio programa está instalado |
| Registros de funcionamento | A pasta logs, junto ao Bs1A.exe | bs1a.log mais bs1a.1.log até bs1a.5.log, limitado a 5 MB por arquivo e 5 arquivos |
| Modelos de relatório | A pasta ReportTpl, junto ao Bs1A.exe | Editável, para que o protocolo possa apresentar o seu próprio papel timbrado |
| Capturas de tela das janelas | Documents\Bs1A\Screenshots | Gravadas pela tecla F12 como arquivos PNG |
Como o arquivo é mantido de propósito na pasta Documents do usuário, e não ao lado do executável, ele sobrevive às atualizações do programa e até a uma reinstalação completa; se o programa for instalado em outra pasta e um arquivo de uma versão anterior ficar ao lado de Bs1A.exe, o programa o copia uma vez para Documents\BalSoft\Bs1A na primeira execução, desde que ainda não haja arquivo ali, sem apagar o original. Mudar um técnico para outro notebook significa, portanto, instalar o programa lá com o assistente, porque o driver do instrumento e o componente de banco de dados não podem ser transferidos copiando pastas, e depois, com o programa fechado nos dois computadores, copiar Bs1A.cfg e os seus modelos de relatório da pasta do programa e o arquivo, a pasta do banco de dados e todas as pastas cujo nome começa com Arc, de Documents\BalSoft\Bs1A, para os mesmos lugares no novo computador. Não há nada a desativar, transferir ou relicenciar.
Conexão do instrumento e o requisito de firmware 5.5.0
Ligue os sensores de vibração aos conectores de canal Ch-1 a Ch-4 marcados na caixa — dois num Balanset-1A, quatro num Balanset-4A — e o tacômetro laser ao conector Tacho. Nas revisões mais antigas da caixa, as mesmas entradas estão marcadas como X1 e X2 para a vibração e X3 para o tacômetro, pelo que não se surpreenda se as etiquetas da sua unidade forem diferentes. Monte os sensores de vibração nos suportes dos rolamentos do rotor a balancear, cole uma marca refletora no rotor e ligue o módulo USB ao computador com o cabo USB. A ordem não é rígida, porque o dispositivo é detectado em qualquer momento, incluindo enquanto o programa já está em execução.
Um detalhe causa mais chamados de suporte do que qualquer outro: o tacômetro é alimentado pelo seu próprio cabo a partir do instrumento e não precisa de pilhas, portanto não há motivo para abrir a tampa do compartimento de pilhas. Depois de conectá-lo, pressione ON, depois AUTO, que acende o feixe de laser, e por fim LASER, que deixa o feixe mais brilhante para que a marca seja lida com segurança; com LASER não pressionado, o feixe fica fraco e as rotações podem ser lidas com falhas. Quanto mais perto o tacômetro estiver da marca, mais confiável é a leitura: em geral de 20 a 50 cm, até cerca de 500 mm em boas condições. Não olhe para o feixe.
Não existe um botão Connect
O programa varre as portas COM por conta própria, aproximadamente a cada 1,5 segundo, encontra o dispositivo e consulta o seu firmware. A porta encontrada é memorizada, de modo que a próxima inicialização conecta mais rápido. Uma porta mantida aberta por outro programa não interrompe a varredura — as demais portas continuam sendo verificadas, e a ocupada é tentada de novo em um ciclo posterior — e uma placa Arduino de terceiros em uma porta vizinha também não bloqueia a busca. O driver da porta COM é instalado pelo assistente de instalação; com ele, o instrumento aparece no Gerenciador de Dispositivos como uma porta COM chamada “Arduino Due”. Clicar na linha de estado USB força uma busca imediata em vez de esperar o próximo ciclo.
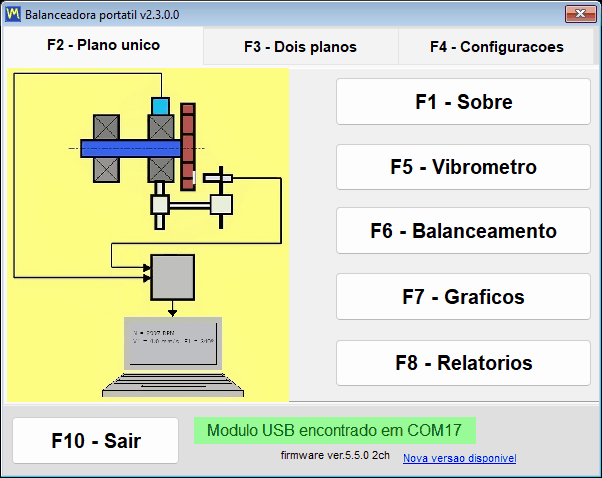
| Texto da linha de estado | Cor | O que significa |
|---|---|---|
| “USB module found on” mais o número da porta | Verde | O dispositivo está ligado e respondendo |
| “Módulo USB não conectado” | Amarelo-laranja intermitente | O dispositivo não é encontrado e está decorrendo uma pesquisa em segundo plano |
| “Módulo USB desconectado” | Laranja com texto em vermelho | O cabo acabou de ser desconectado; a linha então passa a piscar “USB module not connected” até o dispositivo voltar |
| “Módulo USB na COM4 – sem resposta” | Laranja | A porta COM existe, mas o firmware não responde, normalmente porque outro programa está utilizando a porta |
| “Firmware não compatível na COM4” | Laranja com texto em vermelho | O dispositivo responde, mas o seu firmware é anterior a 5.5.0 e as medições ficam bloqueadas |
Modelo, porta e firmware estão sempre visíveis na tela
Ao lado da linha de estado, o programa imprime o firmware do dispositivo em uma linha como firmware ver.5.5.0 2ch. O número é a versão do programa dentro do instrumento, e 2ch ou 4ch é o número de canais, que é como o software sabe se deve mostrar Ch-3 e Ch-4 e quantos planos de correção oferecer. Os mesmos três dados — modelo, porta COM e firmware — se repetem na barra de título de cada janela, por exemplo Balanset-1A on COM4 (firmware ver.5.5.2 2ch), de modo que uma captura de tela feita durante um trabalho sempre traz a sua própria procedência. A janela “F1 – About” acrescenta a versão do programa, atualmente 2.3.7.0, o identificador do dispositivo exibido como Device UID, que é o número gravado no chip e não o número de série impresso na etiqueta do instrumento, a data de calibração e os coeficientes de sensibilidade por canal gravados no instrumento na fábrica.
É necessário firmware 5.5.0 ou mais recente
Esta versão do programa só mede com firmware do dispositivo 5.5.0 e mais recente. Firmware mais antigo não é suportado, e isso vale tanto para a antiga linha 4.10.x quanto para as versões intermediárias 5.0.x a 5.4.x — um instrumento que media ontem com o firmware 5.2.0 é recusado até ser atualizado. A recusa é explícita, e não silenciosa. O dispositivo ainda é identificado e a sua porta COM é mantida de propósito atribuída a ele, porque o atualizador integrado precisa dessa porta. A linha de estado fica laranja com o texto vermelho “Firmware not supported on COMx”, a versão do firmware abaixo dela é exibida em vermelho e, uma vez para cada par de porta e versão de firmware, e de novo após reiniciar o programa, ele pergunta “Update the device firmware now?”. Responda “Yes” e a janela “Updates” abre; se você respondeu “No”, abra-a você mesmo depois, em “F1 – About” com “Updates…”. Até que o firmware seja atualizado, os botões de modo ainda funcionam e as janelas ainda abrem, mas os fluxos ao vivo do Vibration Meter e do Analyzer não iniciam e uma corrida de balanceamento não é aceita.
Uma consequência precisa ser dita com clareza, porque afeta dados que você talvez já possua: os registros de arquivo feitos com firmware anterior ao 5.x não podem mais ser lidos corretamente por esta versão. Os arquivos estão intactos, mas os níveis são exibidos 16 vezes menores e em outra escala de frequência, de modo que tal registro não deve ser tratado como uma medição. Meça a máquina de novo com o firmware atual, ou abra o registro antigo com uma versão do programa anterior à 2.3.0; os registros feitos com firmware 5.x não são afetados, e o programa não dá nenhum aviso sobre os antigos.
Atualizar o firmware a partir do programa
O firmware é atualizado de dentro da aplicação, sem nenhum utilitário de gravação de terceiros: abra “F1 – About”, pressione “Updates…” e use o bloco “Firmware”. A calibração de fábrica não se perde: o programa salva uma cópia dos coeficientes de sensibilidade antes de gravar e os regrava depois. O programa baixa a compilação para o canal selecionado, verifica a sua soma de verificação e grava o dispositivo; a operação inteira leva de 15 a 30 segundos, e o campo de registro abaixo do botão mostra o progresso como “Downloading… NN%” seguido das mensagens do gravador. Não desconecte o dispositivo enquanto isso ocorre. Ao terminar, aparece “Firmware updated successfully.” e a conexão é restabelecida automaticamente — não é preciso desconectar o cabo nem reiniciar o programa, porque o dispositivo é reidentificado na hora e a nova versão aparece nos títulos de todas as janelas abertas. O número de canais é relido ao mesmo tempo, pois uma atualização de firmware pode alterá-lo. Se uma tentativa anterior foi interrompida e o dispositivo ficou preso no bootloader, a janela reconhece esse estado e informa “Bootloader detected (no firmware)”, e gravá-lo novamente é o caminho de recuperação padrão.
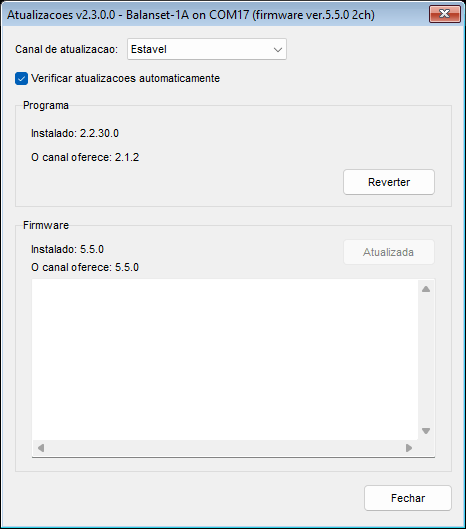
Perder o cabo não é uma falha
Retirar o cabo USB a meio de um trabalho é gerido sem caixas de diálogo bloqueantes. A linha de estado muda para “USB module disconnected”, uma medição em curso termina de forma limpa e escreve “ERROR: USB cable disconnected. Check USB connection.” no registro da sessão, e aparece uma legenda em vermelho “USB disconnected” na janela de medição. A pesquisa em segundo plano continua a decorrer, pelo que voltar a ligar o cabo restabelece a ligação por si só, e um fluxo em direto que estava decorrendo no Vibration Meter ou no Analyzer reinicia-se automaticamente sem reabrir a janela. Só uma captura F9 não terminada tem de ser iniciada de novo.
Atualizações do programa e suporte
O programa consegue se manter atualizado sozinho e informa o que está fazendo. Ele verifica novas versões no servidor updates.vibromera.com por uma conexão exclusivamente HTTPS, em segundo plano na inicialização e de novo quando você abre a janela “About”, e o resultado fica em cache por 24 horas para que o servidor não seja consultado repetidamente. Quando existe uma versão mais nova no seu canal, um link “New version available” aparece no canto inferior direito da janela principal; quando não há atualização, esse canto fica simplesmente vazio. A verificação automática pode ser desligada por completo com a caixa de seleção “Check for updates automatically” na janela “Updates”; com ela desligada, o link e a linha de indicador não são mostrados, e o programa só contata o servidor quando você mesmo abre a janela “About” ou “Updates”. Uma verificação feita na janela “About” e uma instalação enviam ao servidor informações de serviço: as versões do programa e do auxiliar, a versão do Windows, o idioma da interface, o modelo do dispositivo e um identificador aleatório desta instalação.
| Linha em “About” | Significado |
|---|---|
| “Connected” ou “Offline” | Se o servidor de atualizações está acessível; enquanto a verificação decorre, mostra “Checking server…” |
| “Atualização disponível: X.Y.Z” | Existe uma nova versão; clique na linha para abrir a janela de instalação |
| “Atualizado” | A versão mais recente está instalada; clicar repete a verificação de imediato, ignorando a cache de 24 horas |
| “Falha na verificação de atualização” | O servidor está inacessível; a dica explica o motivo e um clique tenta novamente |
| “Link to account…” ou “Linked as …” | Se esta cópia do programa está vinculada a uma conta Vibromera; veja abaixo |
Instalar uma atualização
Clicar no link abre a janela “Update available”, que mostra o número da nova versão, a “Current version”, a data de lançamento, o tamanho do download e as notas da versão. “Install now” inicia o processo e “Later” o adia. O programa baixa o pacote, verifica sua integridade com uma soma de verificação SHA-256, fecha a si mesmo e entrega a instalação ao auxiliar BsUpdater.exe, que informa sua fase e um contador de arquivos ao vivo, como “Extracting… 1234 / 3288”, enquanto trabalha. O auxiliar então substitui os arquivos e inicia a nova versão, que mostra uma breve notificação sobre a versão instalada. Se um download falhar, a janela permanece aberta e mostra “Download failed” ou “Update verification failed” com o motivo, a versão atual continua instalada, e você pode corrigir a causa e pressionar “Install now” de novo.
Seus dados não são afetados por uma atualização. As configurações em Bs1A.cfg são preservadas, o arquivo de balanceamento é preservado porque fica na pasta Documentos do usuário, e os modelos de relatório que você modificou são salvos junto aos novos com nomes no formato name.user-*.htm, e o programa os lista após a atualização. O papel timbrado da empresa é transferido manualmente desses arquivos salvos para o novo modelo.
A reversão também está embutida. Antes de substituir qualquer coisa, o auxiliar guarda uma cópia de segurança da versão anterior na subpasta updates da pasta do programa, Documents\BalSoft\Bs1A na instalação padrão. Se o auxiliar não conseguir instalar a atualização, a sua janela diz “Could not update” ou “Could not update – changes rolled back” e a versão atual continua funcionando. Uma atualização interrompida por uma queda de energia é concluída ou limpa na próxima inicialização, e, como último recurso, BsUpdater.exe da pasta do programa pode ser executado manualmente para restaurar a versão anterior. Você também pode voltar atrás deliberadamente a qualquer momento com o botão “Roll back” na janela “Updates”, que pede confirmação antes de agir. O Windows pede confirmação do UAC apenas quando o diretório de instalação não é gravável pelo usuário atual, como Program Files; uma instalação portátil ou uma em Documents é atualizada sem nenhum pedido. E se você por acaso iniciar o programa enquanto o auxiliar estiver em execução, a inicialização é recusada com uma janela intitulada “Update in progress” — isso é normal, e a próxima inicialização não o trata como um encerramento anormal.
Canais de atualização
| Canal | O que oferece |
|---|---|
| “Stable” | Versões testadas; a opção padrão e recomendada para trabalho de produção |
| “Latest” | O lançamento oficial mais recente |
| “Experimental” | Compilações de pré-visualização, com um aviso explícito de que podem ser instáveis |
| “Legacy” | Uma versão mais antiga do programa fixada para hardware mais antigo; o canal não traz firmware, e por isso o bloco de firmware mostra “No build on this channel” |
O bloco “Program” da janela “Updates” mostra “Installed: X.Y.Z” e “Channel offers: X.Y.Z”, e o seu botão acompanha a situação: “Update” quando o canal tem uma versão mais nova, “Roll back” quando tem uma mais antiga, “Up to date” quando está instalada exatamente a versão do canal. O bloco “Firmware” funciona da mesma forma para o instrumento conectado.
Vincular o programa a uma conta Vibromera
O servidor de atualizações entrega algumas atualizações apenas a cópias do programa vinculadas a uma conta Vibromera. O estado da vinculação é mostrado na janela “About” e no canto inferior esquerdo da janela “Updates”: “Link to account…” significa que esta cópia não está vinculada, “Linked as …” com o e-mail da conta significa que a vinculação está ativa, e “Account link was revoked – enter a new code” significa que o servidor a desativou. Quando uma versão mais nova só está disponível após a vinculação, o programa avisa isso em vez da oferta habitual, com “Update available after linking: X.Y.Z” na janela “About” e um botão “Link account…” no bloco “Program”. A vinculação leva um minuto: clique na linha do link, abra o endereço de página mostrado na janela “Link to Vibromera account”, entre na sua conta Vibromera, copie o código de pareamento de 6 dígitos para o campo “Pairing code:” e pressione “Link”; o programa então verifica as atualizações de novo na hora. Se uma atualização exige uma assinatura, a janela “About” mostra “Update requires a subscription” e o bloco “Program” explica que as atualizações desta versão exigem uma assinatura ativa, sem botão de atualização. Medir, balancear, arquivar e gerar relatórios nunca dependem da vinculação.
Reportar um problema a partir do programa
O suporte não é um endereço de e-mail para o qual você tenha de compor uma descrição de memória. Abra “F1 – About”, pressione “Report a problem…” e a janela “Send report to Vibromera support” reúne o contexto técnico para você. Você adiciona um comentário no campo “Comment (optional):” e, como o relatório não traz seus dados de contato, coloque ali seu e-mail ou telefone se espera uma resposta; anexe capturas de tela com “Attach screenshots…” em PNG, JPG, BMP ou GIF, até 25 MB no total, e decida sobre “Attach full log (bs1a.log + rotated)”. Em um relatório comum, essa caixa de seleção vem marcada por padrão e vale a pena deixá-la assim, porque o registro é o que encurta o diagnóstico; para uma reclamação sobre uma atualização que falhou, ela é praticamente obrigatória, pois só esse arquivo contém o registro do próprio auxiliar de atualização. Uma captura de tela rápida de qualquer janela está a uma tecla de distância: F12 grava um PNG em Documents\Bs1A\Screenshots.
Se a sessão anterior terminou de forma anormal, a próxima inicialização pergunta “The previous session ended unexpectedly. Send a report to the developer?” e abre a mesma caixa de diálogo com um comentário de serviço já preenchido; a caixa do registro completo também vem marcada aqui, e vale a pena deixá-la assim porque o registro mostra o que aconteceu antes da falha. Um trabalho de balanceamento inacabado não se perde nesse caso, porque a sessão é salva automaticamente a cada passo e o programa oferece restaurá-la. Se o servidor não puder ser alcançado, o programa oferece salvar o relatório como um arquivo support-report-YYYYMMDD-HHMMSS.json e abre o Explorer nesse arquivo, para que possa ser enviado por qualquer outra via, por exemplo para o endereço de e-mail mostrado na janela “About”. Dúvidas de pré-venda e de compatibilidade também podem ir direto a uma pessoa pelo WhatsApp, em https://wa.me/37258364849.
Trabalhar offline, e o que sai do seu computador
O software Balanset é um programa Windows local que se comunica com um dispositivo USB. Não há nenhum serviço na nuvem por trás dele e nenhum servidor de licenças a ser acessado antes de você poder trabalhar. Medir a vibração, executar um trabalho de balanceamento, calcular os pesos de correção, verificar o resultado conforme a ISO 21940-11 e produzir o protocolo HTML acontecem todos no notebook à sua frente, e cada um deles funciona com o cabo de rede desconectado e o Wi-Fi desligado. Isso importa nos lugares aonde esses instrumentos realmente vão: a casa de máquinas de um navio, uma mina, uma fábrica de cimento, uma fábrica de papel, um local em que a política proíbe totalmente conectar um notebook externo à rede da planta.
Somente três coisas usam a internet, todas opcionais e todas dirigidas a updates.vibromera.com apenas por HTTPS. A primeira é a verificação de atualizações, que pode ser desligada com “Check for updates automatically”, depois do que o programa contata o servidor somente quando você mesmo abre a janela “About” ou “Updates”; uma verificação feita pela janela “About” e uma instalação enviam as versões do programa e do auxiliar, a versão do Windows, o idioma da interface, o modelo do dispositivo e um identificador aleatório da instalação, nada além disso. A segunda é a vinculação do programa a uma conta Vibromera com um código de pareamento, que algumas atualizações exigem e que você mesmo inicia. A terceira é um relatório de suporte, que só é enviado quando você pressiona “Send”, e que exige o arquivo de token de acesso instalado com o programa. Nada é transmitido em segundo plano além desses caminhos.
Quando você envia um relatório de suporte, o conteúdo não é um mistério. A janela o lista, e o botão “Show payload preview” mostra o payload exato antes de qualquer envio: a versão do programa, a versão do firmware e o Device UID, junto com a versão do auxiliar, o modelo do dispositivo e o identificador aleatório da instalação; informações do sistema, como o sistema operacional, o idioma, o DPI, os monitores, o processador, a memória e a carga do disco, a lista de portas COM, o caminho do programa e apenas as duas primeiras letras do nome do computador e do nome de usuário do Windows; até 50 KB de linhas recentes do registro de diagnóstico, incluindo suas ações recentes na aplicação; o seu comentário; e os arquivos que você anexou. O manual declara o limite de forma explícita, e nós também: arquivos de sessão e resultados de medição não estão incluídos no relatório. As máquinas dos seus clientes, os nomes dos rotores, os níveis de vibração e os protocolos de balanceamento ficam no seu disco, a menos que você opte por anexá-los.
O mesmo princípio percorre a forma como o programa guarda as coisas. As definições são um arquivo INI legível, e não chaves de registro. O arquivo e os relatórios são arquivos comuns em Documents\BalSoft\Bs1A dos quais pode fazer cópia de segurança, copiar para outro computador ou entregar a um cliente. Os relatórios são HTML em UTF-8 que abre em qualquer navegador em qualquer sistema operacional. Os arquivos de Route Inspection são arquivos simples escritos em unidades SI com ponto decimal, independentemente do formato regional do Windows, pelo que um percurso registrado num notebook alemão se lê corretamente num turco. Não existe nenhum contêiner proprietário entre si e as suas próprias medições.
Adquira o instrumento — o software está incluído
Os dois kits vêm com este mesmo programa. Sem licença por posto e sem conta para medir, balancear e gerar relatórios; uma conta Vibromera libera algumas atualizações. Garantia de dois anos, envio mundial por DHL / UPS.
Balanset-1A — €1.975Balanset-4A, 4 canais — €6,803Fale com um engenheiro (WhatsApp)
O manual: 25 capítulos, incluindo um guia de campo e as especificações
O manual do usuário que acompanha a versão 2.3.7 do programa cresceu para 25 capítulos, nos mesmos 27 idiomas da interface. Os capítulos 1 a 18 cobrem todas as janelas e modos descritos nesta página: início rápido, instalação, conexão, o Vibration Meter, o Analyzer, o bump test, as duas formas de balanceamento, diagramas polares, o arquivo, relatórios, Route Inspection, configurações e a calculadora de tolerância da ISO 21940-11, atualizações e suporte, solução de problemas e teclas de atalho. O programa abre o manual no idioma da interface, com a forma Classic ou Modern já selecionada, e tem um link para o Guia de Campo na janela “About”.
Os capítulos 19 a 24 são um novo Guia de Campo, destilado de várias centenas de conversas de suporte e da experiência prática com cerca de mil máquinas: as regras que decidem a maioria dos trabalhos e as regras de segurança, onde os sensores e a marca refletiva podem e não podem ser colocados, quais pesos de correção usar e como fixá-los, as particularidades de trituradores florestais, colheitadeiras, ventiladores, britadores, eixos de transmissão e fusos, uma ficha de registro de balanceamento imprimível, e a teoria em termos simples com as três verificações de prosseguir ou parar antes de uma corrida. O programa oferece o seu primeiro capítulo na primeira execução e tem um link para o “Field balancing guide” na janela “About”. Duas das suas regras merecem ser repetidas aqui: zero grau é o peso de teste, e não a marca refletiva, e na prática a maioria dos casos de “não balanceia” são rolamentos, trincas ou ressonância, e não desequilíbrio.
O capítulo 25 é a especificação técnica do instrumento e do programa. Os números que decidem se o kit serve para um trabalho são repetidos abaixo; quando um valor depende de condições, o manual diz do que ele depende.
| Parâmetro | Valor |
|---|---|
| Canais de vibração e planos de correção | Balanset-1A: 2 canais, 1 ou 2 planos. Balanset-4A: 4 canais, 1 a 4 planos. Um canal de tacômetro em ambos |
| Grandeza medida | Velocidade de vibração, mm/s RMS ou in/s: o valor de banda larga Vs e a componente 1x Vo com fase; Vo e fase exigem um sinal de tacômetro |
| Banda do valor de banda larga Vs | 10 a 1024 Hz por padrão; limite inferior de 1 a 10 Hz, limite superior de 1024 a 8192 Hz |
| Limites de medição | Cerca de 0,05 mm/s na componente 1x e cerca de 0,2 mm/s em banda larga no limite inferior; no limite superior, aproximadamente 200.000 dividido pelo RPM, por exemplo cerca de 66 mm/s a 3.000 rpm |
| Repetibilidade e exatidão | Cerca de mais ou menos 0,05 mm/s em um rotor estável; exatidão absoluta não melhor que mais ou menos 3 por cento, a incerteza da referência de fábrica a 159,2 Hz. Repetibilidade de fase de cerca de mais ou menos 2 graus, cerca de 0,5 grau com sinal forte |
| Velocidade de rotação | 50 a 150.000 RPM aceitos pelo programa; com o tacômetro a laser fornecido e uma marca refletiva colada, cerca de 45.000 RPM na prática, acima do que a fita se solta |
| Espectro | Até 6750 Hz com dois canais, até 3000 Hz com quatro; resolução de 0,41 Hz e 0,18 Hz, respectivamente; até 16.384 linhas |
| Comprimento mínimo de medição | 8 rotações do rotor; “Auto” ou 8 a 256 rotações fixas |
| Sensores de vibração | Acelerômetros MEMS analógicos, mais ou menos 3 g, largura de banda de 550 Hz no ponto de 3 dB, em base magnética removível com rosca M4 sob o ímã; cabos de 5 m, 10 m sob consulta |
| Tacômetro | Laser, uma marca refletiva por rotação, alimentado pelo instrumento; distância de trabalho em geral de 20 a 50 cm |
| Alimentação e interface | 5 V da porta USB do computador para a unidade, os sensores e o tacômetro; porta COM virtual USB CDC |
| Condições operacionais | Menos 10 a mais 50 graus C, conforme declarado pelo fabricante; sem classificação climática ou de proteção contra ingresso formal, não indicado para ambientes permanentemente molhados, submersos ou explosivos |
| Kit | Cerca de 4 kg; maleta do kit Full de 35 por 45 por 15 cm |
| Calibração de fábrica | Contra um vibrador de referência a 159,2 Hz e 10 mm/s RMS, mais ou menos 3 por cento; os coeficientes por canal são armazenados dentro do instrumento, impressos na sua etiqueta e mostrados em “F1 – About”. Os sensores são calibrados com o instrumento como um conjunto: não os troque entre canais ou instrumentos |
| Tipo de rotor | Rígido dentro da sua faixa de velocidade de serviço; o balanceamento modal de rotores flexíveis não é suportado |
O instrumento não é um dispositivo de medição de metrologia legal certificado e nenhum certificado de verificação é emitido para ele; se o seu trabalho exige uma confirmação formal das características metrológicas, ela deve ser providenciada com um laboratório de calibração acreditado. Nenhum intervalo de recalibração é prescrito, e uma atualização de firmware não perde a calibração: o programa salva uma cópia antes da gravação e a regrava depois.
Perguntas frequentes
O software é vendido separadamente ou está incluído com o instrumento?
O software faz parte do kit e não é vendido separadamente. O Balanset-1A custa EUR 1.975 e o Balanset-4A custa EUR 6.803, e ambos incluem o mesmo programa Windows e as atualizações do servidor de atualizações do fornecedor. Não há licença por posto. Algumas atualizações são entregues apenas a cópias vinculadas a uma conta Vibromera, e algumas exigem uma assinatura ativa; o programa em si continua medindo e balanceando de qualquer forma.
De que firmware do instrumento necessita esta versão do software?
Firmware 5.5.0 ou mais recente. Nas versões de firmware 4.10.x e nas versões intermediárias de 5.0.x a 5.4.x, o instrumento continua a ser detectado e a respectiva porta COM permanece visível, mas nenhuma medição é iniciada e as corridas de balanceamento são rejeitadas. A linha de estado mostra Firmware not supported on COMx, e o firmware pode ser atualizado a partir do programa em 15 a 30 segundos.
O software consegue balancear em 3 ou 4 planos de correção?
Sim, com o Balanset-4A de 4 canais e o formulário Balancing na aba F4 – Settings definido como Modern. O número de planos de correção acompanha o número de canais de vibração, e o Balanset-1A de 2 canais balanceia em 1 ou 2 planos. O formulário Classic oferece suporte a 1 e 2 planos em qualquer caso.
O software necessita de ligação à internet ou de uma conta na nuvem?
Não. É um programa Windows local comum que lê o instrumento por uma porta USB COM, e toda a medição, o cálculo, o arquivamento e a emissão de relatórios funcionam totalmente offline, sem necessidade de registro. A conexão com a internet é usada apenas para três funções opcionais: verificar e instalar atualizações do programa e do firmware por HTTPS, vincular o programa a uma conta Vibromera por meio de um código de pareamento, exigido por algumas atualizações, e enviar um relatório de suporte, se você optar por isso.
Que idiomas são suportados pela interface?
A interface e o manual do usuário estão disponíveis em 27 idiomas, selecionados na lista de idiomas da aba F4 – Settings. Mudar o idioma exige reiniciar o programa. Símbolos de unidades como g, g*mm, mm/s e RPM, e designações normativas como a ISO 21940-11, mantêm a sua forma padrão em todos os idiomas.
O que é incluído no kit além do software?
Existem duas versões do kit, e o balanceamento funciona com qualquer uma delas. Ambas contêm a unidade de medição Balanset-1A ou Balanset-4A, um sensor de vibração por canal com cabo de 5 m, o tacômetro a laser com cabo de 5 m, fita refletiva para a marca, o cabo USB e um pen drive com o programa e o manual; cabos de 10 m estão disponíveis sob consulta. O kit Full acrescenta um suporte magnético para o tacômetro, uma balança digital para pesar os pesos e uma maleta rígida de transporte, enquanto o kit OEM vem em uma caixa de proteção e exige balança própria com resolução de 0,1 g e um meio próprio de fixar o tacômetro. O computador não faz parte de nenhum dos kits. O tacômetro é alimentado pelo instrumento através do seu cabo, portanto não precisa de pilhas.
Ao balancear o mesmo rotor novamente, é necessário repetir as corridas de teste?
Não. Os coeficientes de influência são salvos automaticamente no arquivo, e carregá-los com F5 – Apply coefficients, ou com Load Coefficients dentro da janela de balanceamento, traz de volta os coeficientes, as massas de teste, os raios, o número de posições fixas e a tolerância. Então só Run 0 é medida e a correção é calculada imediatamente. Os coeficientes salvos são válidos para a mesma máquina e o mesmo tipo de rotor, com a posição dos sensores e do tacômetro inalterada, a marca refletiva no mesmo lugar e o mesmo modo de funcionamento; portanto, marque a localização do peso de teste no rotor durante o primeiro trabalho.
Quais são os requisitos do PC e são necessários direitos de administrador?
Windows 7, 8, 10 ou 11 em 32 ou 64 bits, com Windows 10 ou 11 de 64 bits recomendado, um processador de dois núcleos com 1 GB de RAM (2 GB recomendados), uma porta USB livre, cerca de 150 MB de espaço livre em disco e uma tela de 1280×1024 na escala de interface de 100 por cento. O programa em si é instalado na pasta do próprio usuário sem direitos de administrador, e uma cópia portátil pode simplesmente ser descompactada, desde que não seja colocada em Program Files; só os instaladores do driver do instrumento e do componente de banco de dados executados pelo assistente podem pedi-los. As configurações ficam em um arquivo Bs1A.cfg, e não no registro do Windows.
A Route Inspection e o Bump test estão prontos para uso em produção?
Ambos são marcados como experimentais no manual e vêm desativados por padrão; você os ativa na aba F4 – Settings. São utilizáveis e documentados, mas devem ser tratados como recursos em operação de teste. A previsão do Route Inspection, em particular, é uma extrapolação linear sobre as últimas visitas e é descrita no manual como uma estimativa aproximada para o planejamento da manutenção, não como um tempo garantido até a falha.
Em que formatos é possível exportar um relatório, e por que motivo a exportação para PDF falha em alguns computadores?
Os relatórios são exportados para PDF, HTML como arquivo único, HTML com uma pasta de imagens, RTF e RVF, e os arquivos HTML são UTF-8, pelo que abrem em qualquer navegador em qualquer sistema. A exportação para PDF requer pelo menos uma impressora Windows instalada, porque o controlador da impressora é utilizado apenas para calcular o esquema da página; num computador sem qualquer impressora, ative o Microsoft Print to PDF e a exportação funcionará.

