Balanset-1A・Vibromera・ロータの現場バランス取り
Balanset-1Aによる現場バランス取り、ステップバイステップ:完全ガイド
クイックガイドの拡張版です。簡易説明では省かれている内容 — ニコライがチャットで顧客に繰り返し説明しているテクニックやルール(サポート対話約650件)を追加し、さらに正確な手順を 公式ソフトウェアマニュアル (2.2.xと2.3.xの両バージョン対応)。できる限り詳しく、平易な言葉で書かれています:教科書のように通読することも、リファレンスのように必要な章だけつまみ読みすることもできます。
半分ルール
誤差のない角度基準
解決策付きの約40の問題
典型的な機械
ISO 1940・ISO 10816/20816
基本事項 — すべてを決める8つのルール
これだけ覚えておけば、ほとんどのバランス取り作業は成功します
ニコライの経験では、「バランスが取れない」ケースの50–90%は軸受、亀裂、共振が原因であり、不釣り合いではありません。ベルトを外し、バールでシャフトを2方向に揺すり、溶接部を点検し、ボルトを締めてください。軸受にわずかなガタがあるだけでバランス取りは完全に不可能になります。
本器が計算したフル質量を一度に取り付けてはいけません。半分(ほぼバランスの取れたロータでは1/3)を取り付け、トリム測定を行って反応を確認してください。実際の機械は非線形なので、フル質量では過補正になり角度が180°反転することがよくあります。
修正質量の角度は、その面の試験質量を取り付けた位置から、ロータの回転方向に測定します。反射マークからではありません。これは初心者が最も多く犯す間違いです。各面にはそれぞれ独自のゼロ点があります。
有効な試し測定では、1×振幅が20–30%、または位相が20–30°変化します。それより小さいと本器には計算する材料がなく、結果はでたらめになります:重りを増やして再測定してください。2倍を超える変化も好ましくありません。
バランス取りの前にVibration Meter(F5)を開いて確認してください:振幅と位相は再現性があるはずです(バラつき10–15%まで、位相10°まで)。値が「ふらつく」場合は共振や機械的な問題のサインです — バランス取りをしないでください。
回転速度を100–200 rpm変えただけで振動が急激に変化する、位相が約180°反転する、修正重りが「堂々巡り」する — これは共振です。ランダウン線図やバンプテストで見つけ、曲線の平坦な「プラトー」部分で、回転速度に20–30%の余裕を持たせてバランス取りしてください。
回転速度、センサー・タコメータ・マークの位置、ベルトの張り — これらはすべての測定で同一でなければなりません。何か一つでも変わったら(溶接後の剛性変化でも)、手順を Run 0 そして試し重り。
トリム調整に終わりはありません — 本器は常にもう一つ小さな重りを提案してきます。目安:~5 mm/s以下なら現場での良好な結果、2 mm/s以下ならコインが縁で立ちます。正常な機械は4–5回の測定でバランスが取れます。何度測定しても結果が出ない場合は機械的な原因を探してください。
本ガイドの使い方。 初めてのバランス取り作業なら、各セクションを順番に読んでください — 約1時間かかりますが、現場での1日分の時間を節約できます。すでに本器を使ったことがある場合は 「トラブルシューティング」 そして 「機械」 各セクションとチェックリストを手元に置いてください。チェックリストのチェック印はファイルを閉じて再度開いても保持されます。
仕組み — 平易な言葉で説明する理論
手順のあらゆる「奇妙な点」を説明する5分間の理論
不釣り合いとは何か
理想的なロータは質量が均一に分布し、重心が回転軸上に正確に位置します。実際のロータには必ず「重い箇所」があります:溶接盛り、摩耗、汚れの付着、加工誤差などです。ロータが回転すると、この余分な質量が1回転につき1回、自分の側へロータを引っ張ります。その結果、回転周波数ちょうどの振動が発生します。これは 1×成分であり (「ワンエックス」)、または 1回転につき1回の振動。バランス取りの目的は、重い箇所を相殺するように重りを追加(または取り外す)ことです。
n — 回転速度、rpm。例:1,500 rpm → 1× = 25 Hz。不釣り合いによる力は 回転速度の の二乗で。3,000 rpmでは、同じ重い箇所が1,500 rpmのときの4倍激しく揺れます。
画面上の3つの数値:V1s、V1o、F1
| 読み取り値 | 内容 | 何のためのものか |
|---|---|---|
| V1s / V2s — 総合振動 | 全周波数帯域にわたる総合振動レベル(RMS)、mm/s。不釣り合い、軸受、芯ずれ、ベルト、干渉などすべてを一度に含みます。 | 機械の総合的な状態を評価し、ISO 10816/20816の限度値と比較してください。 |
| V1o / V2o — 1×成分 | ロータの回転周波数ちょうどにおける振動、mm/s。これはまさに不釣り合いが生み出すものです。 | 重要なバランス取りパラメータ:本器は1×成分の振幅と位相から重りを計算します。 |
| F1 / F2 — 1×位相 | タコメータが検出する反射マークを基準とした振動ベクトルの角度。 | 教えてくれるもの ここで、 重い箇所が引っ張っているのであり、単に どれだけ強く. |
最も手軽な鍵となるテスト:VoとVsを比較する。 1×成分が総合振動より大きくなることは物理的にあり得ません。Vo ≈ Vsなら、振動のほとんどは不釣り合いが原因であり、バランス取りが効果を発揮します。Voが Vs より明らかに小さい場合(例えば V1s = 12 mm/s なのに V1o = 1 mm/s)、揺れているのはロータではありません。エネルギーは高調波やノイズ(軸受、芯ずれ、ガタ)に集中しており、本当の原因が見つかるまでバランス取りは無意味です。確認 スペクトル.
影響係数法 — なぜ試し重りが必要なのか
本器はあなたの機械について何も知りません — ロータの質量も、軸受台の剛性も、ベルトやフレームの影響も分かりません。したがって初期振動だけから重りを計算することは不可能です。この手順は「機械への質問」として組み立てられています:
- Run 0 — 重りなしの状態で初期振動ベクトル(振幅と位相)を測定します。
- Run 1 — 取り付ける 試用重量 既知の質量を既知の位置に取り付け、測定します ベクトルがどう変化したか。これが「質問」です:システムは重りに対してどれだけ敏感か、位相がどちらに動くかで答えます。その答えは 影響係数.
- 残りは算術です:既知の重りに対する反応が分かれば、本器はどの質量を、どの角度に取り付ければ初期ベクトルを完全に相殺できるかを計算します。
なぜ「一発」ではうまくいかないのか — 非線形性
本器の計算はシステムが線形であることを前提としています。質量を2倍にすれば振動も2倍変化する、という具合です。しかし実際の機械は非線形です:ガタ、支持部のたわみ、摩擦、空気力学的要因があります。ニコライの言葉を借りれば、100 g加えると振動が10 mm/s上がり、さらに100 g加えると計算上は+20になるはずが、実際には+34や+14になる、ということです。本器は直線を描きますが、現実は曲線なのです。
ここから2つの実践的な帰結が導かれます:
- 「半分ルール」:計算された質量の1/2を取り付け、トリム測定で確認します。ちょうど半分下がればシステムは線形です — 残りを追加してください。「ずれた」場合は分数ステップで進めてください(詳細は 「Balancing」 セクション)。
- バランス取りは反復的なプロセスです、一発必中ではありません。トリム測定を2〜3回行うのは正常であり、何かがうまくいっていないサインではありません。
2つの規格 — 原因と結果
バランス取りには2つの異なる種類の量が関わっており、それらは常に混同されがちです:
- g·mmとG等級(ISO 1940 / ISO 21940-11) - その 原因:ロータ自体にどれだけの余分な質量が、どの半径にあるかを示します。これはロータ固有の性質であり、どこに取り付けられているかとは無関係です。
- mm/s(ISO 10816 / ISO 20816) - その 効果:機械がどれだけ激しく揺れるか。支持部、基礎、共振に左右されます。
現場ではmm/sで作業します。g·mmが必要になるのはバランシングマシンの場合や、規格でG等級によるレポートが求められる場合です。ソフトウェアには ISO 1940許容値計算機 — 次を参照: 「トリム測定と結果の評価」 セクションを参照されたい。
準備:安全と機械的な点検
30分の点検が1日分のバランス取り作業を節約する
安全性
センサーや重りを取り付ける前に、機械を停止させ、誤って起動しないようにしてください。 手作業で行うことはすべて、機械が停止している状態でのみ行ってください。
- ロータの回転面内に立たないでください 測定中は — 外れた重りはまさにその方向に飛んでいきます。2,000 rpmを超える場合はノートPCを置いたテーブルも避難させてください。
- 運転速度で絶対に外れないように重りを取り付けてください:「飛んでいく重りは本物の飛翔体になります」。磁石を重りとして使うと運転速度では必ず外れます。
- ロータやベルト駆動部の標準ガードはそのまま外さないでください;工具を回転部品に近づけないでください。
- 亀裂、破損した羽根、目に見える振れがあるロータをバランス取りしないでください — まず修理してください。
- 機械が不安定になる速度や共振に入る速度では運転しないでください。
- タコメータをファンの吸気流の近くに置かないでください — インペラーに吸い込まれた事例があります。
機械の点検:診断の順序
バランス取りが取り除くのは不釣り合いだけです。それ以外のもの — 亀裂、軸受のガタ、締結部の緩み、芯ずれ、共振 — は直りません。むしろ覆い隠してしまうことがよくあります。実証済みの調査順序: 1) 軸受 → 2) 亀裂 → 3) ボルト → 4) 共振.
停止した機械のための点検チェックリスト
0 / 10
「耳と手による」診断 — 覚えておく価値あり
- 機械の音を聞いてください。 起動時と停止時に各部品に沿って歩いてみてください:カチャカチャ、コツコツ、サラサラという音が、どの計測器よりも正確に問題の部品を示してくれます。停止時には音が消える瞬間を捉えてください。
- 手で、 すべての締結部とカバーを確認してください — カタカタ音がするものが緩んでいる部分です。
- 電気的な原因か、機械的な原因か? 運転中に電源を切ってみてください:電磁的な振動は瞬時に消え、機械的な振動は速度とともに徐々に収まります。50/100 Hz(VFD使用時は300 Hz)のピークは電気的なもので、不釣り合いではありません。
- 同一フレーム上の2つのロータ 同じ速度で回転しているものを同時にバランス取りすることはできません — 本器はそれぞれの寄与を分離できません。ベルトを外し、一つずつ作業してください。
- ロータから離れるほど振動が大きくなる (軸受台は静かなのに、はしごやキャブ、ミラーが揺れる)— これは緩んだ構造部材の共振であり、不釣り合いではありません:揺れている部材に直接センサーを取り付け、その周波数を調べてください。
機器、接続、ソフトウェア
チャンネル、タコメータ、ファームウェア、設定 — 最初の測定の前に必要なすべて
キットの内容とチャンネル
- バランセット-1A:USBユニット、2つの 振動センサー (加速度センサー)、 レーザータコメーター, 反射テープ, マグネットスタンド、はかり、キャリングケース。キット全体がノートPCのUSBポートから給電され、電池は一切不要です。
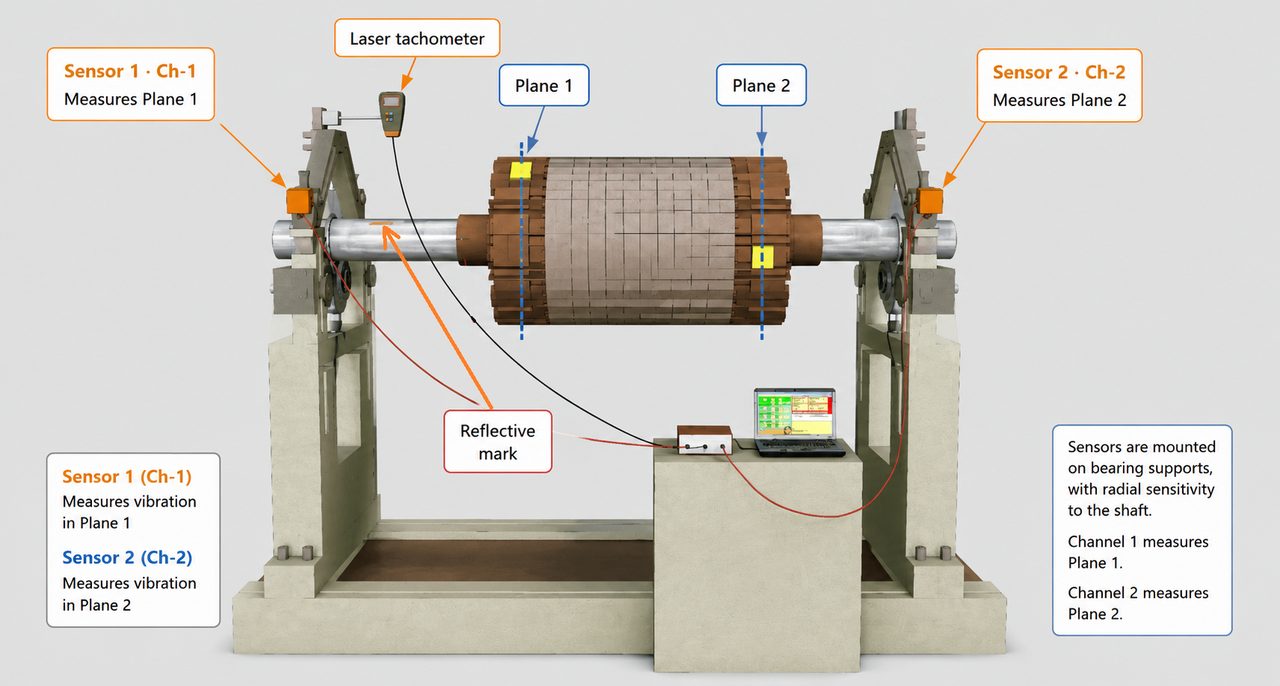
- センサー1 → コネクタCh-1(旧ハウジングではX1)→ 平面1;センサー2 → Ch-2(X2)→ 平面2。 単一平面のバランス取りではチャンネル1を使用します。タコメータはTachoコネクタ(X3)に接続してください。各チャンネルは個別に校正されています — 取り違えないでください。
- チャンネルの色はソフトウェア全体で共通です:Ch-1 — ダークレッド、Ch-2 — ブルー、タコメータ — パープル。
タコメータの電源投入に3回ボタンを押す必要がある
ON → AUTO → LASER。 LASERボタンを押していないとビームが弱く、マークの読み取りが途切れます。タコメータには電池が入っていません — ケーブルから給電されます。電池ケースのふたやハウジングを開けないでください。ロータが回転しているとき、タコメータの表示には回転数(rpm)が表示されるはずです。
パソコンへの接続
- センサーとタコメータを本体に接続し、本体をパソコンのUSBポートに接続してください。接続順序は厳密ではありません — ソフトウェアはいつでも自動的に機器を検出します。
- ソフトウェアを起動し、待ってください 緑色のステータス行 メインウィンドウの下部にある: USBモジュールがCOMxで見つかりました。本器はシステム上「Arduino Due」のCOMポートとして表示されます。
- 黄色の点滅は機器が見つかっていない(まだ探索中)ことを意味し、オレンジはケーブルが外れているかポートが他のプログラムに使われていることを意味します。ステータス行自体をクリックすると即座に再接続を試みます。
- セッション中にケーブルが抜けてしまったら、そのまま差し直してください:接続とライブデータストリームは自動的に復旧しますが、中断された測定はやり直す必要があります。
ソフトウェア:バージョンとインターフェースの2つの「世代」
- 1.71/1.72系統 — 昔からの定番です。現時点では2.xへの更新をお勧めします:安定版がすでにリリースされており、ランダウン線図にも対応しています。
- 2.x系統 — コアが書き直されました:連続データストリーム、ランダウン(コーストダウン)線図、バンプテスト、オービット、適応測定、自動アップデート、セッション復元。現行の2.3.xバージョンは機器のファームウェアが 5.5.0+ — 古いファームウェアでは測定がブロックされ、ソフトウェア自体が更新を提案してきます(15–30秒、ケーブルを抜かないでください)。
- 注意:ホットキーは世代によって異なります! 新バージョンでは:F6 — Balancing、F7 — Charts、F8 — Reports。旧バージョンでは:F6 — Reports、F7 — Balancing、F8 — Charts。ボタンのラベルを確認してください — キーは必ずボタンに直接印刷されています。
- バランス取りフォームは2種類あります — Classic (1平面用と2平面用の別々のウィンドウ)そして モダン (測定カードとライブ信号が1つのウィンドウにまとまっています)。選択するには F4 – 設定 → バランシングフォーム。計算方法は同じです — 使いやすい方をお使いください。
校正係数 — 紛失しないでください!
すべての機器には固有のチャンネル校正係数があります(通常16–25の範囲の数値)。これらは 機器の底面と箱に貼られたラベル、およびキット付属のUSBフラッシュドライブ内のファイルにも保存されています。旧バージョンのソフトウェアを再インストールまたは更新する際は、それらを引き継ぐ必要があります( F4 – 設定 → 振動感度 タブ);新しい5.xファームウェアでは機器本体に保存され、アップデート後も残ります。係数が影響するのはmm/sの絶対値表示だけです — 不正確な係数でもバランス取り自体は収束しますが、振動限度値との比較評価がずれてしまいます。
現場を救う小さなコツ
- セッション復元。 ソフトウェアはバランス取りの各ステップを自動保存します。クラッシュや誤って閉じてしまった後は、復元プロンプトで「はい」と答えれば、すべての測定が復元されます。 メニュー → セッションを復元 ボタンは手動でも機能します。注意: 新しいローター は保存されたセッションを完全に削除します。
- COMポートエラー / PurgeComm Error 22 はWindows 11のアップデート後によく知られている広範な問題です:ソフトウェアをバージョン2.xに更新してください(このバグはそこでしか修正されていません)、ケーブルを抜き差ししてください、必要ならセッションを復元してください。
- インストール: セットアップウィザードでデータベースコンポーネントとドライバーの選択を外さずにインストールする。Windowsが再起動を求めてきますが、インストールが完了するまで応じないこと。プログラムフォルダをOneDrive内に置かないこと。SmartScreenのブロックは「詳細情報→実行」で回避する。
- VFD(可変周波数ドライブ)からの干渉: ケーブルにフェライトリングを取り付ける(特にモーターへの出力ケーブル)、センサーコネクタのカップリングナットを締める(シールドがそこを通っているため、緩んでいると50 Hzのノイズを拾います)、ノートPCをバッテリー駆動にする。とはいえVFD自体は便利です:回転数を滑らかに変えて共振から逃げるのに便利な手段だからです。
- F12 はどのウィンドウでもDocuments\Bs1A\Screenshotsフォルダにスクリーンショットを保存します:レポートやサポートへの問い合わせに便利です。サポートにレポートを送るには F1 – について → 問題を報告… (スクリーンショットと完全なログを添付してください)。
- 予備品: タコメータが最も壊れやすい部品なので予備を持ち歩いてください。センサーはほぼ壊れません。弱点はケーブルとコネクタです。
機器仕様(概要)
| 振動速度(RMS) | 0.02–80 mm/s |
| 作動周波数帯域 | 5~1,000 Hz(振幅誤差は5~550 Hzで≤10%、550~1,000 Hzで最大20%) |
| スピード | 100~100,000 rpm(実際のバランシングは約300~約60,000 rpm) |
| 位相精度 | ±1° |
| センサー | MEMS加速度センサー±3g、樹脂封止;ケーブル長4–5 m(ご要望により10–15 mまで対応可) |
| タコメーター | レーザー、作動距離10–500 mm |
| 動力 | ノートPCのUSBポートから、キット全体が |
| OS | Windows 7–11対応(macOS/Androidは非対応);ソフトウェアにライセンスやサブスクリプションはなく、更新は無料です |
進行した軸受欠陥はスペクトルに現れます。
振動センサーの取り付け
「バランスが取れない」機械の半分は、センサーを正しく取り付けるだけで解決します
どこに、どう取り付けるか
- 厳密に径方向 — 回転軸に対して垂直に;測定軸は磁石を通過します。 機械の端面には絶対に取り付けないでください:それは軸方向振動であり、バランス取りは「効きません」。実例:マルチャーが2回「バランスが取れない」となったが、センサーが端面に付いていたためだった。上面に移動したところ、すぐに5と7 mm/sになり静かになった。「時には基本に尽きることがある」。
- 剛性のある、しっかりした部品にのみ、できるだけ軸受の近くに — 軸受台、フレーム、補強リブのそば。緩んだカバーの上、板金ガードの上、ガスケットやゴムで分離された部品の上には取り付けないでください。信号が「ギザギザ」で正弦波に見えない場合や、総合振動が1×成分よりはるかに大きい場合は、センサーが単独で動いている部品の上に乗っています — 取り付け位置を変えてください。
- 剛性の高い据え付けの機械では (ベッドプレート、基礎)垂直方向の剛性が非常に高いため信号が「かき消される」ことがよくあります — センサーを取り付ける 水平方向に:機械はその方向でよりたわみやすくなっています。ソフト/バネ支持の場合は上部に取り付けます。センサーの向きを変えるのは共振から逃れる正当な方法ですが、その後は手順全体をやり直す必要があります。
- 接触は磁石を通じてのみ、面全体で。センサーの側面がハウジングに触れてはいけません。平らな磁石を円筒面に置かないでください — 接触点が1点だけになり、センサーがぐらつきます。磁石の下にはM4ネジ穴があります:狭い場所ではスタッドボルトやアダプターで取り付けてください。アルミハウジング(磁石が効かない)では、長い結束バンドを巻き付けるか、M4ボルトを使ってください。
- バネ要素の上には取り付けない バランシングスタンドの — バネが変形して信号を歪めます。センサーは支持部の可動部分に、できるだけ軸受の近くに取り付けてください。
- ケーブル:センサーをケーブルで引っ張らないこと、ケーブルがロータに巻き込まれないように配線すること(これがキットが壊れる最も多い原因です)。コネクタの「ベル型」カップリングナットを締めてください — シールドがそこを通っており、緩んでいると50 Hzの商用電源ノイズを拾います。
- センサーを取り付けたままの溶接 は可能です。センサーは取り付けたままにしますが、機器からは取り外し、溶接電流が電子回路に流れないよう、溶接機のアースクランプを溶接箇所の近くのロータに取り付けてください。
センサーとチャンネルのクイックチェック
- Vibration Meterを開いて 手でセンサーを振る:チャート上に振幅約30–100 mm/sの正弦波が現れるはずです。0.0X mm/sのまま一定であればノイズフロアです:センサー、ケーブル、コネクタのいずれかが故障しています。
- 入れ替えて故障箇所を特定する:本器のコネクタでセンサーを入れ替え、次に機械側でも入れ替えてください。「ゼロ」がセンサーについてくるならセンサー/ケーブルの不具合、チャンネルに留まるならコネクタか本器のチャンネルの不具合です。
タコメータと反射マーク
マークは位相の基準です:これを乱すものは何であれ計算を狂わせます
手順の間はタコメータとマークに一切触れないでください。 マークは位相のゼロ点です。測定の間にテープが動いたりタコメータの位置がずれたりすると、本器はそのズレを試し重りの効果と誤認し、重りの計算を誤ります。これは実例です:ある顧客が手順の途中でマークの位置を変えてしまい、計算が「壊れて」しまいました。
マーク
- ひとつ 円周上のマークは幅10–20 mm(高速時は幅広に:14,000 rpm以上ではタコメータが細いマークを見逃します)。キット付属の白い反射テープが最適です。
- マークの周囲の背景はつや消しで暗い色でなければなりません。 光沢のあるシャフトは黒いマーカーで塗るか、つや消しテープで覆ってください。そうしないとタコメータが照り返しをマークとしてカウントしてしまいます。
- どこに貼るか: ハブまたはシャフトに — ロータの回転速度と厳密に一致して回転する部品に付けます。羽根には付けないでください(そうしないと本器が4枚すべての羽根を検出してしまいます)。ロータがギアボックスの後段にある場合、マークは入力軸ではなくロータ自体に付けます。
タコメータ
- 電源投入: ON → AUTO → LASER;マークまでの距離は10–500 mm(通常20–50 cm);照り返しがある場合は表面に対してビームを約45°傾けてください。
- 回転数の表示が実際より2〜3倍高い? レーザーが「余分なマーク」を検出しています:光沢のある箇所、ボルト、穴、溶接部、油染みなど。診断は簡単です:8695 / 2856 ≈ 3なので、「マーク」が3つあることになります。光沢部分をやすりで削るか覆い、角度と距離を変えてください。
- 太陽光や強い日差しがフォトセルを眩ませる — 直射日光がなくても起こります。症状:タコメータに近づく(光を遮る)と動作し、離れると止まる。対策:とにかく日陰を作る — 段ボール片、手、布、傘など。「ただの段ボール片ほど効くものはない」。
- 「12時または6時」のコツ: トラクターの油圧アタッチメントがゆっくり下がっていく場合は、ビームを円周の上端または下端に向けてください — 下がっていくとレーザーは単純にマークを見失うようになり(それは一目で分かります)、気づかぬうちに位相がずれるということがなくなります。
- 回転速度の表示は正しいのに「タコメータ故障」と表示される — 速度が「揺れ動く」機械(ベルト駆動、農業機械)にはタコメータのフィルターが厳しすぎます。標準的な対策: タコメーターの不均一性 = 200 (旧バージョン)、または タコフィルター で F4 – 設定 (新バージョン:Auto / Fine 1%…Rough 20%)。ただし可能であれば、フィルターを緩める前に不安定さの原因そのものを取り除いてください。
- ~45,000–60,000 rpm以上 テープが剥がれ始め、それ自体が不釣り合いを引き起こします — ホールセンサーに切り替えてください(本器に接続できます)。
- 機械なしでタコメータを確認する方法:点灯した交流白熱電球に向けます。正常な機器なら50 Hz電源で約6,000 rpm、60 Hz電源で約7,200 rpmを示します(フィラメントは電源周波数の2倍でちらつくため)。
バランス取りの前に:振動計、スペクトル、共振
そもそもバランス取りが可能かどうかを決める3つのチェック
チェック1. Vibration Meterで1分間:安定性
- Vibration Meterを開く: F5 – 振動計。機械を運転速度まで上げてください。
- 1分間観察してください。読み取り値は 繰り返す:振幅のバラつきは10–15%以内、位相は10°以内。新バージョンでは値の下の色付きバーが目安になります:緑 安定 は測定可能を意味し、オレンジは 不安定 はバランス取りできないことを意味します。
- それ以上「ふらつく」場合はバランス取りにはまだ早すぎます:原因は共振、速度の不安定さ、または機械的な問題です。本器はランダムな変動を試し重りの効果と誤認し、計算結果はでたらめになります。
- 読み取り値が不安定な場合は、平均化を増やすことができます(平均値:デフォルトは32、不安定な場合は64–128)。ただし覚えておいてください:平均化は原因を治すのではなく、症状を隠すだけです。
チェック2. VoとVsの比較、そしてスペクトル
V1oとV1sを比較してください(次を参照: 理論)。1×成分が総合振動のごく一部にすぎない場合は、Analyzerを開いてください(F7 – チャート、旧バージョンではF8)を開き、スペクトルを確認してください:
| スペクトルが示すもの | 意味 |
|---|---|
| 1×成分ちょうどに支配的なピークが1つ | 不釣り合いの可能性が高いです — 機械的な部分を確認した後、バランス取りしてください。 |
| 2×成分に顕著なピーク | 芯ずれ、カップリング、曲がったシャフト、形状。バランス取りでは直りません。 |
| 高調波の「森」:2×、3×、4×… | 締結部の緩み、ガタ、部品同士の接触。まずすべて締め直し、これらを修正してください。 |
| 50/100 Hz(VFD使用時は300 Hz)のピークで、運転速度の倍数ではない | 機械的ではなく、電気的/干渉によるものです。テスト方法:電源を切る — 電気的な振動は瞬時に消えます。 |
| 裾野が広く「にじんだ」ピーク | 速度の不安定さ、または近くの共振。 |
| 速度を変えてもピークが動かない | 構造的共振です。ピークが速度とともに移動する場合は回転部品(プーリー、ベルト、内部シャフト)が原因です:疑わしい部品にレーザータコメータを向け、周波数を比較してください。 |
チェック3. 共振
共振とは、運転速度が構造物の固有振動数と一致する状態です。共振点およびその近く(速度の±20–30%)ではバランス取りは不可能です:読み取り値が乱れ、位相が反転し、本器はロータの「一周ぐるり」に重りを要求し続けます。
- 兆候: わずか100–200 rpmの速度変化で振動が数倍に変化する(5 mm/sが15 mm/sになる)、ピークを通過すると位相が約180°反転する、構造物がちょっとしたこと(布切れ、突っ張り棒)に敏感に反応する。
- ランダウン(コーストダウン)線図 はそれを見つけるための主要なツールです:Vibration Meter → ランダウン タブ → ロータを運転速度まで上げる → F9 → 駆動を切って自然に減速させます。プログラムは振幅と位相を速度に対してプロットします:共振=ピーク+位相反転。ピークから十分離れた「プラトー」でバランス取りしてください。
- バンプテスト は、共振を通過させて運転できない機械のためのものです:機械を停止した状態で、 バンプテスト タブ(チェックボックスは F4 – 設定 → 実験的機能)、Startを押してゴムハンマーで打撃を加えます(または木片を当ててハンマーで — 鋼鉄をむき出しで打たないこと) 隣に センサーの — その上ではなく、そばに。スペクトルのピークが固有振動数です;便利な換算式:1 Hz = 60 rpm。
- ステップスイープ: 最低速度から始め、50–100 rpmきざみで上げていきます。各ステップを30秒保持し、3–4回測定します — 振幅と位相の表を作ると、危険領域とバランス取りが安全な「谷」が見えてきます。
- 共振から逃れる方法: 運転速度を変える(200–300 rpmずらすだけで十分なこともあります)。剛性を変える — 補強リブ、アングルブラケット、突っ張り棒(典型例:あるファンが9日間バランスが取れなかったが、ファンハウジングをジャッキで突っ張ったところ、すぐにバランスが取れた)。センサーの測定方向を変える。何か変更したら、必ず手順を最初からやり直してください。
どの速度でバランス取りするか
- 運転速度で — 機械が実際に稼働する速度です。「理論上は低速でも剛性ロータのバランスは取れるが、理論と実践に差はないはずなのに、実際には差がある」— 結果は必ず運転速度で確認してください。
- 「最も激しく揺れる」速度を選ばないでください — 共振点で最も激しく揺れますが、まさにそこではバランス取りができません。
- 振動が30–50 mm/sを超えている? 2段階でバランス取りします:まず最低速度(500–900 rpm)で粗調整、その後運転速度で手順全体をやり直します。振動が非常に大きい場合、ケーシングが「ゼリーのように変形」し、影響係数がずれてしまいます。
- 機械に3段階の速度設定がある場合は、最も低い速度から始めてください。
バランス取り:平面、試し重り、測定
フルプロシージャ — モードの選択から修正重りの取り付けまで
1平面か2平面か
- L/D < 0.5 — 1面 (ニコライは安全策として1/3を上限にしています)。ディスク、プーリー、幅の狭いインペラーは「パンケーキ」のように振る舞います:1つの質量で十分です。
- L/D ≥ 0.5 — 2平面。 長いロータでは両端が逆方向に引っ張り合うことがあります(カップル不釣り合い)— 単一の質量ではこれを修正できません。
- 幅の狭いロータでも、2,800–3,000 rpm以上で運転する場合やG 2.5以上の精度が必要な場合は2平面を使用してください。
- 現場で注意すべきサイン:1平面でバランス取りしたのに、もう一方の軸受台の振動が高いまま — 2平面に切り替えてください。
- コスト:1平面で3回の測定が必要です(Run 0 → Run 1 → トリム測定)、2平面では4回必要です(Run 2 が追加される)。
- バランス取り後のヒント:両平面の重り角度が一致していれば静的不釣り合いでした。重りが平面ごとに0°と180°に分かれていればカップル不釣り合いが支配的でした。
試し重り:質量と位置
- 質量のおおまかな見積もり。試し錘の遠心力は、ロータの重量に対してわずかな割合にとどめます(内蔵の見積もりは約7%を目標としています)。 合格基準は一つだけです:試し測定の後、1×成分の振幅が 20~30% または位相が 20~30° (値が「ふらつく」場合は50%以上、ただし2倍以内)。変化がそれより小さい場合は重りを1.5–2倍に増やして再測定してください。反応が弱すぎる場合はプログラム自体が拒否します: 試しおもりが小さすぎる.
- 重すぎる重りも害になります — システムを非線形領域に押しやり、危険です。実例:振動が1 mm/s以下のクラッシャーに顧客が3–4 kgを溶接したところ、振動が急激に悪化しました。最適だったのは1 kgでした。ロータがバランスに近づくほど、1グラムごとの感度が高くなります。
- どこに置くか:都合の良い場所ならどこでもかまいません。 その点がその平面の角度ゼロ点になります。2平面の場合、重りは同一線上になくてもかまいません。チョークやマーカーで印を付けてください — 一連の測定の後では位置を見失いやすいものです。
- 試し重りは追加ではなく、移動させます:その後 Run 1 それを取り外し、平面2に移して Run 2。両方の試し重りを同時に取り付けないでください — 本器は平面を分離できなくなります。そして 修正重りを取り付ける前に必ず試し重りを取り外してください — これを忘れる人がいつも多いです。取り外せない場合(溶接済みなど)は、チェックを入れてください ロータに残す 計算はそれを考慮します。
- 試し重りを計量し、その質量を正確に入力してください — 正確でなければならない数少ない数値の一つです。取り付け半径は概算値で入力できます(下記参照)。
機械別の一般的な試し重り質量(現場経験より)
| 機械 | 一般的な試し重り |
|---|---|
| 小型ファン | ~10 g |
| ファン、900–1,500 rpm | 40–80 g |
| 大型ファン | ~100 g |
| ストローチョッパー/コンバインハーベスターのアクセラレータ | 50–100 g |
| モア | 200–400 g |
| マルチャー | 400–500 g |
| 森林用マルチャー、大型クラッシャー | 500–700 g |
| 約1.7 トンのロータを持つクラッシャー | ~1 kg |
| 重いドラム | 800–1,000 g |
| 小型タービン、スピンドル | 3–50 g |
これらは実践から得られた目安であり、規則ではありません:決め手となるのは20–30%という基準です。プログラムには 最初の試し重りの見積もり ウィンドウ — Run 0のデータから質量と「軽い」側を推定します(センサーがタコメータと一直線上にある必要があります)。
半径について:重りの計算には影響しません。 修正質量と角度は半径がなくても計算されます。半径が必要なのは残留不釣り合いを g·mm で、結果をグラムで表示するためだけです。正確な値が分からない場合は概算値でよいので必ず入力してください。半径が空欄(または試し重りの質量が未入力)のままだと、結果が試し重りに対するパーセンテージで表示され、初心者を驚かせがちです。100 g の試し重りの150%は150 gです。唯一のルールは: 修正重りは試し重りと同じ半径に取り付けてください;半径が異なる場合は自分で再計算してください:質量 × (試し重りの半径 / 新しい半径)。重りをロータ軸方向にずらすのは問題ありません — 角度には影響しません。
プログラム内の手順(Modernフォーム;Classicでも手順は同じです)
- 準備。 Tab F2 – 1面 または F3 – 2面 → F6 – バランシング (旧バージョンではF7)。最初の測定の前に平面数を選択し、試し重りの質量を入力してください(質量、g)と半径(半径、mm)各平面ごとに;単位の表示を確認してください:オレンジ色の「%」ではなく「g」と表示されているはずです。
- Run 0 — 初期測定。 ロータを運転速度まで上げ、タコ信号が安定するのを待ってから、次を押してください F7 Run。カードには振幅、位相、速度が記録されます。機械を停止してください。
- Run 1 — 平面1に試し重り。 計量済みの試し重りを取り付け(その位置=平面1の0°)、同じ速度で機械を運転し、次を押してください F7 Run。反応を確認してください(20–30%)。停止し、重りを取り外してください( ロータに残す にチェックが入っている場合)。
- Run 2 — 平面2に試し重り (2平面のみ)。前と同じ手順です:平面2に重りを取り付け、運転、測定、取り外し。
- 計算は自動的に行われます 最後の試し測定の後:平面の列には質量(g)と角度(°)、そして操作 — 重りを追加または取り外し — が表示されます。開く 極座標を表示 — 極座標図は重りの位置と回転方向の矢印を示します。
- 修正重りを取り付ける — 下記の「半分ルール」に従い、角度はその平面の試し重りの位置から回転方向に測ります。半径は同じです。
- Run T — トリム測定。 機械を起動し、次を押してください F7 Run。プログラムは残留振動と不釣り合いを表示し、許容値と比較します(緑=許容範囲内、赤=範囲外)。その後トリム調整に進みます(セクション 「トリム測定と結果の評価」).
F5 Back ボタンは直前のステップを取り消します; メニュー → 新しいロータ は完全リセットです(自動保存されたセッションも削除されます!)。プログラムが自動的に検出するエラー:試し重りが小さすぎる、値が変化しなかった(「本当に重りを取り付けましたか?」)、センサーの過負荷(クリッピング)、測定間の速度の不安定。
「半分ルール」— 現場での主要なテクニックです。 例えば本器が135°の位置に240 gと計算したとします。一度に全部取り付けないでください:
1) 取り付ける 半分 (120 g)を計算された角度に取り付け、トリム測定を行ってください。
2) 振動が約半分に下がり、角度も「ずれ」なかった — システムは線形です:残りを追加して完了してください。
3) それより多く、または少なく下がった、あるいは角度がずれた — 分数ステップ(新しい計算値の1/3、1/4)で進め続け、毎回の測定後に本器に再計算させてください。
4) 振動がすでにゼロに近い場合 — 1/3ずつのステップで進めてください:ゼロ付近ではシステムが特に敏感になります。
理由:非線形な機械にフル質量を取り付けると過補正になります — 振動は変わらないまま、角度が約180°反転し、初心者は「自分の尻尾を追いかける」状態になります。重りを取り付けた後で角度が180°反転したら過補正のサインです:半分外してください。
角度の測定 — ここで最もミスが起きやすい
- 0°はこの平面の試し重りがあった位置です。 反射マークでも、最後に取り付けた重りでも、近くの罫書き線でもありません。各平面にはそれぞれ独自のゼロ点があります。
- 角度はロータの回転方向と同じ向きに測ります。
- 角度の測り方: 最も正確な方法は弧長によるものです:長さ = π × D × (角度/360)。回転方向にゼロからメジャーで測ります。あるいはスマートフォンの分度器アプリを使うか、パイを切り分けるように45–90°のセクターで「目分量」で決めてもかまいません。±5°の誤差は致命的ではありません。農業機械では測定間で±15–30°でも正常です。
- 「質量を取り除く」操作 は同じ修正ですが、位置が180°移動します(重い側を削るか穴あけします)。方法は両方の平面で同じでなければなりません。穴あけの前に、反対側に仮の重りを付けて計算を検証しておく価値があります。
- 同じゼロ点はすべてのトリム測定でも維持されます — そのため試し重りの位置には恒久的な印を付けてください。
修正重り:何を使い、どう取り付けるか
溶接、ボルト、クランプ — そして溶接そのものの重さ
溶接 — 主要な方法
- まず仮溶接、最後に本溶接。 重りを最低3–4箇所、1 cm以上の溶接で仮止めしてください — トリム測定にはそれで十分です。本溶接は結果を確認してから行い、その後もう一度トリム測定を行ってください:溶接で質量が増えるためです。
- 溶接盛りの重さは30–100 g、たっぷり溶接すれば300–400 gまで可能です。便利な小技:最終ステップでは計算値より50–100 g少なめに取り付け「溶接分を見込んで」おき、本溶接後に必要ならアングルグラインダーで少し削るか、反対側に小さなカウンターウェイトを追加してください。
- 材料: 低炭素の軟鋼(高炭素鋼は衝撃で割れます)と、衝撃荷重に対応した溶接棒。持っていくと便利なもの:20×20 mmの角棒、幅広(フェンダー)ワッシャー(~100 gまで)、大きめのナット。2 kgまで計れるはかりを持参してください — マルチャー用の重りは1キロを超えることがあります。
- 重りは、何か(ベルト、ローラーなど)が上を通過する場合、外径からはみ出してはいけません。
溶接なしで
- ナイフ取り付けボルトのワッシャー(コンバインハーベスター)— 溶接はまったく不要です;ファンインペラーの背面プレートのアルミリベットにワッシャー。
- プロペラシャフトにはパイプクランプ+ネジロック剤;羽根にはクリップ — セレーション付きバネ鋼のみ(通常のものは外れてしまいます)。
- 粘着式の自動車ホイールバランスウェイト — 次の場合のみ 内側 リムの表面に(遠心力が引き剥がすのではなく押し付けてくれます)、その上からテープを巻きます。小さな部品では熱収縮チューブや補強(フィラメント)テープが役立ちます。
- 磁石を重りとして使わないでください — 運転速度では必ず外れます。
分量に関する常識
- 古い重りや工場出荷時の重りを取り外さないでください — 本器はそれらを自動的に考慮します(すでに初期ベクトルに「組み込まれて」います)。取り外すのは物理的に新しい重りを置くスペースがない場合のみにしてください。
- ロータが最終的に「ハリネズミのようにトゲトゲ」になってもかまいません — 大事なのは振動が消えることです。古い重りを移動させるより、新しい重りを追加するほうが簡単です。
- 大型機械では計算された小さな質量は無視してかまいません:「引っかかった小枝も10 g」です。重いロータでは~50 g未満の重りは意味がありません。
プログラム内の特殊な取り付け方法:Fixed positions、Circular groove、Drill
- 固定ポジション — 固定位置(羽根、ボルト)を持つインペラーやロータの場合:位置の数を入力すると、プログラムが修正を最も近い2つの位置に配分します(Z1/Z2の行に位置番号と質量が表示)。配分結果は極座標図で確認してください。
- 円形の溝 — 環状溝(研削砥石のTスロット)内に同じ質量の3つの重り:プログラムは合成ベクトルが修正値と一致するように角度を配置します。
- 穴あけ / 質量除去 — 穴あけによるバランス取り:ドリル径、最大深さ、材料密度を入力すると、プログラムが深さ、角度(重い側=重り取り付け角度から180°)、穴の数を計算します。
- 修正方法(追加/除去)はすべての平面で同じでなければなりません。
トリム測定と結果の評価
トリム測定、いつ止めるか、何を「良い」とするか
微調整(トリム反復)
- トリム測定の後、 新たな試し測定は不要です — 影響係数はすでに分かっています。プログラムは追加の重りを計算します。それを取り付けてください(「半分ルール」に従って) すでに取り付けた重りを外さずに、トリム測定を繰り返してください。通常2〜3回の反復で十分です。
- 傾向を観察してください。 振動が少しでも下がり続けているなら — 続行してください。上がった場合は — 中止してください:重りを積み増し続けず、原因を探してください(角度?機械的な問題?共振?)。毎回の測定を Run 0 ログの中に:最良の結果が途中のステップにあった場合もあります — その重り構成に戻ることができます。
- トリム段階は本質的に終わりがありません — 本器は常にもう一つ小さな重りを追加するよう提案してきます。いつ止めるかは許容値をもとに自分で決めます。ゼロに近づくほど、計算される質量と角度は「ふらつき」ます — ゼロ付近ではノイズしか残っていません。低振動時の測定バラつきに関する警告は正常であり、故障ではありません。
- 正常な機械は4〜5回の測定でバランスが取れます。 一発で「ゼロ」を当てられるのは実験室のスタンドだけです。しかし、すでに何度も測定して結果が出ていないなら — それ自体が診断です:機械的な原因を探してください。
- 再現性チェック:重りを外す — 振動は初期レベルに戻るはずです。戻らなければ、機械内部で何かが動いています(内部の砂、緩んだハンマー、軸受が座面で回っているなど)。再現性がありません。
3種類の異なる「許容値」— 混同しないでください
| 何が評価されるか | パラメータ | 標準 |
|---|---|---|
| プログラム内のバランス取り結果 | 残留1×振動と残留不釣り合い | 目標値を設定します(プログラム内のISO 1940計算機) |
| 機械全体の状態 | 総合振動VΣ、mm/s RMS | ISO 10816 / 20816 — 軸受ハウジングでの測定 |
| ロータのバランス品質 | 残留不釣り合い、g·mm/kg、バランス品質等級G | ISO 1940-1 / ISO 21940-11 |
プログラムの「許容範囲内」というメッセージは、残留1×成分を指します。全体の振動はISOに照らして、バランス品質等級Gとは別に評価してください。契約用のレポートには、規格とその版、測定点、周波数帯域、運転モードを記録します。
総合振動のおおよその区分
軸受ハウジングにおける広帯域振動、mm/s RMS(従来のISO 10816-1の分類です。判定ではなく目安であり、支持の種類によって限界値は変わります):
B — 長期運転に許容できる
C — 制限付き、原因を修正すること
D — 不可
| 機械グループ | ゾーン A | ゾーン B | ゾーン C | ゾーン D |
|---|---|---|---|---|
| クラスI — 15 kWまでの小型機械 | ≤ 0.71 | 0.71–1.80 | 1.80–4.50 | > 4.50 |
| クラスII — 15–75 kWの中型機械 | 1.12以下 | 1.12–2.80 | 2.80–7.10 | > 7.10 |
| クラスIII — 大型機械、剛性の高い基礎 | ≤ 1.80 | 1.80–4.50 | 4.50–11.20 | > 11.20 |
| クラスIV — 大型機械、柔軟な基礎 | ≤ 2.80 | 2.80–7.10 | 7.10–18.00 | > 18.00 |
ニコライの現場経験則: ~5 mm/s以下であれば良好な結果です。ソフトサポート上の農業機械では~7 mm/sまで許容されます。2 mm/s以下になると「コインが縁で立つ」レベルです(ちなみにこれは顧客に結果を見せる最良の方法でもあります。最高のコンテンツは「揺れる→重りを付ける→静かになる→コインが立つ」です)。軽量フレーム上の重いロータでは1 mm/s以下を目指してください。ファンには専用の規格 ISO 14694 があります。
プログラム内のISO 1940許容値
- バランス取りウィンドウで、次をクリックしてください ISO 1940… (旧バージョンでは — 計算する).
- ロータの質量(kg)と運転速度を入力し、等級を選択してください: G 6.3 — ファン、インペラー、プロペラシャフト、農業用ロータ(一般産業用の標準的な選択); G 2.5 — 高速機械や精密機械; G 16 — 粗い農業機械やクラッシャー。目安として、80 kgのロータが3,000 rpmで回る場合 — G 6.3 ≈ 800 g·mm、G 16 ≈ 2,000 g·mm(各平面あたり)。
- 「OK」をクリックすると、許容値が 許容誤差 フィールド。トリム運転の後、プログラムはPASS/FAILを表示します。
以下がすべて満たされていれば、バランス取りは完了です:
0 / 6
再バランス取り、アーカイブ、レポート
2回目以降は、同じロータを1回の測定だけでバランス取りできます
保存された影響係数
影響係数 — 特定の機械の「個性」— は自動的にアーカイブに保存されます。 Balansetソフトウェア すべてのバランス取り作業ごとに。同じロータ(または同機種)を再バランス取りする場合、試し測定は不要です:
- アーカイブを開く: F8 – レポート (旧バージョンではF6)、チェックマークが付いた記録を選択してください Coeff の列を選択し、次を押してください F5 – 係数を適用 (F5である必要があります — 「OK」ボタンでは係数は読み込まれません!)。またはバランス取りフォームから: メニュー → 係数を読み込み.
- 実施するのは Run 0 — 修正がすぐに計算されます。
- 重りを取り付け、トリム測定を行ってください。 角度は元のバランス取りの際の試し重りの位置から測ります — だからこそロータに恒久的な印を付けるべきです。
係数は何も変わっていない場合にのみ有効です:同じ機械、同じセンサー位置と向き、同じ回転速度、同じ剛性。軸受を交換した、フレームを再溶接した、センサーを移動した場合は係数が古くなっており、フルプロシージャが必要です。同一機種のロータをまとめてバランス取りする場合は、試し重りを反射マークに合わせて取り付けてください — そうすればすべての個体のゼロ基準が一致します。
アーカイブとレポート
- すべてのバランス取り作業は自動的にアーカイブに記録されます(ウィンドウを閉じるときにロータ名を聞かれます)。アーカイブの保存先は Documents\BalSoft\Bs1A アップデート後も残ります;別のPCに移す場合は、このフォルダをコピーするだけです。
- レポート: Report ボタン(バランス取りウィンドウ内、またはアーカイブから)(F9 – レポート)。エクスポート形式 — PDF、HTML、RTF;ReportTplフォルダ内のテンプレートは自社ブランド用にカスタマイズできます。
- Vibration Meterとランダウン線図のレポート — 次を通じて Report ボタン(対応するVibration Meterのタブ内):「施工前/施工後」の不具合報告書に添付するのに便利です。
トラブルシューティング:問題と解決策
症状 → 確認すべき点。検索はこのセクションのすべての表を絞り込みます
バランス取りが収束しない
| 症状 | 原因と対処法 |
|---|---|
| 本器は「円周ぐるり」に、どんどん大きな重りを要求し続けます | 共振または軸受のガタ(非線形性)です。速度や剛性を変え、機械的な部分を点検してください。そうしなければ「ロータが重りだらけになってしまいます」。 |
| 重りが振動をまったく変化させない | 過大な振動 — 共振の可能性があります:速度を下げる、2段階でバランス取りする(まず低速で粗調整、次に運転速度で)。それ以外なら軸受の破損または亀裂です。 |
| 重りを取り付けた後、角度が約180°反転した | 過補正:質量が最適値より大きすぎます。半分を取り外してトリム測定をやり直してください。 |
| 計算される質量が不釣り合いに乱高下する(500 g → 200 g → 1.5 kg) | 軸受のガタ。停止して軸受のはめ合いを確認してください。 |
| 計算された質量が異常に大きい(中型ロータでキログラム単位) | 手順の誤り(角度は正しいか?試し重りは取り外されているか?)、または結果がグラムではなく試し重りに対するパーセンテージで表示されています。 |
| 振動が大きいのに質量が異常に小さい | 1×成分、総合振動、スペクトルを確認してください — 問題が不釣り合いでない可能性があります。またはセンサーの位置が不適切(端面、「ぐらつく」部品)かもしれません:センサーを移動して最初からやり直してください。 |
| 結果がグラムではなくパーセントで表示される | 試し重りの質量(または半径)が入力されていません。入力してください — 結果がグラムに再計算されます。100 gの試し重りの150%は150 gです。 |
| 重りを取り外した — 振動が初期値に戻らなかった | 内部で何かが動いています:ロータ内の砂や水、緩んだハンマー、座面で回転する軸受。再現性がありません — バランス取りは不可能です。 |
| 運転中に振動が徐々に上がっていく | 一定の上昇 — 何かが動いています(座面の軸受、シャフト上の車輪);波打つ場合 — 2つの発生源のうなりです。軸受が発熱していないか確認してください。 |
| 位相が自然にドリフトする(1回の測定内で±10°以上) | 軸受のガタ。頻度は低いですが — 熱ドリフト:機械が冷えている時と温まった時を比較してください。 |
| 一方の平面は収束するが、もう一方は収束しない | もう一方の軸受台側でのローカルな問題です:軸受、共振、緩み。その支持部を特に確認してください。 |
| 完璧にバランス取りしたのに、機械はまだ揺れる | スペクトルを見てください:発生源はロータではありません(PTO、ベルト、隣接ユニット、電気的要因)。V1oが小さくV1sが大きい場合 — もともとバランス取りでは解決できませんでした。 |
| 組み立てを再取り付けした後、不釣り合いが大きく戻ってきた | この部品は2通りの位置(180°回転させて)で組み付けられます。分解後に反対向きに取り付けられてしまうと、重い箇所が逆側に来てしまいます。分解前にポンチやマーカーで部品同士の相対位置に印を付けてください。 |
| ゼロ付近の振動で「測定偏差 >30%」エラーが出る | これは正常です:ゼロに近づくほど振幅と位相の読み取り値は不安定になります。これは故障ではなく、そろそろ終了する時期だというサインです。 |
タコメータと回転数
| 症状 | 原因と対処法 |
|---|---|
| rpmの表示が実際より2〜3倍高い | レーザーが「余分なマーク」を検出しています:光沢のある箇所、ボルト、穴、溶接部。読み取り値を実際のrpmで割ると「マーク」の数が分かります。やすりで削るかテープで覆い、ビームの角度を変えてください。 |
| rpmは表示されているのに、プログラムは「タコメータ故障」と表示する | 回転が不均一な場合(ベルト、農業機械):フィルターを緩めてください — 旧バージョンではTacho unevenness = 200、新バージョンではF4 – Settings内のTacho filter。高速時はマークを幅広にしてください。 |
| ダッシュ「— RPM」、rpm値なし | 電源投入順序:ON→AUTO→LASER(LASERがないとビームが弱くなります)。マークは貼ってありますか?距離は10–500 mmですか?タコメータの表示に回転数(rpm)が表示されるはずです。 |
| 屋外/強い日差しの下でrpmが読み取れない(屋内では動作する) | 強い日差しがタコメータを圧倒してしまいます。何かで日陰を作ってください:段ボール片、手、傘など。分かりやすい兆候:体で光を遮ると動作し始めます。 |
| rpmが「固まって」変化しない | 本器との通信が失われたか、マークが貼られていません。USBステータス行とマークを確認してください。 |
| タコメータが「起動しない」ので電池を探している | 電池は入っていません — ケーブルから給電されます。開けないでください。テスト方法:交流白熱電球に向ける → 約6,000 rpm(50 Hz電源)または7,200 rpm(60 Hz)。 |
センサーとチャンネル
| 症状 | 原因と対処法 |
|---|---|
| 揺れている機械なのにチャンネルが0.0X mm/sを示す | 配線/コネクタの断線:センサーを振ってみてください(30–100 mm/sの正弦波が見えるはずです)。コネクタと機械側でセンサーを入れ替えてください — 「ゼロ」がセンサーについてくるか、チャンネルに留まるかで判断できます。 |
| スペクトルにちょうど50 Hzのピークがある | 干渉:コネクタのカップリングナットの緩み(シールドがそこを通っています)、近くのVFD。ナットを締める、ケーブルにフェライトを付ける、ノートPCをバッテリー駆動にしてください。 |
| 「ギザギザ」した信号で正弦波ではない;VsがVoよりはるかに大きい | センサーが「ぐらつく」部品(ガード、カバー)や端面に付いています — 剛性のある支持部に径方向で移動してください。あるいは問題が不釣り合いでない可能性もあります — スペクトルを確認してください。 |
| コンクリート床に置かれた機械で読み取り値が「浮動」する | 床への微小な衝撃:機械を防振マウントの上に置くか、コンクリートに固定してください;センサーは水平方向に、試し重りは増やしてください。 |
ソフトウェアと通信
| 症状 | 原因と対処法 |
|---|---|
| COMポートエラー、PurgeComm Error 22 | Windows 11のアップデート後によく知られる問題です:プログラムを2.xに更新してください(このバグはそこでしか修正されていません)、ケーブルを抜き差ししてください、セッションを復元してください(Restore Session)。 |
| 「USBモジュール未接続」(黄色い行) | ケーブル、別のUSBポート、ドライバー(デバイスマネージャーに「Arduino Due」のCOMポートが表示されるはずです)。ステータス行をクリックすると即座に再試行します。 |
| 「応答なし」/ ポートは存在するが通信できない | ポートが他のプログラム(二重起動、ターミナルなど)に使われています — それを閉じてください。またはケーブルを抜き差ししてください。 |
| 「ファームウェア非対応」— 測定がブロックされる | プログラム2.3.xにはファームウェア5.5.0以降が必要です:更新プロンプトを承認してください(15–30秒、ケーブルに触れないこと)。 |
| PCが本器を断続的にしか認識しない;衝撃を受けた後に本器が「動かなくなった」 | 内部の基板同士の接続が外れている可能性があります:カバーの4本のネジを外し、内部コネクタを差し直してください。USBケーブル自体が原因のこともあります。 |
| 作業の途中でプログラムがクラッシュした/ノートPCが再起動した | バランス取りフォームをもう一度開き、セッション復元のプロンプトに「はい」と答えてください — すべての測定が復元されます(最大7日間)。 |
| 再起動後に設定が保存されなかった | F4の設定は、Saveを押したとき、または正常終了時に書き込まれます。それでも保存されない場合は、プログラムを管理者として実行してください。 |
| アーカイブが機能しない(ポータブルインストール) | データベースコンポーネントが不足しています:インストーラーをもう一度実行し、「DB setup」とドライバーを有効のままにしてください。プログラムをOneDriveフォルダにインストールしないでください。 |
| 小数を含む質量が入力できない | Windowsの地域設定による小数点区切り文字(ピリオド/カンマ)の問題です:グラムを整数で入力するか、ロケールを変更してください。バージョン2.xで修正されています。 |
| 「本器が間違っているのでは」という疑い | 健全性チェック:既知の重りを取り付けて反応を観察してください — 変化は比例的で再現性があるはずです。同じ機械で2台の機器を同時に比較することもできます。 |
プログラムのメッセージ
| メッセージ | それが意味すること、そしてどう対処するか |
|---|---|
| 試しおもりが小さすぎる | 振幅の反応が~10%未満、位相が~5–10°未満の場合:試し重りを1.5–2倍に増やすか、位置を変えて(「節」に当たった可能性があります)、測定をやり直してください。 |
| 前回の測定から値が変化していない | 読み取り値が変化しませんでした:本当に試し重りを取り付け/移動しましたか?確認して再測定してください。 |
| 信号のクリッピング(ADC飽和)を検出 | センサーの過負荷:速度/試し重りを減らしてください。または実験的な「Recover clipped 1x」復元機能を有効にしてください(結果は概算になります)。 |
| 影響係数の計算に失敗した | 平面の反応が線形従属になっています:試し重りの質量や角度を変えて、試し測定をやり直してください。 |
| 平均化を増やしても精度は改善しない | 精度が「頭打ち」になっています — 機械的な問題(ガタ、速度の不安定さ)のサインです。結果を受け入れることもできますが、原因を突き止める価値はあります。 |
| rpmが大きく変化した | 測定の間に速度が変化しました(またはタコメータが2回トリガーしました)。すべての測定は同じ速度で行う必要があります。 |
| 3重りの溝法には重すぎます! | 修正は試し重りの1/3の質量を3つ使って作ることはできません:Free positionsを使うか、まず不釣り合いを減らしてください。 |
| タコなし – RMSのみ | タコ信号がないと総合振動しか得られません:反射マークがないと1×成分の振幅と位相は計算できません。 |
典型的な機械:特有の注意点と落とし穴
約1000台の機械での実践経験から:各機種で何を確認し、何を予想すべきか
- それらをバランス取りする 地面から持ち上げられて (アタッチメントが自由に垂れ下がる)そして ナイフ/ハンマーを取り付けた状態で:それらがないと、取り付けた途端に不釣り合いが戻ってきます。
- ハンマーは対角のペアで交換してください(新品と摩耗品では最大100 gの差が出ることがあります)、または一式まとめて交換してください。一式そろわない場合は、残ったハンマーを左右対称に配置してください。
- ガタつく前面カーテンとプッシュフレームをハウジングに仮溶接またはクランプで固定してください — ガタのあるヒンジは共振して測定を狂わせます。
- 森林用マルチャーで問題になりやすいのは軸受、ロータリーモアでは曲がった長いシャフトです。自由に振れるハンマーは回転中に遠心力で外側に引かれるため、測定を妨げません。
- ギア駆動のロータでは、マークをロータのシャフト自体に貼ってください(サイドカバーを外してください)。
- マルチャー同士で影響係数を使い回さないでください — 毎回フルプロシージャを実行してください。
- 異なる速度で回転する複数のドラムは順番にバランス取りします;順序はスペクトルの最も高いピークによって決まります。
- 同じフレーム上で同じ速度の2つのロータ — ベルトを外して1つずつバランス取りしてください。
- ストローチョッパーが最も厄介です。排出アクセラレータでは、ナイフボルトに50–100 gのワッシャーを使い、最低速度ステップから始めてください。
- ロータは静かなのにキャブ/はしご/ミラーが揺れる場合 — それは緩んだ部材の共振です:その部材に直接センサーを取り付けてください。ピーク周波数が発生源(たいていはボルト)を示してくれます。
- ドラムをバランシングマシンでG 6.3までバランス取りした後でも、ハーベスターはまだ揺れることがよくあります — 実際の軸受に取り付けた状態での現場での微調整は日常的なことです。
- 定番の問題は、ファンハウジング(スクロール)とフレームの共振です:ジャッキによる突っ張りや補強リブで「バランス取り不可能」なケースが解決します。
- 支持部:コンクリートへのアンカー留め、またはバネ式防振架台 — 「ただ床に置いてあるだけ」ではいけません。
- フィルターの目詰まり=空気力学的振動です(集塵機がハウジングを「吸い込む」ため):清掃することで、バランス取りでは取り除けない残留分が解消されます。
- ベルト駆動:まずベルトなしでモーター単体を運転してください。
- 強い気流のない場所に重りを取り付けてください(通常はインペラーの背面プレート)。そうしないと風切り音が発生します。
- 1×成分が小さいのに総合振動が大きい場合 — 多くの場合、原因は不釣り合いではなく軸受です。
- ハンマーを取り付けた状態でのみ有効です。振れるハンマー(ブローバー)は測定の間に新しい位置に落ち着くことがあります — 「停止/起動」テストで確認してください。
- 1×成分が小さいのに高調波の「森」が現れる場合 — 駆動系統をたどってください:ベルトを外して耳で聞いてみる。実例では、原因は「手で触っても分からない」壊れたカップリングでした。
- 組み立て式ロータ(ディスク)— 段階的に:まず各ディスク個別に、その後組み立て後全体を。
- 振動の原因として最も多いのは摩耗したユニバーサルジョイントのクロスです:まず修理し、その後バランス取りしてください。軸方向のガタは許容されますが、径方向のガタは許容されません。
- 重り — 溶接が望ましくない場合はネジロック剤付きのパイプクランプ。
- センターサポート軸受を備えたドライブシャフトをスタンド上で扱う場合、すでに3面の作業になります。3~4面にはBalanset-4を使用してください。
- チャック付きスピンドル — 通常は1平面です(チャックが不釣り合いを生じさせます);センサーは側面、水平方向に。
- 剛性の高い機械台は信号を「吸収」してしまいます:速度を上げる(力は速度の二乗で増加します)、水平方向で測定する、平均化を64に設定する、既知の重りを追加して感度テストを行ってください。
- アーバーの振れは180°法で取り除きます: 偏心 / Run E モード — 測定し、アーバー上でロータを180°回転させ、再度測定します。プログラムがアーバーの寄与分を差し引きます。
- CNCスピンドルは最大18,000–24,000 rpmで機械に取り付けたままバランス取りされ、G 1までの等級が達成可能です。
自作バランシングスタンド(概要)
- ソフトベアリング(共振点以上) — バネ支持のスタンド:固有振動数が運転速度の2–3分の1で、手で揺すれるほどです。標準のBalanset-1Aセンサーで対応できます。バランス取りの速度はロータの運転速度に近づけてください。
- ハードベアリング(共振点以下) 固有振動数が運転速度の2~3倍上にある場合、力センサーが必要です。ばね上で回転させると危険な重いシャフトに必要です。ハードベアリング式のスタンドでは、低速でバランシングできます。
- 典型的な間違いは「剛性が高いほど良い」という思い込みです:重い定盤にスタンドを固定してしまい、なぜバランスが取れないのか悩みます。ソフトベアリングスタンドには自由に動けるスペースが必要です。
- 電子部品が故障した古いバランシングマシンの再生:Balansetを新しい計測システムとして使うのはよくある方法です。
参照
ホットキー、簡易用語集、便利なプログラム機能
メインウィンドウのホットキー
F6–F8の割り当てはプログラムの世代によって異なります!信頼できる基準はボタンのキャプションです — キーはボタンに直接印刷されています。グレーのボタン=そのキーは何もしません。
| キー | 新バージョン(2.3.x) | 旧バージョン(2.2.xおよび1.7x) |
|---|---|---|
| F1 | 概要(バージョン、更新、サポート) | について |
| F2 / F3 | タブ:単一平面 / 2平面 | 同じ |
| F4 | Settings — プログラム設定 | 同じ |
| F5 | Vibration Meter — 振動計ウィンドウ | 同じ |
| F6 | Balancing — バランス取りウィンドウ | Reports — アーカイブ |
| F7 | Charts — アナライザー | Balancing — バランス取りウィンドウ |
| F8 | Reports — アーカイブ | Charts — アナライザー |
| F9 | Route Inspection(有効な場合) | 同じ |
| F10 | Exit | 同じ |
| F12 | アクティブウィンドウのスクリーンショット(どのプログラムウィンドウでも) | |
バランス取りウィンドウでは:F7 — 現在のステップを実行、F5 — 1ステップ戻る、F10/Esc — 閉じる。Vibration MeterとAnalyzerでは:F9 — 測定/停止/ライブ。
見落とされがちなプログラムの機能
- ランダウン (コーストダウン線図)そして バンプテスト — 共振を見つける(セクション 6).
- 最初の試し重りの見積もり — Run 0のデータから最初の試し重りの質量と側を推定します。
- 固定位置 / 円周溝 / 穴あけ — 羽根への重り取り付け、溝内の3つの重り、穴あけによるバランス取り(セクション 8).
- 手動入力 — 振幅と位相の手動入力(他の機器や過去のセッションからデータを移す場合)。
- 修正平面の変更 — 計算された平面に重りを配置できない場合、他の平面に再計算する機能。
- ミラー 極座標図上で — 「機械の反対側から見た」表示です。
- 計算機能:ISO 1940許容値、試し重り;ブランド対応テンプレートによるレポート;無制限アーカイブ;プログラムは好きなだけ何台のパソコンにもインストールできます — ライセンスもサブスクリプションも不要です。
簡易用語集
| 1×成分(1回転につき1回の振動) | ロータの回転周波数における振動です。これはまさに不釣り合いが生み出すものであり、バランス取りの計算の唯一の基礎となっています。 |
| 位相 | タコメータのマークを基準にした振動ベクトルの角度です。それ自体が「重い箇所の位置」に等しいわけではありません — 試し測定を通してのみ解釈できます。 |
| 影響係数 | 特定の機械が既知の重りにどう反応するか:1 gで読み取り値が何mm/s、どの位相方向にずれるか。試し測定で決定され、条件が変わらない限りのみ有効です。 |
| Run 0 / Run 1 / Run 2 / Run T | 初期測定 → 平面1の試し測定 → 平面2の試し測定 → トリム(確認)測定。 |
| 静的不釣り合い / カップル不釣り合い | 重い箇所がロータ全体を引っ張る場合と、ロータの両端が逆方向に引っ張り合う場合があります。前者は1平面で修正でき、後者は2平面でしか修正できません。 |
| 共振 | 運転速度が構造物の固有振動数と一致する状態です:振幅のピーク+約180°の位相反転。共振点でのバランス取りはできません。 |
| バランス品質等級G(ISO 1940) | ロータの残留不釣り合いの限度値:G 6.3 — 一般産業用、G 2.5 — 精密機械、G 16 — 粗い農業機械。 |
| ゾーンA–D(ISO 10816) | 機械の総合振動の評価:A — 優良、B — 許容範囲、C — 制限付き、D — 不可。 |
| ソフトフット | 台座に平らに設置されていない支持部:機械が「呼吸」し、剛性が一定せず、読み取り値がドリフトします。 |
バランス取り記録用紙
現場で記入するか、印刷してください(メニューの「Print」ボタン)。プログラム自体もReportボタンから独自のレポートを作成しますが、この用紙は現場用のワークシートとして便利です
物体
バランス取り前の点検
測定モード
初回運転(測定0)
試用重量
修正重り(実際に取り付けたもの)
トリム測定(Run T)
次にどこへ進むか
その他のBalanset-1Aドキュメントとツール
- Balanset-1A キット — ケースの中身、価格、配送について。
- 取扱説明書 — 本ガイドの元になっている公式ソフトウェアマニュアル。
- Windows用釣り合わせソフトウェア — 振動計、1平面・2平面バランス取り、スペクトル、レポート。
- バランス取りの理論 — 静的不釣り合いとカップル不釣り合い、G等級、数値の裏にある計算式。
- 残留不釣り合い計算機 そして 振動速度の限度値 — ISO 1940-1とISO 10816/20816を1画面で。
- クイック回答 そして 完全なナレッジベース — サポートに最もよく寄せられる質問。
- バランス取りをしても振動が減らない場合 — 芯ずれ、緩み、共振、軸受欠陥。
- 技術フォーラム そして 直接的なサポート — スペクトルと写真を送れば回答が得られます。