Jokaisen Balanset-1A- ja Balanset-4A-laitteen mukana toimitetaan sama Windows-ohjelma, joka on tärinämittari, FFT-analysaattori ja paikan päällä tapahtuvan tasapainotuksen laskin samassa sovelluksessa. Se mittaa kokonais-RMS:n yksikössä mm/s, 1x-komponentin amplitudin ja vaiheen, kierrosnopeuden (RPM), spektrin, aaltomuodon, X-Y-kiertoradan, tärinän trendin ja alasajon, ja laskee sen jälkeen korjauspainot 1–4 korjaustasoon omien koeajojesi perusteella sekä tarkistaa jäännösepätasapainon standardin ISO 21940-11 mukaan. Ohjelma toimii paikallisesti Windows 7:stä Windows 11:een, lukee laitetta USB COM -portin kautta eikä tarvitse mittaamiseen, tasapainotukseen tai raportointiin internetyhteyttä eikä pilvitiliä. Tämä sivu kuvaa ohjelmaversion 2.3.7 ja laitteen laiteohjelmiston 5.5.2, kuten 25-lukuisessa käyttöoppaassa on dokumentoitu.
Mitä Balanset-ohjelmisto on ja kuka sitä käyttää
Balanset-ohjelma on yksi ainoa Windows-sovellus, joka tekee kaksi tehtävää samalla laitteella ja samoilla antureilla. Se mittaa koneen tärinää: kokonais-RMS-tason, 1x-pyörimiskomponentin amplitudin ja vaiheen, kierrosnopeuden (RPM), spektrin, aaltomuodon, X-Y-kiertoradan, trendin ja alasajon. Lisäksi se suorittaa roottorien dynaamisen tasapainotuksen niiden omissa laakereissa, 1, 2, 3 tai 4 korjaustasossa, laskien korjauspainon omien koeajojesi perusteella omalla koneellasi. Diagnoosi ja korjaus tapahtuvat siis yhdessä istunnossa, koneen luona, viemättä tietoja toiseen työkaluun.
Ohjelma on suunniteltu kunnossapito- ja huoltoinsinööreille, jotka tasapainottavat roottoreita paikan päällä: tuulettimia, puhaltimia, juoksupyöriä, murskaimia, ruuvikuljettimia, sentrifugeja, turbiineja, hiomalaikkoja ja käyttöakseleita. Roottori pysyy omissa laakereissaan eikä sitä irroteta, ja kone tasapainotetaan sen normaalilla käyntinopeudella, joka on se tila, jossa se todellisuudessa toimii.
Se on tavallinen paikallinen Windows-sovellus, ei verkkopalvelu. Sen takana ei ole pilvipalvelua: laitetta luetaan USB COM -portin kautta, eikä mittaaminen, tasapainotus, arkistointi tai raportointi vaadi minkäänlaista tiliä. Kenttäkäytön kannettava, jossa ei ole lainkaan verkkoyhteyttä, on täysin toimiva kokonaisuus. Internetiä käytetään vain ohjelma- ja laiteohjelmistopäivityksiin, ohjelman liittämiseen Vibromera-tiliin, jota jotkin päivitykset edellyttävät, sekä tukiraporttiin, jonka päätät lähettää.
Ohjelmisto sisältyy laitteeseen. Balanset-1A maksaa €1,975 ja Balanset-4A maksaa €6,803. Tekniset tiedot ja tilaaminen löytyvät sivulta Balanset-1A:n tuotesivu ja Balanset-4A-tuotesivu, ja myyntiä edeltävän kysymyksen voi lähettää meille osoitteessa WhatsApp.
Yksi ohjelma, kaksi laitetta
Sama ohjelma palvelee molempia laitteita ja tunnistaa, kumpi on kytketty. Se lukee kanavien määrän laiteohjelmistosta ja näyttää täsmälleen kytketyn laitteen kanavat, joten käyttöliittymä vastaa aina käytössä olevaa laitteistoa.
| Laite | Värähtelykanavat | Takokanava | Korjaustasot | Hinta |
|---|---|---|---|---|
| Balanset-1A | 2 (Ch-1, Ch-2) | 1 | 2 | €1,975 |
| Balanset-4A | 4 (Ch-1–Ch-4) | 1 | 4 | €6,803 |
Korjaustasojen määrä seuraa tärinäkanavien määrää. Balanset-1A tasapainottaa yhdessä tai kahdessa tasossa; kolmea ja neljää tasoa varten käytä 4-kanavaista Balanset-4A:ta Modern-tasapainotuslomakkeessa.
Laiteohjelmisto 5.5.0 tai uudempi vaaditaan
Tämä kuuluu sivun alkuun eikä alaviitteeseen, koska se ratkaisee, mittaako ohjelma ylipäätään mitään. Tämä ohjelmistoversio mittaa vain laiteohjelmistolla 5.5.0 tai uudemmalla. Laiteohjelmistolla 4.10.x sekä väliversioilla 5.0.x–5.4.x laite tunnistetaan edelleen ja sen COM-portti on yhä näkyvissä, mutta mittausta ei käynnisty, ja yhteysrivillä lukee “Firmware not supported on COMx”. Laiteohjelmisto itse päivitetään ohjelman sisältä, “Updates”-ikkunasta.
Yhdistäminen, näppäimistö ja värikoodaus
Ohjelmassa ei ole missään Connect-painiketta. Se skannaa COM-portteja noin 1,5 sekunnin välein ja tunnistaa laitteen milloin tahansa, myös silloin kun se kytketään kuumana mittausikkunan ollessa jo auki. Malli, COM-portti ja laiteohjelmistoversio näkyvät ikkunan otsikossa, joten tiedät aina, mihin olet yhteydessä.
Koko ohjelmaa voi käyttää näppäimistöllä, F1–F10, ja F12 tallentaa aktiivisen ikkunan PNG-kuvakaappauksen kansioon Documents\Bs1A\Screenshots tai, kun Documents ei ole käytettävissä, Bs1A.exe-tiedoston vieressä olevaan Screenshots-kansioon, nimettynä ikkunan, päivämäärän ja kellonajan mukaan; kun napakaavio on auki, F12 tallentaa napakaavion. Kenttäkäytön kannettavalla, kun toinen käsi on koneessa eikä lähellä ole hiirelle tilaa, tämä on ero tuloksen tallentamisen ja sen menettämisen välillä.
Kanavien värikoodaus on yhtenäinen jokaisessa kaaviossa, taulukossa ja raportissa, joten väri tulostetussa pöytäkirjassa tarkoittaa samaa kuin näytöllä:
- Ch-1 on tummanpunainen.
- Ch-2 on sininen.
- Ch-3 on vihreä.
- Ch-4 on meripihkanvärinen.
- Tako on magenta.
Tärinämittari: reaaliaikaiset lukemat, alasajo ja X-Y-kiertorata
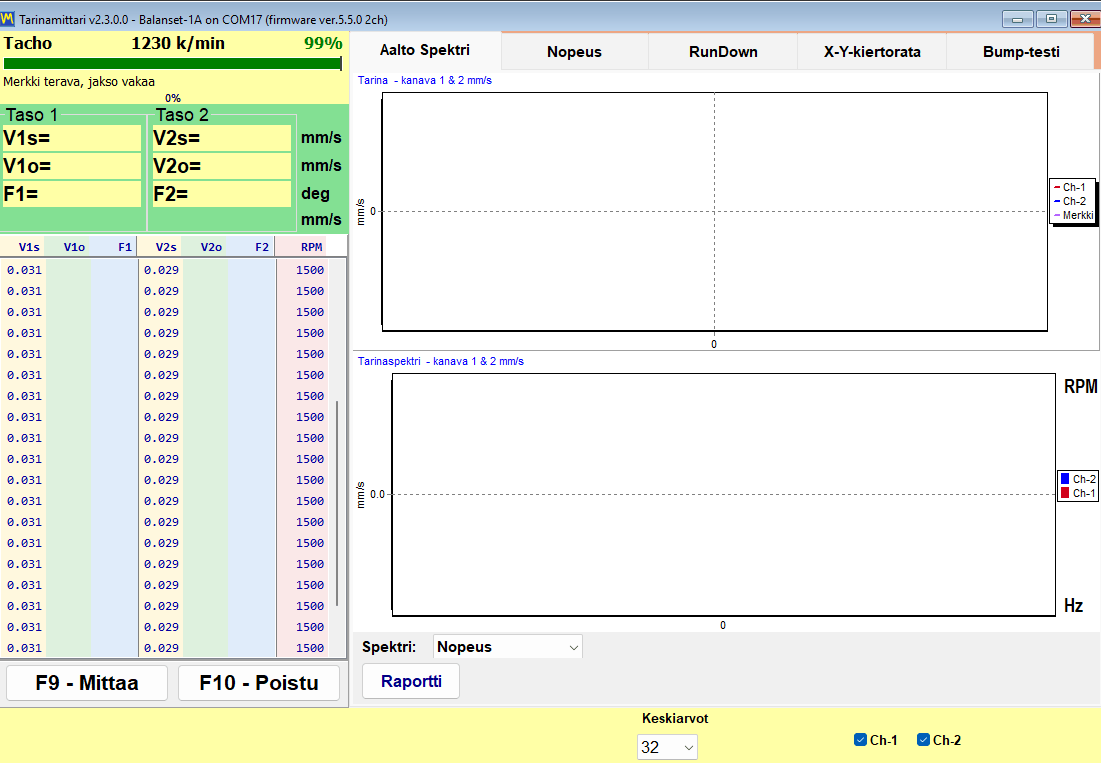
Ennen kuin se on tasapainotuslaite, tuote on toimiva tärinämittari. Tärinämittari-ikkuna striimaa kaikkia kanavia samanaikaisesti ja pitää arvot näkyvissä, kun siirrät anturia, muutat nopeutta tai odotat koneen asettuvan. Kullekin kanavalle se näyttää kolme lukua omalla ruudullaan, jossa tähti tarkoittaa kanavan numeroa, ja pyörimisnopeus näytetään kerran kaikille kanaville keltaisella Tacho-rivillä yhdessä takosignaalin laatuindikaattorin kanssa prosentteina. Jos asetuksissa on valittu “Vibration evaluation standard”, kokonaisarvo väritetään sen ISO 20816-3- tai ISO 10816-1 -vyöhykkeen mukaan ja vyöhyke lisätään lukuarvon perään, esimerkiksi “V1s= 2,66 – Zone B”.
| Lukema | Mikä se on |
|---|---|
| V*s | Kokonais-RMS-tärinänopeus työskentelykaistalla, yksikkönä mm/s. |
| V*o | 1x-komponentti, eli tärinän osa, joka esiintyy pyörimistaajuudella, yksikkönä mm/s. |
| F* | Kyseisen 1x-komponentin vaihe asteina, suhteutettuna takomerkkiin. |
| Kierrosluku | Laser-takoanturin mittaama pyörimisnopeus, joka näytetään Tacho-rivillä kaikille kanaville yhdessä takosignaalin laatuindikaattorin kanssa prosentteina. |
Mittarissa on kuusi välilehteä:
- “Wave Spectrum” näyttää aaltomuodon ajan funktiona ja FFT-spektrin yhdessä, spektrin joko nopeutena (mm/s) tai kiihtyvyytenä (m/s2).
- “Speed” näyttää takomerkkien väliset ajat jokaisella kierroksella sekä kanavakohtaisen aaltomuodon, joka on suodatettu pyörimistaajuudella.
- “RunDown” tallentaa 1x-amplitudin ja vaiheen laskevaa kierrosnopeutta vasten alasajon aikana.
- “X-Y Orbit” piirtää laakeripesän kiertoradan kahdesta kanavasta.
- “Trend” piirtää jokaisen kanavan RMS-tärinän ajan funktiona ja tallentaa sen CSV-tiedostoksi.
- “Bump test” etsii ominaistaajuudet vasaraniskusta; se on kokeellinen, oletuksena pois päältä ja ilmestyy vasta, kun laite on tunnistettu.
Vakausilmaisin kertoo käyttäjälle, milloin lukemaan voi luottaa. Ohjelma seuraa viimeisen 12 arvon hajontaa, noin 1,2 s tietovirtaa, ja ilmoittaa STABLE, kun variaatiokerroin pysyy alle 10 prosentissa kahdessa peräkkäisessä arvioinnissa, ja UNSTABLE, kun jo vakaan signaalin hajonta nousee yli 20 prosentin; keskiarvon hyppäys yli 50 prosenttia, esimerkiksi siirretyn anturin tai muuttuneen nopeuden vuoksi, käynnistää laskennan alusta. Alle 0,005 mm/s signaali tulkitaan signaalin puuttumiseksi eikä hyvin pieneksi signaaliksi. Käytännön alaraja on noin 0,05 mm/s 1x-komponentille, jonka synkroninen keskiarvoistus erottaa anturin kohinasta, ja noin 0,2 mm/s laajakaistaiselle arvolle; yläraja määräytyy anturin 3 g:n mittausalueesta ja laskee nopeuden kasvaessa, suunnilleen kaavalla 200 000 jaettuna RPM:llä, eli noin 66 mm/s nopeudella 3000 rpm. Tämä on käytännön ero mittauksen kirjaamisen ja kohinan kirjaamisen välillä.
F9 käynnistää mittauksen, joka kerää asetetun määrän kierroksia tai “Auto”-tilassa pysähtyy itse, kun 1x-vektorit ovat vakiintuneet, ja pitää sitten tuloksen näytöllä, jotta sen voi lukea, verrata seuraavaan ja sijoittaa raporttiin koneen vielä käydessä; painike “Live” palauttaa reaaliaikaiseen tietovirtaan. Alasajokaaviot voi viedä BMP- tai WMF-muotoon komennolla “Save Chart”, ja trendin voi viedä puolipisteellä erotettuun CSV-tiedostoon komennolla “Save CSV”, kun asiakirja pitää koota muualla.
Alasajo: etsi resonanssit ennen tasapainotusta
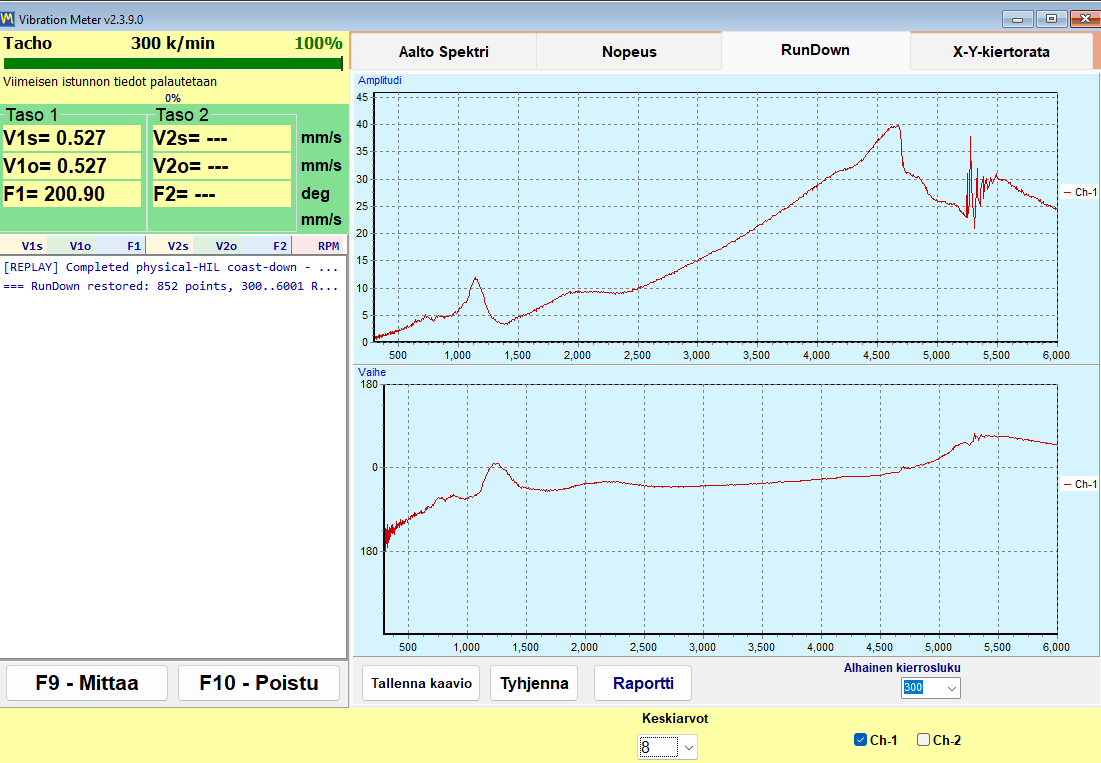
Alasajo tallennetaan nostamalla roottori käyntinopeuteen, katkaisemalla käyttö ja antamalla sen hidastua vapaasti. Ohjelma tallentaa 1x-amplitudin ja vaiheen laskevaa kierrosnopeutta vasten ja pysähtyy itsestään “Low RPM”-kynnysarvossa, joka on säädettävissä väliltä 100–2000 ja jonka oletusarvo on 300. Resonanssi näkyy amplitudin huippuna yhdessä noin 180 asteen vaihekäännöksen kanssa, ja juuri nämä kaksi merkkiä yhdessä, ei huippu yksinään, tunnistavat resonanssin.
Tämä on koko sivun kaupallisesti edullisin testi. Tasapainotus lähellä tukirakenteen resonanssia on epäluotettavaa, koska amplitudi vahvistuu ja vaihe ajelehtii, joten työ, joka ei suppene usean koeajon jälkeenkään, on usein merkki koneesta, joka käy lähellä kriittistä nopeutta. Kahden minuutin alasajo ennen työtä kertoo tämän ja säästää turhilta ajoilta.
X-Y-kiertorata: laakeripesän liikkeen muoto
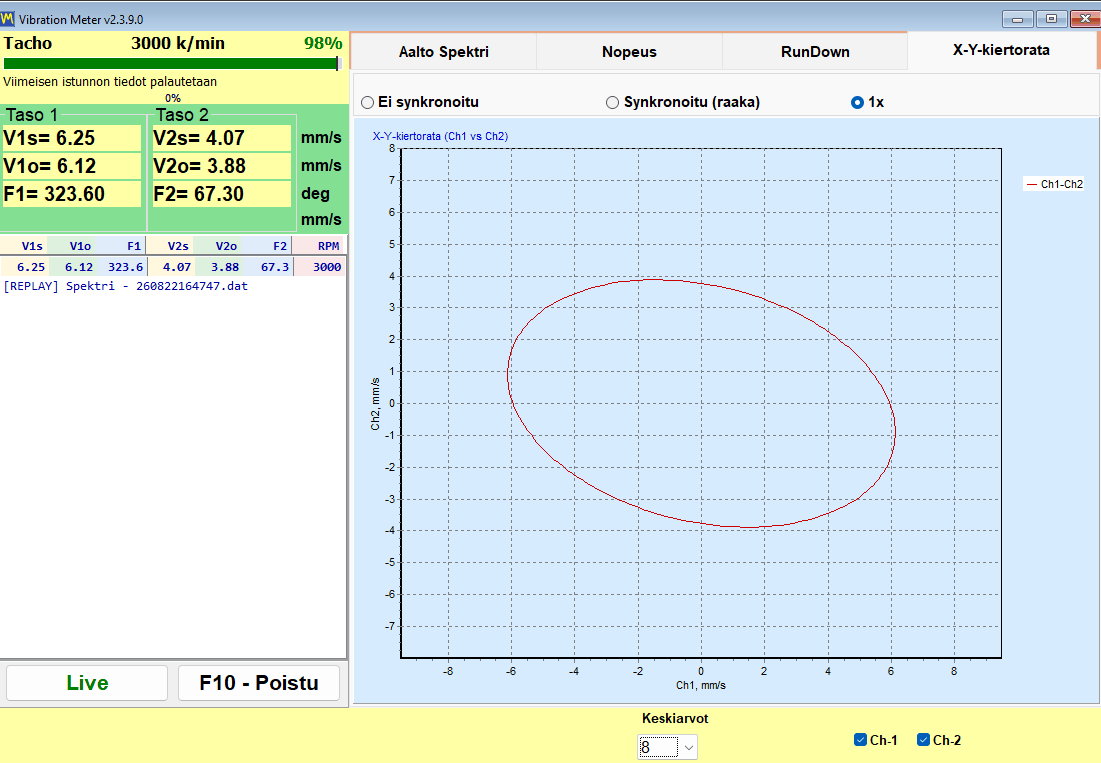
X-Y Orbit piirtää kanavan 1 signaalin kanavan 2 signaalia vasten 1:1-akseliasteikolla, jotta skaalaus ei vääristä muotoa. Koska anturit ovat pesässä ja mittaavat tärinänopeutta, tämä on laakeripesän kiertorata, ei akselin rata: sen voi tulkita pesän radaksi vain, kun molemmat anturit ovat samalla laakerilla 90 asteen kulmassa toisiinsa nähden, ja kun anturit ovat eri laakereilla, se näyttää vain kahden kanavan amplitudien ja vaiheiden suhteen. Käytettävissä on kolme tilaa: “Unsynced”, “Sync (raw)” ja “1x”, ja valinta muistetaan. Balanset-4A:ssa toinen kiertorata kanavista 3 ja 4 lisätään ensimmäisen alle, jolloin kahta laakeria voi seurata samassa ikkunassa.
Mitä takomerkki ratkaisee
Ilman heijastavaa merkkiä ja toimivaa takosignaalia käytettävissä ovat vain V*s ja spektri. V*o:ta ja vaihetta ei voida saada, eikä “Sync (raw)”- ja “1x”-ratatiloilla ole silloin merkitystä. Ohjelma nimeää tämän tilan rehellisesti tilaksi “No tacho – RMS only”. Tasapainotusta ei voida suorittaa tässä tilassa, koska korjauskulma voidaan laskea vain vaiheesta.
Kun RPM näkyy viivoina, kyseisellä hetkellä ei ole takopulsseja. Ohjelma kieltäytyy tarkoituksella jättämästä vanhentunutta nopeusarvoa näytölle, joten viivat ovat tietoa eivätkä vikaa.
Raportit tulevat suoraan mittarista. Vakiotilan HTML-muotoinen tärinämittariraportti ja alasajoraportti luodaan menemättä lainkaan tasapainotustyönkulkuun, joten tarkastuskäynti, jossa ei löydy mitään vikaa, päättyy silti asiakirjaan, jonka voi luovuttaa eteenpäin; molemmat kirjoitetaan istunnon samaan tiedostoon vibrometer_report.htm, joten vie ensimmäinen ennen toisen luomista, jos tarvitset molemmat.
Analysaattori: spektri, harmoniset yliaallot ja tiedon vienti
Analysaattori vastaa kysymykseen, joka on edellä jokaista tasapainotustyötä: onko tässä todella kyse epätasapainosta? Koeajot maksavat aikaa ja pysäytetyn koneen, eikä mikään määrä korjauspainoa korjaa kulunutta laakeria, löysää jalkaa tai väärin linjattua kytkintä. Analysaattorissa päätetään, kannattaako aloittaa.
Analysaattorissa, joka avataan pääikkunasta painikkeella “F7 – Charts”, on neljä välilehteä:
- “F2 – Overall vibration” antaa laajakaistatason kanavaa kohti.
- “F3 – 1x vibration” antaa pyörimiskomponentin amplitudin ja vaiheen.
- “F4 – Harmonics (1x..Nx)” näyttää harmonisten yliaaltojen 1x–10x amplitudit pylväskaaviona ja luettelee ne lukuina sivutaulukossa.
- “F5 – Spectrum (Hz)” näyttää koko FFT-spektrin Hz-yksikössä harmonisten merkeillä ja huippujen selitteillä; taajuusalue valitaan automaattisesti.
Harmoniset yliaallot 1x–10x luetellaan numeerisesti, ja juuri näin insinööri erottaa epätasapainon linjausvirheestä, mekaanisesta löysyydestä ja siipien ohitustaajuuden vaikutuksista. Epätasapaino keskittää energian taajuudelle 1x, kun taas muut viat näkyvät korkeammissa kertaluvuissa. Ohjelma tuottaa luvut, ja tulkinta jää insinöörille, mikä on juuri oikea työnjako.
| Asetukset | Käytettävissä olevat arvot | Oletus |
|---|---|---|
| “Revolutions” (F2-välilehti; muilla välilehdillä pituus valitaan automaattisesti) | 8, 16, 32, 64 tai 128 kierrosta | 16 kierrosta |
| Näytettävä FFT | enintään 32768 näytettä | — |
| Keskiarvoistaminen | eksponentiaalinen, 8 kehyksen yli | — |
| RMS-ikkuna | kiinteä 4096 näytteen ikkuna, laskettu riippumatta näytön FFT:stä | — |
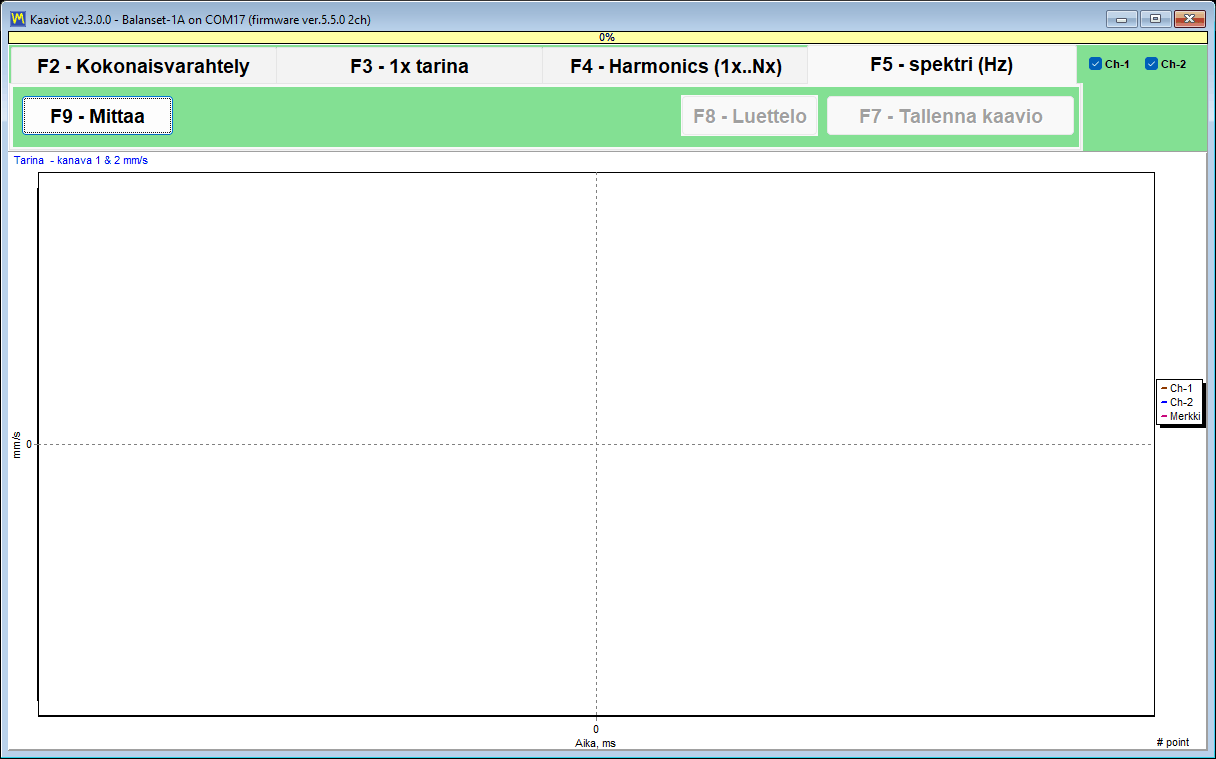
Hiiren rulla zoomaa kaaviota huipun ympärillä, ja tarkat arvot tulostetaan kaavion otsikkoon sen sijaan, että ne jäisivät arvioitavaksi asteikolta. Todisteita ja jatkotyötä varten analysaattori vie sekä kuvia että raakalukuja.
| Tiedosto | Sisällys |
|---|---|
| JPEG-kuva (“F7 – Save Diagram”) | Kaaviot sellaisina kuin ne näytetään, raporttia tai sähköpostia varten; F4- ja F5-välilehdillä tallennetaan kaksi tiedostoa, aaltomuoto sekä spektri tai harmoniset. |
| Garmoniki.txt (“F8 – List”) | Harmoniset 1x–10x sisältävä taulukko tai F5-välilehdellä jokainen spektrin viiva tabulaattorilla erotettuna tekstitaulukkona, joka kirjoitetaan ohjelman vieressä olevaan tulostekansioon. |
Sarakkeet on erotettu tabulaattorilla, ja kytkin “,” / “.” asettaa desimaalierottimen, joten taulukko liitetään suoraan Exceliin ja tänään tallennettua spektriä voi verrata kuusi kuukautta sitten tallennettuun missä tahansa yrityksesi jo käyttämässä työkalussa. Analysaattorissa itsessään ei ole CSV-vientiä; mittausten kirjaamiseen ajan yli käytä Tärinämittarin “Trend”-välilehteä. Asetus “Averages” välilehdellä “F4 – Settings” ei vaikuta analysaattoriin.
Yksi käytännön huomio, joka säästää tukipyynnön: Analysaattori ja Tärinämittari striimaavat samasta laitteesta saman COM-portin kautta. Jos molemmat striimausikkunat jätetään auki, klassinen “Run 0” voi epäonnistua porttivirheeseen. Sulje molemmat ja toista ajo.
Bump test: ominaistaajuuksien etsiminen (kokeellinen)
Kopautustesti (Bump test) on merkitty käyttöohjeessa kokeelliseksi ja se on oletuksena pois päältä. Se otetaan käyttöön valintaruudulla “F4 – Settings” -välilehdellä, minkä jälkeen se näkyy välilehtenä Vibration Meter -ikkunassa. Kuvaamme sen tässä täsmälleen käyttöohjeen mukaisesti: kokeiluvaiheessa olevana ominaisuutena.
Itse testi on yksinkertainen. Roottorin ollessa pysähdyksissä lyöt rakennetta anturin vieressä pehmeällä vasaralla tai näppäilet joustavaa osaa, jossa anturi on. Tuki värähtelee omalla ominaistaajuudellaan, ohjelma tallentaa tämän värähtelyn ja ilmoittaa kanavakohtaisesti ominaistaajuuden f0 yksiköissä Hz ja RPM, laatutekijän Q sekä vaimennuksen z = 1/(2*Q). Analysointikaista on 2,5–600 Hz, pienin ilmoitettava ominaistaajuus on noin 3 Hz, ja tulos on kaikkien hyväksyttyjen iskujen normalisoitujen spektrien keskiarvo, joten voimakas ja heikko isku painavat yhtä paljon.
Miten tallennus toimii, luvuin joita voi tarkistaa
| Parametri | Arvo |
|---|---|
| Taustan kalibrointi | noin 0,25 s, jonka jälkeen noin 0,5 s esilaukaisupuskurin täyttöä ennen valmiustilaan siirtymistä |
| Laukaisukynnys | 8-kertainen mitattuun taustatasoon nähden, yhdistettynä signaalin jyrkkään hyppäykseen, jotta käyvän roottorin tasainen tärinä ei laukaise tallennusta |
| Tallennusikkuna | vähintään 4 s, jotta hidaskin 3–10 Hz:n vaimeneminen mahtuu mukaan, tulos noin 5 s kuluttua; noin kymmenesosa ikkunasta on ennen iskua |
| Viritysajan aikakatkaisu | 30 s |
| Analyysikaista | 2,5–600 Hz, pienin ilmoitettava f0 noin 3 Hz |
| Leikkautumisilmaisin | asetetaan noin 91 prosentissa AD-muuntimen asteikosta |
Käyttöohjeen ilmoittama tarkkuus ilman pyöristystä ylöspäin on noin plus miinus 5 prosenttia Q-arvolle, kun Q on 20–100, resonansseilla 80–400 Hz ja puhtaalla iskulla.
Tekniikka ja varoitusten tulkinta
- Lyö rakennetta anturin vierestä, älä koskaan itse anturia.
- Pysäytä roottori ennen iskua: iskutesti on mahdollinen käyvälläkin koneella, koska pyörimisen tasainen ääni suodatetaan pois, mutta puhdas vaimeneminen antaa tarkemman f0:n ja Q:n.
- Vältä vasaran pomppimisen aiheuttamaa kaksoisiskua, sillä toinen isku osuu tallennusikkunan sisään.
- (!)-merkintä tarkoittaa, että signaali leikkautui noin 91 prosentissa AD-muuntimen asteikosta ja tulos on likimääräinen; lyö kevyemmin ja toista mittaus.
- Tasaisen sävelen ilmoitus tarkoittaa, että iskun sijaan tallentui jatkuva värähtely, joten tallennus ei kelpaa iskutestiksi.
- Voimakkain piikki päätyy tulostaulukkoon.
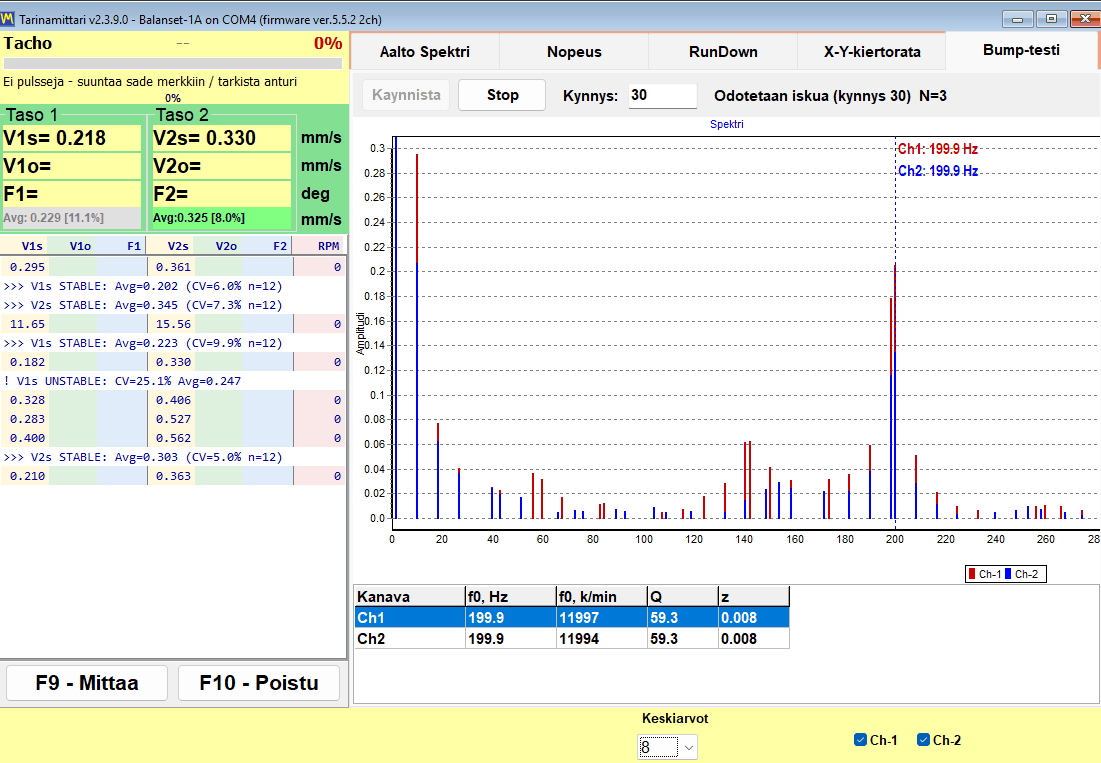
Sen käyttöperuste on kapea mutta arvokas. Se kertoo, onko käyttönopeus lähellä tukirakenteen ominaistaajuutta, mikä on tavallisin syy siihen, ettei tasapainotustyö suppene. Alasajo löytää saman asian roottorin pyörimisnopeuden laskiessa; iskutesti löytää sen koneen ollessa pysähdyksissä, mikä on joskus ainoa tilaisuus, jonka tuotantoaikataulu antaa.
Miten tasapainotus toimii: Run 0, koeajot ja trim run
Balanset suorittaa roottoreiden dynaamisen tasapainotuksen niiden omissa laakereissa. Roottori pysyy koneessa, omilla tuillaan, ja se tasapainotetaan sen normaalilla käyttönopeudella. Mitään ei oteta konekannasta: jokainen ohjelman tulostama gramma ja aste on johdettu mittauksista, jotka on tehty juuri kyseisestä roottorista lyhyen ja kiinteän ajosarjan aikana. Sarja on sama 1, 2, 3 ja 4 korjaustasolle, ja sama molemmissa tasapainotusmuodoissa.
Kolme vaihetta ja mitä kukin niistä tuottaa
| Vaihe | Ajo | Mitä käyttäjä tekee | Mitä ohjelma saa |
|---|---|---|---|
| 1. Alkumittaus | Run 0 | Ajaa roottorin käyttönopeuteen juuri sellaisenaan, ilman lisättyjä painoja. | Alkutärinän amplitudi ja 1x-komponentin vaihe jokaisessa tasossa. |
| 2. Koeajot | Run 1:stä Run 4:ään, yksi ajo kutakin korjaustasoa kohti | Pysäyttää roottorin, kiinnittää tunnetun massaisen koepainon tunnetulle säteelle ja merkittyyn kulma-asentoon, käynnistää uudelleen, ja poistaa sen sitten ja kiinnittää seuraavan tason painon, tai jättää sen paikalleen, kun “Leave trial weight on rotor” on valittuna, jotta laskenta ottaa sen huomioon. Koepainoja ei koskaan asenneta kahteen tasoon yhtä aikaa. | Tämän koneen vaikutuskertoimet eli se, miten kunkin tason tärinä reagoi tunnettuun massaan kussakin tasossa. |
| 3. Korjaus ja tarkistus | Ajo T (trimmaustasapainotus) | Kiinnittää lasketut korjauspainot ja ajaa roottorin vielä kerran. | Jäännöstärinä, jäännösepätasapaino yksikössä g*mm sekä PASS- tai FAIL-tulos toleranssiin verrattuna. |
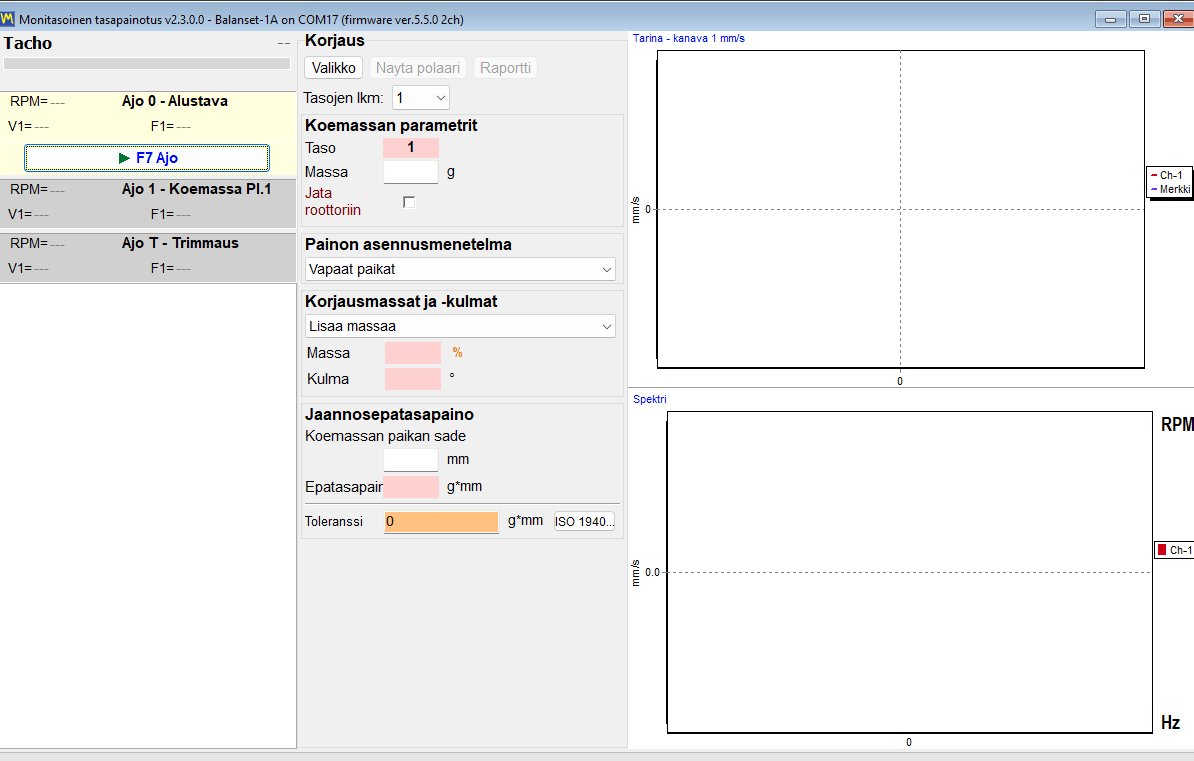
Koko mittaus perustuu Run 0:n ja kunkin koeajon väliseen eroon. Tästä muutoksesta ohjelma laskee edessäsi olevan koneen vaikutuskertoimet, ja kertoimista se laskee korjausmassan grammoina ja asennuskulman asteina jokaiselle tasolle kerralla, ottaen huomioon tasojen välisen ristivaikutuksen.
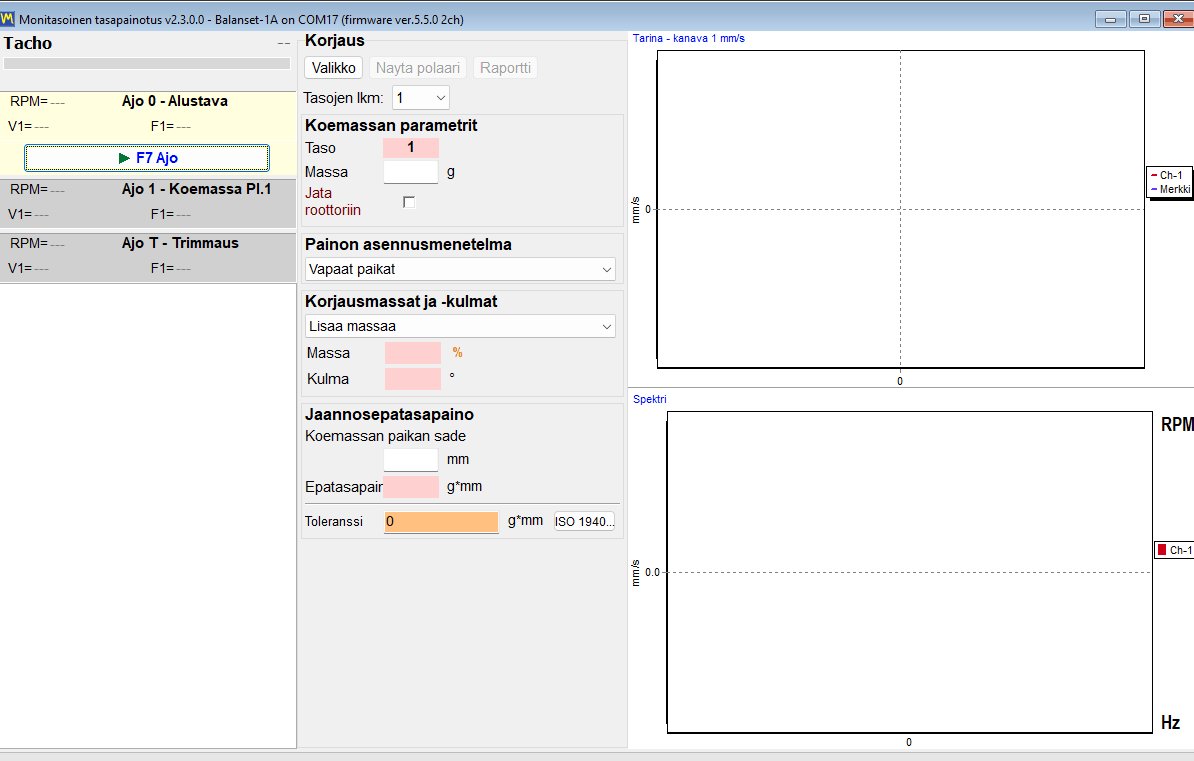
Tasapainotustyössä ei ole erillistä laskentavaihetta. Heti kun viimeinen koeajo päättyy, laskenta käynnistyy itsestään, loki näyttää “Auto-calculating correction weights…” ja sen jälkeen “Correction calculated successfully”, ja korjausmassa ja -kulma ilmestyvät tasosarakkeisiin. Classic-ikkunoissa tulos luetaan “Result”-välilehdeltä.
Koepainon mitoitus
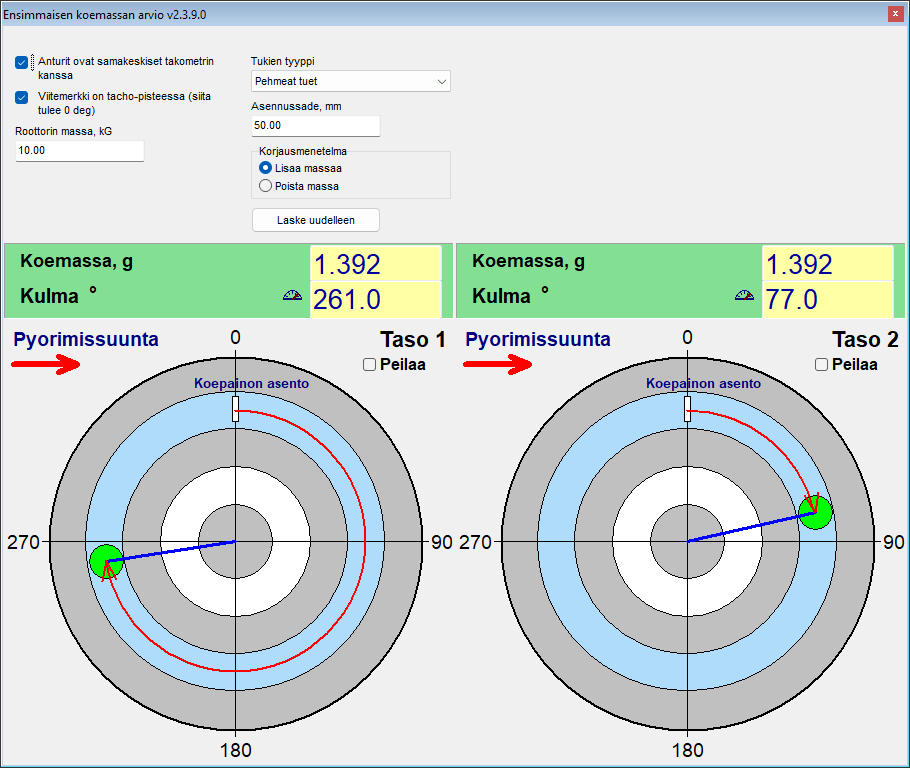
Mitoita koepaino sen keskipakovoiman mukaan, älä kiinteän roottorin massaosuuden mukaan. Käyttöoppaan lähtökohta on paino, jonka keskipakovoima on noin 7 prosenttia roottorin painosta, 5–10 prosenttia hyväksyttävissä: m = 0,07 * M * g / (r * w^2), missä M on roottorin massa kg:na, r asennussäde metreinä, g = 9,81 m/s^2 ja w = 2 * pi * n / 60 nopeudelle n yksikössä rpm. 10 kg:n roottori 50 mm:n säteellä ja 3000 rpm:n nopeudella antaa noin 1,4 g. Liian painava paino on haitallinen ja vaarallinen, koska se työntää järjestelmän epälineaariseen alueeseen, joten tarkista roottorin, laakerien ja painon kiinnityksen sallitut kuormat ennen kuin kiinnität mitään. Modern-lomakkeessa “Menu” ja sitten “First trial weight estimate” tekee tämän laskennan puolestasi Run 0:n jälkeen roottorin massan, tuen tyypin (pehmeä tai jäykkä) ja asennussäteen perusteella, ja ehdottaa myös asennuskulman takomerkistä edellyttäen, että anturit on asennettu koaksiaalisesti takometrin kanssa; kyseessä on arvio, jonka tehtävä on osua roottorin oikealle puolikkaalle. Arviosta riippumatta ratkaiseva kriteeri on vaste koeajossa. Sama sääntö on saatavilla työkaluna nimeltä koepainolaskuri, ja käyttöohje kuvaa koeajomenettelyn vaihe vaiheelta.
Milloin koeajo kelpaa ja mitä tehdä, kun se ei kelpaa
Koeajo on informatiivinen vain, jos koepaino todella häiritsi roottoria. Tavoitteena on vähintään 20 prosentin muutos amplitudissa tai vähintään 30 asteen muutos vaiheessa. Jos amplitudi muuttui alle noin 10 prosenttia ja samanaikaisesti vaihe alle noin 5–10 astetta, ajo hylätään viestillä “Trial weight too small. Increase trial weight and repeat Run 1”, jossa ajon numero seuraa tasoa. Vektori, joka vain kiertyi kasvamatta, lasketaan silti kelvolliseksi koeajoksi, eikä ohjelma tarkista vasteen ylärajaa.
- Kiinnitä painavampi koepaino ja toista kyseinen koeajo: liian kevyt paino tuottaa epäluotettavat vaikutuskertoimet.
- Jos tärinä ei muuttunut lainkaan, paino oli liian pieni tai osui solmupisteeseen; laskentaa ei suoriteta, ennen kuin ajo on toistettu. Koepainon kulma ei vaikuta laskentaan.
Mistä korjauskulma mitataan
Tämä on koko työnkulun yleisin käyttäjän virhe. Tason korjauskulma mitataan pisteestä, johon kyseisen tason koepaino asennettiin, pyörimissuuntaan. Sitä ei mitata takomerkistä. Koepainon sijainnin merkitseminen fyysisesti roottoriin vie muutaman sekunnin ja poistaa epäselvyyden lopullisesti, myös saman koneen mahdollista uusintatyötä varten.
Asenna korjauspaino samalle säteelle kuin kyseisen tason koepaino. Säde on vain vipuvarsi: se muuntaa massan epätasapainoksi yksikössä g*mm eikä muuta korjausmassaa grammoina. Jos eri sädettä ei voi välttää, massa on laskettava käsin uudelleen: laskettu massa kerrottuna koesäteellä ja jaettuna todellisella säteellä.
Sisäänrakennetut tarkistukset uskottavaa mutta väärää vastausta vastaan
Mikä tahansa epätasapainolaskenta palauttaa jonkin luvun. Alla olevien tarkistusten arvo on siinä, että ne estävät ohjelmaa palauttamasta itsevarmaa lukua, jota mittaus ei tue.
- Modern-lomakkeessa ajoa, jonka lukemat vastaavat edellistä ajoa, ei hyväksytä: ohjelma ilmoittaa “Measurement is unchanged from the previous run.”, mikä tarkoittaa yleensä, ettei koepainoa asennettu tai siirretty.
- Ylikuormittunut, leikkautunut signaali hylätään sen sijaan, että se käsiteltäisiin kelvollisena datana.
- Nopeus, joka eroaa Run 0:n nopeudesta yli 40 prosenttia, nostaa esiin varoituksen “WARNING: RPM changed significantly!”, jossa näytetään molempien ajojen nopeudet ja todennäköiset syyt, takometrin kaksoislaukaisu tai todellinen nopeuden muutos; ajo säilytetään, mutta tulos voi olla epäluotettava, joten toista se Run 0:n nopeudella. Yli 15 prosentin poikkeama merkitään lokiin oranssilla rivillä, koska vaikutuskertoimet pätevät vain yhdellä nopeudella.
- Jos kaksi tasoa tuottavat lineaarisesti riippuvaiset vasteet, laskenta kieltäytyy viestillä “Failed to calculate influence coefficients” sen sijaan, että se keksisi ratkaisun. Koepainon kulma ei vaikuta tähän. Tarkista, että jokainen koepaino oli omassa tasossaan ja että jokainen anturi on kytketty omaan kanavaansa ja antaa signaalin; jos koepaino tuskin muutti tärinää, käytä painavampaa; jos korjaustasot ovat lähellä toisiaan kapealla roottorilla, tasapainota yhdessä tasossa. Toista sitten koeajot äläkä käytä edellistä tulosta uudelleen.
- Koemassa on pakollinen, jotta tulos saadaan grammoina. Modern-lomakkeessa yksikköilmaisin näyttää lihavoidun oranssin “%”-merkin niin kauan kuin koemassa puuttuu miltä tahansa tasolta, ja laskenta evätään tässä tilassa tyhjän kentän korostuessa punaisella; se vaihtuu merkkiin “g” (tai “oz”), kun kirjoitat. Classic-ikkunat näyttävät tuloksen prosentteina koepainosta, kunnes massa on syötetty, ja laskevat sen uudelleen grammoiksi heti, kun se on syötetty, myös laskennan jälkeen.
Yksi ehto jää käyttäjän vastuulle: nopeuden valinta. Tasapainota käyttönopeudella äläkä lähellä tukiresonanssia, koska resonanssin lähellä amplitudi vahvistuu ja vaihe ajautuu, joten siellä mitatut kertoimet eivät kuvaa konetta sen työnopeudella.
Tarkistusajo ja BALANCING SUMMARY
Run T varmistaa korjauksen todellisessa koneessa. Sen jälkeen ohjelma kirjoittaa lokiin “BALANCING SUMMARY” -lohkon, joka sisältää tärinän ennen ja jälkeen, vähenemän prosentteina, alku- ja jäännösepätasapainon sekä PASS- tai FAIL-tuloksen jokaiselle tasolle. Tämä lohko on sama data, joka menee HTML-tasapainotusprotokollaan, joten ruudulla näkyvä luku ja asiakkaalle annettava luku ovat sama luku.
Kaksi tasapainotusmuotoa: Classic ja Modern (yhdistetty)
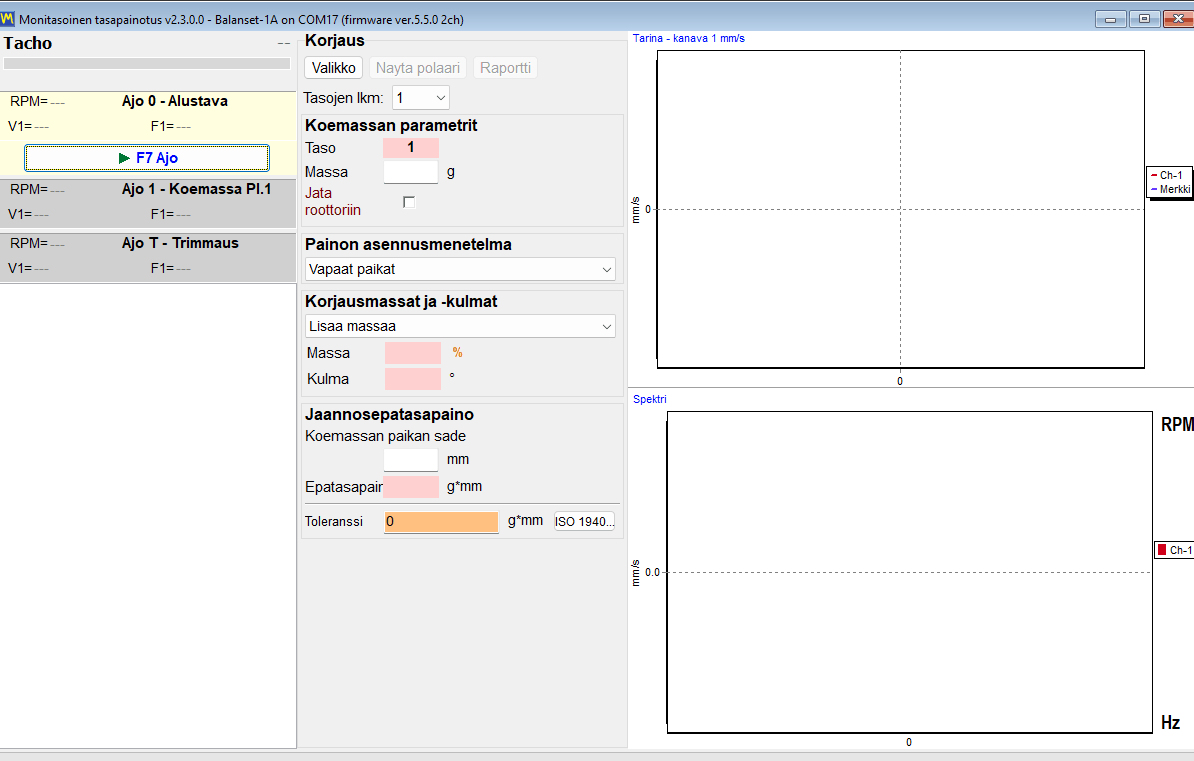
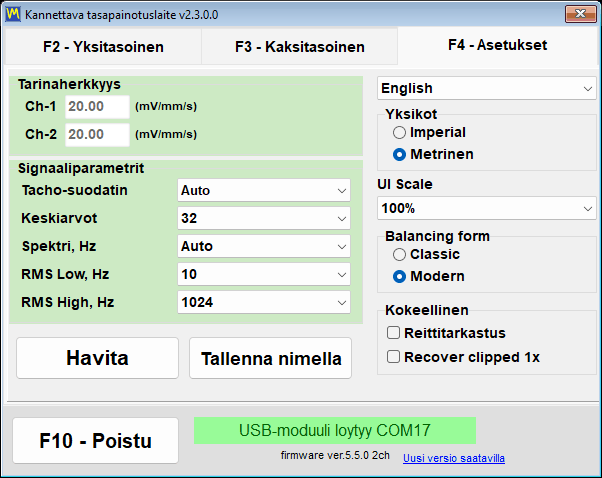
Ohjelma tarjoaa kaksi eri käyttöliittymää samalle tasapainotusmenetelmälle. Valitsin on välilehdellä “F4 – Settings”, ryhmässä “Balancing form”, ja siinä on kaksi arvoa: “Classic” ja “Modern”. Se astuu voimaan välittömästi, ilman painettavaa Save-painiketta ja ilman ohjelman uudelleenkäynnistystä.
Kuinka monta korjaustasoa todellisuudessa saat
Tämä on helpoimmin väärin ymmärretty kohta, joten se esitetään tässä yksiselitteisesti. Korjaustasojen määrä seuraa laitteen tärinäkanavien määrää, ja 3 ja 4 tasoa tasapainotetaan Modern-lomakkeessa. Balanset-1A:ssa on 2 tärinäkanavaa, ja se tasapainottaa 1 tai 2 tasossa kummassa tahansa lomakkeessa. Balanset-4A:ssa on 4 tärinäkanavaa, joten se yltää 3 ja 4 tasoon, mutta vain kun Modern-lomake on valittu.
| Laite | Tasapainotuslomake | Käytettävissä olevat korjaustasot |
|---|---|---|
| Balanset-1A, 2 tärinäkanavaa | Classic | 1 tai 2 |
| Balanset-1A, 2 tärinäkanavaa | Moderni | 1 tai 2 |
| Balanset-4A, 4 tärinäkanavaa | Classic | 1 tai 2 |
| Balanset-4A, 4 tärinäkanavaa | Moderni | 1, 2, 3 tai 4 |
Tasojen määrä valitaan ennen Run 0:aa. Sen muuttaminen rakentaa käyttöliittymän uudelleen ja tyhjentää jo tehdyt mittaukset, joten sitä ei kannata harkita uudelleen kesken työn.
Modern-muoto: yksi ikkuna, ajokortit, reaaliaikaiset kaaviot
Modern on yksi ainoa ikkuna nimeltä “Multi-plane Balancing”. Jokainen ajo on kortti tuossa ikkunassa: “0 – Initial”, “1 – Trial Pl.1” ja vastaava kortti jokaiselle seuraavalle tasolle, “T – Trim” ja, kun karakompensointi on käytössä, “E – Eccentr.”. Kaikki ne käynnistetään samalla “F7 Run” -painikkeella, josta tulee “F7 Stop” mittauksen ollessa käynnissä. Aaltomuoto ja spektri näkyvät jo itse mittauksen aikana, joten käyttäjä näkee huonon signaalin sitä tallennettaessa eikä vasta sen jälkeen, kun se on hyväksytty.
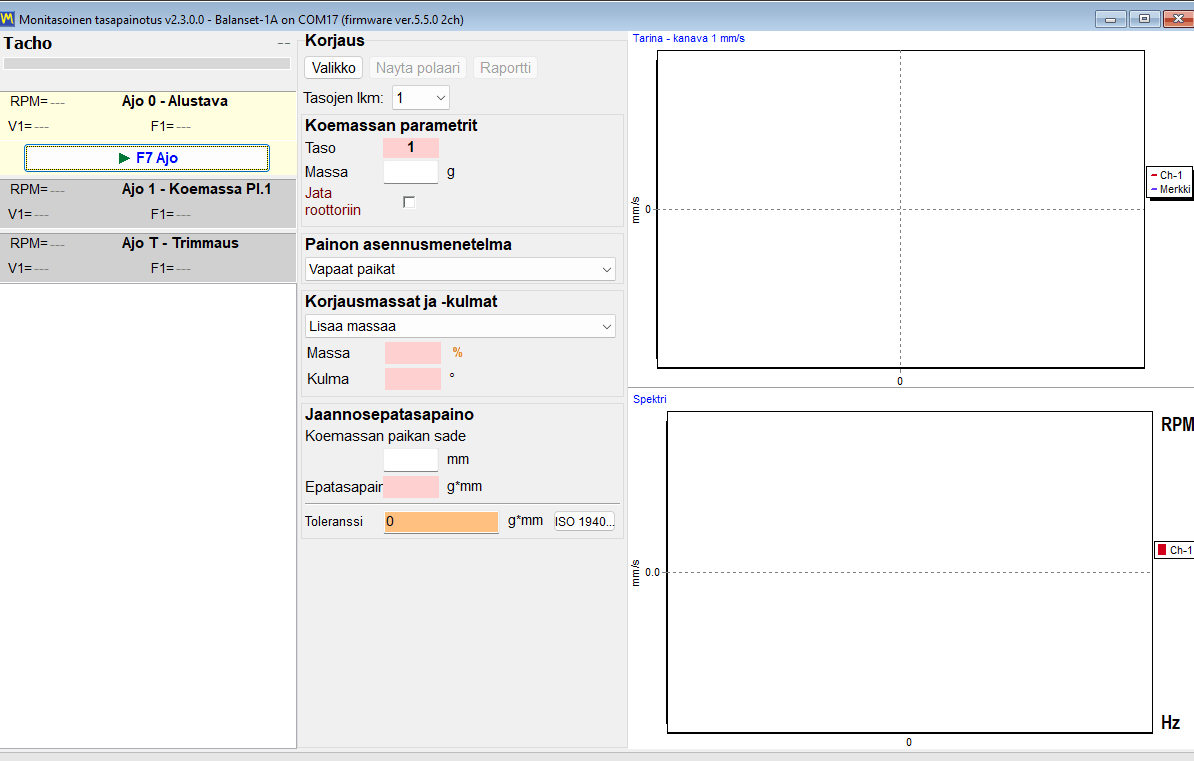
Classic-muoto: kaksi ikkunaa, yksi painike ajoa kohti
Classic säilyttää asettelun, jonka pitkäaikaiset käyttäjät jo tuntevat: kaksi erillistä ikkunaa, “Single-Plane balancing” ja “Two plane balance”. Jokaisella ajolla on oma painikkeensa, “F7 – Run 0”, “F7 – Run 1”, “F7 – Run 2”, “F7 – Run T” ja, kun karakompensointi on käytössä, “F7 – Run Ecc”, jota napsautetaan hiirellä, koska F7-näppäin ei paina sitä tässä vaiheessa, ja laskettu korjaus luetaan “Result”-välilehdeltä.
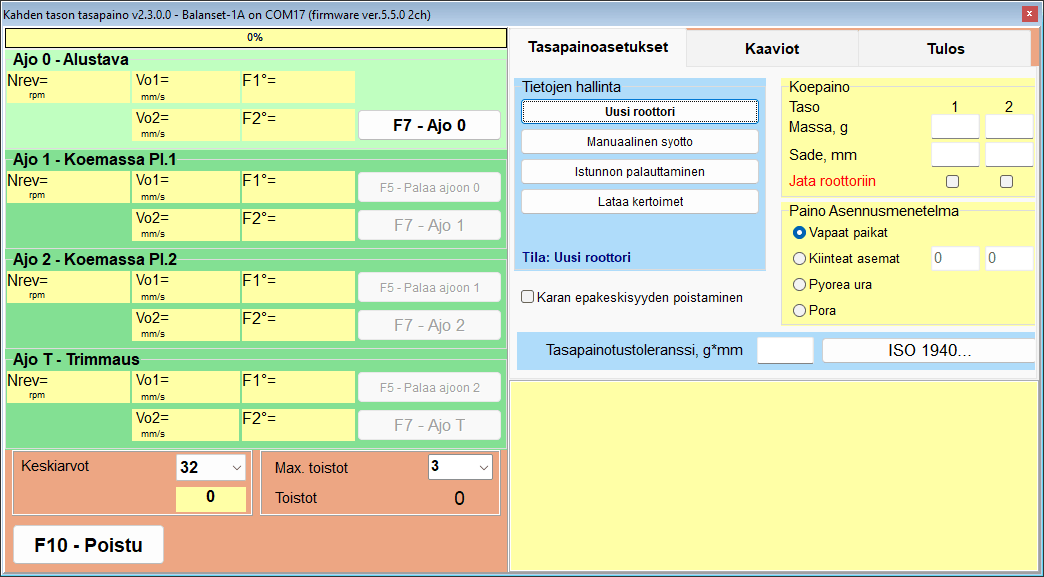
Sama matematiikka, eri työnkulku
Molempien muotojen taustalla oleva laskenta on sama. Samoilla lähtötiedoilla tulos on identtinen, joten niiden välinen valinta on työnkulun ja tottumuksen kysymys, ei tarkkuuden.
| Näkökulma | Classic | Modern (yhtenäinen) |
|---|---|---|
| Korjaustasot | 1 ja 2 | 1–4, joista 3 ja 4 Balanset-4A:ssa |
| Ikkunat | Kaksi: “Single-Plane balancing” ja “Two plane balance” | Yksi: “Multi-plane Balancing” |
| Ajon ohjaimet | Erillinen painike jokaiselle ajolle | Ajokortit, joita ohjaa yksi “F7 Run” -painike |
| Laskenta | Luetaan “Result”-välilehdeltä | Käynnistyy automaattisesti viimeisen koeajon jälkeen |
| Kaaviot mittauksen aikana | Charts-välilehti, vaihtuu Run 0:n jälkeen | Aaltomuoto ja spektri reaaliajassa ajon aikana |
| Mittaustila | “Averages”, “Auto” tai 8–256 kierrosta, ja “Max. repeat” väliltä 1–20, oletus 3, molemmat “F4 – Settings”-välilehdellä | Valitaan kohdissa “Menu” ja sitten “Measurement mode”: “Manual (fixed repeats)”, oletus, jossa “Repeats per run” on 1, 3, 5, 8, 12 tai 16 (oletus 3) arvoilla “Revolutions” 16, 32, 64, 128 tai 256 (oletus 128), tai “Auto (adaptive)”; valinta muistetaan asetuksissa |
| Tallennettujen kertoimien lataaminen | “Data Management” ja sitten “Load Coefficients” | “Menu” ja sitten “Load Coefficients” |
| Vain tässä muodossa | Valmiin korjauksen uudelleenlaskenta muihin tasoihin toiminnolla “Change corr. planes” | “First trial weight estimate”, “Auto (adaptive)”-mittaus, reaaliaikainen aaltomuoto ja spektri ajon aikana, 3 ja 4 tasoa |
“Auto (adaptive)”-tilassa ohjelma kerää kierroksia, kunnes tulos vakiintuu; edistyminen näytetään aktiivisen ajokortin värillisenä täyttönä, ja kierrosten määrä sekä saavutettu epävarmuus (SE/V) kirjoitetaan lokiin ajon päättyessä. Jos se ilmoittaa “Additional averaging does not improve accuracy.”, lue se asiayhteydessään: huomattavalla tärinätasolla se on merkki mekaanisesta ongelmasta, löysyydestä, laakereista tai epävakaasta nopeudesta, jota lisäkeskiarvoistus ei voi korjata; hyvin pienellä jäännöstärinällä valintaikkuna selittää sen sijaan, että hajonta on mittauskohinaa, ei koneen vika. Voit hyväksyä tuloksen sellaisenaan tai hylätä mittauksen.
Vain Classic-lomakkeessa olevaan uudelleenlaskentatoimintoon liittyy yksi käyttöhuomautus. “Change corr. planes” napsautetaan hiirellä; kyseisessä ikkunassa F5-näppäin toimii paluuna (Back).
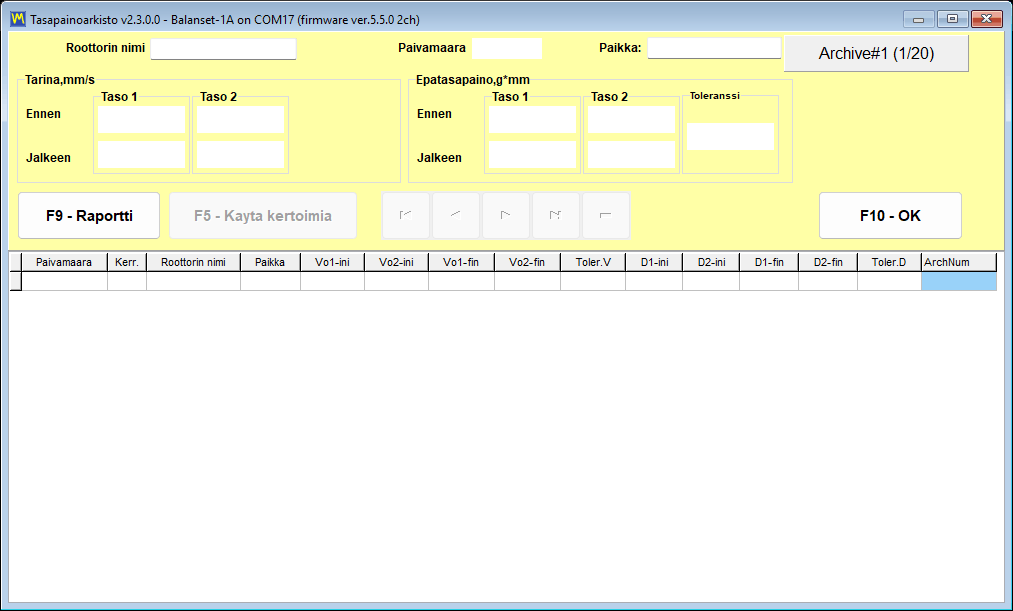
Lomakkeet käyttävät yhteistä arkistoa. F8:lla avattava arkistoikkuna luettelee vain 1- ja 2-tason tallenteet ja avaa kulloinkin asetuksissa valitun lomakkeen; 3- ja 4-tason töiden kertoimet ladataan Modern-lomakkeen sisältä komennoilla “Menu” ja sitten “Load Coefficients”.
Mihin paino sijoitetaan: korjausmenetelmät ja napakoordinaattikaaviot
Laskettu massa ja kulma on vain puolet vastauksesta. Toinen puoli on se, voidaanko kyseinen asento saavuttaa todellisessa roottorissa, minkä vuoksi ohjelmassa on neljä painon asennusmenetelmää, jotka valitaan kohdassa “Weight installing method”, ja se laskee korjauksen uudelleen kunkin menetelmän tarvitsemaan muotoon. Kuten kytkin “Add mass” ja “Remove mass”, menetelmä koskee kaikkia korjaustasoja kerralla: yhdessä tasossa ei voi porata ja toisessa lisätä painoa.
| Menetelmä | Mitä ohjelma tulostaa | Ehto tai raja |
|---|---|---|
| Vapaat paikat | Yksi paino, täsmälleen lasketussa kulmassa. | Roottoreille, joissa mikä tahansa kulma-asento on saavutettavissa. |
| Kiinteät paikat | Korjaus jaettuna kahden vierekkäisen numeroidun asennon välille, kuten puhaltimen siipien tai olemassa olevien reikien. | Vähintään 3 pistettä vaaditaan. |
| Pyöreä ura | Kolme samanmassaista painoa, kukin kolmasosa kyseisen tason koemassasta: yksi korjauskulmassa ja kaksi lasketuissa kulmissa, niin että niiden vektorisumma vastaa korjausta. | Kieltäytyy viestillä “TOO HEAVY for 3-weight groove method!”, jos korjaus ylittää tämän kolmasosamassan. |
| Drill | Poraussyvyys H, reikien määrä N ja kulma f. | Vaihtaa aina menetelmäksi Remove mass. |
Napakuvaajat: tarkistus ennen minkään asentamista
Napakuvaaja on käyttäjän viimeinen katsaus ennen koneeseen koskemista. Jopa 4 ympyrää näytetään rinnakkain, yksi kutakin korjaustasoa kohti, renkailla tasoilla 20, 40, 60, 80 ja 100 prosenttia sekä nuolella, joka näyttää pyörimissuunnan. Kun painon näkee piirrettynä ympyrälle, joka pyörii samaan suuntaan kuin roottori, se paljastaa väärinpäin lasketun kulman, mikä on virhetila, joka maksaa ylimääräisen ajon.
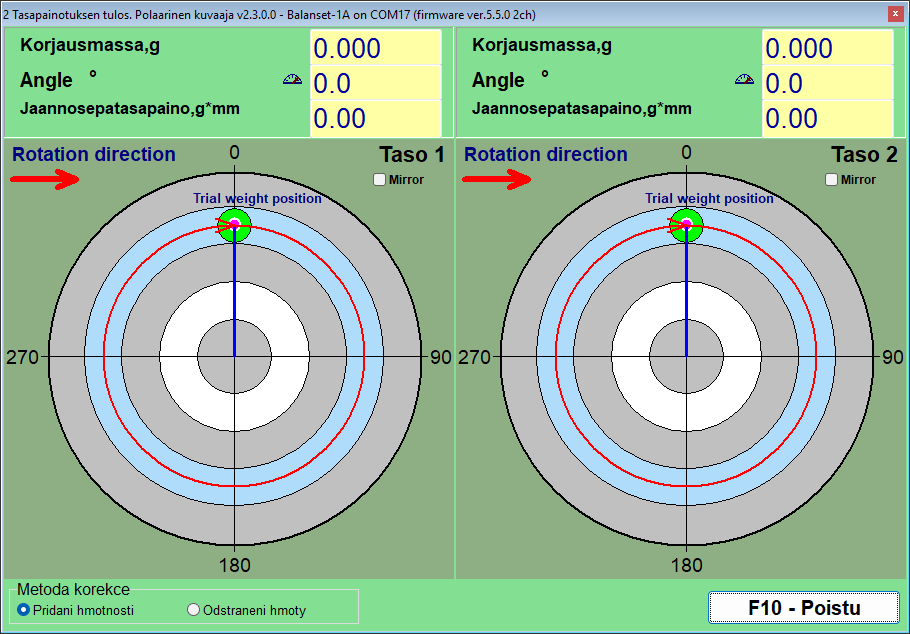
Kaksi kytkintä muuttaa tapaa, jolla sama ratkaisu ilmaistaan. “Add mass” ja “Remove mass” ryhmässä “Correction method” muuntavat massanlisäysratkaisun massanpoistoratkaisuksi: näytetty kulma on jo käännetty 180 astetta, joten älä lisää toista 180 astetta itse, ja massa pysyy samana, mikä on juuri se, mitä haluat, kun käytännöllinen vaihtoehto on hionta tai poraus hitsauksen sijaan. Valinta koskee kaikkia tasoja kerralla ja on synkronoitu tasapainotuslomakkeen kanssa; kun valittuna on “Drill”, joka aina poistaa massaa, tai “Circular groove”, joka aina lisää sitä, kytkin on lukittu. “Mirror”, tasokohtainen valintaruutu, peilaa piirroksen roottoreille, joita katsotaan fyysisesti toiselta puolelta: 60 asteen merkki siirtyy paikkaan, jossa 300 astetta ennen oli, ja pyörimisnuoli kääntyy, kun taas datapaneelin numeerinen kulma ei muutu.
Fixed positions: puhaltimen siivet ja olemassa olevat reiät
Puhaltimessa, juoksupyörässä tai pulttiympyrällä varustetussa laipassa paino voidaan asettaa vain sinne, missä sille on paikka. Tilassa “Fixed positions” käyttäjä syöttää roottorin asentojen lukumäärän Modern-lomakkeen kenttään “Blades”; ohjelma käsittelee ne tasavälein kehällä sijaitsevina, joten tila sopii vain roottoreille, joissa ne todella ovat. Koepaino asetetaan yhteen asennoista, joka lasketaan asennoksi 1, numerointi jatkuu pyörimissuuntaan, ja ohjelma jakaa korjauksen kahden vierekkäisen asennon kesken, jotka rajaavat lasketun kulman, antaen kummallekin massan. Tulos on suoraan toteutettavissa: kaksi lukua, kaksi lapaa.
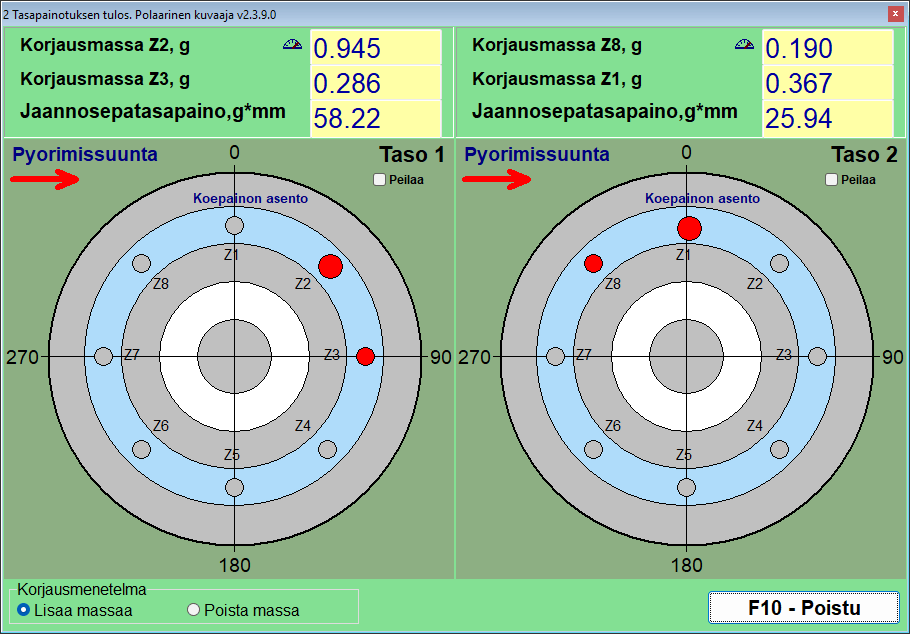
Circular groove: kolme samanlaista painoa urassa
Roottoreihin, joissa on ympyräura, kuten monet hiomalaikan karat, voidaan asentaa uraan liukuvia vakiopainoja. Tässä korjaus ilmaistaan kolmena samanmassaisena painona, joista kukin on kolmasosa tason koemassasta, yksi sijoitettuna korjauskulmaan ja kaksi lasketuissa kulmissa, niin että niiden vektorisumma vastaa tarvittavaa korjausta. Ennen Run 0:aa kolme painoa levitetään tasaisesti 120 asteen välein, jotta niiden vaikutukset kumoavat toisensa, ja ennen tason koeajoa kaikki kolme ovat yhdessä koepainon asennossa; ikkuna “3-Weight Balancing” näyttää nämä sijoitukset vaihe vaiheelta. Menetelmään on sisäänrakennettu fyysinen raja: jos korjaus on suurempi kuin kolmasosa kyseisen tason koemassasta, ohjelma kieltäytyy siitä viestillä “TOO HEAVY for 3-weight groove method!” sen sijaan, että ehdottaisi painoja, jotka eivät sopisi järjestelmään, ja jos kaksi painoa päätyy alle 20 asteen päähän toisistaan, se pyytää tarkistamaan asennot fyysisesti.
Drill: korjauksen muuttaminen rei'iksi
Kun massaa on poistettava lisäämisen sijaan, sisäänrakennettu laskin ikkunassa “Drilling – settings” muuntaa korjauksen poraussyvyydeksi H, reikien määräksi N ja kulmaksi f. Se tarvitsee kolme syötettä: poranterän halkaisijan, suurimman sallitun poraussyvyyden ja materiaalin tiheyden. Drill-vaihtoehdon valitseminen vaihtaa aina menetelmäksi Remove mass, ja tulostettu kulma on jo porauskohta raskaalla puolella, 180 astetta siitä, mihin paino tulisi, joten älä lisää 180 astetta itse.
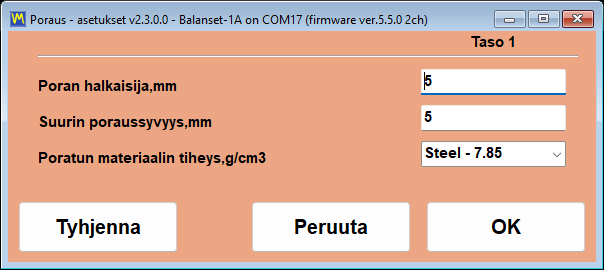
Tiheydet on esiasetettu yksikössä g/cm3 seuraaville: Teräs 7,85, Valurauta 7,1, Alumiini 2,7, Kupari 8,95, Messinki 8,5, Pronssi 8,8 ja Titaani 4,5, ja mukautettu arvo voidaan syöttää mille tahansa muulle materiaalille.
Kaksi rehellistä huomautusta porauslaskimesta. H on kunkin reiän syvyys mitattuna poranterän kartion kärkeen asti, olettaen 120 asteen kärkikulman, joten syötä enimmäissyvyys osan todellisena mekaanisena rajana, seinämän paksuus ja viereiset reiät mukaan lukien. Jos koko massa vaatisi syvemmän reiän, korjaus jaetaan usealle reiälle, joista yksikään ei ole syvempi kuin tämä raja; sijoita ne vierekkäin ja varmista tulos tarkistusajolla sen olettamisen sijaan.
Karan epäkeskisyys: Run E -kompensaatio
Karalla tasapainotettu roottori sisältää virheen, jolla ei ole mitään tekemistä epätasapainon kanssa: itse karan heiton. Ohjelma käsittelee sen omalla epäkeskisyysajolla, joka otetaan käyttöön ennen Run 0:aa: Modern-lomakkeessa komennoilla “Menu” ja sitten “Eccentricity”, mikä lisää kortin “E – Eccentr.”, ja Classicissa valintaruudulla “Mandrel eccentricity elimination”, mikä lisää kortin “Run E – Eccentricity” ja sen painikkeen “F7 – Run Ecc”. Run 0:n jälkeen roottori käännetään 180 astetta karalla, kara ja sen takomerkki jätetään ennalleen, ja mitataan uudelleen; ohjelma laskee heittovektorin ja vähentää sen kaikista myöhemmistä mittauksista, joten korjataan vain todellinen epätasapaino ja työ jatkuu Run 1:stä ilman roottorin kääntämistä takaisin. Jos tärinä tuskin muuttui käännön jälkeen, se varoittaa “WARNING: It appears the rotor was NOT rotated 180 degrees between Run 0 and Run E!” ja kysyy, jätetäänkö kompensointi väliin.
Kun laskettua tasoa ei voida saavuttaa
Joskus oikea korjaustaso ei yksinkertaisesti ole työkalulla saavutettavissa. Classic-muoto voi laskea valmiin kaksitasoisen korjauksen uudelleen tasoista, joille se laskettiin, H1 ja H2, kahteen muuhun tasoon, K1 ja K2, roottorin geometrian avulla. Neljä geometriakaaviota kattaa uusien tasojen tavanomaiset sijainnit vanhoihin nähden, ja niiden väliset etäisyydet syötetään millimetreinä yhdessä uusien säteiden kanssa. Tulos on sama epätasapaino ilmaistuna painoina, jotka voit todella asentaa.
Toleranssit ja standardit: ISO 21940-11, ISO 20816-3 ja ISO 10816-1
Tasapainotustyö on valmis vasta, kun joku voi todeta paperilla, että roottori on dokumentoidun toleranssin sisällä. Balanset-ohjelmisto soveltaa eri standardeja eri kysymyksiin. ISO 21940-11, entisen standardin ISO 1940-1 nykyinen painos, vastaa hyväksymiskysymykseen tasapainotustyön lopussa: onko jäännösepätasapaino riittävän pieni tälle roottorityypille? ISO 20816-3 ja ISO 10816-1 vastaavat tilakysymykseen: käykö tämä kone vyöhykkeellä A, B, C vai D? Kaikki nämä kriteerit on sisällytetty ohjelmaan, ja jokainen niiden käyttämä luku on painettu alle, jotta voit tarkistaa laskutoimituksen omalla koneellasi ennen kuin ostat mitään.
ISO 21940-11: jäännösepätasapaino tarkistetaan automaattisesti, taso kerrallaan
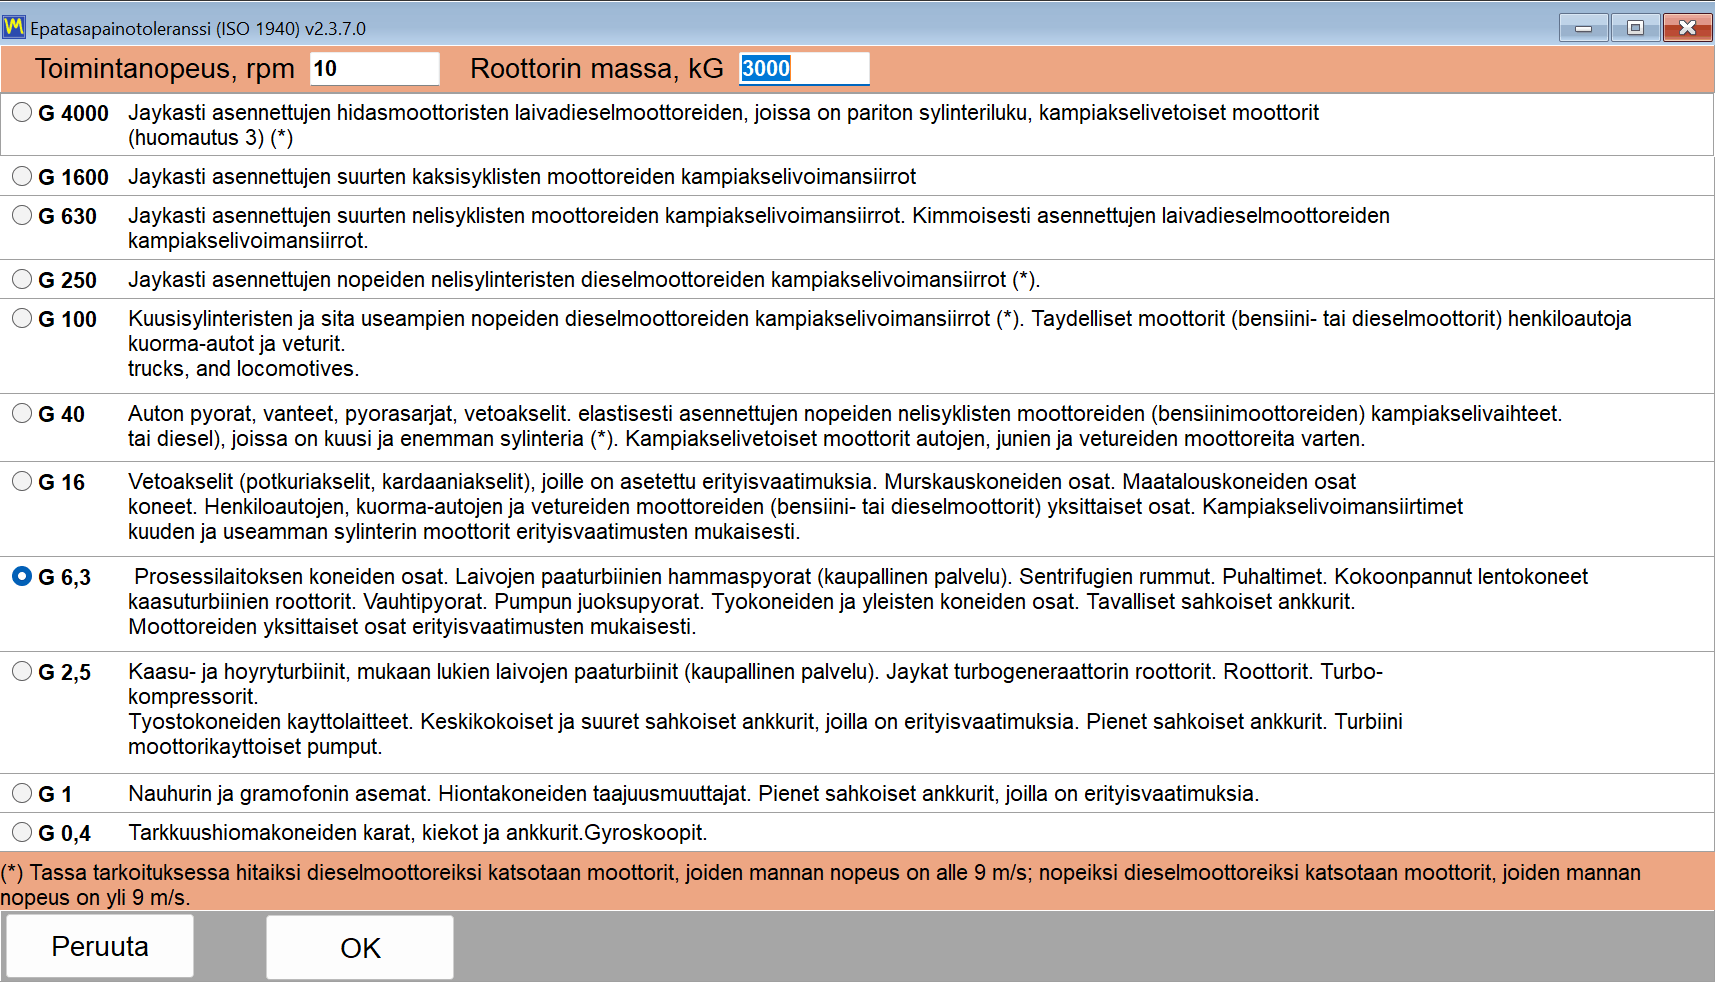
Toleranssi lasketaan ikkunassa “Disbalance tolerance (ISO 21940-11)”, joka avataan toleranssikentän vieressä olevalla painikkeella “Calculator…”: Modern-lomakkeessa se on lohkossa “Residual unbalance”, Classic-ikkunoissa sekä välilehdellä “Balancing settings” että välilehdellä “Result”. Valitset tasapainotuksen laatuluokan G, syötät käyttönopeuden ja roottorin massan, ja “OK” siirtää sallitun jäännösepätasapainon toleranssikenttään, josta se tallennetaan istunnon mukana ja tulostetaan HTML-raporttiin; sen voi asettaa ennen Run 0:aa tai sen jälkeen, kun korjaus on jo laskettu. Tarkistusajon jälkeen mitattua jäännösepätasapainoa verrataan tähän arvoon: kenttä korostetaan vihreällä, kun tulos on toleranssin sisällä, ja punaisella, kun ei ole, ja ohjelma ilmoittaa selkeän PASS- tai FAIL-tuloksen jokaiselle korjaustasolle. Mitään ei tarvitse etsiä taulukosta käsin, eikä mikään riipu käyttäjän arviosta siitä, mitä “riittävän hyvä” tarkoittaa.
Kaava kokonaisuudessaan, jotta se voidaan tarkistaa
Ohjelma käyttää standardin ISO 21940-11 mukaista lauseketta, eikä sen takana ole mitään piilotettua:
Uperm [g*mm] = 1000 * G * M / (2 * pi * f)
Tässä G on tasapainotuksen laatuluokka yksikössä mm/s, M on roottorin massa kilogrammoina ja f on käyttönopeus hertseinä, eli RPM jaettuna 60:llä. Käyttöoppaan laskuesimerkki on helppo toistaa laskimella: laatuluokka G 6.3, nopeus 3000 RPM ja roottorin massa 10 kg antavat sallituksi jäännösepätasapainoksi noin 200,5 g*mm. Kun korjaustasoja on useita, ohjelma jakaa toleranssin tasan, joten kenttä “Tolerance” saa arvon Uperm / N yhdelle tasolle: Uperm / 2 kahdelle tasolle ja Uperm / 3 tai Uperm / 4 Modern-lomakkeessa Balanset-4A:lla. Tämä jako sopii roottorille, jonka massakeskipiste on suunnilleen korjaustasojen puolivälissä; epäsymmetrisellä tai ulokkeellisella roottorilla ISO 21940-11 jakaa toleranssin massakeskipisteen aseman mukaan, joten laske osuudet käsin ja kirjoita tasokohtainen arvo kenttään “Tolerance” itse. Imperiaalijärjestelmässä toleranssi näytetään ja tarkistetaan yksikössä oz*in.
Koska toleranssi johdetaan omista kolmesta syötteestäsi, ruudulla näkyvä tulos on kenen tahansa raportin lukijan toistettavissa, myös asiakkaan tarkastajan.
Tasapainotuksen laatuluokan valinta
Ikkuna “Disbalance tolerance (ISO 21940-11)” tarjoaa luokat väliltä G 4000–G 0.4. Alla oleva taulukko toistaa käyttöoppaassa annetut käyttövihjeet, joten luokka voidaan valita jo ennen kuin laite on edes kytketty.
| Luokka | Tyypillinen käyttökohde |
|---|---|
| G 4000 | Erittäin suurten, hitaasti käyvien laivadieselmoottoreiden kampiakselit |
| G 1600–G 100 | Suurten ja nopeakäyntisten dieselmoottoreiden kampiakselit sekä kokonaiset moottorit |
| G 40 | Auton pyörät, vanteet ja vetoakselit |
| G 16 | Potkuri- ja vetoakselit, murskaimien ja maatalouskoneiden osat |
| G 6.3 | Puhaltimet, pumppujen juoksupyörät, työstökoneiden osat ja sähkömoottoreiden roottorit; tavanomainen yleinen teollisuuden oletusarvo |
| G 2.5 | Kaasu- ja höyryturbiinit, jäykät turbogeneraattoreiden roottorit, työstökoneiden käytöt ja erityisvaatimuksia noudattavien sähkömoottoreiden roottorit |
| G 1 | Hiomakoneiden käytöt ja pienet sähkömoottoreiden roottorit, joilla on erityisvaatimuksia |
| G 0.4 | Tarkkuushiomakoneiden karat, levyt ja ankkurit sekä gyroskoopit |
Useimmissa puhaltimien, imupuhaltimien, pumppujen juoksupyörien ja työstökoneiden osien kenttätöissä sinulta odotetaan luokkaa G 6.3, ja siitä kannattaa lähteä liikkeelle, ellei koneen valmistaja määrää toisin.
ISO 10816-1: koneluokat ja tärinävyöhykkeet
Koneen kunnon arviointi on eri asia kuin tasapainotustyön hyväksyminen, ja ohjelma käyttää siihen erillisiä standardeja. Luettelo “Vibration evaluation standard” välilehdellä “F4 – Settings” tarjoaa vaihtoehdot “Off” (oletus), ISO 20816-3 koneryhmille 1 ja 2 jäykillä tai joustavilla tuennoilla sekä ISO 10816-1 koneluokille I–IV, luokitus, joka julkaistiin aiemmin nimellä ISO 2372, neljällä vyöhykkeellä A, B, C ja D. ISO 10816-1 -taulukko on myös se, jota vasten Route Inspection pisteyttää jokaisen mittauskohdan, ja sen raja-arvot on toistettu tässä. Vyöhyke A on vasta käyttöönotettu kone, vyöhyke B on hyväksyttävä rajoittamattomaan pitkäaikaiseen käyttöön, vyöhyke C tarkoittaa, että kunto on hyväksyttävä vain rajoitettuun käyttöön, ja vyöhyke D tarkoittaa, että tärinä on niin voimakasta, että se voi aiheuttaa vaurioita. Raja-arvot on julkaistu tässä kokonaisuudessaan yksikössä mm/s.
| Luokka | Koneet | A/B, mm/s | B/C, mm/s | C/D, mm/s |
|---|---|---|---|---|
| Luokka I | Pienet koneet | 0.71 | 1.8 | 4.5 |
| Luokka II | Keskikokoiset koneet | 1.12 | 2.8 | 7.1 |
| Luokka III | Suuret koneet jäykällä perustuksella | 1.8 | 4.5 | 11.2 |
| Luokka IV | Suuret koneet joustavalla perustuksella | 2.8 | 7.1 | 18.0 |
Yksi rehellisyyden asia on syytä sanoa selvästi, koska tärinästandardit on helppo sumentaa markkinointitekstissä. Ohjelmassa on kaksi arviointitaulukkoa: standardin ISO 10816-1 koneluokkataulukko, luokat I–IV, ja ISO 20816-3 -vyöhykkeet A–D koneryhmille 1 ja 2 jäykällä tai joustavalla tuennalla. Kumpi tahansa voidaan valita kohdaksi “Vibration evaluation standard” välilehdellä “F4 – Settings”, oletuksena se on “Off”, ja kokonaistärinä Vs Tärinämittarissa ja tasapainotusikkunoissa väritetään sitten vyöhykkeen mukaan; tarkistusajon jälkeen kortti “T – Trim” näyttää myös Vs:n tasoa kohti vyöhykkeineen, esimerkiksi “Vs1: 2.66 – Zone B”. Route Inspection pisteyttää jokaisen mittauskohdan standardin ISO 10816-1 mukaan. Ohjelma ei laske raja-arvoja tietyille konetyypeille standardin ISO 20816 muista osista eikä puhaltimille standardista ISO 14694.
Luvun taustalla oleva mittauskaista
Tärinän voimakkuusluku merkitsee jotakin vain, jos tiedetään taajuuskaista, jolla se mitattiin. Ohjelman oletusyläraja on RMS High, Hz = 1024, ja yhdessä oletusalarajan RMS Low, Hz = 10 kanssa se antaa standardin ISO 10816 / ISO 20816 mukaisen kaistan 10–1000 Hz. Koneella, joka käy alle 600 RPM:n nopeudella, pyörimistaajuus on alle 10 Hz; niin kauan kuin takosignaali on olemassa, ohjelma itse laskee tällaisen roottorin kaistan alarajan puoleen pyörimistaajuudesta, jotta 1x-komponentti pysyy Vs:n sisällä. Ilman takometriä käytetään asetuksista saatua arvoa, joten hitaalla koneella pienennä alaraja käsin 1 tai 2 Hz:iin, ennen kuin lukemaa verrataan mihinkään vyöhyketaulukkoon. Asetus muuttaa näytöllä näkyvää lukua mutta ei vaikuta 1x-komponenttiin eikä tasapainotukseen, minkä vuoksi se on dokumentoitu tässä eikä haudattu.
Aiemmat työt pysyvät todennettavissa
Toleranssin mukaisuuden ilmoitus ei ole pelkkä reaaliaikainen indikaattori. Istuntoarkistossa jokaisen tallenteen, jolla on toleranssi, jäännöstärinä- ja jäännösepätasapainosolut korostetaan vihreällä toleranssin sisällä ja punaisella ylityksen yhteydessä, joten koko aiempien töiden luettelon voi silmäillä nopeasti läpi ja löytää tulokset, jotka jäivät rajan ulkopuolelle. Huoltoyritykselle tämä on ero sen välillä, että työ on tehty, ja sen, että sen voi todistaa vuoden kuluttua.
Istuntoarkisto, tasapainotuksen toistaminen ilman koeajoja ja raportit
Koeajot ovat tasapainotustyön kallis osa. Jokainen niistä tarkoittaa roottorin pysäyttämistä, painon kiinnittämistä, uudelleenkäynnistystä ja tasaisen nopeuden odottamista. Istuntoarkisto on olemassa, jotta tämä työ maksetaan kerran konetta kohden eikä kerran käyntikertaa kohden, ja jotta asiakkaalle luovutettavat paperit tuottaa ohjelma eikä niitä kirjoiteta jälkikäteen.
Jokainen istunto arkistoidaan yhdessä kertoimien kanssa, jotka saivat sen toimimaan
Arkistotietue kirjoitetaan automaattisesti; työn alussa ei tarvitse muistaa mitään valintaikkunaa. Mittausten lisäksi ohjelma tallentaa kyseiselle koneelle laskemansa vaikutuskertoimet, koepainot, koepainojen säteet, kiinteiden asentojen lukumäärän ja voimassa olleen toleranssin. Tietue luodaan ensimmäisen koeajon jälkeen. Kun tasapainotusikkuna suljetaan eikä tietueella ole vielä nimeä, sulkemisen vahvistus muuttuu kortiksi “Save to archive” kenttineen “Rotor name” ja “Place”, jotta tietue löytyy myöhemmin ihmiselle eikä pelkälle numerolle; tyhjäksi jätetystä nimestä tulee automaattinen, kuten “Rotor 12.06.2026 14:05”, ja Modern-lomakkeessa nimen voi asettaa myös milloin tahansa komennoilla “Menu” ja sitten “Rotor name…”.
Yksi varoitus, jonka ohjelma antaa itse, kannattaa tietää ennen ensimmäistä työtä: jos Documents-kansio synkronoidaan pilvipalvelulla, kuten OneDrivella, pilvisynkronointi voi jäädyttää ohjelman ja vioittaa arkistotietokantaa, joten siirrä BalSoft-kansio pois pilvisynkronoinnista tai merkitse se pidettäväksi aina tällä laitteella.
Saman roottorin tasapainottaminen uudelleen ei vaadi uusia koeajoja
Tämä on se osa, josta palveluyritys todella maksaa, ja se kannattaa ilmaista mekanismina eikä iskulauseena. Vaikutuskertoimet kuvaavat, miten kyseinen kone reagoi painoon kussakin tasossa. Kun ne on tallennettu, saman roottorin uusintatyö tarvitsee enää alkumittauksen: tallennetut kertoimet ladataan, Run 0 mitataan, ja korjauspainot ja -kulmat lasketaan välittömästi. Koeajoja ei toisteta lainkaan.
Tallennettujen kertoimien lataamiseen on kolme tapaa:
- Modern form -lomakkeessa, “Menu” ja sitten “Load Coefficients”.
- Classic form -lomakkeessa, “Data Management” ja sitten “Load Coefficients”.
- Päänäytöltä F8 1- tai 2-tason tallenteelle, valitse sitten tietue, jossa on vihreä V-merkki “Coeff”-sarakkeessa, ja paina “F5 – Apply coefficients”; 3- ja 4-tason tallenteisiin päästään Modern-lomakkeesta, joka on asetettu samalle tasomäärälle.
Tähän lupaukseen liittyy kaksi varausta, jotka on syytä kertoa avoimesti, koska kummankin sivuuttaminen tuottaa itsevarman mutta virheellisen tuloksen.
- Arkistossa “F10 – OK” ei lataa istuntoa eikä siirrä mitään kertoimia. Vain “F5 – Apply coefficients” tekee niin. Tämä on arkistoikkunan yleisin väärinkäsitys.
- Kertoimet pätevät vain samalle koneelle ja samalle roottorityypille, kun anturien ja takometrin sijainnit pysyvät muuttumattomina, heijastava merkki on samassa paikassa ja käyttötila on muuttumaton. Tästä syystä koepainon sijainti kannattaa merkitä fyysisesti roottoriin ensimmäisen työn aikana, jotta seuraava käynti alkaa samasta geometriasta.
Uusintatyön tulos tallennetaan uutena arkistotietueena. Alkuperäistä tietuetta ei muuteta, joten koneen historia säilyy koskemattomana.
Tarkistusajojen toistaminen ei juuri maksa mitään
Jos jäännösepätasapaino on yhä toleranssin yläpuolella tarkistusajon jälkeen, koeajojakaan ei toisteta. Kertoimet ovat jo olemassa, joten ohjelma laskee lisäkorjauksen välittömästi. Lisäpaino lisätään poistamatta jo kiinnitettyjä painoja, ja tarkistusajo toistetaan. Tämän voi tehdä niin monta kertaa kuin työ vaatii, minkä vuoksi vaikea roottori vie aikaa käynnistyksissä eikä mittaustyössä.
Raportit, jotka ohjelma kirjoittaa puolestasi
Ohjelmisto tuottaa itse kolme HTML-asiakirjaa, jotka kaikki on koodattu UTF-8-muodossa ja jotka kaikki voidaan avata missä tahansa selaimessa millä tahansa käyttöjärjestelmällä, myös asiakkaan puhelimella:
protocol11.htm, valmiin työn tasapainotuspöytäkirja.vibrometer_report.htm, mittausistunnon tärinämittarin raportti.report_YYYY-MM-DD.htm, yhden tarkastuspäivän reittiraportti.
Raportti ei ole umpikujaan päättyvä tiedosto. Ohjelmaan sisältyy raportinmuokkain, jossa on tulostuksen esikatselu, ja esikatselua voi zoomata luettelosta 10–200 prosenttiin tai jopa 500 prosenttiin arvon syöttämällä käsin, mikä on tärkeää tarkistettaessa pientä lukua kannettavan tietokoneen näytöltä koneen vieressä.
Vientimuodot ja yksi vaatimus, jota kukaan ei osaa odottaa
| Muoto | Tyypillinen käyttö |
|---|---|
| PDF-tiedosto | Asiakkaalle lähetettävä tai työmääräykseen liitettävä asiakirja |
| HTML, yksi tiedosto | Yksi itsenäinen tiedosto, jossa kuvat ovat upotettuina, helppo lähettää sähköpostitse |
| HTML ja kuvakansio | Muokattava versio julkaisua varten tai liitettäväksi toiseen asiakirjaan |
| RTF | Pöytäkirjan avaaminen ja muokkaaminen tekstinkäsittelyohjelmassa |
| RVF | Sisäänrakennetun muokkaimen oma rich text -muoto |
Yksi vaatimus on syytä sanoa suoraan, koska se yllättää käyttäjät uudella kannettavalla: PDF-vienti edellyttää, että Windowsiin on asennettu vähintään yksi tulostin. Tulostinajuria käytetään vain sivun asettelun laskemiseen, eikä mitään todellisuudessa tulosteta. Jos tietokoneessa ei ole lainkaan tulostinta, ota Windowsissa käyttöön “Microsoft Print to PDF”, niin vienti toimii.

Oma kirjelomake, oma logo
Raporttimallit ovat tavallisia HTML-tiedostoja kansiossa ReportTpl , joka on Bs1A.exe-tiedoston vieressä, ja malleja voidaan muokata niin, että pöytäkirjaan tulee mukaan yrityksesi kirjelomake, logo ja yhteystiedot. Muutokset säilyvät automaattisten päivitysten yli: muokattu malli nimetään uudelleen muotoon name.user-YYYYMMDD-HHMMSS.htm ennen kuin uusi tehdastiedosto kirjoitetaan, ohjelma luettelee säilytetyt tiedostot kerran päivityksen jälkeen, ja mukautus siirretään uuteen malliin käsin. Asennus ohjelmalla Bs1ASetup.exe ei tee tätä tarkistusta ja korvaa mallit tehdasmalleilla, joten kopioi mallisi muualle ennen uudelleenasennusta.
Kun toleranssi on peräisin ISO-laskimesta, pöytäkirja täyttää osionsa “Applied Standards” automaattisesti: ISO 21940-11:2016, aiemmin ISO 1940-1, tasapainotuksen laatuluokka G, roottorin massa, suurin käyttönopeus, sallittu jäännösepätasapaino yhteensä ja sen jako toleranssitasoille. Tulososio luettelee suositellut korjauspainot tasoittain massana ja kulmana, sekä koeajojen jälkeen että varmistusajon jälkeen.
Data on omaasi, ja se on siirrettävissä
Arkisto ja raportit sijaitsevat kansiossa Documents\BalSoft\Bs1A. Ne säilyvät ohjelmapäivitysten ja täydellisen uudelleenasennuksen yli, ja ne siirretään toiseen tietokoneeseen asentamalla ohjelma sinne ohjatulla asennuksella, sulkemalla se molemmilla koneilla ja kopioimalla tietokantakansio sekä jokainen kansio, jonka nimi alkaa merkeillä Arc, kyseisestä sijainnista; valmiit HTML-raportit Arc-kansioissa voi siirtää vapaasti erikseen. Tietokantapalvelinta ei tarvitse siirtää, lisenssipalvelimeen ei tarvitse ottaa yhteyttä eikä mittaushistoriaasi säilytä mikään pilvitili.
Route Inspection: kiertotarkastusseuranta standardin ISO 10816-1 mukaan (kokeellinen)
Reittitarkastus (Route Inspection) on merkitty käyttöohjeessa kokeelliseksi ja se on oletuksena pois päältä. Se otetaan käyttöön valintaruudulla “F4 – Settings” -välilehdellä.
Se antaa samalle laitteistolle toisen elämän. Tasapainotustöiden välillä laitteesta ja kannettavasta tietokoneesta tulee kiertotarkastuksen tärinänvalvontasarja: kuljet ennalta määrättyä reittiä tehtaan läpi, mittaat samat pisteet samalla tavalla joka kerta ja seuraat lukujen muuttumista.
Miten reitti on jäsennelty
Tietomallissa on kolme tasoa, ja se vastaa sitä, miten tehdas todellisuudessa kierretään:
- A reitti tarkoittaa yhtä kiertotarkastusta, esimerkiksi konepajaa tai tuotantolinjaa.
- A piste on kone kyseisellä reitillä.
- A mittauskohta on yksi laakeri yhdistettynä yhteen akseliin, mikä on se, mitä anturi todella mittaa.
Yhdellä pisteellä voi olla enintään 8 laakeria, ja jokaisella laakerilla on 3 akselia: X vaakasuora, Y pystysuora ja Z aksiaalinen. Tämä antaa enintään 24 mittauskohtaa yhdellä koneella, mikä riittää monivaiheiselle pumpulle tai moottori- ja puhallinyhdistelmälle, jossa on useita tukia.
Jokainen mittauskohta pisteytetään ISO 10816-1:n mukaan
Jokainen mitattu mittauskohta verrataan ISO 10816-1:n raja-arvoihin sen koneluokan mukaan, jonka määritit kyseiselle pisteelle, luokat I–IV, ja se väritetään vyöhykkeen A, B, C tai D mukaan. Juuri tämä väritys on moduulin tarkoitus kierroksen aikana: mittaamaton piste erottuu visuaalisesti terveestä pisteestä, joten kierroksen lopussa on selvää, saatiinko reitti käytyä kokonaan läpi, ja heti selvää, mikä kone tarvitsee huomiota, ennen kuin olet avannut yhtäkään kaaviota.
Trendit ja ennuste
Jokaiselle mittauskohdalle on saatavilla kolme trendinäkymää. “Overall level” piirtää laajakaistaisen tärinätason peräkkäisten käyntien yli suhteessa ISO 10816-1:n vyöhykerajoihin. “Frequencies” seuraa yksittäisiä taajuuskomponentteja, mikä on tapa, jolla kehittyvä laakerivika erottuu hitaasta epätasapainon kasvusta. Waterfall-näkymä pinoaa enintään 12 viimeisintä kanavan 1 spektriä, joten uusi huippu, jota ei ollut kolme käyntiä sitten, tulee näkyviin harjanteena eikä pelkkänä lukuna.
Ohjelma myös ekstrapoloi. Käyttäen enintään 6 viimeisintä käyntiä se sovittaa suoran ja ilmaisee tuloksen muodossa noin N päivää vyöhykkeeseen X. On tärkeää esittää tämä täsmälleen samoin kuin käyttöoppaassa: se on karkea arvio kunnossapidon suunnittelua varten, tuotettu muutaman pisteen lineaarisella ekstrapoloinnilla. Se ei ole taattu jäljellä oleva käyttöikä, eikä epälineaarisesti kehittyvä vika noudata sitä. Rehellisesti käytettynä se on tapa päättää, kumpi kahdesta koneesta ajoitetaan ensin.
Mitä käynti voi sisältää lukujen lisäksi
Pelkkä tärinälukema menettää usein asiayhteyden, joka teki siitä merkityksellisen. Siksi jokaiseen käyntiin voidaan tallentaa myös vapaamuotoinen tekstihuomautus, lämpötilalukema ja valokuva jpg-, png- tai bmp-muodossa, jotta löysä suojus, öljyvuoto tai väliaikainen kytkin dokumentoituu sen mittauksen yhteyteen, jota se selittää. Reitin sisällä voidaan tallentaa myös enintään 120 sekunnin alasajo, mikä tarkoittaa, että epäilyttävän koneen alasajo voidaan tallentaa kierroksen aikana sen sijaan, että se ajoitettaisiin erilliseksi käynniksi.
Reittiraportti
Yksi HTML-raportti tuotetaan jokaista tarkastuspäivää kohden, nimeltään report_YYYY-MM-DD.htm. Se on asiakirja, joka menee kunnossapidon suunnittelijalle tai asiakkaalle kierroksen lopuksi, ja se avautuu, kuten muutkin raportit, missä tahansa selaimessa ilman, että ohjelmisto on asennettuna lukijan tietokoneelle.
Käytännön huomioita, jotka kannattaa tietää etukäteen
- Jos COM-porttia ei ole hyväksytty, mittauspainikkeet eivät harmaannu. Ne vastaavat sen sijaan “Measurement is not available.”, joten puuttuva laite näyttää kieltäytymiseltä eikä poistetulta käytöstä olevalta liittymältä.
- Reittiikkunan avaaminen pysäyttää käynnissä olevan Signal Monitor- tai Run-down-toiminnon. Laitteessa on vain yksi portti, ja reittimoduuli ottaa sen haltuunsa. Tämä on odotettu toiminta, ei vika.
- Laakerien määrän vähentäminen pisteessä estetään, jos poistuvalla laakerilla on jo mittaushistoriaa. Ohjelma suojaa trendiä eikä asettelua.
- Reitin tai pisteen poistaminen ei pyyhi tietoja. Kansio siirretään kohteeseen
Routes\_deleted, joten kentällä tehty poisto voidaan perua myöhemmin toimistolla.
Data pysyy luettavissa myös ohjelman ulkopuolella
Reittitieto tallennetaan tavallisiin tiedostoihin, SI-yksiköissä, desimaalipisteellä riippumatta Windowsin aluekohtaisista asetuksista. Tämä viimeinen yksityiskohta kuulostaa merkityksettömältä, mutta ei ole: se tarkoittaa, että kannettavalla tietokoneella tallennettu reitti, joka on asetettu kielelle, jossa käytetään desimaalipilkkua, avautuu oikein millä tahansa toisella koneella, ja tiedostot voidaan jäsentää omilla työkaluillasi ilman muunninta.
Asetukset, yksiköt, kielet ja näytön skaalaus
Kaikki, mikä muuttaa sitä, miten ohjelma mittaa ja miltä se näyttää, on yhdellä päänäytön välilehdellä, “F4 – Settings”. Siellä ei ole sisäkkäistä asetusikkunoiden puuta, jota pitäisi selata: anturiherkkyys, signaaliparametrit, käyttöliittymän kieli, “UI Scale”, “Units”-järjestelmä, “Balancing form” -kytkin ja “Experimental”-ominaisuuksien valintaruudut ovat kaikki samalla näytöllä, ja siellä näkyvät arvot ovat ne arvot, joita laite käyttää juuri nyt.
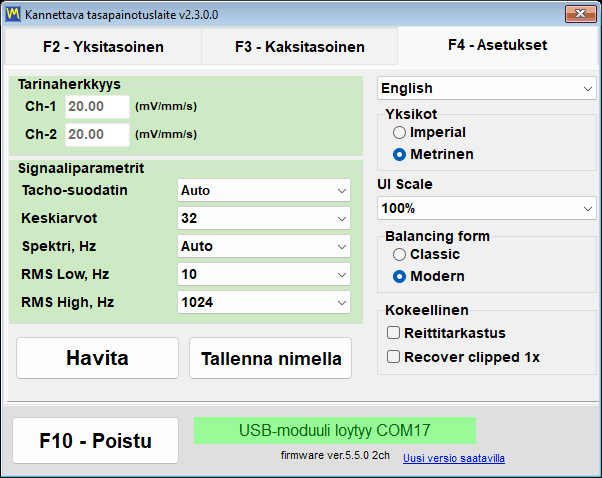
Kaksi painiketta vasemmassa alakulmassa hallitsee pysyvyyttä. “Save” kirjoittaa nykyiset asetukset Bs1A.cfg-asetustiedostoon, jolloin niistä tulee oletusarvot seuraavalla käynnistyskerralla, ja “Discard” peruuttaa tallentamattomat muutokset ja lukee arvot uudelleen kyseisestä tiedostosta. Useimmat parametrit — “Tacho filter”, “Averages”, “Spectrum, Hz”, RMS-kaista ja yksikköjärjestelmä — tulevat voimaan heti, kun ne muutetaan, ja ne kirjoitetaan Bs1A.cfg-tiedostoon automaattisesti, kun ohjelma sulkeutuu normaalisti. Kieli, “UI Scale”, “Balancing form” ja kokeelliset valintaruudut kirjoitetaan tiedostoon välittömästi muutoksen yhteydessä, joten niiden kohdalla “Save”-painiketta ei koskaan tarvitse painaa.
Anturiherkkyys, lukittu tarkoituksella
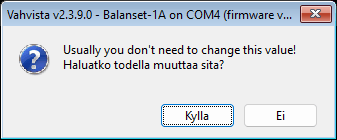
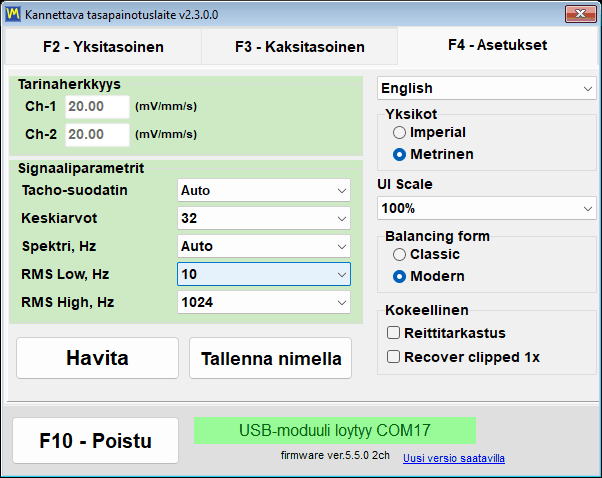
Ryhmä “Vibration sensitivity” sisältää yhden kertoimen kanavaa kohden yksikössä mV/(mm/s). Oletusarvo on 20, mutta kalibroitu laite kirjoittaa omat kanavakohtaiset kertoimensa näihin kenttiin yhdistettäessä, koska jokainen laite kalibroidaan yhdessä antureidensa kanssa sarjana ja arvot voivat poiketa 20:stä huomattavasti. Nelikanavainen Balanset-4A lisää kentät Ch-3 ja Ch-4. Kentät on suojattu vahingossa tapahtuvilta muutoksilta: mitään ei voi kirjoittaa niihin ennen kuin napsautat ryhmää ja vahvistat kehotteen “Do you really want to change it?”. Juuri tämä yksi kysymys estää käyttäjää kalibroimasta koko laitetta huomaamatta uudelleen vahingossa osuneella näppäimenpainalluksella kenttätyön keskellä. Väärä kerroin skaalaa kaikki mm/s-lukemat suhteessa, mutta sillä ei käytännössä ole vaikutusta laskettuihin korjausmassoihin ja -kulmiin, koska kaikki ajot mitataan samalla anturilla. Muuta näitä lukuja vain, jos anturisi poikkeaa vakioanturista; jos laite on kytkettynä, kun tallennat ne, ohjelma kysyy “Write the new sensor coefficients to the device?”, ja “Yes” ylikirjoittaa itse laitteeseen tallennetun kalibroinnin.
Signaaliparametrit
| Parametri | Arvot | Oletus | Mitä se muuttaa |
|---|---|---|---|
| “Takometrisuodatin” | “Automaattinen”, “Hieno (1 %)”, “Normaali (2 %)”, “Karkea (5 %)”, “Hyvin karkea (10 %)”, “Erittäin karkea (20 %)”, “Pois (40 %)” | “Auto” | Sallittu nopeuden vaihtelu peräkkäisten kierrosten välillä |
| “Averages” | “Auto” / 8 / 16 / 32 / 64 / 128 / 256 | “Auto” | Kuinka monta kierrosta keskiarvoistetaan yhdeksi mittaukseksi Tärinämittarissa ja Classic-tasapainotusikkunoissa; useampi tarkoittaa vakaampaa tulosta ja vähemmän kohinaa mutta pidempää mittausta. “Auto” valitsee määrän itse |
| “Max. repeat” | 1 / 3 / 4 / 8 / 10 / 15 / 20 | 3 | Kuinka monta mittausta Classic-yksitasoisten ja kaksitasoisten ikkunoiden kukin ajo ottaa; niiden vektorit keskiarvoistetaan ajon tulokseksi, ja suuri hajonta ilmoitetaan istuntolokissa |
| “Spektri, Hz” | 100–8000, tai “Auto” | “Auto” | Spektrissä näytettävä enimmäistaajuus; “Auto” valitsee alueen pyörimisnopeuden perusteella |
| “RMS Low, Hz” | 1–10 | 10 | Kokonaistärinätason kaistan alaraja; kun takosignaali on käytettävissä, ohjelma itse laskee sen hitaalla roottorilla puoleen pyörimistaajuudesta |
| “RMS ylä, Hz” | 1024 / 2048 / 4096 / 8192 | 1024 | RMS-kaistan yläraja; kun alaraja on 10 Hz, arvo 1024 antaa standardin ISO 10816 / ISO 20816 mukaisen kaistan 10–1000 Hz, suuremmat arvot laajentavat sitä spektrin yläpäätä kohti |
| “Vibration evaluation standard” | “Off”, ISO 20816-3 (ryhmä 1 tai 2, jäykkä tai joustava tuenta), ISO 10816-1 (luokka I–IV) | “Off” | Värikoodaa kokonaistärinän Vs valitun standardin vyöhykkeiden mukaan: A vihreä, B keltainen, C oranssi, D punainen |
Kun tacho filter on tilassa “Auto”, se valitsee toleranssinsa mukautuvasti: se alkaa 2 prosentista, ja jos pyörintä on epätasaista, löysentyy vaiheittain jopa 40 prosenttiin, jolloin mittaus merkitään tehdyksi heikentyneellä tarkkuudella. Vibration Meterin reaaliaikaisessa mittausvirrassa “Auto” vastaa kiinteää 20 prosenttia. Tämä kompromissi kannattaa tuntea ennen sen muuttamista: liian tiukka suodatin hylkää pyörimisnopeuden kokonaan hihnakäytöllä tai tärisevällä alustalla, kun taas liian löysä suodatin hyväksyy mittauksen mutta heikentää vaihetarkkuutta.
“Auto”-keskiarvoistus valitsee kierrosten määrän tarkimman tuloksen saamiseksi: Tärinämittarin mittaus pysähtyy heti, kun 1x-vektori on vakiintunut, vähintään 16 ja enintään 256 kierroksen jälkeen, tai noin 20 sekunnin kuluttua, kun 8 kierrosta on kertynyt; Classic-tasapainotusikkunoissa, joissa määrän on oltava tiedossa etukäteen, se ottaa kierrokset, jotka mahtuvat noin 4 sekuntiin nykyisellä nopeudella. Modern-tasapainotuslomake ei käytä tätä kenttää, koska sen oma “Measurement mode” ratkaisee, kuinka kauan se mittaa.
Luettelo “Vibration evaluation standard” on välilehden uusin kohta. Se värittää kokonaistärinän Vs Tärinämittarissa ja molemmissa tasapainotuslomakkeissa valitun standardin vyöhykkeen mukaan, joko ISO 20816-3 koneryhmille 1 tai 2 jäykällä tai joustavalla tuennalla tai ISO 10816-1 koneluokille I–IV: A vihreä, B keltainen, C oranssi, D punainen. “Off”, oletus, poistaa arvioinnin käytöstä. Valinta tulee voimaan heti ja kirjoitetaan tiedostoon Bs1A.cfg muiden signaaliparametrien mukana, ja luvun takana oleva RMS-kaista asetetaan vain täällä, F4-välilehdellä.
Metriset ja imperiaaliset yksiköt
Yksikköjärjestelmä vaihdetaan “Units”-ryhmässä, “Metric”- (oletus) ja “Imperial”-järjestelmän välillä. Kytkin kattaa jokaisen suureen, jota ohjelma käsittelee, sekä näytöllä että raporteissa.
| Määrä | Metrinen | Imperial |
|---|---|---|
| Paino (massa) | g | oz |
| Säde ja pituus | mm | välissä |
| Epätasapaino (momentti) | g*mm | oz*in |
| Tärinän nopeus | mm/s | inch/s |
| Roottorin massa ISO 21940-11 -standardia varten | kg | paunaa |
| Materiaalin tiheys | g/cm3 | oz/in3 |
Ohjelma laskee ja tallentaa tiedot sisäisesti aina SI-järjestelmässä eli yksiköissä g, mm, g*mm, mm/s ja kg, ja muuntaa arvot vain syötön ja näytön yhteydessä. Tästä syystä arkistotietue tai tallennettu istunto ei rikkoudu, kun kollega avaa sen toisella yksikköjärjestelmällä valittuna. Vaihdon jälkeen yksikkömerkinnät päivittyvät heti jokaisessa ikkunassa, kaaviossa ja raportissa. Modern-tasapainotuslomake muuntaa myös jo syötetyt ja näytetyt luvut, joten 2 oz muuttuu 56,7 g:ksi; Classic-ikkunat eivät laske uudelleen jo näytöllä olevia lukuja, ja jos Classic-lomake on valittuna tai Classic-ikkuna on auki, ohjelma varoittaa tästä ja suosittelee uudelleenkäynnistystä, joten valitse yksiköt ennen Classic-työn aloittamista. Pienet korjausmassat näytetään mukautuvalla tarkkuudella aina 0,001 g:aan tai 0,001 oz:iin asti, jotta hienon painon arvo ei katoa pyöristyksessä.
27 käyttöliittymäkieltä
Ohjelma ja sen käyttöohje on käännetty 27 kielelle: englanti, bulgaria, tšekki, tanska, saksa, viro, espanja, ranska, indonesia, italia, latvia, liettua, unkari, hollanti, norja, puola, portugali, portugali (Brasilia), romania, venäjä, slovakia, sloveeni, suomi, ruotsi, turkki, ukraina ja japani. Kieliluettelo on asetusvälilehden oikeassa yläkulmassa.
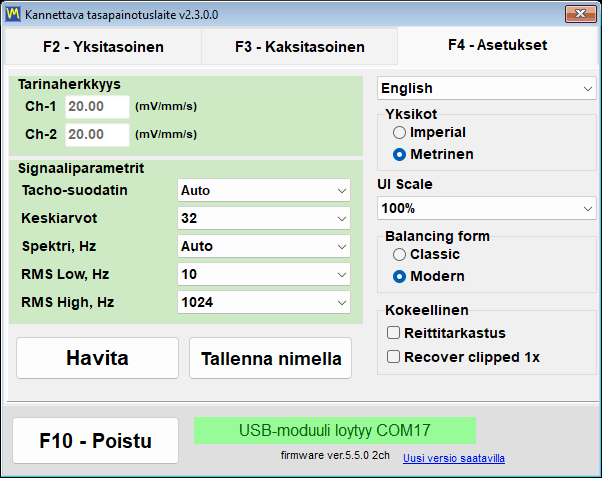
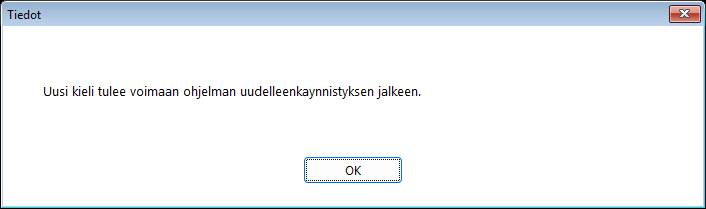
Luettelon nimet kirjoitetaan latinalaisilla aakkosilla, joten venäjä näkyy muodossa “Russkiy” ja japani muodossa “Nihongo”, minkä ansiosta löydät aina takaisin, vaikka vaihtaisit kieleen, jota et osaa lukea. Valinta kirjoitetaan heti tiedostoon Bs1A.cfg ja tulee voimaan, kun ohjelma käynnistetään uudelleen; ilmoitus “The new language will take effect after the program is restarted.” näytetään tarkoituksella kahdella kielellä samanaikaisesti, nykyisellä ja juuri valitsemallasi. Käyttöliittymän kieli ohjaa myös HTML-raporttien sisällä olevia otsikoita, joten asiakkaalle annettava tasapainotuspöytäkirja tulee asiakkaan kielellä.
UI Scale kenttäkannettaville tietokoneille
“UI Scale” tarjoaa vaihtoehdot 100, 125, 150, 175 ja 200 prosenttia, ja se sovelletaan Windowsin järjestelmän DPI-skaalauksen päälle, joten elementtien lopullinen koko on näiden kahden yhdistelmä. Kielen tavoin skaalaus tulee voimaan, kun ohjelma käynnistetään uudelleen. Ikkunoissa “Vibration Meter”, “Charts”, tasapainotus ja “Balancing archive” Suurenna-painike skaalaa lisäksi fontit, painikkeet, kentät ja kaavioiden akselit käytettävissä olevaan näyttöalaan, ja ikkunan palauttaminen ennalleen palauttaa perusskaalauksen; tämä toiminto on oletuksena käytössä, ja sen voi poistaa käytöstä asetustiedostossa avaimella MaximizeZoom=0 osiossa [UI]. Jokainen ikkuna pysyy työpöydän työalueen sisällä, joten 150 ja 200 prosentin skaalauksella valintaikkuna ei enää jää tehtäväpalkin taakse eikä sen alimman painikerivin painikkeet leikkaudu, ja ohjelma pienentää automaattisesti otsikon tai painikkeen fonttia, kun pitkä käännös ei mahdu siihen. Kiinteäasetteluinen valintaikkuna, joka ei mahtuisi pystysuunnassa, kuten toleranssilaskin suurella skaalauksella pienellä näytöllä, näytetään sen sijaan pienennetyllä skaalauksella leikkaamisen sijaan.
Balancing form ja kokeelliset kytkimet
Ryhmä “Balancing form” määrittää, minkä ikkunan “F6 – Balancing”-painike avaa, “Classic”- vai “Modern”-ikkunan. Valinta tallennetaan heti ja tulee voimaan seuraavalla kerralla, kun tasapainotusikkuna avataan, ilman uudelleenkäynnistystä. Ryhmä itse tulee näkyviin vasta sen jälkeen, kun ohjelma on tunnistanut liitetyn laitteen, jossa on tuettu laiteohjelmisto; siihen asti se pysyy piilossa, ja tiedostoon Bs1A.cfg aiemmin tallennettu arvo on edelleen voimassa.
Ryhmässä “Experimental” on kolme valintaruutua, jotka kaikki ovat oletuksena pois päältä. “Bump test” lisää ominaistaajuus-välilehden Tärinämittariin. “Route inspection” lisää painikkeen “F9 – Route Inspection”, ja sen kytkeminen rakentaa päänäkymän heti uudelleen ilman uudelleenkäynnistystä. “Recover clipped 1x” muuttaa sitä, mitä tapahtuu, kun tärinäsignaali ylittää mitta-alueen: mittauksen hylkäämisen sijaan ohjelma rekonstruoi pyörimiskomponentin signaalin vääristymättömistä osista heikentyneellä tarkkuudella ja merkitsee tuloksen likimääräisesti rekonstruoiduksi. Valintaruutu “Bump test” ei, kuten ryhmä “Balancing form”, näy lainkaan ennen kuin laite, jossa on tuettu laiteohjelmisto, on tunnistettu; tallennettu asetus säilyy uudelleenkäynnistyksen yli, mutta välilehti ilmestyy Tärinämittariin vasta laitteen tunnistushetkellä, ja valintaruudun tyhjentäminen poistaa välilehden ja pysäyttää käynnissä olevan testin.
Bs1A.cfg: asetukset ovat pelkkä tekstitiedosto
Kaikki asetukset tallennetaan yhteen tekstimuotoiseen INI-tiedostoon, Bs1A.cfg, joka sijaitsee tiedoston Bs1A.exe vieressä tai kansiossa %LOCALAPPDATA%\BalSoft\Bs1A, kun edellinen kansio ei ole kirjoitettavissa. Ohjelma ei käytä lainkaan Windowsin rekisteriä. Tiedostoa voi muokata käsin, kun ohjelma on suljettu, mikä on yksinkertaisin tapa jakaa identtinen asetus koko huoltokannettavien kalustolle: kopioi yksi tiedosto. Herkkyyden, kohinatason, esiasetusten ja porauksen numeeriset arvot hyväksytään sekä desimaalipisteellä että desimaalipilkulla, joten käyttöliittymän kielen tai Windowsin aluekohtaisen muodon vaihtaminen ei nollaa niitä.
Asennus, järjestelmävaatimukset ja tietojen tallennuspaikka
Balanset-ohjelmisto on tavallinen Windows-työpöytäsovellus. Se asennetaan kerran kannettavaan tietokoneeseen, joka viedään koneen luo, ja siitä eteenpäin laite on vain USB-laite, jonka ohjelma löytää itse.
Ohjelma toimitetaan sarjan mukana USB-muistitikulla, ja sen voi ladata myös Bs1ASetup.exe-asennusohjelmana tai arkistona. Tarvitsetko korvaavan kopion? Ota yhteyttä Vibromera-tukeen laitemallisi kanssa varmistaaksesi oikean ohjelmistoversion.
| Parametri | Vaatimus |
|---|---|
| Käyttöjärjestelmä | Windows 7, 8, 10 tai 11, 32-bittinen tai 64-bittinen; 64-bittinen Windows 10 tai 11 suositellaan |
| Suoritin ja muisti | Kaksiytiminen suoritin ja 1 GB RAM-muistia; 2 GB suositellaan |
| Portti | Yksi vapaa USB-portti; laite, sen anturit ja takometri saavat kaikki virtansa siitä |
| Levytila | Noin 150 MB |
| Näyttö | 1280×1024 100 prosentin käyttöliittymäskaalauksella; 125 prosentin skaalauksesta alkaen tasapainotusikkuna tarvitsee suhteessa enemmän pikseleitä |
| Järjestelmänvalvojan oikeudet | Ei vaadita itse ohjelmalle, joka asentuu käyttäjän omaan kansioon; ohjatun asennuksen ajamat laiteajurin ja tietokantakomponentin (BDE) asennusohjelmat voivat pyytää niitä |
| Internet-yhteys | Ei vaadita mittaamiseen, tasapainotukseen tai raportointiin; tarvitaan päivityksiin, Vibromera-tiliin liittämiseen ja raportin lähettämiseen tukeen |
Kaksi tapaa asentaa
Ohjattu asennus on suositeltu tapa tietokoneella, jossa ohjelmaa ei ole koskaan ollut. Käynnistä Bs1ASetup.exe ja etene ohjatun toiminnon vaiheiden läpi; oletussijainti on nykyisen käyttäjän Documents\BalSoft-kansio, ja ohjelma sijoittuu Bs1A-alikansioon, jolloin poluksi tulee Documents\BalSoft\Bs1A\Bs1A.exe. Laitteen ei tarvitse olla kytkettynä asennuksen aikana. Yksi ohjatun toiminnon vaihe kannattaa lukea kahteen kertaan: lopuksi se ajaa automaattisesti laiteajurin asennusohjelman ja sen jälkeen tietokantakomponentin (BDE) asennuksen peräkkäin, ja Windows voi pyytää järjestelmänvalvojan lupaa kummallekin; anna molempien valmistua äläkä peruuta niitä, koska ilman tietokantakomponenttia istuntoarkisto ei toimi. Sen jälkeen ohjattu toiminto luo “Bs1A”-työpöytäkuvakkeen, ellet poistanut kyseistä valintaruutua, sekä Käynnistä-valikon ryhmän “Bs1A”, joka sisältää ohjelman, “Manual”-oppaan, linkin valmistajan sivustolle ja asennuksen poisto-ohjelman.
Ohjelma on myös siirrettävä. Se ei koske Windowsin rekisteriin, ja kaikki sen asetukset sijaitsevat tiedostossa Bs1A.cfg suoritettavan tiedoston vieressä, joten koko sovelluksen voi purkaa mihin tahansa sopivaan kansioon ja käynnistää sieltä — myös USB-tikulta, joka kulkee laitteen mukana. Kaksi varausta pätee. Sovellusta on parempi olla purkamatta kansioon Program Files: ilman järjestelmänvalvojan oikeuksia sinne ei voi kirjoittaa mitään, joten ohjelma säilyttäisi asetuksensa ja lokinsa sen sijaan kansiossa %LOCALAPPDATA%\BalSoft\Bs1A, ja päivitys voi tarvita järjestelmänvalvojan hyväksynnän. Ja jos tietokoneessa ei ole koskaan tehty ohjattua asennusta, aja ohjattu asennus kertaalleen kyseisellä koneella, koska vain se asentaa tietokantakomponentin (BDE) ja laiteajurin, joita ilman istuntoarkisto ei toimi; sen jälkeen voit päivittää millä tahansa tavalla.
Ensimmäinen käynnistys
Käynnistä Bs1A.exe, jolloin pääikkuna avautuu ja ohjelman versio näkyy otsikkopalkissa. Ikkunan alareunan yhteystilarivi kertoo heti, missä kolmesta tilanteesta olet: “USB module found on” ja COM-portin numero tarkoittaa, että laite on valmis, “USB module not connected” tarkoittaa, ettei laitetta löytynyt, ja punainen “Firmware not supported on COM…” tarkoittaa, että laite vastasi, mutta sen laiteohjelmisto on vanhempi kuin 5.5.0. Ohjelma ei koskaan avaudu kahteen kertaan — sen käynnistäminen uudelleen vain tuo olemassa olevan ikkunan etualalle ja palauttaa sen, jos se oli pienennettynä — koska kaksi instanssia kilpailisi samasta COM-portista.
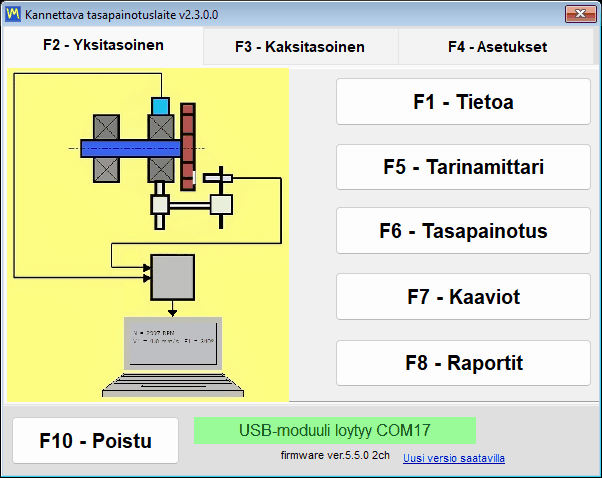
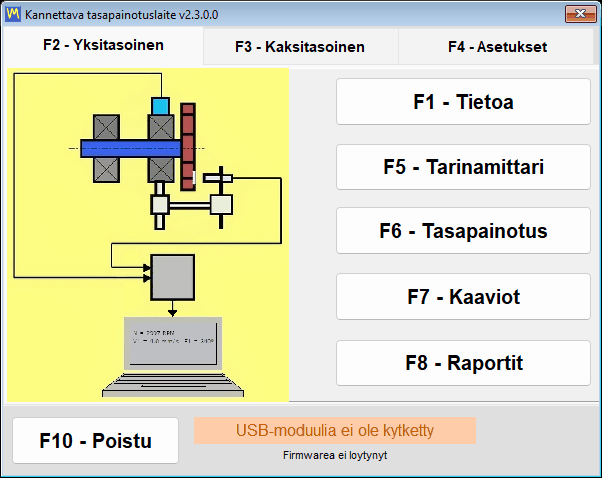
Voit asentaa ohjelman ja tutustua siihen jo ennen kuin laitteisto saapuu. Kun laitetta ei ole liitetty, pääikkuna avautuu silti ja pysyy täysin käytettävissä — estäviä valintaikkunoita ei ole — ja tilarivi vain ilmoittaa, ettei mitään löytynyt. Kielen valinta on yleensä ensimmäinen asia asennuksen jälkeen: valitse se välilehdeltä “F4 – Settings” ja sulje sitten ohjelma komennolla “F10 – Exit” ja käynnistä se uudelleen.
Missä tiedostot sijaitsevat
| Kohde | Jossa | Huomautus |
|---|---|---|
| Asetukset | Bs1A.cfg, tiedoston Bs1A.exe vieressä | Pelkkää INI-tekstiä; kieli, skaala, valinta “Balancing form” ja valintaruudut “Experimental” kirjoitetaan heti niiden muuttuessa, loput komennolla “Save” ja normaalissa poistumisessa. Jos ohjelmakansio ei ole kirjoitettavissa, asetukset, lokit ja ladatut päivitykset menevät kansioon %LOCALAPPDATA%\BalSoft\Bs1A |
| Istuntoarkisto ja raportit | Documents\BalSoft\Bs1A | Aina nykyisen käyttäjän Documents-kansiossa, riippumatta siitä, mihin ohjelma itse on asennettu |
| Toimintalokit | Lokikansio tiedoston Bs1A.exe vieressä | bs1a.log sekä bs1a.1.log – bs1a.5.log, enintään 5 MB tiedostoa kohden ja enintään 5 tiedostoa |
| Raporttimallit | Kansio ReportTpl tiedoston Bs1A.exe vieressä | Muokattavissa, joten pöytäkirjaan voi lisätä oman kirjelomakkeen |
| Ikkunoiden kuvakaappaukset | Documents\Bs1A\Screenshots | F12-näppäin tallentaa ne PNG-tiedostoina |
Koska arkisto pidetään tarkoituksella käyttäjän Documents-kansiossa eikä suoritettavan tiedoston vieressä, se säilyy ohjelmapäivitysten ja jopa täydellisen uudelleenasennuksen yli; jos ohjelma on asennettu toiseen kansioon ja aiemman version arkisto on jäänyt tiedoston Bs1A.exe viereen, ohjelma kopioi sen kerran kansioon Documents\BalSoft\Bs1A ensimmäisellä käynnistyksellä, jos siellä ei vielä ole arkistoa, poistamatta alkuperäistä. Teknikon siirtäminen toiselle kannettavalle tarkoittaa ohjelman asentamista sinne ohjatulla asennuksella, koska laiteajuria ja tietokantakomponenttia ei voi siirtää kopioimalla kansioita, ja sen jälkeen, ohjelman ollessa suljettuna molemmilla tietokoneilla, tiedoston Bs1A.cfg ja raporttimallien kopioimista ohjelmakansiosta sekä arkiston, tietokantakansion ja jokaisen kansion, jonka nimi alkaa merkeillä Arc, kopioimista kansiosta Documents\BalSoft\Bs1A samoihin paikkoihin uudella tietokoneella. Mitään ei tarvitse deaktivoida, siirtää tai lisensoida uudelleen.
Laitteen yhdistäminen ja laiteohjelmistovaatimus 5.5.0
Liitä tärinäanturit koteloon merkittyihin kanavaliittimiin Ch-1–Ch-4 — Balanset-1A:ssa niitä on kaksi, Balanset-4A:ssa neljä — ja lasertakometri Tacho-liittimeen. Kotelon vanhemmissa versioissa samat tulot on merkitty X1 ja X2 tärinälle sekä X3 takometrille, joten älä hämmästy, jos laitteesi merkinnät poikkeavat tästä. Kiinnitä tärinäanturit tasapainotettavan roottorin laakerikannattimiin, liimaa heijastava merkki roottoriin ja liitä USB-moduuli tietokoneeseen USB-kaapelilla. Järjestyksellä ei ole väliä, koska laite otetaan käyttöön milloin tahansa, myös ohjelman ollessa jo käynnissä.
Yksi yksityiskohta aiheuttaa enemmän tukipyyntöjä kuin mikään muu: takometri saa virtansa omasta kaapelistaan laitteelta eikä tarvitse paristoja, joten paristokotelon kantta ei ole syytä avata. Kun olet liittänyt sen, paina ON, sitten AUTO, joka sytyttää lasersäteen, ja lopuksi LASER, joka kirkastaa sädettä, jotta merkki luetaan luotettavasti; jos LASER-painiketta ei ole painettu, säde on himmeä ja kierroksia voidaan lukea aukkoisesti. Mitä lähempänä takometri on merkkiä, sitä luotettavampi lukema on: yleensä 20–50 cm, hyvissä olosuhteissa noin 500 mm:iin asti. Älä katso säteeseen.
Erillistä Connect-painiketta ei ole
Ohjelma tarkistaa COM-portit itsenäisesti noin 1,5 sekunnin välein, löytää laitteen ja kysyy sen laiteohjelmiston version. Löydetty portti muistetaan, joten seuraava käynnistys yhdistää nopeammin. Toisen ohjelman avoinna pitämä portti ei pysäytä tarkistusta — jäljellä olevat portit tarkistetaan silti, ja varattu portti yritetään uudelleen myöhemmällä kierroksella — eikä vieressä olevan portin vieras Arduino-kortti myöskään estä hakua. COM-portin ajurin asentaa ohjattu asennus; sen ansiosta laite näkyy Laitehallinnassa COM-porttina nimellä “Arduino Due”. USB-tilarivin napsauttaminen pakottaa välittömän haun sen sijaan, että odotettaisiin seuraavaa kierrosta.
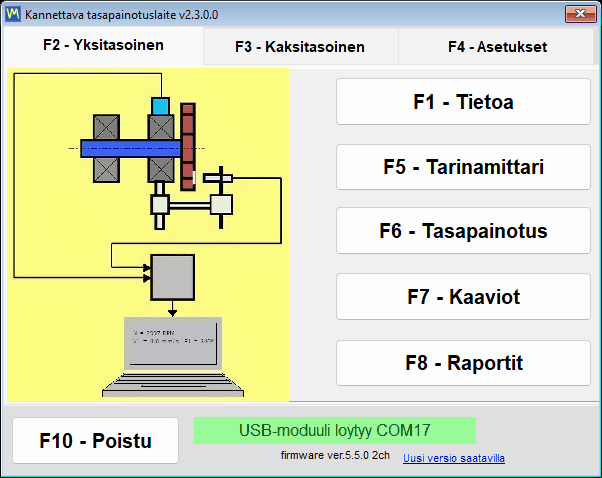
| Tilarivin teksti | Väri | Mitä se tarkoittaa |
|---|---|---|
| “USB module found on” sekä portin numero | Vihreä | Laite on liitetty ja vastaa |
| “USB-moduulia ei ole kytketty” | Vilkkuva keltaoranssi | Laitetta ei löydy, ja taustahaku on käynnissä |
| “USB-moduuli on irrotettu” | Oranssi punaisella tekstillä | Kaapeli on juuri vedetty irti; rivi muuttuu sitten vilkkuvaksi tekstiksi “USB module not connected”, kunnes laite palaa |
| “USB-moduuli portissa COM4 – ei vastaa” | Oranssi | COM-portti on olemassa, mutta laiteohjelmisto ei vastaa, yleensä koska toinen ohjelma pitää porttia varattuna |
| “Laiteohjelmistoa ei tueta portissa COM4” | Oranssi punaisella tekstillä | Laite vastaa, mutta sen laiteohjelmisto on vanhempi kuin 5.5.0, ja mittaukset on estetty |
Malli, portti ja laiteohjelmisto näkyvät aina ruudulla
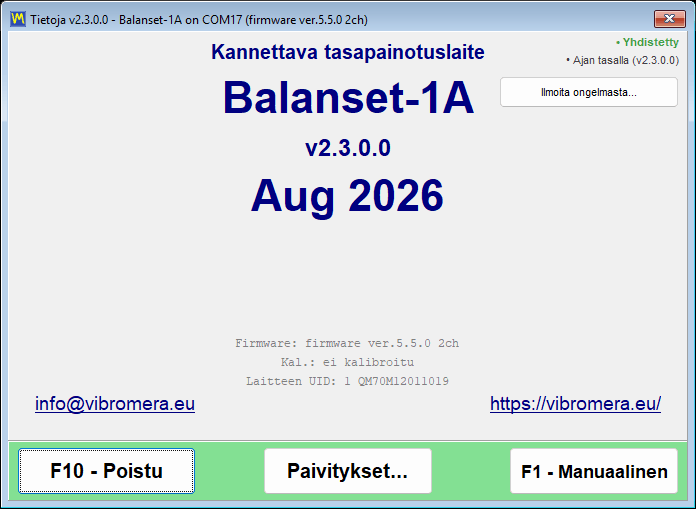
Tilarivin vieressä ohjelma tulostaa laitteen laiteohjelmiston rivinä, kuten firmware ver.5.5.0 2ch. Numero on laitteen sisäisen ohjelman versio, ja 2ch tai 4ch on kanavien määrä, jonka perusteella ohjelmisto tietää, näyttääkö se Ch-3 ja Ch-4 ja kuinka monta korjaustasoa tarjotaan. Samat kolme tietoa — malli, COM-portti ja laiteohjelmisto — toistetaan jokaisen ikkunan otsikkorivillä, esimerkiksi Balanset-1A on COM4 (firmware ver.5.5.2 2ch), joten työn aikana otettu kuvakaappaus sisältää aina oman alkuperänsä. Ikkuna “F1 – About” lisää ohjelman version, tällä hetkellä 2.3.7.0, laitetunnisteen, joka näytetään nimellä Device UID ja joka on piiriin poltettu numero eikä laitteen tarrassa painettu sarjanumero, kalibrointipäivän sekä tehtaalla laitteeseen kirjoitetut kanavakohtaiset herkkyyskertoimet.
Laiteohjelmisto 5.5.0 tai uudempi vaaditaan
Tämä ohjelmaversio mittaa vain laiteohjelmistolla 5.5.0 ja uudemmilla. Vanhempia laiteohjelmistoja ei tueta, ja tämä koskee sekä vanhaa 4.10.x-sarjaa että väliversioita 5.0.x–5.4.x — laite, joka mittasi eilen laiteohjelmistolla 5.2.0, hylätään, kunnes se päivitetään. Hylkäys on selkeästi ilmoitettu, ei hiljainen. Laite tunnistetaan silti, ja sen COM-portti pidetään tarkoituksella sille varattuna, koska sisäänrakennettu päivitystoiminto tarvitsee juuri sitä porttia. Tilarivi muuttuu oranssiksi punaisella tekstillä “Firmware not supported on COMx”, sen alla oleva laiteohjelmiston versio näytetään punaisella, ja kerran kutakin portin ja laiteohjelmistoversion yhdistelmää kohden sekä uudelleen ohjelman uudelleenkäynnistyksen jälkeen ohjelma kysyy “Update the device firmware now?”. Vastaa “Yes”, jolloin ikkuna “Updates” avautuu; jos vastasit “No”, avaa se itse myöhemmin kohdasta “F1 – About” painikkeella “Updates…”. Kunnes laiteohjelmisto on päivitetty, tilapainikkeet toimivat edelleen ja ikkunat avautuvat edelleen, mutta Tärinämittarin ja Analysaattorin reaaliaikaiset tietovirrat eivät käynnisty, eikä tasapainotusajoa hyväksytä.
Yksi seuraus on syytä sanoa suoraan, koska se koskee tietoja, joita sinulla saattaa jo olla: ennen 5.x-laiteohjelmistoa tehtyjä arkistotietueita tämä versio ei enää voi lukea oikein. Tiedostot ovat ehjiä, mutta tasot näytetään 16 kertaa liian pieninä ja eri taajuusasteikolla, joten tällaista tietuetta ei saa käsitellä mittauksena. Mittaa kone uudelleen nykyisellä laiteohjelmistolla tai avaa vanha tietue ohjelmaversiolla, joka on aiempi kuin 2.3.0; 5.x-laiteohjelmistolla tehdyt tietueet eivät ole muuttuneet, eikä ohjelma varoita vanhoista.
Laiteohjelmiston päivittäminen ohjelmasta käsin
Laiteohjelmisto päivitetään sovelluksen sisältä, ilman kolmannen osapuolen flashaustyökalua: avaa “F1 – About”, paina “Updates…” ja käytä lohkoa “Firmware”. Tehdaskalibrointi ei katoa: ohjelma tallentaa kopion herkkyyskertoimista ennen flashausta ja kirjoittaa ne takaisin sen jälkeen. Ohjelma lataa valitulle päivityskanavalle tarkoitetun version, tarkistaa sen tarkistussumman ja flashaa laitteen; koko toimenpide kestää 15–30 sekuntia, ja painikkeen alla oleva lokikenttä näyttää edistymisen muodossa “Downloading… NN%” ja sen jälkeen flashauksen viestit. Älä irrota laitetta sen ollessa käynnissä. Kun toimenpide päättyy, ilmestyy “Firmware updated successfully.” ja yhteys palautuu automaattisesti — kaapelia ei tarvitse irrottaa eikä ohjelmaa käynnistää uudelleen, koska laite tunnistetaan heti uudelleen ja uusi versio ilmestyy kaikkien avoimien ikkunoiden otsikoihin. Kanavien määrä luetaan samalla uudelleen, koska laiteohjelmistopäivitys voi muuttaa sitä. Jos aiempi yritys keskeytyi ja laite on jumissa käynnistyslataajassa, ikkuna tunnistaa tilan ja ilmoittaa “Bootloader detected (no firmware)”, ja uudelleenflashaus on vakiintunut palautustapa.
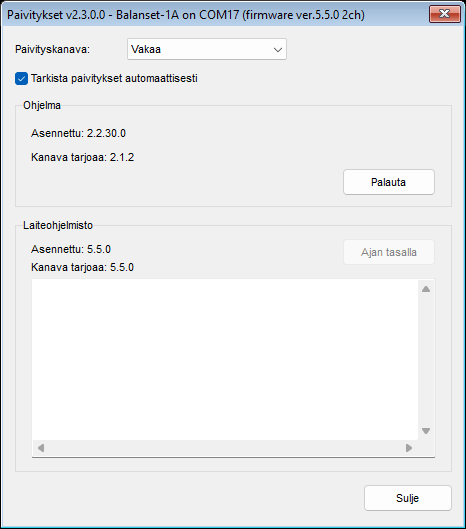
Kaapelin irtoaminen ei ole kaatuminen
USB-kaapelin irrottaminen kesken työn käsitellään ilman estäviä valintaikkunoita. Tilarivi vaihtuu tekstiksi “USB module disconnected”, käynnissä oleva mittaus päättyy siististi ja kirjoittaa istuntolokiin tekstin “ERROR: USB cable disconnected. Check USB connection.”, ja mittausikkunaan ilmestyy punainen kuvateksti “USB disconnected”. Taustahaku jatkuu käynnissä, joten kaapelin kytkeminen takaisin palauttaa yhteyden itsestään, ja Vibration Meterissä tai Analyzerissä käynnissä ollut reaaliaikainen tietovirta käynnistyy automaattisesti uudelleen avaamatta ikkunaa uudelleen. Vain keskeneräinen F9-tallennus on käynnistettävä uudelleen.
Ohjelmapäivitykset ja tuki
Ohjelma voi pitää itsensä ajan tasalla, ja se kertoo, mitä se tekee. Se tarkistaa uudet versiot palvelimelta updates.vibromera.com pelkän HTTPS-yhteyden kautta, taustalla käynnistyksen yhteydessä ja uudelleen, kun avaat ikkunan “About”, ja tulos välimuistetaan 24 tunniksi, jotta palvelinta ei kutsuta toistuvasti. Kun kanavallasi on saatavilla uudempi versio, pääikkunan oikeaan alakulmaan ilmestyy linkki “New version available”; kun päivitystä ei ole, kyseinen kulma on yksinkertaisesti tyhjä. Automaattisen tarkistuksen voi poistaa kokonaan käytöstä valintaruudulla “Check for updates automatically” ikkunassa “Updates”; kun se on pois päältä, linkki ja ilmaisinrivi eivät näy, ja ohjelma ottaa yhteyttä palvelimeen vain, kun avaat itse ikkunan “About” tai “Updates”. Tarkistus ikkunasta “About” ja asennus lähettävät palvelimelle palvelutietoja: ohjelman ja apuohjelman versiot, Windows-version, käyttöliittymän kielen, laitemallin ja tämän asennuksen satunnaisen tunnisteen.
| Rivi ikkunassa “About” | Merkitys |
|---|---|
| “Connected” tai “Offline” | Onko päivityspalvelin tavoitettavissa; tarkistuksen aikana näkyy “Checking server…” |
| “Päivitys saatavilla: X.Y.Z” | Uusi versio on saatavilla; avaa asennusikkuna napsauttamalla riviä |
| “Ajan tasalla” | Uusin versio on asennettu; napsautus toistaa tarkistuksen heti ohittaen 24 tunnin välimuistin |
| “Päivityksen tarkistus epäonnistui” | Palvelin ei ole tavoitettavissa; työkaluvihje selittää syyn, ja napsautus yrittää uudelleen |
| “Link to account…” tai “Linked as …” | Onko tämä ohjelmakopio liitetty Vibromera-tiliin, katso alla |
Päivityksen asentaminen
Linkin napsauttaminen avaa ikkunan “Update available”, jossa näkyvät uuden version numero, “Current version”, julkaisupäivä, latauksen koko ja julkaisutiedot. “Install now” käynnistää toimenpiteen ja “Later” lykkää sitä. Ohjelma lataa paketin, tarkistaa sen eheyden SHA-256-tarkistussummalla, sulkeutuu itse ja siirtää asennuksen apuohjelmalle BsUpdater.exe, joka ilmoittaa vaiheensa ja reaaliaikaisen tiedostolaskurin, kuten “Extracting… 1234 / 3288”, työn edetessä. Apuohjelma korvaa sitten tiedostot ja käynnistää uuden version, joka näyttää lyhyen ilmoituksen asennetusta versiosta. Jos lataus epäonnistuu, ikkuna pysyy auki ja näyttää tekstin “Download failed” tai “Update verification failed” sekä syyn, nykyinen versiosi pysyy asennettuna, ja voit korjata syyn ja painaa uudelleen “Install now”.
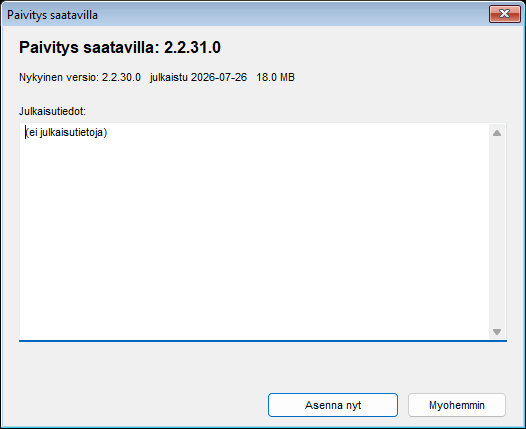
Päivitys ei koske tietoihisi. Tiedoston Bs1A.cfg asetukset säilyvät, tasapainotusarkisto säilyy, koska se sijaitsee käyttäjän Documents-kansiossa, ja muokkaamasi raporttimallit tallennetaan uusien rinnalle nimillä muotoa name.user-*.htm, ja ohjelma luettelee ne päivityksen jälkeen. Yrityksen kirjelomake siirretään näistä tallennetuista tiedostoista uuteen malliin käsin.
Palautus on myös sisäänrakennettu. Ennen minkään korvaamista apuohjelma tallentaa edellisen version varmuuskopion ohjelmakansion alikansioon updates, oletusasennuksessa Documents\BalSoft\Bs1A. Jos apuohjelma ei pysty asentamaan päivitystä, sen ikkunassa lukee “Could not update” tai “Could not update – changes rolled back” ja nykyinen versio toimii edelleen. Sähkökatkon keskeyttämä päivitys joko viimeistellään tai siivotaan seuraavassa käynnistyksessä, ja viimeisenä keinona ohjelmakansiosta voi ajaa BsUpdater.exe-apuohjelman käsin edellisen version palauttamiseksi. Voit myös astua tarkoituksella askeleen taaksepäin milloin tahansa painikkeella “Roll back” ikkunassa “Updates”, joka pyytää vahvistuksen ennen toimintaa. Windows pyytää UAC-vahvistuksen vain, kun asennushakemisto ei ole nykyisen käyttäjän kirjoitettavissa, kuten Program Files; siirrettävä asennus tai Documents-kansion alla oleva asennus päivittyy ilman kehotetta. Ja jos satut käynnistämään ohjelman apuohjelman ollessa käynnissä, käynnistys evätään ikkunalla, jonka otsikko on “Update in progress” — se on normaalia, eikä seuraava käynnistys pidä sitä epänormaalina päättymisenä.
Päivityskanavat
| Kanava | Mitä se tarjoaa |
|---|---|
| “Stable” | Testatut versiot; oletus ja suositeltu valinta tuotantokäyttöön |
| “Latest” | Uusin virallinen julkaisu |
| “Kokeellinen” | Esikatseluversiot, joihin liittyy nimenomainen varoitus mahdollisesta epävakaudesta |
| “Legacy” | Kiinnitetty vanhempi ohjelmaversio vanhemmalle laitteistolle; kanava ei sisällä laiteohjelmistoa, joten laiteohjelmistolohko näyttää tekstin “No build on this channel” |
Ikkunan “Updates” lohko “Program” näyttää tekstit “Installed: X.Y.Z” ja “Channel offers: X.Y.Z”, ja sen painike mukautuu tilanteeseen: “Update”, kun kanavalla on uudempi versio, “Roll back”, kun sillä on vanhempi, “Up to date”, kun asennettuna on täsmälleen kanavan versio. Lohko “Firmware” toimii samalla tavalla kytketylle laitteelle.
Ohjelman liittäminen Vibromera-tiliin
Päivityspalvelin toimittaa osan päivityksistä vain sellaisille ohjelmakopioille, jotka on liitetty Vibromera-tiliin. Liitoksen tila näkyy ikkunassa “About” ja ikkunan “Updates” vasemmassa alakulmassa: “Link to account…” tarkoittaa, että tätä kopiota ei ole liitetty, “Linked as …” ja tilin sähköpostiosoite tarkoittaa, että liitos on aktiivinen, ja “Account link was revoked – enter a new code” tarkoittaa, että palvelin on poistanut sen käytöstä. Kun uudempi versio on saatavilla vasta liittämisen jälkeen, ohjelma kertoo siitä tavallisen tarjouksen sijaan tekstillä “Update available after linking: X.Y.Z” ikkunassa “About” ja painikkeella “Link account…” lohkossa “Program”. Liittäminen kestää minuutin: napsauta linkkiriviä, avaa ikkunassa “Link to Vibromera account” näkyvä sivun osoite, kirjaudu Vibromera-tilillesi, kopioi 6-numeroinen parituskoodi kenttään “Pairing code:” ja paina “Link”; ohjelma tarkistaa sen jälkeen päivitykset heti uudelleen. Jos päivitys vaatii tilauksen, ikkuna “About” näyttää tekstin “Update requires a subscription” ja lohko “Program” selittää, että tämän version päivitykset vaativat aktiivisen tilauksen, eikä päivityspainiketta ole. Mittaaminen, tasapainotus, arkistointi ja raportointi eivät koskaan riipu liitoksesta.
Ongelmasta ilmoittaminen suoraan ohjelmasta
Tuki ei ole sähköpostiosoite, johon kuvaus pitää kirjoittaa muistin varassa. Avaa “F1 – About”, paina “Report a problem…”, ja ikkuna “Send report to Vibromera support” kerää teknisen taustatiedon puolestasi. Lisää kommentti kenttään “Comment (optional):”, ja koska raportti ei sisällä yhteystietojasi, kirjoita sinne sähköpostiosoitteesi tai puhelinnumerosi, jos odotat vastausta; liitä kuvakaappauksia kohdalla “Attach screenshots…” muodoissa PNG, JPG, BMP tai GIF, yhteensä enintään 25 MB, ja päätä, otatko mukaan “Attach full log (bs1a.log + rotated)”. Tavallisessa raportissa tämä valintaruutu on oletuksena päällä ja kannattaa jättää siihen, koska loki lyhentää vianmääritystä; epäonnistunutta päivitystä koskevassa valituksessa se on käytännössä pakollinen, koska vain kyseinen arkisto sisältää päivitysapuohjelman oman lokin. Minkä tahansa ikkunan nopea kuvakaappaus on yhden näppäimen päässä: F12 kirjoittaa PNG-tiedoston kansioon Documents\Bs1A\Screenshots.
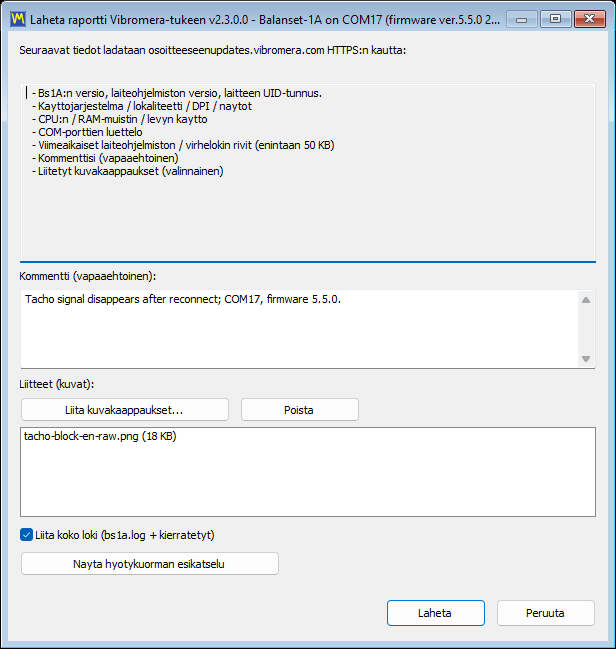
Jos edellinen istunto päättyi epänormaalisti, seuraava käynnistys kysyy “The previous session ended unexpectedly. Send a report to the developer?” ja avaa saman valintaikkunan palvelukommentti jo valmiiksi täytettynä; täyden lokin valintaruutu on päällä tässäkin, ja se kannattaa jättää päälle, koska loki näyttää, mitä tapahtui ennen kaatumista. Kesken jäänyttä tasapainotustyötä ei menetetä tämän aikana, koska istunto tallentuu automaattisesti jokaisessa vaiheessa ja ohjelma tarjoutuu palauttamaan sen. Jos palvelimeen ei saada yhteyttä, ohjelma tarjoutuu tallentamaan raportin tiedostona support-report-YYYYMMDD-HHMMSS.json ja avaa Resurssienhallinnan kyseisen tiedoston kohdalle, jotta se voidaan lähettää mitä tahansa muuta reittiä, esimerkiksi ikkunassa “About” näkyvään sähköpostiosoitteeseen. Myyntiä edeltävät ja yhteensopivuuskysymykset voi lähettää myös suoraan henkilölle WhatsAppissa osoitteessa https://wa.me/37258364849.
Offline-käyttö ja mitä tietoa lähtee tietokoneeltasi
Balanset-ohjelmisto on paikallinen Windows-ohjelma, joka keskustelee USB-laitteen kanssa. Sen takana ei ole pilvipalvelua eikä lisenssipalvelinta, johon pitäisi saada yhteys ennen kuin voi työskennellä. Tärinän mittaaminen, tasapainotustyön suorittaminen, korjauspainojen laskeminen, tuloksen tarkistaminen standardia ISO 21940-11 vasten ja HTML-pöytäkirjan tuottaminen tapahtuvat kaikki edessäsi olevalla kannettavalla, ja jokainen niistä toimii, vaikka verkkokaapeli olisi irti ja Wi-Fi pois päältä. Tällä on merkitystä paikoissa, joihin nämä laitteet todella viedään: laivan konehuoneessa, kaivoksessa, sementtitehtaassa, paperitehtaassa, kohteessa, jossa käytäntö kieltää ulkopuolisen kannettavan liittämisen laitosverkkoon kokonaan.
Vain kolme asiaa käyttää koskaan internetiä, kaikki valinnaisia ja kaikki menevät osoitteeseen updates.vibromera.com pelkän HTTPS-yhteyden kautta. Ensimmäinen on päivitystarkistus, jonka voi kytkeä pois päältä valinnalla “Check for updates automatically”, minkä jälkeen ohjelma ottaa yhteyttä palvelimeen vain, kun avaat itse ikkunan “About” tai “Updates”; ikkunasta “About” tehty tarkistus ja asennus sisältävät ohjelman ja apuohjelman versiot, Windows-version, käyttöliittymän kielen, laitemallin ja satunnaisen asennustunnisteen, ei mitään muuta. Toinen on ohjelman liittäminen Vibromera-tiliin parituskoodilla, jota jotkin päivitykset edellyttävät ja jonka käynnistät itse. Kolmas on tukiraportti, joka lähetetään vain silloin, kun painat “Send”, ja joka vaatii ohjelman mukana asennetun käyttöoikeustunnistetiedoston. Mitään ei lähetetä taustalla näiden reittien ulkopuolella.
Kun lähetät tukiraportin, sen sisältö ei ole arvoitus. Ikkuna luettelee ne, ja painike “Show payload preview” näyttää tarkan sisällön ennen kuin mitään lähetetään: ohjelman version, laiteohjelmiston version ja laitteen UID:n sekä apuohjelman version, laitemallin ja satunnaisen asennustunnisteen; järjestelmätiedot, kuten käyttöjärjestelmän, kielen, DPI:n, näytöt, suorittimen, muistin ja levyn kuormituksen, COM-porttien luettelon, ohjelman polun sekä vain tietokoneen nimen ja Windows-käyttäjänimen kaksi ensimmäistä kirjainta; enintään 50 KB viimeaikaisia diagnostiikkalokirivejä, mukaan lukien viimeaikaiset toimintosi sovelluksessa; kommenttisi; ja liittämäsi tiedostot. Käyttöohje ilmaisee rajan selkeästi, ja niin teemme mekin: istuntotiedostoja ja mittaustuloksia ei sisällytetä raporttiin. Asiakkaidesi koneet, roottorien nimet, tärinätasot ja tasapainotuspöytäkirjat pysyvät omalla levylläsi, ellet itse valitse liittää niitä.
Sama periaate näkyy siinä, miten ohjelma tallentaa tietonsa. Asetukset ovat luettava INI-tiedosto rekisteriavainten sijaan. Arkisto ja raportit ovat tavallisia tiedostoja kansiossa Documents\BalSoft\Bs1A, jotka voi varmuuskopioida, kopioida toiselle tietokoneelle tai antaa asiakkaalle. Raportit ovat UTF-8-muotoista HTML:ää, joka avautuu missä tahansa selaimessa millä tahansa käyttöjärjestelmällä. Route Inspection -tiedostot ovat tavallisia tiedostoja, jotka kirjoitetaan SI-yksiköissä desimaalipisteellä Windowsin aluekohtaisesta muodosta riippumatta, joten saksalaisella kannettavalla tallennettu reitti näkyy oikein myös turkkilaisella. Sinun ja omien mittaustesi välissä ei ole omistusoikeudellista säiliömuotoa.
Hanki laite — ohjelmisto sisältyy hintaan
Molemmat sarjat toimitetaan tämän saman ohjelman kanssa. Ei käyttäjäkohtaista lisenssiä, eikä tiliä tarvita mittaamiseen, tasapainotukseen ja raportointiin; Vibromera-tili avaa osan päivityksistä. Kahden vuoden takuu, maailmanlaajuinen DHL / UPS-toimitus.
Balanset-1A — €1,975Balanset-4A, 4 kanavaa — €6,803Kysy insinööriltä (WhatsApp)
Käyttöopas: 25 lukua, mukana kenttäopas ja tekniset tiedot
Ohjelmaversion 2.3.7 mukana toimitettu käyttöopas on kasvanut 25 lukuun, samoilla 27 kielellä kuin käyttöliittymä. Luvut 1–18 kattavat jokaisen tällä sivulla kuvatun ikkunan ja tilan: pikaopas, asennus, yhdistäminen, Tärinämittari, Analysaattori, iskutesti, kaksi tasapainotuslomaketta, napakaaviot, arkisto, raportit, Route Inspection, asetukset ja ISO 21940-11 -toleranssilaskin, päivitykset ja tuki, vianmääritys ja pikanäppäimet. Ohjelma avaa käyttöoppaan käyttöliittymän kielellä, ja Classic- tai Modern-lomake on jo valittuna, sekä linkittää kenttäoppaaseen ikkunasta “About”.
Luvut 19–24 ovat uusi kenttäopas, joka on tiivistetty useista sadoista tukikeskusteluista ja noin tuhannen koneen käytännön kokemuksesta: säännöt, jotka ratkaisevat suurimman osan töistä, sekä turvallisuussäännöt, mihin anturit ja heijastava merkki saa ja ei saa sijoittaa, mitä korjauspainoja käyttää ja miten ne kiinnitetään, silppurien, puimurien, puhaltimien, murskaimien, vetoakselien ja karojen erityispiirteet, tulostettava tasapainotuksen kirjauslomake sekä teoria selkokielellä ja kolme etene / älä etene -tarkistusta ennen ajoa. Ohjelma tarjoaa ensimmäisen lukunsa ensimmäisellä käynnistyskerralla ja linkittää “Field balancing guide” -oppaaseen ikkunasta “About”. Kaksi sen säännöistä kannattaa toistaa tässä: nolla astetta on koepaino, ei heijastava merkki, ja käytännössä useimmat tapaukset, joissa “ei tasapainotu”, johtuvat laakereista, halkeamista tai resonanssista eikä epätasapainosta.
Luku 25 on laitteen ja ohjelman tekninen erittely. Työhön sopivuuden ratkaisevat luvut toistetaan alla; kun arvo riippuu olosuhteista, käyttöopas kertoo, mistä se riippuu.
| Parametri | Arvo |
|---|---|
| Tärinäkanavat ja korjaustasot | Balanset-1A: 2 kanavaa, 1 tai 2 tasoa. Balanset-4A: 4 kanavaa, 1–4 tasoa. Yksi takometrikanava kummassakin |
| Mittaussuure | Tärinänopeus, mm/s RMS tai in/s: laajakaistainen arvo Vs ja 1x-komponentti Vo vaiheen kanssa; Vo ja vaihe edellyttävät takosignaalia |
| Laajakaistaisen arvon Vs kaista | Oletuksena 10–1024 Hz; alaraja 1–10 Hz, yläraja 1024–8192 Hz |
| Mittausrajat | Alhaalla noin 0,05 mm/s 1x-komponentissa ja noin 0,2 mm/s laajakaistaisessa arvossa; ylhäällä suunnilleen 200 000 jaettuna RPM:llä, esimerkiksi noin 66 mm/s nopeudella 3000 rpm |
| Toistettavuus ja tarkkuus | Noin ±0,05 mm/s vakaalla roottorilla; absoluuttinen tarkkuus ei parempi kuin ±3 prosenttia, tehdasreferenssin epävarmuus taajuudella 159,2 Hz. Vaiheen toistettavuus noin ±2 astetta, noin 0,5 astetta vahvalla signaalilla |
| Pyörimisnopeus | 50–150 000 RPM, jotka ohjelma hyväksyy; mukana toimitetulla lasertakometrilla ja kiinnitetyllä heijastavalla merkillä käytännössä noin 45 000 RPM, jonka ylittyessä teippi repeää irti |
| Spektri | Jopa 6750 Hz kahdella kanavalla, jopa 3000 Hz neljällä; erotuskyky 0,41 Hz ja 0,18 Hz vastaavasti; jopa 16 384 viivaa |
| Pienin mittauspituus | 8 roottorin kierrosta; “Auto” tai kiinteä 8–256 kierrosta |
| Tärinäanturit | Analogiset MEMS-kiihtyvyysanturit, ±3 g, kaistanleveys 550 Hz 3 dB:n pisteessä, irrotettavalla magneettijalustalla, jonka magneetin alla on M4-kierre; 5 m:n kaapelit, 10 m pyynnöstä |
| Takometri | Laser, yksi heijastava merkki kierrosta kohti, virta laitteesta; työskentelyetäisyys yleensä 20–50 cm |
| Virta ja liitäntä | 5 V tietokoneen USB-portista laitteelle, antureille ja takometrille; USB CDC -virtuaalinen COM-portti |
| Käyttöolosuhteet | Miinus 10 – plus 50 astetta C valmistajan ilmoittamana; ei virallista ilmasto- tai kotelointiluokitusta, ei tarkoitettu jatkuvasti märkiin, veden alle joutuviin tai räjähdysvaarallisiin ympäristöihin |
| Sarja | Noin 4 kg; Full kit -kotelo 35 × 45 × 15 cm |
| Tehdaskalibrointi | Referenssivärähtelijää vasten taajuudella 159,2 Hz ja 10 mm/s RMS, ±3 prosenttia; kanavakohtaiset kertoimet on tallennettu laitteen sisälle, painettu sen tarraan ja näytetään ikkunassa “F1 – About”. Anturit kalibroidaan laitteen kanssa yhtenä sarjana: älä vaihda niitä kanavien tai laitteiden välillä |
| Roottorityyppi | Jäykkä käyttönopeusalueellaan; joustavien roottorien modaalista tasapainotusta ei tueta |
Laite ei ole sertifioitu lakisääteisen metrologian mittalaite, eikä sille myönnetä todentamistodistusta; jos työsi vaatii mittausominaisuuksien muodollista vahvistusta, se on järjestettävä akkreditoidussa kalibrointilaboratoriossa. Uudelleenkalibroinnin väliä ei ole määrätty, eikä laiteohjelmistopäivitys hävitä kalibrointia: ohjelma tallentaa kopion ennen flashausta ja kirjoittaa sen takaisin sen jälkeen.
Usein kysytyt kysymykset
Myydäänkö ohjelmisto erikseen, vai sisältyykö se laitteeseen?
Ohjelmisto on osa sarjaa eikä sitä myydä erikseen. Balanset-1A maksaa EUR 1,975 ja Balanset-4A maksaa EUR 6,803, ja molempiin sisältyy sama Windows-ohjelma sekä päivitykset valmistajan päivityspalvelimelta. Käyttäjäkohtaista lisenssiä ei ole. Osa päivityksistä toimitetaan vain Vibromera-tiliin liitetyille kopioille, ja osa vaatii aktiivisen tilauksen; ohjelma itse mittaa ja tasapainottaa kummassakin tapauksessa.
Mitä laiteohjelmiston versiota tämä ohjelmistoversio vaatii laitteelta?
Laiteohjelmisto 5.5.0 tai uudempi. Laiteohjelmistolla 4.10.x sekä väliversioilla 5.0.x–5.4.x laite tunnistetaan edelleen ja sen COM-portti pysyy näkyvissä, mutta mittausta ei käynnisty ja tasapainotusajot hylätään. Tilarivillä lukee Firmware not supported on COMx, ja laiteohjelmiston voi päivittää ohjelman sisältä 15–30 sekunnissa.
Voiko ohjelmisto tasapainottaa 3 tai 4 korjaustasossa?
Kyllä, 4-kanavaisella Balanset-4A:lla, kun F4 – Settings -välilehden Balancing-lomakkeeksi on asetettu Modern. Korjaustasojen määrä seuraa tärinäkanavien määrää, ja 2-kanavainen Balanset-1A tasapainottaa 1 tai 2 tasossa. Classic-lomake tukee 1 ja 2 tasoa kummassakin tapauksessa.
Tarvitseeko ohjelmisto internetyhteyttä tai pilvitiliä?
Ei. Se on tavallinen paikallinen Windows-ohjelma, joka lukee laitetta USB COM -portin kautta, ja kaikki mittaus, laskenta, arkistointi ja raportointi toimivat täysin offline-tilassa ilman rekisteröitymistä. Internetyhteyttä käytetään vain kolmeen valinnaiseen asiaan: ohjelma- ja laiteohjelmistopäivitysten tarkistamiseen ja asentamiseen HTTPS-yhteyden kautta, ohjelman liittämiseen Vibromera-tiliin parituskoodilla, jota jotkin päivitykset edellyttävät, sekä tukiraportin lähettämiseen, jos niin haluat.
Mitä kieliä käyttöliittymä tukee?
Käyttöliittymä ja käyttöopas ovat saatavilla 27 kielellä, jotka valitaan kieliluettelosta välilehdellä F4 – Settings. Kielen vaihtaminen vaatii ohjelman uudelleenkäynnistyksen. Yksikkötunnukset, kuten g, g*mm, mm/s ja RPM, sekä standardimerkinnät, kuten ISO 21940-11, säilyvät vakiomuodossaan kaikilla kielillä.
Mitä sarjaan sisältyy ohjelmiston lisäksi?
Sarjoja on kaksi versiota, ja tasapainotus onnistuu kummallakin. Molemmat sisältävät Balanset-1A- tai Balanset-4A-mittausyksikön, yhden tärinäanturin kanavaa kohti 5 m:n kaapelilla, lasertakometrin 5 m:n kaapelilla, heijastavaa teippiä merkkiä varten, USB-kaapelin sekä USB-muistitikun, jolla ovat ohjelma ja käyttöohje; 10 m:n kaapeleita on saatavana pyynnöstä. Full kit -sarjaan kuuluvat lisäksi takometrin magneettijalusta, digitaalivaaka painojen punnitsemiseen ja jäykkä kantokotelo, kun taas OEM-sarja toimitetaan suojalaatikossa ja sen kanssa tarvitaan oma vaaka, jonka erottelukyky on 0,1 g, sekä oma tapa pitää takometri paikallaan. Tietokone ei kuulu kumpaankaan sarjaan. Takometri saa virtansa laitteelta kaapelin kautta, joten se ei tarvitse paristoja.
Kun tasapainotan saman roottorin uudelleen, täytyykö koeajot toistaa?
Ei. Vaikutuskertoimet tallennetaan arkistoon automaattisesti, ja niiden lataaminen komennolla F5 – Apply coefficients tai tasapainotusikkunan sisällä olevalla Load Coefficients -toiminnolla palauttaa kertoimet, koepainot, säteet, kiinteiden asentojen määrän ja toleranssin. Tämän jälkeen mitataan vain Run 0, ja korjaus lasketaan välittömästi. Tallennetut kertoimet ovat voimassa samalle koneelle ja roottorityypille, kun anturien ja takometrin sijainnit pysyvät muuttumattomina, heijastava merkki on samassa paikassa ja käyttötila on sama, joten merkitse koepainon sijainti roottoriin ensimmäisen työn aikana.
Mitkä ovat tietokoneen vaatimukset, ja tarvitsenko pääkäyttäjän oikeudet?
Windows 7, 8, 10 tai 11, 32- tai 64-bittisenä, ja 64-bittinen Windows 10 tai 11 suositellaan, kaksiytiminen suoritin ja 1 GB RAM-muistia (2 GB suositellaan), yksi vapaa USB-portti, noin 150 MB vapaata levytilaa sekä näyttö, jonka tarkkuus on 1280×1024 100 prosentin käyttöliittymäskaalauksella. Itse ohjelma asentuu käyttäjän omaan kansioon ilman järjestelmänvalvojan oikeuksia, ja siirrettävän kopion voi yksinkertaisesti purkaa, kunhan sitä ei sijoiteta kansioon Program Files; vain ohjatun asennuksen ajamat laiteajurin ja tietokantakomponentin asennusohjelmat voivat pyytää niitä. Asetukset säilytetään tiedostossa Bs1A.cfg Windowsin rekisterin sijaan.
Ovatko Route Inspection ja Bump test valmiita tuotantokäyttöön?
Molemmat on merkitty käyttöohjeessa kokeellisiksi ja ne ovat oletuksena pois päältä; ne otetaan käyttöön F4 – Settings -välilehdellä. Ne ovat käyttökelpoisia ja dokumentoituja, mutta niitä tulee pitää koekäytössä olevina ominaisuuksina. Erityisesti Route Inspection -ennuste on suora ekstrapolointi viimeisten käyntien pohjalta, ja käyttöohje kuvaa sen karkeaksi arvioksi kunnossapidon suunnitteluun, ei taatuksi vikaantumisajaksi.
Missä muodoissa voin viedä raportin, ja miksi PDF-vienti epäonnistuu joillakin koneilla?
Raportit voi viedä muotoihin PDF, HTML yhtenä tiedostona, HTML kuvakansion kanssa, RTF ja RVF, ja HTML-tiedostot ovat UTF-8-muodossa, joten ne avautuvat missä tahansa selaimessa millä tahansa järjestelmällä. PDF-vienti edellyttää, että koneeseen on asennettu vähintään yksi Windows-tulostin, koska tulostinajuria käytetään vain sivun asettelun laskemiseen; jos koneessa ei ole lainkaan tulostinta, ota käyttöön Microsoft Print to PDF, niin vienti toimii.

