Hver Balanset-1A og Balanset-4A leveres med det samme Windows-program, som er en vibrationsmåler, en FFT-analysator og en beregner til afbalancering på stedet i én applikation. Det måler samlet RMS i mm/s, 1x-komponenten med amplitude og fase, RPM, spektrum, bølgeform, X-Y-bane, vibrationstendens og udløb, og beregner derefter korrektionsvægte for 1 til 4 korrektionsplaner ud fra dine egne prøvekørsler og kontrollerer restubalancen mod ISO 21940-11. Programmet kører lokalt på Windows 7 til og med Windows 11, læser instrumentet over en USB COM-port og kræver hverken internetforbindelse eller cloud-konto for at måle, afbalancere og rapportere. Denne side beskriver programversion 2.3.7 med instrumentfirmware 5.5.2, som dokumenteret i brugermanualen på 25 kapitler.
Hvad Balanset-softwaren er, og hvem der bruger den
Balanset-programmet er ét enkelt Windows-program, der udfører to opgaver med det samme instrument og de samme sensorer. Det måler maskinvibration: samlet RMS-niveau, den roterende 1x-komponent med amplitude og fase, RPM, spektrum, bølgeform, X-Y-bane, tendens og udløb. Det udfører også dynamisk afbalancering af rotorer i deres egne lejer, i 1, 2, 3 eller 4 korrektionsplaner, hvor korrektionsvægten beregnes ud fra dine egne prøvekørsler på din egen maskine. Diagnose og afhjælpning sker derfor i én session, ved maskinen, uden at data skal eksporteres til et andet værktøj.
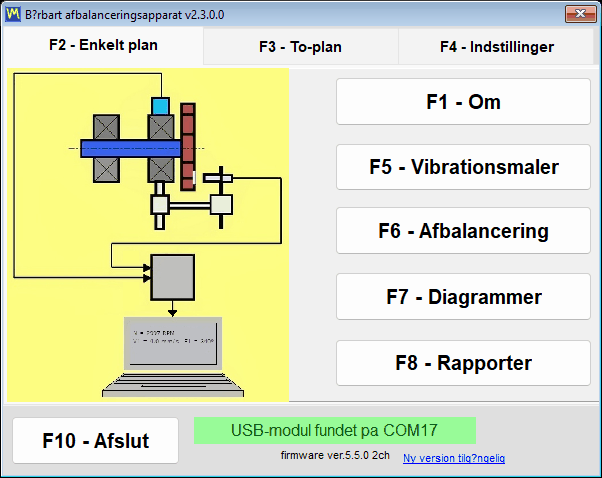
Programmet er skrevet til vedligeholdelses- og serviceingeniører, der afbalancerer rotorer på stedet: ventilatorer, blæsere, løbehjul, knusere, snegle, centrifuger, turbiner, slibeskiver og drivaksler. Rotoren forbliver i sine egne lejer og afmonteres ikke, og maskinen afbalanceres ved sin normale driftshastighed, som er den tilstand, den faktisk kører i.
Det er et almindeligt lokalt Windows-program, ikke en webtjeneste. Der er ingen cloud-tjeneste bag det: instrumentet læses over en USB COM-port, og måling, afbalancering, arkivering og rapportering kræver ingen konto af nogen art. En bærbar computer i felten uden nogen netværksforbindelse overhovedet er en komplet arbejdsopsætning. Internettet bruges kun til program- og firmwareopdateringer, til at knytte programmet til en Vibromera-konto, hvilket nogle opdateringer kræver, og til en supportrapport, som du selv vælger at sende.
Softwaren er inkluderet med instrumentet. Balanset-1A koster €1,975, og Balanset-4A koster €6,803. Specifikationer og bestilling findes på Balanset-1A produktside og den Balanset-4A-produktside, og et spørgsmål før køb kan sendes til os på WhatsApp.
Ét program, to instrumenter
Det samme program betjener begge instrumenter og genkender, hvilket der er tilsluttet. Det læser antallet af kanaler fra firmwaren og viser præcis det tilsluttede instruments kanaler, så brugerfladen altid svarer til den anvendte hardware.
| Instrument | Vibrationskanaler | Tacho-kanal | Korrektionsplaner | Pris |
|---|---|---|---|---|
| Balanset-1A | 2 (Ch-1, Ch-2) | 1 | 2 | €1,975 |
| Balanset-4A | 4 (Ch-1 til Ch-4) | 1 | 4 | €6,803 |
Antallet af korrektionsplaner følger antallet af vibrationskanaler. Balanset-1A afbalancerer i 1 eller 2 planer; til tre og fire planer bruges den 4-kanals Balanset-4A i den moderne balanceringsformular (Modern).
Firmware 5.5.0 eller nyere er påkrævet
Dette hører til øverst på siden snarere end i en fodnote, fordi det afgør, om programmet overhovedet vil måle. Denne version af softwaren måler kun med instrumentfirmware 5.5.0 eller nyere. På firmware 4.10.x, og på mellemversionerne 5.0.x til 5.4.x, registreres enheden stadig, og dens COM-port er stadig synlig, men ingen måling starter, og forbindelseslinjen viser “Firmware not supported on COMx”. Selve firmwaren opdateres fra programmet, fra vinduet “Updates”.
Forbindelse, tastatur og farvekodning
Der findes ingen forbindelsesknap noget sted i programmet. Det scanner COM-portene ca. hvert 1,5 sekund og registrerer instrumentet når som helst, herunder hot-plug, mens et målevindue allerede er åbent. Modellen, COM-porten og firmwareversionen vises i vinduestitlen, så du altid ved, hvad du taler med.
Hele programmet kan betjenes fra tastaturet, F1 til F10, og F12 gemmer et PNG-skærmbillede af det aktive vindue i Documents\Bs1A\Screenshots, eller i en Screenshots-mappe ved siden af Bs1A.exe, når Documents ikke er tilgængelig, opkaldt efter vinduet, datoen og klokkeslættet; mens et polardiagram er åbent, gemmer F12 polardiagrammet. På en bærbar computer i felten, med den ene hånd på maskinen og ingen musefladen i nærheden, er det forskellen på at registrere et resultat og at miste det.
Kanalfarvekodningen er konsekvent på tværs af alle diagrammer, tabeller og rapporter, så en farve i en udskrevet protokol betyder det samme som på skærmen:
- Ch-1 er mørkerød.
- Ch-2 er blå.
- Ch-3 er grøn.
- Ch-4 er ravgul.
- Tacho er magenta.
Vibrationsmåler: liveaflæsninger, udløb og X-Y-bane
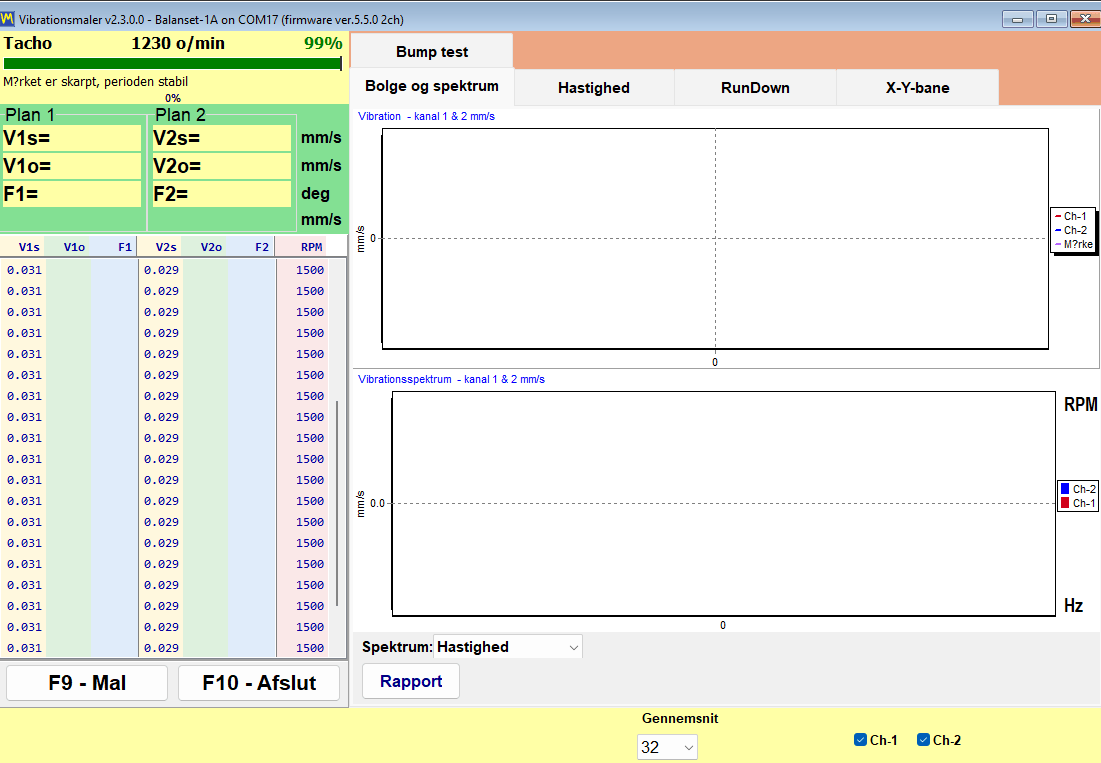
Før det er en afbalanceringsenhed, er produktet en fungerende vibrationsmåler. Vinduet Vibrationsmåler streamer alle kanaler samtidig og holder værdierne på skærmen, mens du flytter en sensor, ændrer hastigheden eller venter på, at en maskine falder til ro. For hver kanal viser det tre tal på sin egen flise, hvor stjernen står for kanalnummeret, og rotationshastigheden vises én gang for alle kanaler i den gule Tacho-linje sammen med en indikator for tacho-signalets kvalitet i procent. Hvis en “Vibration evaluation standard” er valgt i Settings, farves den samlede værdi efter sin ISO 20816-3- eller ISO 10816-1-zone, og zonen føjes til tallet, for eksempel “V1s= 2.66 – Zone B”.
| Aflæsning | Hvad det er |
|---|---|
| V*s | Samlet RMS-vibrationshastighed i arbejdsbåndet, i mm/s. |
| V*o | 1x-komponenten, det vil sige den del af vibrationen, der forekommer ved rotationsfrekvensen, i mm/s. |
| F* | Fasen for denne 1x-komponent, i grader, med reference til tacho-mærket. |
| Omdrejninger i minuttet | Rotationshastighed målt af laser-tacho-sensoren, vist i Tacho-linjen for alle kanaler sammen med en indikator for tacho-signalets kvalitet i procent. |
Måleren indeholder seks faner:
- “Wave Spectrum” viser tidsbølgeformen og FFT-spektret sammen, hvor spektret enten vises som hastighed i mm/s eller som acceleration i m/s2.
- “Speed” viser intervallerne mellem tacho-mærker for hver omdrejning og bølgeformen pr. kanal filtreret ved rotationsfrekvensen.
- “RunDown” registrerer 1x-amplitude og -fase mod faldende RPM under et udløb.
- “X-Y Orbit” tegner lejehusets bane ud fra to kanaler.
- “Trend” afbilleder RMS-vibrationen for hver kanal over tid og gemmer den som en CSV-fil.
- “Bump test” finder egenfrekvenser ud fra et hammerslag; den er eksperimentel, slået fra som standard og vises først, når instrumentet er blevet identificeret.
En stabilitetsindikator fortæller operatøren, hvornår en aflæsning kan stoles på. Programmet overvåger spredningen af de seneste 12 værdier, ca. 1,2 s af strømmen, og rapporterer STABLE, når variationskoefficienten forbliver under 10 procent i to på hinanden følgende evalueringer, og UNSTABLE, når spredningen af et allerede stabilt signal kommer over 20 procent; et spring i middelværdien på mere end 50 procent, for eksempel ved en flyttet sensor eller en ændret hastighed, nulstiller optællingen. Et signal under 0,005 mm/s behandles som intet signal snarere end som et meget lille et. Den praktiske nedre målegrænse er ca. 0,05 mm/s for 1x-komponenten, som synkron midling udtrækker af sensorstøjen, og ca. 0,2 mm/s for bredbåndsværdien; den øvre grænse bestemmes af sensorens 3 g-område og falder med hastigheden, nogenlunde som 200.000 divideret med RPM, ca. 66 mm/s ved 3000 rpm. Dette er den praktiske forskel på at skrive en måling ned og at skrive støj ned.
F9 starter en måling, der indsamler det indstillede antal omdrejninger, eller i tilstanden “Auto” stopper af sig selv, når 1x-vektorerne har indstillet sig, og derefter holder resultatet på skærmen, så det kan aflæses, sammenlignes med det næste og placeres i en rapport, mens maskinen stadig kører; knappen “Live” vender tilbage til den løbende strøm. Udløbsdiagrammerne eksporteres til BMP eller WMF med “Save Chart”, og trenden eksporteres til en CSV-fil med semikolon som skilletegn med “Save CSV”, når et dokument skal samles et andet sted.
Udløb: find resonanserne, før du afbalancerer
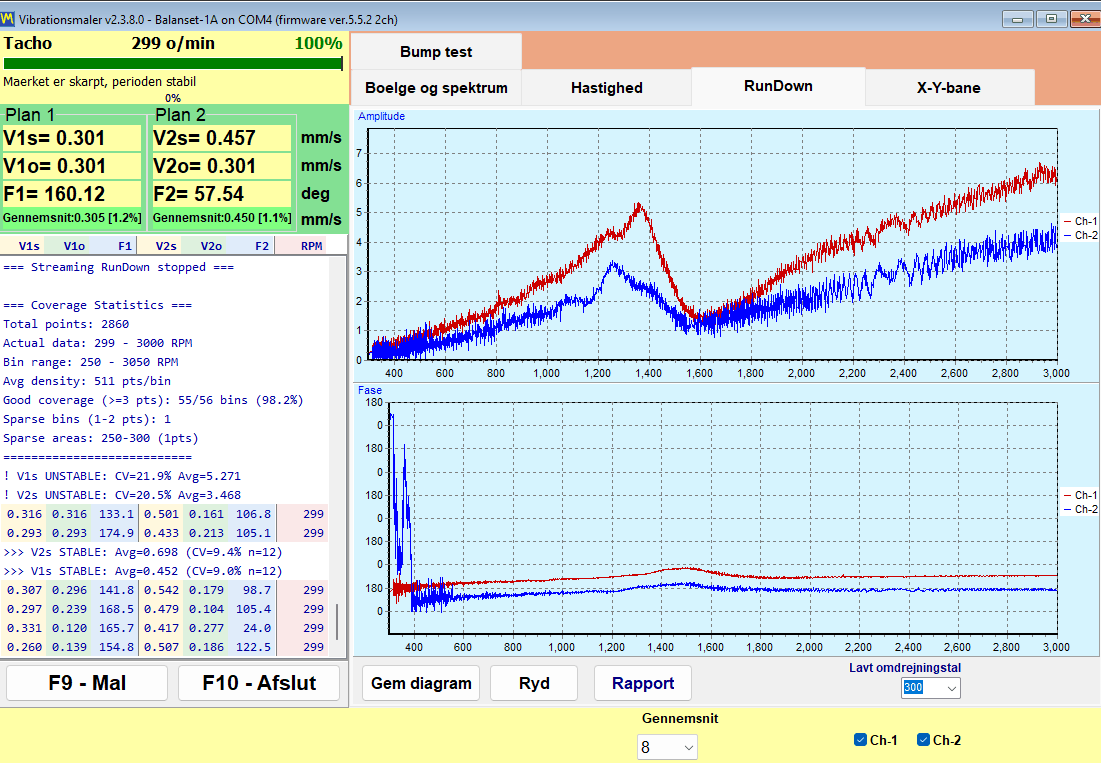
Et udløb registreres ved at bringe rotoren op i hastighed, slukke for drevet og lade den løbe ud. Programmet registrerer 1x-amplitude og -fase mod den faldende RPM og stopper selv ved tærsklen “Low RPM”, som kan justeres fra 100 til 2000 og som standard er 300. En resonans viser sig som en spids i amplituden sammen med en faseomvending på ca. 180 grader, og det er dette par af tegn tilsammen, ikke spidsen alene, der identificerer en resonans.
Dette er den billigste test på hele siden i kommerciel forstand. Afbalancering nær en understøtningsresonans er upålidelig, fordi amplituden forstærkes og fasen driver, så en opgave, der nægter at konvergere efter flere prøvekørsler, ofte er en maskine, der kører tæt på en kritisk hastighed. To minutters udløb før opgaven fortæller dig det og sparer de spildte kørsler.
X-Y Orbit: formen på lejehusets bevægelse
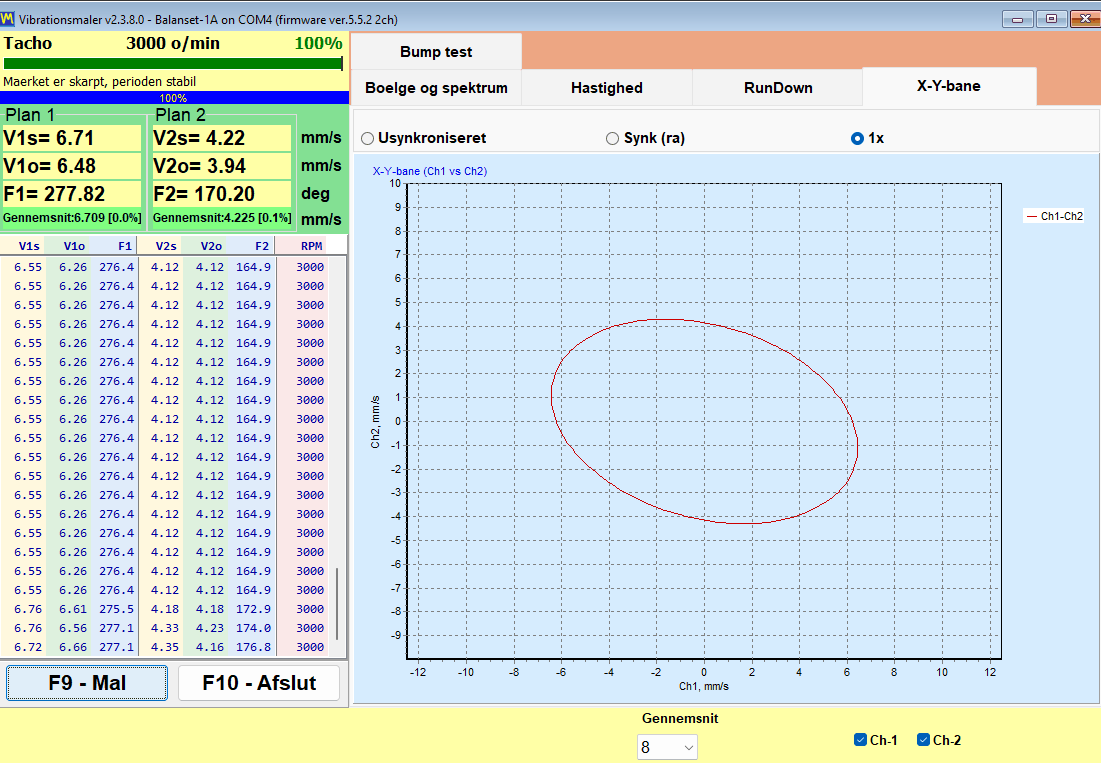
X-Y Orbit tegner kanal 1-signalet mod kanal 2-signalet på en akseskala på 1:1, så formen ikke fordrejes af skaleringen. Fordi sensorerne sidder på huset og måler vibrationshastighed, er dette en bane for lejehuset, ikke akslens bane: den kan kun læses som husets bevægelsesbane, når begge sensorer sidder på det samme leje i 90 grader til hinanden, og med sensorerne på forskellige lejer viser den kun forholdet mellem de to kanalers amplituder og faser. Der er tre tilstande: “Unsynced”, “Sync (raw)” og “1x”, og valget huskes. På Balanset-4A tilføjes en anden bane fra kanal 3 og 4 under den første, så to lejer kan overvåges i det samme vindue.
Hvad tacho-mærket afgør
Uden et reflekterende mærke og et fungerende tacho-signal er kun V*s og spektret stadig tilgængelige. V*o og fase kan umuligt opnås, og orbit-tilstandene “Sync (raw)” og “1x” giver ingen mening. Programmet kalder denne tilstand ærligt for tilstanden “No tacho – RMS only”. Afbalancering kan ikke udføres i den, fordi en korrektionsvinkel kun kan beregnes ud fra fasen.
Når RPM vises som streger, er der ingen tacho-impulser i det øjeblik. Programmet nægter bevidst at lade en forældet hastighedsværdi stå på skærmen, så stregerne er information snarere end en fejl.
Rapporter kommer direkte fra måleren. En HTML-rapport for vibrationsmåleren ved stationær drift og en udløbsrapport genereres uden overhovedet at gå ind i afbalanceringsforløbet, så et inspektionsbesøg, der ikke finder noget galt, alligevel ender med et dokument, du kan aflevere; begge skrives til den samme vibrometer_report.htm for sessionen, så eksportér den første, før du opretter den anden, hvis du har brug for begge.
Analysator: spektrum, harmoniske og dataeksport
Analysatoren besvarer det spørgsmål, der kommer før enhver afbalanceringsopgave: er dette rent faktisk ubalance? Prøvekørsler koster tid og en standset maskine, og ingen mængde korrektionsvægt kan afhjælpe et slidt leje, en løs fod eller en fejljusteret kobling. Analysatoren er stedet, hvor du beslutter, om det er værd at starte.
Analysatoren, som åbnes med “F7 – Charts” fra hovedvinduet, har fire faner:
- “F2 – Overall vibration” giver det bredbåndede niveau pr. kanal.
- “F3 – 1x vibration” giver rotationskomponenten med amplitude og fase.
- “F4 – Harmonics (1x..Nx)” viser amplituderne af de harmoniske 1x til 10x som et søjlediagram og opregner dem som tal i sidetabellen.
- “F5 – Spectrum (Hz)” viser det fulde FFT-spektrum i Hz med markører for de harmoniske og etiketter ved spektrets toppe; frekvensområdet vælges automatisk.
Harmoniske fra 1x til 10x vises numerisk, hvilket er, hvordan en ingeniør adskiller ubalance fra fejljustering, mekanisk løshed og skovlpassageeffekter. Ubalance koncentrerer energien ved 1x, mens de øvrige fejl viser sig i de højere ordener. Programmet leverer tallene, og fortolkningen forbliver hos ingeniøren, hvilket er præcis den rette arbejdsdeling.
| Indstilling | Tilgængelige værdier | Standard |
|---|---|---|
| “Revolutions” (fane F2; på de andre faner vælges længden automatisk) | 8, 16, 32, 64 eller 128 omdrejninger | 16 omdrejninger |
| FFT-visning | op til 32768 samples | — |
| Gennemsnitsberegning | eksponentiel, over 8 frames | — |
| RMS-vindue | et fast 4096-sample-vindue, beregnet uafhængigt af FFT-visningen | — |
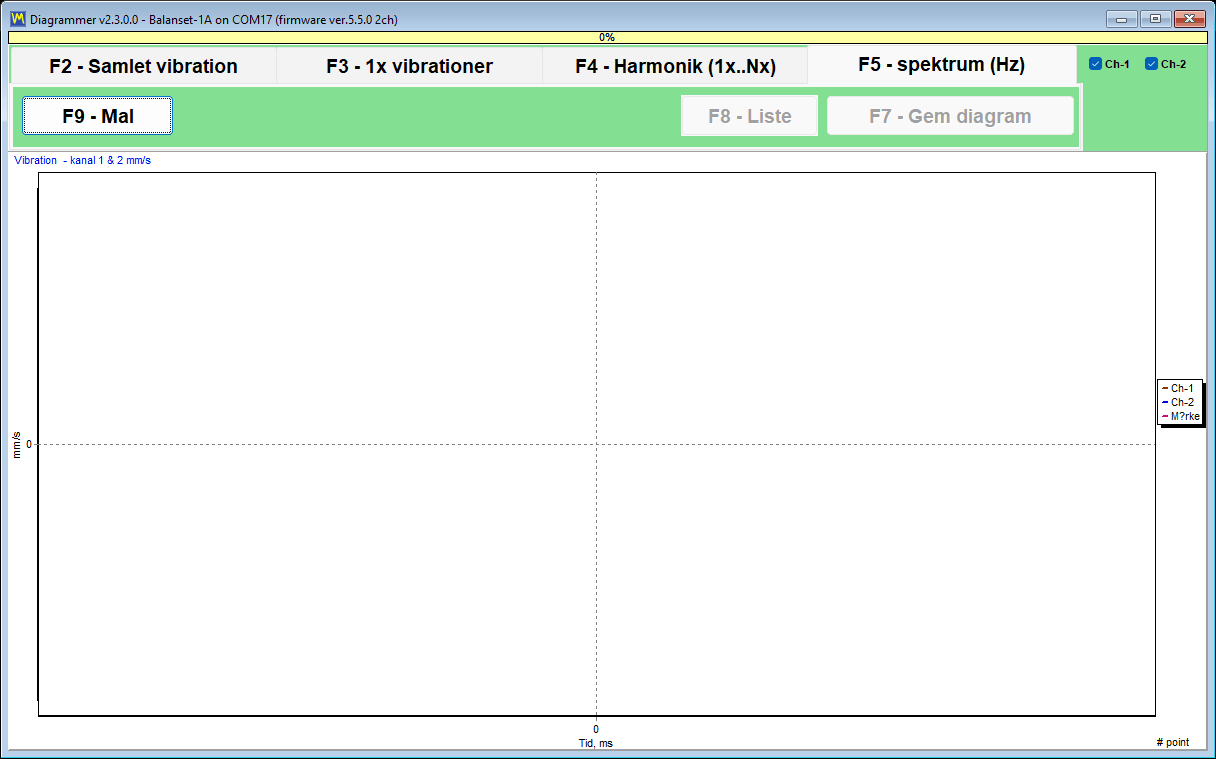
Musehjulet zoomer diagrammet omkring en top, og de nøjagtige værdier vises i diagramtitlen i stedet for at skulle aflæses ved gæt på aksen. Til dokumentation og til videre arbejde eksporterer analysatoren både billeder og rådata.
| Fil | Indhold |
|---|---|
| JPEG-billede (“F7 – Save Diagram”) | Diagrammerne som vist, til en rapport eller en e-mail; på fanerne F4 og F5 gemmes to filer, bølgeformen og spektret eller de harmoniske. |
| Garmoniki.txt (“F8 – List”) | Tabellen over de harmoniske fra 1x til 10x, eller på fanen F5 hver spektrallinje, som en tabulatorsepareret teksttabel skrevet til outputmappen ved siden af programmet. |
Kolonnerne er adskilt af tabulatorer, og en “,” / “.”-kontakt indstiller decimalseparatoren, så tabellen kan indsættes direkte i Excel, og et spektrum optaget i dag kan sammenlignes med et optaget for seks måneder siden i det værktøj, din virksomhed allerede bruger. Analysatoren har selv ingen CSV-eksport; til logning af målinger over tid skal du bruge fanen “Trend” i Vibrationsmåleren. Indstillingen “Averages” på fanen “F4 – Settings” påvirker ikke analysatoren.
En driftsmæssig bemærkning, der sparer en supportsag: Analysatoren og Vibrationsmåleren streamer fra det samme instrument over den samme COM-port. Hvis begge streamingvinduer efterlades åbne, kan et klassisk “Run 0” fejle med en portfejl. Luk dem begge, og gentag kørslen.
Bump test: find egenfrekvenser (eksperimentel)
Bump test er markeret som eksperimentel i manualen og er slået fra som standard. Den aktiveres med et afkrydsningsfelt på fanen “F4 – Settings”, hvorefter den vises som en fane i vibrationsmåleren. Vi beskriver den her præcis, som manualen gør det, som en funktion i prøvedrift.
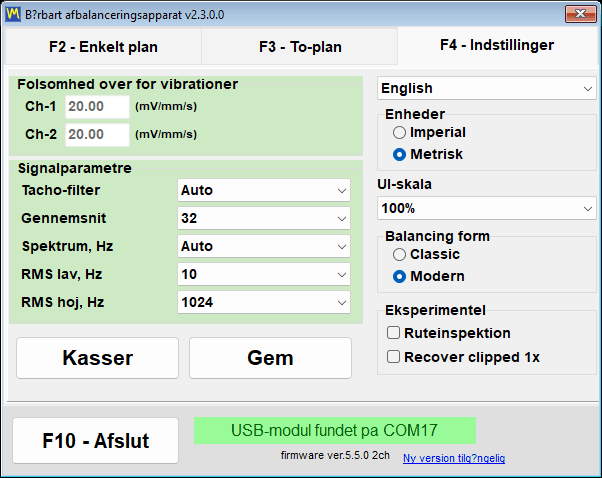
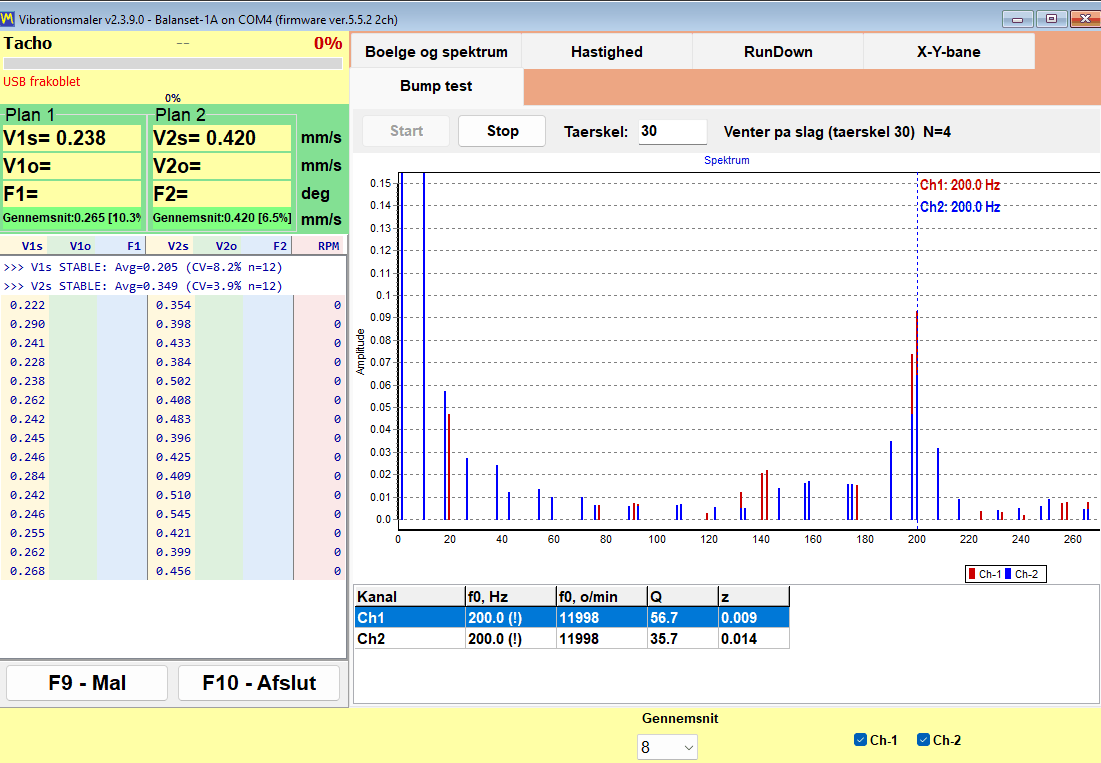
Selve testen er enkel. Med rotoren stoppet slår du på konstruktionen ved siden af sensoren med en blød hammer, eller du knipser på en fleksibel del, der bærer sensoren. Understøtningen ringer ved sin egen egenfrekvens, programmet indfanger denne ringen, og det rapporterer pr. kanal egenfrekvensen f0 i Hz og i RPM, kvalitetsfaktoren Q og dæmpningen z = 1/(2*Q). Analysebåndet er 2,5 til 600 Hz, den laveste rapporterede egenfrekvens er ca. 3 Hz, og resultatet er gennemsnittet af de normaliserede spektre fra alle accepterede slag, så et kraftigt og et svagt slag vejer lige tungt.
Sådan fungerer indfangningen, i tal du selv kan kontrollere
| Parameter | Værdi |
|---|---|
| Baggrundskalibrering | ca. 0,25 s, efterfulgt af ca. 0,5 s fyldning af pre-trigger-bufferen, før aktivering |
| Udløsertærskel | 8 gange det målte baggrundsniveau, kombineret med et skarpt spring i signalet, så den jævne vibration fra en kørende rotor ikke udløser en optagelse |
| Indfangningsvindue | mindst 4 s, så selv en langsom udklingning på 3 til 10 Hz kan være med, med et resultat efter ca. 5 s; omtrent en tiendedel af vinduet ligger før slaget |
| Aktiveringstimeout | 30 s |
| Analysebånd | 2,5 til 600 Hz, laveste rapporterede f0 ca. 3 Hz |
| Clipping-flag | udløst ved cirka 91 procent af ADC-skalaen |
Den nøjagtighed, manualen angiver, citeret uden at runde op, er omkring plus/minus 5 procent på Q, for Q mellem 20 og 100, ved resonanser mellem 80 og 400 Hz, med et rent slag.
Teknik, og hvordan advarslerne læses
- Slå på strukturen ved siden af sensoren, og aldrig på selve sensoren.
- Stands rotoren, før du slår: en bump test på en kørende maskine er mulig, fordi rotationens stabile tone filtreres fra, men en ren udklingning giver mere nøjagtig f0 og Q.
- Undgå et dobbeltslag forårsaget af hammerstuds, fordi det andet slag rammer inden for optagelsesvinduet.
- En (!) markering betyder, at signalet blev clippet ved cirka 91 procent af ADC-skalaen, og at resultatet er omtrentligt; slå blødere og gentag.
- En meddelelse om konstant tone betyder, at der blev registreret en vedvarende oscillation i stedet for et slag, så den optagelse ikke er en gyldig bump test.
- Den mest udtalte top kommer med i resultattabellen.
Grunden til at bruge den er snæver, men værdifuld. Den fortæller, om driftshastigheden ligger tæt på en understøtningsresonans, hvilket normalt er årsagen til, at en afbalanceringsopgave ikke vil konvergere. Et udløb finder det samme, mens rotoren kører ned; en bump test finder det, mens maskinen står stille, hvilket nogle gange er den eneste mulighed, en produktionsplan giver.
Sådan fungerer afbalancering: Run 0, prøvekørsler og trim run
Balanset udfører dynamisk afbalancering af rotorer i deres egne lejer. Rotoren forbliver i maskinen, på sine egne understøtninger, og afbalanceres ved sin normale driftshastighed. Intet hentes fra en database over maskiner: hvert gram og hver grad, som programmet udskriver, er udledt af målinger foretaget på netop den rotor under en kort og fast sekvens af kørsler. Sekvensen er identisk for 1, 2, 3 og 4 korrektionsplaner, og identisk i begge afbalanceringsformer.
Tre trin, og hvad hvert af dem giver
| Fase | Kørsel | Hvad operatøren gør | Hvad programmet får |
|---|---|---|---|
| 1. Indledende måling | Run 0 | Kører rotoren op til dens driftshastighed, nøjagtig som den er, uden tilføjede vægte. | Startvibrationsamplituden og fasen af 1x-komponenten i hvert plan. |
| 2. Prøvekørsler | Run 1 til Run 4, én kørsel pr. korrektionsplan | Stopper rotoren, monterer en prøvevægt med kendt masse ved en kendt radius og en markeret vinkelposition, kører op igen, fjerner den derefter og monterer det næste plans vægt, eller lader den sidde med “Leave trial weight on rotor” afkrydset, så beregningen tager højde for den. Prøvevægte monteres aldrig i to planer på samme tid. | Påvirkningskoefficienterne for denne maskine, det vil sige hvordan vibrationen i hvert plan reagerer på en kendt masse i hvert plan. |
| 3. Korrektion og kontrol | Kør T (trimbalancering) | Monterer de beregnede korrektionsvægte og kører rotoren én gang mere. | Restvibration, restubalance i g*mm, og en PASS- eller FAIL-vurdering i forhold til tolerancen. |
Hele målingen ligger i forskellen mellem Run 0 og hver prøvekørsel. Ud fra den ændring beregner programmet påvirkningskoefficienterne for den maskine, der står foran dig, og ud fra koefficienterne beregner det korrektionsmassen i gram og monteringsvinklen i grader for alle planer på én gang, idet der tages højde for krydseffekten mellem planerne.
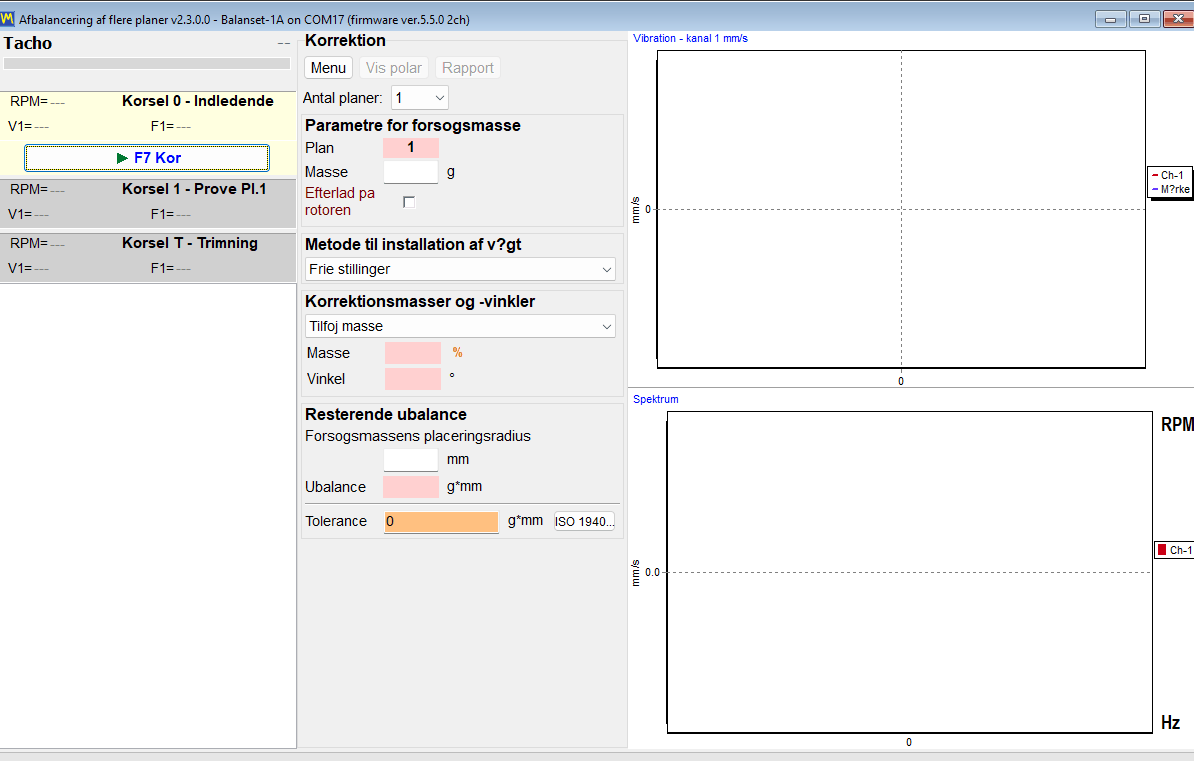
Der er intet separat Calculate-trin i en afbalanceringsopgave. Så snart den sidste prøvekørsel er færdig, starter beregningen af sig selv, loggen viser “Auto-calculating correction weights…” og derefter “Correction calculated successfully”, og korrektionsmassen og -vinklen vises i plankolonnerne. I Classic-vinduerne aflæses resultatet på fanen “Result”.
Dimensionering af prøvevægten
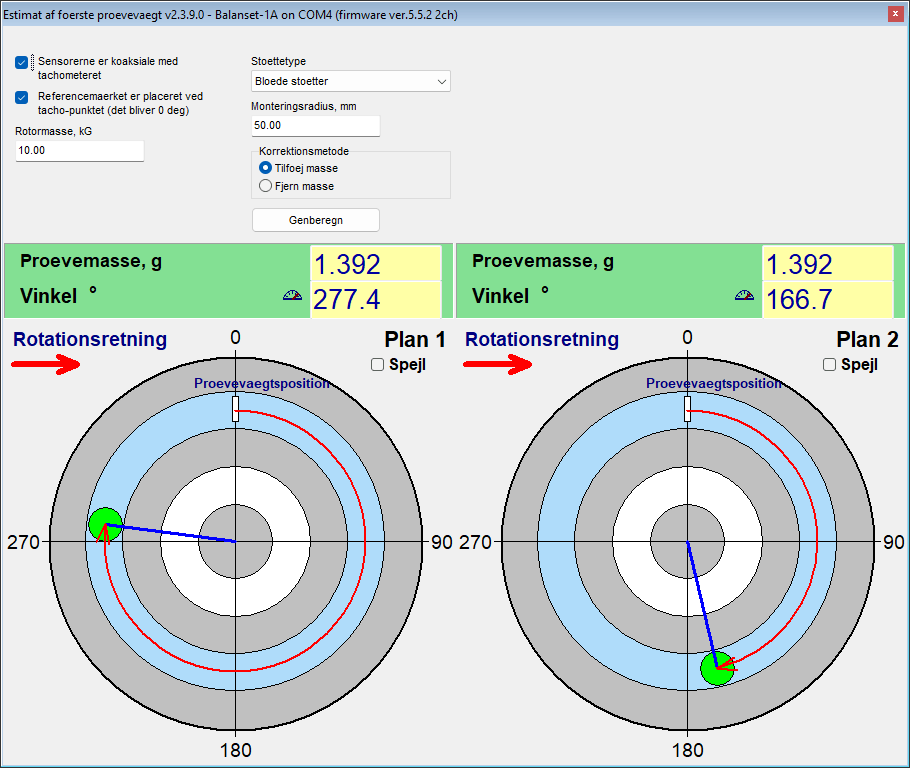
Dimensionér prøvevægten efter dens centrifugalkraft, ikke efter en fast andel af rotormassen. Manualens udgangspunkt er en vægt, hvis centrifugalkraft er ca. 7 procent af rotorens vægt, hvor 5 til 10 procent er acceptabelt: m = 0,07 * M * g / (r * w^2), hvor M er rotormassen i kg, r monteringsradius i m, g = 9,81 m/s^2 og w = 2 * pi * n / 60 for en hastighed n i rpm. En rotor på 10 kg ved en radius på 50 mm og 3000 rpm giver ca. 1,4 g. En for tung vægt er skadelig og farlig, fordi den driver systemet ind i ikke-linearitet, så kontrollér de tilladte belastninger på rotoren, lejerne og vægtens fastgørelse, før du monterer noget. I Modern form udfører “Menu” og derefter “First trial weight estimate” denne beregning for dig efter Run 0, ud fra rotormassen, understøtningstypen, blød eller stiv, og monteringsradius, og foreslår også monteringsvinklen ud fra tacho-mærket, forudsat at sensorerne er monteret koaksialt med tachometeret; det er et estimat, hvis opgave er at ramme den rigtige halvdel af rotoren. Uanset estimatet er det afgørende kriterium responsen i prøvekørslen. Den samme regel er tilgængelig som prøvevægtberegner, og den betjeningsvejledning beskriver fremgangsmåden for prøvekørsler trin for trin.
Hvornår en prøvekørsel tæller, og hvad man skal gøre, når den ikke gør
En prøvekørsel er kun informativ, hvis prøvevægten rent faktisk har forstyrret rotoren. Målet er en ændring på mindst 20 procent i amplitude eller mindst 30 grader i fase. Hvis amplituden ændrede sig med mindre end ca. 10 procent og samtidig fasen med mindre end ca. 5 til 10 grader, afvises kørslen med meddelelsen “Trial weight too small. Increase trial weight and repeat Run 1”, hvor kørselsnummeret følger planet. En vektor, der blot er roteret uden at vokse, tæller stadig som en gyldig prøvekørsel, og programmet kontrollerer ikke en øvre grænse for responsen.
- Monter en tungere prøvevægt, og gentag den prøvekørsel: en for let vægt giver upålidelige påvirkningskoefficienter.
- Hvis vibrationen slet ikke ændrede sig, var vægten for lille eller havnede i en knude; beregningen udføres ikke, før kørslen er gentaget. Prøvevægtens vinkel påvirker ikke beregningen.
Hvorfra korrektionsvinklen måles
Dette er den mest almindelige operatørfejl i hele arbejdsgangen. Korrektionsvinklen for et plan måles fra det punkt, hvor det pågældende plans prøvevægt blev monteret, i rotationsretningen. Den måles ikke fra tachomærket. At markere prøvevægtens position fysisk på rotoren tager få sekunder og fjerner tvetydigheden for godt, også ved eventuelle gentagne opgaver på samme maskine.
Monter korrektionsvægten i samme radius som prøvevægten i det pågældende plan. Radius er blot en momentarm: den omregner masse til ubalance i g*mm og ændrer ikke korrektionsmassen i gram. Hvis en anden radius er uundgåelig, skal massen omregnes manuelt som den beregnede masse ganget med prøveradius og divideret med den faktiske radius.
Indbyggede kontroller mod et plausibelt, men forkert svar
Enhver ubalanceberegning vil returnere et tal. Værdien af kontrollerne nedenfor er, at de forhindrer programmet i at returnere et sikkert tal, som målingen ikke understøtter.
- I Modern form accepteres en kørsel, hvis aflæsninger svarer til den foregående kørsel, ikke: programmet melder “Measurement is unchanged from the previous run.”, hvilket normalt betyder, at prøvevægten ikke var monteret eller ikke var flyttet.
- Et overbelastet, clippet signal afvises i stedet for at blive behandlet som gyldige data.
- En hastighed, der afviger fra Run 0 med mere end 40 procent, udløser “WARNING: RPM changed significantly!” og viser hastighederne for begge kørsler og de sandsynlige årsager, dobbelt tacho-triggering eller en reel hastighedsændring; kørslen beholdes, men resultatet kan være upålideligt, så gentag den ved hastigheden fra Run 0. En afvigelse over 15 procent markeres med en orange linje i loggen, fordi påvirkningskoefficienter kun er gyldige ved én hastighed.
- Hvis to planer giver lineært afhængige responser, afvises beregningen med “Failed to calculate influence coefficients” i stedet for at opfinde en løsning. Prøvevægtens vinkel påvirker ikke dette. Kontrollér, at hver prøvevægt sad i sit eget plan, og at hver sensor er tilsluttet sin egen kanal og giver et signal; hvis prøvevægten næsten ikke ændrede vibrationen, så brug en tungere; hvis korrektionsplanerne ligger tæt på hinanden på en smal rotor, så afbalancér i ét plan. Gentag derefter prøvekørslerne, og genbrug ikke det tidligere resultat.
- En prøvemasse er obligatorisk for et resultat i gram. I Modern form viser enhedsindikatoren et fed orange “%”, mens prøvemassen mangler i et plan, og beregningen afvises i den tilstand, idet det tomme felt fremhæves med rødt; den skifter til “g” (eller “oz”), mens du skriver. Classic-vinduerne viser resultatet som en procentdel af prøvevægten, indtil massen er indtastet, og omregner det til gram, så snart den er det, selv efter beregningen.
Én betingelse påhviler operatøren: valget af omdrejningstal. Afbalancer ved driftshastigheden og ikke tæt på en understøtningsresonans, for nær en resonans forstærkes amplituden, og fasen driver, så koefficienter målt dér ikke beskriver maskinen ved dens arbejdshastighed.
Trimkørslen og BALANCING SUMMARY
Run T verificerer korrektionen på den virkelige maskine. Bagefter skriver programmet en “BALANCING SUMMARY”-blok i loggen, som indeholder vibrationen før og efter, reduktionen i procent, den oprindelige og restubalancen samt en PASS- eller FAIL-vurdering for hvert plan. Den blok er de samme data, som indgår i HTML-afbalanceringsprotokollen, så tallet, der vises på skærmen, og tallet, der udleveres til kunden, er det samme tal.
To afbalanceringsformer: Classic og Modern (forenet)
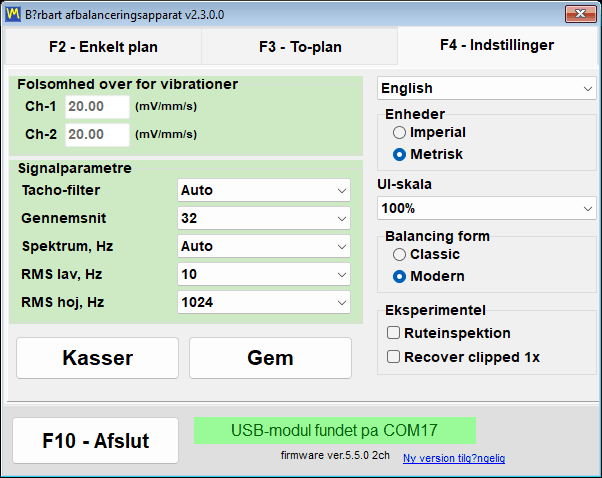
Programmet tilbyder to forskellige grænseflader til samme afbalanceringsmetode. Kontakten findes på fanen “F4 – Settings”, i gruppen “Balancing form”, og den har to værdier: “Classic” og “Modern”. Den træder i kraft med det samme, uden en Save-knap at trykke på og uden genstart af programmet.
Hvor mange korrektionsplaner du reelt får
Dette er det punkt, der er nemmest at misforstå, så det er formuleret utvetydigt her. Antallet af korrektionsplaner følger antallet af vibrationskanaler på instrumentet, og 3 og 4 planer afbalanceres i Modern-formularen. Balanset-1A har 2 vibrationskanaler og afbalancerer i 1 eller 2 planer i begge formularer. Balanset-4A har 4 vibrationskanaler og kan derfor nå 3 og 4 planer, men kun når Modern-formularen er valgt.
| Instrument | Balanceringsformular | Tilgængelige korrektionsplaner |
|---|---|---|
| Balanset-1A, 2 vibrationskanaler | Classic | 1 eller 2 |
| Balanset-1A, 2 vibrationskanaler | Moderne | 1 eller 2 |
| Balanset-4A, 4 vibrationskanaler | Classic | 1 eller 2 |
| Balanset-4A, 4 vibrationskanaler | Moderne | 1, 2, 3 eller 4 |
Antallet af planer vælges før Run 0. Hvis det ændres, genopbygges grænsefladen, og de allerede foretagne målinger slettes, så det er ikke noget, man skal genoverveje midt i en opgave.
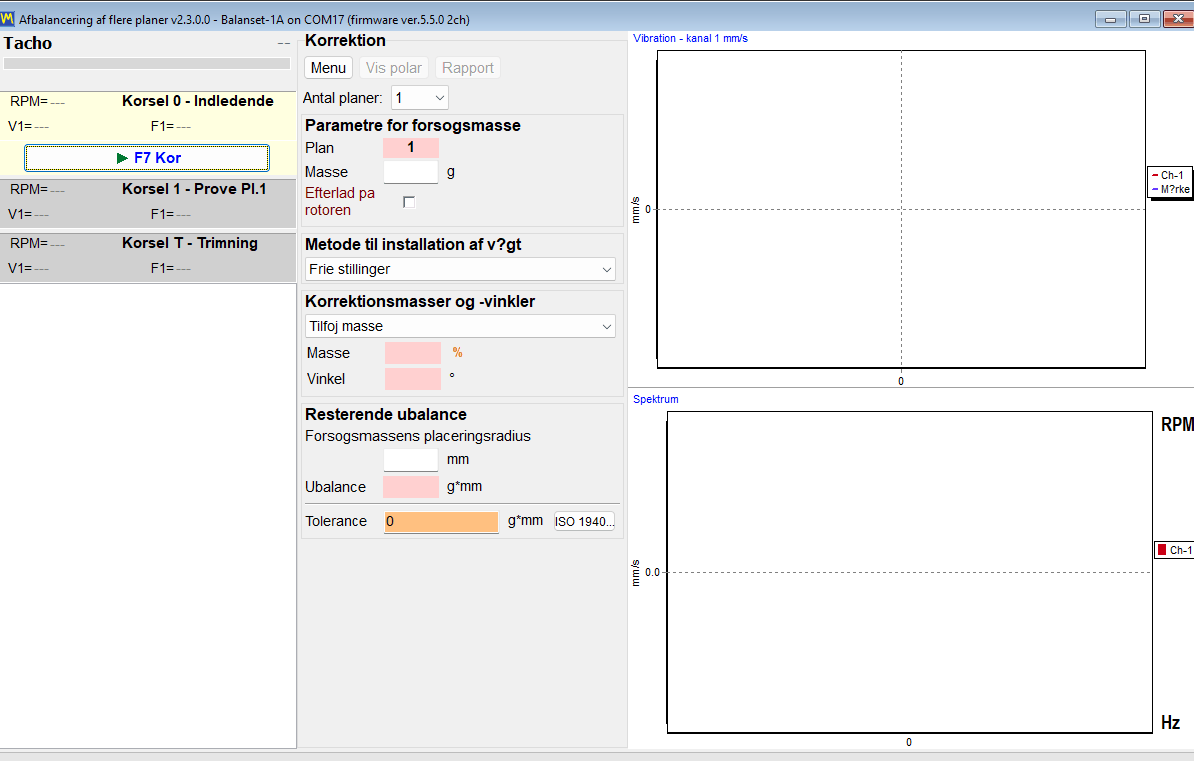
Modern form: ét vindue, kørselskort, grafer i realtid
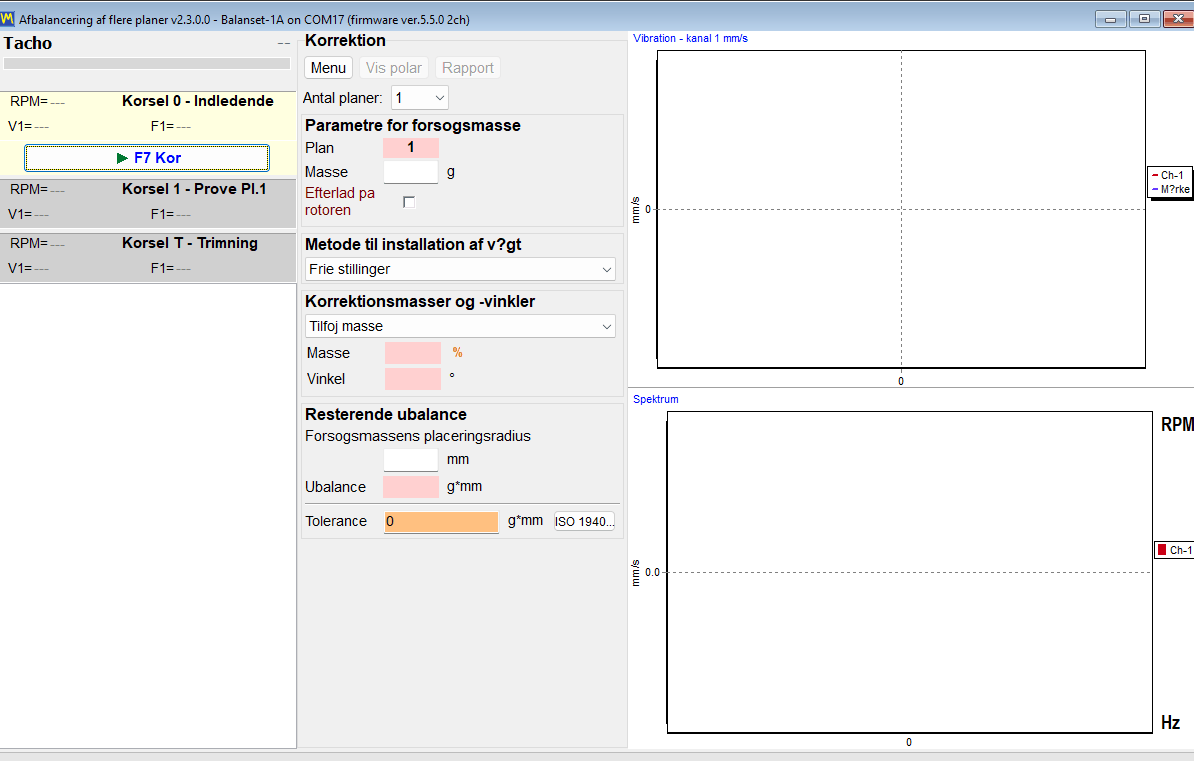
Modern er ét enkelt vindue kaldet “Multi-plane Balancing”. Hver kørsel er et kort i det vindue: “0 – Initial”, “1 – Trial Pl.1” og det tilsvarende kort for hvert yderligere plan, “T – Trim” og, når dornkompensation er aktiveret, “E – Eccentr.”. Alle startes med den samme knap “F7 Run”, som bliver til “F7 Stop”, mens en måling kører. Bølgeformen og spektret er synlige under selve målingen, så en operatør kan se et dårligt signal, mens det optages, i stedet for efter at det er blevet accepteret.
Classic form: to vinduer, én knap pr. kørsel
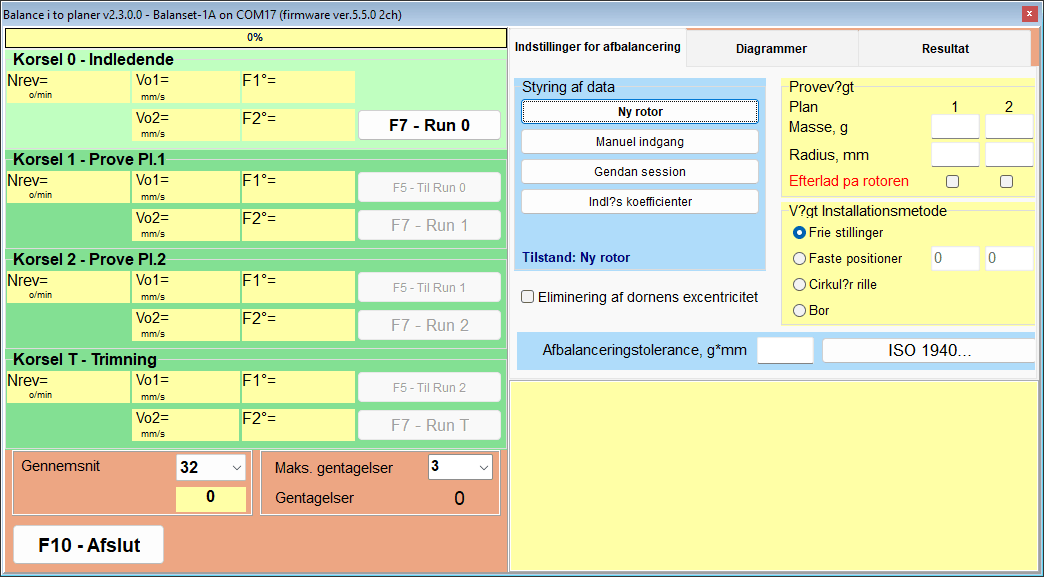
Classic bevarer den opsætning, som mangeårige brugere allerede kender: to separate vinduer, “Single-Plane balancing” og “Two plane balance”. Hver kørsel har sin egen knap, “F7 – Run 0”, “F7 – Run 1”, “F7 – Run 2”, “F7 – Run T” og, med dornkompensation aktiveret, “F7 – Run Ecc”, som klikkes med musen, fordi F7-tasten ikke trykker på den i det trin, og den beregnede korrektion aflæses på fanen “Result”.
Samme matematik, forskellig arbejdsgang
Beregningen bag begge formularer er den samme. Med de samme inputdata er resultatet identisk, så valget mellem dem er et spørgsmål om arbejdsgang og vane, ikke om nøjagtighed.
| Aspekt | Classic | Modern (forenet) |
|---|---|---|
| Korrektionsplaner | 1 og 2 | 1 til 4, med 3 og 4 på Balanset-4A |
| Vinduer | To: “Single-Plane balancing” og “Two plane balance” | Ét: “Multi-plane Balancing” |
| Kørselsstyring | En separat knap pr. kørsel | Kørselskort styret af én “F7 Run”-knap |
| Beregning | Aflæses på fanen “Result” | Starter automatisk efter den sidste prøvekørsel |
| Grafer under måling | Fanen Charts, skiftet efter Run 0 | Bølgeform og spektrum i realtid under kørslen |
| Måletilstand | “Averages”, “Auto” eller 8 til 256 omdrejninger, og “Max. repeat” fra 1 til 20, standard 3, begge på fanen “F4 – Settings” | Vælges i “Menu” og derefter “Measurement mode”: “Manual (fixed repeats)”, standard, med “Repeats per run” 1, 3, 5, 8, 12 eller 16 (standard 3) over “Revolutions” 16, 32, 64, 128 eller 256 (standard 128), eller “Auto (adaptive)”; valget huskes i konfigurationen |
| Indlæsning af gemte koefficienter | “Data Management” og derefter “Load Coefficients” | “Menu” og derefter “Load Coefficients” |
| Kun i denne formular | Genberegning af en færdig korrektion til andre planer med “Change corr. planes” | “First trial weight estimate”, måling med “Auto (adaptive)”, live-bølgeform og -spektrum under kørslen, 3 og 4 planer |
I tilstanden “Auto (adaptive)” fortsætter programmet med at akkumulere omdrejninger, indtil resultatet har indstillet sig; fremdriften vises som den farvede udfyldning af det aktive kørselskort, og antallet af omdrejninger og den opnåede usikkerhed (SE/V) skrives til loggen, når kørslen slutter. Hvis den melder “Additional averaging does not improve accuracy.”, så læs det i sammenhæng: ved et mærkbart vibrationsniveau er det et tegn på et mekanisk problem, løshed, lejer eller en ustabil hastighed, som mere midling ikke kan afhjælpe; ved en meget lav restvibration forklarer dialogen i stedet, at spredningen er målestøj, ikke en maskinfejl. Du kan acceptere resultatet, som det er, eller forkaste målingen.
Genberegningsfunktionen, der er unik for Classic, fortjener en driftsbemærkning. “Change corr. planes” aktiveres med musen; i det vindue fungerer tasten F5 som Tilbage.
De to formularer deler ét arkiv. Arkivvinduet, der åbnes med F8, viser kun poster med 1 og 2 planer og åbner den formular, der er valgt i Settings; koefficienterne fra opgaver med 3 og 4 planer indlæses inde fra Modern form med “Menu” og derefter “Load Coefficients”.
Hvor vægten skal placeres: korrektionsmetoder og polardiagrammer
En beregnet masse og vinkel er kun det halve svar. Den anden halvdel er, om den position kan nås på den virkelige rotor, hvilket er grunden til, at programmet indeholder fire metoder til montering af vægte, valgt i “Weight installing method”, og genberegner korrektionen til den form, hver enkelt kræver. Ligesom kontakten “Add mass” og “Remove mass” gælder metoden for alle korrektionsplaner på én gang: du kan ikke bore i det ene plan og tilføje en vægt i et andet.
| Metode | Hvad programmet udskriver | Betingelse eller grænse |
|---|---|---|
| Frie stillinger | Én vægt, ved præcis den beregnede vinkel. | Til rotorer, hvor enhver vinkelposition kan nås. |
| Faste positioner | Korrektionen fordelt mellem to tilstødende nummererede positioner, såsom ventilatorskovle eller eksisterende huller. | Der kræves mindst 3 positioner. |
| Cirkulær rille | Tre vægte med samme masse, hver en tredjedel af det plans prøvemasse: én ved korrektionsvinklen og to ved beregnede vinkler, så deres vektorsum svarer til korrektionen. | Afvist med “TOO HEAVY for 3-weight groove method!”, hvis korrektionen overstiger den ene tredjedel af massen. |
| Drill | Boredybde H, antal huller N og vinkel f. | Skifter altid metoden til Remove mass. |
Polære diagrammer: kontrollen før noget monteres
Det polære diagram er operatørens sidste kig, før maskinen røres. Op til 4 cirkler vises side om side, én pr. korrektionsplan, med ringe ved 20, 40, 60, 80 og 100 procent og en pil, der viser rotationsretningen. At se vægten tegnet på en cirkel, der drejer samme vej som rotoren, er det, der fanger en vinkel talt den forkerte vej rundt, hvilket er den fejltype, der koster en ekstra kørsel.
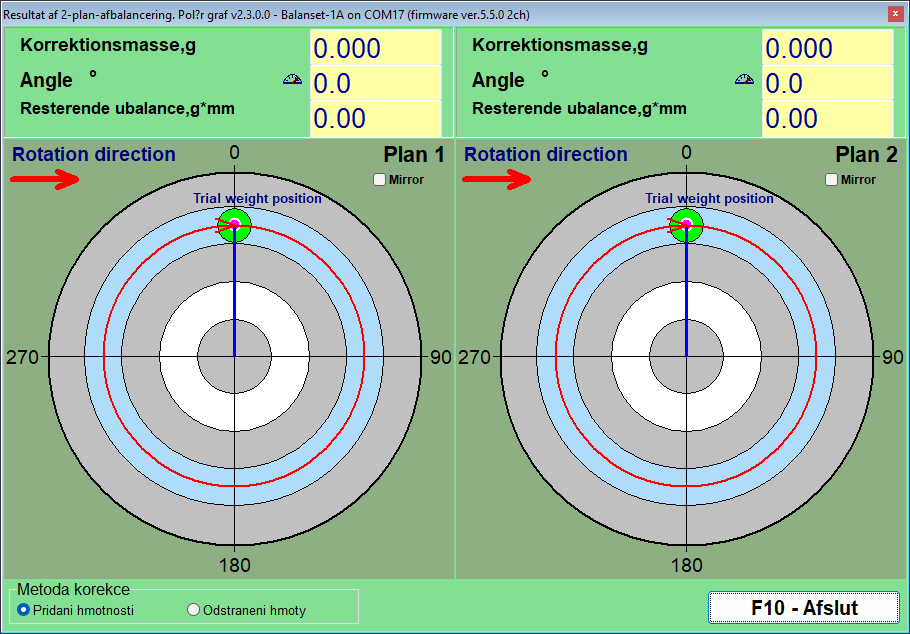
To kontakter ændrer, hvordan den samme løsning udtrykkes. “Add mass” og “Remove mass” i gruppen “Correction method” omdanner en tilføj-masse-løsning til en fjern-masse-løsning: den viste vinkel er allerede drejet 180 grader, så læg ikke yderligere 180 til selv, og massen er den samme, hvilket er det, man ønsker, når den praktiske mulighed er slibning eller boring frem for svejsning. Valget gælder for alle planer på én gang og er synkroniseret med afbalanceringsformularen; med “Drill”, som altid fjerner masse, og “Circular groove”, som altid tilføjer den, er kontakten låst. “Mirror”, et afkrydsningsfelt pr. plan, spejler tegningen for rotorer, der fysisk ses fra den anden side: markøren ved 60 grader flytter til det sted, hvor 300 grader før var, og rotationspilen vendes om, mens den numeriske vinkel i datapanelet ikke ændres.
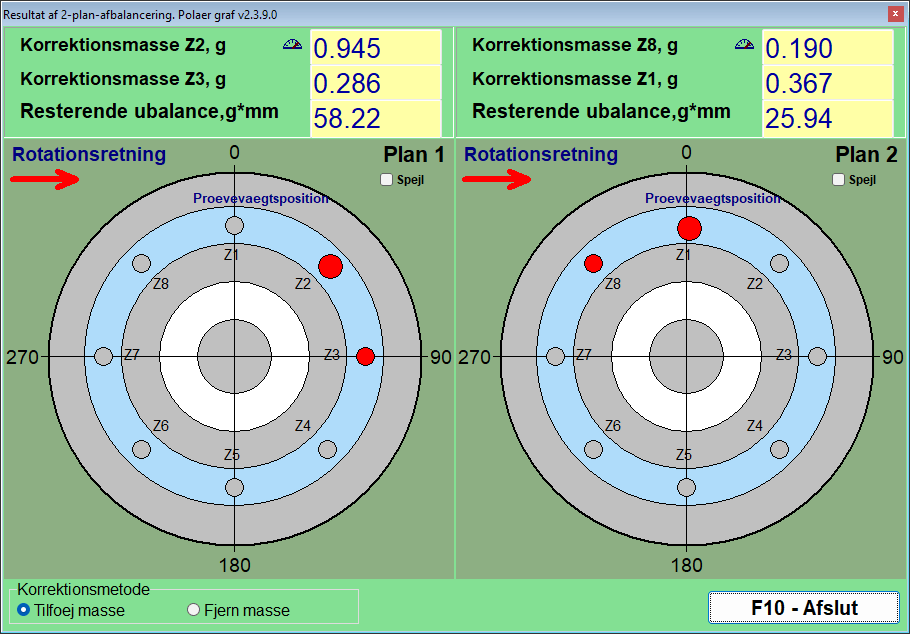
Fixed positions: ventilatorskovle og eksisterende huller
På en ventilator, et løbehjul eller en flange med en boltcirkel kan en vægt kun placeres, hvor der er plads til den. I “Fixed positions” indtaster operatøren, hvor mange positioner rotoren har, i feltet “Blades” i Modern form; programmet behandler dem som jævnt fordelt rundt om omkredsen, så tilstanden passer kun til rotorer, hvor de reelt er det. Prøvevægten sættes på en af positionerne, som tæller som position 1, numrene fortsætter i rotationsretningen, og programmet fordeler korrektionen mellem de to tilstødende positioner, der omslutter den beregnede vinkel, og giver en masse for hver. Resultatet er direkte udførbart: to tal, to skovle.
Circular groove: tre lige store vægte i sporet
Rotorer med en cirkulær rille, såsom mange slibeskivedorne, tager standardvægte, der glider i rillen. Her udtrykkes korrektionen som tre vægte med samme masse, hver en tredjedel af planets prøvemasse, én placeret ved korrektionsvinklen og to ved beregnede vinkler, så deres vektorsum svarer til den krævede korrektion. Før Run 0 er de tre vægte fordelt jævnt med 120 grader, så deres virkninger udligner hinanden, og før planets prøvekørsel sidder alle tre samlet ved prøvevægtens position; vinduet “3-Weight Balancing” viser disse placeringer trin for trin. Metoden har en indbygget fysisk grænse: hvis korrektionen er større end en tredjedel af planets prøvemasse, afviser programmet den med “TOO HEAVY for 3-weight groove method!” i stedet for at foreslå vægte, der ikke ville passe til skemaet, og hvis to af vægtene ender tættere end 20 grader på hinanden, beder det dig om at kontrollere positionerne fysisk.
Drill: at omdanne en korrektion til huller
Når masse skal fjernes frem for tilføjes, omregner den indbyggede beregner i vinduet “Drilling – settings” korrektionen til boredybden H, antallet af huller N og vinklen f. Den kræver tre input: bordiameteren, den maksimalt tilladte boredybde og materialets massefylde. Valg af Drill skifter altid metoden til Remove mass, og den vinkel, den udskriver, er allerede boringsstedet på den tunge side, 180 grader fra hvor en vægt ville placeres, så læg ikke selv 180 grader til.
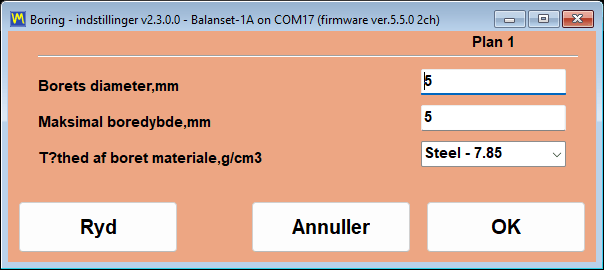
Massefylder er forudindstillet i g/cm3 for Steel 7,85, Cast iron 7,1, Aluminum 2,7, Copper 8,95, Brass 8,5, Bronze 8,8 og Titanium 4,5, og en brugerdefineret værdi kan indtastes for ethvert andet materiale.
To ærlige bemærkninger om boreberegneren. H er dybden af hvert hul målt til spidsen af borekeglen, forudsat en spidsvinkel på 120 grader, så indtast den maksimale dybde som delens reelle mekaniske grænse, vægtykkelse og nabohuller indregnet. Hvis hele massen ville kræve et dybere hul, fordeles korrektionen over flere huller, ingen af dem dybere end den grænse; placér dem ved siden af hinanden, og bekræft resultatet med en trim run frem for at antage det.
Dornexcentricitet: Run E-kompensationen
En rotor, der afbalanceres på en dorn, bærer en fejl, der intet har med ubalance at gøre: dornens eget kast. Programmet håndterer det med en dedikeret excentricitetskørsel, der aktiveres før Run 0: i Modern form med “Menu” og derefter “Eccentricity”, hvilket tilføjer et “E – Eccentr.”-kort, og i Classic med afkrydsningsfeltet “Mandrel eccentricity elimination”, hvilket tilføjer kortet “Run E – Eccentricity” med dets knap “F7 – Run Ecc”. Efter Run 0 drejes rotoren 180 grader på dornen, hvor dornen og dens tacho-mærke efterlades, som de var, og måles igen; programmet beregner kastvektoren og trækker den fra alle efterfølgende målinger, så kun den egentlige ubalance korrigeres, og opgaven fortsætter fra Run 1 uden at dreje rotoren tilbage. Hvis vibrationen næsten ikke ændrede sig efter drejningen, advarer det med “WARNING: It appears the rotor was NOT rotated 180 degrees between Run 0 and Run E!” og spørger, om kompensationen skal springes over.
Når det beregnede plan ikke kan nås
Nogle gange er det korrekte korrektionsplan simpelthen ikke tilgængeligt med et værktøj. Classic form kan genberegne en færdig to-plans korrektion fra de planer, den blev beregnet for, H1 og H2, til to andre planer, K1 og K2, ved hjælp af rotorens geometri. Fire geometriskemaer dækker de sædvanlige placeringer af de nye planer i forhold til de gamle, og afstandene mellem dem indtastes i mm sammen med de nye radier. Resultatet er den samme ubalance udtrykt som vægte, du reelt kan montere.
Tolerancer og standarder: ISO 21940-11, ISO 20816-3 og ISO 10816-1
En afbalanceringsopgave er først færdig, når nogen kan sige, på papiret, at rotoren ligger inden for en dokumenteret tolerance. Balanset-softwaren anvender forskellige standarder på forskellige spørgsmål. ISO 21940-11, den nuværende udgave af den tidligere ISO 1940-1, besvarer accept-spørgsmålet i slutningen af en afbalanceringsopgave: er restubalancen lille nok til denne type rotor? ISO 20816-3 og ISO 10816-1 besvarer tilstandsspørgsmålet: kører denne maskine i zone A, B, C eller D? Alle disse kriterier er indbygget i programmet, og hvert tal, de bruger, er trykt nedenfor, så du kan kontrollere regnestykket mod din egen maskine, før du køber noget.
ISO 21940-11: restubalancen kontrolleres automatisk, plan for plan
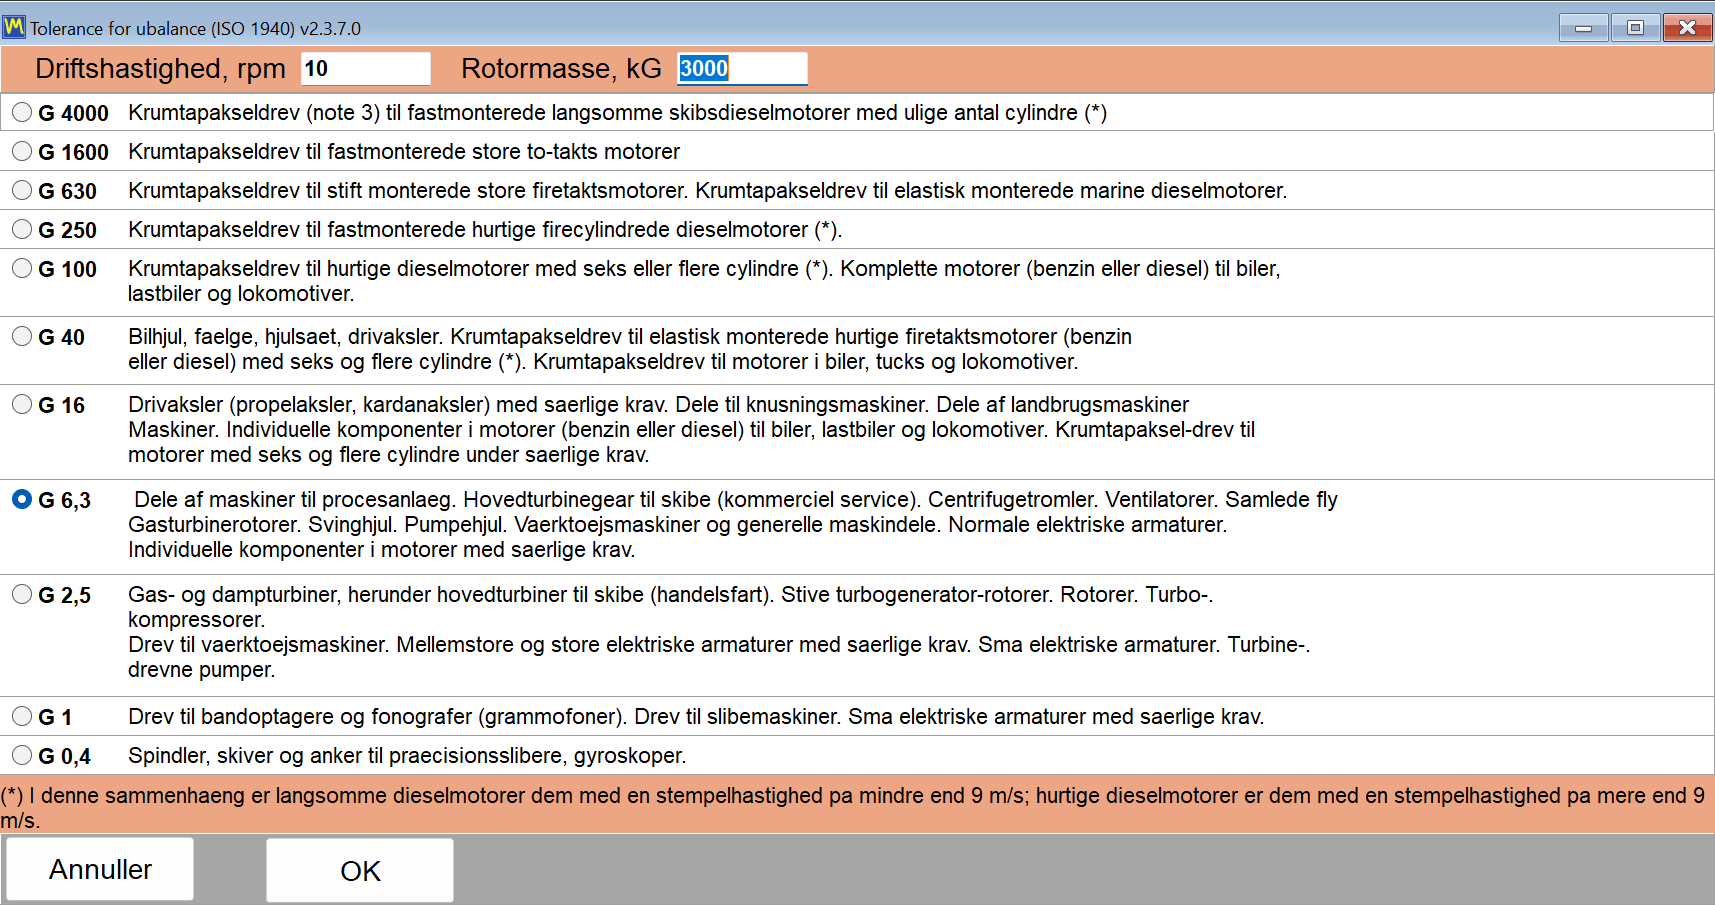
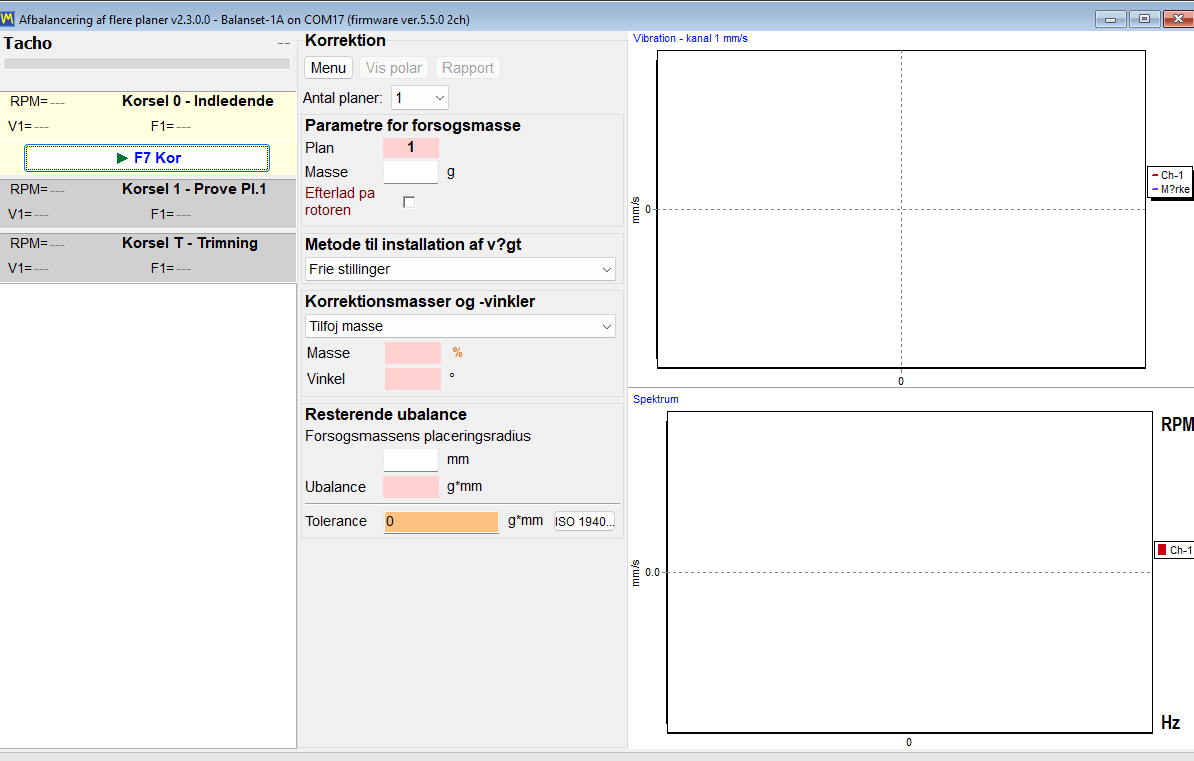
Tolerancen beregnes i vinduet “Disbalance tolerance (ISO 21940-11)”, som åbnes med knappen “Calculator…” ved siden af tolerancefeltet: i Modern form findes den i blokken “Residual unbalance”, i Classic-vinduerne både på fanen “Balancing settings” og på fanen “Result”. Du vælger afbalanceringskvalitetsklassen G, indtaster driftshastigheden og rotormassen, og “OK” overfører den tilladte restubalance til tolerancefeltet, hvorfra den gemmes sammen med sessionen og udskrives i HTML-rapporten; den kan indstilles før Run 0 eller efter, at korrektionen allerede er beregnet. Efter trim run sammenlignes den målte restubalance med den værdi: feltet fremhæves grønt, når resultatet er inden for tolerancen, og rødt, når det ikke er, og programmet angiver en eksplicit PASS eller FAIL for hvert korrektionsplan. Intet skal slås op i en tabel i hånden, og intet afhænger af operatørens vurdering af, hvad “godt nok” betyder.
Formlen, trykt i sin helhed, så den kan verificeres
Programmet bruger standardudtrykket i ISO 21940-11, og der er intet skjult bag det:
Uperm [g*mm] = 1000 * G * M / (2 * pi * f)
Her er G afbalanceringskvalitetsklassen i mm/s, M er rotormassen i kg, og f er driftshastigheden i Hz, det vil sige RPM divideret med 60. Det gennemregnede eksempel fra manualen er let at gentage på en lommeregner: klasse G 6.3, en hastighed på 3000 RPM og en rotormasse på 10 kg giver en tilladt restubalance på ca. 200,5 g*mm. Med flere korrektionsplaner fordeler programmet tolerancen ligeligt, så feltet “Tolerance” modtager Uperm / N for ét plan: Uperm / 2 for to planer og Uperm / 3 eller Uperm / 4 i Modern form på en Balanset-4A. Den fordeling passer til en rotor, hvis massemidtpunkt ligger nogenlunde midt mellem korrektionsplanerne; for en asymmetrisk eller udhængende rotor fordeler ISO 21940-11 tolerancen efter massemidtpunktets position, så beregn andelene i hånden, og indtast værdien pr. plan i feltet “Tolerance” selv. I det imperiale system vises og kontrolleres tolerancen i oz*in.
Fordi tolerancen er udledt af dine egne tre input, kan vurderingen på skærmen genskabes af enhver, der læser rapporten, herunder din kundes inspektør.
Valg af afbalanceringskvalitetsgrad
Vinduet “Disbalance tolerance (ISO 21940-11)” tilbyder klasserne fra G 4000 ned til G 0.4. Tabellen nedenfor gentager de anvendelseshenvisninger, der er givet i manualen, så klassen kan vælges, allerede inden instrumentet er tilsluttet.
| Grad | Typisk anvendelse |
|---|---|
| G 4000 | Krumtapaksler i meget store, langsomtgående skibsdieselmotorer |
| G 1600 til G 100 | Krumtapaksler i store og højhastighedsdieselmotorer samt komplette motorer |
| G 40 | Bilhjul, fælge og drivaksler |
| G 16 | Propeller- og drivaksler, dele af knusere og landbrugsmaskiner |
| G 6.3 | Ventilatorer, pumpehjul, værktøjsmaskindele og rotorer til elmotorer; den sædvanlige generelle industristandard |
| G 2,5 | Gas- og dampturbiner, stive turbogeneratorrotorer, værktøjsmaskindrev og elmotorrotorer med særlige krav |
| G 1 | Slibemaskinedrev og små elmotorrotorer med særlige krav |
| G 0,4 | Spindler, skiver og ankre til præcisionsslibemaskiner samt gyroskoper |
Til det meste feltarbejde på ventilatorer, blæsere, pumpeløbehjul og komponenter til værktøjsmaskiner er G 6.3 den kvalitetsklasse, der forventes af dig, og det er den, man skal tage udgangspunkt i, medmindre maskinfabrikanten angiver andet.
ISO 10816-1: maskinklasser og vibrationszoner
At vurdere en maskines tilstand er et separat spørgsmål fra at acceptere en afbalanceringsopgave, og programmet bruger separate standarder til det. Listen “Vibration evaluation standard” på fanen “F4 – Settings” tilbyder “Off”, standard, ISO 20816-3 med dens maskingrupper 1 og 2 på stive eller fleksible understøtninger, og ISO 10816-1 med maskinklasserne I til IV, den klassificering, der tidligere blev udgivet som ISO 2372, med de fire zoner A, B, C og D. ISO 10816-1-tabellen er også den, som Route Inspection vurderer hvert målested mod, og dens grænseværdier gengives her. Zone A er en nyligt idriftsat maskine, zone B er acceptabel til ubegrænset langtidsdrift, zone C betyder, at tilstanden kun er acceptabel til begrænset drift, og zone D betyder, at vibrationen er så kraftig, at den kan forårsage skader. Grænseværdierne er offentliggjort her i sin helhed, i mm/s.
| Klasse | Maskiner | A/B, mm/s | B/C, mm/s | C/D, mm/s |
|---|---|---|---|---|
| Klasse I | Små maskiner | 0.71 | 1.8 | 4.5 |
| Klasse II | Mellemstore maskiner | 1.12 | 2.8 | 7.1 |
| Klasse III | Store maskiner på et stift fundament | 1.8 | 4.5 | 11.2 |
| Klasse IV | Store maskiner på et eftergiveligt fundament | 2.8 | 7.1 | 18.0 |
Et ærligt punkt er værd at gøre klart, fordi vibrationsstandarder let udviskes i markedsføringstekst. Programmet har to vurderingstabeller: maskinklassetabellen i ISO 10816-1, klasse I til IV, og ISO 20816-3-zonerne A til D for maskiner i gruppe 1 og gruppe 2 på stiv eller fleksibel understøtning. Hver af dem kan vælges som “Vibration evaluation standard” på fanen “F4 – Settings”, den er “Off” som standard, og den samlede vibration Vs i Vibrationsmåleren og i afbalanceringsvinduerne farves derefter efter zone; efter trim run viser kortet “T – Trim” også Vs pr. plan med dets zone, for eksempel “Vs1: 2.66 – Zone B”. Route Inspection vurderer hvert målested mod ISO 10816-1. Grænser for bestemte maskintyper fra andre dele af ISO 20816 eller fra ISO 14694 for ventilatorer beregnes ikke af programmet.
Målebåndet bag tallet
Et tal for vibrationsniveau betyder kun noget, hvis frekvensbåndet, det er målt i, er kendt. Den øvre standardgrænse i programmet er RMS High, Hz = 1024, som sammen med den nedre standardgrænse RMS Low, Hz = 10 giver standardbåndet for ISO 10816 / ISO 20816 på 10 til 1000 Hz. På en maskine, der kører under 600 RPM, ligger rotationsfrekvensen under 10 Hz; så længe der er et tachometersignal, sænker programmet selv bundgrænsen for båndet for en sådan rotor til halvdelen af rotationsfrekvensen, så 1x-komponenten bliver inden for Vs. Uden et tachometer gælder værdien fra indstillingerne, så på en langsom maskine skal den nedre grænse sænkes i hånden til 1 eller 2 Hz, før aflæsningen sammenlignes med nogen zonetabel. Indstillingen ændrer tallet på skærmen, men påvirker hverken 1x-komponenten eller afbalanceringen, hvilket netop er grunden til, at den er dokumenteret her frem for begravet.
Tidligere opgaver forbliver sporbare
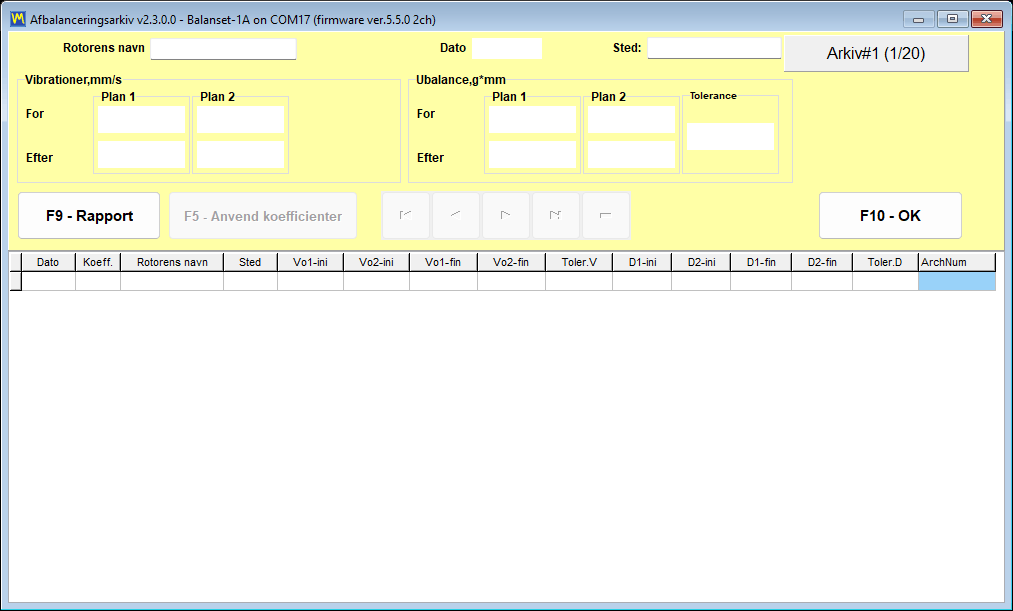
Toleranceresultatet er ikke kun en direkte visning. I sessionsarkivet fremhæves cellerne for restvibration og restubalance i hver post, der har en tolerance, grønne, når de er inden for tolerancen, og røde, når den er overskredet, så en hel liste over tidligere opgaver kan gennemses på et øjeblik for resultater, der lå uden for grænsen. For en servicevirksomhed er det forskellen på at have udført arbejdet og at kunne bevise det et år senere.
Sessionsarkiv, gentaget afbalancering uden prøvekørsler, og rapporter
Prøvekørsler er den dyre del af en afbalanceringsopgave. Hver af dem betyder, at rotoren skal stoppes, en vægt skal monteres, den skal startes op igen, og der skal ventes på en stabil hastighed. Sessionsarkivet findes, så dette arbejde betales én gang pr. maskine i stedet for én gang pr. besøg, og så den dokumentation, der udleveres til kunden, produceres af programmet i stedet for at blive skrevet ind bagefter.
Hver session arkiveres sammen med de koefficienter, der fik den til at fungere
En arkivpost skrives automatisk; der er ingen dialog at huske ved opgavens start. Sammen med målingerne gemmer programmet de påvirkningskoefficienter, det har beregnet for den maskine, prøvemasserne, prøvemassernes radier, antallet af faste positioner og den tolerance, der var gældende. Posten oprettes efter den første prøvekørsel. Når afbalanceringsvinduet lukkes, og posten endnu ikke har et navn, bliver lukkebekræftelsen til et “Save to archive”-kort med felterne “Rotor name” og “Place”, så posten kan findes igen af et menneske frem for ved et nummer; et navn, der er efterladt tomt, bliver til et automatisk som “Rotor 12.06.2026 14:05”, og i Modern form kan navnet også indstilles når som helst med “Menu” og derefter “Rotor name…”.
En advarsel, programmet giver af sig selv, er værd at kende før den første opgave: hvis mappen Documents synkroniseres af en cloud-tjeneste som OneDrive, kan cloud-synkronisering fryse programmet og beskadige arkivdatabasen, så flyt mappen BalSoft ud af cloud-synkronisering, eller markér den som altid gemt på denne enhed.
At afbalancere den samme rotor igen kræver ikke nye prøvekørsler
Det er den del, som en servicevirksomhed faktisk betaler for, og det er værd at forklare som en mekanisme og ikke som et slogan. Påvirkningskoefficienterne beskriver, hvordan netop den maskine reagerer på en vægt i hvert plan. Når de først er gemt, kræver en gentagen opgave på samme rotor kun den indledende måling: de gemte koefficienter indlæses, Run 0 måles, og korrektionsvægtene og -vinklerne beregnes med det samme. Prøvekørslerne gentages slet ikke.
Der er tre måder at indlæse gemte koefficienter på:
- I Modern form: “Menu” og derefter “Load Coefficients”.
- I Classic form: “Data Management” og derefter “Load Coefficients”.
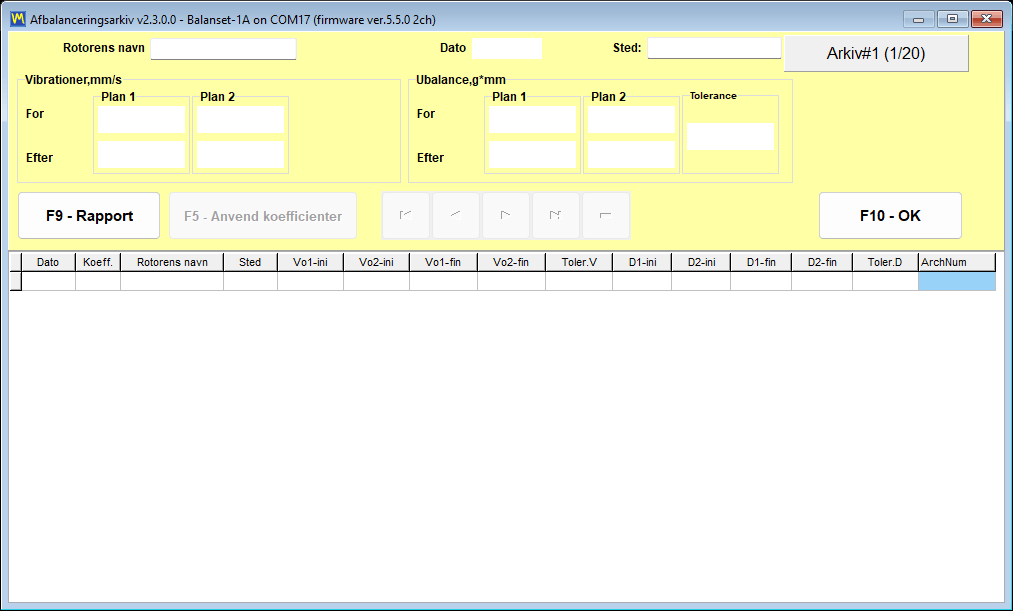
- Fra hovedvinduet, F8 for en post med 1 eller 2 planer, vælg derefter en post, der viser et grønt V i kolonnen “Coeff”, og tryk på “F5 – Apply coefficients”; poster med 3 og 4 planer nås fra Modern form indstillet til samme antal planer.
To forbehold skal nævnes sammen med det løfte, for hvis man ignorerer et af dem, giver det et sikkert, men forkert resultat.
- I arkivet indlæser “F10 – OK” ikke en session og overfører ingen koefficienter. Kun “F5 – Apply coefficients” gør det. Det er den absolut mest almindelige misforståelse omkring arkivvinduet.
- Koefficienterne er kun gyldige for samme maskine og samme rotortype, med uændret placering af sensor og tachometer, det reflekterende mærke samme sted og en uændret driftstilstand. Derfor bør prøvevægtens placering markeres fysisk på rotoren under den første opgave, så det næste besøg tager udgangspunkt i samme geometri.
Resultatet af en gentaget opgave gemmes som en ny arkivpost. Den oprindelige post ændres ikke, så maskinens historik forbliver intakt.
Trimkørsler koster næsten ingenting
Hvis restubalancen stadig er over tolerancen efter trimkørslen, gentages prøvekørslerne heller ikke. Koefficienterne findes allerede, så programmet beregner den ekstra korrektion med det samme. Den ekstra vægt tilføjes uden at fjerne de vægte, der allerede er monteret, og trimkørslen gentages. Dette kan gøres lige så mange gange, som opgaven kræver, hvilket er grunden til, at en vanskelig rotor koster tid i opstarter frem for i målearbejde.
Rapporter, programmet skriver for dig
Tre HTML-dokumenter genereres af selve softwaren, alle kodet i UTF-8 og alle kan åbnes i enhver browser på ethvert operativsystem, herunder en kundes telefon:
protocol11.htm, afbalanceringsprotokollen for en afsluttet opgave.vibrometer_report.htm, vibrationsmålerrapporten for en målesession.report_YYYY-MM-DD.htm, ruterapporten for én inspektionsdag.
En rapport er ikke en fil, der ender i en blindgyde. Programmet indeholder en rapporteditor med en udskriftsvisning, og visningen kan zoomes fra 10 til 200 procent fra listen, eller op til 500 procent ved at indtaste værdien manuelt, hvilket har betydning, når et lille tal skal kontrolleres på en bærbar computers skærm ved siden af en maskine.
Eksportformater, og det ene krav, ingen forventer
| Format | Typisk brug |
|---|---|
| PDF-fil | Dokumentet, der sendes til en kunde eller vedhæftes en arbejdsordre |
| HTML, én fil | Én selvstændig fil med indlejrede billeder, nem at sende med e-mail |
| HTML med en billedmappe | Redigerbar version til publicering eller til indsætning i et andet dokument |
| RTF | Åbning og redigering af protokollen i et tekstbehandlingsprogram |
| RVF | Den indbyggede editors eget rich text-format |
Ét krav skal siges ligeud, fordi det overrasker folk på en ny bærbar computer: PDF-eksport kræver, at mindst én Windows-printer er installeret. Printerdriveren bruges kun til at beregne sidelayoutet, og der printes faktisk ikke noget. Hvis computeren slet ingen printer har, skal “Microsoft Print to PDF” aktiveres i Windows, så virker eksporten.

Dit brevhoved, dit logo
Rapportskabeloner er almindelige HTML-filer i ReportTpl -mappen ved siden af Bs1A.exe og kan redigeres, så protokollen bærer dit firmas brevhoved, logo og kontaktoplysninger. Rettelser bevares ved automatiske opdateringer: en ændret skabelon omdøbes til name.user-YYYYMMDD-HHMMSS.htm før den nye fabriksfil skrives, programmet viser de bevarede filer én gang efter opdateringen, og tilpasningen overføres til den nye skabelon i hånden. Geninstallation med Bs1ASetup.exe foretager ikke denne kontrol og erstatter skabelonerne med fabriksskabelonerne, så kopiér dine skabeloner et andet sted hen, før du geninstallerer.
Når tolerancen kom fra ISO-beregneren, udfylder protokollen automatisk sit afsnit “Applied Standards”: ISO 21940-11:2016, tidligere ISO 1940-1, afbalanceringskvalitetsklassen G, rotormassen, den maksimale driftshastighed, den samlede tilladte restubalance og dens fordeling på tolerancens planer. Resultatafsnittet opregner de anbefalede korrektionsvægte pr. plan som masse og vinkel, både efter prøvekørslerne og efter kontrolkørslen.
Data er dine, og de er flytbare
Arkivet og rapporterne ligger i Documents\BalSoft\Bs1A. De overlever programopdateringer og en fuld geninstallation, og de flyttes til en anden computer ved at installere programmet dér med guiden, lukke det på begge maskiner og kopiere databasemappen og alle mapper, hvis navn begynder med Arc, fra den placering; de færdige HTML-rapporter i Arc-mapperne kan flyttes frit alene. Der er ingen databaseserver at migrere, ingen licensserver at kontakte og ingen cloud-konto, der holder din målehistorik.
Route Inspection: rundgangsovervågning efter ISO 10816-1 (eksperimentel)
Route Inspection er markeret som eksperimentel i brugermanualen og er slået fra som standard. Den aktiveres med et afkrydsningsfelt på fanen “F4 – Settings”.
Det, den tilføjer, er et andet liv for den samme hardware. Mellem afbalanceringsopgaver bliver instrumentet og den bærbare computer til et rundgangssæt til vibrationsovervågning: du følger en defineret rute gennem anlægget, måler de samme punkter på samme måde hver gang og følger, hvordan tallene ændrer sig.
Hvordan en rute er organiseret
Datamodellen har tre niveauer, og den afspejler den måde, et anlæg faktisk gennemgås på:
- A rute er én rundgang, for eksempel et værksted eller en produktionslinje.
- A punkt er en maskine på den rute.
- A målested er ét leje kombineret med én akse, hvilket er det, sensoren faktisk måler.
Et punkt kan indeholde op til 8 lejer, og hvert leje har 3 akser: X horisontal, Y vertikal og Z aksial. Det giver maksimalt 24 målesteder på én enkelt maskine, hvilket er nok til en flertrinspumpe eller et motor- og ventilatorsæt med flere understøtninger.
Hvert målested vurderes ud fra ISO 10816-1
Hvert målte målested sammenlignes med ISO 10816-1-grænserne for den maskinklasse, du har tildelt det punkt, klasserne I til IV, og farves efter zone A, B, C eller D. Den farve er hele pointen med modulet under en rundgang: et umålt punkt er visuelt forskelligt fra et sundt et, så det er tydeligt ved slutningen af rundgangen, om ruten er gennemført, og det er straks tydeligt, hvilken maskine der kræver opmærksomhed, før du overhovedet har åbnet en eneste graf.
Tendenser og prognosen
Der findes tre tendensvisninger for hvert målested. “Overall level” plotter den bredbånds vibrationshastighed over successive besøg i forhold til ISO 10816-1-zonegrænserne. “Frequencies” følger individuelle frekvenskomponenter, hvilket er, hvordan en udviklende lejefejl adskiller sig fra en langsom stigning i ubalance. Waterfall-visningen stabler op til de 12 seneste kanal 1-spektre, så en ny top, der ikke var der for tre besøg siden, bliver synlig som en ryg i stedet for som et tal.
Programmet ekstrapolerer også. Ved brug af op til de 6 seneste besøg tilpasser det en ret linje og formulerer resultatet som cirka N dage til zone X. Det er vigtigt at fremstille det præcis, som manualen gør: det er et groft skøn til vedligeholdelsesplanlægning, fremstillet ved lineær ekstrapolation af en håndfuld punkter. Det er ikke en garanteret resterende levetid, og en fejl, der udvikler sig ikke-lineært, vil ikke rette sig efter det. Anvendt ærligt er det en måde at afgøre, hvilken af to maskiner der skal planlægges først.
Hvad et besøg kan indeholde ud over tal
En vibrationsaflæsning alene mister ofte den kontekst, der gjorde den meningsfuld. Hvert besøg kan derfor også registrere en fritekstnote, en temperaturaflæsning og et foto i jpg-, png- eller bmp-format, så den løse afskærmning, olielækagen eller den midlertidige kobling dokumenteres ved siden af den måling, den forklarer. Et udløb på op til 120 s kan også registreres inden for ruten, hvilket betyder, at et udløb af en mistænkelig maskine kan indfanges under rundgangen i stedet for at blive planlagt som et separat besøg.
Ruterapporten
Der produceres én HTML-rapport pr. inspektionsdag, navngivet report_YYYY-MM-DD.htm. Det er det dokument, der går til vedligeholdelsesplanlæggeren eller til kunden ved rundens afslutning, og ligesom de andre rapporter åbner den i enhver browser, uden at softwaren skal være installeret på læserens computer.
Driftsnoter, det er værd at kende på forhånd
- Hvis ingen COM-port er blevet accepteret, bliver målingsknapperne ikke grået ud. De svarer i stedet “Measurement is not available.”, så et manglende instrument fremstår som en afvisning frem for som en deaktiveret grænseflade.
- At åbne et rutevindue stopper en kørende Signal Monitor eller Run-down. Instrumentet har kun én port, og rutemodulet overtager den. Dette er forventet adfærd, ikke en fejl.
- At reducere antallet af lejer på et punkt blokeres, hvis det leje, der ville forsvinde, allerede har målehistorik. Programmet beskytter tendensen frem for layoutet.
- At slette en rute eller et punkt sletter ikke dataene. Mappen flyttes til
Routes\_deleted, så en sletning foretaget i marken kan fortrydes igen på kontoret.
Dataene forbliver læsbare uden for programmet
Rutedata gemmes i almindelige filer, i SI-enheder, med decimalpunktum uanset Windows' regionale indstillinger. Den sidste detalje lyder trivial, men er det ikke: den betyder, at en rute optaget på en bærbar computer konfigureret til et sprog, der bruger decimalkomma, åbnes korrekt på enhver anden maskine, og filerne kan parses af dine egne værktøjer uden en konverter.
Indstillinger, enheder, sprog og skærmskalering
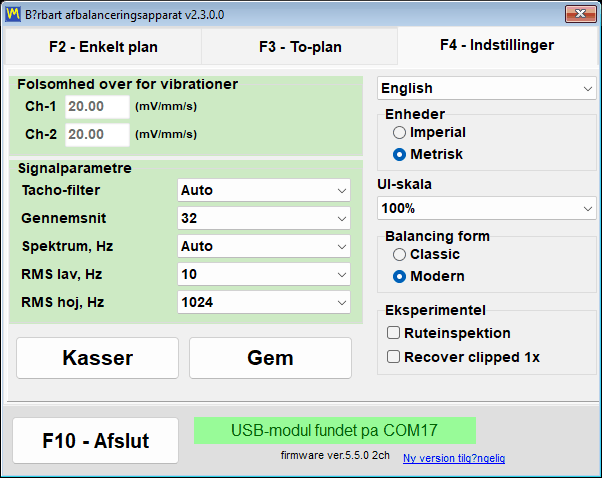
Alt, der ændrer, hvordan programmet måler, og hvordan det ser ud, sidder på én fane i hovedvinduet, “F4 – Settings”. Der er ikke noget indlejret træ af indstillingsdialoger at lede igennem: sensorfølsomhed, signalparametrene, grænsefladesproget, “UI Scale”, systemet “Units”, kontakten “Balancing form” og afkrydsningsfelterne til “Experimental”-funktioner er alle på samme skærmbillede, og de værdier, du ser der, er de værdier, instrumentet bruger lige nu.
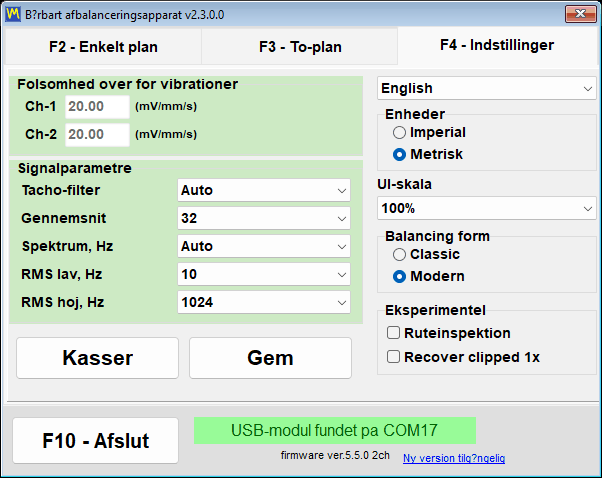
To knapper nederst til venstre styrer, om indstillingerne bevares. “Save” skriver de aktuelle indstillinger ind i konfigurationsfilen Bs1A.cfg, så de bliver standardværdierne ved næste opstart, og “Discard” annullerer ugemte ændringer og genindlæser værdierne fra den fil. De fleste parametre — “Tacho filter”, “Averages”, “Spectrum, Hz”, RMS-båndet og enhedssystemet — træder i kraft, i det øjeblik du ændrer dem, og de skrives automatisk til Bs1A.cfg, når programmet afsluttes normalt. Sprog, “UI Scale”, “Balancing form” og de eksperimentelle afkrydsningsfelter skrives til filen med det samme ved ændring, så for dem behøver du aldrig trykke på “Save”.
Sensorfølsomhed, låst med vilje
Gruppen “Vibration sensitivity” indeholder én koefficient pr. kanal i mV/(mm/s). Standardværdien er 20, men et kalibreret instrument skriver sine egne koefficienter pr. kanal ind i disse felter, når det tilsluttes, fordi hvert instrument kalibreres som et sæt sammen med sine sensorer, og værdierne kan afvige mærkbart fra 20. En firekanals Balanset-4A tilføjer felterne Ch-3 og Ch-4. Felterne er beskyttet mod utilsigtede rettelser: der kan ikke indtastes noget i dem, før du klikker på gruppen og bekræfter prompten “Do you really want to change it?”. Det ene spørgsmål er det, der forhindrer en operatør i uset at omkalibrere hele instrumentet med et fejlanslag midt i en feltopgave. En forkert koefficient skalerer hver aflæsning i mm/s proportionalt, men har praktisk talt ingen virkning på de beregnede korrektionsmasser og -vinkler, fordi alle kørsler måles med den samme sensor. Ændr kun disse tal, hvis din sensor afviger fra standardsensoren; hvis et instrument er tilsluttet, når du gemmer dem, spørger programmet “Write the new sensor coefficients to the device?”, og “Yes” overskriver den kalibrering, der er gemt i selve instrumentet.
Signalparametre
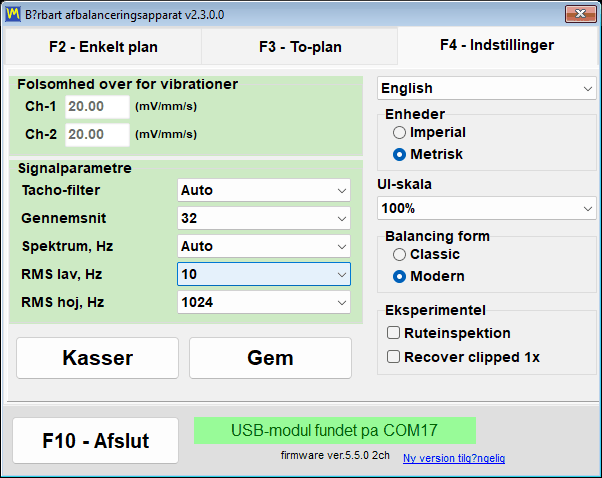
| Parameter | Værdier | Standard | Hvad det ændrer |
|---|---|---|---|
| “Tachofilter” | “Auto”, “Fin (1%)”, “Normal (2%)”, “Grov (5%)”, “Meget grov (10%)”, “Ru (20%)”, “Fra (40%)” | “Auto” | Den tilladte hastighedsvariation mellem tilstødende omdrejninger |
| “Averages” | “Auto” / 8 / 16 / 32 / 64 / 128 / 256 | “Auto” | Hvor mange omdrejninger der midles til én måling i Vibrationsmåleren og i Classic-afbalanceringsvinduerne; mere giver et mere stabilt resultat og mindre støj, men en længere måling. “Auto” vælger selv antallet |
| “Max. repeat” | 1 / 3 / 4 / 8 / 10 / 15 / 20 | 3 | Hvor mange målinger hver kørsel i Classic-vinduerne for ét og to planer tager; deres vektorer midles til kørslens resultat, og en stor spredning rapporteres i sessionsloggen |
| “Spektrum, Hz” | 100 til 8000, eller “Auto” | “Auto” | Den maksimale frekvens, der vises på spektret; “Auto” vælger området ud fra rotationshastigheden |
| “RMS Low, Hz” | 1 til 10 | 10 | Den nedre grænse for båndet for det samlede vibrationsniveau; med et aktivt tacho-signal sænker programmet den selv til halvdelen af rotationsfrekvensen på en langsom rotor |
| “RMS høj, Hz” | 1024 / 2048 / 4096 / 8192 | 1024 | Den øvre grænse for RMS-båndet; med den nedre grænse på 10 Hz giver 1024 standardbåndet for ISO 10816 / ISO 20816 på 10 til 1000 Hz, større værdier udvider det mod toppen af spektret |
| “Vibration evaluation standard” | “Off”, ISO 20816-3 (gruppe 1 eller 2, stiv eller fleksibel understøtning), ISO 10816-1 (klasse I til IV) | “Off” | Farvekoder det samlede vibrationsniveau Vs efter zonerne i den valgte standard: A grøn, B gul, C orange, D rød |
“Auto”-takofilteret vælger sin tolerance adaptivt: det starter ved 2 procent og løsner sig, hvis rotationen er ujævn, i trin op til 40 procent, mens målingen markeres som taget med reduceret nøjagtighed. For livestreamen i Vibration Meter svarer “Auto” til faste 20 procent. Denne afvejning er værd at kende, før du rører ved den: et for strengt filter kasserer rotationshastigheden helt på et remtræk eller en vibrerende understøtning, og et for løst filter accepterer målingen, men reducerer fasenøjagtigheden.
Midling med “Auto” vælger antallet af omdrejninger for det mest nøjagtige resultat: en måling i Vibrationsmåleren stopper, så snart 1x-vektoren har indstillet sig, efter mindst 16 og højst 256 omdrejninger, eller efter ca. 20 sekunder, når 8 omdrejninger er nået; i Classic-afbalanceringsvinduerne, hvor antallet skal være kendt på forhånd, tager den de omdrejninger, der kan være i ca. 4 sekunder ved den aktuelle hastighed. Modern-afbalanceringsformularen bruger ikke dette felt, fordi dens egen “Measurement mode” afgør, hvor længe den måler.
Listen “Vibration evaluation standard” er den nyeste post på fanen. Den farver den samlede vibration Vs i Vibrationsmåleren og i begge afbalanceringsformularer efter zonen i den valgte standard, enten ISO 20816-3 for maskiner i gruppe 1 eller gruppe 2 på stiv eller fleksibel understøtning, eller ISO 10816-1 for maskinklasserne I til IV: A grøn, B gul, C orange, D rød. “Off”, standard, deaktiverer vurderingen. Valget gælder med det samme og skrives til Bs1A.cfg sammen med de øvrige signalparametre, og RMS-båndet bag tallet indstilles kun her, på fanen F4.
Metriske og imperiale enheder
Enhedssystemet skiftes i gruppen “Units”, mellem “Metric” (standardværdien) og “Imperial”. Skiftet dækker enhver størrelse, programmet håndterer, både på skærmen og i rapporterne.
| Mængde | Metrisk | Imperial |
|---|---|---|
| Vægt/masse | g | oz |
| Radius og længde | mm | i |
| Ubalance (moment) | g*mm | oz*in |
| Vibrationshastighed | mm/s | inch/s |
| Rotormasse for ISO 21940-11 | kg | lb |
| Materialedensitet | g/cm3 | oz/in3 |
Internt beregner og gemmer programmet altid data i SI, det vil sige i g, mm, g*mm, mm/s og kg, og omregner kun ved input og ved visning. Det er grunden til, at en arkivpost eller en gemt session ikke går i stykker, når en kollega åbner den med det andet enhedssystem valgt. Efter omskiftning opdateres enhedsmærkaterne i alle vinduer, diagrammer og rapporter med det samme. Modern-afbalanceringsformularen omregner også de tal, der allerede er indtastet og vist, så 2 oz bliver til 56,7 g; Classic-vinduerne omregner ikke tal, der allerede står på skærmen, og hvis Classic-formularen er valgt, eller et Classic-vindue er åbent, advarer programmet om dette og anbefaler en genstart, så vælg enhederne, før du starter en Classic-opgave. Små korrektionsmasser vises med adaptiv præcision ned til 0,001 g eller 0,001 oz, så værdien af en fin vægt ikke går tabt til afrunding.
27 grænsefladesprog
Programmet og dets manual er oversat til 27 sprog: engelsk, bulgarsk, tjekkisk, dansk, tysk, estisk, spansk, fransk, indonesisk, italiensk, lettisk, litauisk, ungarsk, hollandsk, norsk, polsk, portugisisk, portugisisk (Brasilien), rumænsk, russisk, slovakisk, slovensk, finsk, svensk, tyrkisk, ukrainsk og japansk. Sprogoversigten findes i øverste højre hjørne af indstillingsfanen.
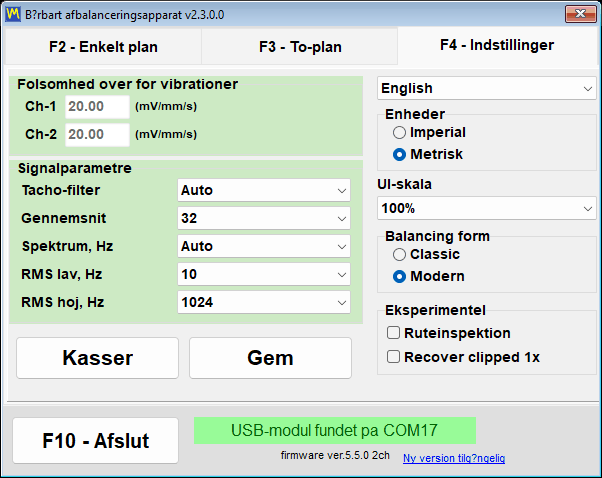
Navnene i listen er skrevet med det latinske alfabet, så russisk vises som “Russkiy” og japansk som “Nihongo”, hvilket betyder, at du altid kan finde tilbage, selv efter at have skiftet til et sprog, du ikke kan læse. Valget skrives til Bs1A.cfg med det samme og træder i kraft, efter at programmet er genstartet; meddelelsen “The new language will take effect after the program is restarted.” vises bevidst på to sprog på samme tid, det nuværende og det, du lige har valgt. Grænsefladesproget styrer også mærkaterne i HTML-rapporterne, så en afbalanceringsprotokol, der afleveres til en kunde, kommer ud på kundens sprog.
UI Scale til feltbærbare computere
“UI Scale” tilbyder 100, 125, 150, 175 og 200 procent, og den anvendes oven på Windows' systemskalering (DPI), så elementernes endelige størrelse er kombinationen af de to. Ligesom sproget træder skaleringen i kraft, efter at programmet er genstartet. I vinduerne “Vibration Meter”, “Charts”, afbalancering og “Balancing archive” skalerer knappen Maksimér desuden skrifttyper, knapper, felter og diagramakser til det tilgængelige skærmområde, og gendannelse af vinduet vender tilbage til grundskaleringen; denne adfærd er slået til som standard og kan slås fra i konfigurationsfilen med nøglen MaximizeZoom=0 i sektionen [UI]. Hvert vindue holdes inden for skrivebordets arbejdsområde, så ved 150 og 200 procent løber en dialog ikke længere bag proceslinjen eller klipper sin nederste række knapper af, og programmet formindsker automatisk skriften i en etiket eller en knap, når en lang oversættelse ikke kan være der. En dialog med fast layout, der ikke ville kunne være der lodret, såsom toleranceberegneren ved en stor skalering på en lille skærm, vises i stedet i en reduceret skala frem for at blive klippet.
Balancing form og de eksperimentelle indstillinger
Gruppen “Balancing form” afgør, hvilket vindue knappen “F6 – Balancing” åbner, “Classic” eller “Modern”. Valget gemmes med det samme og anvendes, næste gang afbalanceringsvinduet åbnes, uden genstart. Selve gruppen vises først, når programmet har identificeret en tilsluttet enhed med understøttet firmware; indtil da forbliver den skjult, mens den værdi, der tidligere blev gemt i Bs1A.cfg, forbliver gældende.
Gruppen “Experimental” har tre afkrydsningsfelter, alle slået fra som standard. “Bump test” tilføjer egenfrekvensfanen til Vibrationsmåleren. “Route inspection” tilføjer knappen “F9 – Route Inspection”, og når den slås til eller fra, genopbygges hovedvinduet med det samme uden genstart. “Recover clipped 1x” ændrer, hvad der sker, når vibrationssignalet går ud over skalaen: i stedet for at afvise målingen rekonstruerer programmet den roterende komponent ud fra de uforvrængede dele af signalet, med reduceret nøjagtighed, og markerer resultatet som tilnærmelsesvist rekonstrueret. Afkrydsningsfeltet “Bump test” vises, ligesom gruppen “Balancing form”, slet ikke, før en enhed med understøttet firmware er blevet identificeret; den gemte indstilling overlever en genstart, men fanen vises i Vibrationsmåleren først i det øjeblik, enheden identificeres, og fjernes afkrydsningen, fjernes fanen, og enhver igangværende test stoppes.
Bs1A.cfg: indstillingerne er en almindelig tekstfil
Alle indstillinger gemmes i én enkelt INI-tekstfil, Bs1A.cfg, som ligger ved siden af Bs1A.exe, eller i %LOCALAPPDATA%\BalSoft\Bs1A, når den mappe ikke kan skrives til. Programmet bruger slet ikke Windows-registreringsdatabasen. Filen kan redigeres i hånden, mens programmet er lukket, hvilket er den enkleste måde at udrulle en identisk konfiguration på tværs af en flåde af servicecomputere: kopiér én fil. Numeriske værdier for følsomhed, støjgulv, forudindstillinger og boring accepteres med enten decimalpunktum eller decimalkomma, så et skift af grænsefladesprog eller Windows' regionale format nulstiller dem ikke.
Installation, systemkrav og hvor dine data opbevares
Balanset-softwaren er en almindelig Windows-skrivebordsapplikation. Du installerer den én gang på den bærbare computer, der skal ud til maskinen, og herefter er instrumentet blot en USB-enhed, som programmet finder af sig selv.
Programmet leveres på USB-drevet i kittet og kan også downloades som installationsprogrammet Bs1ASetup.exe eller som et arkiv. Har du brug for en erstatningskopi? Kontakt Vibromera-support med din instrumentmodel for at bekræfte den relevante softwareversion.
| Parameter | Krav |
|---|---|
| Operativsystem | Windows 7, 8, 10 eller 11, 32-bit eller 64-bit; 64-bit Windows 10 eller 11 anbefales |
| Processor og hukommelse | En dual-core-processor og 1 GB RAM; 2 GB anbefales |
| Port | En ledig USB-port; instrumentet, dets sensorer og tachometeret får alle strøm fra den |
| Diskplads | Cirka 150 MB |
| Skærm | 1280×1024 ved en grænsefladeskala på 100 procent; ved 125 procent og derover kræver afbalanceringsvinduet proportionalt flere pixels |
| Administratorrettigheder | Ikke påkrævet til selve programmet, som installeres i brugerens egen mappe; installationsprogrammerne til instrumentdriveren og databasekomponenten (BDE), som guiden kører, kan bede om det |
| Internetforbindelse | Ikke påkrævet til måling, afbalancering eller rapportering; nødvendig til opdateringer, til at knytte programmet til en Vibromera-konto og til at sende en rapport til support |
To måder at installere på
Guideinstallationen er den anbefalede vej på en computer, der aldrig har haft programmet. Kør Bs1ASetup.exe, og gå gennem guiden; standardplaceringen er den aktuelle brugers mappe Documents\BalSoft, og programmet lander i undermappen Bs1A, hvilket giver Documents\BalSoft\Bs1A\Bs1A.exe. Instrumentet behøver ikke at være tilsluttet under installationen. Ét trin i den guide er værd at læse to gange: til sidst kører den automatisk installationsprogrammet til instrumentdriveren og derefter opsætningen af databasekomponenten (BDE), den ene efter den anden, og Windows kan bede om administratortilladelse til hver af dem; lad begge blive færdige, og annullér dem ikke, for uden databasekomponenten virker sessionsarkivet ikke. Guiden opretter derefter en skrivebordsgenvej “Bs1A”, medmindre du fjernede markeringen i det felt, og en Start-menugruppe “Bs1A” med programmet, “Manual”, et link til producentens websted og afinstallationsprogrammet.
Programmet er også bærbart. Det rører ikke Windows-registreringsdatabasen, og alle dets indstillinger ligger i Bs1A.cfg ved siden af den eksekverbare fil, så hele programmet kan pakkes ud i en hvilken som helst praktisk mappe og køres derfra — også fra et USB-stik, der rejser med instrumentet. To forbehold gælder. Det er bedre ikke at pakke det ud i Program Files: uden administratorrettigheder kan der ikke skrives noget dér, så programmet ville i stedet gemme sine indstillinger og logfiler i %LOCALAPPDATA%\BalSoft\Bs1A, og en opdatering kan kræve administratorgodkendelse. Og hvis computeren aldrig har haft guideinstallationen, så kør guiden én gang på den maskine, fordi kun den installerer databasekomponenten (BDE) og instrumentdriveren, uden hvilke sessionsarkivet ikke virker; derefter kan du opdatere på enhver måde.
Første start
Start Bs1A.exe, og hovedvinduet åbner med programversionen i titellinjen. Statuslinjen for forbindelsen nederst i vinduet fortæller dig med det samme, hvilken af tre situationer du befinder dig i: “USB module found on” med COM-portnummeret betyder, at instrumentet er klar, “USB module not connected” betyder, at det ikke blev fundet, og “Firmware not supported on COM…” i rødt betyder, at instrumentet svarede, men at dets firmware er ældre end 5.5.0. Programmet åbner aldrig to gange — hvis du starter det igen, bringes det eksisterende vindue blot frem og gendannes, hvis det var minimeret — fordi to instanser ville konkurrere om den samme COM-port.
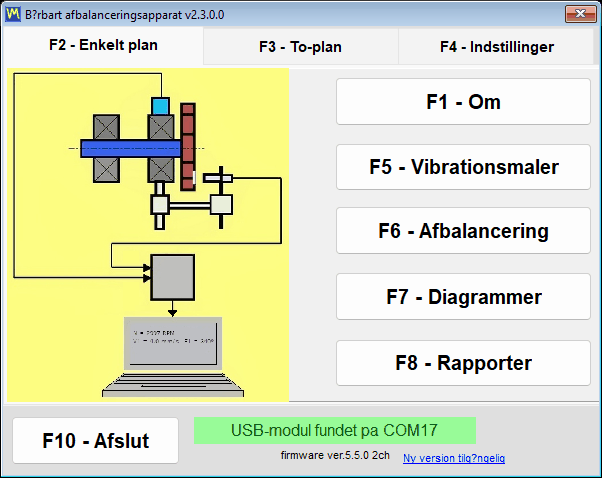
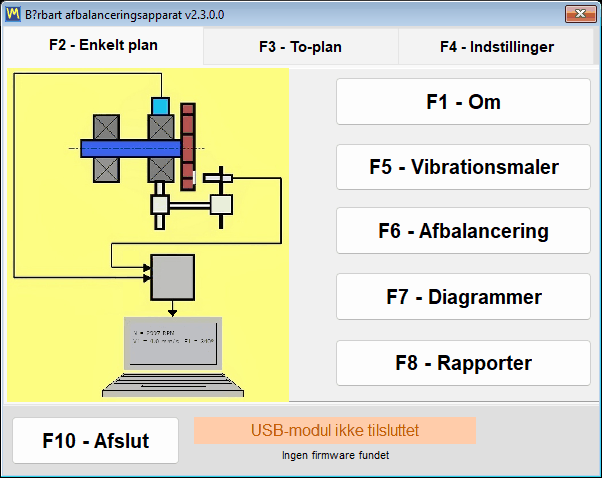
Du kan installere og udforske programmet, før hardwaren nogensinde ankommer. Uden noget tilsluttet instrument åbner hovedvinduet stadig og forbliver fuldt brugbart — der er ingen blokerende dialogbokse — og statuslinjen rapporterer blot, at intet blev fundet. At vælge dit sprog er som regel det første, man gør efter installationen: vælg det på fanen “F4 – Settings”, luk derefter programmet med “F10 – Exit”, og start det igen.
Hvor filerne ligger
| Hvad | Hvor | Bemærk |
|---|---|---|
| Indstillinger | Bs1A.cfg, ved siden af Bs1A.exe | Almindelig INI-tekst; sprog, skala, valget af “Balancing form” og afkrydsningsfelterne “Experimental” skrives i det øjeblik, de ændres, resten ved “Save” og ved en normal afslutning. Hvis programmappen ikke kan skrives til, gemmes indstillinger, logfiler og downloadede opdateringer i %LOCALAPPDATA%\BalSoft\Bs1A |
| Sessionsarkiv og rapporter | Documents\BalSoft\Bs1A | Altid i den aktuelle brugers Documents-mappe, uanset hvor selve programmet er installeret |
| Driftslogfiler | Mappen logs ved siden af Bs1A.exe | bs1a.log samt bs1a.1.log til bs1a.5.log, begrænset til 5 MB pr. fil og 5 filer |
| Rapportskabeloner | Mappen ReportTpl ved siden af Bs1A.exe | Redigerbar, så protokollen kan bære dit eget brevhoved |
| Skærmbilleder af vinduer | Documents\Bs1A\Screenshots | Skrives af F12-tasten som PNG-filer |
Fordi arkivet bevidst opbevares i brugerens mappe Documents frem for ved siden af den eksekverbare fil, overlever det programopdateringer og endda en fuld geninstallation; hvis programmet er installeret i en anden mappe, og et arkiv fra en tidligere version ligger ved siden af Bs1A.exe, kopierer programmet det én gang ind i Documents\BalSoft\Bs1A ved første kørsel, forudsat at der ikke allerede er et arkiv dér, uden at slette originalen. At flytte en tekniker til en anden bærbar betyder at installere programmet dér med guiden, fordi instrumentdriveren og databasekomponenten ikke kan overføres ved at kopiere mapper, og derefter, med programmet lukket på begge computere, at kopiere Bs1A.cfg og dine rapportskabeloner fra programmappen samt arkivet, databasemappen og hver mappe, hvis navn begynder med Arc, fra Documents\BalSoft\Bs1A til de samme steder på den nye computer. Der er intet at deaktivere, overføre eller genlicensere.
Tilslutning af instrumentet, og kravet om firmware 5.5.0
Tilslut vibrationssensorerne til kanalstikkene Ch-1 til Ch-4, som er markeret på kabinettet — to af dem på en Balanset-1A, fire på en Balanset-4A — og lasertachometeret til Tacho-stikket. På ældre udgaver af kabinettet er de samme indgange markeret X1 og X2 for vibration og X3 for tachometeret, så bliv ikke overrasket, hvis mærkningen på din enhed er anderledes. Monter vibrationssensorerne på lejeunderstøtningerne på den rotor, der skal afbalanceres, sæt et reflekterende mærke på rotoren, og tilslut USB-modulet til computeren med USB-kablet. Rækkefølgen er ikke streng, fordi enheden registreres når som helst, også mens programmet allerede kører.
Én detalje giver flere supporthenvendelser end noget andet: tachometeret får strøm gennem sit eget kabel fra instrumentet og kræver ingen batterier, så der er ingen grund til at åbne dækslet til batterirummet. Efter tilslutning skal du trykke på ON, derefter AUTO, som tænder laserstrålen, og til sidst LASER, som gør strålen lysere, så mærket aflæses pålideligt; når LASER ikke er trykket ind, er strålen svag, og omdrejninger kan blive aflæst med huller. Jo tættere tachometeret er på mærket, jo mere pålidelig er aflæsningen: normalt 20 til 50 cm, op til ca. 500 mm under gode forhold. Kig ikke ind i strålen.
Der er ingen Connect-knap
Programmet scanner selv COM-portene, nogenlunde hvert 1,5 sekund, finder enheden og forespørger dens firmware. Den port, der blev fundet, huskes, så næste start forbinder hurtigere. En port, der holdes åben af et andet program, stopper ikke scanningen — de øvrige porte kontrolleres stadig, og den optagede prøves igen i en senere cyklus — og et fremmed Arduino-kort på en nabo-port blokerer heller ikke søgningen. COM-port-driveren installeres af installationsguiden; med den vises instrumentet i Enhedshåndtering som en COM-port med navnet “Arduino Due”. Et klik på USB-statuslinjen fremtvinger en øjeblikkelig søgning i stedet for at vente på næste cyklus.
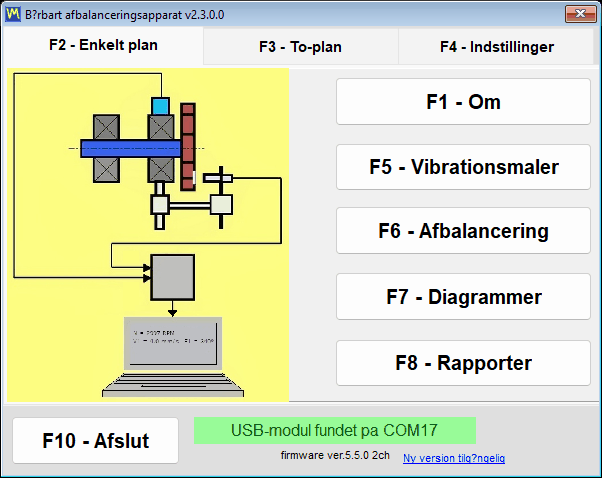
| Statuslinjetekst | Farve | Hvad det betyder |
|---|---|---|
| “USB module found on” plus portnummeret | Grøn | Enheden er tilsluttet og svarer |
| “USB-modul ikke tilsluttet” | Blinkende gul-orange | Enheden findes ikke, og der kører en søgning i baggrunden |
| “USB-modul frakoblet” | Orange med rød tekst | Kablet er lige blevet trukket ud; linjen skifter derefter til den blinkende “USB module not connected”, indtil enheden vender tilbage |
| “USB-modul på COM4 – svarer ikke” | Orange | COM-porten findes, men firmwaren svarer ikke, som regel fordi et andet program holder porten optaget |
| “Firmware understøttes ikke på COM4” | Orange med rød tekst | Enheden svarer, men dens firmware er under 5.5.0, og målinger er blokeret |
Model, port og firmware vises altid på skærmen
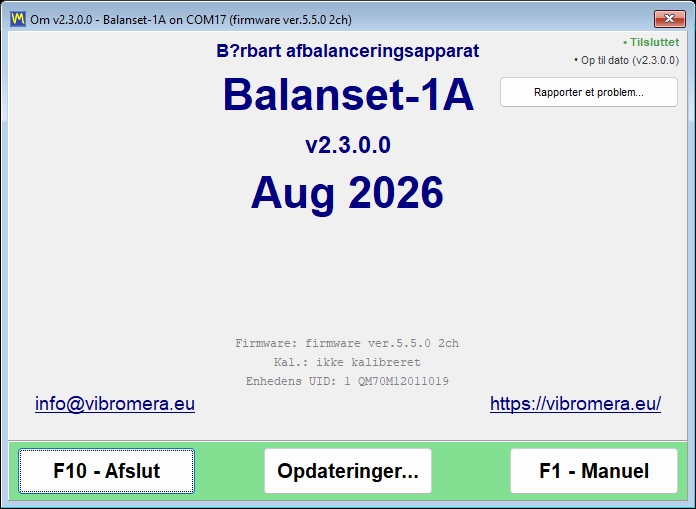
Ved siden af statuslinjen udskriver programmet enhedens firmware som en linje som firmware ver.5.5.0 2ch. Tallet er versionen af programmet inde i instrumentet, og 2ch eller 4ch er kanalantallet, hvilket er sådan softwaren ved, om den skal vise Ch-3 og Ch-4 og hvor mange korrektionsplaner den skal tilbyde. De samme tre kendsgerninger — model, COM-port og firmware — gentages i titellinjen i hvert vindue, for eksempel Balanset-1A on COM4 (firmware ver.5.5.2 2ch), så et skærmbillede taget under en opgave altid bærer sin egen proveniens. Vinduet “F1 – About” tilføjer programversionen, i øjeblikket 2.3.7.0, enhedsidentifikatoren vist som Device UID, som er det nummer, der er brændt ind i chippen, og ikke serienummeret på instrumentets etiket, kalibreringsdatoen og følsomhedskoefficienterne pr. kanal, der er skrevet ind i instrumentet på fabrikken.
Firmware 5.5.0 eller nyere er påkrævet
Denne version af programmet måler kun med enhedsfirmware 5.5.0 og nyere. Ældre firmware understøttes ikke, og det betyder både den gamle 4.10.x-linje og mellemversionerne 5.0.x til 5.4.x — et instrument, der målte i går på firmware 5.2.0, afvises, indtil det er opdateret. Afvisningen er eksplicit frem for stille. Enheden identificeres stadig, og dens COM-port holdes bevidst tildelt den, fordi den indbyggede opdatering har brug for den port. Statuslinjen bliver orange med den røde tekst “Firmware not supported on COMx”, firmwareversionen under den vises i rødt, og én gang for hvert par af port og firmwareversion, og igen efter en genstart af programmet, spørger det “Update the device firmware now?”. Svar “Yes”, og vinduet “Updates” åbnes; hvis du svarede “No”, så åbn det selv senere fra “F1 – About” med “Updates…”. Indtil firmwaren er opdateret, virker tilstandsknapperne stadig, og vinduerne åbnes stadig, men live-strømmene i Vibrationsmåleren og Analysatoren starter ikke, og en afbalanceringskørsel accepteres ikke.
En konsekvens skal siges ligeud, fordi den berører data, du måske allerede ejer: arkivposter lavet på firmware fra før 5.x kan ikke længere læses korrekt af denne version. Filerne er intakte, men niveauerne vises 16 gange for små og på en anden frekvensskala, så en sådan post må ikke behandles som en måling. Mål maskinen igen på den aktuelle firmware, eller åbn den gamle post med en programversion tidligere end 2.3.0; poster lavet på 5.x-firmware påvirkes ikke, og programmet giver ingen advarsel om de gamle.
Opdatering af firmwaren fra programmet
Firmware opdateres inde fra programmet, uden noget flashværktøj fra tredjepart: åbn “F1 – About”, tryk på “Updates…”, og brug blokken “Firmware”. Fabrikskalibreringen går ikke tabt: programmet gemmer en kopi af følsomhedskoefficienterne før flashning og skriver den tilbage bagefter. Programmet downloader buildet til den valgte kanal, verificerer dets kontrolsum og flasher enheden; hele operationen tager 15 til 30 sekunder, og logfeltet under knappen viser fremdriften som “Downloading… NN%” efterfulgt af flasherens meddelelser. Afbryd ikke enheden, mens den kører. Når den er færdig, vises “Firmware updated successfully.”, og forbindelsen genoprettes automatisk — der er ingen grund til at tage kablet ud eller genstarte programmet, fordi enheden genidentificeres med det samme, og den nye version vises i titlerne på alle åbne vinduer. Kanalantallet genlæses samtidig, da en firmwareopdatering kan ændre det. Hvis et tidligere forsøg blev afbrudt, og enheden sidder fast i bootloaderen, genkender vinduet den tilstand og melder “Bootloader detected (no firmware)”, og at flashe den igen er den almindelige genoprettelsesvej.
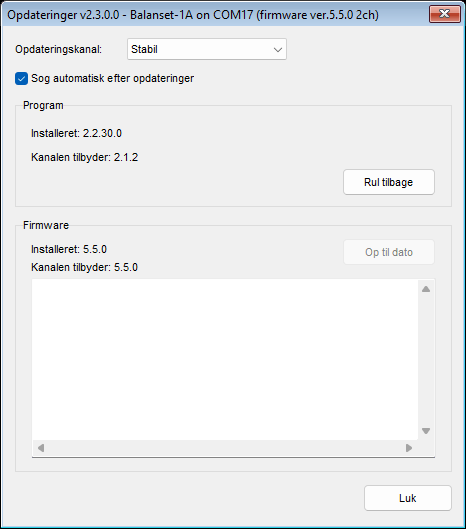
Et afbrudt kabel er ikke et nedbrud
At trække USB-kablet ud midt i et job håndteres uden blokerende dialogbokse. Statuslinjen skifter til “USB module disconnected”, en igangværende måling afsluttes rent og skriver “ERROR: USB cable disconnected. Check USB connection.” i sessionsloggen, og en rød billedtekst “USB disconnected” vises i målevinduet. Baggrundssøgningen fortsætter med at køre, så hvis du sætter kablet i igen, genoprettes forbindelsen af sig selv, og en levende datastrøm, der kørte i Vibration Meter eller Analyzer, genstarter automatisk uden at vinduet skal genåbnes. Kun en uafsluttet F9-optagelse skal startes igen.
Programopdateringer og support
Programmet kan holde sig selv opdateret, og det fortæller dig, hvad det gør. Det søger efter nye versioner på serveren updates.vibromera.com over en forbindelse, der kun bruger HTTPS, i baggrunden ved start og igen, når du åbner vinduet “About”, og resultatet cachelagres i 24 timer, så serveren ikke kaldes gentagne gange. Når der findes en nyere version på din kanal, vises et link “New version available” i nederste højre hjørne af hovedvinduet; når der ikke er nogen opdatering, er det hjørne simpelthen tomt. Den automatiske kontrol kan slås helt fra med afkrydsningsfeltet “Check for updates automatically” i vinduet “Updates”; når den er slået fra, vises linket og indikatorlinjen ikke, og programmet kontakter kun serveren, når du selv åbner vinduet “About” eller “Updates”. En kontrol fra vinduet “About” og en installation sender serviceoplysninger til serveren: program- og hjælperversionerne, Windows-versionen, grænsefladesproget, enhedsmodellen og en tilfældig identifikator for denne installation.
| Linje i “About” | Betydning |
|---|---|
| “Connected” eller “Offline” | Om opdateringsserveren kan nås; mens kontrollen kører, vises “Checking server…” |
| “Opdatering tilgængelig: X.Y.Z” | Der findes en ny version; klik på linjen for at åbne installationsvinduet |
| “Er opdateret” | Den nyeste version er installeret; et klik gentager kontrollen med det samme og springer 24-timers-cachen over |
| “Kontrol af opdateringer mislykkedes” | Serveren kan ikke nås; tooltippet forklarer hvorfor, og et klik prøver igen |
| “Link to account…” eller “Linked as …” | Om denne kopi af programmet er knyttet til en Vibromera-konto, se nedenfor |
Installation af en opdatering
Et klik på linket åbner vinduet “Update available”, som viser det nye versionsnummer, “Current version”, udgivelsesdatoen, downloadstørrelsen og udgivelsesnoterne. “Install now” starter processen, og “Later” udsætter den. Programmet downloader pakken, verificerer dens integritet med en SHA-256-kontrolsum, lukker sig selv og overdrager installationen til hjælperen BsUpdater.exe, som rapporterer sin fase og en løbende filtæller som “Extracting… 1234 / 3288”, mens den arbejder. Hjælperen erstatter derefter filerne og starter den nye version, som viser en kort meddelelse om den installerede version. Hvis en download mislykkes, forbliver vinduet åbent og viser “Download failed” eller “Update verification failed” med årsagen, din nuværende version forbliver installeret, og du kan afhjælpe årsagen og trykke på “Install now” igen.
Dine data berøres ikke af en opdatering. Indstillingerne i Bs1A.cfg bevares, balanceringsarkivet bevares, fordi det ligger i brugerens mappe Dokumenter, og rapportskabeloner, du har ændret, gemmes ved siden af de nye under navne af formen name.user-*.htm, og programmet viser dem efter opdateringen. Et firmabrevhoved overføres manuelt fra disse gemte filer til den nye skabelon.
Tilbagerulning er også indbygget. Før noget erstattes, gemmer hjælperen en sikkerhedskopi af den tidligere version i undermappen updates i programmappen, Documents\BalSoft\Bs1A ved standardinstallationen. Hvis hjælperen ikke kan installere opdateringen, siger dens vindue “Could not update” eller “Could not update – changes rolled back”, og den nuværende version fortsætter med at virke. En opdatering, der afbrydes af strømsvigt, afsluttes eller ryddes op ved næste start, og som en sidste udvej kan BsUpdater.exe fra programmappen køres manuelt for at gendanne den tidligere version. Du kan også bevidst gå et skridt tilbage når som helst med knappen “Roll back” i vinduet “Updates”, som beder om bekræftelse, før den handler. Windows beder kun om UAC-bekræftelse, når installationsmappen ikke kan skrives til af den aktuelle bruger, såsom Program Files; en bærbar installation eller en under Documents opdateres uden nogen prompt. Og hvis du kommer til at starte programmet, mens hjælperen kører, afvises starten med et vindue med titlen “Update in progress” — det er normalt, og den næste start behandler det ikke som en unormal afslutning.
Opdateringskanaler
| Kanal | Hvad den tilbyder |
|---|---|
| “Stable” | Testede versioner; standardvalget og det anbefalede valg til produktionsarbejde |
| “Latest” | Den seneste officielle udgivelse |
| “Eksperimentel” | Preview-builds, med en eksplicit advarsel om, at de kan være ustabile |
| “Legacy” | En fastlåst ældre programversion til ældre hardware; kanalen indeholder ingen firmware, så firmwareblokken viser “No build on this channel” |
Blokken “Program” i vinduet “Updates” viser “Installed: X.Y.Z” og “Channel offers: X.Y.Z”, og dens knap følger situationen: “Update”, når kanalen har en nyere version, “Roll back”, når den har en ældre, “Up to date”, når præcis kanalens version er installeret. Blokken “Firmware” fungerer på samme måde for det tilsluttede instrument.
At knytte programmet til en Vibromera-konto
Opdateringsserveren leverer nogle opdateringer kun til kopier af programmet, der er knyttet til en Vibromera-konto. Linkstatus vises i vinduet “About” og i nederste venstre hjørne af vinduet “Updates”: “Link to account…” betyder, at denne kopi ikke er knyttet, “Linked as …” med kontoens e-mail betyder, at linket er aktivt, og “Account link was revoked – enter a new code” betyder, at serveren har deaktiveret det. Når en nyere version først er tilgængelig efter tilknytning, siger programmet det i stedet for det sædvanlige tilbud, med “Update available after linking: X.Y.Z” i vinduet “About” og en knap “Link account…” i blokken “Program”. Tilknytningen tager et minut: klik på linklinjen, åbn den sideadresse, der vises i vinduet “Link to Vibromera account”, log ind på din Vibromera-konto, kopiér den 6-cifrede parringskode ind i feltet “Pairing code:”, og tryk på “Link”; programmet søger derefter efter opdateringer igen med det samme. Hvis en opdatering kræver et abonnement, viser vinduet “About” “Update requires a subscription”, og blokken “Program” forklarer, at opdateringer til denne version kræver et aktivt abonnement, uden nogen opdateringsknap. Måling, afbalancering, arkivering og rapportering afhænger aldrig af tilknytningen.
Rapportering af et problem inde fra programmet
Support er ikke en e-mailadresse, du skal skrive en beskrivelse til ud fra hukommelsen. Åbn “F1 – About”, tryk på “Report a problem…”, og vinduet “Send report to Vibromera support” indsamler den tekniske kontekst for dig. Du tilføjer en kommentar i feltet “Comment (optional):”, og da rapporten ikke indeholder dine kontaktoplysninger, så skriv din e-mail eller dit telefonnummer dér, hvis du forventer et svar; du vedhæfter skærmbilleder med “Attach screenshots…” i PNG, JPG, BMP eller GIF op til 25 MB i alt og beslutter, om du vil bruge “Attach full log (bs1a.log + rotated)”. Ved en almindelig rapport er det felt slået til som standard og værd at lade være det, fordi loggen er det, der forkorter diagnosen; ved en klage over en mislykket opdatering er det reelt obligatorisk, da kun det arkiv indeholder opdateringshjælperens egen log. Et hurtigt skærmbillede af ethvert vindue er et tastetryk væk: F12 skriver en PNG til Documents\Bs1A\Screenshots.
Hvis den foregående session sluttede unormalt, spørger næste start “The previous session ended unexpectedly. Send a report to the developer?” og åbner den samme dialog med en servicekommentar allerede udfyldt; afkrydsningsfeltet for den fulde log er også slået til her, og det er værd at lade være det, fordi loggen viser, hvad der skete før nedbruddet. En ufærdig afbalanceringsopgave går ikke tabt, mens dette sker, fordi sessionen gemmes automatisk ved hvert trin, og programmet tilbyder at gendanne den. Hvis serveren ikke kan nås, tilbyder programmet at gemme rapporten som en fil support-report-YYYYMMDD-HHMMSS.json og åbner Windows Stifinder ved den fil, så den kan sendes ad en anden vej, for eksempel til den e-mailadresse, der vises i vinduet “About”. Spørgsmål før køb og om kompatibilitet kan også gå direkte til en person via WhatsApp på https://wa.me/37258364849.
Arbejde offline, og hvad der forlader din computer
Balanset-softwaren er et lokalt Windows-program, der taler med en USB-enhed. Der er ingen cloud-tjeneste bag det og ingen licensserver, der skal nås, før du kan arbejde. Måling af vibration, udførelse af en afbalanceringsopgave, beregning af korrektionsvægte, kontrol af resultatet mod ISO 21940-11 og fremstilling af HTML-protokollen foregår alt sammen på den bærbare computer foran dig, og hver eneste af dem fungerer med netværkskablet trukket ud og Wi-Fi slået fra. Det har betydning de steder, hvor disse instrumenter faktisk kommer: et skibs maskinrum, en mine, et cementværk, et papirværk, et sted, hvor politikken slet ikke tillader, at en fremmed bærbar computer tilsluttes fabrikkens netværk.
Kun tre ting bruger nogensinde internettet, alle valgfrie og alle med destination updates.vibromera.com udelukkende over HTTPS. Den første er opdateringskontrollen, som kan slås fra med “Check for updates automatically”, hvorefter programmet kun kontakter serveren, når du selv åbner vinduet “About” eller “Updates”; en kontrol fra vinduet “About” og en installation medfører program- og hjælperversionerne, Windows-versionen, grænsefladesproget, enhedsmodellen og en tilfældig installationsidentifikator, intet mere. Den anden er at knytte programmet til en Vibromera-konto med en parringskode, hvilket nogle opdateringer kræver, og som du selv starter. Den tredje er en supportrapport, som kun nogensinde sendes, når du trykker på “Send”, og som kræver den adgangstokenfil, der er installeret med programmet. Intet sendes i baggrunden ud over disse veje.
Når du sender en supportrapport, er indholdet ikke en gåde. Vinduet opregner det, og knappen “Show payload preview” viser den nøjagtige nyttelast, før noget sendes: programversionen, firmwareversionen og enhedens UID, sammen med hjælperversionen, enhedsmodellen og den tilfældige installationsidentifikator; systemoplysninger som operativsystemet, sproget, DPI, skærme, processor, hukommelse og diskbelastning, listen over COM-porte, programstien og kun de to første bogstaver af computernavnet og af Windows-brugernavnet; op til 50 KB seneste diagnostiske loglinjer inklusive dine seneste handlinger i programmet; din kommentar; og de filer, du har vedhæftet. Manualen angiver grænsen eksplicit, og det gør vi også: sessionsfiler og måleresultater er ikke med i rapporten. Dine kunders maskiner, rotornavne, vibrationsniveauer og afbalanceringsprotokoller bliver på din disk, medmindre du selv vælger at vedhæfte dem.
Det samme princip går igen i den måde, programmet gemmer ting på. Indstillinger er en læsbar INI-fil frem for registreringsnøgler. Arkivet og rapporterne er almindelige filer i Documents\BalSoft\Bs1A, som du kan tage sikkerhedskopi af, kopiere til en anden computer eller give videre til en kunde. Rapporter er UTF-8-HTML, der åbner i enhver browser på ethvert operativsystem. Route Inspection-filer er almindelige filer skrevet i SI-enheder med decimalpunktum uanset Windows' regionale format, så en rute registreret på en tysk bærbar computer kan læses korrekt på en tyrkisk bærbar computer. Der er ingen proprietær beholder mellem dig og dine egne målinger.
Få instrumentet — softwaren er inkluderet
Begge kits leveres med det samme program. Ingen pr.-bruger-licens og ingen konto nødvendig for at måle, afbalancere og rapportere; en Vibromera-konto låser op for nogle opdateringer. To års garanti, verdensomspændende levering med DHL / UPS.
Balanset-1A — €1.975Balanset-4A, 4 kanaler — €6,803Spørg en ingeniør (WhatsApp)
Manualen: 25 kapitler, inklusive en feltguide og specifikationerne
Brugermanualen, der leveres med programversion 2.3.7, er vokset til 25 kapitler, på de samme 27 sprog som grænsefladen. Kapitel 1 til 18 dækker hvert vindue og hver tilstand, der er beskrevet på denne side: hurtig start, installation, tilslutning, Vibrationsmåleren, Analysatoren, bump test, de to afbalanceringsformularer, polardiagrammer, arkivet, rapporter, Route Inspection, indstillinger og ISO 21940-11-toleranceberegneren, opdateringer og support, fejlfinding og genvejstaster. Programmet åbner manualen på grænsefladesproget, med Classic- eller Modern-formularen allerede valgt, og linker til Feltguiden fra vinduet “About”.
Kapitel 19 til 24 er en ny Feltguide, destilleret fra flere hundrede supportsamtaler og praktisk erfaring med omkring tusind maskiner: de regler, der afgør de fleste opgaver, og sikkerhedsreglerne, hvor sensorer og det reflekterende mærke må og ikke må placeres, hvilke korrektionsvægte man skal bruge, og hvordan de fastgøres, særtrækkene ved mulchere, høstmaskiner, ventilatorer, knusere, kardanaksler og spindler, et udskriftsvenligt registreringsark til afbalancering og teorien i almindeligt sprog med de tre go/no-go-kontroller før en kørsel. Programmet tilbyder sit første kapitel ved første kørsel og linker til “Field balancing guide” fra vinduet “About”. To af dens regler er værd at gentage her: nul grader er prøvevægten, ikke det reflekterende mærke, og i praksis skyldes de fleste tilfælde af “den lader sig ikke afbalancere” lejer, revner eller resonans frem for ubalance.
Kapitel 25 er den tekniske specifikation for instrumentet og programmet. De tal, der afgør, om kittet passer til en opgave, gentages nedenfor; hvor en værdi afhænger af forhold, siger manualen, hvad den afhænger af.
| Parameter | Værdi |
|---|---|
| Vibrationskanaler og korrektionsplaner | Balanset-1A: 2 kanaler, 1 eller 2 planer. Balanset-4A: 4 kanaler, 1 til 4 planer. Én tachometerkanal på begge |
| Målt mængde | Vibrationshastighed, mm/s RMS eller in/s: bredbåndsværdien Vs og 1x-komponenten Vo med fase; Vo og fase kræver et tachometersignal |
| Bånd for bredbåndsværdien Vs | 10 til 1024 Hz som standard; nedre grænse 1 til 10 Hz, øvre grænse 1024 til 8192 Hz |
| Målegrænser | Ca. 0,05 mm/s i 1x-komponenten og ca. 0,2 mm/s bredbånd i bunden; øverst nogenlunde 200.000 divideret med RPM, for eksempel ca. 66 mm/s ved 3000 rpm |
| Repeterbarhed og nøjagtighed | Ca. plus/minus 0,05 mm/s på en stabil rotor; absolut nøjagtighed ikke bedre end plus/minus 3 procent, usikkerheden på fabriksreferencen ved 159,2 Hz. Faserepeterbarhed ca. plus/minus 2 grader, ca. 0,5 grader ved et kraftigt signal |
| Rotationshastighed | 50 til 150.000 RPM accepteres af programmet; med den medfølgende lasertachometer og et påklæbet reflekterende mærke ca. 45.000 RPM i praksis, over hvilket tapen rives af |
| Spektrum | Op til 6750 Hz med to kanaler, op til 3000 Hz med fire; opløsning henholdsvis 0,41 Hz og 0,18 Hz; op til 16.384 linjer |
| Minimum målelængde | 8 omdrejninger af rotoren; “Auto” eller fast 8 til 256 omdrejninger |
| Vibrationssensorer | Analoge MEMS-accelerometre, plus/minus 3 g, båndbredde 550 Hz ved 3 dB-punktet, på en aftagelig magnetfod med M4-gevind under magneten; 5 m kabler, 10 m på forespørgsel |
| Omdrejningstæller | Laser, ét reflekterende mærke pr. omdrejning, strømforsynet fra instrumentet; arbejdsafstand normalt 20 til 50 cm |
| Strøm og grænseflade | 5 V fra computerens USB-port til enheden, sensorerne og tachometeret; virtuel USB CDC COM-port |
| Driftsbetingelser | Minus 10 til plus 50 grader C som angivet af producenten; ingen formel klima- eller kapslingsklasse, ikke til permanent våde, neddyppede eller eksplosive miljøer |
| Kit | Ca. 4 kg; Full kit-kuffert 35 gange 45 gange 15 cm |
| Fabrikskalibrering | Mod en referencevibrator ved 159,2 Hz og 10 mm/s RMS, plus/minus 3 procent; koefficienterne pr. kanal er gemt inde i instrumentet, trykt på dets etiket og vist i “F1 – About”. Sensorerne kalibreres sammen med instrumentet som et sæt: ombyt dem ikke mellem kanaler eller instrumenter |
| Rotortype | Stiv inden for sit driftshastighedsområde; modal afbalancering af fleksible rotorer understøttes ikke |
Instrumentet er ikke et certificeret måleinstrument til lovpligtig metrologi, og der udstedes intet verifikationscertifikat til det; hvis dit arbejde kræver en formel bekræftelse af metrologiske egenskaber, skal den arrangeres med et akkrediteret kalibreringslaboratorium. Der er ikke foreskrevet noget rekalibreringsinterval, og en firmwareopdatering mister ikke kalibreringen: programmet gemmer en kopi før flashning og skriver den tilbage bagefter.
Ofte stillede spørgsmål
Sælges softwaren separat, eller er den inkluderet med instrumentet?
Softwaren er en del af kittet og sælges ikke separat. Balanset-1A koster EUR 1.975 og Balanset-4A koster EUR 6.803, og begge inkluderer det samme Windows-program plus opdateringer fra leverandørens opdateringsserver. Der er ingen pr.-bruger-licens. Nogle opdateringer leveres kun til kopier, der er knyttet til en Vibromera-konto, og nogle kræver et aktivt abonnement; programmet selv fortsætter med at måle og afbalancere i begge tilfælde.
Hvilken instrumentfirmware kræver denne version af softwaren?
Firmware 5.5.0 eller nyere. Med firmware 4.10.x og på mellemversionerne 5.0.x til 5.4.x registreres instrumentet stadig, og dets COM-port forbliver synlig, men ingen måling starter, og afbalanceringskørsler afvises. Statuslinjen viser Firmware not supported on COMx, og firmwaren kan opdateres inde fra programmet på 15 til 30 sekunder.
Kan softwaren afbalancere i 3 eller 4 korrektionsplaner?
Ja, med den 4-kanals Balanset-4A og med balanceringsformularen på fanen F4 – Settings sat til Modern. Antallet af korrektionsplaner følger antallet af vibrationskanaler, og den 2-kanals Balanset-1A afbalancerer i 1 eller 2 planer. Classic-formularen understøtter i begge tilfælde 1 og 2 planer.
Kræver softwaren en internetforbindelse eller en cloud-konto?
Nej. Det er et almindeligt lokalt Windows-program, der læser instrumentet gennem en USB COM-port, og al måling, beregning, arkivering og rapportering fungerer fuldt offline uden registrering. En internetforbindelse bruges kun til tre valgfrie ting: at søge efter og installere program- og firmwareopdateringer via HTTPS, at knytte programmet til en Vibromera-konto med en parringskode, hvilket nogle opdateringer kræver, og at sende en supportrapport, hvis du vælger det.
Hvilke sprog understøtter brugerfladen?
Grænsefladen og brugermanualen findes på 27 sprog, valgt fra sproglisten på fanen F4 – Settings. Skift af sprog kræver en genstart af programmet. Enhedssymboler som g, g*mm, mm/s og RPM og standardbetegnelser som ISO 21940-11 forbliver i deres standardform på alle sprog.
Hvad indeholder sættet ud over softwaren?
Der findes to kitversioner, og afbalancering fungerer med begge. Begge indeholder måleenheden Balanset-1A eller Balanset-4A, én vibrationssensor pr. kanal med et 5 m kabel, lasertachometeret med et 5 m kabel, reflekterende tape til mærket, USB-kablet og et USB-drev med programmet og manualen; 10 m kabler fås på forespørgsel. Full kit tilføjer et magnetstativ til tachometeret, en digital vægt til afvejning af vægtene og en stiv transportkuffert, mens OEM-kittet leveres i en beskyttende æske og kræver din egen vægt med 0,1 g opløsning og din egen måde at holde tachometeret på. En computer er ikke en del af nogen af kittene. Tachometeret strømforsynes gennem sit kabel fra instrumentet, så det kræver ingen batterier.
Skal jeg gentage prøvekørslerne, når jeg afbalancerer den samme rotor igen?
Nej. Påvirkningskoefficienterne gemmes automatisk i arkivet, og indlæsning af dem med F5 – Apply coefficients, eller med Load Coefficients inde i afbalanceringsvinduet, bringer koefficienterne, prøvemasserne, radierne, antallet af faste positioner og tolerancen tilbage. Så måles kun Run 0, og korrektionen beregnes med det samme. De gemte koefficienter er gyldige for samme maskine og rotortype med uændret placering af sensor og tachometer, det reflekterende mærke samme sted og samme driftstilstand, så markér prøvevægtens placering på rotoren under den første opgave.
Hvad er PC-kravene, og har jeg brug for administratorrettigheder?
Windows 7, 8, 10 eller 11 i 32-bit eller 64-bit, hvor 64-bit Windows 10 eller 11 anbefales, en dual-core-processor med 1 GB RAM (2 GB anbefales), en ledig USB-port, ca. 150 MB ledig diskplads og en skærm på 1280×1024 ved grænsefladeskalaen 100 procent. Selve programmet installeres i brugerens egen mappe uden administratorrettigheder, og en bærbar kopi kan simpelthen pakkes ud, så længe den ikke placeres i Program Files; kun installationsprogrammerne til instrumentdriveren og databasekomponenten, som guiden kører, kan bede om dem. Indstillingerne gemmes i en Bs1A.cfg-fil frem for i Windows-registreringsdatabasen.
Er Route Inspection og Bump test klar til produktionsbrug?
Begge er markeret som eksperimentelle i manualen og er slået fra som standard; du aktiverer dem på fanen F4 – Settings. De er brugbare og dokumenterede, men bør betragtes som funktioner i prøvedrift. Især Route Inspection-prognosen er en retlinet ekstrapolation over de seneste besøg og beskrives i manualen som et groft skøn til vedligeholdelsesplanlægning, ikke som en garanteret tid til svigt.
I hvilke formater kan jeg eksportere en rapport, og hvorfor fejler PDF-eksport på nogle maskiner?
Rapporter eksporteres til PDF, HTML som én enkelt fil, HTML med en billedmappe, RTF og RVF, og HTML-filerne er UTF-8, så de åbner i enhver browser på ethvert system. PDF-eksport kræver mindst én installeret Windows-printer, fordi printerdriveren kun bruges til at beregne sideopsætningen; på en maskine helt uden printer skal du aktivere Microsoft Print to PDF, så virker eksporten.

