Գլխավոր → Բառարան → Դինամիկ Հավասարակշռում
Դինամիկ հավասարակշռում (Երկհարթ հավասարակշռում) բացատրված
Գործնական ուղեցույց ռոտորի անհավասարակշռությունը երկու հարթությունում ուղղելու համար. երբ մեկ հարթությունը բավարար չէ, ինչպես է աշխատում ազդեցության գործակցի եղանակը, ինչպես հաշվել ուղղման անկյունը, և ինչ սահմանաչափերի ձգտել։ Հիմնված հարյուրավոր Balanset-1A օգտատեր — մուլչերի թմբուկներից մինչև 24 տոննանոց ռոտոր։







1. Սահմանում. Ի՞նչ է դինամիկ հավասարակշռումը
Դինամիկ բալանսավորում ուղղման գործընթաց է անհավասարակշռություն ռոտորում՝ զանգվածային ուղղումներ կատարելով առնվազն երկու առանձին հարթություններ նրա երկայնքով։ Այն կիրառվում է, երբ մեկ հարթության ուղղումը բավարար չէ, քանի որ ռոտորը կարող է համադրել ստատիկ (ուժային) անհավասարակշռություն և մոմենտային անհավասարակշռություն.
Vibromera-ի նման փոխադրելի երկհարթություն սարքեր Balanset-1A կատարել այս ընթացակարգը դաշտում՝ չափելով թրթռումը և փուլ յուրաքանչյուր առանցքակալի վրա և հաշվարկելով ուղղման զանգվածները ազդեցության գործակցի մեթոդ.
Դինամիկ բալանսավորման մեքենաներ և սարքավորումներ
Դաշտային աշխատանքի համար անհրաժեշտ է դյուրակիր դինամիկ բալանսավորման մեքենա, ոչ թե անշարժ կանգնակ. Balanset-1A երկուալիք, շարժական դինամիկ հավասարակշռիչ է FFT սպեկտրով, որը ուղղում է անհավասարակշռությունը երկու հարթությունում տեղում — ռոտորի սեփական առանցքակալներում, ներառելով կենտրոնացման, առանցքակալների նախնական բեռնման և հիմքի ազդեցությունները։ Լուծված օրինակի համար տես լիսեռի դաշտային բալանսավորումը տեղում.
2. Ստատիկ և դինամիկ անհավասարակշռություն. Հիմնական տարբերությունը
Դինամիկ հավասարակշռումը հասկանալու համար կարևոր է տարբերակել անհավասարակշռության երկու հիմնական ձևերը.
- Ստատիկ անհավասարակշռություն՝ ռոտորի զանգվածի կենտրոնը շեղված է իր պտտման առանցքից. Այն իրեն պահում է որպես մեկ միասնական “ծանր կետ”. ազատ հենարանների վրա կանգնեցված ռոտորը ինքնուրույն կպտտվի ծանր կողմով ներքև. Այն կարելի է շտկել մեկ հարթությունում մեկ կշռով (ստատիկ հավասարակշռում, նաև կոչվում է միահարթ հավասարակշռում).
- Դինամիկ անհավասարակշռություն՝ ծանր կետերը գտնվում են ռոտորի տարբեր ծայրերում և տարբեր կողմերում։ Հանգիստ վիճակում այդպիսի ռոտորը կարող է թվալ կատարելապես հավասարակշռված — ռոտորը 90°-ով պտտելիս երկու ծանր կետերը կարծես փոխհատուցում են միմյանց։ Բայց պտույտի ժամանակ ամեն ծանր կետ քաշում է իր կողմը՝ երկու զանգվածները ստեղծում են պտտող ուժ, կամ “զույգ”, որը ստիպում է ռոտորին օրորվում է ծայրից ծայր։ Զույգային անհավասարակշռությունը կարող է միայն հայտնաբերվել պտույտի ընթացքում և կարող է միայն ուղղվել՝ կշիռներ տեղադրելով երկու տարբեր հարթություններում՝ ստեղծելով հակադիր զույգ։
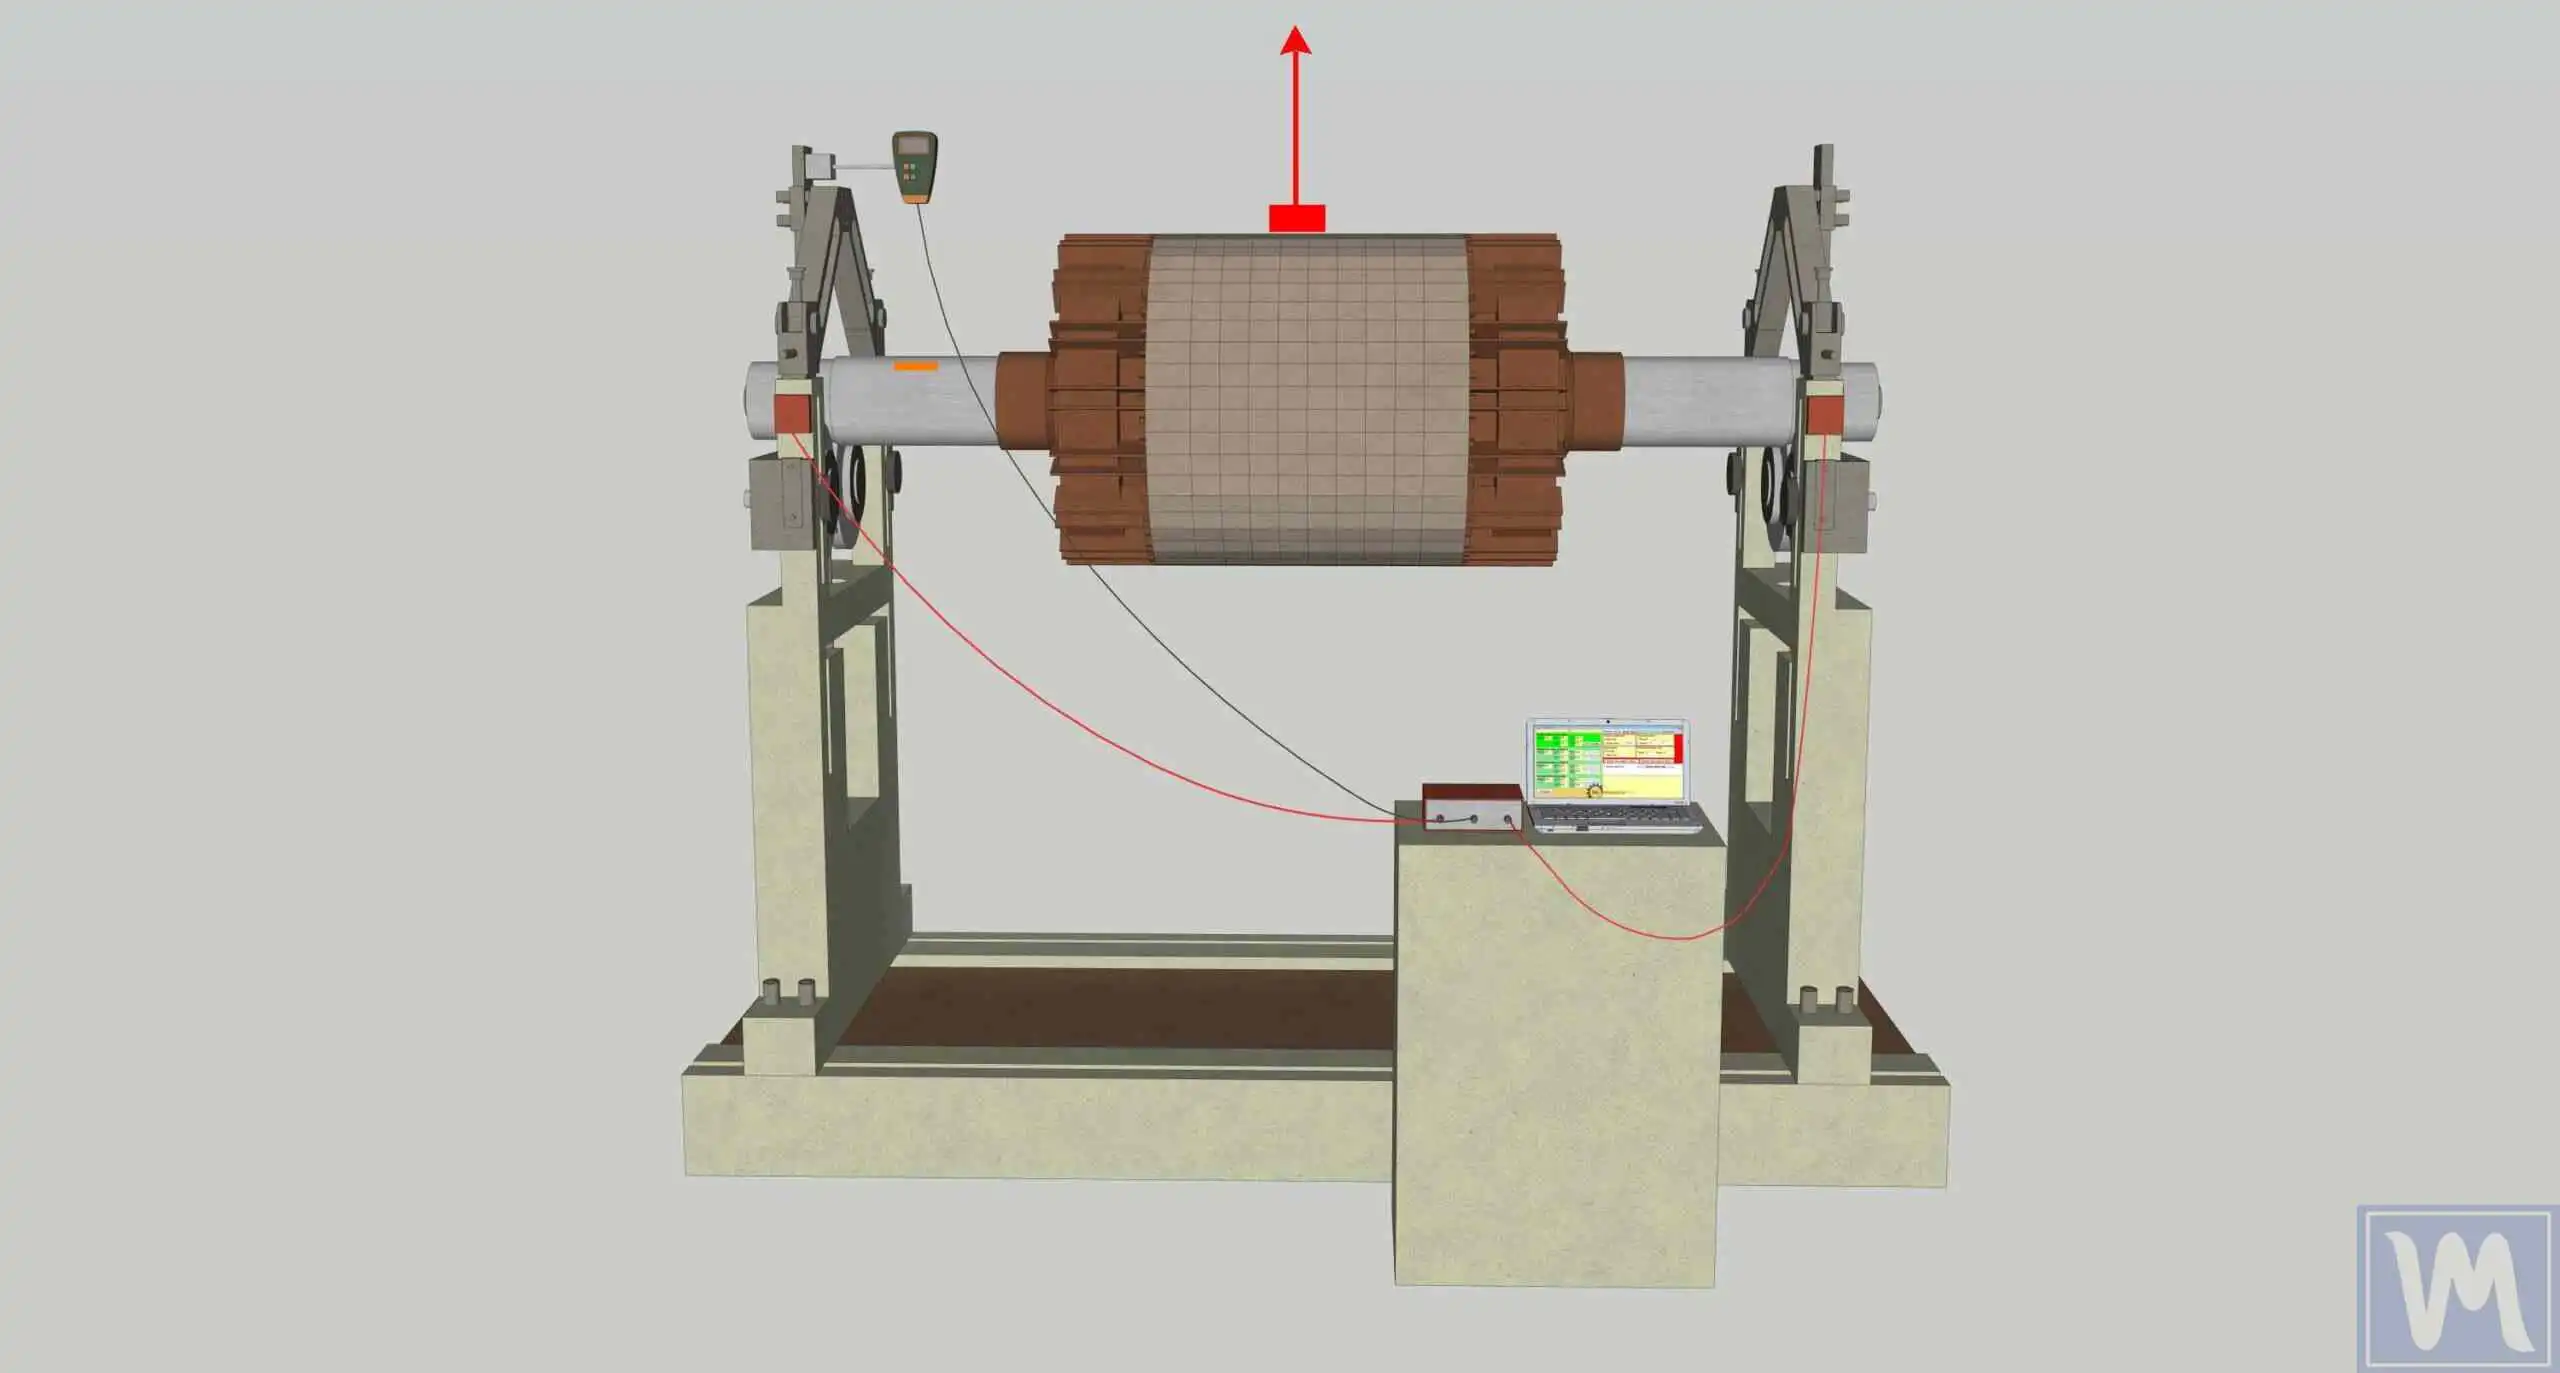
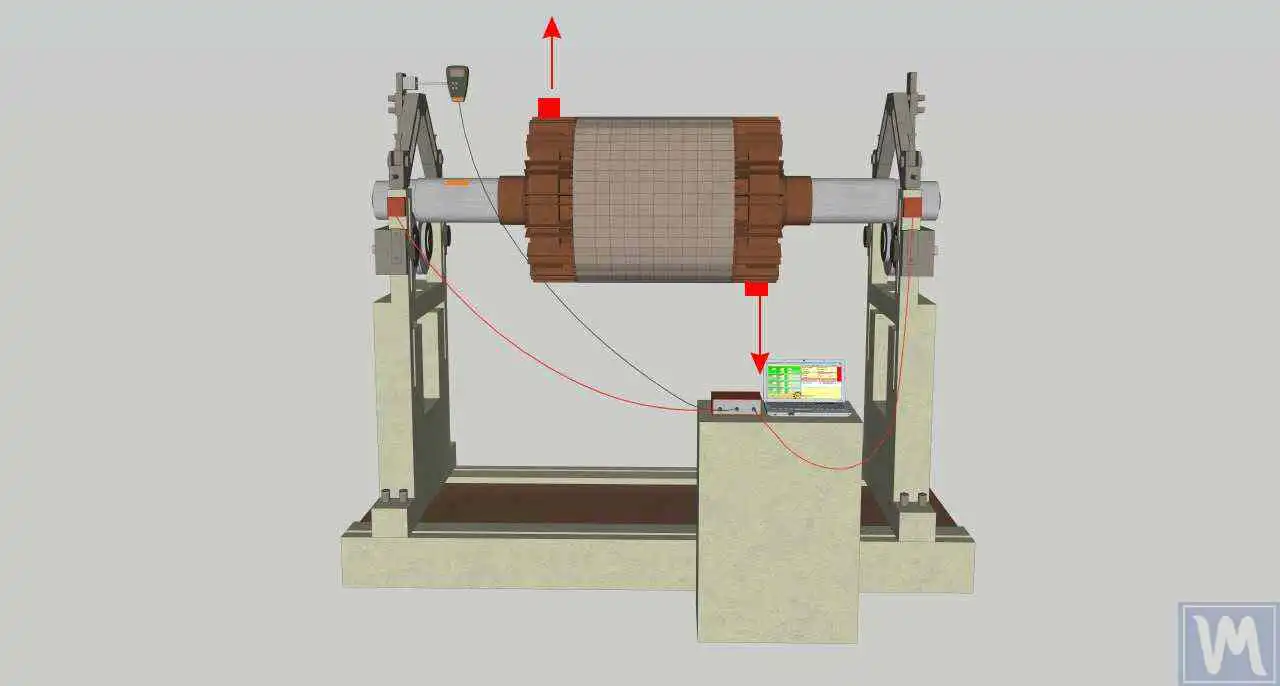
| Ստատիկ անհավասարակշռություն | Դինամիկ անհավասարակշռություն | |
|---|---|---|
| Հայտնաբերելի՞ է հանգիստ վիճակում։ | Այո — ռոտորը գլորվում է ծանր կողմով ներքև ազատ հենարանների վրա | Ոչ — երևում է միայն պտույտի ժամանակ |
| Ռոտորի վարքագիծը | Երկու հենարաններում էլ թրթռում է “նույն փուլում” | Օրորում. հենարանները թրթռում են տարբեր փուլով |
| Ուղղում | 1 կշիռ, 1 հարթություն | Կշիռներ 2 հարթությունում, հաշվարկված միասին |
| Տիպիկ ռոտորներ | Նեղ սկավառակներ, փոկաշարժեր, նեղ օդափոխիչի անվահեծեր | Մուլչերի թմբուկներ, երկար լիսեռներ, կոմբայնի ռոտորներ, 3000 ա/ր-ից բարձր օդափոխիչներ |
3. Մեկ Հարթություն Թե՞ Երկու։ Գործնական Կանոն
ISO 21940-11 գործնական կանոնը. եթե ռոտորը լայնությունը փոքր է իր տրամագծի կեսից (հարաբերակցություն ~1:2; դաշտային պրակտիկայում աջակցությունը խորհուրդ է տալիս 1:3), մեկ հարթությամբ ուղղումը սովորաբար բավարար է։ Երկար ռոտորներին անհրաժեշտ են երկու հարթություններ, քանի որ ռոտորի երկու ծայրերի անհավասարակշռությունը փոխադարձաբար ազդում են միմյանց վրա. 1-ին հարթությանն ավելացված կշիռը փոխում է թրթռումը երկու հենարաններում էլ։ Հենց դրա համար է երկհարթություն սարքը չափում երկու ալիքն էլ միաժամանակ (X1 և X2 սենսորներ) և միանգամից լուծում է երկու ուղղման կշիռները՝ փոխարենը ամեն ծայրը դիտարկելու որպես առանձին մեկհարթություն աշխատանք։
4. Ուղղման Հարթություններ և Սենսորների Տեղադրում
Երկհարթ բալանսավորում հիմնված է երեք բանի վրա.
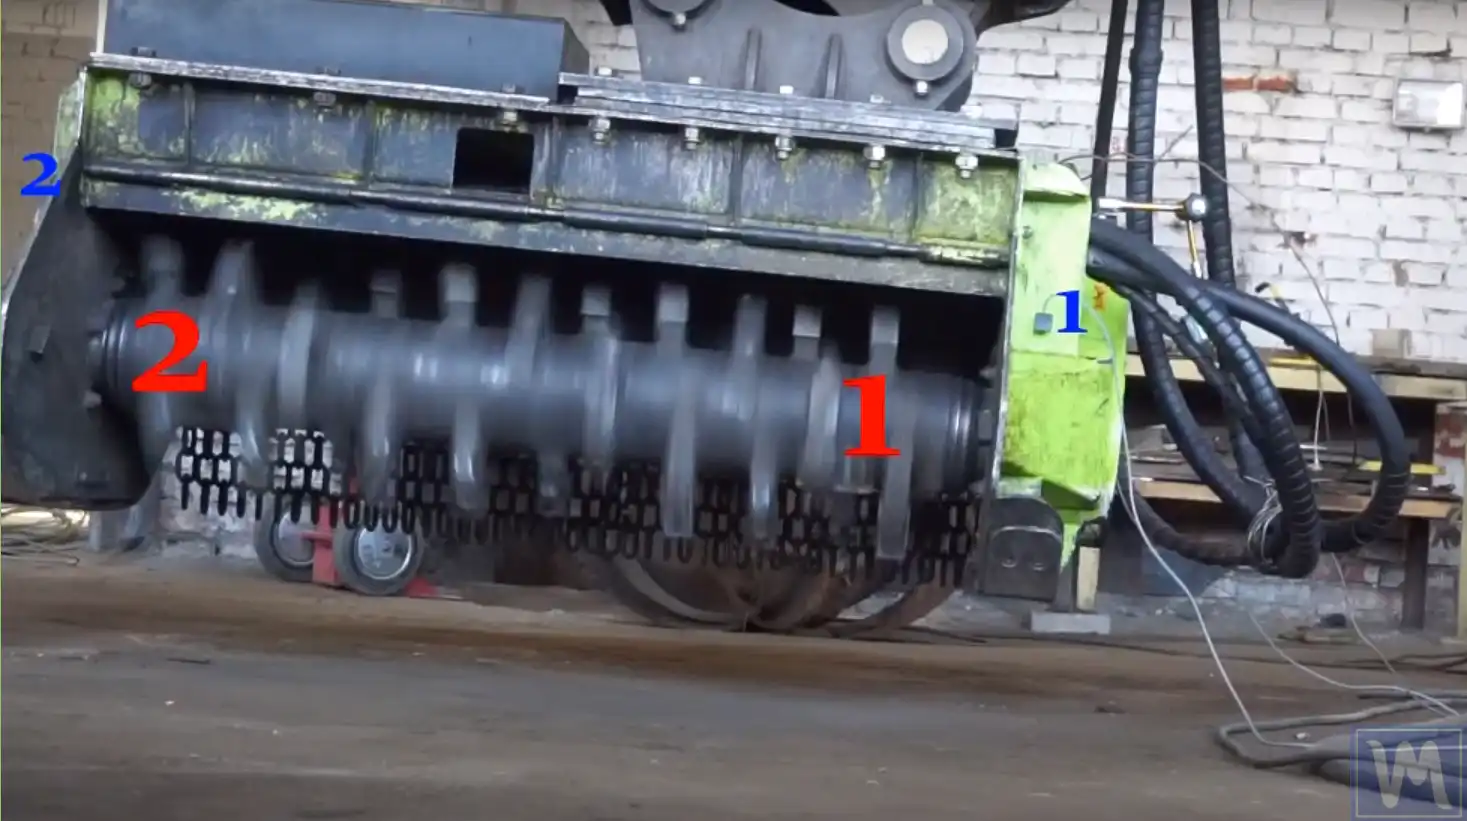
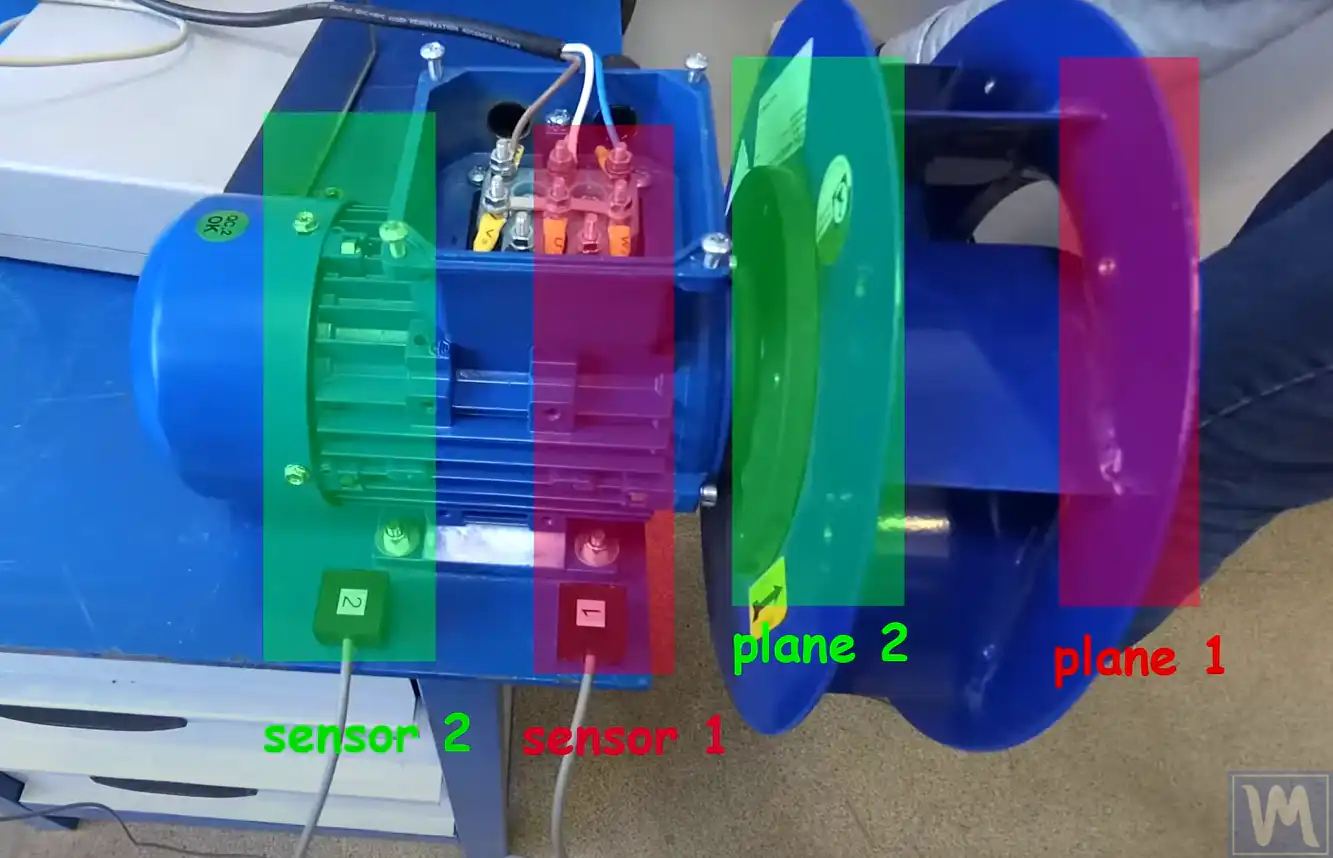
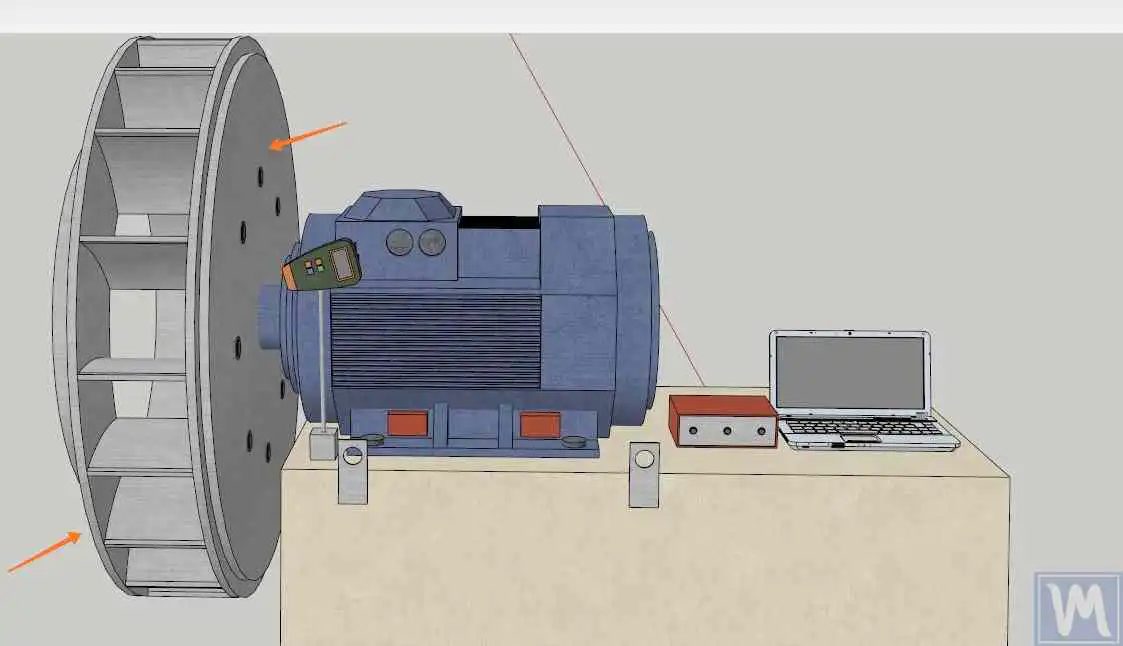
- Երկու ուղղման հարթություններ (1-ին հարթություն և 2-րդ հարթություն), որտեղ տեղադրվելու են ուղղման կշիռները — որքան հնարավոր է հեռու ռոտորի երկայնքով։
- Երկու տատանումների չափման կետեր (սովորաբար առանցքակալների կափարիչները)՝ միացված X1 և X2 ալիքներին։ X1 սենսորն աշխատում է 1-ին հարթության հետ, X2 սենսորը՝ 2-րդ հարթության — մի փոխեք դրանք աշխատանքի կեսին։
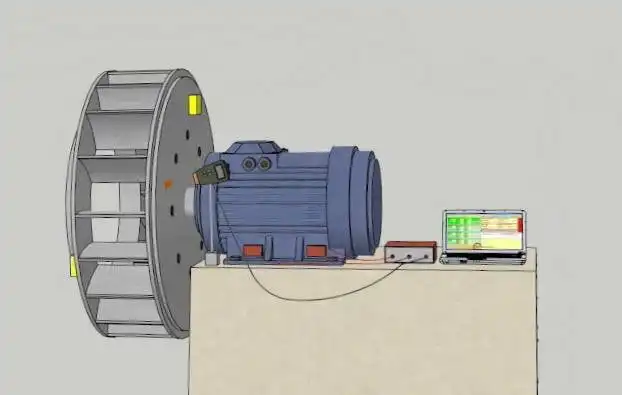
- A փուլ հղում — տախոմետր ուղղված դեպի արտացոլող նշան — արագությունն ու փուլը չափելու համար։ Մեկ նշան յուրաքանչյուր պտույտի, կպցված հանգույցին կամ լիսեռին (ոչ թիակին), և երբեք չի շարժվում շրջանառությունների միջև.
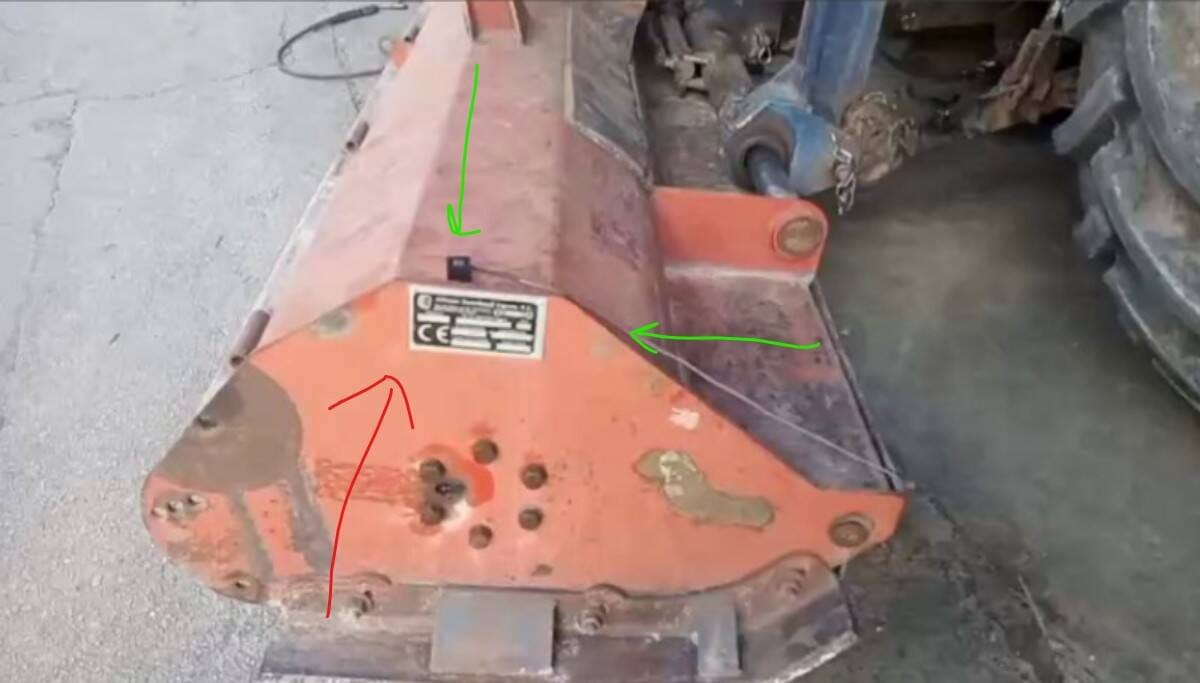
Ուղղման հարթությունների և սենսորների տեղադրման բնորոշ օրինակներ ընդհանուր ռոտորի կոնֆիգուրացիաների համար.
5. Երկհարթություն Հավասարակշռման Ընթացակարգը
Առաջին շրջանառությունից առաջ համոզվեք, որ կա մի բան հավասարակշռելու — և որ չափումներին կարելի է վստահել.
- Առանցքակալների թուլացում չկա (փոկերը հանված, շարժեք ռոտորը լոմով), ճաքեր չկան, բոլոր ամրակալները ամուր են։
- Ռոտորը աշխատանքային վիճակում. բոլոր թիակները/մուրճերը/դանակները տեղադրված են, ռոտորը մաքուր է։
- Սենսորները ճառագայթային ուղղությամբ առանցքակալների կափարիչների վրա; տախոմետրի նշանը հանգույցի վրա; մալուխները ամրացված են ռոտորից հեռու։
- Մեջ Վիբրոմետր ռեժիմ. ա/ր-ը ճիշտ և կայուն է ընթերցվում; ամպլիտուդը կրկնվում է ~10–20%-ի սահմաններում, իսկ փուլը ~10–20°-ի սահմաններում շրջանառությունների միջև։
- 1× բաղադրիչը գերիշխում է սպեկտրում։ Եթե գերիշխում են 2× կամ ավելի բարձր հարմոնիկները — նախ ուղղեք առանցքների անհամապատասխանությունը/թուլացումը։
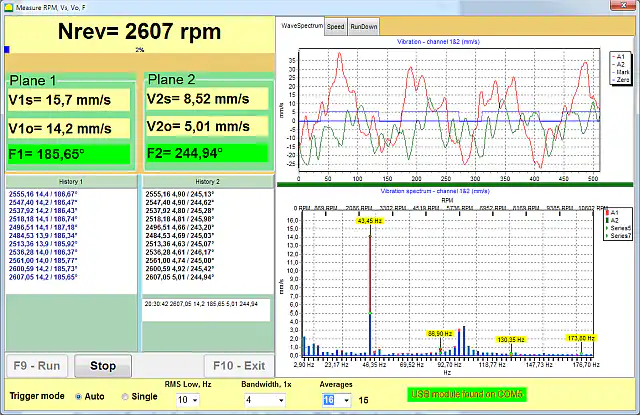
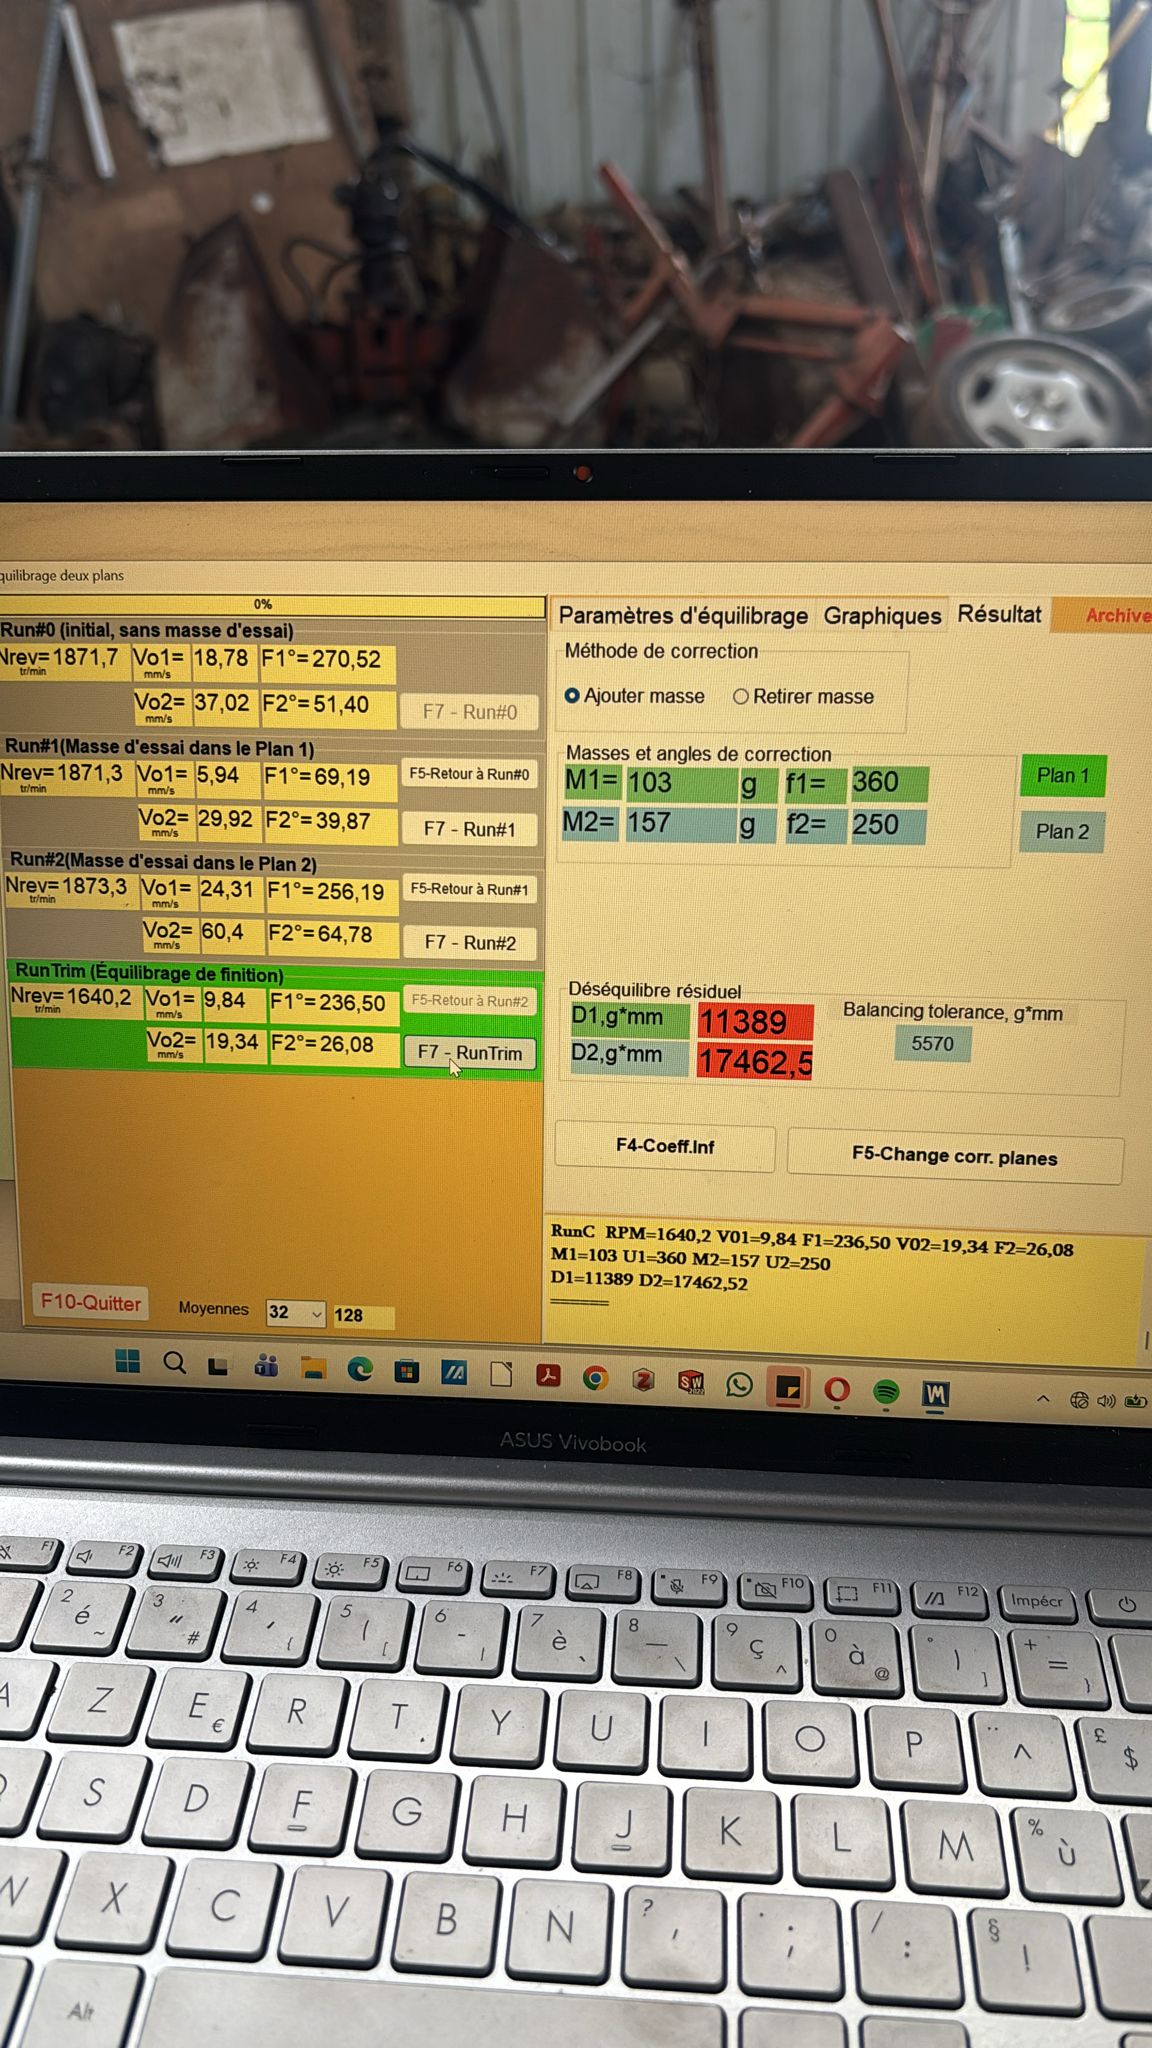
Դաշտային երկհարթություն հավասարակշռումն օգտագործում է ազդեցության գործակցի մեթոդ — սարքը “սովորում է” մեքենայի արձագանքը հայտնի փորձնական կշիռ:
-
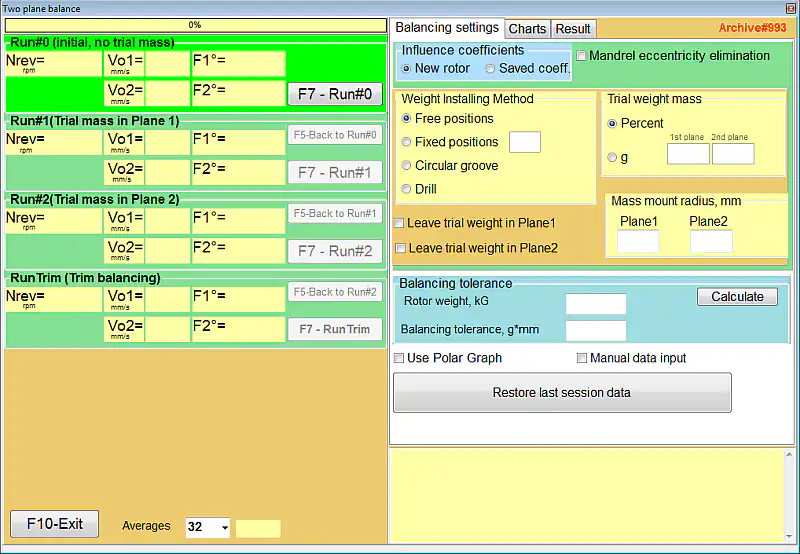
Run #0 — հիմնական
Միացրեք ռոտորը ընտրված հավասարակշռման արագությամբ առանց փորձնական կշիռների և չափեք սկզբնական թրթռումը (ամպլիտուդ և փուլ) երկու ալիքով։
Պահպանեք նույն ա/ր-ը շարքի ամեն մի շրջանառության համար — ~100 ա/ր-ի սահմաններում։ Եթե աշխատանքային արագությունը ընկնում է ռեզոնանսի վրա, կամ թրթռումը գերազանցում է 40–50 մմ/վ-ը, հավասարակշռեք երկու փուլով՝ սկսելով նվազեցված ա/ր-ից։
-
Run #1 — փորձնական կշիռ 1-ին հարթությունում
Կանգնեցրեք մեքենան, տեղադրեք փորձնական կշիռը 1-ին հարթությունում նշված դիրքում, միացրեք և կրկին չափեք։ Փորձնական կշիռը պետք է փոխի ամպլիտուդը կամ փուլը 20–30% — հակառակ դեպքում սարքը ոչինչ չունի, որից հաշվարկի (ավելացրեք զանգվածը)։ Օգտագործեք փորձնական կշռի հաշվիչ նախնական գնահատականի համար։
-
Run #2 — փորձնական կշիռը տեղափոխված է 2-րդ հարթություն
Տեղափոխեք փորձնական կշիռը 1-ին հարթությունից 2-րդ հարթություն (տեղափոխված, ոչ ավելացված վրայից!) և չափեք ևս մեկ անգամ։
-
Հաշվարկ
Ծրագրային ապահովումը հաշվարկում է ուղղման զանգվածն ու անկյունը յուրաքանչյուր հարթության համար՝ երկու հարթությունները լուծելով միասին, որպեսզի հաշվի առնվի ռոտորի ծայրերի միջև խաչաձև ազդեցությունը։
-
Ուղղում
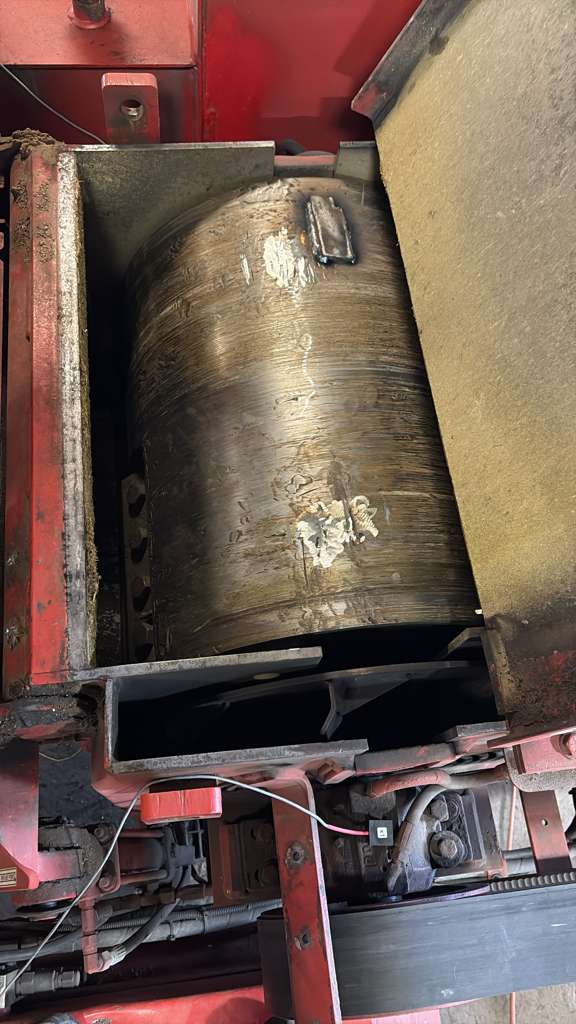
Հանեք բոլոր փորձնական կշիռները և տեղադրեք ուղղման կշիռները նույն շառավիղը որպես փորձնական կշիռ։ Եռակցումը ստանդարտ է թմբուկների և օդափոխիչների համար (հաշվեք ~100 գ միայն եռակցման կարի համար); պտուտակները, հեղույսների ամրակալիչները կամ փողրակի սեղմակները նույնպես աշխատում են՝ կախված ռոտորից։
-
Ստուգում և ավարտական կարգավորում
Կատարեք ստուգիչ շրջանառություն (վերջնական ճշգրտման պտույտ)։ 1–2 կրկնության ընթացքում 3–10× թրթռման անկումը նորմալ է մեխանիկապես առողջ մեքենայի համար։ Ծրագիրը հաշվարկում է փոքր լրացուցիչ կշիռ; կրկնեք, մինչև հայտնվեք սահմանաչափի ներսում։
Երբ հաշվարկված ուղղման անկյունն ընկնում է երկու հասանելի ամրացման կետերի միջև (թիակներ, պտուտակների անցքեր), անհրաժեշտ զանգվածը կարելի է բաշխել հասանելի դիրքերում երկհարթ ուղղիչ զանգվածի վերլուծության հաշվիչ, և մեկ հարթության հիմքային զգայունությունը կարելի է ստուգել ազդեցության գործակցի հաշվիչ.
6. Ուղղման Անկյան Հաշվարկը — Ամենակարևոր Առանձին Կետը
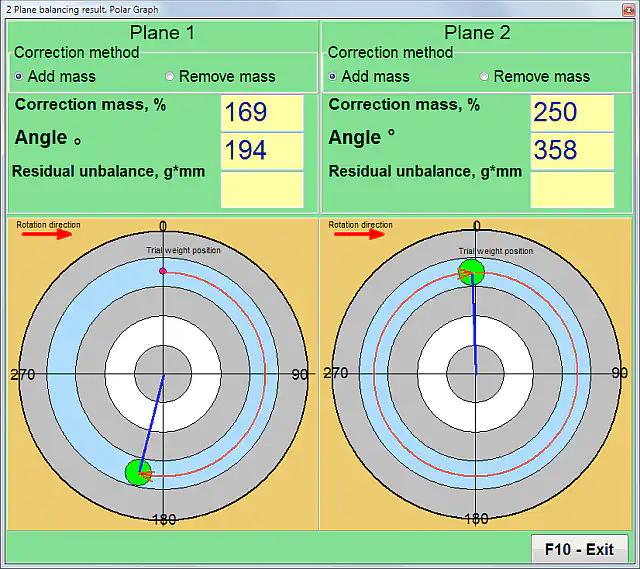
Ուղղման անկյունը հաշվվում է փորձնական կշռի դիրքից (0°), ռոտորի պտույտի ուղղությամբ։ Ոչ պտույտին հակառակ, և ոչ էլ կամայական կետից։
Օրինակ. փորձնական կշիռը գտնվում էր “ժամացույցի 12-ի” դիրքում, և ռոտորը պտտվում է ժամացույցի սլաքի ուղղությամբ, եթե նայեք դրան. Հաշվարկը ցույց է տալիս 90° → ուղղիչ կշիռը գնում է “ժամացույցի 3-ի” դիրք. Դասական սխալն է հաշվել պտույտին հակառակ (70°-ի փոխարեն տեղադրել 360−70 = 290°) — արդյունքում թրթռումը այնուհետև աճում է փոխանակ նվազելու։
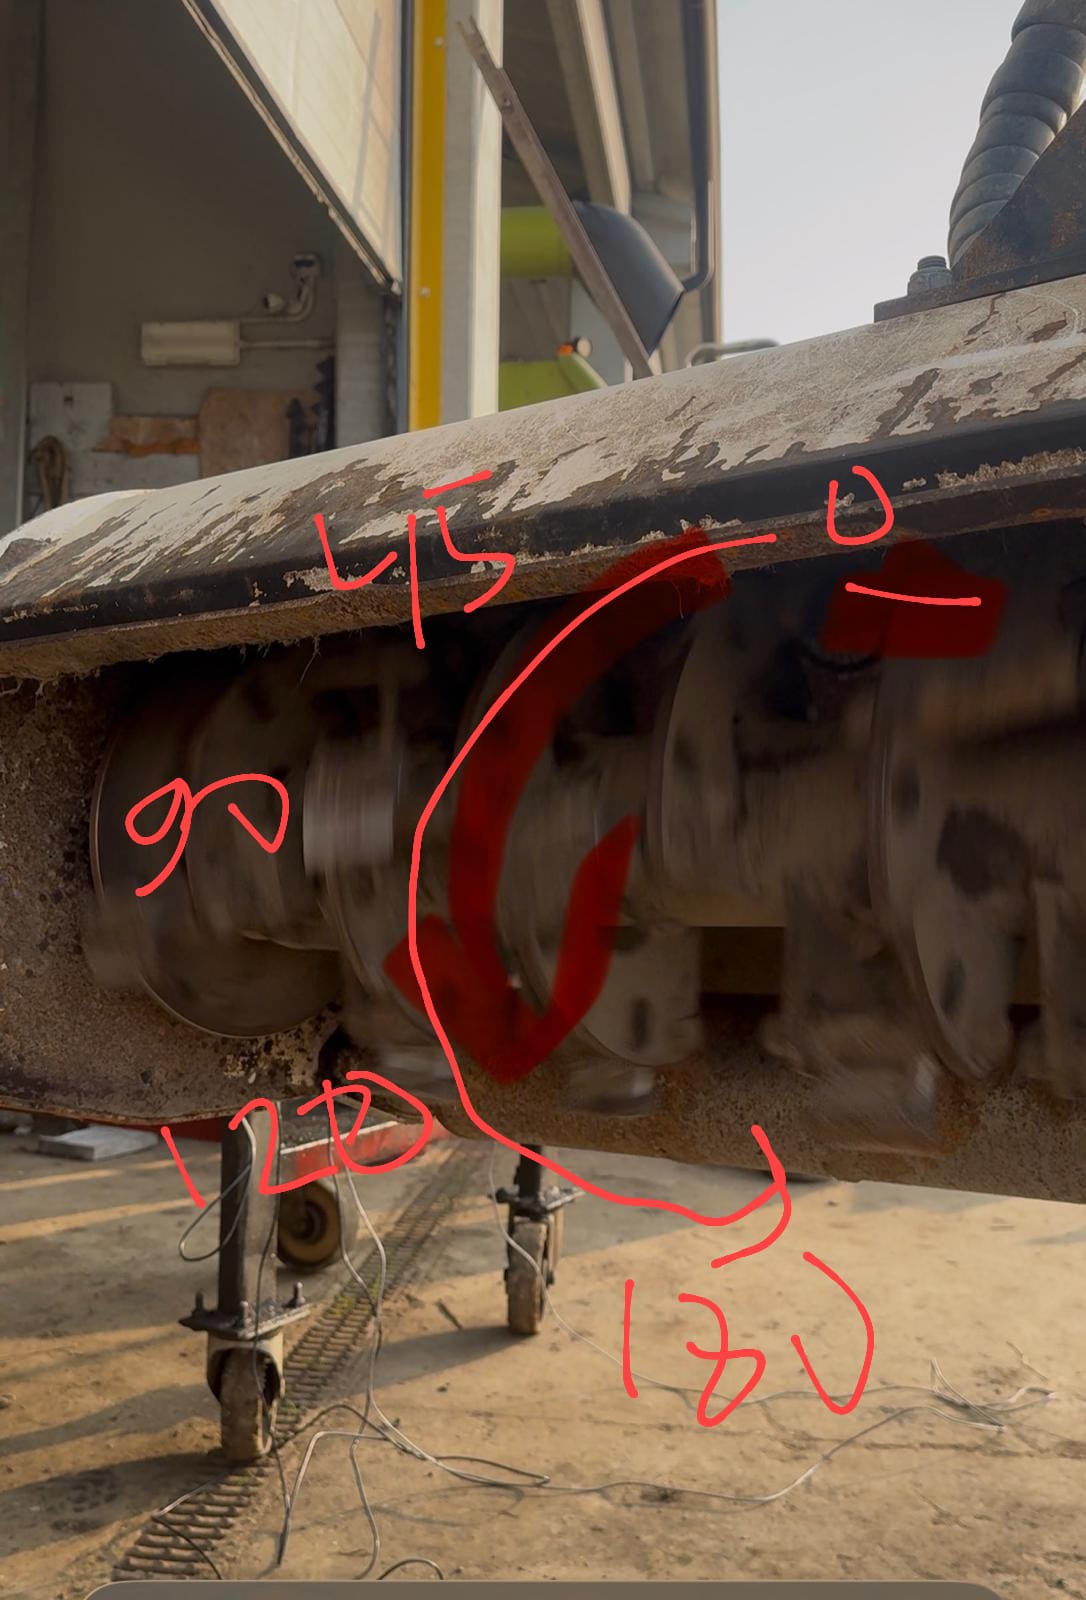
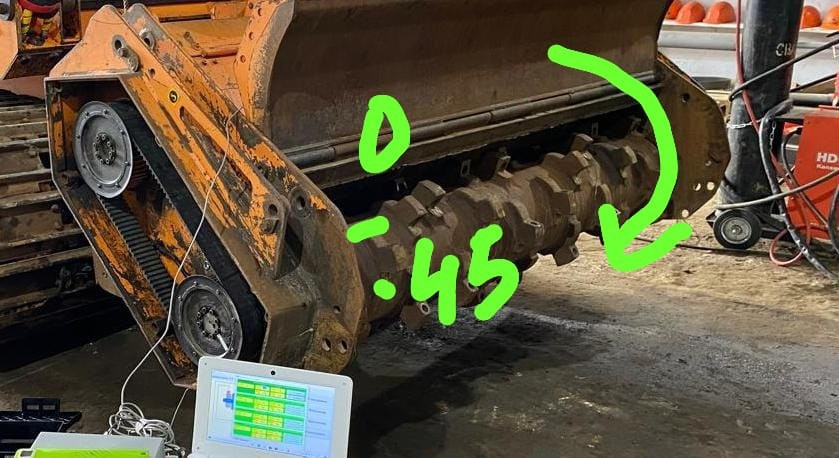
Բևեռային գրաֆիկի վրա ծրագրային ապահովումը այն ցուցադրում է տեսողականորեն. վարդագույն կետը փորձնական կշռի դիրքն է (0°), կանաչ կետը այն վայրն է, ուր գնում է ուղղման զանգվածը, իսկ կարմիր սլաքը ցույց է տալիս պտույտի ուղղությունը։
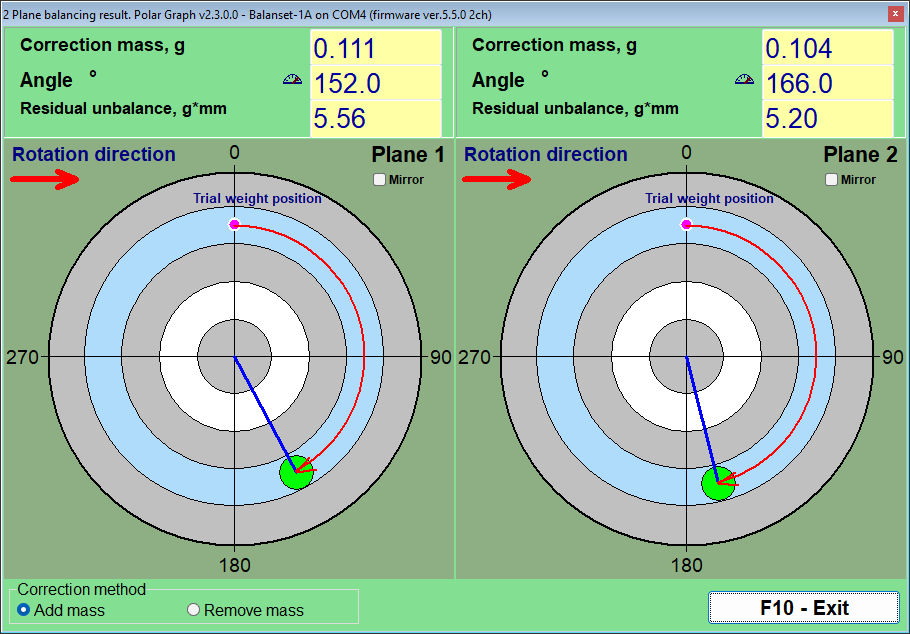
7. Արդյունքներ և Սահմանաչափեր. Ե՞րբ է Աշխատանքն Ավարտված։
Երկու գնահատման համակարգ օգտագործվում է կողք կողքի — մի խառնեք դրանք. մմ/վ (հավաքված մեքենայի թրթռման արագություն, ISO 10816/20816) և g·mm (մնացորդային անհավասարակշռություն ինքը ռոտորի, ISO 1940/21940-11)։ Սարքը զեկուցում է երկուսն էլ։
| Զոնա | Թրթռման արագություն (RMS) | Գնահատում |
|---|---|---|
| A | մինչև 1.4 մմ/վ | Գերազանց — ինչպես նոր մեքենա |
| B | 1.4 – 2.8 մմ/վ | Լավ — հարմար է երկարաժամկետ շահագործման համար |
| C | 2.8 – 4.5 մմ/վ | Ընդունելի է սահմանափակ ժամանակով |
| D | 4.5 mm/s-ից բարձր | Անընդունելի — անհրաժեշտ է գործողություն |
Դաշտային կարգավորումներ. փափուկ հենարանների վրա գյուղատնտեսական տեխնիկայի համար սահմանները ավելի մեղմ են — մինչև 7–8 մմ/վ արդեն լավ արդյունք է մուլչերի համար; այնտեղ 0,5 մմ/վ ձգտելը իմաստ չունի։ Հետևեք 1× բաղադրիչ, ոչ միայն ընդհանուր թրթռումը. հավասարակշռումը կրճատում է հենց այդ մասը։
Մնացորդային անհավասարակշռությունը գնահատվում է G աստիճաններով (G16 — գյուղատնտեսական ռոտորներ և կարդանային լիսեռներ, G6.3 — օդափոխիչներ, թմբուկներ և ընդհանուր ռոտորներ, G2.5 — տուրբիններ և հաստոցներ, G1–G0.4 — իլիկներ)։ Ձեր ռոտորի զանգվածի, արագության և աստիճանի համար յուրաքանչյուր հարթության թույլատրելի g·մմ-ը կարելի է ստուգել մնացորդային անհավասարակշռության հաշվիչ (ISO 21940-11) — նույն հաշվիչը ներկառուցված է Balanset-1A ծրագրային ապահովման մեջ։
8. Եթե թրթռումը չի նվազում
Արագ ախտորոշիչ աղյուսակ ամենատարածված “վատացավ / չի զուգամիտում” իրավիճակների համար.
| Ախտանիշ | Հավանական պատճառը | Ինչ անել |
|---|---|---|
| Ուղղման կշիռը տեղադրելուց հետո թրթռումն ավելի բարձր դարձավ, ոչ ցածր | Ուղղման անկյունը գծագրված է եղել սխալ ուղղությամբ — ռոտորի պտույտին հակառակ, փոխարենը նրա հետ | Կրկին նշեք անկյունը. սկսեք փորձնական կշռի դիրքից (0°) և հաշվեք ռոտորի պտույտի ուղղությամբ |
| Ամեն նոր շրջանառության հետ ծրագիրը խնդրում է ավելացնել ավելի ու ավելի շատ զանգված | Կարգավորումներում ուղղման եղանակը դրված է “զանգված հեռացնել”, մինչդեռ իրականում ավելացվում են կշիռներ, ուստի արդյունքի նշանը հակադարձված է | Բացեք հավասարակշռման կարգավորումները և փոխեք ուղղման եղանակը “զանգված ավելացնել”-ի |
| Արագության փոքր փոփոխությունը (50–100 ա/ր) թրթռման մակարդակը փոխում է մի քանի անգամ | Հավասարակշռման արագությունը կառուցվածքային ռեզոնանսի վրա է կամ մոտ դրան | Գրանցեք RunDown (իներցիայով դանդաղեցում) գրաֆիկը և ընտրեք հավասարակշռման արագություն ռեզոնանսի գոտիներից դուրս |
| Տեղադրված կշիռներին արձագանքը համաչափ չէ; արդյունքները ցատկում են կրկնությունից կրկնություն | Մեքենան իրեն պահում է ոչ գծայնորեն (փափուկ հենարաններ, մաշված կամ վնասված կառուցվածք) | Տեղադրեք հաշվարկված զանգվածի կեսը — կամ երրորդը — յուրաքանչյուր կրկնության համար և կրկնեք ստուգիչ շրջանառությունը |
| Ամպլիտուդն ու փուլը տարբեր են ամեն շրջանառության ժամանակ, թեև ոչինչ չի փոխվել | Մեխանիկական խնդիրներ (առանցքակալների թուլացում, ճաքեր, թուլացած պտուտակներ) կամ տախոմետրի կեղծ ակտիվացում | Նախ վերանորոգեք մեխանիկան; համոզվեք, որ միայն մեկ նշան է արտացոլում տախոմետրի ճառագայթը |
| Ծրագիրը ցույց է տալիս արագություն, որը 2–3 անգամ բարձր է իրականից | Տախոմետրը տեսնում է լրացուցիչ արտացոլումներ. փոկաշարժի անցքեր, փայլուն կետեր, թիակների եզրեր | Տեղափոխեք արտացոլող նշանը հանգույց կամ լիսեռ; ծածկեք կամ ուժեղ մթեցրեք մյուս արտացոլող մակերեսները |
| FFT սպեկտրում 2× գագաթը (կամ 3×, 5×, 6× գագաթների շարքը) ավելի բարձր է, քան 1× գագաթը | Լիսեռի առանցքների անհամապատասխանությունը կամ մեխանիկական թուլացումը — սա անհավասարակշռություն չէ | Նախ վերանորոգեք միացումները, նստվածքները և ամրակալները, և հավասարակշռեք դրանից հետո |
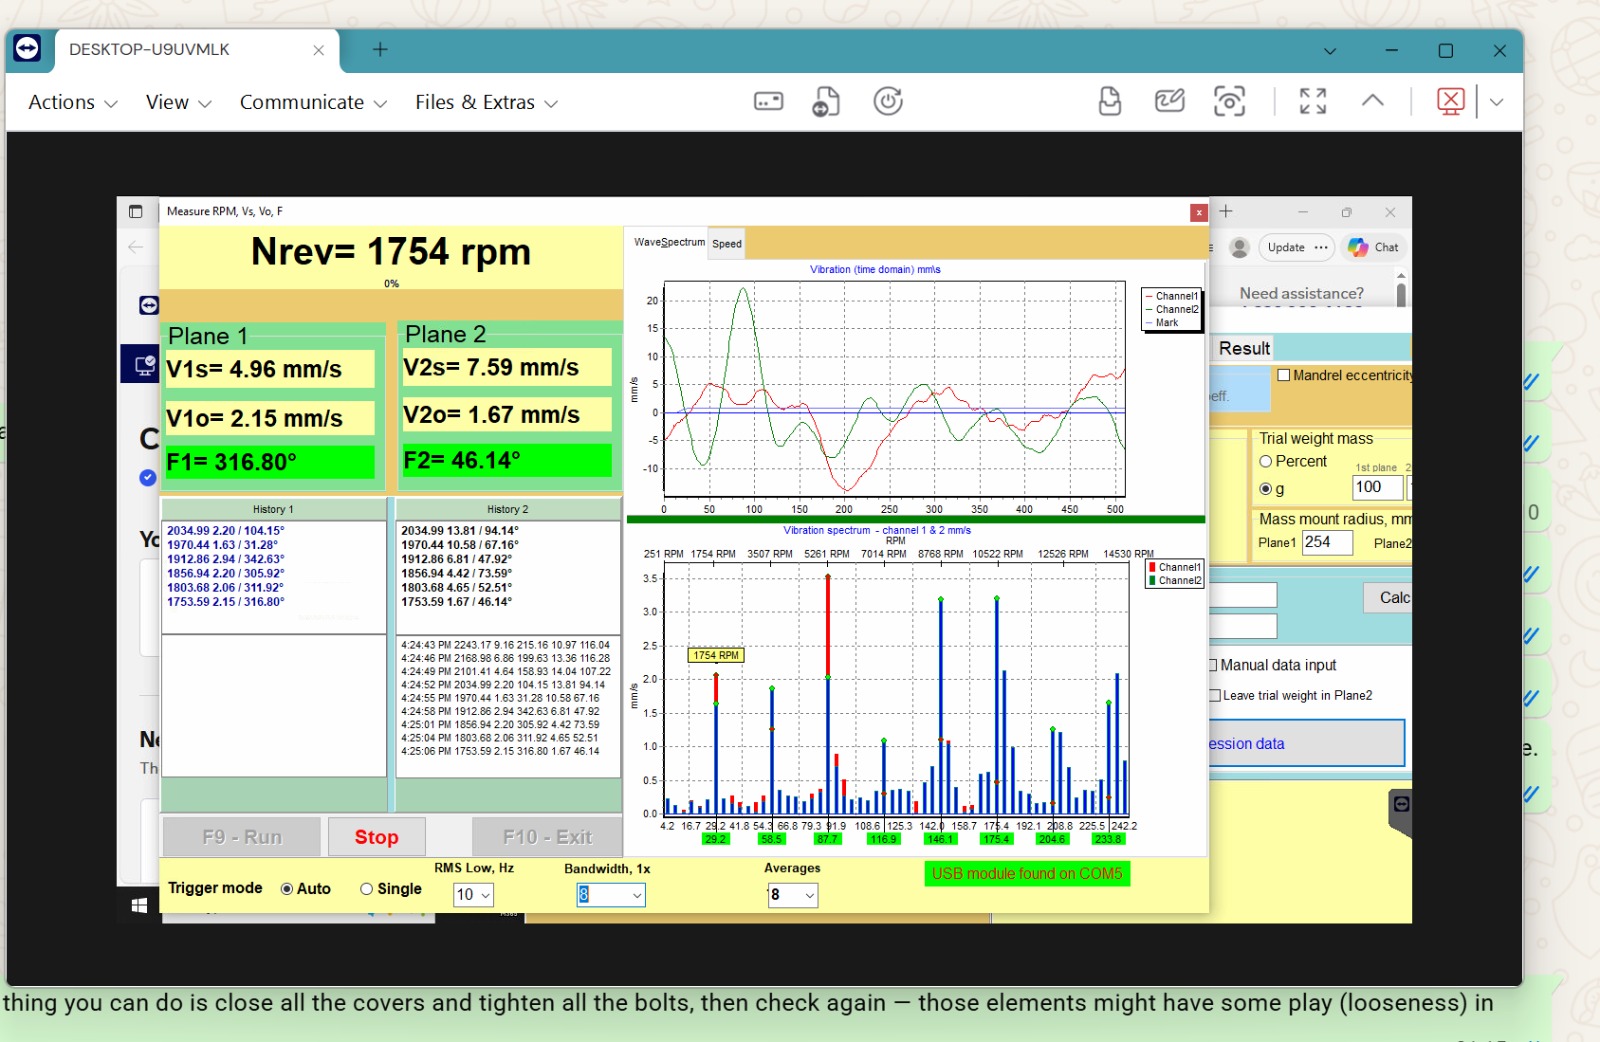
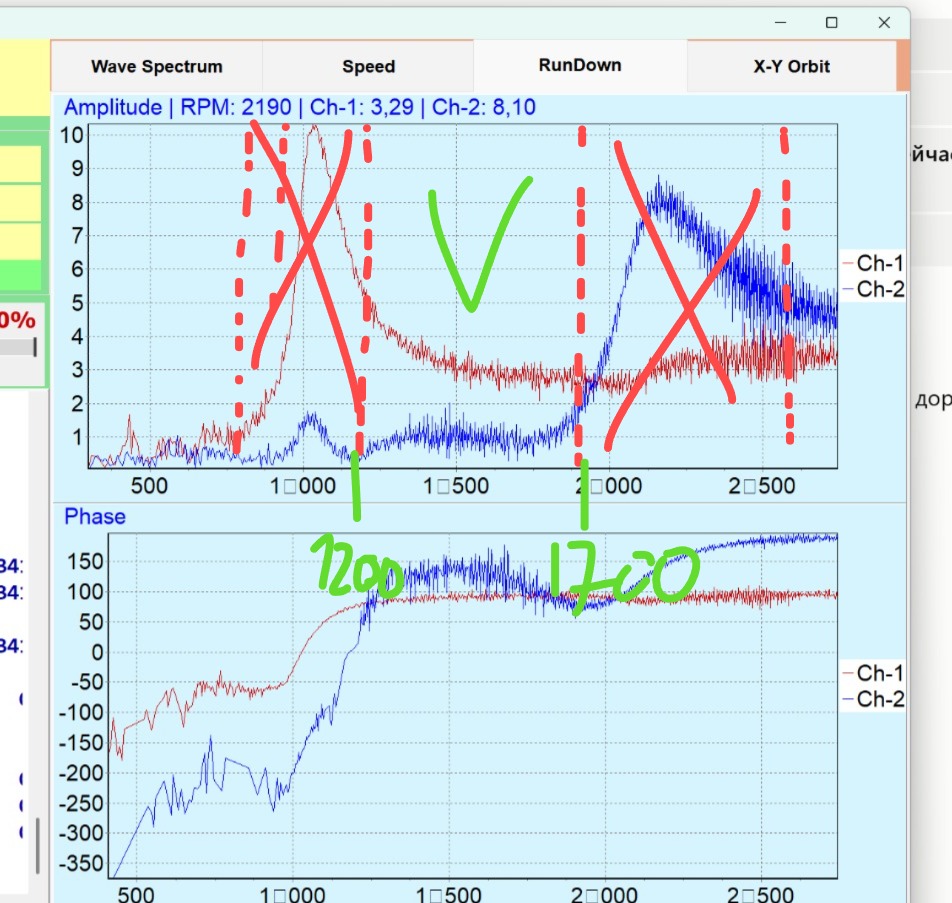
Ամբողջական ախտորոշիչ ծառը՝ սպեկտրի ընթերցում, ռեզոնանսի որոնում, աջակցության դեպքերից իրական մեղավորներ՝ գտնվում է գիտելիքների բազայում. Թրթռումը չի նվազում. գտնել իրական պատճառը.
9. Երկհարթություն Հավասարակշռում Balanset-1A-ով
Balanset-1A համակարգչի վրա հիմնված երկուալիք հավասարակշռման համակարգ է, նախատեսված ռոտորի մեկ և երկու հարթության հավասարակշռման համար՝ ինչպես տեղում, այնպես էլ արտադրական պայմաններում։ Երկհարթություն ռեժիմում այն չափում է ռոտորի արագությունը և 1× տատանման (RMS և փուլ) երկու ալիքով միաժամանակ, և հաշվարկում է ուղղման կշռի պարամետրերը երկու հարթությունների համար միանգամից — ներառյալ բևեռային դիագրամը, շրջանառության մատյանը և ձեռք բերված մնացորդային անհավասարակշռությունը՝ ընտրված ISO սահմանաչափի նկատմամբ։
| Պարամետր | Balanset-1A |
|---|---|
| Ալիքներ | 2 թրթռման ալիք + լազերային տախոմետրի ալիք |
| Թրթռման արագություն (RMS) | 0.02 – 80 mm/s |
| Հաճախականության տիրույթ | 5 – 550 Հց (FFT սպեկտր մինչև 1000 Հց) |
| Արագության միջակայք | 100 – 100,000 rpm |
| Ֆազային ճշգրտություն | ±1° |
| Բալանսավորման հարթություններ | 1 կամ 2 |
| Ռոտորի զանգված | Չսահմանափակված եղանակով (իրական ռեկորդ — 24,000 կգ ռոտոր) |
| Համակարգչի Պահանջներ | Windows 7/8/10/11, USB; ցանկացած գրասենյակային նոութբուք |
| Ծրագրային ապահովում | Մեկանգամյա գնում, անվճար թարմացումներ, առանց բաժանորդագրության |
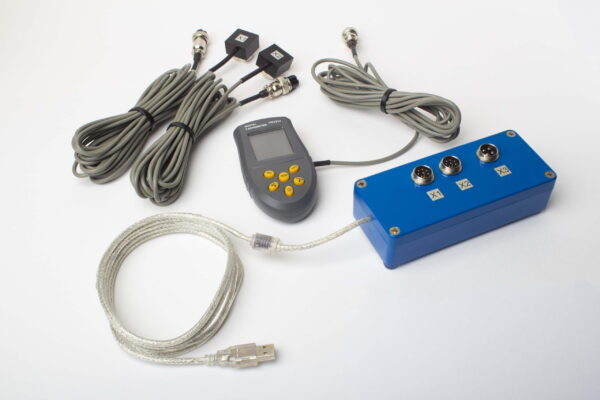
Ծրագրային ապահովում. երկհարթություն կարգավորում և արդյունքների տեսք
Հավասարակշռեք ռոտորները ինքներդ — տեղում, ձեր սեփական առանցքակալներում
Balanset-1A Ամբողջական Հավաքածու — €1,975, ամեն ինչ ներառված է. չափիչ սարք, 2 սենսոր, լազերային տախոմետր, մագնիսական հենարան, կշեռք, ծրագրային ապահովում անվճար ցմահ թարմացումներով։ Օգտագործվում է ամբողջ աշխարհում մուլչերների, օդափոխիչների, մանրացուցիչների, կարդանային լիսեռների և իլիկների վրա — հարյուրավոր իրական հավասարակշռման աշխատանքների վրա հիմնված անվճար էլ. փոստի աջակցությամբ։
10. Տեսանյութ. Balanset-1A Գործողության Մեջ
Balanset-1A-ով դաշտային հավասարակշռման կարճ ակնարկ — սենսորների տեղադրումից մինչև ավարտական կարգավորման շրջանառություն։ Ավելի շատ տեսանյութեր, ներառյալ մեքենային հատուկ օրինակներ, կան Vibromera-ի YouTube ալիք.
11. Հաճախ տրվող հարցեր
Պե՞տք է իմանամ ռոտորի զանգվածը այն հավասարակշռելու համար։
Ոչ։ Ուղղման կշռի հաշվարկը պահանջում է միայն փորձնական կշռի զանգվածը և դրա տեղադրման շառավիղը։ Ռոտորի զանգվածն օգտագործվում է միայն փորձնական կշիռը գնահատելու և ISO 1940 սահմանաչափի հաշվիչի (G աստիճան) համար։
Ի՞նչ է ռոտորի առավելագույն չափը կամ զանգվածը երկհարթություն հավասարակշռման համար։
Ազդեցության գործակցի եղանակը չի սահմանափակում ռոտորի զանգվածը — սարքը չափում է հենարանների արձագանքը, ոչ թե ինքը ռոտորի։ Իրական ռեկորդը Balanset-1A-ով 24,000 կգ շաքարի գործարանի մանրաթելացնող ռոտոր է, հավասարակշռված 0,47 մմ/վ-ի։
Ի՞նչ արագության միջակայքում է աշխատում։
Ֆորմալ առումով 100 ա/ր-ից; գործնականում ~300 ա/ր-ից ցածր հավասարակշռումը դժվար է (թույլ սենսորի ազդանշան ցածր հաճախականություններում)։ Վերին սահմանը հասնում է տասնյակ հազարավոր ա/ր-ի — բարձր արագության իլիկները հավասարակշռվում են G1–G0.4 աստիճանների։
Կարո՞ղ եմ ռոտորը բալանսավորել՝ առանց այն մեքենայից հանելու։
Այո — դա տեղում կատարվող դինամիկ հավասարակշռման հիմնական նպատակն է. ռոտորը հավասարակշռվում է իր սեփական առանցքակալներում, իրական աշխատանքային պայմաններում։ Չափումները սովորաբար տևում են 15–30 րոպե, գումարած կշիռների տեղադրման ժամանակը։
Ինչպե՞ս իմանամ, թե մեկ հարթությունը բավարար է։
Գործնական կանոն (ISO 21940-11). եթե ռոտորի լայնությունը փոքր է իր տրամագծի կեսից (գործնականում՝ երրորդից), սովորաբար մեկ հարթությունը բավարար է։ Երկար ռոտորները՝ թմբուկներ, լիսեռներ, լայն անվահեծեր՝ պահանջում են երկու հարթություն, քանի որ երկու ծայրերը փոխադարձաբար ազդում են միմյանց վրա։
Ինչու՞ թրթռումն աճեց հաշվարկված կշիռը տեղադրելուց հետո։
Չորս բնորոշ պատճառ. ուղղման անկյունը գծագրված է եղել ռոտորի պտույտին հակառակ ուղղությամբ; կարգավորումներում ուղղման եղանակը եղել է “զանգված հեռացնել”, մինչդեռ ավելացվում էին կշիռներ; հավասարակշռման արագությունը մոտ է ռեզոնանսին; կամ հաշվարկված զանգվածի ամբողջ մասը տեղադրվել է ոչ գծային մեքենայի վրա (նախ տեղադրեք կեսը)։ Եթե սրանցից ոչ մեկը չի համապատասխանում, փնտրեք մեխանիկական խնդիրներ՝ առանցքակալների թուլացում, ճաքեր, թուլացած մասեր։
Կա՞ ծրագրային ապահովման բաժանորդագրություն կամ տարեկան կալիբրում։
Ոչ։ Balanset-1A ծրագրային ապահովումը մեկանգամյա գնում է անվճար թարմացումներով և անսահմանափակ տեղադրումներով, և սարքին տարեկան կալիբրում պետք չէ — գործարանային կալիբրման գործակիցները գալիս են յուրաքանչյուր հավաքածուի հետ։
Հավասարակշռու՞մ է կարդանային (շարժիչ) լիսեռները։
Այո — սովորական կարդանային լիսեռը հավասարակշռվում է երկու հարթությունում; կշիռները հարմարավետորեն ամրացվում են փողրակների սեղմակներով, որոնք ամրացված են ռեզբայի ամրակալիչով (0,5 մմ/վ վերջնական իրական դեպքում)։ Միջանկյալ հենարաններ ունեցող լիսեռները, որոնց անհրաժեշտ են 3–4 հարթություններ, Balanset-4-ի ոլորտն են։ Մաշված ունիվերսալ միացումը նախ պետք է փոխարինել — հավասարակշռումը թուլացումը չի բուժում։

