ਮੁੱਖ ਪੰਨਾ → ਸ਼ਬਦਾਵਲੀ → ਡਾਇਨਾਮਿਕ ਬੈਲੇਂਸਿੰਗ
ਡਾਇਨਾਮਿਕ ਬੈਲੇਂਸਿੰਗ (ਟੂ-ਪਲੇਨ ਬੈਲੇਂਸਿੰਗ) ਦੀ ਵਿਆਖਿਆ
ਦੋ ਪਲੇਨਾਂ ਵਿੱਚ ਰੋਟਰ ਦੇ ਅਸੰਤੁਲਨ ਨੂੰ ਠੀਕ ਕਰਨ ਲਈ ਇੱਕ ਵਿਹਾਰਕ ਗਾਈਡ: ਇੱਕ ਪਲੇਨ ਕਦੋਂ ਕਾਫ਼ੀ ਨਹੀਂ ਹੁੰਦਾ, ਪ੍ਰਭਾਵ-ਗੁਣਾਂਕ ਵਿਧੀ ਕਿਵੇਂ ਕੰਮ ਕਰਦੀ ਹੈ, ਸੁਧਾਰ ਕੋਣ ਦੀ ਗਿਣਤੀ ਕਿਵੇਂ ਕਰੀਏ, ਅਤੇ ਕਿਹੜੀ ਸਹਿਣਸ਼ੀਲਤਾ ਦਾ ਟੀਚਾ ਰੱਖੀਏ। ਸੈਂਕੜੇ Balanset-1A ਉਪਭੋਗਤਾ — ਮਲਚਰ ਡਰੱਮਾਂ ਤੋਂ ਲੈ ਕੇ 24-ਟਨ ਦੇ ਰੋਟਰ ਤੱਕ।







1. ਪਰਿਭਾਸ਼ਾ: ਡਾਇਨਾਮਿਕ ਬੈਲੇਂਸਿੰਗ ਕੀ ਹੈ?
ਗਤੀਸ਼ੀਲ ਬੈਲੇਂਸਿੰਗ ਨੂੰ ਠੀਕ ਕਰਨ ਦੀ ਇੱਕ ਪ੍ਰਕਿਰਿਆ ਹੈ ਅਸੰਤੁਲਨ ਰੋਟਰ ਵਿੱਚ, ਘੱਟੋ-ਘੱਟ ਦੋ ਵੱਖ-ਵੱਖ ਕਰੈਕਸ਼ਨ ਪਲੇਨ ਇਸਦੀ ਲੰਬਾਈ ਦੇ ਨਾਲ ਪੁੰਜ ਸੁਧਾਰ ਕਰਕੇ। ਇਹ ਉਦੋਂ ਵਰਤਿਆ ਜਾਂਦਾ ਹੈ ਜਦੋਂ ਇੱਕ ਪਲੇਨ ਵਿੱਚ ਸੁਧਾਰ ਕਾਫ਼ੀ ਨਹੀਂ ਹੁੰਦਾ, ਕਿਉਂਕਿ ਰੋਟਰ ਵਿੱਚ ਇਹ ਦੋਵੇਂ ਇੱਕੱਠੇ ਹੋ ਸਕਦੇ ਹਨ ਸਟੈਟਿਕ (ਫੋਰਸ) ਅਸੰਤੁਲਨ ਅਤੇ ਕਪਲ ਅਸੰਤੁਲਨ.
Vibromera ਵਰਗੇ ਪੋਰਟੇਬਲ ਦੋ-ਪਲੇਨ ਯੰਤਰ Balanset-1A ਇਹ ਪ੍ਰਕਿਰਿਆ ਫੀਲਡ ਵਿੱਚ ਕਰੋ, ਵਾਈਬ੍ਰੇਸ਼ਨ ਮਾਪਦੇ ਹੋਏ ਅਤੇ ਫੇਜ਼ ਹਰ ਬੇਅਰਿੰਗ 'ਤੇ ਅਤੇ ਇਸ ਨਾਲ ਸੁਧਾਰ ਪੁੰਜ ਗਿਣਦੇ ਹੋਏ ਪ੍ਰਭਾਵ ਗੁਣਾਂਕ ਵਿਧੀ.
ਡਾਇਨਾਮਿਕ ਬੈਲੇਂਸਿੰਗ ਮਸ਼ੀਨਾਂ ਅਤੇ ਉਪਕਰਣ
ਫੀਲਡ ਵਰਕ ਲਈ ਸਥਿਰ ਸਟੈਂਡ ਦੀ ਬਜਾਏ ਪੋਰਟੇਬਲ ਡਾਇਨਾਮਿਕ ਬੈਲੇਂਸਿੰਗ ਮਸ਼ੀਨ ਦੀ ਲੋੜ ਹੁੰਦੀ ਹੈ: Balanset-1A ਇੱਕ ਦੋ-ਚੈਨਲ ਪੋਰਟੇਬਲ ਡਾਇਨਾਮਿਕ ਬੈਲੇਂਸਰ ਹੈ ਜੋ FFT ਸਪੈਕਟ੍ਰਮ ਨਾਲ ਸਾਈਟ 'ਤੇ ਹੀ ਦੋ ਪਲੇਨਾਂ ਵਿੱਚ ਅਸੰਤੁਲਨ ਠੀਕ ਕਰਦਾ ਹੈ — ਰੋਟਰ ਦੇ ਆਪਣੇ ਬੇਅਰਿੰਗਾਂ ਵਿੱਚ, ਅਲਾਈਨਮੈਂਟ, ਬੇਅਰਿੰਗ ਪ੍ਰੀਲੋਡ ਅਤੇ ਫਾਊਂਡੇਸ਼ਨ ਪ੍ਰਭਾਵਾਂ ਸਮੇਤ। ਇੱਕ ਪੂਰੀ ਉਦਾਹਰਣ ਲਈ ਦੇਖੋ ਫੀਲਡ ਵਿੱਚ ਡ੍ਰਾਈਵਸ਼ਾਫਟ ਬੈਲੇਂਸਿੰਗ.
2. ਸਟੈਟਿਕ ਬਨਾਮ ਡਾਇਨਾਮਿਕ ਅਸੰਤੁਲਨ: ਮੁੱਖ ਅੰਤਰ
ਡਾਇਨਾਮਿਕ ਬੈਲੇਂਸਿੰਗ ਸਮਝਣ ਲਈ, ਅਸੰਤੁਲਨ ਦੇ ਦੋ ਮੁੱਖ ਰੂਪਾਂ ਵਿੱਚ ਫਰਕ ਸਮਝਣਾ ਜ਼ਰੂਰੀ ਹੈ।
- ਸਥਿਰ ਅਸੰਤੁਲਨ: ਰੋਟਰ ਦੇ ਪੁੰਜ ਦਾ ਕੇਂਦਰ ਇਸਦੇ ਘੁੰਮਣ ਧੁਰੇ ਤੋਂ ਹਟਿਆ ਹੁੰਦਾ ਹੈ। ਇਹ ਇੱਕੋ “ਭਾਰੇ ਸਥਾਨ” ਵਾਂਗ ਵਿਵਹਾਰ ਕਰਦਾ ਹੈ: ਖੁੱਲ੍ਹੇ ਸਹਾਰਿਆਂ 'ਤੇ ਰੁਕਿਆ ਹੋਇਆ ਰੋਟਰ ਆਪਣੇ ਆਪ ਭਾਰੇ ਪਾਸੇ ਵੱਲ ਲੁੜਕ ਜਾਵੇਗਾ। ਇਸਨੂੰ ਇੱਕ ਪਲੇਨ ਵਿੱਚ ਇੱਕ ਵਜ਼ਨ ਨਾਲ ਠੀਕ ਕੀਤਾ ਜਾ ਸਕਦਾ ਹੈ (ਸਟੈਟਿਕ ਬੈਲੇਂਸਿੰਗ, ਜਿਸਨੂੰ ਇਹ ਵੀ ਕਿਹਾ ਜਾਂਦਾ ਹੈ ਸਿੰਗਲ-ਪਲੇਨ ਬੈਲੇਂਸਿੰਗ).
- ਡਾਇਨਾਮਿਕ ਅਸੰਤੁਲਨ: ਭਾਰੇ ਸਥਾਨ ਰੋਟਰ ਦੇ ਵੱਖ-ਵੱਖ ਸਿਰਿਆਂ ਅਤੇ ਵੱਖ-ਵੱਖ ਪਾਸਿਆਂ 'ਤੇ ਹੁੰਦੇ ਹਨ। ਸਥਿਰ ਅਵਸਥਾ ਵਿੱਚ ਅਜਿਹਾ ਰੋਟਰ ਪੂਰੀ ਤਰ੍ਹਾਂ ਬੈਲੇਂਸਡ ਲੱਗ ਸਕਦਾ ਹੈ — ਰੋਟਰ ਨੂੰ 90° ਘੁਮਾਉਣ 'ਤੇ ਦੋਵੇਂ ਭਾਰੇ ਸਥਾਨ ਇੱਕ-ਦੂਜੇ ਨੂੰ ਸੰਤੁਲਿਤ ਕਰਦੇ ਜਾਪਦੇ ਹਨ। ਪਰ ਘੁੰਮਣ ਦੌਰਾਨ ਹਰ ਭਾਰਾ ਸਥਾਨ ਆਪਣੇ ਪਾਸੇ ਖਿੱਚਦਾ ਹੈ: ਦੋਵੇਂ ਪੁੰਜ ਇੱਕ ਘੁਮਾਓ ਸ਼ਕਤੀ, ਜਾਂ “ਕਪਲ”, ਪੈਦਾ ਕਰਦੇ ਹਨ, ਜੋ ਰੋਟਰ ਨੂੰ ਸਿਰੇ ਤੋਂ ਸਿਰੇ ਤੱਕ ਡਗਮਗਾਉਣਾ। ਕਪਲ ਅਸੰਤੁਲਨ ਸਿਰਫ਼ ਘੁੰਮਣ ਦੌਰਾਨ ਪਛਾਣਿਆ ਜਾ ਸਕਦਾ ਹੈ ਅਤੇ ਸਿਰਫ਼ ਦੋ ਵੱਖ-ਵੱਖ ਪਲੇਨਾਂ ਵਿੱਚ ਵਜ਼ਨ ਲਾ ਕੇ ਵਿਰੋਧੀ ਕਪਲ ਬਣਾ ਕੇ ਠੀਕ ਕੀਤਾ ਜਾਵੇ।
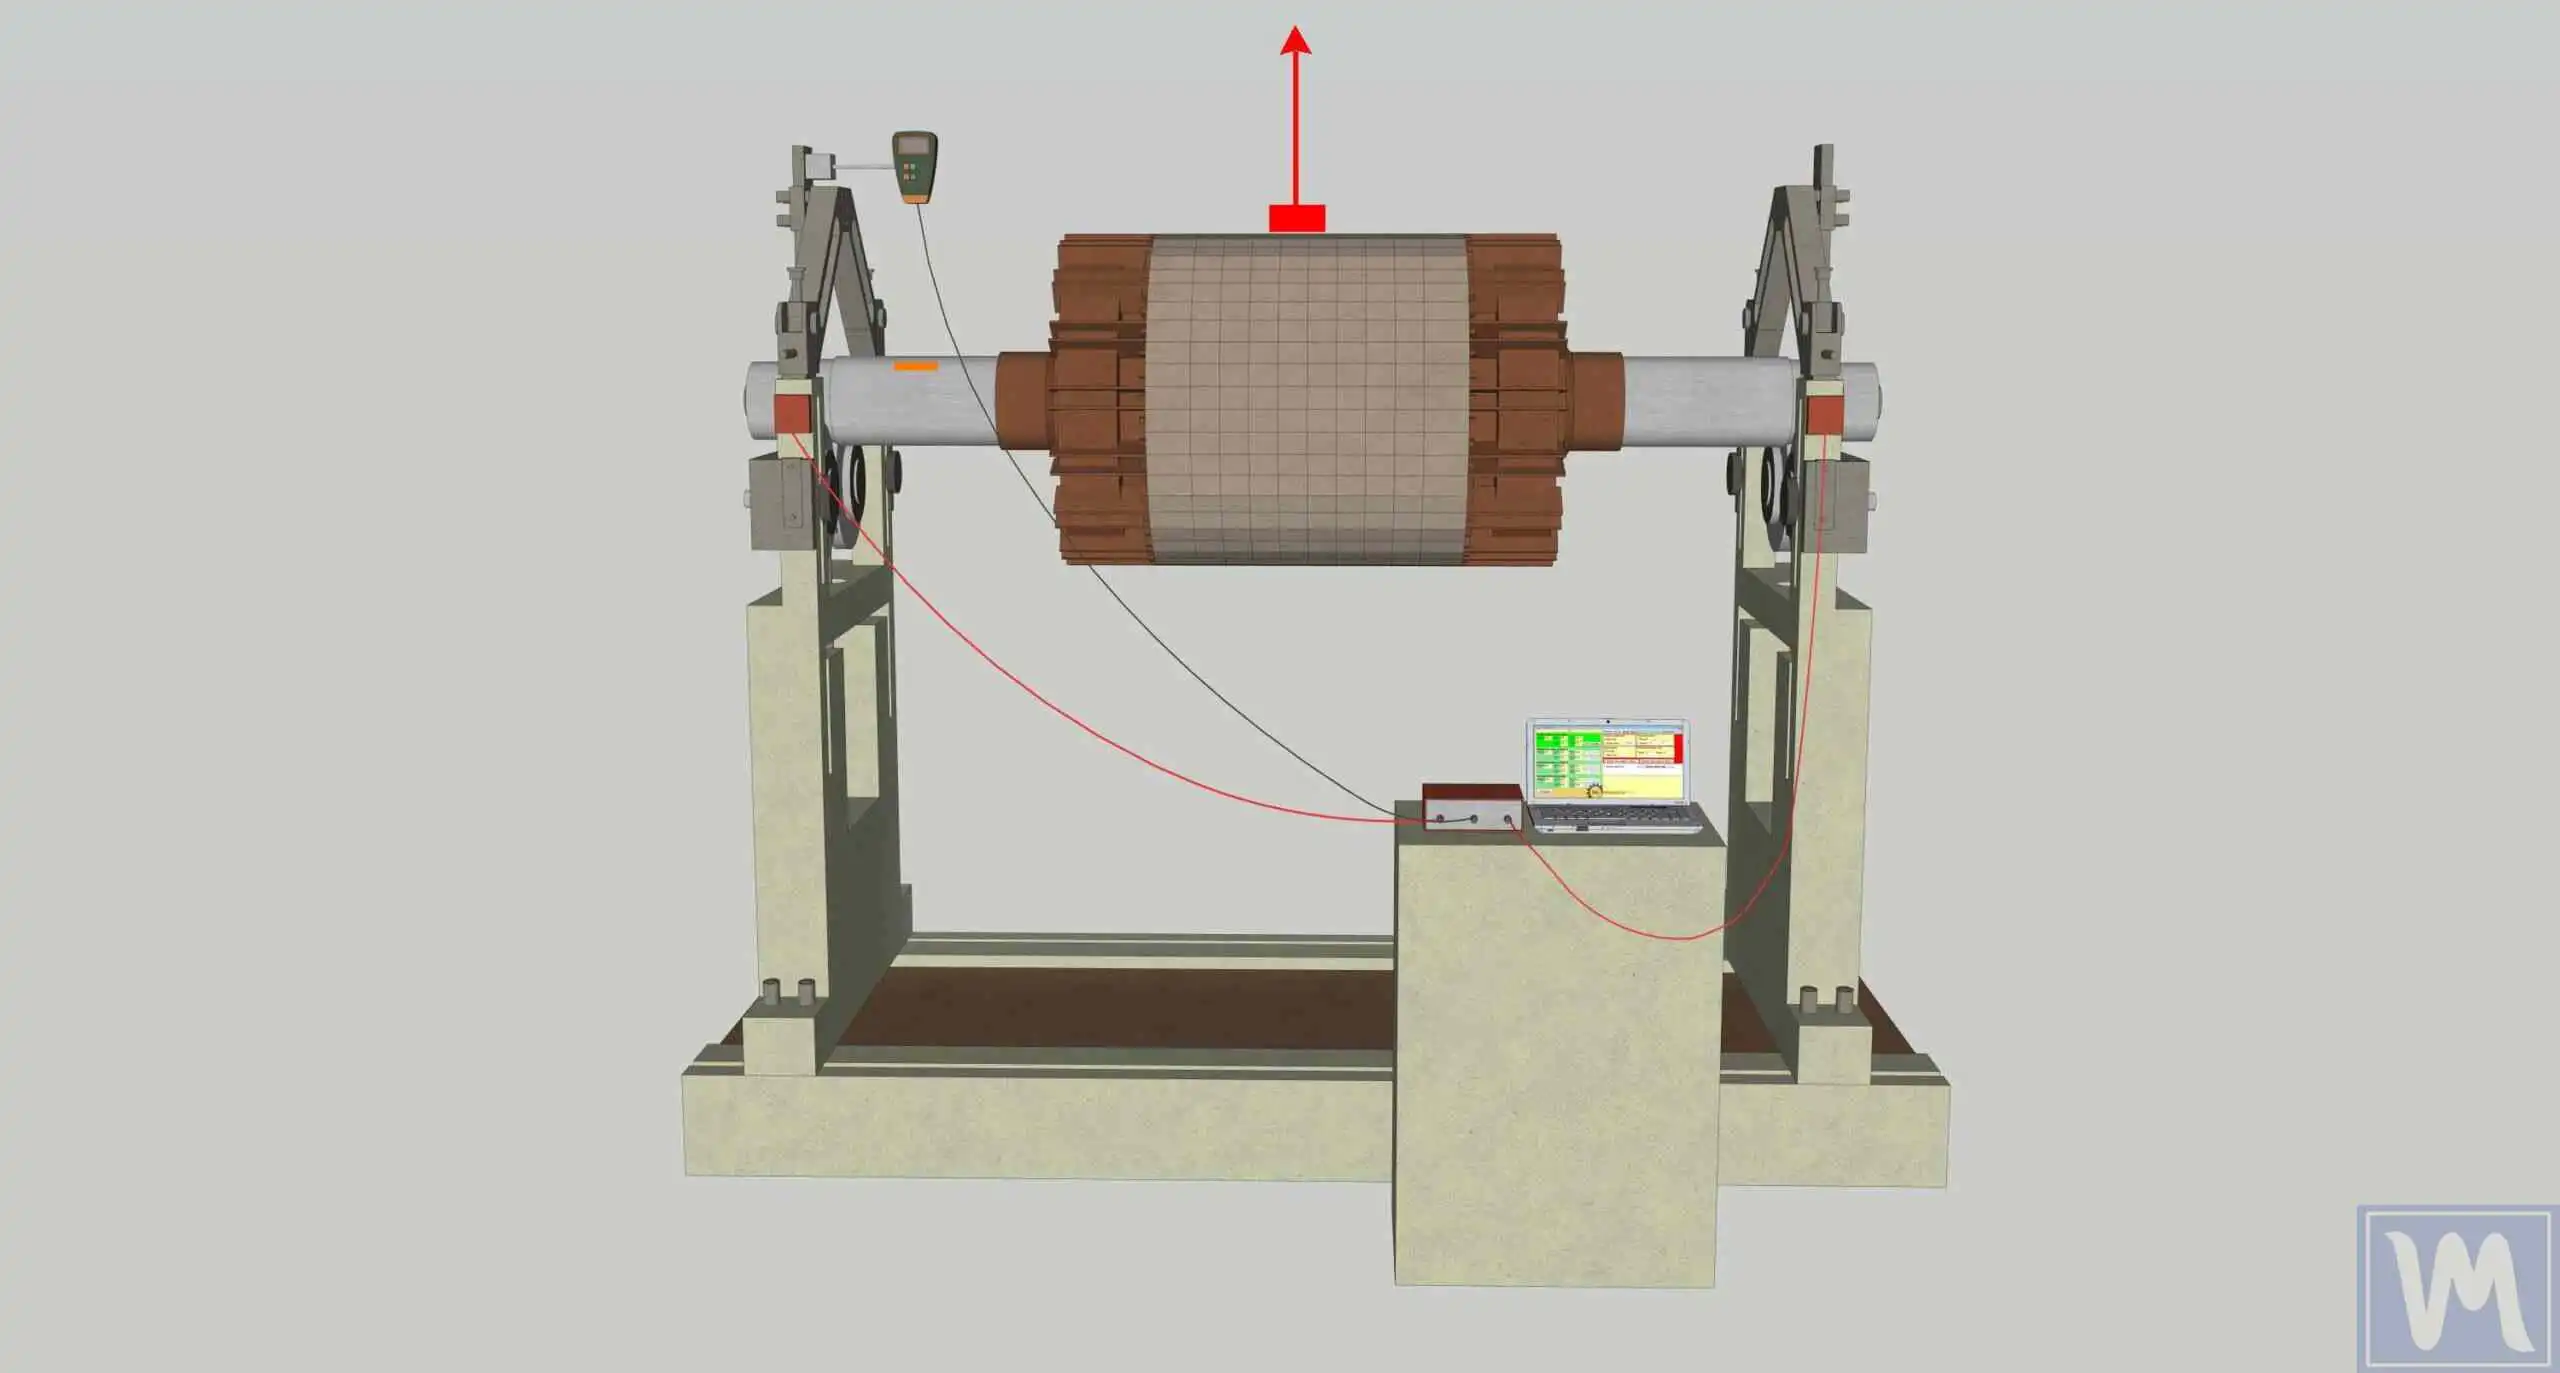
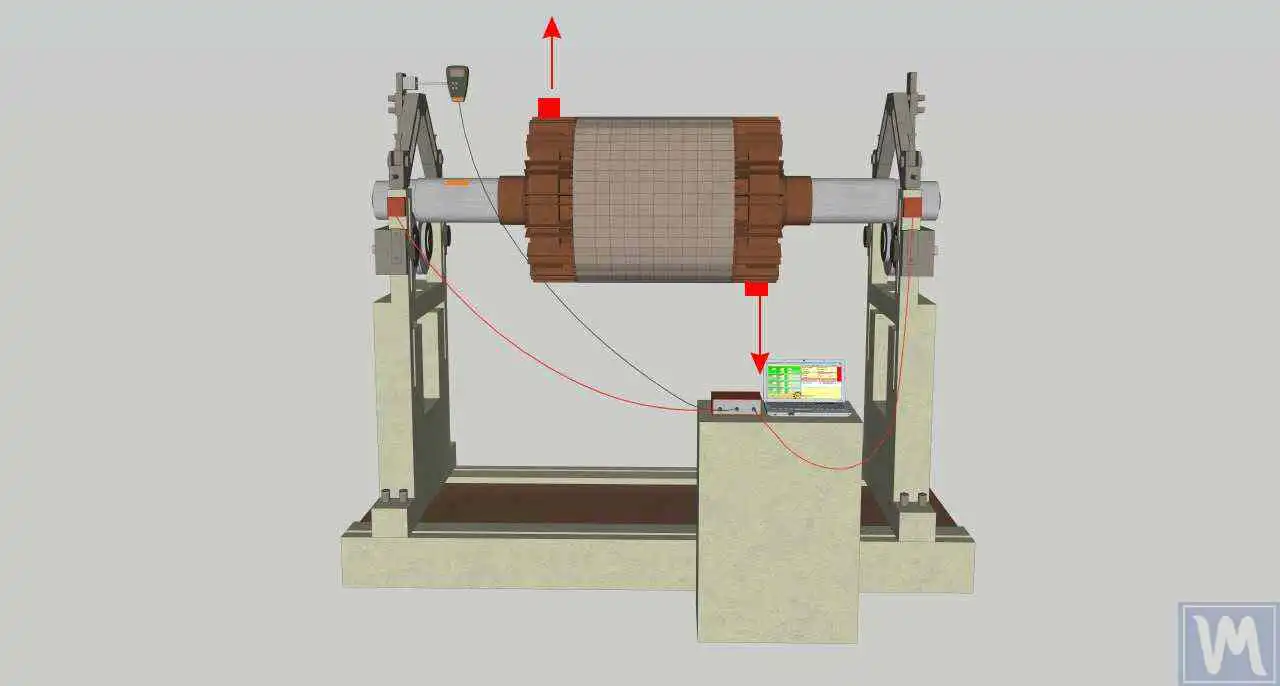
| ਸਥਿਰ ਅਸੰਤੁਲਨ | ਗਤੀਸ਼ੀਲ ਅਸੰਤੁਲਨ | |
|---|---|---|
| ਕੀ ਸਥਿਰ ਅਵਸਥਾ ਵਿੱਚ ਪਛਾਣਿਆ ਜਾ ਸਕਦਾ ਹੈ? | ਹਾਂ — ਰੋਟਰ ਖੁੱਲ੍ਹੇ ਸਹਾਰਿਆਂ 'ਤੇ ਭਾਰੇ ਪਾਸੇ ਵੱਲ ਲੁੜਕਦਾ ਹੈ | ਨਹੀਂ — ਸਿਰਫ਼ ਘੁੰਮਣ ਦੌਰਾਨ ਦਿਖਦਾ ਹੈ |
| ਰੋਟਰ ਦਾ ਵਿਵਹਾਰ | ਦੋਵੇਂ ਸਹਾਰਿਆਂ 'ਤੇ “ਇੱਕੋ ਫੇਜ਼” ਨਾਲ ਵਾਈਬ੍ਰੇਟ ਕਰਦਾ ਹੈ | ਡਗਮਗਾਹਟ: ਸਹਾਰੇ ਵੱਖ-ਵੱਖ ਫੇਜ਼ ਨਾਲ ਵਾਈਬ੍ਰੇਟ ਕਰਦੇ ਹਨ |
| ਸੁਧਾਈ | 1 ਵਜ਼ਨ, 1 ਪਲੇਨ | 2 ਪਲੇਨਾਂ ਵਿੱਚ ਵਜ਼ਨ, ਇਕੱਠੇ ਗਿਣੇ ਗਏ |
| ਆਮ ਰੋਟਰ | ਤੰਗ ਡਿਸਕਾਂ, ਪੁਲੀਆਂ, ਤੰਗ ਇੰਪੈਲਰ | ਮਲਚਰ ਡਰੱਮ, ਲੰਬੇ ਸ਼ਾਫਟ, ਕੰਬਾਈਨ ਰੋਟਰ, 3000+ rpm 'ਤੇ ਪੱਖੇ |
3. ਇੱਕ ਪਲੇਨ ਜਾਂ ਦੋ? ਇੱਕ ਵਿਹਾਰਕ ਨਿਯਮ
ISO 21940-11 ਦਾ ਅੰਗੂਠਾ ਨਿਯਮ: ਜੇ ਰੋਟਰ ਚੌੜਾਈ ਇਸਦੇ ਵਿਆਸ ਦੇ ਅੱਧ ਤੋਂ ਘੱਟ ਹੈ (ਅਨੁਪਾਤ ~1:2; ਫੀਲਡ ਵਿਹਾਰ ਵਿੱਚ ਸਹਾਇਤਾ 1:3 ਦੀ ਸਲਾਹ ਦਿੰਦੀ ਹੈ), ਆਮ ਤੌਰ 'ਤੇ ਸਿੰਗਲ-ਪਲੇਨ ਸੁਧਾਰ ਕਾਫ਼ੀ ਹੁੰਦਾ ਹੈ। ਲੰਬੇ ਰੋਟਰਾਂ ਨੂੰ ਦੋ ਪਲੇਨਾਂ ਦੀ ਲੋੜ ਹੁੰਦੀ ਹੈ, ਕਿਉਂਕਿ ਰੋਟਰ ਦੇ ਦੋਵੇਂ ਸਿਰਿਆਂ 'ਤੇ ਅਸੰਤੁਲਨ ਇੱਕ-ਦੂਜੇ ਨੂੰ ਪ੍ਰਭਾਵਿਤ ਕਰਦੇ ਹਨ: ਪਲੇਨ 1 ਵਿੱਚ ਜੋੜਿਆ ਵਜ਼ਨ ਦੋਵੇਂ ਸਹਾਰਿਆਂ 'ਤੇ ਵਾਈਬ੍ਰੇਸ਼ਨ ਬਦਲਦਾ ਹੈ। ਇਸੇ ਕਰਕੇ ਹੀ ਦੋ-ਪਲੇਨ ਯੰਤਰ ਦੋਵੇਂ ਚੈਨਲ ਮਾਪਦਾ ਹੈ ਇੱਕੋ ਸਮੇਂ (ਸੈਂਸਰ X1 ਅਤੇ X2) ਅਤੇ ਦੋਵੇਂ ਸੁਧਾਰ ਵਜ਼ਨਾਂ ਨੂੰ ਇੱਕੋ ਵਾਰ ਹੱਲ ਕਰਦਾ ਹੈ, ਹਰ ਸਿਰੇ ਨੂੰ ਵੱਖਰੇ ਸਿੰਗਲ-ਪਲੇਨ ਕੰਮ ਵਜੋਂ ਲੈਣ ਦੀ ਬਜਾਏ।
4. ਸੁਧਾਰ ਪਲੇਨ ਅਤੇ ਸੈਂਸਰ ਪਲੇਸਮੈਂਟ
ਦੋ-ਸਤਹ ਸੰਤੁਲਨ ਤਿੰਨ ਗੱਲਾਂ 'ਤੇ ਆਧਾਰਿਤ ਹੈ:
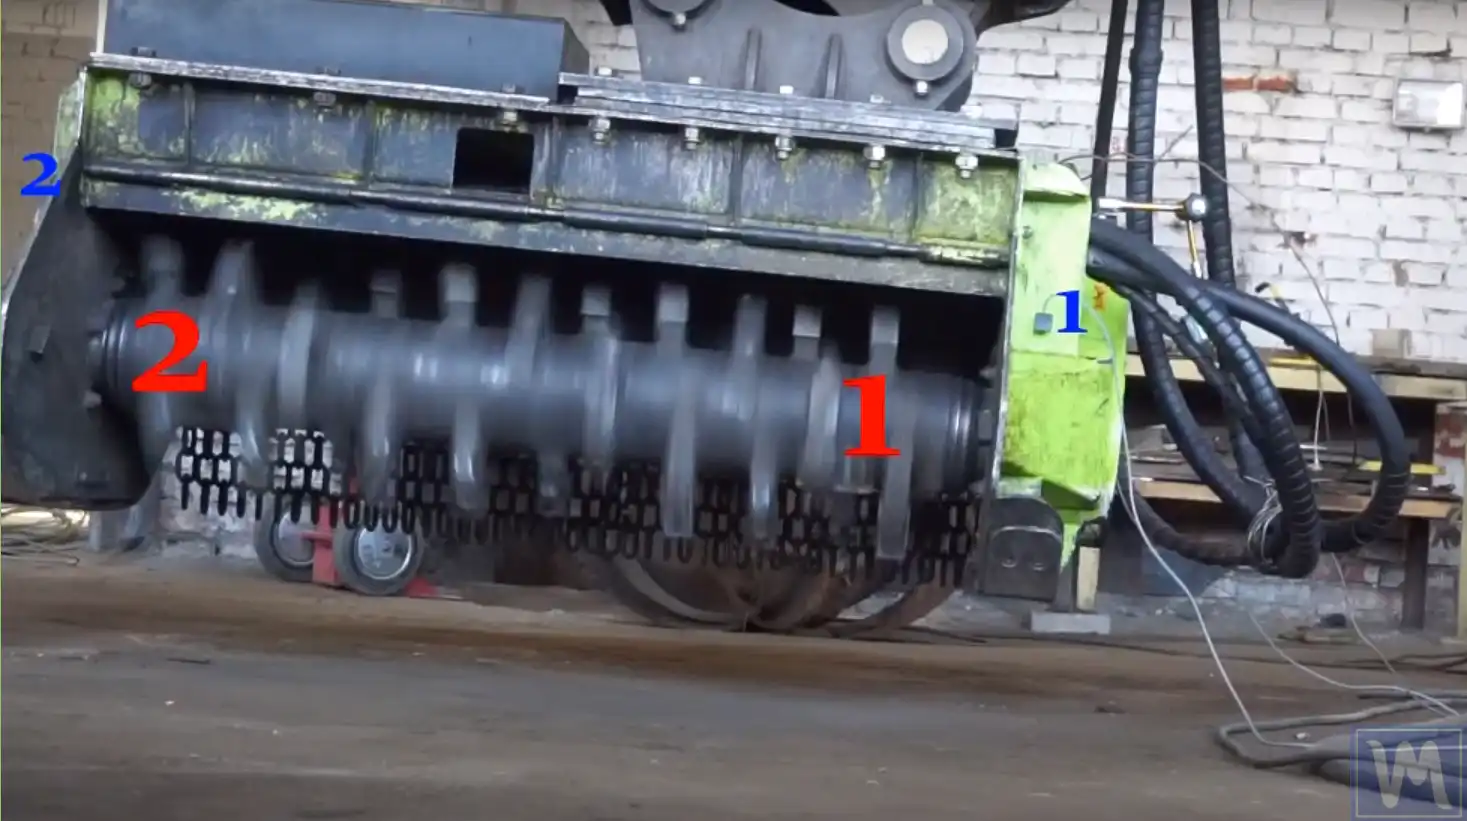
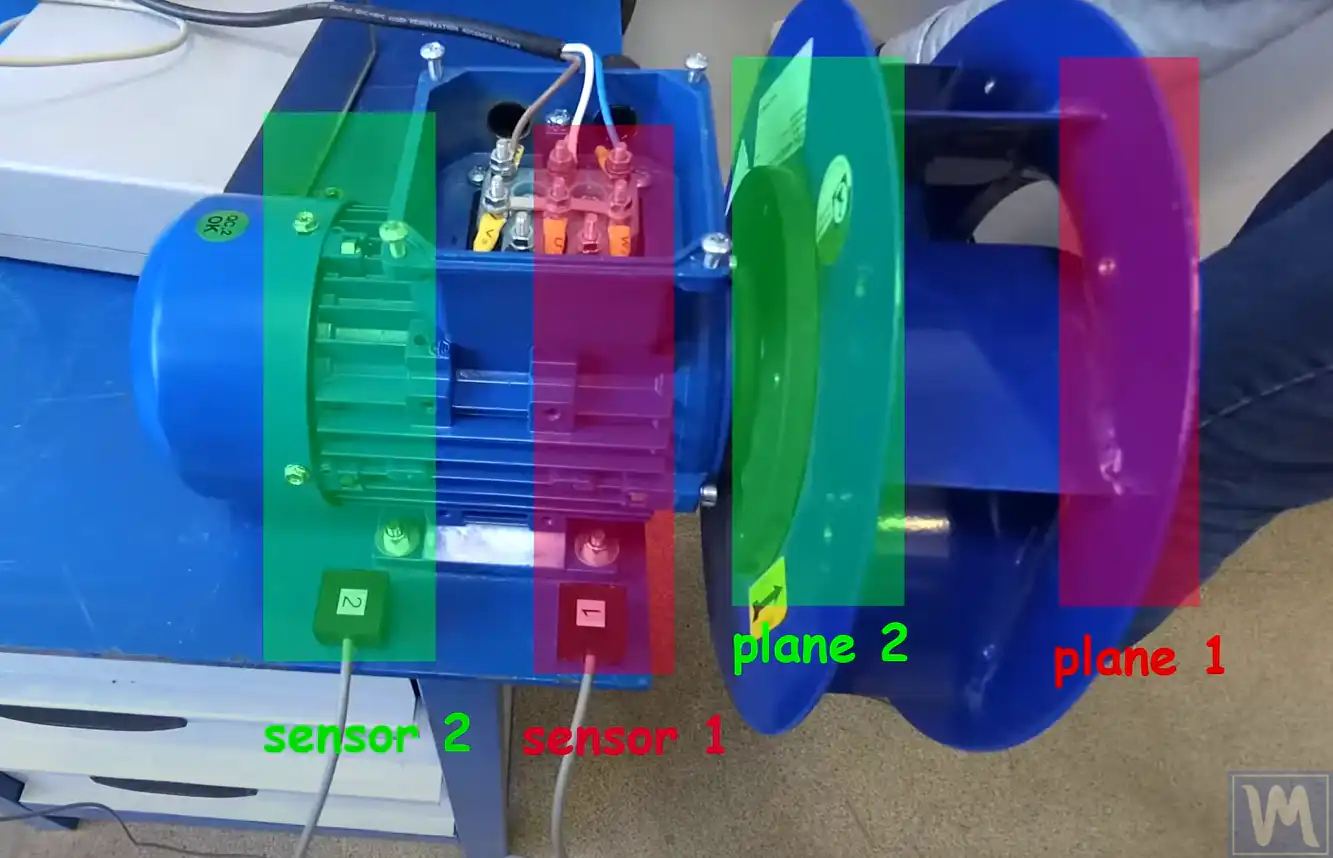
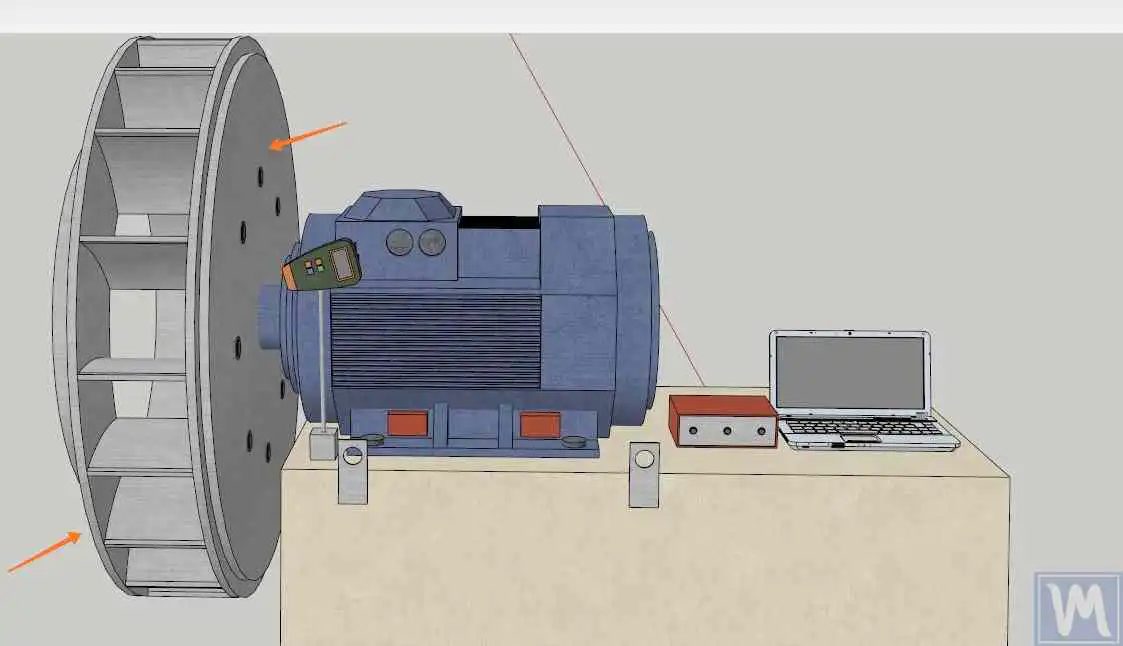
- ਦੋ ਸੁਧਾਰ ਪਲੇਨ (ਪਲੇਨ 1 ਅਤੇ ਪਲੇਨ 2) ਜਿੱਥੇ ਸੁਧਾਰ ਵਜ਼ਨ ਲਗਾਏ ਜਾਣਗੇ — ਰੋਟਰ ਦੇ ਨਾਲ ਜਿੰਨਾ ਵਿਹਾਰਕ ਤੌਰ 'ਤੇ ਸੰਭਵ ਹੋਵੇ ਦੂਰ-ਦੂਰ।
- ਦੋ ਵਾਈਬ੍ਰੇਸ਼ਨ ਮਾਪਣ ਪੁਆਇੰਟ (ਆਮ ਤੌਰ 'ਤੇ ਬੇਅਰਿੰਗ ਹਾਊਸਿੰਗ) ਜੋ ਚੈਨਲ X1 ਅਤੇ X2 ਨਾਲ ਜੁੜੇ ਹਨ। ਸੈਂਸਰ X1 ਪਲੇਨ 1 ਨਾਲ ਕੰਮ ਕਰਦਾ ਹੈ, ਸੈਂਸਰ X2 ਪਲੇਨ 2 ਨਾਲ — ਕੰਮ ਦੇ ਵਿਚਕਾਰ ਇਹਨਾਂ ਨੂੰ ਨਾ ਬਦਲੋ।
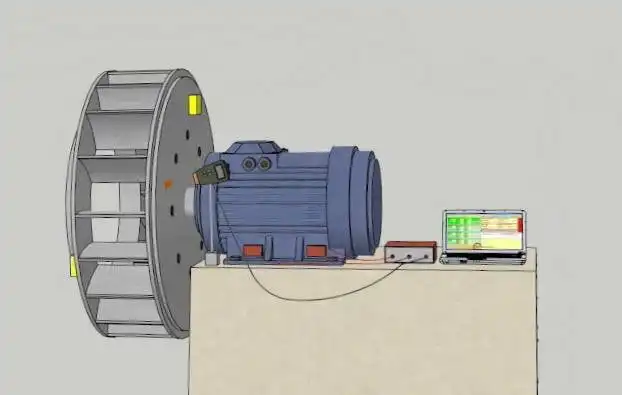
- A ਫੇਜ਼ ਰੈਫਰੈਂਸ — ਇੱਕ ਟੈਕੋਮੀਟਰ ਇਸ ਵੱਲ ਸੇਧਿਆ ਰਿਫਲੈਕਟਿਵ ਮਾਰਕ — ਸਪੀਡ ਅਤੇ ਫੇਜ਼ ਮਾਪਣ ਲਈ। ਪ੍ਰਤੀ ਚੱਕਰ ਇੱਕ ਨਿਸ਼ਾਨ, ਹੱਬ ਜਾਂ ਸ਼ਾਫਟ 'ਤੇ ਲਾਇਆ (ਬਲੇਡ 'ਤੇ ਨਹੀਂ), ਅਤੇ ਰਨਾਂ ਵਿਚਕਾਰ ਕਦੇ ਹਿਲਾਇਆ ਨਹੀਂ ਗਿਆ.
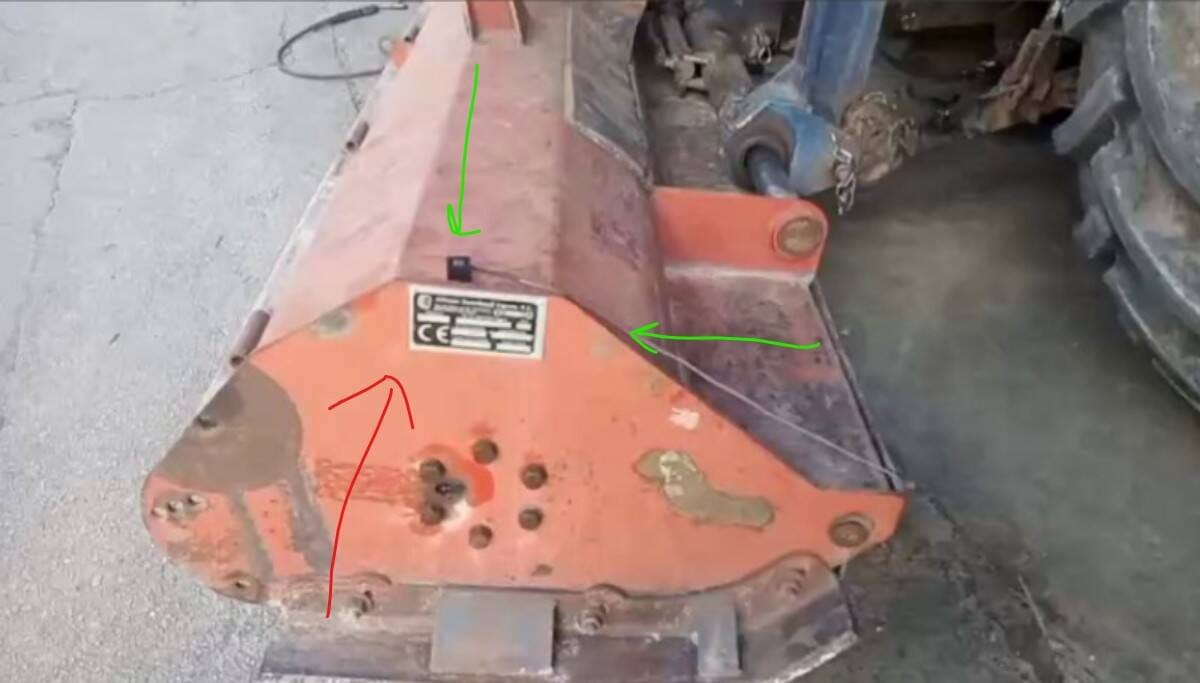
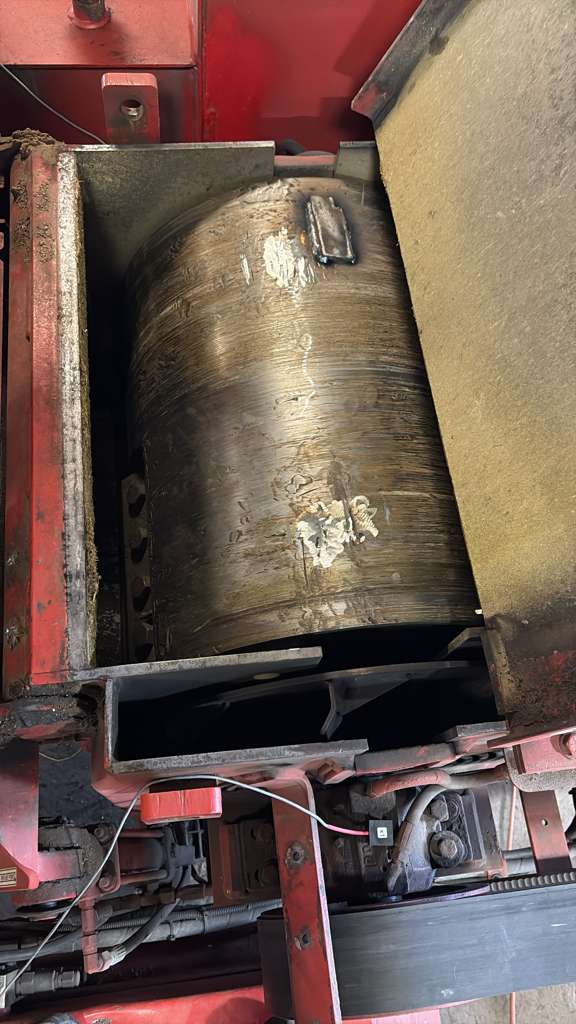
ਆਮ ਰੋਟਰ ਸੰਰਚਨਾਵਾਂ ਲਈ ਸੁਧਾਰ ਪਲੇਨਾਂ ਅਤੇ ਸੈਂਸਰ ਪਲੇਸਮੈਂਟ ਦੀਆਂ ਖਾਸ ਉਦਾਹਰਣਾਂ:
5. ਦੋ-ਪਲੇਨ ਬੈਲੇਂਸਿੰਗ ਪ੍ਰਕਿਰਿਆ
ਪਹਿਲੇ ਰਨ ਤੋਂ ਪਹਿਲਾਂ, ਯਕੀਨੀ ਬਣਾਓ ਕਿ ਬੈਲੇਂਸ ਕਰਨ ਲਈ ਕੁਝ ਹੈ — ਅਤੇ ਮਾਪਾਂ 'ਤੇ ਭਰੋਸਾ ਕੀਤਾ ਜਾ ਸਕਦਾ ਹੈ:
- ਕੋਈ ਬੇਅਰਿੰਗ ਪਲੇ ਨਹੀਂ (ਬੈਲਟ ਲਾਹ ਕੇ, ਪ੍ਰਾਈ ਬਾਰ ਨਾਲ ਰੋਟਰ ਹਿਲਾਓ), ਕੋਈ ਦਰਾਰ ਨਹੀਂ, ਸਾਰੇ ਫਾਸਟਨਰ ਕੱਸੇ ਹੋਏ।
- ਕਾਰਜਸ਼ੀਲ ਹਾਲਤ ਵਿੱਚ ਰੋਟਰ: ਸਾਰੇ ਬਲੇਡ/ਹੈਮਰ/ਚਾਕੂ ਲਗਾਏ ਹੋਏ, ਰੋਟਰ ਸਾਫ਼।
- ਬੇਅਰਿੰਗ ਹਾਊਸਿੰਗ 'ਤੇ ਸੈਂਸਰ ਰੇਡੀਅਲੀ; ਹੱਬ 'ਤੇ ਟੈਕੋ ਨਿਸ਼ਾਨ; ਕੇਬਲ ਰੋਟਰ ਤੋਂ ਦੂਰ ਸੁਰੱਖਿਅਤ।
- ਵਿੱਚ ਵਾਈਬਰੋਮੀਟਰ (Vibrometer) ਮੋਡ: RPM ਸਹੀ ਪੜ੍ਹਦਾ ਹੈ ਅਤੇ ਸਥਿਰ ਹੈ; ਰਨਾਂ ਵਿਚਕਾਰ ਐਂਪਲੀਟਿਊਡ ~10–20% ਅਤੇ ਫੇਜ਼ ~10–20° ਦੇ ਅੰਦਰ ਦੁਹਰਾਉਂਦਾ ਹੈ।
- 1× ਹਿੱਸਾ ਸਪੈਕਟ੍ਰਮ 'ਤੇ ਹਾਵੀ ਹੁੰਦਾ ਹੈ। ਜੇ 2× ਜਾਂ ਉੱਚੀਆਂ ਹਾਰਮੋਨਿਕਸ ਹਾਵੀ ਹਨ — ਪਹਿਲਾਂ ਗਲਤ ਅਲਾਈਨਮੈਂਟ/ਢਿੱਲ ਠੀਕ ਕਰੋ।
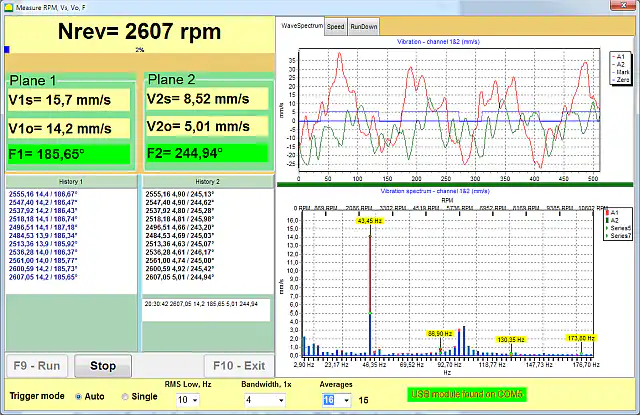
ਫੀਲਡ ਦੋ-ਪਲੇਨ ਬੈਲੇਂਸਿੰਗ ਇਸਦੀ ਵਰਤੋਂ ਕਰਦੀ ਹੈ ਪ੍ਰਭਾਵ ਗੁਣਾਂਕ ਵਿਧੀ — ਯੰਤਰ “ਸਿੱਖਦਾ” ਹੈ ਮਸ਼ੀਨ ਦੇ ਪ੍ਰਤੀਕਰਮ ਨੂੰ ਇੱਕ ਜਾਣੇ-ਪਛਾਣੇ ਟ੍ਰਾਇਲ ਵੇਟ (ਪਰਖ ਭਾਰ):
-
Run #0 — ਬੇਸਲਾਈਨ
ਰੋਟਰ ਨੂੰ ਚੁਣੀ ਹੋਈ ਬੈਲੇਂਸਿੰਗ ਸਪੀਡ 'ਤੇ ਬਿਨਾਂ ਟ੍ਰਾਇਲ ਵੇਟ ਦੇ ਚਲਾਓ ਅਤੇ ਦੋਵੇਂ ਚੈਨਲਾਂ 'ਤੇ ਸ਼ੁਰੂਆਤੀ ਵਾਈਬ੍ਰੇਸ਼ਨ (ਐਂਪਲੀਟਿਊਡ ਅਤੇ ਫੇਜ਼) ਮਾਪੋ।
ਲੜੀ ਦੇ ਹਰ ਰਨ ਲਈ ਇੱਕੋ RPM ਬਣਾਈ ਰੱਖੋ — ~100 rpm ਦੇ ਅੰਦਰ। ਜੇ ਕਾਰਜਸ਼ੀਲ ਸਪੀਡ ਕਿਸੇ ਰੈਜ਼ੋਨੈਂਸ 'ਤੇ ਹੈ ਜਾਂ ਵਾਈਬ੍ਰੇਸ਼ਨ 40–50 mm/s ਤੋਂ ਵੱਧ ਹੈ, ਤਾਂ ਘਟਾਈ ਹੋਈ RPM ਤੋਂ ਸ਼ੁਰੂ ਕਰਕੇ ਦੋ ਪੜਾਵਾਂ ਵਿੱਚ ਬੈਲੇਂਸ ਕਰੋ।
-
Run #1 — ਪਲੇਨ 1 ਵਿੱਚ ਟ੍ਰਾਇਲ ਵੇਟ
ਮਸ਼ੀਨ ਬੰਦ ਕਰੋ, ਪਲੇਨ 1 ਵਿੱਚ ਨਿਸ਼ਾਨਬੱਧ ਸਥਿਤੀ 'ਤੇ ਟ੍ਰਾਇਲ ਵੇਟ ਲਗਾਓ, ਚਲਾਓ ਅਤੇ ਦੁਬਾਰਾ ਮਾਪੋ। ਟ੍ਰਾਇਲ ਵੇਟ ਨਾਲ ਐਂਪਲੀਟਿਊਡ ਜਾਂ ਫੇਜ਼ ਵਿੱਚ ਘੱਟੋ-ਘੱਟ ਇੰਨਾ ਬਦਲਾਅ ਆਉਣਾ ਚਾਹੀਦਾ ਹੈ 20–30% — ਨਹੀਂ ਤਾਂ ਯੰਤਰ ਕੋਲ ਗਣਨਾ ਕਰਨ ਲਈ ਕੁਝ ਨਹੀਂ ਹੁੰਦਾ (ਪੁੰਜ ਵਧਾਓ)। ਵਰਤੋ ਟ੍ਰਾਇਲ ਵੇਟ ਕੈਲਕੁਲੇਟਰ ਸ਼ੁਰੂਆਤੀ ਅੰਦਾਜ਼ੇ ਲਈ।
-
Run #2 — ਟ੍ਰਾਇਲ ਵੇਟ ਪਲੇਨ 2 ਵਿੱਚ ਲਿਜਾਇਆ ਗਿਆ
ਟ੍ਰਾਇਲ ਵੇਟ ਨੂੰ ਪਲੇਨ 1 ਤੋਂ ਪਲੇਨ 2 ਵਿੱਚ ਲੈ ਜਾਓ (ਹਿਲਾਇਆ ਗਿਆ, ਉੱਪਰ ਜੋੜਿਆ ਨਹੀਂ!) ਅਤੇ ਇੱਕ ਵਾਰ ਫਿਰ ਮਾਪੋ।
-
ਗਣਨਾ
ਸੌਫਟਵੇਅਰ ਹਰ ਪਲੇਨ ਲਈ ਸੁਧਾਰ ਪੁੰਜ ਅਤੇ ਕੋਣ ਗਿਣਦਾ ਹੈ, ਦੋਵੇਂ ਪਲੇਨਾਂ ਨੂੰ ਇਕੱਠੇ ਹੱਲ ਕਰਦਿਆਂ ਤਾਂ ਜੋ ਰੋਟਰ ਦੇ ਸਿਰਿਆਂ ਵਿਚਕਾਰ ਆਪਸੀ ਪ੍ਰਭਾਵ ਦਾ ਹਿਸਾਬ ਰੱਖਿਆ ਜਾ ਸਕੇ।
-
ਸੁਧਾਈ
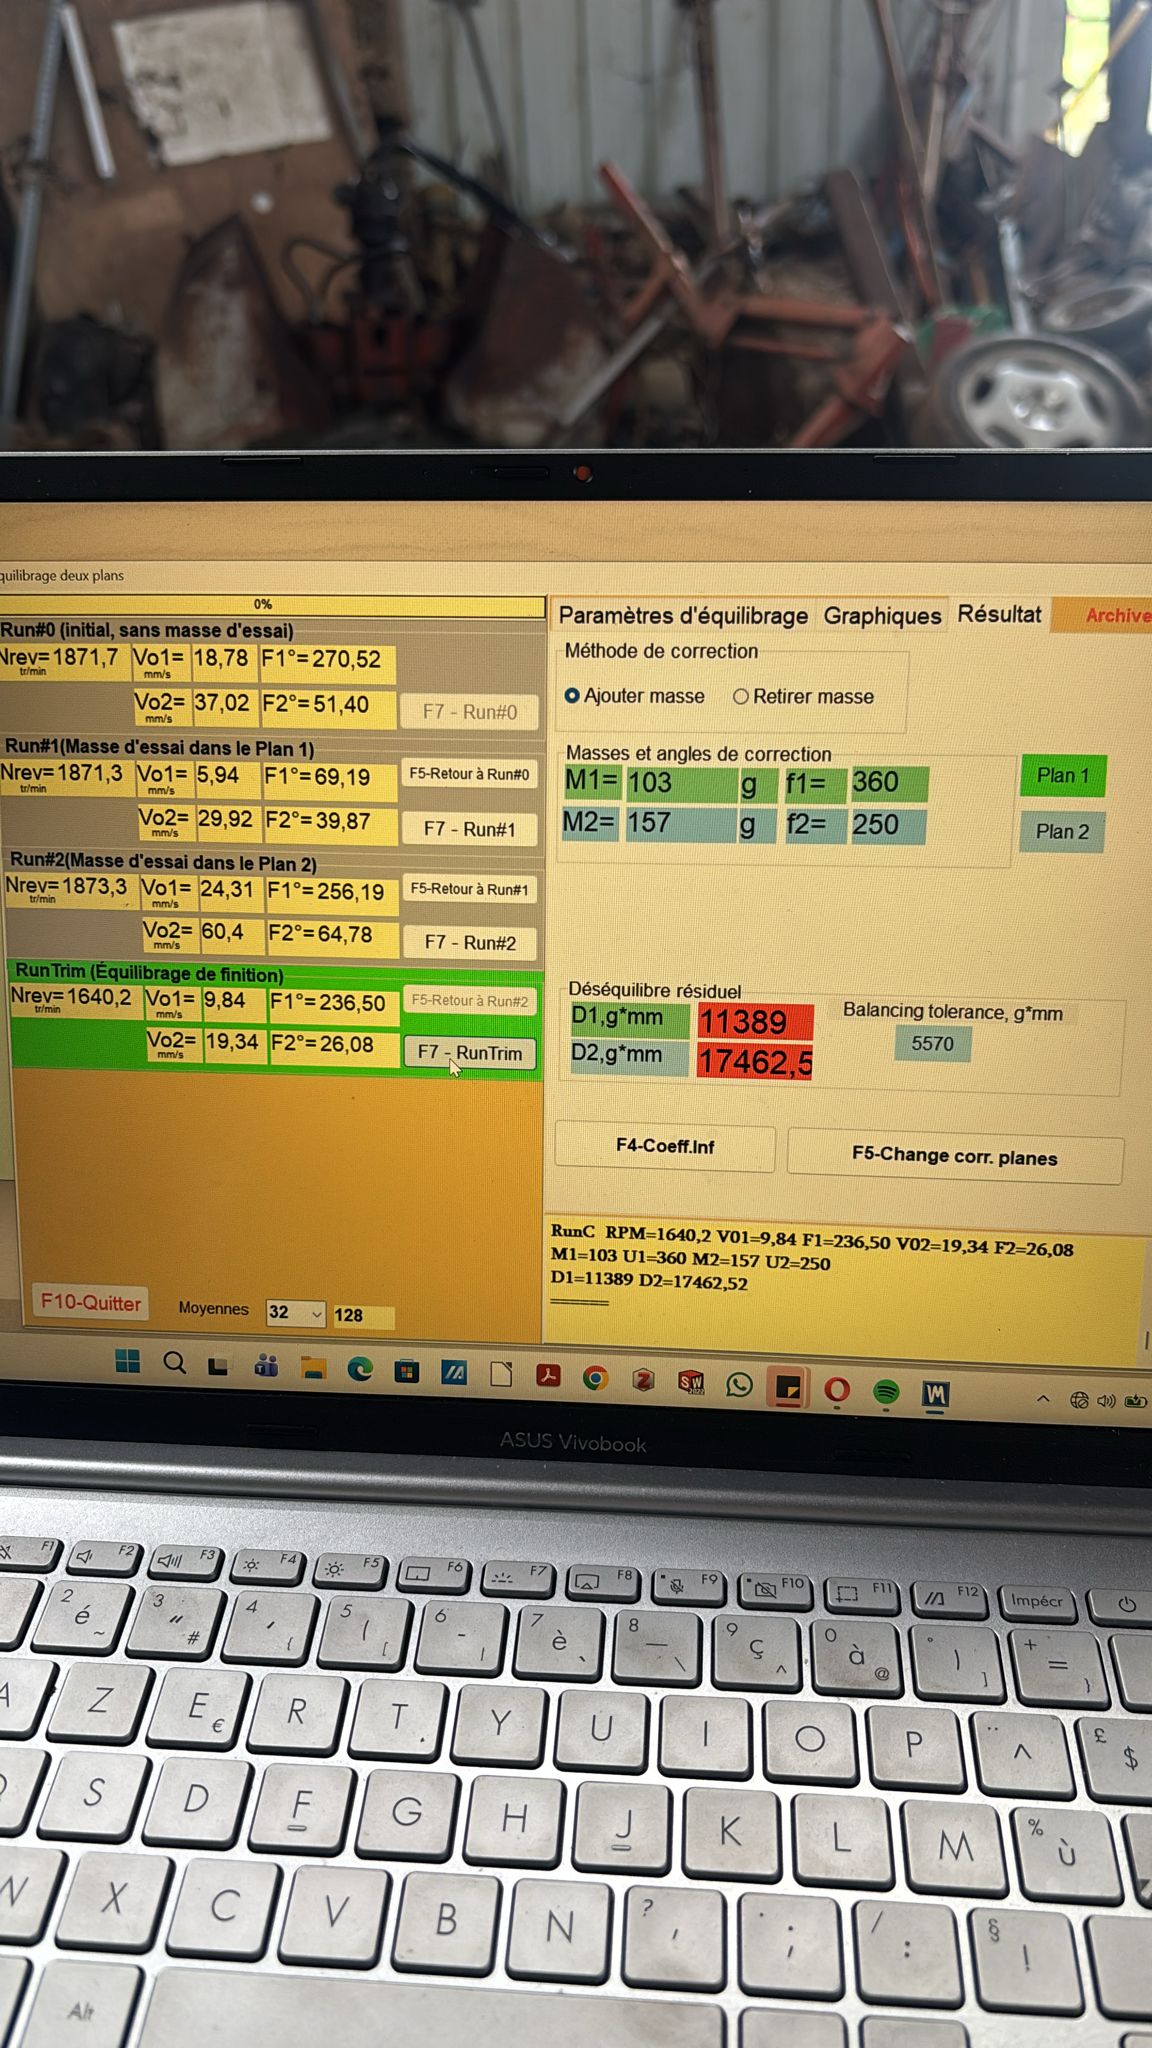
ਸਾਰੇ ਟ੍ਰਾਇਲ ਵੇਟ ਹਟਾਓ ਅਤੇ ਸੁਧਾਰ ਵਜ਼ਨ ਇੱਥੇ ਲਗਾਓ ਇੱਕੋ ਰੇਡੀਅਸ ਟ੍ਰਾਇਲ ਵੇਟ ਵਜੋਂ। ਡਰੱਮਾਂ ਅਤੇ ਪੱਖਿਆਂ ਲਈ ਵੈਲਡਿੰਗ ਮਿਆਰੀ ਹੈ (ਵੈਲਡ ਸੀਮ ਲਈ ਖੁਦ ~100 g ਰੱਖੋ); ਰੋਟਰ 'ਤੇ ਨਿਰਭਰ ਕਰਦਿਆਂ ਬੋਲਟ, ਰਿਵੇਟ ਵਾਸ਼ਰ ਜਾਂ ਹੋਜ਼ ਕਲੈਂਪ ਵੀ ਕੰਮ ਕਰਦੇ ਹਨ।
-
ਤਸਦੀਕ ਅਤੇ ਟ੍ਰਿਮ
ਇੱਕ ਚੈੱਕ ਰਨ ਲਓ (ਟ੍ਰਿਮ ਰਨ)। ਮਕੈਨੀਕਲੀ ਤੌਰ 'ਤੇ ਠੀਕ ਮਸ਼ੀਨ ਲਈ 1–2 ਦੁਹਰਾਵਾਂ ਵਿੱਚ 3–10× ਵਾਈਬ੍ਰੇਸ਼ਨ ਘਟਣਾ ਆਮ ਗੱਲ ਹੈ। ਪ੍ਰੋਗਰਾਮ ਇੱਕ ਛੋਟਾ ਵਾਧੂ ਵਜ਼ਨ ਗਿਣਦਾ ਹੈ; ਜਦੋਂ ਤੱਕ ਤੁਸੀਂ ਸਹਿਣਸ਼ੀਲਤਾ ਦੇ ਅੰਦਰ ਨਹੀਂ ਆ ਜਾਂਦੇ, ਦੁਹਰਾਓ।
ਜਦੋਂ ਗਣਨਾ ਕੀਤਾ ਸੁਧਾਰ ਕੋਣ ਦੋ ਪਹੁੰਚਯੋਗ ਫਿਕਸਿੰਗ ਬਿੰਦੂਆਂ (ਬਲੇਡ, ਬੋਲਟ ਹੋਲ) ਦੇ ਵਿਚਕਾਰ ਪੈਂਦਾ ਹੈ, ਲੋੜੀਂਦਾ ਪੁੰਜ ਉਪਲਬਧ ਸਥਿਤੀਆਂ 'ਤੇ ਇਸ ਨਾਲ ਵੰਡਿਆ ਜਾ ਸਕਦਾ ਹੈ ਦੋ-ਪਲੇਨ ਸੁਧਾਰ-ਪੁੰਜ ਡੀਕੰਪੋਜ਼ੀਸ਼ਨ ਕੈਲਕੂਲੇਟਰ, ਅਤੇ ਅੰਦਰੂਨੀ ਸਿੰਗਲ-ਪਲੇਨ ਸੰਵੇਦਨਸ਼ੀਲਤਾ ਦੀ ਜਾਂਚ ਇਸ ਨਾਲ ਕੀਤੀ ਜਾ ਸਕਦੀ ਹੈ ਪ੍ਰਭਾਵ ਗੁਣਾਂਕ ਕੈਲਕੁਲੇਟਰ.
6. ਸੁਧਾਰ ਕੋਣ ਦੀ ਗਿਣਤੀ — ਸਭ ਤੋਂ ਮਹੱਤਵਪੂਰਨ ਬਿੰਦੂ
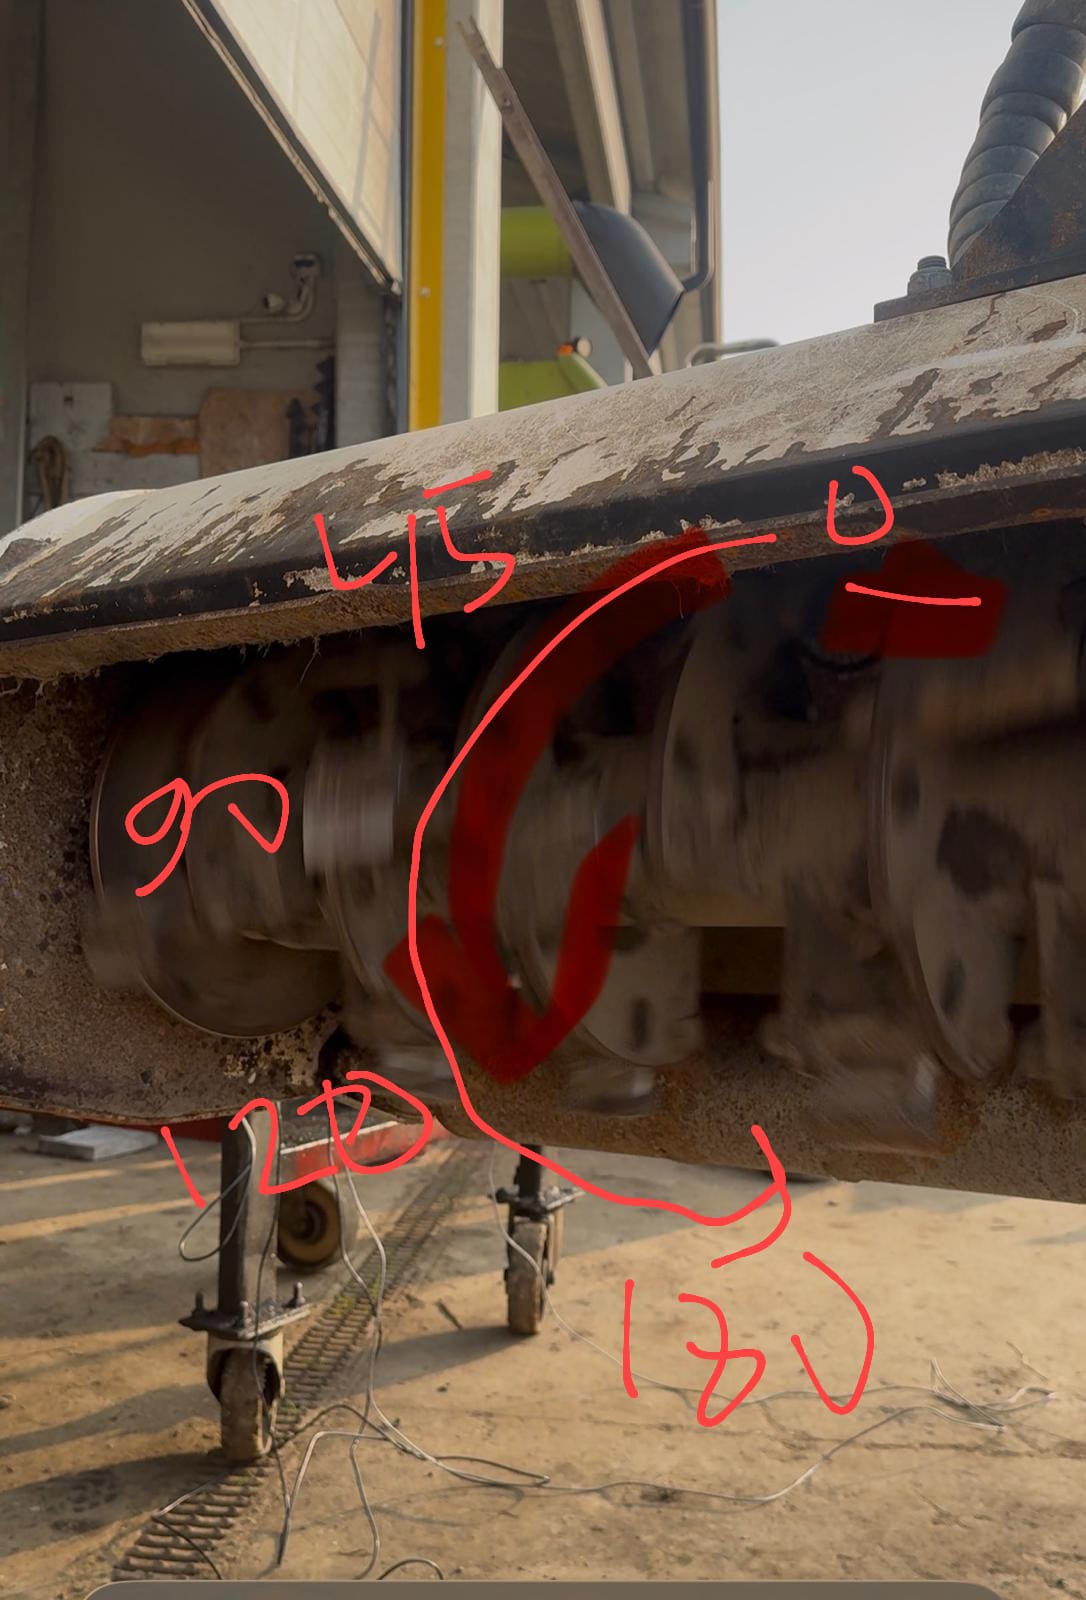
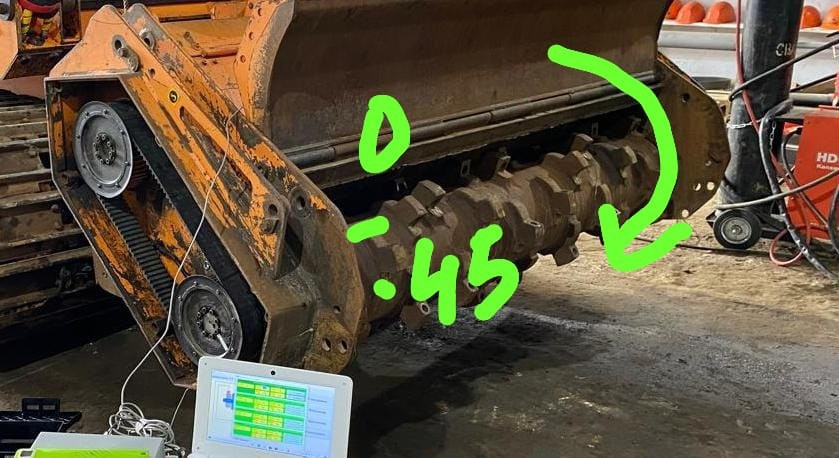
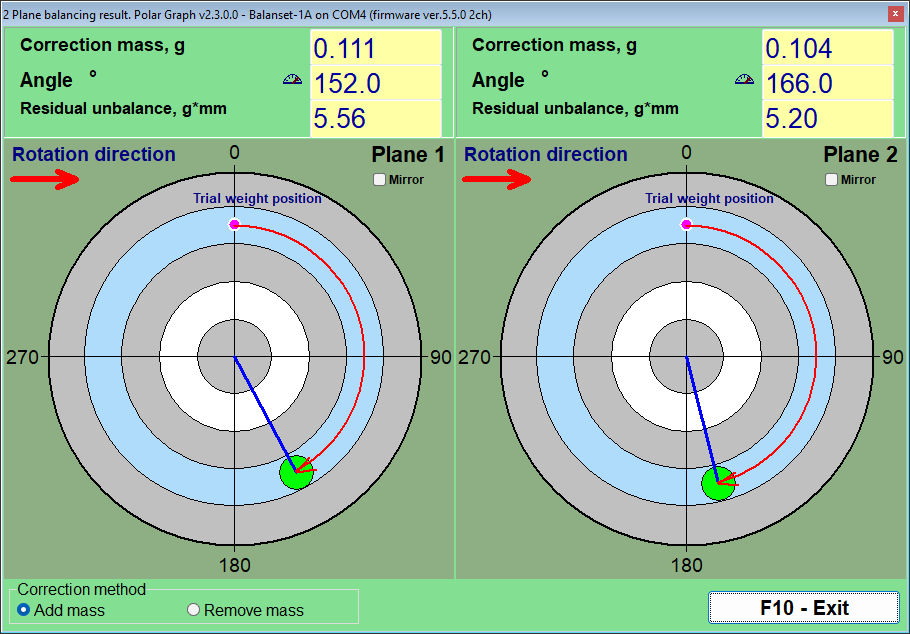
ਸੁਧਾਰ ਕੋਣ ਗਿਣਿਆ ਜਾਂਦਾ ਹੈ ਟ੍ਰਾਇਲ-ਵੇਟ ਸਥਿਤੀ (0°) ਤੋਂ, ਰੋਟਰ ਦੇ ਘੁੰਮਣ ਦੀ ਦਿਸ਼ਾ ਵਿੱਚ। ਘੁੰਮਣ ਦੇ ਉਲਟ ਨਹੀਂ, ਅਤੇ ਕਿਸੇ ਵੀ ਮਨਮਰਜ਼ੀ ਦੇ ਬਿੰਦੂ ਤੋਂ ਨਹੀਂ।
ਉਦਾਹਰਣ: ਟ੍ਰਾਇਲ ਵੇਟ “12 ਵਜੇ” ਦੀ ਸਥਿਤੀ 'ਤੇ ਸੀ ਅਤੇ ਦੇਖਣ 'ਤੇ ਰੋਟਰ ਘੜੀ ਦੀ ਦਿਸ਼ਾ ਵਿੱਚ ਘੁੰਮਦਾ ਹੈ। ਗਣਨਾ ਦੱਸਦੀ ਹੈ 90° → ਸੁਧਾਰ ਵਜ਼ਨ “3 ਵਜੇ” ਦੀ ਸਥਿਤੀ 'ਤੇ ਜਾਂਦਾ ਹੈ। ਕਲਾਸਿਕ ਗਲਤੀ ਘੁੰਮਣ ਦੇ ਉਲਟ ਗਿਣਨਾ ਹੈ (70° ਦੀ ਬਜਾਏ 360−70 = 290° 'ਤੇ ਲਗਾਉਣਾ) — ਵਾਈਬ੍ਰੇਸ਼ਨ ਫਿਰ ਵਧਦਾ ਹੈ ਘਟਣ ਦੀ ਬਜਾਏ।
ਪੋਲਰ ਗ੍ਰਾਫ 'ਤੇ ਸੌਫਟਵੇਅਰ ਇਸਨੂੰ ਦ੍ਰਿਸ਼ਟੀ ਨਾਲ ਦਿਖਾਉਂਦਾ ਹੈ: ਗੁਲਾਬੀ ਬਿੰਦੂ ਟ੍ਰਾਇਲ-ਵੇਟ ਦੀ ਸਥਿਤੀ (0°) ਹੈ, ਹਰਾ ਬਿੰਦੂ ਉਹ ਥਾਂ ਹੈ ਜਿੱਥੇ ਸੁਧਾਰ ਪੁੰਜ ਜਾਂਦਾ ਹੈ, ਅਤੇ ਲਾਲ ਤੀਰ ਘੁੰਮਣ ਦੀ ਦਿਸ਼ਾ ਦਿਖਾਉਂਦਾ ਹੈ।
7. ਨਤੀਜੇ ਅਤੇ ਸਹਿਣਸ਼ੀਲਤਾ: ਕੰਮ ਕਦੋਂ ਪੂਰਾ ਹੋਇਆ?
ਦੋ ਮੁਲਾਂਕਣ ਪ੍ਰਣਾਲੀਆਂ ਇੱਕੋ ਸਮੇਂ ਵਰਤੀਆਂ ਜਾਂਦੀਆਂ ਹਨ — ਇਹਨਾਂ ਨੂੰ ਰਲਾਓ ਨਾ: mm/s (ਅਸੈਂਬਲਡ ਮਸ਼ੀਨ ਦੀ ਵਾਈਬ੍ਰੇਸ਼ਨ ਵੈਲੋਸਿਟੀ, ISO 10816/20816) ਅਤੇ g·mm (ਬਕਾਇਆ ਅਸੰਤੁਲਨ ਖੁਦ ਰੋਟਰ ਦਾ, ISO 1940/21940-11)। ਯੰਤਰ ਦੋਵੇਂ ਦੱਸਦਾ ਹੈ।
| ਜ਼ੋਨ | ਵਾਈਬ੍ਰੇਸ਼ਨ ਵੈਲੋਸਿਟੀ (RMS) | ਮੁਲਾਂਕਣ |
|---|---|---|
| A | 1.4 mm/s ਤੱਕ | ਸ਼ਾਨਦਾਰ — ਨਵੀਂ ਮਸ਼ੀਨ ਵਾਂਗ |
| B | 1.4 – 2.8 mm/s | ਵਧੀਆ — ਲੰਬੇ ਸਮੇਂ ਦੇ ਸੰਚਾਲਨ ਲਈ ਢੁਕਵਾਂ |
| C | 2.8 – 4.5 mm/s | ਸੀਮਿਤ ਸਮੇਂ ਲਈ ਸਵੀਕਾਰਯੋਗ |
| D | 4.5 mm/s ਤੋਂ ਵੱਧ | ਅਸਵੀਕਾਰਯੋਗ — ਕਾਰਵਾਈ ਦੀ ਲੋੜ |
ਫੀਲਡ ਵਿਵਸਥਾਵਾਂ: ਨਰਮ ਸਹਾਰਿਆਂ 'ਤੇ ਖੇਤੀਬਾੜੀ ਮਸ਼ੀਨਰੀ ਲਈ ਸੀਮਾਵਾਂ ਨਰਮ ਹਨ — ਮਲਚਰ ਲਈ 7–8 mm/s ਤੱਕ ਵੀ ਪਹਿਲਾਂ ਹੀ ਵਧੀਆ ਨਤੀਜਾ ਹੈ; ਉੱਥੇ 0.5 mm/s ਦਾ ਪਿੱਛਾ ਕਰਨਾ ਬੇਲੋੜਾ ਹੈ। ਦੇਖੋ 1× ਹਿੱਸਾ, ਨਾ ਕਿ ਸਿਰਫ਼ ਕੁੱਲ ਵਾਈਬ੍ਰੇਸ਼ਨ: ਬੈਲੇਂਸਿੰਗ ਬਿਲਕੁਲ ਉਹੀ ਹਿੱਸਾ ਘਟਾਉਂਦੀ ਹੈ।
ਬਕਾਇਆ ਅਸੰਤੁਲਨ ਦਾ ਮੁਲਾਂਕਣ G ਗ੍ਰੇਡਾਂ ਨਾਲ ਕੀਤਾ ਜਾਂਦਾ ਹੈ (G16 — ਖੇਤੀਬਾੜੀ ਰੋਟਰ ਅਤੇ ਕਾਰਡਨ ਸ਼ਾਫਟ, G6.3 — ਪੱਖੇ, ਡਰੱਮ ਅਤੇ ਆਮ ਰੋਟਰ, G2.5 — ਟਰਬਾਈਨਾਂ ਅਤੇ ਮਸ਼ੀਨ ਟੂਲ, G1–G0.4 — ਸਪਿੰਡਲ)। ਤੁਹਾਡੇ ਰੋਟਰ ਦੇ ਪੁੰਜ, ਸਪੀਡ ਅਤੇ ਗ੍ਰੇਡ ਲਈ ਪ੍ਰਤੀ ਪਲੇਨ ਅਨੁਮਤ g·mm ਦੀ ਜਾਂਚ ਇਸ ਨਾਲ ਕੀਤੀ ਜਾ ਸਕਦੀ ਹੈ ਰੈਜ਼ੀਡਿਊਅਲ ਅਸੰਤੁਲਨ ਕੈਲਕੁਲੇਟਰ (ISO 21940-11) — ਇਹੀ ਕੈਲਕੁਲੇਟਰ Balanset-1A ਸੌਫਟਵੇਅਰ ਵਿੱਚ ਬਣਿਆ ਹੋਇਆ ਹੈ।
8. ਜੇ ਵਾਈਬ੍ਰੇਸ਼ਨ ਘੱਟ ਨਾ ਹੋਵੇ
ਸਭ ਤੋਂ ਆਮ “ਹੋਰ ਵਿਗੜ ਗਿਆ / ਕਨਵਰਜ ਨਹੀਂ ਹੁੰਦਾ” ਸਥਿਤੀਆਂ ਲਈ ਤੁਰੰਤ ਡਾਇਗਨੌਸਟਿਕ ਸਾਰਣੀ:
| ਲੱਛਣ | ਸੰਭਾਵਿਤ ਕਾਰਨ | ਕੀ ਕਰਨਾ ਹੈ |
|---|---|---|
| ਸੁਧਾਰ ਵਜ਼ਨ ਲਗਾਉਣ ਤੋਂ ਬਾਅਦ, ਵਾਈਬ੍ਰੇਸ਼ਨ ਘਟਣ ਦੀ ਬਜਾਏ ਵੱਧ ਗਈ | ਸੁਧਾਰ ਕੋਣ ਗਲਤ ਦਿਸ਼ਾ ਵਿੱਚ ਰੱਖਿਆ ਗਿਆ — ਰੋਟਰ ਦੇ ਘੁੰਮਣ ਦੇ ਨਾਲ ਦੀ ਬਜਾਏ ਉਲਟ | ਦੁਬਾਰਾ ਕੋਣ ਦਾ ਨਿਸ਼ਾਨ ਲਗਾਓ: ਟ੍ਰਾਇਲ-ਵੇਟ ਸਥਿਤੀ (0°) ਤੋਂ ਸ਼ੁਰੂ ਕਰੋ ਅਤੇ ਰੋਟਰ ਦੇ ਘੁੰਮਣ ਦੀ ਦਿਸ਼ਾ ਵਿੱਚ ਗਿਣੋ |
| ਹਰ ਨਵੇਂ ਰਨ ਨਾਲ ਪ੍ਰੋਗਰਾਮ ਹੋਰ ਤੇ ਹੋਰ ਪੁੰਜ ਜੋੜਨ ਲਈ ਕਹਿੰਦਾ ਹੈ | ਸੈਟਿੰਗਾਂ ਵਿੱਚ ਸੁਧਾਰ ਵਿਧੀ “remove mass” 'ਤੇ ਸੈੱਟ ਹੈ ਜਦਕਿ ਅਸਲ ਵਿੱਚ ਵਜ਼ਨ ਜੋੜੇ ਜਾ ਰਹੇ ਹਨ, ਇਸ ਲਈ ਨਤੀਜੇ ਦਾ ਚਿੰਨ੍ਹ ਉਲਟ ਜਾਂਦਾ ਹੈ | ਬੈਲੇਂਸਿੰਗ ਸੈਟਿੰਗਾਂ ਖੋਲ੍ਹੋ ਅਤੇ ਸੁਧਾਰ ਵਿਧੀ ਨੂੰ “add mass” 'ਤੇ ਬਦਲੋ |
| ਸਪੀਡ ਵਿੱਚ ਥੋੜ੍ਹੀ ਜਿਹੀ ਤਬਦੀਲੀ (50–100 rpm) ਵਾਈਬ੍ਰੇਸ਼ਨ ਪੱਧਰ ਨੂੰ ਕਈ ਗੁਣਾ ਬਦਲ ਦਿੰਦੀ ਹੈ | ਬੈਲੇਂਸਿੰਗ ਸਪੀਡ ਢਾਂਚਾਗਤ ਰੈਜ਼ੋਨੈਂਸ 'ਤੇ ਜਾਂ ਇਸਦੇ ਨੇੜੇ ਹੈ | ਇੱਕ ਰਨਡਾਊਨ (ਕੋਸਟ-ਡਾਊਨ) ਚਾਰਟ ਰਿਕਾਰਡ ਕਰੋ ਅਤੇ ਰੈਜ਼ੋਨੈਂਸ ਜ਼ੋਨਾਂ ਤੋਂ ਬਾਹਰ ਬੈਲੇਂਸਿੰਗ ਸਪੀਡ ਚੁਣੋ |
| ਲਗਾਏ ਵਜ਼ਨਾਂ ਦਾ ਪ੍ਰਤੀਕਰਮ ਅਨੁਪਾਤਿਕ ਨਹੀਂ ਹੈ; ਨਤੀਜੇ ਹਰ ਦੁਹਰਾਅ ਵਿੱਚ ਉਛਲਦੇ ਹਨ | ਮਸ਼ੀਨ ਨਾਨ-ਲੀਨੀਅਰ ਤਰੀਕੇ ਨਾਲ ਵਿਵਹਾਰ ਕਰਦੀ ਹੈ (ਨਰਮ ਸਹਾਰੇ, ਘਸਿਆ ਜਾਂ ਖਰਾਬ ਢਾਂਚਾ) | ਹਰ ਦੁਹਰਾਅ ਵਿੱਚ ਗਣਨਾ ਕੀਤੇ ਪੁੰਜ ਦਾ ਅੱਧਾ — ਜਾਂ ਇੱਕ ਤਿਹਾਈ — ਲਗਾਓ ਅਤੇ ਚੈੱਕ ਰਨ ਦੁਹਰਾਓ |
| ਹਰ ਰਨ 'ਤੇ ਐਂਪਲੀਟਿਊਡ ਅਤੇ ਫੇਜ਼ ਵੱਖਰੇ ਹਨ, ਭਾਵੇਂ ਕੁਝ ਵੀ ਨਹੀਂ ਬਦਲਿਆ | ਮਕੈਨੀਕਲ ਨੁਕਸ (ਬੇਅਰਿੰਗ ਪਲੇ, ਦਰਾਰਾਂ, ਢਿੱਲੇ ਬੋਲਟ) ਜਾਂ ਗਲਤ ਟੈਕੋਮੀਟਰ ਟ੍ਰਿਗਰਿੰਗ | ਪਹਿਲਾਂ ਮਕੈਨਿਕਸ ਠੀਕ ਕਰੋ; ਯਕੀਨੀ ਬਣਾਓ ਕਿ ਸਿਰਫ਼ ਇੱਕ ਨਿਸ਼ਾਨ ਹੀ ਟੈਕੋਮੀਟਰ ਬੀਮ ਨੂੰ ਪ੍ਰਤੀਬਿੰਬਤ ਕਰਦਾ ਹੈ |
| ਪ੍ਰੋਗਰਾਮ ਅਸਲ ਸਪੀਡ ਤੋਂ 2–3 ਗੁਣਾ ਵੱਧ ਦਿਖਾਉਂਦਾ ਹੈ | ਟੈਕੋਮੀਟਰ ਵਾਧੂ ਪ੍ਰਤੀਬਿੰਬ ਦੇਖਦਾ ਹੈ: ਪੁਲੀ ਦੇ ਹੋਲ, ਚਮਕਦਾਰ ਥਾਵਾਂ, ਬਲੇਡ ਦੇ ਕਿਨਾਰੇ | ਰਿਫਲੈਕਟਿਵ ਨਿਸ਼ਾਨ ਨੂੰ ਹੱਬ ਜਾਂ ਸ਼ਾਫਟ 'ਤੇ ਲੈ ਜਾਓ; ਬਾਕੀ ਰਿਫਲੈਕਟਿਵ ਸਤਹਾਂ ਨੂੰ ਢੱਕੋ ਜਾਂ ਧੁੰਦਲਾ ਕਰੋ |
| FFT ਸਪੈਕਟ੍ਰਮ ਵਿੱਚ 2× ਪੀਕ (ਜਾਂ 3×, 5×, 6× ਪੀਕਾਂ ਦੀ ਲੜੀ) 1× ਪੀਕ ਤੋਂ ਉੱਚੀ ਹੈ | ਸ਼ਾਫਟ ਦੀ ਗਲਤ ਅਲਾਈਨਮੈਂਟ ਜਾਂ ਮਕੈਨੀਕਲ ਢਿੱਲ — ਇਹ ਅਸੰਤੁਲਨ ਨਹੀਂ ਹੈ | ਪਹਿਲਾਂ ਕਪਲਿੰਗ, ਫਿਟਿੰਗ ਅਤੇ ਫਾਸਟਨਰ ਠੀਕ ਕਰੋ, ਅਤੇ ਫਿਰ ਬੈਲੇਂਸ ਕਰੋ |
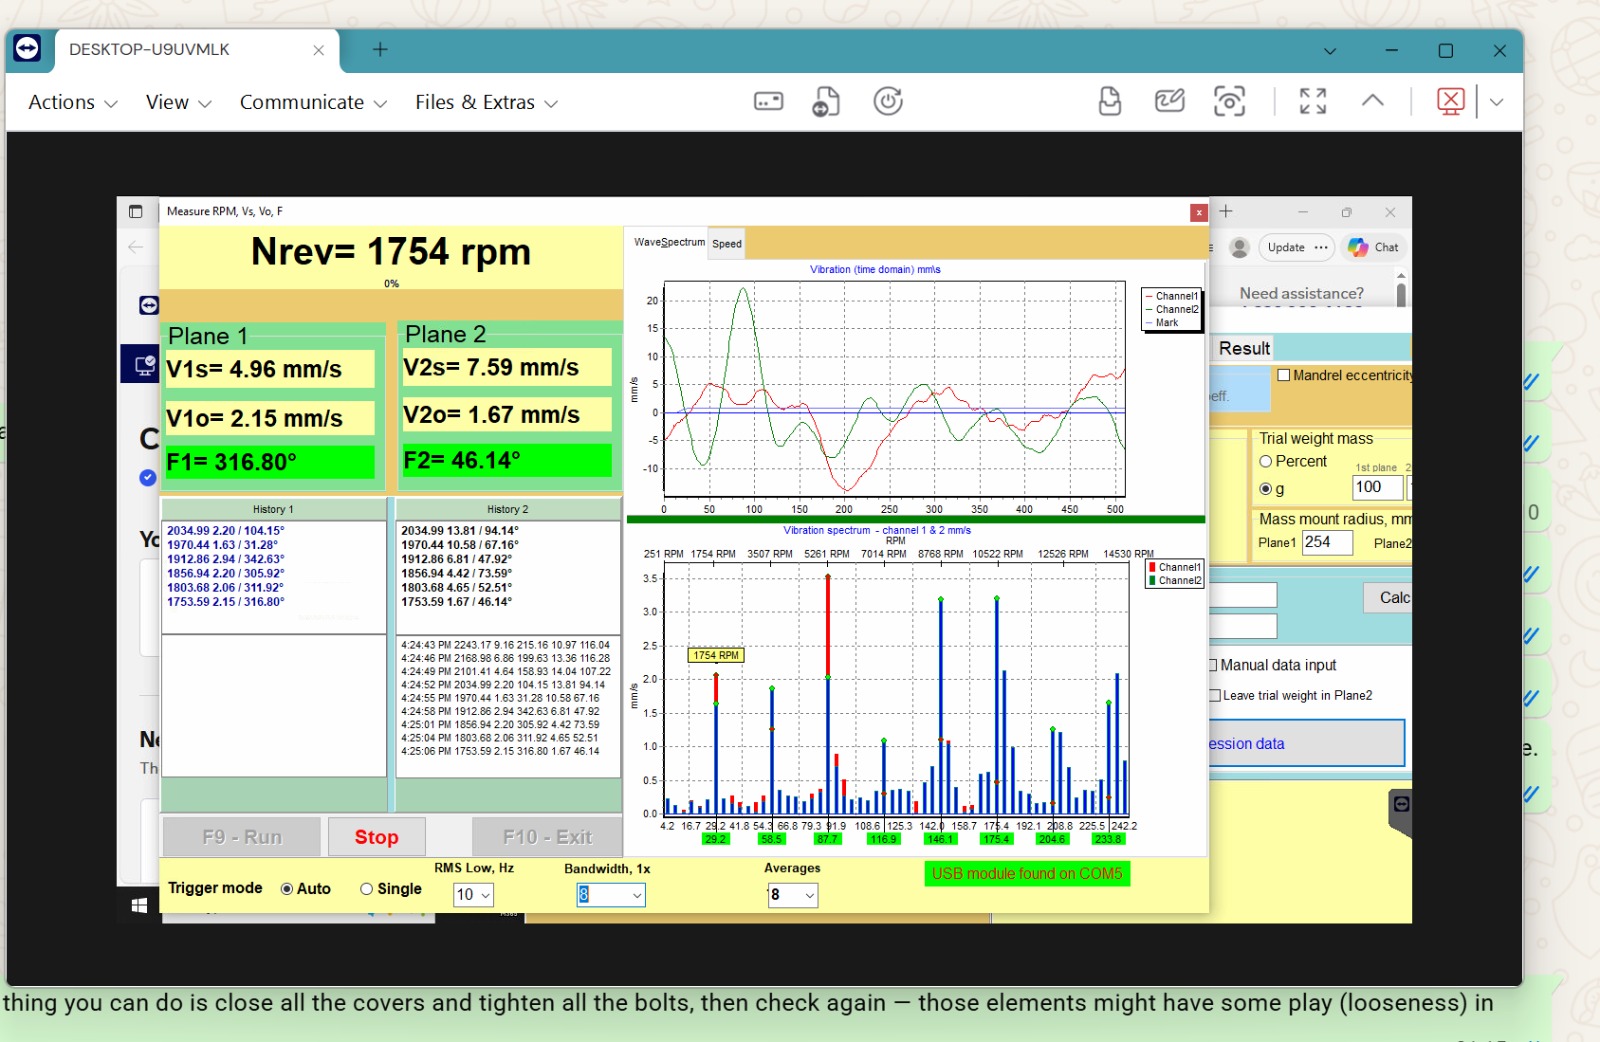
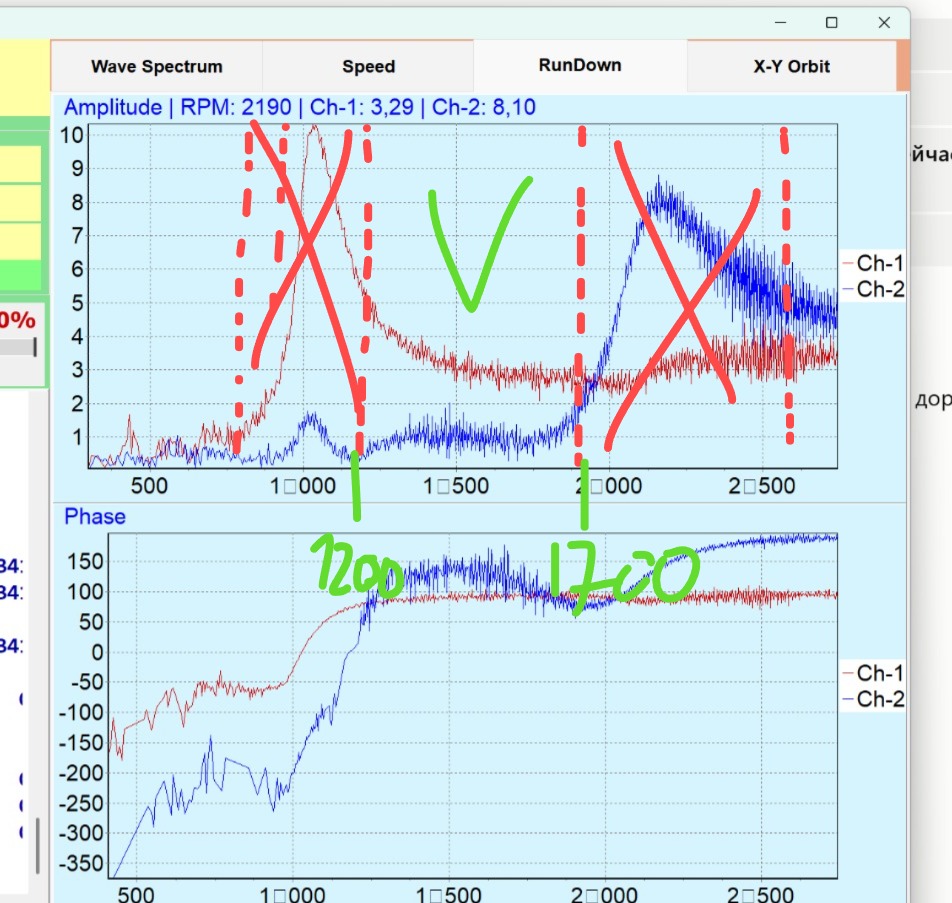
ਪੂਰਾ ਡਾਇਗਨੌਸਟਿਕ ਟ੍ਰੀ — ਸਪੈਕਟ੍ਰਮ ਪੜ੍ਹਨਾ, ਰੈਜ਼ੋਨੈਂਸ ਲੱਭਣਾ, ਸਹਾਇਤਾ ਕੇਸਾਂ ਤੋਂ ਅਸਲ ਕਾਰਨ — ਨੌਲੇਜ ਬੇਸ ਵਿੱਚ ਹੈ: ਵਾਈਬ੍ਰੇਸ਼ਨ ਘੱਟ ਨਹੀਂ ਹੁੰਦੀ: ਅਸਲ ਕਾਰਨ ਲੱਭਣਾ.
9. Balanset-1A ਨਾਲ ਦੋ-ਪਲੇਨ ਬੈਲੇਂਸਿੰਗ
Balanset-1A ਇੱਕ ਦੋ-ਚੈਨਲ, PC-ਅਧਾਰਿਤ ਬੈਲੇਂਸਿੰਗ ਸਿਸਟਮ ਹੈ ਜੋ ਫੀਲਡ ਹਾਲਾਤਾਂ ਅਤੇ ਉਤਪਾਦਨ ਵਾਤਾਵਰਣਾਂ ਵਿੱਚ ਸਿੰਗਲ-ਪਲੇਨ ਅਤੇ ਦੋ-ਪਲੇਨ ਰੋਟਰ ਬੈਲੇਂਸਿੰਗ ਲਈ ਤਿਆਰ ਕੀਤਾ ਗਿਆ ਹੈ। ਦੋ-ਪਲੇਨ ਮੋਡ ਵਿੱਚ ਇਹ ਰੋਟਰ ਦੀ ਸਪੀਡ ਅਤੇ 1× ਵਾਈਬ੍ਰੇਸ਼ਨ (RMS ਅਤੇ ਫੇਜ਼) ਦੋਵੇਂ ਚੈਨਲਾਂ 'ਤੇ ਇੱਕੋ ਸਮੇਂ ਅਤੇ ਦੋਵੇਂ ਪਲੇਨਾਂ ਲਈ ਸੁਧਾਰ ਵਜ਼ਨ ਪੈਰਾਮੀਟਰ ਇੱਕੋ ਵਾਰ ਗਿਣਦਾ ਹੈ — ਪੋਲਰ ਚਾਰਟ, ਰਨ ਲਾਗ ਅਤੇ ਚੁਣੀ ਗਈ ISO ਸਹਿਣਸ਼ੀਲਤਾ ਦੇ ਮੁਕਾਬਲੇ ਪ੍ਰਾਪਤ ਕੀਤਾ ਬਕਾਇਆ ਅਸੰਤੁਲਨ ਸਮੇਤ।
| ਪੈਰਾਮੀਟਰ | Balanset-1A |
|---|---|
| ਚੈਨਲ | 2 ਵਾਈਬ੍ਰੇਸ਼ਨ ਚੈਨਲ + ਲੇਜ਼ਰ ਟੈਕੋਮੀਟਰ ਚੈਨਲ |
| ਵਾਈਬ੍ਰੇਸ਼ਨ ਵੈਲੋਸਿਟੀ (RMS) | 0.02 – 80 mm/s |
| ਫ੍ਰੀਕੁਐਂਸੀ ਰੇਂਜ | 5 – 1000 Hz |
| ਸਪੀਡ ਰੇਂਜ | 100 – 100,000 rpm |
| ਫੇਜ਼ ਸ਼ੁੱਧਤਾ | ±1° |
| ਬੈਲੇਂਸਿੰਗ ਸੁਧਾਰ ਸਤਹਾਂ | 1 ਜਾਂ 2 |
| ਰੋਟਰ ਪੁੰਜ | ਵਿਧੀ ਦੁਆਰਾ ਸੀਮਿਤ ਨਹੀਂ (ਅਸਲ ਰਿਕਾਰਡ — 24,000 kg ਦਾ ਰੋਟਰ) |
| PC ਲੋੜਾਂ | Windows 7/8/10/11, USB; ਕੋਈ ਵੀ ਦਫ਼ਤਰੀ ਲੈਪਟਾਪ |
| ਸਾਫਟਵੇਅਰ | ਇੱਕ ਵਾਰ ਦੀ ਖਰੀਦ, ਮੁਫ਼ਤ ਅੱਪਡੇਟ, ਕੋਈ ਸਬਸਕ੍ਰਿਪਸ਼ਨ ਨਹੀਂ |
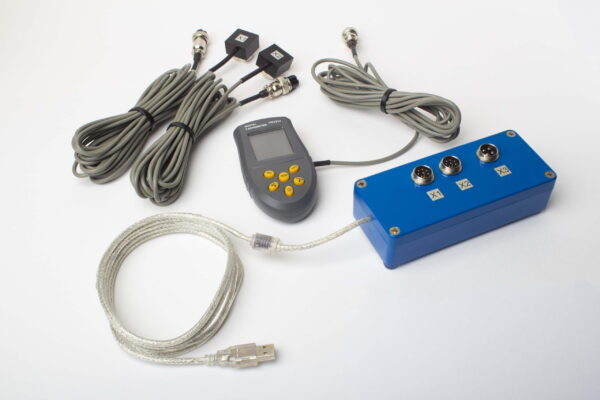
ਸੌਫਟਵੇਅਰ: ਦੋ-ਪਲੇਨ ਸੈਟਅੱਪ ਅਤੇ ਨਤੀਜਾ ਦ੍ਰਿਸ਼
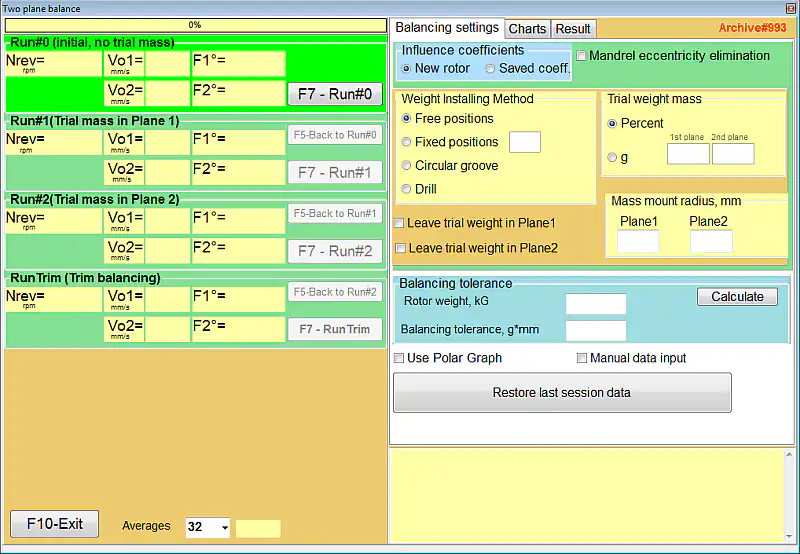
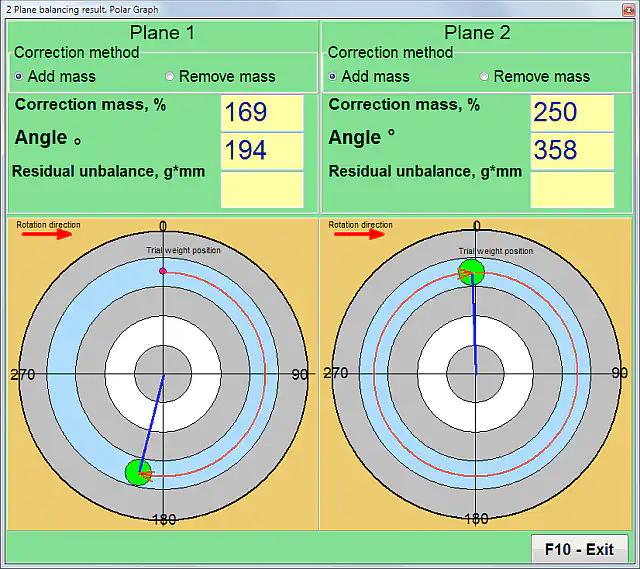
ਰੋਟਰਾਂ ਨੂੰ ਖੁਦ ਬੈਲੇਂਸ ਕਰੋ — ਸਾਈਟ 'ਤੇ, ਆਪਣੇ ਬੇਅਰਿੰਗਾਂ ਵਿੱਚ
Balanset-1A ਪੂਰੀ ਕਿੱਟ — €1,975, ਸਭ ਕੁਝ ਸ਼ਾਮਲ: ਮਾਪਣ ਯੂਨਿਟ, 2 ਸੈਂਸਰ, ਲੇਜ਼ਰ ਟੈਕੋਮੀਟਰ, ਮੈਗਨੈਟਿਕ ਸਟੈਂਡ, ਸਕੇਲ, ਮੁਫ਼ਤ ਲਾਈਫਟਾਈਮ ਅੱਪਡੇਟ ਵਾਲਾ ਸੌਫਟਵੇਅਰ। ਦੁਨੀਆ ਭਰ ਵਿੱਚ ਮਲਚਰਾਂ, ਪੱਖਿਆਂ, ਕ੍ਰਸ਼ਰਾਂ, ਕਾਰਡਨ ਸ਼ਾਫਟਾਂ ਅਤੇ ਸਪਿੰਡਲਾਂ 'ਤੇ ਵਰਤਿਆ ਜਾਂਦਾ ਹੈ — ਸੈਂਕੜੇ ਅਸਲ ਬੈਲੇਂਸਿੰਗ ਕੰਮਾਂ 'ਤੇ ਅਧਾਰਿਤ ਮੁਫ਼ਤ ਈ-ਮੇਲ ਸਹਾਇਤਾ ਨਾਲ।
10. ਵੀਡੀਓ: ਕਾਰਵਾਈ ਵਿੱਚ Balanset-1A
Balanset-1A ਨਾਲ ਫੀਲਡ ਬੈਲੇਂਸਿੰਗ ਦਾ ਇੱਕ ਸੰਖੇਪ ਦ੍ਰਿਸ਼ — ਸੈਂਸਰ ਸੈਟਅੱਪ ਤੋਂ ਟ੍ਰਿਮ ਰਨ ਤੱਕ। ਮਸ਼ੀਨ-ਵਿਸ਼ੇਸ਼ ਉਦਾਹਰਣਾਂ ਸਮੇਤ ਹੋਰ ਵੀਡੀਓ ਇੱਥੇ ਹਨ Vibromera YouTube ਚੈਨਲ.
11. ਅਕਸਰ ਪੁੱਛੇ ਜਾਂਦੇ ਸਵਾਲ
ਕੀ ਇਸਨੂੰ ਬੈਲੇਂਸ ਕਰਨ ਲਈ ਰੋਟਰ ਦਾ ਪੁੰਜ ਜਾਣਨਾ ਜ਼ਰੂਰੀ ਹੈ?
ਨਹੀਂ। ਸੁਧਾਰ-ਵਜ਼ਨ ਦੀ ਗਣਨਾ ਲਈ ਸਿਰਫ਼ ਟ੍ਰਾਇਲ-ਵੇਟ ਦੇ ਪੁੰਜ ਅਤੇ ਇਸਦੇ ਮਾਊਂਟਿੰਗ ਰੇਡੀਅਸ ਦੀ ਲੋੜ ਹੁੰਦੀ ਹੈ। ਰੋਟਰ ਦਾ ਪੁੰਜ ਸਿਰਫ਼ ਟ੍ਰਾਇਲ ਵੇਟ ਦਾ ਅੰਦਾਜ਼ਾ ਲਾਉਣ ਅਤੇ ISO 1940 ਸਹਿਣਸ਼ੀਲਤਾ ਕੈਲਕੁਲੇਟਰ (G ਗ੍ਰੇਡ) ਲਈ ਵਰਤਿਆ ਜਾਂਦਾ ਹੈ।
ਦੋ-ਪਲੇਨ ਬੈਲੇਂਸਿੰਗ ਲਈ ਵੱਧ ਤੋਂ ਵੱਧ ਰੋਟਰ ਆਕਾਰ ਜਾਂ ਪੁੰਜ ਕਿੰਨਾ ਹੈ?
ਪ੍ਰਭਾਵ-ਗੁਣਾਂਕ ਵਿਧੀ ਰੋਟਰ ਦੇ ਪੁੰਜ ਨੂੰ ਸੀਮਿਤ ਨਹੀਂ ਕਰਦੀ — ਯੰਤਰ ਸਹਾਰਿਆਂ ਦੇ ਪ੍ਰਤੀਕਰਮ ਨੂੰ ਮਾਪਦਾ ਹੈ, ਨਾ ਕਿ ਖੁਦ ਰੋਟਰ ਨੂੰ। Balanset-1A ਨਾਲ ਅਸਲ ਰਿਕਾਰਡ 24,000 kg ਦਾ ਇੱਕ ਸ਼ੂਗਰ-ਮਿੱਲ ਫਾਈਬਰਾਈਜ਼ਰ ਰੋਟਰ ਹੈ, ਜੋ 0.47 mm/s ਤੱਕ ਬੈਲੇਂਸ ਕੀਤਾ ਗਿਆ।
ਇਹ ਕਿਹੜੀ ਸਪੀਡ ਰੇਂਜ ਵਿੱਚ ਕੰਮ ਕਰਦਾ ਹੈ?
ਗਤੀ 100 rpm ਤੋਂ ਮਾਪੀ ਜਾਂਦੀ ਹੈ; ਵਿਹਾਰਕ ਸੰਤੁਲਨ ਰੇਂਜ ਲਗਭਗ 300 rpm ਤੋਂ ਸ਼ੁਰੂ ਹੁੰਦੀ ਹੈ। ਉਪਰਲੀ ਰੇਂਜ ਦਸਾਂ ਹਜ਼ਾਰਾਂ rpm ਤੱਕ ਪਹੁੰਚਦੀ ਹੈ — ਤੇਜ਼ ਗਤੀ ਵਾਲੇ ਸਪਿੰਡਲ G1–G0.4 ਗ੍ਰੇਡਾਂ ਤੱਕ ਸੰਤੁਲਿਤ ਕੀਤੇ ਜਾਂਦੇ ਹਨ।
ਕੀ ਮੈਂ ਰੋਟਰ ਨੂੰ ਮਸ਼ੀਨ ਵਿੱਚੋਂ ਕੱਢੇ ਬਿਨਾਂ ਬੈਲੇਂਸ ਕਰ ਸਕਦਾ ਹਾਂ?
ਹਾਂ — ਇਹੀ ਫੀਲਡ ਡਾਇਨਾਮਿਕ ਬੈਲੇਂਸਿੰਗ ਦਾ ਮੁੱਖ ਮਕਸਦ ਹੈ: ਰੋਟਰ ਨੂੰ ਇਸਦੇ ਆਪਣੇ ਬੇਅਰਿੰਗਾਂ ਵਿੱਚ, ਅਸਲ ਕਾਰਜਸ਼ੀਲ ਹਾਲਾਤਾਂ ਵਿੱਚ ਬੈਲੇਂਸ ਕੀਤਾ ਜਾਂਦਾ ਹੈ। ਮਾਪ ਆਮ ਤੌਰ 'ਤੇ 15–30 ਮਿੰਟ ਲੈਂਦੇ ਹਨ, ਨਾਲ ਹੀ ਵਜ਼ਨ ਲਗਾਉਣ ਦਾ ਸਮਾਂ।
ਮੈਨੂੰ ਕਿਵੇਂ ਪਤਾ ਲੱਗੇ ਕਿ ਇੱਕ ਪਲੇਨ ਕਾਫ਼ੀ ਹੈ ਜਾਂ ਨਹੀਂ?
ਅੰਗੂਠਾ ਨਿਯਮ (ISO 21940-11): ਜੇ ਰੋਟਰ ਦੀ ਚੌੜਾਈ ਇਸਦੇ ਵਿਆਸ ਦੇ ਅੱਧ ਤੋਂ ਘੱਟ ਹੈ (ਵਿਹਾਰ ਵਿੱਚ — ਇੱਕ ਤਿਹਾਈ), ਤਾਂ ਆਮ ਤੌਰ 'ਤੇ ਇੱਕ ਪਲੇਨ ਕਾਫ਼ੀ ਹੁੰਦਾ ਹੈ। ਲੰਬੇ ਰੋਟਰ — ਡਰੱਮ, ਸ਼ਾਫਟ, ਚੌੜੇ ਇੰਪੈਲਰ — ਨੂੰ ਦੋ ਪਲੇਨਾਂ ਦੀ ਲੋੜ ਹੁੰਦੀ ਹੈ ਕਿਉਂਕਿ ਦੋਵੇਂ ਸਿਰੇ ਇੱਕ-ਦੂਜੇ ਨੂੰ ਪ੍ਰਭਾਵਿਤ ਕਰਦੇ ਹਨ।
ਗਣਨਾ ਕੀਤਾ ਵਜ਼ਨ ਲਗਾਉਣ ਤੋਂ ਬਾਅਦ ਵਾਈਬ੍ਰੇਸ਼ਨ ਕਿਉਂ ਵਧੀ?
ਚਾਰ ਆਮ ਕਾਰਨ: ਸੁਧਾਰ ਕੋਣ ਰੋਟਰ ਦੇ ਘੁੰਮਣ ਦੇ ਉਲਟ ਦਿਸ਼ਾ ਵਿੱਚ ਰੱਖਿਆ ਗਿਆ ਸੀ; ਸੈਟਿੰਗਾਂ ਵਿੱਚ ਸੁਧਾਰ ਵਿਧੀ “remove mass” ਸੈੱਟ ਸੀ ਜਦਕਿ ਵਜ਼ਨ ਜੋੜੇ ਜਾ ਰਹੇ ਸਨ; ਬੈਲੇਂਸਿੰਗ ਸਪੀਡ ਕਿਸੇ ਰੈਜ਼ੋਨੈਂਸ ਦੇ ਨੇੜੇ ਹੈ; ਜਾਂ ਪੂਰਾ ਗਣਨਾ ਕੀਤਾ ਪੁੰਜ ਇੱਕ ਨਾਨ-ਲੀਨੀਅਰ ਮਸ਼ੀਨ 'ਤੇ ਇੱਕੋ ਵਾਰ ਲਾ ਦਿੱਤਾ ਗਿਆ (ਪਹਿਲਾਂ ਅੱਧਾ ਲਾਓ)। ਜੇ ਇਹਨਾਂ ਵਿੱਚੋਂ ਕੋਈ ਵੀ ਲਾਗੂ ਨਹੀਂ ਹੁੰਦਾ, ਤਾਂ ਮਕੈਨੀਕਲ ਨੁਕਸਾਂ ਦੀ ਜਾਂਚ ਕਰੋ: ਬੇਅਰਿੰਗ ਪਲੇ, ਦਰਾਰਾਂ, ਢਿੱਲੇ ਪੁਰਜ਼ੇ।
ਕੀ ਸੌਫਟਵੇਅਰ ਸਬਸਕ੍ਰਿਪਸ਼ਨ ਜਾਂ ਸਾਲਾਨਾ ਕੈਲੀਬ੍ਰੇਸ਼ਨ ਹੈ?
ਨਹੀਂ। Balanset-1A ਸੌਫਟਵੇਅਰ ਇੱਕ ਵਾਰ ਦੀ ਖਰੀਦ ਹੈ ਜਿਸ ਵਿੱਚ ਮੁਫ਼ਤ ਅੱਪਡੇਟ ਅਤੇ ਬੇਅੰਤ ਇੰਸਟਾਲ ਸ਼ਾਮਲ ਹਨ, ਅਤੇ ਯੰਤਰ ਨੂੰ ਸਾਲਾਨਾ ਕੈਲੀਬ੍ਰੇਸ਼ਨ ਦੀ ਲੋੜ ਨਹੀਂ — ਫੈਕਟਰੀ ਕੈਲੀਬ੍ਰੇਸ਼ਨ ਗੁਣਾਂਕ ਹਰ ਕਿੱਟ ਨਾਲ ਆਉਂਦੇ ਹਨ।
ਕੀ ਇਹ ਕਾਰਡਨ (ਡਰਾਈਵ) ਸ਼ਾਫਟਾਂ ਨੂੰ ਬੈਲੇਂਸ ਕਰਦਾ ਹੈ?
ਹਾਂ — ਆਮ ਕਾਰਡਨ ਸ਼ਾਫਟ ਦੋ ਪਲੇਨਾਂ ਵਿੱਚ ਸੰਤੁਲਿਤ ਹੁੰਦੀ ਹੈ; ਵਜ਼ਨ ਥ੍ਰੈੱਡਲਾਕਰ ਨਾਲ ਪੱਕੇ ਕੀਤੇ ਹੋਜ਼ ਕਲੈਂਪਾਂ ਨਾਲ ਸੁਵਿਧਾ ਨਾਲ ਲੱਗ ਜਾਂਦੇ ਹਨ (ਇੱਕ ਅਸਲ ਮਾਮਲੇ ਵਿੱਚ ਅੰਤਿਮ 0.5 mm/s)। ਵਿਚਕਾਰਲੇ ਸਪੋਰਟਾਂ ਵਾਲੀਆਂ ਸ਼ਾਫਟਾਂ ਲਈ, ਜਿਨ੍ਹਾਂ ਨੂੰ 3–4 ਪਲੇਨ ਚਾਹੀਦੇ ਹਨ, Balanset-4 ਵਰਤੋ। ਘਸੀ ਹੋਈ ਯੂਨੀਵਰਸਲ ਜੋੜ ਪਹਿਲਾਂ ਬਦਲਣੀ ਚਾਹੀਦੀ ਹੈ — ਸੰਤੁਲਨ ਢਿੱਲ (play) ਦਾ ਇਲਾਜ ਨਹੀਂ ਕਰਦਾ।

