Асосӣ → Луғатнома → Мутавозункунии Динамикӣ
Шарҳи балансировкаи динамикӣ (балансировкаи дуҳамворӣ)
Роҳнамои амалӣ барои ислоҳи дисбаланси ротор дар ду ҳамворӣ: вақте ки як ҳамворӣ кофӣ нест, усули зариби таъсир чӣ гуна кор мекунад, чӣ гуна кунҷи ислоҳро ҳисоб кардан, ва ба кадом рухсатҳо ноил шудан лозим аст. Дар асоси таҷрибаи саҳроии садҳо Balanset-1A корбарон — аз барабанҳои майдакунак то ротори 24 тонна.







1. Таъриф: Мувозинаткунии динамикӣ чист?
Балансировкаи динамикӣ як раванди ислоҳи номувозинатӣ дар ротор тавассути ворид кардани ислоҳоти масса дар ҳадди ақал ду ҳамвории ҷудогона дар тӯли он мебошад. Он вақте истифода мешавад, ки ислоҳ дар як ҳамворӣ кофӣ нест, зеро ротор метавонад якҷоя дошта бошад: номувозинатии статикӣ (қувва)-ро ва дисбаланси ҷуфтӣ.
Асбобҳои дуҳамвории дастӣ ба монанди Vibromera Balanset-1A ин тартиботро дар саҳро иҷро кардан, ларзишро чен кардан ва фаза дар ҳар болиштак ва ҳисоб кардани массаҳои ислоҳ бо усули коэффисиенти таъсир.
Мошинҳо ва таҷҳизоти мувозинаткунии динамикӣ
Кори майдонӣ ба дастгоҳи интиқолпазири мувозинаткунии динамикӣ ниёз дорад, на ба стенди собит: Balanset-1A мутавозункунандаи динамикии дудаврагии дастӣ бо спектри FFT аст, ки дисбалансро дар ду ҳамворӣ дар ҷои кор ислоҳ мекунад — дар болиштакҳои худи ротор, бо ба назар гирифтани таъсироти марказонӣ, пешбори болиштакҳо ва бунёд. Барои мисоли ҳалшуда, нигаред мувозинаткунии вали интиқолдиҳанда дар ҷои кор.
2. Номувозинатии статикӣ ва динамикӣ: Фарқи асосӣ
Барои фаҳмидани мувозинатсозии динамикӣ муҳим аст, ки ду шакли асосии номувозинатиро фарқ кунем.
- Номувозинатии статикӣ: маркази массаи ротор аз меҳвари гардиш дур мешавад. Он мисли як “нуқтаи вазнин”и ягона рафтор мекунад: ротори истода дар такягоҳҳои озод худ ба худ бо тарафи вазнин ба поён мехазад. Онро бо як вазн дар як ҳамворӣ ислоҳ кардан мумкин аст (балансировкаи статикӣ, инчунин номида мешавад балансировкаи якҳамворӣ).
- Номувозинатии динамикӣ: нуқтаҳои вазнин дар канорҳои гуногун ва тарафҳои гуногуни ротор ҷойгиранд. Дар ҳолати ором чунин ротор метавонад комилан мутавозун ба назар расад — вақте ки ротор ба 90° давр занад, ду нуқтаи вазнин гӯё якдигарро мувозина мекунанд. Аммо ҳангоми гардиш ҳар нуқтаи вазнин ба тарафи худ мекашад: ду масса қуввати гардонанда, ё “ҷуфт”, ба вуҷуд меорад, ки боиси он мешавад, ки ротор аз як канор то канори дигар меларзад. Дисбаланси ҷуфтӣ метавонад танҳо дар гардиш ошкор шавад ва метавонад танҳо бо ҷойгир кардани вазнҳо дар ду ҳамвории гуногун барои эҷоди ҷуфти муқобил ислоҳ карда шавад.
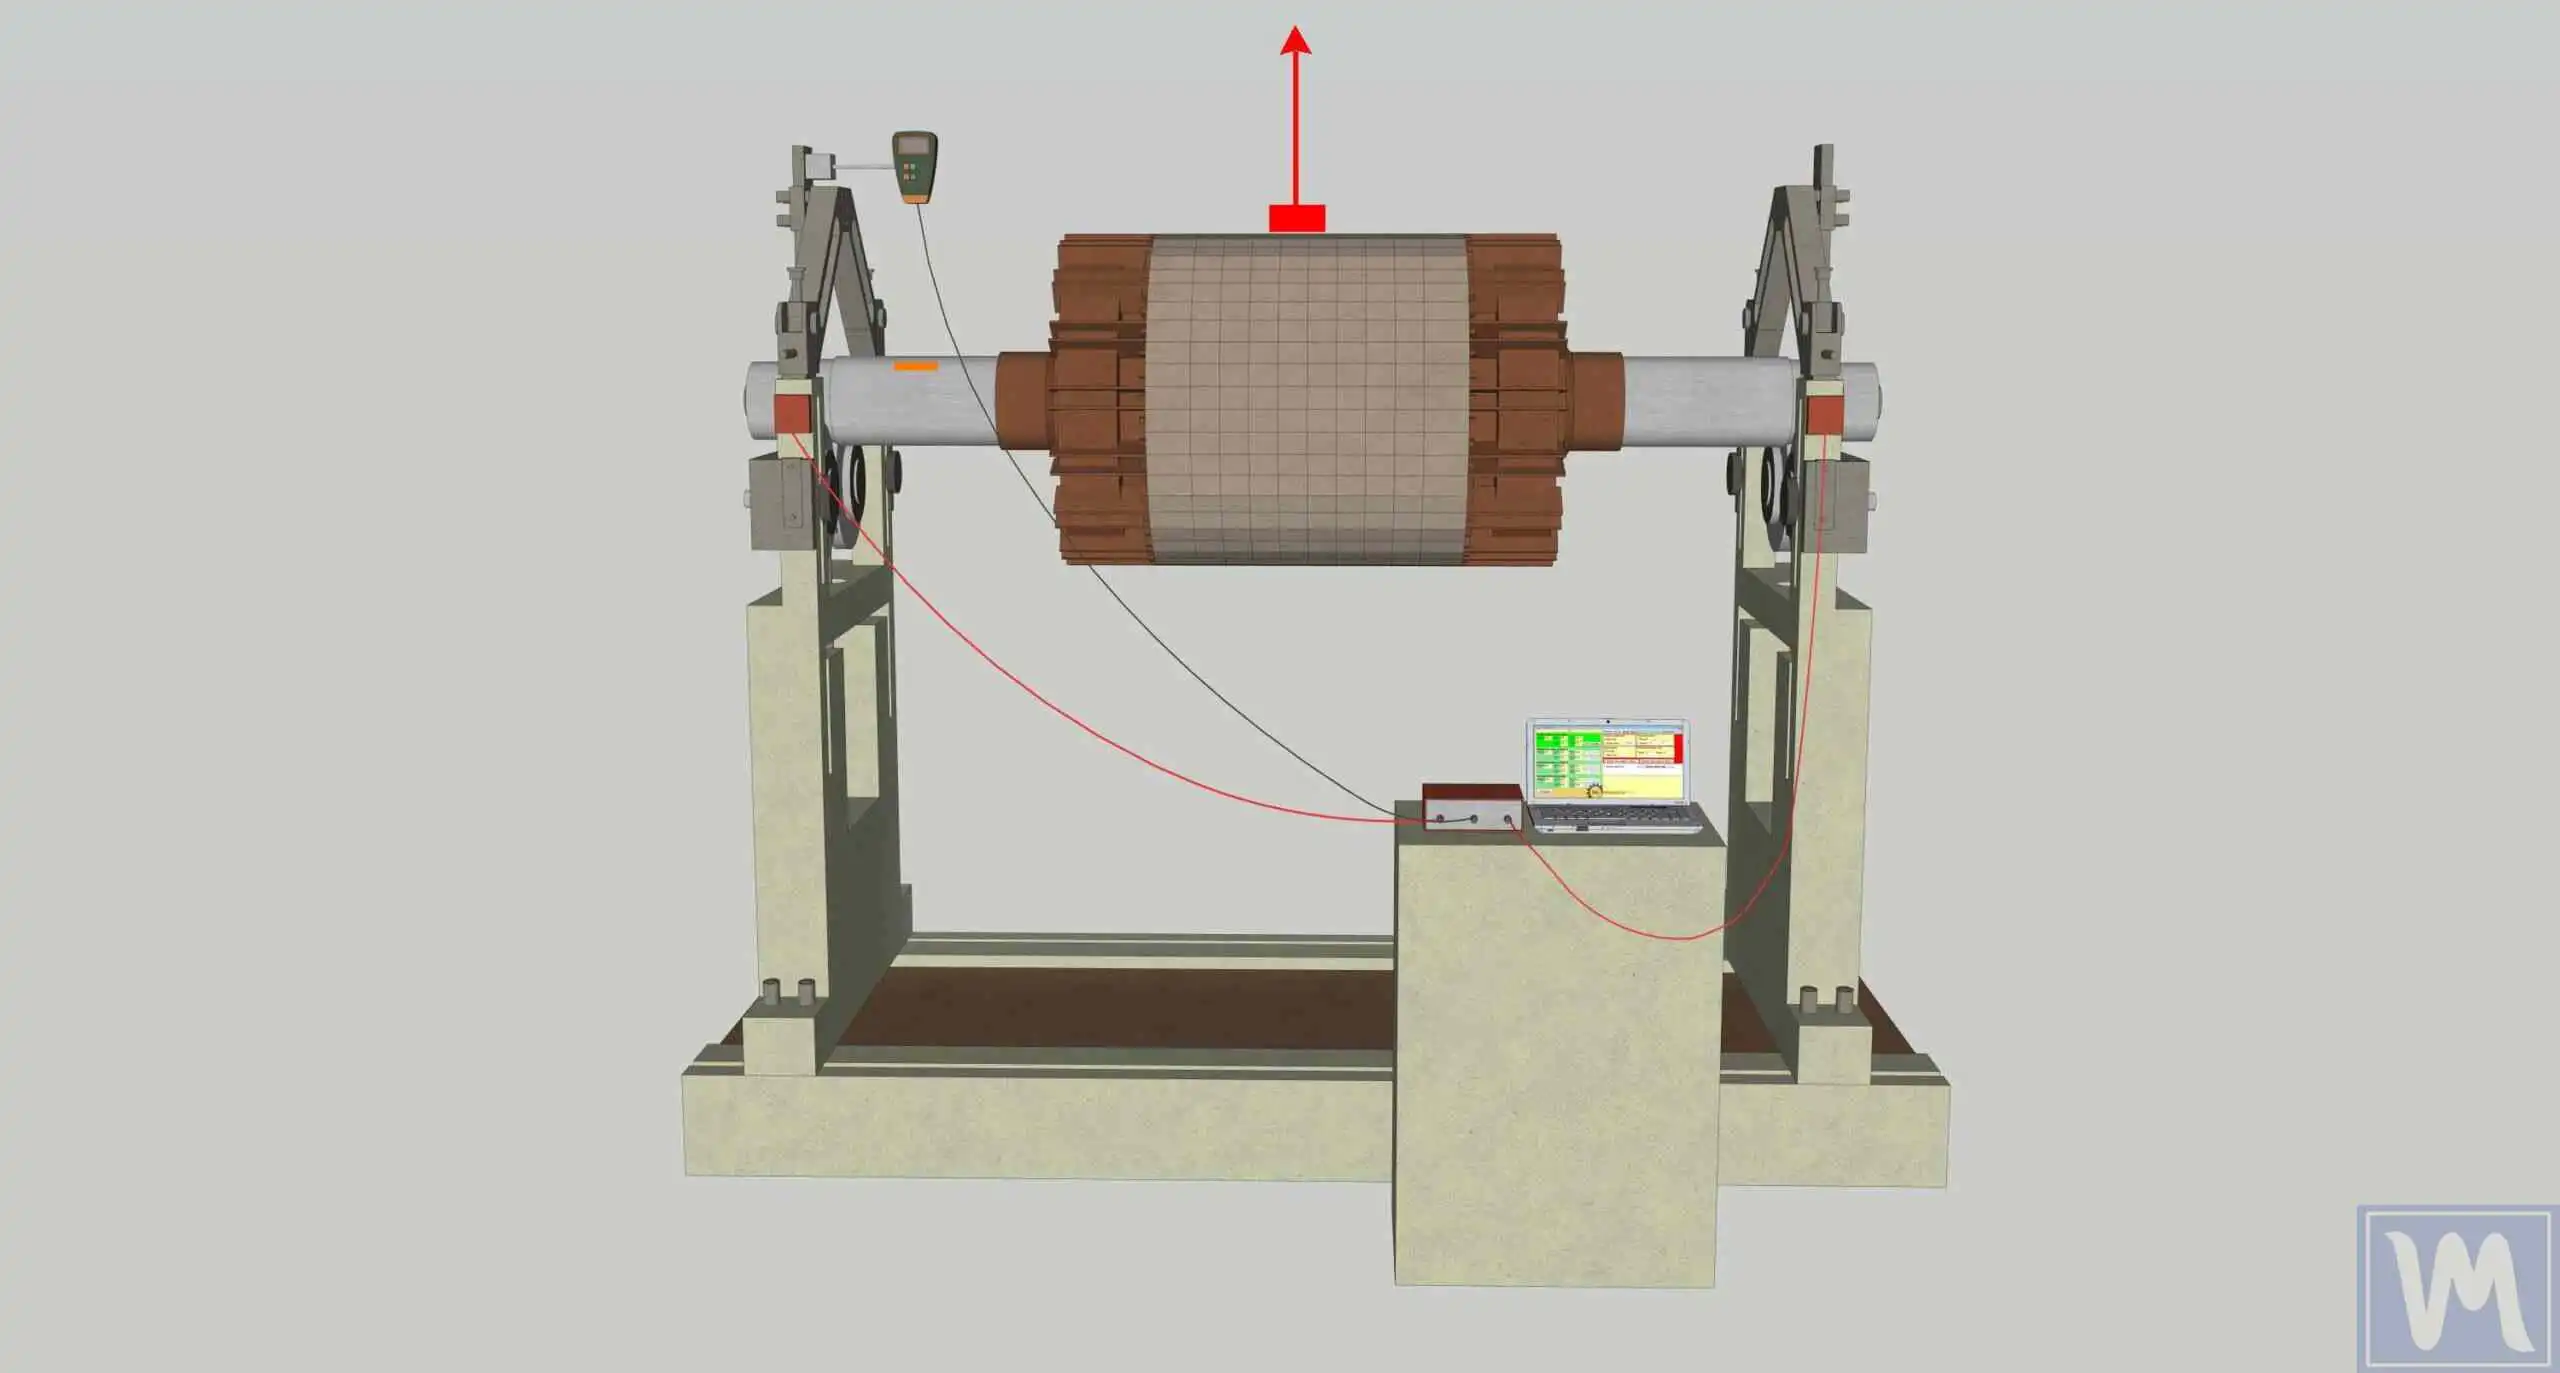
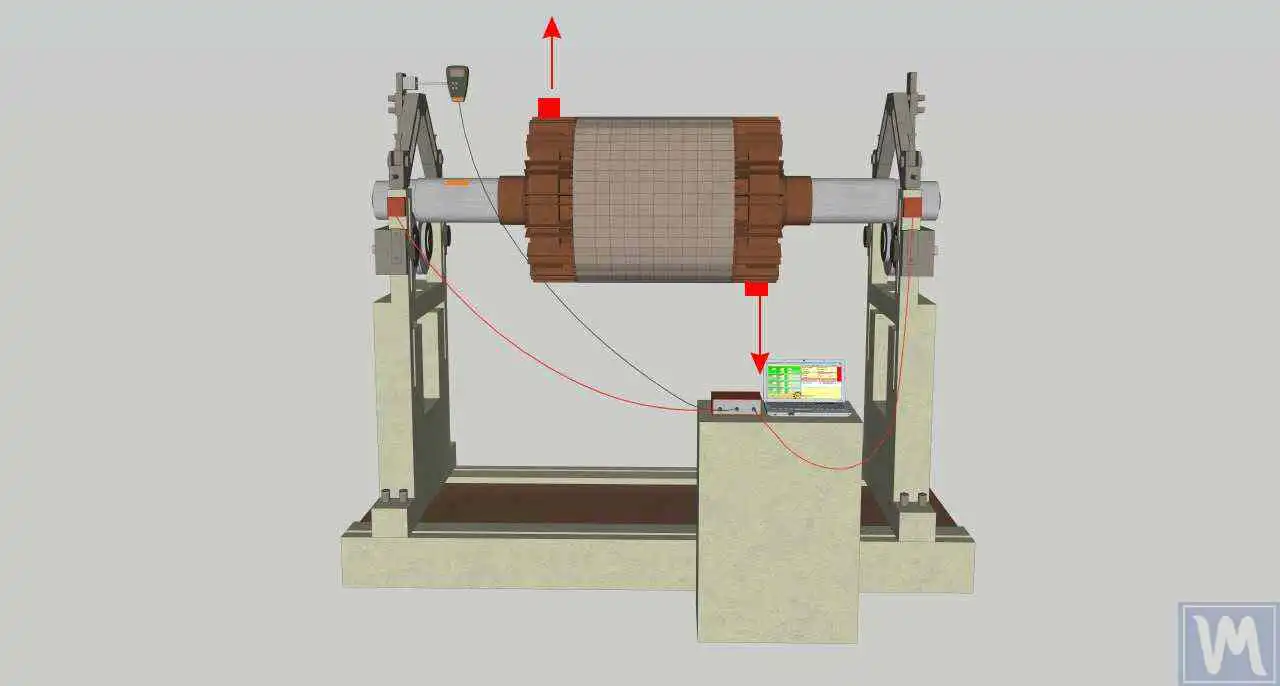
| Номувозинии статикӣ | Дисбаланси динамикӣ | |
|---|---|---|
| Дар ҳолати ором ошкор мешавад? | Бале — ротор бо тарафи вазнин ба поён дар такягоҳҳои озод давр мезанад | Не — танҳо дар гардиш зоҳир мешавад |
| Рафтори ротор | Дар ҳарду такягоҳ “дар як фаза” меларзад | Ларзиш: такягоҳҳо бо фазаи гуногун меларзанд |
| Ислоҳ | 1 вазн, 1 ҳамворӣ | Вазнҳо дар 2 ҳамворӣ, якҷоя ҳисобшуда |
| Роторҳои оддӣ | Дискҳои танг, шкивҳо, равандаҳои вентилятори танг | Барабанҳои майдакунак, валҳои дароз, роторҳои комбайн, вентиляторҳо аз 3000 rpm боло |
3. Як Ҳамворӣ ё Ду? Қоидаи Амалӣ
Қоидаи амалии ISO 21940-11: агар ротор паҳно аз нисфи диаметри он камтар аст (нисбат ~1:2; дар амалияи саҳроӣ дастгирӣ 1:3-ро тавсия мекунад), ислоҳ дар як ҳамворӣ одатан кофист. Роторҳои дароз ба ду ҳамворӣ ниёз доранд, зеро дисбаланс дар ду канори ротор ба ҳамдигар таъсири мутақобила мерасонанд: вазне, ки ба ҳамворӣ 1 илова шуд, ларзишро дар ҳар ду такягоҳ тағйир медиҳад. Маҳз аз ин сабаб асбоби дуҳамворӣ ҳар ду канали ро чен мекунад ҳамзамон (сенсорҳои X1 ва X2) ва ҳар ду вазни ислоҳро якбора ҳал мекунад, ба ҷои он ки ҳар канорро ҳамчун кори алоҳидаи як ҳамворӣ ба ҳисоб гирад.
4. Ҳамвориҳои Ислоҳ ва Ҷойгиршавии Сенсорҳо
Балансировкаи дуҳамворӣ бар се чиз асос ёфтааст:
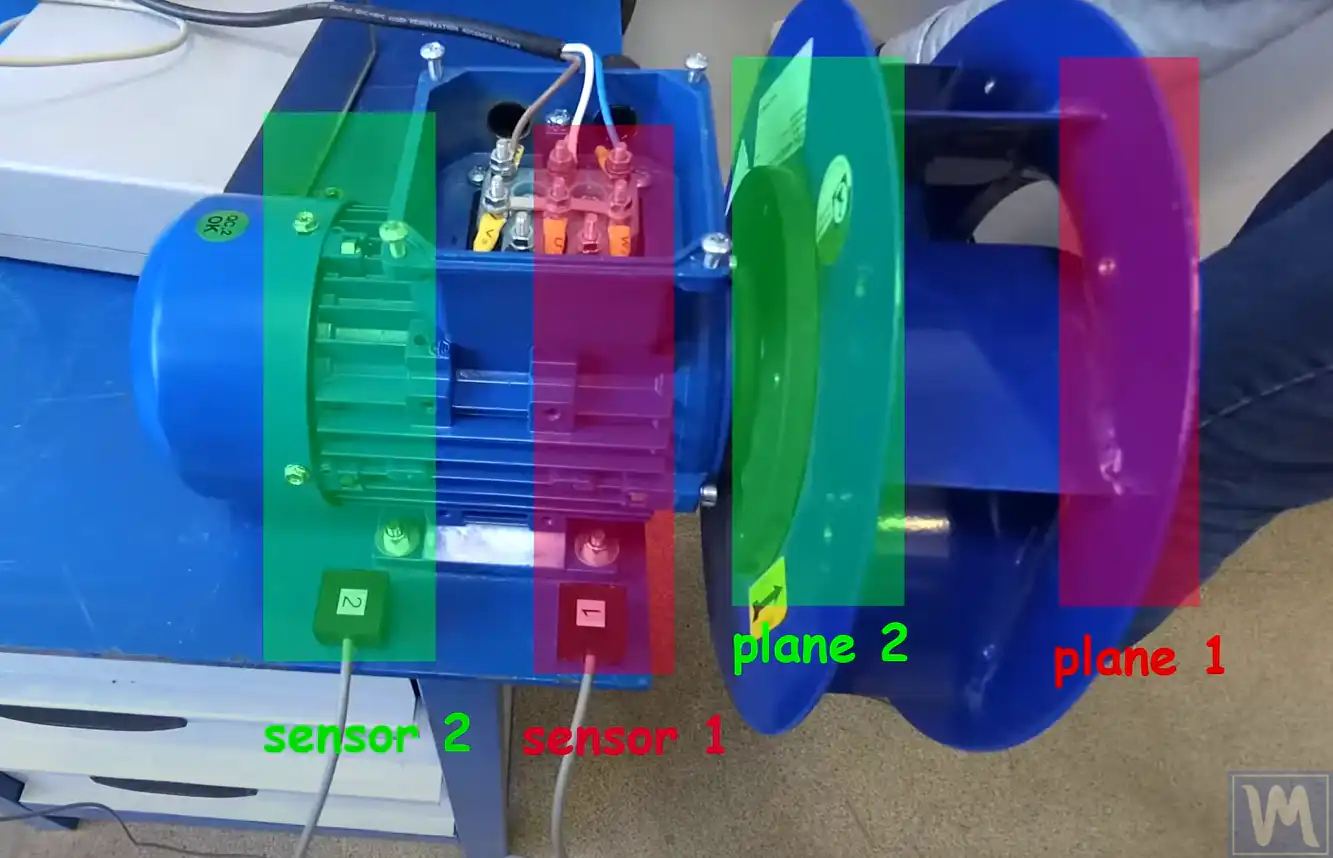
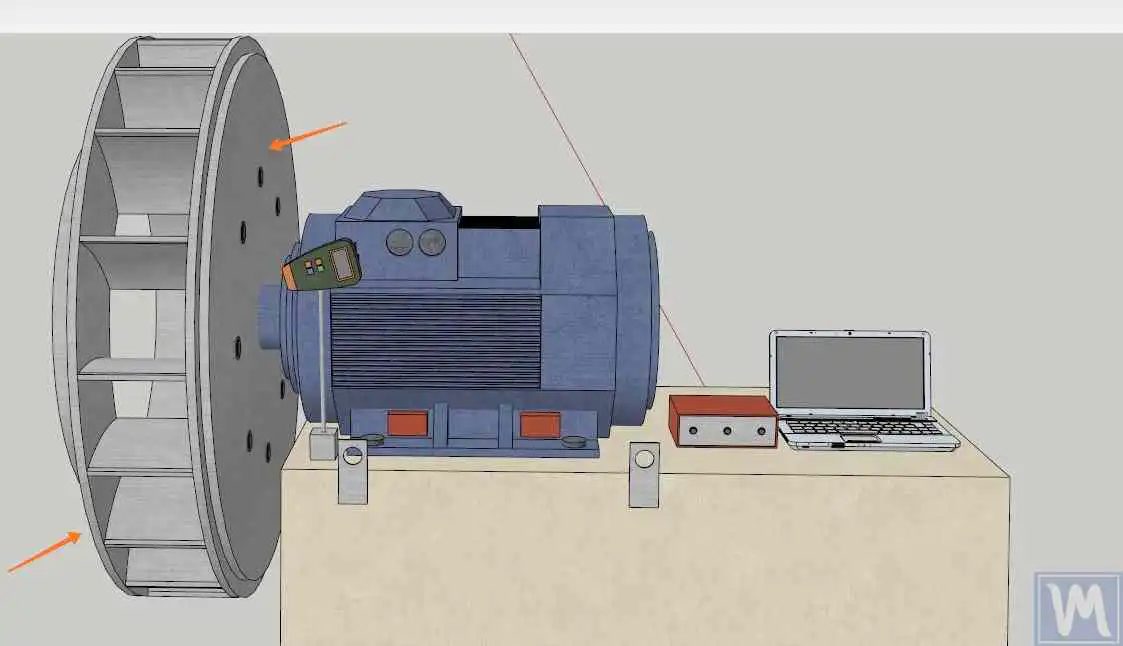
- Ду ҳамвориҳои ислоҳ (Ҳамворӣ 1 ва Ҳамворӣ 2), ки дар он ҷо вазнҳои ислоҳ насб карда мешаванд — то ҳадди имкон дар масофаи дур дар тӯли ротор.
- Ду нуқтаи ченкунии ларзиш (одатан қобиқи болиштакҳо) ба каналҳои X1 ва X2 пайваст шудаанд. Сенсори X1 бо Ҳамворӣ 1, сенсори X2 бо Ҳамворӣ 2 кор мекунад — онҳоро дар миёнаи кор иваз накунед.
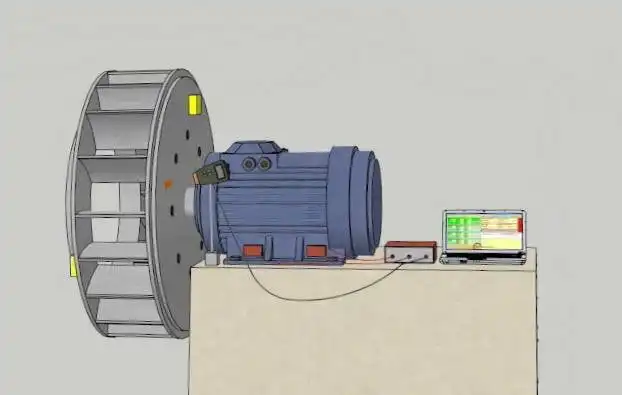
- A фаза истинодӣ — як тахометр равонашуда ба як нишонаи инъикоскунанда — барои чен кардани суръат ва фаза. Як нишона барои ҳар гардиш, ки ба тӯб ё вал часпида шудааст (на ба тиға), ва ҳеҷ гоҳ байни давишҳо ҳаракат намекунад.
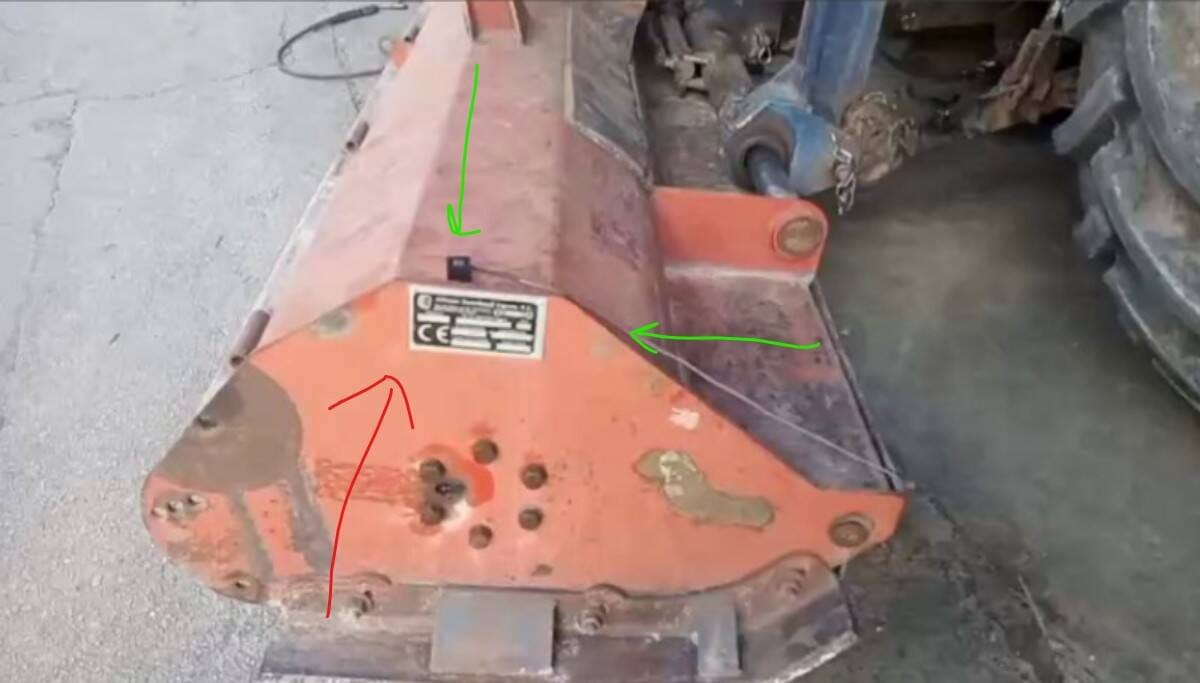
Мисолҳои маъмулии ҳамвориҳои ислоҳ ва ҷойгиршавии сенсорҳо барои конфигуратсияҳои маъмулии ротор:
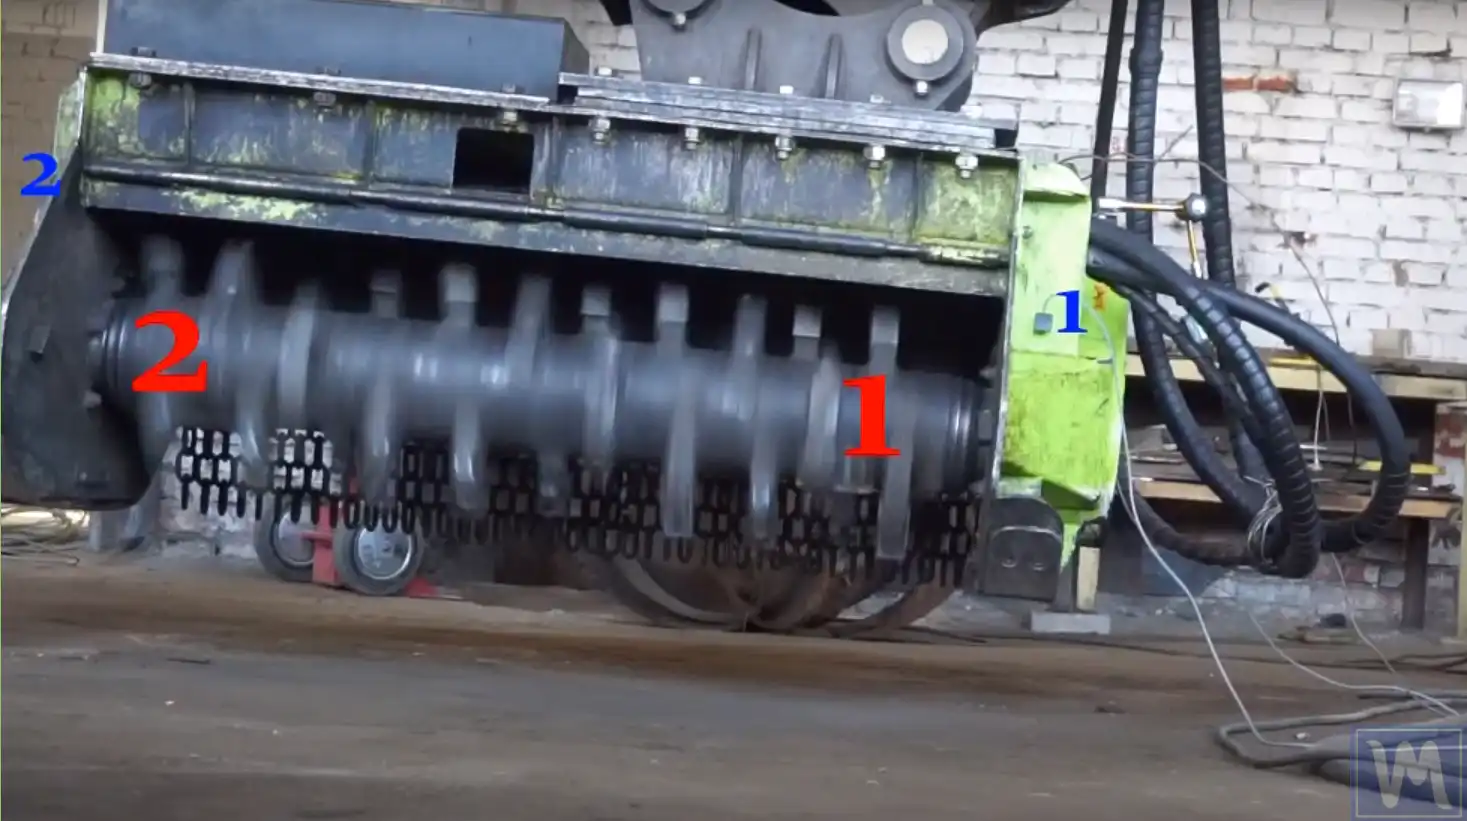
5. Тартиботи Мутавозункунии Дуҳамворӣ
Пеш аз давиши аввал, мутмаин шавед, ки чизе барои мутавозункунӣ мавҷуд аст — ва ба ченкуниҳо метавон бовар кард:
- Сустшавии болиштакҳо нест (тасмаҳо кушода шудаанд, роторро бо аҳрум ҳаракат диҳед), тарқиш нест, ҳама мустаҳкамкунандаҳо сахт.
- Ротор дар ҳолати корӣ: ҳама тиғаҳо/чакушҳо/кордҳо насб шудаанд, ротор тоза.
- Сенсорҳо ба таври радиалӣ дар қобиқи болиштакҳо; нишонаи тахометр дар тӯб; кабелҳо аз ротор дур маҳкам карда шудаанд.
- Дар Виброметр реҷа: rpm дуруст ва устувор хонда мешавад; амплитуда дар доираи ~10–20% ва фаза дар доираи ~10–20° байни давишҳо такрор мешавад.
- Ҷузъи 1× дар спектр бартарӣ дорад. Агар гармоникаҳои 2× ё болотар бартарӣ дошта бошанд — аввал номутобиқатӣ/сустшавиро ислоҳ кунед.
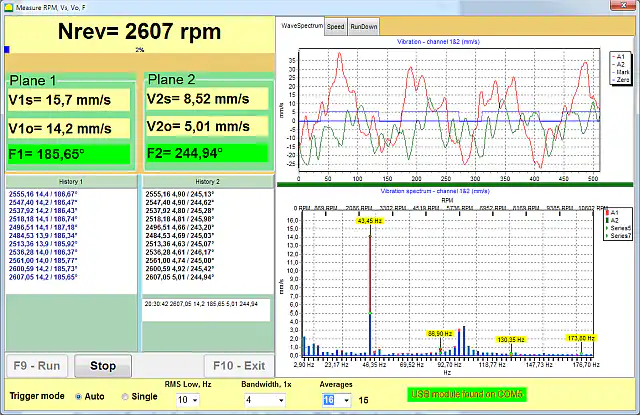
Мутавозункунии дуҳамвории саҳроӣ истифода мебарад усули коэффисиенти таъсир — дастгоҳ вокуниши мошинро “меомӯзад”, аз рӯи вазни маълуми вазни озмоишӣ:
-
Run #0 — асосӣ
Роторро дар суръати мутавозункунии интихобшуда бидуни вазнҳои озмоишӣ оғоз кунед ва ларзиши ибтидоиро (амплитуда ва фаза) дар ҳар ду канал чен кунед.
Барои ҳар давиши силсила як rpm-и якхеларо нигоҳ доред — дар доираи ~100 rpm. Агар суръати корӣ ба резонанс афтад ё ларзиш аз 40–50 мм/с зиёд шавад, дар ду марҳила бо rpm-и коҳишёфта оғоз карда, мутавозун кунед.
-
Run #1 — вазни озмоишӣ дар Ҳамворӣ 1
Мошинро қатъ кунед, вазни озмоиширо дар Ҳамворӣ 1 дар мавқеи нишонашуда насб кунед, оғоз кунед ва дубора чен кунед. Вазни озмоишӣ бояд амплитуда ё фазаро 20–30% — вагарна асбоб чизе барои ҳисоб кардан надорад (массаро зиёд кунед). Истифода баред ҳисобкунаки вазни озмоишӣ барои баҳодиҳии ибтидоӣ.
-
Run #2 — вазни озмоишӣ ба Ҳамворӣ 2 кӯчонида шуд
Вазни озмоиширо аз Ҳамворӣ 1 ба Ҳамворӣ 2 кӯчонед (кӯчонида шуд, на болои он илова карда шуд!) ва боз як маротиба чен кунед.
-
Ҳисобкунӣ
Нармафзор массаи ислоҳ ва кунҷро барои ҳар ҳамворӣ ҳисоб мекунад, ду ҳамвориро якҷоя ҳал карда, то таъсири мутақобилаи байни канорҳои ротор ба назар гирифта шавад.
-
Ислоҳ
Ҳама вазнҳои озмоиширо хориҷ кунед ва вазнҳои ислоҳро насб кунед радиуси якхела ҳамчун вазни озмоишӣ. Ҷӯшдиҳӣ барои барабанҳо ва вентиляторҳо стандарт аст (танҳо барои дарзи ҷӯш ~100 г ҳисоб кунед); болтҳо, шайбаҳои занҷир ё бандакҳои шланг низ вобаста ба ротор кор мекунанд.
-
Тасдиқ ва танзими ниҳоӣ
Давиши санҷишӣ анҷом диҳед (гардиши ислоҳӣ (trim run)). Коҳиши ларзиш аз 3–10× дар давоми 1–2 такрор барои мошини аз ҷиҳати механикӣ солим муқаррарист. Барнома вазни иловагии хурдро ҳисоб мекунад; такрор кунед, то дар доираи рухсат бошед.
Вақте ки кунҷи ислоҳи ҳисобшуда байни ду нуқтаи мустаҳкамкунии дастрас (тиғаҳо, сӯрохиҳои болт) меафтад, массаи лозимӣ метавонад ба мавқеъҳои мавҷуда бо калкулятори таҷзияи массаи ислоҳкунандаи дуҳамворӣ, ва ҳассосияти асосии як ҳамвориро метавон бо ҳисобкунаки коэффисиенти таъсир.
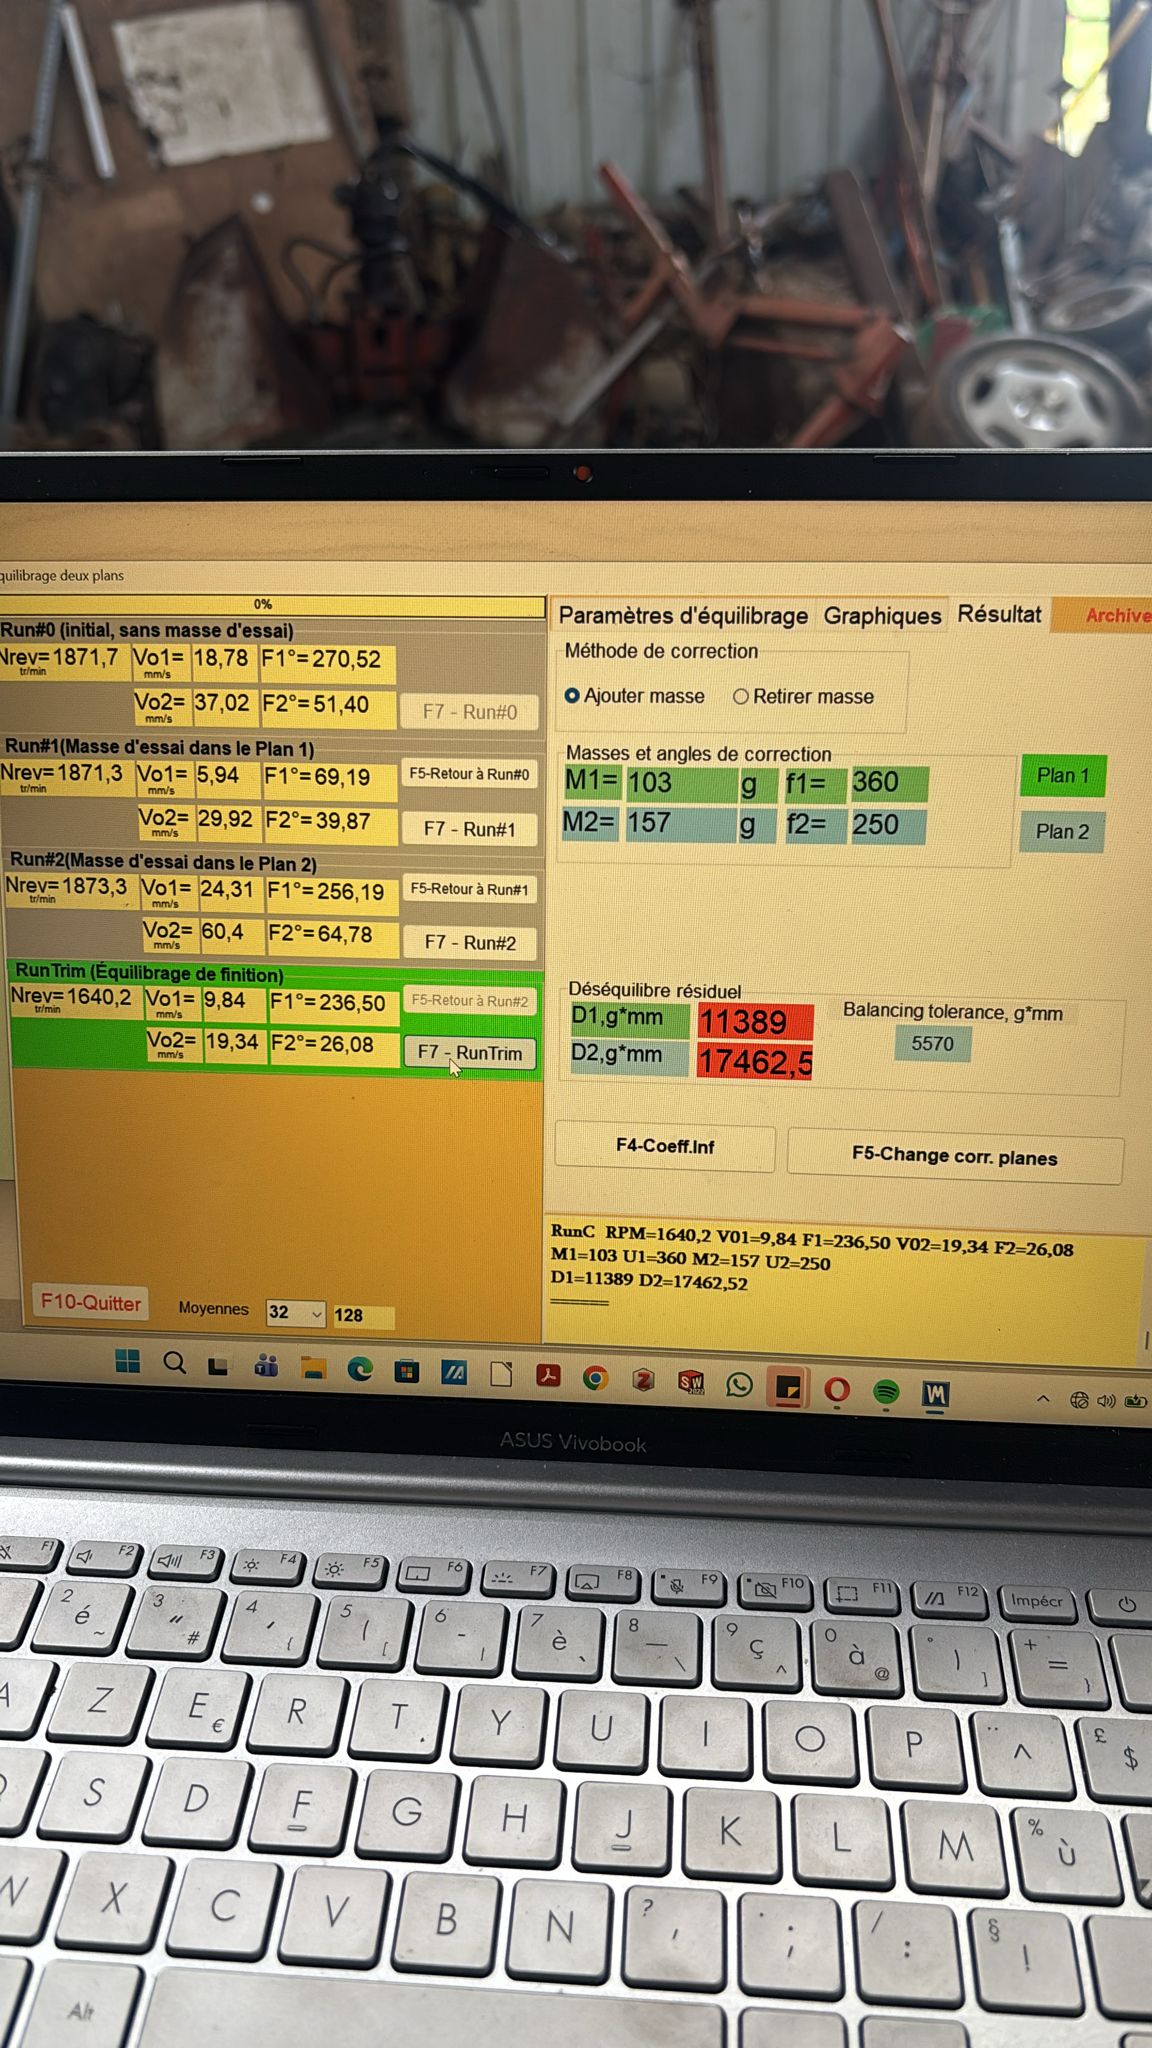
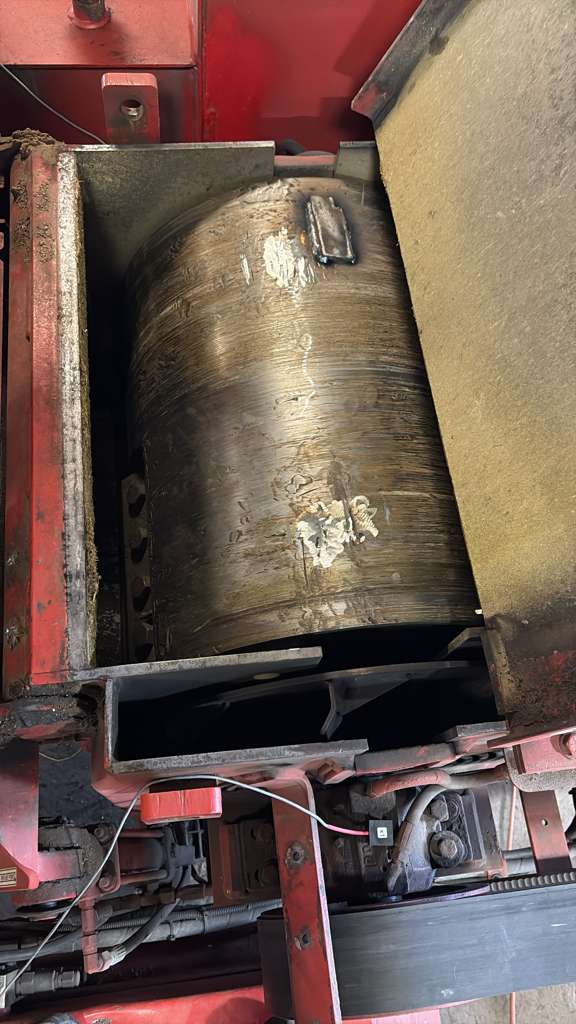
6. Ҳисоб кардани Кунҷи Ислоҳ — Ягона Нуктаи Муҳимтарин
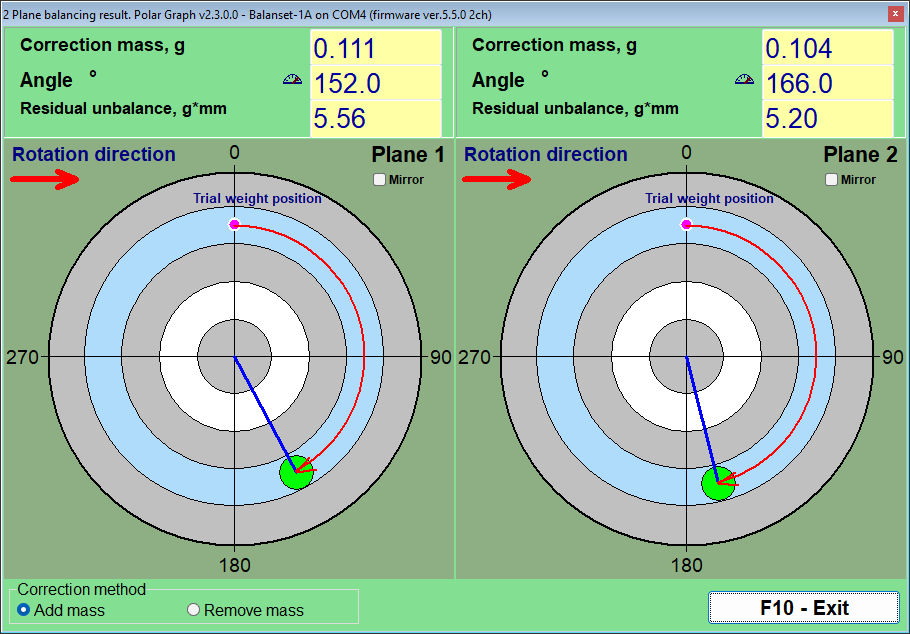
Кунҷи ислоҳ ҳисоб карда мешавад аз мавқеи вазни озмоишӣ (0°), дар самти гардиши ротор. На бар зидди гардиш, ва на аз нуқтаи худсарона.
Мисол: вазни озмоишӣ дар мавқеи “соати 12” буд ва ротор ба тарафи ақрабаки соат мегардад, агар ба он нигоҳ кунед. Ҳисобот 90° нишон медиҳад → вазни ислоҳкунӣ ба мавқеи “соати 3” мегузарад. Хатои маъмул — ҳисоб кардан бар зидди гардиш аст (насб дар 360−70 = 290° ба ҷои 70°) — дар натиҷа ларзиш он гоҳ меафзояд ба ҷои паст шудан.
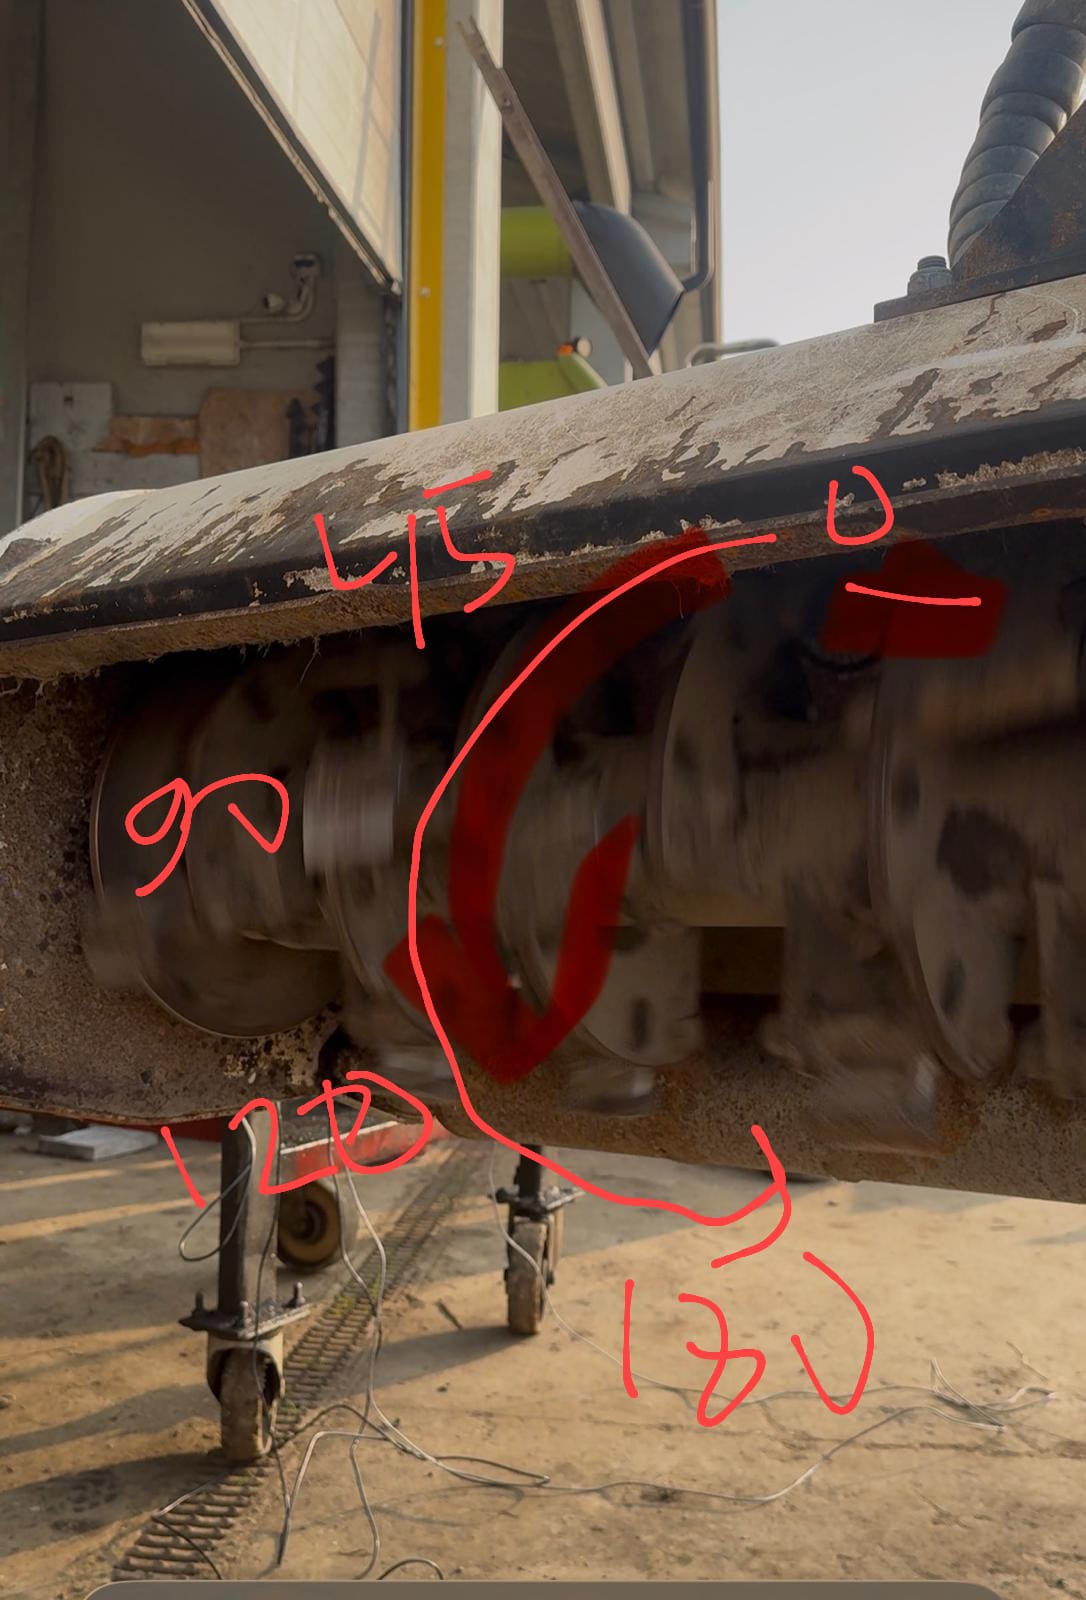
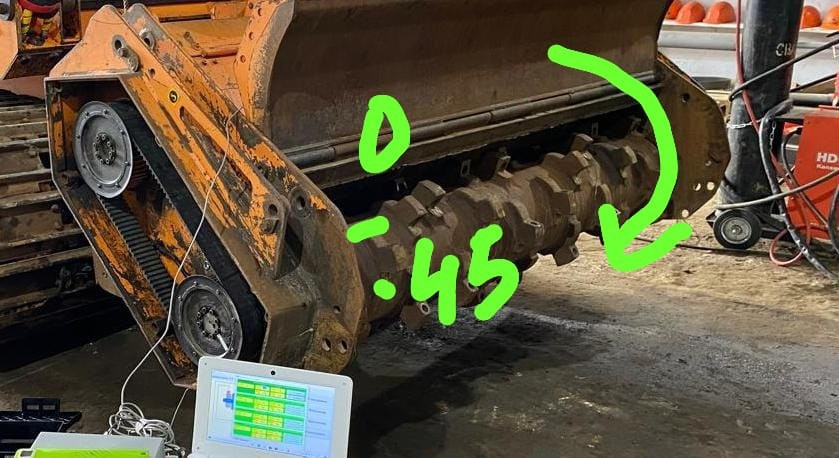
Дар графики қутбӣ нармафзор инро ба таври дидашаванда нишон медиҳад: нуқтаи гулобӣ мавқеи вазни озмоишӣ (0°) аст, нуқтаи сабз ҷои рафтани массаи ислоҳ аст, ва тири сурх самти гардишро нишон медиҳад.
7. Натиҷаҳо ва Рухсатҳо: Кор Кай Анҷом Ёфтааст?
Ду системаи баҳодиҳӣ дар паҳлуи ҳам истифода мешаванд — онҳоро ба ҳам наомезед: мм/с (суръати ларзиши мошини ҷамъшуда, ISO 10816/20816) ва g·mm (номувозинатии боқимонда худи ротор, ISO 1940/21940-11). Асбоб ҳар дуро гузориш медиҳад.
| Минтақа | Суръати вибратсия (RMS) | Арзёбӣ |
|---|---|---|
| A | то 1.4 mm/s | Аъло — мисли мошини нав |
| B | 1.4 – 2.8 mm/s | Хуб — барои кори дарозмуддат мувофиқ |
| C | 2.8 – 4.5 mm/s | Барои муддати маҳдуд қобили қабул |
| D | боло аз 4.5 mm/s | Ғайри қобили қабул — амал лозим аст |
Танзимоти саҳроӣ: барои техникаи кишоварзӣ дар такягоҳҳои нарм ҳадҳо нармтаранд — то 7–8 мм/с аллакай натиҷаи хубест барои майдакунак; дар он ҷо пайгирии 0,5 мм/с бемаъност. Мушоҳида кунед ҷузъи 1×, на танҳо ларзиши умумӣ: мутавозункунӣ маҳз ҳамон қисмро коҳиш медиҳад.
Дисбаланси боқимонда бо дараҷаҳои G баҳо дода мешавад (G16 — роторҳои кишоварзӣ ва валҳои кардан, G6.3 — вентиляторҳо, барабанҳо ва роторҳои умумӣ, G2.5 — турбинаҳо ва мошинҳои асбобсозӣ, G1–G0.4 — шпинделҳо). g·мм-и иҷозатшуда барои ҳар ҳамворӣ барои масса, суръат ва дараҷаи ротори шумо метавонад бо калкулятори номувозинатии боқимонда (ISO 21940-11) — ҳамон ҳисобкунак дар нармафзори Balanset-1A насб шудааст.
8. Агар ларзиш паст нашавад
Ҷадвали ташхиси зуд барои ҳолатҳои маъмултарини “бадтар шуд / ҳамгиро намешавад”:
| Аломат | Сабаби эҳтимолӣ | Чӣ бояд кард |
|---|---|---|
| Пас аз насби вазни ислоҳ, ларзиш ба ҷои паст шудан баланд шуд | Кунҷи ислоҳ дар самти нодуруст гузошта шуда буд — бар зидди гардиши ротор ба ҷои ҳамсуяш | Кунҷро дубора нишон гузоред: аз мавқеи вазни озмоишӣ (0°) оғоз кунед ва дар самти гардиши ротор ҳисоб кунед |
| Бо ҳар давиши нав, барнома илова кардани масса ба масса бештарро талаб мекунад | Усули ислоҳ дар танзимот ба “хориҷ кардани масса” гузошта шудааст, ҳол он ки дар воқеъ вазнҳо илова карда мешаванд, аз ин рӯ аломати натиҷа баръакс аст | Танзимоти мутавозункуниро кушоед ва усули ислоҳро ба “илова кардани масса” тағйир диҳед |
| Тағйироти хурди суръат (50–100 rpm) сатҳи ларзишро якчанд маротиба тағйир медиҳад | Суръати мутавозункунӣ дар резонанси сохторӣ ё наздики он аст | Графики RunDown (истодагарӣ бо инерсия)-ро сабт кунед ва суръати мутавозункуниро берун аз минтақаҳои резонанс интихоб кунед |
| Вокуниш ба вазнҳои насбшуда мутаносиб нест; натиҷаҳо аз такрор ба такрор ҷаҳиш мезананд | Мошин ба таври ғайрихаттӣ рафтор мекунад (такягоҳҳои нарм, сохтори кӯҳна ё зарардида) | Нисфи — ё се як ҳиссаи — массаи ҳисобшударо дар ҳар такрор насб кунед ва давиши санҷиширо такрор кунед |
| Амплитуда ва фаза дар ҳар давиш гуногунанд, гарчанде ки чизе тағйир наёфтааст | Нуқсонҳои механикӣ (сустшавии болиштакҳо, тарқишҳо, болтҳои суст) ё фаъолшавии дурӯғини тахометр | Аввал механикаро таъмир кунед; мутмаин шавед, ки танҳо як нишона нури тахометрро инъикос мекунад |
| Барнома суръатеро нишон медиҳад, ки 2–3 маротиба аз воқеӣ баландтар аст | Тахометр инъикосҳои иловагӣ мебинад: сӯрохиҳои шкив, нуқтаҳои дурахшон, канораҳои тиға | Нишонаи инъикоскунандаро ба тӯб ё вал кӯчонед; дигар сатҳҳои инъикоскунандаро бипӯшонед ё хира кунед |
| Дар спектри FFT қуллаи 2× (ё силсилаи қуллаҳои 3×, 5×, 6×) аз қуллаи 1× баландтар аст | Номутобиқатии вал ё сустшавии механикӣ — ин дисбаланс нест | Аввал муфтаҳо, ҷойгузиниҳо ва мустаҳкамкунандаҳоро таъмир кунед, ва баъд аз он мутавозун кунед |
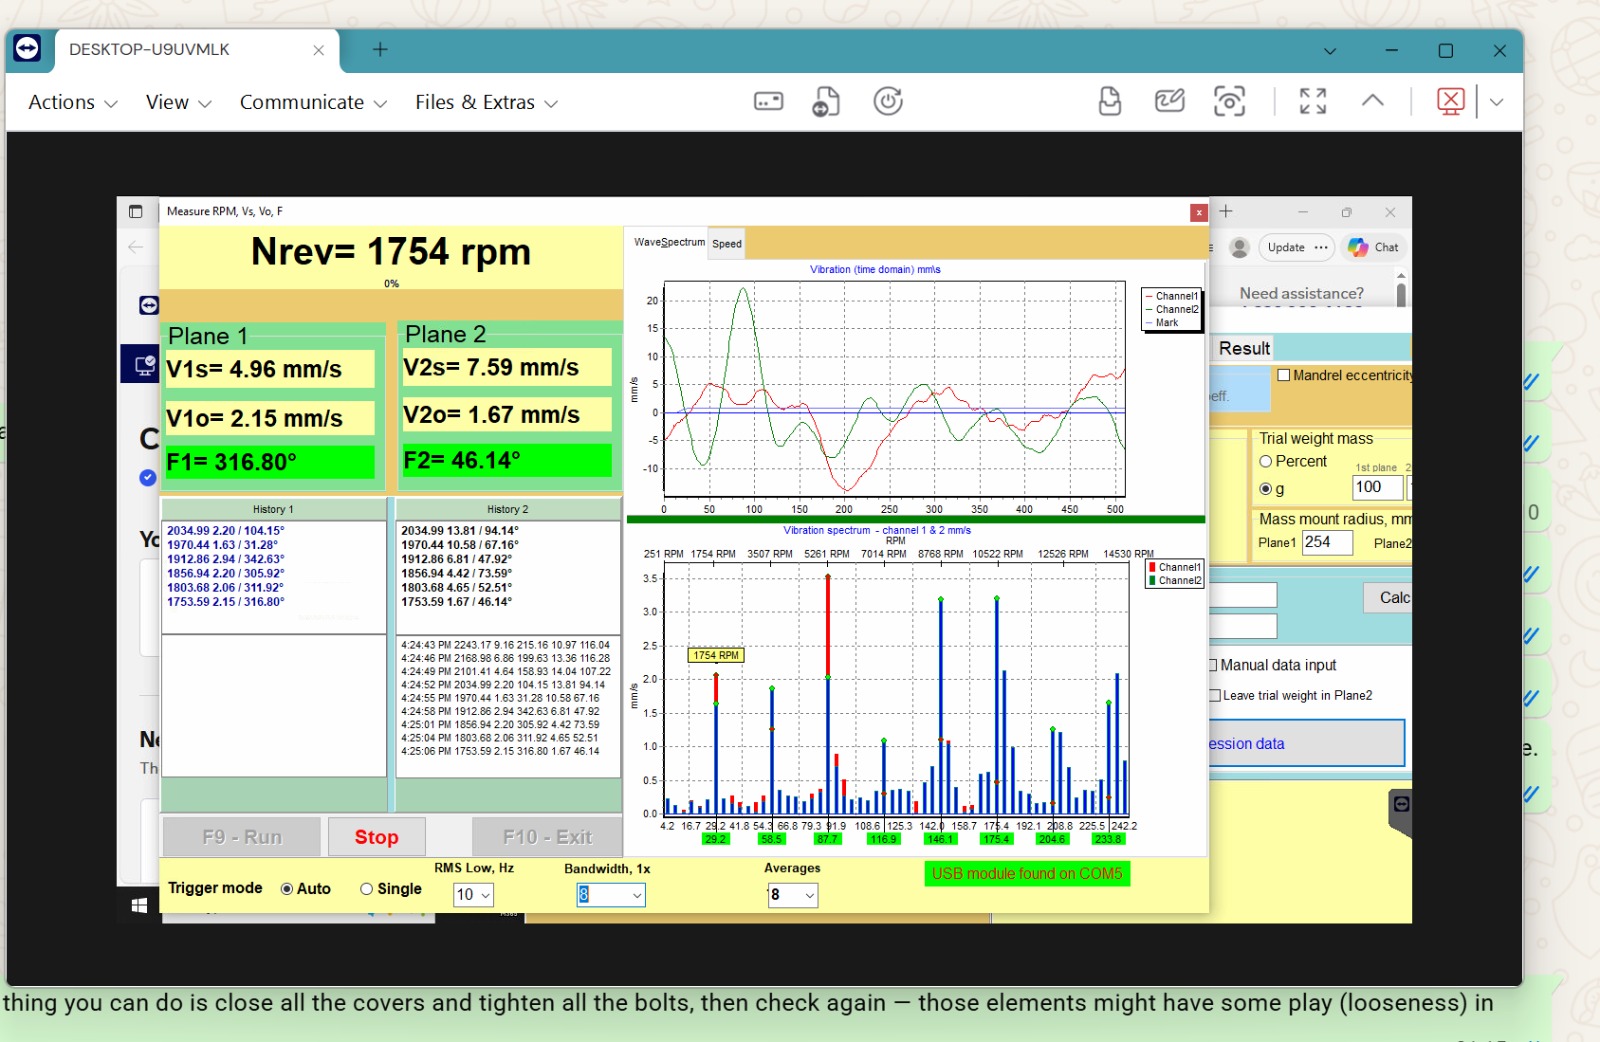
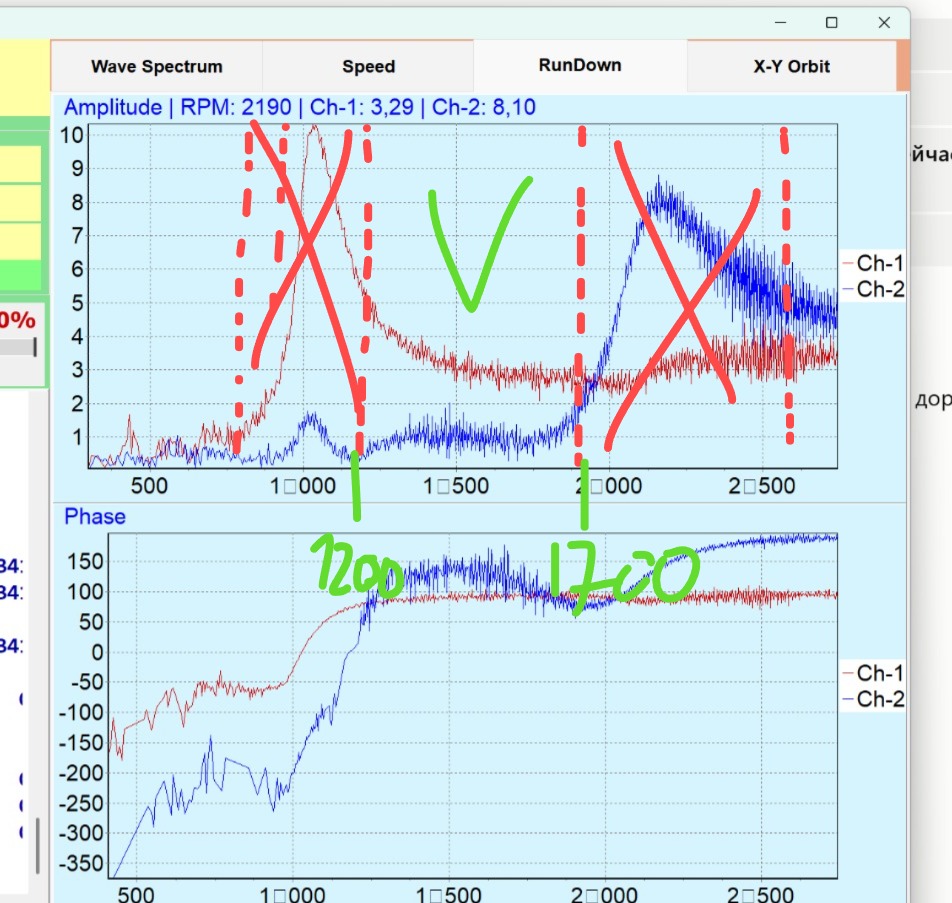
Дарахти пурраи ташхис — хондани спектр, ҷустуҷӯи резонанс, гунаҳкорони воқеӣ аз ҳолатҳои дастгирӣ — дар пойгоҳи дониш ҷойгир аст: Ларзиш паст намешавад: сабаби воқеиро ёфтан.
9. Мутавозункунии Дуҳамворӣ бо Balanset-1A
Balanset-1A системаи мутавозункунии дуканалӣ дар асоси компютер аст, ки барои мутавозункунии ротор дар як ва ду ҳамворӣ ҳам дар шароити саҳроӣ ва ҳам дар муҳити истеҳсолот пешбинӣ шудааст. Дар реҷаи ду ҳамворӣ он суръати ротор ва ларзиши 1× (RMS ва фаза) дар ҳар ду канал ҳамзамон ва параметрҳои вазни ислоҳро барои ҳар ду ҳамворӣ якбора ҳисоб мекунад — бо дар бар гирифтани графики қутбӣ, сабти давишҳо ва дисбаланси боқимондаи ба даст омада нисбат ба рухсати ISO интихобшуда.
| Параметр | Balanset-1A |
|---|---|
| Каналҳо | 2 канали ларзиш + канали тахометри лазерӣ |
| Суръати вибратсия (RMS) | 0.02 – 80 mm/s |
| Минтақаи басомад | 5 – 550 Гц (спектри FFT то 1000 Гц) |
| Диапазони суръат | 100 – 100,000 rpm |
| Дақиқии фаза | ±1° |
| Ҳамвориҳои балансировка | 1 ё 2 |
| Вазни ротор | Бо усул маҳдуд намешавад (рекорди воқеӣ — ротори 24 000 кг) |
| Талаботи Компютер | Windows 7/8/10/11, USB; ҳар лэптопи офисӣ |
| Нармафзор | Харидории якдафъагӣ, навсозиҳои ройгон, бидуни обуна |
Нармафзор: танзими дуҳамворӣ ва намоиши натиҷаҳо
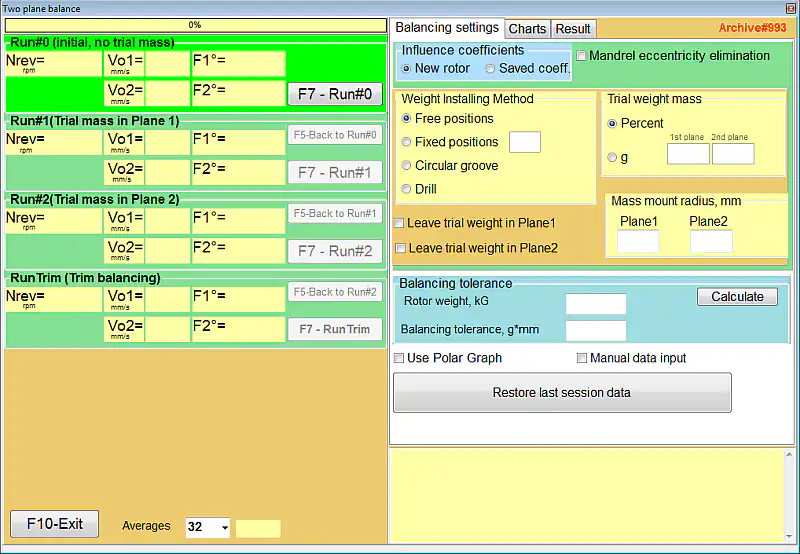
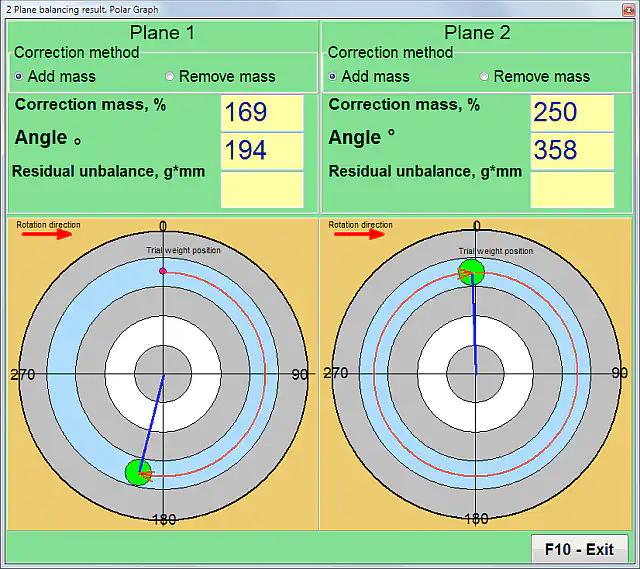
Роторҳоро худатон мутавозун кунед — дар ҷои кор, дар болиштакҳои худ
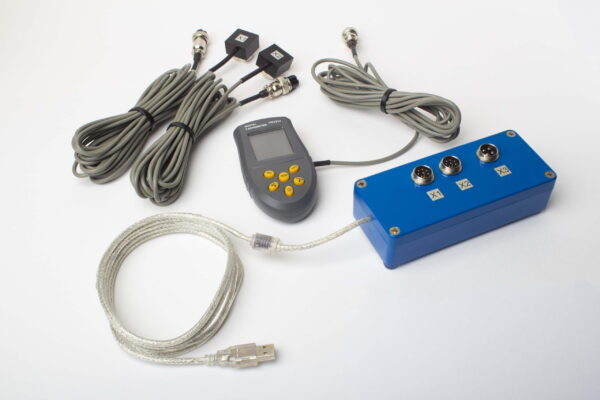
Маҷмӯаи Пурраи Balanset-1A — €1,975, ҳама чиз дохил карда шудааст: воҳиди ченкунӣ, 2 сенсор, тахометри лазерӣ, пояи магнитӣ, тарозу, нармафзор бо навсозиҳои умрбод ройгон. Дар саросари ҷаҳон дар майдакунакҳо, вентиляторҳо, майдакунандаҳо, валҳои кардан ва шпинделҳо истифода мешавад — бо дастгирии ройгони почтаи электронӣ, ки бар садҳо кори воқеии мутавозункунӣ такя мекунад.
10. Видео: Balanset-1A дар Амал
Шарҳи кутоҳи мутавозункунии саҳроӣ бо Balanset-1A — аз танзими сенсорҳо то давиши ниҳоии танзим. Видеоҳои бештар, аз ҷумла мисолҳои хоси мошин, дар Каналии YouTube-и Vibromera.
11. Саволҳои зудпурсидашаванда
Оё барои мутавозун кардани ротор бояд массаи онро донам?
Не. Ҳисоби вазни ислоҳ танҳо ба массаи вазни озмоишӣ ва радиуси насби он ниёз дорад. Массаи ротор танҳо барои баҳодиҳии вазни озмоишӣ ва барои ҳисобкунаки рухсати ISO 1940 (дараҷаи G) истифода мешавад.
Андоза ё массаи ҳадди аксари ротор барои мутавозункунии дуҳамворӣ чист?
Усули зариби таъсир массаи роторро маҳдуд намекунад — асбоб вокуниши такягоҳҳоро чен мекунад, на худи ротор. Рекорди воқеӣ бо Balanset-1A ротори резакунандаи заводи қанд бо вазни 24 000 кг аст, ки то 0,47 мм/с мутавозун карда шудааст.
Он дар кадом диапазони суръат кор мекунад?
Расман аз 100 rpm; дар амал мутавозункунӣ дар зери ~300 rpm душвор аст (сигнали сусти сенсор дар басомадҳои паст). Диапазони боло ба даҳҳо ҳазор rpm мерасад — шпинделҳои суръати баланд то дараҷаҳои G1–G0.4 мутавозун карда мешаванд.
Оё метавонам роторро бе хориҷ кардан аз мошин мувозинат кунам?
Бале — ин мақсади асосии мутавозункунии динамикии саҳроӣ аст: ротор дар болиштакҳои худ, дар шароити воқеии кор, мутавозун карда мешавад. Ченкуниҳо одатан 15–30 дақиқа ва инчунин вақти насби вазнҳоро мегиранд.
Чӣ гуна фаҳмам, ки як ҳамворӣ кофист?
Қоидаи амалӣ (ISO 21940-11): агар паҳнои ротор аз нисфи диаметри он камтар бошад (дар амал — аз се як ҳисса), одатан як ҳамворӣ кофист. Роторҳои дароз — барабанҳо, валҳо, равандаҳои паҳн — ба ду ҳамворӣ ниёз доранд, зеро ду канор ба ҳамдигар таъсири мутақобила мерасонанд.
Чаро пас аз насб кардани вазни ҳисобшуда ларзиш зиёд шуд?
Чор сабаби маъмулӣ: кунҷи ислоҳ бар зидди гардиши ротор гузошта шуда буд; усули ислоҳ дар танзимот ҳангоми илова кардани вазнҳо “хориҷ кардани масса” буд; суръати мутавозункунӣ ба резонанс наздик аст; ё тамоми массаи ҳисобшуда ба мошини ғайрихаттӣ насб карда шуд (аввал нисфашро насб кунед). Агар ҳеҷ кадоме аз инҳо мувофиқат накунад, нуқсонҳои механикиро ҷустуҷӯ кунед: сустшавӣ дар болиштакҳо, тарқишҳо, қисмҳои сустшуда.
Оё обунаи нармафзор ё калибркунии солона вуҷуд дорад?
Не. Нармафзори Balanset-1A як харидории якдафъагӣ бо навсозиҳои ройгон ва насбҳои беохир аст, ва асбоб ба калибркунии солона ниёз надорад — зарибҳои калибркунии заводӣ бо ҳар маҷмӯа меоянд.
Оё он валҳои кардан (интиқолиро) мутавозун мекунад?
Бале — вали кардани оддӣ дар ду ҳамворӣ мутавозун карда мешавад; вазнҳо бо бандакҳои шланг, ки бо мустаҳкамкунандаи резба маҳкам шудаанд, бароҳат насб мешаванд (0,5 мм/с ниҳоӣ дар ҳолати воқеӣ). Валҳое, ки такягоҳҳои миёна доранд ва ба 3–4 ҳамворӣ ниёз доранд, соҳаи Balanset-4 мебошанд. Буғуми универсалии кӯҳна бояд аввал иваз карда шавад — мутавозункунӣ сустшавиро табобат намекунад.

