Balanset-1A · Vibromera · 转子现场平衡
使用Balanset-1A进行现场平衡的分步完整指南
这是快速指南的扩展版本。它补充了简短说明中未涉及的内容:尼古拉在聊天中反复向客户讲解的技巧和规则(约650次支持对话),以及来自 官方软件手册 (涵盖2.2.x和2.3.x两个版本)。本文力求尽可能全面、通俗易懂:你可以像读教科书一样从头读到尾,也可以像查阅参考书一样按章节查找。
一半原则
无误差角度基准
约40个问题及其解决方法
典型机器
ISO 1940 · ISO 10816/20816
要点精要——决定一切的八条规则
如果你只记住这些要点,大多数平衡作业都能成功
根据尼古拉的经验,50–90%的“平衡不了”案例其实是轴承、裂纹或共振问题——而不是不平衡。拆下皮带,用撬杆沿两个方向晃动轴,检查焊缝,拧紧螺栓。哪怕轴承有一点点间隙,都会使平衡完全无法进行。
绝不要一次性安装仪器计算出的全部质量。先安装一半(对于接近平衡的转子则安装三分之一),进行一次微调运行,观察响应。实际机器是非线性的——全部质量往往会导致过度补偿,使角度翻转180°。
校正质量角度是从该平面试重安装位置开始,沿转子旋转方向测量的,而不是从反光标记开始!这是初学者最常犯的头号错误。每个平面都有各自的零点。
一次有效的试运行应使1×幅值变化20–30%,或使相位变化20–30°。变化再小,仪器就没有依据可用——计算结果会毫无意义:请增大试重并重新运行。变化超过两倍同样不好。
平衡之前,打开振动测量仪(F5)观察:幅值和相位必须可重复(分散度不超过10–15%,相位不超过10°)。“漂移”的读数是共振或机械问题的信号:此时不要进行平衡。
转速改变100–200 rpm时振动出现急剧跳变,相位翻转约180°,校正配重“转圈圈”也找不到解——这就是共振。可以通过降速曲线或敲击测试找到共振点,然后在曲线平坦的“平台”区域进行平衡,并留出20–30%的转速余量。
转速、传感器和转速表以及标记的位置、皮带张力——每次运行都必须完全一致。只要有任何改动(哪怕是焊接后刚度的变化),都要从头重新开始流程,从 Run 0 以及试重。
微调迭代永远不会真正“结束”——仪器总会建议再加一个小配重。参考标准:低于约5 mm/s是不错的现场结果;低于2 mm/s时,硬币能立起来。状态良好的机器通常4–5次运行就能平衡好;如果已经运行了很多次仍无结果,就要去找机械方面的原因。
工作原理——通俗易懂的理论讲解
用五分钟的理论,解释整个流程中每一个看似“奇怪”的地方
什么是不平衡
理想转子的质量分布均匀,其重心恰好位于旋转轴线上。而实际转子总会有一个“重点”:堆焊、磨损、粘附的污垢、制造误差。转子旋转时,这部分多余质量会把转子向自己一侧拉——每转一圈一次。结果就是恰好在旋转频率上出现振动:这被称为 1× 分量 (“一倍频”),或 每转一次的振动。平衡的任务就是添加(或去除)一个配重,使其抵消这个重点。
n ——转速,单位rpm。例如:1,500 rpm → 1× = 25 Hz。不平衡产生的力随 正方形 的平方成正比:转速为3,000 rpm时,同样的重点造成的振动比1,500 rpm时强四倍。
屏幕上的三个数字:V1s、V1o和F1
| 读数 | 说明 | 它的用途 |
|---|---|---|
| V1s / V2s ——总振动 | 整个频带范围内的总振动水平(RMS),单位mm/s。它把不平衡、轴承、不对中、皮带、干扰等所有因素都一并计入在内。 | 评估机器的总体状态,并与ISO 10816/20816的限值进行比较。 |
| V1o / V2o ——1×分量 | 严格在转子旋转频率上的振动,单位mm/s。这正是不平衡所产生的振动。 | 平衡过程的关键参数:仪器正是根据1×分量的幅值和相位来计算配重的。 |
| F1 / F2 ——1×相位 | 振动矢量相对于转速表所看到的反光标记的角度。 | 告诉你 其中 是重点在拉扯,而不仅仅是 有多硬. |
关键的快速检验:比较Vo与Vs。 1×分量在物理上不可能大于总振动。如果 Vo ≈ Vs,几乎所有振动都来自不平衡,平衡会有帮助。如果 Vo 明显小于 Vs(例如 V1s = 12 mm/s,但 V1o = 1 mm/s),那么晃动的不是转子:能量集中在谐波和噪声中(轴承、不对中、间隙),在找到真正原因之前,平衡毫无意义。检查 频谱.
影响系数法——为什么需要试重
仪器对你的机器一无所知:既不知道转子质量,也不知道轴承座的刚度,更不知道皮带和机架的影响。因此,仅凭初始振动是无法计算出配重的。整个流程的设计思路是向机器“提问”:
- Run 0 ——在不安装任何配重的情况下测量初始振动矢量(幅值和相位)。
- Run 1 ——安装一个 试验重量 在已知位置安装一个已知质量的配重,并测量 矢量发生了怎样的变化。这就是那个“问题”:系统会回答它对配重有多敏感、相位朝哪个方向偏移。这个答案就被称为 影响系数.
- 剩下的就是算术问题了:已知对已知配重的响应,仪器就能计算出需要在什么角度安装多大的配重,才能完全补偿初始矢量。
为什么无法“一次到位”——非线性
仪器的计算假设系统是线性的:质量增加一倍,振动的变化也增加一倍。而实际机器是非线性的:间隙、支撑柔度、摩擦、空气动力。用尼古拉的话直白地说:你加了100 g,振动上升了10 mm/s;再加100 g,按计算应该是+20,但实际结果却是+34或+14。仪器画的是一条直线,而现实是一条曲线。
由此可得出两个实际结论:
- “一半原则”:安装计算质量的1/2,然后用一次微调运行来检验。如果振动恰好下降了一半,说明系统是线性的——可以继续加上剩余部分。如果结果“漂移”了,就分步逐渐调整(详情见 《平衡》 章节)。
- 平衡是一个迭代过程,而不是一次精准命中。两三次微调运行是正常的,并不代表出了什么问题。
两套标准——原因与结果
平衡涉及两组不同的量,人们经常把它们混淆:
- g·mm与G等级(ISO 1940 / ISO 21940-11) - 的 原因多少多余质量存在于转子本身、位于哪个半径处。这是转子自身的属性,与它安装在哪里无关。
- mm/s(ISO 10816 / ISO 20816) - 的 影响:机器晃动的剧烈程度。它取决于支撑、基础和共振情况。
在现场作业时使用mm/s;而在平衡机上,以及标准要求提供G等级报告时,才需要用到g·mm。软件中有一个 ISO 1940公差计算器 ——参见 《微调运行与结果评估》 节。
准备工作:安全与机械状况
半小时的检查,能节省一整天的平衡作业时间
安全
在安装传感器或配重之前,请先停机,并确保机器不会意外启动。 任何手动操作都只能在机器完全停止的状态下进行。
- 不要站在转子的旋转平面内 在运行期间——一旦有配重松脱,正好会飞向那个方向。转速超过2,000 rpm时,还要把放笔记本电脑的桌子移到安全位置。
- 安装配重时必须确保在运行转速下绝不会脱落:“飞出去的配重就是一枚真正的弹片。”用磁铁作配重,在运行转速下必然会飞脱。
- 转子和皮带传动上的标准防护罩应保持安装到位;工具要远离旋转部件。
- 不要对存在裂纹、叶片损坏或明显跳动的转子进行平衡——请先修复。
- 不要在机器表现不稳定或进入共振状态的转速下运行。
- 不要把转速表放在风机进气气流附近——曾发生过转速表被吸入叶轮的案例。
机器检查:诊断顺序
平衡只能消除不平衡。其他一切问题——裂纹、轴承间隙、紧固件松动、不对中、共振——它都无法解决,反而常常会把它们掩盖。一个经过验证的排查顺序: 1) 轴承 → 2) 裂纹 → 3) 螺栓 → 4) 共振.
停机状态下的检查清单
0 / 10
用“耳朵和手”诊断——值得学习
- 倾听机器的声音。 在升速和降速过程中沿各部件走一圈:哪里发出咔嗒声、敲击声或沙沙声,比任何仪器都能更精确地指出问题部件。在降速过程中,留意声音消失的那一刻。
- 用手, 检查每一个紧固件和盖板——哪里发出咔嗒声,哪里就是松动的。
- 电气问题还是机械问题? 在运行中切断电源:电磁振动会立即消失,机械振动则随转速逐渐减弱。50/100 Hz(使用变频器时为300 Hz)处的峰值属于电气问题,而不是不平衡。
- 同一机架上的两个转子 以相同转速运转的两个转子无法同时进行平衡——仪器无法区分它们各自的贡献。请拆下皮带,逐一分别处理。
- 振动在远离转子的地方反而增大 (梯子、驾驶室或后视镜在晃动,而轴承座本身却很平静)——这是某个松动结构件的共振,而不是不平衡:请把传感器直接装在晃动的部件上,找出它的频率。
设备、连接与软件
通道、转速表、固件、设置——第一次测量之前需要准备的一切
套件内容与通道
- Balanset-1A:USB主机、两个 振动传感器 (加速度传感器), 激光转速表, 反光带, 磁力架、秤、便携箱。整套设备均由笔记本电脑的USB接口供电——完全不需要电池。
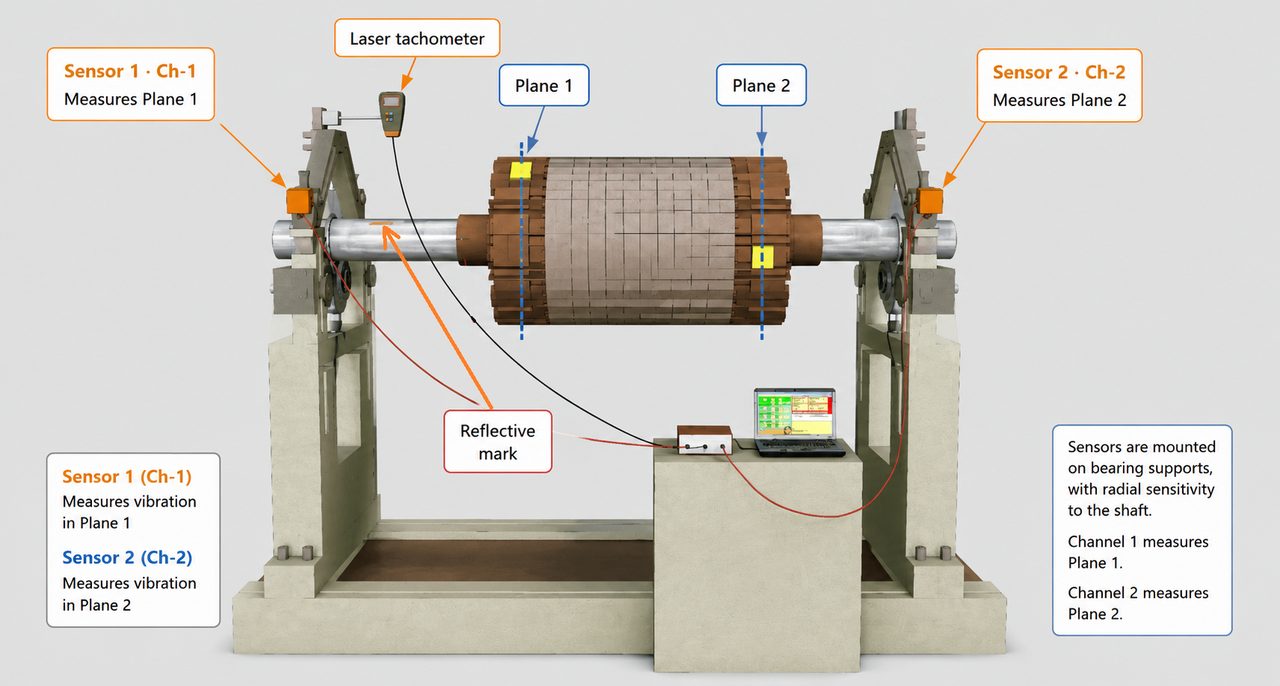
- 传感器1 → 接口Ch-1(旧款外壳上为X1) → 平面1;传感器2 → Ch-2(X2) → 平面2。 单平面平衡使用通道1。转速表接入Tacho接口(X3)。每个通道都单独校准——不要混用。
- 整个软件中通道颜色保持一致:Ch-1——深红色,Ch-2——蓝色,转速表——紫色。
转速表需要按三次才能开机
ON → AUTO → LASER。 如果没有按下LASER,激光束会很暗,读取标记时会出现丢失。转速表内没有电池——它通过电缆供电;不要打开电池盒盖,也不要打开外壳。转子旋转时,转速表显示屏应显示以rpm为单位的转速。
连接到电脑
- 将传感器和转速表连接到主机,再把主机连接到电脑的USB接口。连接顺序没有严格要求:软件随时都能自动找到设备。
- 启动软件,等待 绿色状态行 位于主窗口底部: 在COMx上发现USB模块。该设备会在系统中显示为“Arduino Due”COM端口。
- 黄色闪烁状态行表示尚未找到设备(仍在搜索中);橙色表示电缆已拔出,或端口被其他程序占用。点击状态行本身会立即触发一次重新连接尝试。
- 如果在会话过程中电缆被拔出,直接重新插上即可:连接和实时数据流会自动恢复,但被中断的那次测量需要重新进行。
软件:版本以及界面的两个“时代”
- 1.71/1.72系列版本 ——这是老版本的经典问题。截至目前,我们建议升级到2.x版本:稳定版已经发布,并且带有降速曲线功能。
- 2.x系列版本 ——重写的核心:连续数据流、降速曲线、敲击测试、轴心轨迹、自适应测量、自动更新、会话恢复。当前的2.3.x版本要求设备固件 5.5.0+ ——使用旧版固件时,测量会被阻止,软件本身会提示进行更新(耗时15–30秒,请勿断开电缆)。
- 注意:不同版本的快捷键并不相同! 在新版本中:F6——Balancing(平衡),F7——Charts(图表),F8——Reports(报告)。在旧版本中:F6——Reports(报告),F7——Balancing(平衡),F8——Charts(图表)。请以按钮上的标签为准——按键功能总是直接印在按钮上。
- 平衡表单有两种—— Classic (单平面和双平面分别有独立窗口)以及 现代 (一个包含运行卡片和实时信号的单一窗口)。可在以下位置选择 F4 – 设置 → 平衡形式。计算原理相同——选用哪个更方便就用哪个。
校准系数——千万不要弄丢!
每台设备都有自己独立的通道校准系数(通常是16–25之间的数字)。这些系数还会重复标注在 设备底部和包装盒上的标签以及套件所附USB闪存盘上的一个文件中。重新安装或升级旧版软件时,必须把它们保留下来(该 F4 – 设置 → 振动灵敏度 选项卡);在新版5.x固件中,这些系数保存在设备本身,不会因更新而丢失。系数只影响以mm/s表示的绝对读数——即使系数不准确,平衡过程本身仍会收敛,但按振动限值进行的评估会出现偏差。
现场救急的小窍门
- 会话恢复。 软件会自动保存每一个平衡步骤。发生崩溃或意外关闭后,在恢复提示中选择“是”,所有运行数据都会恢复。该 菜单 → Restore Session(恢复会话) 按钮也可以手动使用。请注意: 新转子 会永久删除已保存的会话。
- COM端口错误 / PurgeComm Error 22 Windows 11更新之后出现的这个问题是一个已知的普遍问题:请将软件更新到2.x版本(该问题只在该版本中得到修复),拔出并重新插上电缆,如有需要可恢复会话。
- 安装: 使用安装向导时,不要取消勾选数据库组件和驱动程序;Windows会提示重启——在安装完全完成之前不要同意重启;不要把程序文件夹放在OneDrive中;遇到SmartScreen拦截时,通过“更多信息→仍要运行”绕过。
- 来自变频器(VFD)的干扰: 在电缆上加装磁环(首先是通向电机的输出电缆),拧紧传感器接头上的耦合螺母(屏蔽层经过它们——螺母松动会拾取50 Hz干扰),并让笔记本电脑用电池供电运行。不过变频器本身是有用的:它是平滑改变转速、远离共振的便捷方式。
- F12 在任何窗口中都可以把截图保存到Documents\Bs1A\Screenshots文件夹:便于制作报告,也便于向技术支持提问。要向技术支持发送报告,请使用 F1 – 关于 → 报告问题… (附上截图和完整日志)。
- 备件: 转速表是最脆弱的部件,因此要随身携带备用件;传感器几乎坚不可摧;薄弱环节在于电缆和接头。
设备规格(简要)
| 振动速度(均方根值) | 0.02–80 mm/s |
| 工作频带 | 5–1,000 Hz(5–550 Hz 幅值误差 ≤10%,550–1,000 Hz 最高 20%) |
| 速度 | 100–100,000 rpm(实际平衡范围约 300 至约 60,000 rpm) |
| 相位精度 | ±1° |
| 传感器 | MEMS加速度传感器,量程±3g,灌胶封装;电缆长度4–5 m(可按需定制至10–15 m) |
| 转速表 | 激光,工作距离10–500 mm |
| 功率 | 由笔记本电脑的USB接口供电,整套设备 |
| 操作系统 | Windows 7–11(不支持macOS/Android);软件没有许可证或订阅费用,更新免费 |
严重的轴承缺陷可在频谱中看到。
安装振动传感器
一半“平衡不了”的机器,只要正确安装传感器就能解决问题
安装位置与方法
- 严格径向 ——垂直于旋转轴;测量轴穿过磁铁。 绝不要装在机器的端面上:那是轴向振动,平衡“不起作用”。真实案例:一台粉碎机在传感器装在端面时两次“平衡不了”;把传感器移到顶部后,立刻降到5和7 mm/s,安静了下来。“有时候问题就出在这些基础细节上。”
- 只能装在刚性、结实的部件上,并尽量靠近轴承 ——轴承座、机架、加强筋附近。不要装在松动的盖板上,不要装在薄板护罩上,也不要装在用垫片或橡胶隔开的部件上。如果信号“杂乱”,看起来不像正弦波,或者总振动远高于1×分量,说明传感器装在了一个自身在晃动的部件上——需要重新安装位置。
- 在刚性安装的机器上 (底座、基础)垂直方向的刚度往往非常高,以至于信号被“淹没”——应将传感器安装在 水平方向:说明机器在该方向上更柔顺。对于软/弹簧支撑,应安装在顶部。改变传感器方向是远离共振的合理方法,但之后必须重新开始整个流程。
- 仅通过磁铁接触,整个端面都要贴合:传感器的侧面不能接触外壳。不要把平面磁铁放在圆柱面上——那样接触只有一个点,传感器会晃动。磁铁下方有M4螺纹:在不便安装的位置,可用螺柱或转接件安装;在铝制外壳上(磁铁吸不住)可用长扎带绕一圈固定,或使用M4螺栓。
- 不要装在弹性元件上 平衡架的:弹簧会变形并扭曲信号。传感器应装在支架的运动部分上,尽量靠近轴承。
- 电缆:切勿拉扯电缆来移动传感器,布线时要确保电缆不会被卷入转子(这是套件损坏最常见的原因)。拧紧接头上的“钟形”耦合螺母:屏蔽层要经过它们,螺母松动会拾取50 Hz的市电干扰。
- 在传感器已安装的情况下进行焊接 是允许的——将传感器留在原位,但把它们与仪器断开,并把焊机的接地夹夹在焊缝旁边的转子上,使焊接电流不会流经电子设备。
传感器和通道的快速检查
- 打开振动测量仪,并 用手晃动传感器:图表上应出现幅值约30–100 mm/s的正弦波。如果始终稳定显示0.0X mm/s,那就是噪声底线:传感器、电缆或接头已经损坏。
- 通过互换来定位故障:先在仪器接口处互换传感器,再在机器上互换。如果“零点”跟着传感器走,说明是传感器/电缆的问题;如果“零点”留在原通道,说明是接头或仪器通道的问题。
转速表与反光标记
标记就是相位基准:任何干扰它的因素都会干扰计算结果
在整个流程期间,请勿触碰转速表或标记。 该标记就是相位零点。如果在两次运行之间移动了反光胶带或转速表的位置,仪器就会把这种偏移误当作试重的效果,从而错误地计算配重。这是一个真实案例:一位客户在流程进行到一半时重新贴了标记,结果“弄坏”了计算结果。
标记
- 一个 贴在圆周上的标记,宽度10–20 mm(高转速时应更宽:在14,000 rpm以上,转速表会漏读较窄的标记)。套件自带的白色反光胶带效果最好。
- 标记周围的背景必须是哑光的深色。 用黑色记号笔把发亮的轴涂黑,或用哑光胶带覆盖,否则转速表会把反光当成标记来计数。
- 贴在哪里: 贴在轮毂或轴上——贴在严格按转子转速旋转的部件上。不要贴在叶片上(否则仪器会把四个叶片都当成标记看到)。如果转子在齿轮箱后面,标记应贴在转子本身上,而不是输入轴上。
转速表
- 开机: ON → AUTO → LASER;与标记的距离为10–500 mm(通常为20–50 cm);如果有反光,将光束与表面倾斜约45°。
- 转速读数比实际值高2–3倍? 激光把“多余的标记”也看在眼里:反光点、螺栓、孔洞、焊缝、油渍。诊断方法很简单:8695 / 2856 ≈ 3,说明存在三个“标记”。请打磨或遮盖反光点,改变角度和距离。
- 阳光和强烈日光会使光电元件“致盲” ——即使没有阳光直射也会发生。症状:走到转速表跟前(挡住光线)就能正常工作,一走开就停止工作。解决办法:用任何能遮光的东西给它遮阳——一块硬纸板、手、一块布、一把伞。“没有什么比一块简单的硬纸板更管用了。”
- “12点钟或6点钟方向”技巧: 如果拖拉机液压系统上的机具在缓慢下沉,应将激光束对准圆周的最高点或最低点——这样一旦下沉,激光会直接看不到标记(这很明显),而不是在不知不觉中导致相位偏移。
- 即使转速读数正确,也出现“转速表故障” ——对于转速“漂移”的机器(带传动、农业机械),转速表滤波设置过于严格。标准解决办法:设置 Tacho unevenness(转速不均匀度) = 200 (旧版本)或放宽 Tacho filter(转速表滤波) 在 F4 – Settings (较新版本中为Auto / Fine 1%……Rough 20%)。但如果可能,最好先消除不稳定的根源,而不是放宽滤波设置。
- 高于约45,000–60,000 rpm 反光胶带开始脱落,自身就会引入不平衡——请改用霍尔传感器(可连接到仪器上)。
- 在没有机器的情况下检查转速表:将其对准一盏亮着的市电白炽灯:正常工作的设备在50 Hz市电下应显示约6,000 rpm,在60 Hz市电下约为7,200 rpm(灯丝闪烁频率是市电频率的两倍)。
平衡之前:振动测量仪、频谱、共振
三项决定是否能够进行平衡的检查
检查1. 在振动测量仪中花一分钟:稳定性
- 打开振动测量仪: F5 – 振动计。将机器升到运行转速。
- 观察一分钟。读数必须 重复:幅值分散度在10–15%以内,相位在10°以内。在较新版本中,数值下方的彩色状态条会有所帮助:绿色 稳定 表示可以进行测量,橙色 不稳定 则表示无法进行。
- 如果读数“漂移”超过这个范围,说明现在还不适合进行平衡:原因可能是共振、转速不稳定或机械问题。仪器会把随机波动误判为试重的效果,导致计算结果毫无意义。
- 如果读数不稳定,可以增大平均次数(平均值:默认为32,不稳定时可设为64–128),但请记住:平均只是掩盖了症状,而不是治好了病因。
检查2. Vo与Vs的比较以及频谱
将V1o与V1s进行比较(参见 理论)。如果1×分量只占总振动的一小部分,请打开分析仪(F7 – 图表,旧版本中为F8),然后查看频谱:
| 频谱显示的内容 | 含义 |
|---|---|
| 恰好在1×处出现一个占主导的峰值 | 很可能是不平衡问题——检查完机械状况后即可进行平衡。 |
| 在2×处出现明显峰值 | 不对中、联轴器问题、轴弯曲、几何形状问题。平衡无法解决这些问题。 |
| 谐波“森林”:2×、3×、4×…… | 紧固件松动、间隙、部件相碰。先把这些问题全部拧紧修好。 |
| 在50/100 Hz(若使用变频器则为300 Hz)处出现峰值,而不是运行转速的倍数 | 电气/干扰问题,而非机械问题。测试方法:切断电源——电气振动会立即消失。 |
| 底部宽阔、呈“弥散状”的峰值 | 转速不稳定,或附近存在共振。 |
| 转速变化时峰值位置保持不变 | 结构共振。如果峰值随转速移动,说明是某个旋转部件(皮带轮、皮带、内部轴):把激光转速表对准可疑部件,比较频率。 |
检查3. 共振
共振是指运行转速与结构固有频率重合的情况。在共振点及其附近(转速±20–30%范围内)无法进行平衡:读数会跳变,相位会翻转,仪器会不断要求在转子“整整一圈”上加配重。
- 特征: 转速仅变化100–200 rpm,振动就会成倍变化(5 mm/s变成15 mm/s);经过峰值时相位翻转约180°;结构对很小的干扰(一块布、一个支撑物)反应剧烈。
- 降速曲线(惯性降速图) 是找到它的主要工具:振动测量仪 → 降速曲线 选项卡 → 将转子升到转速 → F9 → 关闭驱动,让其自由降速。程序会绘制幅值和相位随转速变化的曲线:共振 = 峰值加相位翻转。请在远离峰值的“平台”区域进行平衡。
- 碰撞测试 适用于无法升速越过共振区的机器:在机器停止的状态下,启用 碰撞测试 选项卡(复选框位于 F4 – 设置 → 实验性),按下Start,然后用橡胶锤敲击(或用锤子隔着一块木块敲击——绝不能用裸露的钢铁直接敲击) 紧邻 传感器附近,而不是直接装在上面。频谱中的峰值即为固有频率;换算公式很方便:1 Hz = 60 rpm。
- 分级扫频: 从最低转速开始,以50–100 rpm为步长逐级升高,每一档保持半分钟,并进行3–4次测量——一张幅值和相位的表格会显示出危险区域,以及可以安全进行平衡的“谷值”区域。
- 如何远离共振: 改变运行转速(有时只需偏移200–300 rpm就够了);改变刚度——加装加强筋、角撑架、支撑物(一个经典案例:一台风机连续9天都平衡不了;后来用千斤顶把风机外壳顶住,立刻就平衡成功了);改变传感器的测量方向。任何改动之后,都要重新开始整个流程。
应在什么转速下进行平衡
- 在运行转速下 ——即机器实际工作时的转速。“理论上刚性转子可以在低速下平衡,但理论上理论和实践没有区别,而实践中却有区别”:请务必在运行转速下验证结果。
- 不要选择“晃动最厉害”的那个转速 ——恰恰是在共振点振动最剧烈,而这正是无法进行平衡的地方。
- 振动超过30–50 mm/s? 分两个阶段进行平衡:先在最低转速(500–900 rpm)下进行粗平衡,然后在运行转速下重新完整走一遍流程。在振动非常剧烈时,外壳会像“果冻一样变形”,影响系数也会漂移。
- 如果机器有三档转速,请从最低档开始。
平衡:平面、试重、运行
完整流程——从选择模式到安装校正配重
单平面还是双平面
- L/D < 0.5 — 单平面 (尼古拉为了稳妥起见,把上限定为1/3)。圆盘、皮带轮或窄叶轮的表现就像“薄饼”一样:一个配重就足够了。
- L/D ≥ 0.5——双平面。 在细长转子上,两端可能向相反方向拉扯(力偶不平衡)——单个配重无法解决这种情况。
- 即使是窄转子,如果转速达到2,800–3,000 rpm以上,或者需要达到G 2.5及更高等级,也应使用双平面。
- 现场需要留意的信号:在一个平面上完成了平衡,但第二个轴承座处的振动仍然很高——切换到双平面。
- 代价是:单平面需要3次运行(Run 0 → Run 1 → 微调运行),双平面需要4次(Run 2 被添加)。
- 平衡完成后的一个提示:如果两个平面的配重角度重合,说明是静不平衡;如果两个平面的配重分别落在0°和180°,说明以力偶不平衡为主。
试重:质量与位置
- 质量粗略估算——试重的离心力应为转子重量的一小部分(内置估算目标约为 7%)。 只有一个判定标准:试运行后,1×分量的幅值必须发生变化,变化幅度为 20-30% 或相位变化 20-30° (在读数“漂移”的情况下——变化50%或更多,但不超过两倍)。如果变化更小,请把试重增大1.5–2倍并重新运行。程序本身会拒绝过弱的响应: 试验重量过小.
- 配重过重同样有害 ——这会把系统推入非线性区域,很危险。一个真实案例:一台破碎机振动本已低于1 mm/s,客户却焊上了3–4 kg的配重——振动急剧恶化;而1 kg才是理想值。转子越接近平衡状态,对每一克的变化就越敏感。
- 贴在哪里:贴在方便的任何位置即可。 该点即成为该平面的角度零点。在双平面情况下,两个配重不必位于同一条线上。请用粉笔或记号笔标出该位置——经过一系列运行后很容易忘记它在哪里。
- 试重是移动的,而不是新增的:在……之后 Run 1 将其拆除并移到平面2,用于 Run 2。不要同时安装两个试重——仪器将无法区分两个平面。而且 在安装校正配重之前,务必先拆除试重 ——人们总是忘记这一点。如果无法拆除(已焊接)——请勾选 Leave on rotor(保留在转子上) 计算时会把它考虑进去。
- 称量试重,并准确输入其质量 ——是为数不多必须准确的数值之一。安装半径可以大致估算输入(见下文)。
按机型划分的典型试重质量(现场经验)
| 机器 | 典型试重 |
|---|---|
| 小型风机 | 约10 g |
| 风机,900–1,500 rpm | 40–80 g |
| 大风扇 | 约100 g |
| 秸秆切碎器/联合收割机抛送加速器 | 50–100 g |
| 割草机 | 200–400 g |
| 覆盖机 | 400–500 g |
| 林业粉碎机、大型破碎机 | 500–700 g |
| 转子约1.7吨的破碎机 | ~1 kg |
| 重型滚筒 | 800–1,000 g |
| 小型涡轮机、主轴 | 3–50 g |
这些是来自实践的参考值,而非硬性规则:真正起决定作用的是20–30%这个标准。程序中有一个 首次试重的估算 窗口——根据Run 0的数据估算质量和“轻”侧的位置(这需要传感器与转速表对齐)。
关于半径:它不影响配重的计算。 校正质量和角度的计算并不需要它;半径只是用来把残余不平衡显示为g·mm,并把结果换算成克。如果不知道确切值——输入一个大概的值,但一定要输入:如果半径为空(或从未输入试重质量),结果会以试重质量的百分比形式出现,这常常吓到新手。100 g试重的150% = 150 g。唯一的规则是: 将校正配重安装在与试重相同的半径处;如果半径不同——请自行重新换算:质量 ×(试重半径 / 新半径)。沿转子轴线方向移动配重是可以的——不会影响角度。
程序中的操作流程(Modern界面;Classic界面下的步骤相同)
- 准备工作。 Tab键 F2 – 单平面 或 F3 – 双平面 → F6 – 平衡 (旧版本中为F7)。在第一次运行之前选择平面数量,输入试重质量(质量,克)和半径(半径,mm)分别针对每个平面;检查单位指示:应显示为“g”,而不是橙色的“%”。
- Run 0 ——初始测量。 将转子升到运行转速,等待转速表信号稳定后按下 F7 运行。卡片会记录幅值、相位和转速。停止机器。
- Run 1 ——平面1的试重。 安装已称重的试重(其位置即为平面1的0°),以相同转速运转机器,按下 F7 运行。检查响应(20–30%)。停机,拆除配重(除非 Leave on rotor(保留在转子上) 已勾选)。
- Run 2 ——平面2的试重 (仅双平面适用)。步骤同前:在平面2安装配重,运行,测量,拆除。
- 计算是自动完成的 在最后一次试运行之后:各平面列会显示质量(g)和角度(°),以及操作说明——添加还是去除质量。打开 Show Polar(显示极坐标图) ——极坐标图上会显示配重位置和表示旋转方向的箭头。
- 安装校正配重 ——遵循下文的“一半原则”,从该平面试重的安装位置起,沿旋转方向、在相同半径处测量角度。
- Run T ——微调运行。 启动机器,并按下 F7 运行。程序会显示残余振动和残余不平衡量,并与公差进行比较(绿色——在公差范围内,红色——超出公差)。之后进入微调迭代阶段(章节 《微调运行与结果评估》).
F5 返回 按钮可撤销上一步操作; 菜单 → New Rotor(新建转子) 是完全重置(这也会删除自动保存的会话!)。程序会自动捕捉以下错误:试重太小、读数没有变化(“你真的安装配重了吗?”)、传感器过载(信号削波)、两次运行之间转速不稳定。
“一半原则”——最主要的现场操作技巧。 假设仪器计算出的结果是在135°处安装240 g。不要一次性全部装上:
1)安装 参半 (120 g)安装在计算出的角度处,然后进行一次微调运行。
2)振动下降了约一半,角度也没有“漂移”——说明系统是线性的:加上剩余部分即可完成。
3)下降幅度多于或少于这个数值,或者角度发生了偏移——请以分步方式继续(每次新计算值的1/3、1/4),每次运行后都让仪器重新计算。
4)振动已经接近零——请以三分之一为步长逐步进行:接近零点时系统特别敏感。
原因:在非线性机器上安装全部计算质量会导致过度补偿——振动数值不变,但角度翻转约180°,新手就会开始“原地打转”。如果安装配重后发现角度翻转了180°——说明你补偿过度了:去掉一半。
测量角度——这是最容易出错的地方
- 0°就是该平面试重所在的位置。 既不是反光标记,也不是最后安装的配重,也不是附近的划线。每个平面都有自己独立的零点。
- 角度沿转子的旋转方向测量。
- 如何测量角度: 最精确的方法是按弧长计算:长度 = π × D × (角度/360),用卷尺从零点沿旋转方向量出。也可以用手机上的量角器应用程序,或者按45–90°的扇区“凭眼睛”估算,就像切比萨一样。±5°的误差不算严重;对于农业机械,运行之间甚至±15–30°的误差也是正常的。
- “去除质量”操作 是同样的校正,只是位置移动了180°(在重点一侧钻孔或打磨)。两个平面必须使用相同的方法。钻孔之前,最好先用一个临时配重装在对侧来验证计算结果。
- 所有微调运行都沿用同一个零点——因此请将试重的安装位置永久标记出来。
校正配重:用什么材料、如何固定
焊接、螺栓、卡箍——以及焊料本身的重量
焊接——主要方法
- 先点焊,最后再完全焊接。 至少在3–4个位置点焊配重,每处焊缝长度不低于1 cm——这对于微调运行来说已经足够。只有在结果确认后才完全焊接,然后再进行一次微调运行:焊接本身也会增加质量。
- 一处焊点重30–100 g,如果焊料较多,可达300–400 g。一个实用技巧:在最后一步,安装比计算值少50–100 g的配重,“给焊接留出余量”,完全焊接后如有需要,可用角磨机稍作打磨,或在对面加一个小配重加以补偿。
- 材料: 低碳软钢(高碳钢在冲击下容易开裂)以及适用于冲击载荷的焊条。随身携带以下材料会很方便:20×20 mm方钢、宽体(挡泥板型)垫片(最重约100 g)、大螺母。准备一个量程2 kg的秤——粉碎机的配重可能会超过一公斤。
- 如果有东西(皮带、滚轮)会从上面经过,配重就不能超出外径。
无需焊接
- 刀片安装螺栓上的垫片(联合收割机)——完全不需要焊接;风机叶轮背板铝铆钉上的垫片。
- 传动轴上使用管夹加螺纹锁固胶;叶片上使用卡箍——只能用带锯齿的弹簧钢卡箍(普通卡箍会飞脱)。
- 汽车轮胎用的粘贴式配重块——仅限于 内侧 轮辋表面(离心力会把它们压紧,而不是甩脱),再用胶带把它们缠好。对于小零件,热缩管和增强型(纤维)胶带也很有用。
- 不要用磁铁作为配重 ——在运行转速下必然会飞脱。
关于数量的常识
- 不要拆除旧的和出厂配重 ——仪器会自动将它们考虑在内(它们已经“包含”在初始矢量里)。只有在物理上确实没有空间安装新配重时,才需要拆除它们。
- 即使转子最后“像刺猬一样布满配重”也没关系——重要的是振动消失了。添加一个新配重总比移动一个旧配重更容易。
- 大型机器上计算出的小质量可以忽略:“一根卡住的树枝就有10 g重。”对于重型转子,低于约50 g的配重毫无意义。
程序中的特殊安装方式:Fixed positions(固定位置)、Circular groove(环形槽)、Drill(钻孔)
- 固定位置 ——适用于叶轮和具有固定位置(叶片、螺栓)的转子:输入位置数量,程序会把校正量分配到两个最近的位置(Z1/Z2行,标明位置编号和质量)。可在极坐标图上检查分配结果。
- 圆形凹槽 ——在环形槽(砂轮的T形槽)中放置三个质量相等的配重:程序会计算出各自的角度,使合成矢量等于所需的校正量。
- Drill(钻孔)/去除质量 ——通过钻孔进行平衡:输入钻头直径、最大深度和材料密度——程序会计算出深度、角度(重点一侧 = 配重安装角度的180°)以及孔的数量。
- 校正方式(添加/去除)必须在所有平面上保持一致。
微调运行与结果评估
微调运行、何时停止、什么算“好”
微调(微调迭代)
- 微调运行之后, 无需再进行新的试运行 ——影响系数已经是已知的。程序会计算出一个附加配重;安装它(遵循“一半原则”) 无需拆除已经安装好的配重,然后重新进行微调运行。通常2–3次迭代就足够了。
- 观察变化趋势。 如果振动一直在下降,哪怕只降低一点点——继续进行。如果振动上升——停止:不要继续叠加配重,去查找原因(角度?机械?共振?)。将每次运行与 Run 0 在日志中:有时最佳结果出现在中间某一步——可以退回到那次的配重配置。
- 微调阶段本质上是没有尽头的 ——仪器总会建议再加一个小配重。何时停止由你根据公差自行决定。越接近零,计算出的质量和角度就越“漂移”——接近零点时剩下的只是噪声;在低振动下出现关于测量分散度的警告是正常现象,不是故障。
- 状态良好的机器通常4–5次运行即可完成平衡。 第一次尝试就“归零”的情况只会发生在实验室平衡架上。但如果你已经运行了很多次仍无结果——这本身就是一种诊断结果:请去寻找机械方面的原因。
- 可重复性检查:拆除配重——振动应恢复到初始水平。如果没有恢复——说明机器内部有东西在移动(内部的沙子、松动的锤片、在轴承座内打滑的轴承);也就是说不具备可重复性。
三种不同的“公差”——不要混淆
| 评估的内容 | 参数 | 标准 |
|---|---|---|
| 程序中的平衡结果 | 残余1×振动和残余不平衡量 | 由你设定目标值(程序中的ISO 1940计算器) |
| 整机的总体状态 | 总振动VΣ,mm/s RMS | ISO 10816 / 20816——在轴承座上进行的测量 |
| 转子平衡质量 | 残余不平衡量,g·mm/kg,平衡质量等级G | ISO 1940-1 / ISO 21940-11 |
程序给出的“在公差范围内”提示针对的是残余 1×;整体振动应依据 ISO 以及平衡品质等级 G 另行评估。对于合同报告,请记录所依据的标准及其版本、测点、频带和运行工况。
总振动大致分区
轴承座上的宽带振动,单位 mm/s RMS(沿用 ISO 10816-1 的分类;仅供参考,不是定论——支承类型会改变限值):
B——可长期运行
C——受限,需排查原因
D——不可接受
| 机器分组 | A区 | B区 | C区 | D区 |
|---|---|---|---|---|
| I级——最大15 kW的小型机器 | ≤ 0.71 | 0.71–1.80 | 1.80–4.50 | > 4.50 |
| II级——15–75 kW的中型机器 | ≤ 1.12 | 1.12–2.80 | 2.80–7.10 | > 7.10 |
| III级——大型机器,刚性基础 | ≤ 1.80 | 1.80–4.50 | 4.50–11.20 | > 11.20 |
| IV级——大型机器,柔性基础 | ≤ 2.80 | 2.80–7.10 | 7.10–18.00 | > 18.00 |
尼古拉的现场经验法则: 低于约5 mm/s都是不错的结果;对于安装在软支撑上的农业机械,达到约7 mm/s也可以接受;低于2 mm/s——“硬币能立起来”(顺便说一句,这是向客户展示效果的最佳方式——也是最好的素材:“晃动→配重→安静→硬币立起来”)。对于安装在轻型机架上的重型转子,应把振动压到1 mm/s以下。风机有自己单独的标准,即ISO 14694。
程序中的ISO 1940公差
- 在平衡窗口中,点击 ISO 1940… (在旧版本中—— 计算).
- 输入转子质量(kg)和运行转速;选择等级: G 6.3 ——风机、叶轮、传动轴、农业机械转子(通用工业选择); G 2.5 ——高速和精密机器; G 16 ——粗放型农业机组和破碎机。数量级参考:一个80 kg、转速3,000 rpm的转子——G 6.3 ≈ 每平面800 g·mm,G 16 ≈ 每平面2,000 g·mm。
- 点击“OK”——公差将被输入到 宽容 字段。完成微调(trim)运行后,程序显示 PASS/FAIL。
如果以下条件全部满足,则平衡完成:
0 / 6
重新平衡、档案与报告
第二次对同一转子进行平衡时,只需一次测量即可完成
已保存的影响系数
影响系数——某台特定机器的“性格特征”——会由 Balanset软件 随每次平衡作业保存。对同一转子(或同类转子)重新平衡时,无需再进行试运行:
- 打开档案: F8 – 报告 (旧版本中为F6),在其中选择带有勾选标记的记录 Coeff(系数) 列,然后按下 F5 – 应用系数 (必须是F5——“OK”按钮不会加载系数!)。或者从平衡表单中: 菜单 → Load Coefficients(加载系数).
- 仅执行 Run 0 ——立即计算出校正结果。
- 安装配重,并进行一次微调运行。 角度是从最初平衡时试重的位置开始测量的 ——因此应在转子上永久做出标记。
系数只有在一切都没有改变的情况下才有效:同一台机器、同样的传感器位置和方向、同样的转速、同样的刚度。更换了轴承、重新焊接了机架、移动了传感器——系数就已过时,需要重新进行完整流程。对于同类转子的批量平衡,请将试重安装在与反光标记对齐的位置——这样每台设备的零点参考就会一致。
档案与报告
- 每次平衡作业都会自动写入档案(关闭窗口时会要求你输入转子名称)。档案保存在 Documents\BalSoft\Bs1A 并且不会因更新而丢失;要迁移到另一台电脑,只需复制这个文件夹即可。
- Report(报告): 报告 平衡窗口中的按钮,或从档案中(F9 – 报告)。导出格式——PDF、HTML、RTF;ReportTpl文件夹中的模板可以按你公司的品牌进行定制。
- 振动测量仪和降速曲线报告——通过 报告 按钮,位于相应的振动测量仪选项卡中:便于附加到“平衡前/平衡后”缺陷报告中。
故障排查:问题与解决方案
症状 → 需要检查的内容。搜索功能可对本节所有表格进行筛选
平衡无法收敛
| 症状 | 原因及应对方法 |
|---|---|
| 仪器不断要求“绕整整一圈”安装配重,而且越来越大 | 共振或轴承间隙(非线性)。改变转速或刚度,检查机械状况。否则“转子最终会变成完全由配重堆成的”。 |
| 配重完全没有改变振动 | 振动过大——可能是共振所致:降低转速,分两阶段平衡(先在低速下粗平衡,再在运行转速下平衡)。否则就是轴承损坏或存在裂纹。 |
| 安装配重后,角度翻转了约180° | 过度校正:质量大于最优值。去掉一半,然后重新进行微调运行。 |
| 计算出的质量出现不合理的跳变(500 g → 200 g → 1.5 kg) | 轴承间隙。停机,检查轴承配合情况。 |
| 计算出的质量异常巨大(中型转子上达到几公斤) | 流程错误(角度是否正确?试重是否已经拆除?),或者结果以试重质量的百分比而非克数显示。 |
| 振动很大,但计算出的质量却异常小 | 检查1×分量、总振动和频谱——问题可能根本不是不平衡。或者传感器装错了位置(端面、“晃动”的部件):重新安装传感器,从头开始。 |
| 结果以百分比而非克数显示 | 未输入试重质量(或半径)。请输入——结果会重新换算为克数;100 g试重的150% = 150 g。 |
| 拆除配重后——振动没有恢复到初始水平 | 内部有东西在移动:转子内的沙子/水、松动的锤片、在轴承座内转动的轴承。没有可重复性——平衡也就无法进行。 |
| 运行过程中振动逐渐增大 | 持续上升——说明有东西在移动(轴承在其座内、轮子在轴上);呈波浪状变化——说明两个振源之间存在拍振。请检查轴承是否发热。 |
| 相位自行漂移(单次测量内偏差达±10°或更多) | 轴承间隙。较少见的原因是热漂移:比较机器冷态和热态下的情况。 |
| 一个平面收敛,另一个不收敛 | 第二个轴承座一侧存在局部问题:轴承、共振、松动。请专门检查该支撑处。 |
| 已经平衡得很好,机器却依然在晃动 | 查看频谱:振源并非转子本身(可能是动力输出轴、皮带、相邻设备、电气原因)。V1o很小而V1s很大——即使进行平衡也不会有帮助。 |
| 重新装配后,不平衡量大幅反弹 | 该零件可以按两种位置安装(相差180°),拆卸后如果反装回去,重点就会跑到相反的一侧。拆卸之前,请用center punch(样冲)或记号笔标出各零件的相对位置。 |
| 在接近零振动时出现“测量偏差>30%”的错误提示 | 这是正常现象:越接近零,幅值和相位读数就越不稳定。这是提示你该停止了的信号,而不是故障。 |
转速表与转速
| 症状 | 原因及应对方法 |
|---|---|
| 转速读数比实际值高2–3倍 | 激光把“多余的标记”也看在眼里:反光点、螺栓、孔洞、焊缝。用读数除以实际转速——就能知道有多少个“标记”。请打磨掉/用胶带盖住它们,并改变光束角度。 |
| 转速已显示,但程序提示“转速表故障” | 转速不均匀(皮带传动、农业机械):放宽滤波设置——旧版本中为Tacho unevenness = 200,或新版本中在F4 – Settings里调整Tacho filter。高转速时——把标记贴得更宽一些。 |
| 显示破折号 “— RPM”,无转速读数 | 开机顺序为ON → AUTO → LASER(不按LASER激光束会很暗);标记是否已贴好?距离是否在10–500 mm之间?转速表显示屏应显示转速(rpm)。 |
| 户外/强光下无法读取转速(在车间内可正常工作) | 强烈日光会让转速表“失灵”。请想办法遮光:一块硬纸板、手、一把伞。典型信号:用身体挡住光线后,它就开始正常工作了。 |
| 转速“卡住”不变 | 与仪器的通信中断,或标记未贴好。请检查USB状态栏和标记。 |
| 转速表“打不开”,你在找电池 | 内部没有电池——它通过电缆供电。请勿打开外壳。测试方法:对准市电白炽灯 → 约6,000 rpm(50 Hz市电)或7,200 rpm(60 Hz)。 |
传感器与通道
| 症状 | 原因及应对方法 |
|---|---|
| 在明显晃动的机器上,某通道却只显示0.0X mm/s | 导线/接头损坏:晃动传感器(应能看到30–100 mm/s的正弦波),在接口处和机器上互换传感器——“零点”要么跟着传感器走,要么留在原通道。 |
| 频谱中恰好在50 Hz处出现峰值 | 干扰:接头耦合螺母松动(屏蔽层经过它)、附近有变频器。请拧紧螺母,在电缆上加装磁环,让笔记本电脑用电池供电运行。 |
| 信号“杂乱”,不像正弦波;Vs远大于Vo | 传感器装在了“晃动”的部件上(护罩、盖板)或端面——请把它移到刚性支撑处,并沿径向安装。或者问题根本不是不平衡——请查看频谱。 |
| 机器放在混凝土地面上时,读数“飘忽不定” | 机器与地面之间存在微小冲击:把机器放在减振垫上,或将其固定在混凝土基础上;传感器水平放置,并增大试重质量。 |
软件与通信
| 症状 | 原因及应对方法 |
|---|---|
| COM端口错误,PurgeComm Error 22 | Windows 11更新后出现的一个已知问题:请将程序更新到2.x版本(该问题只在此版本中修复),拔出并重新插上电缆,恢复会话(Restore Session)。 |
| “USB模块未连接”(黄色状态行) | 检查电缆、更换USB接口、检查驱动(设备管理器中应显示“Arduino Due”COM端口)。点击状态栏——会立即重试连接。 |
| “无响应” / 端口存在,但没有通信 | 端口被另一个程序占用(第二个副本、终端程序)——请关闭它;或者拔出并重新插上电缆。 |
| “固件不受支持”——测量被阻止 | 2.3.x版程序需要5.5.0及以上版本的固件:请同意更新提示(耗时15–30秒,请勿触碰电缆)。 |
| 电脑时断时续地识别不到仪器;仪器在受到撞击后“失灵” | 内部电路板之间的连接可能松脱:拆下4颗外壳螺丝,重新插好内部接头。有时问题出在USB电缆本身。 |
| 程序在作业过程中崩溃/笔记本电脑重启 | 重新打开平衡表单,在恢复会话的提示中选择“是”——所有运行数据都会恢复(最多可保留7天)。 |
| 重启后设置没有被保存 | F4 设置会在您按下 Save 或正常退出时写入。如果仍无法保存——请以管理员身份运行程序。 |
| 档案功能不起作用(便携式安装) | 缺少数据库组件:请重新运行一次安装程序,并保持勾选“DB setup”和驱动程序。不要把程序安装到OneDrive文件夹中。 |
| 无法输入带小数部分的质量 | 来自Windows区域设置的小数分隔符(点/逗号)问题:可以输入整数克数,或更改系统区域设置。在2.x版本中已修复。 |
| 怀疑“仪器算错了” | 合理性检验:安装一个已知配重,观察响应——变化应当是成比例且可重复的。你也可以在同一台机器上同时比较两台仪器。 |
程序提示信息
| 留言 | 这意味着什么,以及该怎么做 |
|---|---|
| 试验重量过小 | 响应幅值变化小于约10%,相位变化小于约5–10°:请把试重增大1.5–2倍,或移动其位置(它可能恰好落在了一个“节点”上),然后重新运行。 |
| 测量结果与上一次运行相比没有变化 | 读数没有变化:你是否真的安装/移动了试重?请检查并重新运行。 |
| 检测到信号削波(ADC饱和) | 传感器过载:降低转速/试重质量;或者启用实验性的“Recover clipped 1x”恢复功能(结果为近似值)。 |
| 影响系数计算失败 | 两个平面的响应结果呈线性相关:请改变试重质量或角度,然后重新进行试运行。 |
| 增加平均次数并不能提高精度 | 精度达到了一个“平台期”——这是机械问题(间隙、转速不稳)的信号。可以接受当前结果,但仍值得找出原因。 |
| 转速发生明显变化 | 两次运行之间转速发生了变化(或转速表触发了两次)。所有运行必须保持相同转速。 |
| 对于三配重环槽法来说太重了! | 无法用三个各为试重质量1/3的配重来凑出校正量:请使用Free positions(自由位置),或先降低不平衡量。 |
| 无转速计 – 仅 RMS | 没有转速表信号时,只能获得总振动值:没有反光标记,就无法计算1×分量的幅值和相位。 |
典型机型:特点与陷阱
来自约1000台机器的实际经验总结:每种机型该检查什么、可以预期什么
- 对它们进行平衡 抬离地面 (机具处于自由悬挂状态)以及 在已安装刀片/锤片的状态下:如果没有它们,一旦安装上就会重新出现不平衡。
- 应成对(相对位置)更换锤片(新锤片和磨损锤片的重量差可达100 g),或整套更换;如果无法配齐一整套,应将剩余锤片对称排列。
- 临时点焊或夹紧晃动的前挡帘,并把推料架压向外壳——有间隙的铰链会产生共振,破坏测量结果。
- 林业粉碎机的主要问题在于轴承;旋转式割草机的主要问题在于弯曲的长轴。自由摆动的锤片在旋转时会被离心力甩向外侧,不会造成干扰。
- 对于齿轮驱动的转子,应把标记贴在转子轴本身上(需拆下侧盖)。
- 不要在不同粉碎机之间套用影响系数——每次都要运行完整流程。
- 多个以不同转速运转的滚筒应依次逐一平衡;平衡顺序由频谱中最高峰值决定。
- 同一机架上以相同转速运转的两个转子——请拆下皮带,逐一进行平衡。
- 秸秆切碎器是最麻烦的;在抛送加速器上,可在刀片螺栓上使用50–100 g的垫片,并从最低转速档开始。
- 如果驾驶室/梯子/后视镜在晃动,而转子本身很平静——这是某个松动部件的共振:把传感器直接装在上面,峰值频率会指出振源(通常是螺栓)。
- 即使滚筒已经在平衡机上平衡到G 6.3,收割机往往仍会晃动——在原位、在其自身轴承中进行补充平衡是常规操作。
- 常年存在的问题——风机蜗壳和机架的共振:用千斤顶支撑或加装加强筋可以解决“平衡不了”的情况。
- 支撑方式:固定于混凝土中的锚栓,或弹簧隔振器——而不是“随便放在地板上”。
- 滤网堵塞 = 空气动力振动(负压把外壳“吸”变形):清理可以消除平衡无法去除的残余振动。
- 皮带传动:先单独运行电机,不装皮带。
- 把配重安装在没有强气流的位置(通常是叶轮背板处),否则会产生啸叫声。
- 如果1×分量很小,但总振动很大——大多数情况下问题出在轴承,而不是不平衡。
- 只有在安装好锤片的情况下才能进行。自由摆动的锤片(打击板)会在两次运行之间落到新的位置——可以用“停止/启动”测试来检查。
- 1×分量很小,却有一片谐波“森林”——请沿着传动链逐一排查:拆下皮带,听声音;在一个真实案例中,罪魁祸首是一个“用手根本感觉不出来”的损坏联轴器。
- 组合式转子(多个圆盘)——分阶段进行:先逐一处理每个圆盘,再处理整体装配。
- 振动的原因最常见的是万向节十字轴磨损:先修复,再平衡。轴向间隙可以接受,径向间隙则不可以。
- 配重——如果不想焊接,可使用配合螺纹锁固胶的管夹。
- 带有中间支承轴承、放在平衡台上的传动轴,已经属于三平面作业:3–4 个平面请使用 Balanset-4。
- 带卡盘的主轴——通常为单平面(不平衡由卡盘引入);传感器安装在侧面,水平放置。
- 刚性机座会“吃掉”信号:提高转速(力的大小按转速的平方增长)、水平方向测量、把平均次数设为64、用已知配重进行灵敏度测试。
- 芯轴跳动可通过180°法消除: Eccentricity(偏心)/ Run E 模式——测量一次,把转子在芯轴上转动180°,再测量一次;程序会自动扣除芯轴本身的影响。
- 数控机床主轴可直接在机床上以最高18,000–24,000 rpm的转速进行平衡;可达到G 1的等级。
自制平衡架(简要说明)
- 软支撑(工作在共振点以上) ——弹簧支撑:固有频率比运行转速低2–3倍,支架可用手晃动。标准的Balanset-1A传感器即可适用。平衡转速应接近转子的运行转速。
- 硬支撑(工作在共振点以下) ——固有频率比工作转速高 2–3 倍;需要力传感器。适用于在弹簧上起转有危险的重型轴。在硬支承平衡台上,可以在低速下进行平衡。
- 一个典型错误——“越刚性越好”:把支架夹在一张厚重的桌子上,却奇怪为什么平衡不了。软支撑平衡架需要有活动自由度。
- 给电子系统已损坏的旧平衡机“复活”:把Balanset作为新的测量系统使用——这是常见做法。
参考
快捷键、小词汇表、实用的程序功能
主窗口快捷键
F6–F8的功能分配在不同程序版本之间是不同的!可靠的判断依据是按钮上的文字:按键功能就直接印在按钮上。灰色按钮 = 该按键无功能。
| 按键 | 新版本(2.3.x) | 旧版本(2.2.x和1.7x) |
|---|---|---|
| F1 | 关于(版本、更新、支持) | 关于 |
| F2 / F3 | 选项卡:单平面/双平面 | 一样 |
| F4 | Settings——程序设置 | 一样 |
| F5 | Vibration Meter——振动测量仪窗口 | 一样 |
| F6 | Balancing——平衡窗口 | Reports——档案 |
| F7 | Charts——分析仪 | Balancing——平衡窗口 |
| F8 | Reports——档案 | Charts——分析仪 |
| F9 | Route Inspection(路线巡检,如启用) | 一样 |
| F10 | 退出 | 一样 |
| F12 | 当前活动窗口的截图(在任何程序窗口中均可) | |
在平衡窗口中:F7——运行当前步骤,F5——返回上一步,F10/Esc——关闭。在振动测量仪和分析仪中:F9——测量/停止/实时。
人们常常忽略的程序功能
- 降速曲线 (降速曲线)和 碰撞测试 ——寻找共振(章节 6).
- 首次试重的估算 ——根据Run 0的数据估算第一个试重的质量和所在侧。
- Fixed positions(固定位置)/Circular groove(环形槽)/Drill(钻孔) ——在叶片上安装配重、在凹槽中放置三个配重、通过钻孔进行平衡(章节 8).
- 手动输入 ——手动输入幅值和相位(从另一台仪器或旧的会话中转移数据)。
- 更改校正平面 ——如果无法把配重装在计算出的位置上,就把配重换算到其他位置。
- 镜像 在极坐标图上——即“从机器另一侧看去”的视图。
- 计算器:ISO 1940公差、试重;带品牌定制模板的报告;不限量的档案;程序可以安装在任意数量的电脑上——无需许可证,无需订阅。
小词汇表
| 1×分量(每转一次的振动) | 转子旋转频率上的振动。这正是不平衡所产生的振动,也是平衡计算唯一依据的振动。 |
| 相位 | 振动矢量相对于转速表标记的角度。它本身并不等同于“重点的位置”——只有通过试运行才能对其进行解读。 |
| 影响系数 | 特定机器对已知配重的响应:1 g的配重会使读数变化多少mm/s、朝哪个相位方向偏移。这是通过试运行确定的,并且只在条件不变的情况下有效。 |
| Run 0 / Run 1 / Run 2 / Run T | 初始运行 → 平面1试运行 → 平面2试运行 → 微调(检查)运行。 |
| 静不平衡/力偶不平衡 | 重点使整个转子偏移/转子两端向相反方向拉扯。前者可在单一平面内校正,后者只能在两个平面内校正。 |
| 谐振 | 运行转速与结构固有频率重合:出现幅值峰值加约180°的相位反转。在共振点无法进行平衡。 |
| 平衡质量等级G(ISO 1940) | 转子残余不平衡量的限值:G 6.3——一般工业用途,G 2.5——精密用途,G 16——粗放型农业机械。 |
| A–D区(ISO 10816) | 机器总振动的评级:A——优秀,B——可接受,C——受限,D——不可接受。 |
| 软脚 | 支座没有平贴在基础上:机器会“呼吸式”晃动,刚度不一致,读数会漂移。 |
平衡记录表
可以在现场填写,也可以打印出来(菜单中的“Print”按钮)。程序本身可以通过Report按钮生成报告——这份表格作为现场工作单十分实用
物体
平衡前的检查
测量模式
初始运行(运行 0)
试验重量
校正配重(实际安装的)
微调运行(Run T)
接下来该怎么做
Balanset-1A的其余文档和工具
- Balanset-1A 套件 ——箱内配置、价格和交付方式。
- 操作手册 ——本指南所依据的官方软件手册。
- Windows平衡软件 ——振动测量仪、单平面与双平面平衡、频谱、报告。
- 平衡理论 ——静不平衡与力偶不平衡、G等级,以及数值背后的公式。
- 残余不平衡计算器 和 振动速度限值 ——ISO 1940-1与ISO 10816/20816集于一屏。
- 快速解答 和 完整知识库 ——技术支持最常收到的问题。
- 当平衡未能降低振动时 ——不对中、松动、共振以及轴承缺陷。
- 技术论坛 和 直接支持 ——发送你的频谱和照片,即可获得解答。